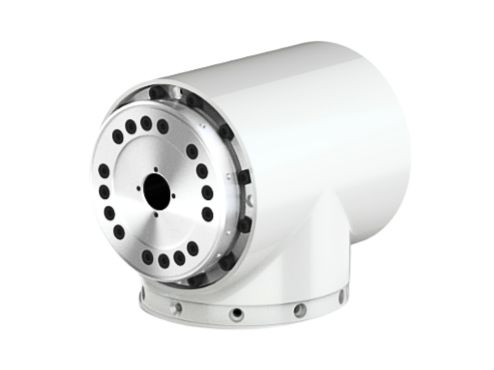
Module rotatif harmonique de type T pour bras de robot Cobots
● Introduction
Conçu pour les robots collaboratifs, ce module simplifie le développement en intégrant les composants clés dans une unité compacte prête à l'emploi. Cela réduit considérablement le cycle de développement, abaisse les coûts et rend la construction d'un bras robotique presque aussi simple que l'assemblage de blocs LEGO. Sa haute intégration améliore également l'efficacité de la maintenance et élargit l'applicabilité de la technologie des bras robotisés industriels.
Caractéristiques
La conception en T permet une intégration efficace dans un espace limité, facilitant l'installation à l'extrémité d'un bras robotique ou entre les segments du bras. Elle simplifie grandement la conception mécanique des articulations pour les robots tels que les robots collaboratifs et les manipulateurs multi-axes, réduisant ainsi le cycle de développement global.
●Haute intégration et protection
Le boîtier du module est généralement profilé et peut offrir une protection environnementale jusqu'à IP54. Il adopte souvent une cavité à arbre creux pour accueillir le câblage électrique, permettant une gestion des câbles propre et organisée.
● Contrôle haute précision
Avec la combinaison d'un réducteur harmonique (précision de transmission inférieure à 0,005°) et de capteurs haute précision, le module offre un contrôle du mouvement exceptionnellement précis.
● Sortie de couple élevé
Le réducteur harmonique convertit la vitesse de rotation élevée du moteur en un couple de sortie important, répondant aux exigences de charge des applications robotiques.
● Réponse rapide et haute fiabilité
Le haut niveau d'intégration réduit les composants de transmission mécanique, améliorant la réactivité et la fiabilité du système. Il est prêt à l'emploi et nécessite un entretien minimal.
● Capacité de contrôle hybride force-position
Le module prend en charge le commande en boucle fermée force/position hybride, offrant une rétroaction de couple avec une latence de l'ordre de la milliseconde et un rapport signal/bruit élevé, le rendant adapté aux scénarios de contrôle de force complexes.
Spécifications
Feuille 1
- robot joint motor
- robot joint module
- joint motor
- joint module
- moteur de joint de bras de robot
- moteur à entraînement harmonique
- moteur de bras robotisé
- harmonic joint motor
- harmonic joint module
- moteur d'articulation cobot
- moteur de joint de précision
- integrated joint module
- actionneurs de joints robotiques harmoniques