










Moteur à deux roues à entraînement différentiel horizontal TYCD
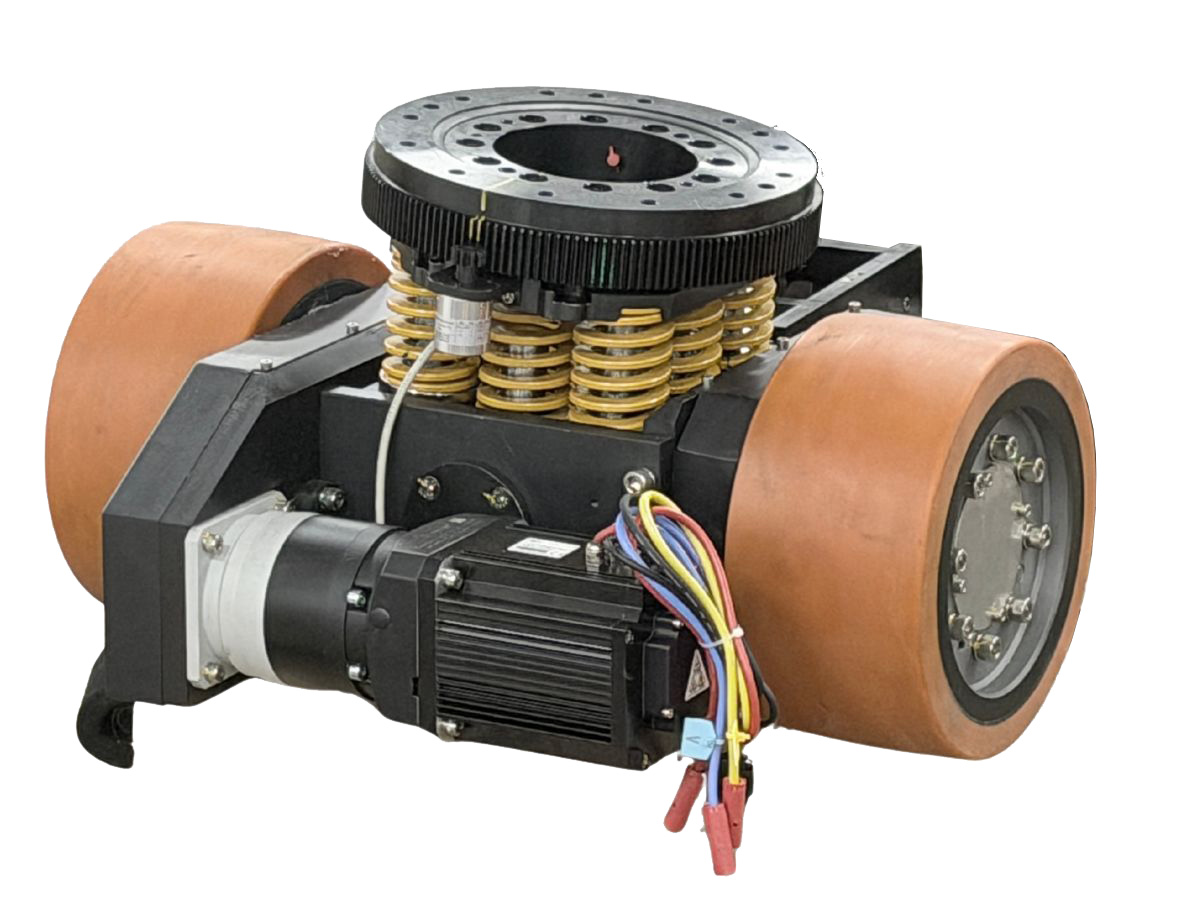
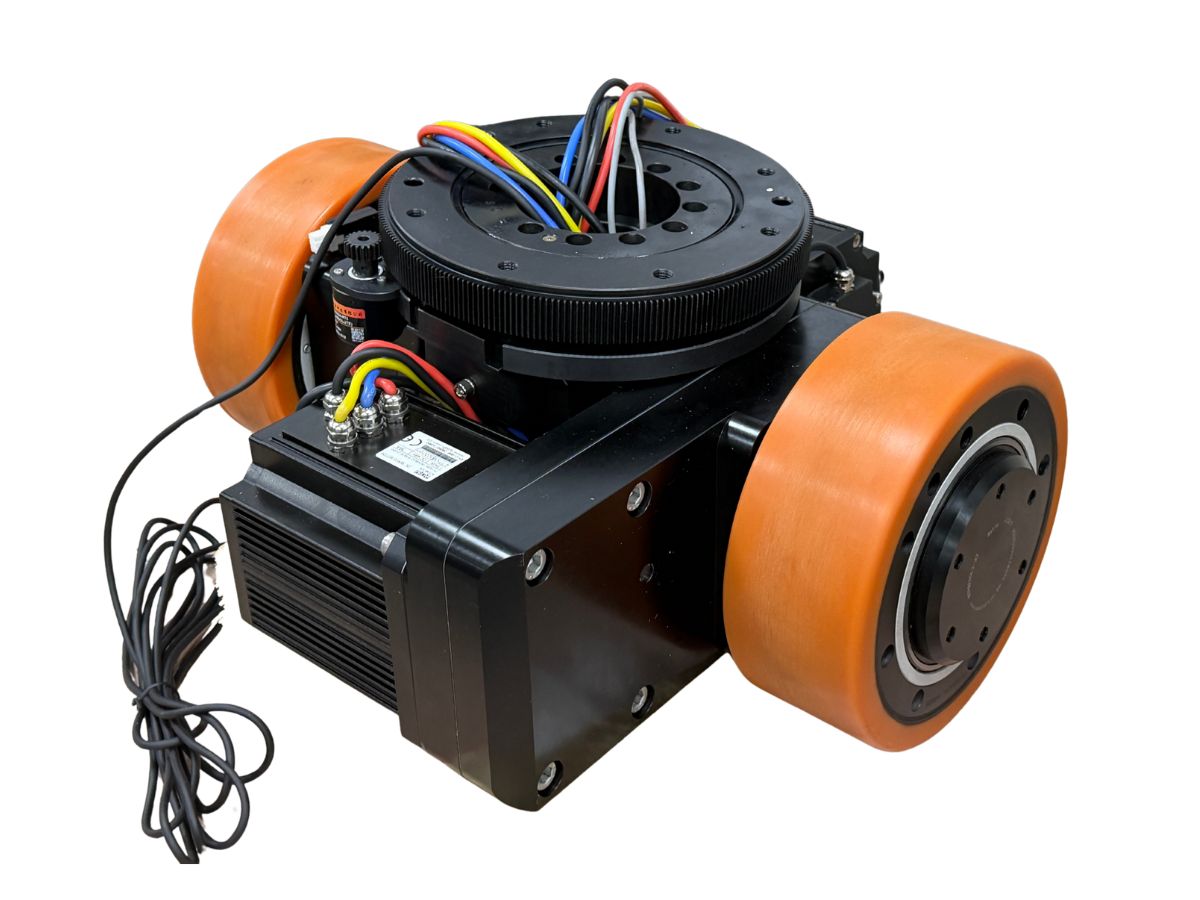
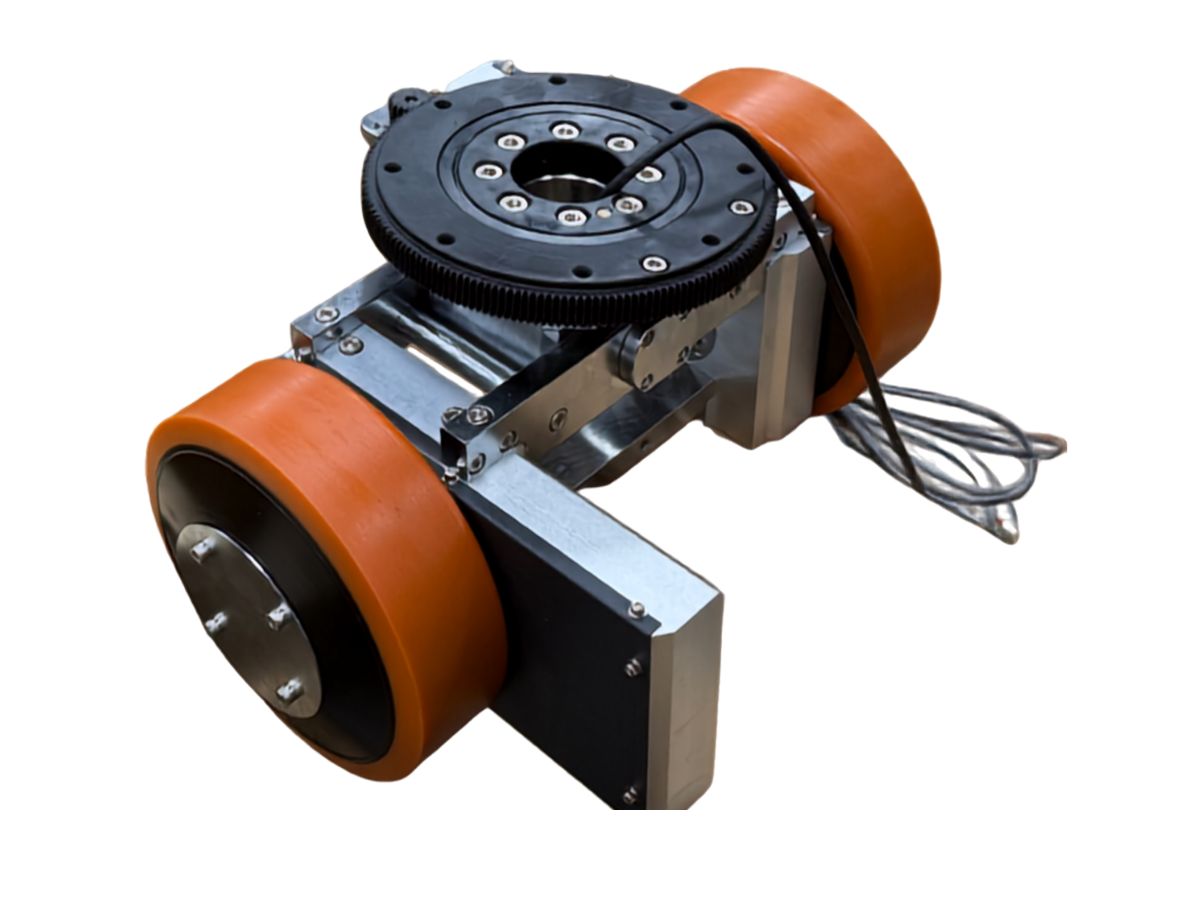
● Introduction
Grâce à sa disposition horizontale, lorsque la roue gauche tourne plus vite que la roue droite, le véhicule tourne à droite. Lorsque les deux roues motrices tournent dans des directions opposées, le véhicule peut pivoter sur place.
La roue motrice différentielle TYCD peut être configurée selon les exigences de l'application, notamment le diamètre des roues, la capacité de charge maximale, la puissance du moteur et le rapport de réduction du réducteur. Les configurations optionnelles comprennent des pneus en caoutchouc et différentes solutions de suspension, telles que des systèmes de suspension pivotante, à ressort et hydraulique.
Caractéristiques
1. Structure plate et compacte
Les deux roues motrices étant fixes dans une seule direction, les moteurs d'entraînement peuvent être installés entièrement à l'horizontale à l'intérieur du châssis du véhicule. Cette configuration plate améliore l'utilisation de l'espace vertical et rend le système d'entraînement différentiel adapté aux conceptions de châssis compactes pour AGV et AMR.
2. Coût inférieur à celui des modules à roue directrice
Le système d'entraînement différentiel nécessite moins de composants mécaniques qu'un module à roue directrice.
Il ne nécessite pas de moteur de direction dédié, de couronnes d'orientation complexes ni de transmission par engrenages de précision généralement requise par un mécanisme à roue directrice. La configuration de base se compose de deux moteurs d'entraînement avec réducteurs et de deux roues pivotantes passives.
Le système de commande est également plus simple. Seuls deux variateurs de moteur sont nécessaires, sans la commande coordonnée de moteurs distincts d'entraînement et de direction utilisée dans un module à roue directrice.
3. Rayon de braquage nul et excellente maniabilité
Le système d'entraînement différentiel permet une rotation sur place à 360°. Lorsque les roues motrices gauche et droite tournent à la même vitesse mais dans des directions opposées, le véhicule peut pivoter autour de son centre géométrique sans avancer ni reculer.
Cela rend les AGV à entraînement différentiel particulièrement adaptés aux espaces confinés. Dans les allées encombrées d'entrepôts, les couloirs de restaurants ou les entrées d'ascenseurs, le véhicule peut faire demi-tour et ajuster son orientation sans les manœuvres répétées d'avance et de recul requises par les chariots élévateurs conventionnels, améliorant ainsi l'utilisation de l'espace et la flexibilité opérationnelle.
4. Commande de mouvement simple et développement rapide
Le modèle cinématique d'un véhicule à entraînement différentiel est l'un des modèles les plus fondamentaux et les mieux établis en robotique mobile. La relation entre la vitesse linéaire et la vitesse angulaire du véhicule est relativement simple, ce qui réduit les exigences de calcul du contrôleur principal et raccourcit le cycle de développement.
5. Réponse dynamique rapide pour un fonctionnement à haute fréquence
Les systèmes d'entraînement différentiel sont parfaitement adaptés aux applications impliquant des démarrages et arrêts fréquents, des accélérations rapides et des décélérations rapides.
Pour les opérations à haute fréquence telles que le tri dans le commerce électronique et la manutention de matériaux, la configuration à entraînement différentiel à deux roues offre une réponse dynamique rapide et une régulation précise de la vitesse, permettant un fonctionnement des AGV à haut débit.
6. Haute fiabilité et maintenance facile
La structure mécanique est relativement simple, sans engrenages de direction complexes, courroies de distribution ni mécanismes d'orientation. Un nombre réduit de composants mécaniques signifie moins de points de défaillance potentiels et une maintenance simplifiée.
Si une roue motrice ou un moteur nécessite une intervention, le composant concerné peut généralement être retiré et remplacé indépendamment. Cela peut réduire les temps d'arrêt liés à la maintenance par rapport aux modules à roue directrice qui peuvent nécessiter le démontage d'un mécanisme de direction plus intégré.
7. Bonne traction et bonne adhérence dans des conditions adaptées
Sur des sols intérieurs plats, les deux roues motrices supportent généralement une part importante du poids du véhicule, tandis que les roues pivotantes assurent un support supplémentaire afin de former une configuration d'appui à trois ou quatre points.
La charge exercée sur les roues assure un contact suffisant avec le sol et contribue à réduire le patinage des roues, offrant une bonne traction pour des applications telles que les AGV de remorquage léger et les véhicules de transport de matériaux.
La roue motrice différentielle TYCD offre une solution de mouvement compacte et économique pour les AGV, les AMR, les véhicules de transport en entrepôt, les systèmes de tri pour le commerce électronique et les applications de remorquage léger, notamment lorsque la simplicité de commande, une grande maniabilité et une utilisation efficace de l'espace du châssis sont requises.
Spécifications
Feuille 1
Les spécifications du produit pour le modèle standard sont actuellement en cours de mise à jour ; veuillez nous contacter pour obtenir des conseils professionnels sur la personnalisation.




