Moteur/actionneur/module d’articulation harmonique
Les moteurs d’articulation à entraînement harmonique HONPINE se distinguent par leur haute précision, leur couple élevé et leur grand diamètre d’alésage creux. Ils offrent souvent des solutions pour les applications où l’espace est limité. La personnalisation est possible et ces moteurs sont fréquemment utilisés dans le domaine de la robotique spécialisée.
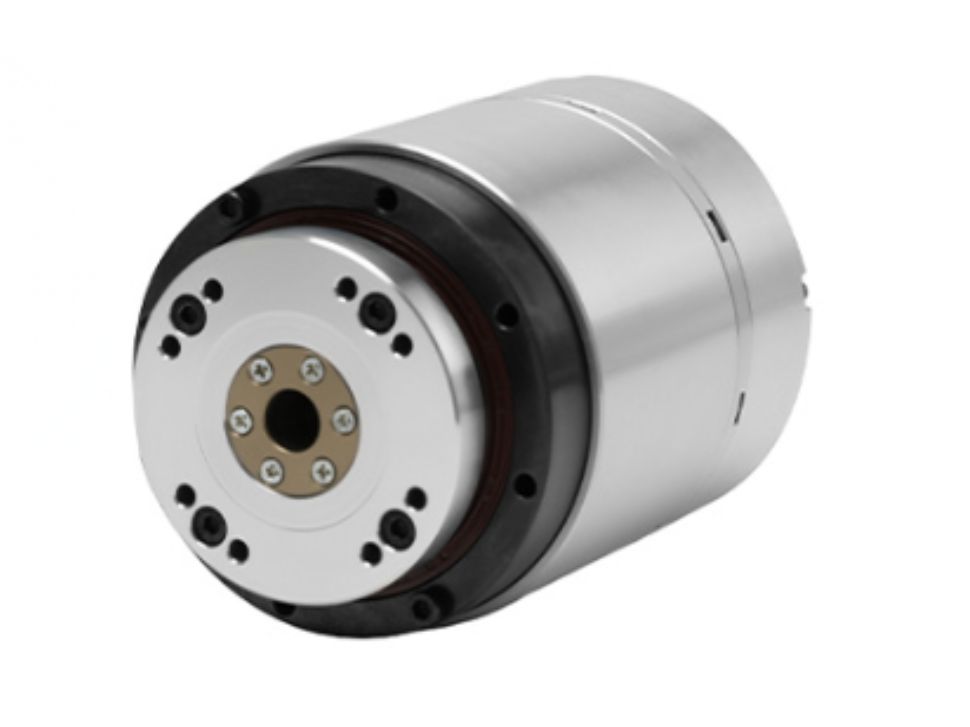
 Actionneur d’articulation harmonique robotisé de haute précision avec une haute précision de positionnementL'actionneur articulaire harmonique HONPINE HAU est conçu pour les applications robotiques exigeant une haute précision de positionnement, une forte capacité de surcharge et une conception à grand alésage central. Par rapport à l'actionneur articulaire harmonique HONPINE HAG, le HAU supprime la configuration du capteur de couple, ce qui en fait une solution plus compacte pour les applications ne nécessitant pas de détection de couple.
L'actionneur articulaire harmonique HAU est particulièrement adapté aux robots humanoïdes de haute précision, aux robots spécialisés et aux bras robotisés. En combinant une haute précision de positionnement, des performances de surcharge de niveau industriel et un grand diamètre d'alésage central, le HAU est conçu pour aider les robots à réaliser des mouvements stables et précis dans des applications exigeantes.Détails Motoréducteur harmonique robotique à encodeurs haute précision avec STOLe motoréducteur harmonique robotique HAG est un actionneur d’articulation robotique spécialement conçu pour les applications robotiques. Le variateur intégré est intégré à la base du motoréducteur, et il est équipé d’encodeurs haute précision—résolution 20 bits côté haute vitesse et 19 bits côté sortie—permettant un contrôle en boucle fermée complet. Des fonctions STO et frein sont disponibles en option pour garantir un fonctionnement plus sûr de l’équipement.Détails
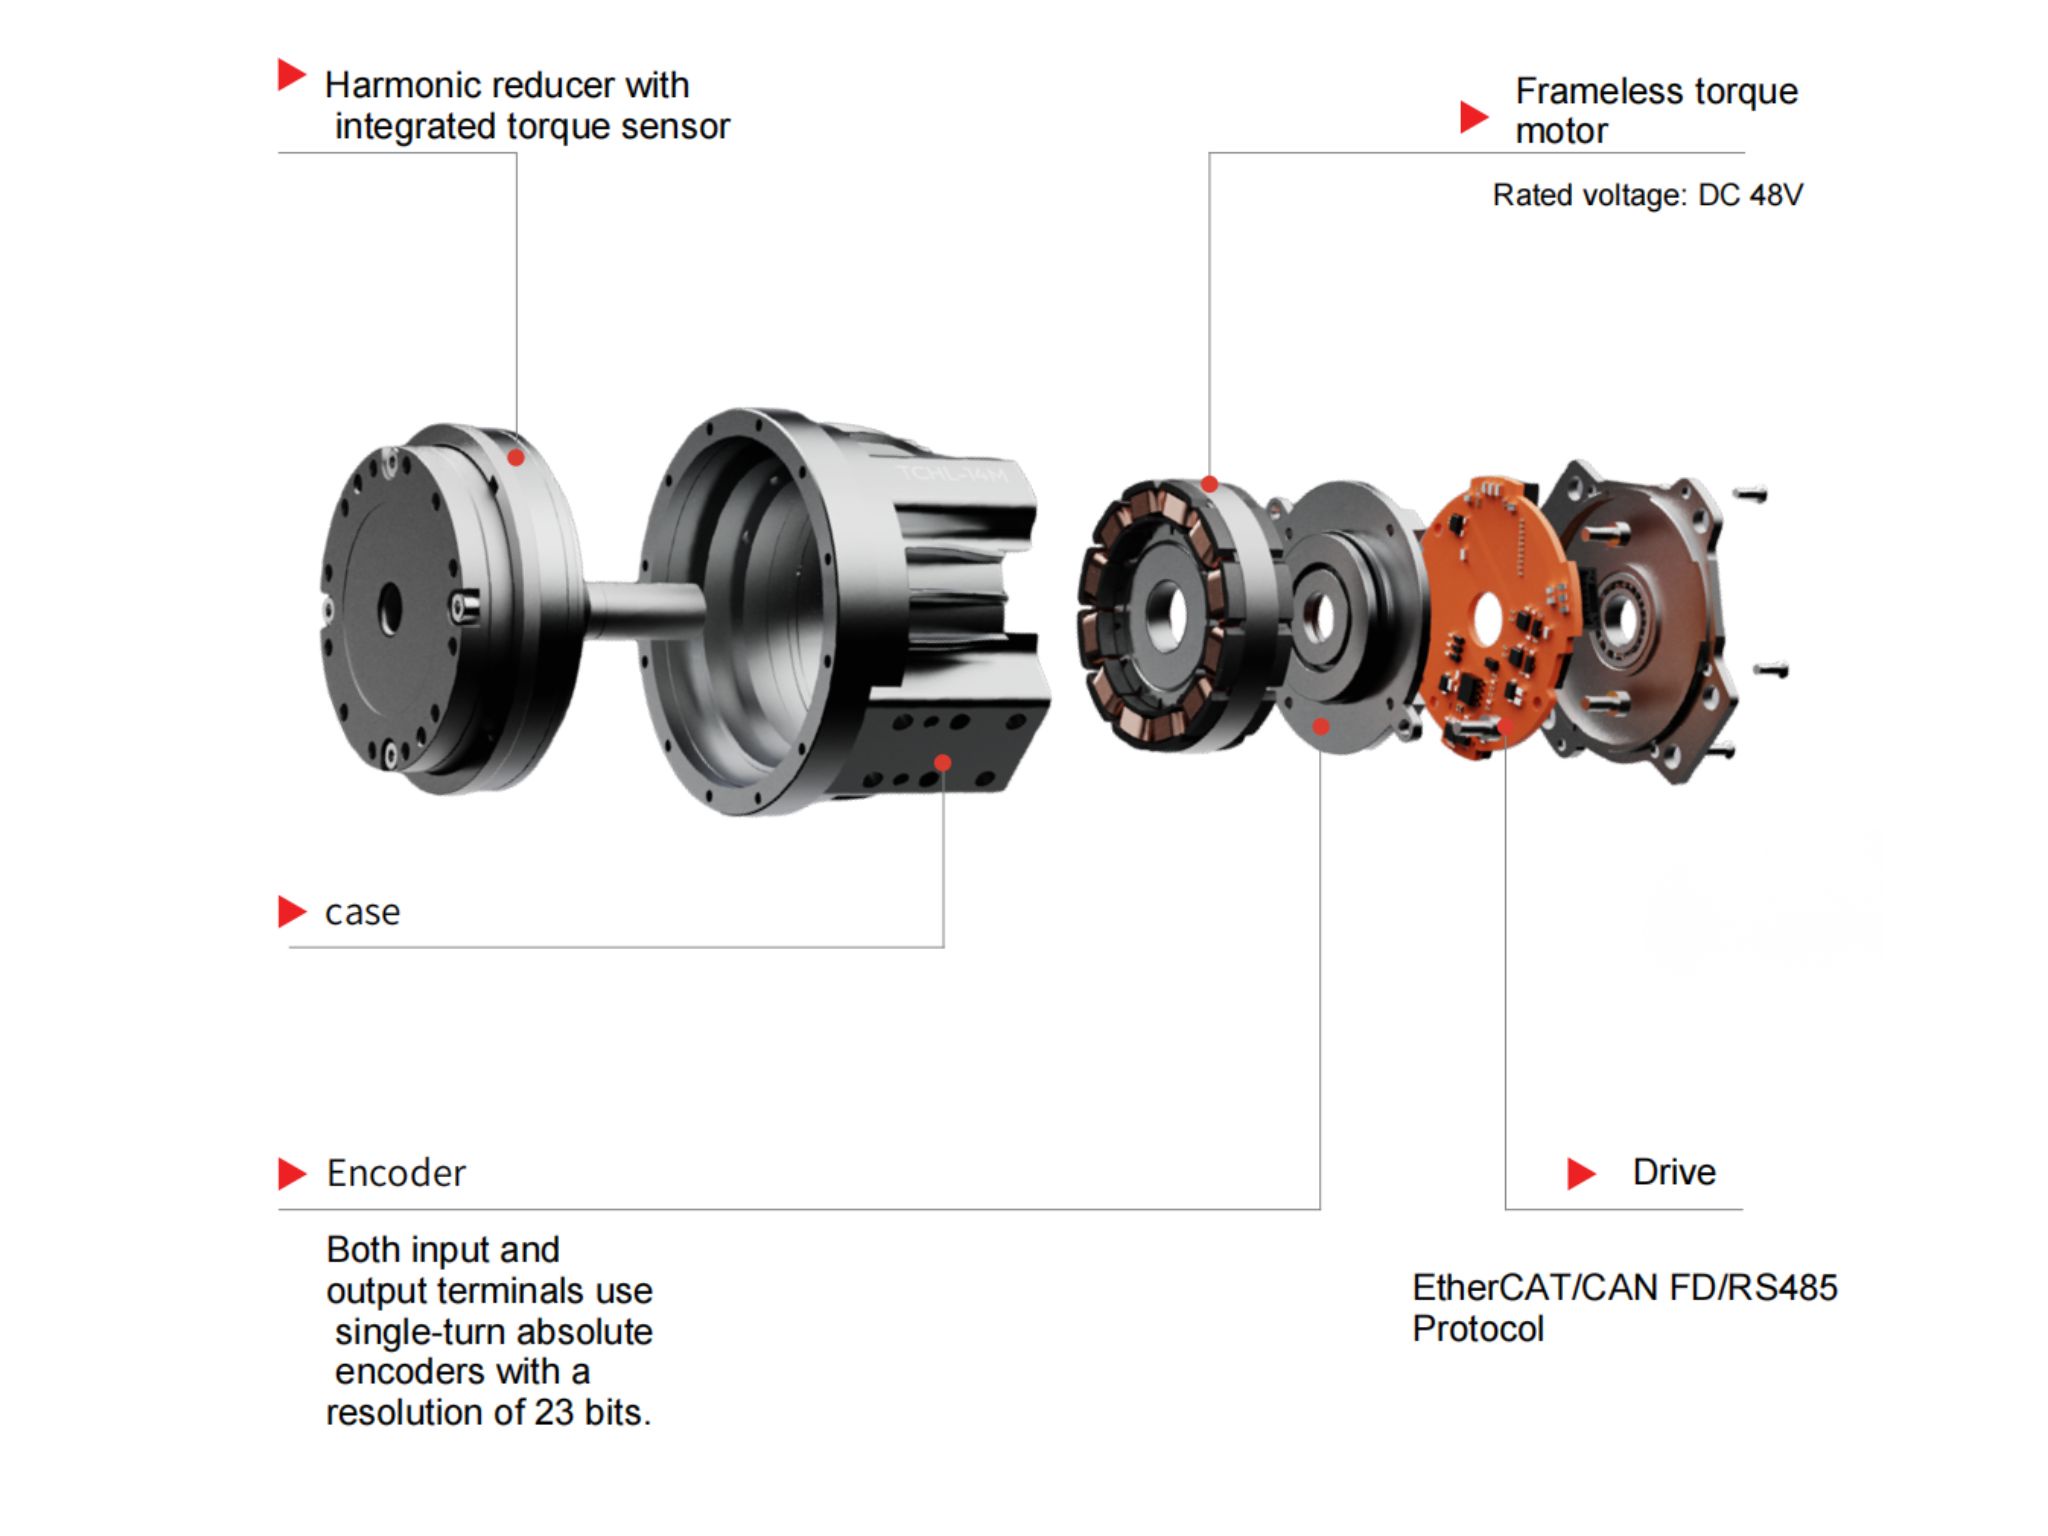
![]() Module d’articulation harmonique pour robot humanoïde avec capteur de couple et connecteur de câble intégréLe module d’articulation harmonique TCHL est un module d’articulation harmonique qui intègre directement un capteur de couple dans le réducteur à entraînement harmonique. Le capteur de couple permet une mesure précise de l’état de fonctionnement du système d’entraînement et des valeurs de couple requises, permettant une détection précise de la charge de l’actionneur. Cela aide à prévenir les surcharges et permet une interaction humain-robot plus sûre.
Le module est doté de câbles et de connecteurs entièrement intégrés, permettant des raccordements de composants rapides et précis ainsi qu’un contrôle du mouvement sûr et réactif grâce à une conception hautement intégrée.Détails Actionneur rotatif à entraînement harmonique à arbre creux avec double encodeur pour espaces limitésLes actionneurs rotatifs servos à entraînement harmonique HAT (creux et standard) prennent en charge les entraînements harmoniques des modèles 11, 14, 17, 20, 25, 32, 40, 50 et 58, avec un couple nominal de 4 N·m à 1200 N·m et des diamètres extérieurs allant de 62 mm à 220 mm. Ils sont équipés d'encodeurs absolus multi-tours avec protocole Tamagawa : 17 bits en mono-tour et 16 bits en multi-tours, ou 23 bits en mono-tour et 16 bits en multi-tours. Des configurations personnalisées avec double encodeur sont également disponibles. Les actionneurs harmoniques peuvent être montés directement via la face d'extrémité, ce qui les rend idéaux pour les applications légères ou à espace limité.Détails
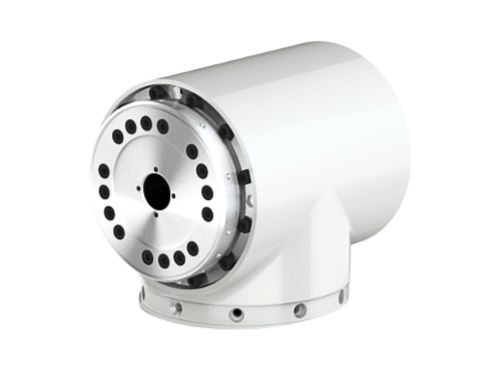
 Module rotatif harmonique de type T pour bras de robot CobotsLe module d'articulation harmonique de type T est une unité d'articulation robotique hautement intégrée qui combine un réducteur harmonique, un moteur à couple, des capteurs de précision, un frein et un driver. Il est appelé « type T » car la bride de sortie est perpendiculaire à l'arbre du moteur, formant une disposition en T idéale pour les articulations rotatives des robots.
Conçu pour les robots collaboratifs, ce module simplifie le développement en intégrant les composants clés dans une unité compacte prête à l'emploi. Cela réduit considérablement le cycle de développement, abaisse les coûts et rend la construction d'un bras robotique presque aussi simple que l'assemblage de blocs LEGO. Sa haute intégration améliore également l'efficacité de la maintenance et élargit l'applicabilité de la technologie des bras robotisés industriels.Détails Module d'articulation robotique à conception étanche pour robot spécial d'opération sous-marineLe module d'articulation atteint un volume et un poids hautement optimisés grâce à des composants entièrement intégrés incluant réducteur harmonique, moteur sans cadre, frein, codeur et driver, permettant un contrôle du mouvement précis avec un couple plus élevé, une précision accrue, une taille plus compacte et un poids plus léger. Nous proposons également des solutions sur mesure pour répondre à des exigences spécifiques d'applications personnalisées et d'environnements opérationnels particuliers, les personnalisations les plus courantes étant les versions étanches (résistantes aux éclaboussures, aux jets d'eau ou à une immersion jusqu'à 1 mètre) et les adaptations pour basses températures. Ce module d'articulation étanche est spécialement conçu pour les robots spéciaux opérant sous l'eau, développé comme une version améliorée de notre module d'articulation standard avec des améliorations dédiées pour relever les défis d'étanchéité des articulations robotiques.Détails
 Grand actionneur rotatif à entraînement harmonique à alésage creuxLe grand actionneur rotatif à alésage creux intègre généralement un moteur à couple sans cadre à rotor interne avec des composants tels qu'un réducteur à entraînement harmonique, un codeur absolu et une unité d'entraînement harmonique à grand alésage creux sur mesure pour former un ensemble d'actionneur rotatif complet. Son unité de contrôle (système d'entraînement) est généralement montée à l'extérieur, permettant un contrôle du mouvement de haute précision pour les équipements connectés. Par rapport aux actionneurs rotatifs standard, cette série se caractérise par un diamètre d'alésage creux plus grand, permettant le passage de vis-mères, de câbles et d'autres composants. Il est conçu pour des applications nécessitant un grand espace d'alésage traversant, une haute précision et une intégration compacte, telles que les tables rotatives de machines-outils, les dispositifs médicaux de précision, les systèmes de découpe laser 5 axes et les équipements semi-conducteurs.Détails
 Moteur de joint de robot compact à entraînement harmonique hautement intégréLe moteur d'articulation robotique réalise un contrôle du mouvement hautement précis grâce à des composants intégrés incluant un réducteur harmonique, un moteur à couple sans cadre, un frein, un codeur et une unité d'entraînement, avec une taille et un poids optimisés. Il offre un couple plus élevé, une précision supérieure, une taille plus compacte et un poids plus léger. Nous proposons également des services de personnalisation selon les exigences spécifiques des clients.
Les moteurs d'articulation robotique prennent généralement en charge une large plage de tension de DC24V à DC48V. En tant que composant central dans l'industrie de la robotique, les avancées technologiques des moteurs d'articulation robotique continueront de promouvoir le développement de robots spécialisés et humanoïdes vers une plus grande flexibilité et des scénarios d'application plus larges. Au-delà de la robotique, les moteurs d'articulation robotique sont également utilisés dans les équipements semi-conducteurs, les équipements photovoltaïques, les équipements médicaux de précision, les équipements 3C, les équipements optoélectroniques et d'autres domaines.Détails
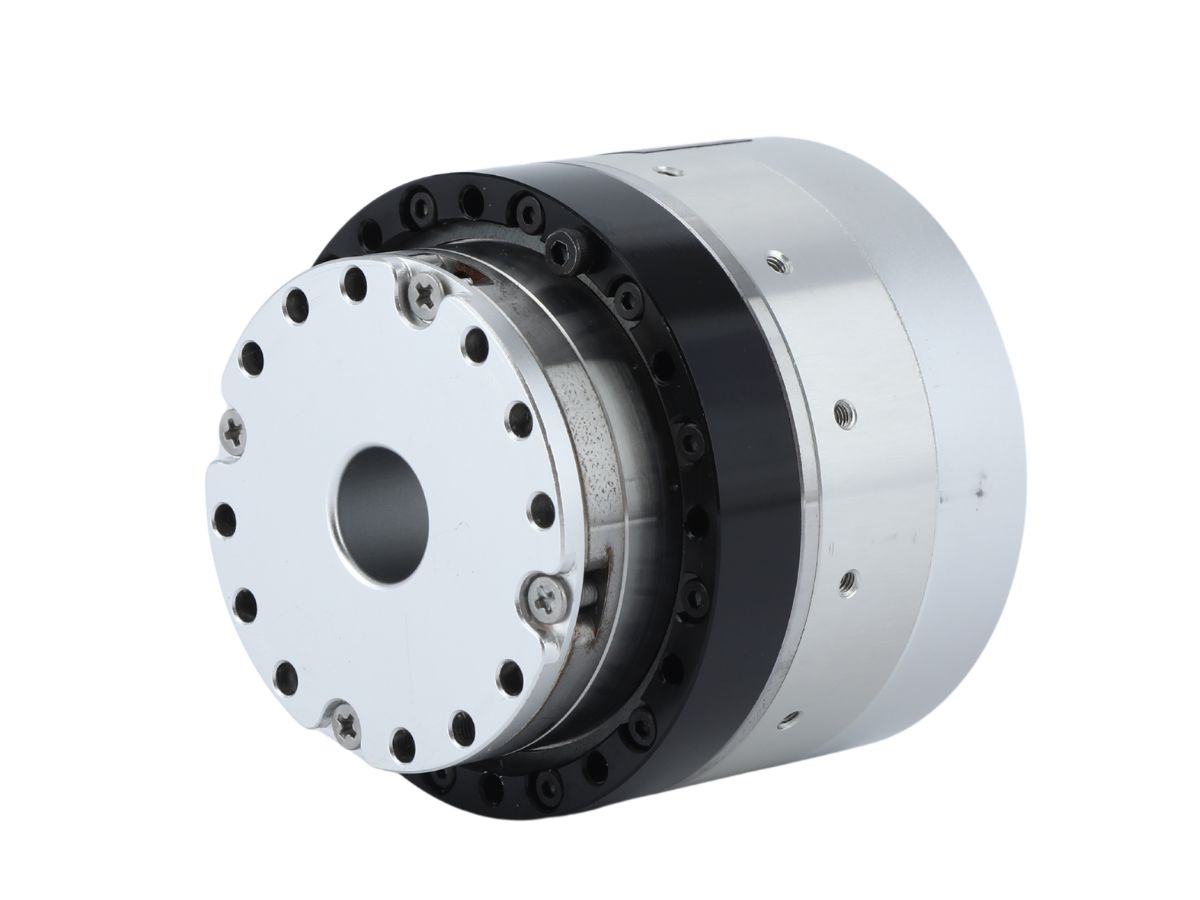
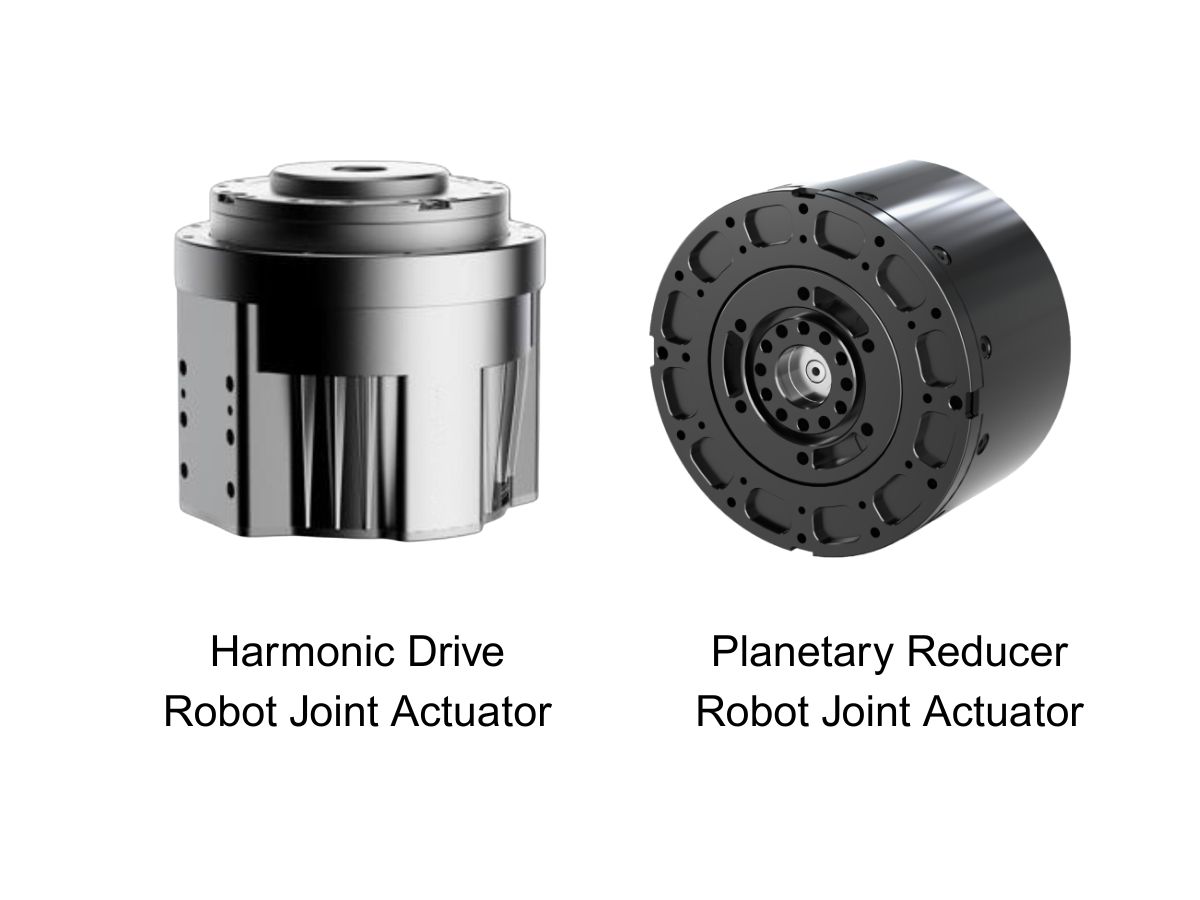
Moteur/actionneur/module d’articulation planétaire
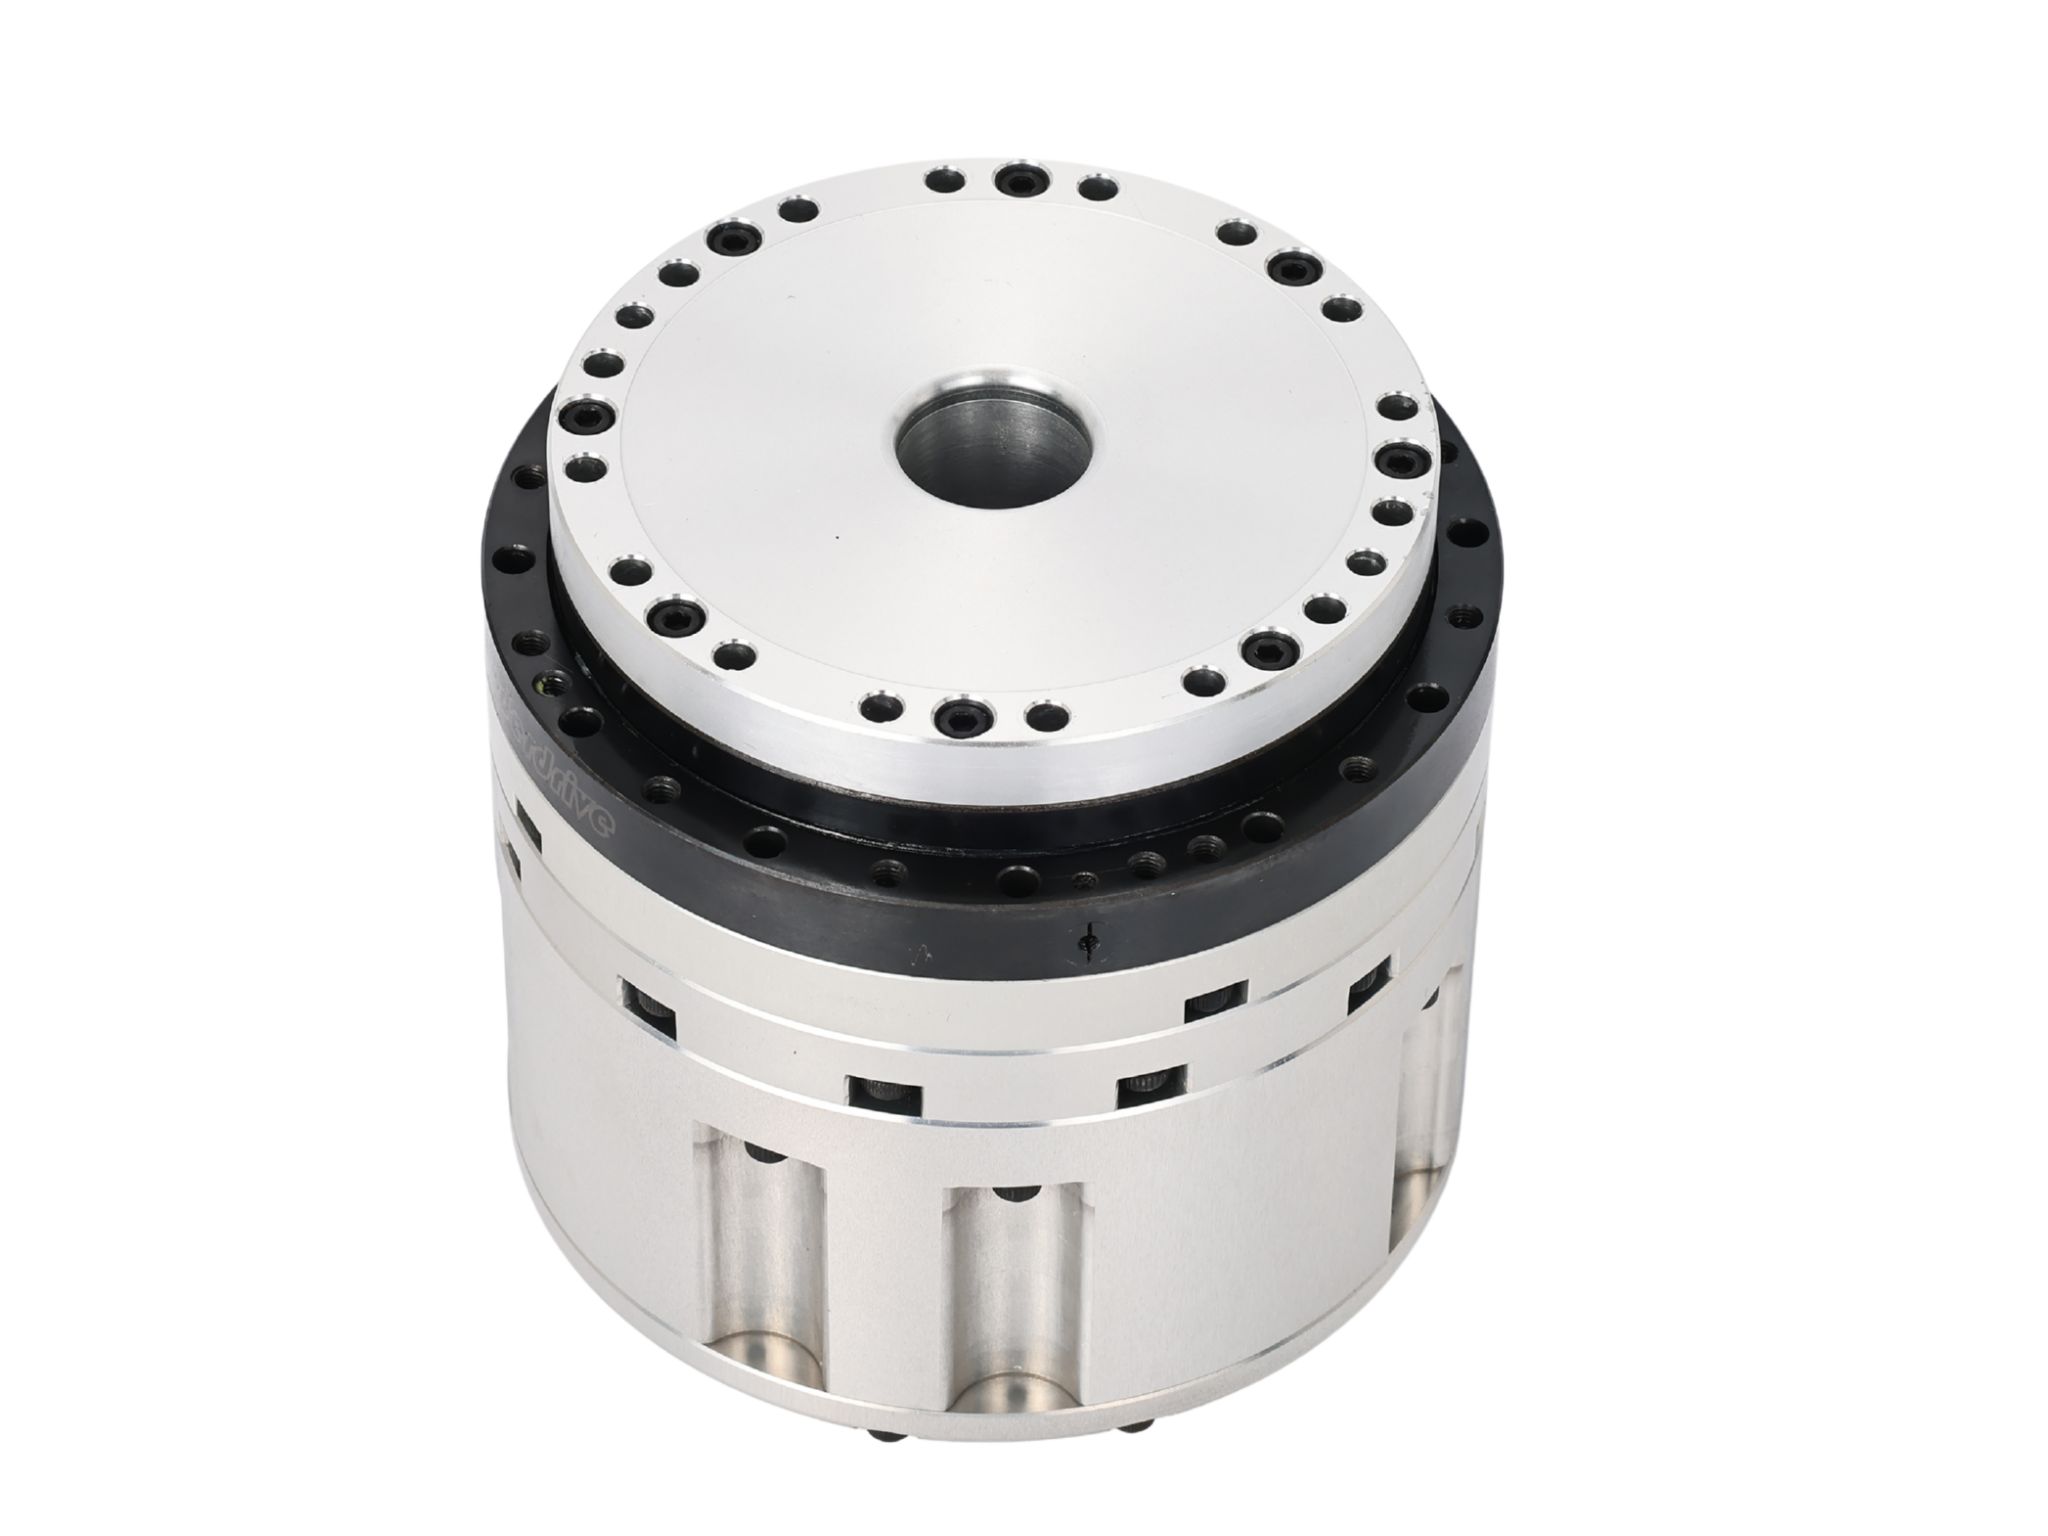
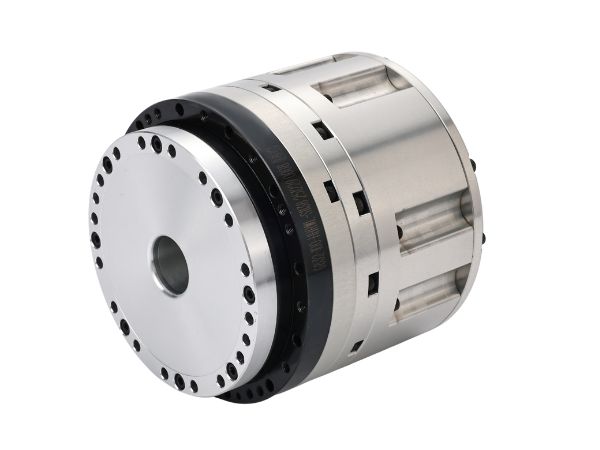
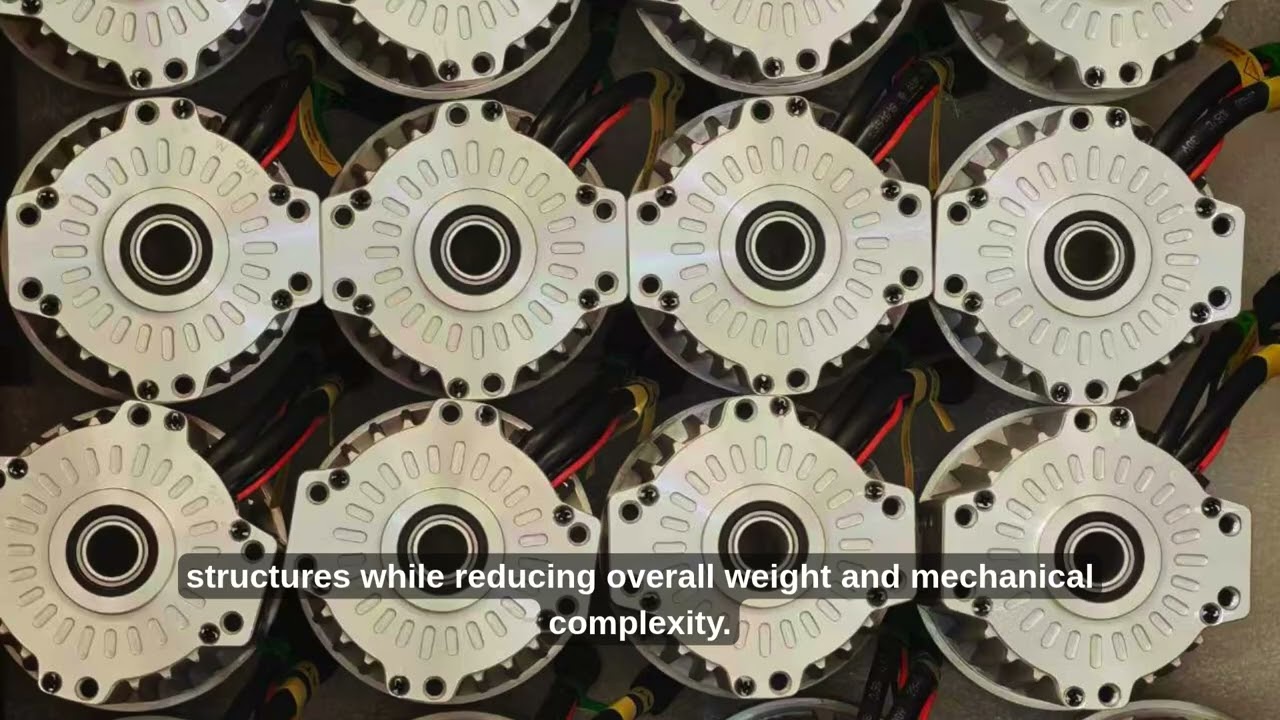
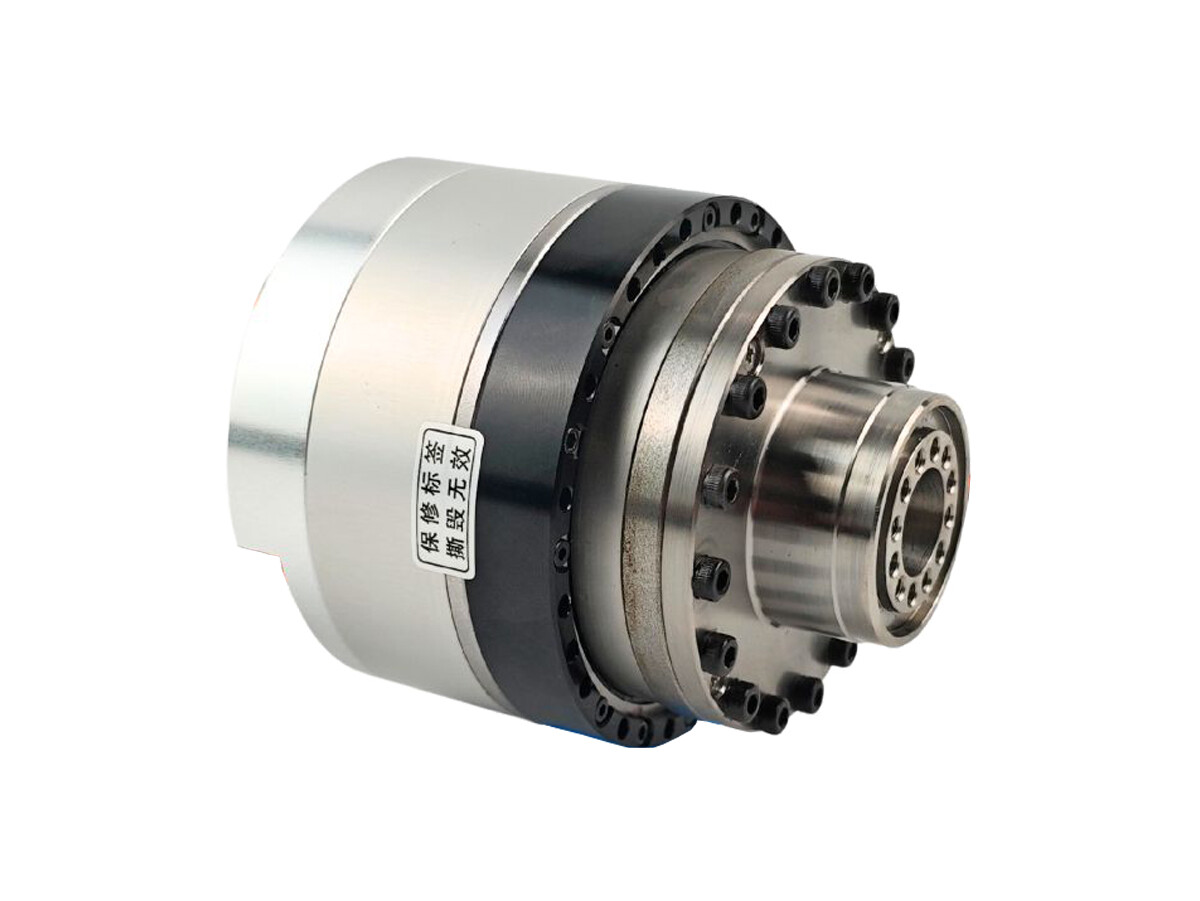
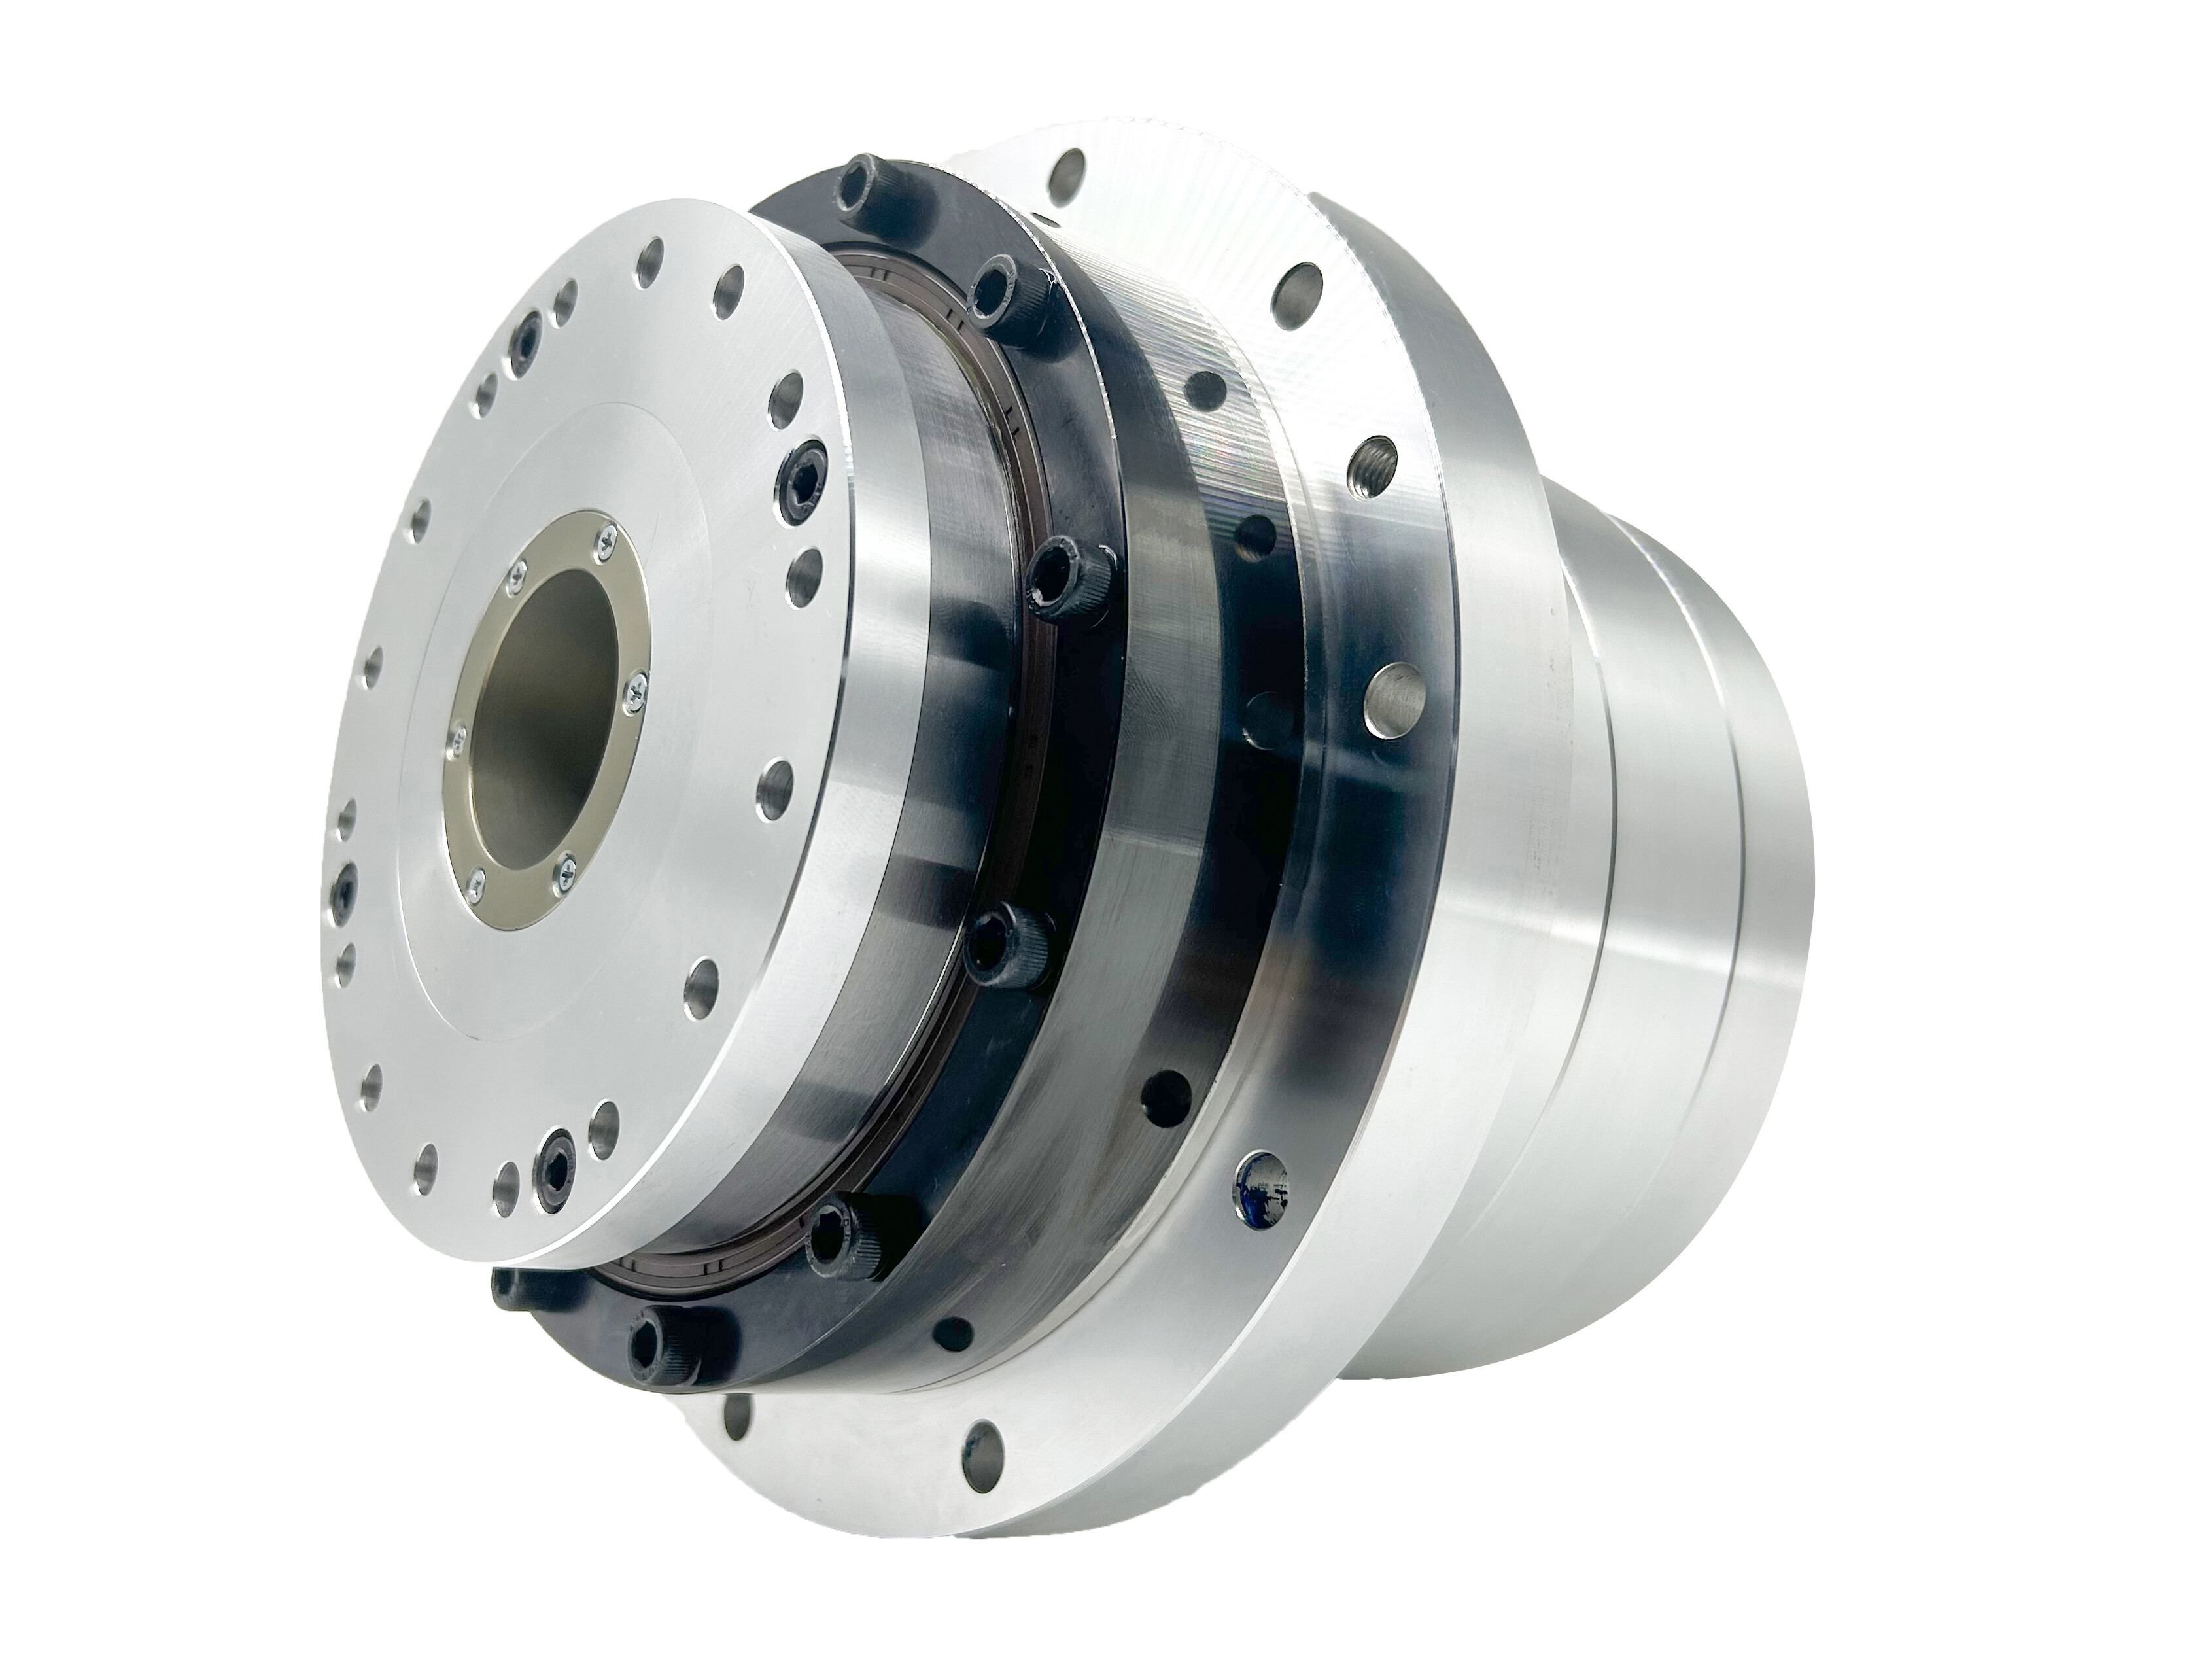
Le moteur d’articulation planétaire est également un composant central des systèmes d’entraînement robotisés. Comparé aux modules d’articulation harmoniques, il présente un rapport de réduction plus faible, une vitesse de sortie plus élevée et une plus grande rigidité, mais une précision globale de sortie légèrement inférieure. Grâce à l’intégration poussée de composants tels que des réducteurs planétaires, des moteurs couple sans carcasse, des freins, des encodeurs et des variateurs, sa taille et son poids sont considérablement optimisés, ce qui permet un contrôle précis du mouvement des articulations. Il offre ainsi un couple supérieur, des dimensions plus compactes et un poids plus faible. Les moteurs d’articulation planétaires prennent généralement en charge une large plage de tensions et sont compatibles avec une alimentation CC basse tension de 24 V à 48 V. Nous proposons également des solutions personnalisées selon les besoins de chaque client.
 Actionneur articulaire planétaire de chien robotique étanche à l’explosion et robusteLes actionneurs articulés planétaires antidéflagrants robustes de HONPINE sont officiellement entrés en production de masse. Cette série d’articulations a été intégrée avec succès dans plusieurs plateformes de robots quadrupèdes (chiens robots) et déployée dans des environnements dangereux tels que les sites pétrochimiques, les sites d’inspection du gaz naturel et les opérations de secours d’urgence — des domaines qui dépendaient auparavant fortement du travail manuel ou de composants importés.
Assistance à l’intégration spécifique à l’application : structures mécaniques et paramètres de commande personnalisés, adaptés aux différentes configurations de robots et aux exigences des missions.
Assistance à la certification antidéflagrante : accompagnement tout au long du processus de certification, aidant les clients à éviter les pièges de conception courants et à accélérer la mise en conformité.
Support technique rapide : centres de service technique situés dans les principales régions industrielles du pays, offrant une intervention sur site sous 48 heures.Détails Modules d'articulation planétaires légers à couple de sortie maximalLes modules d’articulation planétaire de la série PA de HONPINE disposent de trois brevets d’invention exclusifs et de sept brevets de modèle d’utilité. Grâce à une conception structurelle ingénieuse, ils offrent le couple de sortie le plus élevé parmi les produits de la même catégorie, assurant des performances puissantes et stables.
HONPINE fournit d’importantes ressources produit et un support technique, permettant un déploiement rapide dans divers scénarios d’application tout en réduisant considérablement le temps, les efforts et les coûts requis pendant la phase de pré-étude du projet.
Les modules adoptent une conception d’entrée/sortie partagée pour l’alimentation et le signal, simplifiant grandement la connexion entre les unités d’entraînement. Associée à une structure de câblage traversant creuse, l’application et l’intégration des unités d’entraînement deviennent plus pratiques et plus efficaces.Détails Module articulé planétaire compact et léger, résistant aux chocs et à grande vitesseLe module d’articulation planétaire standard est un composant essentiel des systèmes d’entraînement robotisés. Grâce à une conception hautement intégrée associant un réducteur planétaire, un moteur couple sans carcasse, un frein, un codeur et un variateur, il optimise considérablement le volume et le poids, tout en permettant un contrôle précis des mouvements de l’articulation. Il offre ainsi un couple plus élevé, un encombrement réduit et un poids plus faible. Par rapport aux modules d’articulation harmoniques, le module d’articulation planétaire présente un rapport de réduction plus faible, une vitesse de sortie plus élevée et une densité de couple supérieure, ce qui le rend plus adapté aux applications à charge moyenne ou faible. Nous proposons également des services de personnalisation adaptés aux besoins spécifiques de nos clients.
Grâce à des avantages essentiels tels que ses performances à grande vitesse, sa résistance aux chocs et sa conception compacte et légère, le module d’articulation planétaire standard est devenu une solution de choix pour les entraînements à forte charge des robots humanoïdes, des robots spécialisés, des AGV logistiques et des systèmes d’automatisation industrielle. Il contribue ainsi à améliorer les performances des robots et à étendre leurs domaines d’application.Détails
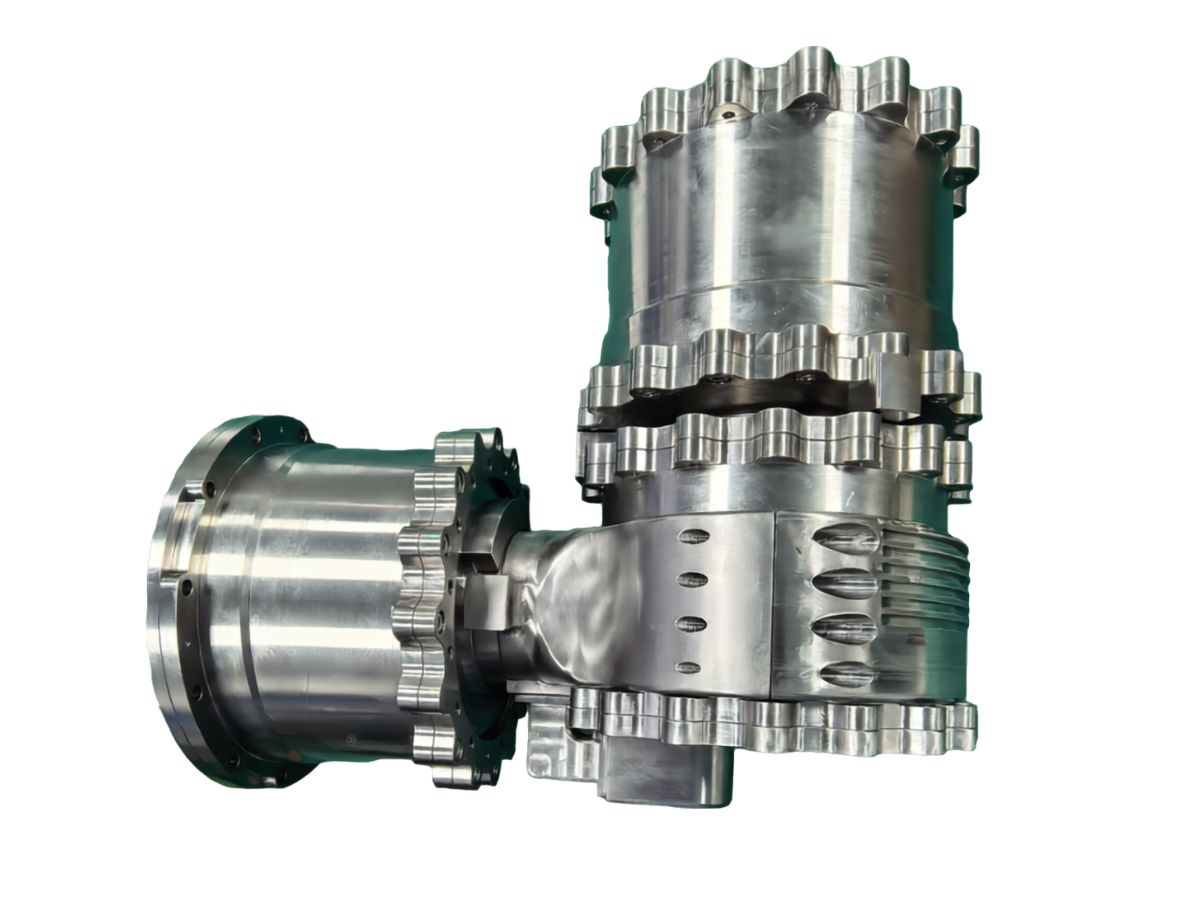
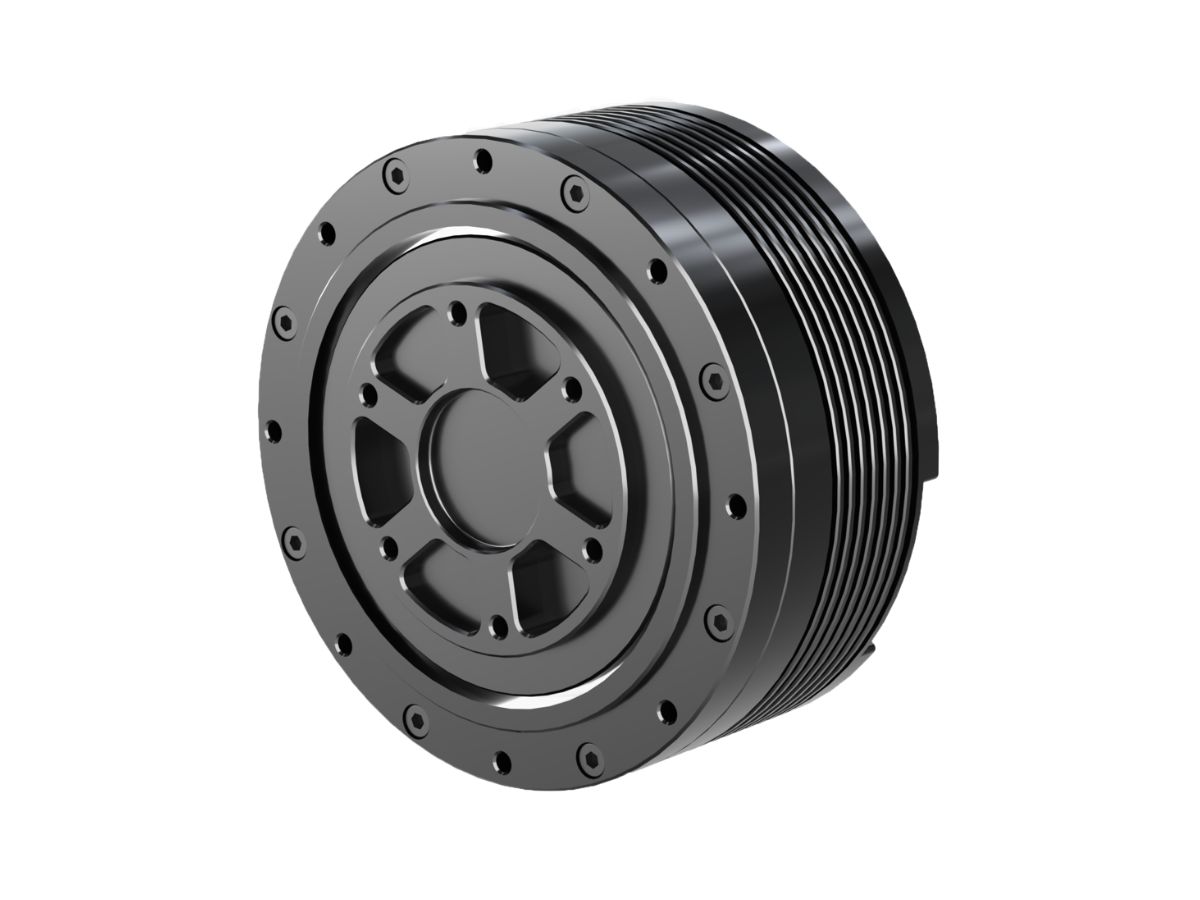
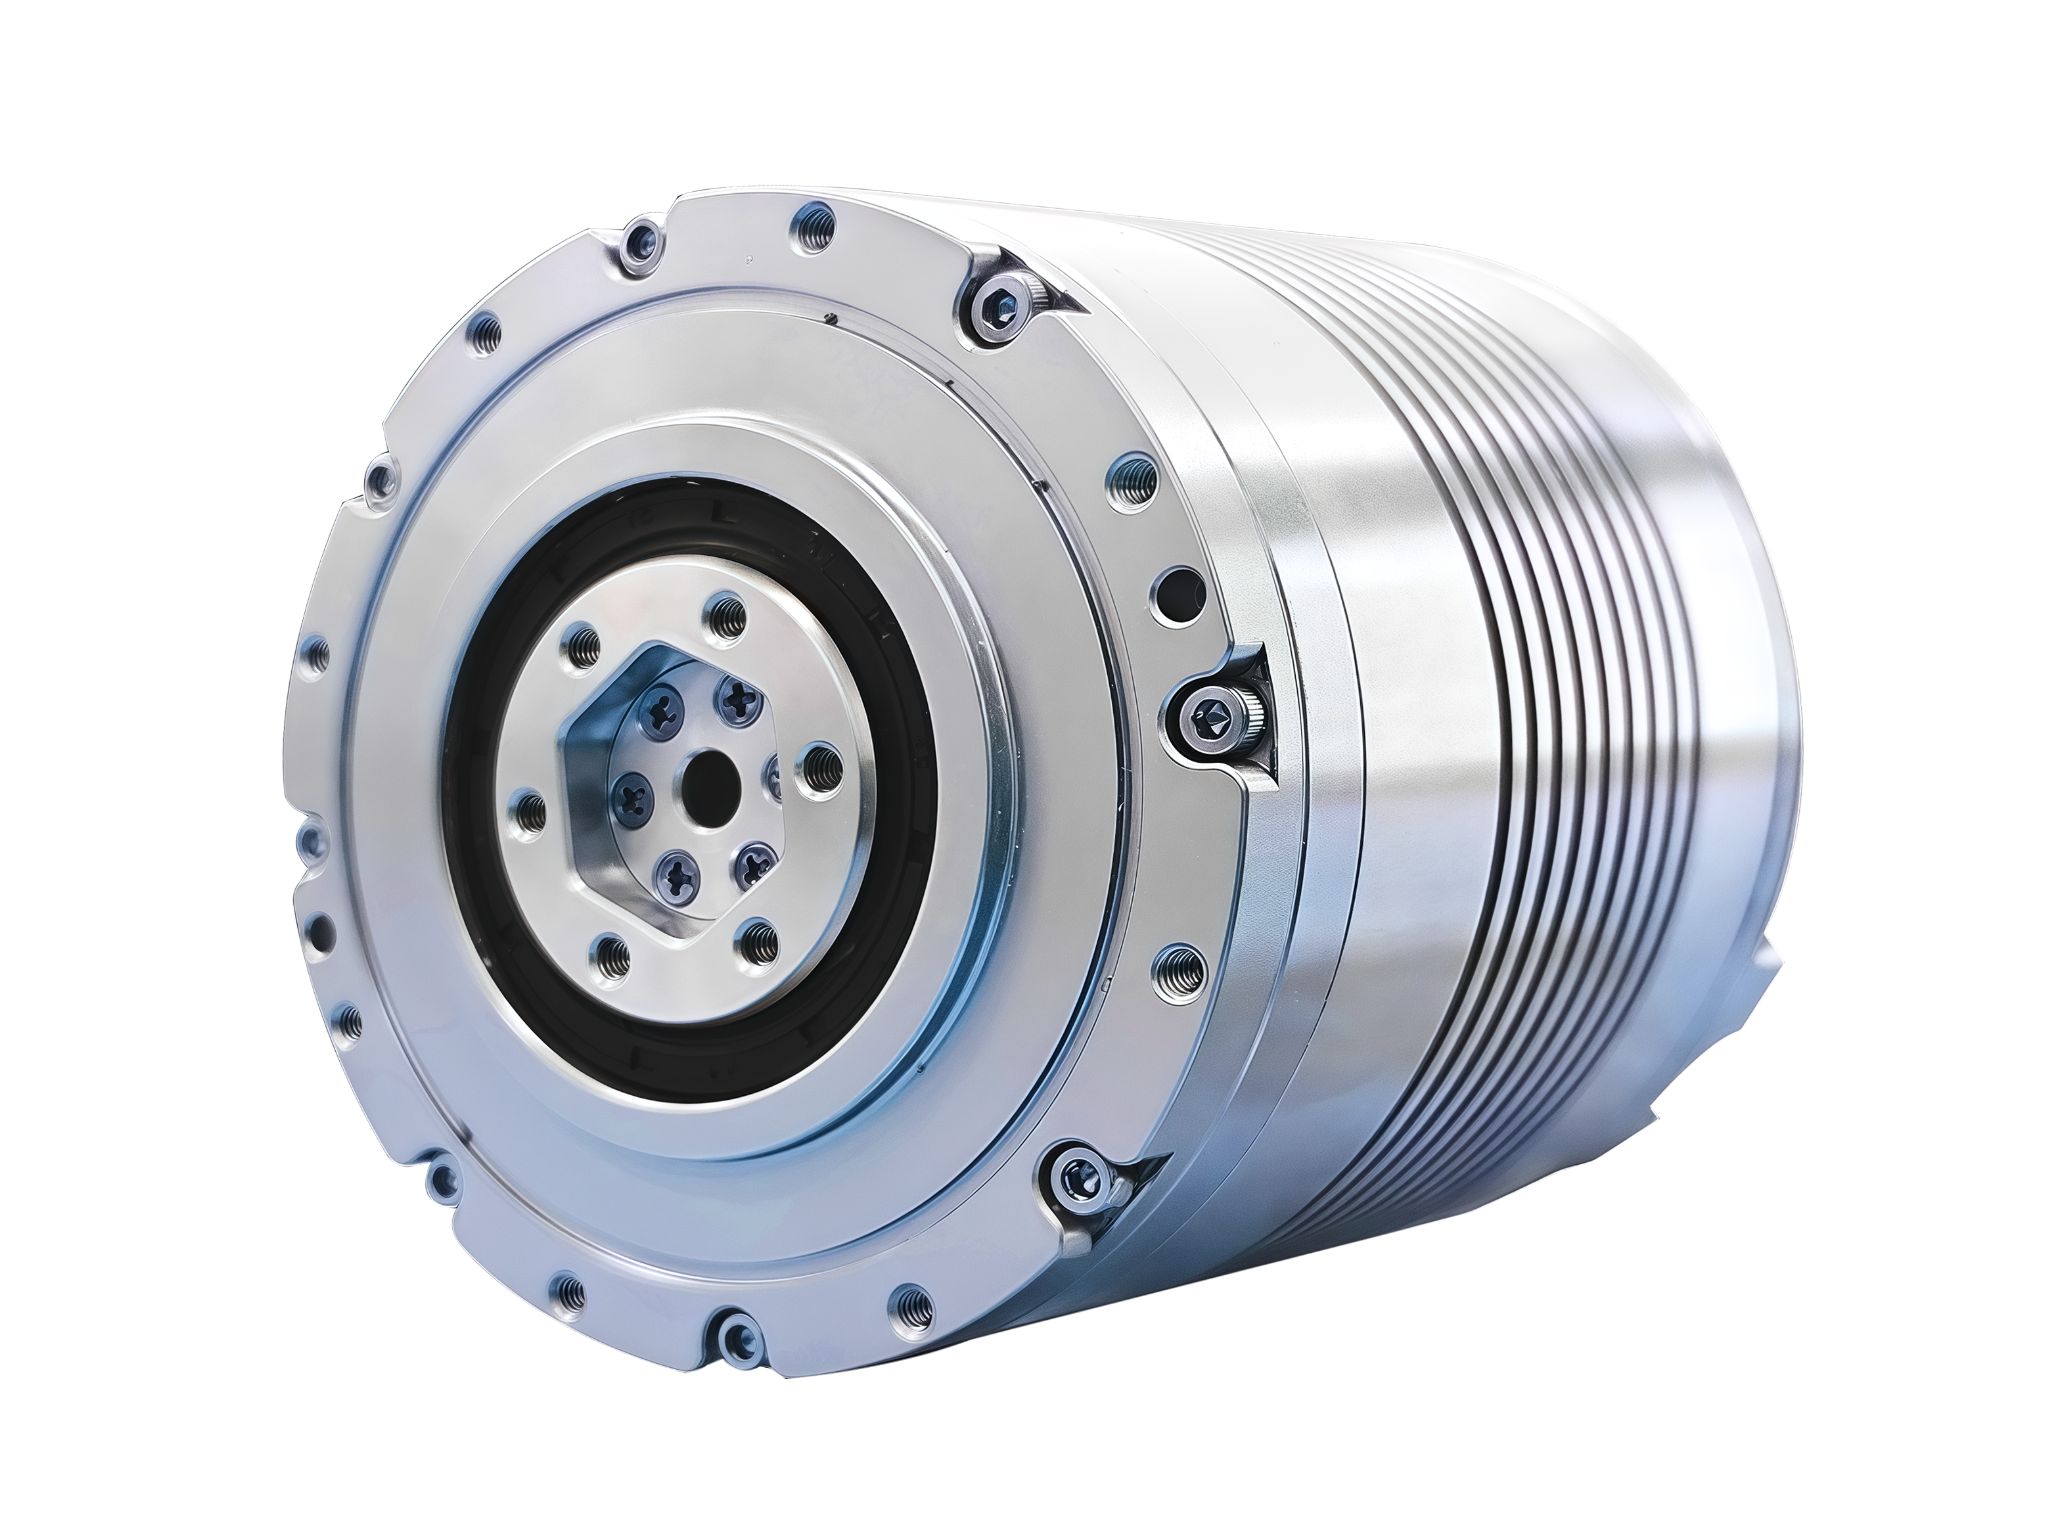
Moteur couple sans cadre pour articulation de robot
HONPINE s’engage à développer en interne les composants essentiels de ses modules d’articulation pour robots afin d’améliorer le rendement de production et la capacité d’approvisionnement.
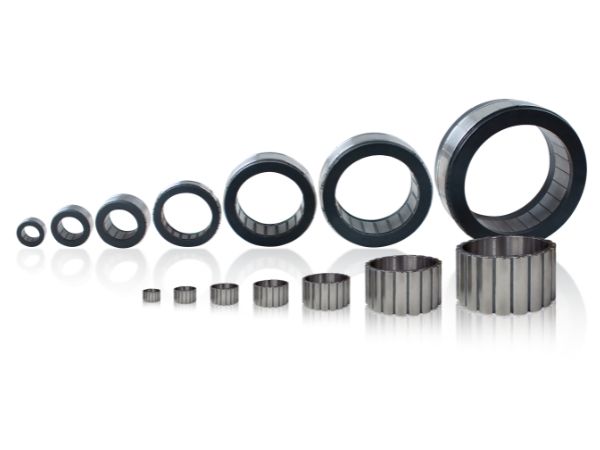
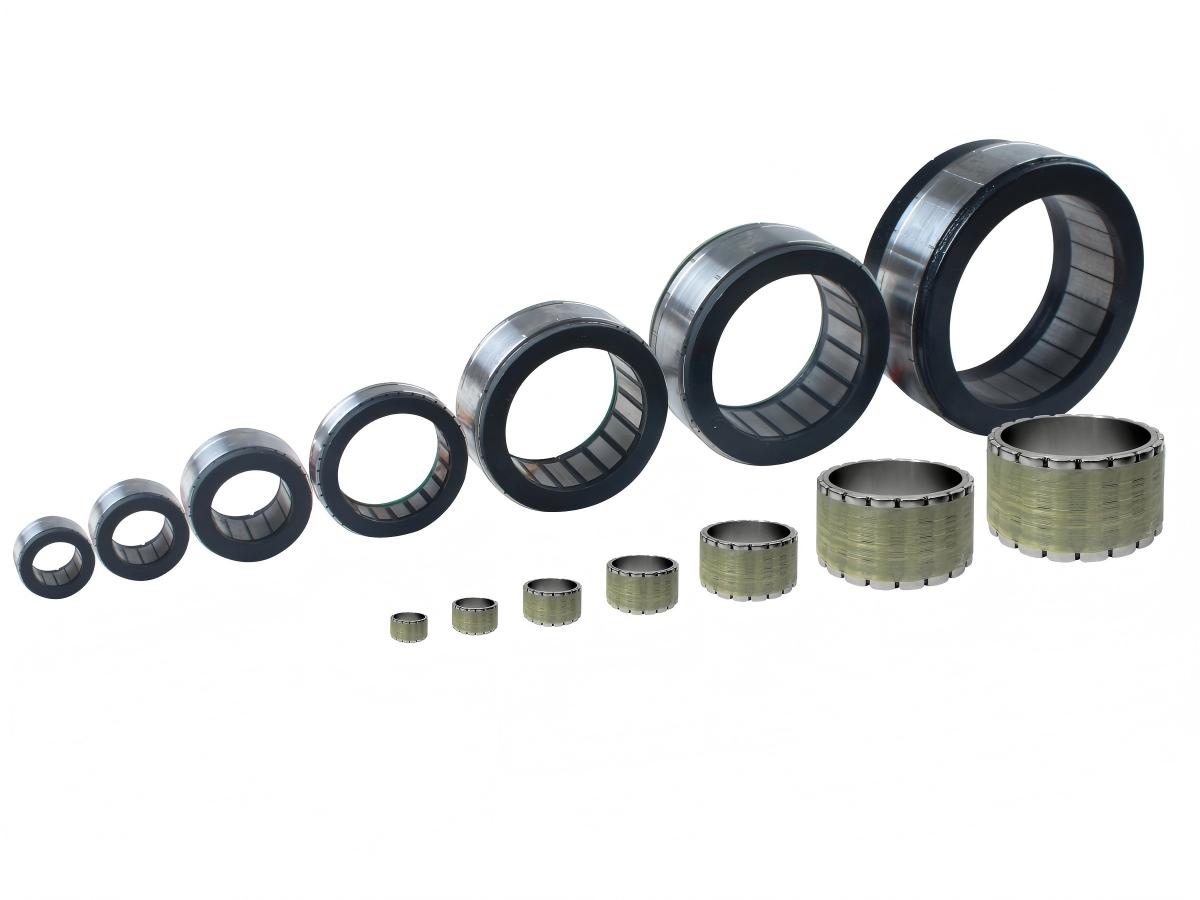
Vous trouverez ci-dessous les moteurs couple sans cadre standard de HONPINE, que nous perfectionnons et optimisons pour les intégrer à nos modules d’articulation entièrement intégrés. Ces moteurs standard sont également disponibles à l’achat en tant que produits autonomes.
 Moteurs sans carcasse à haute densité de couple pour la robotique FM2Les moteurs couple sans carcasse HONPINE FM2 pour la robotique offrent des performances supérieures et davantage d'options de configuration par rapport à la série FM1, ce qui les rend adaptés à une gamme d'applications plus large. Les pertes du moteur sont réduites de 20%, tandis que le couple de sortie est augmenté de 10% par rapport aux moteurs FM1, ce qui prolonge l'endurance de fonctionnement.
La série FM2 est disponible en six diamètres allant de φ50mm à φ127mm, avec des vitesses nominales de 1800 rpm à 5500 rpm, un couple allant de 0.36 Nm à 6.40 Nm, et une puissance de sortie de 207 W à 608 W. Les tensions nominales vont de 24 V à 70 V. Les configurations optionnelles incluent des capteurs Hall, des capteurs de température, et des options de fils de sortie personnalisables.Ces moteurs sont largement utilisés dans les robots collaboratifs, les robots humanoïdes, les robots quadrupèdes, les robots industriels, et les robots de rééducation médicale.Détails sans cadre FM1 économiques") Moteurs CC sans balais (BLDC) sans cadre FM1 économiquesLes moteurs CC sans balais (BLDC) sans cadre HONPINE FM1 sont des produits compacts, haute performance et économiques. Disponibles en quatre tailles (φ50mm–φ115mm), avec des vitesses nominales allant de 650 rpm à 5250 rpm, un couple de 0.3 Nm à 9.32 Nm, et une puissance de 165 W à 920 W. Les tensions nominales vont de 24 V à 70 V, avec des capteurs Hall, des capteurs de température et des configurations de câblage en option. Ils sont largement utilisés dans les robots collaboratifs, les robots humanoïdes, les robots quadrupèdes, et les robots de rééducation médicale.Détails
Qu’est-ce qu’un module d’articulation robotique ?
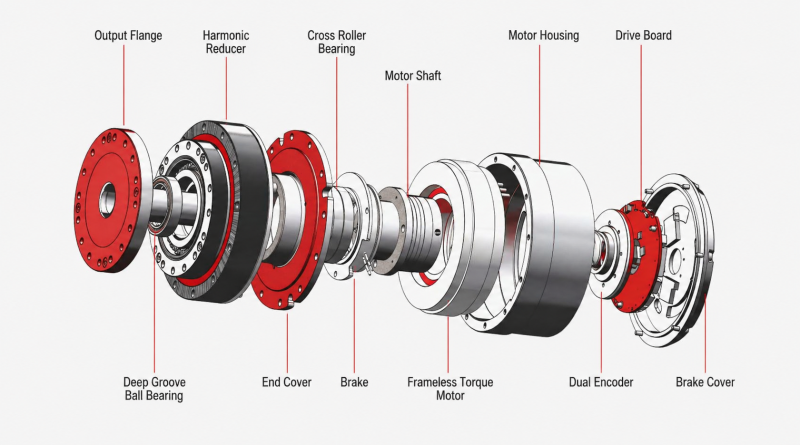
Le module d’articulation robotique intègre des composants tels qu’un réducteur harmonique/planétaire, un moteur couple sans carcasse, un frein, un encodeur et un variateur, dans un format et un poids optimisés. Le moteur d’articulation harmonique HONPINE offre des options de configuration flexibles pour répondre à divers besoins applicatifs, notamment deux encodeurs, la fonction STO (Safe Torque Off), des freins de maintien et des capteurs de couple intégrés.
Sélection du modèle d’actionneur d’articulation harmonique
Pour répondre aux diverses demandes du marché, les modules d’articulation robotique à entraînement harmonique HONPINE sont actuellement répartis en quatre séries principales : HPJM, TCHL, HAU et HAG.
Ce guide propose un premier aperçu pour vous aider à choisir l’actionneur le mieux adapté à votre application, en tenant compte de facteurs tels que la maîtrise des coûts, les délais de livraison et les exigences minimales de performance.
Pour obtenir une assistance technique et des conseils détaillés sur le choix du produit, n’hésitez pas à nous contacter afin d’en discuter.
Caractéristiques principales
Produite en série depuis 2020, la série HPJM offre une solution d’articulation éprouvée et mature pour les robots humanoïdes. Elle intègre un réducteur harmonique, un variateur servo, un encodeur et un moteur couple sans carcasse, avec deux encodeurs et un frein de maintien disponibles en option. Les protocoles de communication pris en charge comprennent CAN (protocole propriétaire), CANopen et EtherCAT.
Principaux avantages
- La conception très compacte laisse davantage d’espace pour l’intégration du système, tout en répondant aux mêmes exigences de performance.
- Alésage creux plus grand que celui des autres séries de modules d’articulation harmoniques, avec une densité de couple parmi les meilleures du secteur.
- Une graisse basse température disponible en option permet un fonctionnement dans des environnements difficiles jusqu’à −40 °C.
- Largement utilisée dans les robots spécialisés, cette série est souvent équipée d’un dispositif d’étanchéité par les clients HONPINE en fonction de leurs exigences d’application.
Caractéristiques principales
Le module d’articulation harmonique HONPINE TCHL utilise un réducteur harmonique développé en interne afin de mieux maîtriser les coûts. Il est équipé de série de deux encodeurs absolus monotour d’une résolution de 23 bits et prend en charge les protocoles de communication CAN FD et EtherCAT. Un frein de maintien et un capteur de couple sont disponibles en option. Le faisceau de câbles intégré avec connecteurs à bornes permet le passage des câbles dans l’arbre creux et le raccordement en guirlande des modules.
Principaux avantages
- Avantages significatifs en matière de coûts.
- Options de montage flexibles : frontal, latéral ou arrière.
- La conception du faisceau de câbles simplifie l’intégration du système.
- Sa légèreté et sa facilité d’installation en font une solution bien adaptée aux robots humanoïdes et aux autres applications d’IA incarnée.
Caractéristiques principales
Le module d’articulation harmonique HONPINE HAG peut intégrer un capteur de couple et propose en option la fonction STO (Safe Torque Off) pour répondre à des exigences de sécurité spécifiques. Il utilise un réducteur harmonique de plus haute précision afin de garantir un niveau de fiabilité élevé. Les protocoles de communication pris en charge comprennent CANopen et EtherCAT, avec un frein de maintien disponible en option.
Principaux avantages
- Répond à des exigences de sécurité plus strictes.
- Composants essentiels du réducteur fiables et hautes performances.
- Convient aux projets soumis à des exigences de sécurité spécifiques ou pour lesquels la fiabilité du réducteur est une priorité absolue.
- Une solution idéale pour les bras robotisés et les équipements médicaux soumis à des exigences strictes de performance et de fiabilité.
Caractéristiques principales
Le module d’articulation harmonique de la série HAU est une version améliorée du module d’articulation harmonique de la série HAG. Dépourvu de capteur de couple, il est plus économique que la série HAG.
Principaux avantages
Le module d’articulation harmonique de la série HAU présente un grand alésage creux, une haute précision de positionnement et une capacité de surcharge élevée.
Applications
Le module d’articulation harmonique de la série HAU convient aux bras robotisés de haute précision, aux robots humanoïdes et aux robots spécialisés.
Sélection du modèle d’actionneur planétaire d’articulation
Les modules d’articulation planétaires HONPINE sont largement utilisés dans les robots quadrupèdes, les chiens robots, les roues motrices d’AGV et d’autres applications. En fonction des besoins des clients et des spécifications de performance, HONPINE propose les séries de modules d’articulation planétaires JRM, HPA et antidéflagrants.
Le module d’articulation planétaire HONPINE JRM a fait l’objet d’une validation technique et de nombreux essais. Actuellement, environ 80 % des JRM livrés sont utilisés dans des robots quadrupèdes, communément appelés chiens robots.
Lors des essais, un robot quadrupède équipé de modules d’articulation planétaires HONPINE JRM a fonctionné pendant deux heures avec une charge équivalente à deux caisses d’eau en bouteille. La température du boîtier est restée à environ 60 °C. Cet essai démontre que le module d’articulation JRM peut fournir un couple élevé tout en limitant relativement l’échauffement en fonctionnement sous forte charge, ce qui le rend bien adapté aux robots quadrupèdes à forte charge.
L’articulation servo planétaire HONPINE de la série HPA offre une densité de couple maximale pouvant atteindre 210 N·m/kg. De conception légère, elle intègre un système de réduction planétaire de haute précision à deux étages. Elle prend en charge plusieurs modes de commande, notamment le contrôle de position, de vitesse, de couple et de force-position.
Les articulations planétaires HONPINE présentent des avantages en matière de rentabilité, de rendement de transmission, de fiabilité et de résistance aux chocs. Un robot humanoïde utilise généralement environ 31 modules d’articulation. Les modèles à faible couple sont principalement utilisés dans le haut du corps, tandis que les modèles à couple élevé sont employés dans le bas du corps, notamment au niveau des hanches et des genoux. Les modules d’articulation planétaires HONPINE sont également actuellement livrés en grandes quantités pour les roues motrices d’AGV.
Cette ligne de production intègre des procédés de fabrication et une expérience en matière d’équipements issus de la production de transmissions automobiles. Ces technologies sont utilisées pour améliorer l’efficacité de production et la durabilité des produits, tout en augmentant la capacité de production afin de répondre à la demande croissante liée au développement de l’intelligence incarnée.
La gamme de moteurs articulaires antidéflagrants couvre trois principaux types d’articulations : les articulations de genou, de tangage et de roulis. Elle offre un couple de pointe pouvant atteindre 450 N·m et un couple nominal de 110 N·m, et permet un fonctionnement continu avec des robots transportant une charge utile supérieure à 20 kg.
Les produits sont conçus pour répondre à plusieurs conditions d’exploitation en atmosphère explosive, notamment Ex d IIB T4 et Ex d IIC T6, et offrir un niveau élevé de sécurité opérationnelle. Ils peuvent être utilisés dans de nombreux environnements dangereux, notamment dans les secteurs pétrolier et chimique, ainsi que dans des conditions d’exploitation complexes en extérieur et au sol.
Les moteurs articulaires antidéflagrants ont été adaptés avec succès à plusieurs plateformes de robots quadrupèdes et sont désormais utilisés dans des zones à accès restreint présentant des risques élevés, telles que les installations pétrochimiques, les sites d’inspection de gaz naturel et les opérations de sauvetage d’urgence, où les tâches reposaient traditionnellement sur des travailleurs humains ou des composants importés. Ces applications constituent une avancée technologique importante pour les chiens robots antidéflagrants.
Solutions pour moteurs d’articulation robotique et applications
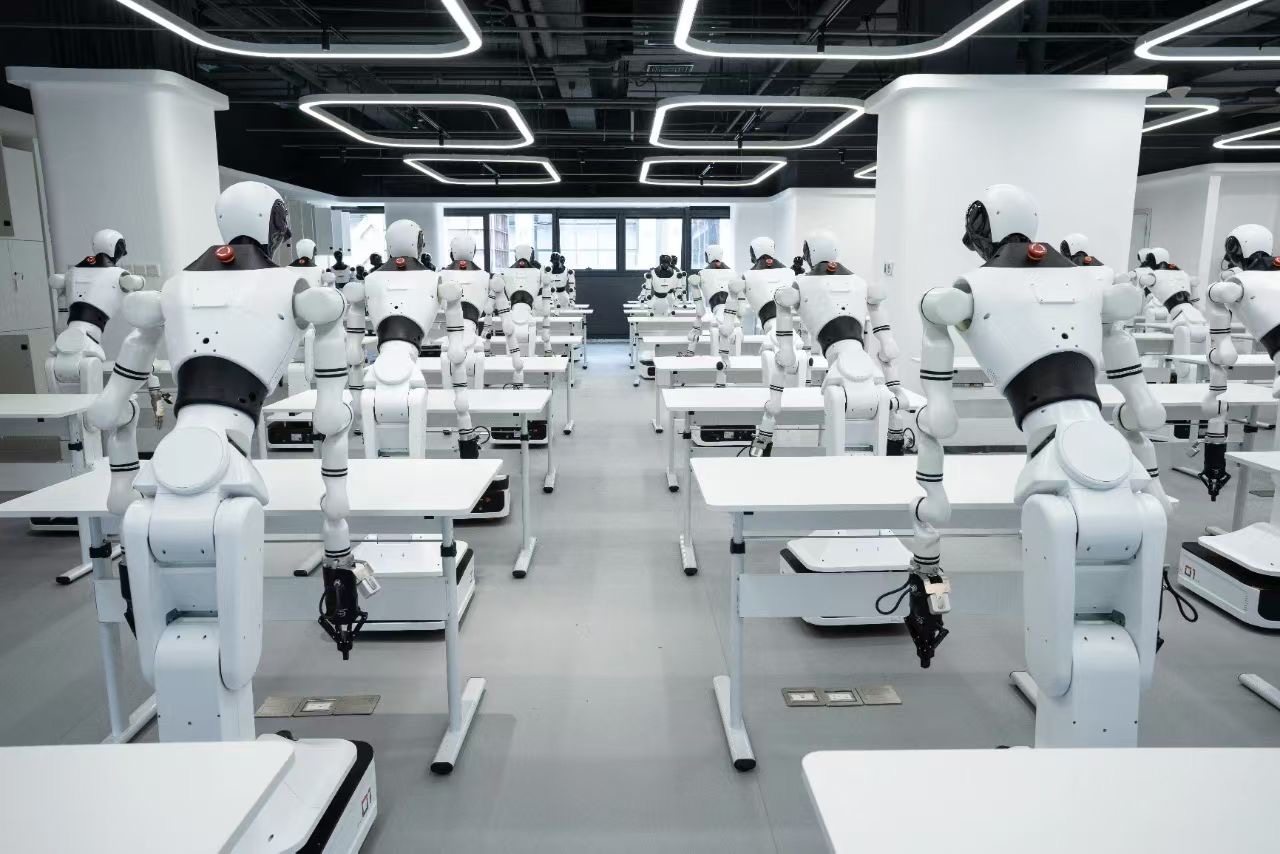
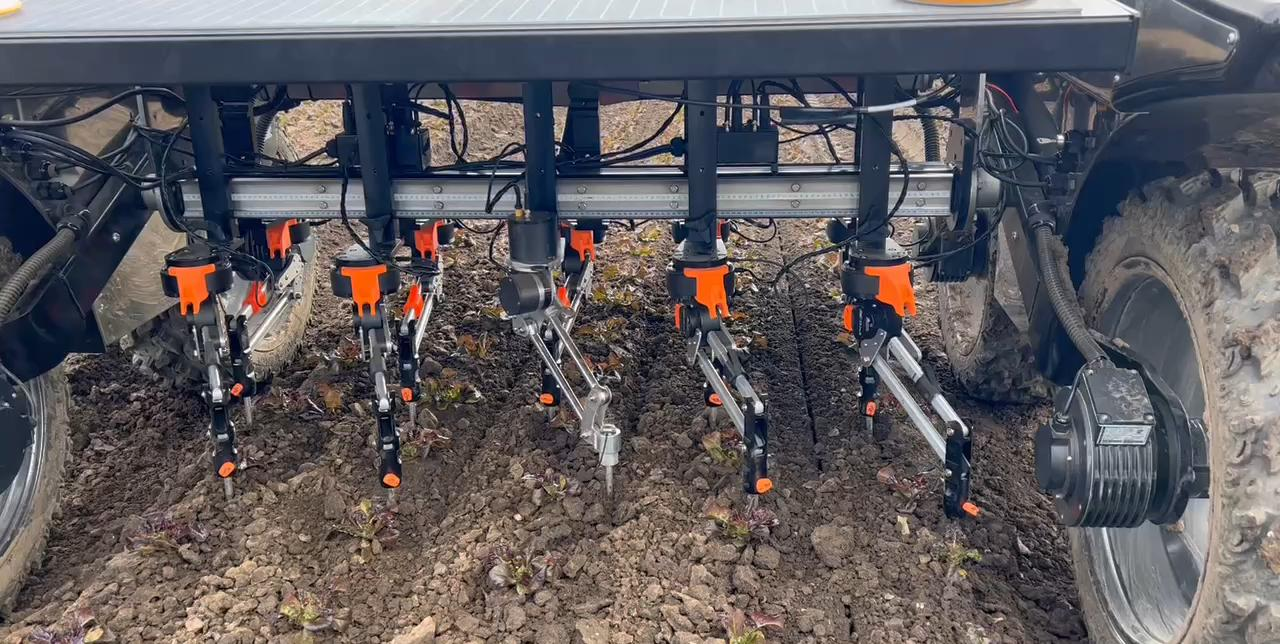
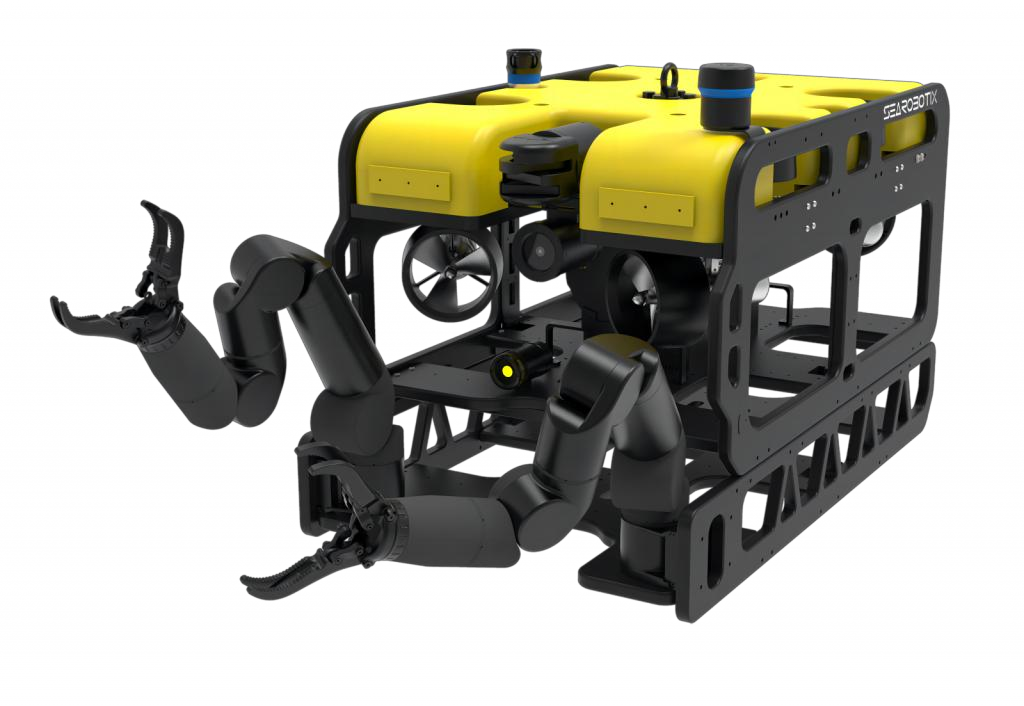
Depuis de nombreuses années, HONPINE utilise des moteurs d’articulation robotiques harmoniques et planétaires dans divers domaines, notamment les robots humanoïdes, les robots à deux bras, les robots à roues, les drones, les machines agricoles, les équipements nucléaires, les robots industriels et les équipements d’automatisation industrielle. Nous fournissons des solutions de moteurs d’articulation et proposons une personnalisation pour ces secteurs. Les séries HPJM, TCHL, HAG et autres séries de moteurs d’articulation robotique HONPINE sont développées à partir de l’expérience acquise sur le terrain.
‹
›
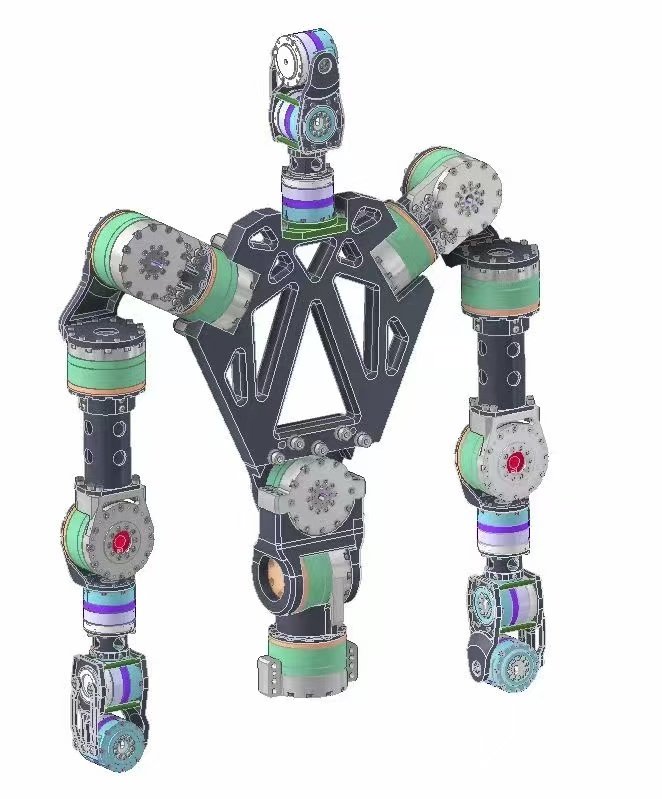
Quels sont les avantages et les inconvénients d’un moteur d’articulation harmonique ?
Avantages des moteurs d’articulation harmoniques
Grâce à leur conception hautement intégrée, les modules d’actionnement harmoniques deviennent une solution de remplacement privilégiée aux ensembles traditionnels composés d’un réducteur harmonique et d’un servomoteur. Ils offrent une structure plus compacte, une installation plus facile et une meilleure intégration du système.
Très haute précision
Jeu de transmission minimal et précision de répétabilité du positionnement pouvant atteindre ±0,01 mm, ce qui en fait un élément essentiel pour les opérations robotiques de précision.
Rapport de réduction élevé
Un rapport de réduction élevé en un seul étage permet d’obtenir un couple de sortie important dans un format compact, pour des performances efficaces à basse vitesse et sous charge élevée.
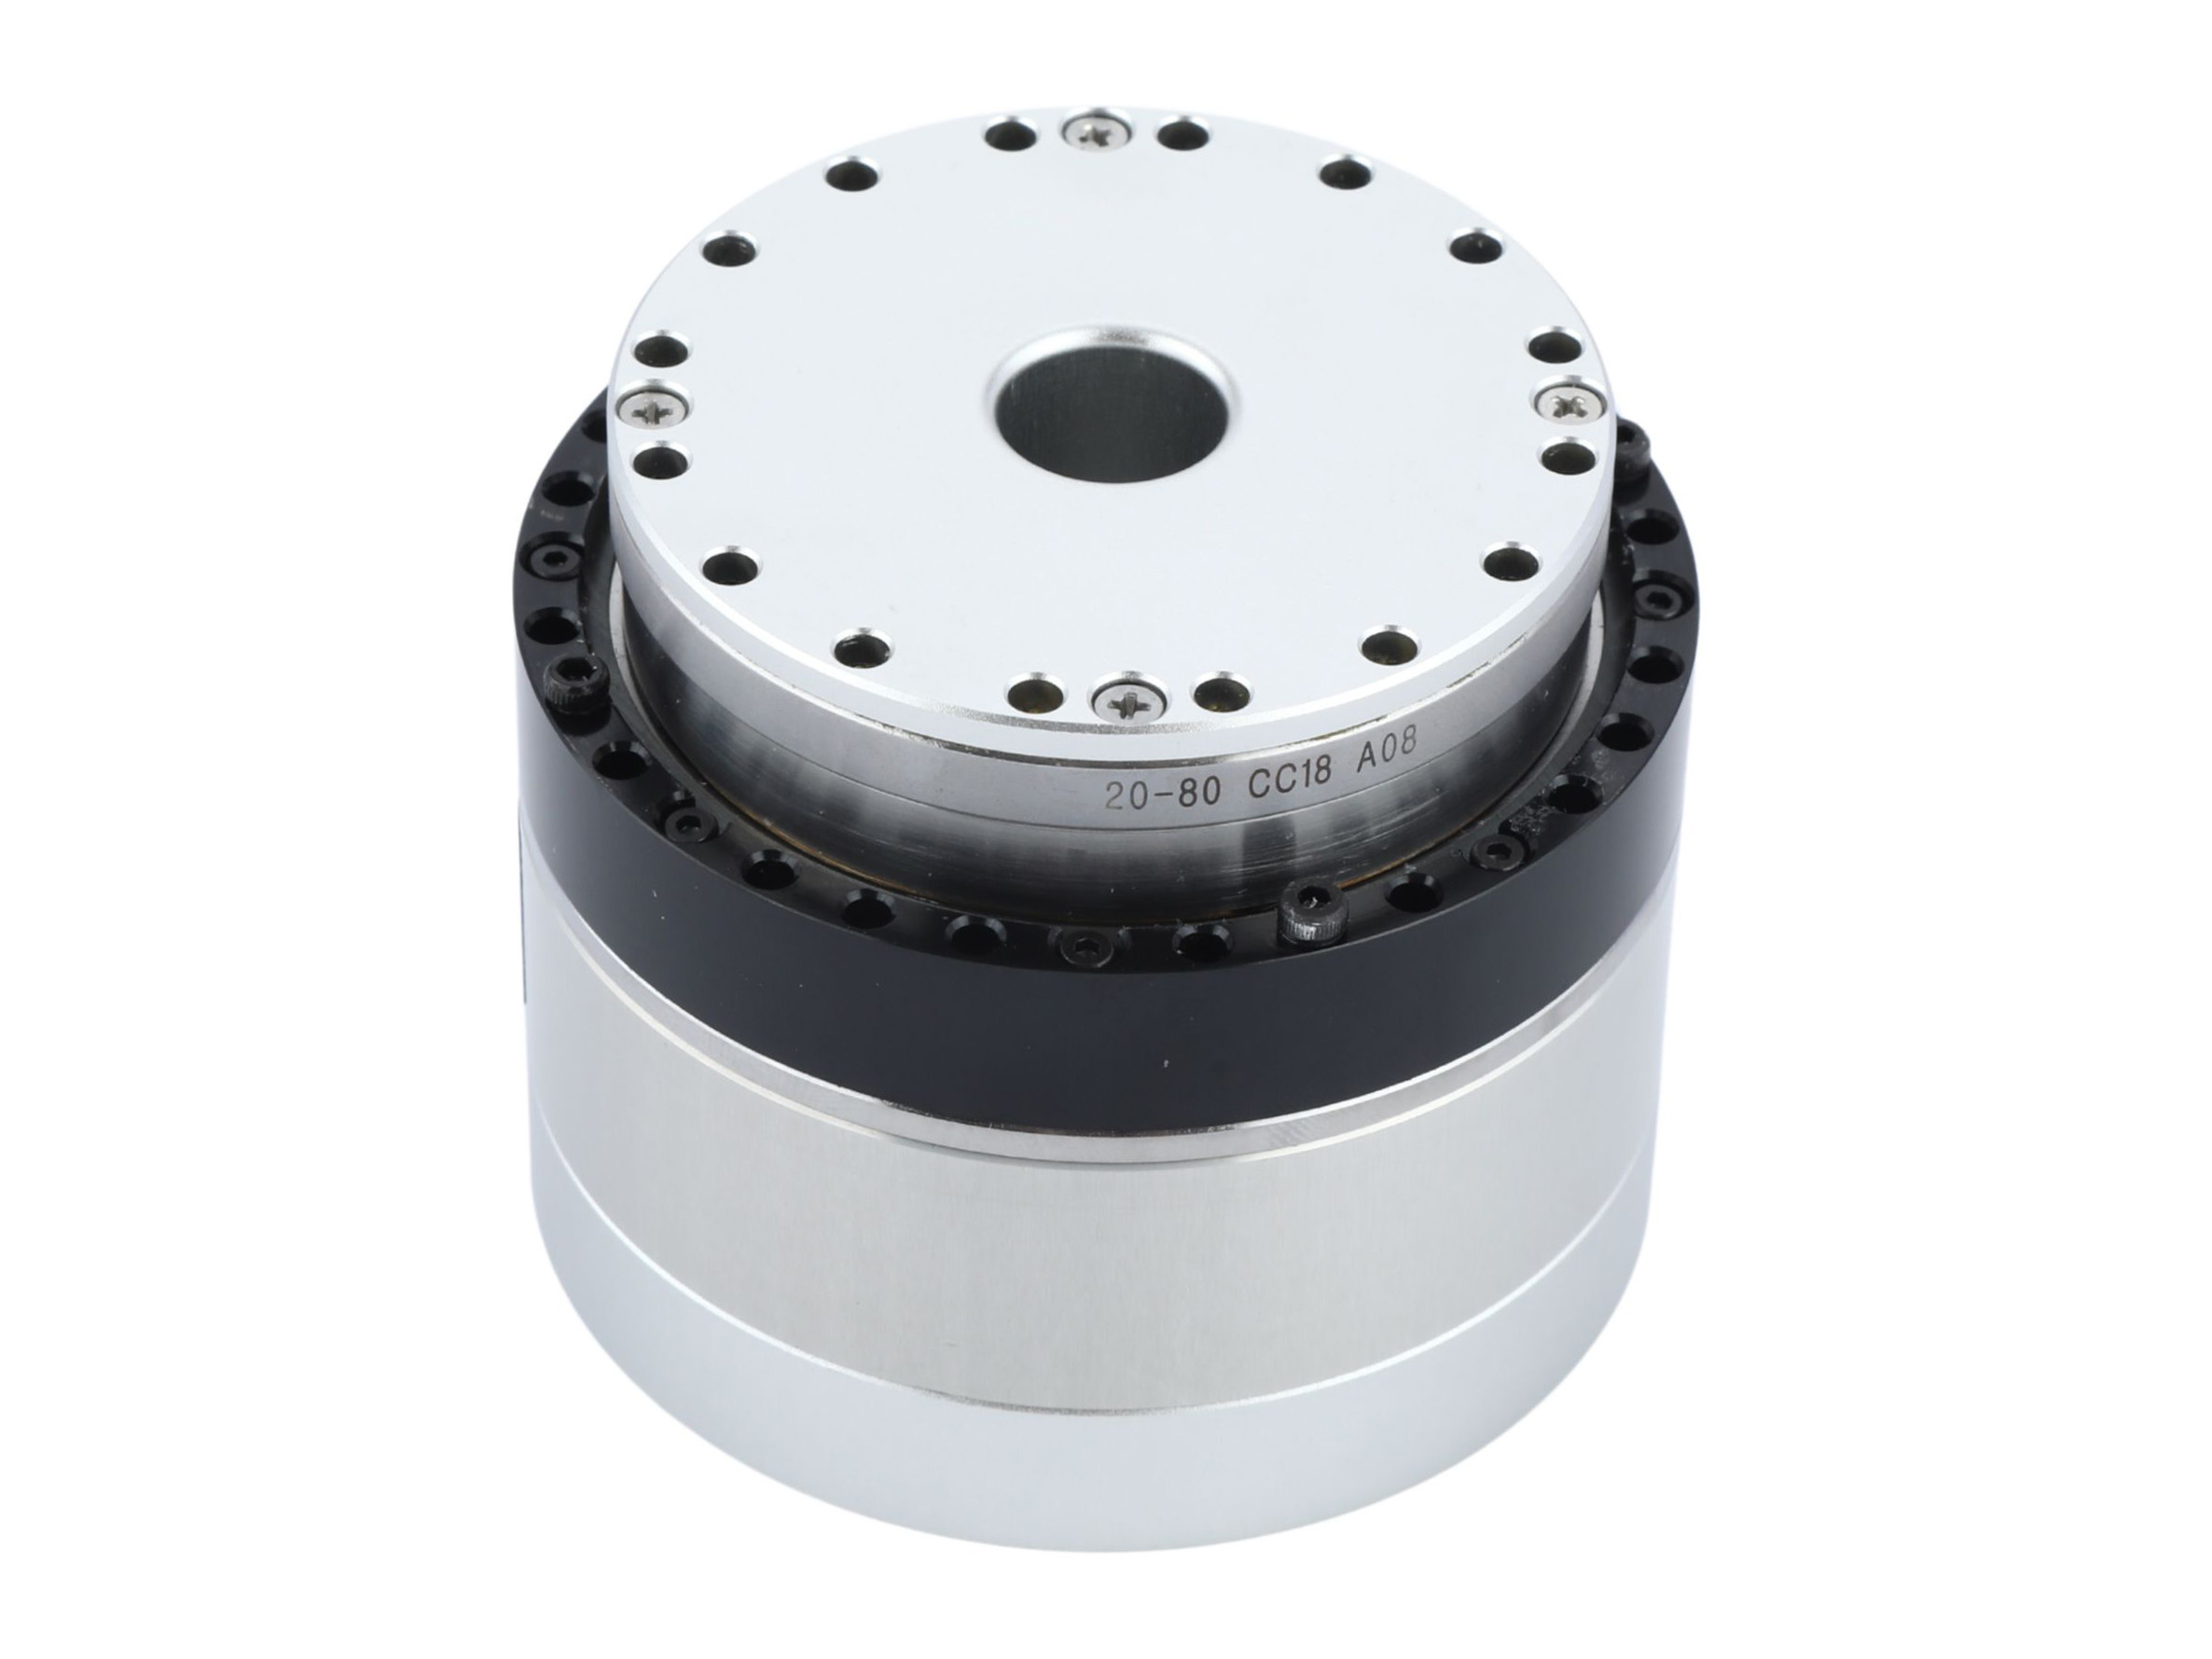
Conception extrêmement compacte
Structure simple, dimensions réduites et poids léger, particulièrement adaptés aux éléments robotiques exigus, tels que les poignets et les mains.
Grande capacité d’intégration
Souvent proposés sous forme de modules intégrés regroupant moteurs, encodeurs et autres composants, ils facilitent l’installation et la maintenance tout en prenant en charge une conception modulaire.
Inconvénients des moteurs d’articulation harmoniques
Le réducteur harmonique et le capteur de couple du moteur d’articulation harmonique sont développés sur mesure, ce qui rend difficile la réduction de son prix. Toutefois, celui-ci pourrait baisser dans un avenir proche lorsque la demande et la capacité de production auront atteint un certain niveau.
Module d’articulation robotique à entraînement harmonique – FAQ
Les moteurs d’articulation CC harmoniques HONPINE sont des actionneurs harmoniques spécialement conçus pour l’intelligence incarnée. Le HPJM, premier actionneur harmonique commercialisé, offre actuellement les performances les plus stables et le délai de livraison le plus court. Pour répondre aux besoins des clients, nous avons récemment lancé deux nouveaux moteurs d’articulation CC harmoniques : TCHL et HAG. Contactez-nous pour obtenir les dernières brochures produits.
Un module d'articulation robotique est une unité de contrôle du mouvement hautement intégrée qui combine un moteur d'articulation, un réducteur harmonique, un servomoteur, deux codeurs, un frein et des capteurs au sein d'un système d'actionnement compact. Également appelé actionneur d'articulation ou actionneur harmonique, il détermine directement la précision des mouvements, le couple, la réponse dynamique et la fiabilité globale du robot. Pour les robots humanoïdes, les robots collaboratifs, les robots quadrupèdes et les systèmes d'automatisation industrielle, la qualité du module d'actionnement harmonique a un impact significatif sur les performances globales du robot. Un robot humanoïde typique peut nécessiter plus de 30 actionneurs d'articulation, faisant des modules d'articulation l'un des composants les plus précieux et critiques du robot.
Le routage de câbles à arbre creux est une conception structurelle qui permet aux câbles d'alimentation, aux fils d'encodeur et aux câbles de communication de passer directement par le centre de l'actionneur d'articulation du robot au lieu d'être acheminés à l'extérieur.
Cette conception offre plusieurs avantages importants :
Élimine la torsion et l'emmêlement des câbles
Protège les câbles contre l'usure et les dommages mécaniques
Permet une rotation continue de l'articulation sans interférence des câbles
Améliore la fiabilité du robot et simplifie la maintenance
Crée une conception de robot plus propre et plus compacte
Pour les robots humanoïdes, les robots collaboratifs et les robots quadrupèdes, la technologie à arbre creux est devenue une caractéristique importante des modules d'entraînement harmonique haute performance et des moteurs avancés d'articulation de robot.
Les modules d'entraînement harmonique HPJM utilisent une approche de sécurité différente. Au lieu du STO, nous intégrons un système de frein électromagnétique intégré fiable qui s'enclenche automatiquement pour arrêter la rotation immédiatement lorsque l'alimentation est coupée, garantissant ainsi un fonctionnement sûr.
Le nouveau moteur d'articulation robotique à entraînement harmonique HONPINE HAG 2026 dispose d'une fonction STO. Contactez-nous pour obtenir plus d'informations sur la série HAG.
Non.
L’arbre creux est une caractéristique structurelle soigneusement conçue plutôt qu’un compromis en termes de résistance. Les actionneurs modernes d’articulation de robot sont conçus à l’aide d’une analyse par éléments finis (FEA) avancée et d’une ingénierie structurelle optimisée afin de maintenir une rigidité élevée tout en permettant le passage interne des câbles.
La conception creuse permet un câblage plus propre et une plus grande flexibilité d’installation sans réduire le couple nominal ni la capacité de charge de l’actionneur.
Ainsi, les actionneurs harmoniques, les moteurs harmoniques et les modules d’articulation de robot haute performance d’aujourd’hui combinent une construction légère, une excellente rigidité et une résistance mécanique fiable, ce qui les rend adaptés aux robots humanoïdes, aux robots industriels, aux robots collaboratifs et à d’autres systèmes robotiques de précision.
Avec l'expansion continue des capacités de fabrication à grande échelle et l'innovation technologique continue, HONPINE vise non seulement à fournir des produits fiables, reproductibles en grande série et rentables, mais aussi à accélérer l'industrialisation des robots humanoïdes et des robots à intelligence incarnée.
Les moteurs de joint harmonique HONPINE se caractérisent par :
Couple de sortie élevé
Haute précision
Rapport de réduction élevé
Structure compacte
Faible bruit
Faibles vibrations
Ils conviennent particulièrement aux articulations de bras robotisés, où des exigences extrêmement élevées en matière de précision, de contrôle de la force et de conception légère sont essentielles.
Pour la plupart des modèles, HONPINE peut maîtriser le délai de livraison dans un délai d'un mois. Une petite partie des produits peut être en cours de planification de production en raison d'une forte hausse de la demande de commandes. Nous continuons à étendre notre échelle de production afin d'augmenter la capacité.
Lors du choix d'un actionneur pour articulation de robot, plusieurs indicateurs clés de performance doivent être pris en compte : Densité de couple : Un moteur d'articulation de robot de haute qualité doit fournir un couple de sortie élevé dans une conception compacte et légère, optimisant ainsi l'efficacité et la capacité de charge du robot. Précision de positionnement : Un faible jeu et une excellente répétabilité sont essentiels pour les tâches de précision telles que l'assemblage, l'inspection et la robotique médicale. Un actionneur harmonique haut de gamme assure un mouvement fluide et un positionnement très précis. Durée de vie : Une longue durée de vie et des performances constantes sont indispensables pour les robots industriels fonctionnant en continu dans des environnements exigeants. Performances thermiques : Un module d'entraînement harmonique efficace doit maintenir des températures de fonctionnement stables en fonctionnement continu, contribuant ainsi à préserver la précision et à prolonger la durée de vie des composants. En évaluant ces quatre facteurs conjointement, les utilisateurs peuvent identifier un actionneur d'articulation de robot fiable, adapté aux applications robotiques de longue durée.
Oui. Il utilise un encodeur absolu multitour. Cependant, en raison d'un réducteur à la sortie, une batterie d'encodeur est nécessaire pour conserver le comptage de position multitour. La personnalisation est prise en charge, offrant l'option d'avoir le moteur avec ou sans la batterie d'encodeur.
Un actionneur d'articulation robotique est une unité intégrée de contrôle du mouvement qui combine un réducteur harmonique, un servomoteur, un codeur, un frein, un contrôleur et des roulements de précision dans un module compact. Également appelé actionneur intégré à réducteur harmonique, module d'articulation d'entraînement robotique, articulation robotique intégrée ou module d'actionneur rotatif robotique, il constitue le système central de transmission de couple des robots modernes.
Grâce à son architecture modulaire, plusieurs modules d'articulation à engrenage harmonique peuvent être combinés pour construire des bras robotiques à plusieurs degrés de liberté, des robots humanoïdes, des exosquelettes, des robots de service et des équipements d'automatisation sur mesure.
Les petits modèles sont largement utilisés dans:Nacelles de caméra,drones et aéronefs sans pilote,robots d'inspection,dispositifs médicaux
Les grands modèles sont idéaux pour:Bras robotiques industriels,robots humanoïdes,robots collaboratifs,robots mobiles,robots logistiques
,robots à usage spécial,équipements d'automatisation CNC
Le développement rapide des robots humanoïdes stimule l'innovation continue dans les articulations robotiques harmoniques et les actionneurs d'articulations robotisées. En tant qu'unités de mouvement essentielles pour les épaules, les coudes, les poignets, la taille et les jambes des robots, les systèmes modernes d'actionneurs harmoniques deviennent plus légers, plus compacts et plus puissants. Les conceptions avancées améliorent la densité de couple, la précision de positionnement et les performances de mouvement tout en réduisant le poids et l'espace d'installation. Parallèlement, les profils d'engrenages optimisés, les matériaux à haute résistance, ainsi que l'amélioration de la lubrification, de l'étanchéité et de la gestion thermique renforcent la durabilité, la résistance aux chocs et la durée de vie. Ces avancées permettent aux robots humanoïdes d'effectuer des mouvements plus précis, plus fiables et plus proches de ceux de l'humain dans les applications industrielles, de service et de recherche.
Haute précision L’engrènement multi-dents répartit les erreurs de transmission, offrant une excellente précision de positionnement et un jeu extrêmement faible.
Rapport de réduction élevé Les rapports de réduction à un étage varient généralement de 30:1 à 320:1, avec des conceptions personnalisées dépassant 1000:1.
Format compact Par rapport aux réducteurs conventionnels, un module d’articulation robotique compact offre des dimensions nettement plus réduites tout en maintenant un couple de sortie équivalent.
Forte intégration Une articulation intégrée à entraînement harmonique combine moteur, réducteur, codeur, frein et contrôleur dans un ensemble compact, simplifiant l’installation.
Mouvement fluide La faible vitesse de glissement des dents minimise les vibrations et les impacts tout en maintenant des rendements de transmission entre 69% et 96%.
Bien que les actionneurs à transmission harmonique offrent une précision exceptionnelle, ils présentent également certaines limites d’ingénierie.
Résistance limitée aux chocs
Le flexspline subit en permanence une déformation élastique, ce qui rend les transmissions harmoniques moins adaptées aux applications impliquant des impacts fréquents, telles que les sauts, la course ou les chutes de robots.
Rigidité torsionnelle plus faible
Par rapport aux réducteurs planétaires ou aux réducteurs RV, les transmissions harmoniques présentent généralement une rigidité en torsion plus faible.
Défis liés à la gestion thermique
Les conceptions d’actionneurs hautement intégrées réduisent l’espace disponible pour la dissipation de la chaleur, nécessitant des stratégies de refroidissement optimisées.
Contraintes de rapport de réduction
Les transmissions harmoniques ne sont généralement pas recommandées pour les applications nécessitant des rapports de réduction inférieurs à environ 35:1.
Nos modules d'entraînement harmonique sont dotés d'un encodeur haute précision de 16 bits, offrant une résolution de 65 536 positions discrètes par tour. Cela signifie que la rotation complète de 360° est divisée en incréments extrêmement fins pour une précision positionnelle exceptionnelle à l'extrémité du moteur.
Bien que les modules standard de joint de robot HONPINE ne comprennent pas de mesure de couple intégrée, nous pouvons répondre aux exigences de détection de couple en intégrant un capteur de couple externe. Veuillez contacter notre équipe technique pour des solutions personnalisées.
En raison de la conception très compacte de notre système d'entraînement intégré, les modules d'articulation de robot actuels de HONPINE n'incluent pas de broches d'E/S à usage général. Cette conception rationalisée permet une optimisation de l'espace dans les applications robotiques.
Les spécifications mécaniques complètes, y compris la masse et le volume pour toutes les variantes de modules, sont disponibles dans notre brochure de sélection de modèles. Téléchargez la brochure dans notre section ressources ou contactez notre équipe commerciale pour des exigences dimensionnelles spécifiques.
Le moteur articulé HONPINE utilise un encodeur magnétique avec une résolution de 65 536 unités par tour.
Oui. Il utilise un encodeur absolu multitour. Cependant, en raison d'un réducteur à la sortie, une batterie d'encodeur est nécessaire pour conserver le comptage de position multitour. La personnalisation est prise en charge, offrant l'option d'avoir le moteur avec ou sans la batterie d'encodeur.
Sur la base du protocole CAN, un seul moteur nécessite 0,5 ms pour chaque transmission et réception. Pour plusieurs moteurs, ce temps s'accumule en conséquence.
En substance, un contrôleur principal peut gérer quatre modules. Bien que le cycle de communication normal soit de 0,5 ms par transmission, il ne maintient pas systématiquement cet intervalle—par exemple, un échantillonnage à haute fréquence n'est pas nécessaire pendant les états d'alarme ou des conditions similaires.
Un module d'articulation harmonique permet un contrôle précis de la position et du couple pour les articulations de robot grâce au rapport de réduction élevé (généralement 50–160:1) et au faible jeu (moins de 1 minute d'arc) du réducteur harmonique.
De plus, le module intègre des codeurs et des capteurs de couple, permettant un ajustement en temps réel du couple avec une précision de ±0,1 N·m, ce qui le rend parfaitement adapté aux tâches d'assemblage flexibles et conformes.
Un module d'articulation harmonique prend en charge le mouvement de rotation des articulations robotiques et atteint une précision de répétition de positionnement allant jusqu'à ±0,001°.
Il offre une densité de couple élevée (>100 N·m/kg) dans un espace compact, ce qui le rend idéal pour des applications telles que :
Articulations de robots humanoïdes
Robots de soudage et de manutention
Machines médicales
Équipements d'automatisation industrielle
Systèmes d'entraînement électrique
Robots de service et autres systèmes robotiques
La conception à arbre creux permet aux câbles, lignes pneumatiques ou fils de signal de passer par le centre, réduisant le diamètre du joint et rendant le routage des câbles plus simple et plus fiable. Cela réduit considérablement la complexité du câblage et améliore l'intégration globale du système dans les applications robotiques.
Les moteurs de joint harmonique HONPINE se caractérisent par :
Couple de sortie élevé
Haute précision
Rapport de réduction élevé
Structure compacte
Faible bruit
Faibles vibrations
Ils conviennent particulièrement aux articulations de bras robotisés, où des exigences extrêmement élevées en matière de précision, de contrôle de la force et de conception légère sont essentielles.
Avec l'expansion continue des capacités de fabrication à grande échelle et l'innovation technologique continue, HONPINE vise non seulement à fournir des produits fiables, reproductibles en grande série et rentables, mais aussi à accélérer l'industrialisation des robots humanoïdes et des robots à intelligence incarnée.
La sélection d’un module d’actionneur robotique à réducteur harmonique nécessite d’évaluer des facteurs de performance clés, notamment la densité de couple, la répétabilité, l’architecture de commande, la conception mécanique, la capacité de communication et la fiabilité environnementale. Une densité de couple élevée améliore la capacité de charge utile tout en réduisant le poids global du système, et les applications de précision exigent généralement des niveaux de répétabilité allant jusqu’à ≤15–20 secondes d’arc. Les modules avancés adoptent souvent une commande en boucle fermée à double codeur absolu afin de compenser le jeu et les erreurs de transmission, améliorant ainsi la précision du mouvement. Les structures à arbre creux permettent le routage interne des câbles pour une meilleure intégration et une fiabilité accrue. Les protocoles de communication industriels tels qu’EtherCAT et CAN FD, associés à une commande servo haute fréquence, garantissent des performances rapides et stables. En outre, les systèmes d’actionneurs fiables doivent réussir des tests rigoureux portant sur la plage de température, la durée de vie en fatigue, la surcharge, les chocs, les vibrations et la protection IP afin d’assurer une stabilité industrielle à long terme.
Les dernières technologies d’actionneurs harmoniques pour robots se concentrent sur trois grands axes de développement.
Structures intégrées légères
Grâce à l’utilisation d’alliages de magnésium, de boîtiers légers et d’agencements mécaniques optimisés, les fabricants continuent de réduire le poids tout en raccourcissant la longueur des actionneurs.
Précision accrue et densité de puissance plus élevée
Les améliorations continues de la conception des moteurs, des réducteurs harmoniques, de la résolution des codeurs et des algorithmes d’asservissement augmentent la densité de couple, la précision de positionnement et la réponse dynamique.
Fiabilité améliorée
Les progrès réalisés dans les matériaux des flexsplines, l’optimisation des profils de denture, le traitement thermique, les technologies d’étanchéité et les systèmes de lubrification améliorent considérablement la durabilité dans des conditions industrielles exigeantes.
Malgré la concurrence croissante des systèmes d'engrenages planétaires et des réducteurs RV, les systèmes d'actionneurs de précision à entraînement harmonique restent difficiles à remplacer dans les applications exigeant :
Jeu nul ou ultra-faible
Haute précision de positionnement
Conception intégrée compacte
Articulations robotiques légères
À mesure que les robots humanoïdes exigent une plus grande résistance aux chocs pour les articulations du bas du corps, les réducteurs planétaires deviennent plus courants dans les hanches et les jambes. Cependant, les modules robotiques à entraînement harmonique continuent de dominer les applications sensibles à la précision, telles que les bras robotiques, les poignets, les robots collaboratifs, les robots médicaux et les robots de service.
Plutôt qu'une technologie en remplace une autre, l'industrie évolue vers une sélection de transmissions spécifique à chaque application, où les solutions harmoniques, planétaires et RV coexistent afin d'optimiser les performances pour différents systèmes robotiques.
Paramètres clés
Résolution 16 bits : 65 536 impulsions par tour de moteur.
Rapport de réduction : par exemple, 101:1 signifie que la sortie effectue un tour pour chaque 101 tours du moteur.
Vitesse de sortie
Vitesse de sortie = vitesse du moteur ÷ rapport de réduction.
Exemple : moteur à 1 tour/sec (65 536 impulsions/sec) avec un rapport 101:1 → la sortie effectue 1 tour en 101 secondes.
Conversion d'unités
Conversions rad/s :
1 rad/s ≈ 57,3 °/s
1 rad/s ≈ 9,55 tr/min
Impulsions/sec ↔ tr/min (encodeur 16 bits) :
1 tr/min ≈ 1092,27 impulsions/sec
1 impulsion/sec ≈ 1/1092,27 tr/min
Remarque : Les calculs sont basés sur des relations physiques. Par exemple, 1 rad/s = 60/(2π) tr/min.
Moteur d’articulation planétaire – FAQ
Le moteur d’articulation planétaire JRM est un produit de qualité militaire de HONPINE, couramment utilisé dans les robots chiens à hautes performances. Pour la biomimétique des robots humanoïdes, le moteur d’articulation harmonique HPJM sera bientôt lancé. Il présente une conception plus compacte et une cavité creuse plus grande.
Le choix dépend de l'application de votre robot plutôt que de la technologie « meilleure ». Modules d'articulation harmonique : Un module d'articulation harmonique utilise un réducteur harmonique pour obtenir : un jeu quasi nul, une précision de positionnement extrêmement élevée, un contrôle du mouvement fluide et une conception compacte et légère. Ces caractéristiques rendent les actionneurs harmoniques idéaux pour : les bras de robots humanoïdes, les robots collaboratifs, les robots médicaux, l'automatisation de précision et les applications à contrôle de force. Modules d'articulation planétaire : Un actionneur d'articulation robotique planétaire offre : une rigidité structurelle supérieure, une meilleure résistance aux chocs, une capacité de couple plus élevée et un excellent rapport coût-performance. Les actionneurs planétaires sont couramment utilisés pour : les jambes de robots, les articulations de la taille, l'automatisation intensive, les robots mobiles et les applications à fort impact. De nombreux robots avancés combinent les deux technologies, utilisant des modules d'entraînement harmonique lorsque la précision est essentielle et des actionneurs planétaires lorsque la rigidité et la capacité de charge sont plus élevées.
Les engrenages internes du moteur à engrenages planétaires HONPINE sont fabriqués en acier allié à haute résistance, traités par cémentation et trempe, atteignant une dureté de surface de HRC 58–62. Associée à une graisse lubrifiante de qualité alimentaire, la durée de vie dépasse 10,000 heures dans des conditions de fonctionnement nominales, ce qui équivaut à environ 14 mois de fonctionnement industriel continu sans remplacer les composants principaux.
En outre, le moteur présente une conception d'étanchéité modulaire avec un indice de protection IP65, résistant efficacement à la poussière et aux éclaboussures de liquide, ce qui le rend adapté à des environnements spéciaux tels que la transformation alimentaire et la peinture automobile.
Les interfaces standardisées et la conception détachable du capot d'extrémité permettent la maintenance sans démonter l'ensemble du robot—les modules peuvent être remplacés directement, réduisant considérablement les temps d'arrêt et les coûts de maintenance.
Des applications industrielles telles que le tri par robot SCARA et le chargement et déchargement par bras robotique à six axes, aux applications médicales incluant les équipements d'entraînement à la rééducation et le contrôle de précision des robots chirurgicaux, et plus loin vers les marchés grand public tels que la simulation de la démarche des robots bioniques et la stabilisation de cardan des UAV, le module prend en charge plusieurs protocoles de communication, notamment CAN et RS485, permettant une compatibilité rapide avec les systèmes de contrôle de différentes marques.
Plus important encore, la combinaison d'une conception légère et d'une densité de couple élevée crée une forte polyvalence d'application :
Les modèles de petite taille peuvent être intégrés dans des cardans de UAV, garantissant une rotation fluide à 360° sans augmenter la charge utile.
Les modèles plus grands peuvent être intégrés dans des roues motrices d'AGV, prenant en charge un fonctionnement continu de 24 heures pour répondre aux exigences des opérations d'entreposage et de logistique ininterrompues.
Pour répondre aux exigences strictes de précision de la fabrication industrielle, le module adopte une structure de réduction à engrenages planétaires hélicoïdaux. Grâce à une conception optimisée de la surface des dents, le jeu d'engrenage est contrôlé dans 10 minute d'arcutes (approximately 0.167°), atteignant une précision de positionnement répétée de ±12 minute d'arcutes.
Combiné à un signal de commande haute fréquence de 3 kHz et à un temps de réponse de ≤200 μs, le système évite les pertes de produits causées par des retards ou des erreurs de positionnement, même dans des opérations au niveau du micron telles que l'assemblage de composants électroniques de précision et le soudage des languettes de batteries au lithium.
Pour les applications à charge élevée, le module utilise des matériaux d'engrenage renforcés de qualité militaire et des structures de roulement. Le couple de crête atteint jusqu'à 36 Nm, tandis que le couple de décrochage dépasse 24 Nm, équivalent à soulever de manière stable une charge de 3.6 kg. Cela fournit une puissance forte et fiable pour la locomotion porteuse de charge dans les robots quadrupèdes et l'assistance à la rééducation dans les robots exosquelettes.
Des applications industrielles telles que le tri par robot SCARA et le chargement et déchargement par bras robotique à six axes, aux applications médicales incluant les équipements d'entraînement à la rééducation et le contrôle de précision des robots chirurgicaux, et plus loin vers les marchés grand public tels que la simulation de la démarche des robots bioniques et la stabilisation de cardan des UAV, le module prend en charge plusieurs protocoles de communication, notamment CAN et RS485, permettant une compatibilité rapide avec les systèmes de contrôle de différentes marques.
Plus important encore, la combinaison d'une conception légère et d'une densité de couple élevée crée une forte polyvalence d'application :
Les modèles de petite taille peuvent être intégrés dans des cardans de UAV, garantissant une rotation fluide à 360° sans augmenter la charge utile.
Les modèles plus grands peuvent être intégrés dans des roues motrices d'AGV, prenant en charge un fonctionnement continu de 24 heures pour répondre aux exigences des opérations d'entreposage et de logistique ininterrompues.
Les engrenages internes du moteur à engrenages planétaires HONPINE sont fabriqués en acier allié à haute résistance, traités par cémentation et trempe, atteignant une dureté de surface de HRC 58–62. Associée à une graisse lubrifiante de qualité alimentaire, la durée de vie dépasse 10,000 heures dans des conditions de fonctionnement nominales, ce qui équivaut à environ 14 mois de fonctionnement industriel continu sans remplacer les composants principaux.
En outre, le moteur présente une conception d'étanchéité modulaire avec un indice de protection IP65, résistant efficacement à la poussière et aux éclaboussures de liquide, ce qui le rend adapté à des environnements spéciaux tels que la transformation alimentaire et la peinture automobile.
Les interfaces standardisées et la conception détachable du capot d'extrémité permettent la maintenance sans démonter l'ensemble du robot—les modules peuvent être remplacés directement, réduisant considérablement les temps d'arrêt et les coûts de maintenance.
Grâce aux avantages intrinsèques des réducteurs planétaires, les moteurs à réducteur planétaire HONPINE sont largement utilisés dans divers domaines de la robotique.
Dans les robots quadrupèdes, ils répondent aux exigences de 12 degrés de liberté, en fournissant un entraînement stable et puissant pour les déplacements sur des terrains complexes.
Dans les bras robotiques, le réducteur planétaire de haute précision garantit un positionnement précis, permettant des tâches complexes telles que le soudage et la découpe.
Dans les robots humanoïdes, les réducteurs planétaires contribuent à obtenir des mouvements plus naturels et fluides, améliorant considérablement la coordination et la stabilité lors d'actions telles que la marche, le levage des bras et les transitions de posture.
Actionneurs à entraînement harmonique pour robots humanoïdes – FAQ
Voici quelques-unes des questions techniques et commerciales les plus fréquemment posées par les clients qui évaluent des modules d’articulation et des systèmes d’actionnement pour robots humanoïdes. Elles portent notamment sur le choix du couple, les rapports de réduction, le contrôle des mouvements, les protocoles de communication, la gestion thermique, les performances de marche dynamique et l’intégration aux plateformes de robots humanoïdes.
Ce guide vise à aider les ingénieurs, les développeurs en robotique et les équipes d’approvisionnement à mieux comprendre comment choisir des solutions d’articulation adaptées aux différentes tailles de robots humanoïdes, aux charges utiles requises et aux scénarios d’application.
Pour en savoir plus sur les solutions pour robots humanoïdes, veuillez contacter HONPINE.
Le choix dépend de l'application de votre robot plutôt que de la technologie « meilleure ». Modules d'articulation harmonique : Un module d'articulation harmonique utilise un réducteur harmonique pour obtenir : un jeu quasi nul, une précision de positionnement extrêmement élevée, un contrôle du mouvement fluide et une conception compacte et légère. Ces caractéristiques rendent les actionneurs harmoniques idéaux pour : les bras de robots humanoïdes, les robots collaboratifs, les robots médicaux, l'automatisation de précision et les applications à contrôle de force. Modules d'articulation planétaire : Un actionneur d'articulation robotique planétaire offre : une rigidité structurelle supérieure, une meilleure résistance aux chocs, une capacité de couple plus élevée et un excellent rapport coût-performance. Les actionneurs planétaires sont couramment utilisés pour : les jambes de robots, les articulations de la taille, l'automatisation intensive, les robots mobiles et les applications à fort impact. De nombreux robots avancés combinent les deux technologies, utilisant des modules d'entraînement harmonique lorsque la précision est essentielle et des actionneurs planétaires lorsque la rigidité et la capacité de charge sont plus élevées.
Les engrenages internes du moteur à engrenages planétaires HONPINE sont fabriqués en acier allié à haute résistance, traités par cémentation et trempe, atteignant une dureté de surface de HRC 58–62. Associée à une graisse lubrifiante de qualité alimentaire, la durée de vie dépasse 10,000 heures dans des conditions de fonctionnement nominales, ce qui équivaut à environ 14 mois de fonctionnement industriel continu sans remplacer les composants principaux.
En outre, le moteur présente une conception d'étanchéité modulaire avec un indice de protection IP65, résistant efficacement à la poussière et aux éclaboussures de liquide, ce qui le rend adapté à des environnements spéciaux tels que la transformation alimentaire et la peinture automobile.
Les interfaces standardisées et la conception détachable du capot d'extrémité permettent la maintenance sans démonter l'ensemble du robot—les modules peuvent être remplacés directement, réduisant considérablement les temps d'arrêt et les coûts de maintenance.
Des applications industrielles telles que le tri par robot SCARA et le chargement et déchargement par bras robotique à six axes, aux applications médicales incluant les équipements d'entraînement à la rééducation et le contrôle de précision des robots chirurgicaux, et plus loin vers les marchés grand public tels que la simulation de la démarche des robots bioniques et la stabilisation de cardan des UAV, le module prend en charge plusieurs protocoles de communication, notamment CAN et RS485, permettant une compatibilité rapide avec les systèmes de contrôle de différentes marques.
Plus important encore, la combinaison d'une conception légère et d'une densité de couple élevée crée une forte polyvalence d'application :
Les modèles de petite taille peuvent être intégrés dans des cardans de UAV, garantissant une rotation fluide à 360° sans augmenter la charge utile.
Les modèles plus grands peuvent être intégrés dans des roues motrices d'AGV, prenant en charge un fonctionnement continu de 24 heures pour répondre aux exigences des opérations d'entreposage et de logistique ininterrompues.
Pour répondre aux exigences strictes de précision de la fabrication industrielle, le module adopte une structure de réduction à engrenages planétaires hélicoïdaux. Grâce à une conception optimisée de la surface des dents, le jeu d'engrenage est contrôlé dans 10 minute d'arcutes (approximately 0.167°), atteignant une précision de positionnement répétée de ±12 minute d'arcutes.
Combiné à un signal de commande haute fréquence de 3 kHz et à un temps de réponse de ≤200 μs, le système évite les pertes de produits causées par des retards ou des erreurs de positionnement, même dans des opérations au niveau du micron telles que l'assemblage de composants électroniques de précision et le soudage des languettes de batteries au lithium.
Pour les applications à charge élevée, le module utilise des matériaux d'engrenage renforcés de qualité militaire et des structures de roulement. Le couple de crête atteint jusqu'à 36 Nm, tandis que le couple de décrochage dépasse 24 Nm, équivalent à soulever de manière stable une charge de 3.6 kg. Cela fournit une puissance forte et fiable pour la locomotion porteuse de charge dans les robots quadrupèdes et l'assistance à la rééducation dans les robots exosquelettes.
Pour répondre aux exigences strictes de précision de la fabrication industrielle, le module adopte une structure de réduction à engrenages planétaires hélicoïdaux. Grâce à une conception optimisée de la surface des dents, le jeu d'engrenage est contrôlé dans 10 minute d'arcutes (approximately 0.167°), atteignant une précision de positionnement répétée de ±12 minute d'arcutes.
Combiné à un signal de commande haute fréquence de 3 kHz et à un temps de réponse de ≤200 μs, le système évite les pertes de produits causées par des retards ou des erreurs de positionnement, même dans des opérations au niveau du micron telles que l'assemblage de composants électroniques de précision et le soudage des languettes de batteries au lithium.
Pour les applications à charge élevée, le module utilise des matériaux d'engrenage renforcés de qualité militaire et des structures de roulement. Le couple de crête atteint jusqu'à 36 Nm, tandis que le couple de décrochage dépasse 24 Nm, équivalent à soulever de manière stable une charge de 3.6 kg. Cela fournit une puissance forte et fiable pour la locomotion porteuse de charge dans les robots quadrupèdes et l'assistance à la rééducation dans les robots exosquelettes.
Des applications industrielles telles que le tri par robot SCARA et le chargement et déchargement par bras robotique à six axes, aux applications médicales incluant les équipements d'entraînement à la rééducation et le contrôle de précision des robots chirurgicaux, et plus loin vers les marchés grand public tels que la simulation de la démarche des robots bioniques et la stabilisation de cardan des UAV, le module prend en charge plusieurs protocoles de communication, notamment CAN et RS485, permettant une compatibilité rapide avec les systèmes de contrôle de différentes marques.
Plus important encore, la combinaison d'une conception légère et d'une densité de couple élevée crée une forte polyvalence d'application :
Les modèles de petite taille peuvent être intégrés dans des cardans de UAV, garantissant une rotation fluide à 360° sans augmenter la charge utile.
Les modèles plus grands peuvent être intégrés dans des roues motrices d'AGV, prenant en charge un fonctionnement continu de 24 heures pour répondre aux exigences des opérations d'entreposage et de logistique ininterrompues.
Les engrenages internes du moteur à engrenages planétaires HONPINE sont fabriqués en acier allié à haute résistance, traités par cémentation et trempe, atteignant une dureté de surface de HRC 58–62. Associée à une graisse lubrifiante de qualité alimentaire, la durée de vie dépasse 10,000 heures dans des conditions de fonctionnement nominales, ce qui équivaut à environ 14 mois de fonctionnement industriel continu sans remplacer les composants principaux.
En outre, le moteur présente une conception d'étanchéité modulaire avec un indice de protection IP65, résistant efficacement à la poussière et aux éclaboussures de liquide, ce qui le rend adapté à des environnements spéciaux tels que la transformation alimentaire et la peinture automobile.
Les interfaces standardisées et la conception détachable du capot d'extrémité permettent la maintenance sans démonter l'ensemble du robot—les modules peuvent être remplacés directement, réduisant considérablement les temps d'arrêt et les coûts de maintenance.
Grâce aux avantages intrinsèques des réducteurs planétaires, les moteurs à réducteur planétaire HONPINE sont largement utilisés dans divers domaines de la robotique.
Dans les robots quadrupèdes, ils répondent aux exigences de 12 degrés de liberté, en fournissant un entraînement stable et puissant pour les déplacements sur des terrains complexes.
Dans les bras robotiques, le réducteur planétaire de haute précision garantit un positionnement précis, permettant des tâches complexes telles que le soudage et la découpe.
Dans les robots humanoïdes, les réducteurs planétaires contribuent à obtenir des mouvements plus naturels et fluides, améliorant considérablement la coordination et la stabilité lors d'actions telles que la marche, le levage des bras et les transitions de posture.
Le robot peut entrer dans un état de support sur une seule jambe, une marge de sécurité suffisante doit donc être réservée pour la charge utile du haut du corps la plus éloignée.
Une simulation dynamique est généralement effectuée sur la base de calculs du centre de masse et du bras de levier.
Oui.
Des paramètres tels que la taille, le poids, l’envergure des bras, la charge utile des bras, and les conditions de charge maximale en extension sont tous requis.
Il ne peut pas être calculé avec précision sans une charge utile clairement définie.
Vous pouvez vous référer à notre modèle 170A existant comme référence.
La charge utile de travail du haut du corps doit également être prise en compte.
HONPINE dispose de solides capacités d'ingénierie au niveau des systèmes dans de multiples domaines, notamment :
Technologies de détection
Systèmes énergétiques
Mouvement et actionnement
Conception industrielle
Cette intégration multidisciplinaire raccourcit considérablement le cycle de développement pour les clients de robots humanoïdes, en particulier du concept (0) au déploiement initial (1).
Cela dépend du protocole de communication.
Si le protocole suit la spécification standard DS402, alors ROS2 est pris en charge.
Les protocoles privés ne sont généralement pas pris en charge.
La latence est généralement de l’ordre de la microseconde (µs).
Les cycles de commande moteur typiques fonctionnent autour de 1 ms.
Les modules d'articulation intégrés HONPINE combinent plusieurs technologies de base en une seule unité compacte, notamment:
Contrôle servo
Entraînement moteur
Détection de couple
Système de transmission
Gestion thermique
Comparées aux systèmes traditionnels de servomoteurs, les solutions HONPINE offrent:
Une intégration plus élevée et un poids plus léger
Un couple de crête de sortie plus élevé
Une précision et des performances de contrôle supérieures
HONPINE vise à réduire les barrières techniques pour les clients développant des robots et des systèmes d'automatisation, permettant un développement et un déploiement plus rapides.
Le nombre d'actionneurs pour les articulations d'un robot dépend de sa structure et de son application. Pour un robot humanoïde typique : Jambes : 12 modules d'articulation ; Bras : 12 actionneurs ; Taille : 2 à 3 actionneurs ; Cou : 2 à 3 actionneurs ; Mains : actionneurs de main dextres (en option). Au total, un robot humanoïde de taille réelle nécessite généralement entre 30 et 40 modules d'articulation. Chaque articulation a des exigences différentes en matière de couple, de vitesse et de précision. Par exemple, les articulations des épaules et des hanches requièrent des actionneurs harmoniques à couple élevé, tandis que celles du poignet et du cou privilégient la compacité, la légèreté et une grande précision de positionnement. Le choix du moteur d'articulation approprié est essentiel pour optimiser les performances du robot.
Pas nécessairement.
Les versions avec pilotes intégrés incluent déjà la commande FOC en interne.
16 kHz est la fréquence standard couramment utilisée pour le contrôle des moteurs à courant continu.
La commande de position est généralement plus adaptée.
En raison de l'existence de la déformation élastique, le mode PT (commande synchrone position + couple) peut également être utilisé.
Les équipes de l’usine et techniques de HONPINE peuvent conjointement fournir une assistance pour l’intégration.
Cela dépend de l'utilisation de transmissions harmoniques ou de réducteurs planétaires.
Les réducteurs planétaires ont tendance à perdre leur précision plus rapidement.
Les réducteurs harmoniques s'usent également avec le temps, mais même après une dégradation de la précision, ils peuvent toujours maintenir une précision au niveau de la seconde d'arc.
Grâce à des systèmes de refroidissement actif et de refroidissement liquide.
Ce sont des paramètres différents.
Le couple continu désigne le couple de fonctionnement soutenu.
Le couple de pointe désigne le couple d'impact instantané avant qu'un dommage ne puisse survenir.
Cela dépend de la taille du robot humanoïde, comme 1.2 m, 1.4 m, 1.7 m, ou 2.4 m.
La charge utile du haut du corps compte également. Les exigences de couple doivent être calculées en fonction de la capacité de charge utile.
Pas nécessairement.
Cela dépend de la taille du robot humanoïde (1.2 m, 1.4 m, 1.7 m, 2.4 m, etc.) et de la charge utile du haut du corps.Différents niveaux de couple doivent être sélectionnés en fonction des exigences de charge.
Les moteurs sans noyau ont généralement une longueur axiale plus importante et un volume global plus grand, tandis que les moteurs couple sans cadre sont plus compacts en épaisseur.
Le choix dépend de la position d'application.
Les moteurs sans noyau ont généralement une plus grande longueur axiale et un volume global plus important, tandis que les moteurs couple sans carcasse sont plus compacts en épaisseur.
Le choix dépend de la position dans l'application.
Par exemple:
Les mains dexterous peuvent utiliser des moteurs sans noyau.
Les moteurs couple sans carcasse, avec des dimensions axiales plus courtes, conviennent mieux aux bras et aux structures similaires.
Cela dépend de la précision de contrôle requise et de l'environnement d'application.
Par exemple, la manutention industrielle et l'assemblage industriel nécessitent des niveaux de précision différents.
Le jeu approprié doit être sélectionné en fonction du scénario d'application réel.
Cela dépend de l'utilisation d'un réducteur harmonique ou d'un réducteur planétaire.
Les rapports de réduction des entraînements harmoniques sont couramment : 30, 50, 80, 100, 121, 161.
Les rapports de réduction des engrenages planétaires sont généralement inférieurs à 50.
Le rapport doit être sélectionné conjointement avec la taille globale et la conception structurelle.
Précautions d’utilisation des modules d’articulation robotique
Pour toute question relative aux services avant-vente et après-vente concernant les modules d’articulation, veuillez nous contacter. HONPINE vous fournira une assistance technique personnalisée.
● Utilisation en toute sécurité : Ne branchez ni ne débranchez les câbles lorsque l’appareil est sous tension. Avant de déconnecter les condensateurs, assurez-vous qu’ils sont entièrement déchargés.
● Installation de l’équipement : vérifiez que la structure de montage présente une résistance mécanique suffisante pour supporter le poids de l’articulation intégrée et assurez-vous que celle-ci est solidement fixée.
● Serrage des vis : lors du serrage des vis entre le moteur et les éléments structurels, utilisez un frein-filet et une clé dynamométrique. Respectez scrupuleusement les spécifications de couple indiquées dans le manuel du moteur.
● Normes de câblage : effectuez le câblage conformément au brochage. Ne vous fiez pas à la couleur des câbles pour les identifier et veillez à adapter correctement les résistances.
● Utilisation de l’alimentation électrique : vérifiez que la tension d’alimentation correspond à la tension nominale de l’articulation intégrée. Lorsque des batteries au lithium externes sont raccordées, si la tension nominale est de 48 V, la tension de la batterie entièrement chargée peut dépasser 60 V au démarrage, ce qui risque d’affecter le fonctionnement du moteur, voire de l’endommager. Pour prévenir ce risque, installez des condensateurs électrolytiques afin de lisser la tension ou raccordez en série un module de régulation de tension à l’entrée d’alimentation du moteur afin de stabiliser la tension d’alimentation.
● Systèmes alimentés par batterie : dans les systèmes alimentés par batterie, la batterie peut absorber le courant inverse et contribuer à empêcher la tension de dépasser la limite nominale.
● Systèmes à alimentation à découpage : dans ces systèmes, le moteur intégré peut produire de l’énergie régénérative lors d’une décélération rapide ou lorsqu’il est entraîné par une charge gravitaire. La tension du bus CC peut alors augmenter et déclencher des alarmes de surtension. Pour éviter cela, il est recommandé d’installer en parallèle des condensateurs électrolytiques de grande capacité ou d’ajouter des résistances de freinage afin de réduire les pics de tension.
● Prévention des chocs électriques et des blessures par écrasement : lorsque le moteur est sous tension, en fonctionnement ou relié à des éléments structurels, ne le touchez jamais directement avec les mains afin d’éviter tout choc électrique ou toute blessure par écrasement causée par les structures mobiles.
● Démontage du moteur : il est interdit de démonter le moteur sans autorisation. Un démontage n’est permis qu’en cas de circonstances particulières, après consultation et sous la supervision d’un professionnel. Tout démontage non autorisé entraîne l’annulation de la garantie.
● Transport après démontage : si le moteur est démonté sous supervision et doit être retourné, réinstallez et fixez correctement toutes les vis d’origine avant l’expédition afin d’éviter les dommages dus aux vibrations ou aux chocs pendant le transport, notamment ceux pouvant affecter les vis du réducteur, du couvercle arrière et les autres éléments de fixation.
Tendances du secteur
- 00
0000-00
Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?
- 00
0000-00
OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple Intégré
- 00
0000-00
Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?
- 00
0000-00
Moteur AC harmonique VS moteur DC harmonique
- 00
0000-00
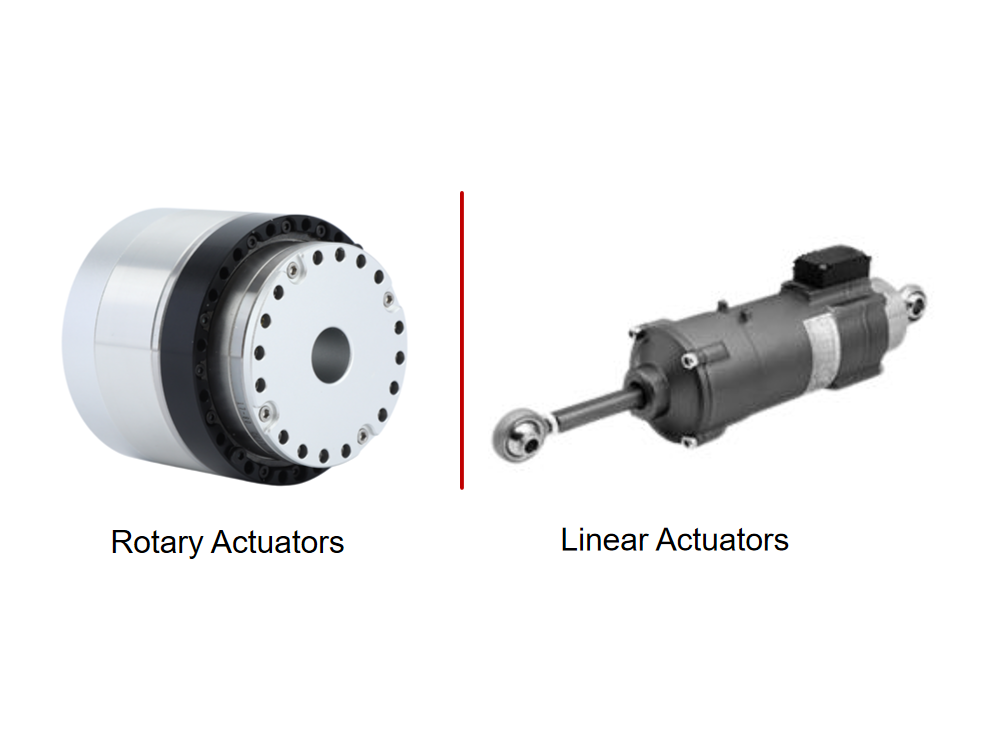
Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdes