










Moteurs à entraînement direct à couple élevé avec carter intégré
● Introduction
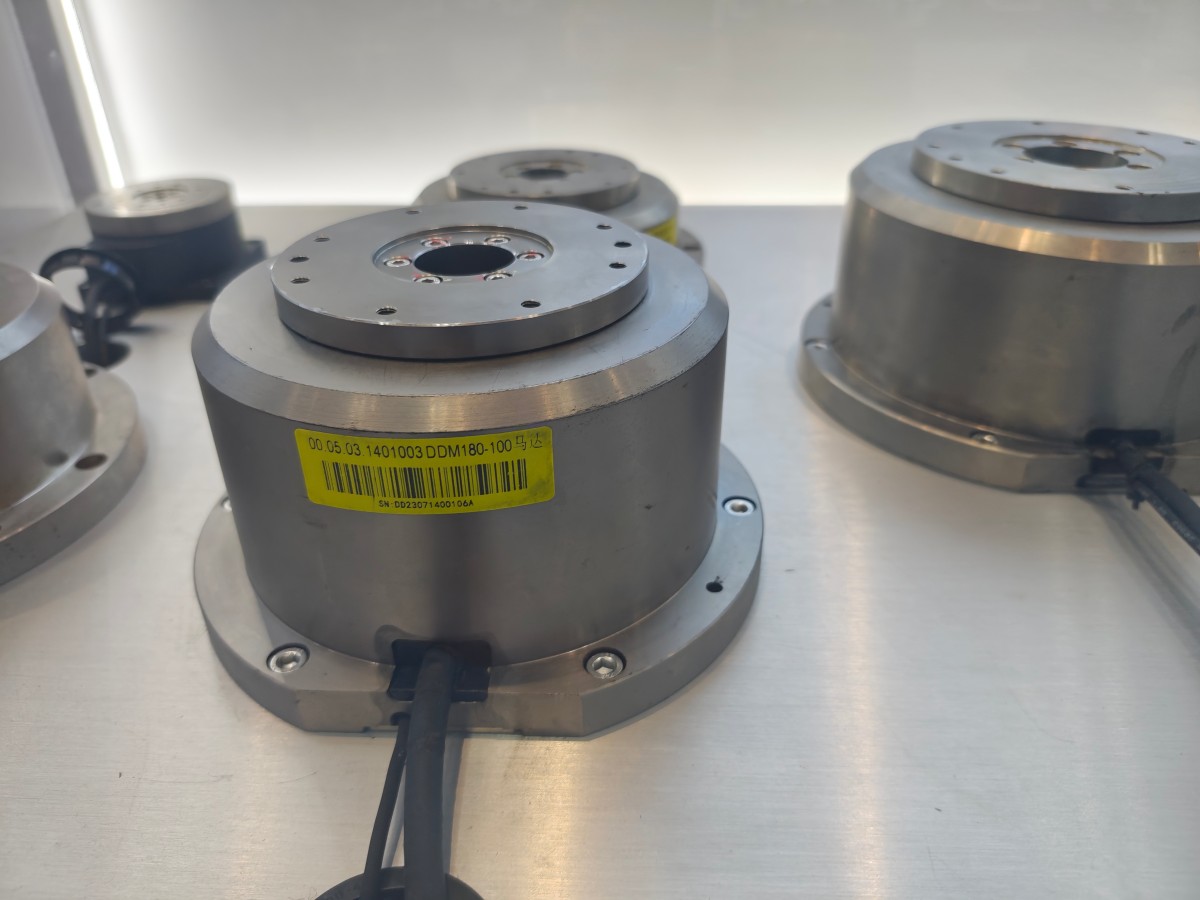
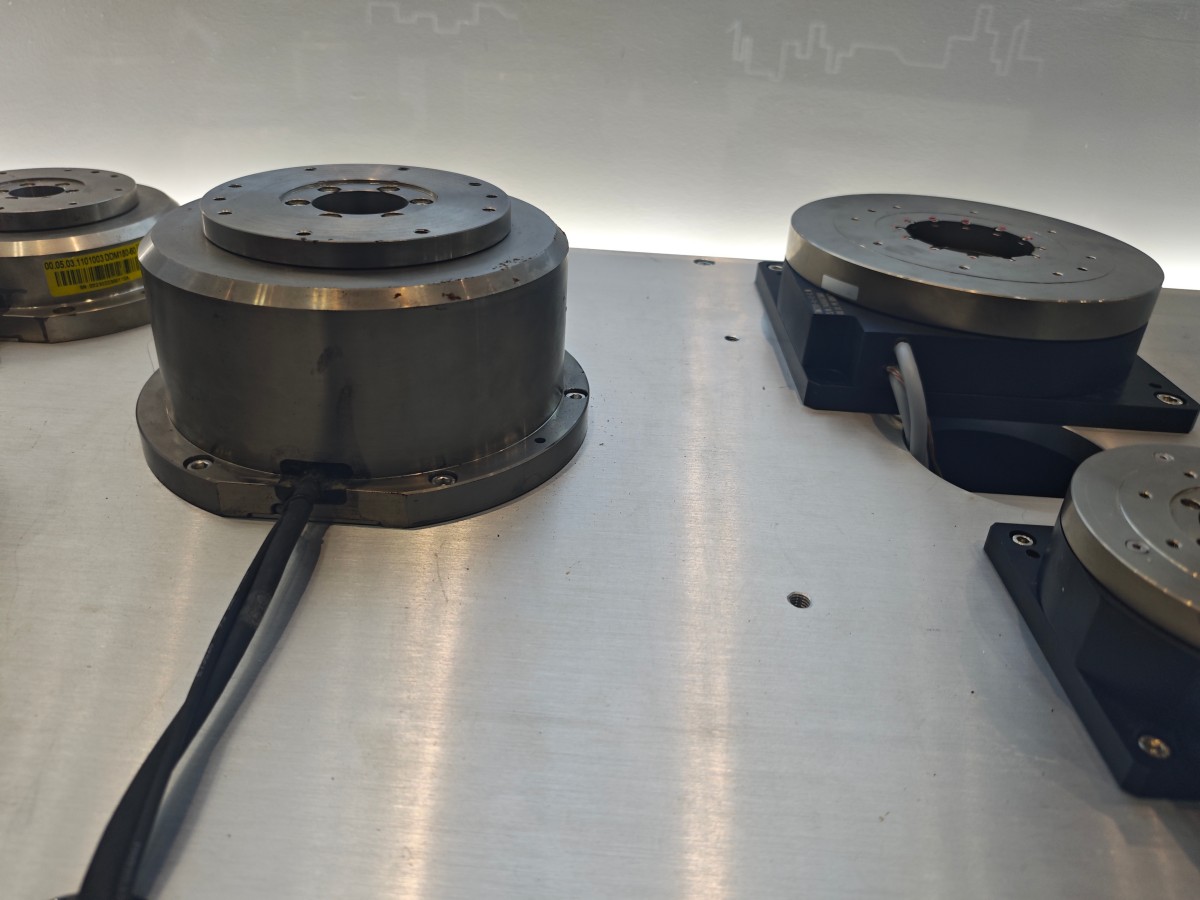
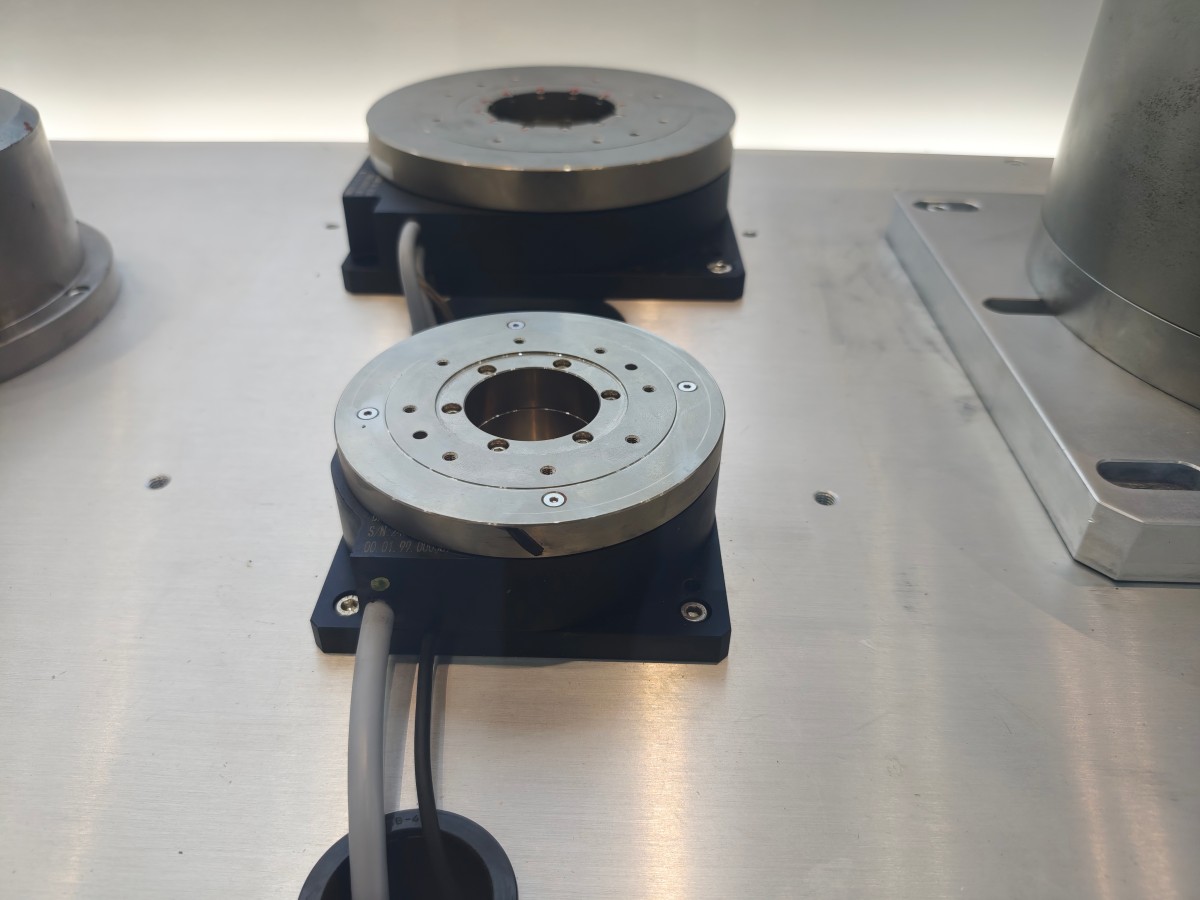
Un moteur à entraînement direct sans carcasse se compose principalement d'un stator et d'un rotor. Les utilisateurs doivent intégrer des composants tels que l'arbre de montage du rotor, le codeur et les roulements, ce qui rend l'intégration du système plus complexe, mais permet une structure d'équipement très compacte et une plus grande flexibilité de conception. Un moteur à entraînement direct caréné intègre le stator, le rotor, les roulements, le codeur et le carter du moteur en une seule unité. Il est plus facile à installer, à aligner et à utiliser, ce qui le rend adapté aux applications nécessitant une intégration pratique.
Par rapport aux systèmes conventionnels moteur-réducteur, les moteurs à entraînement direct simplifient la structure mécanique en entraînant directement la charge. Ils peuvent améliorer la précision de positionnement, la réponse dynamique et la fluidité des mouvements tout en réduisant les composants de transmission mécanique, le cycle de production et les besoins de maintenance.
Caractéristiques
Haute précision et fonctionnalités complètes
Aucune prise d'origine requise après la mise sous tension
Les codeurs absolus peuvent identifier la position actuelle immédiatement après la mise sous tension, éliminant ainsi la nécessité d'une opération de prise d'origine.
Positionnement de haute précision
Une révolution peut être divisée en 540,672 impulsions, offrant une précision de positionnement allant jusqu'à ±30 secondes d'arc, certains modèles atteignant ±15 secondes d'arc. La répétabilité peut atteindre ±5 secondes d'arc.
Installation facile et alignement pratique
Des rainures de montage et des trous taraudés sont prévus sur les parties rotative et fixe afin de faciliter l'installation et l'alignement. L'arbre creux permet également un acheminement centralisé des câbles.
Structure compacte et couple élevé
Les moteurs à entraînement direct peuvent entraîner des charges relativement importantes tout en maintenant des vitesses de rotation élevées, offrant une solution compacte avec une densité de couple élevée.
Mouvement fluide selon des profils de came
Une variété de profils de came peut être sélectionnée selon les exigences de l'application, notamment les profils Sinusoïdal modifié (MS), Trapézoïdal modifié (MT), Vitesse constante modifiée (MCMC1) et Trapézoïdal-sinusoïdal (TR), offrant une flexibilité pour différentes applications de mouvement.
Structure protégée contre la poussière
La partie rotative du mécanisme d'entraînement est étanchéifiée sur les modèles concernés, ce qui aide à empêcher l'infiltration de poussière. Certains modèles sont conçus pour répondre à l'indice de protection IP65.
Respectueux de l'environnement et économe en énergie
L'énergie est principalement consommée pendant la rotation. Lorsque l'axe rotatif est arrêté, la consommation électrique est considérablement réduite.
Aucune lubrification requise
Aucune huile de lubrification supplémentaire n'est requise, ce qui contribue à éliminer la contamination causée par les fuites d'huile.
Structure simple et gain d'espace
La conception à entraînement direct élimine le besoin de composants tels qu'un capteur de prise d'origine, un réducteur et un moteur conventionnel, simplifiant la structure mécanique globale et économisant l'espace d'installation.
Modification facile des spécifications pour une utilisation multi-applications
Les programmes et les paramètres de fonctionnement peuvent être modifiés via un terminal de programmation, un ordinateur ou une autre interface de commande afin de répondre à différentes exigences de mouvement, permettant à un même système de prendre en charge plusieurs applications.
Prise en charge des protocoles ouverts et réduction des coûts de câblage
La prise en charge de protocoles de communication ouverts tels que CC-Link et DeviceNet peut réduire considérablement les besoins de câblage et les coûts associés.
Composants interchangeables
Le variateur, le moteur et les câbles peuvent être configurés avec des composants interchangeables, permettant des combinaisons flexibles et facilitant la maintenance et la gestion du système.
Spécifications
Feuille 1
Feuille 2
Feuille 3
Feuille 4
Feuille 5
Feuille 6
Feuille 7
Feuille 8




