










Module articulé planétaire compact et léger, résistant aux chocs et à grande vitesse


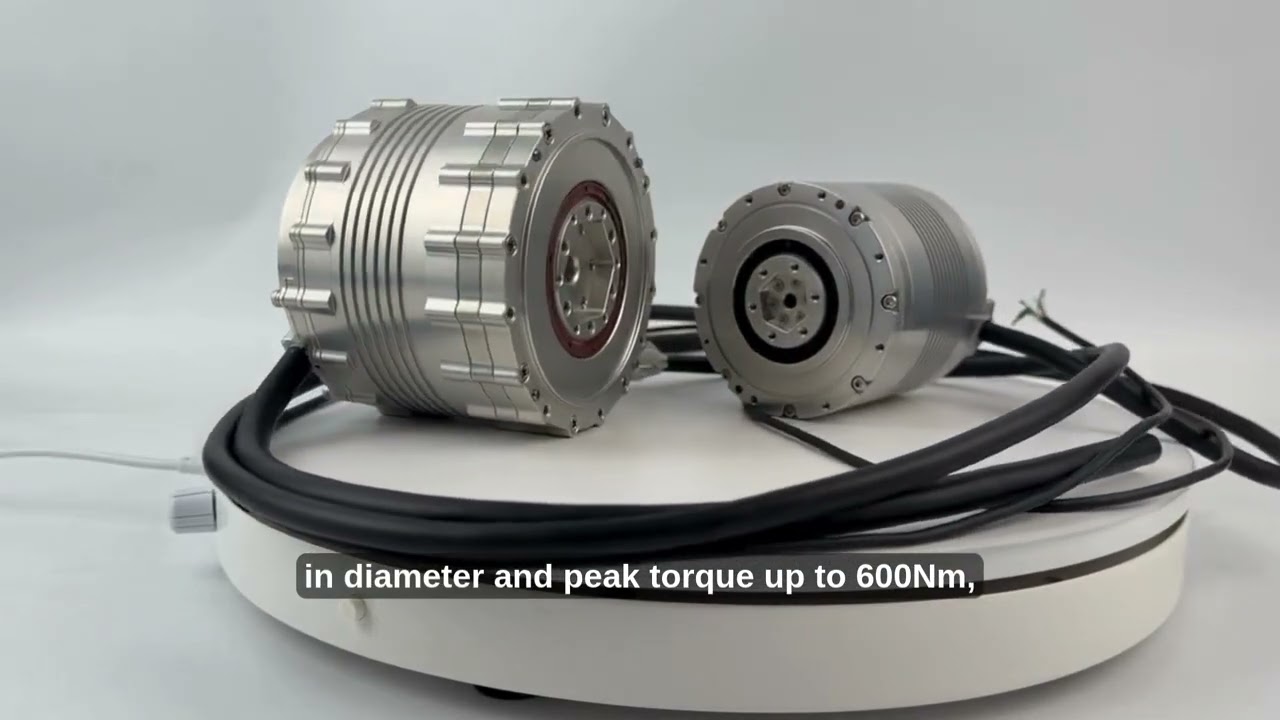
● Introduction
Grâce à des avantages essentiels tels que ses performances à grande vitesse, sa résistance aux chocs et sa conception compacte et légère, le module d’articulation planétaire standard est devenu une solution de choix pour les entraînements à forte charge des robots humanoïdes, des robots spécialisés, des AGV logistiques et des systèmes d’automatisation industrielle. Il contribue ainsi à améliorer les performances des robots et à étendre leurs domaines d’application.
Application
● Densité de couple et performances de puissance élevées
Structure de réduction planétaire à plusieurs étages : grâce à la combinaison de plusieurs étages d’engrenages, la densité de couple peut dépasser 20N·m/kg, ce qui convient aux applications d’entraînement à forte charge, notamment pour les hanches et les jambes des robots.
Couple de pointe : fournit un couple de pointe plus élevé afin de répondre aux besoins de puissance instantanée dans les scénarios de mouvement dynamique.
● Résistance aux chocs et fiabilité élevée
Avantages de la transmission par engrenages planétaires : l’engrènement des roues dentées répartit les forces d’impact. Le système peut résister à des conditions de fonctionnement difficiles, telles que les arrêts d’urgence et les variations de charge à haute fréquence, et convient aux scénarios à forte dynamique comme la marche et le saut des robots bipèdes.
Maîtrise de la production de masse : la solution à réducteur planétaire repose sur une technologie éprouvée et offre une grande homogénéité et une fiabilité élevée en production de masse, ce qui la rend adaptée aux applications à grande échelle.
● Structure compacte et conception légère
Intégration élevée : la conception imbriquée du réducteur planétaire, du moteur sans carcasse, du codeur et des autres composants réduit le volume de 30 % par rapport aux solutions traditionnelles.
Matériaux légers : l’utilisation d’alliages à haute résistance et d’une disposition compacte répond aux exigences strictes des robots humanoïdes en matière de légèreté et d’efficacité énergétique.
● Haute précision et faible consommation d’énergie
Faible couple d’encochage et boucle fermée à double codeur : réduisent les ondulations de couple. Associés à deux codeurs absolus (côté moteur et côté sortie), ils permettent une précision de répétabilité du positionnement de ±0.05°.
Optimisation du rendement de transmission : le rendement de transmission du réducteur planétaire dépasse 80 %.
● Commande coordonnée multiaxe
Prend en charge le protocole de bus CAN pour répondre aux besoins de mouvements coordonnés des robots à plusieurs degrés de liberté.
● Économie et facilité de maintenance
Conception sans entretien : la structure stable du réducteur planétaire ne nécessite aucune lubrification régulière, ce qui réduit les coûts d’utilisation à long terme.
Interfaces modulaires : la conception standardisée facilite le remplacement et les mises à niveau rapides, raccourcissant ainsi les cycles de développement des robots.
Caractéristiques
● Unité de puissance
Moteur couple sans carcasse : fournit une source d’énergie compacte, adaptée aux exigences de réponse dynamique élevée.
Réducteur planétaire à deux étages : optimise l’espace grâce à une structure d’engrenages imbriquée et améliore le rendement de transmission du couple.
● Détection et commande
Deux codeurs absolus (côté moteur et côté sortie) : prennent en charge la commande en boucle fermée complète et améliorent la précision de positionnement.
Frein à friction : garantit la sécurité lors des arrêts d’urgence et la stabilité au démarrage à vitesse nulle.
● Module de communication
Prend en charge le protocole de bus CAN et est compatible avec la commande coordonnée multiaxe.
Spécifications
Feuille 1
- planetary reducer
- robot joint motor
- robot joint module
- joint motor
- joint module
- planetary joint module
- frameless torque motor
- moteur à joint planétaire
- moteur de chien robot
- Moteur de robot humanoïde
- planetary gear
- precision
- planetary
- 90
- torque motor
- humanoid robot
- integrated joint module
- moteur sans cadre




