Comment comprendre le concept d’un actionneur d’articulation de robot
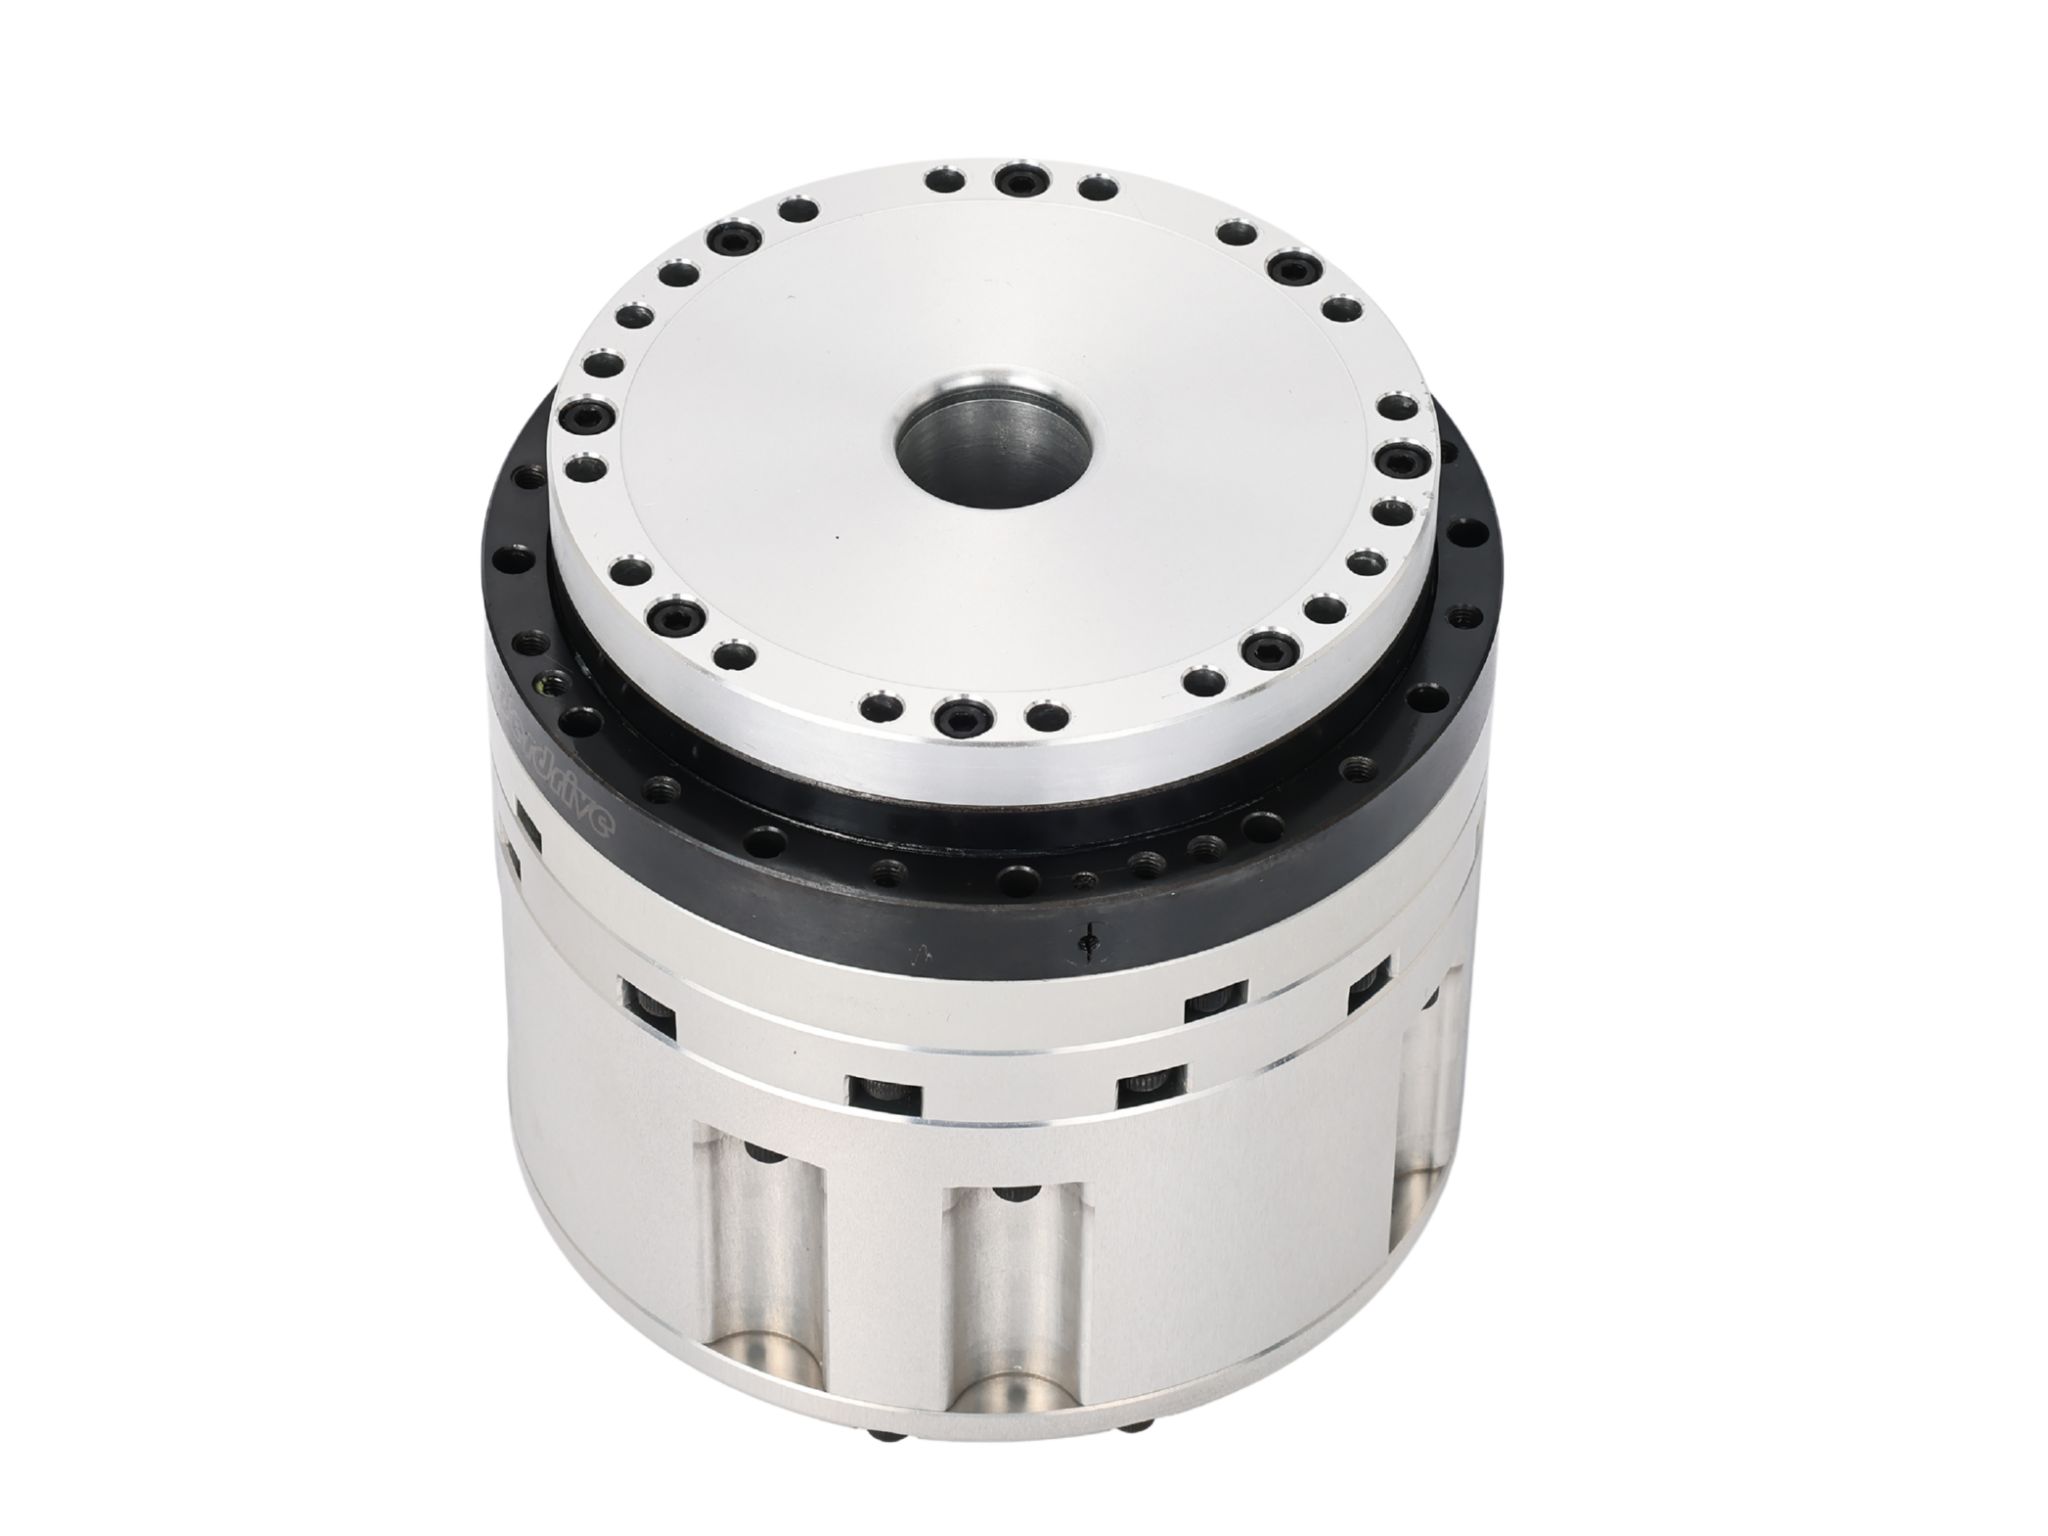
Un actionneur d’articulation de robot, également appelé module d’articulation de robot ou entraînement d’articulation, est un composant clé qui affecte directement le coût matériel et les performances de mouvement d’un robot.
Installé aux articulations d’un robot, où différents maillons sont reliés, l’actionneur entraîne les mécanismes du robot, tels que les bras et les jambes, afin de produire des mouvements contrôlés. Dans une articulation rotative typique, l’actionneur convertit le mouvement rotatif généré par le moteur en mouvement contrôlé du maillon connecté.
Un actionneur d’articulation de robot peut être composé de plusieurs éléments fonctionnels, notamment un moteur comme élément d’entraînement, un réducteur comme élément de transmission, un encodeur comme élément de détection, ainsi qu’une carte de commande et un logiciel de commande comme système de contrôle.
Dans les systèmes robotiques modernes, ces composants sont de plus en plus intégrés dans un module d’actionneur compact, faisant de l’actionneur d’articulation de robot une partie importante de l’architecture globale du robot.
Types d’actionneurs d’articulation de robot
Les actionneurs d’articulation de robot peuvent être classés de différentes manières selon leur type de mouvement, leur source d’énergie, leur architecture de transmission et leur application.
Comprendre les types d’actionneurs d’articulation de robot aide les ingénieurs à sélectionner un actionneur en fonction du couple, de la vitesse, de la précision, de la rigidité, de la compliance, de la taille et de l’environnement de fonctionnement requis par le robot.
Types d’actionneurs d’articulation de robot selon le type de mouvement
Actionneur rotatif
Un actionneur rotatif produit un mouvement de sortie rotatif et repose généralement sur un moteur associé à un réducteur ou à un mécanisme de transmission.
Les actionneurs rotatifs sont largement utilisés pour les articulations de robots nécessitant un mouvement angulaire, notamment l’épaule, la taille, la hanche, le coude, le poignet et d’autres articulations rotatives.
Selon l’application, la transmission peut utiliser un réducteur à onde de déformation, un réducteur RV, un réducteur planétaire ou une autre architecture de transmission de précision.
Actionneur linéaire
Un actionneur linéaire produit un mouvement de sortie linéaire plutôt qu’un mouvement rotatif.
Un actionneur linéaire électrique typique peut associer un moteur à une vis à billes, une vis à rouleaux ou un autre mécanisme de transmission linéaire.
Les actionneurs linéaires conviennent aux mécanismes robotiques nécessitant des poussées, des tractions, des levages ou d’autres mouvements linéaires. Ils peuvent également être utilisés dans les jambes de robots et d’autres mécanismes où le mouvement linéaire est converti en mouvement d’articulation par une tringlerie.
Types d’actionneurs d’articulation de robot selon la source d’énergie
Les actionneurs de robots peuvent également être classés selon la source d’énergie utilisée pour générer le mouvement mécanique. Les principaux types comprennent les actionneurs électriques, hydrauliques et pneumatiques.
Actionneur électrique
Les actionneurs électriques utilisent un moteur électrique comme source d’énergie principale. Selon l’application, le moteur peut être un servomoteur, un moteur pas à pas, un moteur couple sans carcasse ou un moteur sans noyau.
Les actionneurs électriques offrent un contrôle précis du mouvement, une réponse rapide et une intégration relativement simple avec les systèmes de contrôle électroniques. Ils sont aujourd’hui largement utilisés dans les robots, en particulier les robots collaboratifs, les robots industriels, les robots mobiles et les robots humanoïdes.
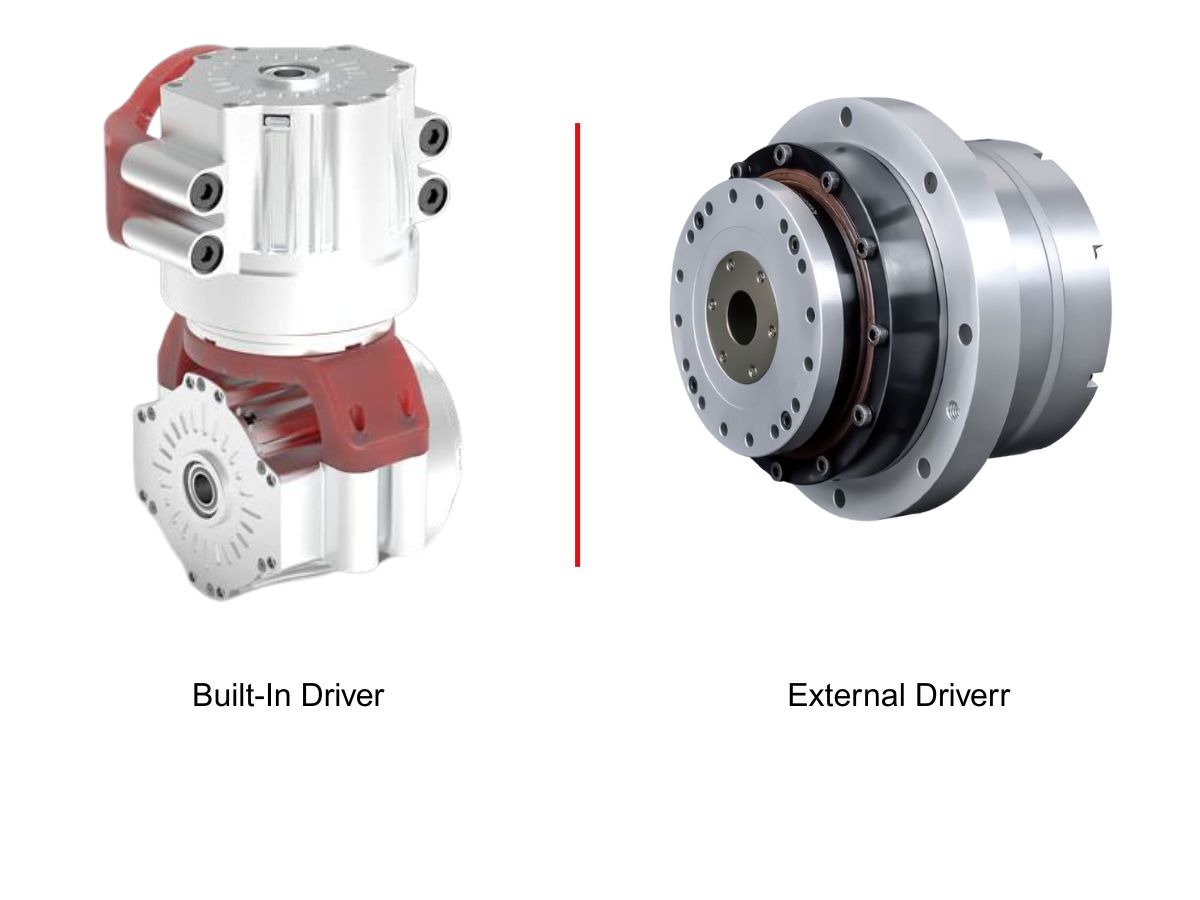
Pour les articulations de robot compactes, un actionneur électrique peut intégrer le moteur, le réducteur, l’encodeur, le frein et l’électronique d’entraînement dans un seul module.
Actionneur hydraulique
Les actionneurs hydrauliques génèrent une force mécanique au moyen d’un fluide hydraulique sous pression.
Leur principal avantage réside dans leur force élevée et leur densité de puissance, ce qui les rend adaptés aux systèmes robotiques lourds et aux applications exigeant une force de sortie très élevée.
L’actionnement hydraulique a été utilisé dans les robots industriels lourds, les robots de construction et certains premiers projets de développement de robots humanoïdes.
Cependant, les systèmes hydrauliques nécessitent généralement des pompes, des vannes, des canalisations et une gestion des fluides supplémentaires. La complexité du système, les exigences de maintenance, les considérations liées aux fuites et les exigences de contrôle peuvent également accroître la complexité globale de la conception.
Actionneur pneumatique
Les actionneurs pneumatiques utilisent de l’air comprimé pour générer un mouvement mécanique.
Ils peuvent offrir une réponse rapide et des structures mécaniques relativement simples, tandis que la compressibilité de l’air peut également procurer un certain degré de compliance naturelle.
Les actionneurs pneumatiques sont couramment utilisés pour les mécanismes simples de préhension, de serrage, de prise et dépose, ainsi que pour l’automatisation légère.
Cependant, par rapport aux servomécanismes électriques, les systèmes pneumatiques peuvent être plus difficiles à contrôler avec précision dans les applications nécessitant un contrôle précis et continu de la position.
Types d’actionneurs d’articulation de robot selon la transmission et l’architecture mécanique
Une autre manière importante de classer les actionneurs d’articulation de robot consiste à les distinguer selon leur architecture de transmission.
Actionneur rigide traditionnel (TSA)
Un actionneur rigide traditionnel est généralement composé d’un moteur associé à un réducteur à rapport élevé.
Le rapport de réduction élevé augmente le couple de sortie tout en maintenant un contrôle du mouvement relativement précis. Cette architecture est largement utilisée dans les articulations industrielles et robotiques en raison de sa technologie mature et de ses solutions de transmission éprouvées.
Les réducteurs à onde de déformation et les réducteurs RV sont couramment utilisés dans ce type d’actionneur d’articulation de robot.
Cependant, un actionneur à forte démultiplication peut présenter des limites en matière de réversibilité, de transparence de force et de comportement aux impacts par rapport aux architectures à faible rapport ou à entraînement direct.
Actionneur élastique en série (SEA) et actionneur élastique en parallèle (PEA)
Un actionneur élastique en série (SEA) introduit un élément élastique, tel qu’un ressort, dans la chaîne de transmission. Un actionneur élastique en parallèle (PEA) utilise un élément élastique en parallèle avec l’actionneur.
Les éléments élastiques peuvent absorber les chocs mécaniques et offrir une compliance contrôlée, ce qui peut être utile pour l’interaction homme-robot et les mouvements dynamiques.
Ces architectures d’actionneurs sont donc envisagées pour les robots collaboratifs, les robots à pattes, les robots de rééducation et d’autres applications où la compliance et la sécurité d’interaction sont importantes.
L’élément élastique supplémentaire introduit également des exigences mécaniques et de contrôle plus complexes.
Actionneur quasi à entraînement direct (QDD)
Un actionneur quasi à entraînement direct (QDD) associe généralement un moteur à forte densité de couple à une transmission à faible rapport.
Par rapport aux actionneurs à engrenages à rapport élevé, les systèmes QDD peuvent offrir une meilleure transparence de force, une plus grande réversibilité et une réponse dynamique rapide.
Cette architecture est particulièrement pertinente pour les robots à pattes, les robots quadrupèdes et d’autres systèmes robotiques nécessitant des variations rapides de couple et de mouvement.
Le compromis est que le rapport de réduction inférieur exige que le moteur lui-même fournisse un couple nettement plus élevé, ce qui peut augmenter la taille du moteur, les besoins en courant et la charge thermique.
Actionneur à entraînement direct (DD)
Un actionneur à entraînement direct (DD) relie directement le moteur à la sortie de l’articulation sans réducteur mécanique.
Comme il n’y a pas d’engrenage de réduction entre le moteur et la sortie, le système peut éliminer le jeu du réducteur et offrir une très grande transparence de force et réversibilité.
Les actionneurs à entraînement direct peuvent être intéressants pour les systèmes de mouvement de précision et les applications nécessitant un contrôle du couple très réactif.
Cependant, obtenir un couple de sortie élevé à faible vitesse nécessite un moteur à forte densité de couple, ce qui peut entraîner des dimensions de moteur plus importantes, une masse plus élevée et un coût supérieur à ceux des actionneurs à réducteur.
Effecteurs terminaux de robots et leur relation avec les actionneurs
Les effecteurs terminaux de robots sont parfois abordés conjointement avec les actionneurs de robots, mais ils remplissent des fonctions différentes.
Un actionneur d’articulation de robot entraîne les articulations et les maillons du robot, tandis qu’un effecteur terminal interagit directement avec la pièce ou l’environnement.
Préhenseurs
Les préhenseurs de robots comprennent des préhenseurs mécaniques, tels que des mécanismes de préhension parallèles ou rotatifs, ainsi que des préhenseurs à vide et des préhenseurs magnétiques.
Ils sont utilisés pour la prise, la manutention, le positionnement et le serrage des pièces.
Outils de robot dédiés
Les effecteurs terminaux dédiés comprennent les pistolets de soudage, les outils de meulage et de polissage, les pistolets de pulvérisation, les outils de coupe, les systèmes de distribution et d’autres équipements spécifiques à une application.
Ces outils exécutent la tâche réelle à l’extrémité de travail du robot, tandis que les actionneurs d’articulation de robot fournissent le mouvement nécessaire pour positionner et orienter l’effecteur terminal.
Comment sélectionner un actionneur d’articulation de robot?
La sélection d’un actionneur d’articulation de robot doit reposer sur la structure mécanique du robot, les exigences de la tâche, le profil de charge, les performances de mouvement requises et l’environnement de fonctionnement.
Les différents types d’architectures d’actionneurs d’articulation de robot peuvent présenter des caractéristiques très différentes ; l’actionneur doit donc être sélectionné avec le système robotique complet.
Degrés de liberté
Les degrés de liberté (DOF) désignent le nombre de directions de mouvement contrôlables indépendamment dans un robot.
Un robot humanoïde nécessite généralement plusieurs degrés de liberté pour reproduire des mouvements complexes semblables à ceux de l’être humain. L’augmentation du nombre de DOF peut accroître la plage des mouvements possibles et la flexibilité du robot, mais elle augmente également le nombre d’actionneurs, de canaux de contrôle, de capteurs, de câbles et d’interfaces mécaniques nécessaires.
Par conséquent, le nombre requis de degrés de liberté doit être déterminé en fonction des tâches prévues et de l’architecture mécanique du robot.
Charge utile nominale
La charge utile nominale, également appelée charge utile effective, décrit la charge maximale qu’un robot peut manipuler en continu dans des conditions de fonctionnement spécifiées.
Les exigences de charge utile affectent directement les besoins en couple des articulations du robot.
Lorsque le couple de sortie requis est élevé, l’augmentation de la puissance du moteur n’est pas toujours la seule solution. Dans une plage de vitesse appropriée, un rapport de réduction adéquat peut accroître le couple de sortie tout en permettant l’utilisation d’un moteur plus petit.
Le profil de charge complet, y compris l’accélération, la décélération, le couple de crête et les forces externes, doit être pris en compte lors de la sélection de l’actionneur.
Espace de travail
L’espace de travail, ou plage de travail, décrit la région tridimensionnelle que le robot peut atteindre.
La taille et la forme de l’espace de travail dépendent de l’architecture mécanique globale du robot, des dimensions des maillons, de l’agencement des articulations et des degrés de liberté.
Les actionneurs d’articulation de robot influencent directement la rotation disponible des articulations, le couple de sortie, les dimensions de l’actionneur et l’intégration mécanique, ce qui affecte à son tour l’espace de travail global du robot.
Précision de mouvement
La précision de mouvement décrit avec quelle exactitude le robot peut atteindre une position ou une trajectoire commandée.
La répétabilité est influencée par la précision du réducteur et du système de transmission, la résolution de l’encodeur, la rigidité mécanique et le système de contrôle.
La précision de positionnement absolue dépend des performances combinées de l’encodeur, du réducteur, de la transmission mécanique, de l’étalonnage et des algorithmes de contrôle.
Pour les robots effectuant des tâches d’assemblage de précision, d’inspection, de manutention ou d’autres tâches à mouvements fins, l’actionneur doit donc être évalué comme faisant partie du système complet de contrôle du mouvement, plutôt que sur la seule base de la précision du réducteur.
Autres paramètres à considérer lors de la sélection d’un actionneur d’articulation de robot
Outre les degrés de liberté, la charge utile, l’espace de travail et la précision de mouvement, les ingénieurs doivent prendre en compte d’autres paramètres de l’actionneur, notamment :
Vitesse de fonctionnement
Couple continu et couple de crête
Méthode de contrôle
Architecture d’entraînement
Source d’alimentation et tension
Méthode d’installation
Dimensions de l’actionneur
Masse de l’actionneur
Type et résolution de l’encodeur
Exigences relatives au frein
Interface de communication
Indice de protection
Température de fonctionnement
Cycle de service
Durée de vie prévue
Ces paramètres déterminent collectivement où un actionneur de robot peut fonctionner et quel niveau de performance le robot peut atteindre.
Pour les robots humanoïdes en particulier, la sélection de l’actionneur implique d’équilibrer la densité de couple, le poids, la taille, la rigidité, la réversibilité, la précision, les performances thermiques et la réponse dynamique.
Comment différents actionneurs d’articulation de robot répondent-ils à différentes exigences de conception?
Il n’existe pas d’architecture d’actionneur unique adaptée à chaque articulation de robot.
Un actionneur à onde de déformation à rapport élevé peut offrir des dimensions compactes, un rapport de réduction élevé et un jeu quasi nul, ce qui le rend adapté à de nombreuses articulations robotiques de précision.
Un actionneur basé sur un réducteur RV peut fournir un couple élevé et une rigidité torsionnelle importante pour les axes de robot plus grands et davantage chargés.
Un actionneur planétaire peut offrir un rendement élevé et des rapports de transmission flexibles pour diverses applications servo.
Les architectures QDD et à entraînement direct peuvent offrir une réversibilité et une réponse dynamique plus élevées lorsque ces caractéristiques sont prioritaires.
Les architectures d’actionneurs élastiques peuvent introduire de la compliance pour les applications nécessitant une interaction de force et l’absorption des impacts.
La sélection de l’actionneur doit donc suivre les objectifs de conception et les exigences d’application du robot, plutôt que de s’appuyer sur une seule architecture de transmission.
Solutions d’actionneurs d’articulation de robot HONPINE
HONPINE se concentre sur les actionneurs rotatifs électriques d’articulation de robot et les solutions de mouvement intégrées pour les applications robotiques et d’automatisation.
Un actionneur d’articulation de robot peut intégrer le moteur, le réducteur de précision, l’encodeur, le frein et les composants de contrôle dans un système mécanique compact, réduisant ainsi la complexité de l’intégration de composants individuels dans le robot.
HONPINE développe des solutions d’actionneurs rotatifs électriques basées sur différentes technologies de transmission, notamment les transmissions à onde de déformation et d’autres architectures de transmission de précision.
Pour les applications nécessitant des dimensions compactes, une grande précision de positionnement, un faible jeu et un contrôle intégré du mouvement, l’actionneur d’articulation de robot approprié peut être sélectionné selon le couple, la vitesse, la précision, la rigidité, l’espace d’installation et les conditions de fonctionnement requis.
Les ingénieurs recherchant des types d’actionneurs d’articulation de robot, des spécifications d’actionneurs ou des informations de sélection spécifiques à une application peuvent contacter HONPINE pour obtenir de la documentation technique et des informations sur les produits.
- Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Apr 14, 2026Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
- OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréJan 27, 2026Le module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
- Moteur AC harmonique VS moteur DC harmoniqueNov 17, 2025HONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
- Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesOct 15, 2025Le module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
- Moteur à articulation harmonique VS Moteur à articulation planétaireSep 04, 2025Lorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.