










Module d’articulation harmonique pour robot humanoïde avec capteur de couple et connecteur de câble intégré


● Introduction
Le module est doté de câbles et de connecteurs entièrement intégrés, permettant des raccordements de composants rapides et précis ainsi qu’un contrôle du mouvement sûr et réactif grâce à une conception hautement intégrée.
Méthodes de Connexion Multiples
Ce module d’articulation prend en charge des options d’installation flexibles et variées : montage double face, montage simple face, fixation traversante bilatérale, montage par le dessous, fixation radiale, fixation par tige

Designer Parlant
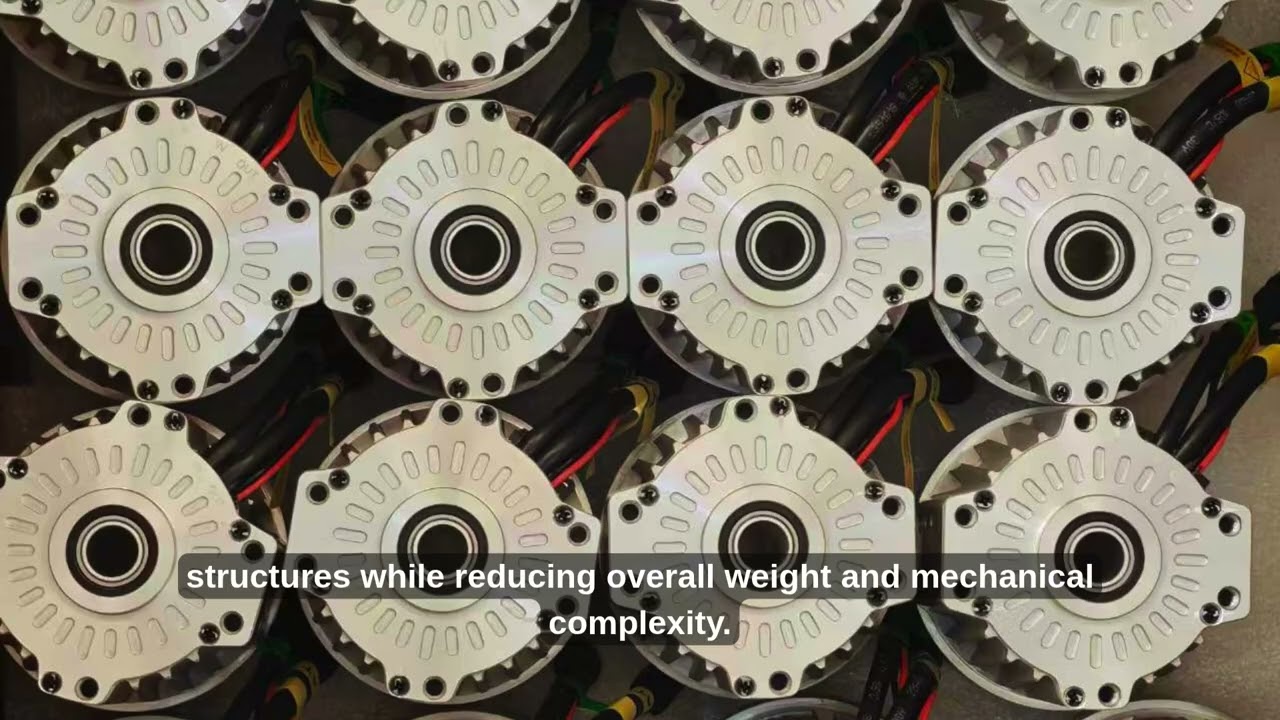
Principalement développé pour les utilisateurs du domaine de l’intelligence incarnée, ce système dispose d’interfaces de montage complètes tout en réduisant considérablement le volume et le poids de l’articulation, ce qui permet aux utilisateurs de réduire systématiquement le poids et la complexité de fabrication des composants de liaison. En outre, il intègre un capteur de couple de sortie sans augmenter le poids ni le volume de l’articulation, permettant au robot d’obtenir des performances de réponse dynamique plus élevées, une qualité d’acquisition de données supérieure et une plus grande capacité de charge.

Caractéristiques du module d'articulation harmonique TCHL
Capteur de force/couple intégré côté réducteur, permettant un contrôle en boucle fermée de la force et de la position
Câbles et connecteurs entièrement intégrés pour un câblage robotique plus simple et plus fiable
Conception ultra-légère : le modèle de taille 14 ne pèse que 0.5 kg
Connecteurs électriques intégrés de manière innovante, prenant en charge des configurations d’installation flexibles et variées
Prend en charge les protocoles de communication CAN et EtherCAT
Alimentation électrique et bus multiprotocole intégrés, capables de traverser l’arbre creux de taille 14 et supérieure
Spécifications
Feuille 1




