










Actionneur d’articulation harmonique robotisé de haute précision avec une haute précision de positionnement
● Introduction
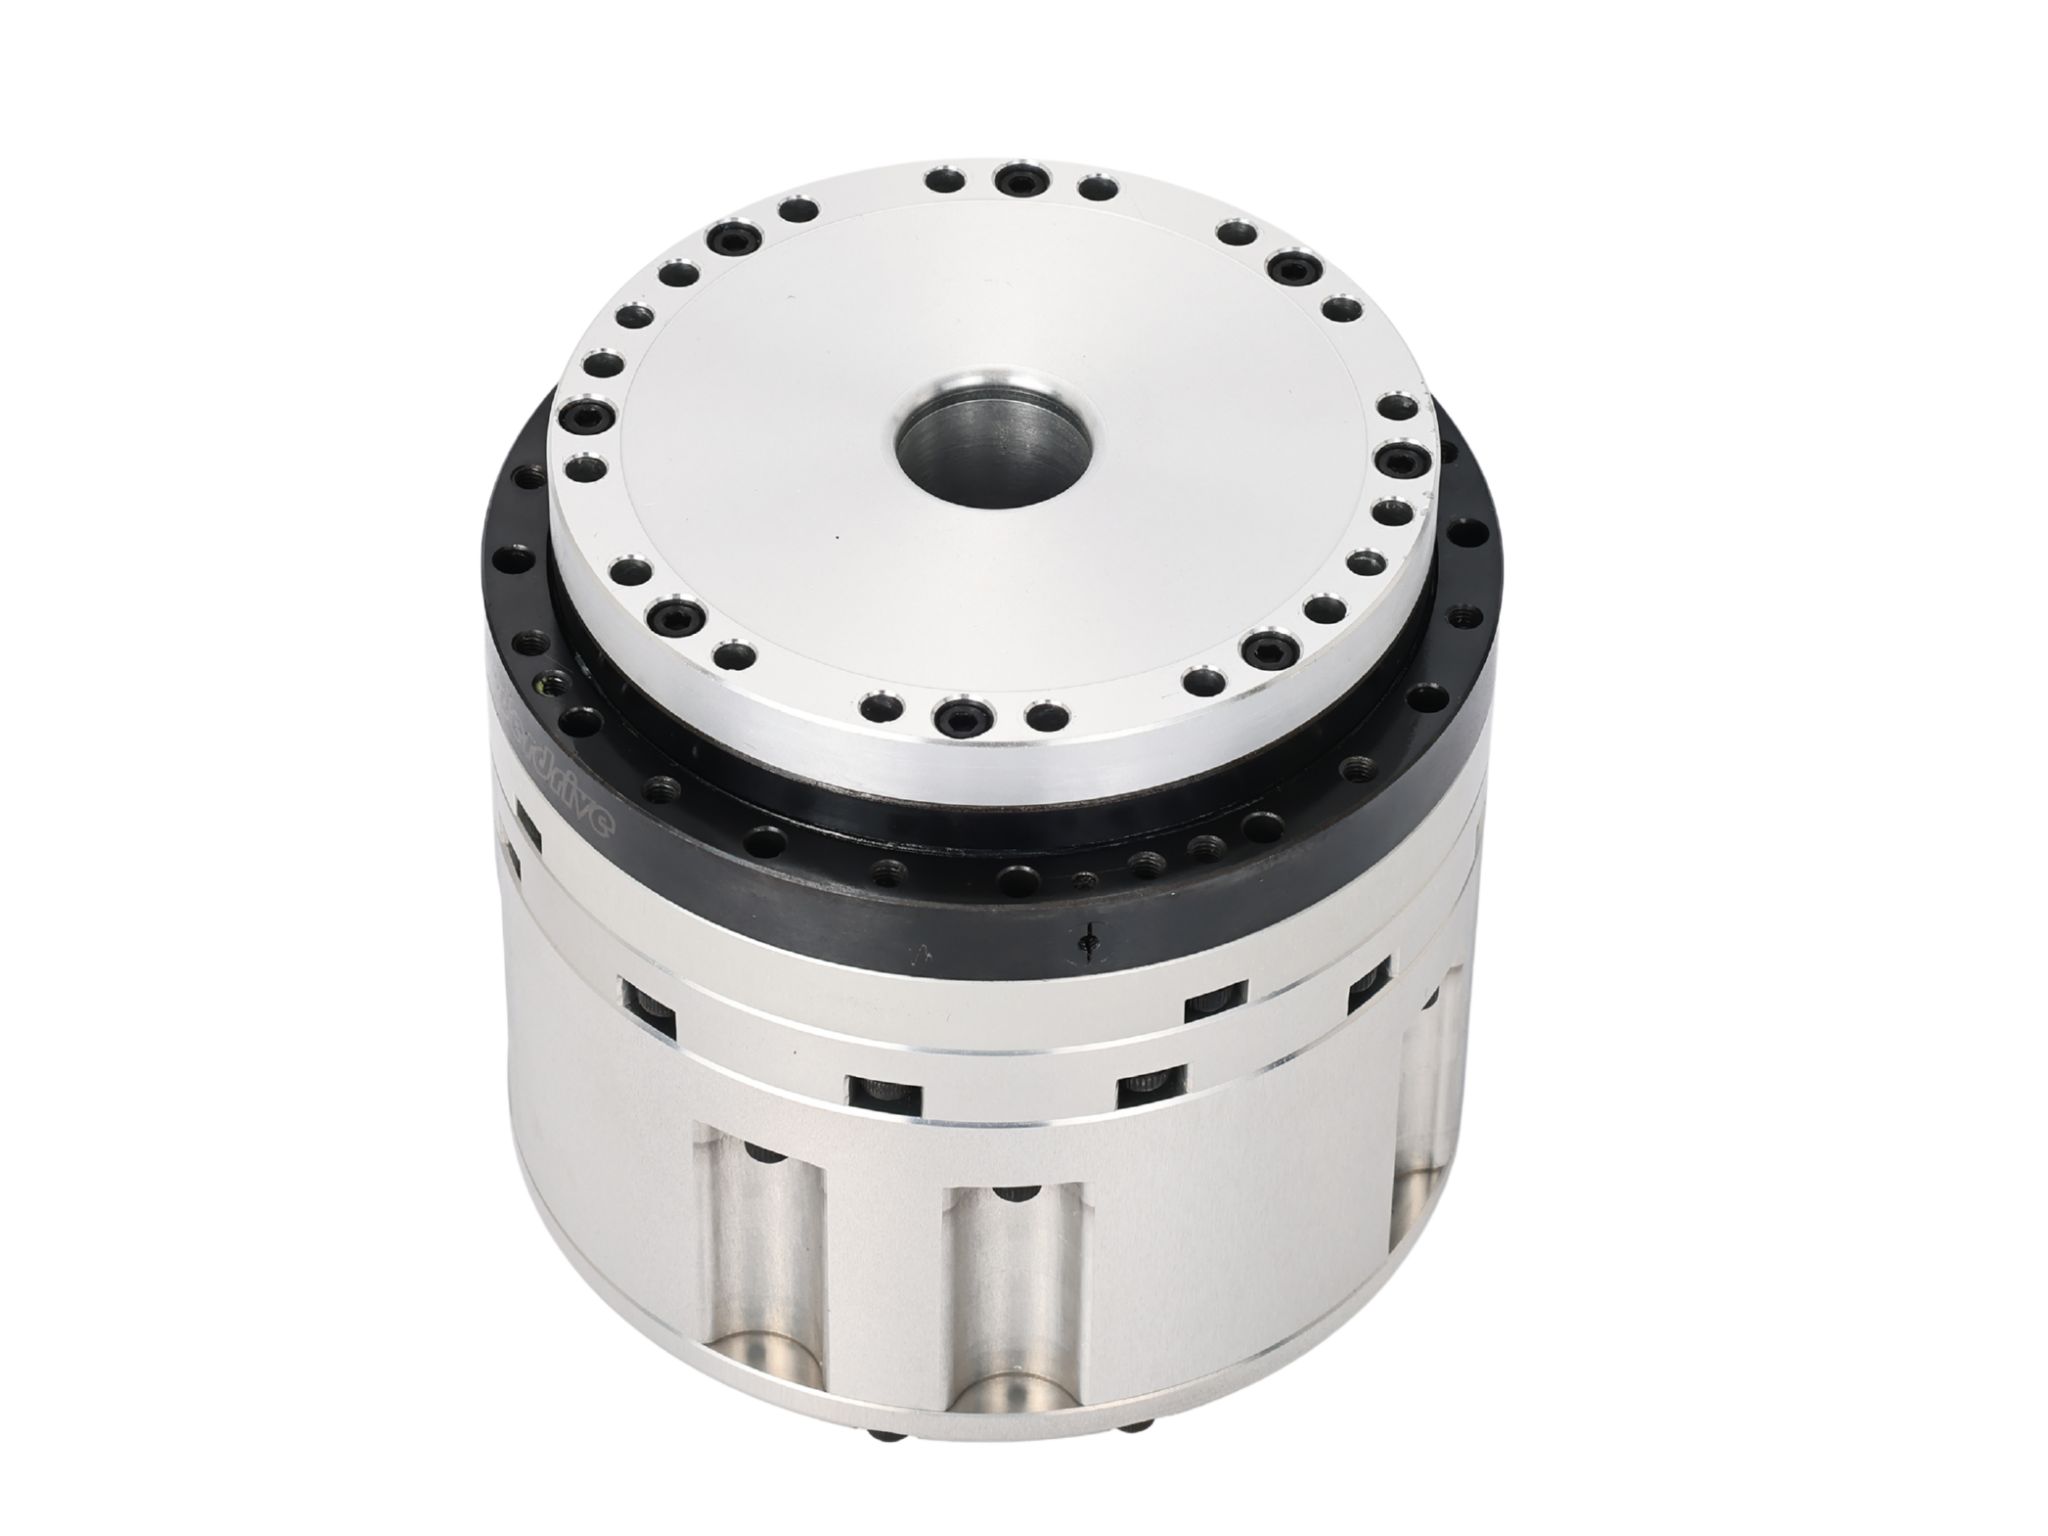
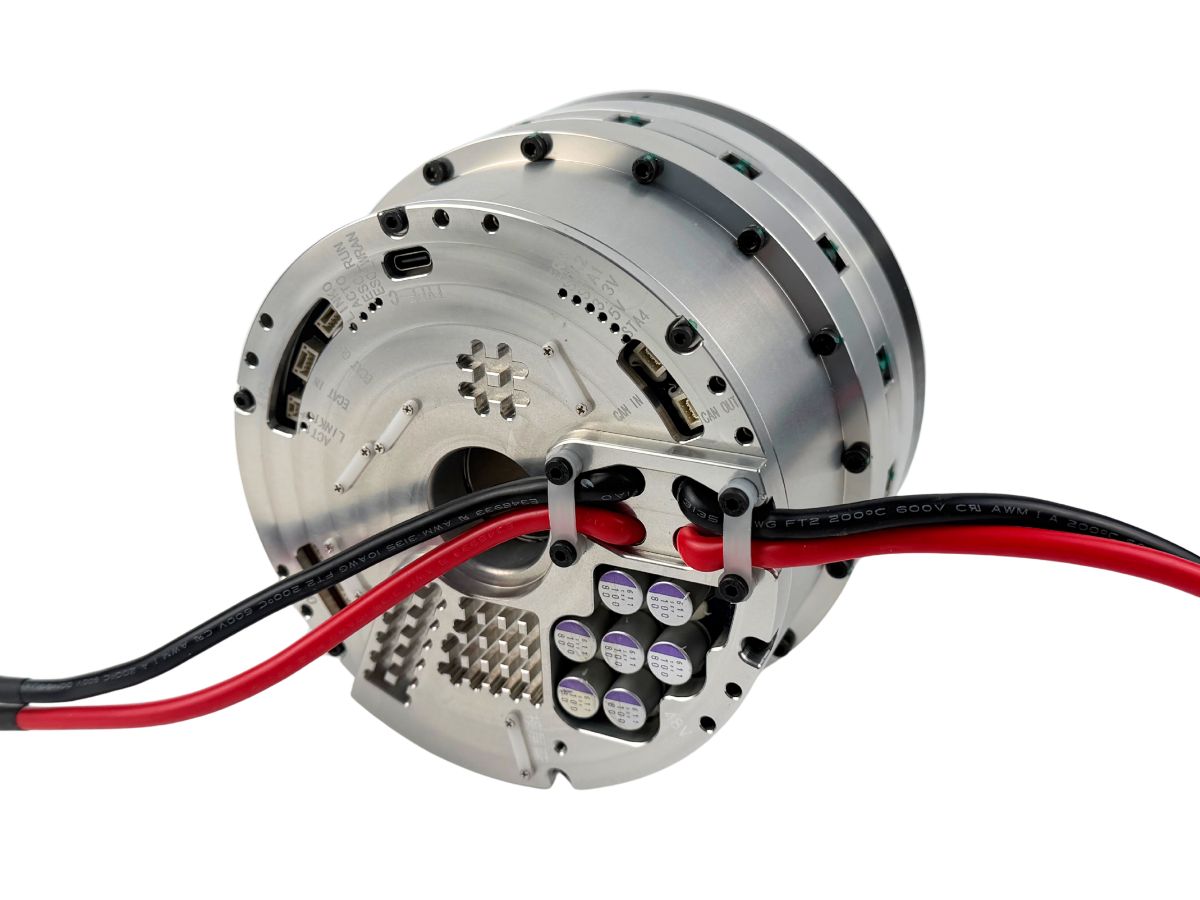
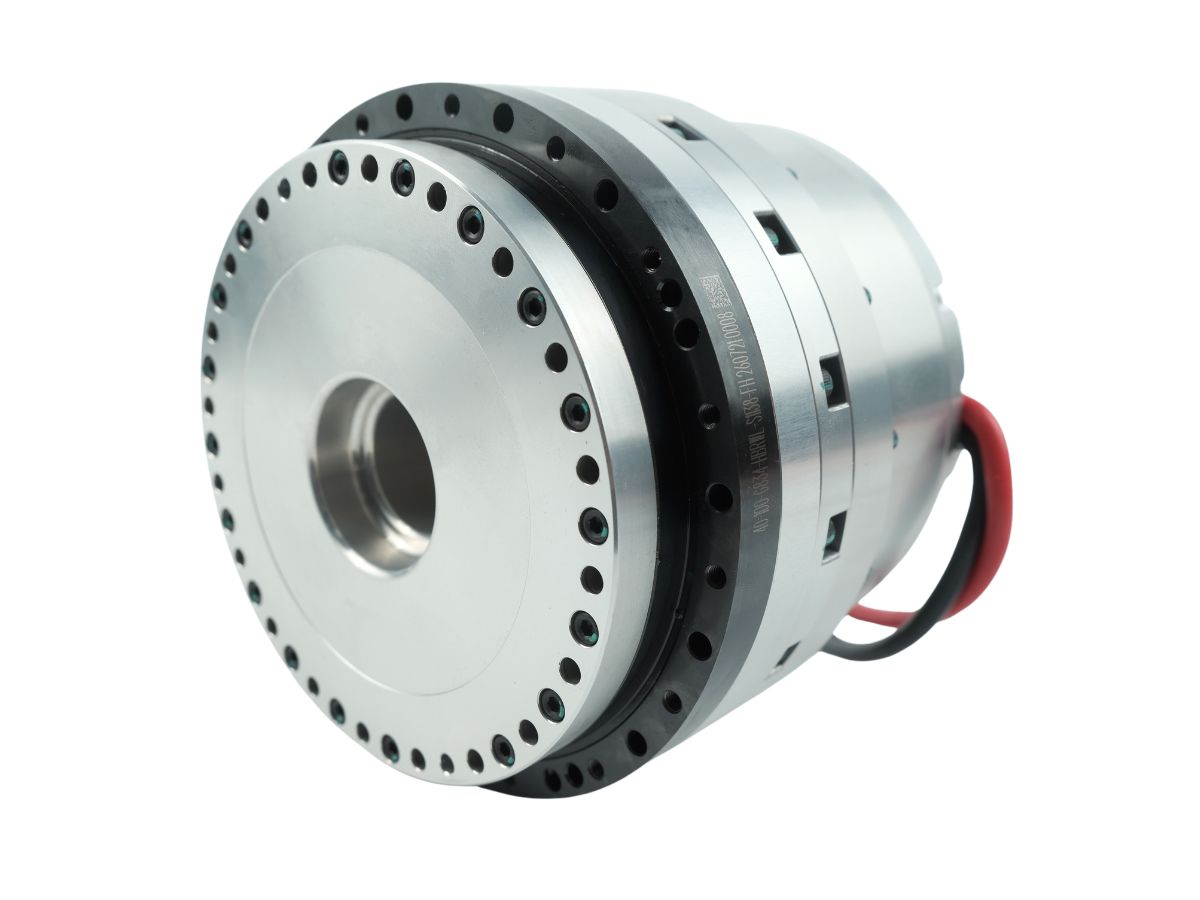
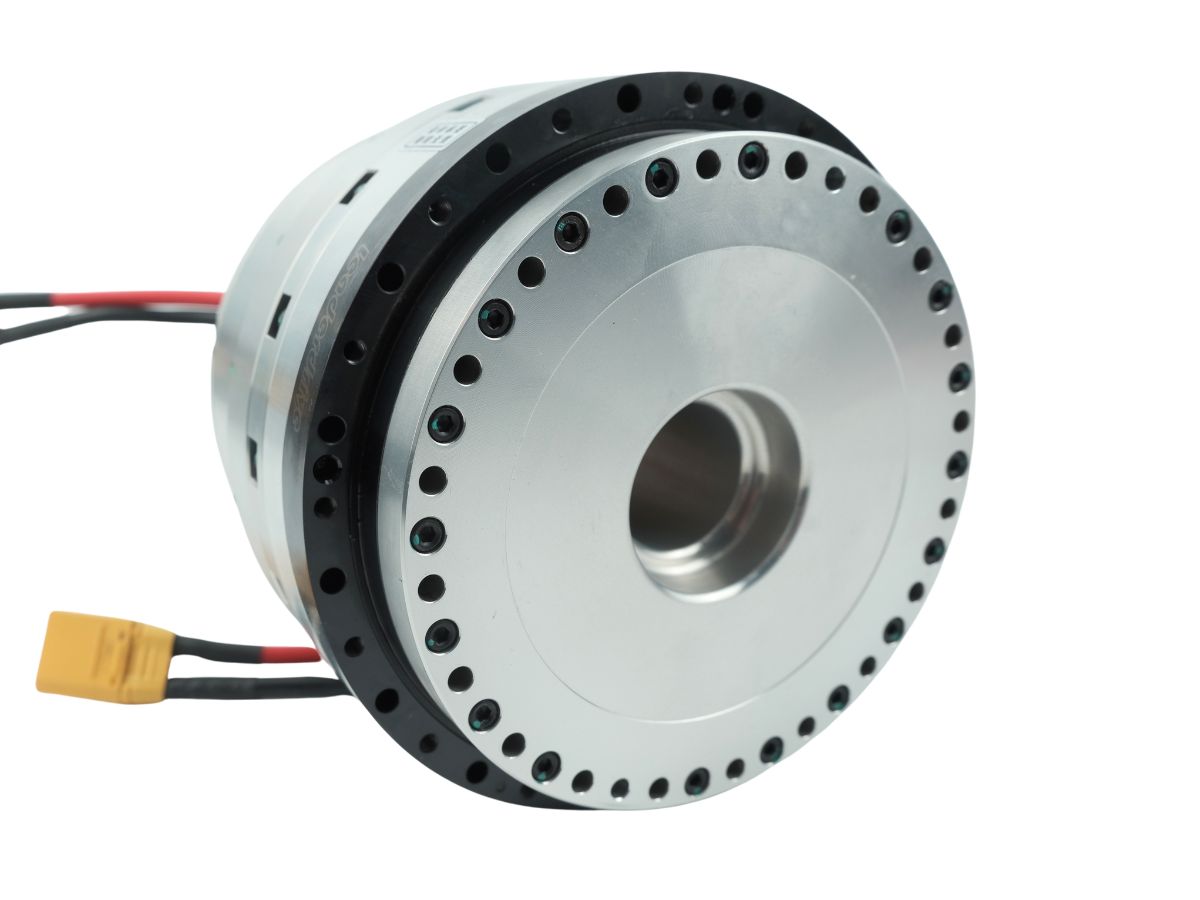
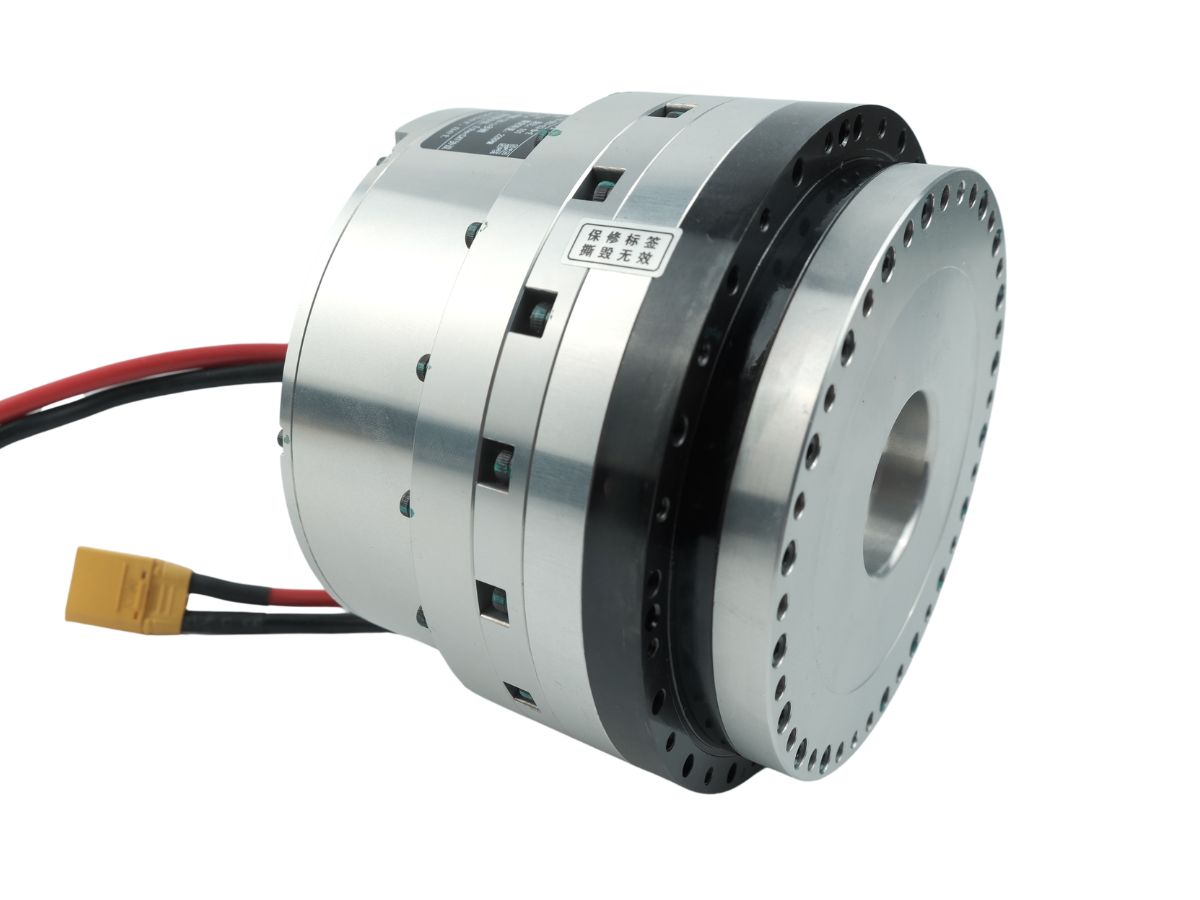
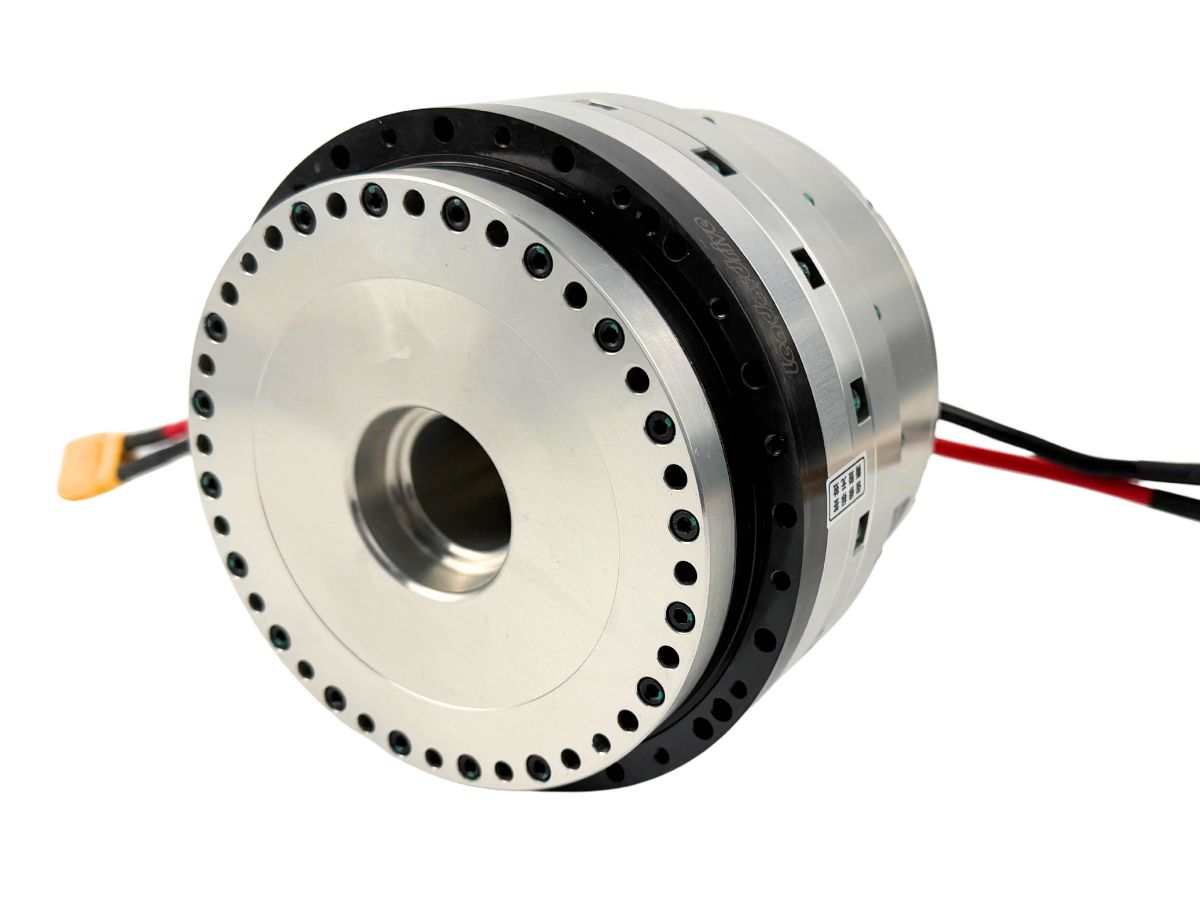
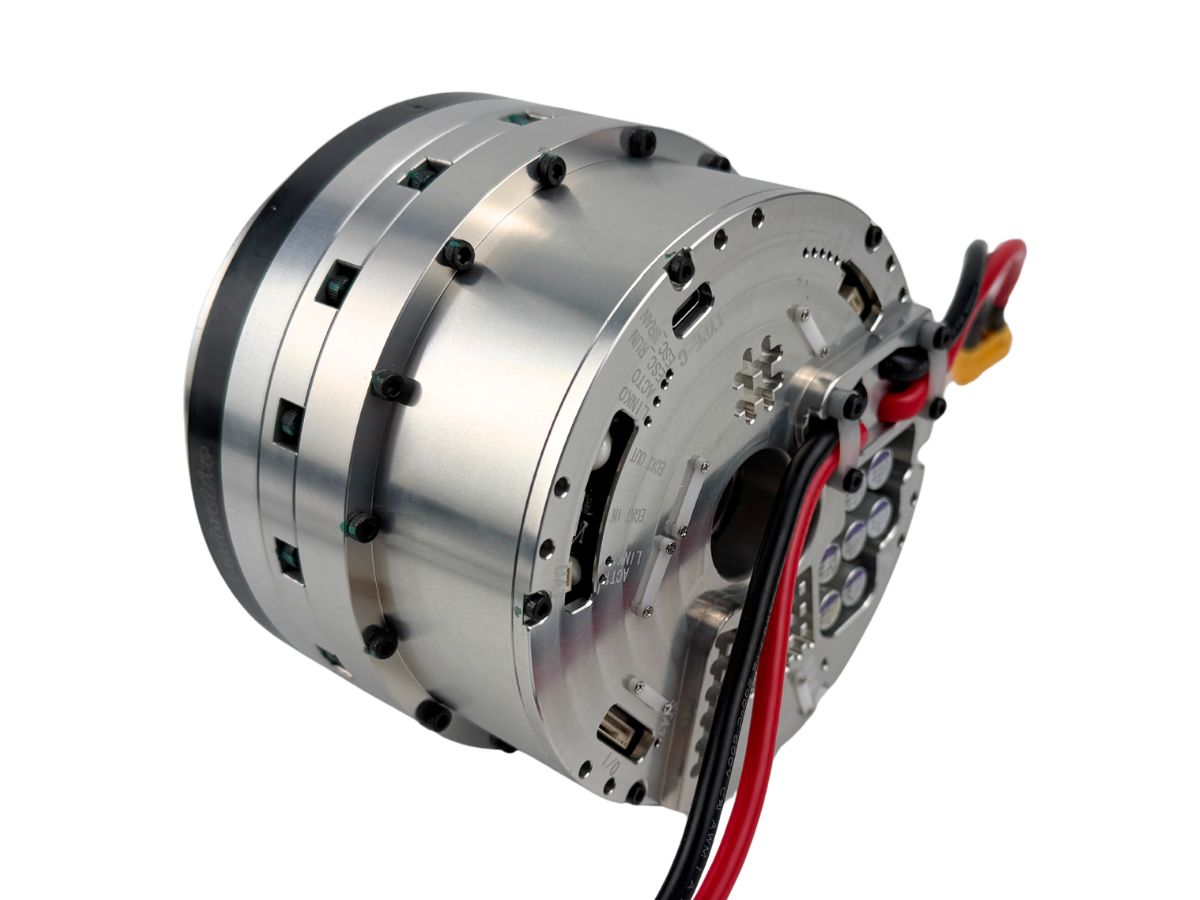
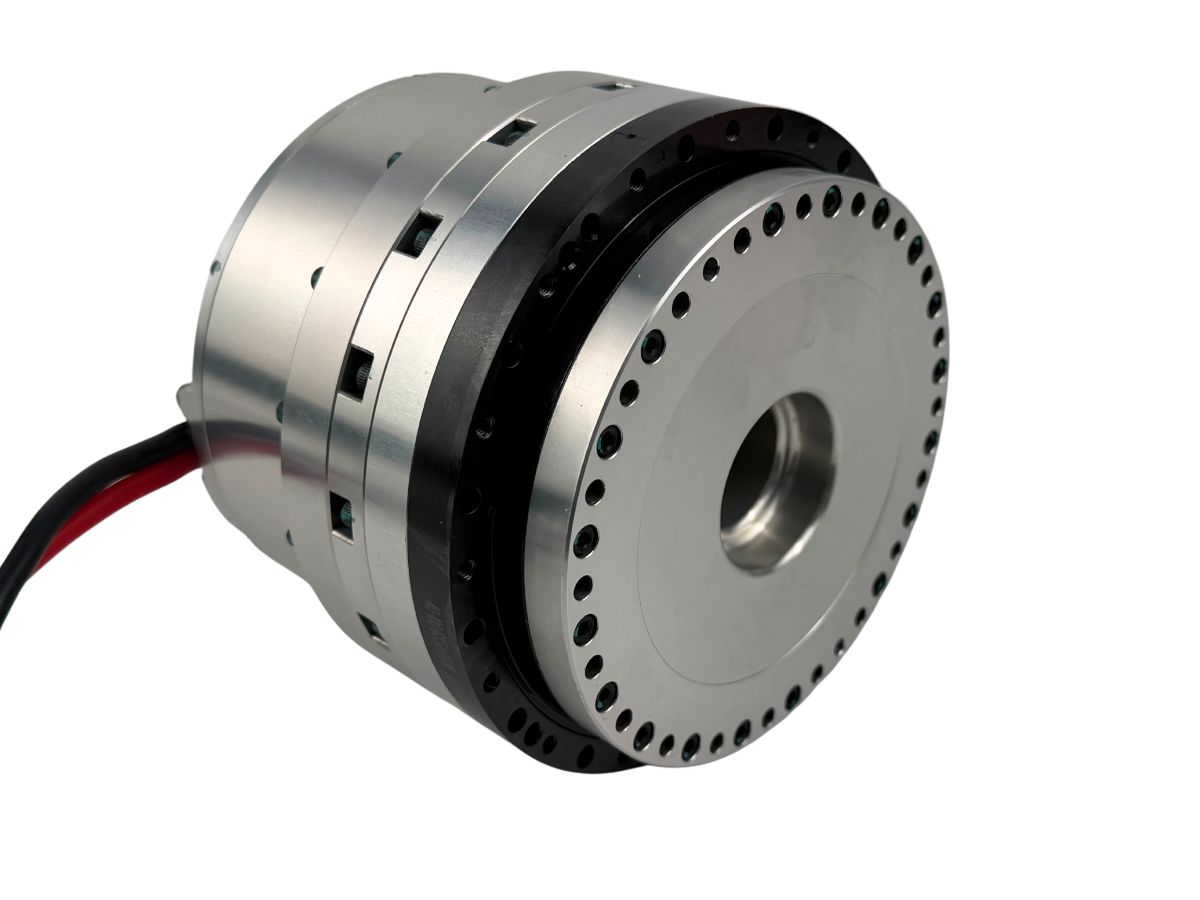
L'actionneur articulaire harmonique HAU est particulièrement adapté aux robots humanoïdes de haute précision, aux robots spécialisés et aux bras robotisés. En combinant une haute précision de positionnement, des performances de surcharge de niveau industriel et un grand diamètre d'alésage central, le HAU est conçu pour aider les robots à réaliser des mouvements stables et précis dans des applications exigeantes.
Caractéristiques
Haute précision de positionnement
L'actionneur d'articulation harmonique HONPINE HAU offre une précision de positionnement inférieure à 15 arcsec et une répétabilité inférieure à 1.5 arcsec, assurant un contrôle précis des mouvements pour les articulations robotiques nécessitant des performances de positionnement constantes.
Comparé à de nombreux actionneurs d'articulation harmonique similaires disponibles sur le marché, le HAU offre un haut niveau de précision de positionnement tout en conservant la résistance mécanique requise pour les applications robotiques pratiques.
Pour les projets ayant des exigences de précision plus élevées, HONPINE peut également fournir des solutions personnalisées d'actionneurs d'articulation harmonique avec une précision de positionnement inférieure à 15 arcsec, selon les exigences spécifiques de l'application.
Performances de surcharge de niveau industriel
L'actionneur d'articulation harmonique HONPINE HAU est conçu pour les applications industrielles exigeantes, avec une redondance mécanique et de puissance suffisante pour assurer des performances fiables sous des charges variables et des conditions de fonctionnement dynamiques.
Sa large plage de fonctionnement en couple de pointe et en vitesse permet à l'actionneur de maintenir une réponse dynamique plus performante à différentes vitesses de mouvement. Par exemple, le HAU14 peut fournir un couple de pointe de 35 N·m sur une plage de vitesse de 0–4,000 rpm.
Une plage de couple-vitesse utilisable plus étendue confère à l'actionneur d'articulation harmonique une plus grande flexibilité lorsque le robot fonctionne selon différents profils de mouvement. Au lieu d'être optimisé pour une plage de fonctionnement restreinte, le HAU est conçu pour fournir une puissance de sortie plus stable et plus réactive dans un éventail plus large de conditions de travail.
Grande conception creuse pour un passage des câbles facilité
Un autre avantage important de l'actionneur d'articulation harmonique HONPINE HAU est sa grande conception creuse. Le diamètre creux varie de 16.8 mm à 28 mm, ce qui est supérieur à celui de nombreux actionneurs d'articulation harmonique comparables.
Le passage creux plus grand offre un espace supplémentaire pour acheminer les câbles d'alimentation, les lignes de signal, les câbles de communication et les autres câblages à travers l'articulation du robot. Cela peut simplifier la gestion des câbles et contribuer à réduire les interférences avec la structure mécanique, en particulier dans les robots humanoïdes et les bras robotiques dotés d'agencements d'articulations compacts.
Pour les systèmes robotiques où le passage interne des câbles et l'intégration mécanique compacte sont importants, la grande conception creuse du HAU offre une plus grande flexibilité lors de la conception des articulations et du robot.
Spécifications
Feuille 1




