Comment calculer le couple d’un actionneur rotatif à onde de déformation pour un mécanisme de basculement ?
Bonjour à tous, je suis Theodore Li, directeur technique chez HONPINE.
Lors du choix d’actionneurs rotatifs à entraînement harmonique pour des équipements d’automatisation 3C, de nombreux clients nous posent une question courante :
« Mon mécanisme de retournement doit faire pivoter une charge de 10 kg de 180 degrés. Quel couple doit fournir l’actionneur rotatif à entraînement harmonique ? »
Il s’agit d’un défi typique dans la conception d’équipements d’automatisation de précision.
Dans les machines de retournement de châssis de smartphone, les systèmes de retournement de PCB, les équipements d’assemblage de composants électroniques et les machines d’inspection visuelle automatisée, les mécanismes de retournement doivent assurer un mouvement de rotation précis et stable dans un espace d’installation limité.
Cependant, connaître uniquement le poids de la charge et l’angle de retournement ne suffit pas pour déterminer le couple requis de l’actionneur.
Les ingénieurs doivent également tenir compte de la distance entre le centre de gravité et l’axe de rotation, de l’inertie de la charge, de la vitesse de retournement, du temps d’accélération et de décélération ainsi que de la fréquence de fonctionnement.
Dans cet article, je vais expliquer comment calculer le couple de sortie requis d’un actionneur rotatif à entraînement harmonique, à l’aide d’un exemple pratique de mécanisme de retournement pour l’automatisation 3C.
Pourquoi le calcul du couple est-il important pour les mécanismes de retournement utilisés dans l’automatisation 3C ?
Dans la fabrication électronique, de nombreuses machines automatisées utilisent des mécanismes de retournement pour changer l’orientation des pièces entre les étapes de production.
Les applications courantes comprennent le retournement de châssis de smartphone, la manipulation de PCB, l’assemblage de modules de caméra et l’inspection visuelle sous plusieurs angles.
Ces applications imposent des exigences de mouvement différentes.
Par exemple, une machine de retournement de châssis de smartphone peut devoir effectuer une rotation de 180° en un temps de cycle court, tandis qu’une machine d’inspection visuelle de précision peut privilégier la stabilité et la répétabilité après le positionnement.
Si l’actionneur ne fournit pas un couple suffisant, le mécanisme risque de ne pas atteindre l’accélération requise, de déclencher des alarmes de surcharge ou de ne pas pouvoir effectuer le retournement.
À l’inverse, choisir un actionneur surdimensionné peut augmenter le coût, le poids et l’encombrement de l’équipement sans nécessairement améliorer les performances de positionnement.
Un calcul précis du couple est donc une étape essentielle du choix d’actionneurs rotatifs à entraînement harmonique pour les mécanismes de retournement automatisés.
Quels paramètres faut-il connaître pour calculer le couple d’un mécanisme de retournement ?
Avant de calculer le couple requis, les ingénieurs doivent déterminer la masse en rotation, la position du centre de gravité, l’inertie de la charge, l’angle de rotation, le temps de mouvement et les conditions de fonctionnement.
Deux facteurs importants sont souvent négligés.
Le poids de la pièce n’est pas celui de l’ensemble en rotation
Supposons qu’un châssis de smartphone ne pèse que 0,5 kg, tandis que le dispositif qui le maintient pèse 4 kg.
Le calcul du couple doit tenir compte de l’ensemble rotatif complet, et pas uniquement du châssis du smartphone.
Le cas échéant, il faut également prendre en compte les autres composants en rotation, tels que les plaques de montage et les adaptateurs.
La position du centre de gravité est déterminante
Deux charges de même masse peuvent nécessiter des couples gravitationnels très différents.
Si le centre de gravité se trouve exactement sur l’axe de rotation, le couple gravitationnel statique autour de cet axe est nul.
En revanche, si le centre de gravité est décalé de 100 mm, la gravité peut générer un couple considérable pendant la rotation.
Il faut donc déterminer la configuration mécanique et la position du centre de gravité avant de calculer le couple requis de l’actionneur.
Quels sont les principaux composants du couple d’un mécanisme de retournement ?
Pour un mécanisme de retournement autour d’un axe horizontal, le couple de sortie requis de l’actionneur comprend généralement trois composants principaux :
Le couple gravitationnel
Le couple d’accélération
Le couple de frottement et les autres couples résistants
En adoptant un sens positif de rotation cohérent, l’équation fondamentale du mouvement est la suivante :
T_out(t) = J_total × α(t) + T_g(t) + T_f(t) + T_ext(t)
Où :
T_out : couple de sortie requis à l’instant considéré (N·m)
J_total : moment d’inertie total ramené à l’axe de sortie (kg·m²)
α : accélération angulaire (rad/s²)
T_g : couple nécessaire pour compenser la gravité (N·m)
T_f : couple résistant dû au frottement (N·m)
T_ext : couple supplémentaire dû aux forces externes du procédé (N·m)
Ces composants de couple ont une direction.
En fonctionnement, la gravité peut s’opposer à la rotation pendant une partie du mouvement et la faciliter pendant une autre.
Il n’est donc pas toujours juste de supposer que tous les composants du couple agissent dans le même sens.
Pour un pré-dimensionnement, les ingénieurs peuvent utiliser une estimation prudente :
T_estimate = |T_g|max + |T_a|max + |T_f|max + |T_ext|max
Cette équation est utile pour présélectionner les modèles d’actionneurs.
Cependant, le dimensionnement final doit s’appuyer sur le profil de mouvement réel et les exigences de couple instantané tout au long du cycle de fonctionnement.
Étape 1 : comment calculer le couple gravitationnel d’un mécanisme de retournement
Le couple gravitationnel est l’un des facteurs les plus importants dans la conception d’un mécanisme de retournement à axe horizontal.
Si le centre de gravité de la charge ne coïncide pas avec l’axe de rotation, la gravité crée un moment autour de cet axe.
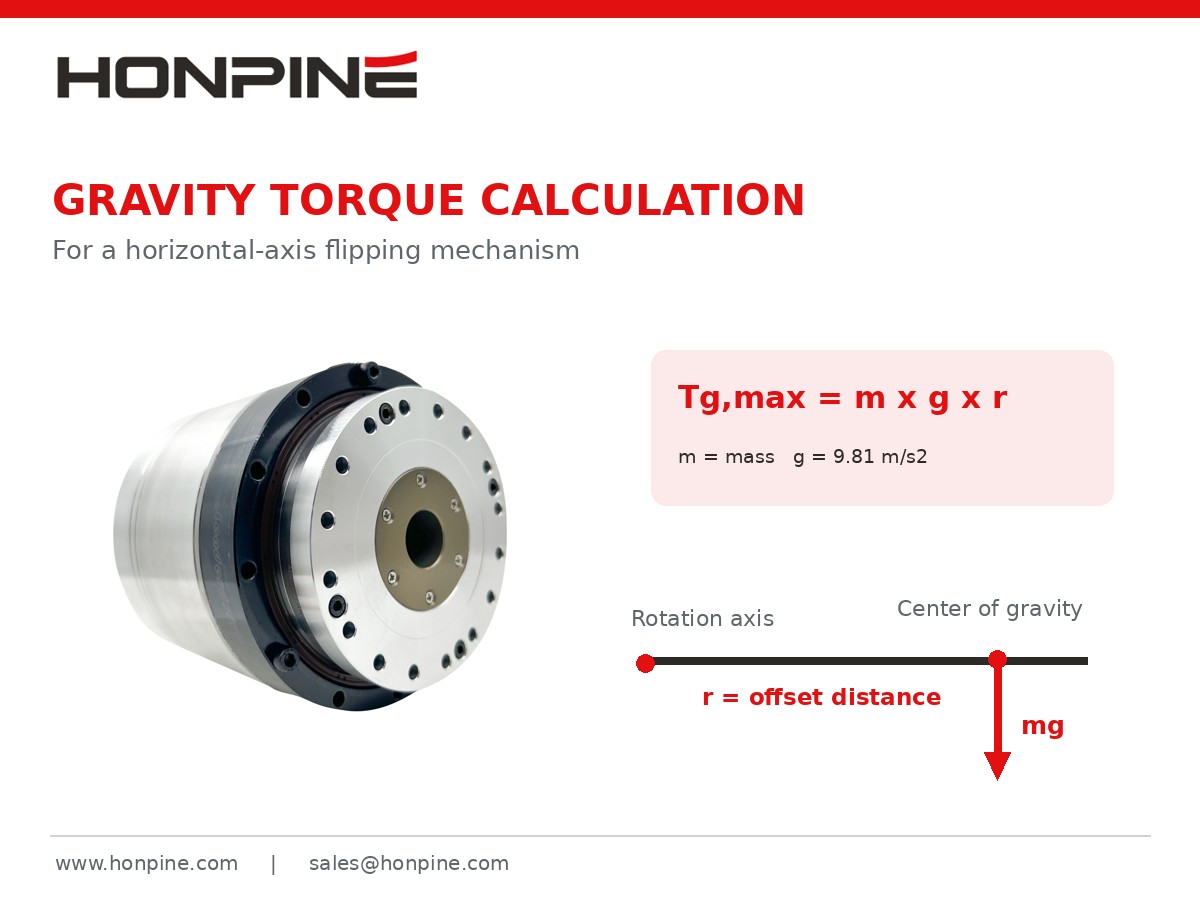
Le couple gravitationnel maximal se calcule comme suit :
T_g,max = m × g × r
Où :
m : masse totale de l’ensemble en rotation (kg)
g : accélération gravitationnelle, environ 9.81 m/s²
r : distance entre le centre de gravité et l’axe de rotation (m)
La distance r correspond au décalage du centre de gravité, et non au rayon de l’arbre de sortie de l’actionneur.
Exemple : une charge de 10 kg avec un décalage du centre de gravité de 100 mm
Supposons qu’une machine de retournement de châssis de smartphone ait une masse combinée de 10 kg pour la pièce et son dispositif de fixation.
Le centre de gravité se trouve à 100 mm de l’axe de rotation horizontal.
Données :
Masse totale = 10 kg
Décalage du centre de gravité = 0.1 m
Accélération gravitationnelle = 9.81 m/s²
En remplaçant ces valeurs dans l’équation :
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
Ainsi, lorsque la droite reliant le centre de gravité à l’axe de rotation est horizontale, le couple gravitationnel maximal est d’environ 9.81 N·m.
En revanche, lorsque le centre de gravité se trouve directement au-dessus ou au-dessous de l’axe de rotation, le couple gravitationnel statique est nul.
Cela montre que le couple gravitationnel varie avec la position angulaire et ne reste pas constant pendant tout le retournement.
Pour un mécanisme rotatif à axe vertical, la gravité ne génère généralement pas de couple statique direct autour de l’axe de rotation, en l’absence d’autres effets de charge induits par la gravité.
Étape 2 : comment calculer le moment d’inertie de la charge
Le couple gravitationnel ne suffit pas à lui seul pour choisir un actionneur.
Dans les équipements automatisés, les mécanismes de retournement accélèrent, tournent et décélèrent souvent en peu de temps.
Il faut donc également prendre en compte le moment d’inertie.
Le moment d’inertie décrit la résistance d’un objet aux variations de sa vitesse angulaire.
Pour une charge assimilable à une masse ponctuelle :
J = m × r²
Toutefois, cette équation convient uniquement à une approximation par une masse ponctuelle ou au calcul de la contribution à l’inertie due au décalage du centre de gravité.
Pour des pièces réelles aux dimensions mesurables, il faut également inclure leur propre moment d’inertie.
D’après le théorème des axes parallèles :
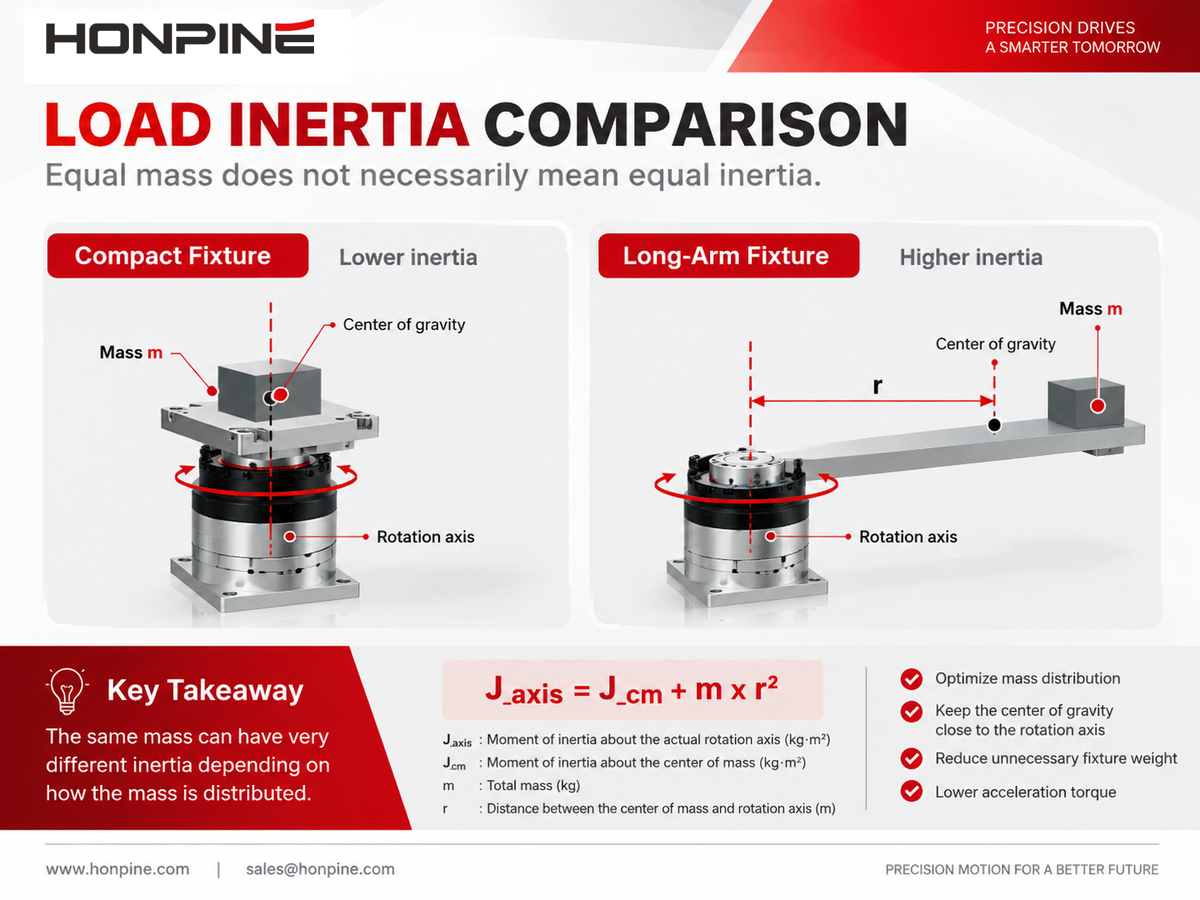
J_axis = J_cm + m × r²
Où :
J_axis : moment d’inertie autour de l’axe de rotation réel
J_cm : moment d’inertie autour d’un axe parallèle passant par le centre de masse
m : masse de la charge
r : distance entre le centre de masse et l’axe de rotation
Pourquoi le poids de la charge ne suffit-il pas à déterminer son inertie ?
Considérons deux dispositifs de fixation ayant la même masse totale.
Le premier est compact, et la majeure partie de sa masse est concentrée près de l’axe de rotation.
Le second est de forme allongée, et une plus grande proportion de sa masse se trouve plus loin de l’axe de rotation.
Bien que leur masse soit identique, le second peut avoir un moment d’inertie nettement supérieur.
Il nécessite donc un couple d’accélération plus élevé pour obtenir la même accélération angulaire.
Pour les dispositifs complexes de fixation de châssis de smartphone, les cadres de maintien de PCB et les mécanismes de retournement double face, il est préférable que les ingénieurs utilisent un logiciel de CAO tel que SolidWorks ou Inventor afin de déterminer le moment d’inertie réel autour de l’axe de rotation prévu.
Étape 3 : comment calculer le couple d’accélération
Le couple d’accélération requis par un mécanisme de retournement dépend principalement du moment d’inertie total et de l’accélération angulaire requise.
La formule est la suivante :
T_a = J_total × α
Si la vitesse angulaire cible et le temps d’accélération sont connus, en supposant une accélération angulaire constante :
α = ω_max / t_a
Où :
ω_max : vitesse angulaire maximale (rad/s)
t_a : temps d’accélération (s)
Un mécanisme de retournement de 180° nécessite-t-il toujours davantage de couple ?
Pas nécessairement.
L’angle de retournement, à lui seul, ne détermine pas le couple maximal requis.
Considérons deux machines qui font toutes deux pivoter une pièce de 180° :
La machine A effectue le mouvement en 3 secondes.
La machine B effectue le mouvement en 0.6 seconde.
Si les deux machines ont des charges identiques et utilisent le même type de profil de mouvement, la machine B nécessitera généralement une accélération angulaire plus élevée et, par conséquent, un couple d’accélération supérieur.
Le résultat final dépend toutefois également des phases d’accélération et de décélération, du profil de mouvement et de l’orientation de la charge.
Pour les mouvements courts, un profil de vitesse triangulaire sans phase à vitesse constante peut être utilisé.
Ainsi, diviser l’angle de retournement par le temps total de mouvement ne permet pas de déterminer directement l’accélération angulaire.
Étape 4 : comment tenir compte du couple de frottement et des facteurs de sécurité
Outre les couples gravitationnel et d’accélération, les ingénieurs doivent tenir compte des résistances dues aux roulements, aux joints et aux autres composants mécaniques.
Lors de la conception préliminaire, le couple de frottement peut être estimé à partir des spécifications des roulements, de mesures effectuées sur des machines similaires ou d’hypothèses prudentes d’ingénierie.
Il est toutefois déconseillé d’appliquer un pourcentage de frottement fixe à tous les mécanismes sans tenir compte de leur construction réelle.
Quel facteur de sécurité faut-il utiliser ?
Les conceptions d’ingénierie comprennent souvent une marge de couple pour tenir compte des incertitudes liées aux conditions de charge.
Par exemple, un calcul préliminaire peut appliquer un facteur de 1.5 :
T_design = 1.5 × T_estimate
Le facteur 1.5 n’est utilisé ici qu’à titre d’hypothèse illustrative. Il ne constitue pas une exigence de sélection universelle pour les actionneurs HONPINE.
Les applications impliquant des démarrages et arrêts fréquents, des charges de choc ou d’importantes variations de charge utile peuvent nécessiter d’autres marges.
L’actionneur choisi doit également respecter les limites de couple nominal, de couple de pointe répétitif et de couple de pointe instantané du fabricant.
Il est important de noter qu’un facteur de sécurité ne remplace pas les calculs de couple continu et de charge thermique.
Un actionneur capable d’effectuer un cycle de retournement peut néanmoins surchauffer s’il fonctionne de manière répétée avec un facteur de marche élevé.
Exemple pratique : choisir un actionneur rotatif à entraînement harmonique pour une machine de retournement de châssis de smartphone
Examinons un exemple de calcul complet fondé sur une application d’automatisation 3C.
Supposons qu’un fabricant d’équipements d’automatisation développe une machine de retournement de châssis de smartphone.
La machine utilise un dispositif de fixation pour maintenir la pièce et un actionneur rotatif à entraînement harmonique pour faire pivoter l’ensemble de 180° autour d’un axe horizontal.
1. Définir les paramètres de fonctionnement
Supposons que la masse en rotation et le moment d’inertie aient été déterminés à l’aide d’un logiciel de CAO.
Ces valeurs sont hypothétiques et servent à illustrer la méthode de calcul. Elles ne correspondent ni aux spécifications mesurées d’un actionneur HONPINE particulier ni à un projet client réel.
2. Calculer le couple gravitationnel maximal
À l’aide de la formule :
T_g,max = m × g × r
En remplaçant les valeurs :
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
3. Calculer l’accélération angulaire
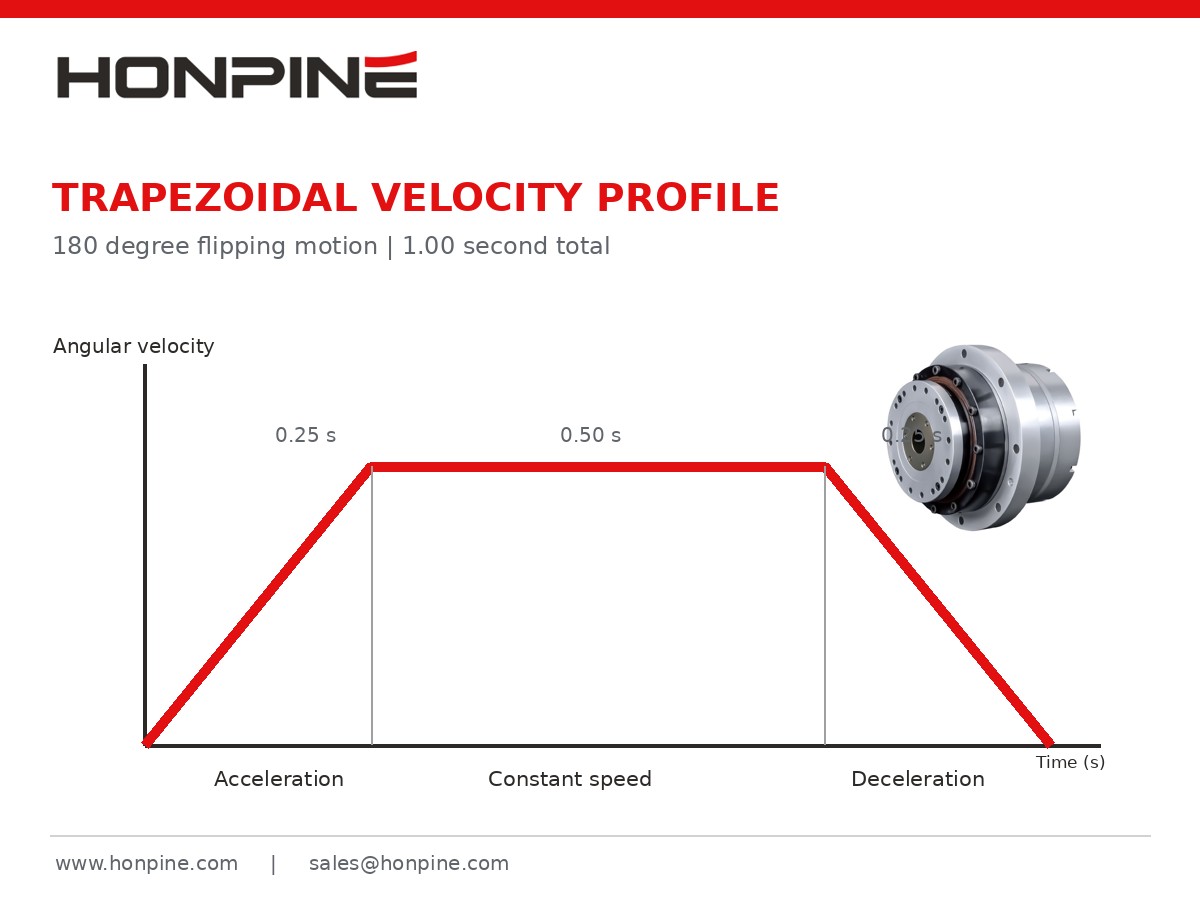
Dans cet exemple, le mécanisme utilise un profil de vitesse trapézoïdal symétrique :
Accélération : 0.25 seconde
Vitesse constante : 0.50 seconde
Décélération : 0.25 seconde
Tout d’abord, convertissons l’angle de retournement en radians :
180° = π rad
Pour un profil de vitesse trapézoïdal symétrique :
ω_max = θ / (t − t_a)
En remplaçant les valeurs :
ω_max = π / (1.0 − 0.25)
ω_max ≈ 4.189 rad/s
Calculons ensuite l’accélération angulaire :
α = 4.189 / 0.25
α ≈ 16.76 rad/s²
4. Calculer le couple d’accélération
Données :
J = 0.12 kg·m²
α = 16.76 rad/s²
À l’aide de la formule :
T_a = J × α
T_a = 0.12 × 16.76
T_a ≈ 2.01 N·m
Il s’agit du couple d’accélération correspondant à l’inertie de charge supposée.
L’inertie supplémentaire des composants internes de l’actionneur n’a pas encore été prise en compte.
5. Estimer le couple de sortie de pointe requis
Pour la sélection préliminaire de l’actionneur, nous additionnons prudemment le couple gravitationnel maximal, le couple d’accélération et le couple de frottement supposé.
T_estimate = 9.81 + 2.01 + 0.5
T_estimate = 12.32 N·m
Appliquons ensuite la marge de conception illustrative :
T_design = 12.32 × 1.5
T_design = 18.48 N·m
Les résultats du calcul sont récapitulés ci-dessous.
Dans ces conditions hypothétiques, environ 18.5 N·m peut servir de valeur initiale de référence pour le présélectionnement du couple de sortie de pointe.
Cela ne signifie toutefois pas que le choix d’un actionneur ayant un couple nominal supérieur à 18.5 N·m garantit automatiquement son adéquation.
Le calcul additionne les couples de manière prudente et ne tient pas entièrement compte de l’inertie de rotation interne, du sens des différents composants de couple à chaque angle ni de la charge thermique en fonctionnement répétitif.
Le choix final nécessite de vérifier le couple de pointe répétitif, le couple nominal continu, la vitesse de fonctionnement et le facteur de marche réel.
Pourquoi le couple de pointe ne suffit-il pas pour choisir un actionneur rotatif à entraînement harmonique ?
Dans les équipements réels d’automatisation 3C, un seul mouvement de retournement ne représente qu’une partie du cycle de fonctionnement global.
Par exemple, une machine de retournement de châssis de smartphone peut effectuer 20 retournements ou plus par minute.
L’actionneur peut accélérer, tourner, décélérer et maintenir sa position de façon répétée.
Même si l’exigence de couple de pointe est satisfaite, un fonctionnement fréquent peut générer une charge thermique considérable.
Les ingénieurs doivent donc également évaluer le couple efficace, communément appelé couple RMS.
T_RMS = √[(Σ T_i² × t_i) / (Σ t_i)]
Où :
T_i : couple pendant chaque phase de fonctionnement
t_i : durée de chaque phase
n : nombre de phases dans un cycle de fonctionnement complet
Le calcul doit couvrir le cycle complet aller-retour, y compris les périodes de maintien.
Pour les actionneurs dépourvus de frein mécanique, le maintien d’une position fixe contre la gravité peut nécessiter un couple moteur continu et produire davantage de chaleur.
Le couple RMS côté moteur n’est pas nécessairement égal au couple RMS côté sortie. Leur conversion nécessite de tenir compte du rapport de transmission, du rendement, des pertes internes et des spécifications de l’actionneur.
Le couple de pointe et les performances thermiques continues doivent donc être vérifiés séparément.
Quels autres paramètres faut-il vérifier en plus du couple ?
1. Capacité de charge du roulement de sortie
Dans de nombreux mécanismes de retournement, la pièce et son dispositif de fixation génèrent autre chose qu’un couple d’entraînement.
Ils peuvent également appliquer des charges radiales, des charges axiales ou des moments de renversement au roulement de sortie de l’actionneur.
Ce point est particulièrement important pour les grands dispositifs de fixation de PCB, les mécanismes de manipulation de châssis de smartphone et les outillages excentrés.
Les ingénieurs doivent vérifier :
La charge radiale admissible
La charge axiale admissible
Le moment de renversement admissible
La rigidité du roulement de sortie
Le couple d’entraînement et le moment de renversement supporté par le roulement sont des exigences mécaniques différentes et ne doivent pas être considérés comme des paramètres interchangeables.
2. Rigidité torsionnelle et précision de positionnement
Pour les applications d’inspection visuelle et d’assemblage de précision, l’actionneur doit non seulement faire pivoter la pièce, mais aussi maintenir un positionnement stable après l’arrêt.
La rigidité torsionnelle d’un actionneur rotatif à entraînement harmonique influe sur la déformation angulaire sous charge.
Lorsque la charge excentrée est relativement importante, une déformation élastique peut se produire à la sortie mécanique même si l’encodeur indique que la position commandée a été atteinte.
Les systèmes de retournement de haute précision doivent donc tenir compte de la rigidité torsionnelle, de la précision de positionnement côté sortie, de la répétabilité et de la rigidité de la structure de montage complète.
3. Vitesse de sortie et temps de cycle de retournement
Pour les applications de retournement rapide, la vitesse de sortie maximale constitue également un critère important.
Dans notre exemple de calcul :
ω_max = 4.189 rad/s
Convertissons la vitesse angulaire en vitesse de rotation :
n = (ω_max × 60) / (2π)
n ≈ 40 rpm
L’actionneur choisi doit donc permettre une vitesse de sortie d’environ 40 rpm tout en respectant les exigences de couple et de fonctionnement correspondantes.
Les seules spécifications de couple statique ne suffisent pas à sélectionner un modèle.
4. Capacité de maintien de la charge en cas de coupure de courant
Sur un axe de retournement horizontal portant une charge excentrée, la gravité peut provoquer une rotation involontaire en cas de coupure de l’alimentation.
Bien que les mécanismes à entraînement harmonique offrent des rapports de réduction élevés, ils ne doivent pas être considérés automatiquement comme des dispositifs autobloquants fiables.
Si la machine doit maintenir la pièce en sécurité en cas de coupure de courant ou d’arrêt d’urgence, la conception peut nécessiter un frein mécanique, un mécanisme de verrouillage, un contrepoids ou une autre mesure de protection, selon l’évaluation des risques de la machine.
Comment choisir un actionneur rotatif à entraînement harmonique HONPINE pour un équipement de retournement 3C ?
HONPINE fournit des actionneurs rotatifs intégrés à entraînement harmonique pour les applications de mouvement de précision nécessitant une structure compacte, un positionnement maîtrisé et un couple de sortie adapté.
Par rapport à une configuration classique composée d’un servomoteur séparé, d’un réducteur harmonique, d’un accouplement et d’un système de retour d’information, un actionneur rotatif intégré à entraînement harmonique peut réduire le nombre d’interfaces mécaniques et simplifier certains aspects de l’assemblage et de la mise en service de l’équipement.
Pour des applications telles que les machines de retournement de châssis de smartphone, les systèmes de retournement de PCB et les robots d’assemblage de précision, l’équipe d’ingénierie HONPINE peut aider à évaluer les besoins en actionneur en fonction des conditions réelles de charge et de mouvement du client.
Pour faciliter le processus de sélection, nous invitons les clients à fournir des informations techniques détaillées.
À partir de ces paramètres, les ingénieurs peuvent évaluer plus précisément le couple nominal requis, le couple de pointe, la vitesse de rotation, les charges sur les roulements et les interfaces mécaniques.
Le choix final de l’actionneur doit être vérifié au regard des spécifications réelles des produits HONPINE, de la configuration du variateur et des exigences d’ingénierie.
Questions fréquentes sur le calcul du couple des mécanismes de retournement
1. Quel couple un actionneur rotatif à entraînement harmonique doit-il fournir pour retourner une charge de 10 kg ?
Le poids de la charge ne suffit pas à déterminer le couple requis.
Les ingénieurs doivent également tenir compte du décalage du centre de gravité, du moment d’inertie, du temps de retournement, du profil d’accélération et de la résistance mécanique.
Par exemple, une charge de 10 kg dont le centre de gravité est décalé de 100 mm par rapport à un axe de rotation horizontal génère un couple gravitationnel maximal d’environ 9.81 N·m.
Il faut toutefois également tenir compte du couple d’accélération et des autres charges avant de choisir un actionneur.
2. Les mécanismes de retournement à 90° et à 180° nécessitent-ils le même couple ?
Pas nécessairement.
Si les deux mécanismes doivent effectuer leur mouvement dans le même temps, une rotation de 180° nécessitera généralement une vitesse plus élevée et peut demander une accélération supérieure.
Le couple gravitationnel maximal dépend toutefois aussi de l’axe de rotation, de la position du centre de gravité et de l’amplitude angulaire du mouvement.
3. Un servomoteur classique peut-il remplacer un actionneur rotatif à entraînement harmonique dans un mécanisme de retournement ?
Oui, selon l’application.
Un servomoteur classique associé à un réducteur adapté peut également fournir un mouvement de rotation précis.
Un actionneur rotatif intégré à entraînement harmonique peut présenter des avantages en matière de compacité, de rapport de réduction élevé et d’intégration mécanique.
La solution la plus adaptée dépend toutefois du couple, de la vitesse, de la précision, du support des roulements, de l’espace d’installation et des exigences globales de l’équipement.
4. Comment les ingénieurs peuvent-ils réduire le couple requis par un mécanisme de retournement ?
Plusieurs améliorations de conception peuvent contribuer à réduire le couple requis :
Rapprocher le centre de gravité de l’axe de rotation.
Réduire le poids inutile du dispositif de fixation.
Optimiser le profil de mouvement et les exigences d’accélération.
Utiliser des contrepoids ou des mécanismes d’équilibrage pour réduire le couple gravitationnel.
Cependant, la réduction du couple gravitationnel ne réduit pas nécessairement le moment d’inertie.
Ces deux facteurs doivent être évalués séparément.
5. Quelle est la différence entre le couple nominal et le couple de pointe d’un actionneur rotatif à entraînement harmonique ?
Le couple nominal correspond généralement à la capacité de fonctionnement continu de l’actionneur dans des conditions spécifiées.
Le couple de pointe désigne un niveau de couple supérieur autorisé pendant une durée limitée.
Certains actionneurs distinguent le couple de pointe répétitif du couple maximal instantané.
Les niveaux de couple admissibles et leur durée doivent être confirmés dans la documentation technique du fabricant.
Contactez HONPINE pour des solutions d’actionneurs rotatifs à entraînement harmonique destinées aux mécanismes de retournement
Pour les fabricants d’équipements d’automatisation 3C, le choix du bon actionneur rotatif à entraînement harmonique ne détermine pas seulement si un mécanisme de retournement peut fonctionner correctement.
Il peut également influer sur la précision de positionnement, le temps de cycle, la fiabilité de l’équipement et la conception mécanique globale.
Du calcul des couples gravitationnel et d’accélération à l’inertie de la charge, en passant par la capacité des roulements de sortie, la rigidité et les performances en fonctionnement continu, chaque paramètre mérite une attention particulière.
HONPINE propose des solutions à entraînement harmonique et des actionneurs rotatifs intégrés pour la robotique, les équipements d’automatisation de précision et les systèmes de commande de mouvement industriel.
Si vous développez une machine de retournement de châssis de smartphone, un système de retournement de PCB, une machine d’assemblage de composants électroniques ou un autre mécanisme de retournement de précision, contactez l’équipe d’ingénierie HONPINE en lui communiquant les exigences relatives à la charge, aux dimensions et au mouvement.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment calculer le couple d’un actionneur rotatif à onde de déformation pour un mécanisme de basculement ?Quel couple un actionneur rotatif à onde de déformation doit-il fournir pour basculer une charge de 10 kg sur 180 degrés ? La réponse ne dépend pas uniquement du poids. Le décalage du centre de gravité, l’inertie de la charge, l’accélération et la fréquence de fonctionnement influent également sur le choix de l’actionneur. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique le processus de calcul à partir d’un exemple de basculement autour d’un axe horizontal et présente les vérifications nécessaires concernant le couple de pointe, le fonctionnement en continu, la vitesse de sortie et les charges sur les roulements.
 Quelle est la différence entre un module d’articulation robotique à codeur simple et à double codeur ?Votre robot a-t-il besoin d’un module d’articulation à double codeur, ou un codeur simple suffit-il ? La réponse dépend des exigences de positionnement, du comportement de la transmission, de la stratégie de contrôle de force et du budget. Ce guide compare le retour d’information côté moteur et côté sortie, explique dans quels cas les doubles codeurs peuvent améliorer le contrôle et examine leurs coûts et leurs limites. Découvrez dans quels cas un codeur simple peut répondre à vos besoins et quand il peut être pertinent d’envisager un retour d’information supplémentaire côté sortie.
 Réducteur RV ou réducteur harmonique : comment choisir le bon réducteur pour les articulations d’un robot ?Réducteur RV ou réducteur harmonique : quel réducteur convient à l’articulation de votre robot ? La réponse dépend du couple, de la rigidité, de la précision, de l’espace d’installation et des conditions de fonctionnement. Ce guide compare leurs principes de fonctionnement et cinq facteurs clés de performance, puis explique comment évaluer les charges articulaires, la durée de vie du réducteur, la température et la lubrification. Que vous conceviez la base, l’épaule, le coude ou le poignet d’un robot, appuyez-vous sur ces critères pour choisir un réducteur adapté aux exigences de chaque articulation.
 Comment trouver un fournisseur fiable d’actionneurs articulaires robotiques ?Choisir le bon fournisseur d’actionneurs articulaires robotiques est essentiel pour garantir des performances fiables, une intégration fluide et la réussite des projets à long terme. Au-delà des spécifications des produits, vous devez comprendre l’expertise technique, la capacité de production et le service après-vente d’un fournisseur. Dans ce guide, Allen Li, fondateur de HONPINE, explique comment évaluer ces trois facteurs lors de l’approvisionnement en actionneurs articulaires harmoniques et planétaires destinés à la robotique et à l’automatisation industrielle.
 Réducteur harmonique ou actionneur rotatif harmonique : lequel est le meilleur pour les machines-outils CNC ?Le choix entre un réducteur harmonique et un actionneur rotatif harmonique est une décision importante dans la conception des machines-outils CNC. Les deux solutions offrent un contrôle du mouvement de haute précision, mais elles diffèrent en termes d’intégration, d’exigences d’installation, de rigidité et de flexibilité du système. Pour les tables rotatives de quatrième axe CNC et les systèmes d’usinage compacts à cinq axes, le choix du bon entraînement harmonique peut influencer considérablement les performances de la machine. Dans cet article, Theodore Li, directeur technique de HONPINE, compare les réducteurs harmoniques et les actionneurs rotatifs harmoniques afin d’aider les ingénieurs à identifier la solution la plus adaptée à leurs applications CNC.







Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment calculer le couple d’un actionneur rotatif à onde de déformation pour un mécanisme de basculement ?Quel couple un actionneur rotatif à onde de déformation doit-il fournir pour basculer une charge de 10 kg sur 180 degrés ? La réponse ne dépend pas uniquement du poids. Le décalage du centre de gravité, l’inertie de la charge, l’accélération et la fréquence de fonctionnement influent également sur le choix de l’actionneur. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique le processus de calcul à partir d’un exemple de basculement autour d’un axe horizontal et présente les vérifications nécessaires concernant le couple de pointe, le fonctionnement en continu, la vitesse de sortie et les charges sur les roulements.
 Quelle est la différence entre un module d’articulation robotique à codeur simple et à double codeur ?Votre robot a-t-il besoin d’un module d’articulation à double codeur, ou un codeur simple suffit-il ? La réponse dépend des exigences de positionnement, du comportement de la transmission, de la stratégie de contrôle de force et du budget. Ce guide compare le retour d’information côté moteur et côté sortie, explique dans quels cas les doubles codeurs peuvent améliorer le contrôle et examine leurs coûts et leurs limites. Découvrez dans quels cas un codeur simple peut répondre à vos besoins et quand il peut être pertinent d’envisager un retour d’information supplémentaire côté sortie.
 Réducteur RV ou réducteur harmonique : comment choisir le bon réducteur pour les articulations d’un robot ?Réducteur RV ou réducteur harmonique : quel réducteur convient à l’articulation de votre robot ? La réponse dépend du couple, de la rigidité, de la précision, de l’espace d’installation et des conditions de fonctionnement. Ce guide compare leurs principes de fonctionnement et cinq facteurs clés de performance, puis explique comment évaluer les charges articulaires, la durée de vie du réducteur, la température et la lubrification. Que vous conceviez la base, l’épaule, le coude ou le poignet d’un robot, appuyez-vous sur ces critères pour choisir un réducteur adapté aux exigences de chaque articulation.
 Comment trouver un fournisseur fiable d’actionneurs articulaires robotiques ?Choisir le bon fournisseur d’actionneurs articulaires robotiques est essentiel pour garantir des performances fiables, une intégration fluide et la réussite des projets à long terme. Au-delà des spécifications des produits, vous devez comprendre l’expertise technique, la capacité de production et le service après-vente d’un fournisseur. Dans ce guide, Allen Li, fondateur de HONPINE, explique comment évaluer ces trois facteurs lors de l’approvisionnement en actionneurs articulaires harmoniques et planétaires destinés à la robotique et à l’automatisation industrielle.
 Réducteur harmonique ou actionneur rotatif harmonique : lequel est le meilleur pour les machines-outils CNC ?Le choix entre un réducteur harmonique et un actionneur rotatif harmonique est une décision importante dans la conception des machines-outils CNC. Les deux solutions offrent un contrôle du mouvement de haute précision, mais elles diffèrent en termes d’intégration, d’exigences d’installation, de rigidité et de flexibilité du système. Pour les tables rotatives de quatrième axe CNC et les systèmes d’usinage compacts à cinq axes, le choix du bon entraînement harmonique peut influencer considérablement les performances de la machine. Dans cet article, Theodore Li, directeur technique de HONPINE, compare les réducteurs harmoniques et les actionneurs rotatifs harmoniques afin d’aider les ingénieurs à identifier la solution la plus adaptée à leurs applications CNC.
 Comment choisir des actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL ?Je suis Theodore Li, directeur technique chez HONPINE. Le choix d’actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL commence par les exigences de couple, de poids et d’installation de chaque articulation. Ce guide prend comme exemple une configuration avec un TCHL 20 à l’épaule et un TCHL 14 au poignet, puis aborde la détection de couple, la commande souple et les considérations relatives à la série HAG pour les applications robotiques exigeantes.
 Suspension d’AGV : faut-il choisir un balancier ou une unité motrice directrice à ressort ?Le choix d’un système de suspension d’AGV commence par la plage de charge du véhicule et les conditions du sol. Les balanciers et les unités motrices directrices à ressort offrent des approches différentes pour maintenir le contact des roues et gérer les charges sur les roues. Ce guide HONPINE compare les deux options et explique comment évaluer la traction, le débattement de suspension, l’espace d’installation et la maintenance avant de choisir une configuration.