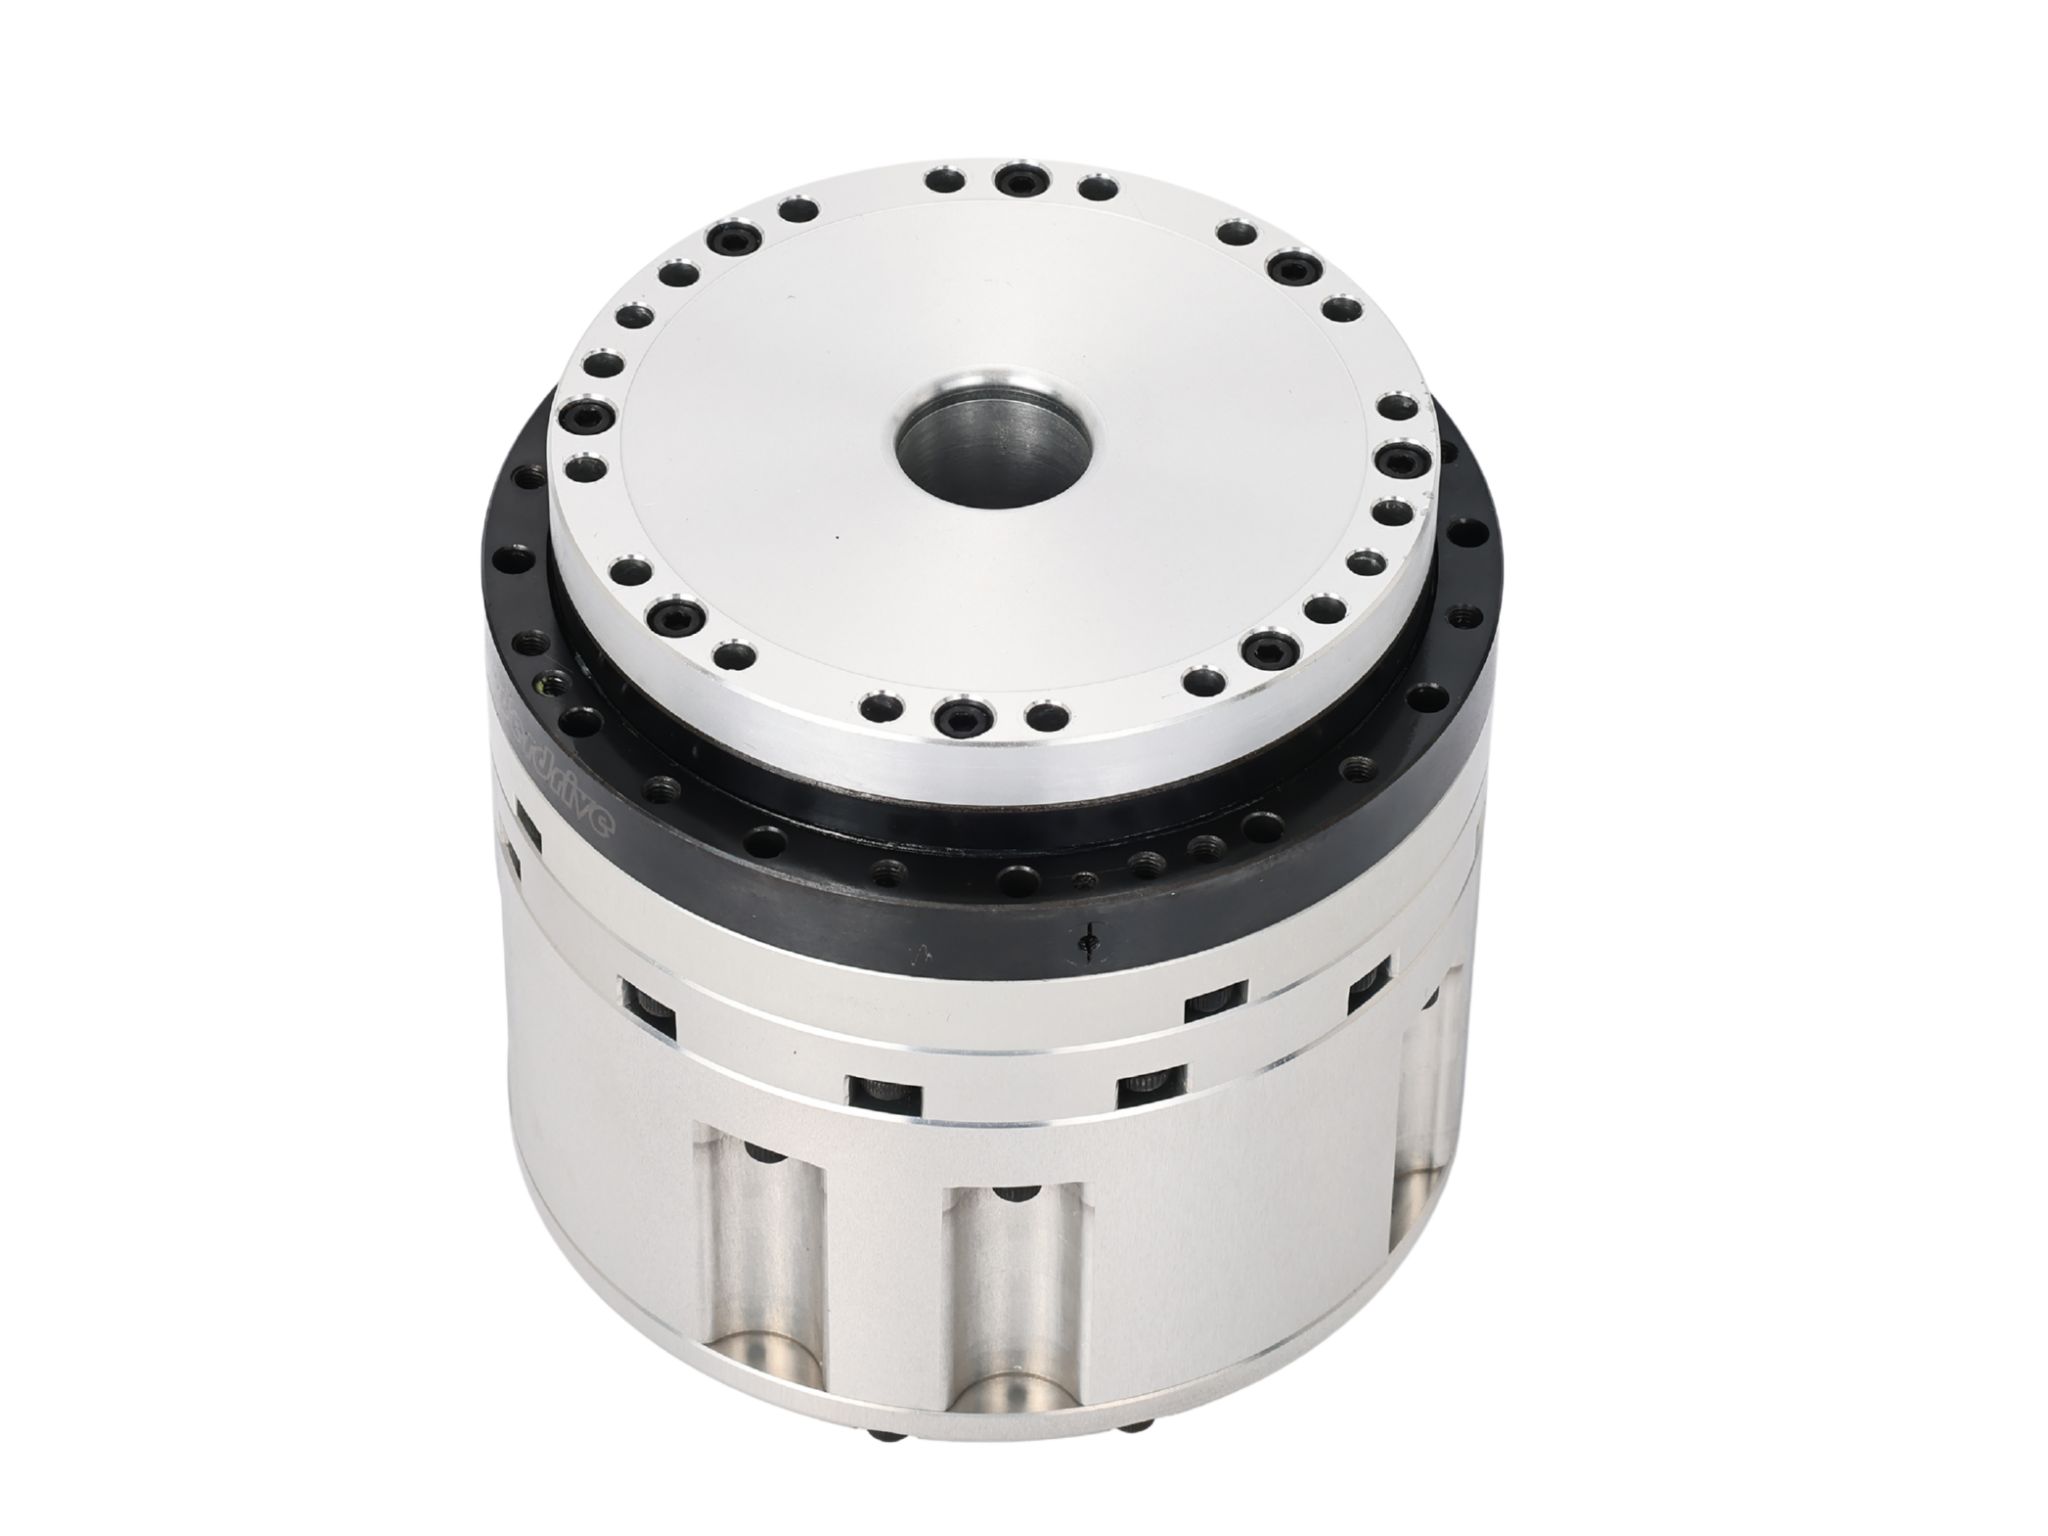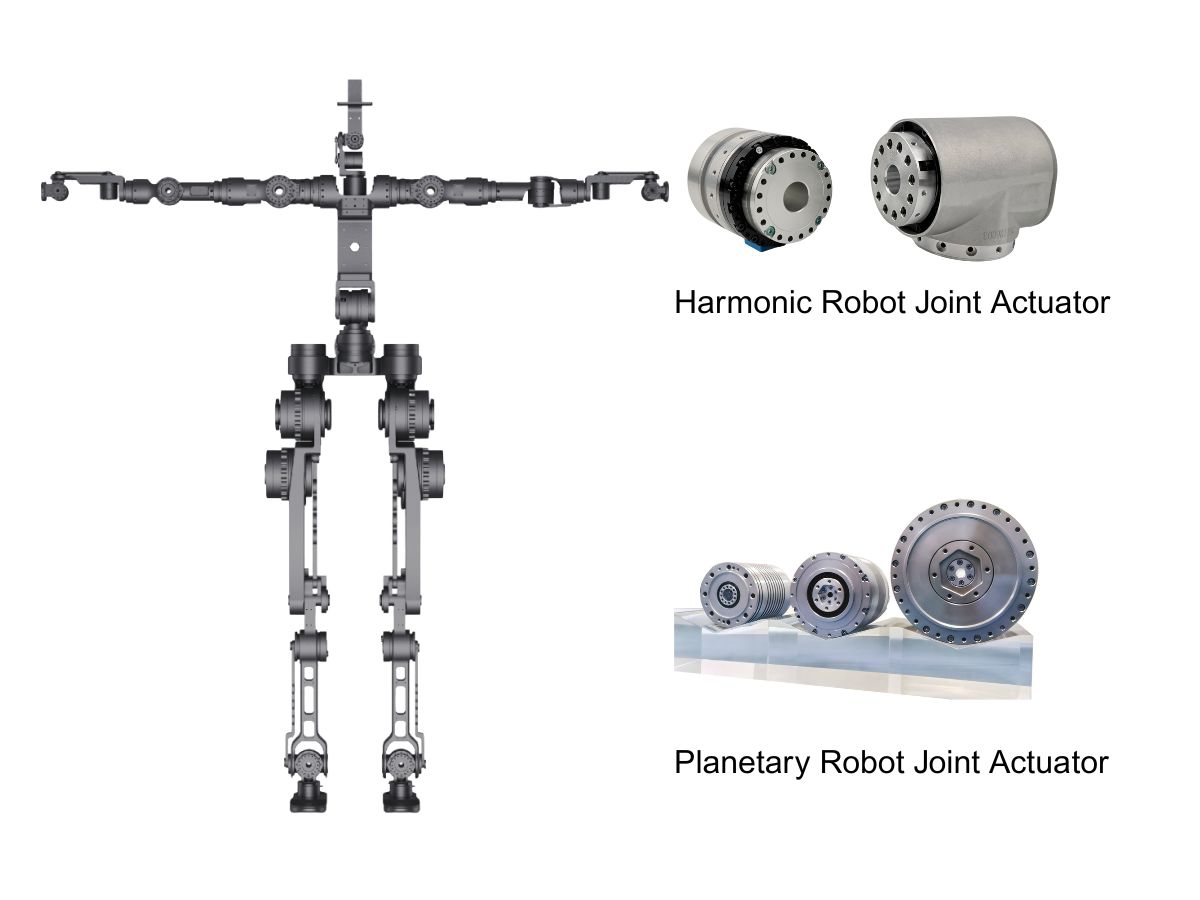
Unmoteur d’articulation robotique à réducteur harmoniquepeut être utilisé dans une large gamme de systèmes robotiques, mais les exigences réelles de chaque articulation peuvent varier considérablement. Les articulations du poignet, du coude, de l’épaule, de la hanche et d’autres articulations robotiques peuvent nécessiter différentes combinaisons de couple, vitesse, précision, rigidité, dimensions et retour d’information.
Par conséquent, la sélection d’un moteur d’articulation robotique à réducteur harmonique doit toujours partir des exigences mécaniques de l’articulation spécifique, plutôt que de se baser simplement sur le type global de robot.
Bras robotiques industriels
Les bras robotiques industriels possèdent généralement six axes ou plus, et chaque axe effectue une tâche mécanique différente. Cela rend la sélection des actionneurs particulièrement importante.
Pour les articulations du poignet, un moteur d’articulation robotique à réducteur harmonique constitue souvent un excellent choix, car ces axes exigent un positionnement angulaire précis, un faible jeu, des dimensions compactes et une inertie mobile relativement faible. Le poignet doit fréquemment modifier l’orientation d’une torche de soudage, d’une pince, d’un outil de polissage, d’une broche d’usinage ou d’un autre effecteur terminal ; un mouvement rotatif précis et répétable est donc essentiel.
Pour les articulations du coude et de l’avant-bras, les exigences deviennent plus élevées, car l’actionneur doit déplacer la structure du bras en aval et la charge utile. Un moteur d’articulation robotique à réducteur harmonique peut fournir une densité de couple élevée et un mouvement à faible jeu tout en conservant un bras relativement compact. La sélection finale doit être fondée sur l’inertie réelle de la charge, l’accélération requise, le couple continu et le couple de pointe.
Pour les grands axes d’épaule, de base ou à forte charge utile, la charge mécanique peut devenir nettement plus élevée. Ces articulations doivent accélérer une grande partie de la structure du robot et peuvent subir des forces externes importantes. Dans les robots industriels lourds, un réducteur RV peut également être envisagé lorsque une rigidité et une capacité de charge extrêmement élevées sont requises. Cependant, pour les axes robotiques compacts et orientés vers la précision, une transmission harmonique correctement dimensionnée peut encore offrir un équilibre intéressant entre densité de couple, précision et intégration mécanique.
Le point essentiel est que, même au sein d’un même robot industriel, les différents axes peuvent avoir des exigences d’actionnement très différentes.
Robots collaboratifs
Les robots collaboratifs accordent une grande importance à la compacité, au faible poids, à la fluidité des mouvements et à la précision du contrôle.
Un moteur d’articulation robotique à réducteur harmonique est particulièrement adapté aux articulations compactes de cobots, car la transmission harmonique peut offrir un rapport de réduction élevé et un faible jeu dans un encombrement mécanique relativement réduit.
Le coude et le poignet sont particulièrement importants. Ces articulations influencent directement la position et l’orientation de l’effecteur terminal ; la précision de transmission a donc une incidence directe sur la capacité du robot à effectuer des tâches d’assemblage, de prélèvement, d’inspection et d’interaction homme-robot.
Pour les robots collaboratifs avancés, la sélection de l’actionneur doit également prendre en compte la configuration de l’encodeur, le retour de couple, la communication, les fonctions de sécurité et la bande passante de contrôle, plutôt que de considérer uniquement les spécifications du réducteur.
Robots humanoïdes
Les robots humanoïdes imposent certaines des exigences les plus élevées aux actionneurs d’articulations robotiques, car le robot doit combiner des dimensions compactes, un faible poids, une densité de couple élevée, un contrôle précis et des mouvements dynamiques.
Un moteur d’articulation robotique à réducteur harmonique peut être particulièrement utile au niveau du poignet et du coude, où l’actionneur doit rester compact tout en fournissant un mouvement précis et un couple suffisant pour la manipulation.
L’épaule exige un couple plus élevé, car elle doit accélérer le bras et toute charge utile portée par la main. Dans ce cas, la taille de l’actionneur doit être sélectionnée selon la longueur du bras, la masse en aval, l’inertie et l’accélération requise, plutôt que de simplement choisir le plus grand moteur disponible.
Pour les articulations de la hanche, du genou et de la cheville, les exigences deviennent encore plus élevées, car ces articulations participent directement au support du poids du corps et à la génération de mouvements dynamiques. La densité de couple élevée, la rigidité torsionnelle, les performances thermiques, le retour de l’encodeur et la résistance mécanique deviennent tous importants.
Pour les conceptions humanoïdes légères, les moteurs d’articulation robotique à réducteur harmonique peuvent offrir une solution compacte permettant d’obtenir des rapports de réduction élevés, un faible jeu et une densité de couple élevée, tout en maintenant la masse de l’articulation sous contrôle.
Robots d’assemblage de précision
L’assemblage de précision est l’une des applications dans lesquelles les caractéristiques de faible jeu de la transmission harmonique deviennent particulièrement précieuses.
Les robots utilisés pour l’assemblage électronique, l’insertion de connecteurs, la manipulation de composants optiques, le positionnement de précision et la manipulation de petites pièces doivent souvent effectuer des mouvements répétés avec de très faibles erreurs angulaires.
Dans ces applications, les articulations du poignet et d’orientation sont particulièrement sensibles au jeu de transmission. Un faible jeu angulaire au niveau de l’articulation peut se traduire par une erreur de position plus importante au niveau de l’effecteur terminal, en particulier lorsque le robot possède un bras long.
Un moteur d’articulation robotique à réducteur harmonique avec faible jeu et retour haute résolution peut contribuer à améliorer la répétabilité et la précision de trajectoire tout en conservant une structure d’articulation compacte.
Automatisation des semi-conducteurs et de l’électronique
Les équipements de fabrication de semi-conducteurs et de produits électroniques présentent souvent des exigences strictes en matière de précision de positionnement, de répétabilité, de propreté, de compacité et de mouvement contrôlé.
Les mécanismes de manipulation robotisés peuvent devoir déplacer des wafers, des plateaux, des composants, des systèmes d’inspection ou d’autres pièces de précision avec un positionnement rotatif hautement répétable.
Pour ces applications, l’articulation robotique n’a pas nécessairement besoin d’un couple de sortie extrêmement élevé. Le faible jeu, un retour précis, un mouvement stable et une installation compacte peuvent au contraire devenir les facteurs les plus importants.
Cela rend les moteurs d’articulation robotique à réducteur harmonique particulièrement adaptés aux axes de positionnement robotiques compacts utilisés dans l’automatisation de précision.
Robots guidés par vision
Les robots guidés par vision s’appuient sur des caméras et des capteurs pour déterminer la position des objets et ajuster continuellement leurs mouvements.
Cependant, un retour visuel précis ne peut pas compenser un jeu mécanique excessif à l’intérieur de l’articulation robotique.
Si le contrôleur commande une petite correction angulaire, mais que la transmission présente un jeu important, une partie du mouvement commandé peut être perdue avant que l’arbre de sortie ne réagisse. Cela peut réduire la précision de l’alignement visuel et de la manipulation des objets.
Un moteur d’articulation robotique à réducteur harmonique à faible jeu peut donc compléter le contrôle basé sur la vision en fournissant un mouvement rotatif prévisible et répétable.
Cela est particulièrement utile pour des applications telles que le prélèvement de précision, l’inspection, l’assemblage, le tri et la manipulation guidée par caméra.
Soudage robotisé
Le soudage robotisé exige un positionnement stable et une orientation d’outil répétable tout au long de la trajectoire de soudage.
Pour le soudage à l’arc conventionnel, le poignet du robot doit contrôler en continu l’orientation de la torche de soudage, tandis que les plus grandes articulations du bras supportent le poids du bras et de l’équipement de soudage.
Un moteur d’articulation robotique à réducteur harmonique est particulièrement intéressant pour le poignet et les autres axes orientés vers la précision, car le faible jeu aide à maintenir une orientation précise de la torche lors de changements de direction répétés.
Dans les systèmes de soudage laser, les exigences peuvent être encore plus sensibles, car de petites erreurs angulaires dans un mécanisme optique peuvent influencer la position du faisceau laser.
Pour cette raison, un mouvement rotatif harmonique compact peut également être utilisé dans les mécanismes de soudage laser de précision nécessitant un positionnement rotatif précis et une réponse dynamique.
Robots médicaux et de laboratoire
Les robots médicaux et de laboratoire privilégient généralement le positionnement précis, la fluidité des mouvements, des structures mécaniques compactes et la répétabilité.
Parmi les exemples figurent les bras d’automatisation de laboratoire, les systèmes de manipulation d’échantillons, les mécanismes de positionnement médical, les équipements d’inspection et les systèmes d’assistance robotique.
Nombre de ces mécanismes fonctionnent avec des charges relativement faibles, mais exigent un mouvement contrôlé et répétable.
Un moteur d’articulation robotique à réducteur harmonique peut fournir le rapport de réduction et la capacité de positionnement requis tout en conservant un actionneur compact.
Pour l’automatisation de laboratoire en particulier, un actionneur compact peut aider à réduire la taille de l’ensemble du mécanisme, ce qui est important lorsque plusieurs axes de mouvement doivent être intégrés dans un espace d’installation limité.
AGV et manipulateurs mobiles
Les manipulateurs mobiles doivent équilibrer la charge utile du robot, les performances du bras et le poids global du véhicule.
Comme chaque kilogramme supplémentaire dans le bras robotique peut affecter la consommation d’énergie et la stabilité dynamique de la plateforme mobile, des actionneurs compacts à haute densité de couple peuvent être précieux.
Les moteurs d’articulation robotique à réducteur harmonique peuvent être utilisés dans le poignet, le coude et d’autres articulations du bras où un faible jeu, une taille compacte et un positionnement précis sont importants.
Pour les manipulateurs mobiles plus lourds, la taille de l’actionneur doit être sélectionnée en fonction de la charge utile, de la portée du bras, de l’accélération et de l’inertie de l’articulation.
Systèmes d’inspection et de positionnement de précision
Les systèmes d’inspection robotisés combinent souvent des caméras, des capteurs, des équipements optiques ou des outils de mesure avec des mécanismes de positionnement multi-axes.
Dans ces systèmes, l’articulation ne doit pas simplement se déplacer. Elle doit positionner le capteur ou le composant optique avec précision et de manière répétée.
Un moteur d’articulation robotique à réducteur harmonique peut fournir un axe rotatif compact à faible jeu et à retour précis, ce qui le rend adapté à l’inspection, à l’alignement optique, à la mesure et à d’autres applications de positionnement de précision.
Cela est particulièrement utile lorsque le robot doit revenir de manière répétée à la même position angulaire ou effectuer de petites corrections angulaires.
Adapter le moteur d’articulation harmonique à l’articulation robotique
L’application elle-même n’est que la première étape. L’actionneur final doit toujours être sélectionné selon les exigences réelles de chaque articulation.
Par exemple, le même bras robotique peut utiliser différentes tailles d’actionneurs pour son poignet, son coude et son épaule :
Poignet → Moteur d’articulation harmonique compact à faible jeu
Coude → Moteur d’articulation harmonique à couple plus élevé avec une rigidité torsionnelle suffisante
Épaule → Moteur d’articulation harmonique à couple élevé et haute rigidité
La sélection doit ensuite être vérifiée par rapport aux éléments suivants :
Couple requis → Inertie de charge → Vitesse → Accélération → Jeu → Rigidité torsionnelle → Encodeur → Performances thermiques → Espace d’installation
Cette approche permet aux fabricants de robots d’éviter à la fois le sous-dimensionnement et le surdimensionnement inutile.
Une articulation robotique ne doit pas être sélectionnée simplement parce qu’elle présente le couple le plus élevé ou le plus grand diamètre. L’objectif est de trouver le moteur d’articulation robotique à réducteur harmonique qui fournit les performances requises tout en maintenant un équilibre approprié entre le couple, la précision, le poids, la taille et la réponse dynamique.
Pour HONPINE, cela signifie développer différentes configurations d’actionneurs d’articulations robotiques pour différentes exigences mécaniques, plutôt que de considérer chaque articulation robotique comme la même application.
- Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Apr 14, 2026Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
- OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréJan 27, 2026Le module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
- Moteur AC harmonique VS moteur DC harmoniqueNov 17, 2025HONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
- Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesOct 15, 2025Le module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
- Moteur à articulation harmonique VS Moteur à articulation planétaireSep 04, 2025Lorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.