










Comment sélectionner et utiliser des modules d’articulation robotisés ?
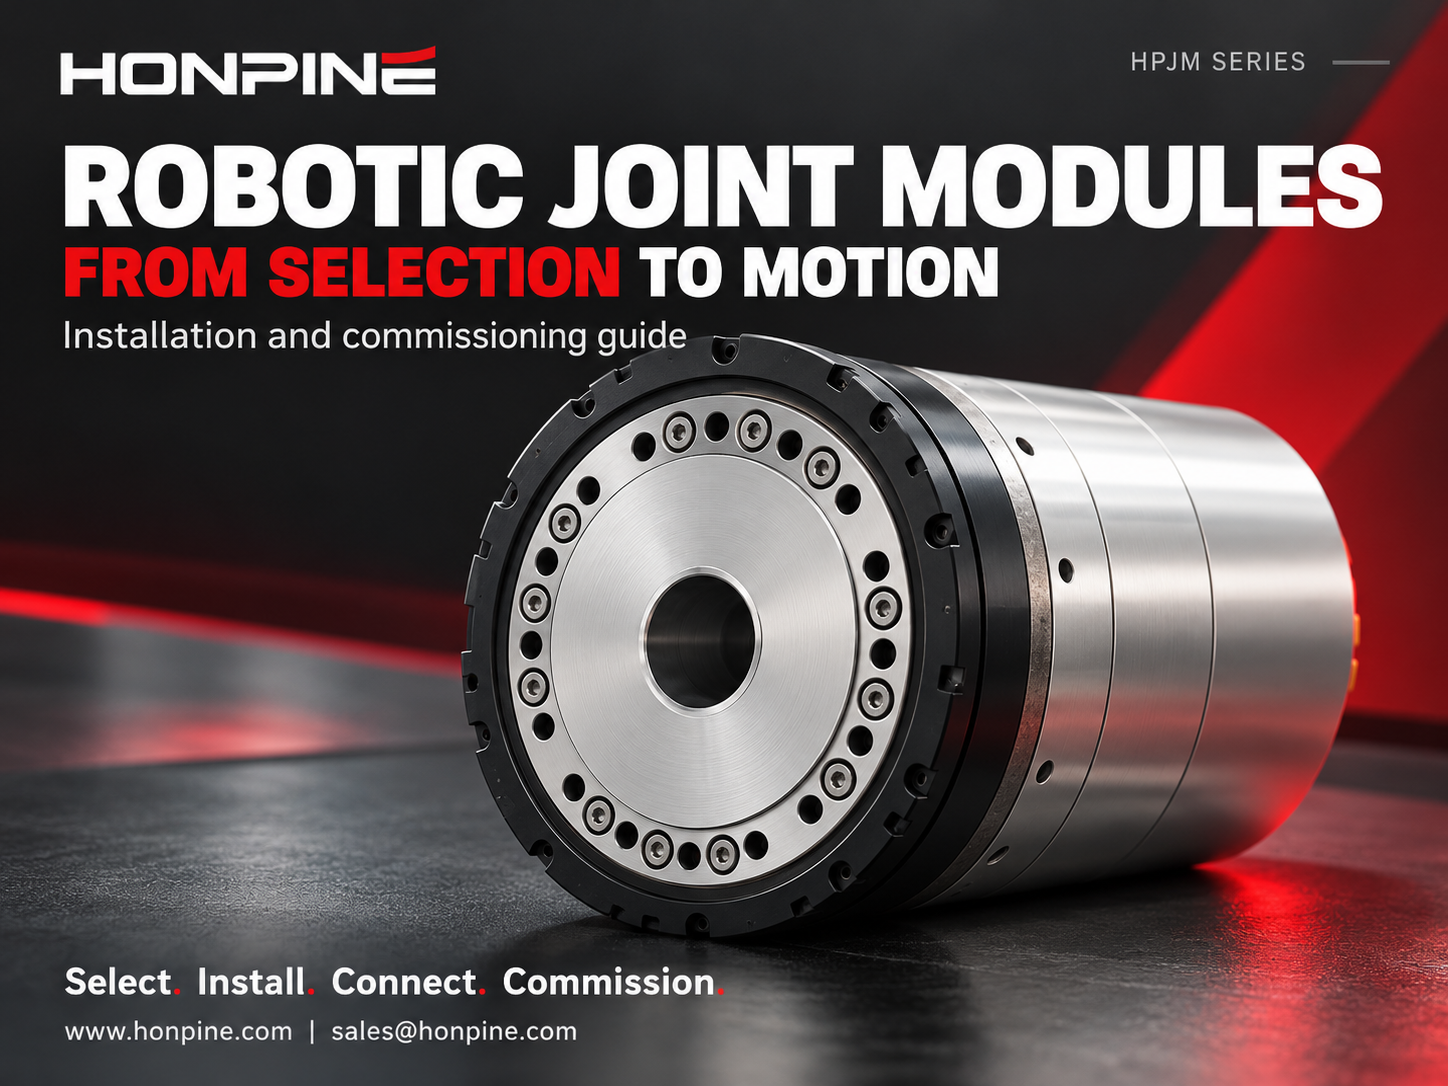
Bonjour, je suis Theodore Li, directeur technique chez HONPINE. Dans cet article, je vais utiliser la série de modules articulaires harmoniques HONPINE HPJM pour expliquer comment sélectionner et mettre en serviceles modules articulaires robotiques, en couvrant l’installation mécanique, le câblage électrique, la configuration de la communication et la configuration du contrôle.
Un module articulaire robotique intègre l’électronique d’entraînement, le mécanisme de réduction, les codeurs et le frein dans un ensemble cylindrique compact. Cependant, recevoir le module ne signifie pas que votre robot est prêt à se déplacer. Une sélection incorrecte peut vous obliger à repenser l’architecture du câblage et de la communication, tandis que des connexions inappropriées peuvent provoquer des erreurs de communication et des alarmes répétées lors de la mise en service.
La mise en œuvre est souvent ralentie par l’absence d’un processus clair reliant la sélection du produit à son bon fonctionnement. Comprendre l’ensemble du processus aide les ingénieurs à éviter les modifications inutiles et à mettre leurs systèmes en service plus efficacement.
1. Comment sélectionner un module articulaire robotique : la série HPJM comme exemple
La série HONPINE HPJM couvre des diamètres extérieurs de 30 à 170 mm, avec des configurations à codeur simple ou double disponibles sur toute la gamme. Elle offre ainsi des options pour des articulations de différentes dimensions, des articulations compactes de mains agiles aux articulations de hanche plus grandes de robots humanoïdes.
L’interface de communication est une décision à prendre dès le début. Les modules HPJM à codeur simple utilisent la communication CAN, tandis que les versions à double codeur prennent en charge CAN et EtherCAT. Les applications de mains utilisent couramment RS-485, selon l’actionneur sélectionné et l’architecture du système.
Chez HONPINE, nous insistons sur la définition du bus de communication et de l’architecture d’alimentation avant de finaliser la conception mécanique. Ces décisions ont une incidence sur le contrôleur, le câblage et la stratégie d’intégration. Les reporter après l’assemblage du prototype peut entraîner des modifications inutiles.
2. Pourquoi les modules articulaires intégrés sont-ils plus faciles à installer et à utiliser ?
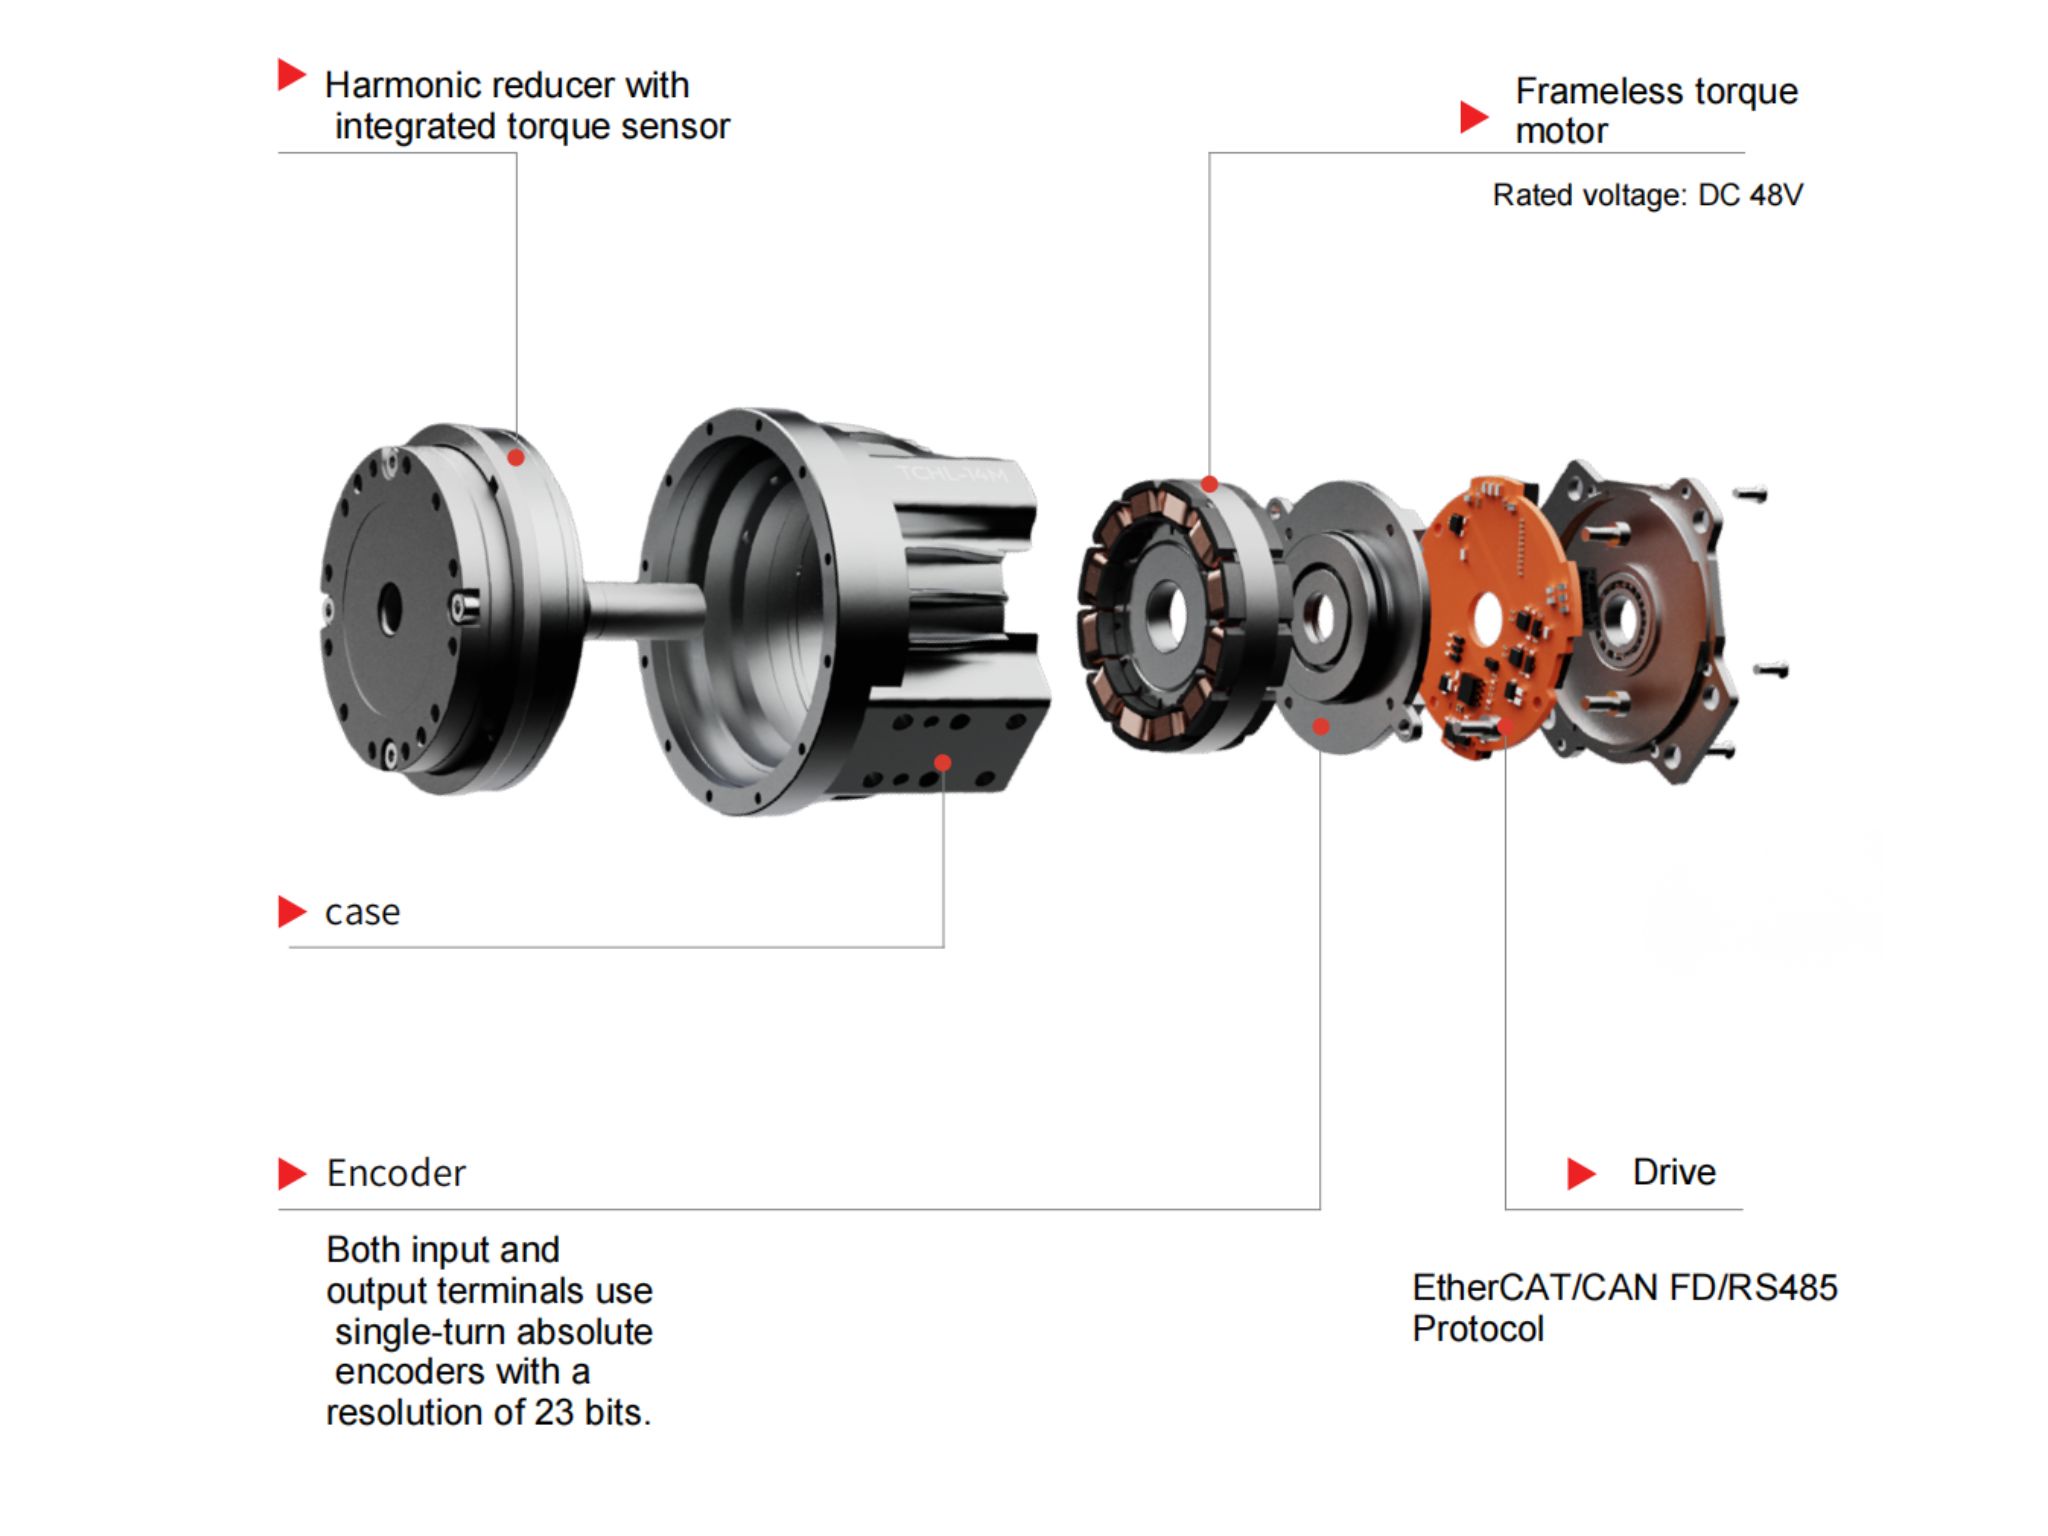
L’un des principaux avantages des modules articulaires légers modernes est qu’une grande partie du travail d’intégration est réalisée en usine, ce qui simplifie la mise en œuvre pour le client. Le module articulaire harmonique HPJM réunit un servovariateur, un système de codeurs, un moteur couple sans carcasse, un frein et un réducteur harmonique dans un seul ensemble.
Cette conception intégrée simplifie l’installation et l’utilisation tout en réduisant les besoins de maintenance courante. Le grand alésage traversant permet également de faire passer des câbles et des tubes pneumatiques, aidant les ingénieurs à organiser les connexions dans l’ensemble du robot.
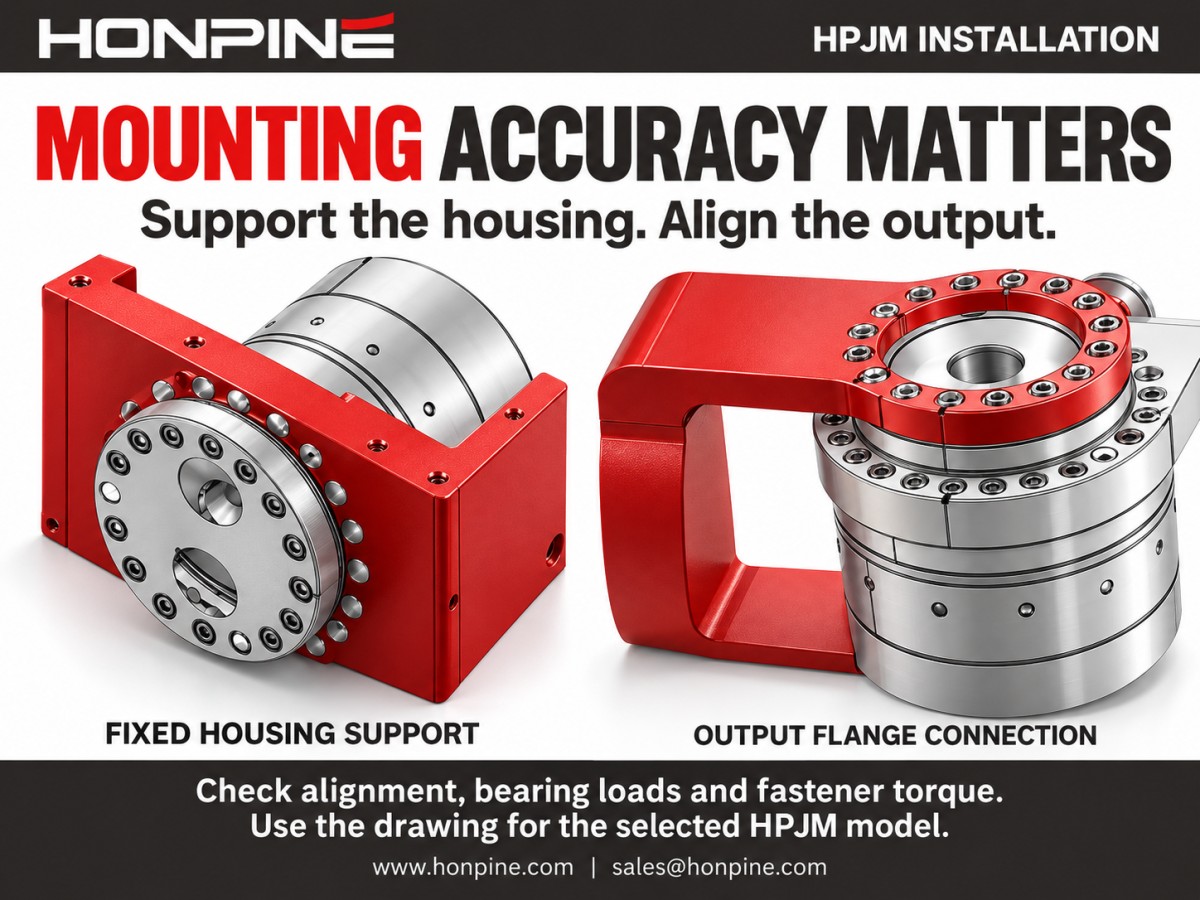
L’installation mécanique exige néanmoins une attention particulière. Bien que le module simplifie l’intégration, la précision de son montage dépend de la structure environnante. Les surfaces de montage et l’alignement doivent être correctement définis par vos composants mécaniques. Une conception intégrée ne dispense pas d’une installation précise et sûre.
3. Câblage électrique : alimentation et communication
Le câblage électrique comprend deux principaux raccordements : l’alimentation et la communication. Tous deux exigent une attention particulière, car une connexion incorrecte peut empêcher le module de fonctionner ou provoquer des défauts lors de la mise en service.
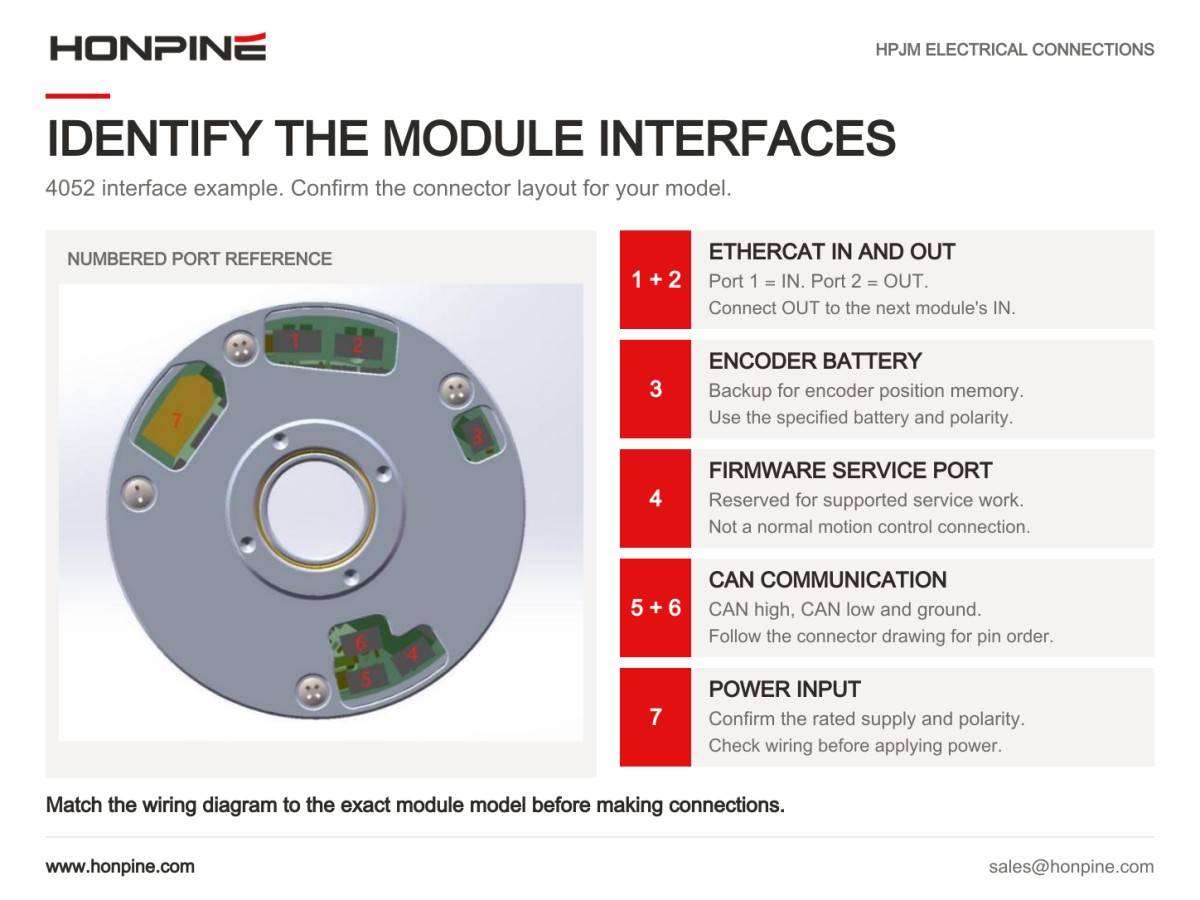
Le module HPJM utilise un connecteur d’alimentation rectangulaire doté de bornes positive et négative dédiées. Avant de raccorder l’alimentation, vérifiez la polarité à l’aide du schéma de connexion du modèle concerné. L’interface CAN comporte trois raccordements : H pour CAN haut, L pour CAN bas et G pour la masse.
L’interface EtherCAT dispose de ports IN et OUT distincts, avec les signaux de communication Tx+, Tx−, Rx+ et Rx−. Avec le code couleur T568B, ils correspondent respectivement au blanc/orange, à l’orange, au blanc/vert et au vert. Lors de la préparation ou de la vérification des câbles, respectez toujours le brochage spécifié pour le connecteur du module.
Sur les modules à double codeur, les interfaces EtherCAT et CAN peuvent coexister. Toutefois, les commandes de contrôle provenant des deux interfaces ne peuvent pas être actives simultanément. EtherCAT est prioritaire sur CAN ; la configuration du contrôleur doit donc tenir compte de la source de commande prévue.
4. Configuration de la communication : CAN et EtherCAT
La communication relie les articulations individuelles pour former un système robotique coordonné. CAN et EtherCAT ont chacun leurs propres exigences de configuration ; le choix doit tenir compte de la plateforme du contrôleur, du nombre d’articulations et de la fréquence de mise à jour requise.
Pour la série HPJM, le débit de communication CAN spécifié est de 1 Mbps. Dans une application comportant sept moteurs, la fréquence de mise à jour de la communication est d’environ 300 Hz. Chaque module doit avoir un identifiant CAN unique. Attribuer les identifiants dans l’ordre facilite la gestion, le dépannage et l’extension d’un système comportant plusieurs modules.
La série HPJM prend en charge la communication EtherCAT à 100 Mbps, avec des fréquences de mise à jour de la communication allant jusqu’à 4 kHz. EtherCAT est conçu pour maintenir des cycles de communication courts entre plusieurs dispositifs esclaves. La fréquence de mise à jour atteignable doit néanmoins être vérifiée en fonction du maître utilisé, de la configuration réseau et des exigences relatives aux données de processus.
Un système EtherCAT se compose d’un maître et de plusieurs esclaves. Le maître peut être une plateforme logicielle telle que TwinCAT ou CODESYS, ou un automate compatible de fabricants tels qu’Inovance et HCFA. Pour les premiers essais, un ordinateur exécutant TwinCAT ou CODESYS constitue une plateforme pratique pour vérifier la communication et le fonctionnement de base.
Pour connecter le réseau, raccordez le maître EtherCAT au port IN du premier esclave, puis le port OUT de cet esclave au port IN du suivant. Répétez cette séquence pour les modules restants. Le respect de l’ordre IN vers OUT permet de préserver la topologie réseau prévue et l’identification des esclaves.
5. Contrôle et mise en service : faire bouger l’articulation
Une fois le câblage et la configuration de la communication terminés, l’étape suivante consiste à faire réagir correctement l’articulation aux commandes de votre contrôleur. Les modes de fonctionnement disponibles comprennent le contrôle de position, le contrôle de vitesse, le contrôle du courant ou du couple, ainsi que le contrôle hybride force-position. Ces modes couvrent des applications allant du positionnement et du suivi de trajectoire aux interactions souples avec les personnes, les outils et l’environnement.
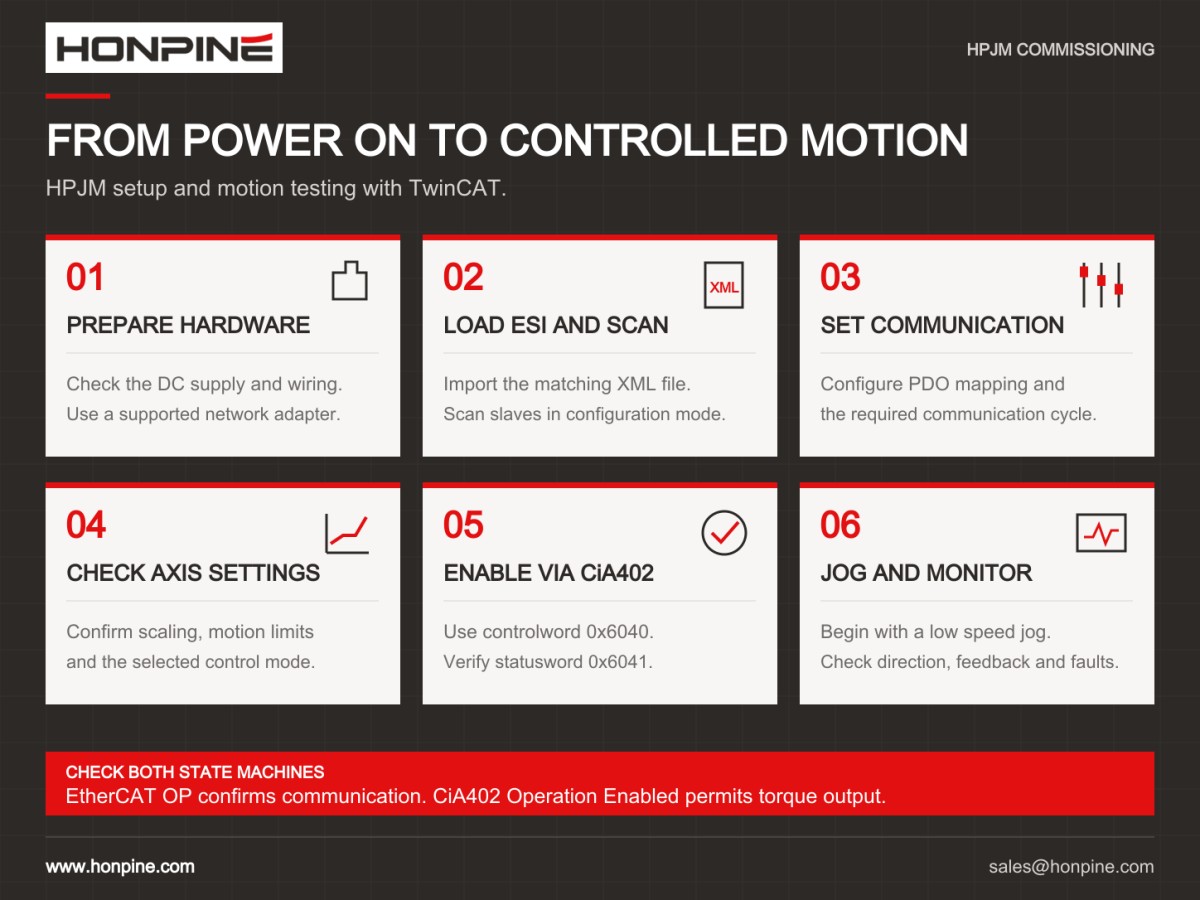
Les moteurs articulaires HPJM suivent le cadre IEC 61800-7 et la machine d’état d’entraînement CiA 402. En pratique, la mise en service passe par les étapes d’initialisation, d’état désactivé, de disponibilité, d’activation et de fonctionnement. Le contrôleur doit envoyer les commandes appropriées à chaque transition d’état au lieu d’émettre immédiatement des commandes de mouvement après la mise sous tension. La séquence exacte des transitions et les réglages du controlword doivent respecter la documentation du module sélectionné.
Les modules HPJM fournissent également des codes d’alarme et des voyants d’état verts et bleus pour faciliter le dépannage. Les problèmes courants comprennent l’impossibilité d’ouvrir l’interface CAN, un périphérique de communication déjà utilisé par une autre application, des défauts de puce d’entraînement, des surtensions, des sous-tensions et des défauts de codeur. Les instructions de dépannage correspondantes expliquent comment vérifier et résoudre ces problèmes.
Lors de la mise en service, lisez le statusword et toute information de défaut active avant d’envoyer des commandes de mouvement. Cela permet d’identifier le problème réel et de réduire les essais inutiles.
6. Comment HONPINE aide ses clients à éviter les erreurs de sélection
HONPINE propose plusieurs séries de modules articulaires robotiques pour répondre à différents besoins d’application. Nosmodules articulaires harmoniquescomprennent les sériesHPJM,TCHL etHAG, tandis que nosmodules articulaires planétairescomprennent les sériesJRM etHPA. Au début du processus de sélection, nous évaluons le budget et les conditions de fonctionnement du client afin de recommander une configuration adaptée.
La mise en œuvre réussie d’un module articulaire robotique comporte cinq étapes liées entre elles : sélectionner les spécifications appropriées, installer le module avec précision et en toute sécurité, réaliser le câblage électrique, configurer le réseau de communication et mettre le module en service conformément à sa machine d’état d’entraînement. Chaque étape contribue à un fonctionnement fiable, et les décisions prises au début du processus influent sur les étapes suivantes.
HONPINE fournit une assistance technique dédiée et personnalisée tout au long de la sélection, du prototypage, de la production en petites séries et de la livraison en grande série. Indiquez-nous les exigences de charge de votre articulation, la plateforme de votre contrôleur et votre calendrier de production ; nous vous aiderons à sélectionner un module articulaire robotique adapté à votre application.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
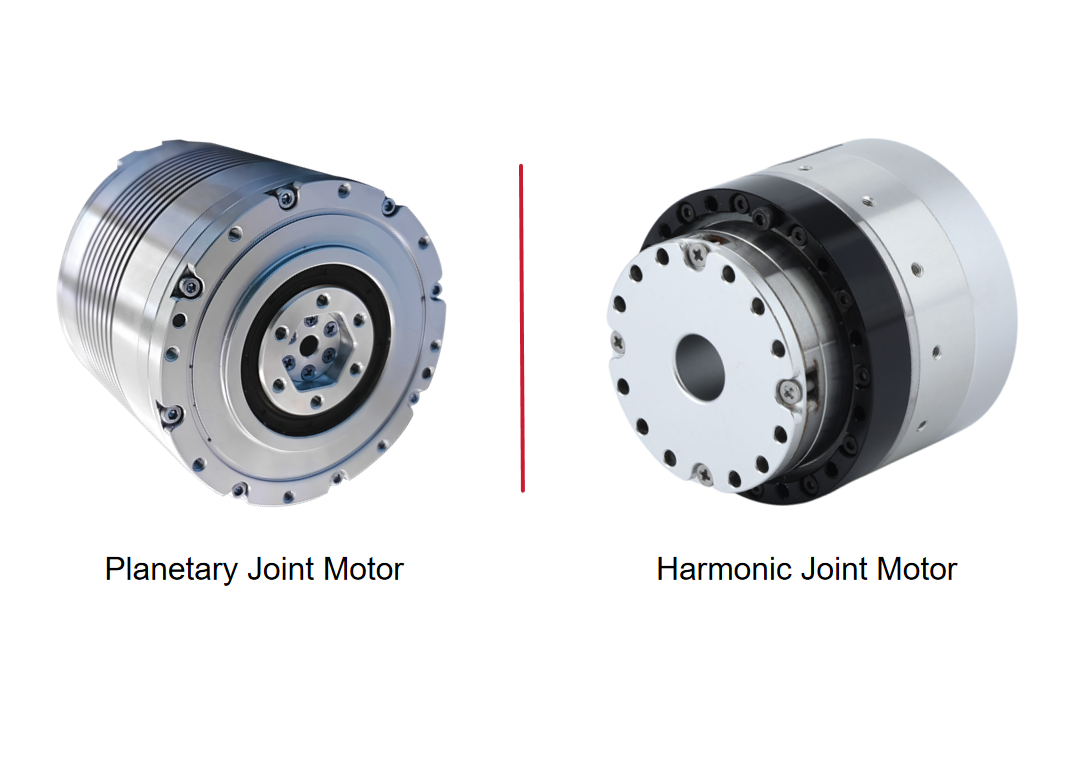
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment sélectionner et utiliser des modules d’articulation robotisés ?Comment passer de la sélection des modules d’articulation robotisés à la maîtrise du mouvement ? À l’aide du module d’articulation harmonique HONPINE HPJM comme exemple, le directeur technique Theodore Li explique les étapes clés de l’installation mécanique, du câblage électrique, de la configuration CAN et EtherCAT, ainsi que de la mise en service de la commande. Découvrez les points à vérifier avant l’intégration et comment procéder à la configuration afin que chaque articulation réponde correctement à votre contrôleur.
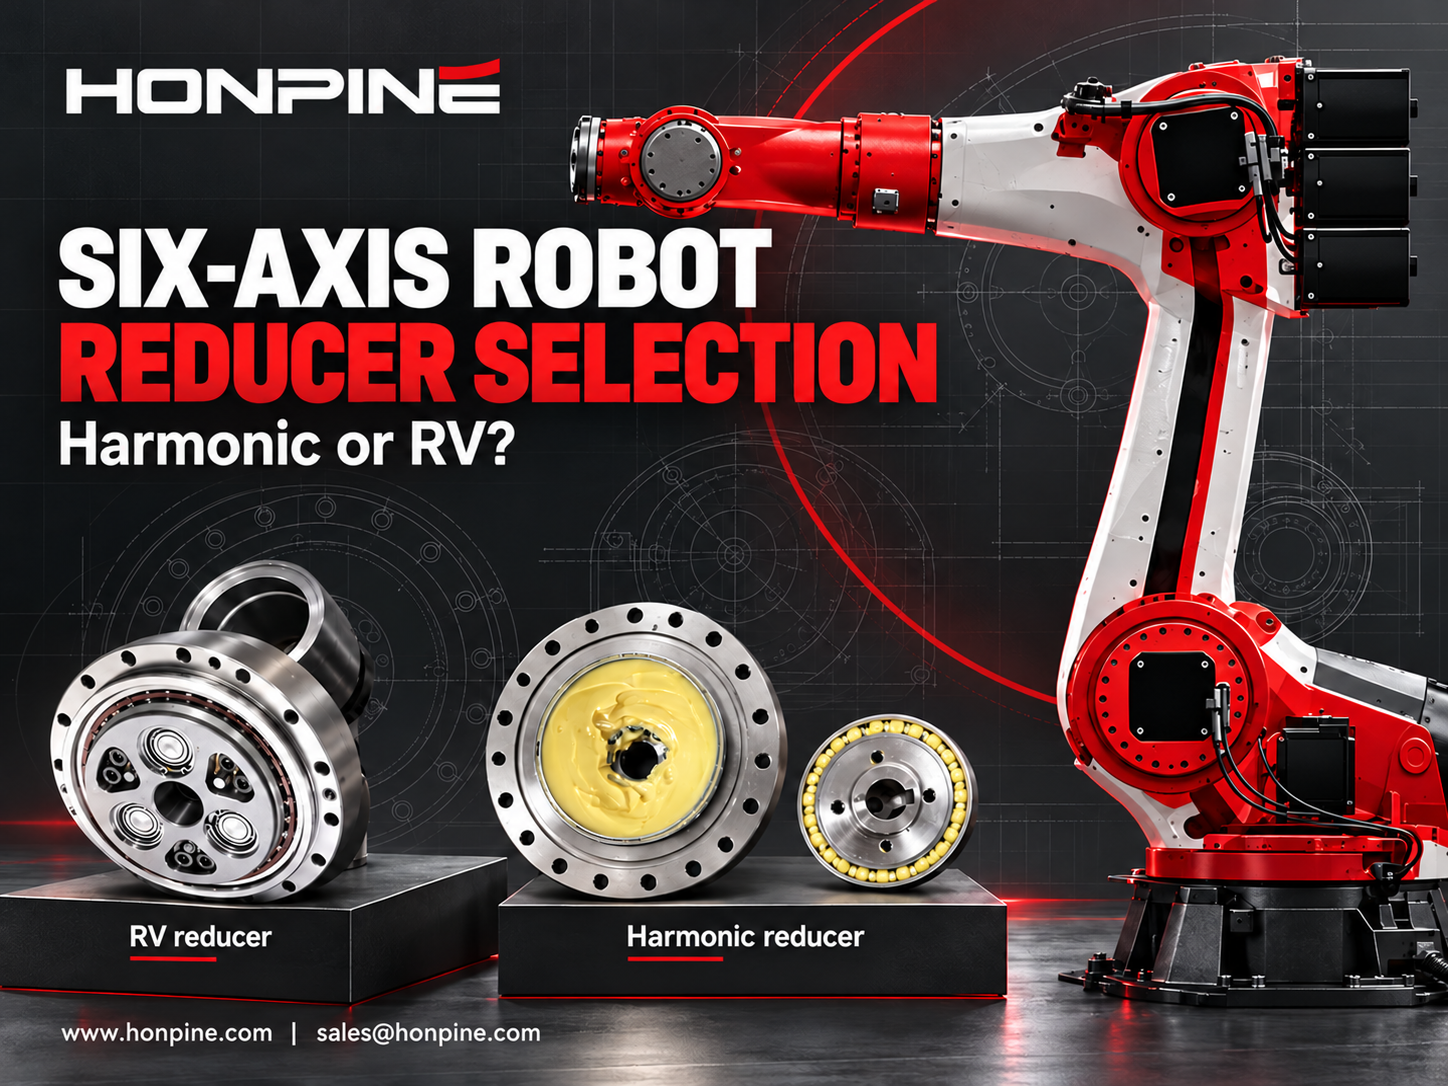
 Comment choisir des réducteurs harmoniques et RV pour chaque axe d’un robot à six axes ?Comment déterminer si un axe de robot à six axes nécessite un réducteur harmonique ou un réducteur RV ? La réponse dépend du couple, de l’inertie, des charges de choc, des charges sur les roulements et de l’espace d’installation. Ce guide explique comment évaluer les réducteurs harmoniques et RV pour la base, l’épaule, le coude et le poignet, à l’aide de vérifications pratiques portant sur la rigidité, le jeu et la durée de vie. Appuyez-vous sur les exigences de chaque axe pour sélectionner une configuration de réducteur adaptée.
 Top 7 des fabricants de réducteurs RV : pourquoi Nabtesco domine-t-il toujours le marché ?Qu’est-ce qui distingue les fabricants de réducteurs RV, et pourquoi Nabtesco reste-t-il une référence sur ce marché ? La production de réducteurs RV exige un usinage précis des composants, un assemblage minutieux et un solide savoir-faire en ingénierie. Cet article présente sept fabricants de réducteurs RV et de technologies de transmission connexes, examine les atouts qui expliquent la position de Nabtesco et explore les capacités de développement de HONPINE afin de vous aider à mieux comprendre le paysage des fournisseurs.
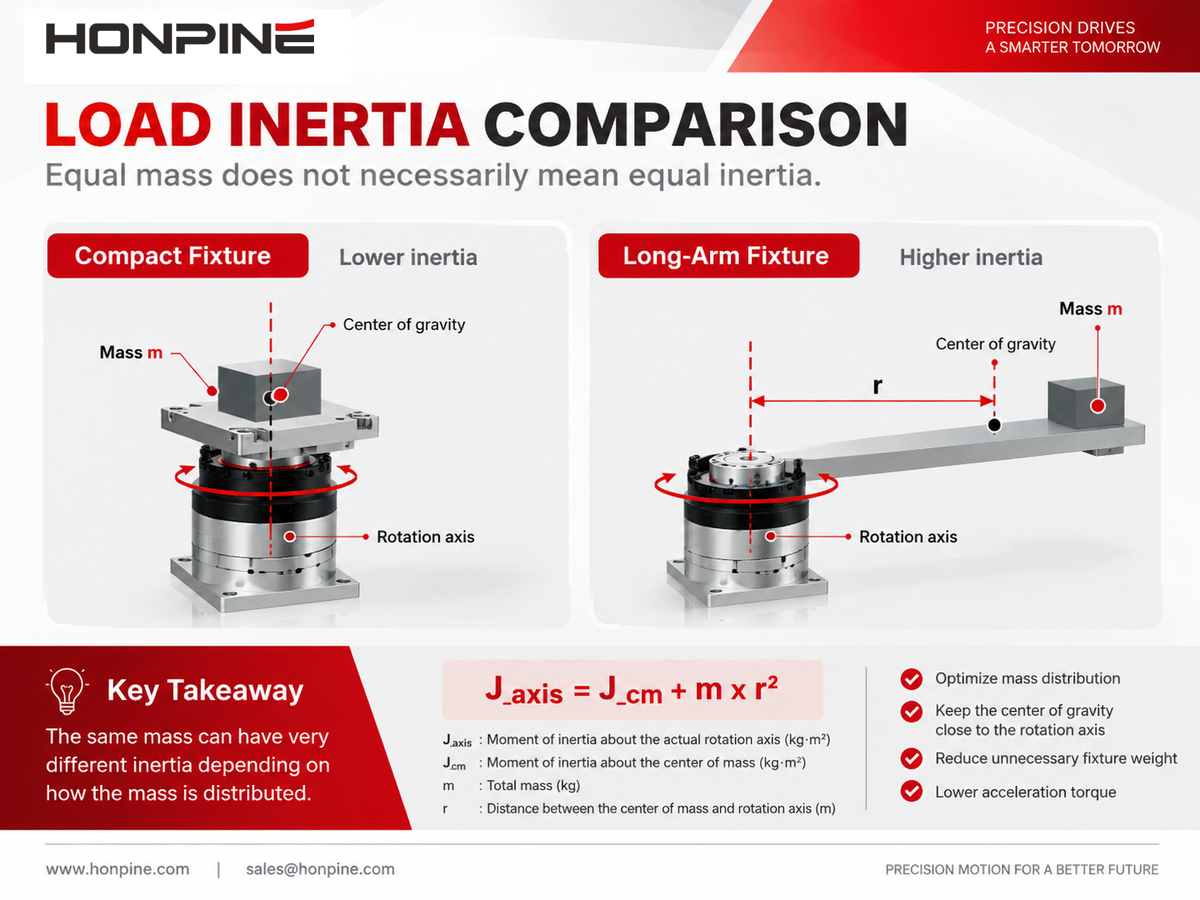
 Comment calculer le couple d’un actionneur rotatif à onde de déformation pour un mécanisme de basculement ?Quel couple un actionneur rotatif à onde de déformation doit-il fournir pour basculer une charge de 10 kg sur 180 degrés ? La réponse ne dépend pas uniquement du poids. Le décalage du centre de gravité, l’inertie de la charge, l’accélération et la fréquence de fonctionnement influent également sur le choix de l’actionneur. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique le processus de calcul à partir d’un exemple de basculement autour d’un axe horizontal et présente les vérifications nécessaires concernant le couple de pointe, le fonctionnement en continu, la vitesse de sortie et les charges sur les roulements.
 Pourquoi les réducteurs harmoniques conviennent-ils aux tables rotatives des machines-outils CNC ?Pourquoi choisir des réducteurs harmoniques pour les tables rotatives CNC ? La précision de l’indexage ne dépend pas uniquement du moteur : le jeu, la rigidité torsionnelle et la capacité de couple influent également sur la fiabilité avec laquelle une table rotative maintient sa position pendant l’usinage. Ce guide explique les principales exigences de transmission des tables rotatives à quatrième et cinquième axes, présente les applications courantes dans les machines-outils et introduit les configurations de réducteurs harmoniques HONPINE adaptées à différentes exigences d’installation et de charge.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment sélectionner et utiliser des modules d’articulation robotisés ?Comment passer de la sélection des modules d’articulation robotisés à la maîtrise du mouvement ? À l’aide du module d’articulation harmonique HONPINE HPJM comme exemple, le directeur technique Theodore Li explique les étapes clés de l’installation mécanique, du câblage électrique, de la configuration CAN et EtherCAT, ainsi que de la mise en service de la commande. Découvrez les points à vérifier avant l’intégration et comment procéder à la configuration afin que chaque articulation réponde correctement à votre contrôleur.
 Comment choisir des réducteurs harmoniques et RV pour chaque axe d’un robot à six axes ?Comment déterminer si un axe de robot à six axes nécessite un réducteur harmonique ou un réducteur RV ? La réponse dépend du couple, de l’inertie, des charges de choc, des charges sur les roulements et de l’espace d’installation. Ce guide explique comment évaluer les réducteurs harmoniques et RV pour la base, l’épaule, le coude et le poignet, à l’aide de vérifications pratiques portant sur la rigidité, le jeu et la durée de vie. Appuyez-vous sur les exigences de chaque axe pour sélectionner une configuration de réducteur adaptée.
 Top 7 des fabricants de réducteurs RV : pourquoi Nabtesco domine-t-il toujours le marché ?Qu’est-ce qui distingue les fabricants de réducteurs RV, et pourquoi Nabtesco reste-t-il une référence sur ce marché ? La production de réducteurs RV exige un usinage précis des composants, un assemblage minutieux et un solide savoir-faire en ingénierie. Cet article présente sept fabricants de réducteurs RV et de technologies de transmission connexes, examine les atouts qui expliquent la position de Nabtesco et explore les capacités de développement de HONPINE afin de vous aider à mieux comprendre le paysage des fournisseurs.
 Comment calculer le couple d’un actionneur rotatif à onde de déformation pour un mécanisme de basculement ?Quel couple un actionneur rotatif à onde de déformation doit-il fournir pour basculer une charge de 10 kg sur 180 degrés ? La réponse ne dépend pas uniquement du poids. Le décalage du centre de gravité, l’inertie de la charge, l’accélération et la fréquence de fonctionnement influent également sur le choix de l’actionneur. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique le processus de calcul à partir d’un exemple de basculement autour d’un axe horizontal et présente les vérifications nécessaires concernant le couple de pointe, le fonctionnement en continu, la vitesse de sortie et les charges sur les roulements.
 Pourquoi les réducteurs harmoniques conviennent-ils aux tables rotatives des machines-outils CNC ?Pourquoi choisir des réducteurs harmoniques pour les tables rotatives CNC ? La précision de l’indexage ne dépend pas uniquement du moteur : le jeu, la rigidité torsionnelle et la capacité de couple influent également sur la fiabilité avec laquelle une table rotative maintient sa position pendant l’usinage. Ce guide explique les principales exigences de transmission des tables rotatives à quatrième et cinquième axes, présente les applications courantes dans les machines-outils et introduit les configurations de réducteurs harmoniques HONPINE adaptées à différentes exigences d’installation et de charge.
 Quelle est la différence entre un module d’articulation robotique à codeur simple et à double codeur ?Votre robot a-t-il besoin d’un module d’articulation à double codeur, ou un codeur simple suffit-il ? La réponse dépend des exigences de positionnement, du comportement de la transmission, de la stratégie de contrôle de force et du budget. Ce guide compare le retour d’information côté moteur et côté sortie, explique dans quels cas les doubles codeurs peuvent améliorer le contrôle et examine leurs coûts et leurs limites. Découvrez dans quels cas un codeur simple peut répondre à vos besoins et quand il peut être pertinent d’envisager un retour d’information supplémentaire côté sortie.
 Réducteur RV ou réducteur harmonique : comment choisir le bon réducteur pour les articulations d’un robot ?Réducteur RV ou réducteur harmonique : quel réducteur convient à l’articulation de votre robot ? La réponse dépend du couple, de la rigidité, de la précision, de l’espace d’installation et des conditions de fonctionnement. Ce guide compare leurs principes de fonctionnement et cinq facteurs clés de performance, puis explique comment évaluer les charges articulaires, la durée de vie du réducteur, la température et la lubrification. Que vous conceviez la base, l’épaule, le coude ou le poignet d’un robot, appuyez-vous sur ces critères pour choisir un réducteur adapté aux exigences de chaque articulation.






