Guide de compatibilité des réducteurs harmoniques NEMA 17 et NEMA 23 : associer des moteurs pas à pas à des réducteurs harmoniques
Un moteur pas à pas NEMA 17 associé à unréducteur harmonique de rapport 100:1 est l’une des combinaisons les plus courantes en robotique de bureau, en automatisation de laboratoire et sur les tables d’indexage rotatives. C’est aussi l’une des associations les plus souvent mal sélectionnées, car les vérifications déterminantes ne sont pas celles que l’on effectue en premier.
En bref :
1. Cette combinaison est populaire parce que les deux dispositifs compensent leurs faiblesses respectives. Un moteur pas à pas offre un positionnement en boucle ouverte simple et peu coûteux ; un réducteur harmonique transforme ce mouvement en couple élevé, en résolution de l’ordre de la seconde d’arc et en jeu quasi nul.
2. Huit paramètres doivent être adaptés, mais trois déterminent le résultat : l’interface de montage, le couple de démarrage à vide côté entrée et les limites de surcharge. Le couple de démarrage à vide côté entrée est le paramètre le plus souvent négligé : c’est pourquoi un petit moteur pas à pas ne peut pas entraîner un grand réducteur harmonique. Ce paramètre n’a aucun rapport avec le rapport de réduction.
3. La véritable faiblesse est la défaillance silencieuse. Un moteur pas à pas en boucle ouverte perd des pas sans signaler d’erreur, et unréducteur harmonique qui dépasse son couple admissible instantané subit un saut de dents qui endommage définitivement leurs surfaces. Ensemble, ces phénomènes peuvent provoquer une défaillance sans aucun signal. La discipline d’ingénierie consiste donc à fermer la boucle ou à prévoir une marge de sécurité suffisante.
Pourquoi associe-t-on si souvent un moteur pas à pas à un réducteur harmonique ?
Trois faiblesses que le réducteur harmonique élimine
Trois raisons commerciales pour lesquelles les équipementiers continuent de choisir cette combinaison
La meilleure structure de coûts. Un moteur pas à pas et un variateur à commande impulsion/sens coûtent bien moins cher qu’un servomoteur, un codeur et un servo-variateur. Le réducteur harmonique est le principal poste de dépense, mais le coût total reste nettement inférieur à celui d’une solution servo avec réducteur harmonique. Lorsque les exigences de précision sont élevées et celles de performance dynamique faibles, c’est la combinaison offrant le meilleur rapport qualité-prix.
Aucun réglage. L’interface impulsion/sens ne nécessite ni réglage PID ni câblage de codeur. Pour les équipements OEM, les instruments de laboratoire et les produits fabriqués en petites séries, le temps de développement et le niveau de compétences requis diminuent considérablement.
Une offre mature et sans dépendance à un fournisseur unique. Les tailles de châssis NEMA sont des produits courants à l’échelle mondiale, proposés par plusieurs fournisseurs et faciles à remplacer ; les réducteurs harmoniques sont également des produits standard. Cette combinaison présente les obstacles les plus faibles au changement de fournisseur et au développement secondaire.
Ce que signifie réellement « NEMA » au niveau de l’interface de montage
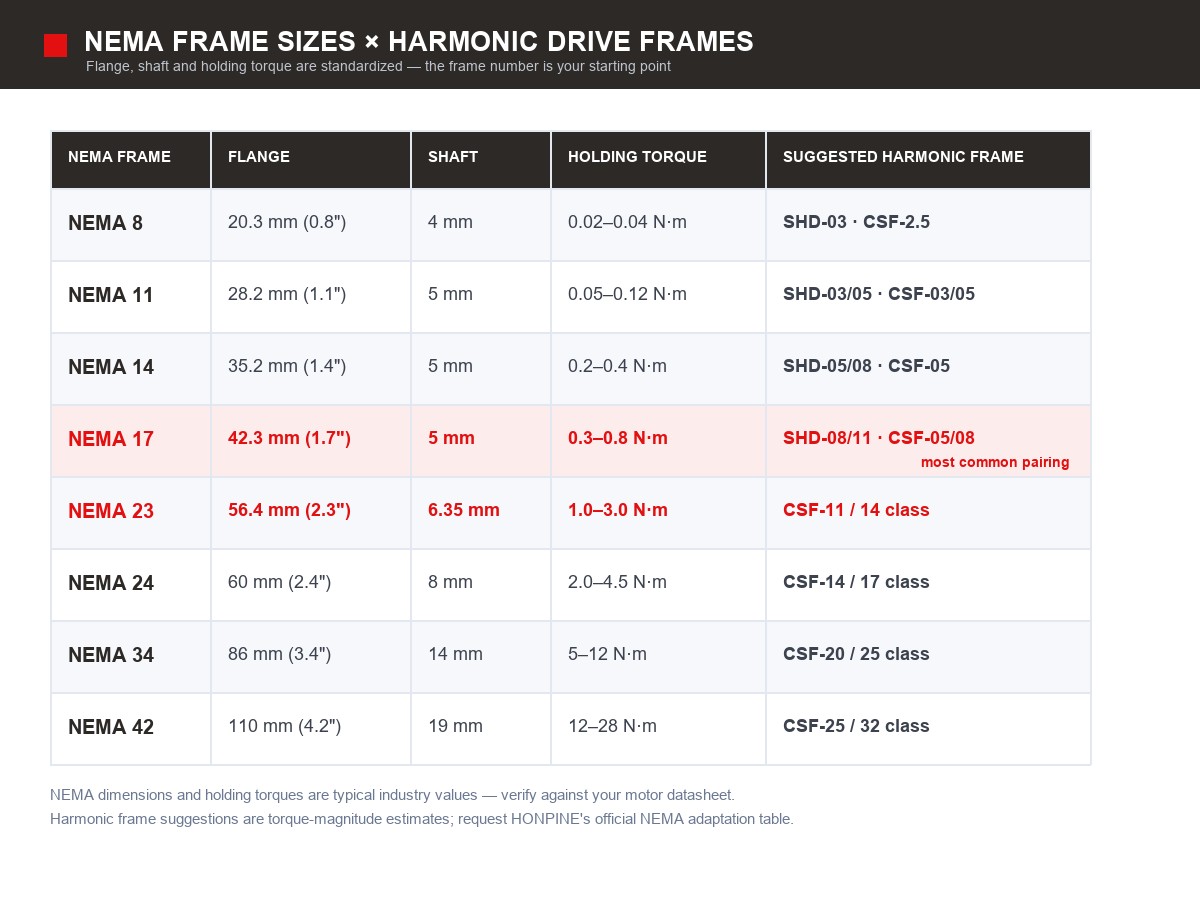
NEMA signifie National Electrical Manufacturers Association. Dans le domaine du contrôle de mouvement, un « moteur NEMA » désigne presque toujours un moteur pas à pas standardisé selon une taille de châssis NEMA : le numéro du châssis correspond à la largeur de la bride en pouces. Les dimensions de la bride, l’entraxe des trous de fixation et le diamètre de l’arbre étant normalisés, les moteurs de différents fabricants sont interchangeables. C’est précisément pourquoi la taille du châssis, et non la marque, constitue le point de départ de l’adaptation.
Tailles de châssis NEMA et tailles de réducteurs harmoniques compatibles
Les dimensions NEMA et les couples de maintien indiqués sont des valeurs typiques du secteur et varient selon les fabricants. Concevez toujours votre système à partir de la fiche technique du moteur utilisé. Les tailles de réducteurs harmoniques suggérées ci-dessus sont fondées sur l’ordre de grandeur du couple et constituent des estimations analytiques ; HONPINE fournit sur demande son tableau officiel d’adaptation par taille de châssis.
Bride, arbre et type d’entrée : pourquoi une entrée à accouplement direct au moteur est importante
L’interface comprend trois éléments. Si cette étape est incorrecte, tous les calculs ultérieurs sont inutiles :
1. Bride. Le numéro du châssis NEMA détermine la taille de la bride, l’entraxe des trous de fixation et le diamètre du pilote de centrage.
2. Type d’entrée. Les réducteurs harmoniques existent avec une entrée par arbre ou une entrée à accouplement direct au moteur. L’entrée directe (arbre d’entrée creux et bague de serrage) offre la configuration axiale la plus courte et ne nécessite aucun accouplement ; une entrée par arbre nécessite un accouplement distinct.
3. Ajustement de l’arbre. Il faut vérifier le diamètre de l’arbre moteur par rapport à la tolérance de l’alésage d’entrée du réducteur harmonique (généralement h7/H7), ainsi que la clavette ou la méthode de serrage.
Dans la nomenclature des mini-réducteurs harmoniques HONPINE, le code d’entrée/sortie permet de l’identifier directement. Dans un modèle tel que CSF-05-XXX-2XH-A, 2XH signifie un raccordement direct au moteur et 1U une entrée par arbre ; la position de sortie A indique une bride, tandis que B / C / D / E / U indiquent un arbre ou d’autres formes de sortie. Pour adapter un moteur NEMA, choisissez d’abord l’option d’entrée 2XH : elle élimine l’accouplement et la bride d’adaptation.
Les huit vérifications d’adaptation, dans l’ordre
1. Compatibilité de l’interface
Commencez par cette vérification. Contrôlez les cinq éléments — taille de bride, disposition des trous de fixation, type d’entrée, ajustement de l’arbre et méthode de serrage — à partir du plan réel du moteur.
2. Choix du rapport : contraint des deux côtés
Le rapport de réduction est soumis simultanément à deux contraintes :
Vitesse de sortie : rapport requis ≥ vitesse de fonctionnement du moteur ÷ vitesse de sortie cible
Couple de sortie : rapport requis ≥ couple de sortie requis ÷ (couple moteur à la vitesse cible × rendement)
Rapports harmoniques standard : 30 / 50 / 80 / 100 / 120 / 160. Retenez la plus grande des deux valeurs calculées et arrondissez au rapport standard supérieur. Tenez compte du rendement : environ 70–85 % pour le type à cuvette (CSF), légèrement moins pour le type chapeau (SHD), avec un rendement qui diminue lorsque le rapport augmente. Ne faites jamais vos calculs en supposant un rendement de 100 %.
3. Vérification du couple de sortie selon quatre niveaux
Un réducteur harmonique n’a pas une seule limite de couple, mais quatre, et elles s’appliquent toutes.
Notez également les rapports internes : dans la mini-série, le couple maximal instantané représente environ 2,2–3,1 fois le couple nominal, et le couple de pointe au démarrage/à l’arrêt environ 1,9–2,2 fois le couple nominal. N’appliquez pas la règle générale du secteur qui consiste à « prévoir 3–5 fois le couple pour les pointes » : utilisez les valeurs de la fiche technique du modèle concerné.
4. Couple de démarrage à vide côté entrée (la vérification la plus souvent oubliée)
Le couple que l’arbre moteur doit vaincre est le couple de démarrage à vide (couple de traînée) à l’entrée du réducteur harmonique. Cette valeur est définie côté entrée et se compare directement au couple moteur : elle ne se multiplie pas par le rapport de réduction.
Pourquoi ce paramètre est déterminant : plus le châssis du réducteur harmonique est grand, plus son couple de démarrage à vide côté entrée est élevé. Lorsqu’il approche ou dépasse le couple moteur disponible, le moteur ne peut pas faire tourner le réducteur ou fonctionne en surchauffe importante, indépendamment du rapport et du couple de sortie. C’est la véritable raison pour laquelle un petit moteur pas à pas ne peut entraîner qu’un petit châssis de réducteur harmonique, et c’est à l’origine de nombreux échecs de sélection.
Les versions à jeu nul (préchargées) présentent un couple de traînée 2 à 4 fois supérieur à celui des versions standard. Si vous souhaitez un jeu quasi nul, prévoyez un couple moteur supplémentaire.
Avertissement concernant la définition : les documents accessibles au public utilisent deux conventions contradictoires pour ce paramètre. Selon l’une, le couple de traînée se compare directement en tant que valeur côté entrée ; selon l’autre, il est multiplié par le rapport de réduction avant comparaison. Les conclusions peuvent différer d’un ordre de grandeur. Cette définition doit être clarifiée avant utilisation : faites foi à la définition de la fiche technique du fabricant (point de mesure : côté entrée ou côté sortie) et n’appliquez aucune formule de seconde main.
5. Point de fonctionnement du moteur : utilisez la courbe vitesse-couple, et non le couple de maintien
Le couple de maintien est une valeur statique ; la sélection doit se fonder sur le couple à la vitesse cible, relevé sur la courbe vitesse-couple. Pratique d’ingénierie courante :
Point de fonctionnement continu ≤ 70 % du couple disponible à cette vitesse
Point de pointe transitoire ≤ 85 % du couple disponible à cette vitesse
Attention à un résultat contre-intuitif : un moteur à châssis compact mais à corps long (par exemple, un NEMA 17 de 60 mm de longueur) peut atteindre un couple de maintien de 0,8 N·m. Cependant, son inertie rotorique et son inductance plus élevées peuvent faire que son couple à 400 tr/min soit nettement inférieur à celui d’un NEMA 23 à corps standard. Vous gagnez de la place au niveau de la bride, mais perdez en performances dynamiques.
6. Inertie réfléchie et prévention de la résonance
L’inertie de la charge réfléchie sur l’arbre moteur est J_reflected = J_load ÷ i², où i est le rapport de réduction. Les systèmes à moteur pas à pas en boucle ouverte exigent rarement une adaptation stricte des inerties, mais la résonance doit être évitée : un moteur pas à pas avec un micropas élevé et un rapport de réduction important peut placer la fréquence propre du système dans la plage de fréquences d’entraînement, ce qui se manifeste par des pertes de pas et un sifflement audible. Solutions : éviter la bande de résonance, ajouter un amortissement ou un disque d’inertie, ou passer à un moteur pas à pas en boucle fermée.
7. Calculer séparément la résolution et la répétabilité
Résolution (théorique) = angle de pas ÷ rapport de réduction ÷ réglage du micropas
Répétabilité (valeur que vous pouvez garantir) = jeu + erreur de positionnement propre au moteur pas à pas + hystérésis, combinés
La résolution n’est pas la précision. Même avec des réglages de micropas très élevés, l’erreur réelle de positionnement d’un moteur pas à pas en boucle ouverte reste d’environ ±5 % d’un pas entier, en raison des variations du couple de détente et de la non-linéarité magnétique.
8. Durée de vie et chaleur
La durée de vie en fatigue du flexspline fixe la limite globale de durée de vie d’un réducteur harmonique et dépend du spectre de charge. Une surcharge momentanée supérieure à la valeur de pointe peut amorcer des fissures de fatigue à la racine des dents et provoquer une défaillance en quelques centaines d’heures.
Ne dépassez pas la vitesse d’entrée admissible du roulement du générateur d’onde. Pour la mini-série : SHD-03/05 autorisent 10 000 tr/min et SHD-08/11 autorisent 8 500 tr/min ; la vitesse moyenne admissible est encore inférieure, soit 3 500–6 500 tr/min.
La graisse est la deuxième cause de défaillance la plus importante. La chaleur produite par le fonctionnement continu du moteur pas à pas traverse la bride et réduit considérablement la durée de vie de la graisse.
Un moteur pas à pas fonctionnant à courant maximal peut subir une hausse de température de 80 K. La défaillance thermique ne se manifeste généralement qu’après 20–40 minutes de fonctionnement : elle n’apparaît pas lors d’un essai rapide sur banc.
Exemple de calcul : NEMA 17 avec réducteur harmonique 100:1
Un moteur de 200 pas par tour (angle de pas de 1,8°) entraîne un réducteur harmonique 100:1 :
La conclusion importante de ce tableau : satisfaire le budget de résolution est facile ; c’est la répétabilité qui détermine la réussite. Lorsque la résolution théorique atteint déjà 4 secondes d’arc alors que le jeu du réducteur est de 20 secondes d’arc, augmenter le réglage du micropas n’apporte aucun gain réel. Il vaut mieux investir dans une classe de jeu plus faible que dans un réglage de micropas plus élevé.
La véritable faiblesse : la défaillance silencieuse
Deux modes de défaillance qui ne génèrent aucun signal
1. Perte de pas en boucle ouverte. En cas de surcharge, d’accélération excessive ou de résonance, le moteur pas à pas perd des pas : l’information de position est simplement perdue, sans retour d’information, tandis que le système croit toujours se trouver à la bonne position.
2. Saut de dents du réducteur harmonique. Lorsque le couple de sortie dépasse la valeur admissible instantanée, le flexspline saute des dents et endommage définitivement leur surface ; le problème se manifeste ensuite par un bruit anormal et une précision dégradée.
Combinées, ces défaillances peuvent survenir sans aucun signal et ne sont généralement découvertes qu’après la mise au rebut d’un produit ou d’une pièce usinée.
Trois règles de conception
Utilisez un moteur pas à pas en boucle fermée (avec codeur). C’est le moyen le plus direct d’éliminer les défaillances silencieuses, et le surcoût est très inférieur à celui d’un seul incident affectant un lot.
Prévoyez un facteur de sécurité mécanique ≥1,5–2 par rapport au couple de choc maximal, en vous basant sur le couple maximal admissible instantané.
Calculez rigoureusement le pire cas en tenant compte du couple d’accélération, des charges externes, des charges excentrées et des contraintes de montage, et pas uniquement du régime permanent.
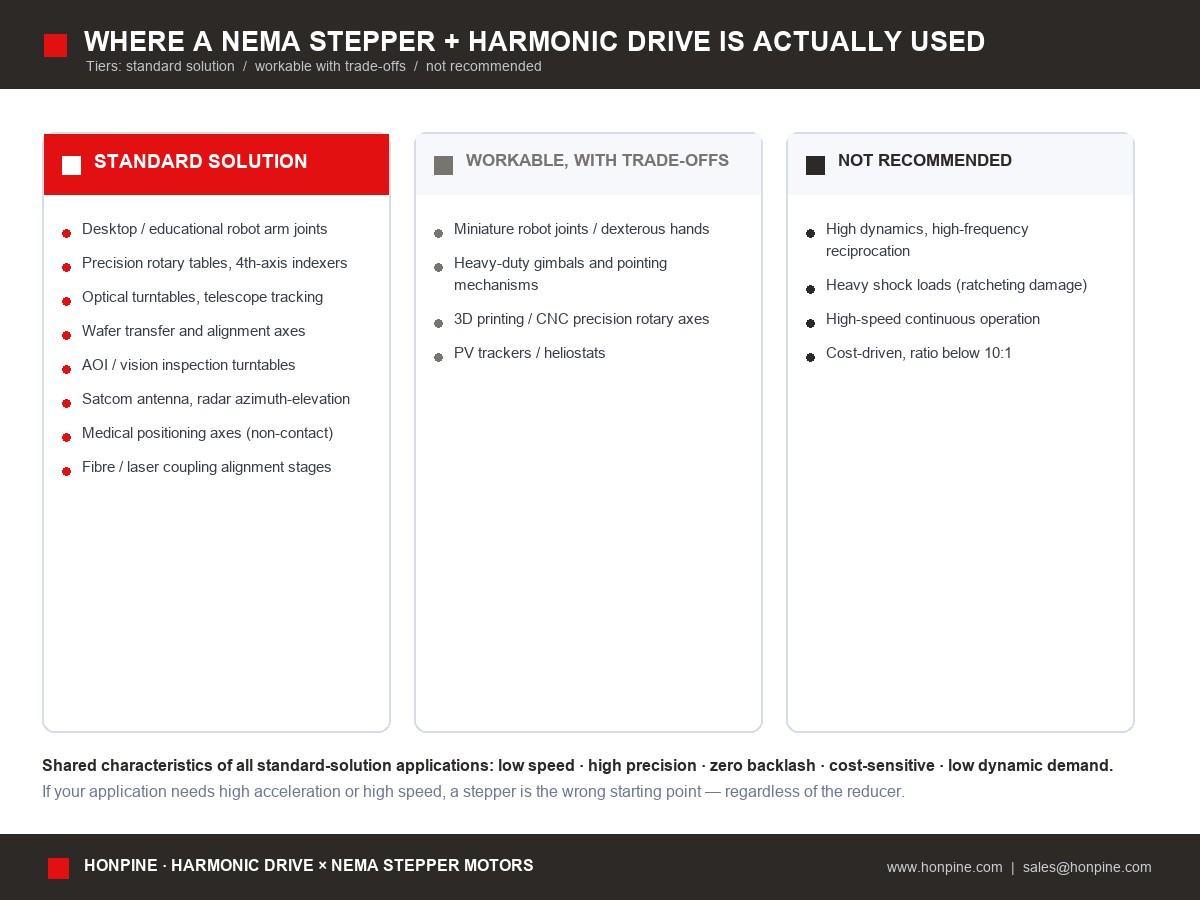
Applications réelles de cette combinaison
Mini-réducteurs harmoniques HONPINEpour moteurs NEMA
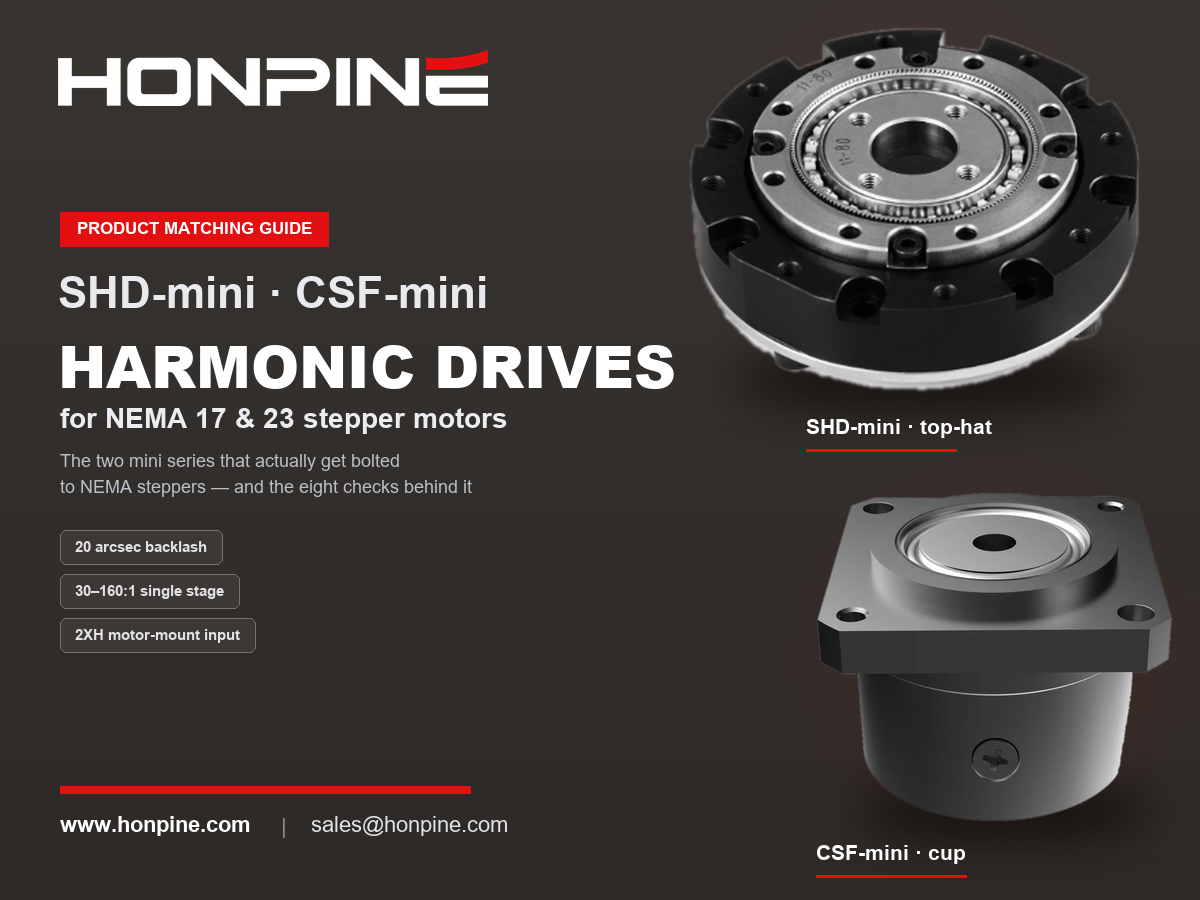
Les mini-réducteurs harmoniques HONPINE sont proposés en deux configurations : SHD = type chapeau et CSF = type à cuvette. Les deux sont spécifiés avec un jeu de 20 secondes d’arc, ce qui est déjà meilleur que celui de la plupart des réducteurs harmoniques de « qualité industrielle standard » (3–6 minutes d’arc). Lorsqu’ils sont associés à des moteurs NEMA, leur principal avantage est que le jeu ne devient pas le facteur limitant la précision de la machine complète.
Caractéristiques SHD et CSF
Couple nominal pour une vitesse d’entrée de 2 000 tr/min, en N·m. Les valeurs correspondent aux colonnes de rapport 30 / 50 / 80–100–120.
Codes d’entrée et de sortie
Trois points à confirmer avant de demander un devis
La bride d’adaptation NEMA est-elle un accessoire standard ? L’entrée 2XH reçoit directement l’arbre moteur, mais il faut confirmer si le côté bride moteur est livré avec un adaptateur standard pour châssis NEMA : s’agit-il d’un accessoire ou d’un élément sur mesure ?
La taille de châssis NEMA officiellement recommandée pour chaque châssis de réducteur harmonique. Le tableau d’association ci-dessus est déduit de l’ordre de grandeur du couple ; HONPINE peut fournir le tableau officiel d’adaptation par taille de châssis.
Le couple de démarrage à vide (couple de traînée) côté entrée pour chaque modèle et la définition de sa mesure. Il s’agit du paramètre de la vérification 4, qui ne figure actuellement pas dans le catalogue. Contactez sales@honpine.com pour obtenir les valeurs mesurées.
Référence rapide
Méthode de calcul (huit étapes) : interface → rapport → couple de sortie selon quatre niveaux → couple de démarrage côté entrée → point de fonctionnement du moteur (courbe, et non couple de maintien) → inertie et résonance → résolution et répétabilité séparément → durée de vie et chaleur.
Pourquoi cette combinaison est courante : un réducteur harmonique élimine trois faiblesses du moteur pas à pas (angle de pas important, forte chute de couple à grande vitesse, absence de transmission de précision) et déplace le point de fonctionnement du moteur vers sa zone optimale de faible vitesse et de couple élevé. Sur le plan commercial, c’est la meilleure combinaison de précision élevée, de faible coût et d’absence de réglage.
Le risque principal : la défaillance silencieuse (perte de pas sans erreur et dommages permanents dus au saut de dents). Choisissez une mesure et ne la négligez pas : moteur pas à pas en boucle fermée ou facteur de sécurité ≥1,5–2.
Applications : articulations de robots de bureau et éducatifs, tables rotatives de précision et axes de quatrième axe, tables rotatives optiques et pour télescopes, transfert et alignement de plaquettes, tables rotatives AOI, suivi d’antennes et de radars, axes de positionnement médical (sans contact), alignement laser à fibre. Ces applications ont en commun une faible vitesse, une haute précision, un jeu nul, une sensibilité aux coûts et de faibles exigences dynamiques.
En savoir plus ou demander le tableau officiel d’adaptation NEMA : Site Web : www.honpine.com | E-mail : sales@honpine.com
Sources, niveaux de confiance et avis de non-responsabilité
Avis de non-responsabilité
1. Les paramètres HONPINE proviennent du catalogue du fabricant et correspondent aux spécifications. Le catalogue ne fournit ni le couple de démarrage à vide côté entrée ni de tableau officiel d’adaptation NEMA ; les suggestions d’association présentées ici sont donc des déductions et doivent être confirmées par écrit avant utilisation.
2. Les dimensions des châssis NEMA et les couples de maintien sont des valeurs typiques du secteur, qui varient selon les fabricants. La conception finale doit se conformer à la fiche technique du moteur concerné.
3. Cet article signale une divergence dans les définitions publiées (faut-il multiplier ou non le couple de traînée par le rapport de réduction ?) et ne privilégie aucune des deux. Ce paramètre détermine directement la conclusion de l’adaptation ; sa définition doit donc être clarifiée auprès du fabricant avant utilisation.
4. Les conclusions relatives à la certification, à la conformité et aux niveaux de sécurité sont soumises aux annonces officielles et aux organismes professionnels ; cet article ne constitue pas une base de certification.
Publié par HONPINE · Série d’adaptation des réducteurs harmoniques aux moteurs pas à pas NEMA
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
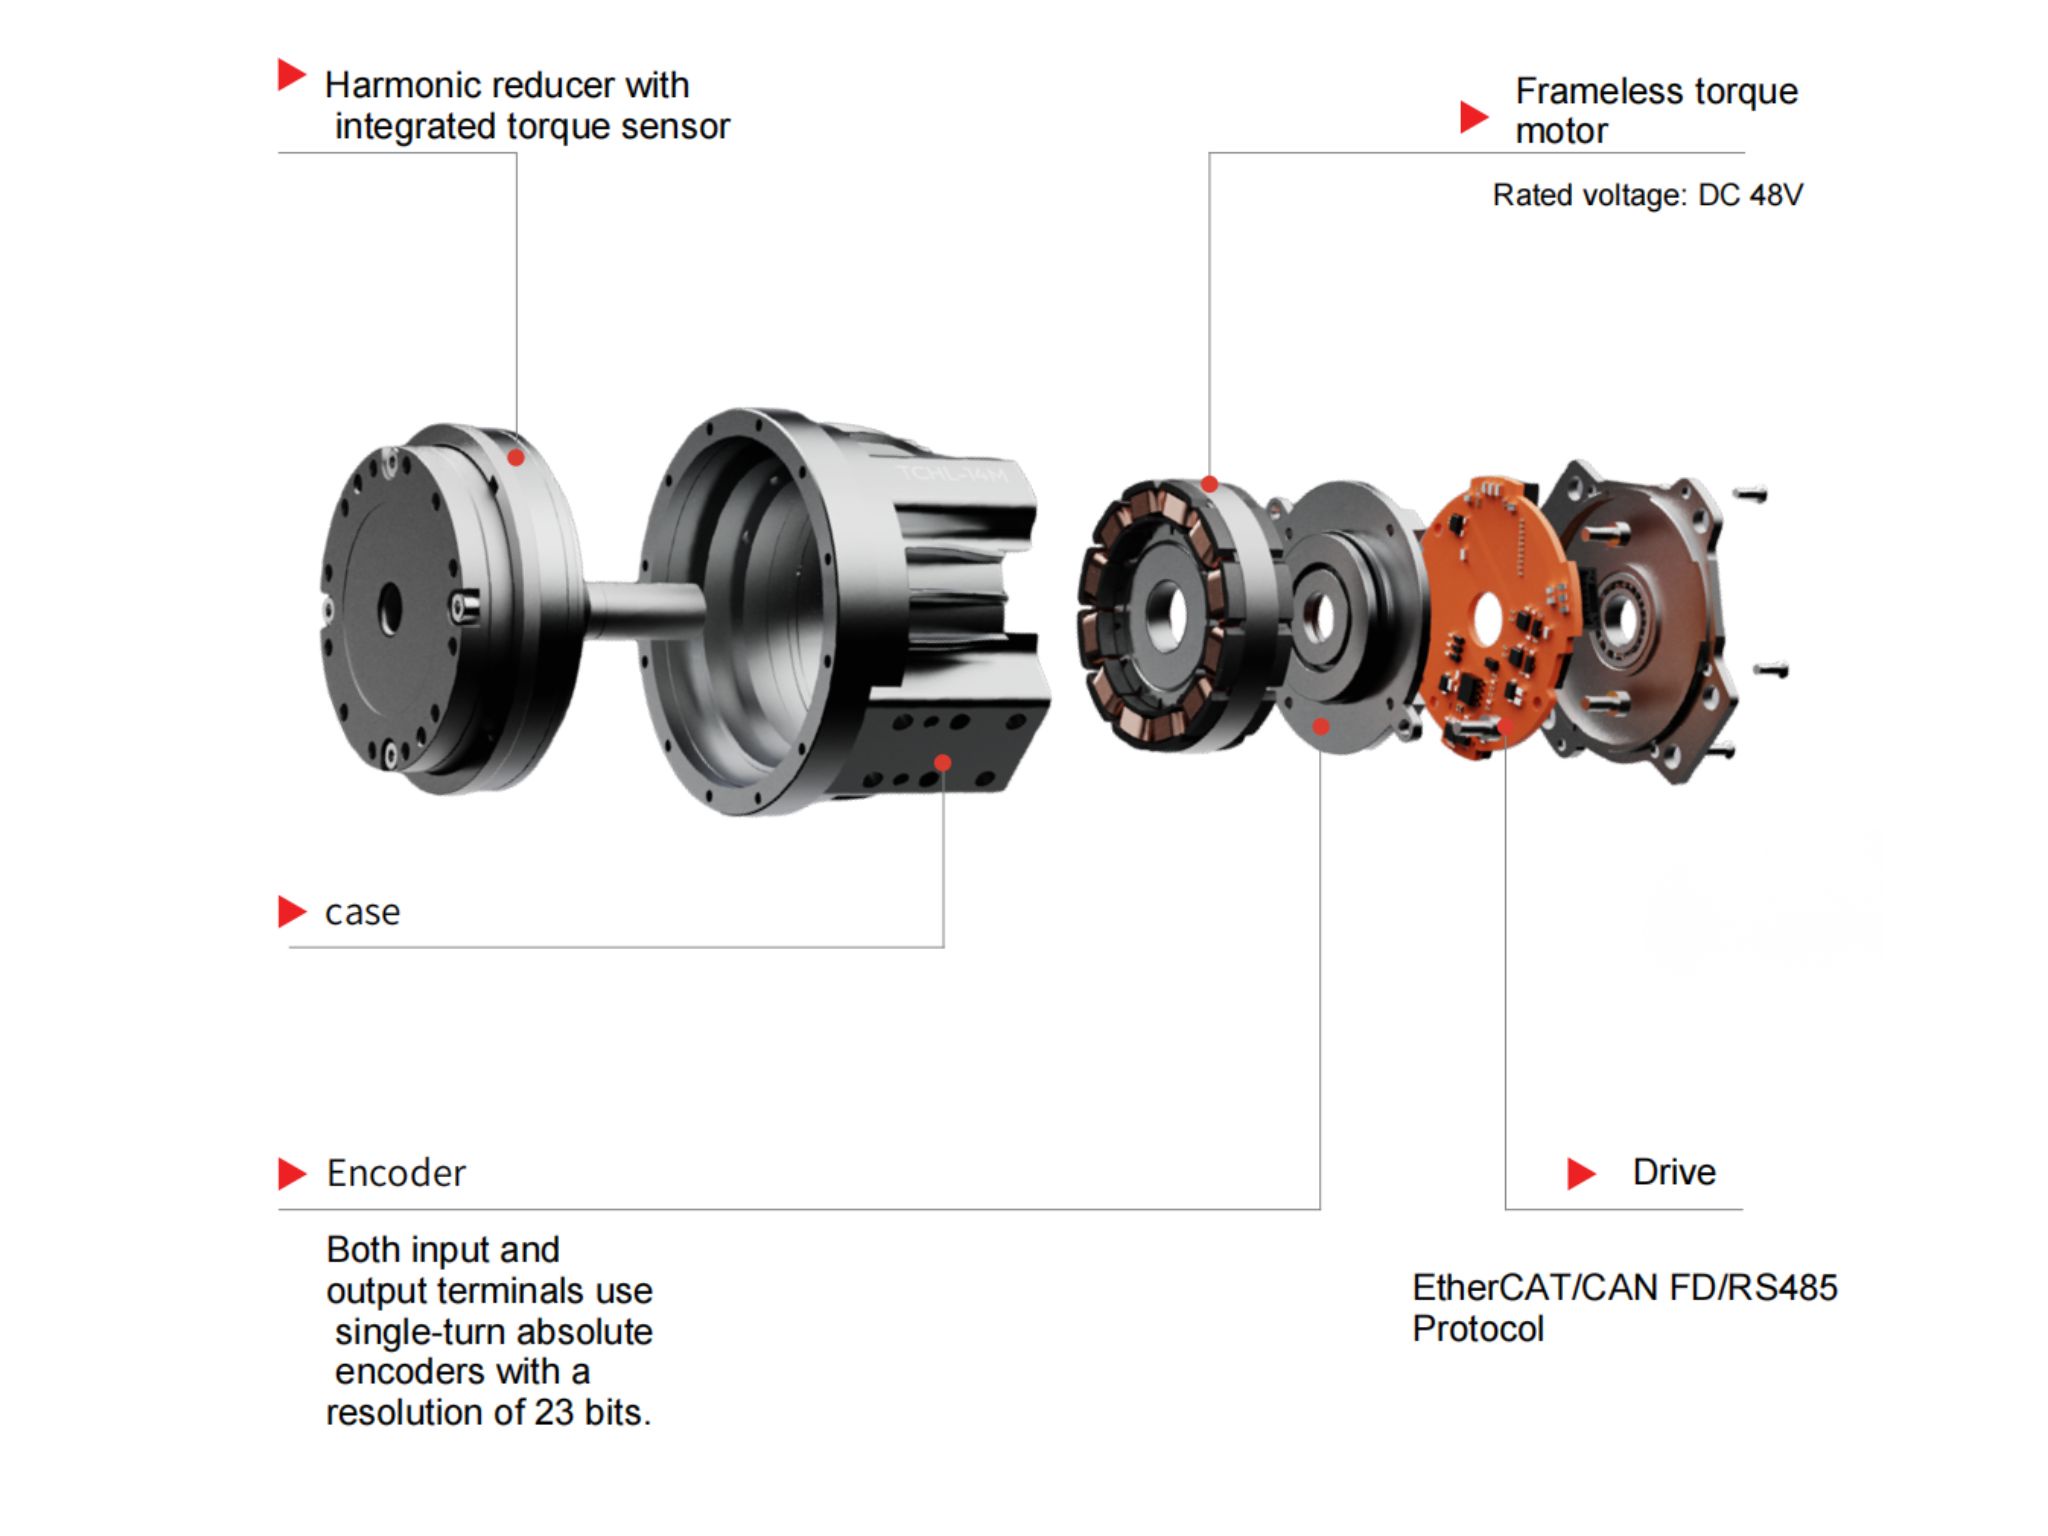
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Guide de compatibilité des réducteurs harmoniques NEMA 17 et NEMA 23 : associer des moteurs pas à pas à des réducteurs harmoniquesAssocier un moteur pas à pas à un réducteur harmonique n’est pas un compromis budgétaire. Les points faibles d’un moteur pas à pas — son angle de pas important, l’effondrement du couple au-delà d’environ 400 tr/min et l’absence de transmission de précision — sont précisément ce qu’un réducteur harmonique corrige : il ramène le point de fonctionnement dans la plage idéale de faible vitesse et de couple élevé, affine un angle de pas de 1,8° jusqu’à une résolution à la seconde d’arc et offre un jeu presque nul. Ce guide explique ce que signifient les tailles de châssis NEMA au niveau de l’interface de montage, quels châssis de réducteurs harmoniques sont compatibles avec les NEMA 17 et NEMA 23, les huit vérifications à effectuer dans l’ordre — dont le couple de démarrage à vide côté entrée, souvent oublié — ainsi que le véritable point faible de cette association : la défaillance silencieuse. Il comprend les spécifications des modèles HONPINE SHD et CSF.
 Réducteurs harmoniques ou RV pour les bras robotisés destinés aux batteries au lithium : guide de sélection articulation par articulationDans les usines de batteries au lithium, choisir un réducteur pour un bras robotisé ne consiste pas à trouver le meilleur réducteur, mais à répartir les tâches selon les articulations. Les réducteurs RV équipent l’épaule et le coude (J1–J3), où la rigidité, la résistance aux chocs et la longévité sont essentielles. Les réducteurs harmoniques équipent le poignet (J4–J6), où un jeu quasi nul, une densité de couple élevée et un faible poids déterminent la précision de positionnement. Les réducteurs planétaires assurent le transfert cartésien sur de longues courses à moindre coût. La production de batteries au lithium impose ensuite trois exigences supplémentaires : une répétabilité extrême (±0.02–0.05 mm), des cycles intensifs 24/7 et une tolérance zéro à la contamination par des particules métalliques. Ce guide explique les principes de la sélection articulation par articulation, compare les trois types de réducteurs et présente les configurations courantes pour chaque poste.
 Comment choisir des actionneurs rotatifs de haute précision pour l’automatisation industrielle ?Les actionneurs rotatifs de haute précision jouent un rôle important dans l’automatisation industrielle, où la précision de positionnement, la répétabilité, la durabilité et la flexibilité d’installation influent directement sur les performances des équipements. HONPINE propose quatre principales séries d’actionneurs rotatifs de précision, dont les actionneurs rotatifs harmoniques HAT, HAM et HAS, ainsi que les actionneurs planétaires HPG à faible jeu. Avec des couples nominaux allant de 4 à 1 494 Nm pour l’ensemble de la gamme, ces solutions sont conçues pour des applications dans la fabrication de semi-conducteurs, l’automatisation 3C, le traitement laser et les machines-outils CNC. Découvrez comment choisir l’actionneur rotatif adapté en fonction des conditions de fonctionnement, des exigences de précision et des besoins d’intégration mécanique.
 Pourquoi les réducteurs harmoniques conviennent-ils aux équipements d'automatisation de haute précision ?Les équipements d'automatisation de précision reposent sur un mouvement rotatif constant, un positionnement fiable et une conception de transmission compacte. De l'orientation des têtes de distribution et de l'alignement angulaire des composants à l'indexation automatisée des inspections, les réducteurs harmoniques constituent une solution pratique pour les applications exigeant un faible jeu et des rapports de réduction élevés dans un espace d'installation restreint. Cet article explique comment les réducteurs harmoniques garantissent un mouvement répétable, compare les principales configurations de conception et décrit comment sélectionner un rapport de réduction et une structure de réducteur adaptés aux exigences de charge, de vitesse, de précision et de temps de cycle machine.
 Pourquoi les servomoteurs et les réducteurs forment-ils une combinaison idéale ?Les servomoteurs assurent un contrôle rapide et précis du mouvement, tandis que les réducteurs adaptent la vitesse et le couple à la charge. Ce guide explique comment les servomoteurs et les réducteurs fonctionnent ensemble grâce à la multiplication du couple, à la réduction de l’inertie ramenée au moteur et à une meilleure résolution théorique de positionnement. Découvrez comment l’adaptation des inerties, le jeu, la rigidité torsionnelle et le rapport de réduction influencent les performances en robotique et en automatisation industrielle.
Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Guide de compatibilité des réducteurs harmoniques NEMA 17 et NEMA 23 : associer des moteurs pas à pas à des réducteurs harmoniquesAssocier un moteur pas à pas à un réducteur harmonique n’est pas un compromis budgétaire. Les points faibles d’un moteur pas à pas — son angle de pas important, l’effondrement du couple au-delà d’environ 400 tr/min et l’absence de transmission de précision — sont précisément ce qu’un réducteur harmonique corrige : il ramène le point de fonctionnement dans la plage idéale de faible vitesse et de couple élevé, affine un angle de pas de 1,8° jusqu’à une résolution à la seconde d’arc et offre un jeu presque nul. Ce guide explique ce que signifient les tailles de châssis NEMA au niveau de l’interface de montage, quels châssis de réducteurs harmoniques sont compatibles avec les NEMA 17 et NEMA 23, les huit vérifications à effectuer dans l’ordre — dont le couple de démarrage à vide côté entrée, souvent oublié — ainsi que le véritable point faible de cette association : la défaillance silencieuse. Il comprend les spécifications des modèles HONPINE SHD et CSF.
 Réducteurs harmoniques ou RV pour les bras robotisés destinés aux batteries au lithium : guide de sélection articulation par articulationDans les usines de batteries au lithium, choisir un réducteur pour un bras robotisé ne consiste pas à trouver le meilleur réducteur, mais à répartir les tâches selon les articulations. Les réducteurs RV équipent l’épaule et le coude (J1–J3), où la rigidité, la résistance aux chocs et la longévité sont essentielles. Les réducteurs harmoniques équipent le poignet (J4–J6), où un jeu quasi nul, une densité de couple élevée et un faible poids déterminent la précision de positionnement. Les réducteurs planétaires assurent le transfert cartésien sur de longues courses à moindre coût. La production de batteries au lithium impose ensuite trois exigences supplémentaires : une répétabilité extrême (±0.02–0.05 mm), des cycles intensifs 24/7 et une tolérance zéro à la contamination par des particules métalliques. Ce guide explique les principes de la sélection articulation par articulation, compare les trois types de réducteurs et présente les configurations courantes pour chaque poste.
 Comment choisir des actionneurs rotatifs de haute précision pour l’automatisation industrielle ?Les actionneurs rotatifs de haute précision jouent un rôle important dans l’automatisation industrielle, où la précision de positionnement, la répétabilité, la durabilité et la flexibilité d’installation influent directement sur les performances des équipements. HONPINE propose quatre principales séries d’actionneurs rotatifs de précision, dont les actionneurs rotatifs harmoniques HAT, HAM et HAS, ainsi que les actionneurs planétaires HPG à faible jeu. Avec des couples nominaux allant de 4 à 1 494 Nm pour l’ensemble de la gamme, ces solutions sont conçues pour des applications dans la fabrication de semi-conducteurs, l’automatisation 3C, le traitement laser et les machines-outils CNC. Découvrez comment choisir l’actionneur rotatif adapté en fonction des conditions de fonctionnement, des exigences de précision et des besoins d’intégration mécanique.
 Pourquoi les réducteurs harmoniques conviennent-ils aux équipements d'automatisation de haute précision ?Les équipements d'automatisation de précision reposent sur un mouvement rotatif constant, un positionnement fiable et une conception de transmission compacte. De l'orientation des têtes de distribution et de l'alignement angulaire des composants à l'indexation automatisée des inspections, les réducteurs harmoniques constituent une solution pratique pour les applications exigeant un faible jeu et des rapports de réduction élevés dans un espace d'installation restreint. Cet article explique comment les réducteurs harmoniques garantissent un mouvement répétable, compare les principales configurations de conception et décrit comment sélectionner un rapport de réduction et une structure de réducteur adaptés aux exigences de charge, de vitesse, de précision et de temps de cycle machine.
 Pourquoi les servomoteurs et les réducteurs forment-ils une combinaison idéale ?Les servomoteurs assurent un contrôle rapide et précis du mouvement, tandis que les réducteurs adaptent la vitesse et le couple à la charge. Ce guide explique comment les servomoteurs et les réducteurs fonctionnent ensemble grâce à la multiplication du couple, à la réduction de l’inertie ramenée au moteur et à une meilleure résolution théorique de positionnement. Découvrez comment l’adaptation des inerties, le jeu, la rigidité torsionnelle et le rapport de réduction influencent les performances en robotique et en automatisation industrielle.
 Comment sélectionner et utiliser des modules d’articulation robotisés ?Comment passer de la sélection des modules d’articulation robotisés à la maîtrise du mouvement ? À l’aide du module d’articulation harmonique HONPINE HPJM comme exemple, le directeur technique Theodore Li explique les étapes clés de l’installation mécanique, du câblage électrique, de la configuration CAN et EtherCAT, ainsi que de la mise en service de la commande. Découvrez les points à vérifier avant l’intégration et comment procéder à la configuration afin que chaque articulation réponde correctement à votre contrôleur.
 Comment choisir des réducteurs harmoniques et RV pour chaque axe d’un robot à six axes ?Comment déterminer si un axe de robot à six axes nécessite un réducteur harmonique ou un réducteur RV ? La réponse dépend du couple, de l’inertie, des charges de choc, des charges sur les roulements et de l’espace d’installation. Ce guide explique comment évaluer les réducteurs harmoniques et RV pour la base, l’épaule, le coude et le poignet, à l’aide de vérifications pratiques portant sur la rigidité, le jeu et la durée de vie. Appuyez-vous sur les exigences de chaque axe pour sélectionner une configuration de réducteur adaptée.