Quelle est la différence entre un module d’articulation robotique à codeur simple et à double codeur ?
Faut-il choisir unmodule d’articulation robotique à simple ou double encodeur ? La réponse dépend de vos exigences de positionnement, des caractéristiques de la transmission, de la stratégie de contrôle de force et du budget.
Un système à double encodeur mesure à la fois la position du moteur et la position réelle de sortie de l’articulation. Ce retour d’information supplémentaire peut améliorer les performances de commande, mais pour en tirer parti, il faut disposer du matériel et des algorithmes de commande adaptés, ainsi que d’un étalonnage approprié.
Ce guide explique le fonctionnement des modules d’articulation robotique à double encodeur, les cas où un encodeur simple peut suffire et les avantages que le double retour d’information peut apporter en matière de précision, d’estimation de force et de sécurité fonctionnelle.
Qu’est-ce qu’un module d’articulation robotique à double encodeur ?
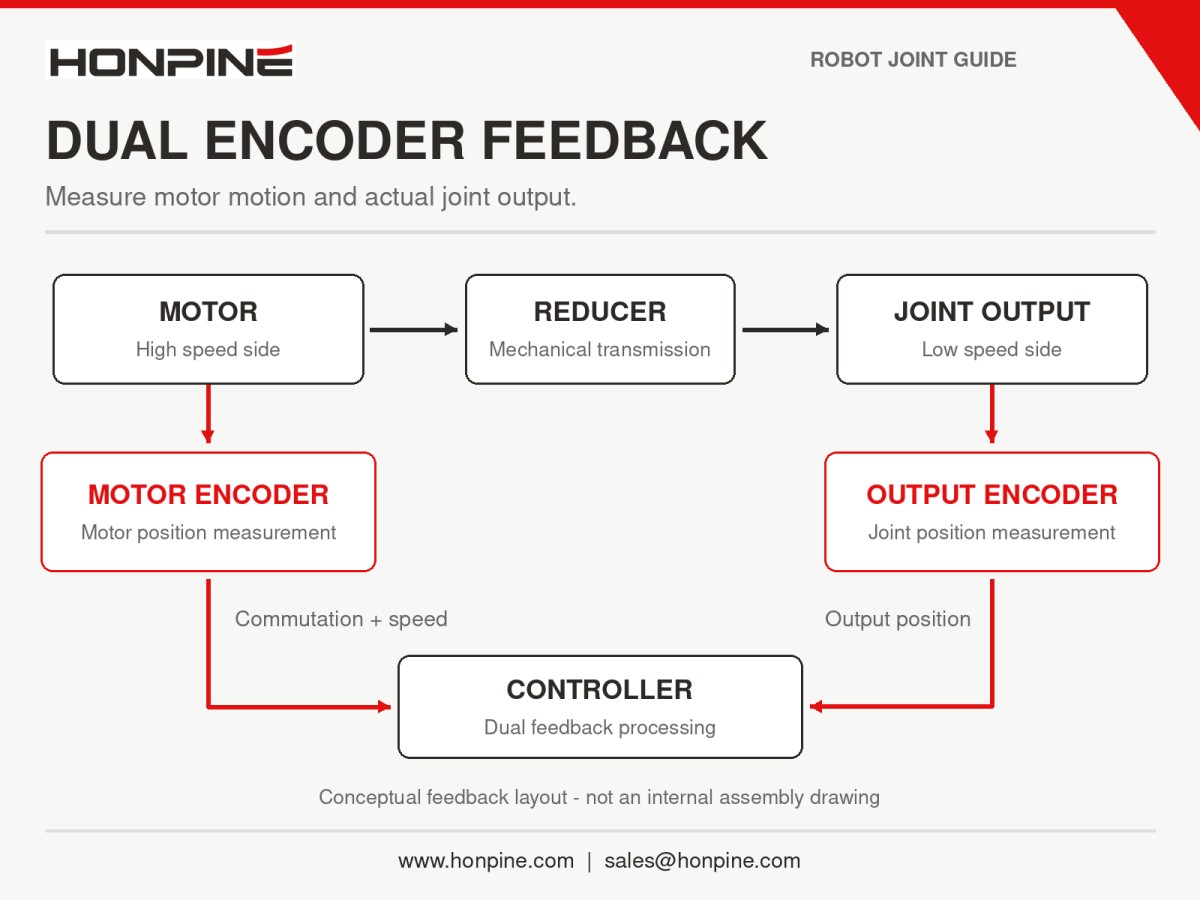
Unmodule d’articulation robotique à double encodeur comprend généralement deux capteurs de position angulaire placés de part et d’autre de la transmission.
Encodeur côté moteur
L’encodeur côté moteur mesure l’angle du rotor au niveau de l’arbre moteur, du côté haute vitesse du réducteur.
Son retour d’information est généralement utilisé pour la commutation du moteur et la régulation de vitesse.
Encodeur côté sortie
L’encodeur côté sortie mesure l’angle réel de sortie au niveau de l’arbre de sortie du réducteur ou de la bride de sortie de l’articulation, du côté basse vitesse.
Il fournit un retour direct sur la position de l’articulation, au lieu de s’appuyer uniquement sur un calcul fondé sur la rotation du moteur.
Ensemble, ces encodeurs fournissent des informations de position côté moteur et côté charge. Avec un contrôleur compatible, ils peuvent permettre une architecture de commande à double boucle. La simple installation de deux encodeurs ne suffit pas à mettre automatiquement en place une commande à double boucle.
Quels sont les principaux avantages des modules d’articulation robotique à double encodeur ?
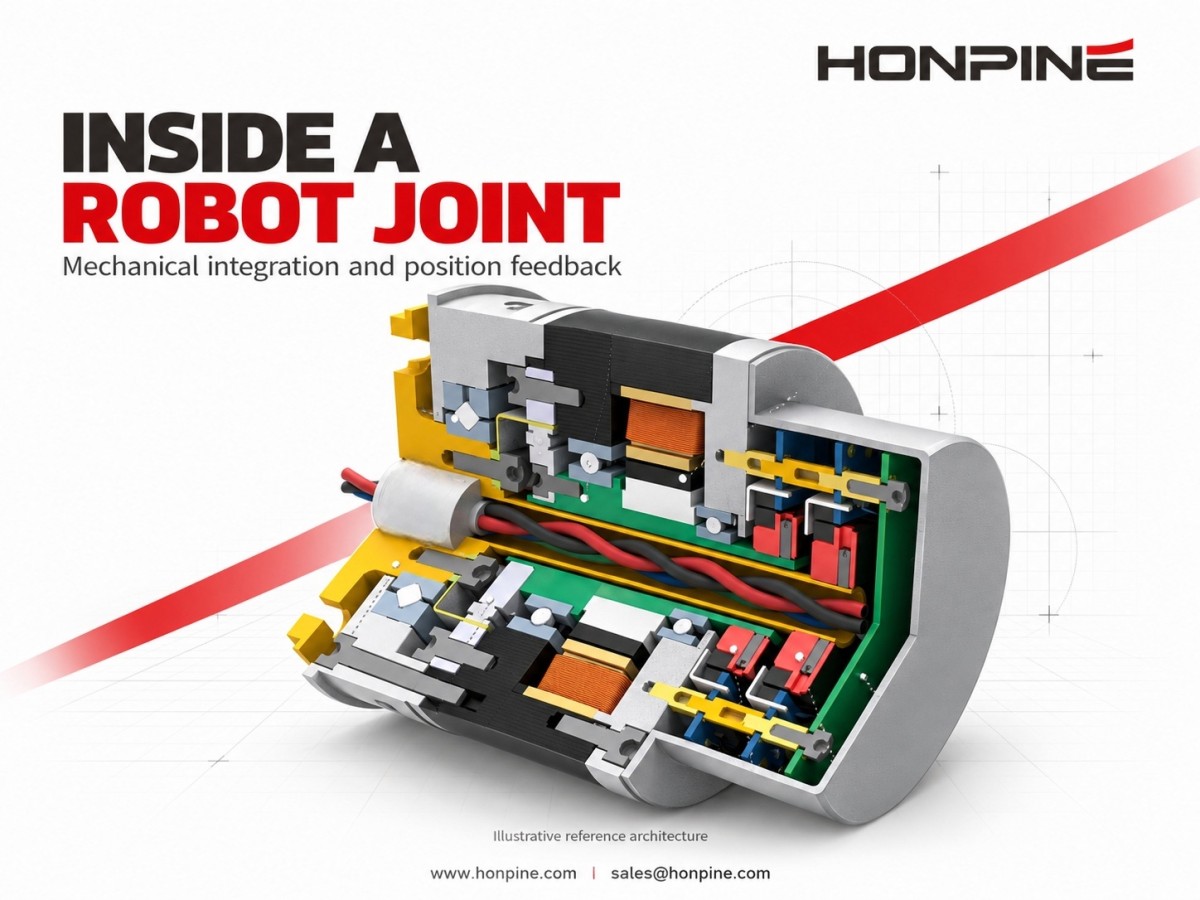
Le principal avantage est une meilleure visibilité sur le comportement de la transmission. En mesurant directement la position de sortie, le contrôleur peut réduire les effets des erreurs qu’un encodeur côté moteur ne peut pas observer directement.
Parmi les sources courantes d’erreurs de positionnement liées à la transmission figurent :
Jeu et mouvement perdu : lors des changements de sens, le mouvement du moteur peut ne pas produire immédiatement le déplacement de sortie attendu.
Déformation élastique : les réducteurs, courroies, accouplements et autres composants de transmission peuvent se déformer en torsion sous l’effet d’une charge.
Erreur de transmission : les variations de fabrication et d’assemblage peuvent entraîner des écarts par rapport à une transmission angulaire idéale, même lorsque le rapport de réduction nominal est fixe.
Température et usure : les changements des conditions de fonctionnement et de l’état des composants peuvent affecter le comportement de la transmission.
Avec un encodeur simple côté moteur, l’angle de sortie est estimé à partir de la position du moteur et du rapport de réduction. Pour un rapport de réduction défini comme le nombre de tours du moteur par tour de sortie :
Angle de sortie estimé = Angle moteur ÷ Rapport de réduction
Ce calcul doit également tenir compte du sens de rotation et des décalages de référence. Il ne mesure pas directement la déformation côté charge ni le mouvement perdu.
Commande plus précise de la position de sortie
Dans une configuration classique à double boucle, l’encodeur de sortie fournit le retour d’information à la boucle de position externe, tandis que l’encodeur moteur assure la commutation et le retour d’information de la boucle de vitesse interne. Le courant moteur est mesuré par un capteur de courant, et non par l’encodeur lui-même.
Cette configuration permet au contrôleur de réagir à la position de sortie mesurée et de compenser certaines erreurs liées à la transmission.
Toutefois, le double retour d’information n’élimine pas toutes les sources d’erreur de positionnement. Les performances dépendent toujours de la précision des encodeurs, de la qualité du montage, de l’étalonnage, du comportement mécanique et du réglage du contrôleur.
Il ne permet pas non plus de mesurer directement une déformation structurelle survenant au-delà de l’encodeur de sortie, par exemple la flexion d’un bras robotique ou d’un effecteur terminal.
Compensation du jeu et de la déformation élastique
Après avoir converti les mesures des deux encodeurs dans le même référentiel, le contrôleur peut comparer la position de sortie calculée à partir du moteur à la position de sortie mesurée.
L’écart peut aider à détecter le mouvement perdu, la déformation élastique et d’autres effets de transmission. Selon la stratégie de commande, ces informations peuvent permettre une correction par retour d’information ou une compensation fondée sur un modèle.
En pratique, cela réduit les erreurs de positionnement. Le jeu mécanique reste présent et les performances lors des inversions de sens doivent toujours être vérifiées sous des charges et à des vitesses représentatives.
Estimation du couple dans les conceptions d’articulation adaptées
Dans une articulation comportant un élément élastique caractérisé et étalonné, la déformation angulaire de cet élément peut servir à estimer le couple transmis.
Le double retour d’information des encodeurs peut donc contribuer à l’estimation du couple dans certaines articulations conformes et certains actionneurs élastiques en série.
L’estimation dépend du modèle de rigidité, de la précision des encodeurs, du frottement, de l’hystérésis, de la température et du comportement dynamique. L’installation d’encodeurs aux deux extrémités ne transforme pas automatiquement un réducteur ordinaire en capteur de couple précis.
Lorsqu’une mesure précise du couple est nécessaire, un capteur de couple dédié à l’articulation peut rester approprié.
Informations de diagnostic supplémentaires
Des écarts inattendus entre les mesures côté moteur et côté sortie peuvent signaler un comportement anormal, par exemple un glissement de la transmission, une déformation excessive ou certaines défaillances du capteur ou de la mécanique.
Ces comparaisons peuvent contribuer à la surveillance des défauts. Elles ne garantissent pas la détection de chaque collision ou défaillance, et leur utilisation à des fins de sécurité exige une stratégie de diagnostic et de réponse validée.
Un module d’articulation à double encodeur est-il toujours préférable à un module à encodeur simple ?
Non. Les doubles encodeurs fournissent un retour d’information supplémentaire, mais entraînent aussi des coûts et des exigences d’intégration.
Le choix approprié dépend de l’avantage concret que la mesure directe de la sortie peut apporter à l’application.
Un module d’articulation robotique à encodeur simple peut suffire lorsque le système complet satisfait à ses exigences de positionnement, de mouvement et de sécurité.
Dans quels cas un encodeur simple peut-il suffire ?
1. Les erreurs de transmission restent dans les tolérances de l’application
Un réducteur de précision sélectionné de manière appropriée peut offrir des performances suffisantes avec un retour d’information côté moteur.
Toutefois, un faible jeu et une grande rigidité sont des caractéristiques différentes. Un réducteur peut présenter un jeu très faible tout en subissant une déformation torsionnelle importante sous charge.
Évaluez les spécifications réelles du réducteur et les conditions de charge, plutôt que de supposer que tous les réducteurs harmoniques ou RV se comportent de la même manière.
2. Les performances de positionnement requises sont atteignables sans retour d’information de sortie
Certaines tâches de manutention, de soudage, de pulvérisation et d’automatisation répétitive peuvent être réalisées efficacement avec un retour d’information côté moteur.
Le résultat doit être vérifié sur le robot complet. Le nombre de comptes de l’encodeur ne suffit pas à établir une précision particulière de l’effecteur terminal, comme ±0.1 mm. La précision et la répétabilité doivent également être évaluées séparément.
3. Le contrôle de force s’appuie sur une autre source de mesure
Certains systèmes utilisent un capteur six axes de force/couple monté sur l’effecteur terminal pour mesurer les forces d’interaction, tandis que les articulations fonctionnent principalement en commande de position.
Dans ces applications, une estimation directe du couple articulaire à partir de doubles encodeurs peut ne pas être nécessaire.
4. Le coût et la simplicité d’intégration sont prioritaires
Un second encodeur peut augmenter le coût des composants, le travail d’intégration mécanique, les exigences de traitement du signal et les efforts de mise en service.
L’écart de coût réel dépend de la technologie de l’encodeur, de la conception du module et du volume de production. Il doit être évalué à partir des devis des fournisseurs, et non selon un pourcentage universel.
5. Les charges et les conditions de fonctionnement sont prévisibles
Si le profil de charge est stable et que les erreurs de transmission restent acceptables tout au long du cycle de fonctionnement, le gain de performance apporté par un second encodeur peut être limité.
La vitesse de fonctionnement ne suffit pas à elle seule à trancher. Le comportement dynamique et la stabilité de la commande doivent également être pris en compte.
Exemple : nettoyage avec contrôle de force par un manipulateur mobile
Prenons l’exemple d’un manipulateur mobile qui utilise un capteur six axes de force/couple monté sur l’effecteur terminal pour réguler la force de contact pendant le nettoyage.
Les articulations du robot peuvent fonctionner en commande de position, tandis qu’un contrôleur d’admittance ajuste le mouvement commandé à partir de la force de contact mesurée.
Pour cette architecture, un module d’articulation à encodeur simple associé à un réducteur adapté peut suffire, à condition que les essais confirment le suivi, la régulation de la force de contact et la stabilité attendus.
Si les exigences futures incluent l’apprentissage par guidage manuel ou le contrôle d’impédance dans l’espace articulaire, un retour d’information supplémentaire peut être utile. Parmi les options possibles figurent des encodeurs de sortie, des capteurs de couple dédiés aux articulations ou d’autres méthodes validées de mesure et d’estimation.
Le choix doit correspondre à l’architecture de commande prévue et aux exigences de performance.
Modules d’articulation robotique à encodeur simple ou double : comparaison
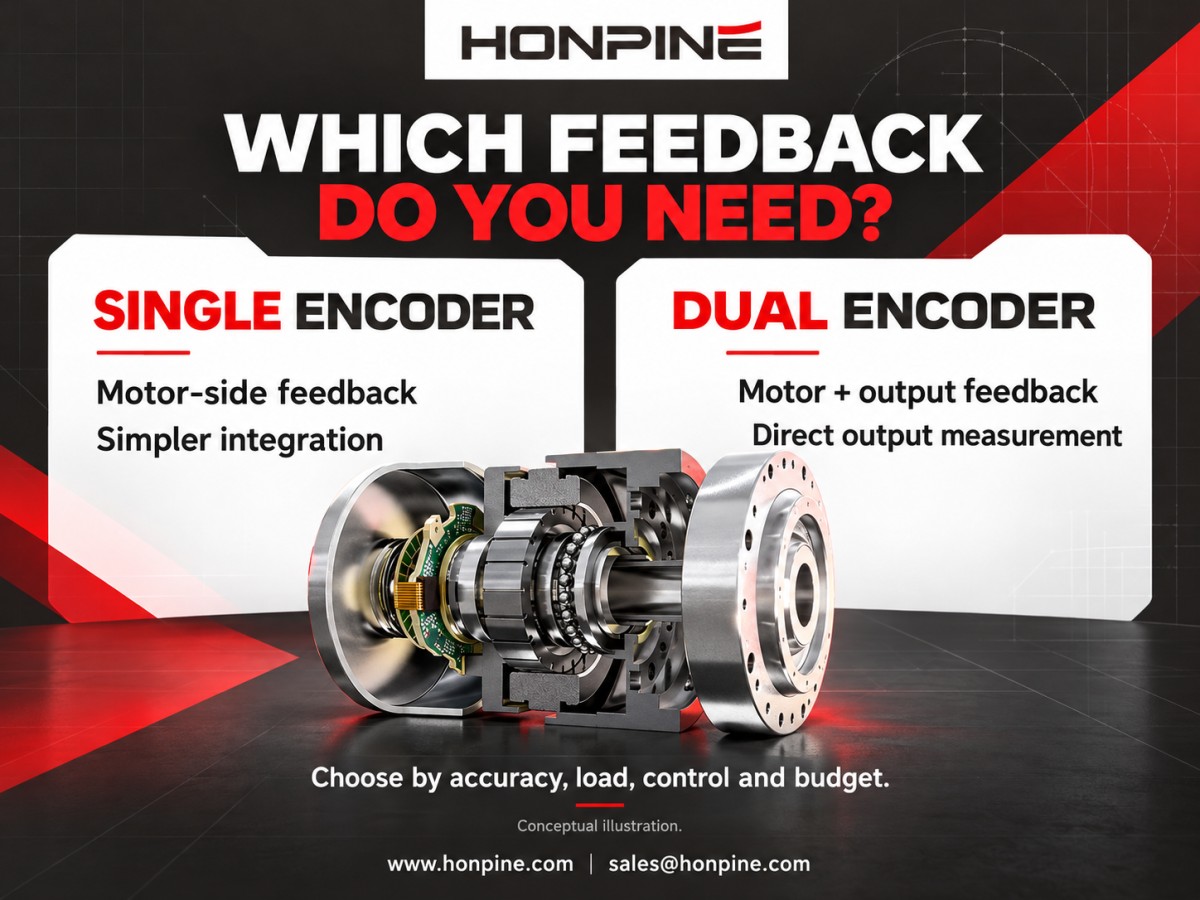
Comment les doubles encodeurs peuvent-ils contribuer à la sécurité fonctionnelle des robots ?
Le double retour d’information peut contribuer à une architecture de sécurité, mais la présence de deux encodeurs ne garantit pas automatiquement une capacité de catégorie 3, PL d, PL e ou SIL 3.
Le retour de position destiné à la commande du mouvement et la redondance destinée à la sécurité fonctionnelle sont deux questions de conception liées, mais distinctes.
1. Architecture des canaux et défaillances de cause commune
Deux capteurs situés à des endroits différents ne constituent pas nécessairement des canaux de sécurité indépendants. Ils peuvent partager des alimentations, des composants électroniques ou des voies de communication, ou être exposés aux mêmes risques environnementaux.
Dans le cadre de l’évaluation applicable selon ISO 13849-1, les mesures contre les défaillances de cause commune sont évaluées au moyen d’un système de points. Le seuil couramment cité est d’au moins 65 points sur 100, et non « CCF ≤65 % ».
Des emplacements de montage ou des protocoles de communication différents ne suffisent pas, à eux seuls, à démontrer la conformité.
2. Intégration aux fonctions de sécurité requises
Le retour d’information lié à la sécurité doit être intégré à l’architecture complète de détection, de logique et d’entraînement.
Selon l’application, les fonctions requises peuvent inclure l’arrêt sûr, la limitation de vitesse ou de position, ou la commande du frein.
Les seuils de défaut et les temps de réponse doivent être déterminés à partir des exigences du système. Un seuil fixe d’écart entre encodeurs, tel que ±0.5°, ne doit pas être considéré comme un réglage universel.
Pour les applications collaboratives reposant sur la limitation de puissance et de force, les conditions de contact acceptables dépendent notamment de la zone corporelle concernée, du type de contact, de la force et de la pression. Une limite unique de 150 N ne constitue pas un critère universel pour garantir la sécurité d’un contact humain-robot.
3. Fiabilité et couverture diagnostique
Une évaluation de sécurité prend en compte l’architecture, la fiabilité des composants, la couverture diagnostique et les défaillances de cause commune.
La probabilité moyenne de défaillance dangereuse par heure, ou PFHD, ne peut pas être calculée en mettant simplement en parallèle les taux de défaillance de deux encodeurs.
À titre de référence, les plages PFHD associées à PL d et PL e sont les suivantes :
PL d : 10⁻⁷ ≤ PFHD < 10⁻⁶ par heure.
PL e : 10⁻⁸ ≤ PFHD < 10⁻⁷ par heure.
Le respect d’une plage numérique ne suffit pas à établir le niveau de performance ; les autres exigences applicables doivent également être satisfaites.
4. Détection des défauts et réponse de sécurité adaptée
Un système correctement conçu peut utiliser les écarts de retour d’information pour détecter certains défauts et déclencher une réponse appropriée.
Toutefois, le nombre de comptes de l’encodeur ne suffit pas à déterminer si un système est à sécurité intégrée. Un seul encodeur physique peut comporter des voies de mesure indépendantes et des fonctions de diagnostic destinées aux applications liées à la sécurité, à condition d’être intégré à un contrôleur de sécurité adapté.
Il est donc erroné de supposer que tout système à encodeur simple devient incontrôlable après une quelconque défaillance de l’encodeur, ou que tout système à double encodeur satisfait à un niveau donné d’intégrité de sécurité.
Pourquoi le double retour d’information des encodeurs peut-il être utile dans les articulations des robots humanoïdes ?
Les robots humanoïdes associent de nombreuses articulations, des charges variables, des exigences d’équilibre et des interactions fréquentes avec l’environnement.
Ces caractéristiques rendent précieux un retour d’information précis sur l’état des articulations. Toutefois, l’architecture de détection varie selon la conception du robot, et il ne faut pas considérer le double encodeur comme une solution universelle.
Meilleure observation du comportement de la transmission
Dans une articulation à engrenages, le mouvement du moteur et celui de la sortie peuvent différer en raison du jeu, d’erreurs de transmission ou de déformations élastiques.
Un encodeur côté moteur ne mesure que la position du moteur. Un encodeur de sortie ajoute une information directe sur l’angle réel de l’articulation.
Cela peut améliorer les informations de position articulaire disponibles pour le contrôleur du robot.
Mesure de la déformation dépendant de la charge
Lorsqu’un robot transfère son poids, pose un pied au sol ou manipule une charge externe, ses articulations et ses composants de transmission peuvent se déformer.
Une articulation délibérément conforme, telle qu’un actionneur élastique en série, peut présenter un mouvement relatif supplémentaire au niveau de son élément élastique.
La mesure des deux côtés de la transmission peut aider à observer ce comportement. Associé à un modèle approprié, ce retour d’information peut contribuer à la commande et à l’estimation.
Toutefois, les doubles encodeurs ne garantissent pas à eux seuls l’équilibre dynamique. Les performances globales dépendent également de la conception mécanique du robot, de la détection inertielle, des informations de contact, de l’estimation d’état et des algorithmes de commande.
Position absolue de sortie au démarrage
Un encodeur absolu de sortie peut indiquer la position de l’articulation dans sa plage de mesure dès la mise sous tension, ce qui réduit le besoin d’effectuer un mouvement de référencement.
Cette capacité provient de la technologie de mesure absolue de l’encodeur, et non du fait d’en avoir deux.
Un encodeur simple peut lui aussi être absolu, tandis qu’une configuration à double encodeur peut utiliser des capteurs incrémentaux.
L’étalonnage, le suivi des tours lorsque nécessaire et les vérifications au démarrage restent indispensables. Connaître l’angle de l’articulation à la mise sous tension ne garantit pas, à lui seul, qu’un robot humanoïde puisse se tenir debout ou commencer à se déplacer en toute sécurité.
Comment choisir entre des modules d’articulation à encodeur simple et double ?
Commencez par définir les exigences du robot complet, puis déterminez le retour d’information nécessaire pour chaque articulation.
Posez-vous les questions suivantes :
Quelle précision de positionnement et quelle répétabilité de sortie sont requises ?
Quelle quantité de jeu, de mouvement perdu et de déformation torsionnelle se produit sous la charge prévue ?
Le contrôle de force s’appuiera-t-il sur une estimation à partir du courant moteur, un modèle d’élément élastique, un capteur de couple articulaire ou un capteur de force/couple monté sur l’effecteur terminal ?
Le contrôleur prend-il en charge le fonctionnement à double boucle et les réglages appropriés ?
Une position absolue de sortie est-elle requise au démarrage ?
Quels diagnostics et quelles fonctions de sécurité le système doit-il fournir ?
Le gain de performance justifie-t-il le coût d’intégration supplémentaire ?
Un encodeur simple peut être un choix efficace lorsque le système complet satisfait à ses exigences avec un retour d’information côté moteur.
Un module d’articulation robotique à double encodeur mérite d’être envisagé lorsque la mesure directe de sortie offre un avantage net en matière de positionnement, de surveillance de la transmission ou de commande d’articulations conformes.
Si vous choisissez des modules d’articulation robotique pour un nouveau projet, discutez de vos objectifs de positionnement, de votre profil de charge, de votre stratégie de contrôle de force et de vos besoins en matière de retour d’information avec HONPINE.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
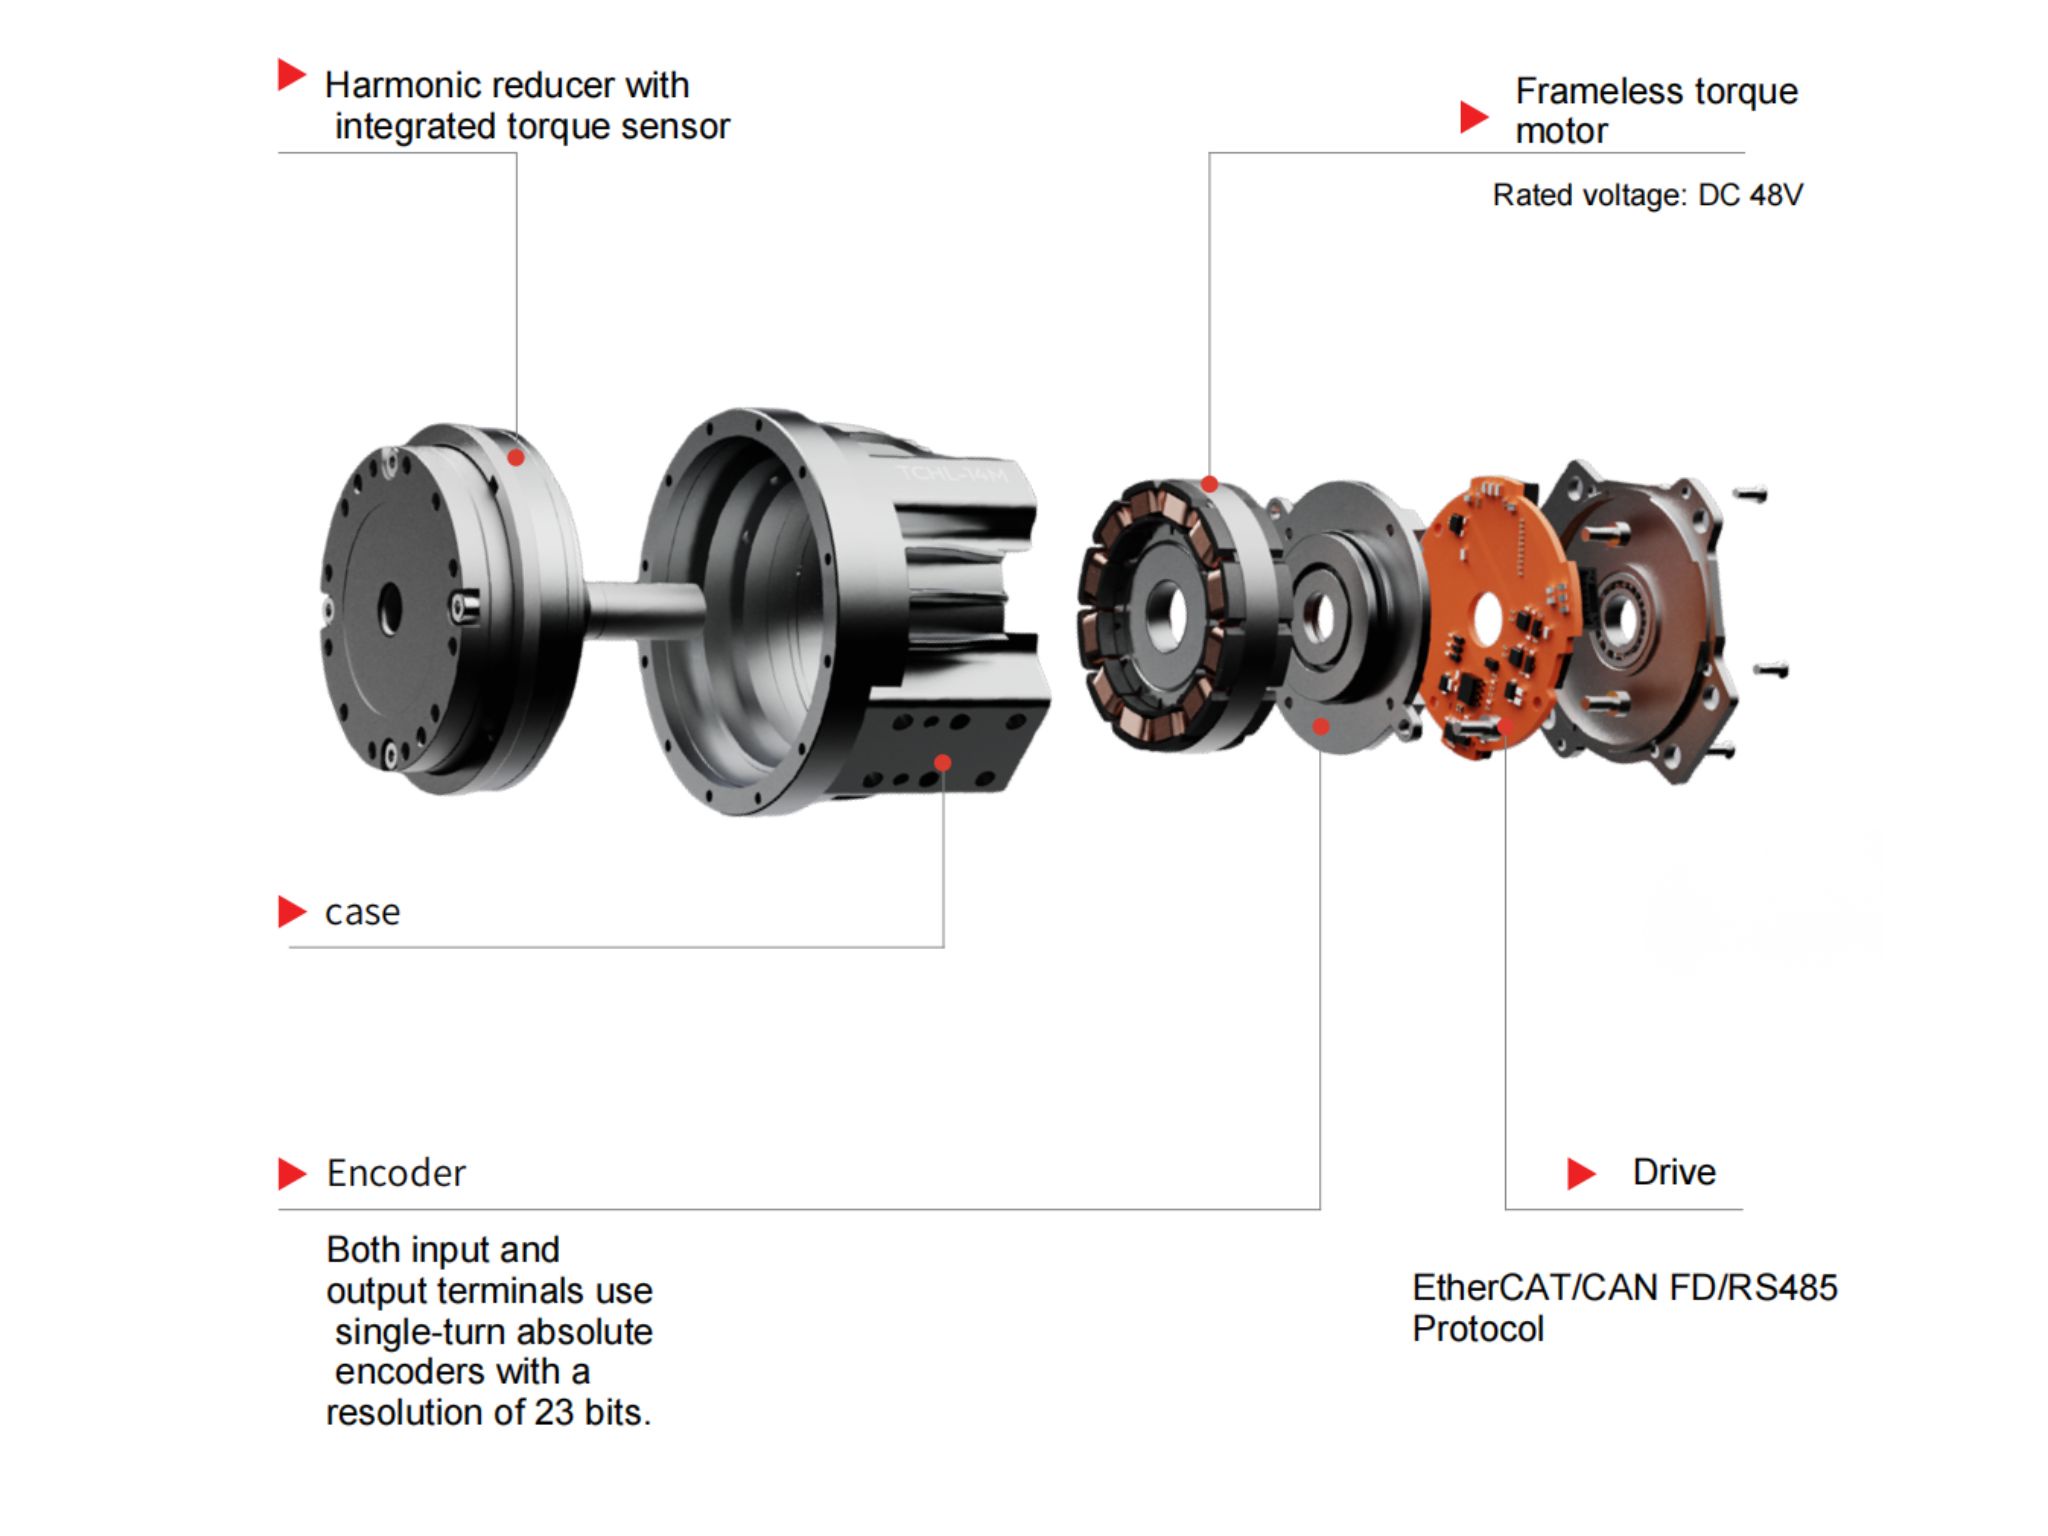
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
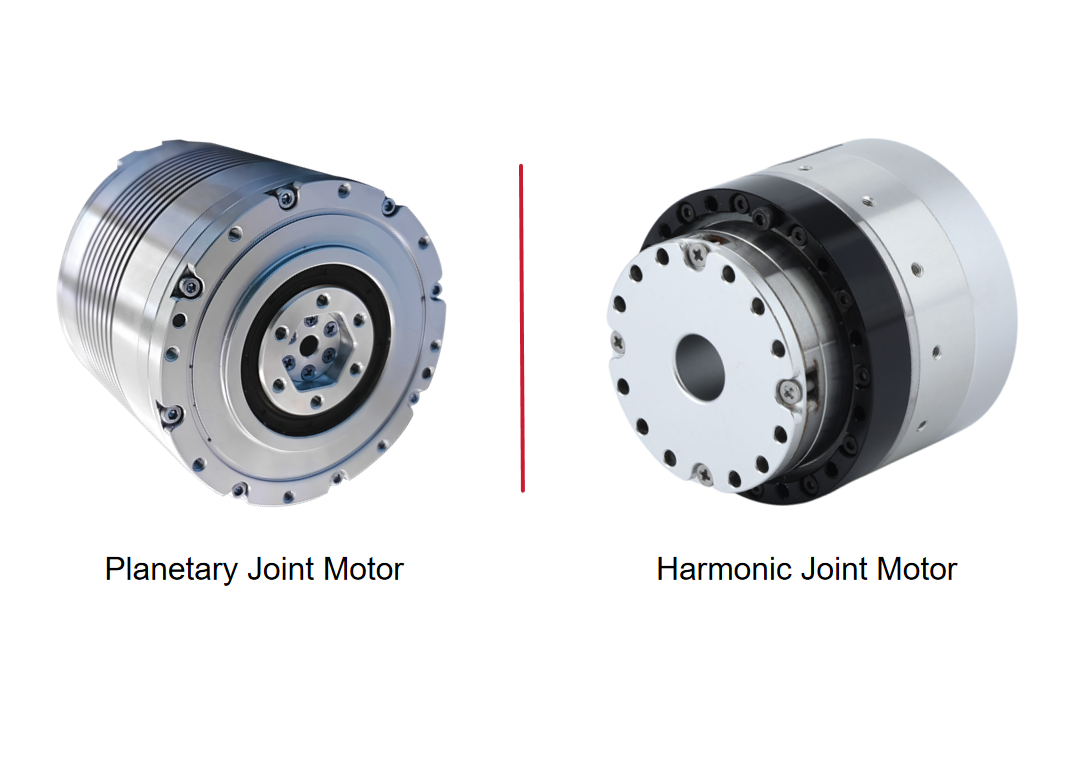
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Quelle est la différence entre un module d’articulation robotique à codeur simple et à double codeur ?Votre robot a-t-il besoin d’un module d’articulation à double codeur, ou un codeur simple suffit-il ? La réponse dépend des exigences de positionnement, du comportement de la transmission, de la stratégie de contrôle de force et du budget. Ce guide compare le retour d’information côté moteur et côté sortie, explique dans quels cas les doubles codeurs peuvent améliorer le contrôle et examine leurs coûts et leurs limites. Découvrez dans quels cas un codeur simple peut répondre à vos besoins et quand il peut être pertinent d’envisager un retour d’information supplémentaire côté sortie.
 Réducteur RV ou réducteur harmonique : comment choisir le bon réducteur pour les articulations d’un robot ?Réducteur RV ou réducteur harmonique : quel réducteur convient à l’articulation de votre robot ? La réponse dépend du couple, de la rigidité, de la précision, de l’espace d’installation et des conditions de fonctionnement. Ce guide compare leurs principes de fonctionnement et cinq facteurs clés de performance, puis explique comment évaluer les charges articulaires, la durée de vie du réducteur, la température et la lubrification. Que vous conceviez la base, l’épaule, le coude ou le poignet d’un robot, appuyez-vous sur ces critères pour choisir un réducteur adapté aux exigences de chaque articulation.
 Comment trouver un fournisseur fiable d’actionneurs articulaires robotiques ?Choisir le bon fournisseur d’actionneurs articulaires robotiques est essentiel pour garantir des performances fiables, une intégration fluide et la réussite des projets à long terme. Au-delà des spécifications des produits, vous devez comprendre l’expertise technique, la capacité de production et le service après-vente d’un fournisseur. Dans ce guide, Allen Li, fondateur de HONPINE, explique comment évaluer ces trois facteurs lors de l’approvisionnement en actionneurs articulaires harmoniques et planétaires destinés à la robotique et à l’automatisation industrielle.
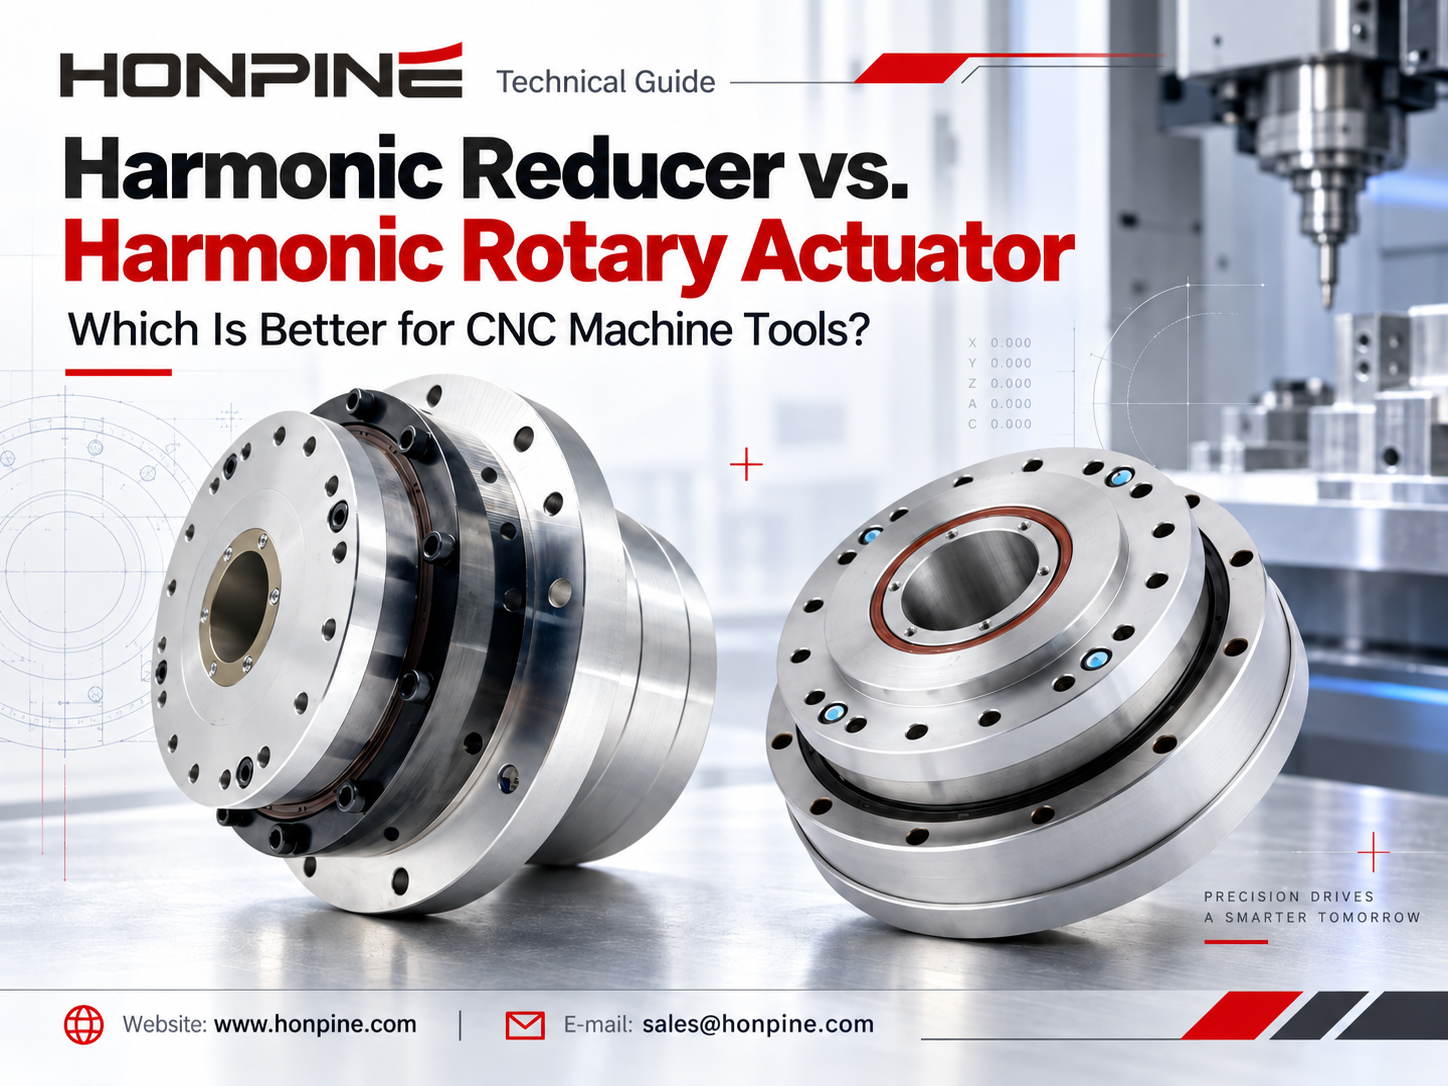
 Réducteur harmonique ou actionneur rotatif harmonique : lequel est le meilleur pour les machines-outils CNC ?Le choix entre un réducteur harmonique et un actionneur rotatif harmonique est une décision importante dans la conception des machines-outils CNC. Les deux solutions offrent un contrôle du mouvement de haute précision, mais elles diffèrent en termes d’intégration, d’exigences d’installation, de rigidité et de flexibilité du système. Pour les tables rotatives de quatrième axe CNC et les systèmes d’usinage compacts à cinq axes, le choix du bon entraînement harmonique peut influencer considérablement les performances de la machine. Dans cet article, Theodore Li, directeur technique de HONPINE, compare les réducteurs harmoniques et les actionneurs rotatifs harmoniques afin d’aider les ingénieurs à identifier la solution la plus adaptée à leurs applications CNC.
 Comment choisir des actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL ?Je suis Theodore Li, directeur technique chez HONPINE. Le choix d’actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL commence par les exigences de couple, de poids et d’installation de chaque articulation. Ce guide prend comme exemple une configuration avec un TCHL 20 à l’épaule et un TCHL 14 au poignet, puis aborde la détection de couple, la commande souple et les considérations relatives à la série HAG pour les applications robotiques exigeantes.







Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Quelle est la différence entre un module d’articulation robotique à codeur simple et à double codeur ?Votre robot a-t-il besoin d’un module d’articulation à double codeur, ou un codeur simple suffit-il ? La réponse dépend des exigences de positionnement, du comportement de la transmission, de la stratégie de contrôle de force et du budget. Ce guide compare le retour d’information côté moteur et côté sortie, explique dans quels cas les doubles codeurs peuvent améliorer le contrôle et examine leurs coûts et leurs limites. Découvrez dans quels cas un codeur simple peut répondre à vos besoins et quand il peut être pertinent d’envisager un retour d’information supplémentaire côté sortie.
 Réducteur RV ou réducteur harmonique : comment choisir le bon réducteur pour les articulations d’un robot ?Réducteur RV ou réducteur harmonique : quel réducteur convient à l’articulation de votre robot ? La réponse dépend du couple, de la rigidité, de la précision, de l’espace d’installation et des conditions de fonctionnement. Ce guide compare leurs principes de fonctionnement et cinq facteurs clés de performance, puis explique comment évaluer les charges articulaires, la durée de vie du réducteur, la température et la lubrification. Que vous conceviez la base, l’épaule, le coude ou le poignet d’un robot, appuyez-vous sur ces critères pour choisir un réducteur adapté aux exigences de chaque articulation.
 Comment trouver un fournisseur fiable d’actionneurs articulaires robotiques ?Choisir le bon fournisseur d’actionneurs articulaires robotiques est essentiel pour garantir des performances fiables, une intégration fluide et la réussite des projets à long terme. Au-delà des spécifications des produits, vous devez comprendre l’expertise technique, la capacité de production et le service après-vente d’un fournisseur. Dans ce guide, Allen Li, fondateur de HONPINE, explique comment évaluer ces trois facteurs lors de l’approvisionnement en actionneurs articulaires harmoniques et planétaires destinés à la robotique et à l’automatisation industrielle.
 Réducteur harmonique ou actionneur rotatif harmonique : lequel est le meilleur pour les machines-outils CNC ?Le choix entre un réducteur harmonique et un actionneur rotatif harmonique est une décision importante dans la conception des machines-outils CNC. Les deux solutions offrent un contrôle du mouvement de haute précision, mais elles diffèrent en termes d’intégration, d’exigences d’installation, de rigidité et de flexibilité du système. Pour les tables rotatives de quatrième axe CNC et les systèmes d’usinage compacts à cinq axes, le choix du bon entraînement harmonique peut influencer considérablement les performances de la machine. Dans cet article, Theodore Li, directeur technique de HONPINE, compare les réducteurs harmoniques et les actionneurs rotatifs harmoniques afin d’aider les ingénieurs à identifier la solution la plus adaptée à leurs applications CNC.
 Comment choisir des actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL ?Je suis Theodore Li, directeur technique chez HONPINE. Le choix d’actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL commence par les exigences de couple, de poids et d’installation de chaque articulation. Ce guide prend comme exemple une configuration avec un TCHL 20 à l’épaule et un TCHL 14 au poignet, puis aborde la détection de couple, la commande souple et les considérations relatives à la série HAG pour les applications robotiques exigeantes.
 Suspension d’AGV : faut-il choisir un balancier ou une unité motrice directrice à ressort ?Le choix d’un système de suspension d’AGV commence par la plage de charge du véhicule et les conditions du sol. Les balanciers et les unités motrices directrices à ressort offrent des approches différentes pour maintenir le contact des roues et gérer les charges sur les roues. Ce guide HONPINE compare les deux options et explique comment évaluer la traction, le débattement de suspension, l’espace d’installation et la maintenance avant de choisir une configuration.
 Compatibilité des moteurs pour plateformes rotatives creuses : guide completLe choix du moteur adapté à une plateforme rotative creuse est essentiel pour obtenir un positionnement précis, un fonctionnement stable et une automatisation efficace. Ce guide explique comment associer des servomoteurs, des moteurs pas à pas et des moteurs CC sans balais à des plateformes rotatives creuses en fonction du couple, de la vitesse, de l’inertie, de la précision et des exigences d’installation. Découvrez des recommandations pratiques pour la sélection des moteurs, des combinaisons d’application typiques et des solutions de montage compactes afin de trouver la configuration adaptée à votre projet d’automatisation.