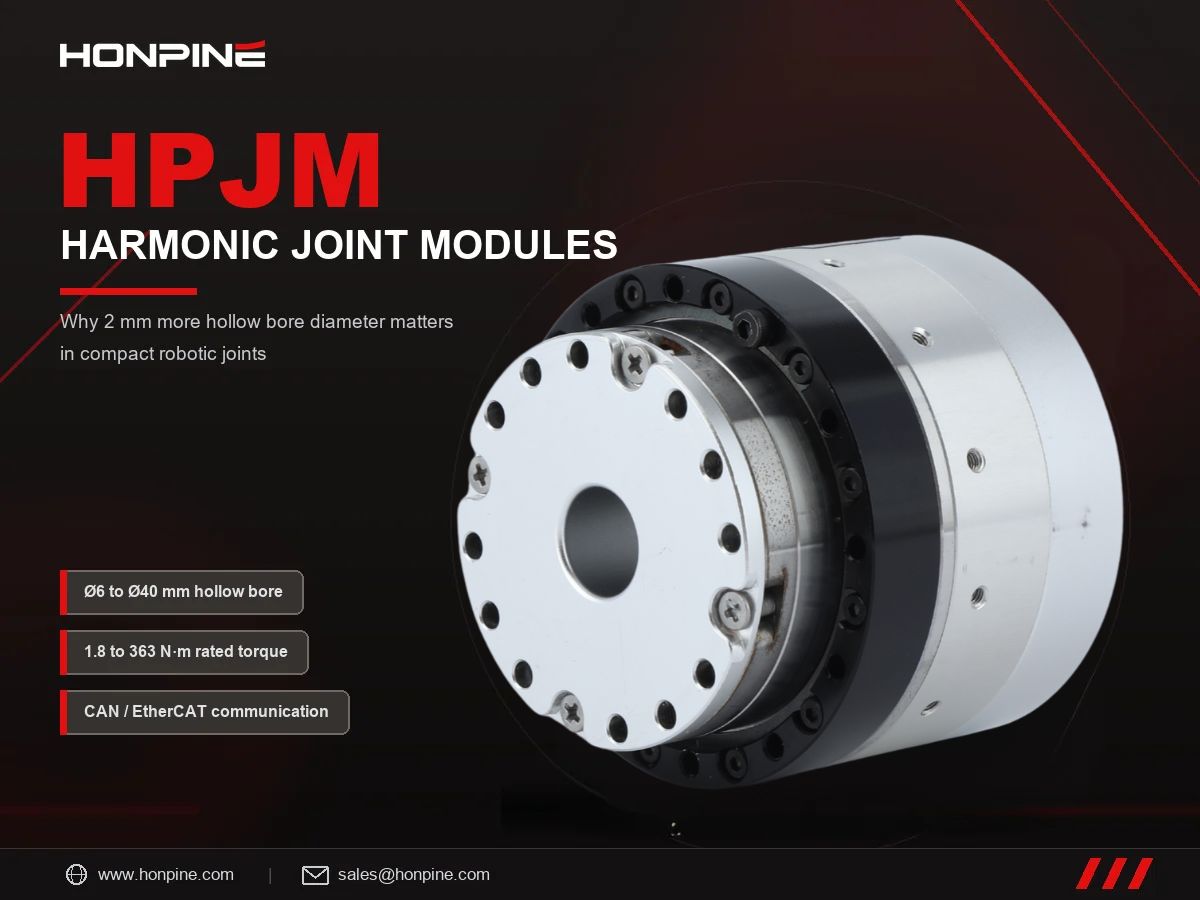
Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ?
Pourquoi certains clients choisissent-ils le module de joint harmonique HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ? Dans les articulations robotiques compactes, une légère augmentation du diamètre d’alésage peut faire une différence importante pour le passage interne des câbles, la flexibilité du câblage et l’intégration globale du système. Comme la surface de l’alésage augmente avec le carré de son diamètre, 2 mm supplémentaires peuvent offrir beaucoup plus d’espace utile qu’on ne le pense. Cet article examine les implications techniques du diamètre d’alésage traversant, compare certains modèles HPJM à des produits comparables et explique l’importance du diamètre d’alésage dans les robots humanoïdes, les robots collaboratifs et l’automatisation industrielle.
1. Deux millimètres supplémentaires représentent une augmentation de surface de 78 %, et non de 25 %
Le diamètre de l’alésage traversant ne correspond pas de façon linéaire à l’espace utilisable. La surface de section d’un alésage circulaire se calcule à l’aide de la formule A = πD²/4. Par conséquent, même une augmentation de 2 mm du diamètre peut accroître considérablement l’espace disponible, en particulier pour les petits alésages.
Par exemple, passer d’un diamètre d’alésage de Ø6 mm à Ø8 mm augmente la surface de section d’environ 78 %. La même augmentation de 2 mm représente un gain de 44 % entre Ø10 mm et Ø12 mm, de 27 % entre Ø16 mm et Ø18 mm, et de 14 % entre Ø30 mm et Ø32 mm.
2. Pourquoi le diamètre de l’alésage traversant détermine-t-il si une articulation robotique peut permettre le passage interne des câbles ?
Dans les articulations robotiques, le diamètre de l’alésage traversant détermine directement si les câbles d’alimentation, de communication ainsi que les câbles de frein ou de capteur peuvent être acheminés à l’intérieur. C’est particulièrement important pour les robots humanoïdes, les robots collaboratifs et les bras robotisés compacts, où les câbles externes peuvent gêner les mouvements, accroître le risque d’accrochage et compliquer l’intégration du système.
Une configuration typique de passage de câbles entièrement intégré peut devoir accueillir trois groupes de câbles :
Câbles d’alimentation : deux conducteurs, pour un diamètre équivalent de câble d’environ 3,5 mm.
Câble de communication EtherCAT : câble blindé d’un diamètre extérieur d’environ 4,5 mm.
Câblage des freins et des capteurs : diamètre d’environ 3 mm.
Les gaines de protection et les bagues peuvent réduire davantage l’espace disponible. En prévoyant environ 2 mm au total pour ces composants, le diamètre intérieur effectif peut être estimé comme suit :
Diamètre d’alésage effectif ≈ diamètre nominal de l’alésage − 2 mm
Il s’agit d’une estimation technique simplifiée. La capacité réelle de passage des câbles dépend de leur construction, des dimensions des connecteurs, de la géométrie du cheminement, de l’isolation, du blindage et du dégagement nécessaire.
Ø6 mm : espace limité pour le câblage interne
Avec un diamètre nominal d’alésage de Ø6 mm, le diamètre effectif estimé n’est que d’environ Ø4 mm. Cet espace peut accueillir un seul petit câble, mais le passage simultané des câbles d’alimentation, de communication et de frein ou de capteur dans la même articulation devient extrêmement difficile.
Pour les conceptions nécessitant le passage interne des trois groupes de câbles dans l’articulation, un alésage de Ø6 mm peut rendre la configuration envisagée impraticable, à moins d’utiliser une autre configuration de câbles ou de prévoir un passage externe supplémentaire.
Ø8 mm : une légère augmentation qui peut permettre le passage interne des câbles
Porter le diamètre d’alésage à Ø8 mm donne un diamètre effectif estimé d’environ Ø6 mm. Selon les dimensions des câbles et leur cheminement, cet espace supplémentaire peut permettre à plusieurs groupes de câbles de traverser l’articulation.
Cela peut rendre réalisable une conception plus intégrée du passage interne des câbles, mais l’adéquation réelle doit être vérifiée en fonction du faisceau de câbles, des dimensions des connecteurs, des composants de protection et des tolérances d’assemblage. Le seul taux de remplissage des câbles ne garantit ni que le faisceau pourra être installé, ni qu’il restera fiable en fonctionnement.
Dans les articulations robotiques soumises à des flexions répétées, la flexibilité des câbles et leur rayon de courbure minimal sont tout aussi importants. Une règle préliminaire couramment utilisée pour le cheminement dynamique des câbles consiste à prévoir un rayon de courbure minimal d’environ quatre fois le diamètre extérieur du câble, mais les spécifications du fabricant du câble prévalent.
Pour un câble de 3,5 mm de diamètre extérieur, cette règle donne un rayon de courbure minimal d’environ 14 mm.
Par conséquent, un alésage de Ø8 mm peut convenir à certaines articulations de poignet ou à d’autres applications présentant une rotation alternative limitée, potentiellement de l’ordre de ±90° à ±120°, selon la conception complète du cheminement des câbles. Cela ne garantit toutefois pas cette plage de rotation : il faut également tenir compte de la longueur des câbles, de la géométrie de leur cheminement interne, de la construction de l’articulation et des cycles de fonctionnement.
Une rotation continue à 360° nécessite généralement une solution de gestion des câbles conçue avec davantage de soin, telle qu’un alésage traversant plus grand, une interface électrique rotative adaptée ou, le cas échéant, une bague collectrice.
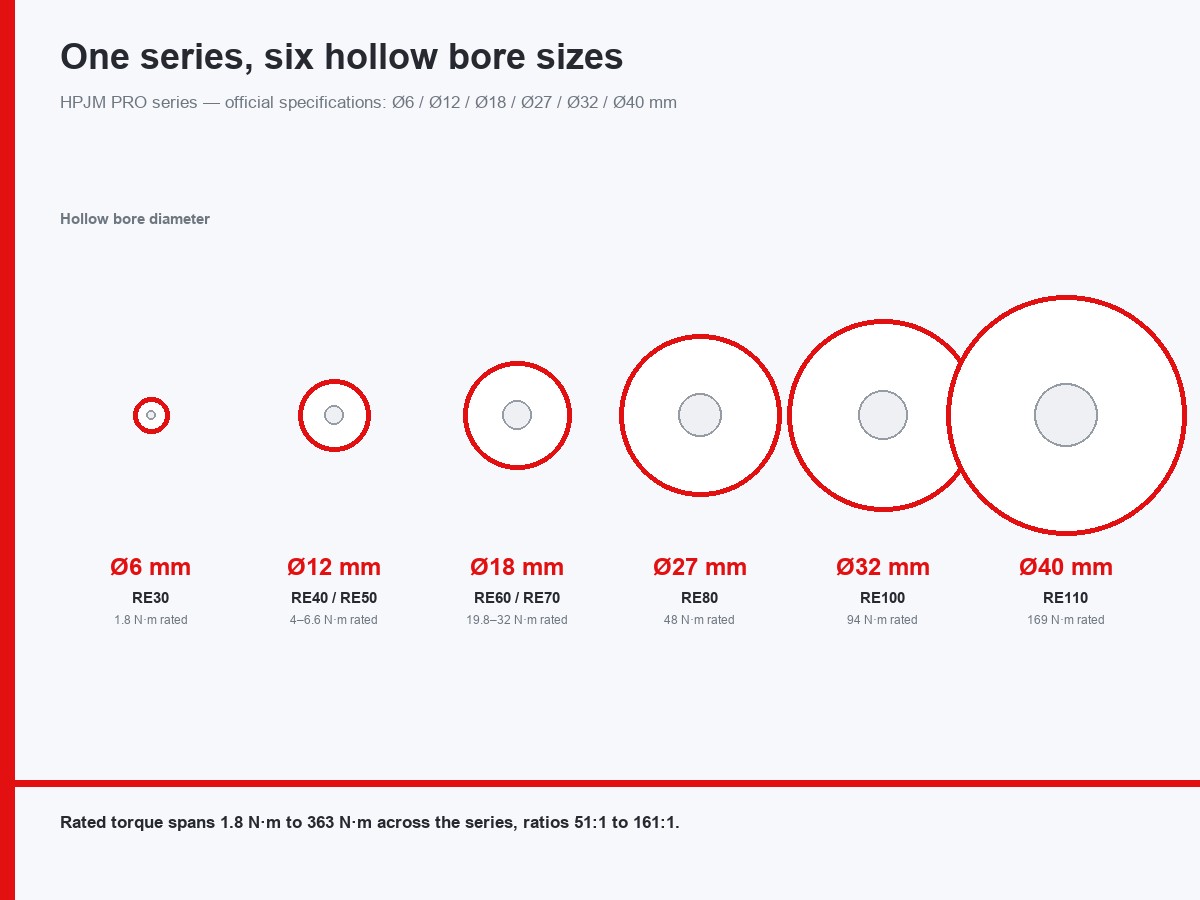
C’est également l’une des raisons pour lesquelles les modèles HPJM de plus grande taille proposent des alésages traversants de Ø25 mm ou Ø32 mm : cet espace interne supplémentaire peut offrir davantage de flexibilité pour le passage des câbles et l’intégration du système dans les applications exigeantes de robotique et d’automatisation industrielle.
3. Comment la série HONPINE HPJM se compare-t-elle aux autres modules de joint harmonique en matière de diamètre d’alésage traversant ?
Le diamètre de l’alésage traversant n’est qu’un des critères de sélection d’un module de joint harmonique. Les dimensions hors tout, la capacité de couple, la longueur du module, le poids, la configuration du codeur et les exigences d’intégration influent également sur le choix final.
Cependant, lorsque le passage interne des câbles est une exigence majeure de conception, même une différence modeste de diamètre d’alésage peut influer sur l’architecture complète de l’articulation.
La comparaison ci-dessous présente certains modèles HONPINE HPJM ainsi que les spécifications publiées de produits comparables d’autres fabricants. Les données reposent sur les informations produits disponibles et doivent être vérifiées dans les fiches techniques les plus récentes des fabricants avant toute comparaison technique directe.
4. Pourquoi un alésage traversant plus grand est-il important pour les applications robotiques et d’automatisation ?
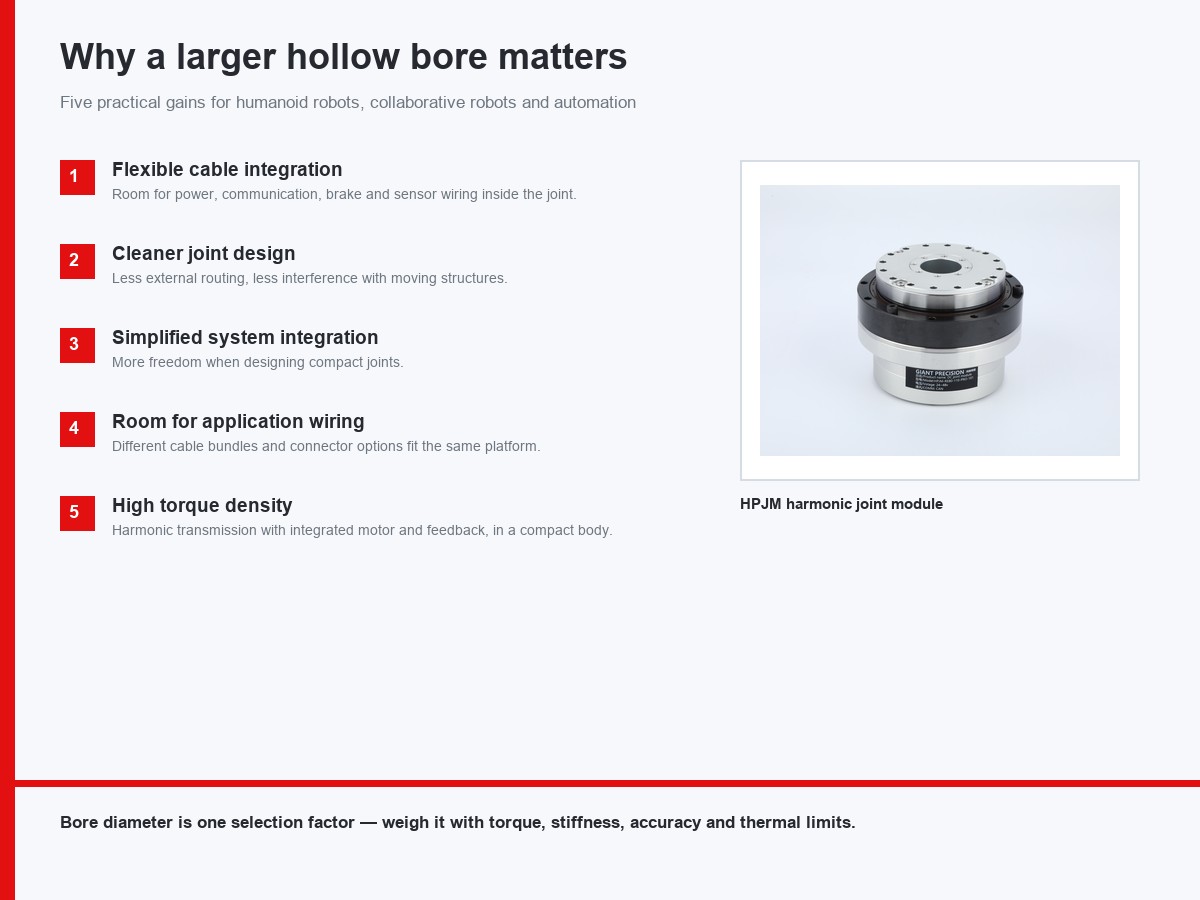
Le module de joint harmonique HPJM associe une conception intégrée compacte à un alésage traversant relativement grand pour certains modèles. Cela peut aider les ingénieurs à intégrer le câblage interne tout en réduisant le recours au passage externe des câbles et aux modifications structurelles supplémentaires.
Une intégration plus flexible des câbles
L’espace supplémentaire peut faciliter l’intégration des câbles d’alimentation, de communication, de frein et de capteur, sous réserve de leurs dimensions et des exigences de cheminement.
Une conception plus épurée des articulations robotiques
Une dépendance réduite au passage externe des câbles peut contribuer à limiter les interférences avec les structures mobiles et favoriser une conception robotique plus compacte.
Une intégration système simplifiée
Un alésage plus grand peut offrir davantage de flexibilité lors de la conception d’articulations compactes pour les robots humanoïdes, les robots collaboratifs et les bras robotisés.
Davantage d’espace pour le câblage adapté à l’application
Un alésage traversant plus grand peut permettre d’accueillir différents faisceaux de câbles et de répondre à diverses exigences d’intégration, sous réserve d’une vérification dimensionnelle.
Une densité de couple élevée dans un format compact
La série HPJM associe une technologie de transmission harmonique à un moteur et à des composants de retour d’information intégrés, pour les applications de commande de mouvement soumises à des contraintes d’espace.
Un alésage traversant plus grand ne rend pas automatiquement un module de joint supérieur dans toutes les applications. Les ingénieurs doivent évaluer son diamètre en tenant également compte du couple nominal, du couple de pointe, de la rigidité torsionnelle, de la précision de positionnement, des performances thermiques, du poids et des exigences de flexion des câbles.
5. Découvrez les modules de joint harmonique HONPINE HPJM
Les modules de joint harmonique HONPINE HPJM sont conçus pour les applications qui exigent des dimensions compactes, des fonctionnalités intégrées et une densité de couple élevée. Leurs configurations à alésage traversant offrent une flexibilité supplémentaire pour le passage interne des câbles, notamment dans les articulations robotiques où l’espace d’installation est limité.
Si vous évaluez des modules de joint harmonique à grand alésage traversant pour des robots humanoïdes, des robots collaboratifs, des bras robotisés ou des équipements d’automatisation industrielle, contactez HONPINE pour demander le dernier catalogue de produits HPJM et les fiches techniques.
Notre équipe peut vous aider à comparer les dimensions des modèles, le diamètre des alésages traversants, les spécifications de couple et les options d’intégration afin d’identifier une solution adaptée à votre application.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
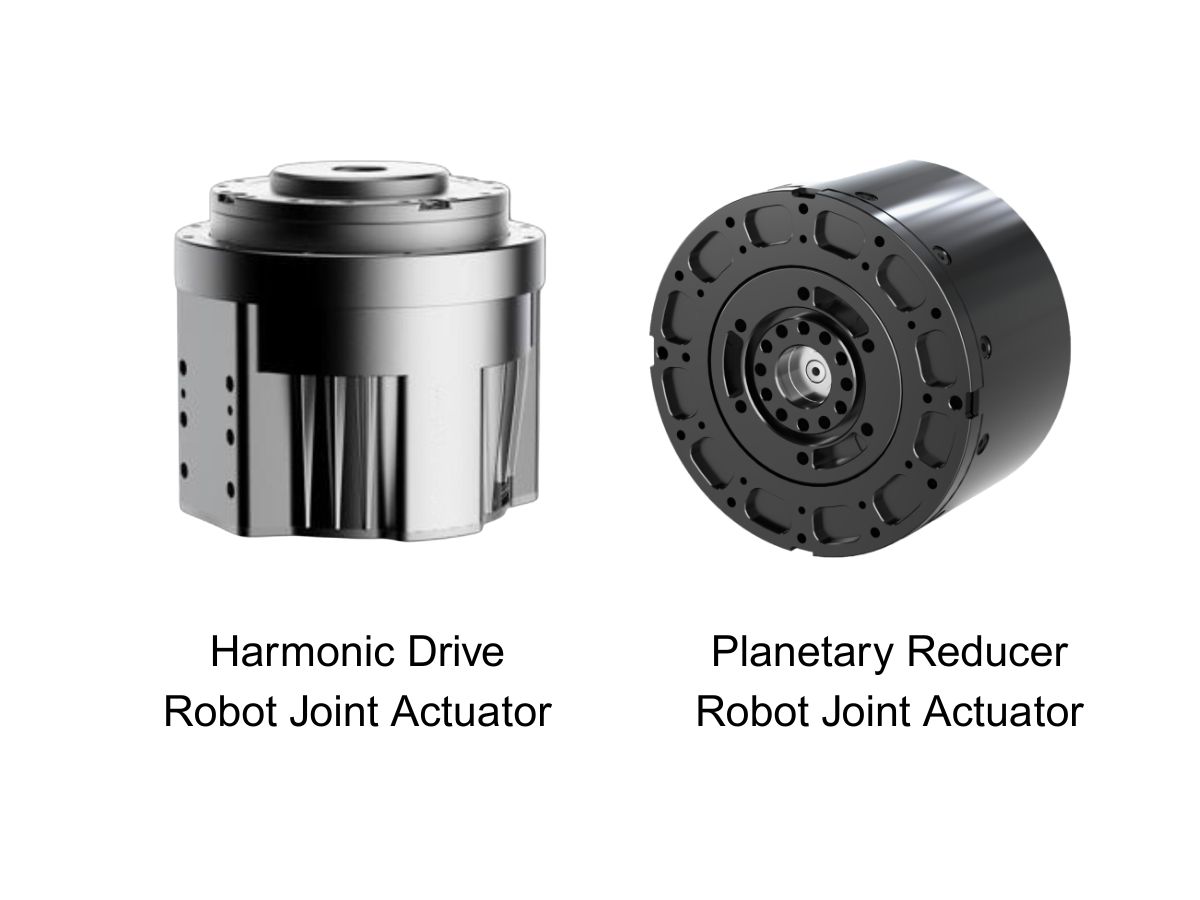
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
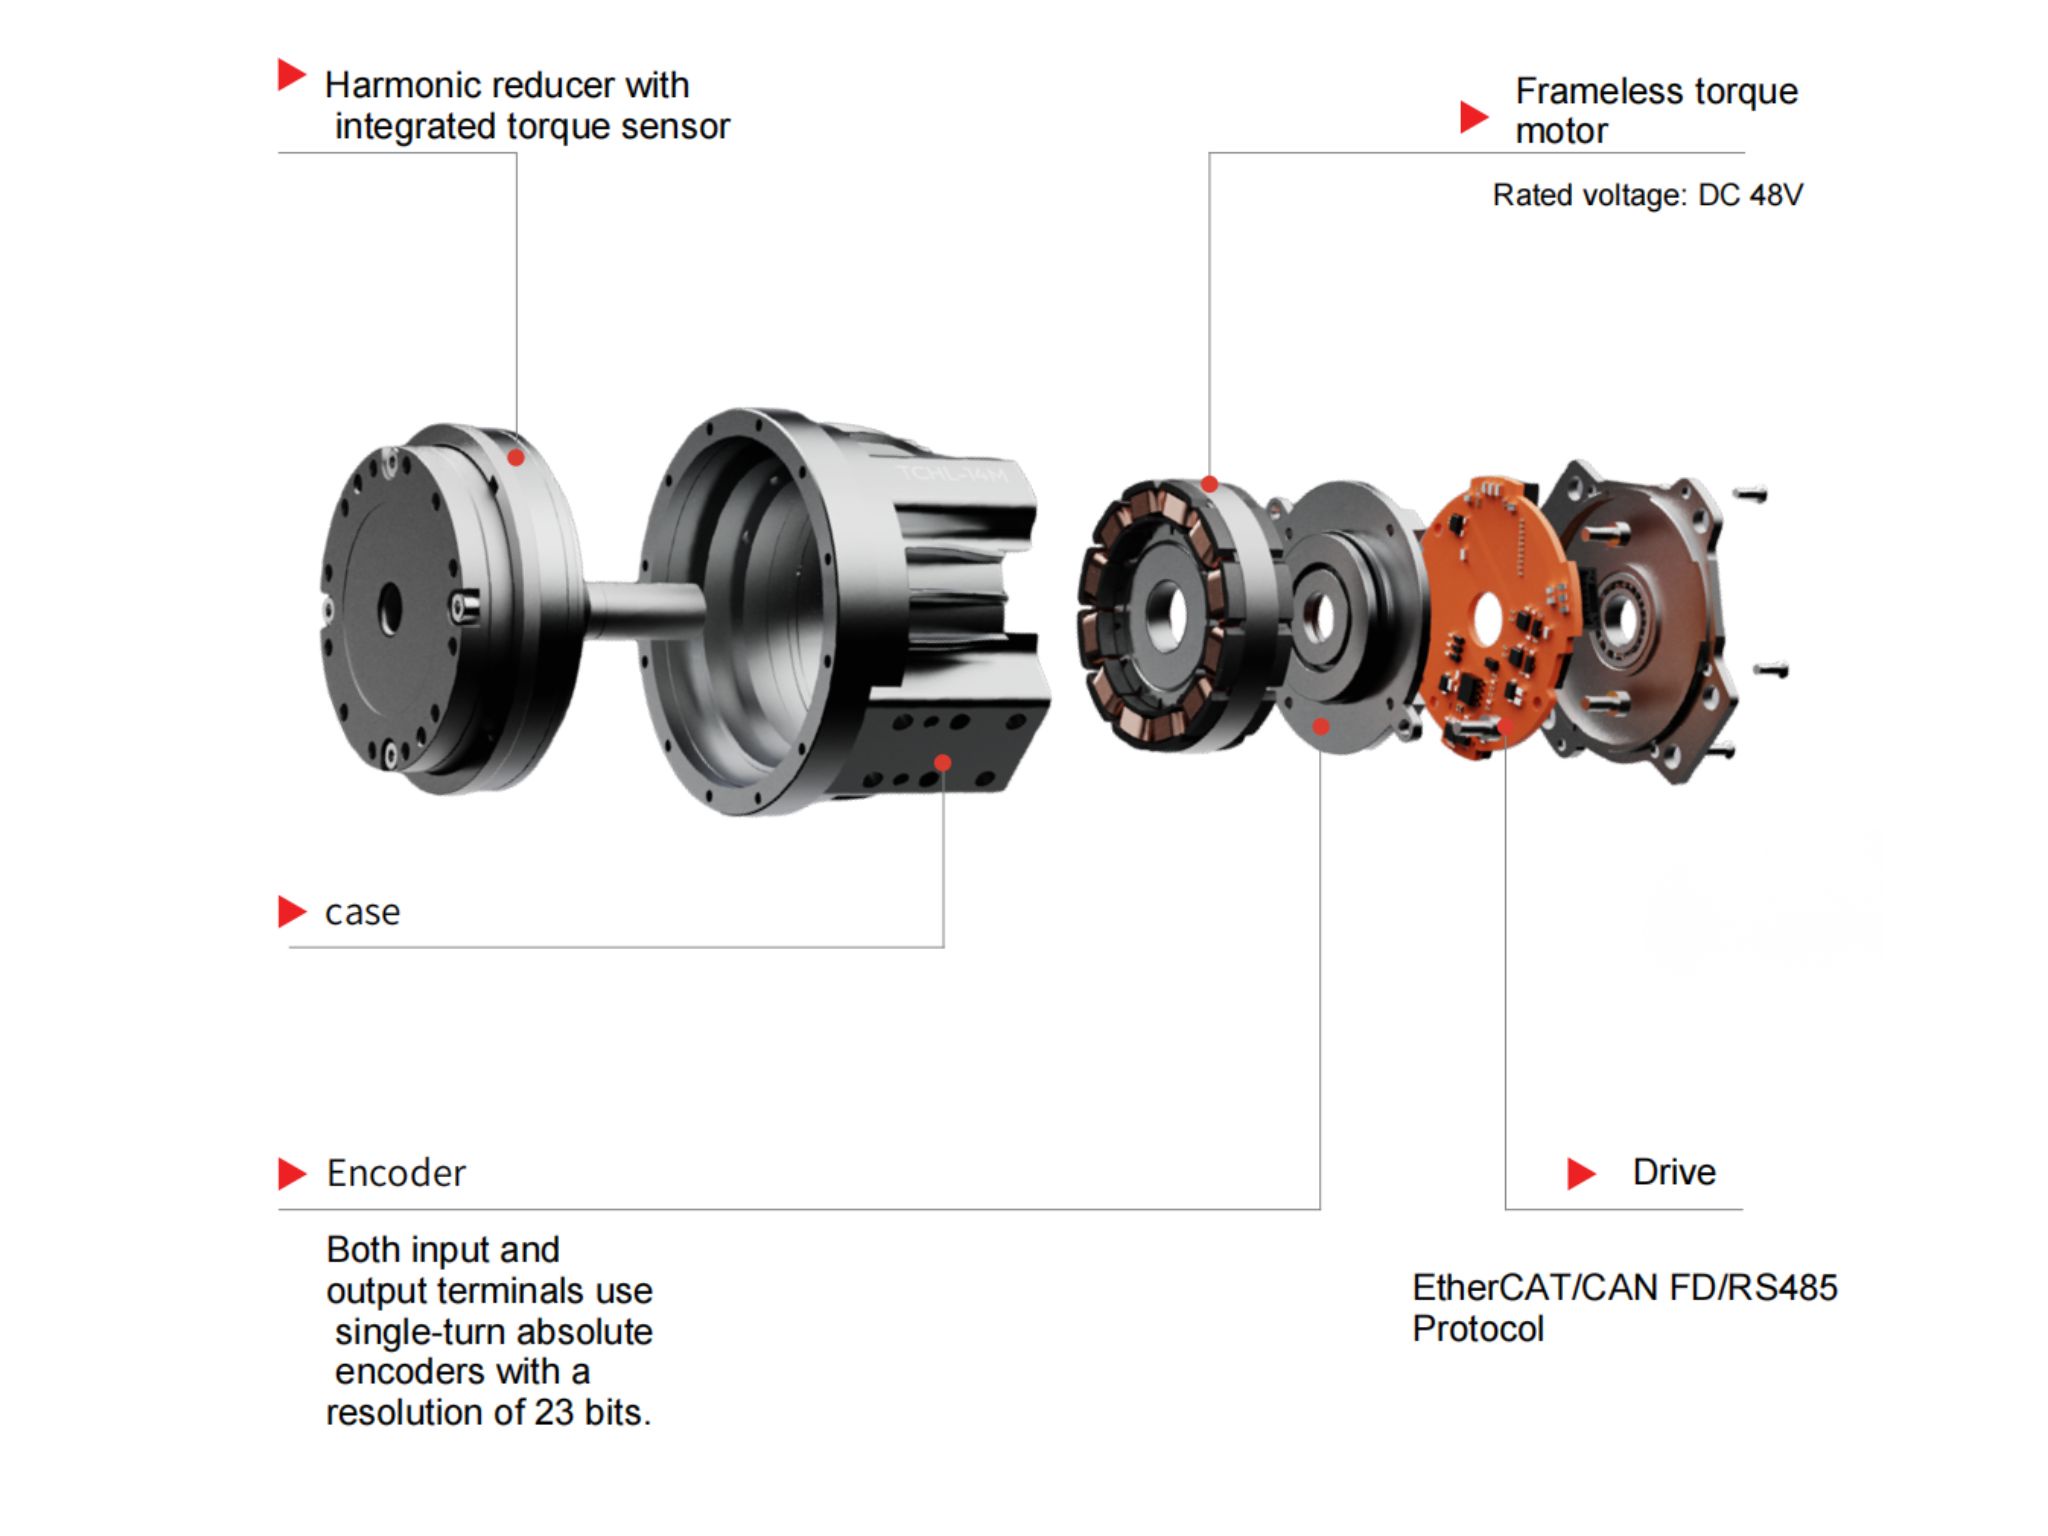
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
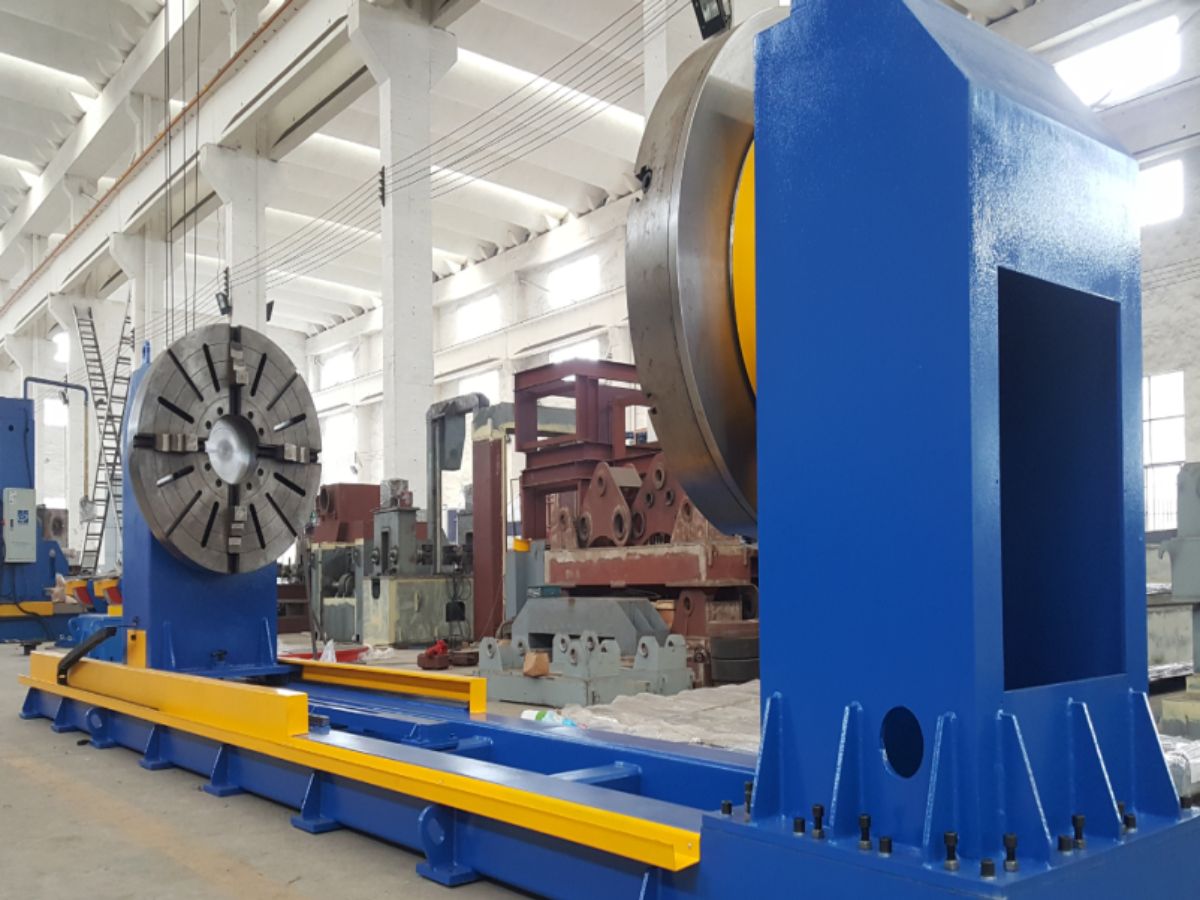
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
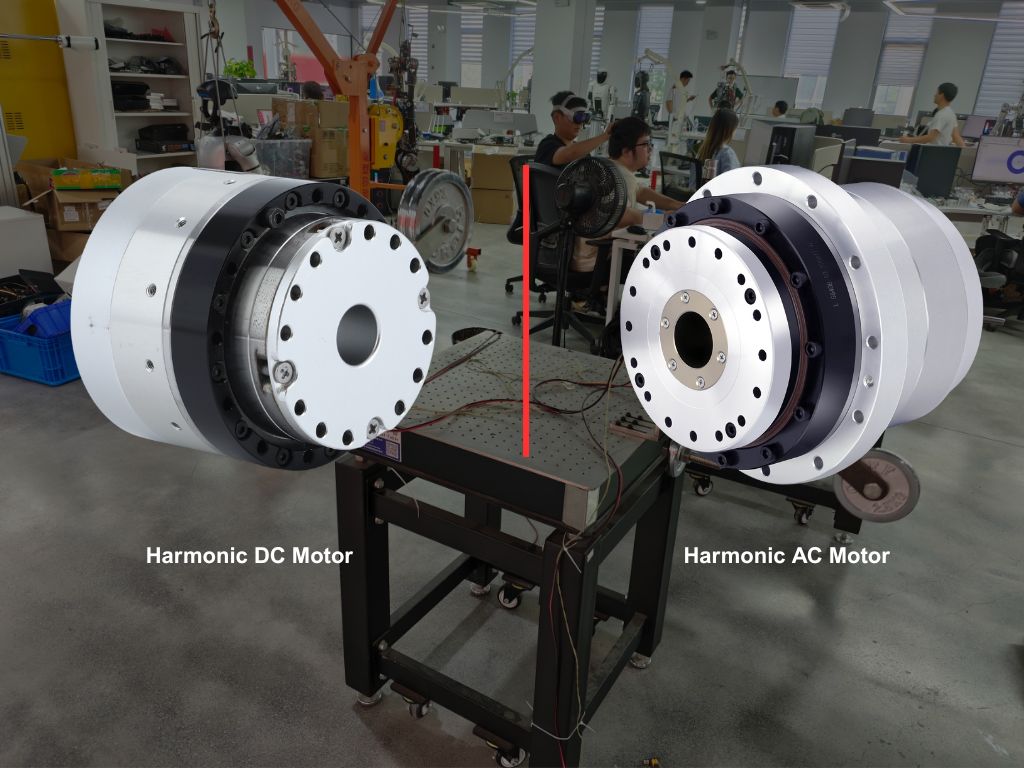
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
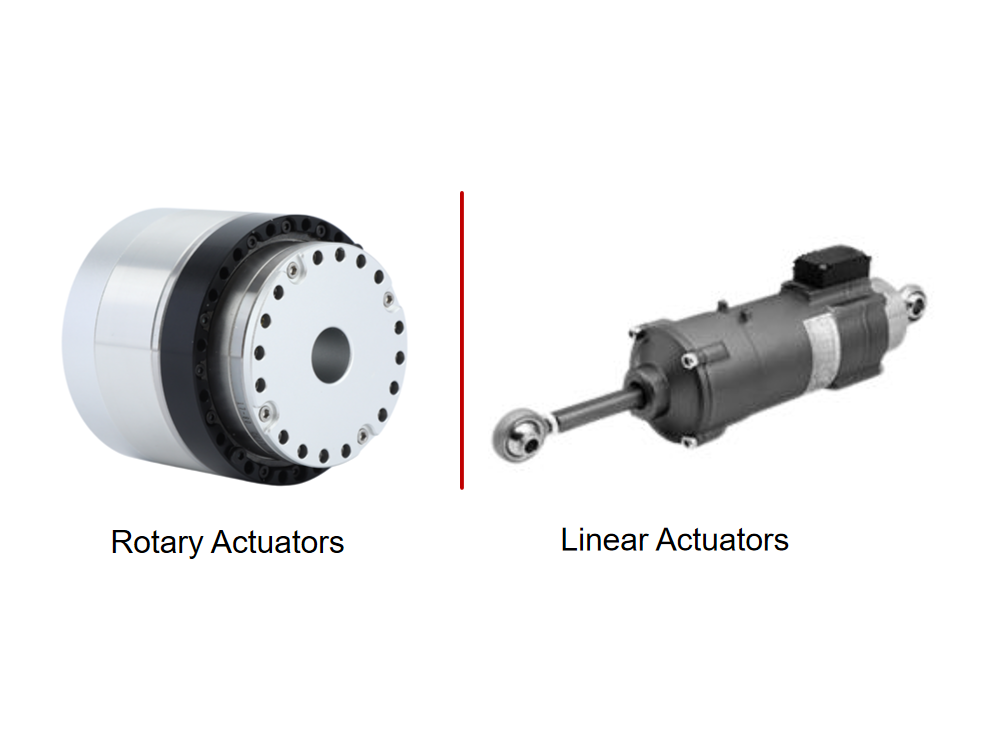
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
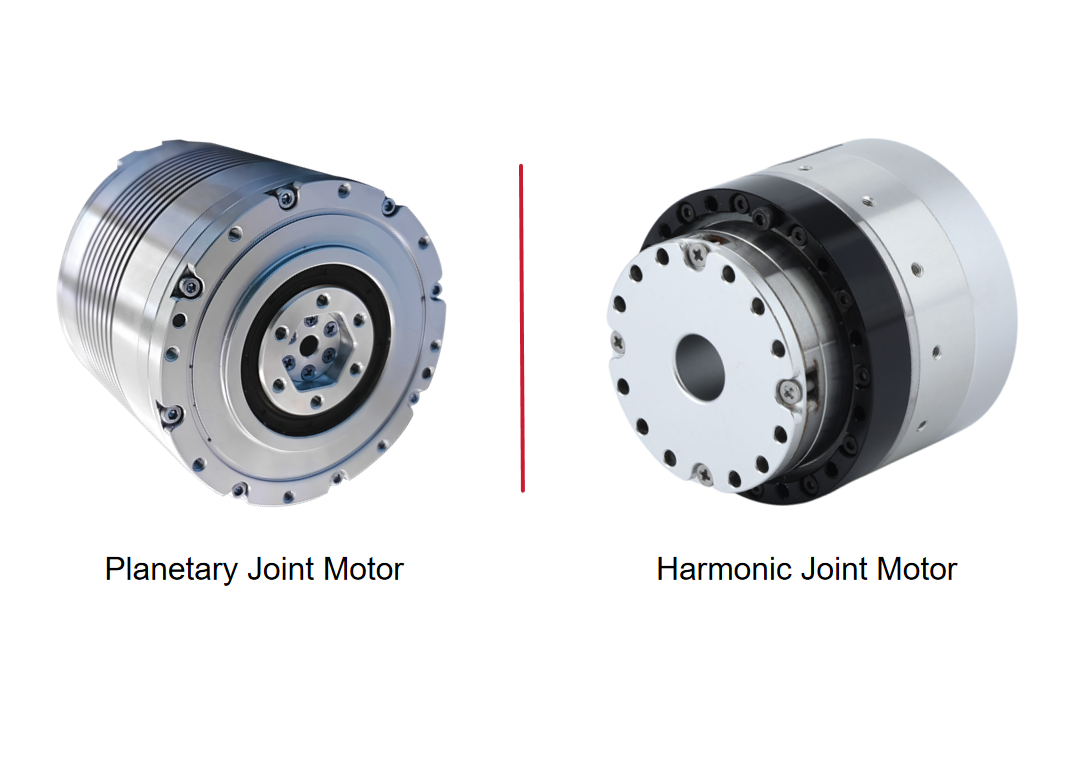
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ?Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ? Dans les articulations robotiques compactes, cette petite différence dimensionnelle peut augmenter considérablement l’espace disponible. Comme la section transversale d’un alésage circulaire augmente avec le carré de son diamètre, 2 mm supplémentaires peuvent améliorer sensiblement le passage des câbles internes et simplifier l’intégration du système. Cet article examine l’impact du diamètre de l’alésage traversant, compare certains modèles HONPINE HPJM à des modules de joints harmoniques comparables et explique pourquoi le diamètre de l’alésage est important dans les robots humanoïdes, les robots collaboratifs et l’automatisation industrielle.
 Jeu d’un réducteur harmonique en minutes d’arc : ce que la spécification vous apprend réellementLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
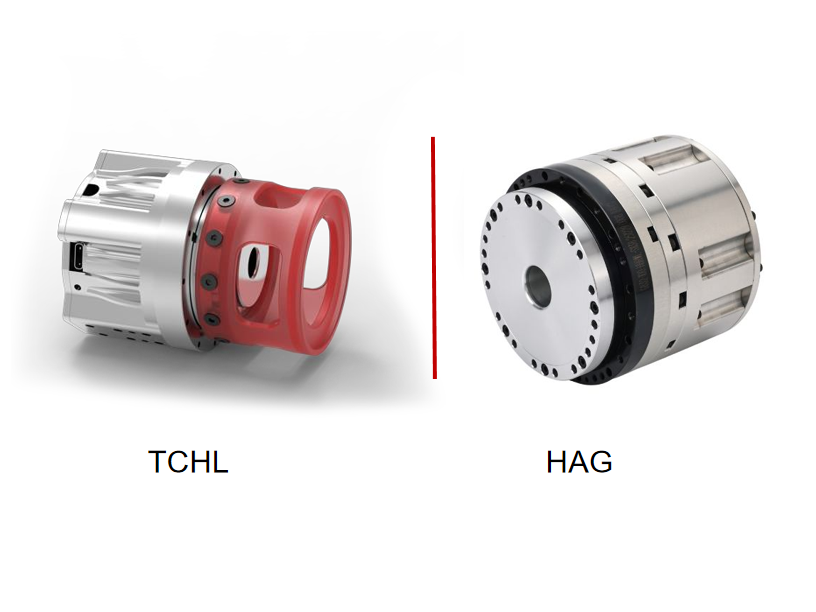
 Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAGLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Modules d’articulation harmonique TCHL HONPINE : contrôle de force robotique et applications concrètesBonjour à toutes et à tous, je suis Theodore Li, directeur technique chez HONPINE.
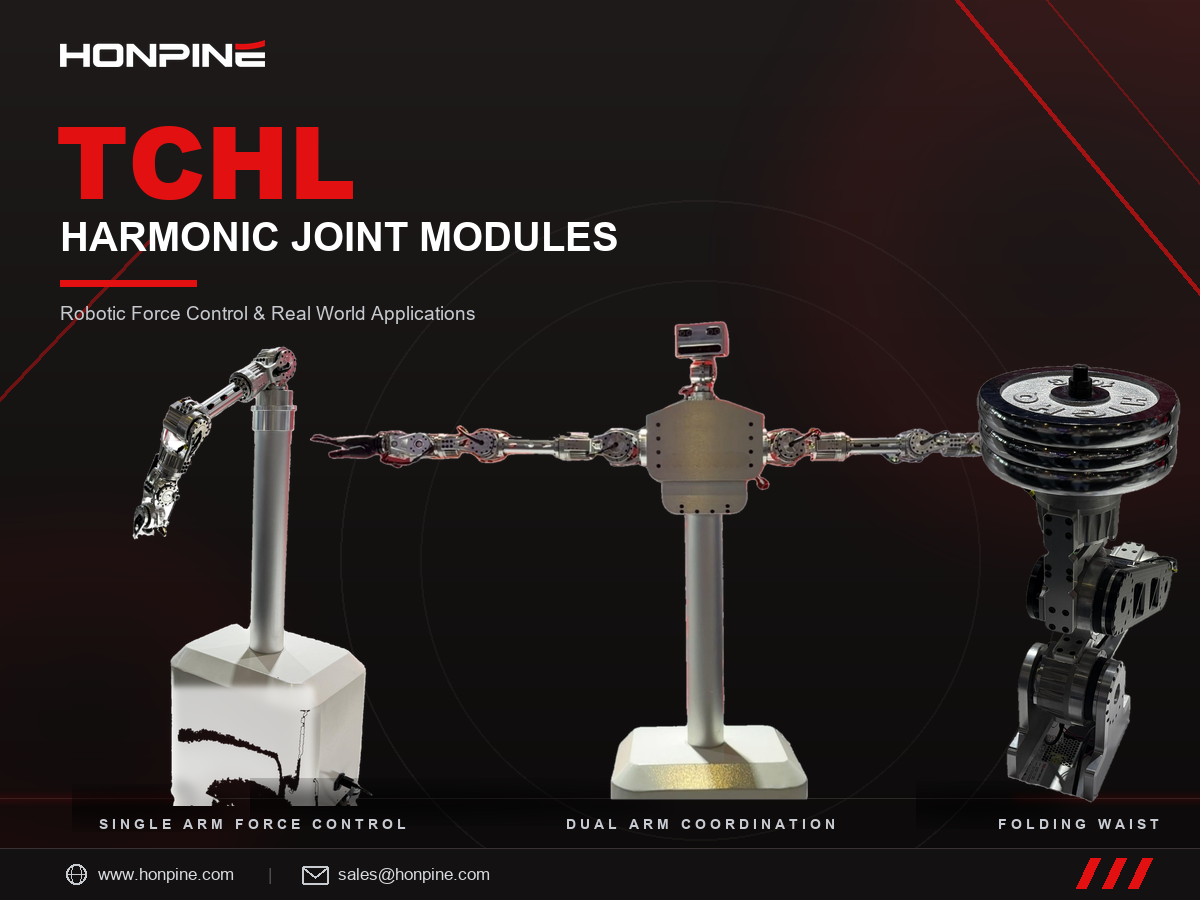
Les modules d’articulation à onde de déformation HONPINE TCHL sont utilisés dans diverses applications de commande de mouvement robotique, notamment les robots humanoïdes bimanuels, la commande de force compliant à un bras et les mécanismes de taille pliants pour robots humanoïdes à roues. En tant que composants de mouvement intégrés, ils répondent aux besoins d’un large éventail d’applications dans la robotique, la fabrication intelligente et l’automatisation industrielle.
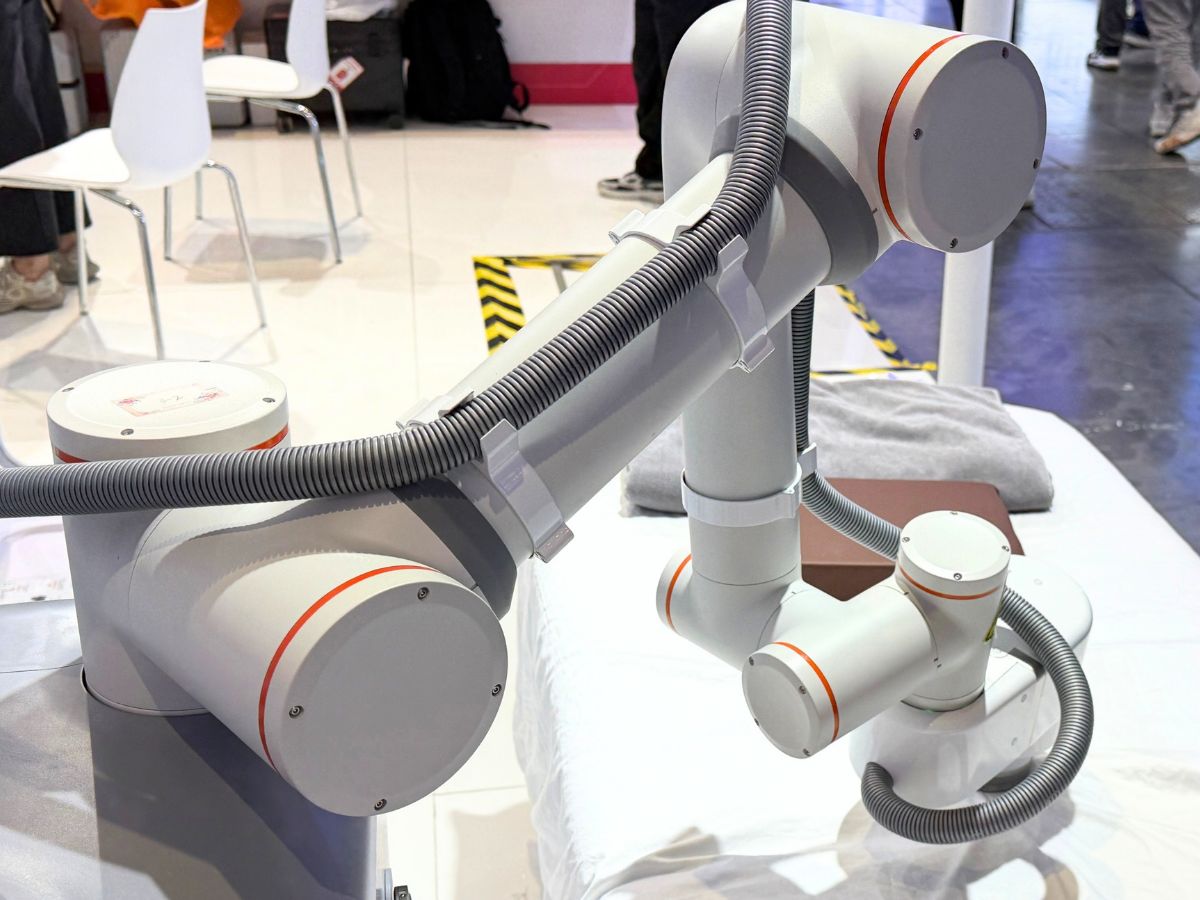
Des composants essentiels aux unités de mouvement intégrées, HONPINE met en lumière les possibilités offertes par la technologie de transmission de précision dans différentes applications robotiques grâce à une gamme de produits diversifiée et à des démonstrations pratiques de mouvement. Pourquoi les robots de thérapie au chevet ont-ils besoin de modules d’articulation à commande de force ?Un robot de thérapie ne vend pas un bras robotisé ; il délivre une force appliquée au corps humain. La pression, le rythme et la profondeur constituent la prescription, et la commande en position ne permet pas de les contrôler : les tissus mous sont déformables et leurs propriétés évoluent dans le temps, de sorte qu’une même consigne de position peut produire des forces de contact plusieurs fois supérieures ou inférieures selon qu’elle s’exerce sur un muscle ou sur un os. Les modules d’articulation harmoniques à commande de force font de la force de contact une variable en boucle fermée — le seul moyen de garantir la répétabilité du dosage, la sécurité du contact humain et la transmission de la technique du thérapeute. À partir d’une seule photo d’un robot de thérapie au chevet, cet article analyse sa configuration, présente cinq raisons pour lesquelles la commande de force est incontournable, établit les critères de choix entre les solutions TCHL et HAG de HONPINE, puis détaille le budget de résolution du capteur de couple qui détermine les tailles de châssis.

Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ?Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ? Dans les articulations robotiques compactes, cette petite différence dimensionnelle peut augmenter considérablement l’espace disponible. Comme la section transversale d’un alésage circulaire augmente avec le carré de son diamètre, 2 mm supplémentaires peuvent améliorer sensiblement le passage des câbles internes et simplifier l’intégration du système. Cet article examine l’impact du diamètre de l’alésage traversant, compare certains modèles HONPINE HPJM à des modules de joints harmoniques comparables et explique pourquoi le diamètre de l’alésage est important dans les robots humanoïdes, les robots collaboratifs et l’automatisation industrielle.
 Jeu d’un réducteur harmonique en minutes d’arc : ce que la spécification vous apprend réellementLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAGLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Modules d’articulation harmonique TCHL HONPINE : contrôle de force robotique et applications concrètesBonjour à toutes et à tous, je suis Theodore Li, directeur technique chez HONPINE.
Les modules d’articulation à onde de déformation HONPINE TCHL sont utilisés dans diverses applications de commande de mouvement robotique, notamment les robots humanoïdes bimanuels, la commande de force compliant à un bras et les mécanismes de taille pliants pour robots humanoïdes à roues. En tant que composants de mouvement intégrés, ils répondent aux besoins d’un large éventail d’applications dans la robotique, la fabrication intelligente et l’automatisation industrielle.
Des composants essentiels aux unités de mouvement intégrées, HONPINE met en lumière les possibilités offertes par la technologie de transmission de précision dans différentes applications robotiques grâce à une gamme de produits diversifiée et à des démonstrations pratiques de mouvement. Guide de compatibilité des réducteurs harmoniques NEMA 17 et NEMA 23 : associer des moteurs pas à pas à des réducteurs harmoniquesAssocier un moteur pas à pas à un réducteur harmonique n’est pas un compromis budgétaire. Les points faibles d’un moteur pas à pas — son angle de pas important, l’effondrement du couple au-delà d’environ 400 tr/min et l’absence de transmission de précision — sont précisément ce qu’un réducteur harmonique corrige : il ramène le point de fonctionnement dans la plage idéale de faible vitesse et de couple élevé, affine un angle de pas de 1,8° jusqu’à une résolution à la seconde d’arc et offre un jeu presque nul. Ce guide explique ce que signifient les tailles de châssis NEMA au niveau de l’interface de montage, quels châssis de réducteurs harmoniques sont compatibles avec les NEMA 17 et NEMA 23, les huit vérifications à effectuer dans l’ordre — dont le couple de démarrage à vide côté entrée, souvent oublié — ainsi que le véritable point faible de cette association : la défaillance silencieuse. Il comprend les spécifications des modèles HONPINE SHD et CSF.
 Réducteurs harmoniques ou RV pour les bras robotisés destinés aux batteries au lithium : guide de sélection articulation par articulationDans les usines de batteries au lithium, choisir un réducteur pour un bras robotisé ne consiste pas à trouver le meilleur réducteur, mais à répartir les tâches selon les articulations. Les réducteurs RV équipent l’épaule et le coude (J1–J3), où la rigidité, la résistance aux chocs et la longévité sont essentielles. Les réducteurs harmoniques équipent le poignet (J4–J6), où un jeu quasi nul, une densité de couple élevée et un faible poids déterminent la précision de positionnement. Les réducteurs planétaires assurent le transfert cartésien sur de longues courses à moindre coût. La production de batteries au lithium impose ensuite trois exigences supplémentaires : une répétabilité extrême (±0.02–0.05 mm), des cycles intensifs 24/7 et une tolérance zéro à la contamination par des particules métalliques. Ce guide explique les principes de la sélection articulation par articulation, compare les trois types de réducteurs et présente les configurations courantes pour chaque poste.
 Comment choisir des actionneurs rotatifs de haute précision pour l’automatisation industrielle ?Les actionneurs rotatifs de haute précision jouent un rôle important dans l’automatisation industrielle, où la précision de positionnement, la répétabilité, la durabilité et la flexibilité d’installation influent directement sur les performances des équipements. HONPINE propose quatre principales séries d’actionneurs rotatifs de précision, dont les actionneurs rotatifs harmoniques HAT, HAM et HAS, ainsi que les actionneurs planétaires HPG à faible jeu. Avec des couples nominaux allant de 4 à 1 494 Nm pour l’ensemble de la gamme, ces solutions sont conçues pour des applications dans la fabrication de semi-conducteurs, l’automatisation 3C, le traitement laser et les machines-outils CNC. Découvrez comment choisir l’actionneur rotatif adapté en fonction des conditions de fonctionnement, des exigences de précision et des besoins d’intégration mécanique.