










Fournisseur de Moteurs d'articulation de robot HONPINE
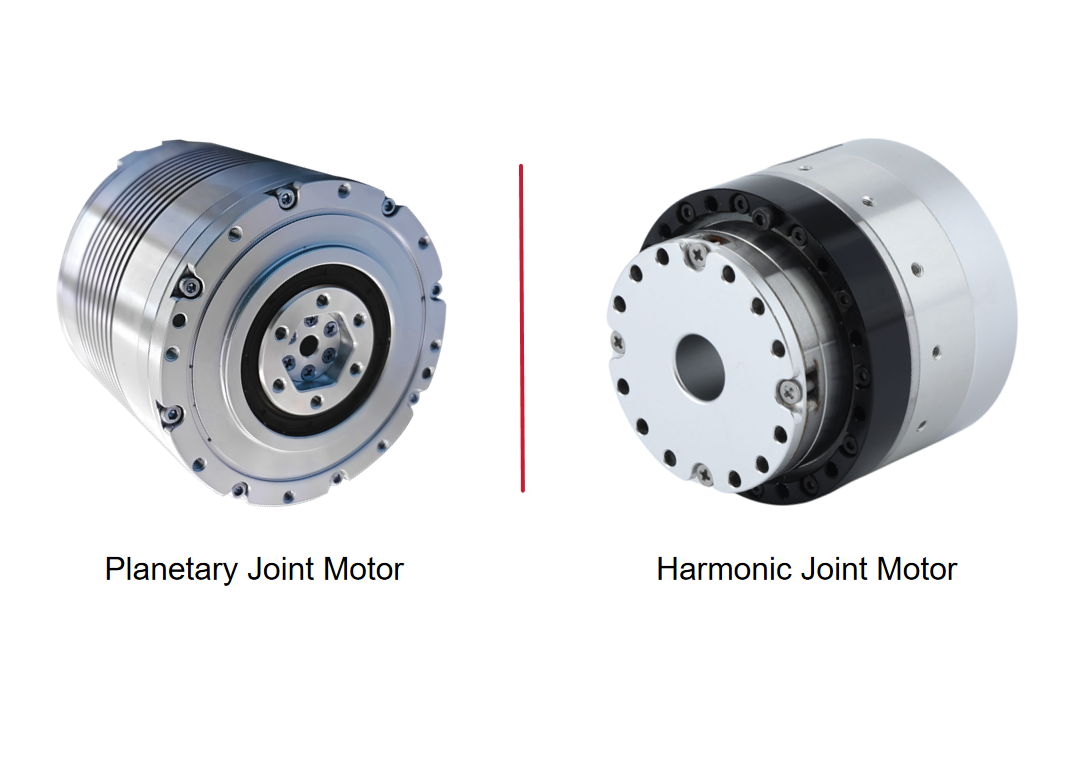
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?2026-04-14Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
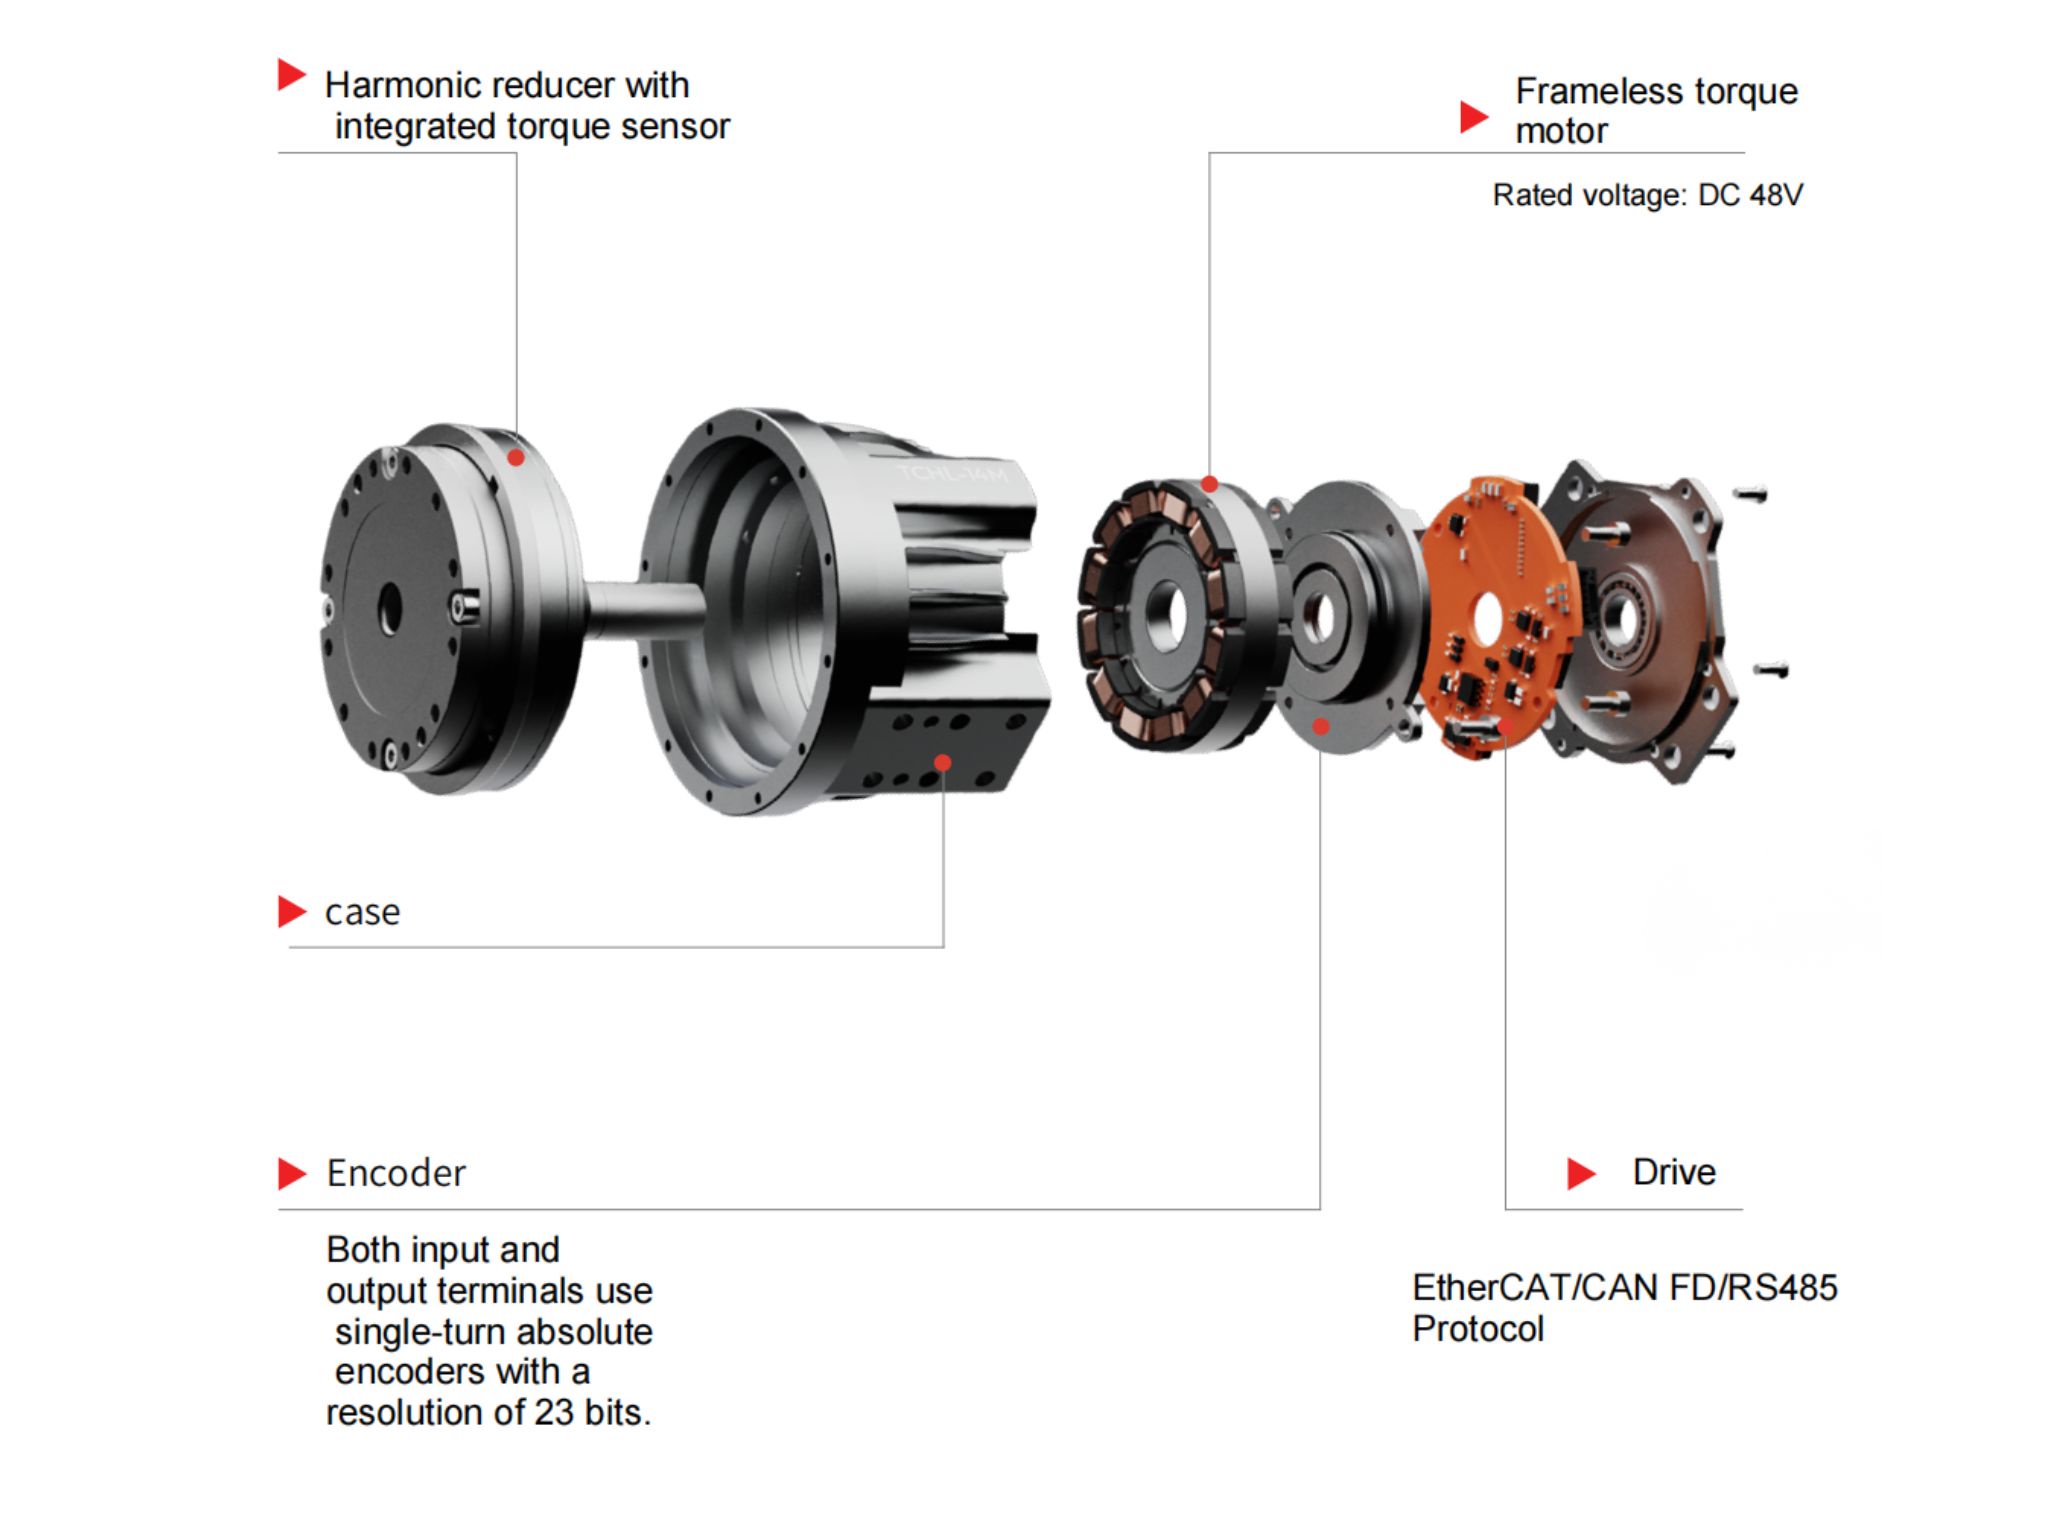
- OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple Intégré2026-01-27Le module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
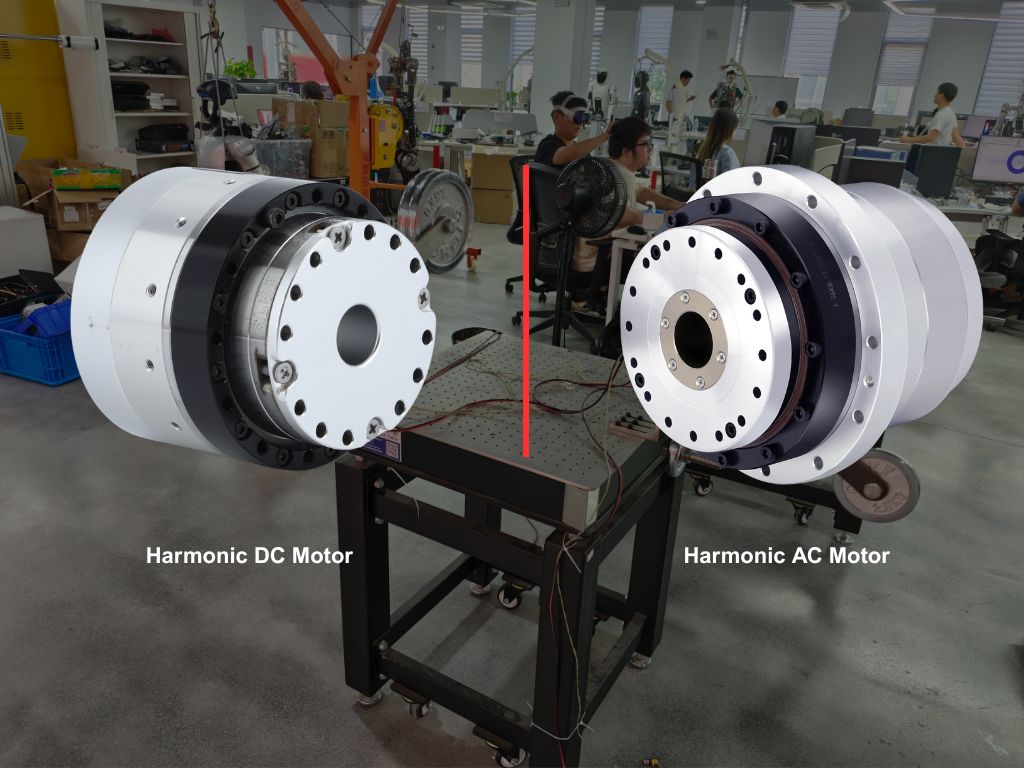
- Moteur AC harmonique VS moteur DC harmonique2026-05-19HONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
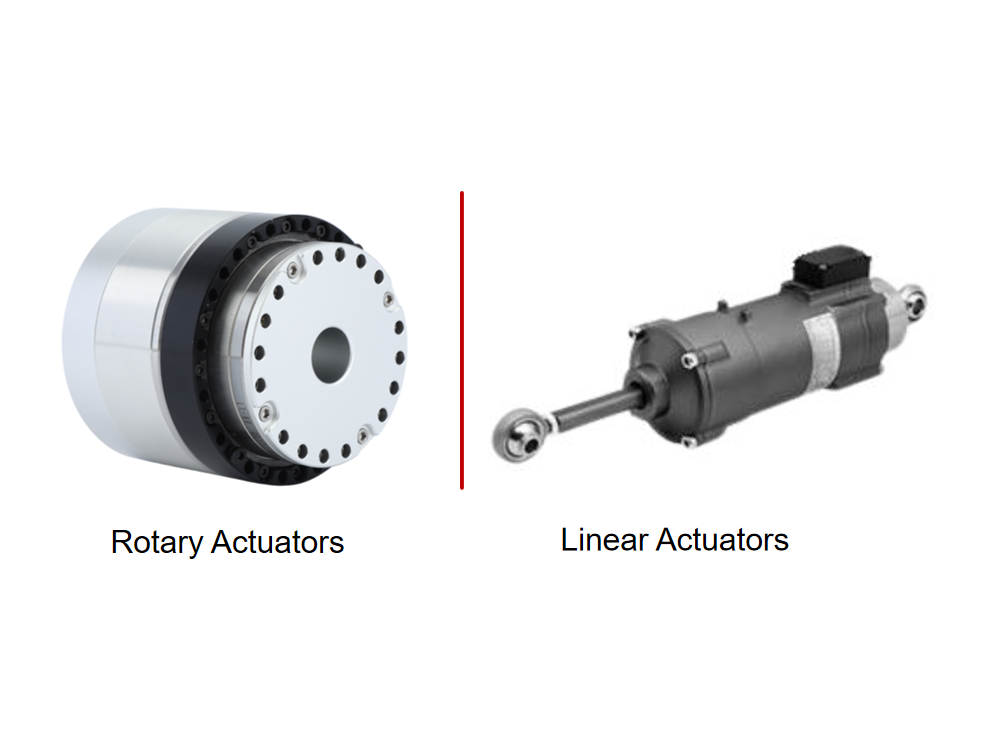
- Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdes2026-05-19Le module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
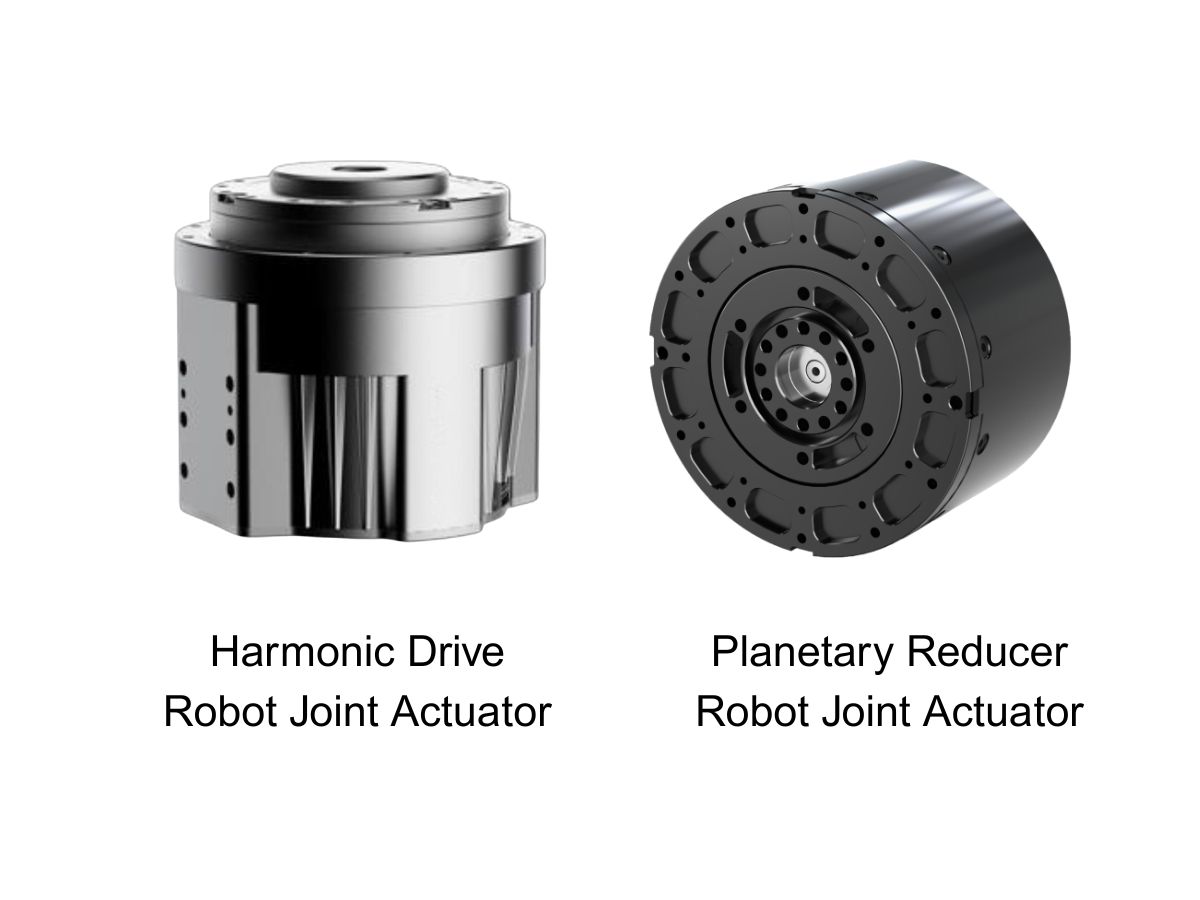
 Moteur à articulation harmonique VS Moteur à articulation planétaire2026-01-21Lorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
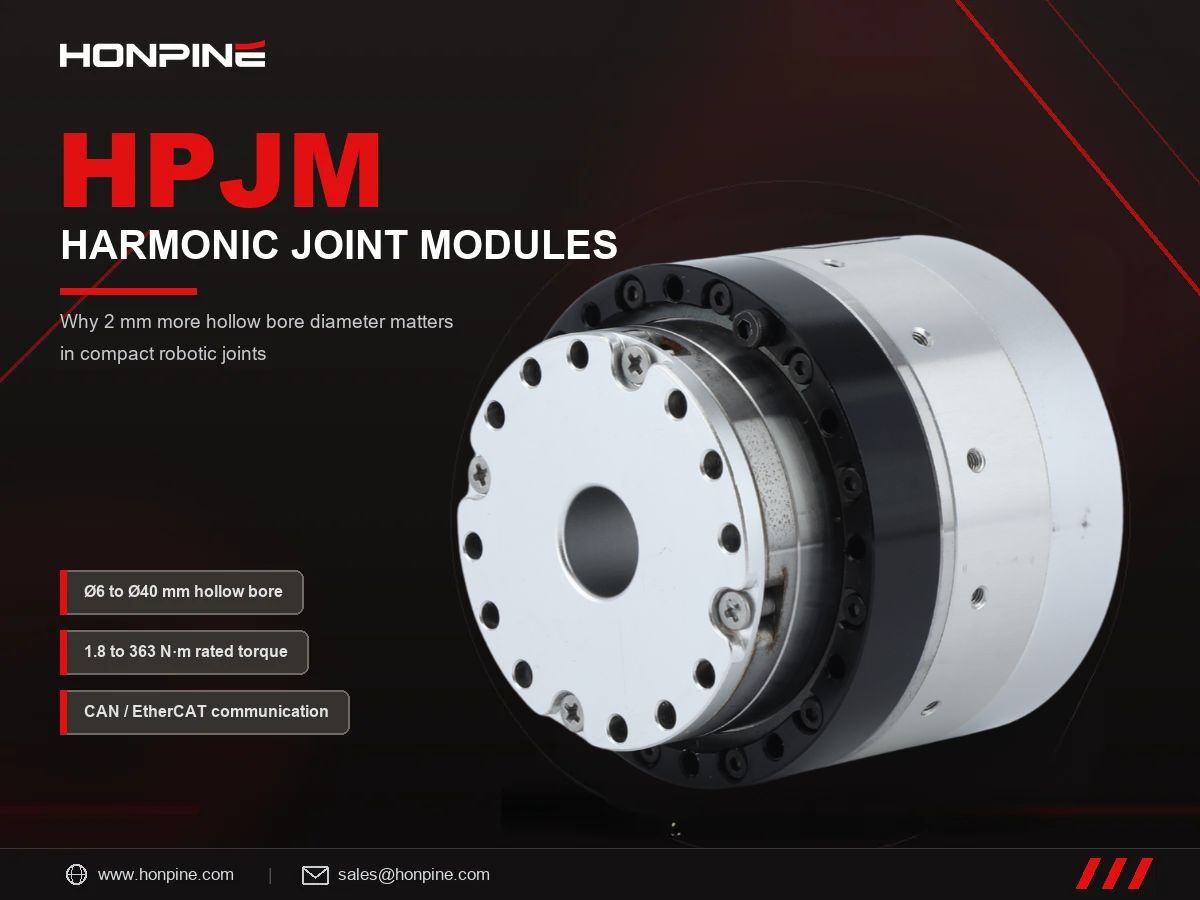
- Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ?2026-10-21Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ? Dans les articulations robotiques compactes, cette petite différence dimensionnelle peut augmenter considérablement l’espace disponible. Comme la section transversale d’un alésage circulaire augmente avec le carré de son diamètre, 2 mm supplémentaires peuvent améliorer sensiblement le passage des câbles internes et simplifier l’intégration du système. Cet article examine l’impact du diamètre de l’alésage traversant, compare certains modèles HONPINE HPJM à des modules de joints harmoniques comparables et explique pourquoi le diamètre de l’alésage est important dans les robots humanoïdes, les robots collaboratifs et l’automatisation industrielle.
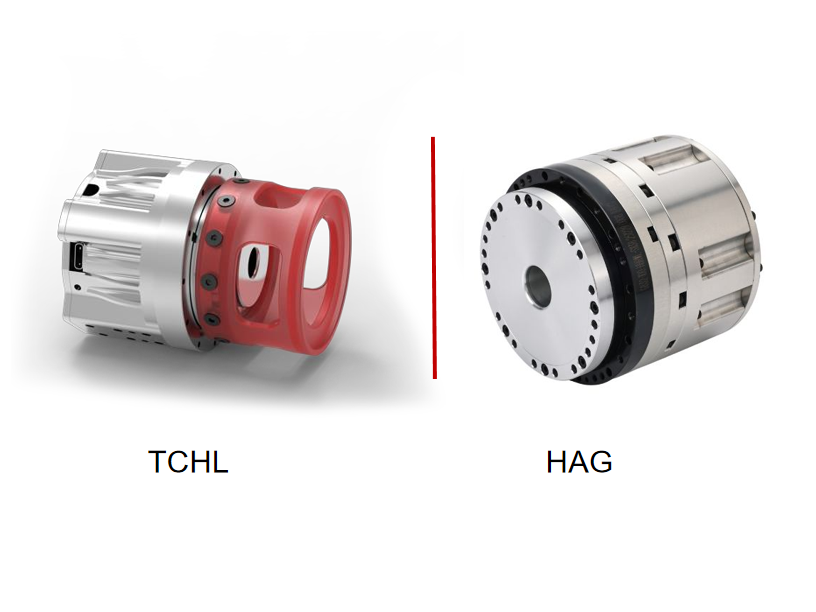
- Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAG2026-10-20Le choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
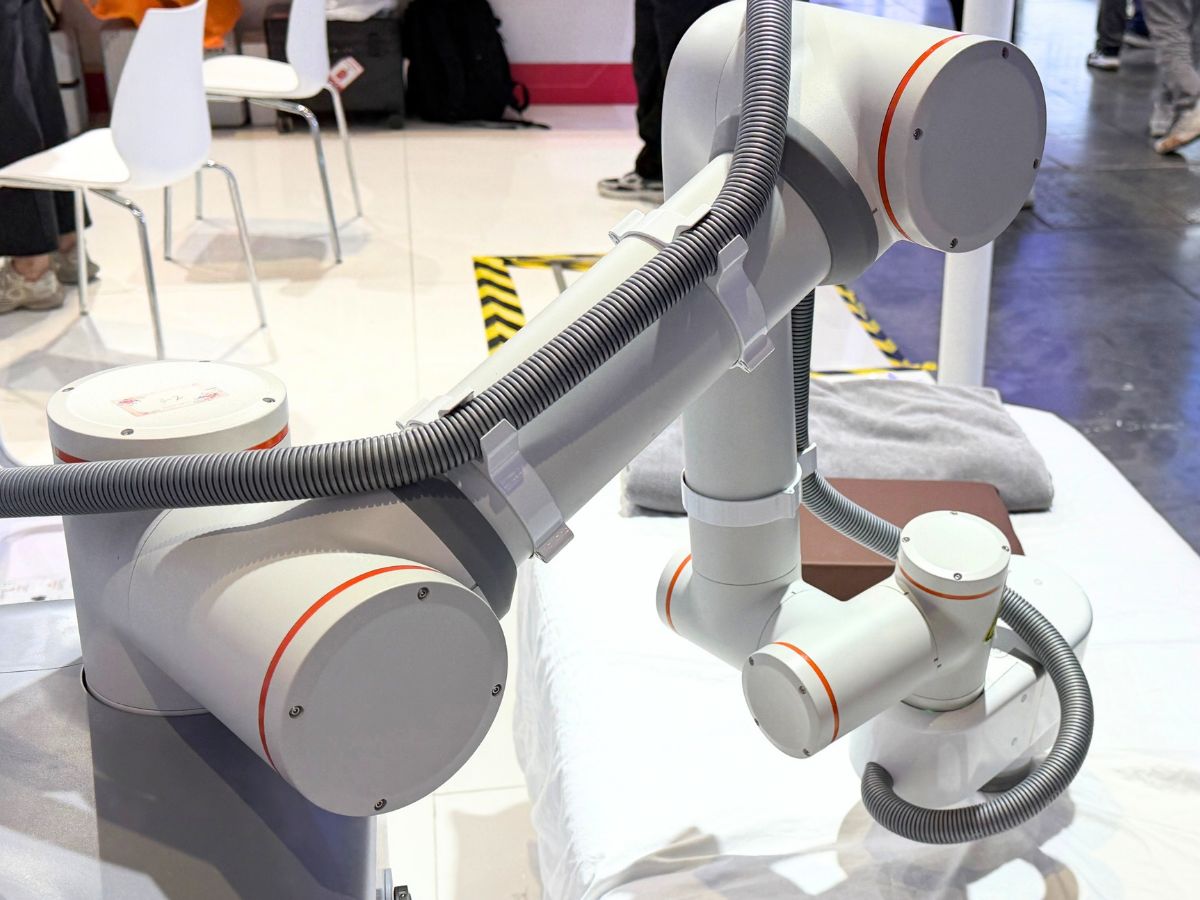
- Pourquoi les robots de thérapie au chevet ont-ils besoin de modules d’articulation à commande de force ?2026-10-19Un robot de thérapie ne vend pas un bras robotisé ; il délivre une force appliquée au corps humain. La pression, le rythme et la profondeur constituent la prescription, et la commande en position ne permet pas de les contrôler : les tissus mous sont déformables et leurs propriétés évoluent dans le temps, de sorte qu’une même consigne de position peut produire des forces de contact plusieurs fois supérieures ou inférieures selon qu’elle s’exerce sur un muscle ou sur un os. Les modules d’articulation harmoniques à commande de force font de la force de contact une variable en boucle fermée — le seul moyen de garantir la répétabilité du dosage, la sécurité du contact humain et la transmission de la technique du thérapeute. À partir d’une seule photo d’un robot de thérapie au chevet, cet article analyse sa configuration, présente cinq raisons pour lesquelles la commande de force est incontournable, établit les critères de choix entre les solutions TCHL et HAG de HONPINE, puis détaille le budget de résolution du capteur de couple qui détermine les tailles de châssis.

{item.title}
{item.edit_time}
{item.description}
Search
Categories




