Précision des actionneurs à entraînement harmonique : pourquoi l’évaluer selon quatre niveaux
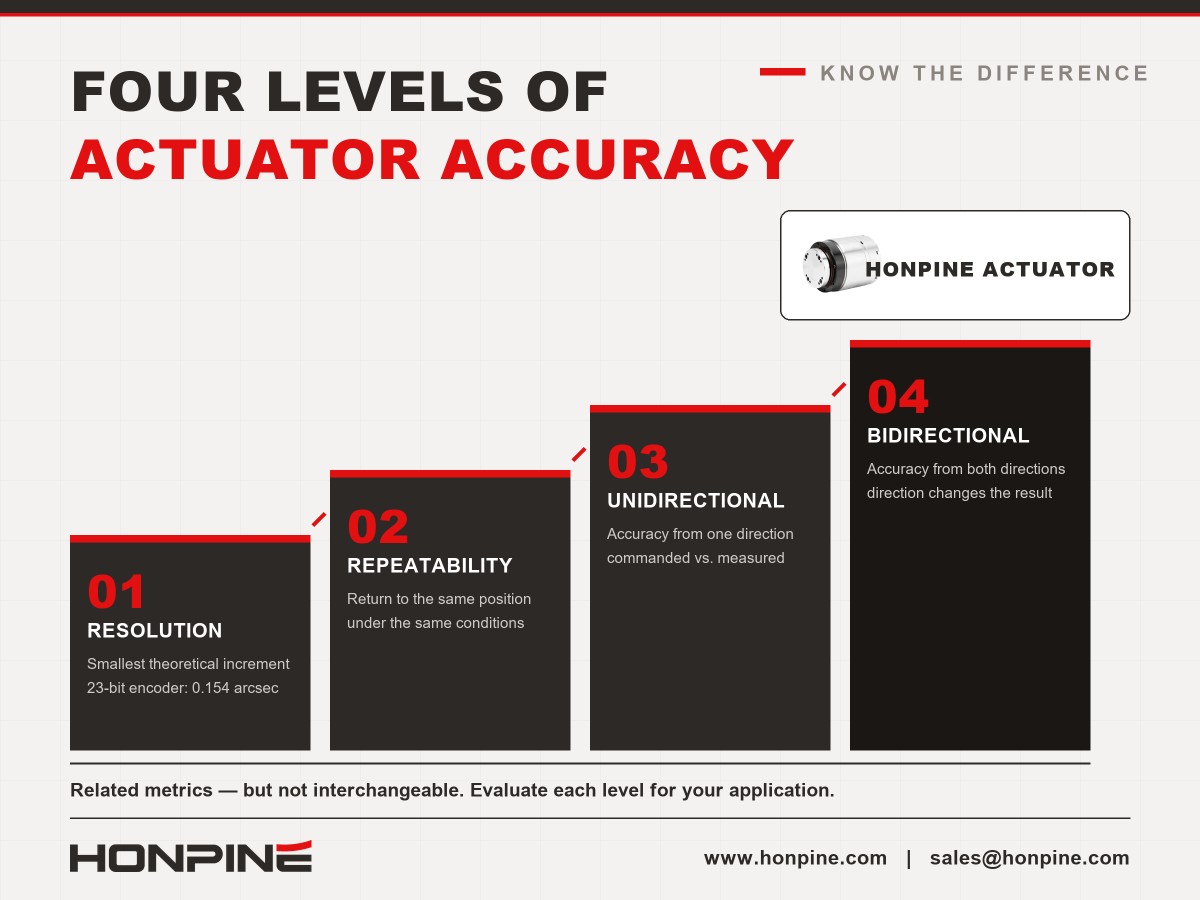
La précision d’un actionneur à entraînement harmonique est souvent mal comprise, car plusieurs indicateurs de performance différents sont utilisés pour décrire son mouvement. La résolution du codeur, la répétabilité, la précision de positionnement unidirectionnelle et la précision de positionnement bidirectionnelle sont liées, mais ne sont pas interchangeables.
Par exemple, un codeur haute résolution peut fournir des incréments de mesure extrêmement fins, mais cela ne signifie pas que l’arbre de sortie de l’actionneur peut atteindre le même niveau de précision absolue de positionnement. Les erreurs de transmission mécanique, la déformabilité de la structure, les caractéristiques des roulements, la configuration du codeur et les paramètres de commande influent tous sur le résultat final.
Pour les ingénieurs qui sélectionnent un actionneur rotatif harmonique, comprendre ces quatre niveaux de précision permet d’éviter de surestimer les performances en se fondant sur une seule spécification.
1. Résolution : quelle est la finesse de l’incrément de mesure théorique ?
La résolution désigne le plus petit incrément détectable ou commandable d’un système de mesure ou de commande. Dans un actionneur rotatif, elle est souvent associée à la résolution du codeur.
Prenons l’exemple d’un actionneur rotatif équipé d’un codeur monop tour de 23 bits. Le codeur divise une révolution en environ 8,39 millions de comptes théoriques. L’incrément angulaire correspondant est d’environ 0,154 seconde d’arc à l’arbre du codeur.
Si ce codeur est installé côté moteur d’un actionneur à entraînement harmonique avec un rapport de réduction de 101:1, l’incrément théorique côté sortie serait d’environ 0,0015 seconde d’arc, en supposant un rapport de transmission idéal et l’absence de limitations supplémentaires liées à la quantification ou au traitement.
Ces chiffres peuvent sembler impressionnants, mais ils ne doivent pas être interprétés comme la précision réelle de positionnement de l’actionneur.
Le codeur mesure le mouvement angulaire au point où il est installé. L’actionneur complet comporte également des composants mécaniques susceptibles d’introduire des erreurs de transmission, une déformation élastique, du frottement et d’autres écarts. La configuration du codeur côté sortie, l’architecture de retour d’information, le contrôleur et la méthode de mesure influent également sur le résultat en pratique.
À retenir : la résolution décrit la finesse des incréments de mesure ou de commande. À elle seule, elle ne permet pas d’établir la précision de la position de sortie de l’actionneur.
2. Répétabilité : l’actionneur peut-il revenir à la même position ?
La répétabilité décrit la capacité d’un actionneur à revenir à une même position lorsque la même opération de positionnement est répétée dans des conditions spécifiées.
Dans l’automatisation industrielle, la répétabilité est souvent l’une des spécifications les plus utiles, car les équipements peuvent répéter le même cycle de mouvement des milliers, voire des millions de fois.
Toutefois, la répétabilité doit être évaluée dans des conditions d’essai définies. Le sens du déplacement, la charge, la vitesse, la température, la rigidité du montage, les réglages de commande et la méthode de mesure peuvent tous influer sur le résultat. Il est donc important de vérifier comment la valeur indiquée par le fabricant a été mesurée avant de comparer des produits.
Pourquoi la répétabilité est-elle importante dans les applications pratiques ?
La répétabilité est particulièrement pertinente dans des applications telles que l’indexage rotatif, l’inspection répétitive, le dosage, le vissage et la manutention de composants. Si un actionneur atteint régulièrement une position cohérente, la machine peut souvent compenser un décalage systématique connu par un étalonnage.
Néanmoins, une bonne répétabilité ne signifie pas nécessairement une grande précision absolue de positionnement. Un actionneur peut revenir presque exactement à la même position à chaque fois tout en s’arrêtant systématiquement légèrement à côté de la cible prévue.
Lorsqu’ils évaluent une spécification telle que ≤10 secondes d’arc, les ingénieurs doivent vérifier le modèle concerné, les conditions de fonctionnement, la méthode d’essai et si la valeur correspond à une répétabilité unidirectionnelle ou bidirectionnelle.
3. Précision de positionnement unidirectionnelle : quelle est la proximité entre la position réelle et la cible ?
La précision de positionnement unidirectionnelle décrit l’écart entre une position cible commandée et la position mesurée lorsque la cible est atteinte depuis une direction spécifiée.
Contrairement à la répétabilité, qui évalue la cohérence de mouvements répétés, la précision de positionnement tient également compte des écarts systématiques entre les positions commandée et réelle.
Dans un actionneur à entraînement harmonique, les erreurs de positionnement peuvent être influencées par les caractéristiques de transmission, la déformation mécanique, les tolérances de fabrication, les conditions d’assemblage et le système de commande. Des composantes d’erreur périodiques peuvent également se produire pendant la rotation. Leur amplitude et leur profil dépendent de la conception spécifique et des conditions de fonctionnement.
La compensation d’erreur peut-elle améliorer la précision de positionnement ?
Dans certains systèmes, une cartographie des erreurs mesurées ou une table de compensation peut réduire les erreurs systématiques répétables. Le contrôleur peut utiliser la relation mesurée entre les positions commandées et les positions réelles pour appliquer des corrections.
Toutefois, la compensation ne peut pas éliminer automatiquement toutes les erreurs de positionnement. Son efficacité dépend de la stabilité du profil d’erreur, de la qualité des mesures, des capacités du contrôleur, de la charge de fonctionnement, de la température et d’autres conditions. Les erreurs qui varient en fonction du sens, de la charge ou du temps peuvent être plus difficiles à compenser entièrement.
Pour cette raison, les ingénieurs doivent faire la distinction entre la spécification de précision de positionnement unidirectionnelle du fabricant, le résultat obtenu avec un système compensé et les performances globales de positionnement de la machine finie.
4. Précision de positionnement bidirectionnelle : le sens modifie-t-il le résultat ?
La précision de positionnement bidirectionnelle évalue les performances de positionnement lorsque la cible est atteinte depuis les deux directions. Elle est importante dans les applications où l’actionneur inverse fréquemment son sens ou doit se positionner avec précision depuis l’un ou l’autre côté d’une cible.
Le comportement de la transmission mécanique, le frottement, la déformation élastique et les erreurs dépendant du sens peuvent entraîner des écarts de position mesurée selon le sens d’approche. L’impact réel dépend de la conception de l’actionneur, de la stratégie de commande, de la charge et de la procédure d’essai.
Il ne faut pas supposer que la précision de positionnement bidirectionnelle est identique à la précision unidirectionnelle. Les ingénieurs doivent vérifier si la spécification publiée couvre les deux sens et comment le fabricant définit et mesure le résultat.
Pour l’indexage rotatif, le balayage, l’inspection et d’autres applications impliquant de fréquents changements de sens, cet indicateur peut être particulièrement important. Tester l’actionneur dans des conditions de fonctionnement représentatives peut aider à déterminer si ses performances répondent aux exigences de l’application.
Spécifications des actionneurs rotatifs harmoniques HONPINE
HONPINE propose des actionneurs rotatifs harmoniques à variateur externe en versions à arbre plein et à arbre creux. Ces configurations répondent à différents besoins d’installation, notamment en matière de support structurel, de passage de câbles dans l’axe et d’intégration aux équipements d’automatisation.
Le tableau suivant récapitule certaines gammes de modèles et leurs spécifications déclarées. Les performances exactes dépendent du modèle et de la configuration ; les ingénieurs doivent donc vérifier la fiche technique correspondante avant de faire leur choix définitif.
Lors de la comparaison des spécifications, ne considérez pas la répétabilité et la précision de positionnement unidirectionnelle comme des valeurs équivalentes. Elles décrivent des caractéristiques de performance différentes et doivent être évaluées au regard des exigences réelles de la machine.
La résolution du codeur doit également être évaluée dans le cadre du système complet de retour d’information et de commande, et non comme un substitut à la précision mesurée en sortie.
Pourquoi 10 secondes d’arc peuvent-elles compter dans l’automatisation de précision ?
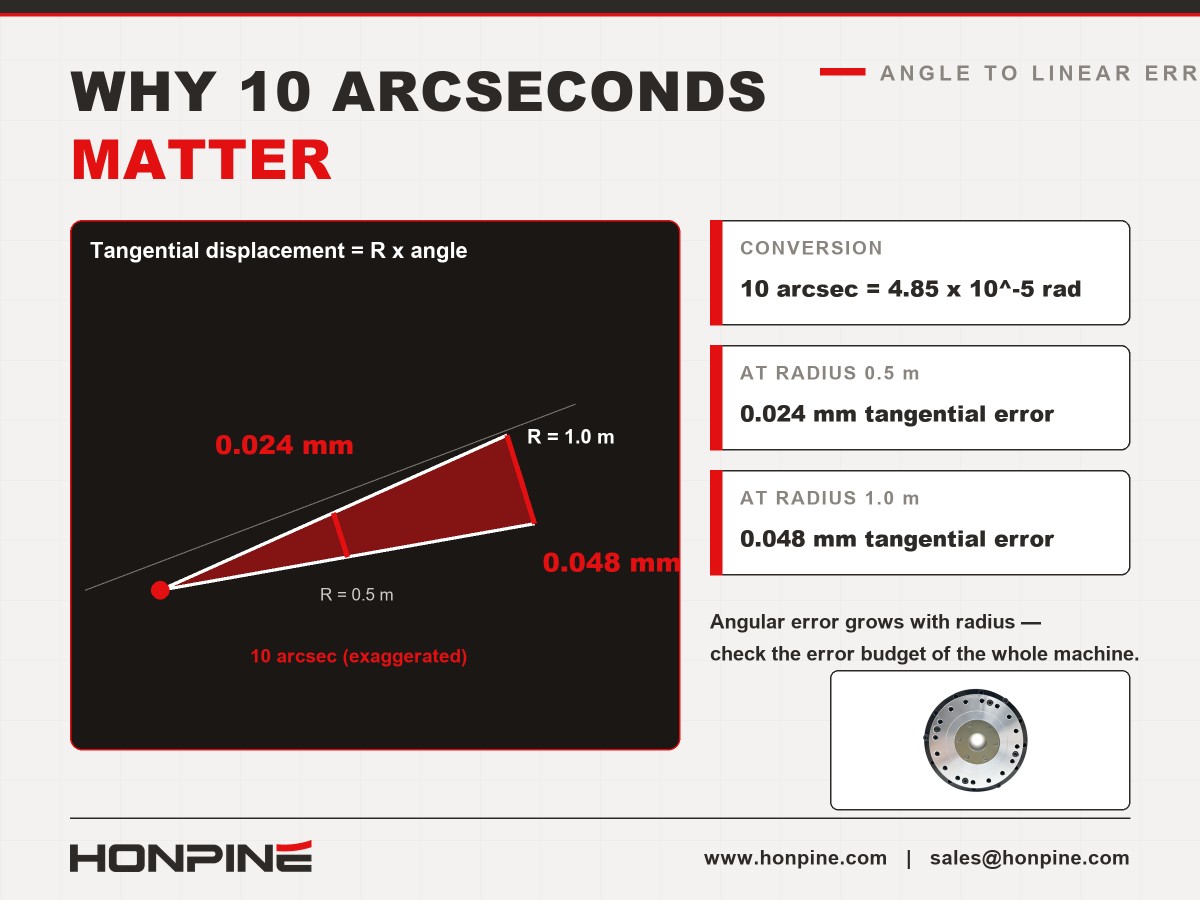
Dix secondes d’arc correspondent à un faible déplacement angulaire, mais leur importance pratique dépend de la distance entre l’axe de rotation et le point où l’erreur de positionnement est déterminante.
Dix secondes d’arc correspondent à environ 4.85 × 10⁻⁵ radians. Pour un point situé à 0.5 m de l’axe de rotation, cela correspond à un déplacement tangentiel d’environ 0.024 mm. À un rayon de 1 m, le déplacement correspondant est d’environ 0.048 mm.
Ces calculs illustrent la manière dont une erreur angulaire peut se traduire par un déplacement linéaire. Ils ne garantissent pas la précision de la machine complète, qui peut également être influencée par la déflexion de la structure, les erreurs de montage, l’étalonnage, les effets thermiques et d’autres sources d’erreur.
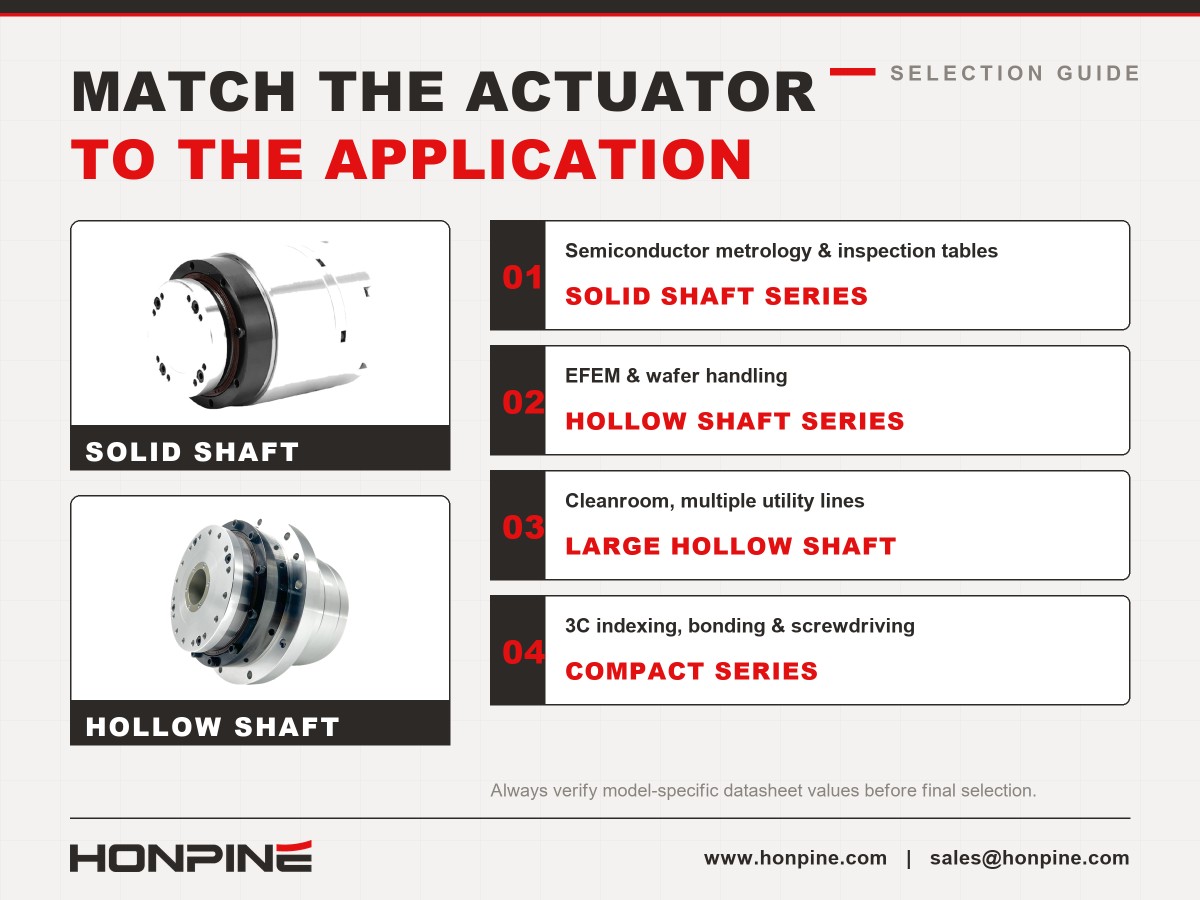
Équipements pour semi-conducteurs et applications de métrologie
Les équipements pour semi-conducteurs peuvent nécessiter un positionnement rotatif précis pour la manipulation des wafers, l’inspection, l’alignement et d’autres processus automatisés. Dans ces systèmes, les performances de l’actionneur doivent être considérées conjointement avec les exigences de précision et de répétabilité du mécanisme complet.
Pour les tables rotatives de métrologie et d’inspection, les exigences de positionnement peuvent être particulièrement élevées. Les ingénieurs doivent évaluer non seulement la répétabilité et la précision de positionnement de l’actionneur, mais aussi la rigidité en sortie, le faux-rond, la géométrie de montage, les vibrations, la stabilité thermique et le système de mesure.
Applications EFEM et robots pour le vide
Les modules frontaux d’équipement (EFEM) et les systèmes de manutention de semi-conducteurs peuvent nécessiter des actionneurs rotatifs compacts laissant de la place pour les câbles, les conduites de vide, les conduites pneumatiques ou d’autres utilités.
Les actionneurs rotatifs harmoniques à arbre creux peuvent simplifier le passage des utilités dans l’axe de rotation. Selon le modèle, des alésages traversants plus grands peuvent contribuer à réduire l’encombrement des câbles et à faciliter l’intégration de l’équipement.
Les exigences environnementales doivent également être vérifiées avec soin. Une protection IP65 ou une configuration IP67 personnalisée peut être pertinente dans certaines installations, mais le niveau de protection requis doit être confirmé pour l’actionneur et ses connecteurs spécifiques. Pour les environnements sous vide, le dégazage des lubrifiants, la compatibilité des matériaux et les conditions de fonctionnement doivent être examinés avec le fabricant plutôt que déduits des spécifications générales de l’actionneur.
Utilisation des actionneurs rotatifs harmoniques dans l’automatisation 3C
Dans la fabrication 3C — qui englobe les ordinateurs, les équipements de communication et l’électronique grand public — les actionneurs rotatifs peuvent être utilisés dans des tables d’indexage, des systèmes de collage, des équipements de dosage, des postes de vissage et des lignes d’assemblage de précision.
Le niveau de précision approprié dépend de la tolérance du processus, de la distance entre l’axe de rotation et le point de travail, de la conception du montage et du budget d’erreur total de la machine.
Par exemple, une tolérance linéaire de ±0.05 mm à un rayon de 0.5 m correspond à une tolérance angulaire d’environ 20.6 secondes d’arc, si l’erreur de positionnement angulaire est la seule source d’erreur. Une erreur angulaire de 10 secondes d’arc correspond à un déplacement tangentiel d’environ 0.024 mm au même rayon.
Cette comparaison peut aider les ingénieurs à déterminer si une spécification d’actionneur convient à la conception du système. Elle ne doit pas être interprétée comme une garantie de tolérance au niveau de la machine, car d’autres sources d’erreur peuvent consommer une partie du budget d’erreur disponible.
Une architecture à variateur externe peut également être utile lorsque les composants électroniques de commande doivent être installés dans une armoire de commande ou lorsque la configuration électrique et thermique de la machine justifie de séparer le variateur de l’actionneur. Toutefois, les solutions à variateur externe et à variateur intégré doivent être comparées en fonction des performances réelles du moteur, des caractéristiques de transmission, de la bande passante de commande, des conditions de refroidissement, des contraintes d’installation et des exigences globales du système. Aucune de ces architectures n’est intrinsèquement supérieure dans toutes les applications.
Comment choisir l’actionneur HONPINE adapté à votre application ?
Le processus de sélection doit commencer par les performances requises en sortie et l’interface mécanique, et non par une seule valeur de résolution du codeur ou de précision.
Tables rotatives de métrologie et d’inspection pour semi-conducteurs
Pour les tables rotatives de précision, évaluez la précision de positionnement, la répétabilité, la rigidité en torsion, le faux-rond, le comportement thermique et la rigidité de la structure de montage. Une configuration à arbre plein peut convenir aux conceptions qui privilégient une interface mécanique ou un mode de support particulier. Vérifiez les spécifications du modèle sélectionné au regard du budget d’erreur du système.
Systèmes EFEM et de manutention sous vide
Pour les applications EFEM et de manutention de wafers, un actionneur à arbre creux peut faciliter le passage des câbles et des utilités dans l’axe de rotation. Choisissez la taille de l’alésage en fonction des besoins réels de passage, tout en vérifiant également la charge, la rigidité, les performances de positionnement, la compatibilité avec l’environnement et l’espace d’installation.
Systèmes pour salles blanches nécessitant plusieurs lignes de service
Lorsque plusieurs câbles, conduites pneumatiques ou autres lignes de service doivent traverser l’axe rotatif, une configuration à grand arbre creux peut simplifier l’intégration. Pour chaque modèle, comparez le diamètre utile de l’alésage traversant, les dimensions extérieures de l’actionneur, les interfaces de montage et l’espace intérieur disponible pour le passage des lignes.
Indexage rotatif, collage et vissage en automatisation 3C
Pour l’automatisation 3C, choisissez un actionneur en fonction de la tolérance du processus, du temps de cycle, de la charge utile, de l’inertie de rotation et de la répétabilité requise. Si le processus tolère des écarts relativement importants, un modèle plus économique peut suffire. Si le point de travail est éloigné de l’axe de rotation ou si la tolérance du processus est serrée, évaluez soigneusement le budget d’erreur angulaire.
Applications nécessitant une précision de positionnement proche de 5 secondes d’arc
Si une application nécessite une précision de positionnement de l’ordre de 5 secondes d’arc, ne choisissez pas un type de transmission sur la seule base d’une règle générale. Demandez des données d’essai propres au modèle et confirmez les conditions d’essai, la méthode de mesure en sortie, la charge, la configuration de commande et la stratégie de compensation.
Un actionneur planétaire de haute précision ou une autre solution de transmission peut mériter d’être évalué si ses performances mesurées, sa rigidité et ses caractéristiques dynamiques correspondent mieux à l’application. La décision finale doit s’appuyer sur des spécifications vérifiées et des essais au niveau du système, et non uniquement sur la catégorie de transmission.
Conclusion : évaluez la précision comme une performance globale du système
La précision d’un actionneur à entraînement harmonique ne doit pas être évaluée à partir de la seule résolution du codeur. La résolution décrit la finesse des incréments de mesure ; la répétabilité décrit la cohérence des mouvements répétés ; la précision de positionnement unidirectionnelle décrit l’écart lors d’une approche depuis une direction ; et la précision de positionnement bidirectionnelle prend en compte le positionnement depuis les deux directions.
Pour les équipements pour semi-conducteurs, les systèmes EFEM et l’automatisation 3C, l’actionneur le plus adapté est celui dont les performances vérifiées répondent aux exigences de précision, aux contraintes mécaniques et à l’environnement de fonctionnement de la machine.
Lorsque vous comparez les actionneurs rotatifs harmoniques HONPINE, vérifiez les spécifications du modèle et de la configuration exacts et évaluez-les conjointement avec le système de retour d’information, le contrôleur, la structure de montage et les conditions réelles de fonctionnement. Cette approche constitue une base plus fiable pour le choix d’un actionneur que le recours à une seule valeur de précision mise en avant.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
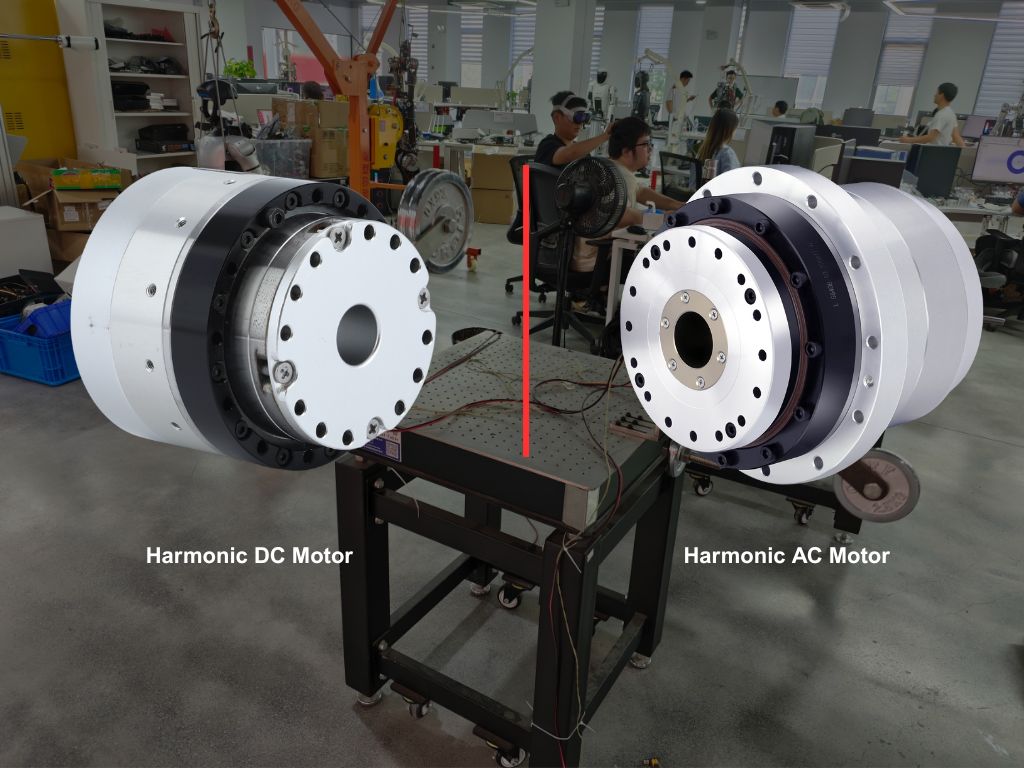
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
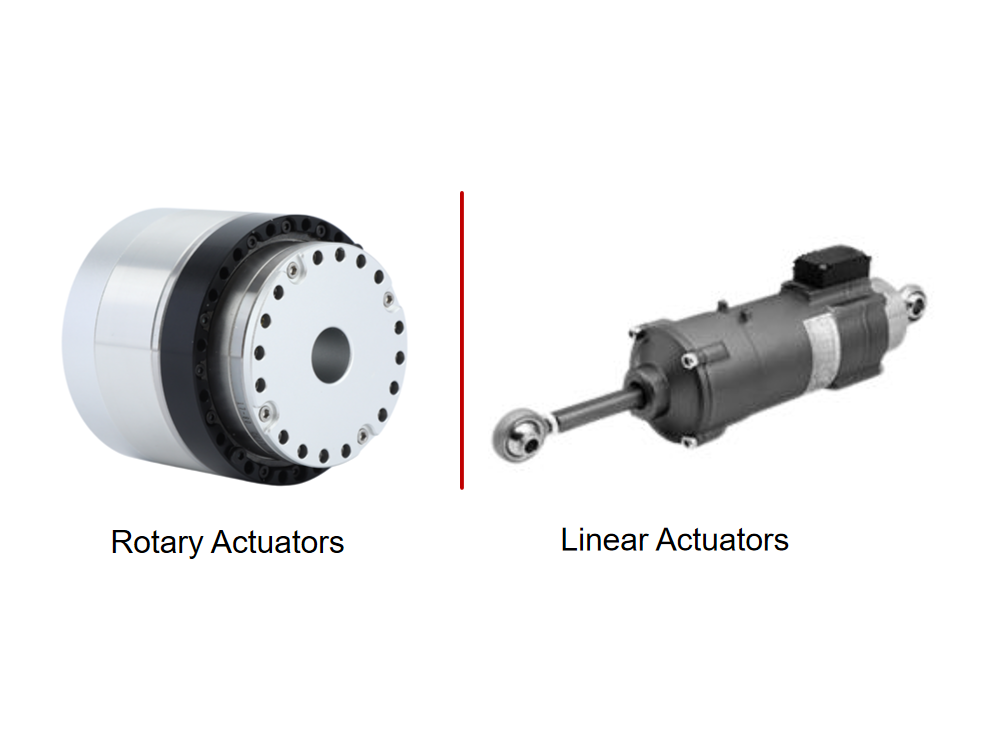
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
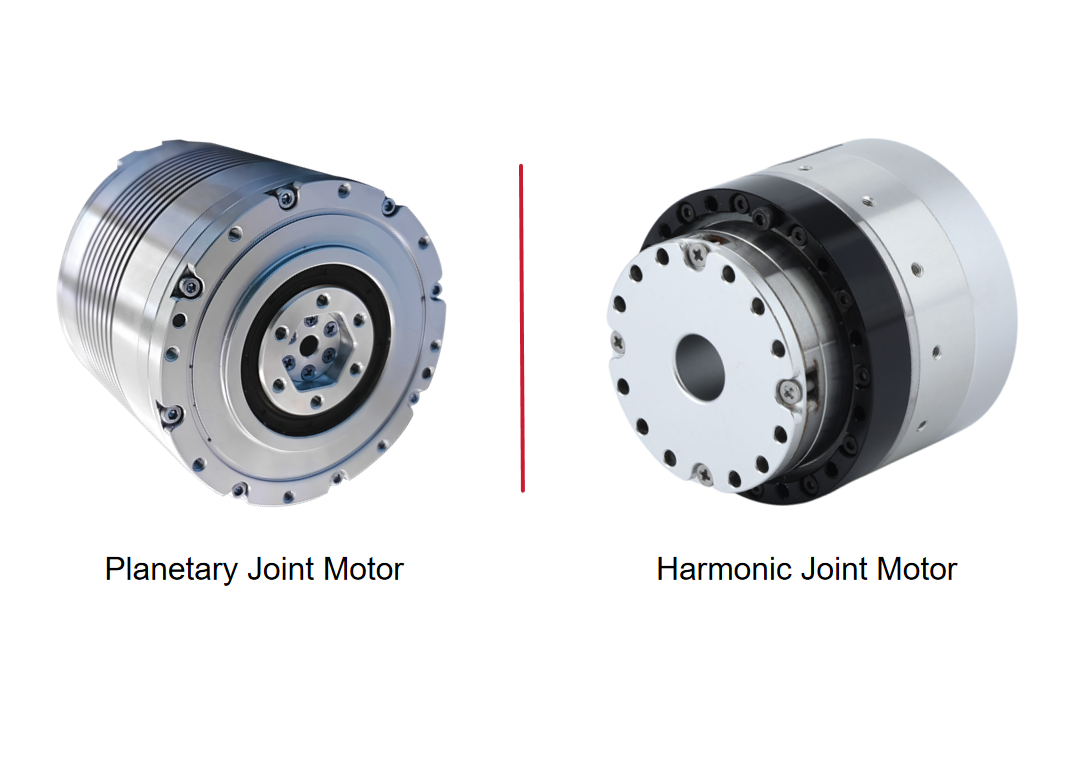
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Précision des actionneurs à entraînement harmonique : pourquoi l’évaluer selon quatre niveauxLa précision d’un actionneur à entraînement harmonique ne se limite pas à la résolution du codeur. Pourquoi les ingénieurs doivent-ils l’évaluer selon quatre niveaux ? La résolution, la répétabilité, la précision de positionnement unidirectionnelle et la précision de positionnement bidirectionnelle décrivent différents aspects des performances de mouvement. Comprendre ces différences aide les ingénieurs à sélectionner des actionneurs rotatifs harmoniques pour les équipements à semi-conducteurs, les systèmes EFEM et l’automatisation 3C, sans confondre les incréments théoriques du codeur avec les performances réelles de positionnement.
 Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ?Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ? Dans les articulations robotiques compactes, cette petite différence dimensionnelle peut augmenter considérablement l’espace disponible. Comme la section transversale d’un alésage circulaire augmente avec le carré de son diamètre, 2 mm supplémentaires peuvent améliorer sensiblement le passage des câbles internes et simplifier l’intégration du système. Cet article examine l’impact du diamètre de l’alésage traversant, compare certains modèles HONPINE HPJM à des modules de joints harmoniques comparables et explique pourquoi le diamètre de l’alésage est important dans les robots humanoïdes, les robots collaboratifs et l’automatisation industrielle.
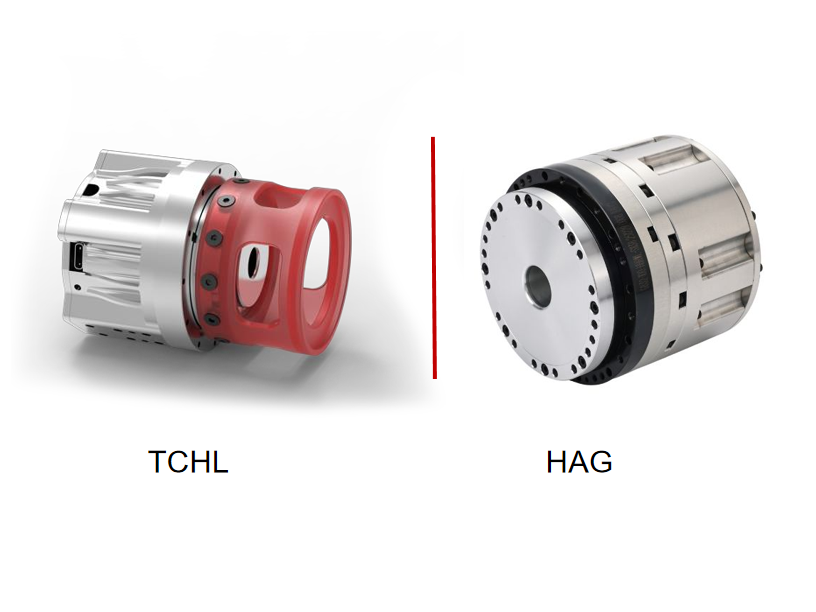
 Jeu d’un réducteur harmonique en minutes d’arc : ce que la spécification vous apprend réellementLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAGLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
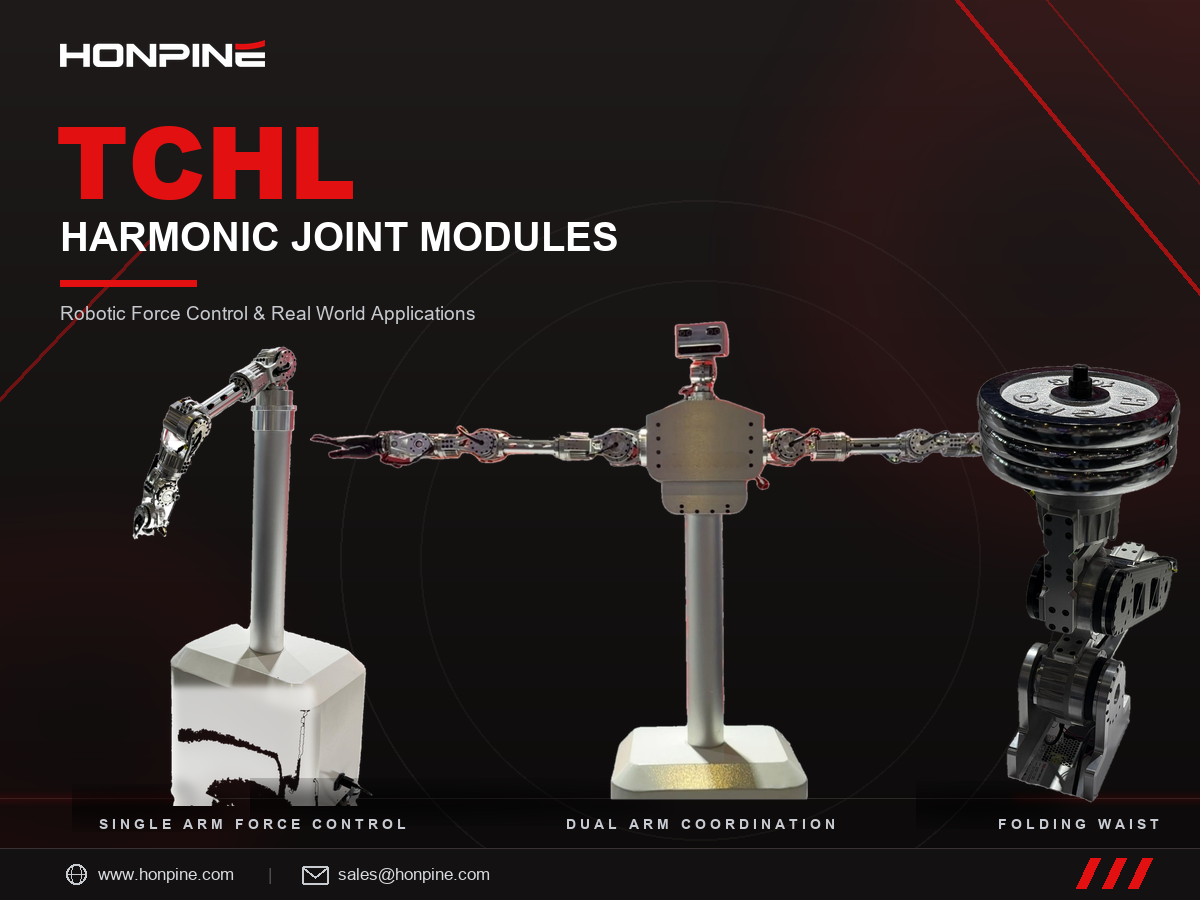
 Modules d’articulation harmonique TCHL HONPINE : contrôle de force robotique et applications concrètesBonjour à toutes et à tous, je suis Theodore Li, directeur technique chez HONPINE.
Les modules d’articulation à onde de déformation HONPINE TCHL sont utilisés dans diverses applications de commande de mouvement robotique, notamment les robots humanoïdes bimanuels, la commande de force compliant à un bras et les mécanismes de taille pliants pour robots humanoïdes à roues. En tant que composants de mouvement intégrés, ils répondent aux besoins d’un large éventail d’applications dans la robotique, la fabrication intelligente et l’automatisation industrielle.
Des composants essentiels aux unités de mouvement intégrées, HONPINE met en lumière les possibilités offertes par la technologie de transmission de précision dans différentes applications robotiques grâce à une gamme de produits diversifiée et à des démonstrations pratiques de mouvement.

Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Précision des actionneurs à entraînement harmonique : pourquoi l’évaluer selon quatre niveauxLa précision d’un actionneur à entraînement harmonique ne se limite pas à la résolution du codeur. Pourquoi les ingénieurs doivent-ils l’évaluer selon quatre niveaux ? La résolution, la répétabilité, la précision de positionnement unidirectionnelle et la précision de positionnement bidirectionnelle décrivent différents aspects des performances de mouvement. Comprendre ces différences aide les ingénieurs à sélectionner des actionneurs rotatifs harmoniques pour les équipements à semi-conducteurs, les systèmes EFEM et l’automatisation 3C, sans confondre les incréments théoriques du codeur avec les performances réelles de positionnement.
 Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ?Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ? Dans les articulations robotiques compactes, cette petite différence dimensionnelle peut augmenter considérablement l’espace disponible. Comme la section transversale d’un alésage circulaire augmente avec le carré de son diamètre, 2 mm supplémentaires peuvent améliorer sensiblement le passage des câbles internes et simplifier l’intégration du système. Cet article examine l’impact du diamètre de l’alésage traversant, compare certains modèles HONPINE HPJM à des modules de joints harmoniques comparables et explique pourquoi le diamètre de l’alésage est important dans les robots humanoïdes, les robots collaboratifs et l’automatisation industrielle.
 Jeu d’un réducteur harmonique en minutes d’arc : ce que la spécification vous apprend réellementLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAGLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Modules d’articulation harmonique TCHL HONPINE : contrôle de force robotique et applications concrètesBonjour à toutes et à tous, je suis Theodore Li, directeur technique chez HONPINE.
Les modules d’articulation à onde de déformation HONPINE TCHL sont utilisés dans diverses applications de commande de mouvement robotique, notamment les robots humanoïdes bimanuels, la commande de force compliant à un bras et les mécanismes de taille pliants pour robots humanoïdes à roues. En tant que composants de mouvement intégrés, ils répondent aux besoins d’un large éventail d’applications dans la robotique, la fabrication intelligente et l’automatisation industrielle.
Des composants essentiels aux unités de mouvement intégrées, HONPINE met en lumière les possibilités offertes par la technologie de transmission de précision dans différentes applications robotiques grâce à une gamme de produits diversifiée et à des démonstrations pratiques de mouvement. Guide de compatibilité des réducteurs harmoniques NEMA 17 et NEMA 23 : associer des moteurs pas à pas à des réducteurs harmoniquesAssocier un moteur pas à pas à un réducteur harmonique n’est pas un compromis budgétaire. Les points faibles d’un moteur pas à pas — son angle de pas important, l’effondrement du couple au-delà d’environ 400 tr/min et l’absence de transmission de précision — sont précisément ce qu’un réducteur harmonique corrige : il ramène le point de fonctionnement dans la plage idéale de faible vitesse et de couple élevé, affine un angle de pas de 1,8° jusqu’à une résolution à la seconde d’arc et offre un jeu presque nul. Ce guide explique ce que signifient les tailles de châssis NEMA au niveau de l’interface de montage, quels châssis de réducteurs harmoniques sont compatibles avec les NEMA 17 et NEMA 23, les huit vérifications à effectuer dans l’ordre — dont le couple de démarrage à vide côté entrée, souvent oublié — ainsi que le véritable point faible de cette association : la défaillance silencieuse. Il comprend les spécifications des modèles HONPINE SHD et CSF.
 Réducteurs harmoniques ou RV pour les bras robotisés destinés aux batteries au lithium : guide de sélection articulation par articulationDans les usines de batteries au lithium, choisir un réducteur pour un bras robotisé ne consiste pas à trouver le meilleur réducteur, mais à répartir les tâches selon les articulations. Les réducteurs RV équipent l’épaule et le coude (J1–J3), où la rigidité, la résistance aux chocs et la longévité sont essentielles. Les réducteurs harmoniques équipent le poignet (J4–J6), où un jeu quasi nul, une densité de couple élevée et un faible poids déterminent la précision de positionnement. Les réducteurs planétaires assurent le transfert cartésien sur de longues courses à moindre coût. La production de batteries au lithium impose ensuite trois exigences supplémentaires : une répétabilité extrême (±0.02–0.05 mm), des cycles intensifs 24/7 et une tolérance zéro à la contamination par des particules métalliques. Ce guide explique les principes de la sélection articulation par articulation, compare les trois types de réducteurs et présente les configurations courantes pour chaque poste.