







Réducteurs harmoniques ou RV pour les bras robotisés destinés aux batteries au lithium : guide de sélection articulation par articulation
Dans une usine de batteries au lithium, choisir un réducteur pour un bras robotisé ne consiste pas à sélectionner le « meilleur » réducteur. Il s’agit de répartir les fonctions selon les articulations, en tenant compte du niveau de couple supporté par chacune, de la précision requise et de son environnement de fonctionnement.
C’est pourquoi nous proposons deux gammes de produits comme une solution unique, plutôt que d’imposer un choix :
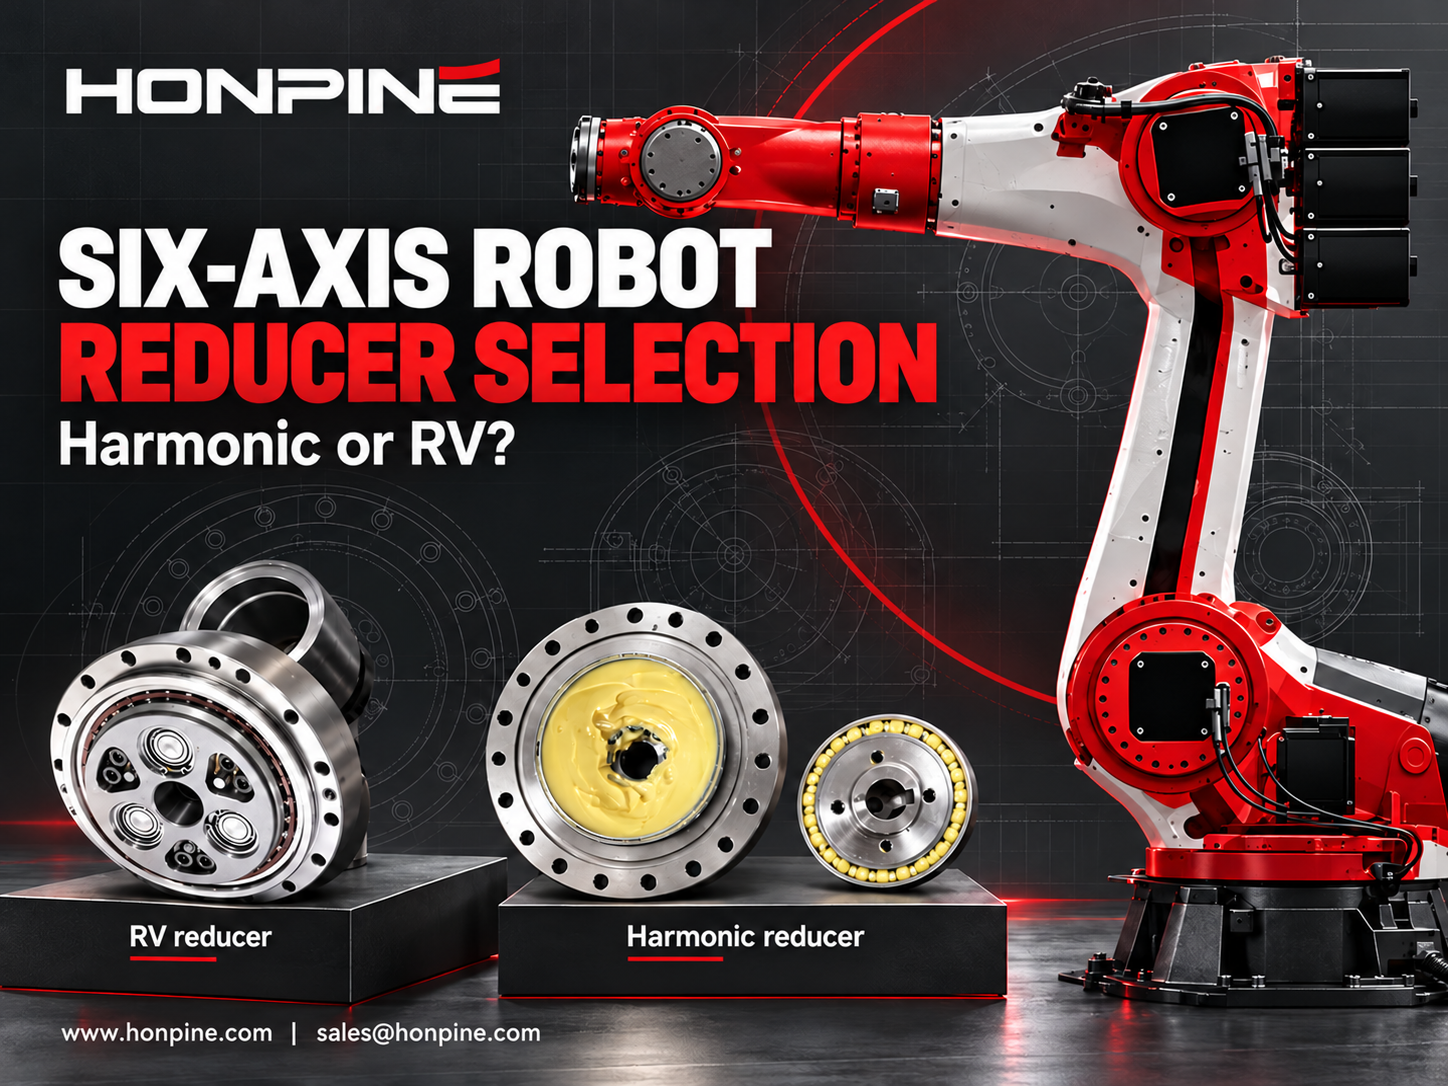
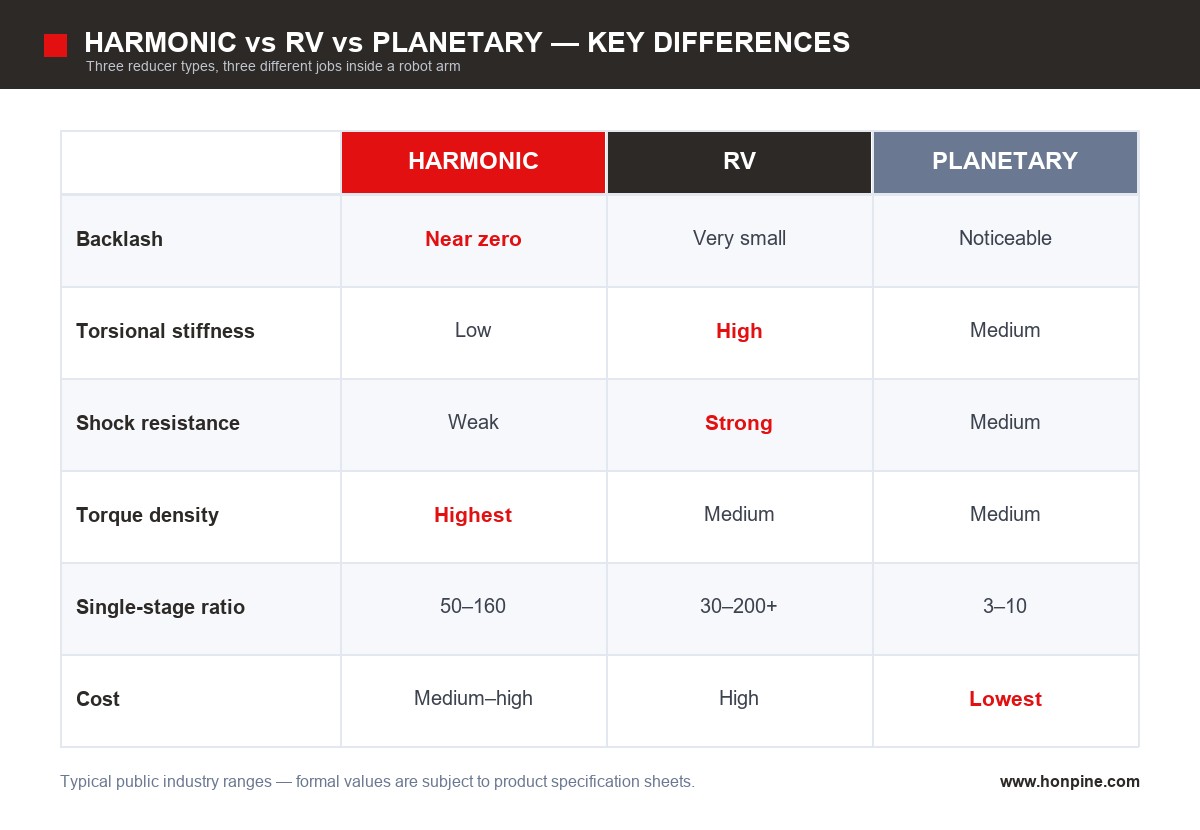
Articulations d’épaule et de coude (J1–J3) →réducteurs RV : rigidité élevée, résistance aux chocs et grands rapports de réduction.
Articulations du poignet (J4–J6) →réducteurs harmoniques : jeu quasi nul, forte densité de couple et faible poids.
Coordonnées cartésiennes et transfert par portique → réducteurs planétaires : faible coût et longue course.
À ces principes généraux s’ajoutent deux contraintes majeures propres à la production de batteries au lithium : la vérification du couple de pointe et une lubrification propre, afin d’éviter que des particules métalliques ne contaminent les cellules.
Quel est le rôle réel d’un réducteur dans une articulation de robot ?
De nombreux débats sur le choix des réducteurs partent de travers parce que celui-ci est considéré comme un simple « multiplicateur de couple ». Dans une articulation, il remplit en réalité quatre fonctions simultanément.
Les quatre fonctions d’un réducteur d’articulation
1. Réduction de la vitesse et multiplication du couple — il place le moteur dans sa plage de fonctionnement à haut rendement, de sorte qu’un moteur plus petit fournisse davantage de couple.
2. Transmission inverse des erreurs de précision — les erreurs côté moteur sont divisées par le rapport de réduction N, mais le jeu propre du réducteur et son erreur de transmission sont intégralement transmis à l’extrémité du bras, puis amplifiés sur toute sa longueur pour devenir une erreur de position de l’effecteur.
3. Support des charges — le couple de charge est transmis de l’arbre moteur à la structure ; le moteur ne fait que produire la force et contrôler la vitesse.
4. Rigidité — la rigidité torsionnelle détermine directement la fréquence de résonance mécanique, qui détermine à son tour la bande passante du servomoteur et le temps de cycle réalisable.
Deux conséquences qui déterminent l’ensemble du choix
Plus une articulation est proche de la base, plus elle doit être rigide. Elle supporte les couples les plus élevés : le couple gravitationnel de l’ensemble du bras et de la charge utile, ainsi que les couples d’inertie pendant l’accélération.
Plus une articulation est proche de l’effecteur, plus elle doit être légère. Chaque kilogramme supplémentaire au poignet oblige toutes les articulations et structures situées en amont à être renforcées en cascade — c’est la « spirale du poids ».
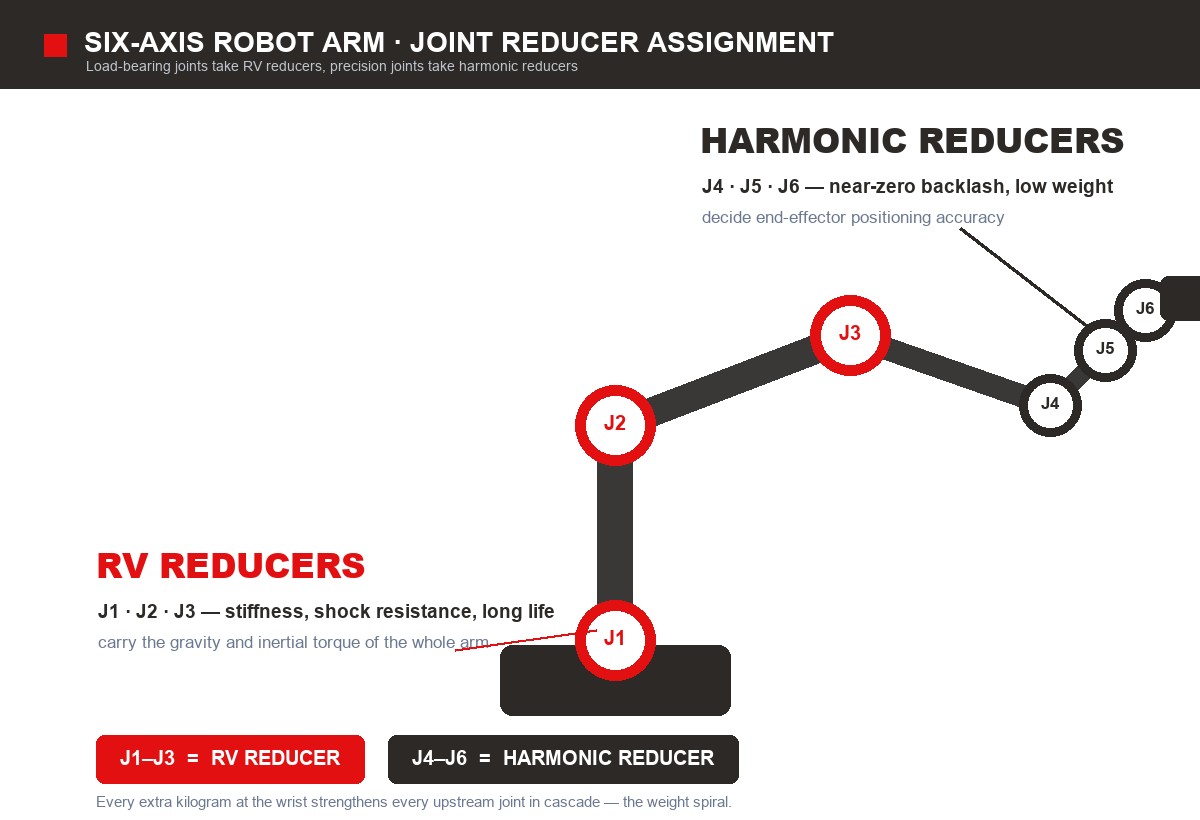
C’est pour cette raison d’ingénierie que les réducteurs RV et harmoniques se répartissent le bras selon leur position — et que nous développons ces deux gammes comme une solution intégrée et assortie.
Harmonique, RV ou planétaire : où s’arrête la répartition des rôles ?
Règle en une ligne : un réducteur harmonique privilégie la précision et la légèreté au détriment de la rigidité ; un réducteur RV privilégie la rigidité et la durée de vie au détriment de l’encombrement et du coût.
Les lignes de production de batteries au lithium à cadence élevée impliquent des accélérations et des freinages brusques fréquents, donc de forts couples d’inertie et des chocs importants lors des arrêts d’urgence. Les articulations porteuses doivent privilégier la rigidité ; seuls les axes de précision devraient être confiés aux réducteurs harmoniques. Ce n’est pas une préférence, mais une conséquence de la mécanique.
Gamme de produits 1 : réducteurs harmoniques pour les articulations de précision (J4–J6, articulations légères et toutes les articulations des cobots)
Applications adaptées aux réducteurs harmoniques
Poignets des robots à six axes (J4–J6)
Toutes les articulations des robots de manutention à charge utile légère (classe 5–20 kg)
Toutes les articulations des robots collaboratifs — leur faible poids contribue intrinsèquement à la sécurité, en maintenant les forces de collision sous contrôle
Postes de prise-dépose, de tri et de balayage à grande vitesse sur les robots SCARA et Delta
Plages de paramètres typiques
Applications inadaptées
Articulations porteuses à grande portée et à forte inertie, avec arrêts d’urgence fréquents : la flexspline résiste mal aux chocs. Si la vérification du couple de pointe n’est pas satisfaisante, ne forcez pas le choix.
Fonctionnement continu avec des fenêtres de remplacement de graisse très restreintes : la durée de vie de la flexspline doit être évaluée sérieusement par un calcul L10.
Gamme de produits 2 : réducteurs RV pour les articulations porteuses (J1–J3, positionneurs et postes de vissage)
Applications adaptées aux réducteurs RV
Épaules et coudes des robots à six axes (J1–J3), en particulier les modèles lourds de 30–200 kg de charge utile
Assemblage de modules, soudage de barres omnibus et collage : grande portée du bras et cadence élevée
Unités de retournement/positionneurs et postes de vissage : principalement soumis à des moments de renversement
Toute articulation nécessitant un grand rapport de réduction et devant absorber les chocs d’arrêt d’urgence
Plages de paramètres typiques
Applications inadaptées
Poignets et articulations légères côté effecteur : leur encombrement et leur poids imposent une charge supplémentaire à toutes les articulations en amont, ce qui rend la solution économiquement inadaptée.
Mouvement linéaire à longue course : la structure n’est pas conçue pour une longue course ; un réducteur planétaire avec crémaillère et pignon est une meilleure solution.
Comment les deux gammes fonctionnent-elles ensemble sur un bras à six axes ?
Une erreur fréquente mérite d’être signalée : il ne faut pas transposer aveuglément à J3 la conclusion retenue pour J1/J2. Sur les modèles à charge utile légère, un réducteur harmonique de grande taille permet de réduire réellement le poids et le coût ; sur les modèles lourds, le RV est indispensable. La limite doit être déterminée par le calcul du couple, et non par habitude.
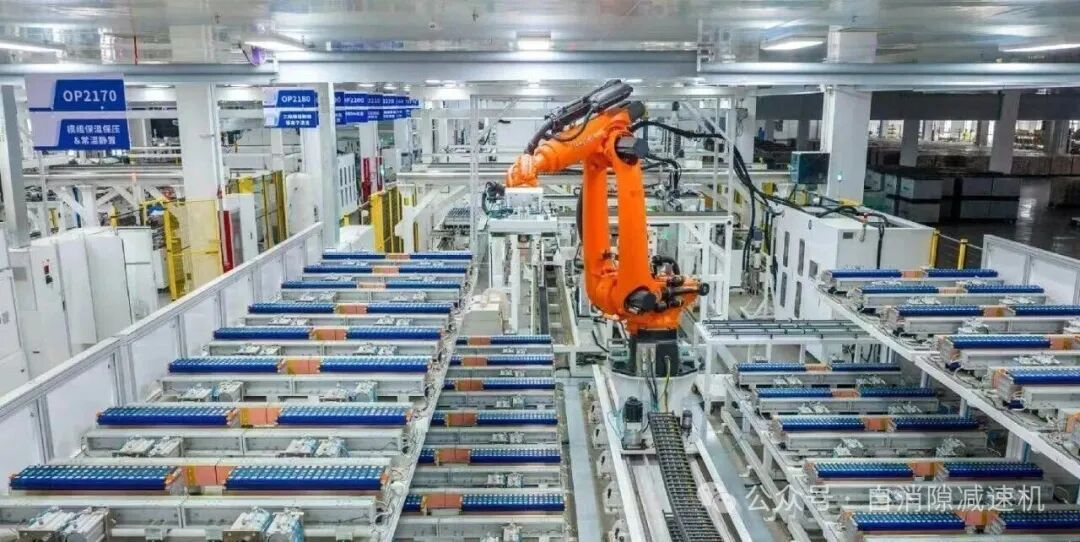
Pourquoi la production de batteries au lithium est-elle plus exigeante que l’automatisation générale ?
La même combinaison RV + harmonique qui fonctionne sur une ligne de soudage automobile peut échouer à la réception sur une ligne de batteries au lithium. La différence tient à trois critères supplémentaires.
Critère 1 : exigences de précision extrêmes
L’alignement des languettes et des capots, le soudage des barres omnibus et le chargement des modules dans les packs exigent généralement une répétabilité de ±0.02–0.05 mm sur six axes. Cette valeur dépend de « l’addition du jeu et de l’erreur angulaire de transmission, multipliée par la longueur du bras ». Plus le bras est long, plus le même jeu est amplifié au niveau de l’effecteur. Le jeu des articulations du poignet doit donc être vérifié individuellement, et non déduit de la plaque signalétique de la machine.
Critère 2 : cycles rapides et facteur de marche élevé
Le tri et le chargement des cellules peuvent atteindre plusieurs dizaines, voire plus d’une centaine de pièces par minute, avec des accélérations et décélérations constantes. Une bande passante élevée du servomoteur est impérative ; sa limite correspond à la fréquence de résonance mécanique, déterminée par la rigidité torsionnelle du réducteur. Une rigidité insuffisante se manifeste par la vibration résiduelle typique : « arrêt, puis tremblements ». Dimensionnez le réducteur selon la vitesse d’entrée moyenne admissible, jamais selon la pointe instantanée.
Critère 3 : aucune tolérance à la contamination particulaire
Les batteries au lithium sont extrêmement sensibles aux particules métalliques : une seule particule d’usure peut provoquer un court-circuit interne ou une autodécharge. Trois points doivent être vérifiés :
Classe d’étanchéité — retenir les débris d’usure à l’intérieur de l’articulation.
Graisse à faible émission de poussière/vapeur — les types PFPE (perfluoropolyéther) sont courants.
Exigences propres à chaque zone — les zones de remplissage en électrolyte et de bobinage peuvent nécessiter un fonctionnement à sec ou des graisses spéciales ; les zones de remplissage/de formation nécessitent également des mesures antidéflagrantes et antistatiques en raison des vapeurs inflammables d’électrolyte.
Ajoutez à cela un fonctionnement continu 24/7 : la durée de vie du réducteur et les intervalles de graissage déterminent directement la planification des arrêts. La durée de vie des flexsplines des réducteurs harmoniques doit être vérifiée par un calcul L10 ; le seul couple nominal ne suffit pas.
Configuration de réducteurs recommandée par poste
Ces plages de charges utiles sont représentatives du secteur. Le choix réel doit être recalculé en fonction de la charge utile, de la portée et du temps de cycle réels de votre poste.
Méthode de sélection en cinq étapes : des données du poste à la gamme de modèles
1. Établir le modèle de charge des articulations. Relever pour chaque articulation le couple gravitationnel statique (bras + charge utile), le couple dynamique d’inertie et le couple de choc lors d’un arrêt d’urgence ; établir les valeurs nominales et de pointe.
2. Sélectionner le type selon le couple de pointe. Couple de pointe élevé, grande portée, arrêts d’urgence fréquents → RV. Couple de pointe modéré, mais précision critique → harmonique. Mouvement linéaire pur à longue course → planétaire.
3. Vérifier le couple et le moment de renversement. Prévoir un facteur de sécurité de pointe de 1.5–2 comme base et de 2–3 en cas de chocs ; vérifier séparément le moment de renversement de la bride du poignet, faute de quoi une défaillance prématurée peut survenir.
4. Évaluer conjointement l’inertie, la vitesse et l’échauffement. Le rapport de réduction, le rapport d’inertie, la vitesse d’entrée moyenne admissible et l’élévation de température doivent être calculés ensemble. Un rapport d’inertie excessif provoque des vibrations et une résonance que le réglage ne peut corriger : le temps de cycle n’augmente pas et la précision n’est pas maintenue.
5. Ajouter les contraintes environnementales. Confirmer la classe d’étanchéité, le type de graisse (y compris les exigences de faible émission de poussière/vapeur) et les exigences antistatiques ou antidéflagrantes propres à chaque zone de production ; ajouter un calcul de durée de vie L10 pour chaque flexspline harmonique.
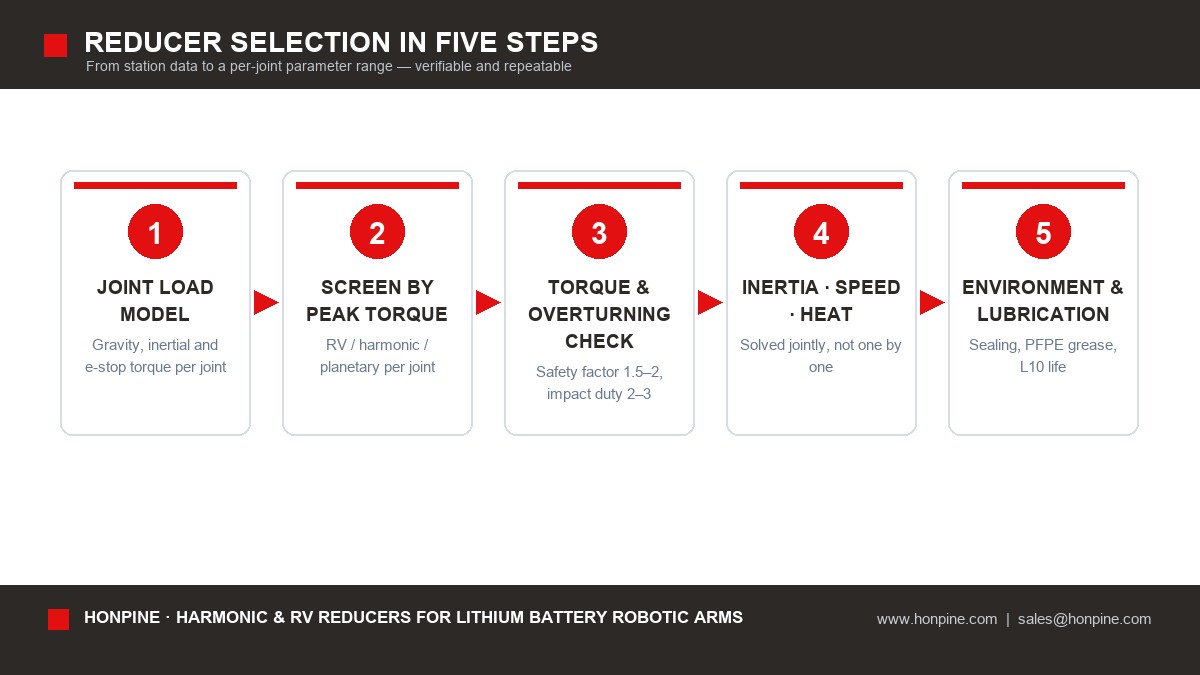
Transmettez-nous les données correspondant à ces cinq étapes et nous vous communiquerons des plages de paramètres et des gammes de modèles pour chaque articulation — et non une recommandation de modèle isolée.
Quatre pièges à l’origine de défaillances prématurées
1. Vérifier uniquement le couple nominal et ignorer les charges de pointe et de renversement. Sur les lignes de batteries au lithium, les arrêts d’urgence peuvent porter le couple instantané à 3–5× sa valeur nominale ; le moment de renversement de la bride du poignet est souvent totalement ignoré. Utilisez un facteur de sécurité de pointe de 1.5–2, et de 2–3 en cas de chocs.
2. Ignorer l’échauffement et le facteur de marche. Les accélérations fréquentes échauffent le réducteur, dégradent la graisse et font dériver la précision. Dimensionnez selon la vitesse d’entrée moyenne admissible, et non selon la valeur instantanée.
3. Ignorer la compatibilité de la graisse avec la salle propre. Les émissions de vapeur et de poussière contaminent les cellules ; les zones de remplissage/de formation imposent en plus des exigences antidéflagrantes et antistatiques. C’est la principale différence avec les lignes automobiles générales — et la raison pour laquelle les fiches de configuration copiées échouent.
4. Mauvaise adéquation d’inertie entre le réducteur et le moteur. Un rapport d’inertie excessif génère des vibrations et une résonance difficiles à régler ; le temps de cycle ne s’améliore pas et la précision n’est pas maintenue. L’adéquation des inerties doit être étudiée conjointement au rapport de réduction, à la précision et à la rigidité.
FAQ pour les ingénieurs
Comment comparer réellement le jeu ?
Confirmez d’abord la définition et les conditions de mesure (méthode de chargement, position de mesure et prise en compte ou non de l’hystérésis), puis comparez les valeurs. Les valeurs de jeu mesurées selon des définitions différentes ne sont pas directement comparables — d’où les cas où certains réducteurs affichant de « meilleures valeurs » donnent de moins bons résultats en production.
J3 doit-il être équipé d’un RV ou d’un réducteur harmonique ?
La limite doit être déterminée par le calcul du couple. Sur les modèles à charge utile légère, un harmonique de grande taille permet de réduire le poids et le coût ; sur les modèles lourds à grande portée, le RV est indispensable. Ne choisissez pas par habitude.
Comment spécifier la graisse pour une utilisation en salle propre ?
Une graisse PFPE à faible émission de poussière/vapeur est un choix courant ; les zones de bobinage et de remplissage peuvent nécessiter un fonctionnement à sec ou des graisses spéciales. Confirmez la qualité et la classe de propreté pour chaque zone. [À confirmer : options de lubrification HONPINE et notes de compatibilité]
Comment évaluer correctement la durée de vie de la flexspline d’un réducteur harmonique ?
Ne vous basez jamais uniquement sur le couple nominal : calculez la durée de vie L10, indiquez l’intervalle recommandé de remplacement de la graisse et intégrez cette période au plan d’arrêt.
Comment planifier la maintenance pour un fonctionnement 24/7 ?
Intégrez directement la durée de vie et les intervalles de graissage au plan d’arrêt, puis calculez en retour la fréquence de maintenance acceptable à partir de votre objectif OEE. Plus l’objectif OEE est élevé, plus la durée de vie des réducteurs conditionne la capacité de production.
Pouvez-vous simplement recommander un modèle précis ?
Nous préférons commencer par des plages de paramètres : communiquez-nous la charge utile, la portée, le temps de cycle, la précision et la zone de production. Nous définissons d’abord les plages de couple et les types adaptés à chaque articulation, puis nous affinons les gammes de modèles. La méthode reste réutilisable en cas de changement de fournisseur ou de nouvelle conception. [À confirmer : nomenclature des modèles HONPINE et tableaux de spécifications]
Étape suivante : envoyez-nous les données d’un poste
Si vous avez un poste précis à l’étude, fournissez ces six données et nous calculerons la plage de paramètres du réducteur pour chaque articulation à l’aide de la méthode en cinq étapes ci-dessus :
1. Masse de la charge utile (y compris l’outillage en bout de bras)
2. Portée/répartition de la longueur du bras
3. Temps de cycle et profil de mouvement (y compris l’accélération maximale)
4. Répétabilité cible
5. Zone de production (salle sèche/salle propre/remplissage d’électrolyte/formation/assemblage…)
6. Interface de montage et limites d’encombrement
[À confirmer : champs du formulaire de demande, accès aux demandes d’échantillons, politique de service et de pièces détachées, délai de réponse du support technique]
Notes sur les paramètres et la conformité
Toutes les plages de paramètres présentées dans cet article sont des valeurs publiques typiques du secteur, utilisées pour expliquer la logique de sélection ; elles ne constituent pas des engagements de performance. Les paramètres officiels sont ceux figurant dans les fiches techniques des produits HONPINE.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
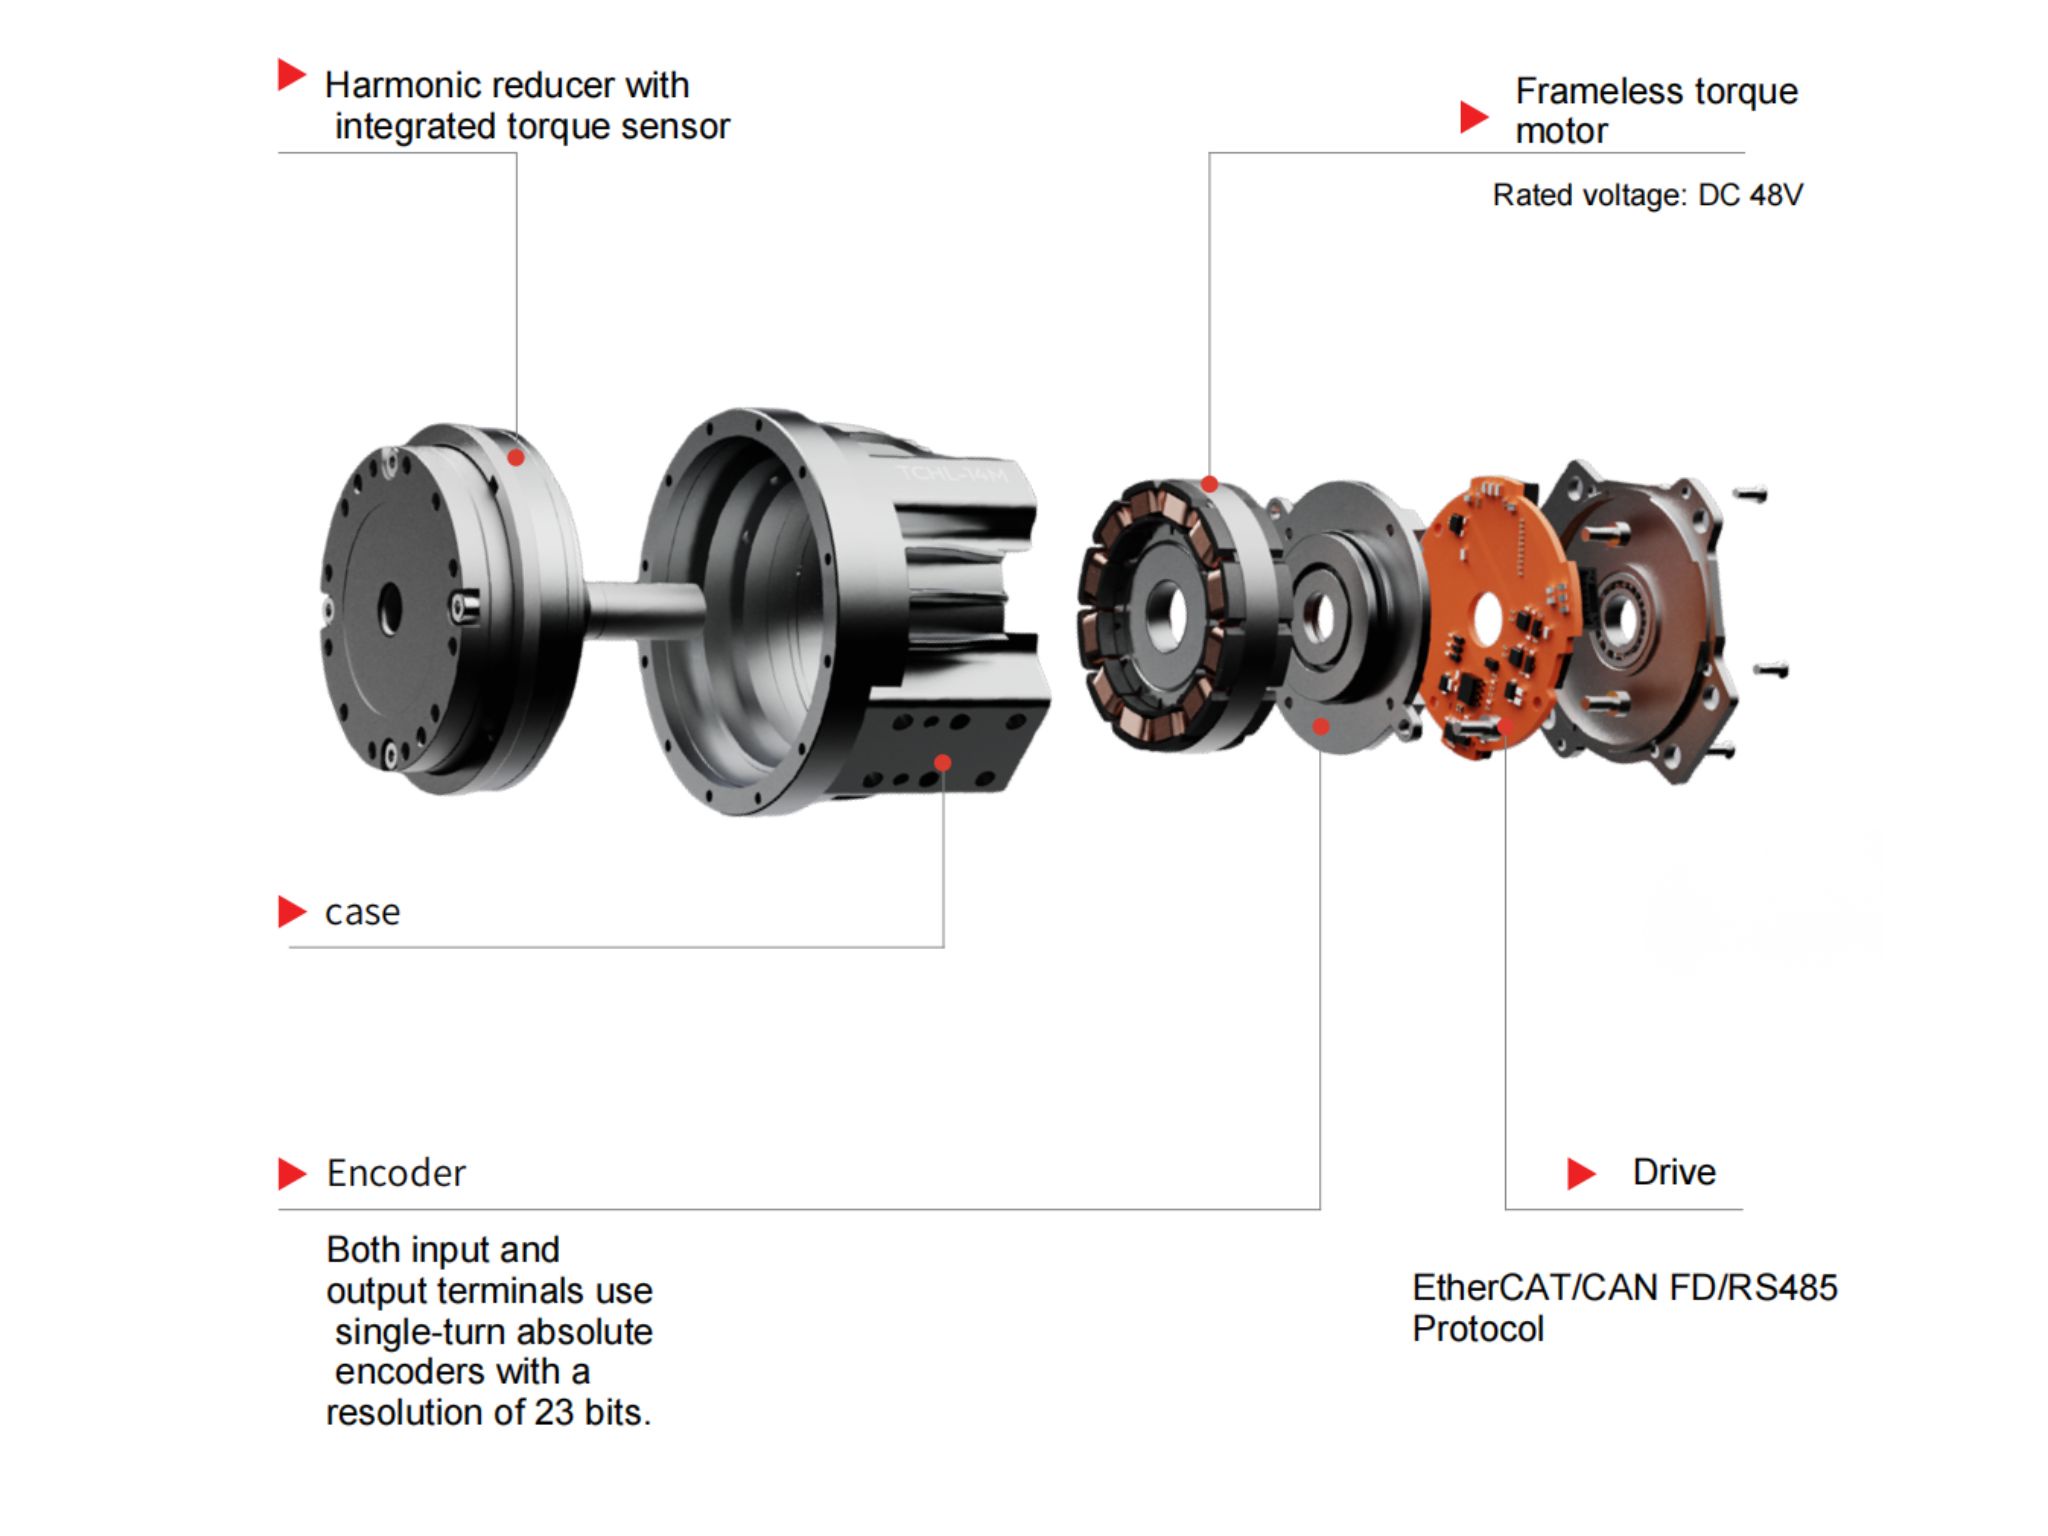
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
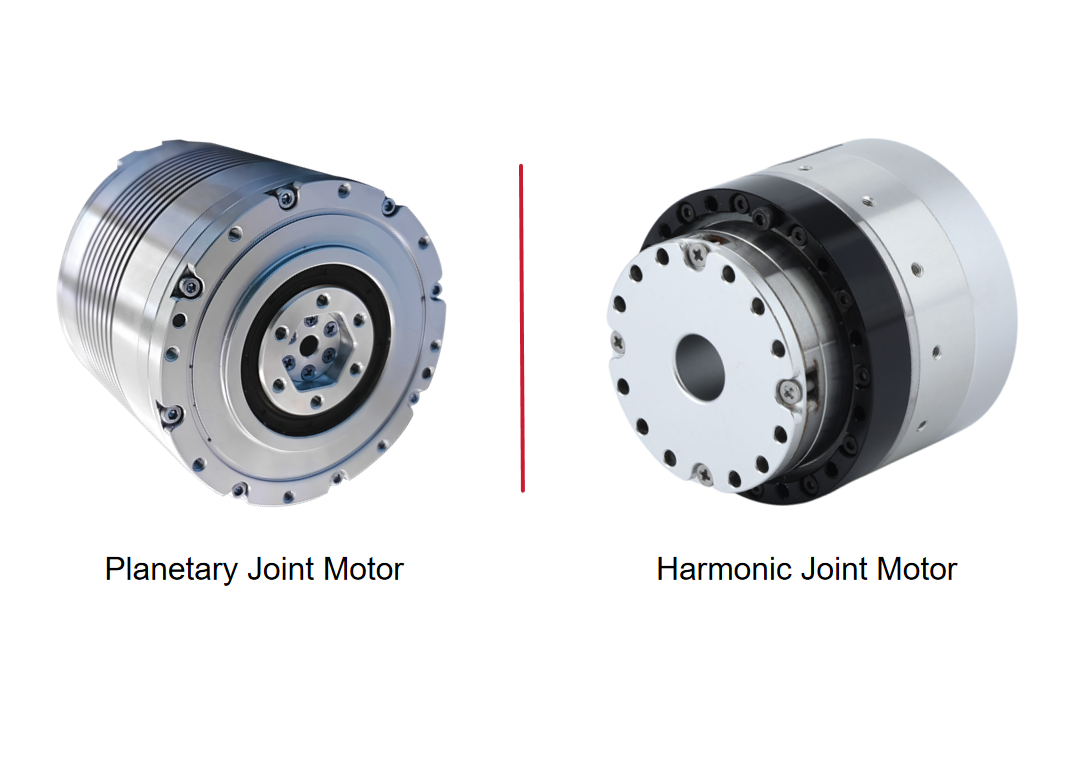
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
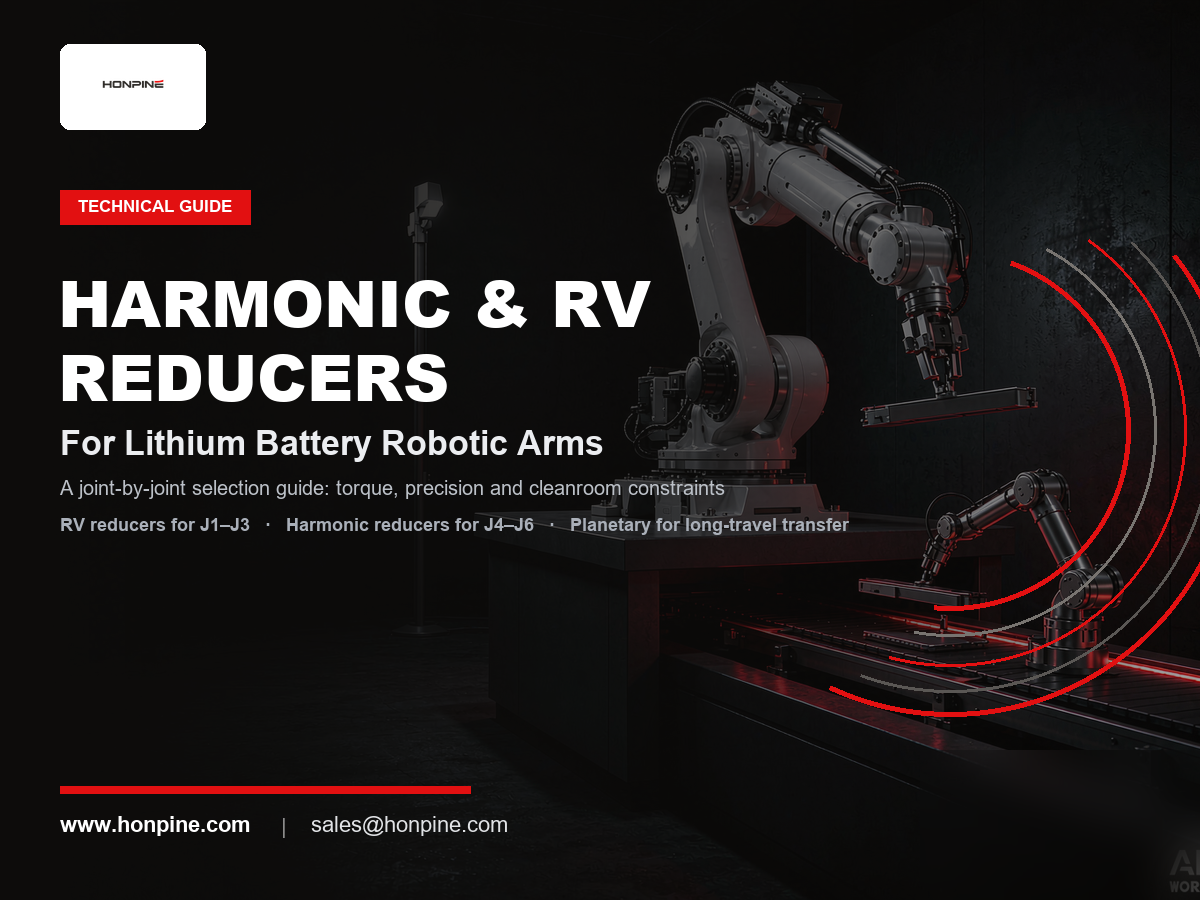
 Réducteurs harmoniques ou RV pour les bras robotisés destinés aux batteries au lithium : guide de sélection articulation par articulationDans les usines de batteries au lithium, choisir un réducteur pour un bras robotisé ne consiste pas à trouver le meilleur réducteur, mais à répartir les tâches selon les articulations. Les réducteurs RV équipent l’épaule et le coude (J1–J3), où la rigidité, la résistance aux chocs et la longévité sont essentielles. Les réducteurs harmoniques équipent le poignet (J4–J6), où un jeu quasi nul, une densité de couple élevée et un faible poids déterminent la précision de positionnement. Les réducteurs planétaires assurent le transfert cartésien sur de longues courses à moindre coût. La production de batteries au lithium impose ensuite trois exigences supplémentaires : une répétabilité extrême (±0.02–0.05 mm), des cycles intensifs 24/7 et une tolérance zéro à la contamination par des particules métalliques. Ce guide explique les principes de la sélection articulation par articulation, compare les trois types de réducteurs et présente les configurations courantes pour chaque poste.
 Comment choisir des actionneurs rotatifs de haute précision pour l’automatisation industrielle ?Les actionneurs rotatifs de haute précision jouent un rôle important dans l’automatisation industrielle, où la précision de positionnement, la répétabilité, la durabilité et la flexibilité d’installation influent directement sur les performances des équipements. HONPINE propose quatre principales séries d’actionneurs rotatifs de précision, dont les actionneurs rotatifs harmoniques HAT, HAM et HAS, ainsi que les actionneurs planétaires HPG à faible jeu. Avec des couples nominaux allant de 4 à 1 494 Nm pour l’ensemble de la gamme, ces solutions sont conçues pour des applications dans la fabrication de semi-conducteurs, l’automatisation 3C, le traitement laser et les machines-outils CNC. Découvrez comment choisir l’actionneur rotatif adapté en fonction des conditions de fonctionnement, des exigences de précision et des besoins d’intégration mécanique.
 Pourquoi les réducteurs harmoniques conviennent-ils aux équipements d'automatisation de haute précision ?Les équipements d'automatisation de précision reposent sur un mouvement rotatif constant, un positionnement fiable et une conception de transmission compacte. De l'orientation des têtes de distribution et de l'alignement angulaire des composants à l'indexation automatisée des inspections, les réducteurs harmoniques constituent une solution pratique pour les applications exigeant un faible jeu et des rapports de réduction élevés dans un espace d'installation restreint. Cet article explique comment les réducteurs harmoniques garantissent un mouvement répétable, compare les principales configurations de conception et décrit comment sélectionner un rapport de réduction et une structure de réducteur adaptés aux exigences de charge, de vitesse, de précision et de temps de cycle machine.
 Pourquoi les servomoteurs et les réducteurs forment-ils une combinaison idéale ?Les servomoteurs assurent un contrôle rapide et précis du mouvement, tandis que les réducteurs adaptent la vitesse et le couple à la charge. Ce guide explique comment les servomoteurs et les réducteurs fonctionnent ensemble grâce à la multiplication du couple, à la réduction de l’inertie ramenée au moteur et à une meilleure résolution théorique de positionnement. Découvrez comment l’adaptation des inerties, le jeu, la rigidité torsionnelle et le rapport de réduction influencent les performances en robotique et en automatisation industrielle.
 Comment sélectionner et utiliser des modules d’articulation robotisés ?Comment passer de la sélection des modules d’articulation robotisés à la maîtrise du mouvement ? À l’aide du module d’articulation harmonique HONPINE HPJM comme exemple, le directeur technique Theodore Li explique les étapes clés de l’installation mécanique, du câblage électrique, de la configuration CAN et EtherCAT, ainsi que de la mise en service de la commande. Découvrez les points à vérifier avant l’intégration et comment procéder à la configuration afin que chaque articulation réponde correctement à votre contrôleur.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs harmoniques ou RV pour les bras robotisés destinés aux batteries au lithium : guide de sélection articulation par articulationDans les usines de batteries au lithium, choisir un réducteur pour un bras robotisé ne consiste pas à trouver le meilleur réducteur, mais à répartir les tâches selon les articulations. Les réducteurs RV équipent l’épaule et le coude (J1–J3), où la rigidité, la résistance aux chocs et la longévité sont essentielles. Les réducteurs harmoniques équipent le poignet (J4–J6), où un jeu quasi nul, une densité de couple élevée et un faible poids déterminent la précision de positionnement. Les réducteurs planétaires assurent le transfert cartésien sur de longues courses à moindre coût. La production de batteries au lithium impose ensuite trois exigences supplémentaires : une répétabilité extrême (±0.02–0.05 mm), des cycles intensifs 24/7 et une tolérance zéro à la contamination par des particules métalliques. Ce guide explique les principes de la sélection articulation par articulation, compare les trois types de réducteurs et présente les configurations courantes pour chaque poste.
 Comment choisir des actionneurs rotatifs de haute précision pour l’automatisation industrielle ?Les actionneurs rotatifs de haute précision jouent un rôle important dans l’automatisation industrielle, où la précision de positionnement, la répétabilité, la durabilité et la flexibilité d’installation influent directement sur les performances des équipements. HONPINE propose quatre principales séries d’actionneurs rotatifs de précision, dont les actionneurs rotatifs harmoniques HAT, HAM et HAS, ainsi que les actionneurs planétaires HPG à faible jeu. Avec des couples nominaux allant de 4 à 1 494 Nm pour l’ensemble de la gamme, ces solutions sont conçues pour des applications dans la fabrication de semi-conducteurs, l’automatisation 3C, le traitement laser et les machines-outils CNC. Découvrez comment choisir l’actionneur rotatif adapté en fonction des conditions de fonctionnement, des exigences de précision et des besoins d’intégration mécanique.
 Pourquoi les réducteurs harmoniques conviennent-ils aux équipements d'automatisation de haute précision ?Les équipements d'automatisation de précision reposent sur un mouvement rotatif constant, un positionnement fiable et une conception de transmission compacte. De l'orientation des têtes de distribution et de l'alignement angulaire des composants à l'indexation automatisée des inspections, les réducteurs harmoniques constituent une solution pratique pour les applications exigeant un faible jeu et des rapports de réduction élevés dans un espace d'installation restreint. Cet article explique comment les réducteurs harmoniques garantissent un mouvement répétable, compare les principales configurations de conception et décrit comment sélectionner un rapport de réduction et une structure de réducteur adaptés aux exigences de charge, de vitesse, de précision et de temps de cycle machine.
 Pourquoi les servomoteurs et les réducteurs forment-ils une combinaison idéale ?Les servomoteurs assurent un contrôle rapide et précis du mouvement, tandis que les réducteurs adaptent la vitesse et le couple à la charge. Ce guide explique comment les servomoteurs et les réducteurs fonctionnent ensemble grâce à la multiplication du couple, à la réduction de l’inertie ramenée au moteur et à une meilleure résolution théorique de positionnement. Découvrez comment l’adaptation des inerties, le jeu, la rigidité torsionnelle et le rapport de réduction influencent les performances en robotique et en automatisation industrielle.
 Comment sélectionner et utiliser des modules d’articulation robotisés ?Comment passer de la sélection des modules d’articulation robotisés à la maîtrise du mouvement ? À l’aide du module d’articulation harmonique HONPINE HPJM comme exemple, le directeur technique Theodore Li explique les étapes clés de l’installation mécanique, du câblage électrique, de la configuration CAN et EtherCAT, ainsi que de la mise en service de la commande. Découvrez les points à vérifier avant l’intégration et comment procéder à la configuration afin que chaque articulation réponde correctement à votre contrôleur.
 Comment choisir des réducteurs harmoniques et RV pour chaque axe d’un robot à six axes ?Comment déterminer si un axe de robot à six axes nécessite un réducteur harmonique ou un réducteur RV ? La réponse dépend du couple, de l’inertie, des charges de choc, des charges sur les roulements et de l’espace d’installation. Ce guide explique comment évaluer les réducteurs harmoniques et RV pour la base, l’épaule, le coude et le poignet, à l’aide de vérifications pratiques portant sur la rigidité, le jeu et la durée de vie. Appuyez-vous sur les exigences de chaque axe pour sélectionner une configuration de réducteur adaptée.
 Top 7 des fabricants de réducteurs RV : pourquoi Nabtesco domine-t-il toujours le marché ?Qu’est-ce qui distingue les fabricants de réducteurs RV, et pourquoi Nabtesco reste-t-il une référence sur ce marché ? La production de réducteurs RV exige un usinage précis des composants, un assemblage minutieux et un solide savoir-faire en ingénierie. Cet article présente sept fabricants de réducteurs RV et de technologies de transmission connexes, examine les atouts qui expliquent la position de Nabtesco et explore les capacités de développement de HONPINE afin de vous aider à mieux comprendre le paysage des fournisseurs.