Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?
Pour les ingénieurs qui développent des robots humanoïdes, des robots collaboratifs et des systèmes robotiques à commande d’effort, le choix d’une articulation robotique intégrée ne se limite pas à comparer le couple nominal, la vitesse et les dimensions. Il est essentiel de déterminer si l’articulation estime le couple à partir du courant moteur ou mesure directement le couple réel à la sortie du réducteur.
De nombreuses servocommandes articulaires présentées comme compatibles avec la commande d’effort reposent principalement sur une estimation du couple à partir du courant moteur. Cependant, les caractéristiques de friction et de transmission d’un réducteur harmonique peuvent affecter la relation entre le couple côté moteur et le couple transmis au mécanisme externe. Cela peut compliquer la détection des collisions, l’estimation de l’effort et la commande de mouvements souples.
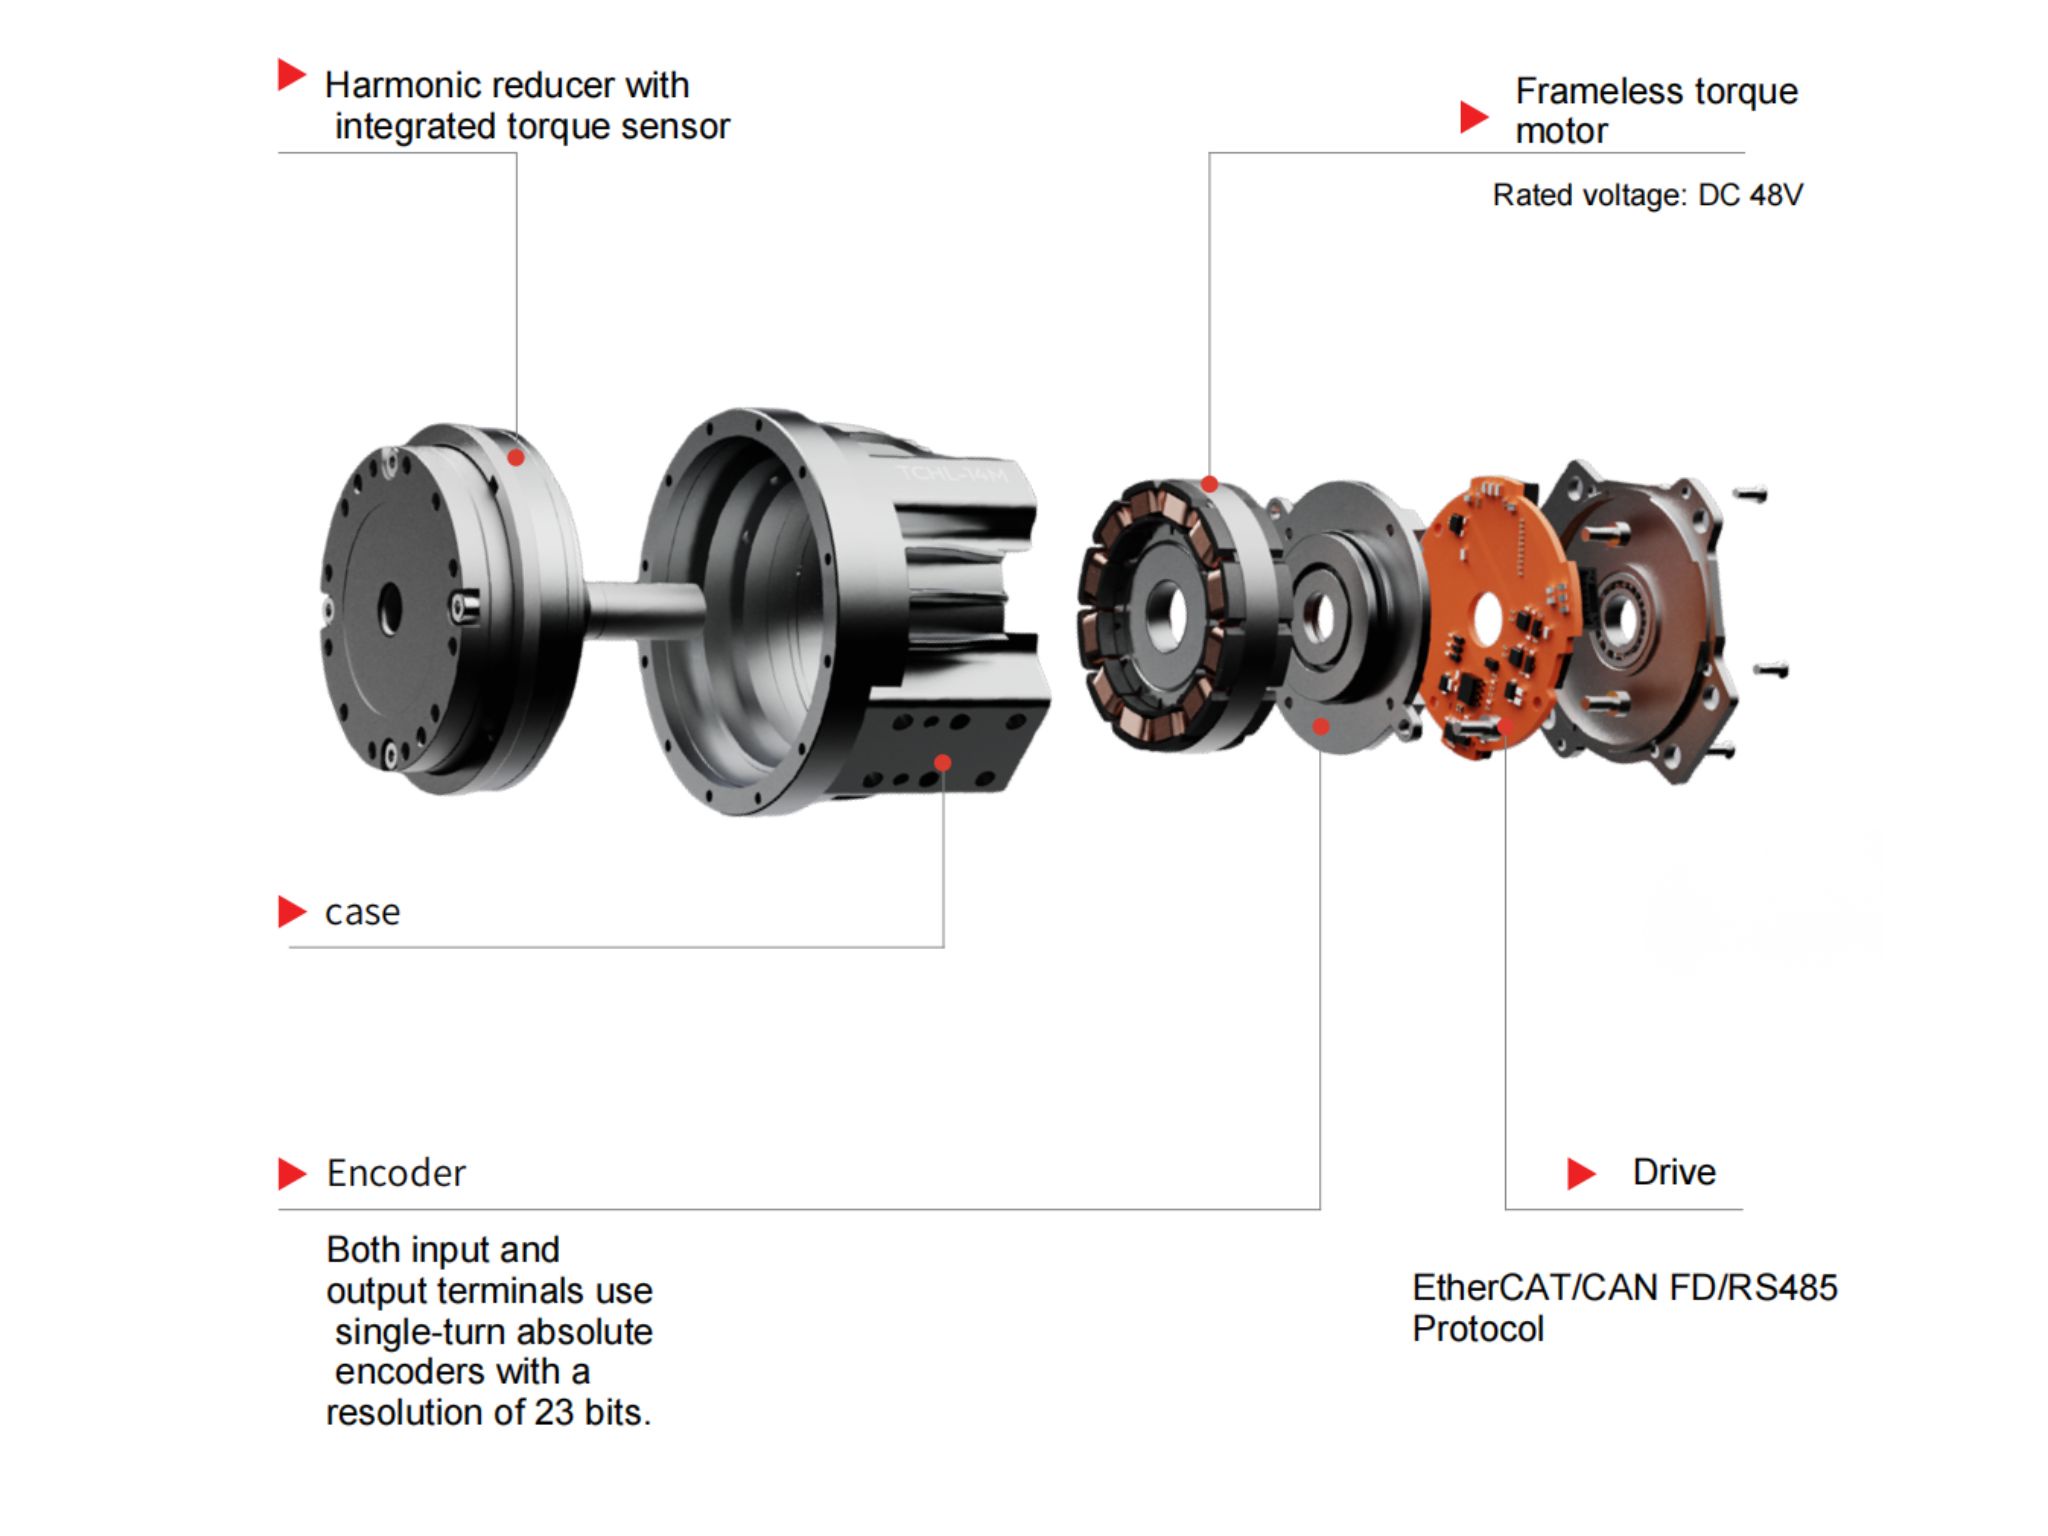
L’actionneur d’articulation harmonique TCHL de HONPINE intègre un capteur de couple au niveau de la bride de sortie du réducteur harmonique, ce qui permet de mesurer directement le couple de sortie. En fournissant un retour d’information côté sortie de l’articulation, il transmet aux contrôleurs robotiques un signal plus direct pour les applications sensibles à l’effort, notamment la détection des collisions, l’apprentissage par guidage manuel, l’assemblage souple, la robotique de rééducation et la téléopération avec retour d’effort.
Cet article explique la différence entre le couple estimé et le couple mesuré, et présente les applications pratiques du module d’articulation harmonique TCHL de HONPINE équipé d’un capteur de couple.
Estimation du couple à partir du courant moteur et mesure réelle du couple de sortie
Pourquoi le courant moteur n’est-il pas égal au couple de sortie?
Dans de nombreuses servocommandes articulaires classiques, le couple est estimé à partir du courant moteur. Cette méthode peut être utile pour la commande du mouvement, mais le courant moteur reflète principalement le couple électromagnétique généré par le moteur. Il ne mesure pas directement le couple transmis à la charge externe.
Après son passage dans un réducteur harmonique, la relation entre le couple côté moteur et le couple de sortie peut être affectée par la friction de transmission, l’hystérésis, les phénomènes liés au jeu et les conditions de fonctionnement.
Plusieurs difficultés pratiques peuvent se présenter :
Relevés de couple pendant un mouvement à vide : la friction à l’intérieur du réducteur peut générer un couple de résistance même lorsque l’articulation ne supporte pas de charge externe importante.
Relevés différents selon le sens de déplacement : la friction de transmission et l’hystérésis peuvent entraîner des valeurs de couple estimées différentes en marche avant et en marche arrière, pour des charges externes comparables.
Compromis en matière de détection des collisions : un seuil trop élevé peut retarder la détection d’une collision, tandis qu’un seuil trop bas peut déclencher de fausses alertes pendant un mouvement normal.
Pour les applications qui nécessitent une détection sensible de l’effort, se fier exclusivement à une estimation fondée sur le courant moteur peut donc être insuffisant.
Comment fonctionne le capteur de couple de sortie TCHL de HONPINE?
Les versions HONPINE TCHL-TM / TH équipées d’un capteur de couple intègrent celui-ci à la bride de sortie du réducteur harmonique. Au lieu de déduire le couple uniquement à partir du courant moteur, l’articulation mesure directement le couple côté sortie.
Selon les spécifications du produit fournies, le retour de couple peut être lu dans l’entrée du dictionnaire d’objets 0x303A, avec une unité de 0.01 N·m.
Les performances indiquées pour le capteur de couple de sortie comprennent :
Résolution du capteur de couple : 0.5% F.S.
Précision de mesure du couple de sortie : 1% F.S.
Retour de couple côté sortie du réducteur.
Ici, F.S. signifie pleine échelle. Les pourcentages doivent être interprétés en fonction de la plage de pleine échelle définie pour le capteur et des conditions de mesure du fabricant.
La mesure directe du couple de sortie fournit un signal plus représentatif du couple transmis au mécanisme externe. Elle peut réduire l’influence des incertitudes associées à l’estimation du couple de sortie à partir du courant moteur, même si le capteur lui-même reste soumis au bruit de mesure, aux limites d’étalonnage et aux contraintes de réponse dynamique.
Applications concrètes de l’actionneur d’articulation harmonique TCHL de HONPINE
Les applications suivantes illustrent comment le retour de couple de sortie peut être utilisé dans les robots humanoïdes, les robots collaboratifs et d’autres systèmes robotiques sensibles à l’effort. Le mode de commande approprié et l’architecture de sécurité dépendent de la conception du robot, des capacités du contrôleur et des exigences de l’application.
1. Détection des efforts sur l’ensemble du corps des robots humanoïdes
Approche de commande typique : mode CSP (Cyclic Synchronous Position) avec retour de couple de sortie.
Dans un robot humanoïde, les informations d’effort provenant de plusieurs articulations peuvent contribuer à la commande coordonnée des mouvements, à la détection des contacts et aux interactions avec l’environnement.
Marche adaptative et commande de la démarche
Les articulations de la hanche, du genou et de la cheville peuvent fournir un retour de couple de sortie afin d’aider le contrôleur à estimer les conditions de contact et à ajuster les commandes articulaires pendant la marche. Ces informations peuvent permettre d’adapter le mouvement aux pentes, aux terrains irréguliers et aux changements de contact avec le sol, contribuant ainsi à améliorer la stabilité de la démarche.
Détection des collisions sur l’ensemble du corps
Lorsque le retour de couple est disponible sur plusieurs articulations, le contrôleur peut surveiller les interactions externes inattendues au niveau des bras, du torse et des jambes, au lieu de s’appuyer uniquement sur un capteur d’effort situé à l’effecteur. Cela peut étendre la couverture de détection des collisions, à condition que les algorithmes tiennent compte de la gravité, de l’inertie, de l’accélération et des forces de contact normales.
Apprentissage par guidage manuel et enregistrement de trajectoire
Un opérateur peut guider manuellement certaines articulations du robot tandis que le contrôleur utilise le retour de couple pour aider à identifier les forces externes. Le système peut enregistrer la trajectoire obtenue en vue de sa reproduction ultérieure. Dans certaines applications d’apprentissage, cela peut réduire le besoin d’ajouter un capteur d’effort externe.
Surveillance de l’état des articulations
Les formes d’onde de couple recueillies pendant la marche et d’autres mouvements peuvent aider à repérer des changements de friction, une résistance anormale, un grippage ou d’autres écarts par rapport au comportement attendu de l’articulation. Ces signaux peuvent contribuer à la surveillance de l’état et à la planification de la maintenance, mais ne permettent pas à eux seuls d’établir qu’un réducteur harmonique est usé ou endommagé.
2. Exosquelettes de rééducation et d’assistance
Approche de commande typique : commande de position CSP, avec commande de couple en boucle fermée lorsque cette fonction est prise en charge et adaptée.
Les exosquelettes de rééducation et d’assistance doivent coordonner le couple généré par le robot avec les mouvements de la personne. Le retour de couple de sortie peut aider le contrôleur à réagir à l’effort de l’utilisateur et aux variations de charge externe.
Exosquelettes de rééducation des membres inférieurs
Le retour de couple articulaire peut contribuer à l’estimation de l’intention de mouvement de l’utilisateur et à la coordination de l’assistance pendant la station debout, la marche et les exercices de rééducation. Le contrôleur peut ajuster l’assistance en fonction de la stratégie de rééducation sélectionnée et du comportement mesuré des articulations.
Exosquelettes d’assistance des membres supérieurs
Le retour de couple de sortie peut contribuer à fournir une assistance lors du levage ou de la manipulation de charges par l’utilisateur. Le contrôleur peut réguler l’assistance et réduire le couple commandé à l’approche de limites de force ou de charge prédéfinies.
Point important concernant la sécurité : les équipements de rééducation interagissent directement avec le corps humain. Si l’application utilise le mode de commande de couple en boucle fermée 0xFF du TCHL, le paramètre de limite de vitesse concerné, identifié comme 3401h dans la documentation de commande fournie, doit être configuré et validé conformément aux instructions du fabricant. La définition exacte et les unités du paramètre doivent être confirmées dans le firmware et le dictionnaire d’objets applicables. Des limites mécaniques appropriées, des arrêts d’urgence, une gestion des défauts et des mesures de sécurité indépendantes sont également nécessaires.
3. Fonctionnement flexible des bras robotiques collaboratifs
Approche de commande typique : mode CSP avec retour de couple articulaire.
Les robots collaboratifs doivent souvent travailler à proximité de personnes tout en exécutant des tâches nécessitant un contact contrôlé, de la souplesse ou des mouvements sensibles à l’effort.
Détection des collisions et réponse souple
Le retour de couple de plusieurs articulations peut aider un robot à détecter un contact inattendu en différents points de sa structure. Selon l’architecture de sécurité, le robot peut réagir en réduisant sa vitesse, en cédant au contact ou en s’arrêtant.
Cependant, la présence d’un capteur de couple intégré ne suffit pas à garantir la sécurité collaborative. L’application robotique complète doit faire l’objet d’une évaluation des risques et être validée au regard des exigences de sécurité applicables.
Assemblage de précision
Lors du serrage de vis, de l’assemblage par encliquetage et de l’insertion de composants, le retour de couple articulaire peut aider le contrôleur à repérer une résistance croissante ou un contact inattendu. Lorsqu’un blocage ou une charge anormale est détecté, le robot peut s’arrêter ou ajuster son mouvement afin de réduire le risque d’endommager des pièces en plastique fragiles et des composants électroniques.
Quand un capteur d’effort à l’effecteur est toujours recommandé
Pour les opérations de meulage ou de polissage de précision impliquant de très faibles forces latérales à l’extrémité de l’outil, un capteur de force/couple à six axes placé près de l’effecteur peut rester préférable. La détection du couple articulaire est particulièrement utile pour surveiller les charges au niveau des articulations et favoriser les mouvements souples, tandis qu’un capteur monté sur l’outil mesure les forces et les moments plus près du point de travail réel.
4. Applications d’emmanchement à la presse et de serrage
Dans les opérations d’emmanchement à la presse, de serrage et sur les montages d’essai, le signal de couple de sortie du TCHL peut contribuer au contrôle du contact et à la surveillance des processus liés à l’effort.
Le contrôleur peut utiliser le retour de couple pour détecter le contact d’une pièce avec un montage, repérer une augmentation de la résistance et ajuster le mouvement afin de compenser de faibles écarts de position. Avec un modèle mécanique adapté et un outillage étalonné, le couple articulaire peut contribuer à réguler le processus de pressage.
Il est important de distinguer le couple articulaire de la force linéaire réelle de pressage. La conversion du couple de sortie en force de contact nécessite de prendre en compte la géométrie du mécanisme, le bras de levier, la friction et d’autres caractéristiques du chemin de charge.
5. Contrôle de la tension pour le bobinage et le débobinage
Les systèmes de manutention de fils, de films et de matériaux en bande nécessitent souvent une tension stable afin d’éviter la rupture, l’étirement ou la déformation du matériau.
Une articulation équipée d’un capteur de couple peut fournir un retour de couple de sortie à un contrôleur qui régule le couple de bobinage ou de débobinage. Lorsque la configuration mécanique le permet, ce retour peut contribuer à la régulation de la tension et aider le système à réagir aux variations de charge du matériau.
La vitesse de rotation maximale et l’accélération doivent également être limitées en fonction du matériau, du diamètre de la bobine, de l’inertie et de la conception de l’équipement. Le couple de sortie ne mesure pas directement la tension de la bande ; la relation dépend du rayon d’enroulement et du mécanisme de transmission.
6. Meulage et ébavurage
Pendant le meulage et l’ébavurage, un robot doit maintenir un contact approprié avec la pièce malgré de faibles erreurs de position et les variations de géométrie de surface.
Le retour de couple de sortie peut aider le contrôleur à surveiller la charge des articulations et à ajuster le mouvement afin de maintenir une interaction plus souple. Cela peut faciliter l’ébavurage de pièces moulées et de composants usinés tout en réduisant les charges de contact excessives.
Pour les applications nécessitant une régulation précise de la force de contact à l’extrémité de l’outil, le système de commande peut également nécessiter un capteur d’effort à l’effecteur, un modèle de force étalonné ou un retour d’information supplémentaire sur le processus.
7. Téléopération maître-esclave avec retour d’effort
Approche de commande typique : mode de commande de couple en boucle fermée 0xFF, sous réserve de la prise en charge par le contrôleur et le firmware.
La téléopération avec retour d’effort permet à un opérateur de piloter un robot à distance tout en recevant des informations sur les forces rencontrées sur le site distant.
Côté maître : des capteurs de couple dans les articulations du dispositif côté opérateur mesurent l’interaction entre l’opérateur et le dispositif maître.
Côté esclave : le robot distant utilise le mode de commande de couple en boucle fermée pris en charge pour reproduire le couple commandé ou le comportement d’interaction dans les limites configurées.
Avec une architecture de commande bilatérale appropriée, le système peut transmettre à l’opérateur les informations relatives aux forces de contact à distance, afin de l’aider à percevoir la résistance de l’environnement pendant la manipulation à distance.
Les applications potentielles comprennent l’inspection en milieu dangereux, certaines opérations spécialisées d’intervention d’urgence et la manutention à distance dans des zones difficiles ou dangereuses d’accès pour les personnes.
Les signaux du maître et de l’esclave doivent être mis à l’échelle et stabilisés de manière appropriée. Les délais de communication, les contacts inattendus et les pertes de connexion doivent être pris en compte afin d’éviter un retour d’effort instable ou dangereux.
8. Recherche en laboratoire et montages d’essai
L’actionneur d’articulation harmonique TCHL peut également servir d’actionneur et de composant de mesure pour la recherche en robotique et les essais mécaniques.
Essais d’endurance des articulations et essais de charge en couple
Dans un montage d’essai, une articulation fonctionnant dans un mode de commande de couple en boucle fermée pris en charge peut appliquer des profils de couple contrôlés à un composant ou à un ensemble d’essai. Le capteur de couple de sortie intégré peut fournir un retour permettant de surveiller le couple appliqué et de comparer les valeurs commandées et mesurées.
La précision des essais dépend de la rigidité du montage, de l’alignement, de l’étalonnage, de la bande passante de commande et de l’incertitude de mesure.
Plateformes universitaires et de recherche
Pour la recherche sur la robotique humanoïde et la commande d’effort, le retour de couple de sortie peut contribuer aux activités suivantes :
Développement d’algorithmes de commande d’impédance utilisant la commande de position CSP et le retour de couple.
Expériences de guidage manuel et d’apprentissage par déplacement.
Recherche sur la détection des contacts au niveau des articulations et les mouvements souples.
Expériences de commande de couple en boucle fermée utilisant le mode 0xFF pris en charge.
Selon les exigences de l’expérience, ces capacités permettent aux chercheurs d’étudier différentes stratégies de commande d’effort sans nécessairement ajouter un capteur de couple distinct à chaque articulation.
Actionneur d’articulation harmonique TCHL de HONPINE — Caractéristiques techniques
Le tableau suivant récapitule les spécifications fournies concernant la détection du couple et le couple de sortie de la série TCHL.
Les valeurs de couple ci-dessus sont reprises des spécifications fournies. Confirmez l’unité de couple, supposée être le N·m, avant publication.
Confirmez si « 2000 rpm » désigne la vitesse du moteur ou la vitesse de sortie, et si toutes les valeurs de couple continu indiquées s’appliquent dans les mêmes conditions de fonctionnement.
Le tiret indique que la spécification correspondante n’a pas été fournie pour le TCHL-11 ; cela ne signifie pas nécessairement que la fonction n’est pas disponible.
Confirmez la définition et les conditions de mesure du bruit de fond indiqué de ±3% F.S., ainsi que la méthode utilisée pour déterminer la résolution et la précision du capteur.
Comment choisir une articulation robotique équipée d’un capteur de couple?
Lorsqu’ils évaluent une articulation intégrée pour des robots humanoïdes ou collaboratifs, les ingénieurs doivent aller au-delà de la simple mention d’une compatibilité avec la commande d’effort.
Déterminez d’abord l’origine du signal de couple. L’estimation à partir du courant moteur et la mesure directe du couple de sortie sont deux approches différentes, chacune présentant ses propres limites.
Vérifiez ensuite la plage de mesure, la résolution, la précision, le bruit, les caractéristiques de réponse et les conditions d’étalonnage du capteur. Ces spécifications influencent l’efficacité avec laquelle le retour peut être utilisé pour la détection des collisions, les mouvements souples et la régulation du couple.
L’interface de commande et les modes de fonctionnement sont tout aussi importants. Vérifiez la prise en charge du protocole de communication requis, des entrées du dictionnaire d’objets, des unités de retour, du fonctionnement en CSP et des fonctions de commande de couple en boucle fermée. Vérifiez également le comportement des limites de vitesse, de la gestion des surcharges, des défauts de communication et de la logique d’arrêt d’urgence.
Enfin, adaptez le couple continu et le couple de pointe, la vitesse, les dimensions, la masse et les caractéristiques thermiques de l’articulation à l’application. Une articulation équipée d’un capteur ne constitue qu’un élément d’un système de commande d’effort ; la dynamique du robot, les algorithmes de commande, la conception mécanique et la validation de la sécurité à l’échelle du système restent essentiels.
Conclusion — Concevez de meilleurs robots sensibles à l’effort avec le TCHL de HONPINE
Avec les progrès de la robotique humanoïde et collaborative, un retour d’effort fiable devient de plus en plus important pour les mouvements souples, la détection des contacts, l’assemblage, la rééducation et la manipulation à distance.
L’actionneur d’articulation harmonique TCHL de HONPINE intègre la détection du couple côté sortie du réducteur et fournit un retour direct du couple de sortie, plutôt que de s’appuyer exclusivement sur une estimation fondée sur le courant moteur. Associé à des algorithmes de commande adaptés et à des mesures de protection validées à l’échelle du système, ce retour peut convenir à un large éventail d’applications robotiques sensibles à l’effort.
Pour les ingénieurs qui choisissent une articulation robotique intégrée, la question essentielle n’est pas simplement de savoir si elle prend en charge la commande d’effort, mais comment le couple est mesuré, comment le retour est utilisé et comment le système complet réagit aux contacts inattendus et aux défauts.
Contactez HONPINE pour en savoir plus sur les actionneurs d’articulation harmonique TCHL équipés d’un capteur de couple, la documentation technique et les options d’intégration pour les robots humanoïdes, les bras robotiques collaboratifs, les exosquelettes et les plateformes de recherche.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
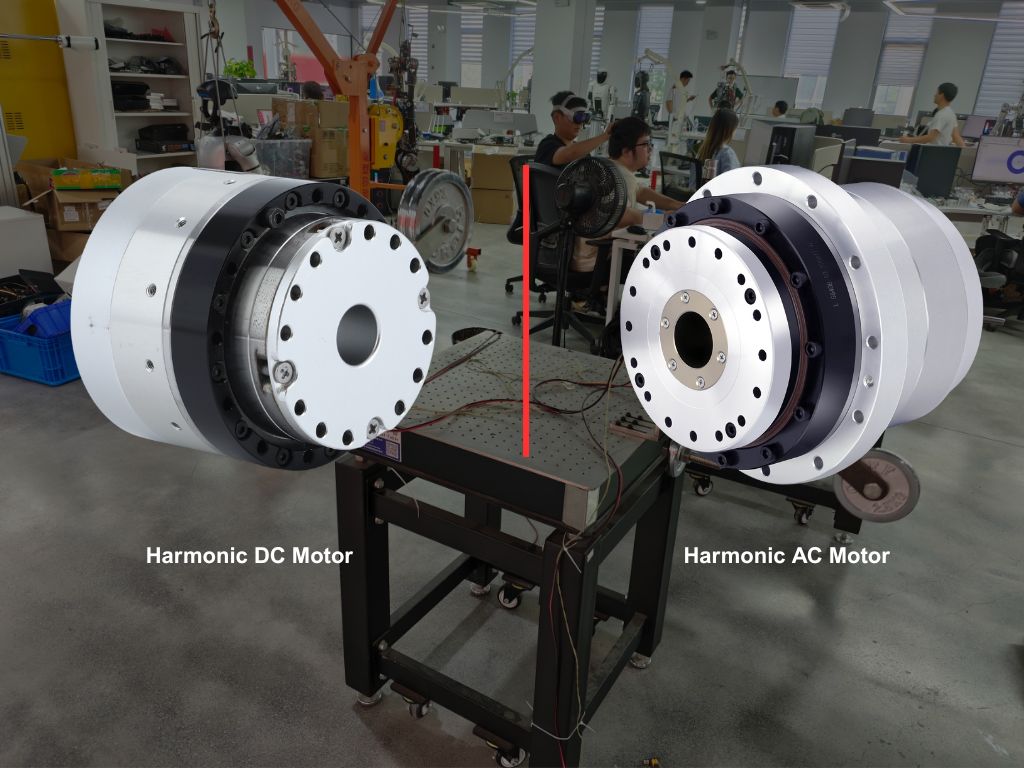
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
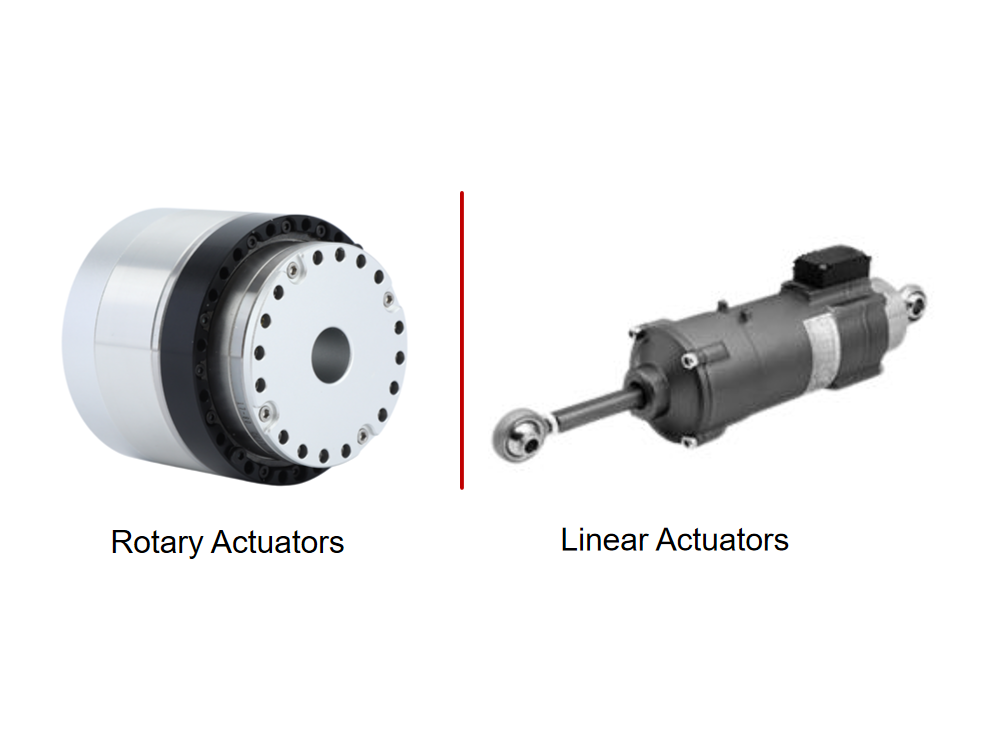
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
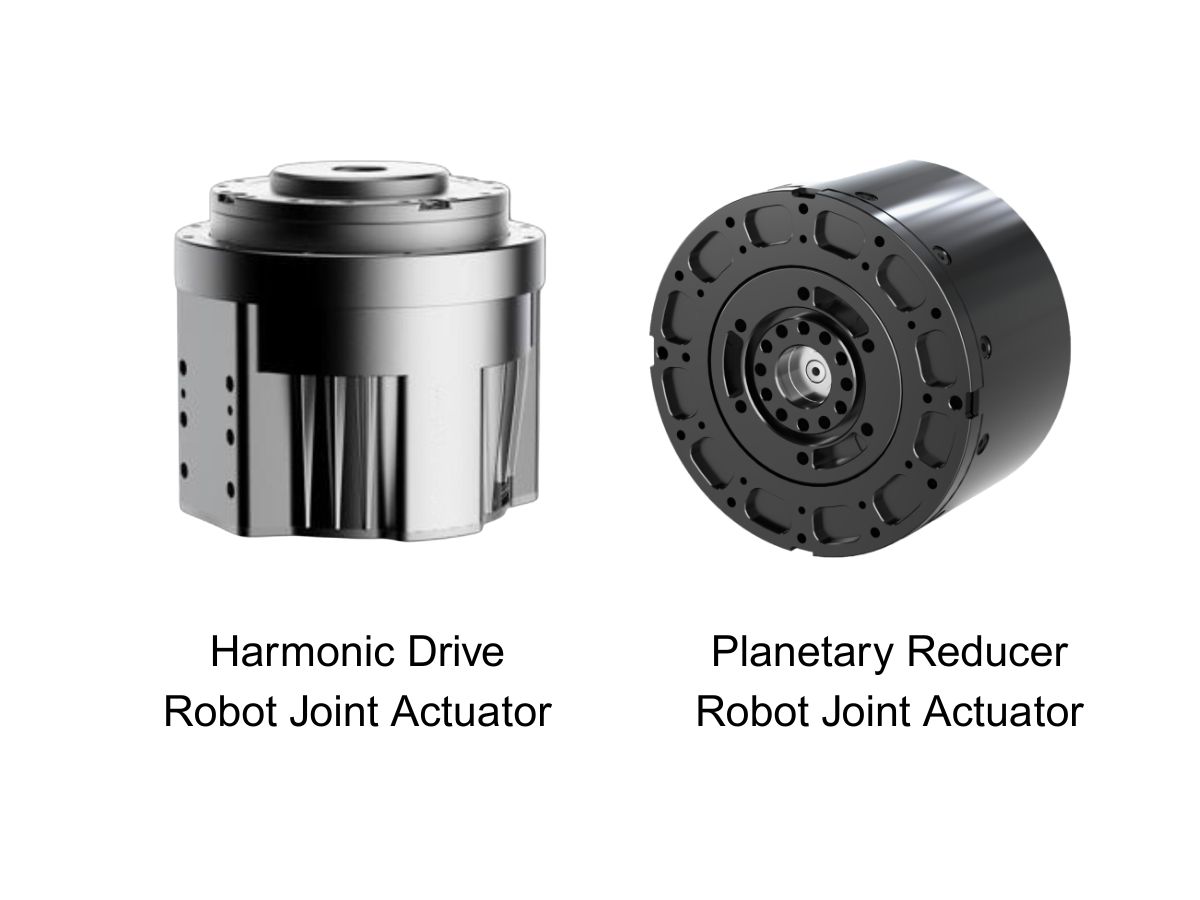
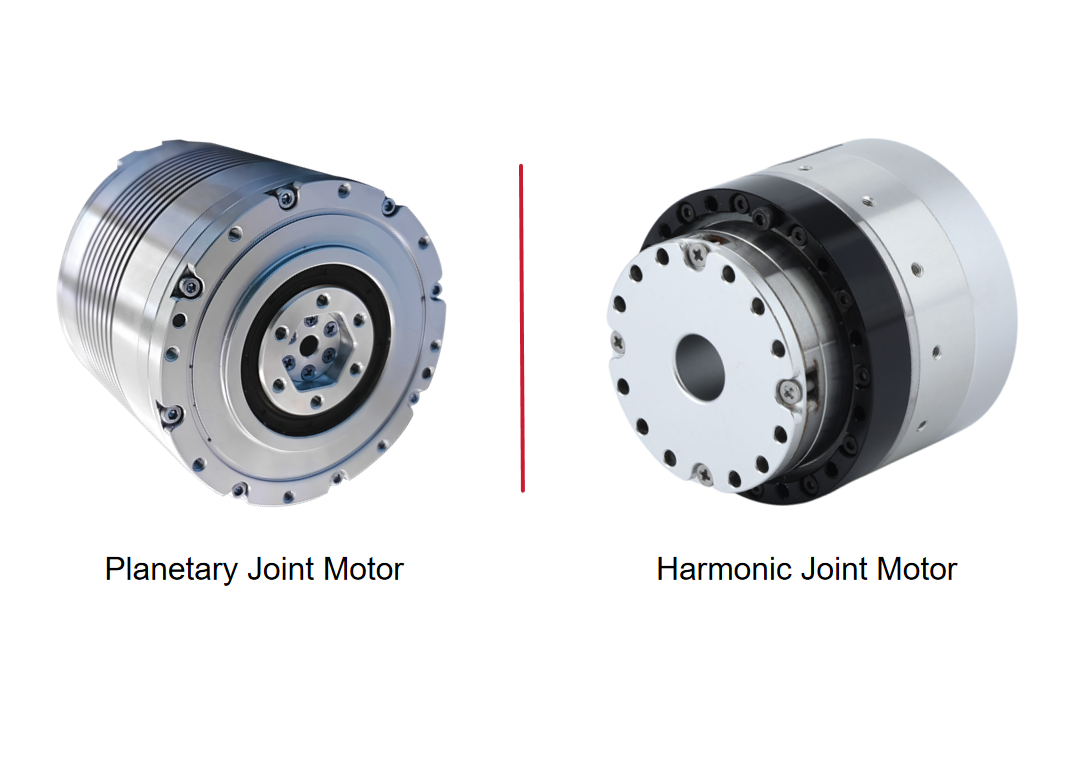
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.
 Précision des actionneurs à entraînement harmonique : pourquoi l’évaluer selon quatre niveauxLa précision d’un actionneur à entraînement harmonique ne se limite pas à la résolution du codeur. Pourquoi les ingénieurs doivent-ils l’évaluer selon quatre niveaux ? La résolution, la répétabilité, la précision de positionnement unidirectionnelle et la précision de positionnement bidirectionnelle décrivent différents aspects des performances de mouvement. Comprendre ces différences aide les ingénieurs à sélectionner des actionneurs rotatifs harmoniques pour les équipements à semi-conducteurs, les systèmes EFEM et l’automatisation 3C, sans confondre les incréments théoriques du codeur avec les performances réelles de positionnement.
 Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ?Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ? Dans les articulations robotiques compactes, cette petite différence dimensionnelle peut augmenter considérablement l’espace disponible. Comme la section transversale d’un alésage circulaire augmente avec le carré de son diamètre, 2 mm supplémentaires peuvent améliorer sensiblement le passage des câbles internes et simplifier l’intégration du système. Cet article examine l’impact du diamètre de l’alésage traversant, compare certains modèles HONPINE HPJM à des modules de joints harmoniques comparables et explique pourquoi le diamètre de l’alésage est important dans les robots humanoïdes, les robots collaboratifs et l’automatisation industrielle.
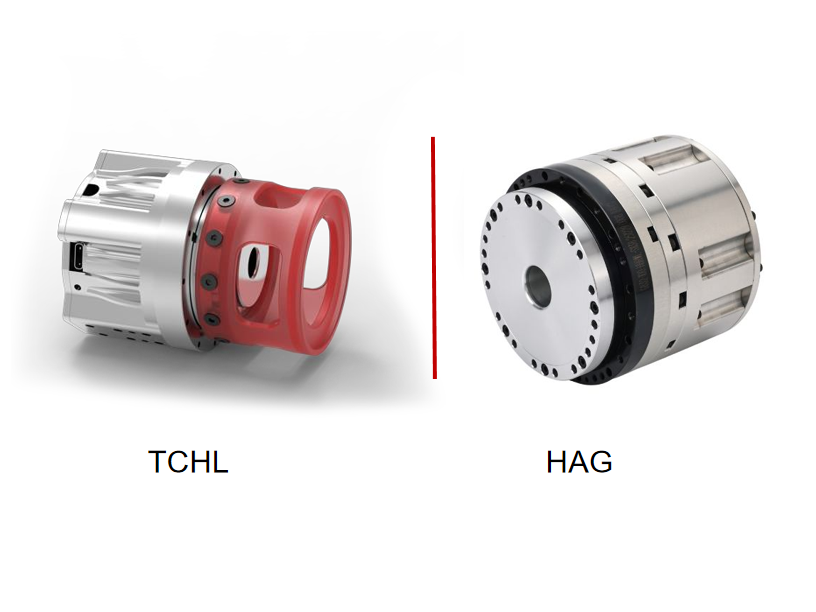
 Jeu d’un réducteur harmonique en minutes d’arc : ce que la spécification vous apprend réellementLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAGLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.

Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.
 Précision des actionneurs à entraînement harmonique : pourquoi l’évaluer selon quatre niveauxLa précision d’un actionneur à entraînement harmonique ne se limite pas à la résolution du codeur. Pourquoi les ingénieurs doivent-ils l’évaluer selon quatre niveaux ? La résolution, la répétabilité, la précision de positionnement unidirectionnelle et la précision de positionnement bidirectionnelle décrivent différents aspects des performances de mouvement. Comprendre ces différences aide les ingénieurs à sélectionner des actionneurs rotatifs harmoniques pour les équipements à semi-conducteurs, les systèmes EFEM et l’automatisation 3C, sans confondre les incréments théoriques du codeur avec les performances réelles de positionnement.
 Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ?Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ? Dans les articulations robotiques compactes, cette petite différence dimensionnelle peut augmenter considérablement l’espace disponible. Comme la section transversale d’un alésage circulaire augmente avec le carré de son diamètre, 2 mm supplémentaires peuvent améliorer sensiblement le passage des câbles internes et simplifier l’intégration du système. Cet article examine l’impact du diamètre de l’alésage traversant, compare certains modèles HONPINE HPJM à des modules de joints harmoniques comparables et explique pourquoi le diamètre de l’alésage est important dans les robots humanoïdes, les robots collaboratifs et l’automatisation industrielle.
 Jeu d’un réducteur harmonique en minutes d’arc : ce que la spécification vous apprend réellementLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAGLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
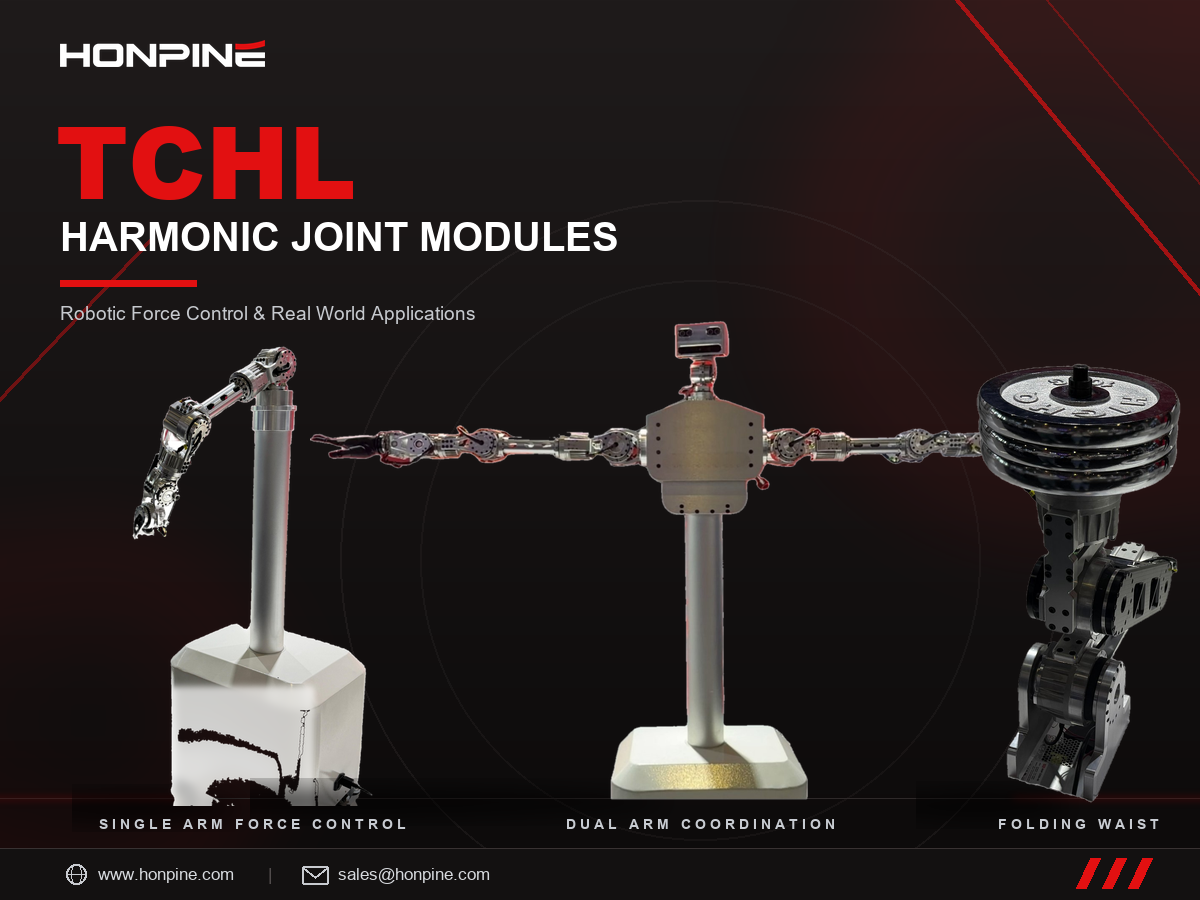
 Modules d’articulation harmonique TCHL HONPINE : contrôle de force robotique et applications concrètesBonjour à toutes et à tous, je suis Theodore Li, directeur technique chez HONPINE.
Les modules d’articulation à onde de déformation HONPINE TCHL sont utilisés dans diverses applications de commande de mouvement robotique, notamment les robots humanoïdes bimanuels, la commande de force compliant à un bras et les mécanismes de taille pliants pour robots humanoïdes à roues. En tant que composants de mouvement intégrés, ils répondent aux besoins d’un large éventail d’applications dans la robotique, la fabrication intelligente et l’automatisation industrielle.
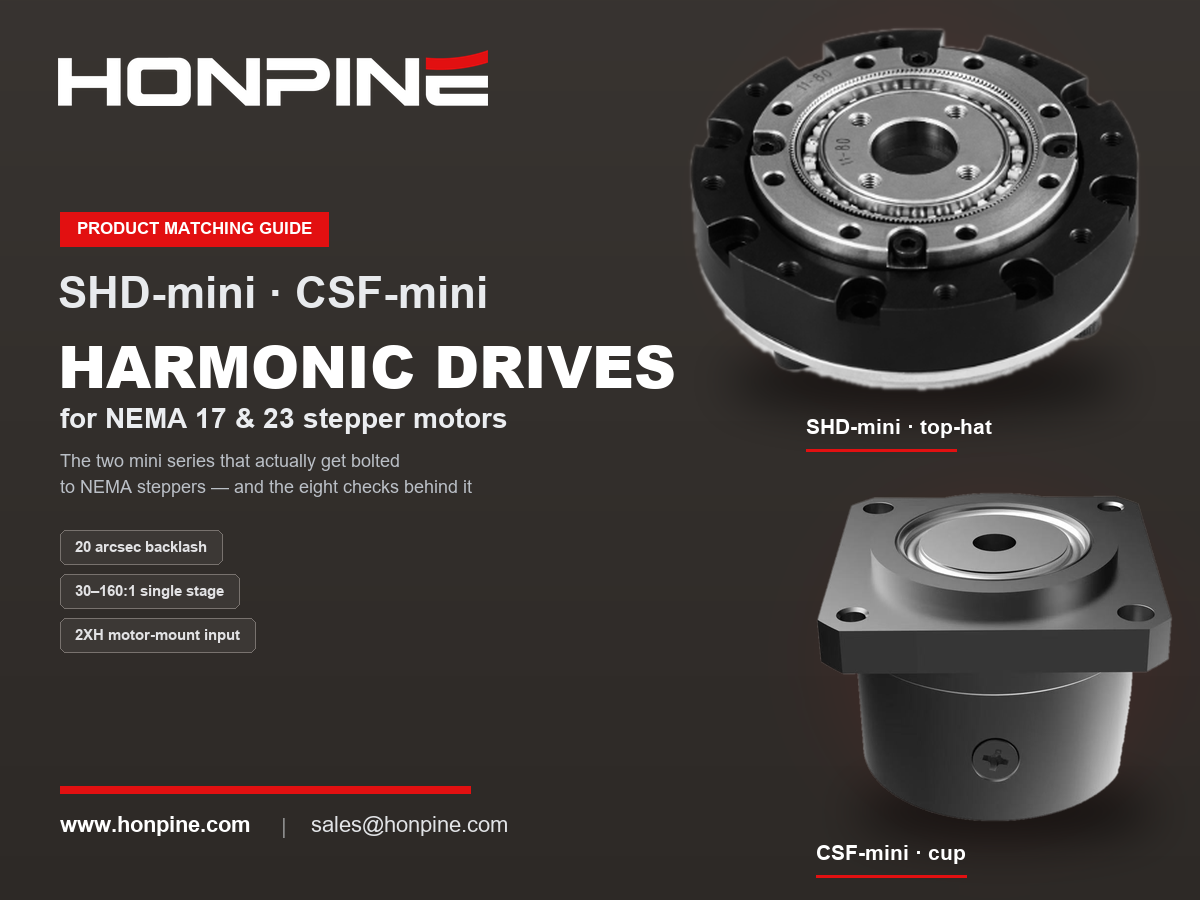
Des composants essentiels aux unités de mouvement intégrées, HONPINE met en lumière les possibilités offertes par la technologie de transmission de précision dans différentes applications robotiques grâce à une gamme de produits diversifiée et à des démonstrations pratiques de mouvement. Guide de compatibilité des réducteurs harmoniques NEMA 17 et NEMA 23 : associer des moteurs pas à pas à des réducteurs harmoniquesAssocier un moteur pas à pas à un réducteur harmonique n’est pas un compromis budgétaire. Les points faibles d’un moteur pas à pas — son angle de pas important, l’effondrement du couple au-delà d’environ 400 tr/min et l’absence de transmission de précision — sont précisément ce qu’un réducteur harmonique corrige : il ramène le point de fonctionnement dans la plage idéale de faible vitesse et de couple élevé, affine un angle de pas de 1,8° jusqu’à une résolution à la seconde d’arc et offre un jeu presque nul. Ce guide explique ce que signifient les tailles de châssis NEMA au niveau de l’interface de montage, quels châssis de réducteurs harmoniques sont compatibles avec les NEMA 17 et NEMA 23, les huit vérifications à effectuer dans l’ordre — dont le couple de démarrage à vide côté entrée, souvent oublié — ainsi que le véritable point faible de cette association : la défaillance silencieuse. Il comprend les spécifications des modèles HONPINE SHD et CSF.