Comment choisir des réducteurs harmoniques et RV pour chaque axe d’un robot à six axes ?
Lors du choix de réducteurs pour un robot à six axes, les clients posent souvent une question qui semble simple :
« Les trois premiers axes doivent-ils utiliser des réducteurs RV et les trois derniers des réducteurs harmoniques ? »
En pratique, cette règle est trop rigide pour s’appliquer à tous les robots.
Il est plus utile de se poser les questions suivantes :
- Quel couple équivalent chaque axe doit-il supporter au cours de son cycle de fonctionnement ?
- Quelle est l’importance des charges dues à l’accélération, à la décélération, aux arrêts d’urgence et aux impacts liés au procédé ?
- Quels moments de renversement s’exercent sur l’articulation et dans quelle mesure l’application est-elle sensible au jeu et à la rigidité torsionnelle ?
- L’espace de montage est-il suffisant pour un réducteur RV ?
Évaluer ces facteurs pour chaque axe est plus fiable que de choisir un réducteur uniquement en fonction de sa désignation J1–J6.
1. Comprendre les critères de choix entre les réducteurs RV et harmoniques
Réducteurs RV : grande rigidité, capacité de charge élevée et résistance aux chocs
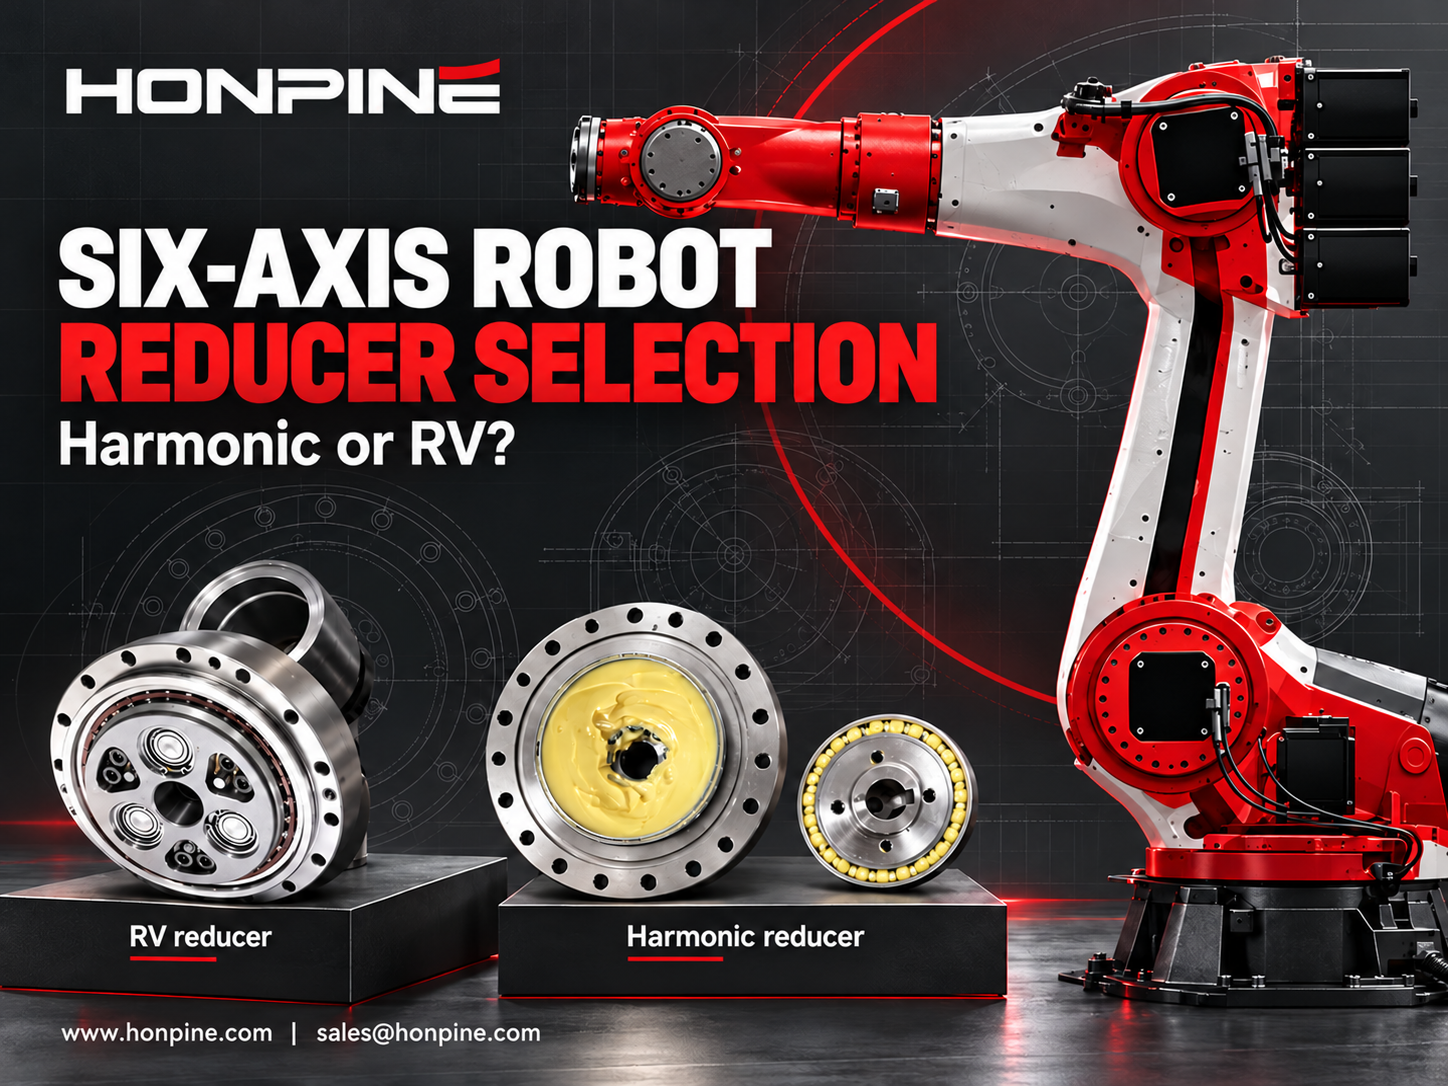
Les réducteurs RV, également appelés réducteurs cycloïdaux planétaires de précision, sont généralement choisis pour leur grande rigidité, leur capacité de charge élevée, leur résistance aux chocs, leurs roulements principaux intégrés et la stabilité de leur jeu.
À titre d’exemple, selon les données citées du catalogue Nabtesco RV-N, les tailles de châssis 10N–500N couvrent approximativement les valeurs suivantes :
- Couple nominal : 80–5,000 N·m
- Rapport de réduction : 31–171
- Mouvement perdu : ≤1 arcmin
- Rendement au point de fonctionnement nominal : généralement spécifié à ≥85%
Le rendement réel varie en fonction de la vitesse de fonctionnement, de la température et des conditions de lubrification.
Les vitesses de sortie admissibles indiquées pour chaque taille de châssis sont présentées ci-dessous.
Les séries RV-E et RV-C intègrent des roulements principaux à contact oblique et spécifient un mouvement perdu de ≤1 arcmin. Lorsque cela s’applique au modèle choisi, la résistance aux chocs peut être vérifiée par rapport aux limites du catalogue, qui sont d’environ cinq fois le couple nominal.
Réducteurs harmoniques : compacité, faible poids et rapports de réduction élevés
Les réducteurs harmoniques sont généralement choisis pour leurs dimensions compactes, leurs rapports de réduction élevés, leur faible poids et leur faible jeu.
Cependant, la capacité de charge du flexspline ainsi que la capacité à supporter des charges radiales et des moments de renversement peuvent être plus limitées que celles des réducteurs RV.
Les classes de précision mentionnées dans cet article sont récapitulées ci-dessous.
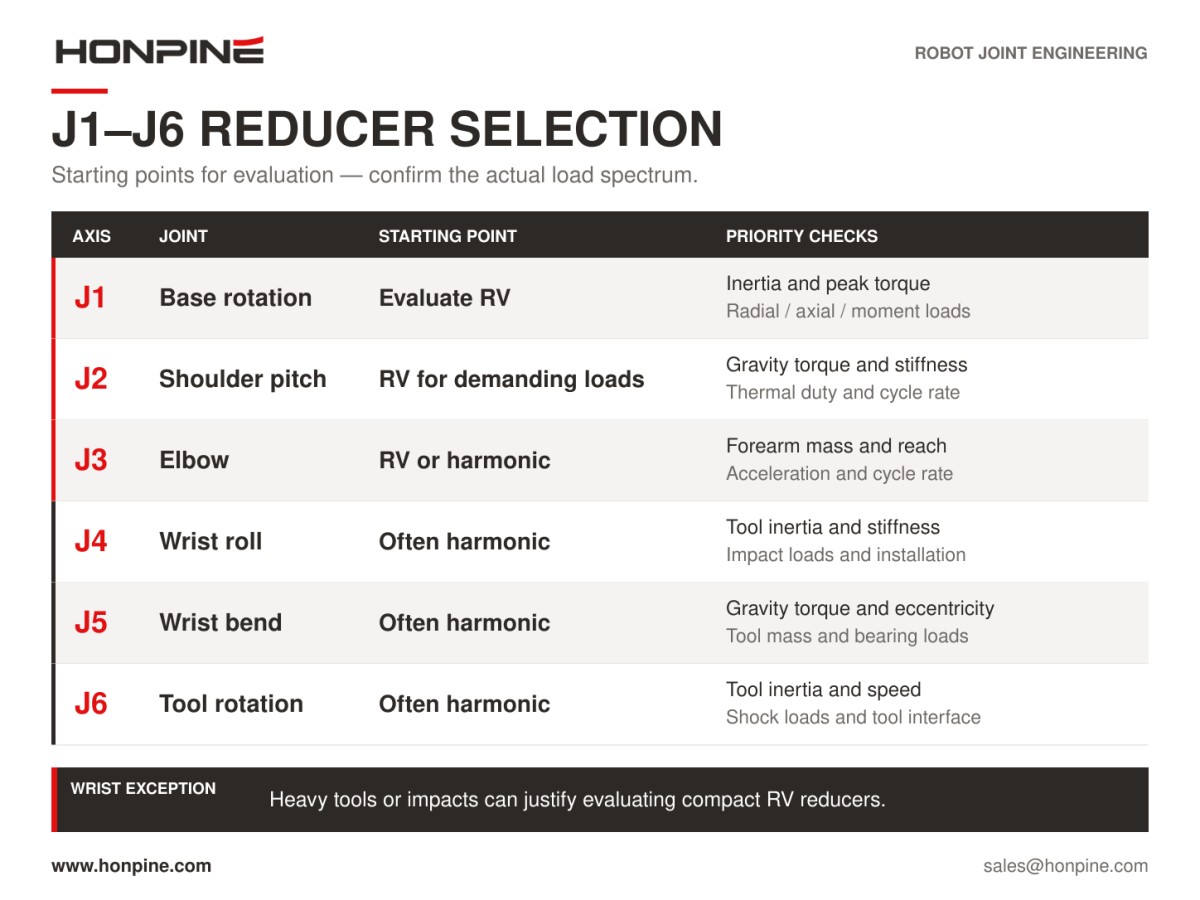
Dans les applications générales, les réducteurs harmoniques sont souvent utilisés dans les articulations légères du poignet et les articulations d’extrémité des robots collaboratifs. Les réducteurs RV sont plus couramment utilisés dans les articulations d’épaule et les autres axes fortement chargés.
Une solution entièrement harmonique doit être évaluée avec soin lorsque le mécanisme présente un long porte-à-faux ou est soumis à des charges d’impact importantes.
Choisir en fonction des conditions de fonctionnement
Le principe de sélection est plus nuancé que « les charges lourdes nécessitent des réducteurs RV, tandis que les charges légères nécessitent des réducteurs harmoniques ».
Les réducteurs RV sont généralement à privilégier lorsque :
- Le couple équivalent est élevé.
- L’accélération, la décélération, les arrêts d’urgence ou les impacts liés au procédé génèrent des charges importantes.
- L’articulation supporte un long porte-à-faux ou un moment de renversement important.
- L’application est sensible à la déformation torsionnelle.
Les réducteurs harmoniques sont généralement à privilégier lorsque :
- L’espace de montage est extrêmement limité.
- Le couple requis est relativement faible.
- Un faible poids de l’articulation est important.
- Le passage des câbles dans un arbre creux est nécessaire.
Les articulations de poignet portant des pinces de soudage par points, des outils de meulage ou des équipements exposés à des collisions lors de la manutention peuvent bénéficier de réducteurs RV compacts. Il ne faut pas choisir automatiquement des réducteurs harmoniques au seul motif que l’articulation se trouve au poignet.
2. Rotation de la base J1 : commencer par évaluer un réducteur RV
J1 doit accélérer et décélérer l’inertie de la structure du robot située au-dessus de la base.
Dans des applications telles que le soudage automobile et la palettisation, un fonctionnement continu en trois équipes impose également des exigences élevées en matière de durée de vie et de stabilité du positionnement à long terme.
Trois facteurs sont particulièrement importants pour le choix du réducteur J1 :
1. Le couple équivalent et le couple d’accélération de pointe lorsque le robot est complètement déployé ou à sa portée maximale.
2. Le moment de renversement à la base et les charges radiales causés par le poids du bras et une charge utile excentrée.
3. L’influence du jeu et du mouvement perdu sur la répétabilité globale du robot.
Un réducteur RV doté de roulements principaux intégrés peut supporter une partie des charges radiales, axiales et de moment, ce qui peut simplifier la configuration des roulements externes.
La sélection doit inclure des vérifications distinctes des éléments suivants :
- Couple nominal
- Couple admissible en accélération et en décélération
- Couple instantané maximal
- Moment de flexion ou de renversement admissible
- Charges radiales et axiales admissibles
Les méthodes de dimensionnement des réducteurs RV calculent généralement un couple équivalent pondéré selon la durée des différentes conditions de fonctionnement, puis appliquent un coefficient de sécurité d’environ 1.5–2.0. Les charges sur le roulement de sortie doivent être vérifiées séparément.
Pour un petit robot léger à six axes, présentant un faible couple équivalent sur J1 et un espace de montage extrêmement limité, un réducteur planétaire de précision à rapport élevé ou un réducteur harmonique peut également être envisagé.
Pour les robots industriels polyvalents ayant une charge utile d’environ 50 kg ou plus, les réducteurs RV restent généralement le choix de départ privilégié.
3. Axe d’épaule J2 : privilégier la rigidité et la résistance à l’affaissement du bras
J2 subit son couple gravitationnel maximal lorsque le bras supérieur est à l’horizontale. Le couple d’accélération s’ajoute à cette charge, faisant de l’axe d’épaule un facteur majeur d’affaissement de l’outil et de rigidité de trajectoire.
Prenons l’exemple indicatif d’un robot de soudage à l’arc avec une charge utile de 6 kg, un bras supérieur de 650 mm et un avant-bras de 600 mm :
- Couple gravitationnel maximal de J2 : environ 595 N·m
- Couple de pointe de J2, accélération comprise : environ 1,249 N·m
Pour cette configuration, les exemples du secteur évaluent généralement un réducteur RV-80E avec un rapport de réduction d’environ 100.
Un modèle RV-40E plus petit peut également être étudié. Les synthèses de tiers citent les valeurs approximatives suivantes :
- Couple nominal : 412 N·m
- Couple admissible en accélération et en décélération : 1,000 N·m
- Couple instantané maximal : 1,960 N·m
Bien que le réducteur plus petit puisse être évalué par rapport aux exigences de fonctionnement, la marge disponible peut être limitée. Le choix final doit tenir compte de la fréquence des démarrages et arrêts, de l’inertie de la charge et des conditions d’impact, plutôt que de s’appuyer sur une recommandation fixe de taille de châssis.
Vérifications essentielles pour le choix d’un réducteur RV sur J2
Couple nominal et marge de fonctionnement
À titre de méthode de sélection préliminaire, le couple nominal peut être évalué à environ 1.2–1.5 fois le couple RMS calculé ou le couple équivalent, selon la méthode de dimensionnement utilisée.
Les applications soumises à des impacts importants, comme le soudage automobile par points, peuvent nécessiter une marge supérieure.
Rigidité torsionnelle
La rigidité torsionnelle détermine la déformation angulaire sous charge et influe sur les corrections de position à faible angle.
Les applications d’usinage lourd, de soudage par points et de meulage utilisant une commande à gain élevé sont particulièrement sensibles à la compliance de l’articulation.
Mouvement perdu et jeu
Les contrôles de réception doivent inclure les conditions de charge nominale, la température de fonctionnement et les mouvements bidirectionnels sur toute la plage de travail.
Une valeur nominale du jeu mesurée à vide ne suffit pas à elle seule.
Rendement et comportement thermique
Un rendement de ≥85% au point de fonctionnement nominal du catalogue peut être utilisé pour les estimations préliminaires. Les pertes de transmission génèrent de la chaleur.
Un fonctionnement continu à cadence élevée nécessite d’évaluer la température du carter, les conditions de lubrification et toute réduction de charge nécessaire.
Pour les robots collaboratifs à faible charge utile, à cadence réduite et soumis à des contraintes strictes de poids ou de coût, J2 peut utiliser un réducteur harmonique ou un module d’articulation harmonique intégré.
Pour les robots industriels ayant une charge utile supérieure à environ 30–50 kg, une longue portée ou des charges d’impact importantes dues à l’inertie, les réducteurs RV sont généralement privilégiés.
4. Axe de coude J3 : choisir en fonction de la charge de l’avant-bras et de la cadence
J3 ne nécessite pas automatiquement un réducteur RV.
La décision doit s’appuyer sur le couple gravitationnel combiné généré par l’avant-bras, l’ensemble poignet et la charge utile en bout de bras, ainsi que sur le couple inertiel associé à l’accélération angulaire maximale.
Un réducteur RV est généralement approprié lorsque ces exigences dépassent la plage de charge pratique d’un réducteur harmonique de taille similaire, en particulier en cas d’inversions fréquentes et de démarrages exigeants.
Un réducteur harmonique peut convenir lorsque l’avant-bras et la charge utile en bout de bras sont légers et que le robot effectue principalement des opérations d’assemblage, de distribution ou de soudage léger.
En reprenant le même exemple indicatif de robot de soudage à l’arc avec une charge utile de 6 kg :
- Couple gravitationnel maximal de J3 : environ 198 N·m
- Couple de pointe de J3, accélération comprise : environ 342 N·m
Pour cet axe, les exemples du secteur évaluent généralement un RV-20E avec un rapport de réduction d’environ 80.
Pour les petits robots de la catégorie 3–10 kg, à portée courte et utilisés pour des opérations d’assemblage à faible vitesse, des réducteurs harmoniques de taille moyenne ou grande sont souvent envisagés pour J3 afin de réduire le poids et l’espace de montage.
Un robot lourd peut utiliser des réducteurs RV sur la base, l’épaule et le coude, avec des réducteurs harmoniques au poignet léger. Un robot lourd de soudage par points peut également nécessiter des réducteurs RV compacts sur J4–J6, selon les conditions d’impact.
Le choix de J3 dépend donc de son spectre de charge, et non de son numéro d’axe.
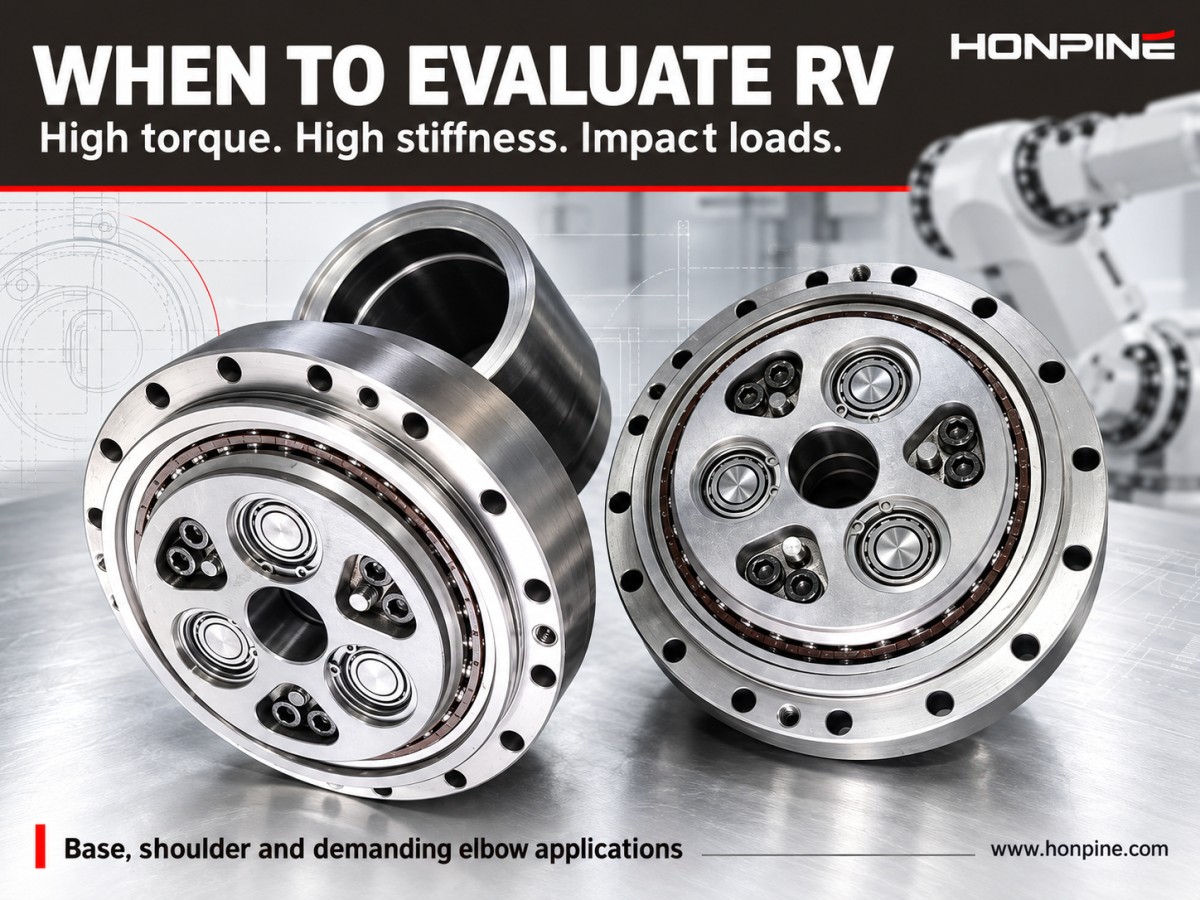
Vérifier séparément les charges sur le roulement du coude
Lors du choix d’un réducteur RV pour J3, il convient de prêter une attention particulière aux moments de flexion et aux charges radiales admissibles.
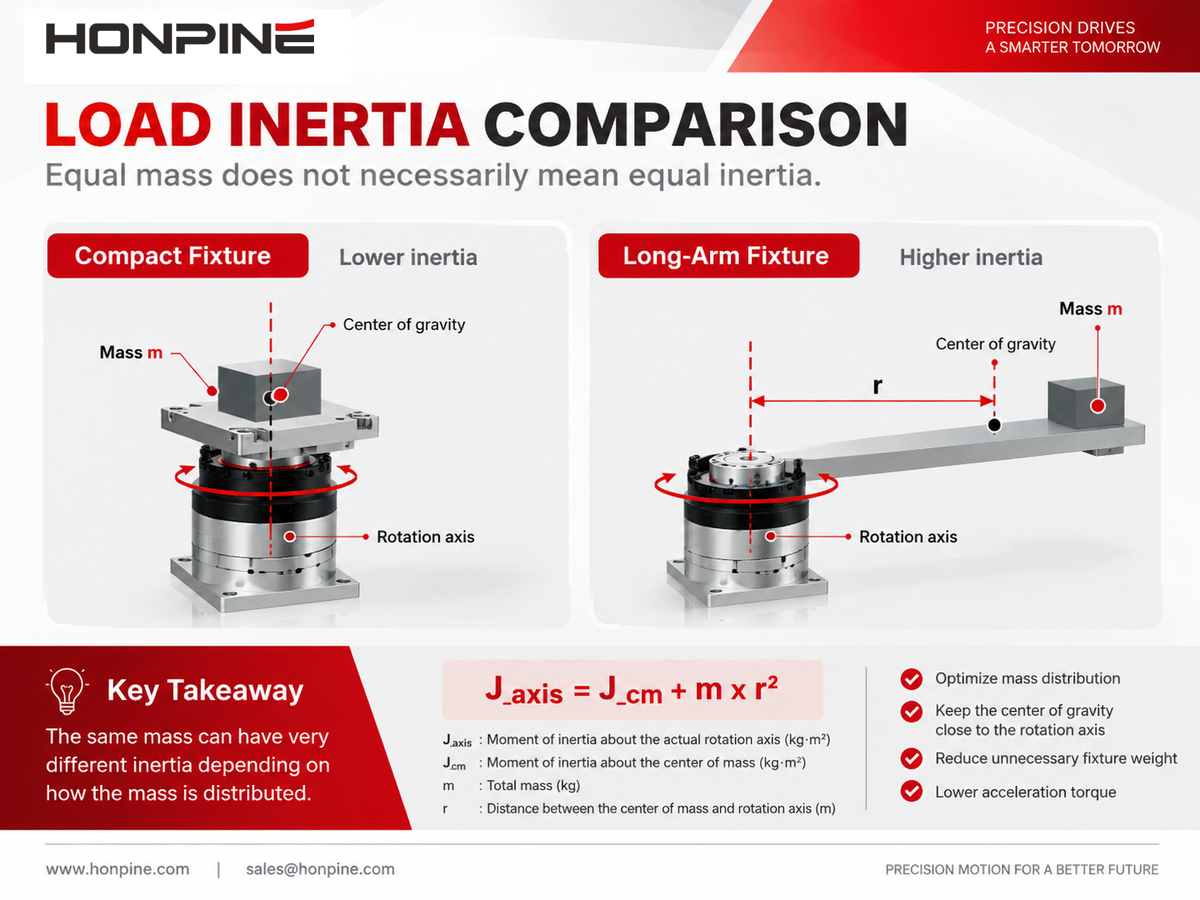
Un avant-bras plus long augmente l’excentricité de la charge. Choisir le réducteur uniquement en fonction du couple de sortie peut donc conduire à négliger des charges importantes sur le roulement.
Les moments de flexion, la distance au centre de gravité et les forces d’inertie excentrées pendant l’accélération et la décélération doivent tous être pris en compte lors des essais de réception au banc, conformément aux exigences applicables des normes GB/T 37718 et GB/T 37165.
5. Axes du poignet J4–J6 : les réducteurs harmoniques sont courants, mais trois conditions justifient d’évaluer les réducteurs RV
Les axes du poignet des robots à six axes légers et moyens disposent généralement d’un espace limité, nécessitent un couple relativement faible et exigent un poids réduit ainsi qu’un faible jeu.
Les réducteurs harmoniques sont largement utilisés car ils offrent des rapports de réduction élevés, des profils minces et des options de passage des câbles dans un arbre creux.
Cependant, les trois conditions suivantes nécessitent une évaluation plus approfondie.
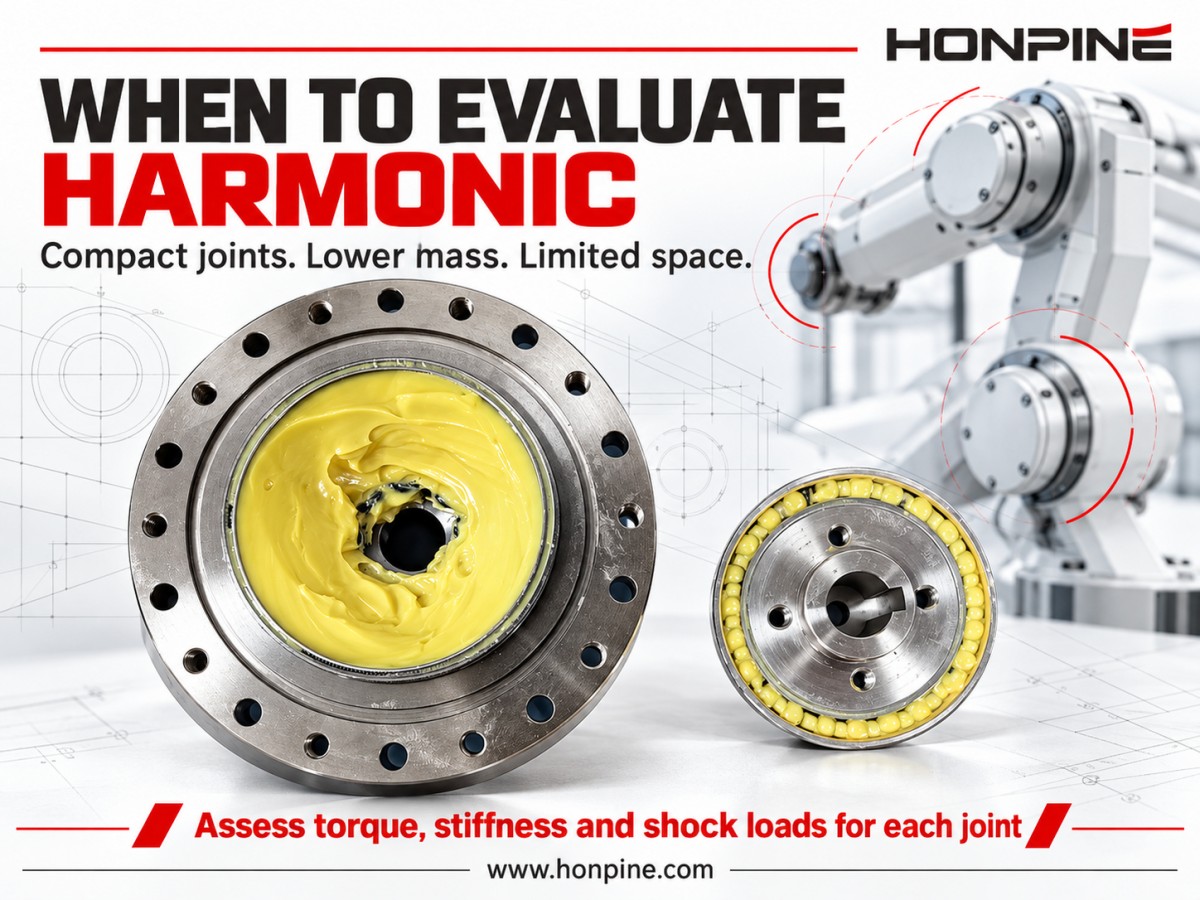
Condition 1 : ensembles de poignet avec pince de soudage par points
Les forces de serrage des électrodes, l’inertie de la pince de soudage et les démarrages et arrêts fréquents peuvent se combiner et générer des charges importantes d’impact et de fatigue.
Ces conditions renforcent l’importance de l’évaluation de la fatigue du flexspline et de la résistance aux chocs.
Des réducteurs RV compacts peuvent être envisagés pour J4–J6 sur les robots lourds de soudage par points.
La décision doit se fonder sur la masse et l’inertie de la pince de soudage, ainsi que sur les spectres de couple de la rotation de J4, du fléchissement de J5 et de la rotation de l’outil sur J6.
Condition 2 : ensembles de poignet lourds ou outils d’extrémité à forte inertie
Par exemple :
- Boîtiers volumineux de systèmes de vision
- Têtes de meulage lourdes
- Outils de grand diamètre
Ces équipements peuvent générer un couple gravitationnel élevé sur J5 et une charge excentrée soutenue sur J4.
Le couple équivalent et les moments de renversement doivent être évalués avant de choisir entre un réducteur RV compact et un réducteur harmonique à grande rigidité.
Condition 3 : mouvements de faible amplitude nécessitant une grande rigidité
Les applications d’inspection des semi-conducteurs et d’assemblage de précision peuvent être particulièrement sensibles à l’hystérésis.
Lorsque le couple est extrêmement faible, les réducteurs harmoniques peuvent rester le choix privilégié.
Lorsque les mouvements de faible amplitude s’accompagnent d’une précharge radiale, un réducteur RV compact ou un réducteur harmonique spécialisé à grande rigidité peut mériter d’être évalué.
Vérifications supplémentaires pour les réducteurs de poignet
Pour les réducteurs RV de petite taille, tels que les modèles RV-10N, RV-20N et RV-40N, dont les couples nominaux indiqués se situent approximativement entre 80–400 N·m, les principales vérifications portent sur :
- Vitesse de sortie admissible
- Rigidité torsionnelle
- Jeu
- Performances à la température de fonctionnement
Pour les réducteurs harmoniques, la réception doit suivre les classes pertinentes de la norme GB/T 30819-2024.
Une spécification interne du fabricant telle que « ≤10 arcsec » ne doit pas être considérée comme une valeur universelle définie par la norme nationale.
6. Matrice indicative de sélection des réducteurs selon la charge utile du robot
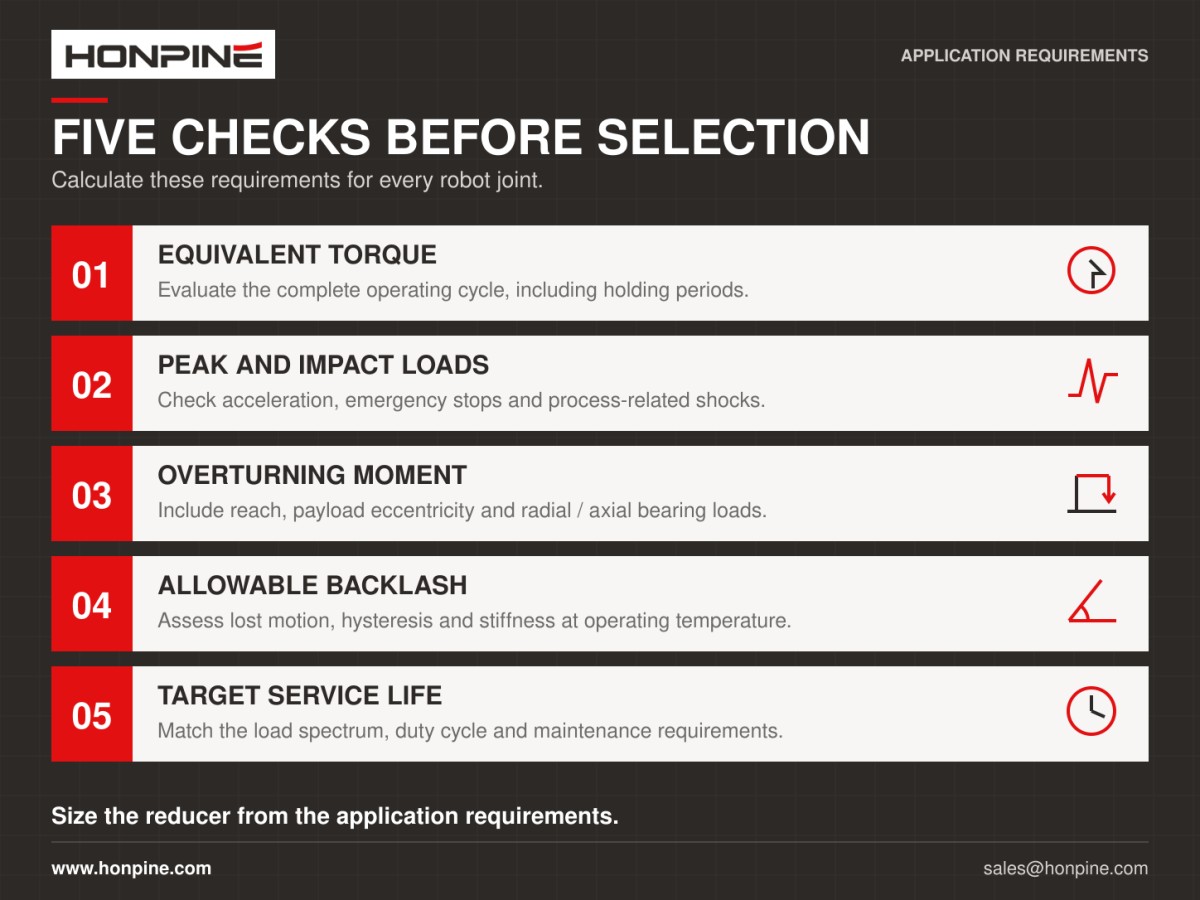
La matrice suivante constitue un point de départ fondé sur l’expérience pour discuter des configurations de réducteurs avec les clients.
Cette matrice est indicative. La sélection réelle doit s’appuyer sur cinq exigences calculées pour chaque axe :
1. Couple équivalent
2. Charges de pointe et d’impact
3. Moment de renversement
4. Jeu admissible
5. Durée de vie visée
7. Que faut-il prendre en compte au-delà du rapport de réduction et du jeu ?
1. Couple de sortie équivalent
Évaluer le couple sur l’ensemble du cycle de fonctionnement, en tenant compte de la durée de chaque condition de fonctionnement.
La seule valeur instantanée maximale ne décrit pas les charges à long terme du réducteur.
2. Couple admissible en accélération et couple instantané maximal
Vérifier séparément le couple admissible pendant l’accélération et la décélération ainsi que le couple instantané maximal.
Les applications de soudage par points et de meulage nécessitent une marge suffisante pour les impacts liés au procédé.
3. Mouvement perdu, jeu, hystérésis et erreur de transmission
Ces paramètres décrivent différents aspects des performances de transmission.
Demander des données pour :
- Conditions à vide
- Conditions de charge nominale
- Conditions de température de fonctionnement
Une seule spécification à température ambiante ou à vide ne donne pas une vue complète.
4. Rigidité torsionnelle et capacité de charge en moment
La rigidité torsionnelle doit être évaluée sur les plages de charge pertinentes.
Les articulations des robots nécessitent également des vérifications de la rigidité en flexion et au renversement, ainsi que de la charge de moment admissible.
5. Charges radiales et axiales admissibles
Un bras long ou une charge utile excentrée peut imposer des charges importantes aux roulements, même lorsque le couple de sortie semble acceptable.
Les limites de charge radiale et axiale doivent donc être vérifiées séparément.
6. Rendement et élévation de température
Un rendement catalogue de ≥85% au point de fonctionnement nominal peut être utilisé pour estimer les pertes de transmission à titre préliminaire.
Un fonctionnement continu en trois équipes nécessite de vérifier la température du carter et les conditions thermiques de fonctionnement qui en résultent.
7. Durée de vie et exigences de maintenance
Demander des rapports d’essais au banc portant sur le jeu, la rigidité, l’erreur de transmission, la capacité de charge en moment et la durée de vie nominale, conformément aux exigences applicables des normes GB/T 35089, GB/T 37718 et GB/T 37165, ou aux exigences de certification CR.
Les durées de vie nominales des catalogues sont généralement basées sur des conditions définies de vitesse et de charge. Certaines séries indiquent, par exemple, une durée de vie nominale de 6,000 heures dans des conditions de référence particulières.
La durée de vie prévue dans l’application réelle doit être évaluée à partir du cycle de service et du spectre de charge.
Éviter d’affirmer que le réducteur conserve ses performances indéfiniment. Une spécification plus pertinente indique l’objectif de durée de vie du catalogue dans des conditions de fonctionnement définies, ainsi qu’un programme d’inspection planifié.
8. Comment choisir des réducteurs harmoniques et RV pour un projet robotique spécifique
Il n’existe pas de règle universelle selon laquelle les trois premiers axes d’un robot à six axes doivent utiliser des réducteurs RV et les trois derniers des réducteurs harmoniques.
Pour les axes de base et d’épaule, une solution basée sur des réducteurs RV constitue généralement le point de départ.
Pour le coude, la décision dépend de la masse de l’avant-bras, de la répartition de la charge utile et de la cadence.
Pour le poignet, les réducteurs harmoniques constituent un choix de départ courant, tandis que les pinces de soudage par points, les montages lourds et les charges d’impact sévères justifient l’évaluation de réducteurs RV compacts.
Lors de la préparation d’une proposition client, calculer les cinq groupes de valeurs suivants pour chaque axe :
- Couple équivalent sur le cycle de fonctionnement
- Couple de pointe et charges d’impact
- Moment de renversement
- Jeu admissible
- Durée de vie visée
Utiliser ces résultats pour déterminer la taille de châssis appropriée du réducteur RV ou harmonique.
Cette approche fournit une base d’ingénierie plus claire que la simple affirmation « utiliser des réducteurs RV pour J1–J3 ». Elle facilite également la justification de la configuration proposée au regard des exigences réelles de fonctionnement du robot.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
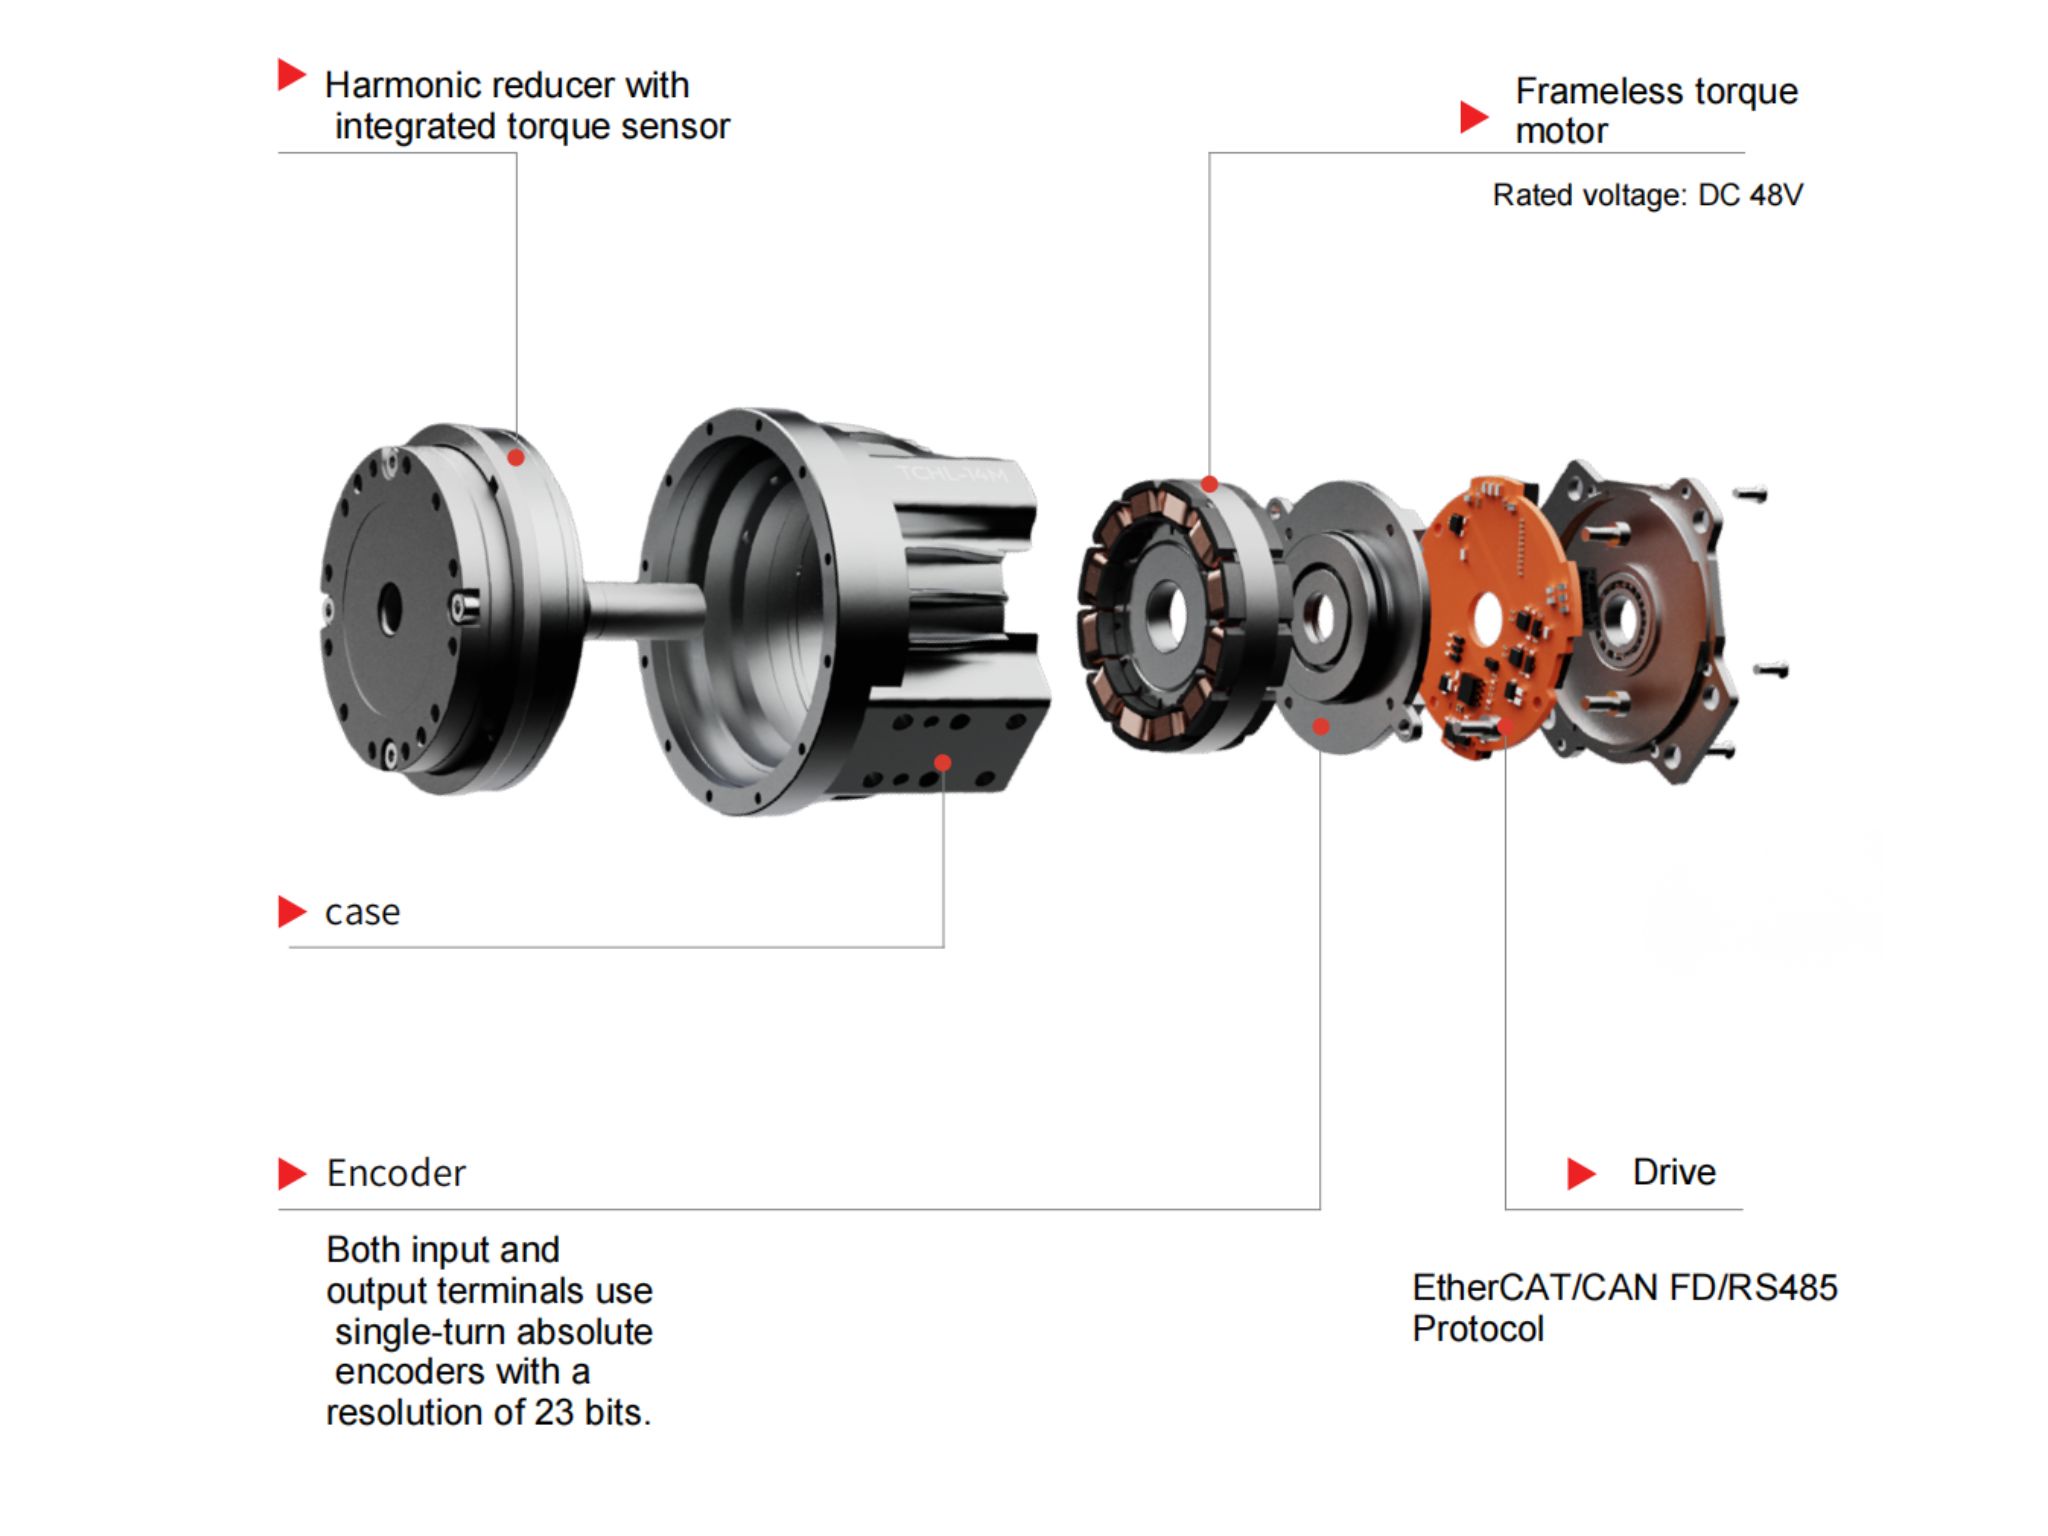
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
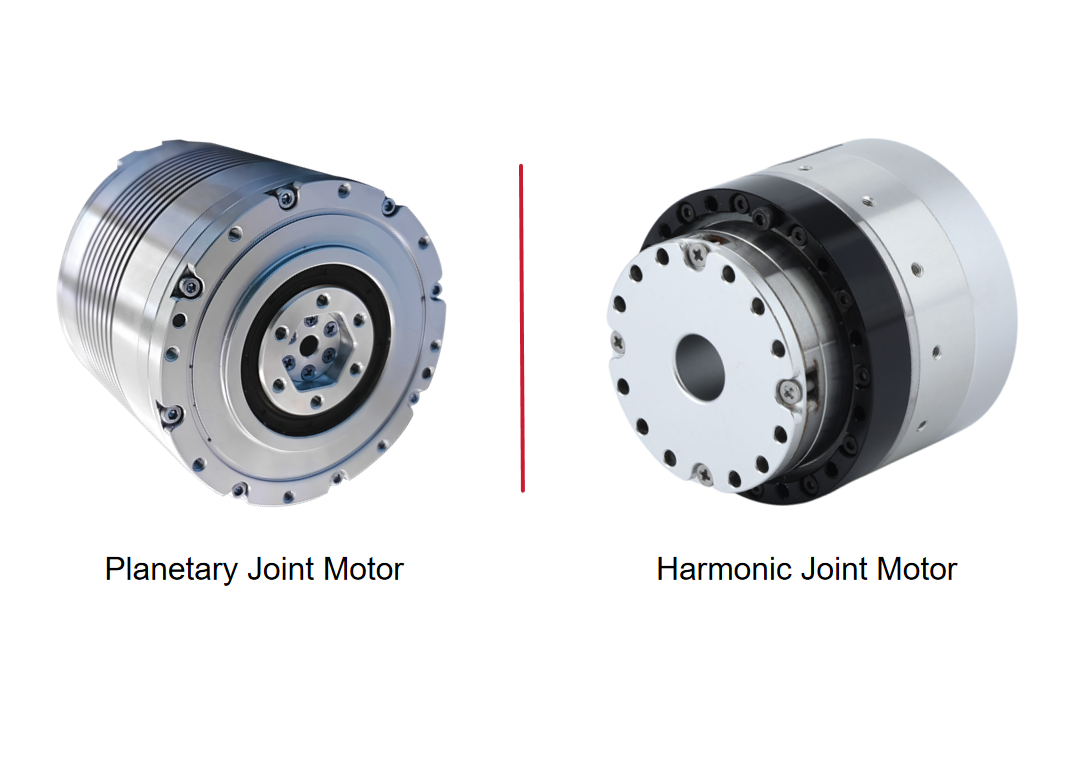
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment choisir des réducteurs harmoniques et RV pour chaque axe d’un robot à six axes ?Comment déterminer si un axe de robot à six axes nécessite un réducteur harmonique ou un réducteur RV ? La réponse dépend du couple, de l’inertie, des charges de choc, des charges sur les roulements et de l’espace d’installation. Ce guide explique comment évaluer les réducteurs harmoniques et RV pour la base, l’épaule, le coude et le poignet, à l’aide de vérifications pratiques portant sur la rigidité, le jeu et la durée de vie. Appuyez-vous sur les exigences de chaque axe pour sélectionner une configuration de réducteur adaptée.
 Comment calculer le couple d’un actionneur rotatif à onde de déformation pour un mécanisme de basculement ?Quel couple un actionneur rotatif à onde de déformation doit-il fournir pour basculer une charge de 10 kg sur 180 degrés ? La réponse ne dépend pas uniquement du poids. Le décalage du centre de gravité, l’inertie de la charge, l’accélération et la fréquence de fonctionnement influent également sur le choix de l’actionneur. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique le processus de calcul à partir d’un exemple de basculement autour d’un axe horizontal et présente les vérifications nécessaires concernant le couple de pointe, le fonctionnement en continu, la vitesse de sortie et les charges sur les roulements.
 Quelle est la différence entre un module d’articulation robotique à codeur simple et à double codeur ?Votre robot a-t-il besoin d’un module d’articulation à double codeur, ou un codeur simple suffit-il ? La réponse dépend des exigences de positionnement, du comportement de la transmission, de la stratégie de contrôle de force et du budget. Ce guide compare le retour d’information côté moteur et côté sortie, explique dans quels cas les doubles codeurs peuvent améliorer le contrôle et examine leurs coûts et leurs limites. Découvrez dans quels cas un codeur simple peut répondre à vos besoins et quand il peut être pertinent d’envisager un retour d’information supplémentaire côté sortie.
 Réducteur RV ou réducteur harmonique : comment choisir le bon réducteur pour les articulations d’un robot ?Réducteur RV ou réducteur harmonique : quel réducteur convient à l’articulation de votre robot ? La réponse dépend du couple, de la rigidité, de la précision, de l’espace d’installation et des conditions de fonctionnement. Ce guide compare leurs principes de fonctionnement et cinq facteurs clés de performance, puis explique comment évaluer les charges articulaires, la durée de vie du réducteur, la température et la lubrification. Que vous conceviez la base, l’épaule, le coude ou le poignet d’un robot, appuyez-vous sur ces critères pour choisir un réducteur adapté aux exigences de chaque articulation.
 Comment trouver un fournisseur fiable d’actionneurs articulaires robotiques ?Choisir le bon fournisseur d’actionneurs articulaires robotiques est essentiel pour garantir des performances fiables, une intégration fluide et la réussite des projets à long terme. Au-delà des spécifications des produits, vous devez comprendre l’expertise technique, la capacité de production et le service après-vente d’un fournisseur. Dans ce guide, Allen Li, fondateur de HONPINE, explique comment évaluer ces trois facteurs lors de l’approvisionnement en actionneurs articulaires harmoniques et planétaires destinés à la robotique et à l’automatisation industrielle.







Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment choisir des réducteurs harmoniques et RV pour chaque axe d’un robot à six axes ?Comment déterminer si un axe de robot à six axes nécessite un réducteur harmonique ou un réducteur RV ? La réponse dépend du couple, de l’inertie, des charges de choc, des charges sur les roulements et de l’espace d’installation. Ce guide explique comment évaluer les réducteurs harmoniques et RV pour la base, l’épaule, le coude et le poignet, à l’aide de vérifications pratiques portant sur la rigidité, le jeu et la durée de vie. Appuyez-vous sur les exigences de chaque axe pour sélectionner une configuration de réducteur adaptée.
 Comment calculer le couple d’un actionneur rotatif à onde de déformation pour un mécanisme de basculement ?Quel couple un actionneur rotatif à onde de déformation doit-il fournir pour basculer une charge de 10 kg sur 180 degrés ? La réponse ne dépend pas uniquement du poids. Le décalage du centre de gravité, l’inertie de la charge, l’accélération et la fréquence de fonctionnement influent également sur le choix de l’actionneur. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique le processus de calcul à partir d’un exemple de basculement autour d’un axe horizontal et présente les vérifications nécessaires concernant le couple de pointe, le fonctionnement en continu, la vitesse de sortie et les charges sur les roulements.
 Quelle est la différence entre un module d’articulation robotique à codeur simple et à double codeur ?Votre robot a-t-il besoin d’un module d’articulation à double codeur, ou un codeur simple suffit-il ? La réponse dépend des exigences de positionnement, du comportement de la transmission, de la stratégie de contrôle de force et du budget. Ce guide compare le retour d’information côté moteur et côté sortie, explique dans quels cas les doubles codeurs peuvent améliorer le contrôle et examine leurs coûts et leurs limites. Découvrez dans quels cas un codeur simple peut répondre à vos besoins et quand il peut être pertinent d’envisager un retour d’information supplémentaire côté sortie.
 Réducteur RV ou réducteur harmonique : comment choisir le bon réducteur pour les articulations d’un robot ?Réducteur RV ou réducteur harmonique : quel réducteur convient à l’articulation de votre robot ? La réponse dépend du couple, de la rigidité, de la précision, de l’espace d’installation et des conditions de fonctionnement. Ce guide compare leurs principes de fonctionnement et cinq facteurs clés de performance, puis explique comment évaluer les charges articulaires, la durée de vie du réducteur, la température et la lubrification. Que vous conceviez la base, l’épaule, le coude ou le poignet d’un robot, appuyez-vous sur ces critères pour choisir un réducteur adapté aux exigences de chaque articulation.
 Comment trouver un fournisseur fiable d’actionneurs articulaires robotiques ?Choisir le bon fournisseur d’actionneurs articulaires robotiques est essentiel pour garantir des performances fiables, une intégration fluide et la réussite des projets à long terme. Au-delà des spécifications des produits, vous devez comprendre l’expertise technique, la capacité de production et le service après-vente d’un fournisseur. Dans ce guide, Allen Li, fondateur de HONPINE, explique comment évaluer ces trois facteurs lors de l’approvisionnement en actionneurs articulaires harmoniques et planétaires destinés à la robotique et à l’automatisation industrielle.
 Réducteur harmonique ou actionneur rotatif harmonique : lequel est le meilleur pour les machines-outils CNC ?Le choix entre un réducteur harmonique et un actionneur rotatif harmonique est une décision importante dans la conception des machines-outils CNC. Les deux solutions offrent un contrôle du mouvement de haute précision, mais elles diffèrent en termes d’intégration, d’exigences d’installation, de rigidité et de flexibilité du système. Pour les tables rotatives de quatrième axe CNC et les systèmes d’usinage compacts à cinq axes, le choix du bon entraînement harmonique peut influencer considérablement les performances de la machine. Dans cet article, Theodore Li, directeur technique de HONPINE, compare les réducteurs harmoniques et les actionneurs rotatifs harmoniques afin d’aider les ingénieurs à identifier la solution la plus adaptée à leurs applications CNC.
 Comment choisir des actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL ?Je suis Theodore Li, directeur technique chez HONPINE. Le choix d’actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL commence par les exigences de couple, de poids et d’installation de chaque articulation. Ce guide prend comme exemple une configuration avec un TCHL 20 à l’épaule et un TCHL 14 au poignet, puis aborde la détection de couple, la commande souple et les considérations relatives à la série HAG pour les applications robotiques exigeantes.