Module articulé harmonique ultra-compact avec arbre creux de 6 mm
Découvrez le module de joint harmonique HPJM de HONPINE, un actionneur de joint robotique intégré ultra-compact conçu pour les applications où l’espace d’installation, le cheminement des câbles et la précision de la commande de mouvement sont essentiels. Malgré sa taille compacte et son haut niveau d’intégration, ce module est doté d’un trou traversant de 6 mm permettant le passage interne des câbles. Il convient aux robots humanoïdes, aux drones, aux plateformes optiques et aux systèmes d’automatisation de précision nécessitant des joints rotatifs compacts et performants.
Dans cet article, Theodore Li, directeur technique chez HONPINE, présente les principales spécifications, la conception structurelle et les avantages techniques du module de joint harmonique HPJM.
Module de joint harmonique HONPINE HPJM : principales spécifications
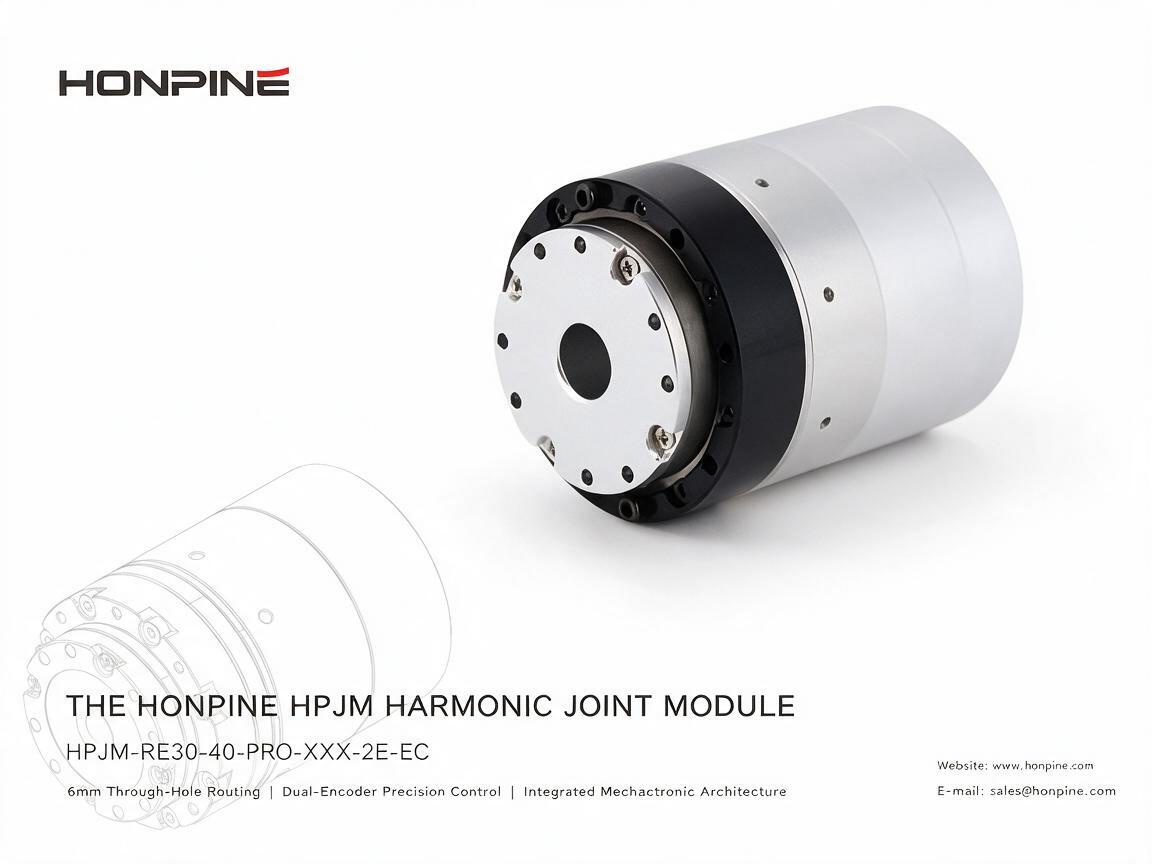
Le module de joint harmonique HONPINE HPJM, identifié sur le plan technique sous la référence HPJM-RE30-40-PRO-XXX-2E-EC, associe une conception compacte à arbre creux, un retour d’information par double codeur et une architecture mécatronique hautement intégrée (MEA).
Ses principaux avantages structurels comprennent un trou traversant de 6 mm pour le passage des câbles, un moteur et un système d’entraînement intégrés, ainsi qu’une configuration à double codeur conçue pour assurer une commande précise des mouvements.
Pourquoi choisir le module de joint harmonique HONPINE HPJM ?
1. Conception mécatronique hautement intégrée
Le HPJM intègre un réducteur harmonique, un moteur couple sans bâti, un codeur 16 bits et un variateur FOC (commande orientée champ) dans un boîtier compact de Ø57 × 60.5 mm.
Au lieu de sélectionner et d’intégrer séparément un moteur, un réducteur, un codeur et un variateur, les clients disposent d’un module de joint hautement intégré, conçu pour simplifier le développement des systèmes. Cela peut réduire le travail d’adaptation des composants, raccourcir le temps d’intégration et accélérer le développement des robots.
Pour les fabricants de robots, cette architecture intégrée contribue à rationaliser la conception mécanique et électrique tout en réduisant la complexité de l’assemblage et de la mise en service au niveau des joints.
2. Trou traversant de 6 mm pour le passage interne des câbles
L’une des principales caractéristiques du HPJM est son arbre creux de Ø6 mm, qui comporte un trou traversant permettant de faire passer des câbles et, lorsque la conception de l’application le permet, des conduites pneumatiques au centre du joint.
Le passage interne contribue à réduire les interférences avec les câbles externes et peut limiter leur torsion ou leur accrochage pendant la rotation du joint, en fonction de leur cheminement et de la plage de rotation autorisée.
Cette caractéristique est particulièrement utile dans les robots humanoïdes et les systèmes robotiques compacts, où plusieurs câbles doivent traverser des structures de joint soumises à de fortes contraintes d’espace. Par rapport à une conception non creuse de dimensions similaires, une configuration avec trou traversant offre davantage de flexibilité pour le passage interne des câbles.
3. Deux interfaces EtherCAT pour une connexion en chaîne
Le plan technique indique deux connecteurs EtherCAT : EtherCAT_Input et EtherCAT_Output, utilisant des connecteurs X1002WVS-04L.
Cette configuration d’entrée/sortie prend en charge une connexion en chaîne, permettant de raccorder plusieurs modules de joint en série au lieu d’utiliser un câble de communication point à point distinct pour chaque joint.
Pour les robots humanoïdes comptant plus de 20 joints, une architecture en chaîne peut contribuer à réduire la complexité du câblage et à simplifier le câblage du système.
La version PRO comprend également une interface distincte de téléchargement du micrologiciel, permettant de mettre à jour le micrologiciel de chaque module sans dépendre exclusivement de la connexion de communication principale.
La topologie réseau réelle, le nombre de nœuds pris en charge et les procédures de mise à jour du micrologiciel doivent être vérifiés en fonction du modèle choisi et de la configuration du contrôleur.
4. Interfaces électriques montées à l’arrière
Le connecteur d’alimentation, les interfaces de communication et le port de téléchargement du micrologiciel sont regroupés sur la face arrière du module. Le plan indique que le connecteur d’alimentation est de type A1257WV-S-2P.
Cette disposition à l’arrière laisse la bride de sortie et les surfaces radiales libres de connecteurs saillants et de sorties de câbles externes. Elle peut simplifier l’intégration mécanique, réduire les interférences avec les structures environnantes et faciliter la conception du boîtier.
Pour les joints robotiques nécessitant de grands mouvements angulaires ou une installation dans un boîtier de bras compact, cette disposition offre une plus grande flexibilité pour le positionnement des connecteurs et la gestion des câbles.
La conception finale doit toutefois tenir compte du dégagement nécessaire autour des connecteurs, du rayon de courbure des câbles, de la gestion thermique et de la plage de rotation prévue.
5. Brides de montage symétriques pour une installation flexible
Le HPJM est doté d’interfaces de montage symétriques aux deux extrémités, ce qui contribue à simplifier l’intégration mécanique dans différentes positions de joint du robot.
D’après les informations du plan fourni, la configuration de montage comprend des cercles de perçage de Ø38 mm et Ø37.5 mm, huit trous taraudés M2.5 et trois trous traversants M2.
Cette disposition symétrique permet d’adapter le même module de joint à différentes orientations de montage et pourrait convenir aux applications de joints d’épaule, de coude, de poignet et de hanche, sous réserve des exigences mécaniques propres à chaque joint.
Pour les fabricants de robots, une interface de montage commune peut contribuer à réduire le nombre de variantes mécaniques, à simplifier la gestion des pièces de rechange et à améliorer la modularité d’une plateforme robotique.
6. Faible jeu et capacité élevée au couple de choc
Le HPJM utilise une technologie de transmission harmonique, connue pour ses faibles caractéristiques de jeu. Les spécifications fournies indiquent une précision de positionnement en sortie d’environ 0.67 arcmin et une capacité au couple de choc d’environ 1.8 fois le couple nominal.
Ces caractéristiques peuvent être avantageuses dans les applications robotiques comportant des inversions fréquentes de sens, des accélérations et décélérations ainsi que des charges mécaniques transitoires.
Toutefois, le jeu, la précision de positionnement, la répétabilité et le mouvement perdu sont des indicateurs de performance différents. Les performances réelles en sortie dépendent du modèle choisi, des conditions de charge, de la configuration de commande et de la méthode de mesure. De même, le couple de choc admissible doit être interprété conformément aux conditions nominales du fabricant et ne doit pas être considéré comme un couple de fonctionnement continu.
Pour des applications telles que les robots humanoïdes et les équipements d’automatisation de précision, les ingénieurs doivent évaluer ces paramètres conjointement avec le couple nominal, le couple de pointe, la rigidité en torsion, la vitesse et les performances thermiques.
Applications du module de joint harmonique HONPINE HPJM
Robots humanoïdes
Les robots humanoïdes nécessitent des modules de joint compacts, capables de s’intégrer dans l’espace limité des membres tout en assurant une commande précise des mouvements et un passage intégré des câbles. Le boîtier compact, l’arbre creux et l’architecture à entraînement intégré du HPJM en font un candidat pour les conceptions de joints d’épaule, de coude, de poignet et de hanche, sous réserve des exigences de couple et de dynamique de chaque joint.
Drones et systèmes robotiques compacts
Dans les plateformes robotiques compactes et certains mécanismes liés aux drones, l’espace d’installation et l’intégration des composants constituent des considérations de conception importantes. Un module de joint harmonique intégré peut simplifier l’assemblage de mécanismes rotatifs lorsque son poids, son couple, sa vitesse et ses exigences de puissance sont adaptés à l’application.
Plateformes optiques et automatisation de précision
Les systèmes de positionnement optique et les équipements d’automatisation de précision peuvent nécessiter des entraînements rotatifs compacts, offrant un mouvement contrôlé et un positionnement répétable. Le HPJM peut être évalué pour ces applications en fonction de la précision angulaire requise, des caractéristiques vibratoires, du profil de mouvement et des conditions environnementales.
Le module de joint harmonique HONPINE HPJM associe une structure compacte à arbre creux, des composants moteur et variateur intégrés, une architecture à double codeur et une connectivité EtherCAT au sein d’une même solution de joint rotatif.
Son trou traversant de 6 mm facilite le passage interne des câbles, tandis que ses connecteurs montés à l’arrière et ses interfaces de montage symétriques offrent une grande flexibilité d’intégration mécanique. Ces caractéristiques font du HPJM une solution à envisager pour les robots humanoïdes, les systèmes robotiques compacts, les plateformes optiques et les applications d’automatisation de précision.
Si vous développez un joint robotique compact ou recherchez un actionneur de joint harmonique intégré, contactez HONPINE pour obtenir des spécifications détaillées, des plans techniques et une assistance dans le choix du modèle.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
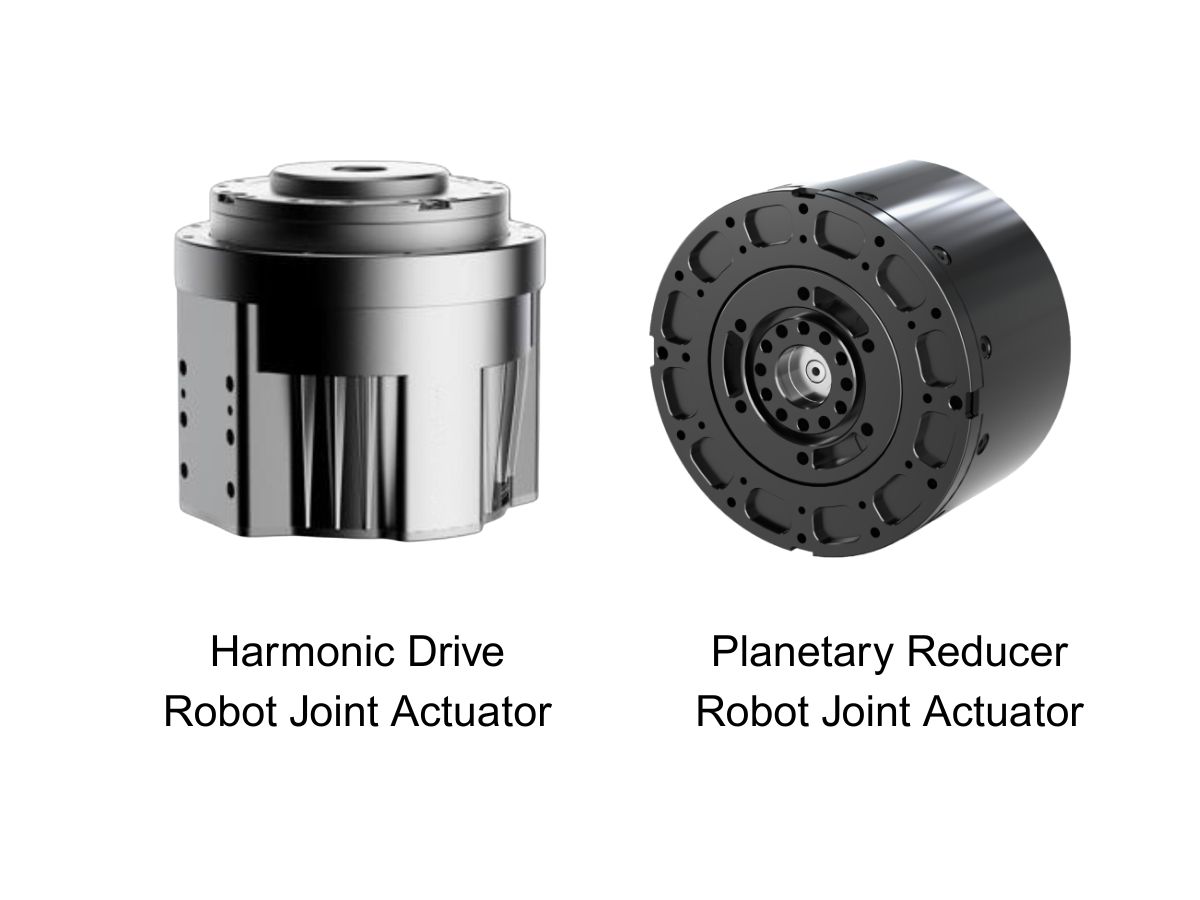
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
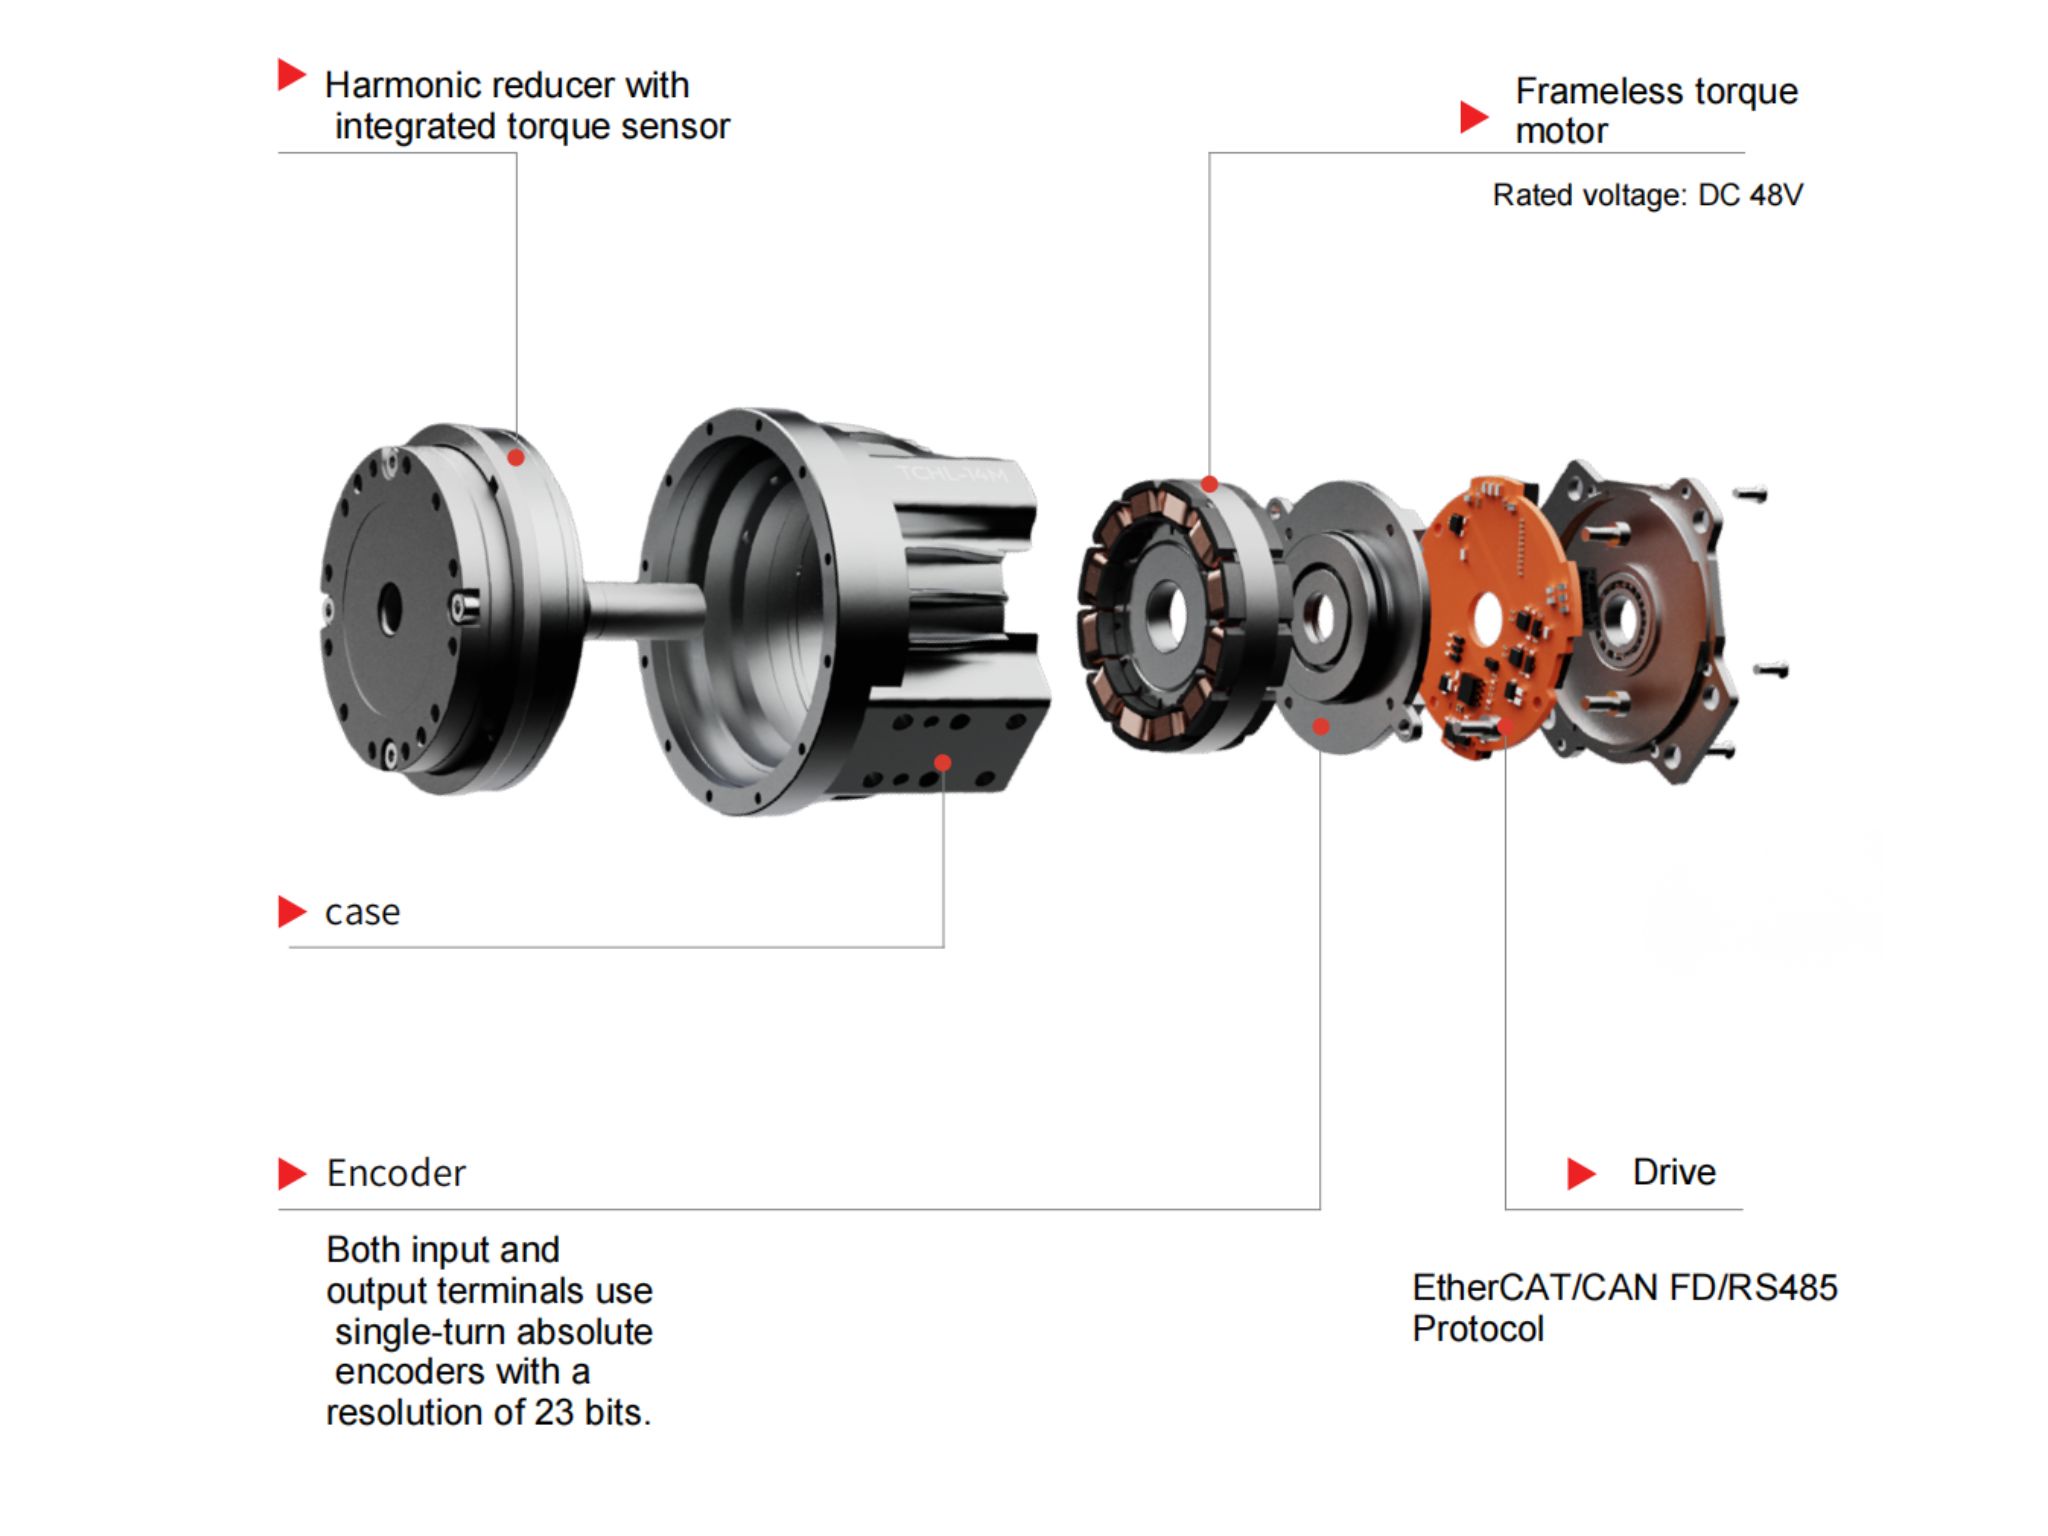
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
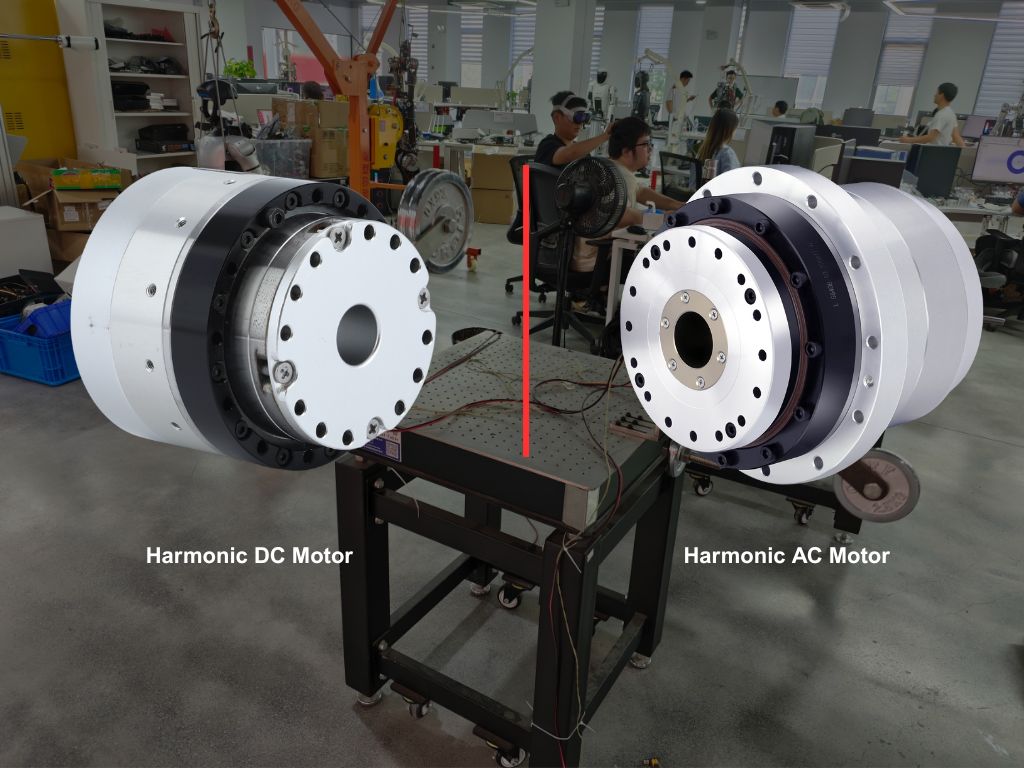
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
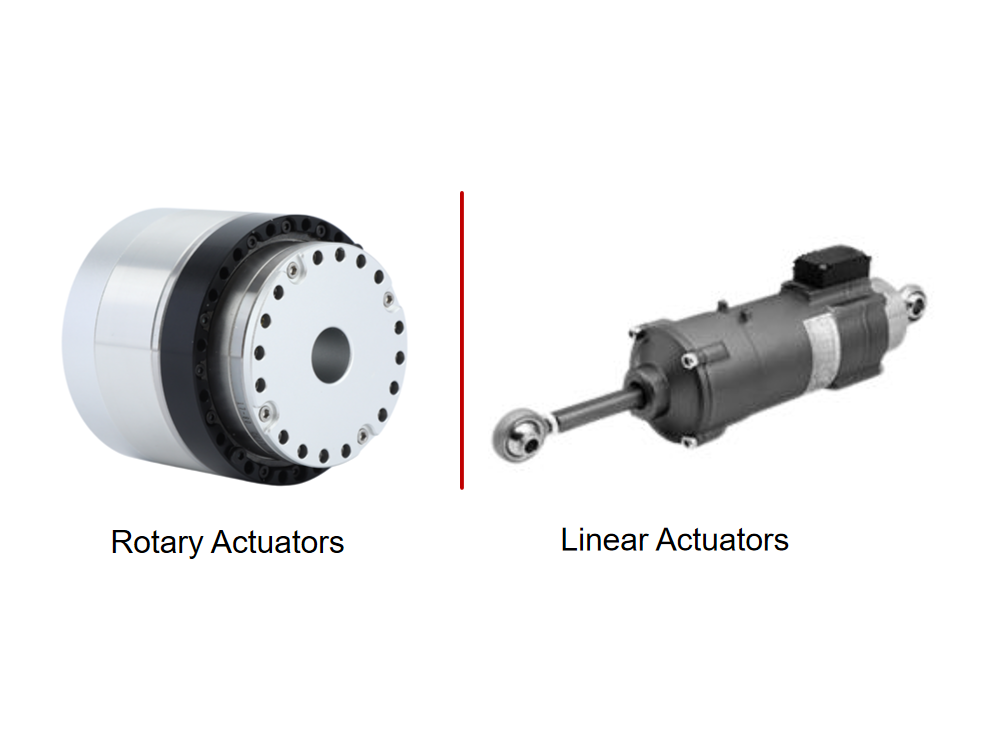
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
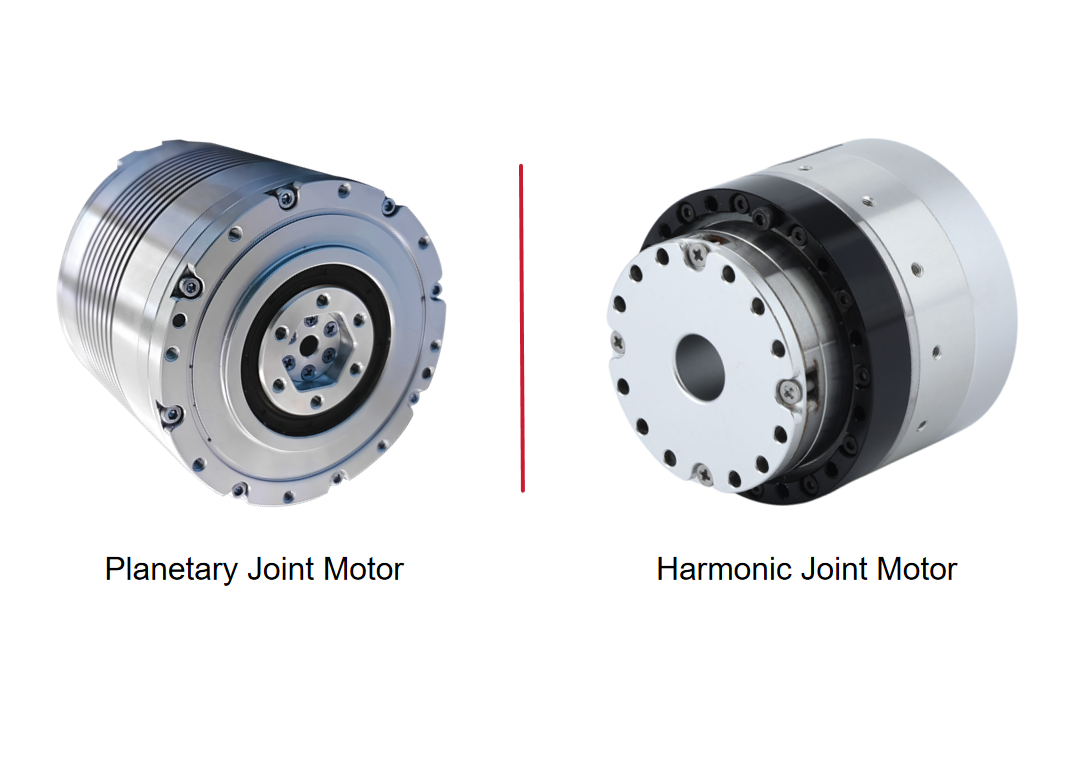
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.
 Module articulé harmonique ultra-compact avec arbre creux de 6 mmÀ mesure que les robots humanoïdes et les systèmes robotiques compacts évoluent, les modules articulés doivent offrir une forte densité de couple, un contrôle précis des mouvements et un cheminement flexible des câbles dans un espace d’installation toujours plus réduit. Le module articulé harmonique HONPINE HPJM-RE30-40-PRO répond à ces défis grâce à une conception compacte, un arbre creux de 6 mm, un retour d’information par double encodeur, ainsi qu’un moteur et un variateur FOC intégrés. Dans cet article, nous présentons ses principales caractéristiques de conception et expliquons comment sa structure à arbre creux, sa connectivité EtherCAT et ses options de montage flexibles facilitent le développement de robots humanoïdes, de drones, de plateformes optiques et d’équipements d’automatisation de précision.
 Précision des actionneurs à entraînement harmonique : pourquoi l’évaluer selon quatre niveauxLa précision d’un actionneur à entraînement harmonique ne se limite pas à la résolution du codeur. Pourquoi les ingénieurs doivent-ils l’évaluer selon quatre niveaux ? La résolution, la répétabilité, la précision de positionnement unidirectionnelle et la précision de positionnement bidirectionnelle décrivent différents aspects des performances de mouvement. Comprendre ces différences aide les ingénieurs à sélectionner des actionneurs rotatifs harmoniques pour les équipements à semi-conducteurs, les systèmes EFEM et l’automatisation 3C, sans confondre les incréments théoriques du codeur avec les performances réelles de positionnement.
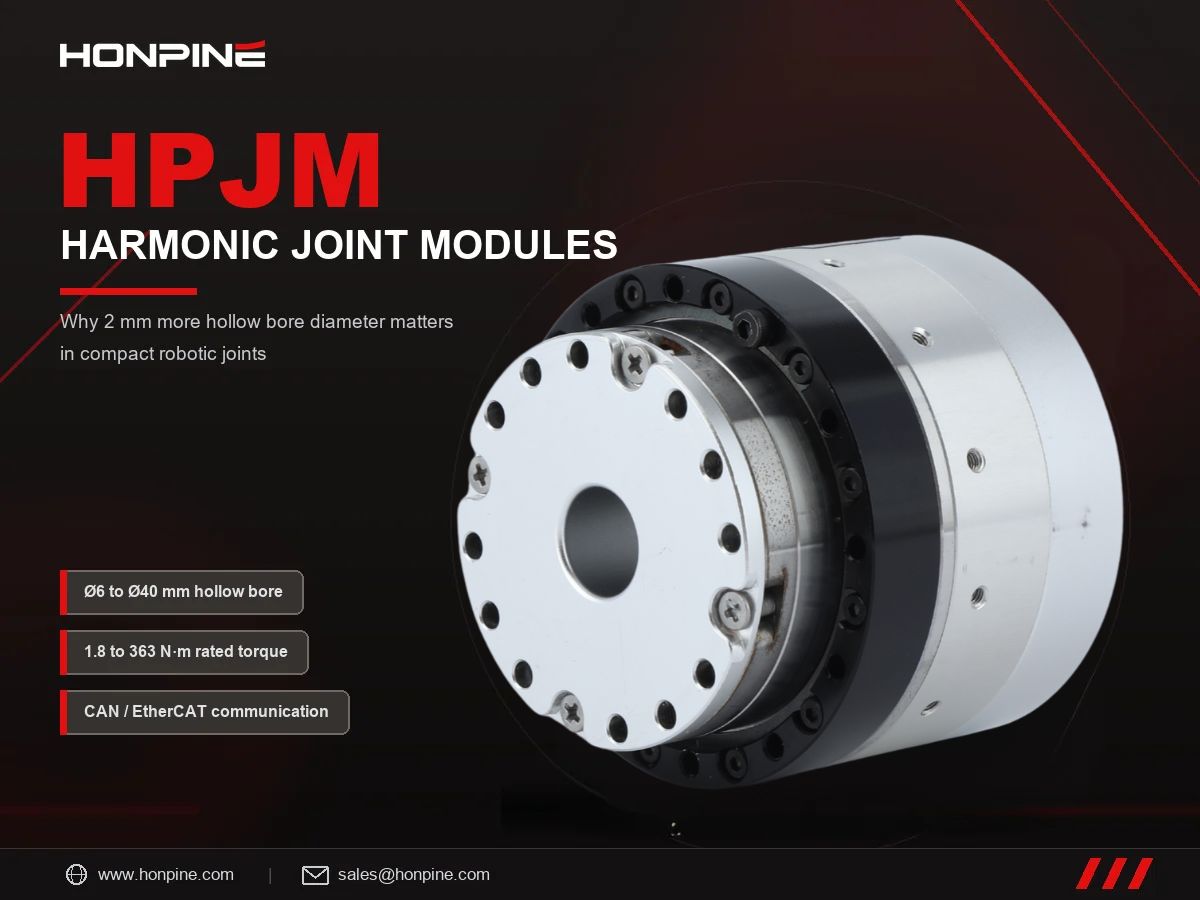
 Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ?Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ? Dans les articulations robotiques compactes, cette petite différence dimensionnelle peut augmenter considérablement l’espace disponible. Comme la section transversale d’un alésage circulaire augmente avec le carré de son diamètre, 2 mm supplémentaires peuvent améliorer sensiblement le passage des câbles internes et simplifier l’intégration du système. Cet article examine l’impact du diamètre de l’alésage traversant, compare certains modèles HONPINE HPJM à des modules de joints harmoniques comparables et explique pourquoi le diamètre de l’alésage est important dans les robots humanoïdes, les robots collaboratifs et l’automatisation industrielle.
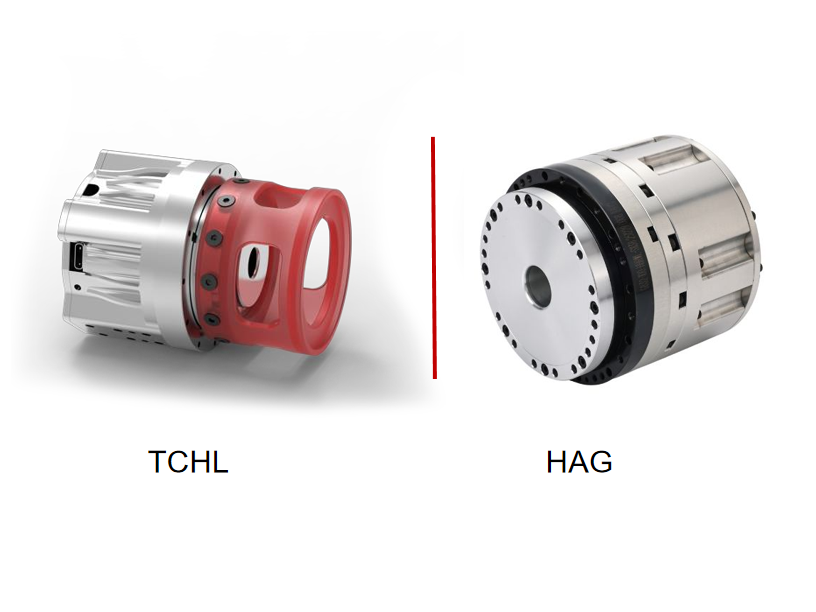
 Jeu d’un réducteur harmonique en minutes d’arc : ce que la spécification vous apprend réellementLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.

Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.
 Module articulé harmonique ultra-compact avec arbre creux de 6 mmÀ mesure que les robots humanoïdes et les systèmes robotiques compacts évoluent, les modules articulés doivent offrir une forte densité de couple, un contrôle précis des mouvements et un cheminement flexible des câbles dans un espace d’installation toujours plus réduit. Le module articulé harmonique HONPINE HPJM-RE30-40-PRO répond à ces défis grâce à une conception compacte, un arbre creux de 6 mm, un retour d’information par double encodeur, ainsi qu’un moteur et un variateur FOC intégrés. Dans cet article, nous présentons ses principales caractéristiques de conception et expliquons comment sa structure à arbre creux, sa connectivité EtherCAT et ses options de montage flexibles facilitent le développement de robots humanoïdes, de drones, de plateformes optiques et d’équipements d’automatisation de précision.
 Précision des actionneurs à entraînement harmonique : pourquoi l’évaluer selon quatre niveauxLa précision d’un actionneur à entraînement harmonique ne se limite pas à la résolution du codeur. Pourquoi les ingénieurs doivent-ils l’évaluer selon quatre niveaux ? La résolution, la répétabilité, la précision de positionnement unidirectionnelle et la précision de positionnement bidirectionnelle décrivent différents aspects des performances de mouvement. Comprendre ces différences aide les ingénieurs à sélectionner des actionneurs rotatifs harmoniques pour les équipements à semi-conducteurs, les systèmes EFEM et l’automatisation 3C, sans confondre les incréments théoriques du codeur avec les performances réelles de positionnement.
 Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ?Pourquoi tant de clients choisissent-ils les modules de joints harmoniques HONPINE HPJM pour seulement 2 mm de diamètre d’alésage traversant supplémentaire ? Dans les articulations robotiques compactes, cette petite différence dimensionnelle peut augmenter considérablement l’espace disponible. Comme la section transversale d’un alésage circulaire augmente avec le carré de son diamètre, 2 mm supplémentaires peuvent améliorer sensiblement le passage des câbles internes et simplifier l’intégration du système. Cet article examine l’impact du diamètre de l’alésage traversant, compare certains modèles HONPINE HPJM à des modules de joints harmoniques comparables et explique pourquoi le diamètre de l’alésage est important dans les robots humanoïdes, les robots collaboratifs et l’automatisation industrielle.
 Jeu d’un réducteur harmonique en minutes d’arc : ce que la spécification vous apprend réellementLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAGLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
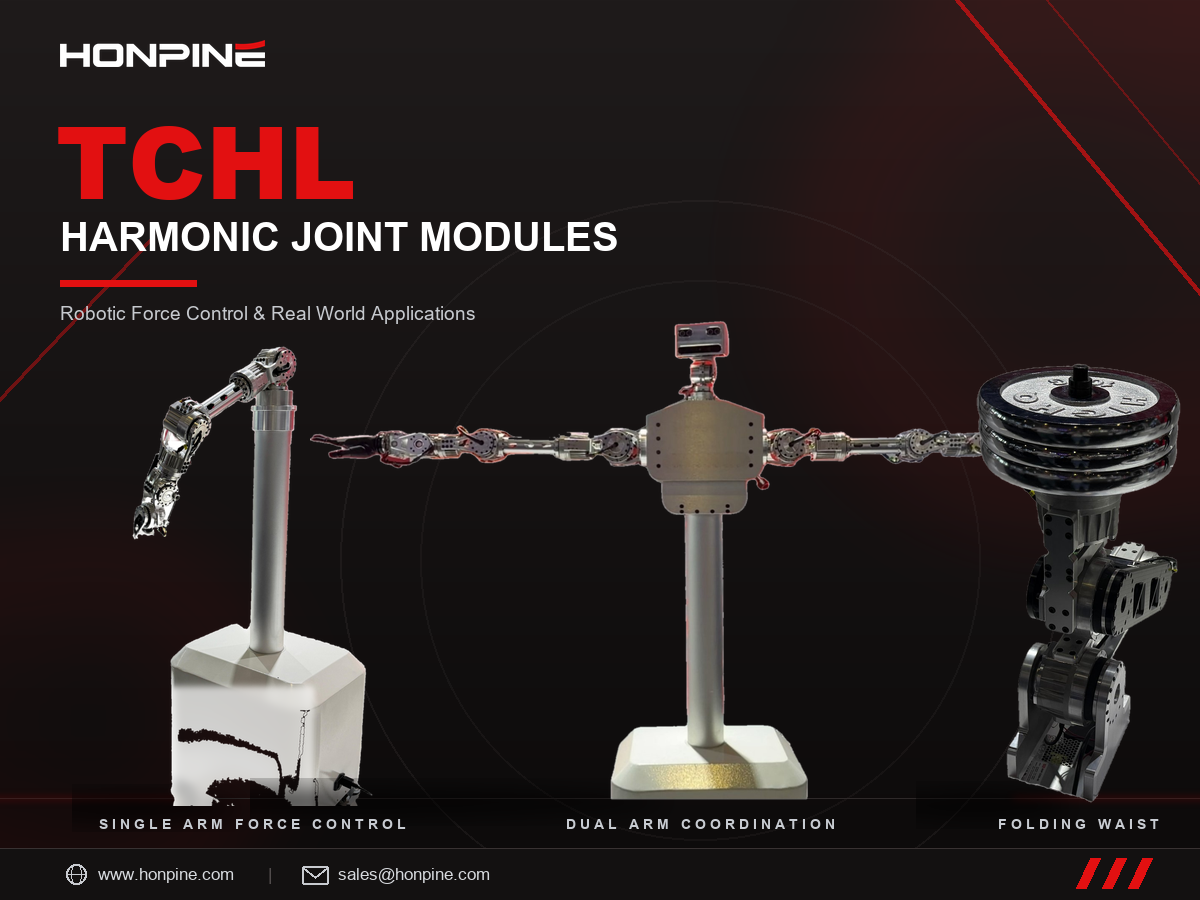
 Modules d’articulation harmonique TCHL HONPINE : contrôle de force robotique et applications concrètesBonjour à toutes et à tous, je suis Theodore Li, directeur technique chez HONPINE.
Les modules d’articulation à onde de déformation HONPINE TCHL sont utilisés dans diverses applications de commande de mouvement robotique, notamment les robots humanoïdes bimanuels, la commande de force compliant à un bras et les mécanismes de taille pliants pour robots humanoïdes à roues. En tant que composants de mouvement intégrés, ils répondent aux besoins d’un large éventail d’applications dans la robotique, la fabrication intelligente et l’automatisation industrielle.
Des composants essentiels aux unités de mouvement intégrées, HONPINE met en lumière les possibilités offertes par la technologie de transmission de précision dans différentes applications robotiques grâce à une gamme de produits diversifiée et à des démonstrations pratiques de mouvement.