Pourquoi les servomoteurs et les réducteurs forment-ils une combinaison idéale ?
Quels sont les avantages des servomoteurs ?
Les servomoteurs offrent trois avantages clés : une réponse rapide, une grande précision de positionnement et une excellente contrôlabilité. Cependant, les servomoteurs conventionnels fournissent généralement leur puissance nominale à des vitesses relativement élevées, avec un couple limité directement à l’arbre moteur.
La vitesse nominale de nombreux servomoteurs AC est d’environ 1 500 à 3 000 tr/min, tandis que certains modèles à grande vitesse dépassent 5 000 tr/min. À puissance mécanique donnée, le couple diminue à mesure que la vitesse de rotation augmente. Par exemple, un servomoteur de 1 kW fonctionnant à 3 000 tr/min fournit un couple nominal d’environ 3,2 N·m.
Ce couple peut ne pas suffire à entraîner directement un bras robotisé pesant plusieurs dizaines de kilogrammes. Selon la taille et l’application du robot, les articulations du poignet peuvent nécessiter des couples de pointe de plusieurs dizaines, voire centaines de newton-mètres, tandis que les articulations de la base peuvent en demander plusieurs centaines.
Un servomoteur peut-il être conçu pour fournir un couple élevé à basse vitesse ? Oui : les moteurs couple à entraînement directsont conçus à cet effet. Toutefois, l’obtention du couple requis peut entraîner des compromis en matière de taille, de poids, de coût et de gestion thermique du moteur. Ces facteurs peuvent compliquer l’entraînement direct des articulations robotisées soumises à de fortes contraintes d’encombrement et de poids.
Le principal défi consiste à faire correspondre les caractéristiques de fonctionnement du moteur à celles de la charge : le servomoteur tourne relativement vite, tandis que l’articulation robotisée nécessite souvent une vitesse plus faible et un couple plus élevé. Un réducteur permet de compenser cet écart.
Comment un réducteur améliore-t-il les performances d’un servomoteur ?
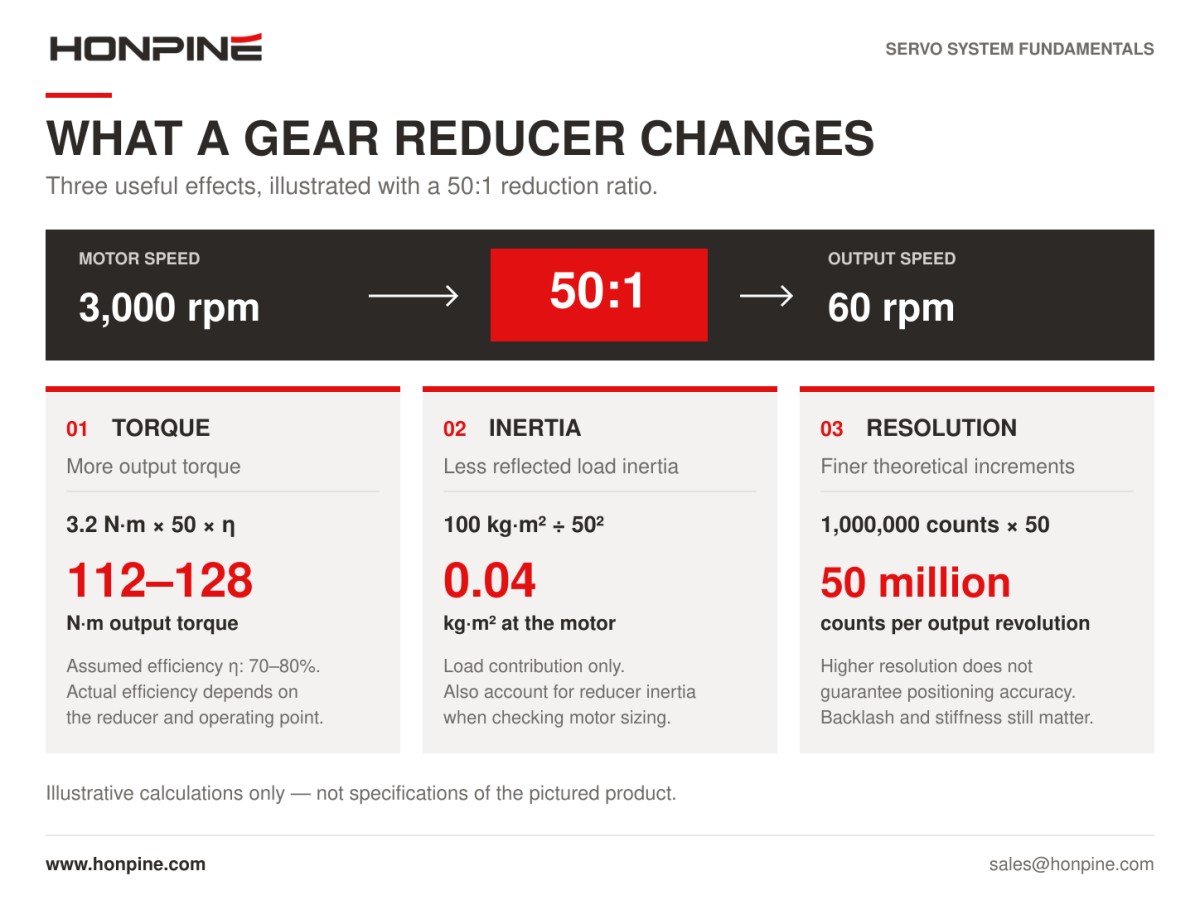
Un réducteur ne se contente pas de réduire la vitesse de rotation. Il augmente également le couple de sortie, réduit l’inertie de charge ramenée au moteur et améliore la résolution théorique de position en sortie.
1. Vitesse réduite et couple de sortie accru
En négligeant les pertes, la puissance mécanique reste approximativement constante à travers le réducteur. La réduction de la vitesse augmente le couple de sortie disponible, proportionnellement au rapport de réduction. En pratique, il faut également tenir compte du rendement de transmission :
Couple de sortie = Couple moteur × Rapport de réduction × Rendement de transmission
Prenons l’exemple d’un réducteur harmonique ayant un rapport de réduction de 50:1. Avec un couple d’entrée de 3,2 N·m et un rendement de transmission estimé entre 70 et 80 %, le couple de sortie calculé est de 3,2 × 50 × 0,70–0,80 = 112–128 N·m.
Cet exemple illustre la manière dont un servomoteur compact peut fournir un couple nettement supérieur grâce à un réducteur. Le couple de sortie réel doit toutefois rester dans les limites des couples nominal, d’accélération et de pointe du réducteur, et le rendement doit être vérifié pour les conditions de fonctionnement prévues.
2. Réduction de l’inertie de charge ramenée au moteur
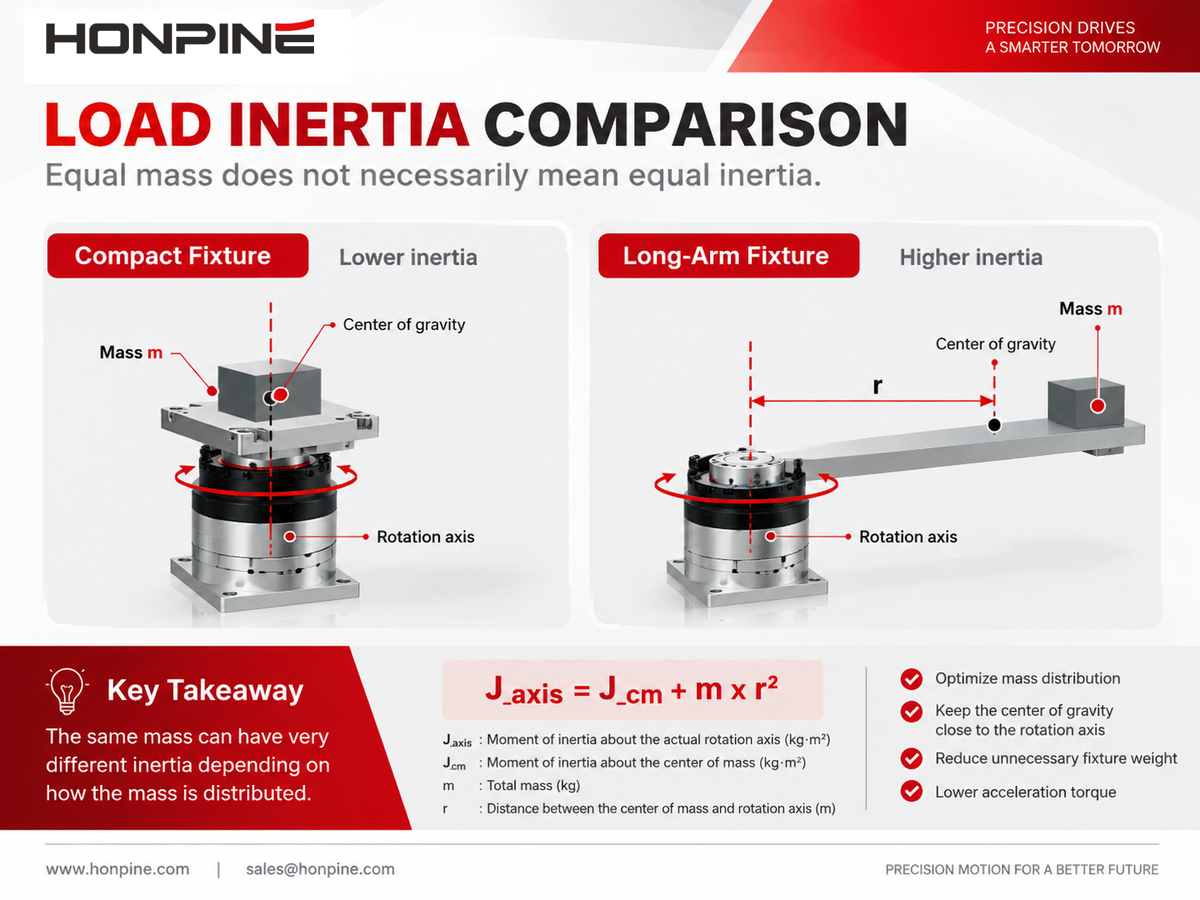
Une autre fonction importante du réducteur consiste à réduire l’inertie de charge ramenée à l’arbre moteur. L’inertie de charge ramenée au moteur est divisée par le carré du rapport de réduction :
Inertie de charge ramenée au moteur = Inertie de charge ÷ Rapport de réduction²
Par exemple, considérons une table rotative présentant une inertie de charge de 100 kg·m². Avec un réducteur de rapport 50:1, l’inertie de charge ramenée au moteur est de 100 ÷ 50² = 0,04 kg·m², soit une réduction d’un facteur 2 500.
Il s’agit d’un exemple mathématique de réduction de l’inertie ramenée au moteur, et non d’un calcul complet de dimensionnement du moteur. Il faut également tenir compte de l’inertie du réducteur, de l’accélération requise, du frottement et de la vitesse de fonctionnement. La réduction de l’inertie de charge ramenée au moteur peut néanmoins faciliter le contrôle d’une charge exigeante par le servosystème.
3. Résolution théorique de position en sortie plus fine
Le codeur du moteur a une résolution fixe. S’il fournit un million de comptes par tour moteur, l’entraînement direct fournit un million de comptes par tour en sortie.
Avec un réducteur de rapport 50:1, le moteur effectue 50 tours pour chaque tour en sortie. Le système fournit donc l’équivalent de 50 millions de comptes de codeur par tour en sortie, ce qui améliore d’un facteur 50 la résolution théorique de position en sortie.
Toutefois, la résolution n’est pas synonyme de précision de positionnement. Le jeu, les erreurs de transmission, la déformation élastique, la précision du codeur et les performances de la commande influent tous sur la position réelle en sortie.
La multiplication du couple, la réduction de l’inertie et l’amélioration de la résolution théorique de position expliquent pourquoi les réducteurs sont couramment associés aux servomoteurs en robotique et en automatisation.
Qu’est-ce qui permet à un servomoteur et à un réducteur de fonctionner efficacement ensemble ?
Une association efficace ne consiste pas simplement à coupler un moteur rapide à une sortie plus lente. L’adaptation des inerties, le jeu et la rigidité torsionnelle influent tous sur les performances du système complet.
Adaptation des inerties : le moteur peut-il maîtriser la charge ?
Les performances d’un servomoteur dépendent notamment du rapport entre l’inertie ramenée à l’arbre moteur et l’inertie du rotor. Un rapport d’inertie élevé peut compliquer les accélérations rapides, les décélérations et la stabilisation, en particulier lorsque la transmission présente une rigidité limitée.
Un rapport d’inertie d’environ 10:1 ou moins est souvent utilisé comme premier repère de dimensionnement, tandis que des exigences de réponse plus élevées peuvent amener les concepteurs à viser environ 5:1 ou moins. Il s’agit de valeurs de départ, et non de limites universelles. Le rapport acceptable dépend du servo-variateur, du moteur, de la structure mécanique, du profil de mouvement et du réglage.
Un rapport d’inertie plus faible n’est pas en soi une cause d’instabilité et ne garantit pas des performances optimales. Le système complet doit être évalué.
Le rapport de réduction joue le rôle d’un facteur d’ajustement : l’augmenter réduit rapidement l’inertie de charge ramenée au moteur, tandis que le diminuer augmente l’inertie vue par le moteur. L’adaptation des inerties est donc un critère important dans le choix du rapport de réduction.
Jeu : que se passe-t-il lors d’un changement de sens ?
Le jeu est le jeu mécanique qui entraîne une perte de mouvement lorsque la transmission change de sens. Si le jeu est excessif, le moteur peut tourner d’un petit angle avant que la sortie ne commence à réagir.
Ce retard peut provoquer des erreurs de positionnement, des à-coups lors des inversions et des mouvements irréguliers. Les applications de précision nécessitent donc souvent des réducteurs présentant un jeu ou un mouvement perdu très faible.
Selon le modèle et la méthode de mesure, les réducteurs harmoniques de précision et les réducteurs RV peuvent atteindre des spécifications inférieures ou égales à une minute d’arc. Les réducteurs planétaires de précision standard présentent généralement des spécifications de jeu d’environ 3 à 10 minutes d’arc, tandis que les modèles de plus haute précision peuvent également atteindre une minute d’arc.
Une minute d’arc équivaut à 1/60 de degré. Vérifiez toujours les spécifications du fabricant sélectionné, les conditions d’essai et la terminologie employée : le jeu, le mouvement perdu et l’hystérésis sont des caractéristiques liées, mais ne doivent pas être considérés comme des mesures interchangeables.
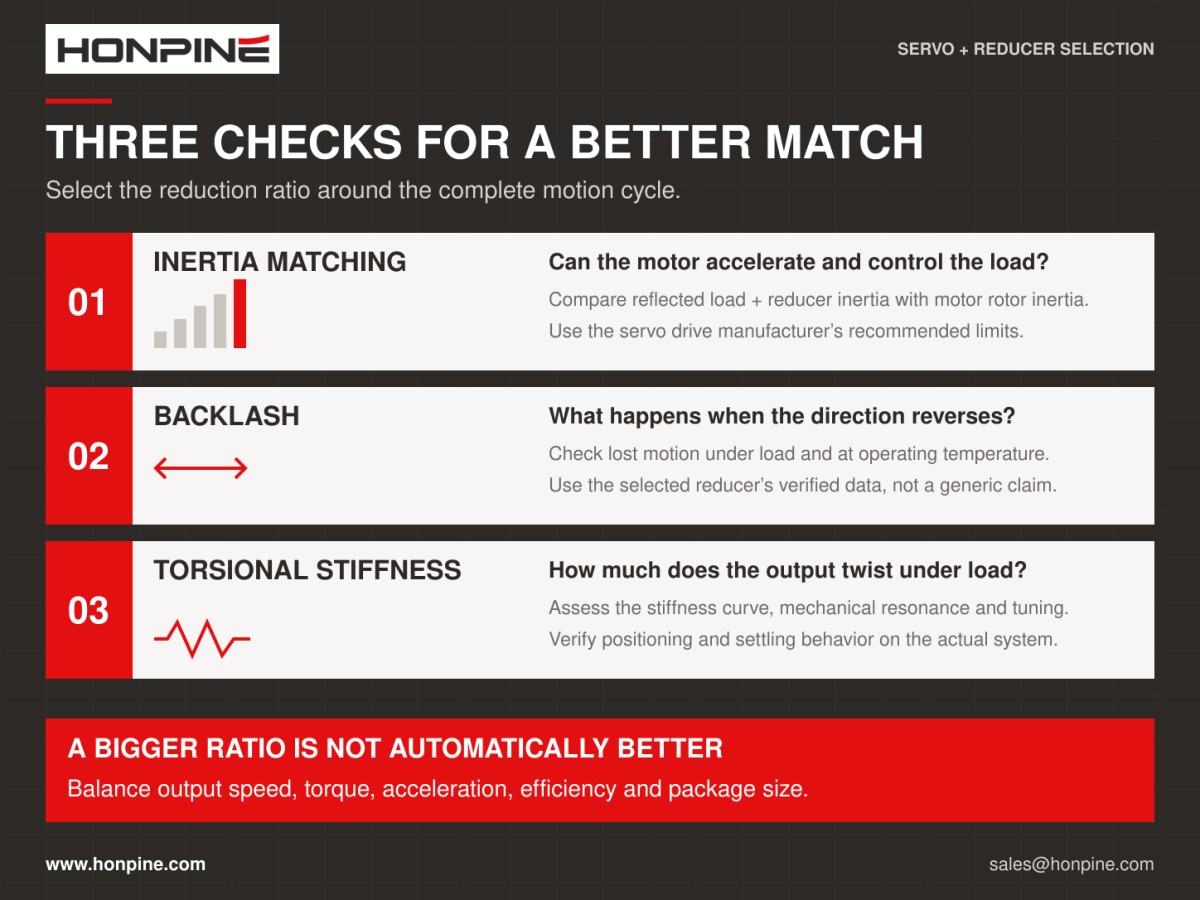
Rigidité torsionnelle : de combien la transmission se tord-elle ?
La rigidité torsionnelle décrit la résistance d’une transmission à la déformation angulaire sous l’effet d’un couple. Si sa rigidité est insuffisante, la sortie peut subir une torsion élastique lorsque la charge change.
Lorsque le retour de position provient uniquement du côté moteur, la commande peut indiquer que la position de consigne est atteinte alors que la sortie a dévié. La souplesse mécanique peut également provoquer des résonances qui limitent les gains de commande et compliquent le réglage.
Obtenir simultanément un faible jeu et une rigidité torsionnelle élevée peut accroître la complexité de conception, les exigences de fabrication et le coût. Un réducteur adapté équilibre ces caractéristiques avec la capacité de charge, la durée de vie et les exigences de performances de l’application.
Un rapport de réduction plus élevé est-il toujours préférable ?
Il peut être tentant de supposer qu’un rapport de réduction plus élevé est toujours préférable, puisqu’il augmente le couple de sortie. En pratique, le rapport doit permettre de trouver un équilibre entre le couple, la vitesse, l’accélération, l’inertie et les contraintes d’installation.
Pour une accélération moteur donnée, un rapport de réduction plus élevé entraîne une accélération de sortie plus faible. Les applications nécessitant des démarrages et des arrêts rapides ou des mouvements alternatifs fréquents exigent donc une évaluation approfondie des capacités couple-vitesse du moteur et du profil d’accélération complet.
Un rapport plus élevé modifie également la relation entre l’inertie du moteur et l’inertie de charge ramenée au moteur. Bien que l’inertie de charge vue par le moteur diminue, cela ne garantit pas à lui seul de meilleures performances dynamiques. L’inertie du réducteur, la rigidité mécanique, le frottement et le réglage de la commande restent importants.
La vitesse de sortie constitue une autre limite. Une réduction excessive peut empêcher le mécanisme d’atteindre sa vitesse de fonctionnement requise, augmenter la durée du cycle et réduire la productivité.
Selon la conception du réducteur, l’obtention d’un rapport plus élevé peut également nécessiter des étages de transmission supplémentaires, entraîner des changements de dimensions ou augmenter le coût. Ces compromis varient entre les réducteurs harmoniques, RV et planétaires et doivent être vérifiés pour le produit sélectionné.
Le principe de sélection est simple : satisfaire aux exigences de vitesse de sortie, de couple et de performances de positionnement, tout en veillant à ce que l’inertie du moteur et celle de la charge ramenée au moteur soient compatibles avec le système de commande. Le rapport final doit être validé par des calculs et des essais en application.
Comment choisir entre les réducteurs harmoniques, RV et planétaires ?
Les réducteurs harmoniques sont souvent choisis pour les articulations compactes et légères qui nécessitent des rapports de réduction élevés et un positionnement précis. Les réducteurs RV sont couramment évalués pour les articulations fortement chargées, les épaules et les bases de robots, où la rigidité et la capacité de charge sont prioritaires. Les réducteurs planétaires de précision offrent un équilibre pratique entre performances, rendement et coût dans de nombreuses applications générales d’automatisation.
Ces indications constituent un bon point de départ, mais le choix final doit tenir compte des exigences de charge de chaque axe. Une comparaison plus détaillée des trois types de réducteurs sera présentée dans un article distinct.
Conclusion
Le servosystème assure une commande de mouvement réactive et précise, tandis que le réducteur adapte la vitesse et le couple du moteur à la charge. La complémentarité de leurs fonctions en fait une combinaison efficace pour de nombreuses articulations robotisées et de nombreux mécanismes d’automatisation.
Les meilleurs résultats s’obtiennent en les sélectionnant comme un système d’entraînement complet. L’adaptation du couple, de la vitesse, de l’inertie, du jeu et de la rigidité aide les ingénieurs à atteindre les performances de mouvement requises dans les limites d’encombrement, de poids et de budget disponibles.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi les servomoteurs et les réducteurs forment-ils une combinaison idéale ?Les servomoteurs assurent un contrôle rapide et précis du mouvement, tandis que les réducteurs adaptent la vitesse et le couple à la charge. Ce guide explique comment les servomoteurs et les réducteurs fonctionnent ensemble grâce à la multiplication du couple, à la réduction de l’inertie ramenée au moteur et à une meilleure résolution théorique de positionnement. Découvrez comment l’adaptation des inerties, le jeu, la rigidité torsionnelle et le rapport de réduction influencent les performances en robotique et en automatisation industrielle.
 Comment sélectionner et utiliser des modules d’articulation robotisés ?Comment passer de la sélection des modules d’articulation robotisés à la maîtrise du mouvement ? À l’aide du module d’articulation harmonique HONPINE HPJM comme exemple, le directeur technique Theodore Li explique les étapes clés de l’installation mécanique, du câblage électrique, de la configuration CAN et EtherCAT, ainsi que de la mise en service de la commande. Découvrez les points à vérifier avant l’intégration et comment procéder à la configuration afin que chaque articulation réponde correctement à votre contrôleur.
 Comment choisir des réducteurs harmoniques et RV pour chaque axe d’un robot à six axes ?Comment déterminer si un axe de robot à six axes nécessite un réducteur harmonique ou un réducteur RV ? La réponse dépend du couple, de l’inertie, des charges de choc, des charges sur les roulements et de l’espace d’installation. Ce guide explique comment évaluer les réducteurs harmoniques et RV pour la base, l’épaule, le coude et le poignet, à l’aide de vérifications pratiques portant sur la rigidité, le jeu et la durée de vie. Appuyez-vous sur les exigences de chaque axe pour sélectionner une configuration de réducteur adaptée.
 Top 7 des fabricants de réducteurs RV : pourquoi Nabtesco domine-t-il toujours le marché ?Qu’est-ce qui distingue les fabricants de réducteurs RV, et pourquoi Nabtesco reste-t-il une référence sur ce marché ? La production de réducteurs RV exige un usinage précis des composants, un assemblage minutieux et un solide savoir-faire en ingénierie. Cet article présente sept fabricants de réducteurs RV et de technologies de transmission connexes, examine les atouts qui expliquent la position de Nabtesco et explore les capacités de développement de HONPINE afin de vous aider à mieux comprendre le paysage des fournisseurs.
 Comment calculer le couple d’un actionneur rotatif à onde de déformation pour un mécanisme de basculement ?Quel couple un actionneur rotatif à onde de déformation doit-il fournir pour basculer une charge de 10 kg sur 180 degrés ? La réponse ne dépend pas uniquement du poids. Le décalage du centre de gravité, l’inertie de la charge, l’accélération et la fréquence de fonctionnement influent également sur le choix de l’actionneur. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique le processus de calcul à partir d’un exemple de basculement autour d’un axe horizontal et présente les vérifications nécessaires concernant le couple de pointe, le fonctionnement en continu, la vitesse de sortie et les charges sur les roulements.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi les servomoteurs et les réducteurs forment-ils une combinaison idéale ?Les servomoteurs assurent un contrôle rapide et précis du mouvement, tandis que les réducteurs adaptent la vitesse et le couple à la charge. Ce guide explique comment les servomoteurs et les réducteurs fonctionnent ensemble grâce à la multiplication du couple, à la réduction de l’inertie ramenée au moteur et à une meilleure résolution théorique de positionnement. Découvrez comment l’adaptation des inerties, le jeu, la rigidité torsionnelle et le rapport de réduction influencent les performances en robotique et en automatisation industrielle.
 Comment sélectionner et utiliser des modules d’articulation robotisés ?Comment passer de la sélection des modules d’articulation robotisés à la maîtrise du mouvement ? À l’aide du module d’articulation harmonique HONPINE HPJM comme exemple, le directeur technique Theodore Li explique les étapes clés de l’installation mécanique, du câblage électrique, de la configuration CAN et EtherCAT, ainsi que de la mise en service de la commande. Découvrez les points à vérifier avant l’intégration et comment procéder à la configuration afin que chaque articulation réponde correctement à votre contrôleur.
 Comment choisir des réducteurs harmoniques et RV pour chaque axe d’un robot à six axes ?Comment déterminer si un axe de robot à six axes nécessite un réducteur harmonique ou un réducteur RV ? La réponse dépend du couple, de l’inertie, des charges de choc, des charges sur les roulements et de l’espace d’installation. Ce guide explique comment évaluer les réducteurs harmoniques et RV pour la base, l’épaule, le coude et le poignet, à l’aide de vérifications pratiques portant sur la rigidité, le jeu et la durée de vie. Appuyez-vous sur les exigences de chaque axe pour sélectionner une configuration de réducteur adaptée.
 Top 7 des fabricants de réducteurs RV : pourquoi Nabtesco domine-t-il toujours le marché ?Qu’est-ce qui distingue les fabricants de réducteurs RV, et pourquoi Nabtesco reste-t-il une référence sur ce marché ? La production de réducteurs RV exige un usinage précis des composants, un assemblage minutieux et un solide savoir-faire en ingénierie. Cet article présente sept fabricants de réducteurs RV et de technologies de transmission connexes, examine les atouts qui expliquent la position de Nabtesco et explore les capacités de développement de HONPINE afin de vous aider à mieux comprendre le paysage des fournisseurs.
 Comment calculer le couple d’un actionneur rotatif à onde de déformation pour un mécanisme de basculement ?Quel couple un actionneur rotatif à onde de déformation doit-il fournir pour basculer une charge de 10 kg sur 180 degrés ? La réponse ne dépend pas uniquement du poids. Le décalage du centre de gravité, l’inertie de la charge, l’accélération et la fréquence de fonctionnement influent également sur le choix de l’actionneur. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique le processus de calcul à partir d’un exemple de basculement autour d’un axe horizontal et présente les vérifications nécessaires concernant le couple de pointe, le fonctionnement en continu, la vitesse de sortie et les charges sur les roulements.
 Pourquoi les réducteurs harmoniques conviennent-ils aux tables rotatives des machines-outils CNC ?Pourquoi choisir des réducteurs harmoniques pour les tables rotatives CNC ? La précision de l’indexage ne dépend pas uniquement du moteur : le jeu, la rigidité torsionnelle et la capacité de couple influent également sur la fiabilité avec laquelle une table rotative maintient sa position pendant l’usinage. Ce guide explique les principales exigences de transmission des tables rotatives à quatrième et cinquième axes, présente les applications courantes dans les machines-outils et introduit les configurations de réducteurs harmoniques HONPINE adaptées à différentes exigences d’installation et de charge.
 Quelle est la différence entre un module d’articulation robotique à codeur simple et à double codeur ?Votre robot a-t-il besoin d’un module d’articulation à double codeur, ou un codeur simple suffit-il ? La réponse dépend des exigences de positionnement, du comportement de la transmission, de la stratégie de contrôle de force et du budget. Ce guide compare le retour d’information côté moteur et côté sortie, explique dans quels cas les doubles codeurs peuvent améliorer le contrôle et examine leurs coûts et leurs limites. Découvrez dans quels cas un codeur simple peut répondre à vos besoins et quand il peut être pertinent d’envisager un retour d’information supplémentaire côté sortie.