Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAG
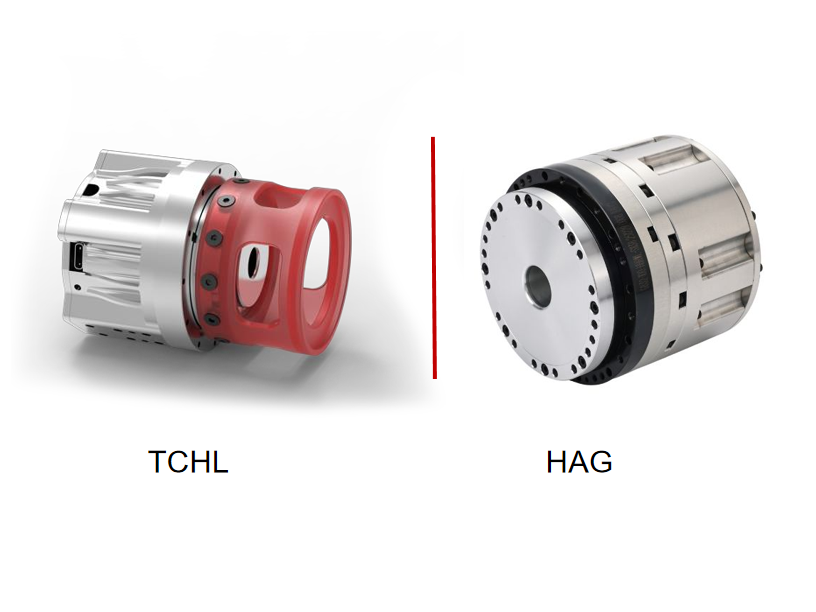
Choisir unactionneur articulé harmonique à commande en forcene se limite pas à comparer le couple et les dimensions. Les caractéristiques du capteur de couple, le retour du codeur, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les sériesTCHLetHAG, en expliquant leurs principales différences et en proposant un cadre de sélection pratique pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à commande en force.
Introduction : deux actionneurs articulés harmoniques répondant à différents besoins de commande en force
Bonjour à tous. Je suis directeur technique chez HONPINE. Aujourd’hui, je vais vous présenter deux séries d’actionneurs articulés harmoniqueséquipés en option de capteurs de couple intégrés : TCHL et HAG.
Les deux séries partagent une architecture mécanique et de commande similaire :
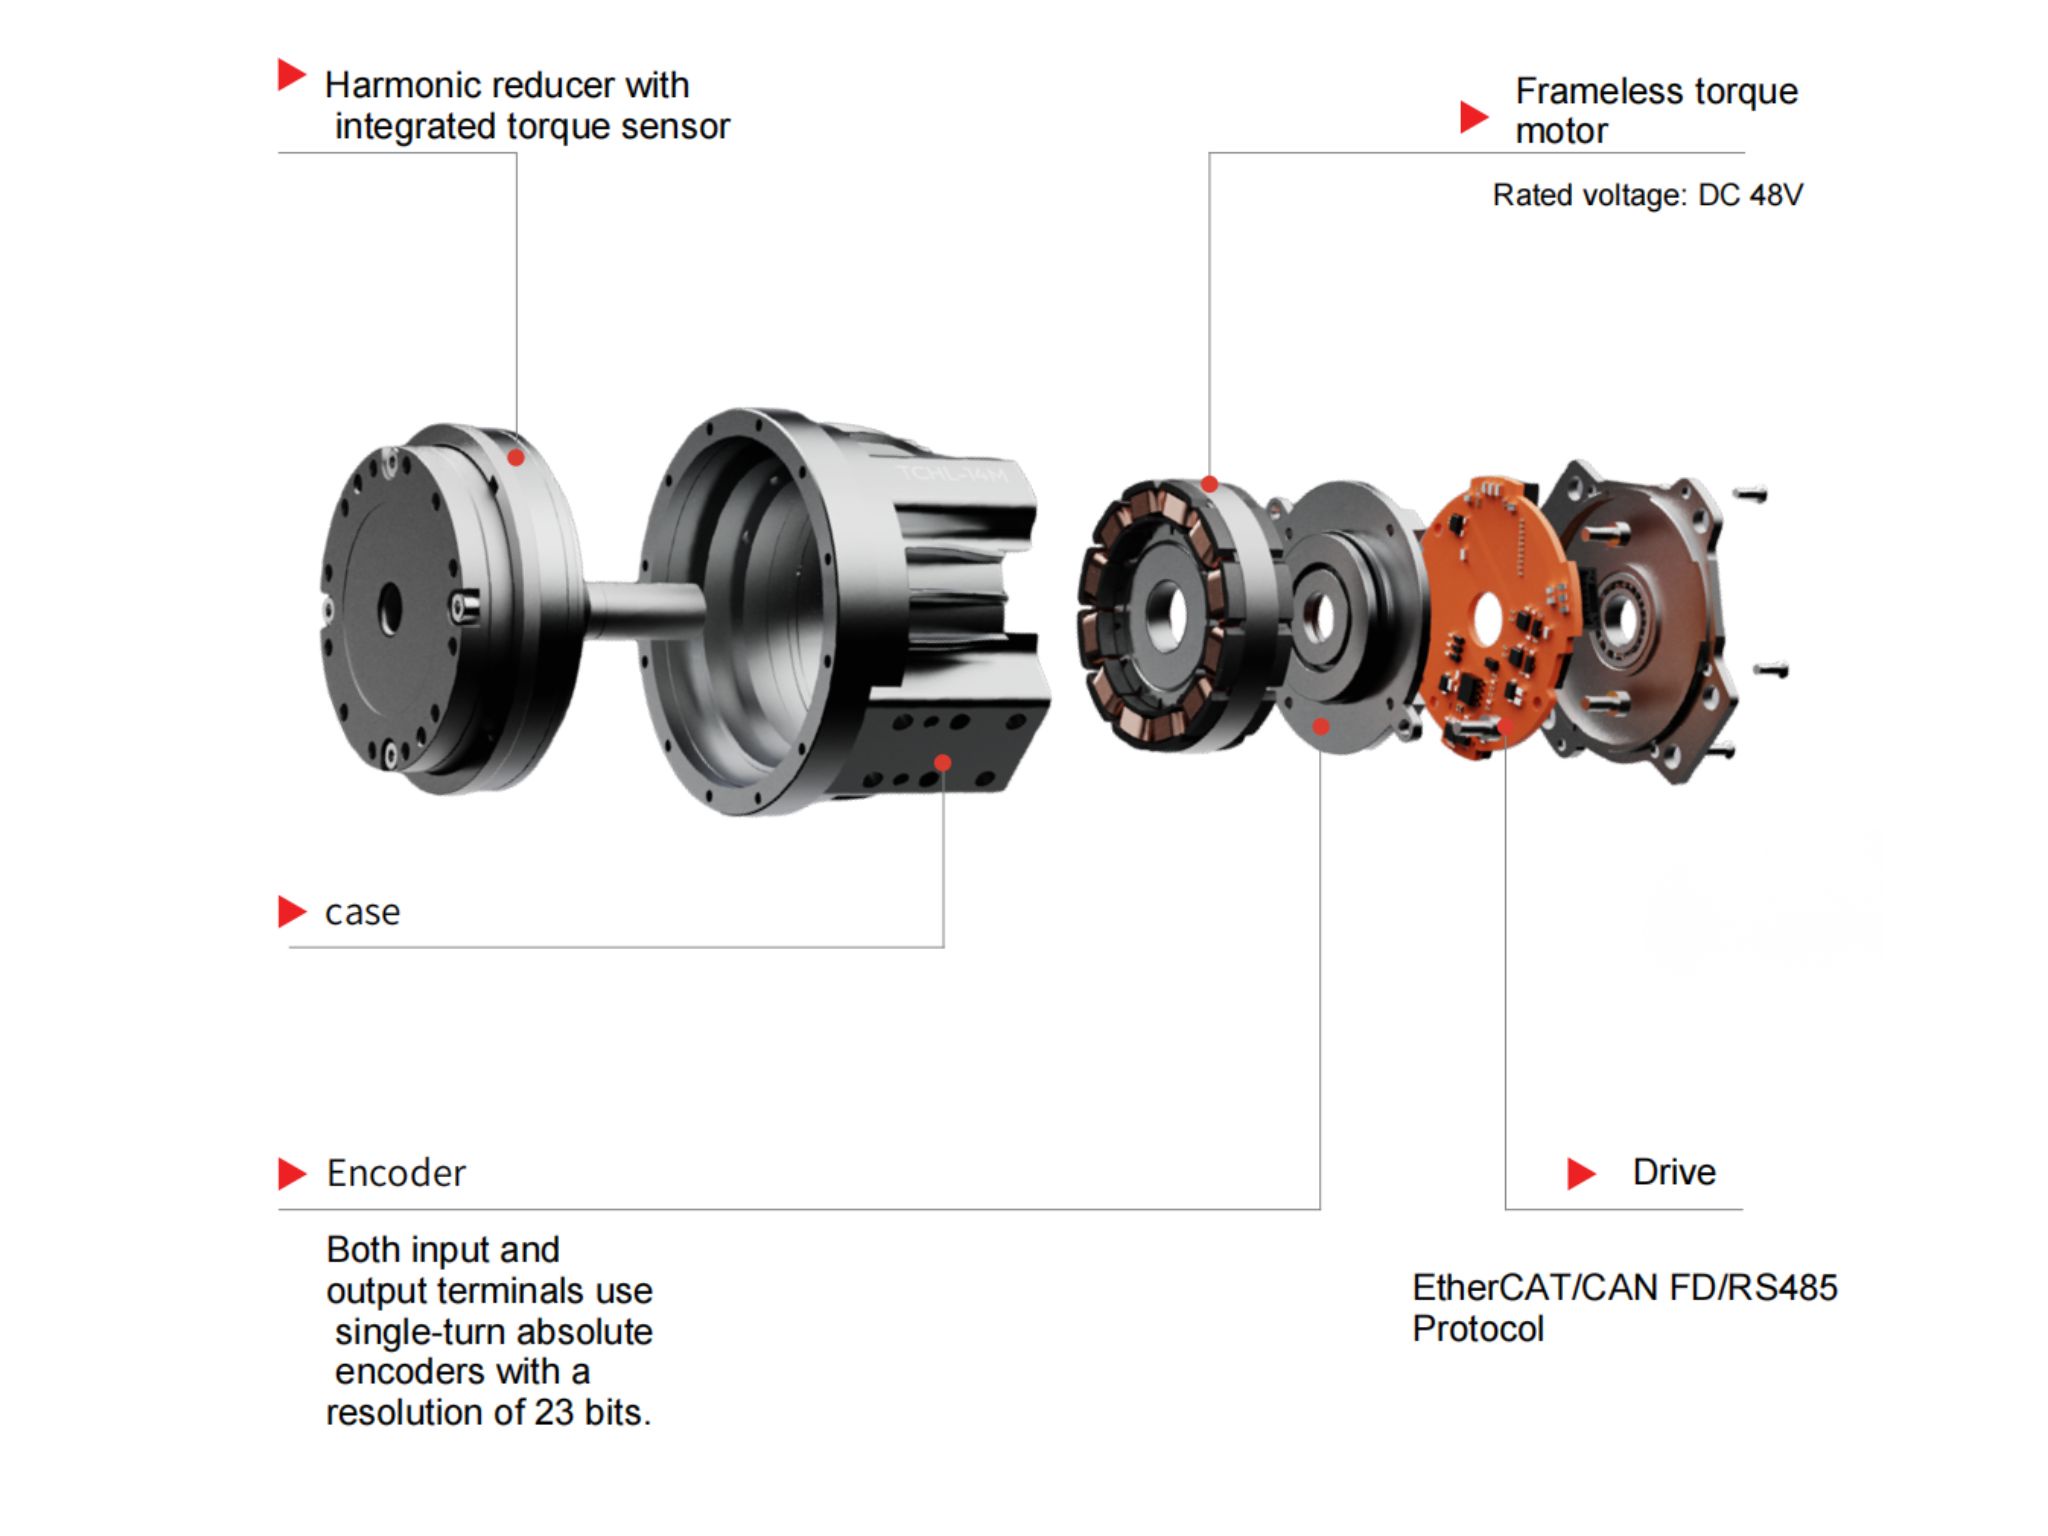
Bride de sortie → Réducteur harmonique → Capteur de couple → Moteur couple sans carcasse → Frein → Deux codeurs coplanaires → Carte d’entraînement intégrée
Malgré cette architecture commune, les séries TCHL et HAG répondent à des priorités d’ingénierie différentes. TCHL vise à réduire au minimum le poids et l’encombrement, tout en conservant les avantages de précision de la transmission harmonique. HAG met l’accent sur l’intégration du système, des fonctionnalités supplémentaires liées à la sécurité sur certains modèles et des spécifications de capteur de couple publiées plus complètes.
Quelles sont donc les différences entre ces deux séries, et comment les ingénieurs doivent-ils choisir entre elles ?
TCHL et HAG : comprendre leurs principales priorités de conception
Actionneur articulé harmonique HONPINE TCHL : priorité à la légèreté
L’objectif principal de l’actionneur articulé harmonique TCHLest de réduire au minimum le poids et l’encombrement, tout en conservant les caractéristiques de haute précision de la transmission harmonique.
TCHL est donc à envisager pour les applications où la masse de l’articulation, les dimensions compactes et la réponse dynamique sont des critères de conception importants, notamment les robots humanoïdes et les bras robotisés collaboratifs.
Principales caractéristiques de la série TCHL
Avant de faire un choix définitif, il convient de vérifier les configurations disponibles pour le modèle concerné et de les confronter à sa documentation technique.
Actionneur articulé harmonique HONPINE HAG : priorité à l’intégration et aux options liées à la sécurité
L’actionneur articulé harmonique HAGmet l’accent sur une intégration plus poussée du système, des options de configuration supplémentaires et des spécifications de capteur de couple publiées plus complètes.
La série couvre une plus large gamme de tailles de châssis et propose un retour par codeur absolu multitour et monotour. Certaines tailles de châssis sont disponibles avec la fonction STO (Safe Torque Off) intégrée, sous réserve de confirmation pour le modèle concerné.
Principales caractéristiques de la série HAG
Les données publiées sur les capteurs peuvent aider les ingénieurs à évaluer la précision de mesure et à déterminer si une configuration donnée répond à leurs exigences de commande. Toutefois, la non-linéarité du capteur ne permet pas à elle seule de déterminer la résolution ou la précision globale de la commande en force du système robotique complet.
Comment choisir entre TCHL et HAG : six critères de sélection clés ?
Au lieu de commencer par le prix ou le couple nominal, les ingénieurs doivent d’abord déterminer les exigences du système susceptibles de rendre une configuration inadaptée.
1. Protocole de communication : vérifier d’abord la compatibilité
TCHL : EtherCAT / CAN FD
HAG : CANopen / EtherCAT
D’après les spécifications indiquées ci-dessus, EtherCAT est l’option commune aux deux séries.
Si le système de commande nécessite CAN FD, TCHL est la série à envisager parmi ces deux options, sous réserve de la configuration choisie.
Si le système nécessite CANopen, HAG est la série à envisager, sous réserve de la configuration choisie.
Si le système utilise EtherCAT, les deux séries peuvent être envisagées et les autres critères de sélection deviennent déterminants.
Il s’agit de l’une des contraintes d’intégration les plus faciles à négliger. Lors des premiers échanges techniques, et non après le devis ou la conception mécanique, confirmez l’interface exacte, l’implémentation du protocole, le connecteur et le profil de communication pris en charge.
2. Codeurs absolus monotour ou multitour
TCHL : codeur absolu monotour 17 bits
HAG : codeur absolu monotour 20 bits + multitour 12 bits
La configuration du codeur influe sur le retour de position, le comportement au démarrage et l’intégration du système.
TCHL fournit un retour de position absolue monotour de 17 bits. Il indique la position au sein d’un tour, mais ne fournit pas à lui seul d’informations de position multitour. Selon la conception du système, le contrôleur peut nécessiter une procédure de référencement ou une autre méthode de suivi des rotations cumulées.
HAG fournit un retour de position monotour de 20 bits et multitour de 12 bits. Cette configuration peut être avantageuse lorsqu’un robot doit suivre à la fois la position angulaire au cours d’un tour et les rotations cumulées sur plusieurs tours.
Choisissez HAG lorsque le retour multitour constitue une exigence définie du système. Cela peut être particulièrement pertinent pour les systèmes coordonnant plusieurs articulations et les applications nécessitant une procédure de démarrage reproductible.
Toutefois, le retour multitour ne garantit pas automatiquement la conservation de la position dans toutes les situations de perte d’alimentation. Les ingénieurs doivent confirmer auprès du fabricant la méthode de conservation de la position du codeur et son comportement au démarrage.
3. Sécurité fonctionnelle : vérifier la disponibilité du STO
TCHL : le STO ne figure pas dans les spécifications fournies.
HAG : le STO intégré est disponible sur certaines tailles de châssis.
La fonction Safe Torque Off (STO) est une fonction liée à la sécurité qui empêche l’entraînement de produire du couple lorsqu’elle est activée. Elle concerne les applications nécessitant une méthode définie de désactivation du couple moteur.
Pour les robots collaboratifs, les équipements médicaux ou de rééducation et les systèmes robotiques en interaction avec des personnes, la disponibilité du STO peut constituer un élément important de l’architecture d’entraînement.
D’après les spécifications fournies, HAG est la série à examiner lorsque le STO intégré est requis. Toutefois, le STO n’est pas proposé en standard sur toute la série HAG. Sa disponibilité doit être confirmée pour la taille de châssis et la configuration concernées.
Le STO, à lui seul, ne garantit pas non plus la conformité aux normes ISO 13849 ou IEC 61508, ni le respect de toutes les exigences de sécurité d’une machine. L’évaluation des risques au niveau du système, l’architecture de sécurité, la validation et les exigences de certification applicables doivent être prises en compte séparément.
4. Spécifications du capteur de couple : les performances requises sont-elles vérifiables ?
TCHL : capteur de couple en option ; la plage de mesure et les détails de précision ne figurent pas dans les spécifications fournies.
HAG : capteur de couple en option ; plage de mesure et spécification de non-linéarité de 0.5% publiées.
Pour les applications à commande en force, la présence d’un capteur de couple n’est qu’un point de départ. Les ingénieurs doivent également connaître sa plage de mesure, sa non-linéarité, sa résolution, sa bande passante, sa capacité de surcharge et les caractéristiques de traitement du signal.
La série TCHL propose des configurations avec capteur de couple en option, mais il convient d’obtenir les données de plage de mesure et de précision correspondant au modèle exact avant de prendre des engagements quantitatifs en matière de performances.
HAG fournit un ensemble plus complet de spécifications publiées pour le capteur de couple, notamment sa plage de mesure et sa non-linéarité. Ces données constituent un point de départ plus pratique pour évaluer l’erreur du capteur et déterminer si la plage de mesure correspond au couple attendu de l’application.
Par exemple, la pleine échelle et la non-linéarité d’un capteur peuvent aider à estimer sa contribution à l’erreur de mesure. À elles seules, elles ne déterminent toutefois ni le couple minimal détectable ni la résolution réelle de commande en force du système complet.
Si le retour de couple est essentiel à l’application, comparez toutes les spécifications du capteur avant de faire votre choix définitif.
5. Taille de châssis et capacité de couple : adapter l’articulation à la charge
TCHL : tailles de châssis jusqu’à 32 ; le comparatif fourni indique un couple nominal pouvant atteindre 169 N·m.
HAG : tailles de châssis jusqu’à 40 et 45 ; le comparatif fourni indique un couple nominal pouvant atteindre 557 N·m.
Le choix de l’actionneur articulé ne dépend pas seulement de la charge utile totale du robot. Les besoins en couple des articulations varient en fonction de la longueur du bras, de la masse des segments, de l’accélération, de la gravité, du facteur de marche et des forces externes.
TCHL mérite d’être évalué pour les articulations compactes et légères, lorsque la réduction de masse est une priorité majeure.
Dans le comparatif fourni, HAG propose des tailles de châssis plus grandes et une plage de couple plus élevée. La série peut donc mieux convenir aux articulations soumises à de fortes charges, aux bases robotiques, aux articulations de taille et aux applications industrielles exigeant un couple important.
Avant de faire votre choix, vérifiez pour le modèle exact le couple nominal, le couple de pointe, la vitesse admissible, les limites thermiques, le facteur de marche ainsi que les charges radiales et axiales admissibles. N’utilisez pas le couple de pointe à la place du couple nominal continu.
6. Diamètre de l’arbre creux : prévoir suffisamment d’espace pour le passage des câbles
Le diamètre de l’arbre creux peut influer sur le passage des câbles d’alimentation, des lignes du codeur, du câblage du capteur de couple et d’autres connexions à travers un bras robotisé.
Les valeurs sont basées sur le comparatif fourni et doivent être vérifiées à l’aide des plans à jour du modèle.
Pour les tailles de châssis 17 et 20, le diamètre d’alésage indiqué pour HAG est de 16.8 mm, contre 12 mm pour TCHL. Pour la taille 32, les dimensions indiquées sont respectivement de 28 mm et 22 mm.
Ces différences peuvent compter lorsque plusieurs faisceaux de câbles doivent traverser une articulation, en particulier dans les bras compacts à plusieurs axes.
Un alésage plus large peut faciliter le passage des câbles, mais les ingénieurs doivent également tenir compte des dimensions des connecteurs, du rayon de courbure, du mouvement des câbles, de leur maintien et du dégagement nécessaire sur toute l’amplitude de mouvement.
Choisir l’actionneur articulé harmonique à commande en force adapté à votre application
Quand choisir TCHL ?
HONPINE TCHL est avant tout conçu pour une intégration légère et compacte, tout en conservant les avantages de précision de la transmission harmonique.
Cette série mérite d’être évaluée pour :
Les articulations de robots humanoïdes pour lesquelles la réduction de la masse des articulations est importante.
Les bras robotisés collaboratifs soumis à de fortes contraintes d’encombrement.
Les systèmes robotiques compacts utilisant EtherCAT ou CAN FD.
Les applications pour lesquelles le retour absolu monotour répond aux exigences de commande.
Les applications à commande en force dans lesquelles la configuration du capteur de couple choisie a été vérifiée au regard des performances de mesure requises.
TCHL n’est pas automatiquement le meilleur choix pour tous les robots légers. Le modèle sélectionné doit toujours répondre aux exigences de l’application en matière de couple, de vitesse, de rigidité, de performances thermiques et de capteur.
Quand choisir HAG ?
HONPINE HAG est conçu pour les applications qui accordent davantage d’importance à l’intégration du système, à une gamme élargie de tailles de châssis et à des spécifications de capteur de couple publiées plus complètes.
Cette série mérite d’être évaluée pour :
Les articulations robotiques soumises à des exigences de couple plus élevées.
Les manipulateurs industriels nécessitant des tailles de châssis plus grandes.
Les applications nécessitant un retour par codeur absolu monotour et multitour.
Les systèmes utilisant CANopen ou EtherCAT.
Les conceptions nécessitant un STO intégré sur une taille de châssis compatible.
Les applications à commande en force pour lesquelles les paramètres publiés du capteur de couple sont importants pour la validation technique.
HAG peut mieux convenir aux applications exigeantes, mais le choix définitif doit reposer sur les spécifications du modèle exact, et non sur le seul nom de la série.
Pourquoi les actionneurs articulés harmoniques avec mesure de couple sont-ils importants pour la commande en force ?
Un actionneur articulé harmonique doté d’un capteur de couple intégré peut fournir un retour de couple au niveau de l’articulation pour une commande en force en boucle fermée. Au lieu de s’appuyer uniquement sur le courant moteur commandé ou sur une trajectoire prédéfinie, le contrôleur peut utiliser le couple mesuré à l’articulation comme entrée pour ajuster la réponse du robot.
Cette capacité est utile pour l’assemblage de précision, le meulage, le polissage et d’autres procédés qui nécessitent la maîtrise des forces de contact.
Elle peut également faciliter les interactions avec compliance dans les robots collaboratifs, les équipements de rééducation et les systèmes de téléopération, où la maîtrise du contact et la réactivité des mouvements sont importantes.
Les performances réelles de commande en force dépendent de l’ensemble du système, notamment des caractéristiques du capteur, de la conception du contrôleur, de la latence de communication, de la rigidité mécanique, du frottement, de l’étalonnage et du réglage de la boucle de commande. Un capteur de couple intégré est un composant essentiel, mais il ne garantit pas à lui seul un niveau particulier de précision de commande en force ou de sécurité fonctionnelle.
En conclusion : choisir en fonction des exigences du système, et pas seulement des spécifications du produit
TCHL et HAG répondent à des priorités différentes dans la catégorie des actionneurs articulés harmoniques à commande en force.
TCHL privilégie une conception légère et compacte. HAG offre davantage de capacités de codage, des tailles de châssis plus grandes et des spécifications de capteur de couple publiées plus complètes, avec le STO disponible sur certaines configurations.
Le processus de sélection le plus efficace commence par les exigences incontournables du système : protocole de communication, retour du codeur, architecture de sécurité, performances de mesure du couple, capacité de charge et espace disponible pour le passage des câbles. Une fois ces contraintes établies, les ingénieurs peuvent comparer les autres paramètres afin de trouver l’actionneur le mieux adapté.
Contactez HONPINE pour demander la documentation technique et discuter de la configuration TCHL ou HAG adaptée à votre application robotique à commande en force.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
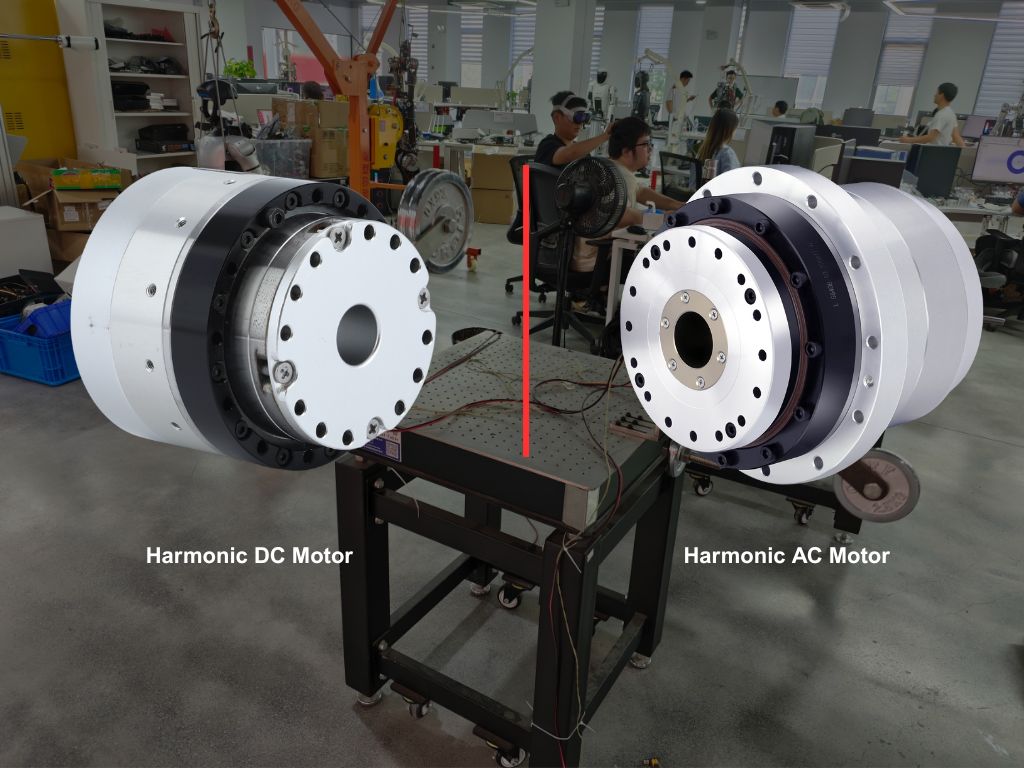
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
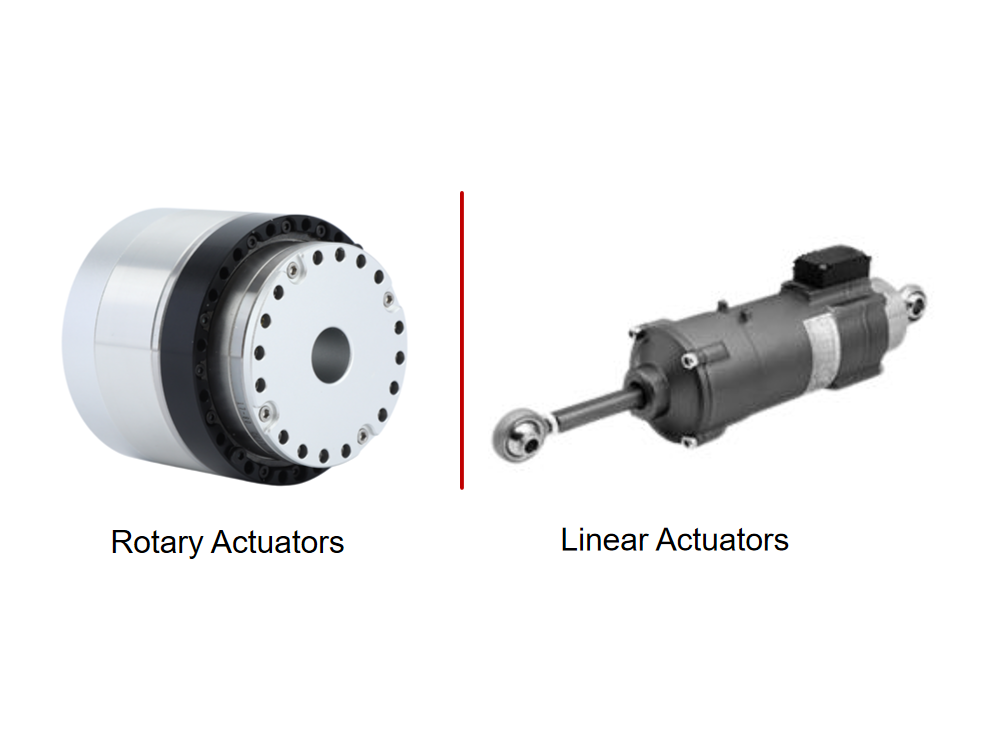
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
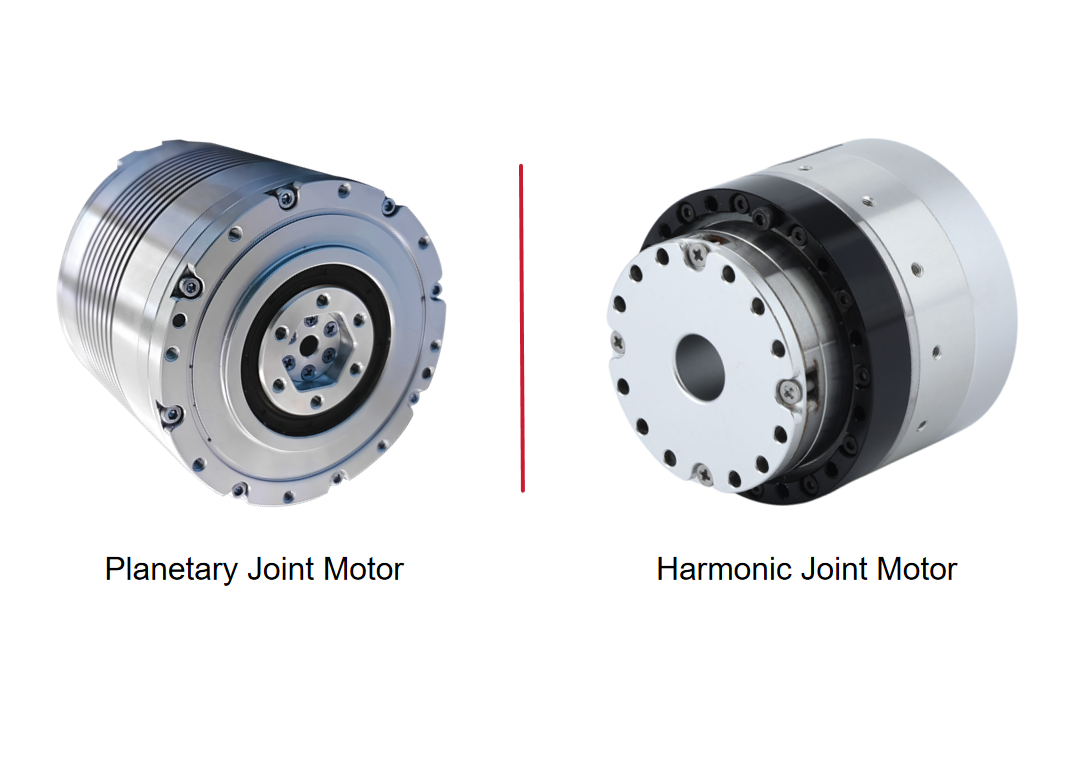
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Ningbo Dongli atteint la limite haute grâce à son activité de réducteurs pour robots et à ses solides résultats du premier semestreDécouvrez la hausse de Ningbo Dongli jusqu’à la limite haute rapportée, son activité de réducteurs pour robots et ses solides résultats du premier semestre, ainsi que les vérifications essentielles des fournisseurs pour les acheteurs d’équipements.
 Le fabricant de machines CNC 07688.HK annonce un accord visant à acquérir au moins 70 % d’une entreprise de machines-outilsLe fabricant de machines CNC 07688.HK annonce un accord visant à acquérir au moins 70 % d’une entreprise de machines-outils. Découvrez ses projets d’expansion dans l’usinage cinq axes et les points que les acheteurs doivent vérifier avant de passer commande.
 Nidec Machine Tool lance la machine cinq axes à portique MVR-5XDécouvrez la machine cinq axes à portique MVR-5X de Nidec Machine Tool, équipée d’une tête compacte offrant un couple de broche environ 20 fois supérieur à celui de son prédécesseur. Explorez son potentiel d’usinage.
 Jeu d’un réducteur harmonique en minutes d’arc : ce que la spécification vous apprend réellementLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAGLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.

Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Nidec Machine Tool lance la machine cinq axes à portique MVR-5XDécouvrez la machine cinq axes à portique MVR-5X de Nidec Machine Tool, équipée d’une tête compacte offrant un couple de broche environ 20 fois supérieur à celui de son prédécesseur. Explorez son potentiel d’usinage.
 Jeu d’un réducteur harmonique en minutes d’arc : ce que la spécification vous apprend réellementLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
 Comment choisir un actionneur harmonique d’articulation à contrôle d’effort ? Comparaison approfondie des séries HONPINE TCHL et HAGLe choix d’un actionneur harmonique d’articulation à contrôle d’effort ne se limite pas à comparer le couple et les dimensions. Les spécifications du capteur de couple, le retour des codeurs, les protocoles de communication, la sécurité fonctionnelle et le diamètre de l’arbre creux peuvent tous influer sur l’intégration du système et les performances de commande. Dans ce guide, le directeur technique de HONPINE compare les séries d’actionneurs harmoniques d’articulation TCHL et HAG, explique leurs principales différences et propose une méthode pratique de sélection pour les robots humanoïdes, les manipulateurs collaboratifs, l’assemblage de précision, le polissage et d’autres applications à contrôle d’effort.
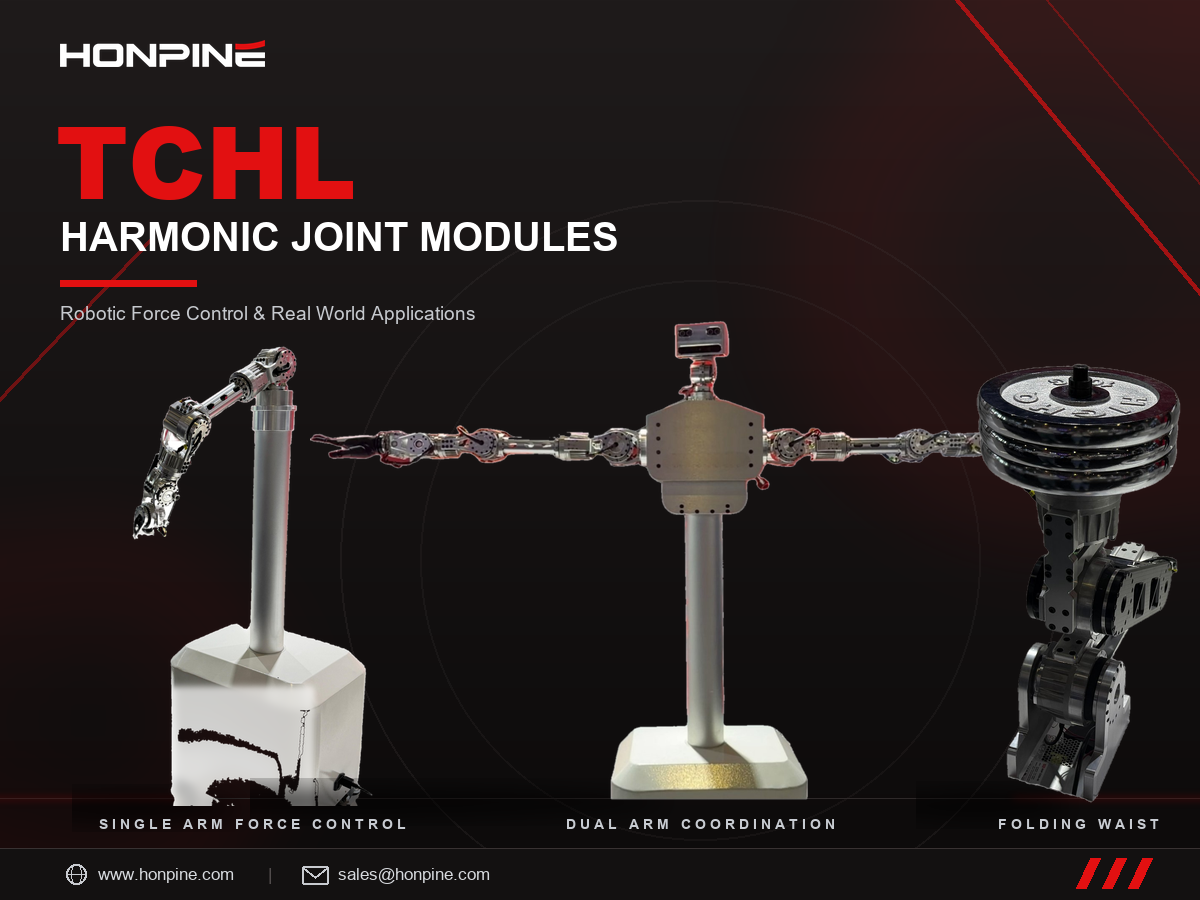
 Modules d’articulation harmonique TCHL HONPINE : contrôle de force robotique et applications concrètesBonjour à toutes et à tous, je suis Theodore Li, directeur technique chez HONPINE.
Les modules d’articulation à onde de déformation HONPINE TCHL sont utilisés dans diverses applications de commande de mouvement robotique, notamment les robots humanoïdes bimanuels, la commande de force compliant à un bras et les mécanismes de taille pliants pour robots humanoïdes à roues. En tant que composants de mouvement intégrés, ils répondent aux besoins d’un large éventail d’applications dans la robotique, la fabrication intelligente et l’automatisation industrielle.
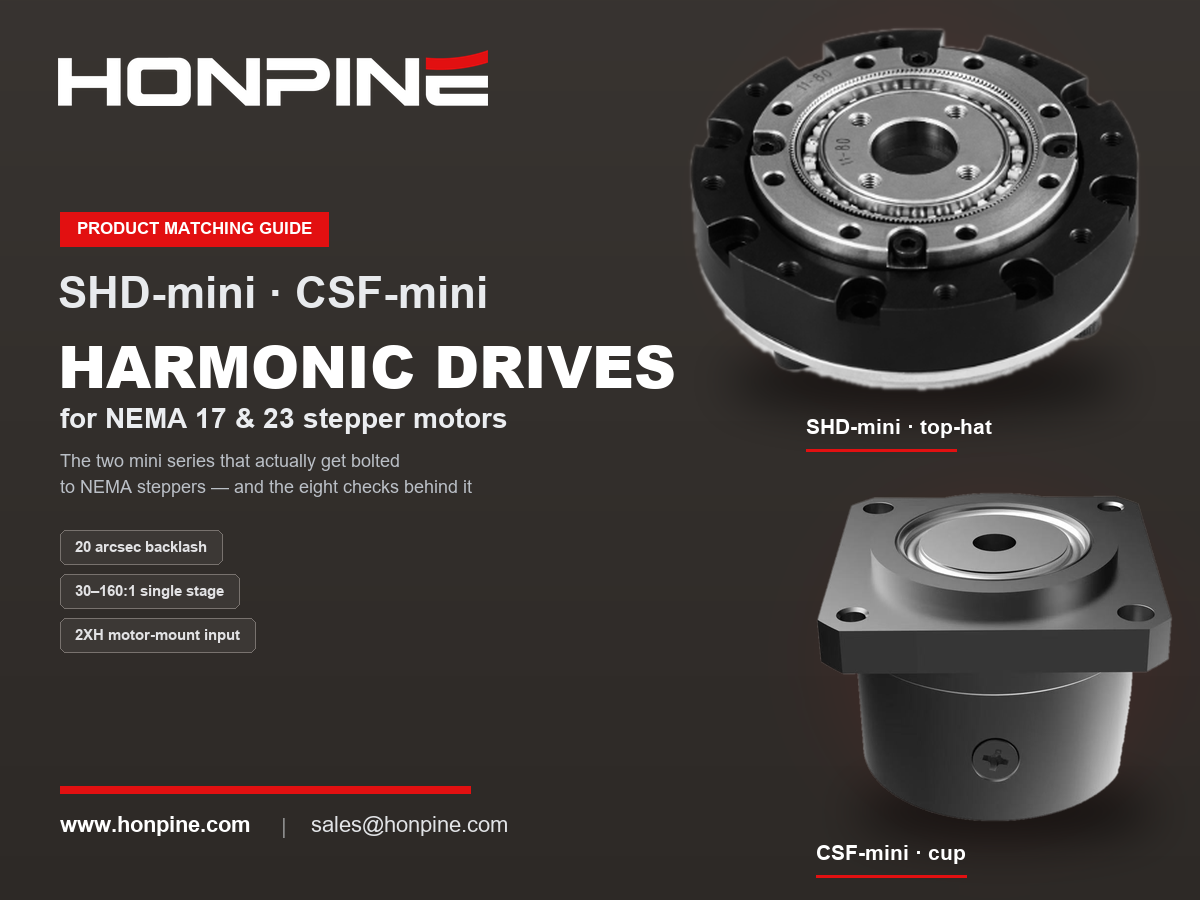
Des composants essentiels aux unités de mouvement intégrées, HONPINE met en lumière les possibilités offertes par la technologie de transmission de précision dans différentes applications robotiques grâce à une gamme de produits diversifiée et à des démonstrations pratiques de mouvement. Guide de compatibilité des réducteurs harmoniques NEMA 17 et NEMA 23 : associer des moteurs pas à pas à des réducteurs harmoniquesAssocier un moteur pas à pas à un réducteur harmonique n’est pas un compromis budgétaire. Les points faibles d’un moteur pas à pas — son angle de pas important, l’effondrement du couple au-delà d’environ 400 tr/min et l’absence de transmission de précision — sont précisément ce qu’un réducteur harmonique corrige : il ramène le point de fonctionnement dans la plage idéale de faible vitesse et de couple élevé, affine un angle de pas de 1,8° jusqu’à une résolution à la seconde d’arc et offre un jeu presque nul. Ce guide explique ce que signifient les tailles de châssis NEMA au niveau de l’interface de montage, quels châssis de réducteurs harmoniques sont compatibles avec les NEMA 17 et NEMA 23, les huit vérifications à effectuer dans l’ordre — dont le couple de démarrage à vide côté entrée, souvent oublié — ainsi que le véritable point faible de cette association : la défaillance silencieuse. Il comprend les spécifications des modèles HONPINE SHD et CSF.
 Réducteurs harmoniques ou RV pour les bras robotisés destinés aux batteries au lithium : guide de sélection articulation par articulationDans les usines de batteries au lithium, choisir un réducteur pour un bras robotisé ne consiste pas à trouver le meilleur réducteur, mais à répartir les tâches selon les articulations. Les réducteurs RV équipent l’épaule et le coude (J1–J3), où la rigidité, la résistance aux chocs et la longévité sont essentielles. Les réducteurs harmoniques équipent le poignet (J4–J6), où un jeu quasi nul, une densité de couple élevée et un faible poids déterminent la précision de positionnement. Les réducteurs planétaires assurent le transfert cartésien sur de longues courses à moindre coût. La production de batteries au lithium impose ensuite trois exigences supplémentaires : une répétabilité extrême (±0.02–0.05 mm), des cycles intensifs 24/7 et une tolérance zéro à la contamination par des particules métalliques. Ce guide explique les principes de la sélection articulation par articulation, compare les trois types de réducteurs et présente les configurations courantes pour chaque poste.
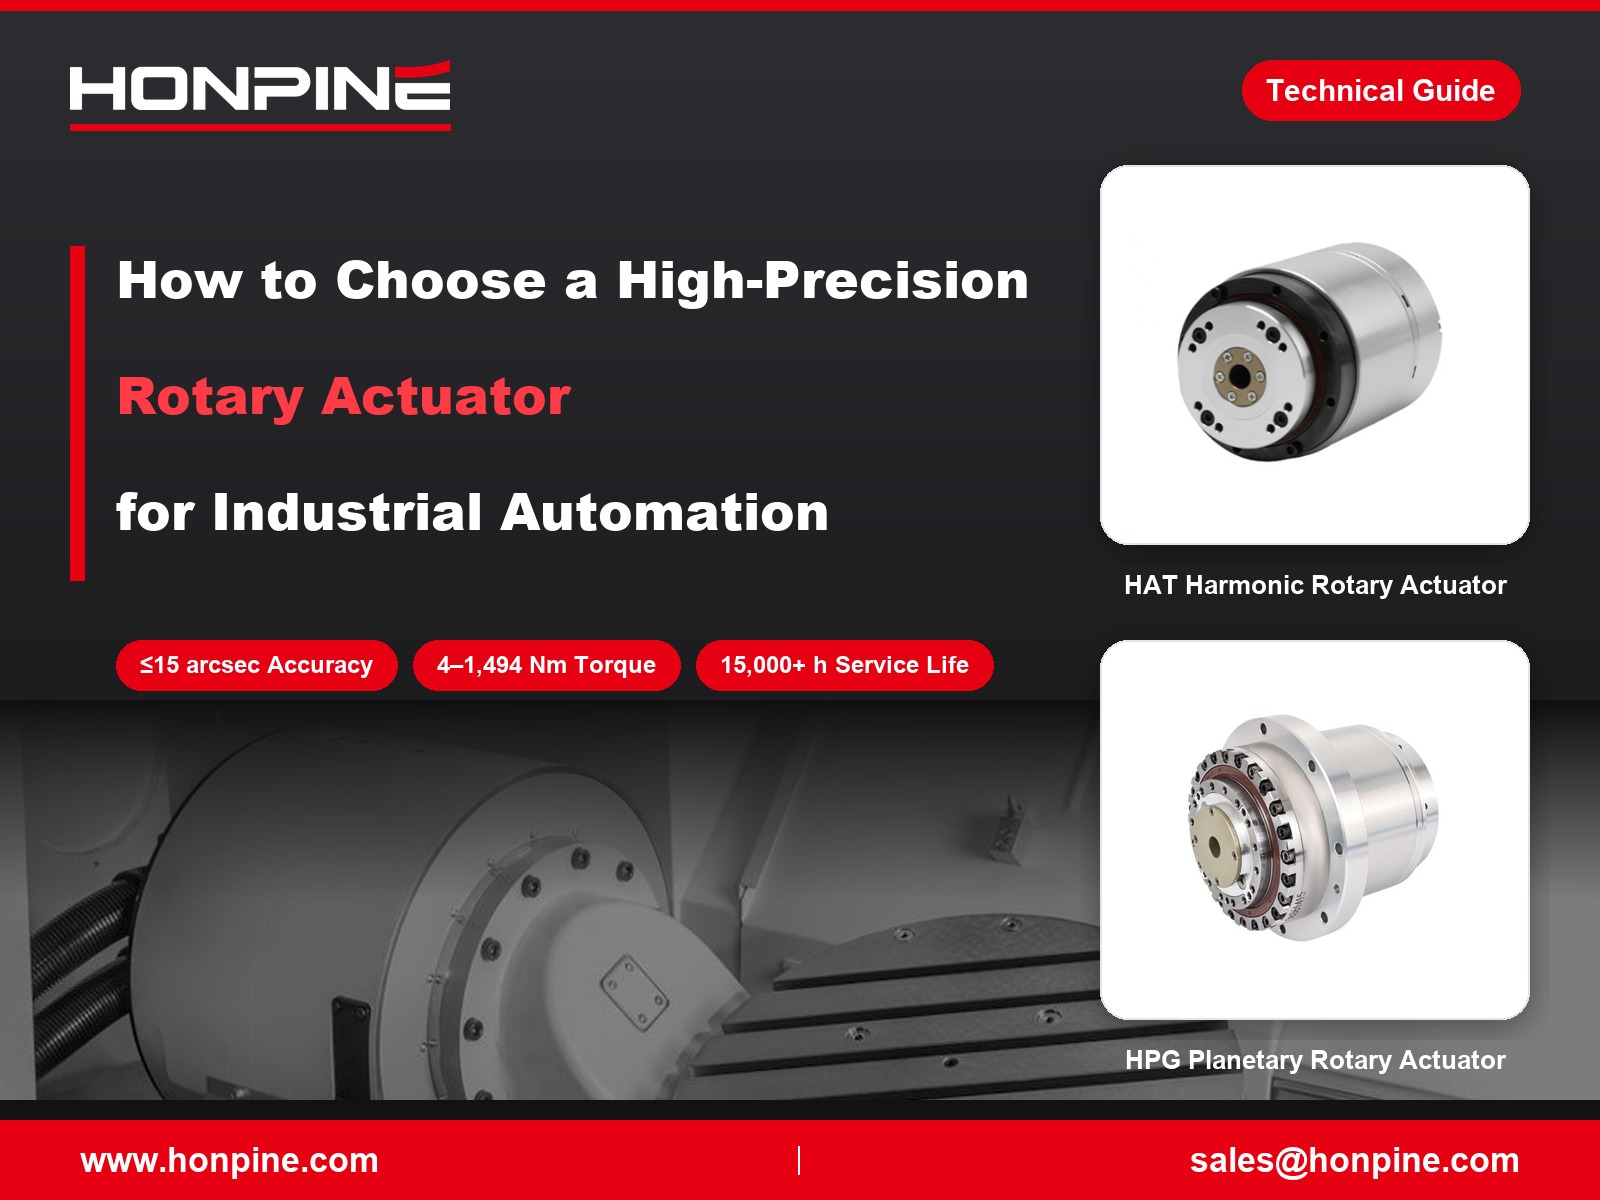
 Comment choisir des actionneurs rotatifs de haute précision pour l’automatisation industrielle ?Les actionneurs rotatifs de haute précision jouent un rôle important dans l’automatisation industrielle, où la précision de positionnement, la répétabilité, la durabilité et la flexibilité d’installation influent directement sur les performances des équipements. HONPINE propose quatre principales séries d’actionneurs rotatifs de précision, dont les actionneurs rotatifs harmoniques HAT, HAM et HAS, ainsi que les actionneurs planétaires HPG à faible jeu. Avec des couples nominaux allant de 4 à 1 494 Nm pour l’ensemble de la gamme, ces solutions sont conçues pour des applications dans la fabrication de semi-conducteurs, l’automatisation 3C, le traitement laser et les machines-outils CNC. Découvrez comment choisir l’actionneur rotatif adapté en fonction des conditions de fonctionnement, des exigences de précision et des besoins d’intégration mécanique.