Comment choisir des actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL ?
Bonjour, je suis Theodore Li, directeur technique chez HONPINE. Dans cet article, j’expliquerai comment sélectionner desactionneurs articulaires harmoniquespour un bras robotique à sept degrés de liberté.
Un bras robotique à sept degrés de liberté, ou 7-DOF, possède un degré de liberté supplémentaire par rapport aux six généralement nécessaires pour contrôler la position et l’orientation d’un effecteur terminal dans l’espace tridimensionnel. Ce degré de liberté supplémentaire est appelé redondance cinématique.
Avec une conception mécanique et des algorithmes de commande appropriés, cette redondance offre une plus grande flexibilité de mouvement, permet l’évitement des obstacles et des singularités, et rend possibles des mouvements souples similaires à ceux d’un bras humain.
Ces capacités rendent les bras robotiques 7-DOF précieux pour la recherche et le développement en robotique médicale, l’assemblage de précision, l’usinage flexible et les opérations dans des environnements difficiles.
Alors, comment choisir les modules articulaires pour un bras robotique 7-DOF ?
Comment sélectionner des actionneurs articulaires harmoniques pour un bras robotique 7-DOF ?
Adapter chaque actionneur aux exigences de charge de l’articulation
Au sein d’une même série d’actionneurs, une taille de châssis plus importante offre généralement un couple de sortie supérieur et peut supporter des charges articulaires plus élevées. Toutefois, l’actionneur doit être sélectionné selon les exigences de chaque articulation, plutôt qu’en fonction de son seul numéro de modèle.
Dans de nombreuses configurations de bras robotiques, les articulations les plus éloignées de l’effecteur terminal doivent supporter la charge utile ainsi qu’une plus grande partie des composants en aval du bras. Par conséquent, ces articulations nécessitent souvent un couple de sortie plus élevé.
L’articulation de l’épaule en est un exemple typique. Comme elle supporte une grande partie du bras et fonctionne à une distance considérable de la charge située sur l’effecteur terminal, un actionneur articulaire harmonique plus grand est souvent sélectionné pour cette position.
Les articulations du poignet, en revanche, exigent une prise en compte attentive de la flexion et de la rotation du poignet, des charges d’outillage et de la masse totale de l’ensemble distal. Des modules articulaires plus petits et plus légers sont souvent appropriés lorsqu’ils répondent aux spécifications requises en matière de couple et de mouvement.
Le principe de sélection consiste à calculer les exigences de charge de chaque articulation et à adapter l’actionneur en conséquence, plutôt que d’utiliser simplement le même module sur l’ensemble du bras.
Exemple : actionneurs robotiques harmoniques HONPINE TCHL
Pour illustrer cette approche, considérons une configuration de bras robotique 7-DOF utilisant des actionneurs robotiques harmoniques de la série TCHL de HONPINE.
Dans cet exemple, l’épaule utilise unmodule articulaire TCHL 20, tandis que le poignet utilise un module articulaire TCHL 14.
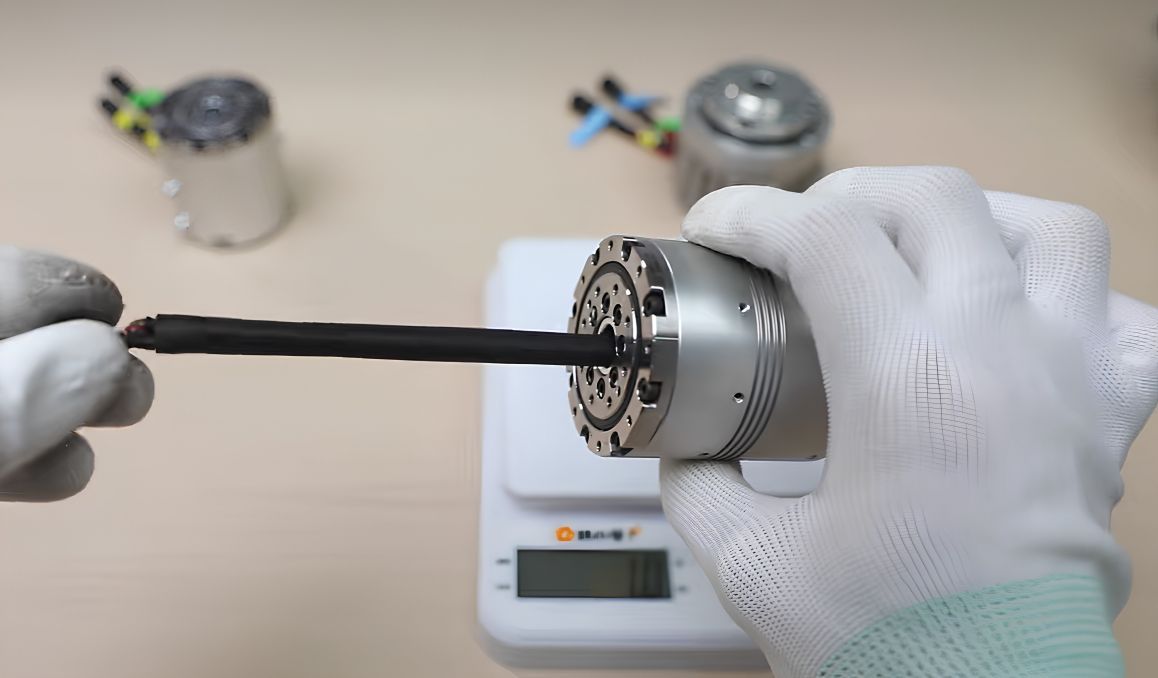
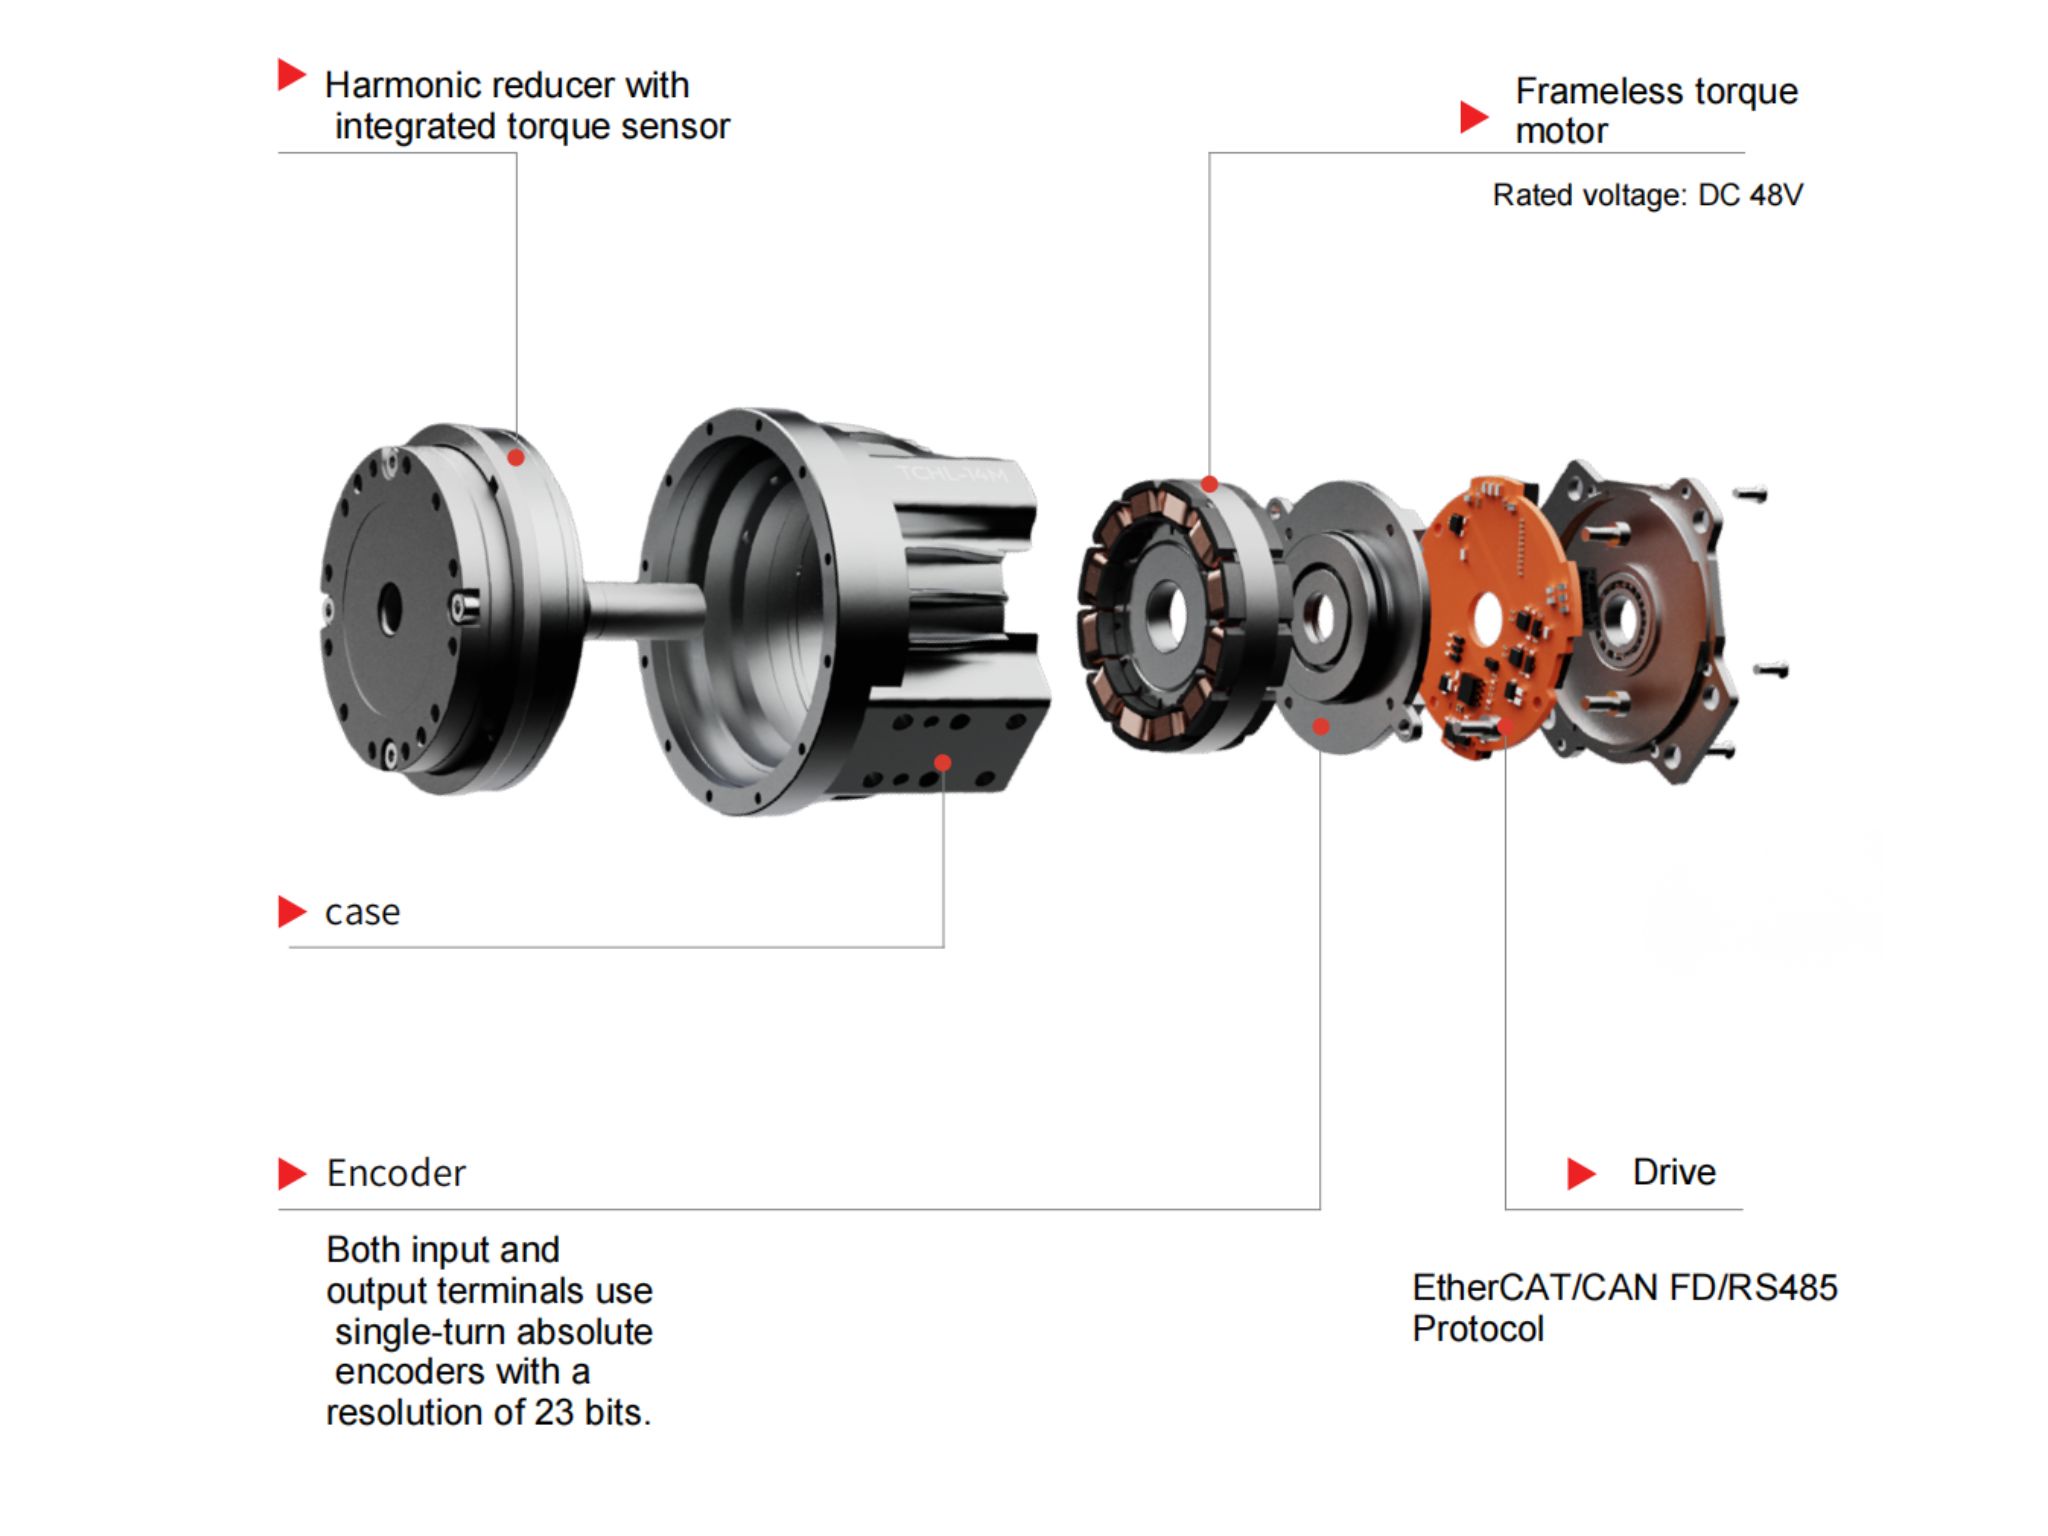
Le TCHL 14 présente une conception compacte et légère, avec une structure creuse et un passage pour le routage des câbles. Ces caractéristiques en font un candidat pour les ensembles de poignet et de cou robotique à espace restreint, où la réduction de la masse distale est un objectif de conception important.
Cette configuration illustre l’approche de sélection ; elle ne constitue pas une recommandation universelle pour tous les bras robotiques 7-DOF.
Pourquoi les bras robotiques chirurgicaux 7-DOF nécessitent-ils des modules articulaires harmoniques plus avancés ?
Une conception redondante à sept degrés de liberté, associée à des techniques appropriées de planification de mouvement et d’évitement d’obstacles, offre à un bras robotique chirurgical une plus grande liberté de manœuvre dans un espace de travail restreint.
Cette flexibilité aide le système à répondre aux exigences de positionnement et d’accès des procédures chirurgicales complexes.
Les capacités du bras robotique abordées ici comprennent également le mouvement guidé à la main, le fonctionnement motorisé, la commande à distance basée sur API, ainsi que l’identification et la compensation automatiques de la charge utile.
La prise en charge de ces fonctions impose des exigences élevées en matière de détection articulaire, de réponse de commande et d’intégration système.
Détection du couple et contrôle réactif de la force
Pour la configuration de bras chirurgical à commande de force abordée ici, les capteurs de couple intégrés de haute précision constituent une partie importante de la conception du module articulaire.
Ces capteurs fournissent un retour d’information pour le contrôle sensible à la force et la détection des collisions. Les performances décrites pour cette application comprennent une précision de contrôle de force de 0.5 N et une fréquence de mise à jour de commande supérieure à 1,000 Hz.
La capacité visée est une réponse à l’échelle de la milliseconde aux forces de contact, permettant des tâches délicates telles que l’insertion et le vissage contrôlé.
Ces valeurs doivent être associées à une configuration et à une méthode d’essai définies. Elles ne doivent pas être considérées comme des spécifications communes à tous les modules articulaires ou à tous les bras robotiques complets.
Contrôle du couple à large bande passante et mouvement souple
Le contrôle de force à large bande passante peut être résumé comme suit :
Contrôle du couple en boucle fermée à large bande passante + algorithmes de commande souple
L’objectif est de rendre la réponse du système en couple ou en force suffisamment rapide et précise pour la tâche prévue.
Un capteur de couple intégré à haute résolution fournit le retour d’information nécessaire à cette approche de commande. La réponse complète dépend également de la manière dont la détection, l’actionnement et les algorithmes de commande sont intégrés.
Planification de mouvement fondée sur la redondance et évitement d’obstacles
L’évitement d’obstacles fondé sur la redondance peut être décrit par trois éléments clés :
Redondance cinématique + projection dans l’espace nul + optimisation hiérarchique par priorité des tâches
Le degré de liberté supplémentaire offre au bras davantage d’options pour ajuster sa configuration tout en maintenant la tâche requise de l’effecteur terminal.
La planification de mouvement peut coordonner plusieurs objectifs ayant différentes priorités, tels que :
1. Respecter les limites articulaires afin de favoriser un fonctionnement sûr.
2. Réduire au minimum les mouvements et les vitesses articulaires inutiles, avec l’efficacité énergétique comme objectif d’optimisation.
3. Maintenir une configuration de bras appropriée et gérer la proximité des singularités.
Lorsqu’un mouvement redondant suffisant est disponible, le contrôleur dispose d’une plus grande liberté pour prendre en charge des tâches secondaires telles que l’évitement d’obstacles. La possibilité de satisfaire tous les objectifs dépend toujours de l’espace de travail disponible, des limites articulaires et des contraintes de la tâche.
Modules articulaires harmoniques de la série HAG de HONPINE
Pour les applications exigeantes de contrôle de mouvement, HONPINE propose les modules articulaires harmoniques de la série HAG.
La série HAG est destinée aux applications nécessitant un contrôle précis du mouvement et des capacités avancées de détection de force. Safe Torque Off (STO) est disponible en option, selon le modèle et la configuration sélectionnés.
Cette option peut être envisagée dans le cadre de la conception de sécurité du système robotique complet. Elle ne doit pas être interprétée à elle seule comme la confirmation qu’un module articulaire ou un bras robotique est approuvé pour une application médicale particulière.
Lors de l’évaluation d’unmodule articulaire harmonique HAG, confirmez les performances de détection requises, les interfaces de commande et les fonctions de sécurité disponibles pour la configuration spécifique.
En savoir plus sur les actionneurs harmoniques pour bras robotiques 7-DOF
Le choix d’unactionneur articulaire harmoniquecommence par la compréhension des besoins de chaque articulation. Les articulations de l’épaule, du coude et du poignet peuvent avoir des exigences différentes en matière de couple, de poids, d’espace d’installation, de détection et de commande.
Contactez HONPINE pour obtenir davantage d’informations sur les actionneurs rotatifs harmoniques et les modules articulaires pour bras robotiques 7-DOF.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
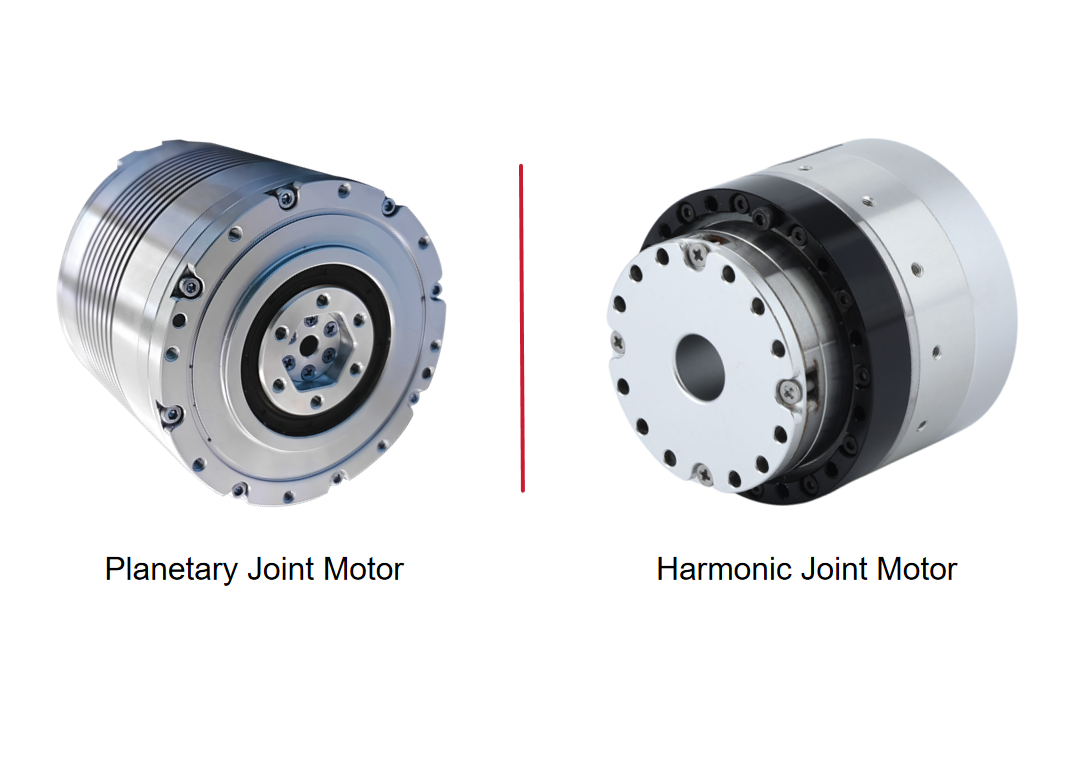
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
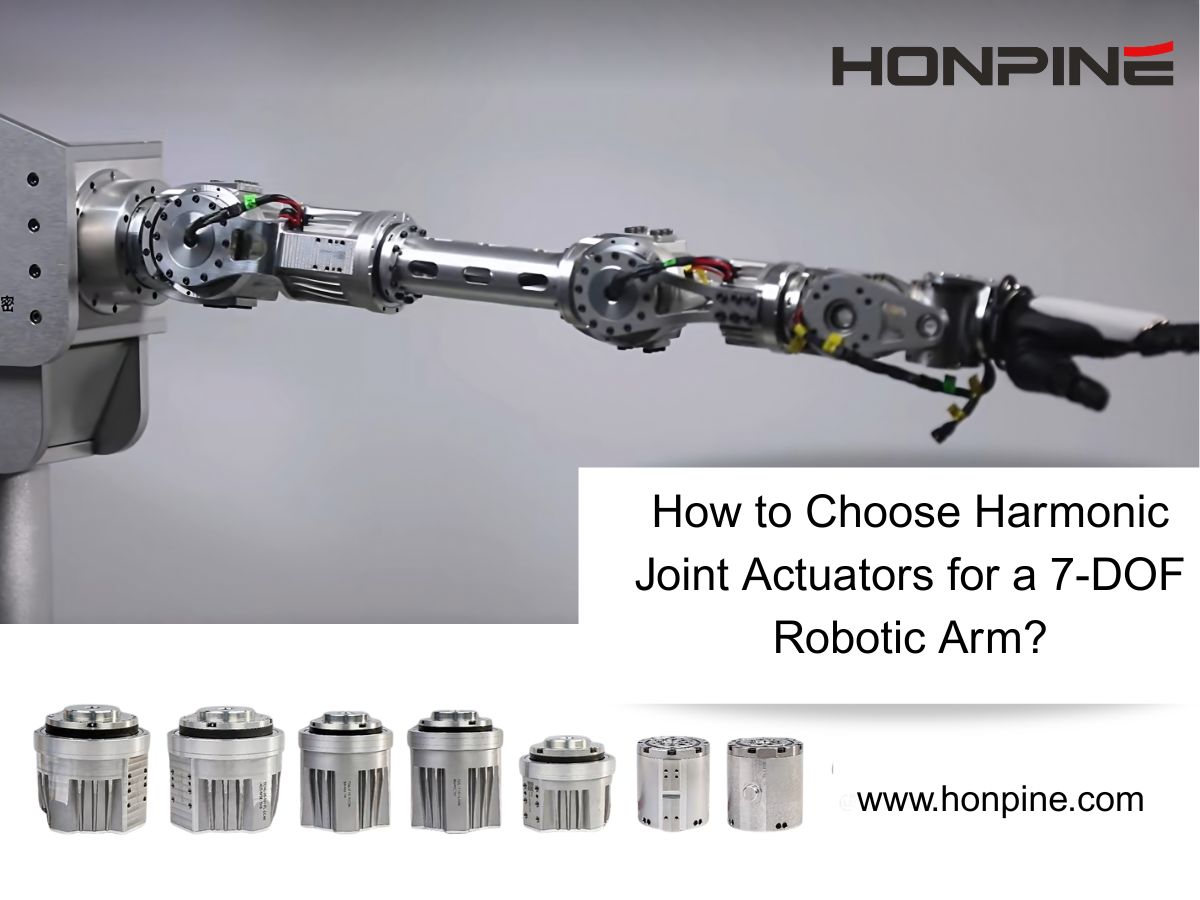
 Comment choisir des actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL ?Je suis Theodore Li, directeur technique chez HONPINE. Le choix d’actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL commence par les exigences de couple, de poids et d’installation de chaque articulation. Ce guide prend comme exemple une configuration avec un TCHL 20 à l’épaule et un TCHL 14 au poignet, puis aborde la détection de couple, la commande souple et les considérations relatives à la série HAG pour les applications robotiques exigeantes.
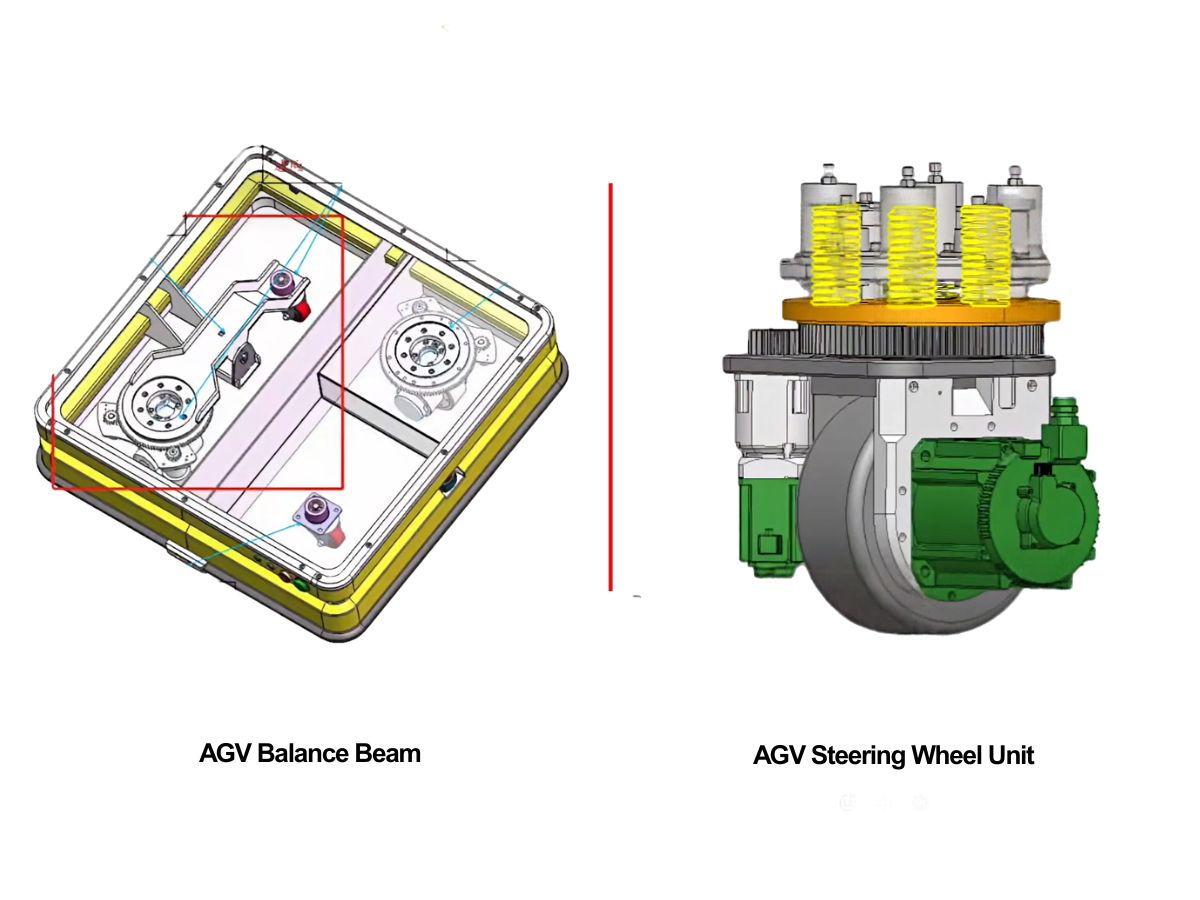
 Suspension d’AGV : faut-il choisir un balancier ou une unité motrice directrice à ressort ?Le choix d’un système de suspension d’AGV commence par la plage de charge du véhicule et les conditions du sol. Les balanciers et les unités motrices directrices à ressort offrent des approches différentes pour maintenir le contact des roues et gérer les charges sur les roues. Ce guide HONPINE compare les deux options et explique comment évaluer la traction, le débattement de suspension, l’espace d’installation et la maintenance avant de choisir une configuration.
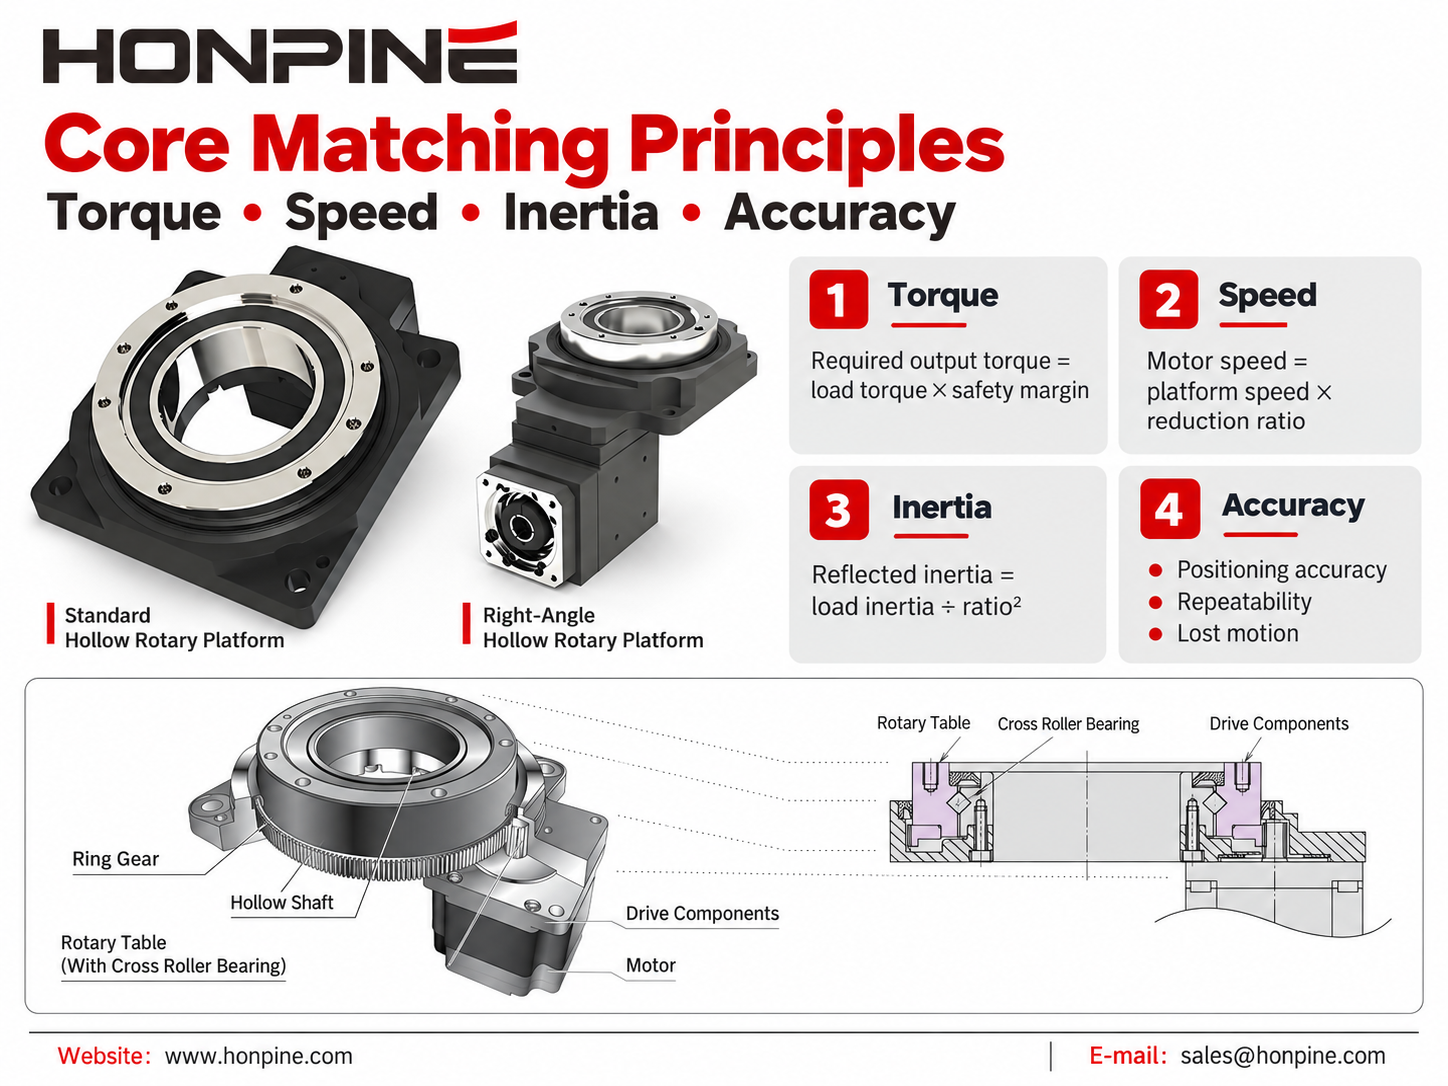
 Compatibilité des moteurs pour plateformes rotatives creuses : guide completLe choix du moteur adapté à une plateforme rotative creuse est essentiel pour obtenir un positionnement précis, un fonctionnement stable et une automatisation efficace. Ce guide explique comment associer des servomoteurs, des moteurs pas à pas et des moteurs CC sans balais à des plateformes rotatives creuses en fonction du couple, de la vitesse, de l’inertie, de la précision et des exigences d’installation. Découvrez des recommandations pratiques pour la sélection des moteurs, des combinaisons d’application typiques et des solutions de montage compactes afin de trouver la configuration adaptée à votre projet d’automatisation.
 Les robots peuvent-ils ressentir le toucher ? Moteurs d’articulation robotique harmoniques HAG à contrôle de force de HONPINELes robots peuvent-ils réagir à un toucher délicat ? Le moteur d’articulation robotique HONPINE HAG avec capteur de couple associe un réducteur harmonique, une détection de couple intégrée et une commande en boucle fermée pour détecter les forces externes et permettre des mouvements fluides et souples. Dans cet article, Allen Li, fondateur de HONPINE, démontre la réaction du module à un contact léger et à un mouvement guidé à la main, explique ses principales technologies de contrôle de force et partage la vision à l’origine de modules d’articulation conçus pour la robotique industrielle pratique.
 Un rapport de réduction plus élevé signifie-t-il plus de couple ? Explication des réducteurs planétaires, harmoniques et RVUn rapport de réduction plus élevé signifie-t-il plus de couple ? Ce guide d'ingénierie explique la relation entre le rapport de réduction, le couple de sortie et la vitesse de sortie, et compare les réducteurs planétaires, harmoniques et RV. Découvrez pourquoi le rapport de réduction seul ne peut pas déterminer la capacité de couple, le rendement, la réponse dynamique, la précision ou la durée de vie d'un réducteur, ainsi que les critères que les ingénieurs doivent prendre en compte lors de la sélection d'un réducteur pour la robotique, les machines CNC, les systèmes servo et le contrôle industriel du mouvement.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment choisir des actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL ?Je suis Theodore Li, directeur technique chez HONPINE. Le choix d’actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL commence par les exigences de couple, de poids et d’installation de chaque articulation. Ce guide prend comme exemple une configuration avec un TCHL 20 à l’épaule et un TCHL 14 au poignet, puis aborde la détection de couple, la commande souple et les considérations relatives à la série HAG pour les applications robotiques exigeantes.
 Suspension d’AGV : faut-il choisir un balancier ou une unité motrice directrice à ressort ?Le choix d’un système de suspension d’AGV commence par la plage de charge du véhicule et les conditions du sol. Les balanciers et les unités motrices directrices à ressort offrent des approches différentes pour maintenir le contact des roues et gérer les charges sur les roues. Ce guide HONPINE compare les deux options et explique comment évaluer la traction, le débattement de suspension, l’espace d’installation et la maintenance avant de choisir une configuration.
 Compatibilité des moteurs pour plateformes rotatives creuses : guide completLe choix du moteur adapté à une plateforme rotative creuse est essentiel pour obtenir un positionnement précis, un fonctionnement stable et une automatisation efficace. Ce guide explique comment associer des servomoteurs, des moteurs pas à pas et des moteurs CC sans balais à des plateformes rotatives creuses en fonction du couple, de la vitesse, de l’inertie, de la précision et des exigences d’installation. Découvrez des recommandations pratiques pour la sélection des moteurs, des combinaisons d’application typiques et des solutions de montage compactes afin de trouver la configuration adaptée à votre projet d’automatisation.
 Les robots peuvent-ils ressentir le toucher ? Moteurs d’articulation robotique harmoniques HAG à contrôle de force de HONPINELes robots peuvent-ils réagir à un toucher délicat ? Le moteur d’articulation robotique HONPINE HAG avec capteur de couple associe un réducteur harmonique, une détection de couple intégrée et une commande en boucle fermée pour détecter les forces externes et permettre des mouvements fluides et souples. Dans cet article, Allen Li, fondateur de HONPINE, démontre la réaction du module à un contact léger et à un mouvement guidé à la main, explique ses principales technologies de contrôle de force et partage la vision à l’origine de modules d’articulation conçus pour la robotique industrielle pratique.
 Un rapport de réduction plus élevé signifie-t-il plus de couple ? Explication des réducteurs planétaires, harmoniques et RVUn rapport de réduction plus élevé signifie-t-il plus de couple ? Ce guide d'ingénierie explique la relation entre le rapport de réduction, le couple de sortie et la vitesse de sortie, et compare les réducteurs planétaires, harmoniques et RV. Découvrez pourquoi le rapport de réduction seul ne peut pas déterminer la capacité de couple, le rendement, la réponse dynamique, la précision ou la durée de vie d'un réducteur, ainsi que les critères que les ingénieurs doivent prendre en compte lors de la sélection d'un réducteur pour la robotique, les machines CNC, les systèmes servo et le contrôle industriel du mouvement.
 Actionneur rotatif harmonique creux de haute précision pour machines CNC et axes rotatifs lourdsL’actionneur rotatif harmonique creux de la série 58 de HONPINE est conçu pour les tables rotatives CNC, les axes rotatifs de précision, les équipements de traitement laser et les applications de positionnement rotatif lourdes. Avec un alésage creux de 50 mm, un couple de pointe allant jusqu’à 2 722 N·m, un roulement à rouleaux croisés intégré, des options d’encodeur absolu multitour, une précision de positionnement inférieure à 30 arcsec et une précision de repositionnement inférieure à 5 arcsec, il associe une capacité de couple élevée à un mouvement rotatif précis et à une intégration mécanique flexible.
 Comment le module d’articulation robotique planétaire JRM de HONPINE maîtrise-t-il l’élévation de température en fonctionnement continu ?Les modules d’articulation robotique planétaire JRM de HONPINE sont conçus pour les opérations robotiques de longue durée et à forte charge. Cet article examine comment l’optimisation électromagnétique du moteur, la transmission planétaire à haut rendement, la technologie d’entraînement basée sur le GaN et la conception système à faibles pertes contribuent à maîtriser l’élévation de température. En utilisant le module d’articulation robotique planétaire C6345 comme exemple de test, HONPINE présente également une validation thermique à pleine charge en fonctionnement continu, comprenant un rendement moteur allant jusqu’à 92 %, un rendement de réducteur planétaire allant jusqu’à 97 % et une température d’équilibre finale de 61.42°C à une température ambiante de 25°C.