Répétabilité et précision de positionnement absolu des modules d’articulation à engrenage harmonique : différences et applications industrielles
Modules à réducteur harmoniquesont largement utilisés dans les secteurs de la fabrication haut de gamme, notamment la robotique industrielle, les équipements d’automatisation de précision, les instruments d’inspection optique, les équipements pour semi-conducteurs et les dispositifs médicaux avancés. Leur conception compacte, leur rapport de réduction élevé, l’absence de jeu de transmission et leur forte densité de couple en font un choix idéal pour les applications exigeantes de commande de mouvement.
Parmi les principaux paramètres de performance des modules à réducteur harmonique, la répétabilité et la précision absolue de positionnement sont deux indicateurs fondamentaux permettant d’évaluer les performances de positionnement. Bien que tous deux soient liés à la précision de positionnement, ils diffèrent considérablement par leur définition, leurs sources d’erreur et leurs conditions d’utilisation adaptées. Comprendre ces différences est essentiel pour choisir les équipements, effectuer un étalonnage de précision et adapter les produits aux applications.
Dans les applications pratiques, les modules à réducteur harmonique présentent généralement une excellente répétabilité, mais une précision absolue de positionnement comparativement plus faible. En outre, la plupart des fabricants indiquent principalement la répétabilité dans leurs catalogues de produits, ce qui peut entraîner des malentendus lors du choix des équipements. Il peut en résulter une inadéquation des performances de positionnement et une configuration inadaptée des actionneurs.
Cet article explique les différences fondamentales entre la répétabilité et la précision absolue de positionnement, examine leurs sources d’erreur respectives et leurs caractéristiques de compensation, et présente les critères de sélection de modules à réducteur harmonique adaptés aux différentes applications industrielles.
1. Définitions fondamentales et différences entre répétabilité et précision absolue de positionnement
1.1 Répétabilité : mesure de la constance du mouvement et de la stabilité du positionnement
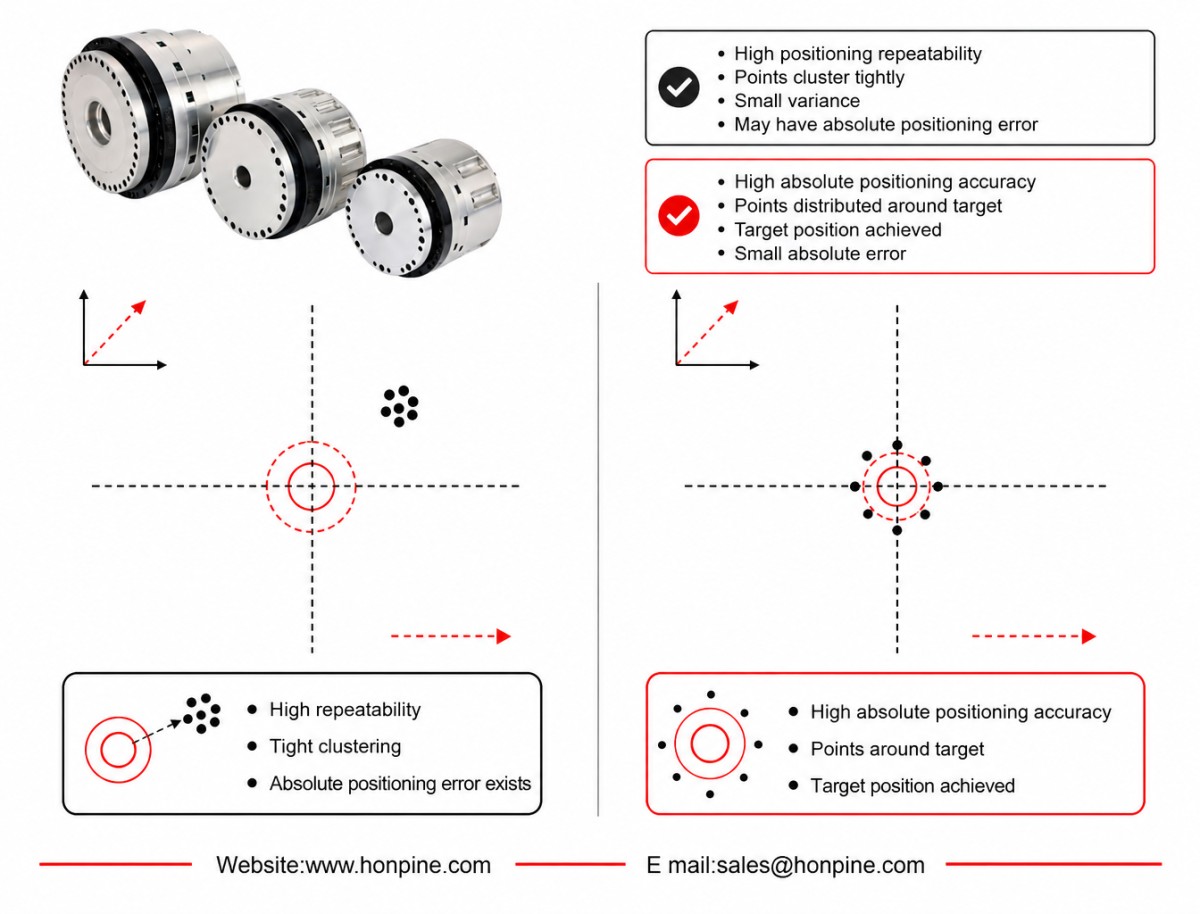
La répétabilité désigne l’amplitude des écarts observés lorsqu’un module à réducteur harmonique rejoint plusieurs fois la même position cible, depuis la même direction et en exécutant la même commande de positionnement.
Elle mesure principalement la constance et la stabilité des mouvements de positionnement répétés. En termes simples, elle indique si un dispositif peut revenir de manière fiable à la même position commandée au cours de plusieurs cycles de fonctionnement.
La répétabilité porte sur les variations entre les résultats de positionnement répétés, plutôt que sur le décalage systématique fixe de l’ensemble du système.
Même si un module présente un décalage de position constant, sa répétabilité peut rester excellente tant que ce décalage demeure presque identique à chaque opération de positionnement.
Grâce à leur architecture de transmission flexible sans jeu, les modules à réducteur harmonique offrent naturellement une excellente répétabilité. Les modèles industriels courants peuvent atteindre une répétabilité comprise entre ±2 et ±10 arcsec.
1.2 Précision absolue de positionnement : mesure de la précision réelle du positionnement
La précision absolue de positionnement désigne l’écart réel entre la position de sortie physique d’un module et sa position théorique commandée sur toute sa plage de fonctionnement.
Elle mesure la précision avec laquelle la position mécanique réelle correspond à la coordonnée programmée.
En termes simples, lorsqu’un contrôleur commande au module de se déplacer vers une coordonnée précise, la précision absolue de positionnement indique dans quelle mesure le module atteint cette position physique réelle.
Contrairement à la répétabilité, la précision absolue de positionnement prend en compte les erreurs sur toute la course, notamment les erreurs systématiques fixes, les erreurs périodiques de transmission ainsi que les écarts d’installation ou d’assemblage.
En raison de facteurs tels que la déformation élastique du flexspline, l’excentricité d’assemblage et les erreurs de fabrication du profil des dents d’engrenage, les modules à réducteur harmonique classiques équipés uniquement d’un codeur côté moteur présentent généralement une précision absolue de positionnement relativement limitée.
Les spécifications industrielles courantes vont de ±10 à ±60 arcsec, ce qui peut différer considérablement de leur excellente répétabilité.
2. Sources d’erreur et caractéristiques de compensation
2.1 Principales sources d’erreur affectant la répétabilité
Les erreurs de répétabilité sont principalement liées aux variations aléatoires et aux incertitudes survenant pendant le fonctionnement de l’équipement.
Les sources typiques comprennent :
De légères fluctuations du frottement dans la transmission.
Un faible bruit du signal du codeur.
De légères vibrations de l’environnement.
Une faible hystérésis lors des inversions de mouvement.
Des variations des conditions de fonctionnement.
Ces erreurs sont relativement aléatoires et ne suivent pas toujours un schéma constant. Il est donc difficile de les éliminer complètement par étalonnage logiciel ou compensation algorithmique.
La répétabilité peut plutôt être améliorée en optimisant les procédés d’assemblage mécanique, en améliorant l’environnement de fonctionnement et en maintenant des conditions de travail constantes.
L’hystérésis lors des inversions de mouvement constitue une limite particulière des systèmes de transmission harmonique. Elle peut affecter directement la répétabilité bidirectionnelle.
Toutefois, lorsqu’un module effectue ses mouvements de positionnement toujours dans une seule direction, l’influence de l’hystérésis liée aux inversions est fortement réduite. La répétabilité unidirectionnelle est ainsi généralement plus stable.
2.2 Principales sources d’erreur affectant la précision absolue de positionnement
Les erreurs de positionnement absolu se composent principalement d’erreurs systématiques et d’erreurs périodiques de transmission. Elles suivent généralement des schémas identifiables et peuvent donc être mesurées et compensées.
Les sources courantes comprennent :
Les erreurs de fabrication du profil des dents d’engrenage.
La déformation en torsion du flexspline sous charge.
Le désalignement de l’arbre et l’excentricité d’assemblage.
Les erreurs d’étalonnage de la position zéro mécanique.
La dérive du positionnement liée à la température.
Les écarts de position entre le codeur du moteur et l’arbre de sortie du réducteur.
Comme ces erreurs sont relativement prévisibles, elles peuvent être corrigées par plusieurs méthodes techniques, notamment :
L’étalonnage des erreurs de positionnement sur toute la plage.
L’optimisation de l’algorithme de compensation anticipative.
La commande en boucle fermée à l’aide d’un codeur optique ou d’une règle optique côté sortie.
La cartographie et la compensation des erreurs en plusieurs points.
Ces méthodes peuvent améliorer considérablement la précision absolue de positionnement.
Une limite importante des modules à réducteur harmonique classiques équipés d’un seul codeur est que le codeur côté moteur mesure uniquement la position de rotation de l’arbre moteur.
Il ne peut pas détecter directement les écarts réels de position côté sortie dus à la déformation du flexspline et aux erreurs de transmission.
C’est l’une des principales raisons pour lesquelles les modules à réducteur harmonique classiques équipés d’un seul codeur présentent généralement une précision absolue de positionnement plus faible.
Par conséquent, une configuration à double codeur avec retour d’information d’un codeur optique côté sortie constitue l’une des méthodes les plus efficaces pour améliorer la précision absolue de positionnement des modules à réducteur harmonique.
3. Applications industrielles : comment choisir la précision de positionnement adaptée ?
Un principe de sélection clair s’applique au choix de modules à réducteur harmonique pour les applications industrielles :
Pour les applications impliquant des mouvements répétitifs entre des positions fixes, la répétabilité doit être le principal critère.
Pour les applications nécessitant un positionnement précis à des coordonnées quelconques sur toute la plage de fonctionnement, la précision absolue de positionnement doit être évaluée avec soin.
En adaptant les performances de positionnement aux besoins réels de fonctionnement, les ingénieurs peuvent éviter les défauts de produit dus à une précision insuffisante tout en prévenant les coûts inutiles liés à des performances excessives.
3.1 Applications privilégiant une répétabilité élevée
Ces applications se caractérisent généralement par une programmation par apprentissage et répétition, des positions de travail fixes et des mouvements répétitifs fréquents.
L’équipement doit simplement garantir qu’il atteint la même position de manière constante à chaque cycle de fonctionnement.
Tout décalage systématique fixe du positionnement peut généralement être compensé lors de l’apprentissage et de l’étalonnage initiaux. Une précision extrêmement élevée des coordonnées absolues n’est donc pas toujours nécessaire.
Pour bon nombre de ces applications, les modules à réducteur harmonique classiques équipés d’un seul codeur peuvent répondre aux exigences de positionnement.
Les applications typiques comprennent :
Équipements d’automatisation et électroniques 3C :
Distribution à position fixe.
Vissage automatique.
Assemblage de composants électroniques.
Chargement et déchargement automatisés de matériaux.
Robotique industrielle et automatisation générales :
Articulations de robots collaboratifs.
Articulations de robots humanoïdes.
Mécanismes de transfert de lignes de production.
Équipements de meulage et de polissage de petite taille.
Tables rotatives d’indexage classiques.
Ces applications ont plusieurs caractéristiques communes : les trajectoires de mouvement sont généralement fixes, les cycles de fonctionnement répétitifs sont fréquents et l’équipement n’a pas besoin de répondre en continu à des commandes de positionnement arbitraires.
Dans ces cas, la constance du fonctionnement et la répétabilité sont souvent plus importantes que la précision absolue des coordonnées.
3.2 Applications privilégiant une précision absolue de positionnement élevée
Ces applications s’appuient généralement sur la programmation hors ligne, la vision industrielle ou des technologies de positionnement à coordonnées variables.
Elles exigent que l’équipement se positionne avec précision en tout point de sa plage de fonctionnement, les coordonnées mécaniques réelles devant correspondre étroitement aux coordonnées programmées.
Comme les positions commandées ne sont pas fixes, les erreurs systématiques de positionnement ne peuvent pas être éliminées simplement par un étalonnage initial par apprentissage et répétition.
Ces applications imposent donc des exigences plus strictes en matière de précision absolue de positionnement.
Il est généralement recommandé d’utiliser un système en boucle fermée à double codeur, associé à l’étalonnage et à la compensation des erreurs de positionnement sur toute la plage.
Les applications typiques comprennent :
Équipements de fabrication et d’inspection des semi-conducteurs :
Modules de manipulation de plaquettes.
Stations de test de sondes pour semi-conducteurs.
Plateaux de machines de lithographie.
Équipements d’usinage de précision et équipements optiques :
Équipements de traitement laser haut de gamme.
Tables rotatives CNC cinq axes.
Instruments d’inspection optique de précision.
Robotique médicale et avancée :
Robots chirurgicaux.
Scanners CT et portiques rotatifs d’imagerie médicale.
Systèmes optoélectroniques et d’observation :
Nacelles électro-optiques.
Plateformes rotatives d’observation radar.
Équipements d’assemblage intelligents guidés par vision.
Ces applications ne reposent généralement pas sur des trajectoires de mouvement fixes. Elles doivent au contraire répondre à des commandes de positionnement générées dynamiquement.
La précision de correspondance des coordonnées a une incidence directe sur la précision d’usinage, la fiabilité de l’inspection, la sécurité des interventions chirurgicales et la précision de positionnement des équipements d’observation.
3.3 Applications exigeant à la fois une répétabilité élevée et une précision absolue de positionnement élevée
Certains équipements de précision haut de gamme exigent des performances exceptionnelles tant en matière de constance du positionnement que de précision absolue de positionnement.
Ces applications constituent des marchés importants pour les modules à réducteur harmonique hautes performances.
Voici quelques exemples typiques :
Équipements avancés d’inspection des semi-conducteurs.
Instruments de métrologie de précision.
Systèmes de réglage d’attitude pour l’aérospatiale.
Robots chirurgicaux mini-invasifs.
Répondre à ces exigences de positionnement élevées ne peut pas reposer sur une seule méthode d’optimisation.
Plusieurs technologies doivent plutôt être combinées, notamment :
Fabrication mécanique de haute précision et assemblage de précision.
Étalonnage des erreurs de positionnement multipoint sur toute la plage.
Compensation en temps réel de la dérive thermique en fonctionnement.
Commande de positionnement en boucle fermée à double boucle.
En combinant ces méthodes, les ingénieurs peuvent améliorer à la fois la répétabilité et la précision absolue de positionnement, afin de garantir des performances de mouvement stables et précises dans des conditions de fonctionnement exigeantes.
4. Conclusion : la répétabilité et la précision absolue doivent toutes deux être prises en compte lors du choix
La répétabilité et la précision absolue de positionnement décrivent deux aspects différents des performances d’un module à réducteur harmonique.
La répétabilité indique dans quelle mesure un module revient de façon constante à la même position, tandis que la précision absolue de positionnement indique dans quelle mesure sa position réelle correspond à la coordonnée commandée.
Pour les opérations répétitives à points fixes, une répétabilité élevée peut suffire. Pour les applications impliquant un positionnement à des coordonnées arbitraires, un guidage visuel ou une programmation hors ligne, la précision absolue de positionnement devient particulièrement importante.
Pour les équipements de précision avancés nécessitant ces deux capacités, les ingénieurs doivent prendre en compte le retour d’information à double codeur, l’étalonnage des erreurs sur toute la plage, la compensation thermique et l’assemblage mécanique de haute précision.
Comprendre ces différences aide les ingénieurs à choisir plus précisément les modules à réducteur harmonique et à adapter les performances des actionneurs aux exigences réelles de l’application.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
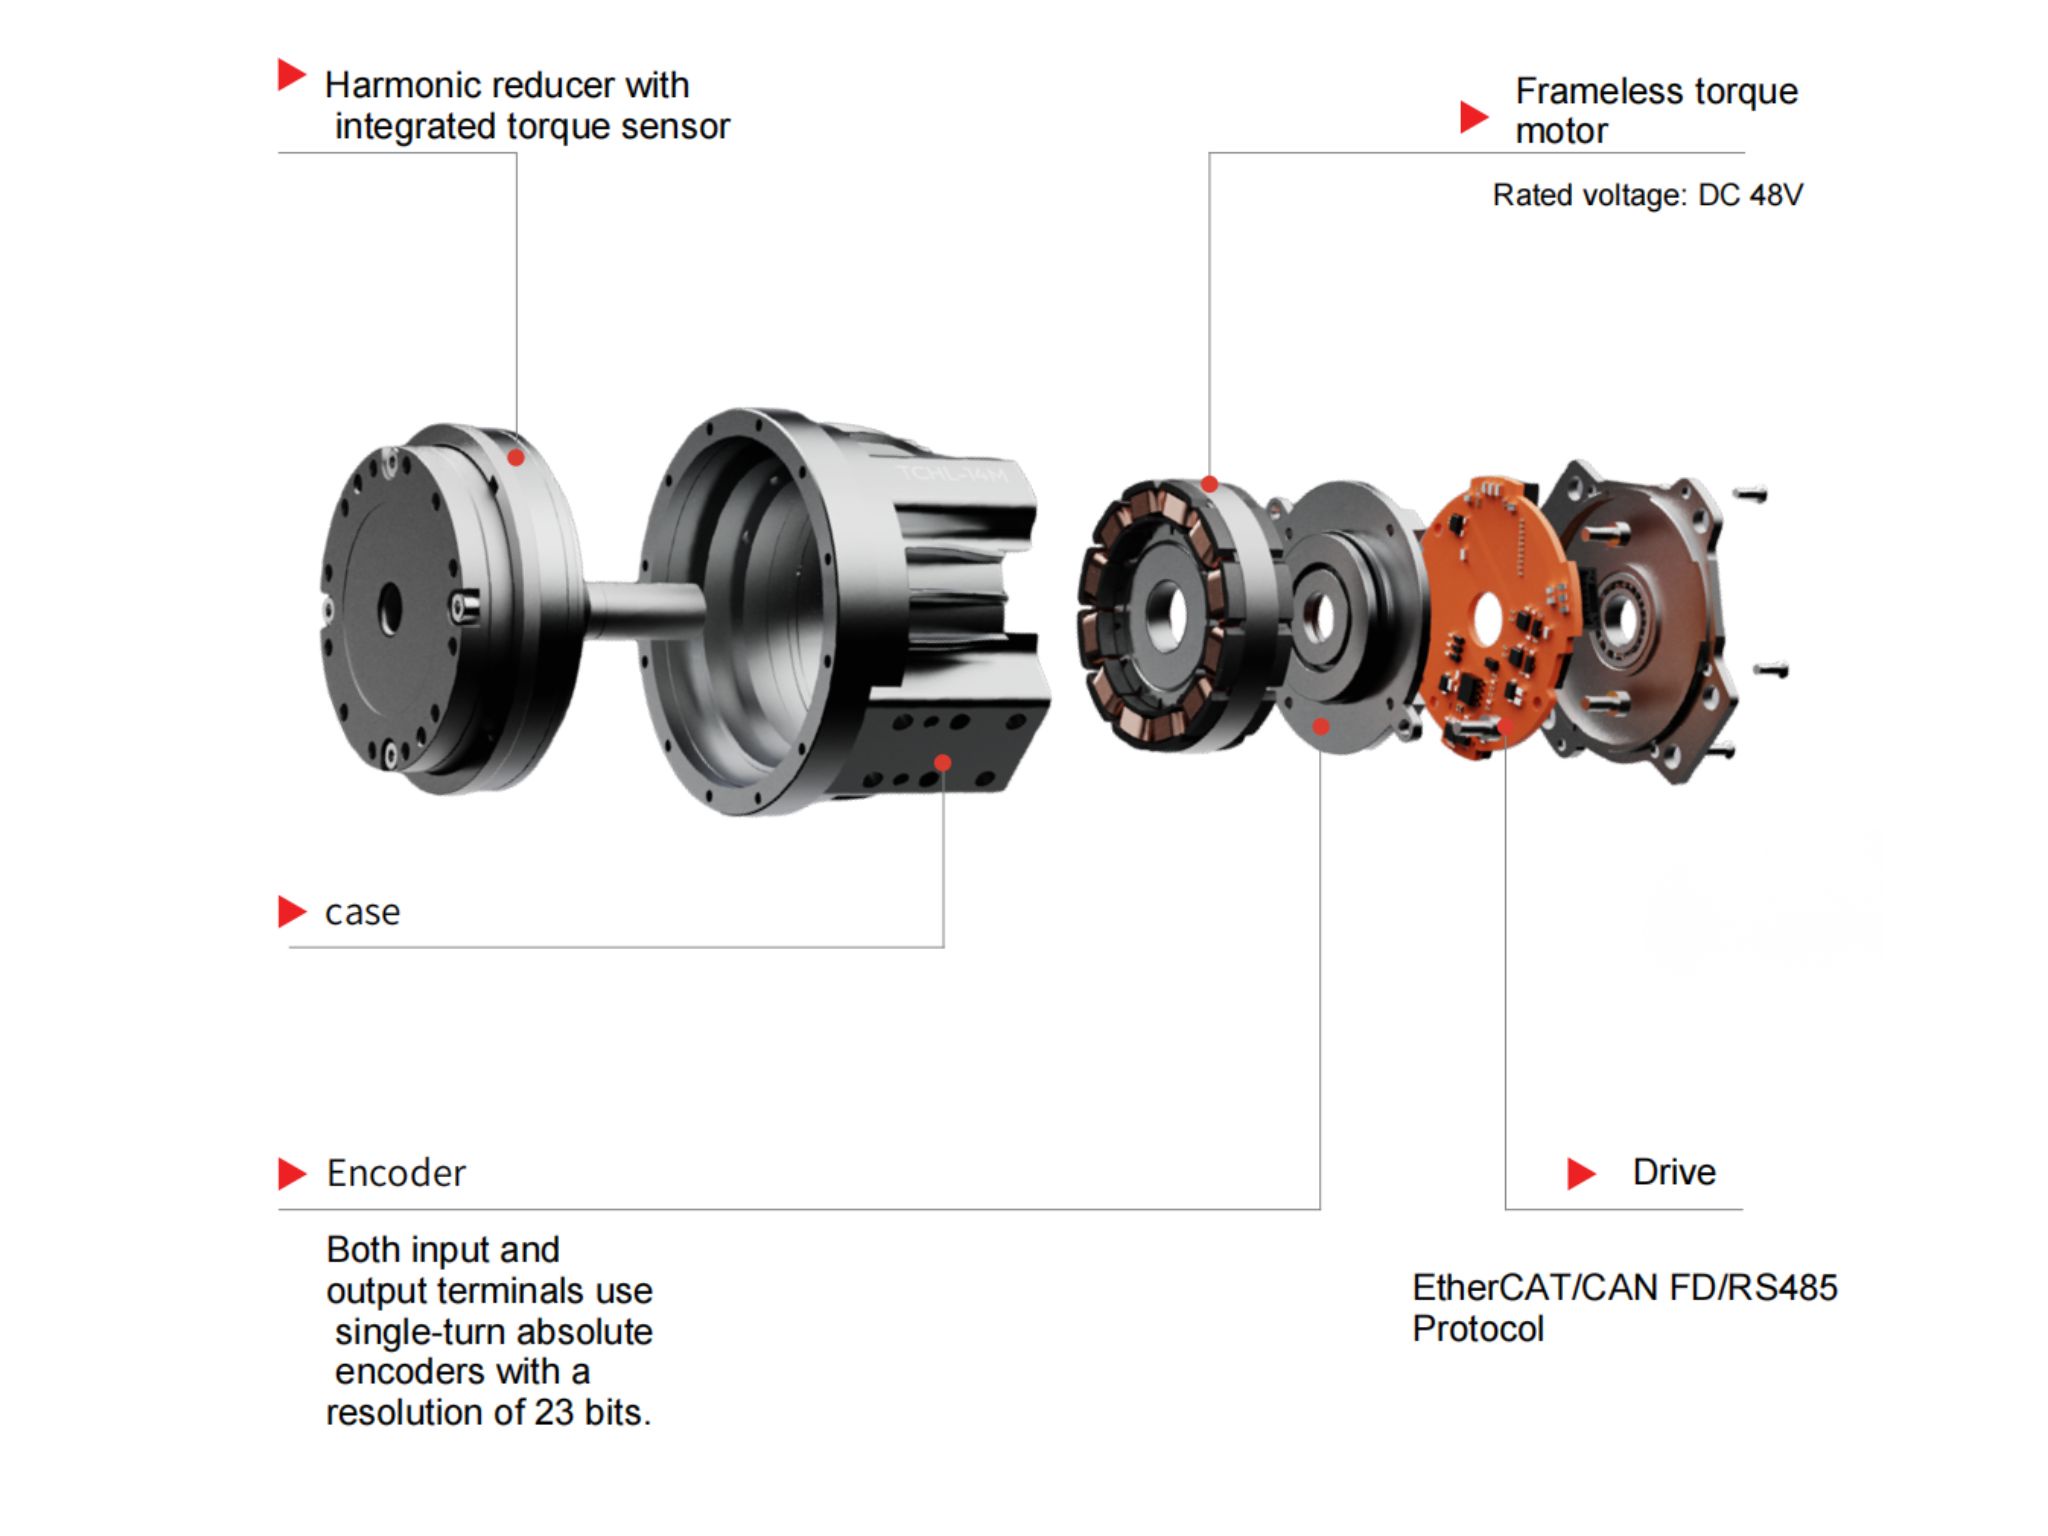
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
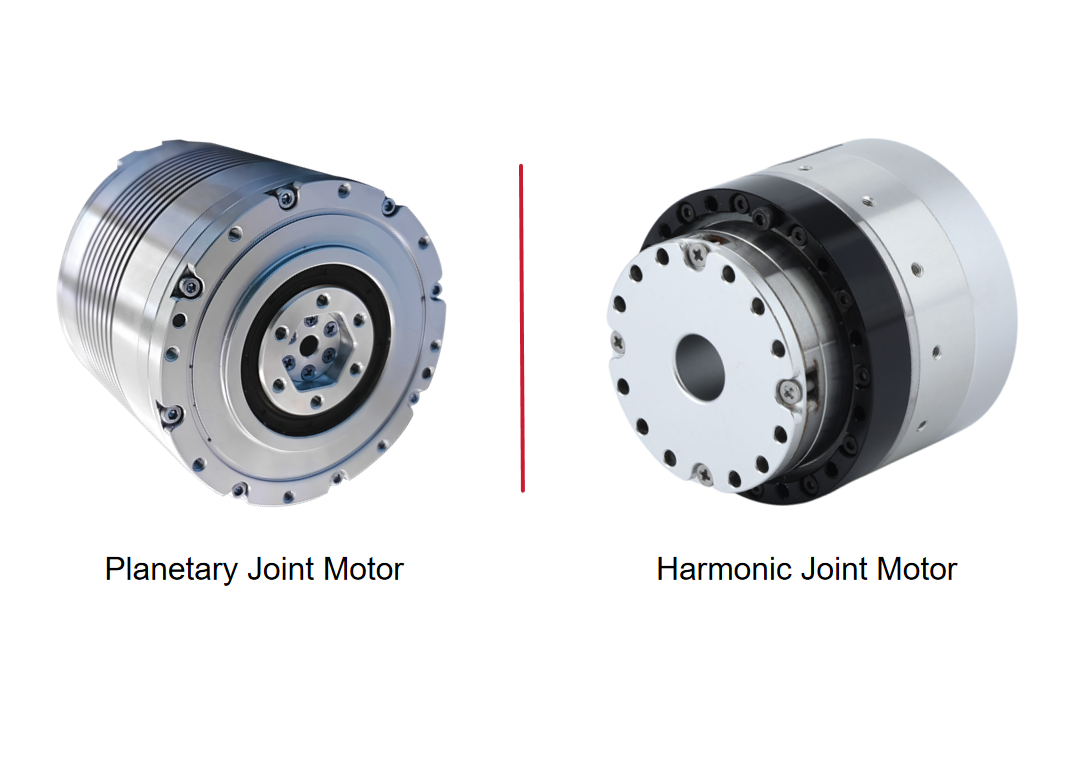
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
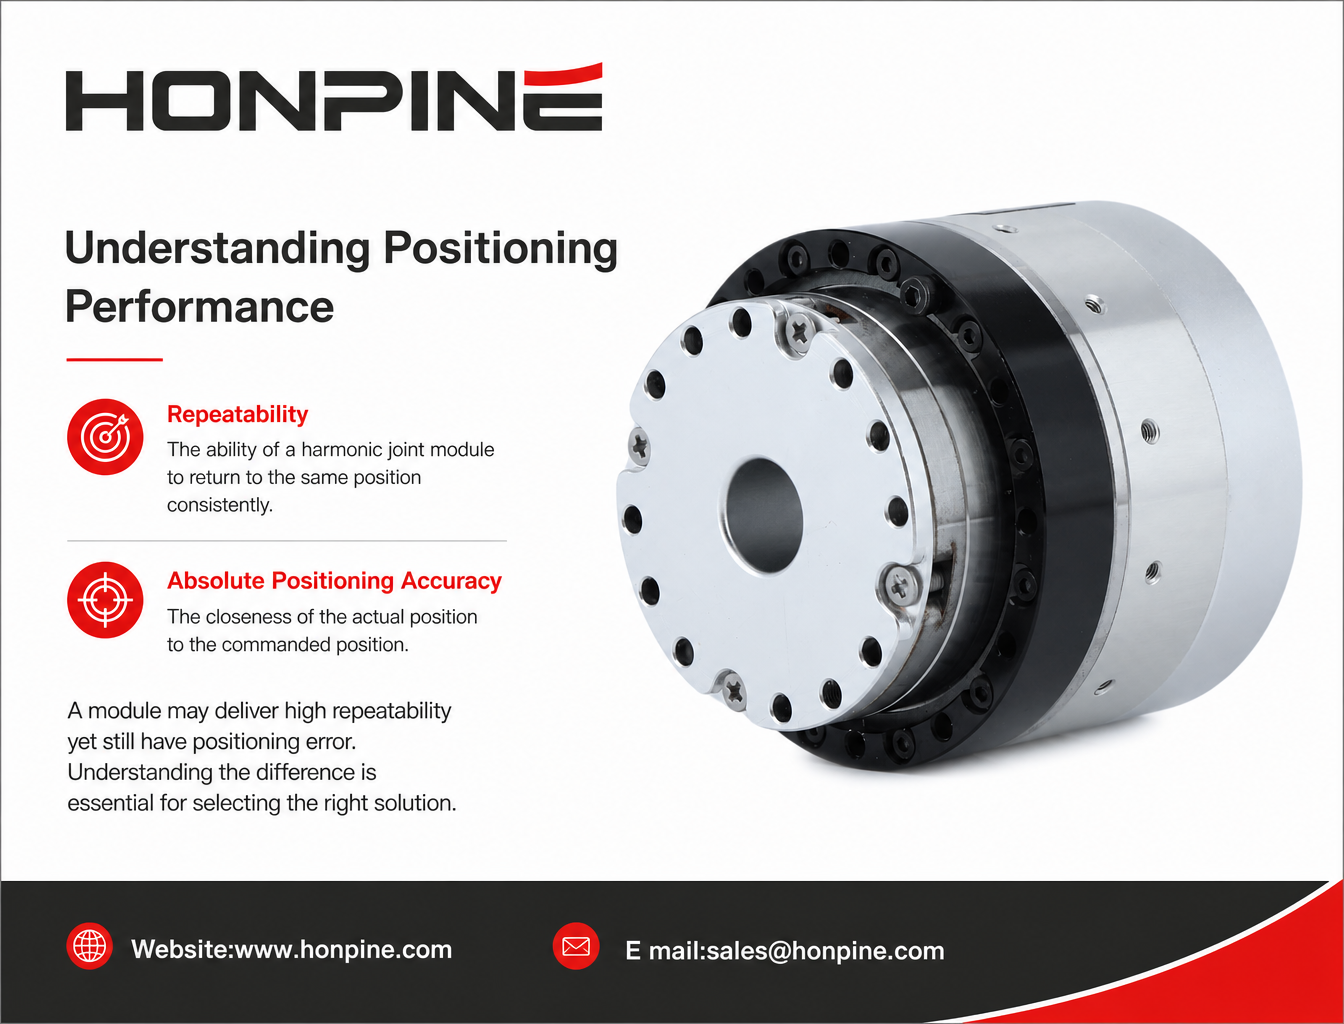
 Répétabilité et précision de positionnement absolu des modules d’articulation à engrenage harmonique : différences et applications industriellesLors de l’évaluation des performances de positionnement d’un module d’articulation à engrenage harmonique, la répétabilité et la précision de positionnement absolu sont deux spécifications importantes, mais souvent mal comprises. Un module peut atteindre plusieurs fois la même position avec une grande régularité tout en présentant un écart notable par rapport à la position commandée. Comprendre cette différence est essentiel pour choisir des composants de mouvement destinés à la robotique, aux équipements pour semi-conducteurs, à l’usinage de précision et aux dispositifs médicaux. Cet article explique en quoi ces deux spécifications diffèrent, quels facteurs les influencent et quelle performance de positionnement privilégier selon les applications industrielles.
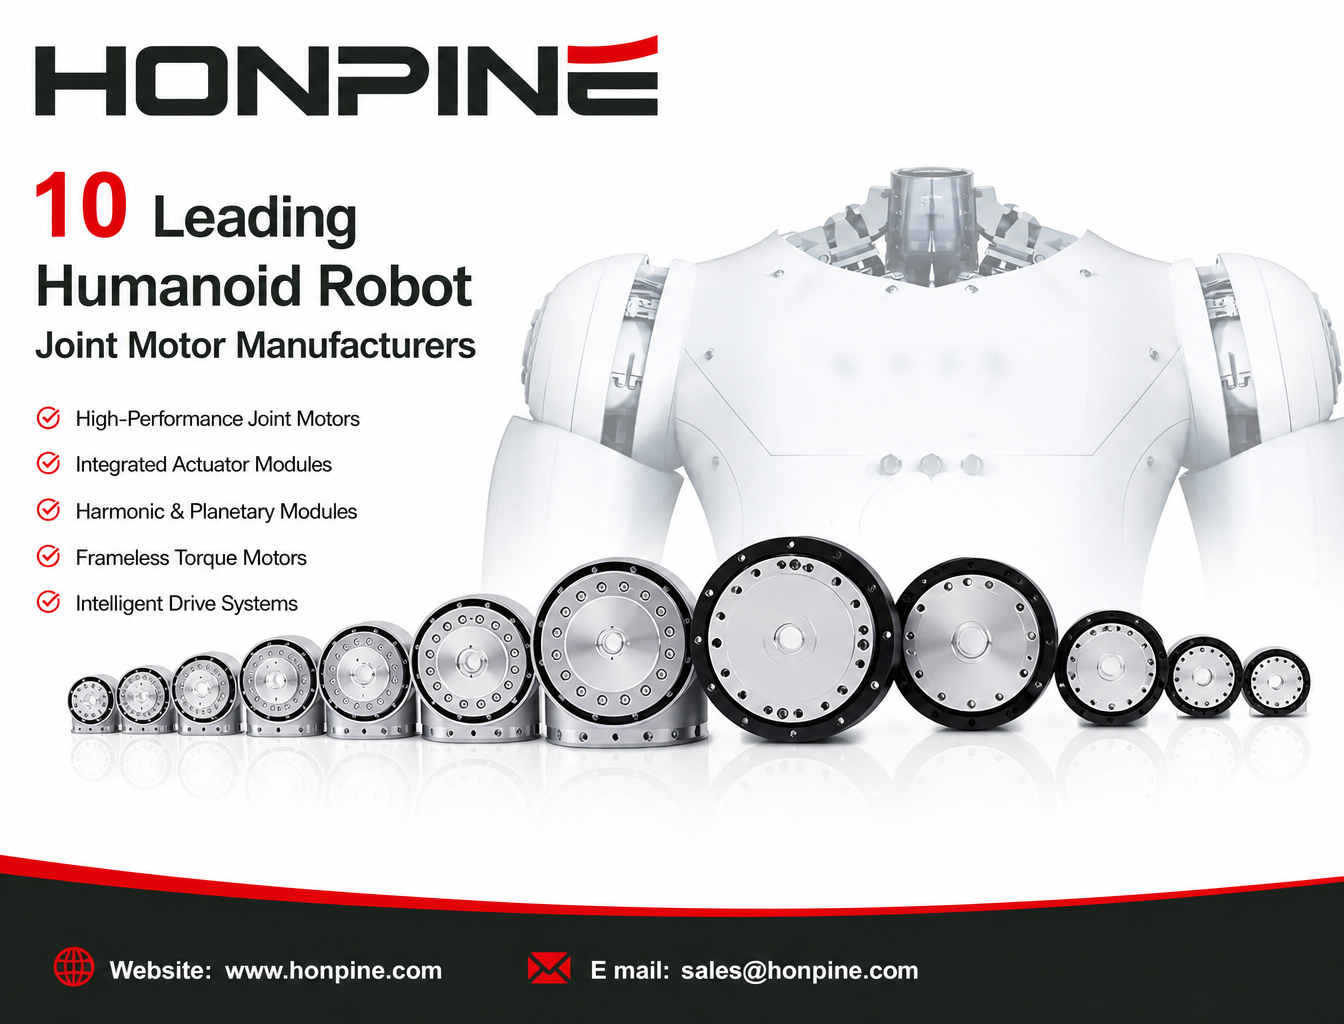
 Top 10 des fabricants de moteurs d’articulation pour robots humanoïdesLe développement rapide de la robotique humanoïde stimule la demande de moteurs d’articulation hautes performances et de modules d’actionnement intégrés. Des modules d’articulation harmoniques et planétaires aux moteurs couple sans cadre et aux systèmes d’entraînement intelligents, les fabricants développent différentes solutions pour répondre aux exigences des articulations des robots humanoïdes. Mais quel fournisseur choisir ? Dans cet article, nous présentons 10 fabricants de moteurs d’articulation pour robots humanoïdes en Chine et au Japon et comparons leurs gammes de produits, leurs caractéristiques techniques, leurs capacités de couple et leurs domaines d’application afin d’aider les développeurs et les fabricants de robots à prendre des décisions d’approvisionnement plus éclairées.
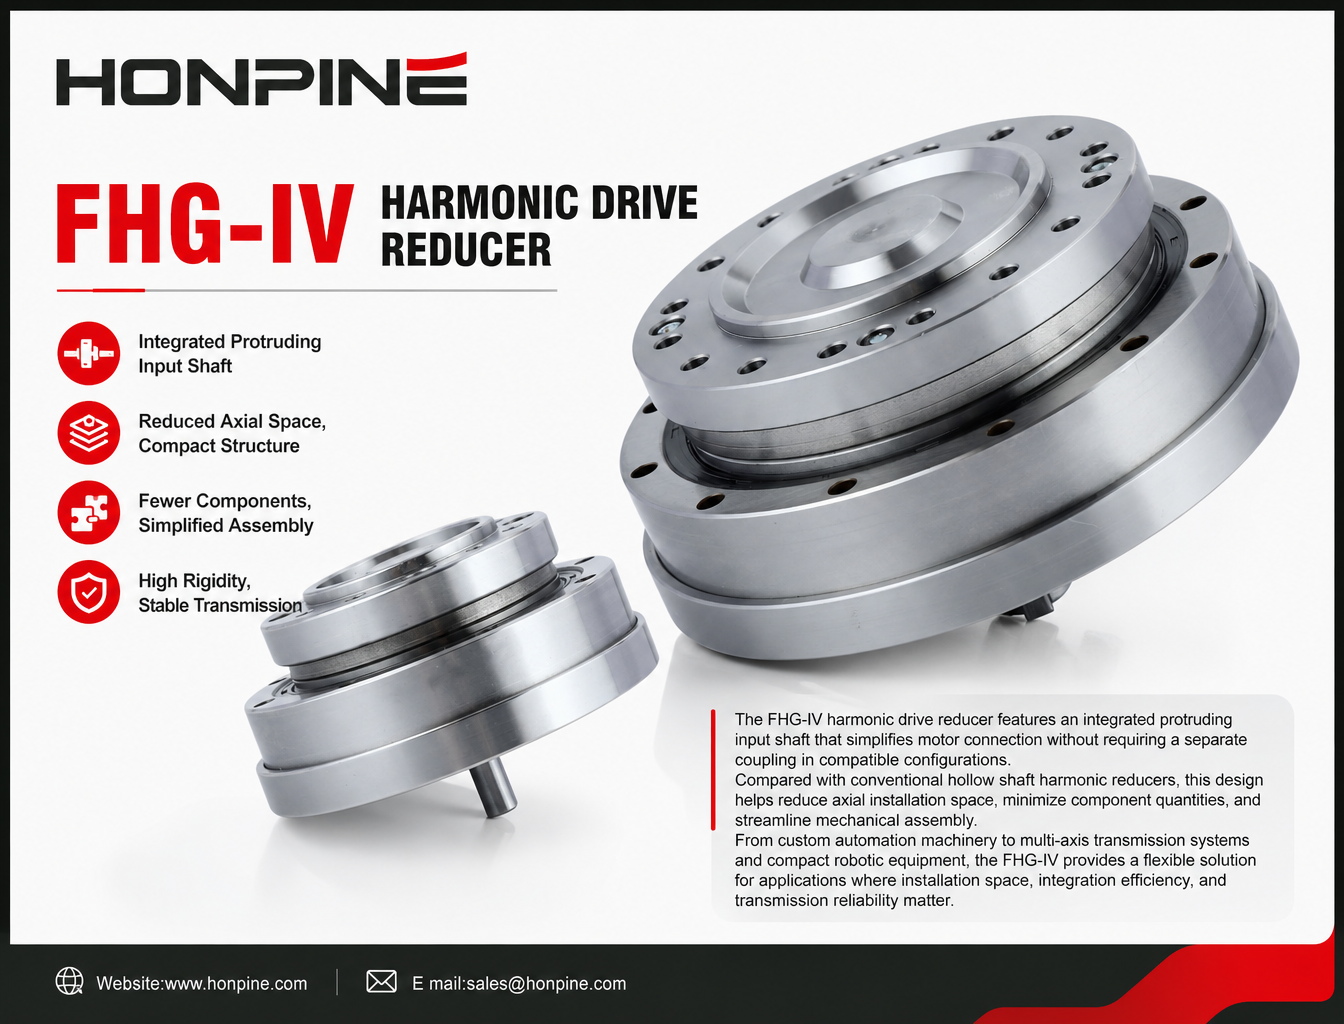
 Réducteur à entraînement harmonique FHG-IV : supprimez l’accouplement pour une conception plus compacteLe réducteur à entraînement harmonique FHG-IV est doté d’un arbre d’entrée saillant intégré, qui simplifie le raccordement du moteur sans nécessiter d’accouplement séparé dans les configurations compatibles. Par rapport aux réducteurs harmoniques à arbre creux classiques, cette conception contribue à réduire l’espace d’installation axial, à minimiser le nombre de composants et à simplifier l’assemblage mécanique. Des machines d’automatisation personnalisées aux systèmes de transmission multiaxes et aux équipements robotiques compacts, le FHG-IV offre une solution flexible pour les applications où l’espace d’installation, l’efficacité de l’intégration et la fiabilité de la transmission sont essentiels.
 Pourquoi EtherCAT devient-il le bus de communication standard des modules d’articulations robotiques ?Pourquoi EtherCAT devient-il la solution de communication standard pour les modules d’articulations robotiques intelligents ? Cet article présente sept avantages clés, notamment la communication en temps réel à l’échelle de la microseconde, la synchronisation Distributed Clock, la standardisation CiA 402, la transmission PDO à large bande passante, la mise en réseau multi-axes, le diagnostic des pannes et un écosystème de développement mature. Découvrez comment EtherCAT répond aux exigences de contrôle avancé des robots humanoïdes, des robots collaboratifs et des équipements d’automatisation de haute précision.
 Comment choisir des moteurs articulaires planétaires pour les robots quadrupèdes ?Le choix des moteurs articulaires planétaires adaptés est essentiel aux performances, à la capacité de charge et à la mobilité des robots quadrupèdes. Ce guide présente le choix des moteurs pour les robots marcheurs traditionnels, les robots à roues et à pattes, les robots légers et agiles, ainsi que les robots quadrupèdes pour charges lourdes ou antidéflagrants. Découvrez comment adapter les modules articulaires planétaires HONPINE JRM aux différentes articulations en fonction du couple nominal, du couple de pointe, de la vitesse de rotation, de la tension et du poids requis.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Répétabilité et précision de positionnement absolu des modules d’articulation à engrenage harmonique : différences et applications industriellesLors de l’évaluation des performances de positionnement d’un module d’articulation à engrenage harmonique, la répétabilité et la précision de positionnement absolu sont deux spécifications importantes, mais souvent mal comprises. Un module peut atteindre plusieurs fois la même position avec une grande régularité tout en présentant un écart notable par rapport à la position commandée. Comprendre cette différence est essentiel pour choisir des composants de mouvement destinés à la robotique, aux équipements pour semi-conducteurs, à l’usinage de précision et aux dispositifs médicaux. Cet article explique en quoi ces deux spécifications diffèrent, quels facteurs les influencent et quelle performance de positionnement privilégier selon les applications industrielles.
 Top 10 des fabricants de moteurs d’articulation pour robots humanoïdesLe développement rapide de la robotique humanoïde stimule la demande de moteurs d’articulation hautes performances et de modules d’actionnement intégrés. Des modules d’articulation harmoniques et planétaires aux moteurs couple sans cadre et aux systèmes d’entraînement intelligents, les fabricants développent différentes solutions pour répondre aux exigences des articulations des robots humanoïdes. Mais quel fournisseur choisir ? Dans cet article, nous présentons 10 fabricants de moteurs d’articulation pour robots humanoïdes en Chine et au Japon et comparons leurs gammes de produits, leurs caractéristiques techniques, leurs capacités de couple et leurs domaines d’application afin d’aider les développeurs et les fabricants de robots à prendre des décisions d’approvisionnement plus éclairées.
 Réducteur à entraînement harmonique FHG-IV : supprimez l’accouplement pour une conception plus compacteLe réducteur à entraînement harmonique FHG-IV est doté d’un arbre d’entrée saillant intégré, qui simplifie le raccordement du moteur sans nécessiter d’accouplement séparé dans les configurations compatibles. Par rapport aux réducteurs harmoniques à arbre creux classiques, cette conception contribue à réduire l’espace d’installation axial, à minimiser le nombre de composants et à simplifier l’assemblage mécanique. Des machines d’automatisation personnalisées aux systèmes de transmission multiaxes et aux équipements robotiques compacts, le FHG-IV offre une solution flexible pour les applications où l’espace d’installation, l’efficacité de l’intégration et la fiabilité de la transmission sont essentiels.
 Pourquoi EtherCAT devient-il le bus de communication standard des modules d’articulations robotiques ?Pourquoi EtherCAT devient-il la solution de communication standard pour les modules d’articulations robotiques intelligents ? Cet article présente sept avantages clés, notamment la communication en temps réel à l’échelle de la microseconde, la synchronisation Distributed Clock, la standardisation CiA 402, la transmission PDO à large bande passante, la mise en réseau multi-axes, le diagnostic des pannes et un écosystème de développement mature. Découvrez comment EtherCAT répond aux exigences de contrôle avancé des robots humanoïdes, des robots collaboratifs et des équipements d’automatisation de haute précision.
 Comment choisir des moteurs articulaires planétaires pour les robots quadrupèdes ?Le choix des moteurs articulaires planétaires adaptés est essentiel aux performances, à la capacité de charge et à la mobilité des robots quadrupèdes. Ce guide présente le choix des moteurs pour les robots marcheurs traditionnels, les robots à roues et à pattes, les robots légers et agiles, ainsi que les robots quadrupèdes pour charges lourdes ou antidéflagrants. Découvrez comment adapter les modules articulaires planétaires HONPINE JRM aux différentes articulations en fonction du couple nominal, du couple de pointe, de la vitesse de rotation, de la tension et du poids requis.
 Pourquoi les effecteurs terminaux dans l’automatisation 3C passent-ils des préhenseurs pneumatiques aux préhenseurs électriques ?À mesure que la fabrication 3C évolue vers des composants plus fins, une plus grande précision d’assemblage et des lignes de production plus flexibles, les préhenseurs pneumatiques traditionnels atteignent de plus en plus leurs limites. La force de préhension fluctuante, les réseaux de conduites pneumatiques complexes, la consommation énergétique élevée et les capacités de communication limitées les rendent moins adaptés à l’assemblage de précision moderne. Les préhenseurs électriques offrent un contrôle programmable de la force, des mouvements flexibles et des capacités de communication industrielle, ce qui en fait une alternative de plus en plus intéressante. Dans cet article, nous examinons cinq limites majeures des préhenseurs pneumatiques et expliquons comment les effecteurs terminaux électriques HONPINE permettent l’assemblage de précision, l’automatisation flexible et la fabrication numérique dans l’industrie 3C.
 Top 5 des fabricants chinois d’actionneurs harmoniques en 2026Depuis des décennies, les fabricants japonais sont bien connus sur le marché mondial des actionneurs harmoniques. Cependant, l’industrie chinoise des actionneurs harmoniques s’est développée rapidement ces dernières années, les fabricants locaux proposant des prix compétitifs, des délais de livraison plus courts et des technologies de transmission de précision de plus en plus avancées. Alors que la demande de robots humanoïdes, de robots collaboratifs et d’automatisation industrielle continue de croître, de plus en plus d’acheteurs internationaux s’intéressent aux fournisseurs chinois. Dans cet article, nous présentons cinq fabricants chinois d’actionneurs harmoniques et examinons leurs produits, leurs capacités techniques et leurs marchés d’application.