Réducteur RV ou réducteur harmonique : comment choisir le bon réducteur pour les articulations d’un robot ?
Les performances d’un réducteur de précision jouent un rôle essentiel dans la précision de positionnement, la rigidité et la durée de vie d’un robot.
En convertissant la sortie à grande vitesse et à faible couple d’un servomoteur en un mouvement à faible vitesse et à couple élevé adapté aux articulations robotiques, les réducteurs de précision permettent aux robots industriels d’effectuer des mouvements contrôlés et reproductibles.
Parmi les différentes solutions de transmission de précision disponibles aujourd’hui, les réducteurs RV et les réducteurs harmoniques sont deux technologies largement utilisées en robotique industrielle.
Bien que tous deux soient conçus pour offrir des rapports de réduction élevés et une transmission précise du mouvement, ils diffèrent considérablement par leur structure mécanique, leur rigidité torsionnelle, leur capacité de charge, leur poids et leurs domaines d’application.
Il est essentiel de comprendre ces différences pour choisir les réducteurs destinés aux bases, aux articulations d’épaule et de coude et aux axes de poignet des robots.
Dans cet article, nous comparons les réducteurs RV et harmoniques d’un point de vue technique et expliquons comment les ingénieurs peuvent choisir la solution adaptée aux différentes articulations robotiques.
1. Réducteur RV ou réducteur harmonique : quelles différences entre leurs structures ?
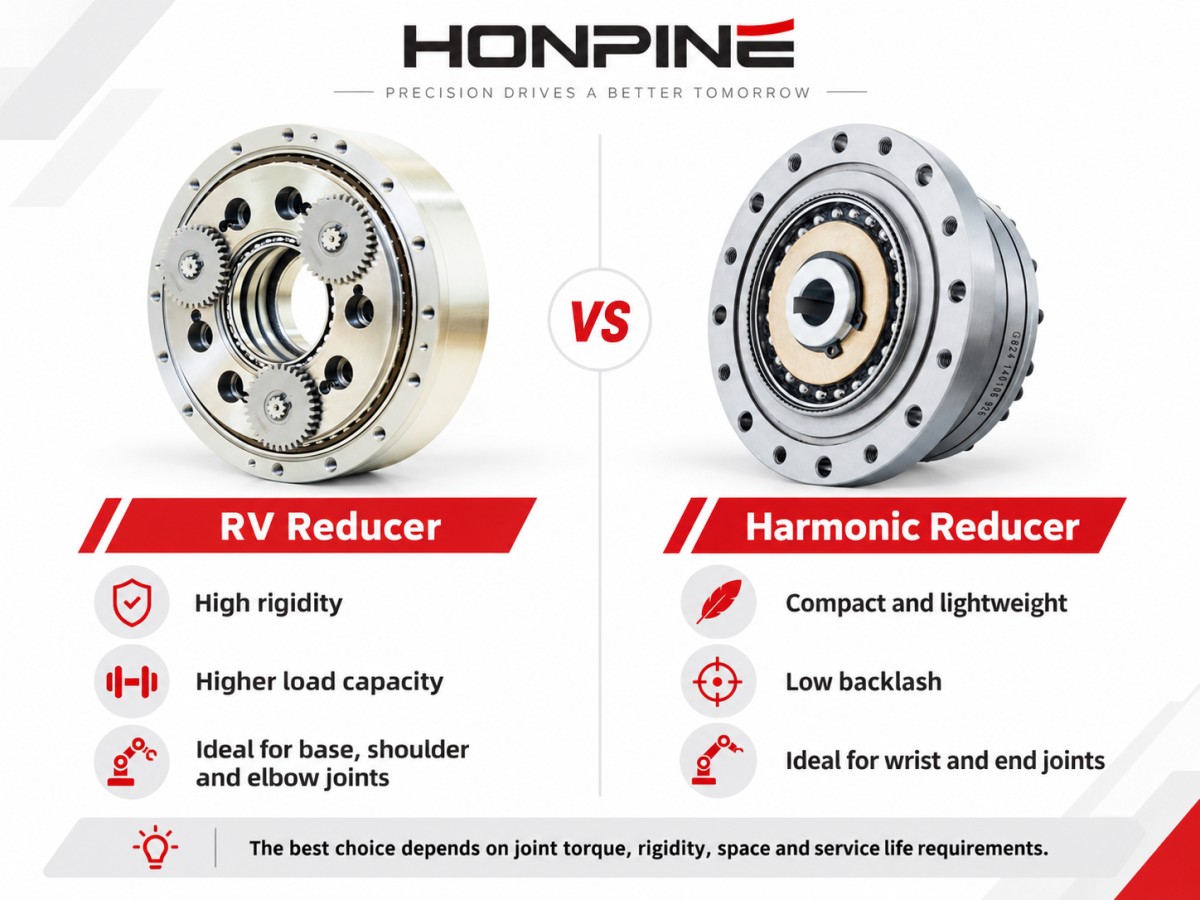
Les différences fondamentales entre les réducteurs RV et harmoniques tiennent à leur structure mécanique.
Les réducteurs RV utilisent généralement un mécanisme de transmission cycloïdal rigide, tandis que les réducteurs harmoniques s’appuient sur une déformation élastique contrôlée pour obtenir une réduction précise de la vitesse.
Ces principes de fonctionnement différents influent directement sur leurs performances mécaniques et leurs caractéristiques d’application.
Comment fonctionne un réducteur RV ?
Un réducteur RV utilise généralement un mécanisme de réduction à deux étages.
Le premier étage est constitué d’une transmission planétaire à engrenages à développante, tandis que le second utilise un mécanisme cycloïdal à broches.
En fonctionnement, le pignon d’entrée entraîne les satellites, qui transmettent le mouvement de rotation aux vilebrequins.
Le mouvement excentrique des vilebrequins entraîne les disques cycloïdaux, qui s’engrènent avec les broches environnantes.
Ce mécanisme produit un rapport de réduction élevé tout en transmettant un couple de sortie important.
La structure mécanique rigide est l’une des principales caractéristiques d’un réducteur RV.
Les multiples points de contact du système de transmission cycloïdal contribuent à répartir les charges et à améliorer la résistance à la déformation sous un couple élevé.
Cependant, les réducteurs RV nécessitent également une fabrication et un assemblage de grande précision.
Leurs performances dépendent de la précision des profils de dents cycloïdaux, des vilebrequins, des roulements, des broches et des autres composants de transmission.
Pour les robots industriels lourds, ces caractéristiques font des réducteurs RV un choix courant pour les articulations nécessitant une grande rigidité et une capacité de charge élevée.
Comment fonctionne un réducteur harmonique ?
Un réducteur harmonique, également appelé entraînement harmonique ou engrenage à onde de déformation, repose sur un principe de transmission différent.
Un réducteur harmonique classique se compose de trois éléments principaux :
Générateur d’onde
Cannelure flexible
Couronne circulaire
Le générateur d’onde comprend généralement une came elliptique et un ensemble de roulements flexibles.
Lorsque le générateur d’onde tourne, il déforme élastiquement la cannelure flexible à paroi mince.
La cannelure flexible s’engrène avec la couronne circulaire près du grand axe de l’ellipse et s’en désengage près du petit axe.
Comme la cannelure flexible et la couronne circulaire présentent un nombre de dents légèrement différent, leur mouvement relatif produit un rapport de réduction élevé.
Dans une configuration courante où la couronne circulaire est fixe, la cannelure flexible tourne lentement dans le sens opposé à celui du générateur d’onde.
Ce principe de fonctionnement permet aux réducteurs harmoniques d’atteindre des rapports de réduction élevés dans une structure compacte et légère.
Un autre avantage important est leur très faible jeu, qui les rend intéressants pour les applications de mouvement robotique de précision.
Cependant, la cannelure flexible subit des déformations élastiques répétées en fonctionnement.
Sa résistance à la fatigue, les propriétés des matériaux, les conditions de lubrification, la température de fonctionnement et le couple appliqué influent donc sur la durée de vie du réducteur.
Contrairement aux systèmes de transmission cycloïdale rigides, les réducteurs harmoniques nécessitent également de prendre en compte la déformation torsionnelle élastique lors de l’évaluation des performances de positionnement sous charge.
2. Réducteur RV ou réducteur harmonique : cinq différences clés de performance
Pour choisir un réducteur de précision destiné aux articulations robotiques, les ingénieurs doivent comparer davantage que le rapport de réduction et le couple nominal.
Cinq facteurs méritent une attention particulière :
Précision de positionnement et maintien de la précision
Rigidité torsionnelle
Capacité de couple
Durée de vie
Rendement de transmission
Précision de positionnement et maintien de la précision à long terme
Les réducteurs harmoniques sont largement reconnus pour leur transmission à faible jeu.
Selon la gamme de produits, la précision de fabrication et les conditions de mesure, certains réducteurs harmoniques peuvent atteindre une très grande précision de transmission.
Leur conception compacte et leur faible erreur de mouvement les rendent particulièrement adaptés aux applications de positionnement de précision.
Toutefois, un faible jeu ne signifie pas nécessairement une erreur de positionnement nulle.
La déformation torsionnelle, l’erreur de transmission, l’hystérésis et les charges externes peuvent toutes influer sur la position réelle en sortie.
Avec le temps, la fatigue, l’usure et l’évolution des caractéristiques de transmission peuvent également affecter les performances.
Les réducteurs RV offrent eux aussi une grande précision de positionnement et un faible jeu.
Leur structure de transmission cycloïdale rigide peut présenter des avantages pour maintenir des performances stables sous des charges importantes.
Cependant, le maintien de la précision à long terme dépend de la conception du réducteur, de la lubrification, des conditions de charge, de la qualité de fabrication et de la maintenance.
Il serait donc inexact de supposer que tous les réducteurs RV conservent indéfiniment leur précision initiale ou que tous les réducteurs harmoniques subissent une dégradation rapide de leur précision.
Pour les applications de robotique industrielle, les ingénieurs doivent comparer les données du fabricant relatives à la précision de transmission, au jeu, à l’hystérésis et à la durée de vie, obtenues dans des conditions de fonctionnement représentatives.
Rigidité torsionnelle
La rigidité torsionnelle décrit la résistance d’un système de transmission à la déformation angulaire lorsqu’un couple est appliqué.
Elle est particulièrement importante pour les articulations robotiques qui doivent maintenir leur précision de positionnement tout en résistant aux forces externes.
Les réducteurs RV offrent généralement une grande rigidité torsionnelle, car leurs composants mécaniques rigides et leur structure d’engrènement cycloïdale peuvent répartir le couple sur plusieurs zones de contact.
Ils sont donc intéressants pour les bases, les épaules et les autres articulations fortement chargées des robots.
Les réducteurs harmoniques utilisent un élément de transmission flexible.
La déformation élastique fait donc partie intégrante de leur principe de fonctionnement.
Sous un couple externe important, cette déformation peut contribuer au déplacement angulaire en sortie.
Toutefois, la rigidité torsionnelle réelle de chaque type de réducteur dépend de ses dimensions, de sa conception, du couple de fonctionnement et des spécifications du fabricant.
Les ingénieurs doivent donc comparer les courbes couple-déformation publiées plutôt que d’appliquer un rapport de rigidité universel à tous les réducteurs RV et harmoniques.
Capacité de couple et performances de charge
La capacité de couple est un autre critère majeur pour le choix des réducteurs d’articulations robotiques.
Les réducteurs RV sont couramment utilisés dans les applications robotiques moyennes et lourdes nécessitant un couple de sortie important.
Leur structure mécanique les rend particulièrement adaptés aux articulations fortement chargées et aux applications soumises à des forces externes importantes.
Les réducteurs harmoniques sont souvent choisis pour les articulations compactes et légères où l’optimisation de l’espace est importante.
Bien que de nombreux réducteurs harmoniques soient utilisés dans des applications à couple relativement faible ou moyen, les modèles de plus grande taille peuvent également fournir un couple important.
Il ne faut donc pas définir les limites de l’une ou l’autre technologie à partir d’une plage de couple fixe.
Lors de l’évaluation d’un réducteur, les ingénieurs doivent distinguer :
Le couple nominal
Le couple de pointe répétitif
Le couple maximal instantané
La charge de moment admissible
La capacité de charge radiale et axiale
Ces paramètres décrivent différents aspects des performances du réducteur et doivent être vérifiés séparément.
Durée de vie et durabilité
La durée de vie dépend de bien plus que du principe de transmission du réducteur.
Pour les réducteurs RV, les facteurs importants comprennent la fatigue des engrenages et des roulements, les conditions de lubrification, les contraintes de contact, les charges de choc et la température de fonctionnement.
Pour les réducteurs harmoniques, la fatigue de la cannelure flexible constitue un facteur critique supplémentaire, car cet élément subit des déformations répétées en fonctionnement.
Les deux types de réducteurs peuvent offrir une longue durée de vie lorsqu’ils sont correctement sélectionnés et utilisés dans les limites spécifiées.
Toutefois, les valeurs de durée de vie doivent être interprétées en fonction des conditions d’essai du fabricant.
Le profil de charge, la vitesse, le cycle de service, la lubrification et les conditions environnementales peuvent fortement influer sur les performances réelles.
Les ingénieurs doivent donc éviter de supposer qu’un type de réducteur dure toujours plus longtemps que l’autre.
Rendement de transmission
Les réducteurs RV et harmoniques peuvent tous deux assurer une transmission efficace de mouvements de précision.
Toutefois, leur rendement varie en fonction de la taille du réducteur, du rapport de réduction, du couple de sortie, de la vitesse, de la lubrification et de la température.
Les réducteurs RV subissent des pertes dues à leurs multiples engrènements, à leurs roulements et à leurs joints.
Les réducteurs harmoniques subissent des pertes liées à l’engrènement des dents, au fonctionnement des roulements flexibles, à la déformation élastique et à d’autres mécanismes internes.
Le rendement relatif des deux technologies peut donc varier selon le point de fonctionnement.
Lorsque la consommation d’énergie ou les performances thermiques sont importantes, la méthode la plus fiable consiste à examiner les courbes de rendement du fabricant aux vitesse et charge prévues.
3. Comment choisir des réducteurs RV et harmoniques pour les articulations de robots industriels
Le principe fondamental du choix d’un réducteur pour une articulation robotique est simple :
Choisir le réducteur en fonction des exigences mécaniques réelles de l’articulation plutôt que de se fier uniquement à la réputation d’une technologie.
Un processus de sélection approprié doit commencer par l’évaluation des besoins en couple, puis porter sur la rigidité, la précision, la capacité de charge, l’espace de montage et la vérification de la durée de vie.
Étape 1 : calculer le couple requis pour l’articulation
La première étape consiste à déterminer le couple que l’articulation robotique doit transmettre.
En fonctionnement, une articulation robotique peut être soumise à trois principales composantes de couple.
1. Couple statique
Le couple statique est principalement généré par l’action de la gravité sur les segments du robot, les effecteurs terminaux et les charges utiles.
Il dépend de la répartition des masses, de l’orientation de l’articulation et de la distance entre le centre de gravité et l’axe de rotation.
2. Couple dynamique
Le couple dynamique est nécessaire pour accélérer ou décélérer les éléments en rotation.
Pour un modèle simplifié à un seul axe :
T_a = J × α
Où :
T_a = Couple d’accélération
J = Moment d’inertie équivalent
α = Accélération angulaire
3. Couple dû aux charges externes
Un couple externe peut résulter de procédés de fabrication tels que le soudage, l’usinage, la manutention ou l’assemblage.
Ces forces peuvent imposer des charges supplémentaires à l’articulation.
Pour un système rotatif simplifié, le couple requis peut s’exprimer ainsi :
T_required = T_gravity + T_acceleration + T_external + T_friction
Comme les composantes de couple varient en fonction de l’angle de l’articulation, du sens du mouvement et des conditions de fonctionnement, les ingénieurs doivent calculer le profil de couple complet plutôt que d’additionner simplement les valeurs maximales obtenues à des points de fonctionnement différents.
Le couple de fonctionnement équivalent doit ensuite être comparé au couple nominal du réducteur et au cycle de service admissible.
Le couple de pointe doit également rester dans les limites spécifiées par le fabricant.
Les marges de conception appropriées doivent être définies en fonction de l’incertitude des charges, des conditions de fonctionnement, des chocs et des recommandations du fabricant concerné.
Étape 2 : adapter le type de réducteur à la position de l’articulation du robot
Un robot industriel articulé classique à six axes comprend six articulations rotatives.
Ces articulations subissent des charges mécaniques différentes et présentent des exigences distinctes en matière de taille, de poids et de rigidité.
Pour de nombreux robots industriels articulés classiques, une configuration courante est la suivante :
Articulations 1 à 3 : réducteurs RV
Les trois premières articulations comprennent généralement :
J1 : Rotation de la base
J2 : Articulation d’épaule
J3 : Articulation de coude
Ces articulations supportent souvent une part importante de la structure et de la charge utile du robot.
Elles peuvent nécessiter un couple de sortie élevé et une grande rigidité mécanique.
C’est pourquoi les réducteurs RV sont fréquemment utilisés à ces positions.
Articulations 4 à 6 : réducteurs harmoniques
Les articulations du poignet comprennent généralement :
J4 : Rotation du poignet
J5 : Flexion du poignet
J6 : Rotation de l’outil
Ces articulations sont souvent plus sensibles au poids et à l’espace de montage.
L’utilisation d’un réducteur harmonique compact peut contribuer à réduire la masse du poignet du robot et à améliorer son intégration mécanique.
Une masse plus faible au niveau du poignet peut également réduire la charge transmise aux articulations en amont.
Cependant, cette configuration n’est pas universelle.
Certains robots industriels utilisent d’autres dispositifs de transmission selon la charge utile, la taille du robot, les exigences de précision et la conception du fabricant.
Les axes de poignet de grande taille peuvent également utiliser des réducteurs RV ou d’autres technologies, tandis que les robots compacts peuvent être équipés de réducteurs harmoniques sur des articulations plus proches de la base.
Exemple : choix d’un réducteur pour un robot industriel avec une charge utile de 20 kg
Considérons un robot industriel à six axes conçu pour manipuler une charge utile de 20 kg.
Les trois premières articulations doivent supporter non seulement la charge utile, mais aussi les segments du robot et les ensembles d’articulations situés en aval.
Leurs besoins en couple peuvent donc être nettement supérieurs à ceux des articulations du poignet.
Pour ces articulations fortement chargées, les réducteurs RV peuvent offrir des avantages en matière de capacité de couple en sortie et de rigidité structurelle.
En revanche, la sixième articulation commande principalement l’orientation de rotation de l’effecteur terminal.
Selon l’outillage, l’inertie de la charge utile, la vitesse de fonctionnement et les forces externes du procédé, un réducteur harmonique compact peut convenir.
Toutefois, les exigences relatives au réducteur ne peuvent pas être déterminées à partir de la seule charge utile de 20 kg.
Les dimensions des segments du robot, les positions des centres de gravité, les profils d’accélération et le cycle de service doivent également être pris en compte.
Cet exemple montre pourquoi le choix des réducteurs d’articulations robotiques doit se fonder sur les charges propres à chaque articulation plutôt que sur une seule valeur globale de charge utile.
Étape 3 : vérifier la durée de vie en fatigue du réducteur harmonique
Pour les réducteurs harmoniques, la fatigue de la cannelure flexible est un facteur important à prendre en compte en fonctionnement prolongé.
La cannelure flexible se déforme de manière répétée lorsque le générateur d’onde tourne.
Au fil des cycles de fonctionnement, cette déformation crée des contraintes cycliques dans l’élément flexible.
La durée de vie du réducteur est influencée par :
Le couple appliqué et ses variations
La vitesse de rotation
Le nombre de cycles de fonctionnement
La qualité de la lubrification
La température
Les charges de choc
La conception de la cannelure flexible et les propriétés des matériaux
Certains modèles de fatigue mécanique et de durée de vie des roulements utilisent des relations en loi de puissance entre la charge et la durée de vie prévue.
Toutefois, il n’existe pas d’équation universelle reliant le couple à la durée de vie qui permette de prédire avec précision la durée de vie de tous les réducteurs harmoniques.
La relation réelle dépend de la conception du produit par le fabricant, de sa méthode d’essai et de ses critères de défaillance.
C’est pourquoi les ingénieurs doivent utiliser, lorsqu’elle est disponible, la méthode de calcul de durée de vie publiée par le fabricant du réducteur.
Étape 4 : évaluer la température de fonctionnement et la lubrification
La température de fonctionnement peut influer sur les performances des réducteurs RV et harmoniques.
Pour les réducteurs harmoniques, des températures élevées peuvent affecter la lubrification, les propriétés des matériaux et les performances en fatigue.
Pour les réducteurs RV, la température peut influer sur le fonctionnement des roulements, la viscosité du lubrifiant et les conditions de contact dans le mécanisme de transmission.
Dans les environnements exigeants tels que le soudage, la fonderie et la fabrication à haute température, les ingénieurs doivent vérifier :
La température de fonctionnement admissible
Le lubrifiant recommandé
Les considérations relatives à la dilatation thermique
L’étanchéité et la protection contre l’environnement
Les exigences de maintenance
Dans certaines applications, un refroidissement supplémentaire, un écran de protection ou d’autres mesures de gestion thermique peuvent être nécessaires.
4. Réducteur RV ou réducteur harmonique : lequel convient le mieux à votre robot ?
Il n’existe pas de vainqueur universel entre les réducteurs RV et harmoniques.
Chaque technologie présente des avantages selon les conditions mécaniques et de fonctionnement.
Les réducteurs RV sont généralement privilégiés lorsque la capacité de couple élevée, la rigidité mécanique et la résistance à des charges externes importantes sont des priorités de conception.
Les réducteurs harmoniques sont particulièrement intéressants lorsque la compacité, la légèreté, les rapports de réduction élevés et le faible jeu sont importants.
Pour les fabricants de robots industriels, le choix approprié dépend des caractéristiques de chaque articulation.
Une base de robot et une articulation de poignet ont rarement les mêmes exigences.
De même, un robot de soudage lourd et un robot compact d’assemblage de précision peuvent nécessiter des solutions de transmission très différentes.
La meilleure approche technique consiste à évaluer le profil de charge complet de l’articulation, ses exigences de mouvement, les objectifs de précision, les contraintes de montage et la durée de vie prévue.
5. Conclusion : choisir le bon réducteur de précision pour la conception des articulations robotiques
Les réducteurs RV et harmoniques ne doivent pas être considérés simplement comme des technologies concurrentes.
Dans de nombreux systèmes robotiques, ils remplissent des fonctions complémentaires.
Les réducteurs RV présentent des avantages pour la transmission de charges élevées et la rigidité structurelle.
Les réducteurs harmoniques offrent une transmission de précision compacte et légère, avec des rapports de réduction élevés et un faible jeu.
Pour les fabricants de robots, la question centrale n’est pas de savoir quelle technologie de réducteur est intrinsèquement supérieure.
Il s’agit plutôt de se demander :
De quoi l’articulation du robot a-t-elle besoin et quel réducteur répondra le mieux à ces exigences ?
En analysant le couple, la rigidité, la précision de positionnement, le cycle de service, les conditions environnementales et les exigences de durée de vie, les ingénieurs peuvent choisir une solution de transmission de précision qui équilibre les performances, la fiabilité et les contraintes de conception de l’équipement.
Découvrez les solutions de réducteurs harmoniques HONPINE pour la robotique
HONPINE propose des solutions d’entraînement harmonique pour les articulations robotiques, les équipements d’automatisation de précision et d’autres applications de commande de mouvement.
Pour les fabricants qui développent des robots industriels, des robots collaboratifs ou des ensembles compacts d’articulations robotiques, le choix du réducteur harmonique approprié constitue une étape importante pour obtenir des performances de mouvement fiables.
Si vous évaluez des réducteurs harmoniques pour votre application robotique, contactez HONPINE pour obtenir des informations techniques complémentaires, des spécifications produit et une assistance au choix.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Réducteur RV ou réducteur harmonique : comment choisir le bon réducteur pour les articulations d’un robot ?Réducteur RV ou réducteur harmonique : quel réducteur convient à l’articulation de votre robot ? La réponse dépend du couple, de la rigidité, de la précision, de l’espace d’installation et des conditions de fonctionnement. Ce guide compare leurs principes de fonctionnement et cinq facteurs clés de performance, puis explique comment évaluer les charges articulaires, la durée de vie du réducteur, la température et la lubrification. Que vous conceviez la base, l’épaule, le coude ou le poignet d’un robot, appuyez-vous sur ces critères pour choisir un réducteur adapté aux exigences de chaque articulation.
 Comment trouver un fournisseur fiable d’actionneurs articulaires robotiques ?Choisir le bon fournisseur d’actionneurs articulaires robotiques est essentiel pour garantir des performances fiables, une intégration fluide et la réussite des projets à long terme. Au-delà des spécifications des produits, vous devez comprendre l’expertise technique, la capacité de production et le service après-vente d’un fournisseur. Dans ce guide, Allen Li, fondateur de HONPINE, explique comment évaluer ces trois facteurs lors de l’approvisionnement en actionneurs articulaires harmoniques et planétaires destinés à la robotique et à l’automatisation industrielle.
 Réducteur harmonique ou actionneur rotatif harmonique : lequel est le meilleur pour les machines-outils CNC ?Le choix entre un réducteur harmonique et un actionneur rotatif harmonique est une décision importante dans la conception des machines-outils CNC. Les deux solutions offrent un contrôle du mouvement de haute précision, mais elles diffèrent en termes d’intégration, d’exigences d’installation, de rigidité et de flexibilité du système. Pour les tables rotatives de quatrième axe CNC et les systèmes d’usinage compacts à cinq axes, le choix du bon entraînement harmonique peut influencer considérablement les performances de la machine. Dans cet article, Theodore Li, directeur technique de HONPINE, compare les réducteurs harmoniques et les actionneurs rotatifs harmoniques afin d’aider les ingénieurs à identifier la solution la plus adaptée à leurs applications CNC.
 Comment choisir des actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL ?Je suis Theodore Li, directeur technique chez HONPINE. Le choix d’actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL commence par les exigences de couple, de poids et d’installation de chaque articulation. Ce guide prend comme exemple une configuration avec un TCHL 20 à l’épaule et un TCHL 14 au poignet, puis aborde la détection de couple, la commande souple et les considérations relatives à la série HAG pour les applications robotiques exigeantes.
 Suspension d’AGV : faut-il choisir un balancier ou une unité motrice directrice à ressort ?Le choix d’un système de suspension d’AGV commence par la plage de charge du véhicule et les conditions du sol. Les balanciers et les unités motrices directrices à ressort offrent des approches différentes pour maintenir le contact des roues et gérer les charges sur les roues. Ce guide HONPINE compare les deux options et explique comment évaluer la traction, le débattement de suspension, l’espace d’installation et la maintenance avant de choisir une configuration.






Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteur RV ou réducteur harmonique : comment choisir le bon réducteur pour les articulations d’un robot ?Réducteur RV ou réducteur harmonique : quel réducteur convient à l’articulation de votre robot ? La réponse dépend du couple, de la rigidité, de la précision, de l’espace d’installation et des conditions de fonctionnement. Ce guide compare leurs principes de fonctionnement et cinq facteurs clés de performance, puis explique comment évaluer les charges articulaires, la durée de vie du réducteur, la température et la lubrification. Que vous conceviez la base, l’épaule, le coude ou le poignet d’un robot, appuyez-vous sur ces critères pour choisir un réducteur adapté aux exigences de chaque articulation.
 Comment trouver un fournisseur fiable d’actionneurs articulaires robotiques ?Choisir le bon fournisseur d’actionneurs articulaires robotiques est essentiel pour garantir des performances fiables, une intégration fluide et la réussite des projets à long terme. Au-delà des spécifications des produits, vous devez comprendre l’expertise technique, la capacité de production et le service après-vente d’un fournisseur. Dans ce guide, Allen Li, fondateur de HONPINE, explique comment évaluer ces trois facteurs lors de l’approvisionnement en actionneurs articulaires harmoniques et planétaires destinés à la robotique et à l’automatisation industrielle.
 Réducteur harmonique ou actionneur rotatif harmonique : lequel est le meilleur pour les machines-outils CNC ?Le choix entre un réducteur harmonique et un actionneur rotatif harmonique est une décision importante dans la conception des machines-outils CNC. Les deux solutions offrent un contrôle du mouvement de haute précision, mais elles diffèrent en termes d’intégration, d’exigences d’installation, de rigidité et de flexibilité du système. Pour les tables rotatives de quatrième axe CNC et les systèmes d’usinage compacts à cinq axes, le choix du bon entraînement harmonique peut influencer considérablement les performances de la machine. Dans cet article, Theodore Li, directeur technique de HONPINE, compare les réducteurs harmoniques et les actionneurs rotatifs harmoniques afin d’aider les ingénieurs à identifier la solution la plus adaptée à leurs applications CNC.
 Comment choisir des actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL ?Je suis Theodore Li, directeur technique chez HONPINE. Le choix d’actionneurs articulaires harmoniques pour un bras robotisé à 7 DDL commence par les exigences de couple, de poids et d’installation de chaque articulation. Ce guide prend comme exemple une configuration avec un TCHL 20 à l’épaule et un TCHL 14 au poignet, puis aborde la détection de couple, la commande souple et les considérations relatives à la série HAG pour les applications robotiques exigeantes.
 Suspension d’AGV : faut-il choisir un balancier ou une unité motrice directrice à ressort ?Le choix d’un système de suspension d’AGV commence par la plage de charge du véhicule et les conditions du sol. Les balanciers et les unités motrices directrices à ressort offrent des approches différentes pour maintenir le contact des roues et gérer les charges sur les roues. Ce guide HONPINE compare les deux options et explique comment évaluer la traction, le débattement de suspension, l’espace d’installation et la maintenance avant de choisir une configuration.
 Compatibilité des moteurs pour plateformes rotatives creuses : guide completLe choix du moteur adapté à une plateforme rotative creuse est essentiel pour obtenir un positionnement précis, un fonctionnement stable et une automatisation efficace. Ce guide explique comment associer des servomoteurs, des moteurs pas à pas et des moteurs CC sans balais à des plateformes rotatives creuses en fonction du couple, de la vitesse, de l’inertie, de la précision et des exigences d’installation. Découvrez des recommandations pratiques pour la sélection des moteurs, des combinaisons d’application typiques et des solutions de montage compactes afin de trouver la configuration adaptée à votre projet d’automatisation.
 Les robots peuvent-ils ressentir le toucher ? Moteurs d’articulation robotique harmoniques HAG à contrôle de force de HONPINELes robots peuvent-ils réagir à un toucher délicat ? Le moteur d’articulation robotique HONPINE HAG avec capteur de couple associe un réducteur harmonique, une détection de couple intégrée et une commande en boucle fermée pour détecter les forces externes et permettre des mouvements fluides et souples. Dans cet article, Allen Li, fondateur de HONPINE, démontre la réaction du module à un contact léger et à un mouvement guidé à la main, explique ses principales technologies de contrôle de force et partage la vision à l’origine de modules d’articulation conçus pour la robotique industrielle pratique.