Compatibilité des moteurs pour plateformes rotatives creuses : guide complet
Le choix du moteur adapté pour uneplateforme rotative creusecommence par la compréhension de vos exigences en matière de charge, de vitesse et de positionnement. Ce guide compare les servomoteurs, les moteurs pas à pas et les moteurs CC sans balais, explique l'adéquation du couple, de la vitesse, de l'inertie et de la précision, et explore les options de montage permettant de gagner de l'espace. Utilisez-le pour identifier une combinaison moteur-plateforme adaptée à votre projet d'automatisation.
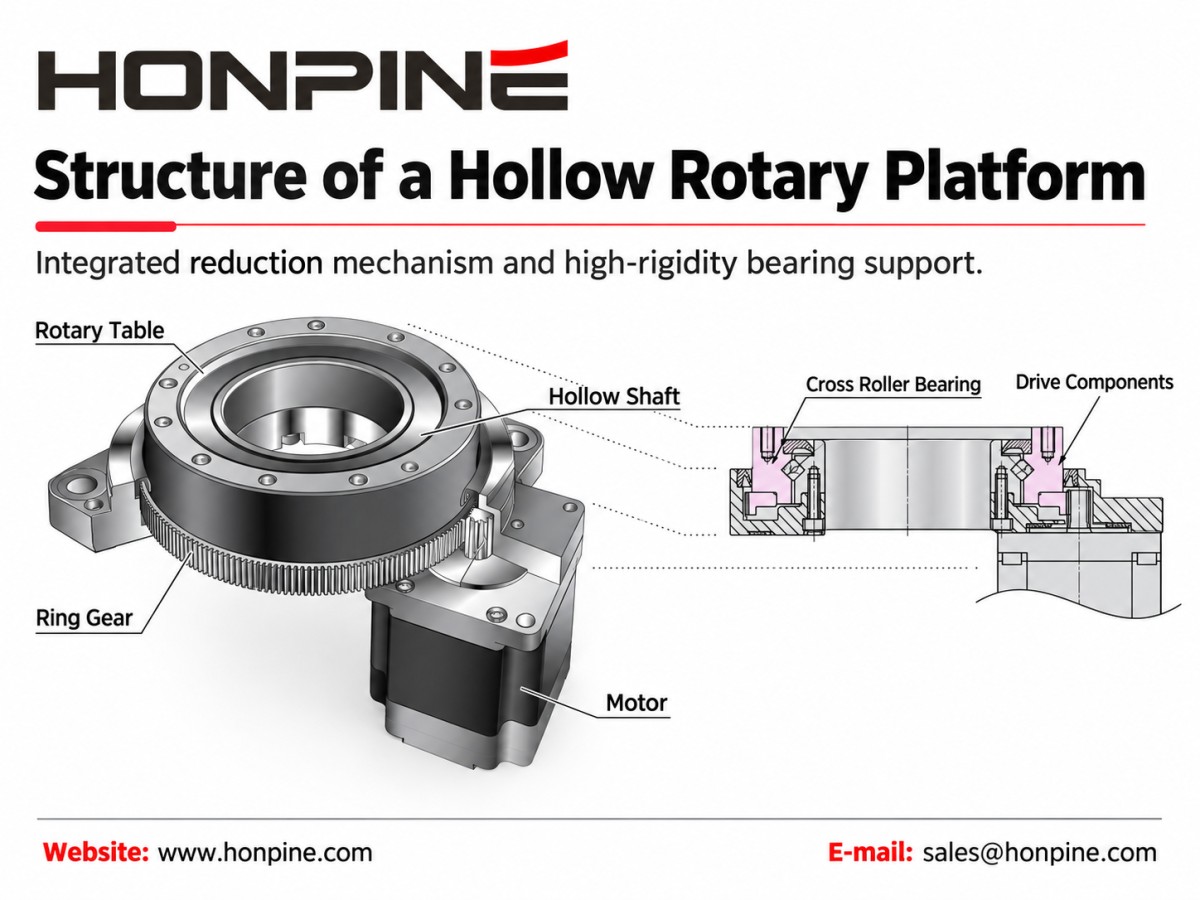
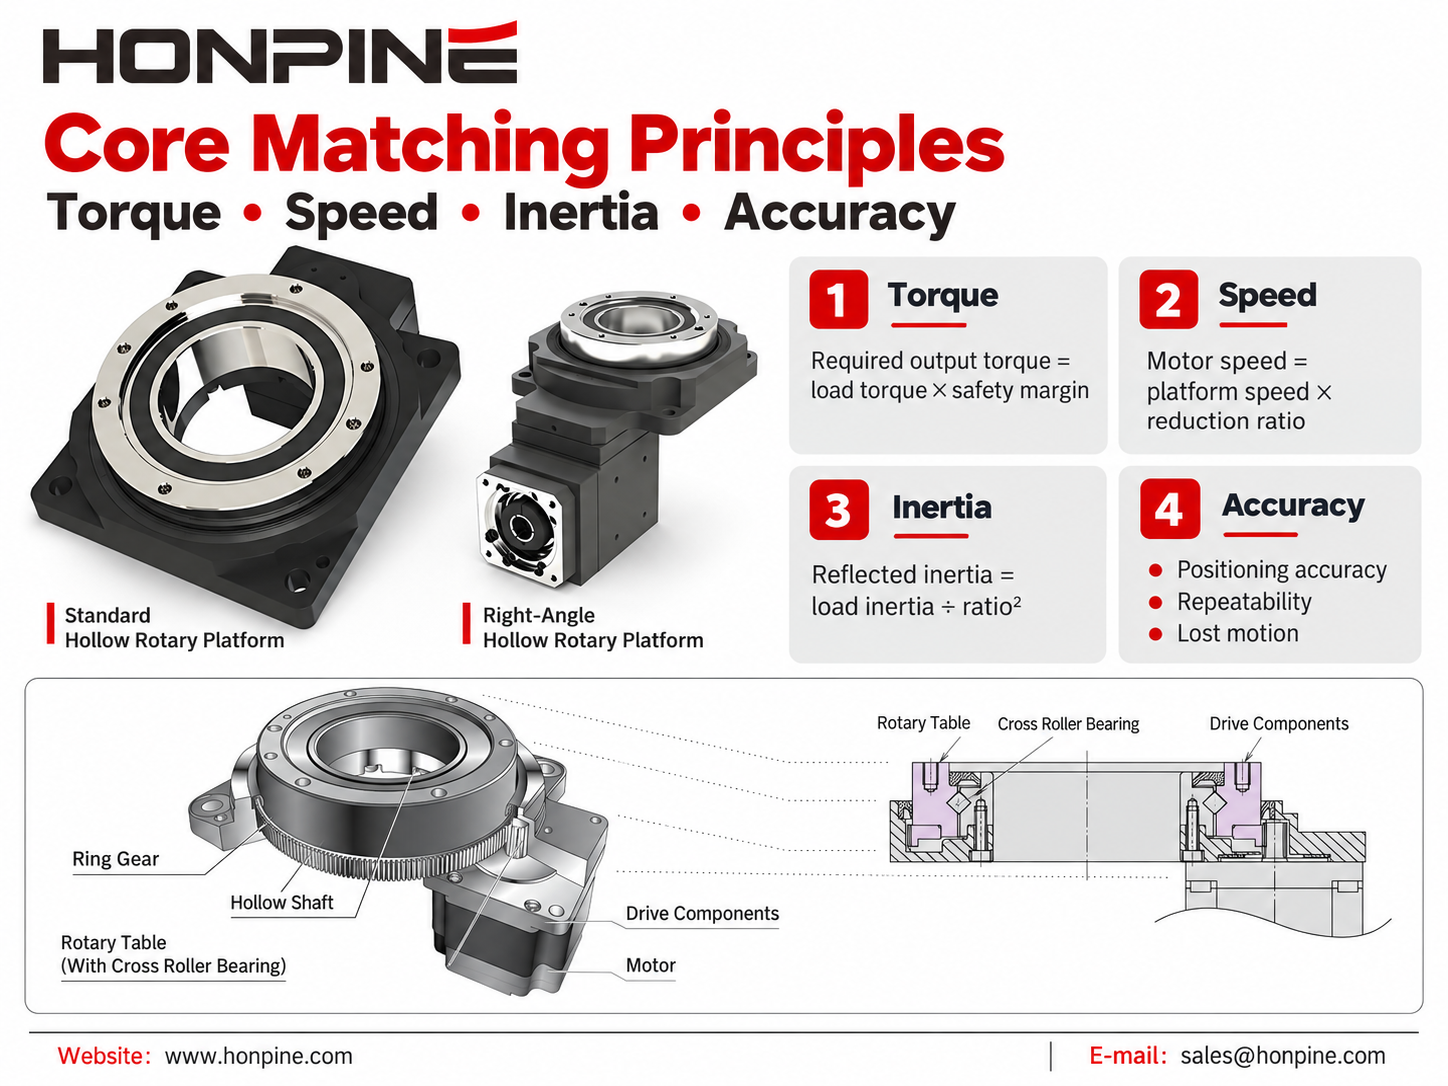
Uneplateforme rotative creuseest undispositif de positionnement rotatif de précision doté d'un trou traversant central. Une conception typique à engrenages associe un mécanisme de réduction à une table de sortie rigide supportée par des roulements. Certaines conceptions utilisent des roulements à rouleaux croisés pour assurer un mouvement rotatif de grande rigidité, tandis que le centre creux offre de l'espace pour les câbles, les tubes pneumatiques ou d'autres composants.
En tant que source d'alimentation de la plateforme, le moteur influence directement les performances de mouvement, notamment la vitesse de réponse, la capacité d'accélération et le comportement de positionnement. Cependant, sélectionner un moteur adapté exige davantage que la comparaison des puissances nominales. Le moteur, l'entraînement, la transmission et la charge doivent être évalués comme un système complet.
1. Types de moteurs et directives de sélection
Les plateformes rotatives creuses peuvent être associées à différents types de moteurs selon les exigences de mouvement de l'application et la compatibilité mécanique de la plateforme. Les servomoteurs, les moteurs pas à pas et les moteurs CC sans balais offrent chacun des avantages différents.
1.1 Servomoteurs pour les applications de haute précision et à dynamique élevée
Caractéristiques de performance
Les systèmes servo utilisent un retour d'information pour comparer le mouvement commandé au mouvement réel du moteur et ajuster la sortie en conséquence. Cela les rend adaptés aux applications nécessitant un contrôle réactif de la position, de la vitesse et du couple.
Les performances réelles dépendent du moteur sélectionné, de l'encodeur, des réglages de l'entraînement, de la transmission et de la structure mécanique. Un encodeur haute résolution ne garantit pas à lui seul une haute précision de positionnement à la sortie de la plateforme.
Applications adaptées
Les servomoteurs constituent une excellente option pour l'assemblage de précision, la manipulation de semi-conducteurs, l'inspection par vision et d'autres applications impliquant des exigences de positionnement élevées ou des accélérations et décélérations fréquentes.
Lors de la sélection du moteur et de l'entraînement, définissez le temps de cycle, l'accélération et les performances de stabilisation requis. Ne supposez pas que chaque système servo offrira la même précision ou la même vitesse de réponse.
1.2 Moteurs pas à pas pour le positionnement et l'indexage économiques
Caractéristiques de performance
Les moteurs pas à pas traditionnels convertissent les impulsions de commande en mouvements angulaires incrémentiels et peuvent fonctionner sans retour de position. Ils offrent une approche relativement simple et économique du positionnement.
Toutefois, un couple insuffisant ou des réglages d'accélération inadaptés peuvent entraîner des pertes de pas. Le micropas peut améliorer la fluidité du mouvement, mais la précision réelle de positionnement dépend toujours du moteur, de l'entraînement, de la charge et des conditions de fonctionnement.
Des systèmes de moteurs pas à pas en boucle fermée sont également disponibles pour les applications nécessitant un retour d'information.
Applications adaptées
Les moteurs pas à pas méritent d'être envisagés pour les stations d'assemblage conventionnelles, l'indexage rotatif, la manutention de matériaux et les équipements d'emballage lorsque la vitesse requise et le profil de mouvement sont compatibles avec le moteur.
Lors de la sélection, vérifiez le couple disponible à la vitesse de fonctionnement prévue plutôt que de vous fier uniquement au couple de maintien du moteur.
1.3 Moteurs CC sans balais pour le mouvement rotatif à vitesse variable
Caractéristiques de performance
Les systèmes composés d'un moteur CC sans balais et de son entraînement sont utiles pour un mouvement rotatif contrôlé sur une plage de vitesses. Leurs fonctions disponibles varient : certains se concentrent sur la régulation de vitesse, tandis que d'autres prennent également en charge le positionnement et la limitation du couple.
Le rendement du moteur, la plage de vitesse et les capacités de commande doivent être évalués à l'aide des spécifications de la combinaison moteur-entraînement sélectionnée.
Applications adaptées
Envisagez un moteur CC sans balais lorsque l'application privilégie une vitesse de rotation stable ou un fonctionnement à vitesse réglable.
Un moteur à haute vitesse ne rend pas automatiquement la plateforme complète adaptée à un fonctionnement à haute vitesse. La vitesse d'entrée admissible de la plateforme, sa vitesse de sortie, ses exigences de lubrification et sa capacité de fonctionnement continu doivent également être vérifiées.
2. Principes fondamentaux pour l'adaptation des moteurs aux plateformes rotatives creuses
2.1 Adaptation du couple
Le moteur doit fournir suffisamment de couple pour vaincre la charge et accélérer ou décélérer l'ensemble rotatif.
Calculez à la fois le couple de charge permanent et le couple d'accélération. Prévoyez une marge de sécurité appropriée en fonction des incertitudes liées au frottement, aux variations de charge, aux conditions de fonctionnement et au cycle de service de l'application.
Pour une vérification préliminaire de la transmission :
Couple de sortie transmis ≈ Couple d'entrée du moteur × Rapport de réduction × Rendement de transmission
Cette relation ne remplace pas un calcul complet des besoins d'accélération, de l'inertie interne et du cycle de service. Le couple de sortie résultant doit également rester dans les limites de couple admissibles de la plateforme.
Pour les systèmes servo, vérifiez que le couple de pointe requis reste dans la plage de fonctionnement intermittent autorisée. Le couple quadratique moyen du cycle, ou RMS, doit rester dans la capacité de fonctionnement continu du moteur dans les conditions de fonctionnement concernées.
La durée autorisée du couple de pointe doit également être vérifiée.
2.2 Adaptation de la vitesse
Commencez par la vitesse de sortie requise de la plateforme et le rapport de réduction :
Vitesse moteur requise = Vitesse de sortie requise de la plateforme × Rapport de réduction
Par exemple, une vitesse de sortie de plateforme de 100 rpm avec un rapport de réduction de 10:1 nécessite une vitesse moteur de 1,000 rpm.
Vérifiez le couple disponible du moteur à cette vitesse, ainsi que les vitesses d'entrée et de sortie admissibles de la plateforme.
Pour les applications d'indexage, la vitesse de rotation moyenne ne suffit pas pour sélectionner le moteur. Le profil de mouvement réel peut exiger une vitesse maximale beaucoup plus élevée pendant chaque déplacement, en particulier lorsque le temps disponible pour l'accélération et la décélération est court.
Sélectionnez le moteur et la plateforme en utilisant le cycle de mouvement complet plutôt que la seule puissance nominale du moteur.
2.3 Adaptation de l'inertie
L'adaptation de l'inertie compare l'inertie de charge ramenée à l'arbre moteur avec l'inertie du rotor du moteur.
Pour un étage de réduction idéal :
Inertie de charge côté sortie ramenée = Inertie de charge côté sortie ÷ Rapport de réduction²
Calculez ensuite :
Rapport d'inertie = Inertie de charge totale ramenée ÷ Inertie du rotor du moteur
Incluez l'inertie pertinente de la plateforme, de l'accouplement et de la transmission dans le calcul final.
Par exemple, un rapport de réduction de 10:1 réduit à 1/100 de sa valeur d'origine l'inertie de charge côté sortie ramenée à l'arbre moteur, avant d'ajouter les autres inerties pertinentes du système.
Un rapport d'inertie charge-moteur tel que 1:1 à 10:1 peut servir de référence initiale de conception pour certaines applications servo, mais il ne constitue pas une exigence ou une limite universelle.
Le rapport acceptable dépend de la rigidité mécanique, des exigences d'accélération, du réglage de l'entraînement et du système moteur-entraînement sélectionné.
2.4 Adaptation de la précision
Évaluez la résolution du retour d'information du moteur en parallèle avec les exigences de positionnement de la plateforme complète.
Une résolution d'encodeur plus élevée fournit des informations de retour plus fines, mais la précision de positionnement en sortie dépend également de la précision de transmission, du mouvement perdu, de la rigidité mécanique, des conditions de charge et des performances de commande.
Demandez des spécifications distinctes pour :
Précision de positionnement : degré de correspondance entre la position de sortie réelle et la position commandée.
Répétabilité : constance avec laquelle la plateforme revient à la même position dans des conditions spécifiées.
Mouvement perdu : mouvement qui n'est pas immédiatement transmis à la sortie, notamment lors d'un changement de direction.
Pour les applications exigeantes, vérifiez les performances avec la charge, le sens de mouvement et le temps de stabilisation prévus.
Spécifiez les exigences de positionnement rotatif en unités angulaires, telles que les degrés ou les secondes d'arc. Une tolérance de positionnement linéaire ne doit être indiquée qu'avec un rayon de travail défini.
2.5 Installation mécanique et compatibilité des interfaces
Vérifiez l'interface complète entre le moteur et la plateforme avant de commander.
Comparez le diamètre et la longueur de l'arbre moteur, les dimensions de la bride, la configuration des trous de montage, les éléments de centrage et la disposition de l'accouplement avec le plan d'installation de la plateforme.
Un moteur ayant un couple nominal approprié n'est pas nécessairement compatible mécaniquement.
Un alignement correct de l'arbre et une disposition d'accouplement adaptée sont importants pour une transmission fiable. Les erreurs d'installation peuvent introduire des contraintes supplémentaires, des vibrations et une usure prématurée.
Tenez également compte des exigences de protection environnementale, de la direction de sortie des câbles, du dégagement des connecteurs et de l'accès pour l'installation et la maintenance.
3. Combinaisons typiques de moteurs et de plateformes
3.1 Assemblage et inspection de précision : servomoteur + plateforme rotative creuse
Pour les projets d'assemblage ou d'inspection de précision, commencez par évaluer uneplateforme rotative creuseentraînée par servomoteur par rapport à la précision de positionnement, à l'inertie de charge et au temps de cycle requis.
Cette combinaison convient aux applications nécessitant une commande de mouvement réactive, des démarrages et arrêts fréquents, ainsi qu'une accélération et une décélération contrôlées.
Toutefois, un servomoteur n'élimine pas automatiquement le jeu mécanique ou les erreurs de transmission. Privilégiez les performances du système complet plutôt que de vous fier uniquement à la puissance nominale du moteur ou aux spécifications de l'encodeur.
Vérifiez ensemble le moteur, l'entraînement, l'accouplement et la plateforme dans les conditions de fonctionnement prévues.
3.2 Assemblage et indexage conventionnels : moteur pas à pas + plateforme rotative creuse
Pour les opérations courantes d'indexage et d'assemblage, évaluez si une plateforme entraînée par moteur pas à pas peut satisfaire aux performances requises en matière de vitesse, d'accélération et de positionnement.
Cette combinaison peut fournir une solution économique lorsque les exigences de mouvement sont modérées et qu'un couple suffisant est disponible sur toute la plage de fonctionnement.
Une configuration de moteur pas à pas en boucle fermée constitue une autre option lorsque le retour d'information est souhaitable tout en conservant une commande de mouvement basée sur un moteur pas à pas.
Pour un fonctionnement fiable, confirmez le couple de fonctionnement disponible et utilisez un profil d'accélération adapté à la charge.
3.3 Rotation à vitesse contrôlée : moteur CC sans balais + plateforme rotative creuse compatible
Pour une application axée sur une vitesse de rotation contrôlée, évaluez un ensemble moteur CC sans balais et entraînement avec une plateforme rotative creuse compatible.
Confirmez la plage de vitesse requise, le régime de fonctionnement continu, le couple disponible et les fonctions de commande.
Lorsque des positions d'arrêt précises sont également requises, vérifiez que l'entraînement sélectionné prend en charge l'opération de positionnement nécessaire.
La plateforme doit être homologuée pour la vitesse de rotation et la durée de fonctionnement prévues. La capacité de vitesse du moteur ne doit jamais être considérée comme la limite de fonctionnement de l'ensemble rotatif complet.
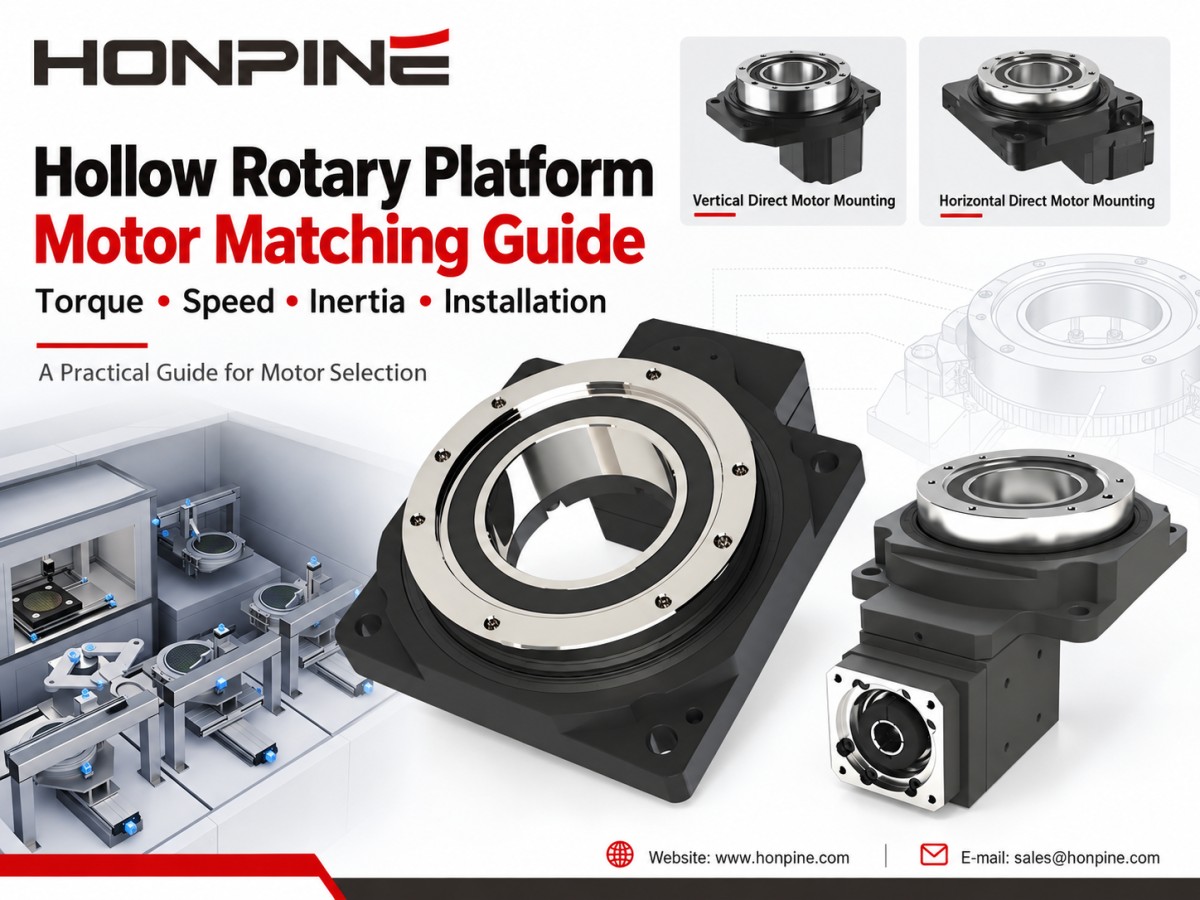
4. Comment réduire l'espace d'installation d'une plateforme rotative creuse ?
4.1 Utiliser le centre creux pour le passage des câbles et des tubes
L'ouverture centrale peut accueillir le câblage, les tubes pneumatiques ou d'autres éléments devant traverser l'ensemble rotatif.
Cela peut simplifier le cheminement par rapport au passage de chaque connexion autour de l'extérieur de la plateforme.
Lors de la planification de l'agencement, vérifiez le diamètre d'alésage utilisable et prévoyez suffisamment d'espace pour le faisceau réel de câbles et de tubes.
Planifiez le cheminement conjointement avec la plage de rotation requise. L'ouverture creuse fournit un chemin de passage, mais n'empêche pas automatiquement les câbles ou les tubes de se tordre.
4.2 Envisager un montage moteur horizontal ou à angle droit
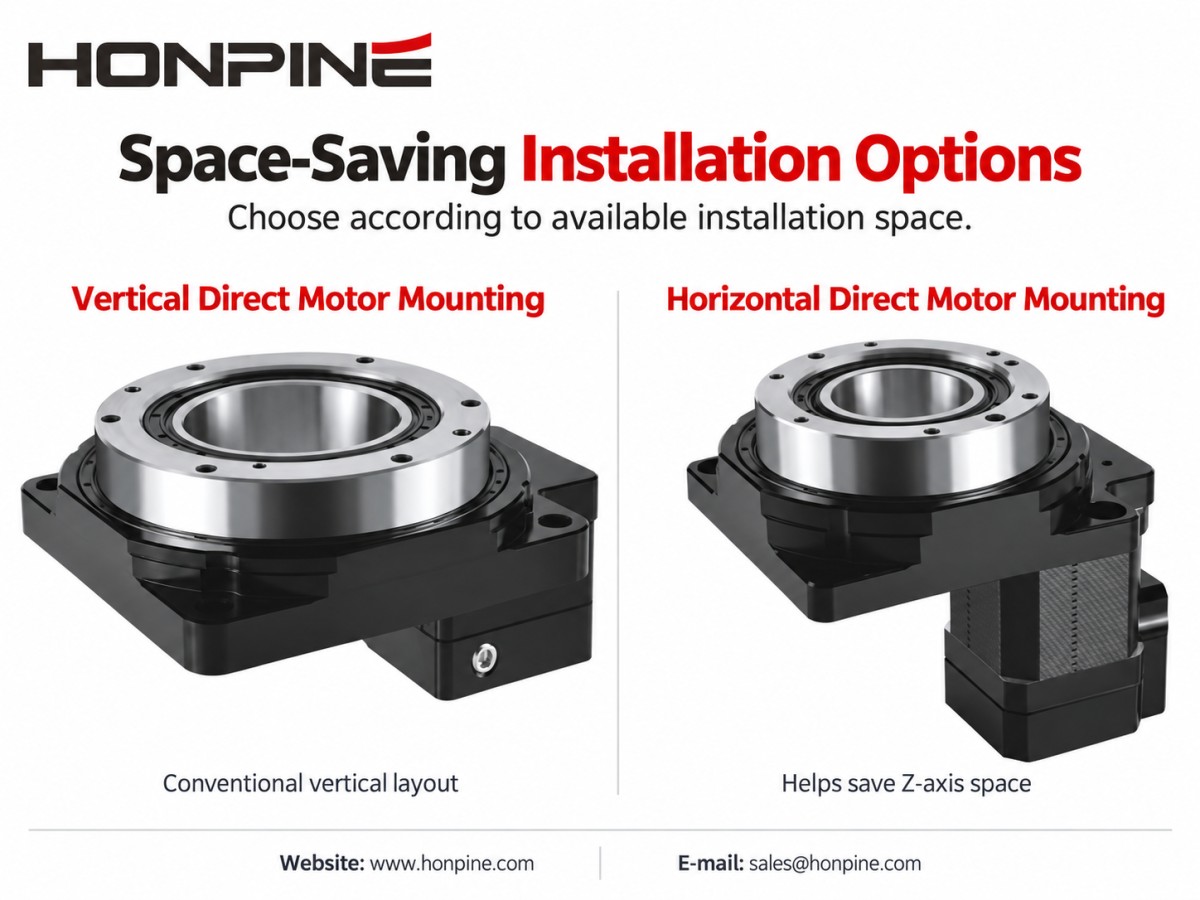
Lorsque le dégagement vertical est limité, comparez les configurations de moteur monté horizontalement ou à angle droit avec une disposition verticale conventionnelle.
Une configuration horizontale ou à angle droit appropriée peut réduire l'espace requis le long de l'axe Z, ce qui la rend utile pour les équipements dont la hauteur d'installation est limitée.
Cependant, réduire la hauteur verticale peut augmenter l'encombrement horizontal.
Comparez les dimensions complètes une fois installées, y compris la plateforme, le moteur, les connecteurs, le rayon de courbure des câbles et les dégagements nécessaires à la maintenance.
Sélectionnez la disposition qui s'intègre à l'agencement global de l'équipement plutôt que d'évaluer uniquement le corps de la plateforme.
4.3 Choisir la gestion des câbles selon le schéma de rotation
Pour un mouvement à angle limité, tel qu'un indexage alternatif de 90°, une disposition appropriée de câbles ou de tubes flexibles peut éviter le recours à un collecteur tournant.
Le cheminement doit néanmoins permettre le mouvement sans flexion excessive, torsion, tension ou interférence avec les composants voisins.
Pour une rotation continue nécessitant le passage de l'alimentation électrique ou de signaux entre des composants fixes et rotatifs, un collecteur tournant électrique est une solution courante.
Si de l'air comprimé doit également traverser l'interface rotative, un raccord tournant pneumatique ou un ensemble combiné pneumatique-électrique peut être nécessaire.
Un seul mouvement de 360° suivi d'un retour n'est pas équivalent à une rotation continue dans un sens.
Choisissez la disposition de gestion des câbles en fonction du schéma de mouvement réel, de la fréquence de fonctionnement et des éléments devant traverser l'interface rotative, et non du seul angle de rotation.
5. Liste de contrôle finale pour la sélection
Avant de choisir un moteur et uneplateforme rotative creuse, définissez la masse et les dimensions de la charge, la vitesse de sortie, l'angle d'indexage, le temps d'accélération, le cycle de service, les exigences de positionnement et l'espace d'installation disponible.
Utilisez ces exigences pour comparer les combinaisons candidates. Vérifiez le couple de pointe et le couple continu, la vitesse moteur, l'inertie de charge ramenée, les interfaces mécaniques et le cheminement des câbles.
Pour les applications exigeantes, vérifiez l'ensemble complet par rapport au profil de mouvement prévu avant de finaliser la sélection.
La bonne combinaison n'est pas nécessairement le moteur ayant la puissance la plus élevée ni la plateforme de la plus grande taille. C'est la combinaison qui satisfait aux exigences de performance de l'application tout en s'adaptant à l'espace disponible et aux conditions de fonctionnement.
Vous planifiez un projet d'automatisation rotative ? Contactez HONPINE en indiquant les détails de votre charge, la vitesse de sortie requise, le cycle de mouvement et les dimensions d'installation afin d'échanger sur une combinaison adaptée de plateforme rotative creuse et de moteur.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Compatibilité des moteurs pour plateformes rotatives creuses : guide completLe choix du moteur adapté à une plateforme rotative creuse est essentiel pour obtenir un positionnement précis, un fonctionnement stable et une automatisation efficace. Ce guide explique comment associer des servomoteurs, des moteurs pas à pas et des moteurs CC sans balais à des plateformes rotatives creuses en fonction du couple, de la vitesse, de l’inertie, de la précision et des exigences d’installation. Découvrez des recommandations pratiques pour la sélection des moteurs, des combinaisons d’application typiques et des solutions de montage compactes afin de trouver la configuration adaptée à votre projet d’automatisation.
 Les robots peuvent-ils ressentir le toucher ? Moteurs d’articulation robotique harmoniques HAG à contrôle de force de HONPINELes robots peuvent-ils réagir à un toucher délicat ? Le moteur d’articulation robotique HONPINE HAG avec capteur de couple associe un réducteur harmonique, une détection de couple intégrée et une commande en boucle fermée pour détecter les forces externes et permettre des mouvements fluides et souples. Dans cet article, Allen Li, fondateur de HONPINE, démontre la réaction du module à un contact léger et à un mouvement guidé à la main, explique ses principales technologies de contrôle de force et partage la vision à l’origine de modules d’articulation conçus pour la robotique industrielle pratique.
 Un rapport de réduction plus élevé signifie-t-il plus de couple ? Explication des réducteurs planétaires, harmoniques et RVUn rapport de réduction plus élevé signifie-t-il plus de couple ? Ce guide d'ingénierie explique la relation entre le rapport de réduction, le couple de sortie et la vitesse de sortie, et compare les réducteurs planétaires, harmoniques et RV. Découvrez pourquoi le rapport de réduction seul ne peut pas déterminer la capacité de couple, le rendement, la réponse dynamique, la précision ou la durée de vie d'un réducteur, ainsi que les critères que les ingénieurs doivent prendre en compte lors de la sélection d'un réducteur pour la robotique, les machines CNC, les systèmes servo et le contrôle industriel du mouvement.
 Actionneur rotatif harmonique creux de haute précision pour machines CNC et axes rotatifs lourdsL’actionneur rotatif harmonique creux de la série 58 de HONPINE est conçu pour les tables rotatives CNC, les axes rotatifs de précision, les équipements de traitement laser et les applications de positionnement rotatif lourdes. Avec un alésage creux de 50 mm, un couple de pointe allant jusqu’à 2 722 N·m, un roulement à rouleaux croisés intégré, des options d’encodeur absolu multitour, une précision de positionnement inférieure à 30 arcsec et une précision de repositionnement inférieure à 5 arcsec, il associe une capacité de couple élevée à un mouvement rotatif précis et à une intégration mécanique flexible.
 Comment le module d’articulation robotique planétaire JRM de HONPINE maîtrise-t-il l’élévation de température en fonctionnement continu ?Les modules d’articulation robotique planétaire JRM de HONPINE sont conçus pour les opérations robotiques de longue durée et à forte charge. Cet article examine comment l’optimisation électromagnétique du moteur, la transmission planétaire à haut rendement, la technologie d’entraînement basée sur le GaN et la conception système à faibles pertes contribuent à maîtriser l’élévation de température. En utilisant le module d’articulation robotique planétaire C6345 comme exemple de test, HONPINE présente également une validation thermique à pleine charge en fonctionnement continu, comprenant un rendement moteur allant jusqu’à 92 %, un rendement de réducteur planétaire allant jusqu’à 97 % et une température d’équilibre finale de 61.42°C à une température ambiante de 25°C.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Compatibilité des moteurs pour plateformes rotatives creuses : guide completLe choix du moteur adapté à une plateforme rotative creuse est essentiel pour obtenir un positionnement précis, un fonctionnement stable et une automatisation efficace. Ce guide explique comment associer des servomoteurs, des moteurs pas à pas et des moteurs CC sans balais à des plateformes rotatives creuses en fonction du couple, de la vitesse, de l’inertie, de la précision et des exigences d’installation. Découvrez des recommandations pratiques pour la sélection des moteurs, des combinaisons d’application typiques et des solutions de montage compactes afin de trouver la configuration adaptée à votre projet d’automatisation.
 Les robots peuvent-ils ressentir le toucher ? Moteurs d’articulation robotique harmoniques HAG à contrôle de force de HONPINELes robots peuvent-ils réagir à un toucher délicat ? Le moteur d’articulation robotique HONPINE HAG avec capteur de couple associe un réducteur harmonique, une détection de couple intégrée et une commande en boucle fermée pour détecter les forces externes et permettre des mouvements fluides et souples. Dans cet article, Allen Li, fondateur de HONPINE, démontre la réaction du module à un contact léger et à un mouvement guidé à la main, explique ses principales technologies de contrôle de force et partage la vision à l’origine de modules d’articulation conçus pour la robotique industrielle pratique.
 Un rapport de réduction plus élevé signifie-t-il plus de couple ? Explication des réducteurs planétaires, harmoniques et RVUn rapport de réduction plus élevé signifie-t-il plus de couple ? Ce guide d'ingénierie explique la relation entre le rapport de réduction, le couple de sortie et la vitesse de sortie, et compare les réducteurs planétaires, harmoniques et RV. Découvrez pourquoi le rapport de réduction seul ne peut pas déterminer la capacité de couple, le rendement, la réponse dynamique, la précision ou la durée de vie d'un réducteur, ainsi que les critères que les ingénieurs doivent prendre en compte lors de la sélection d'un réducteur pour la robotique, les machines CNC, les systèmes servo et le contrôle industriel du mouvement.
 Actionneur rotatif harmonique creux de haute précision pour machines CNC et axes rotatifs lourdsL’actionneur rotatif harmonique creux de la série 58 de HONPINE est conçu pour les tables rotatives CNC, les axes rotatifs de précision, les équipements de traitement laser et les applications de positionnement rotatif lourdes. Avec un alésage creux de 50 mm, un couple de pointe allant jusqu’à 2 722 N·m, un roulement à rouleaux croisés intégré, des options d’encodeur absolu multitour, une précision de positionnement inférieure à 30 arcsec et une précision de repositionnement inférieure à 5 arcsec, il associe une capacité de couple élevée à un mouvement rotatif précis et à une intégration mécanique flexible.
 Comment le module d’articulation robotique planétaire JRM de HONPINE maîtrise-t-il l’élévation de température en fonctionnement continu ?Les modules d’articulation robotique planétaire JRM de HONPINE sont conçus pour les opérations robotiques de longue durée et à forte charge. Cet article examine comment l’optimisation électromagnétique du moteur, la transmission planétaire à haut rendement, la technologie d’entraînement basée sur le GaN et la conception système à faibles pertes contribuent à maîtriser l’élévation de température. En utilisant le module d’articulation robotique planétaire C6345 comme exemple de test, HONPINE présente également une validation thermique à pleine charge en fonctionnement continu, comprenant un rendement moteur allant jusqu’à 92 %, un rendement de réducteur planétaire allant jusqu’à 97 % et une température d’équilibre finale de 61.42°C à une température ambiante de 25°C.
 Dimensionnement des moteurs à entraînement direct : guide complet du calcul et de la sélection du coupleLa sélection d’un moteur à entraînement direct pour un système rotatif de précision exige davantage que l’adéquation du couple moteur au poids de l’équipement. Les ingénieurs doivent évaluer le couple gravitationnel, le couple inertiel, le couple dû au vent, le frottement, l’inertie de rotation, la vitesse, l’accélération, le cycle de service et les exigences de positionnement. Dans ce guide, Theodore Li, directeur technique chez HONPINE, présente une approche pratique du dimensionnement des moteurs à entraînement direct et du calcul du couple, en utilisant une table tournante azimutale et d’élévation comme exemple d’ingénierie. L’article couvre le calcul du couple continu et du couple de crête, les critères de sélection du moteur et l’application des moteurs à entraînement direct sans carcasse dans les systèmes rotatifs intégrés.
 Comment les modules intégrés d’articulation robotisée transforment-ils le câblage et l’architecture de commande des robots ?Les modules intégrés d’articulation robotisée transforment la conception des robots en regroupant le moteur, le réducteur, l’entraînement, l’encodeur et les composants de détection dans une unité de mouvement compacte. Par rapport aux architectures distribuées traditionnelles, cette approche intégrée peut réduire la complexité du câblage, simplifier les connexions d’alimentation et de communication, et permettre des structures robotiques plus compactes. Alors que les robots humanoïdes exigent des niveaux plus élevés de coordination des mouvements, de vitesse de réponse, de précision et d’intégration, les modules d’articulation robotisée deviennent une interface de plus en plus importante entre les systèmes de commande intelligents et le mouvement physique. Cet article explique comment les modules intégrés d’articulation robotisée transforment le câblage et l’architecture de commande des robots, en prenant comme exemple le module d’articulation robotisée à entraînement harmonique HONPINE TCHL.