Dimensionnement des moteurs à entraînement direct : guide complet du calcul et de la sélection du couple
Le choix d’unmoteur à entraînement direct pour un système rotatif de précisionexige plus que l’adéquation du couple moteur au poids de l’équipement. Le moteur doit être dimensionné en fonction du profil de charge complet, y compris le couple gravitaire, le couple inertiel, le couple dû au vent, le couple de frottement, la vitesse de rotation, l’accélération, le cycle de service et les exigences de positionnement.
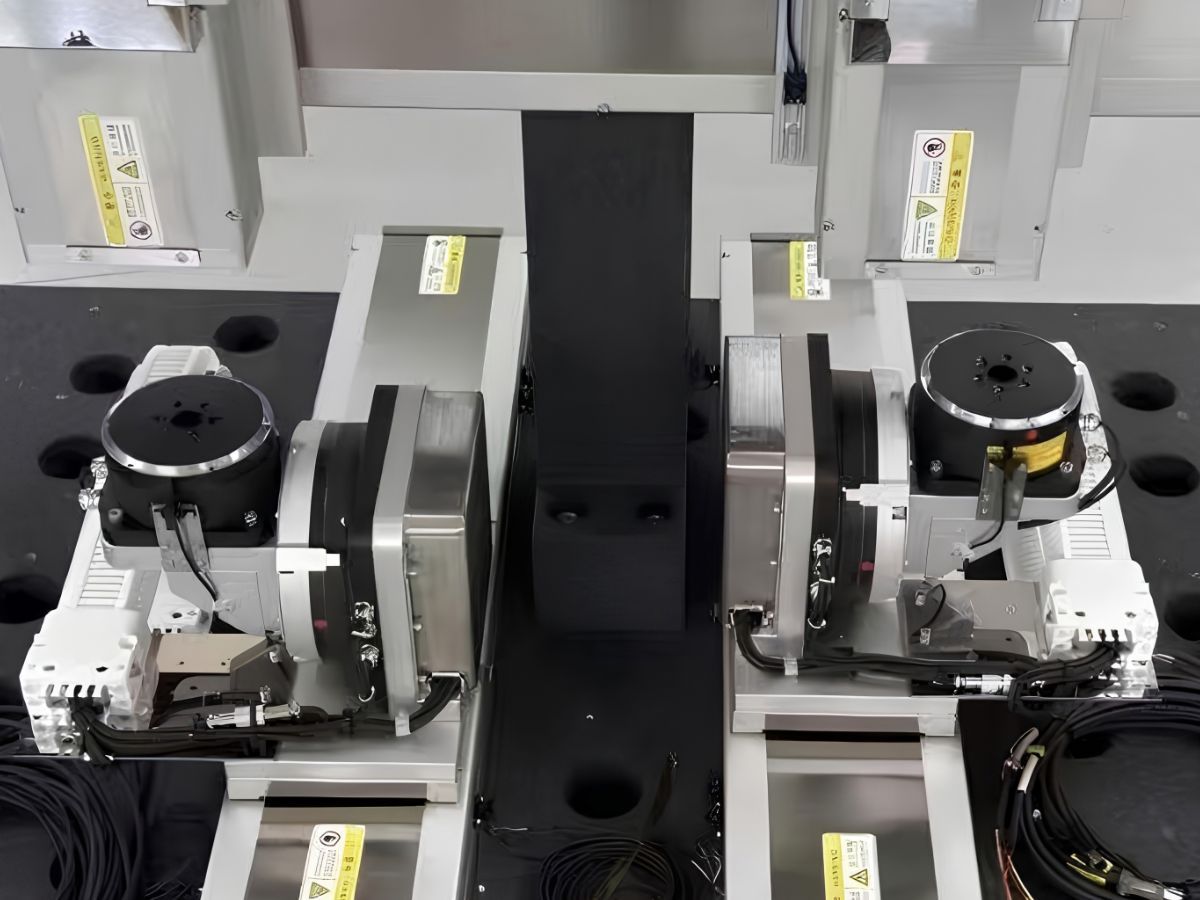
Je suis Theodore Li, directeur technique chez HONPINE. Dans cet article, j’utiliserai une application de table tournante en azimut et en élévation comme exemple d’ingénierie pour expliquer comment calculer le couple d’un moteur à entraînement direct et comment ces calculs peuvent guider la sélection du moteur.
L’exemple couvre le processus complet, de l’analyse de charge au calcul du couple continu et du couple de pointe. Il explique également dans quels cas un moteur à entraînement direct sans carcasse peut convenir à un mécanisme rotatif intégré.
1. Qu’est-ce que le dimensionnement d’un moteur à entraînement direct ?
Un moteur à entraînement direct est relié directement au mécanisme rotatif entraîné, sans réducteur mécanique entre le moteur et la charge.
Cette architecture élimine la nécessité d’un rapport de réduction pour convertir la vitesse du moteur en couple de sortie. Le moteur produit ainsi directement le couple requis côté charge.
Elle peut offrir des avantages pour les applications rotatives de précision, notamment une réduction des composants de transmission mécanique, l’absence de jeu de réducteur, une transmission directe du couple et une réponse dynamique rapide.
Toutefois, le couplage direct signifie également que le moteur doit accélérer directement l’inertie de la charge.
C’est pourquoi le dimensionnement d’un moteur à entraînement direct doit commencer par la charge mécanique réelle plutôt que par la simple sélection d’un moteur en fonction de sa puissance nominale ou du poids de l’équipement.
Pour un axe rotatif, le couple requis peut généralement être divisé en plusieurs composantes :
Couple gravitaire
Couple inertiel
Couple dû au vent
Couple de frottement
Le besoin en couple continu peut être estimé comme suit :
Couple continu = Couple gravitaire + Couple dû au vent + Couple de frottement
Le besoin en couple de pointe pendant l’accélération peut être estimé comme suit :
Couple de pointe = Couple gravitaire + Couple dû au vent + Couple de frottement + Couple inertiel
Ces calculs fournissent les exigences de charge mécanique qui peuvent ensuite être comparées au couple continu, au couple de pointe, à la vitesse, à la capacité thermique et aux autres spécifications du moteur à entraînement direct.
2. Quels paramètres doivent être vérifiés avant de sélectionner un moteur à entraînement direct ?
Avant de sélectionner un moteur à entraînement direct, les ingénieurs doivent établir les principaux paramètres de fonctionnement et mécaniques du système rotatif.
Pour l’application de table tournante abordée dans cet article, les paramètres pertinents comprennent :
La sélection finale du moteur doit également inclure la vitesse de rotation maximale, le cycle de fonctionnement, la précision de positionnement requise, la résolution de l’encodeur, les dimensions d’installation, la charge sur les roulements, la température ambiante et les conditions de refroidissement.
Plus ces paramètres sont définis avec précision, plus le résultat du dimensionnement du moteur à entraînement direct sera fiable.
3. Comment calculer le couple gravitaire d’un moteur à entraînement direct ?
Le couple gravitaire devient important lorsque le centre de gravité de l’ensemble rotatif ne coïncide pas avec l’axe de rotation.
Cela est particulièrement pertinent pour les mécanismes d’élévation, les plateformes d’antenne, les systèmes optiques et les autres structures rotatives dont la charge utile est montée à distance de l’axe.
Le calcul de base est :
Couple gravitaire = Masse × Accélération gravitationnelle × Distance excentrée
Par exemple, si la masse en rotation est de 40 kg et que le centre de gravité se situe à 0.05 m de l’axe d’élévation :
Couple gravitaire = 40 × 9.8 × 0.05 = 19.6 N·m
Par conséquent, le moteur d’élévation doit surmonter environ 19.6 N·m de couple gravitaire dans l’orientation défavorable correspondante.
Ce calcul montre pourquoi la masse de la charge utile à elle seule ne suffit pas pour sélectionner un moteur à entraînement direct. Deux systèmes de même masse peuvent nécessiter des couples moteur très différents si leurs centres de gravité sont situés à des distances différentes de l’axe de rotation.
Pour un axe d’élévation, le couple gravitaire effectif varie également avec la position angulaire. La conception finale doit donc évaluer toute la plage de fonctionnement plutôt que de se fier à une seule position nominale.
4. Comment calculer le couple inertiel ?
Le couple inertiel est le couple requis pour accélérer ou décélérer une masse en rotation.
La relation de base est :
Couple inertiel = Inertie de rotation × Accélération angulaire
Pour l’axe d’élévation de cet exemple :
Inertie de rotation = 1.6 kg·m²
Accélération angulaire = 20 rad/s²
Par conséquent :
Couple inertiel = 1.6 × 20 = 32 N·m
L’axe d’élévation nécessite environ 32 N·m de couple inertiel pendant l’accélération.
Pour l’axe d’azimut, l’inertie de rotation est d’environ 3.8–3.9 kg·m².
En utilisant 3.9 kg·m² comme valeur représentative :
Couple inertiel = 3.9 × 20 = 78 N·m
Cela montre que le couple inertiel de l’axe d’azimut peut être nettement supérieur au couple gravitaire de l’axe d’élévation.
C’est l’un des éléments les plus importants à prendre en compte lors du dimensionnement d’un moteur à entraînement direct.
Comme le moteur est directement couplé à la charge, il doit accélérer l’inertie côté charge sans s’appuyer sur un réducteur pour transformer le mouvement mécanique.
5. Pourquoi l’inertie de rotation est-elle si importante dans les applications à entraînement direct ?
Une erreur courante lors de la sélection d’un moteur consiste à se concentrer principalement sur le poids statique de l’équipement.
Pour un système rotatif, toutefois, la répartition de la masse est souvent aussi importante que la masse totale.
L’inertie de rotation dépend de la distance à laquelle la masse est répartie par rapport à l’axe de rotation. Une structure relativement légère avec un grand rayon peut donc nécessiter un couple d’accélération important.
Le couple d’accélération augmente également directement avec l’accélération angulaire.
Par exemple, si le même ensemble d’azimut de 3.9 kg·m² est accéléré à 20 rad/s², le couple inertiel est d’environ 78 N·m. Si l’accélération angulaire requise augmente, le couple inertiel augmente proportionnellement.
Cette relation fait de l’accélération l’un des paramètres les plus importants lors de la sélection d’un moteur à entraînement direct pour des applications rotatives à haute dynamique.
Les ingénieurs doivent donc prendre en compte :
Inertie de rotation totale
Répartition de la masse
Accélération angulaire
Temps d’accélération
Vitesse requise
Inertie du rotor du moteur
Durée du couple de pointe
Le profil de mouvement complet est plus instructif que le seul poids statique de l’équipement.
6. Comment calculer le couple dû au vent pour un moteur à entraînement direct ?
Pour les équipements rotatifs extérieurs, le vent peut créer un couple externe que le moteur doit surmonter.
Cela est particulièrement pertinent pour les systèmes d’antenne, les plateformes de suivi, les équipements électro-optiques, les mécanismes liés aux radars et les autres structures rotatives exposées.
Le calcul de base peut s’exprimer comme suit :
Force du vent = Pression dynamique × Coefficient aérodynamique × Surface projetée
Le couple correspondant est :
Couple dû au vent = Force du vent × Bras de levier effectif
Par conséquent :
Couple dû au vent = Pression dynamique × Coefficient aérodynamique × Surface projetée × Bras de levier effectif
Les données préliminaires de la table tournante fournissent les valeurs représentatives suivantes :
*Les valeurs fournies sont cohérentes avec un calcul à une vitesse de vent d’environ 12 m/s. Si 17.1 m/s est confirmé comme vitesse de vent de conception finale, le couple dû au vent devra être recalculé en conséquence.
La pression du vent est proportionnelle au carré de la vitesse du vent :
Pression dynamique = 0.5 × Densité de l’air × Vitesse du vent²
Par conséquent :
Couple dû au vent ∝ Vitesse du vent²
Cela signifie qu’une augmentation de la vitesse de vent de conception peut avoir un effet important sur le couple moteur requis.
Pour la sélection finale d’un moteur à entraînement direct, la vitesse de vent de conception, la densité de l’air, la surface projetée, le coefficient aérodynamique et le bras de levier effectif doivent tous être confirmés.
7. Quelle part de couple de frottement doit être incluse ?
Le frottement des roulements et des joints contribue également au besoin total en couple.
Pour le calcul préliminaire, le couple de frottement des roulements peut être estimé comme suit :
Couple de frottement des roulements = Coefficient de frottement × Charge sur les roulements × Diamètre central du roulement ÷ 2
En utilisant un coefficient de frottement de 0.0015 et en incluant un couple de frottement des joints estimé à environ 0.1 N·m par axe, les résultats préliminaires sont :
Comparé au couple inertiel dans cette application, le couple de frottement est relativement faible.
Toutefois, le frottement doit toujours être inclus dans le calcul du couple continu.
Pour un mouvement rotatif de précision, le frottement peut également influer sur la régularité à basse vitesse, le réglage de l’asservissement, les performances de suivi et la stabilité du positionnement. Le frottement constitue donc à la fois un paramètre de charge mécanique et un facteur à prendre en compte pour le contrôle du mouvement.
8. Comment calculer le couple continu ?
Le couple continu représente le couple requis pour maintenir le mouvement demandé dans des conditions de fonctionnement prolongé.
Pour l’exemple de table tournante :
Couple continu = Couple gravitaire + Couple dû au vent + Couple de frottement
Pour l’axe d’élévation :
Couple continu = 19.60 + 0.56 + 0.27 = 20.43 N·m
Pour l’axe d’azimut, sur la base des valeurs préliminaires fournies :
Couple continu = 0 + 2.23 + 0.62 = 2.85 N·m
Les valeurs obtenues sont :
La différence entre les deux axes est importante.
L’axe d’élévation est principalement affecté par la charge gravitaire excentrée, tandis que l’axe d’azimut présente un besoin en couple externe continu relativement faible dans les conditions fournies.
9. Comment calculer le couple de pointe ?
Le couple de pointe devient particulièrement important pendant l’accélération et la décélération.
Le calcul de base est :
Couple de pointe = Couple gravitaire + Couple dû au vent + Couple de frottement + Couple inertiel
Pour l’axe d’élévation :
Couple de pointe = 19.60 + 0.56 + 0.27 + 32.00
Couple de pointe = 52.43 N·m
Pour l’axe d’azimut, en utilisant le couple inertiel représentatif fourni d’environ 79.60 N·m :
Couple de pointe = 2.23 + 0.62 + 79.60
Couple de pointe ≈ 82.45 N·m
Les résultats préliminaires sont donc :
Ce calcul révèle une caractéristique importante de l’application :
L’axe d’élévation est principalement limité par le couple gravitaire en fonctionnement continu, tandis que l’axe d’azimut est principalement affecté par le couple inertiel pendant l’accélération.
Par conséquent, les deux axes ne doivent pas nécessairement utiliser la même stratégie de dimensionnement de moteur à entraînement direct.
10. Quelle est la différence entre le couple continu et le couple de pointe ?
Le couple continu et le couple de pointe décrivent des exigences de fonctionnement différentes.
Le couple continu est le couple que le moteur doit fournir pour un fonctionnement prolongé sans dépasser sa condition thermique de fonctionnement admissible.
Le couple de pointe est le couple plus élevé requis pendant une période limitée, généralement lors de l’accélération, de la décélération, d’un positionnement rapide ou de variations temporaires de charge externe.
Un moteur à entraînement direct doit donc être évalué par rapport à ces deux valeurs.
Par exemple, un moteur peut fournir un couple de pointe suffisant pour accélérer une charge à forte inertie, tout en étant inadapté si son couple continu ou sa capacité thermique est insuffisant pour un fonctionnement prolongé.
Inversement, sélectionner un moteur uniquement selon le couple continu peut entraîner des performances d’accélération insuffisantes.
Le couple continu du moteur, le couple de pointe, la durée du couple de pointe, la vitesse, le courant et le comportement thermique doivent donc être évalués conjointement avec le profil de mouvement réel.
11. Comment sélectionner un moteur à entraînement direct après le calcul du couple ?
Le couple de charge calculé constitue le point de départ de la sélection du moteur, mais ne définit pas les spécifications complètes du moteur.
Pour l’exemple de table tournante, les exigences mécaniques préliminaires sont :
Axe d’élévation
Couple de charge continu : 20.43 N·m
Couple de charge de pointe : 52.43 N·m
Axe d’azimut
Couple de charge continu : 2.85 N·m
Couple de charge de pointe : environ 82.45 N·m
Ces valeurs représentent les exigences de charge calculées plutôt que la valeur nominale finale du moteur.
Le moteur à entraînement direct sélectionné doit offrir une marge d’ingénierie suffisante selon l’application.
La sélection doit également prendre en compte :
Le moteur final doit donc être sélectionné en fonction du profil complet de charge et de mouvement, et non du seul couple.
12. Liste de contrôle pour le dimensionnement d’un moteur à entraînement direct
Avant de demander ou de sélectionner un moteur à entraînement direct, les ingénieurs peuvent préparer les informations suivantes :
La fourniture de ces paramètres au début du processus de sélection du moteur peut réduire considérablement les calculs répétés et aider à déterminer si un moteur à entraînement direct standard ou une intégration mécanique personnalisée est approprié.
Moteur à entraînement direct vs moteur à réducteur
Les moteurs à entraînement direct et les systèmes de moteurs à réducteur utilisent des architectures de transmission fondamentalement différentes.
Un moteur à réducteur peut fournir un couple de sortie important grâce à la réduction mécanique, ce qui peut être utile pour de nombreuses applications.
En revanche, un moteur à entraînement direct peut être avantageux lorsque l’application accorde une grande importance à la transmission directe du couple, à un faible jeu mécanique, à une réponse dynamique rapide, à un mouvement fluide à basse vitesse ou à une transmission rotative simplifiée.
L’architecture appropriée doit être déterminée selon l’ensemble des exigences de l’application.
Quand faut-il envisager un moteur à entraînement direct sans carcasse ?
Pour les applications nécessitant une intégration mécanique plus poussée, un moteur à entraînement direct sans carcasse peut constituer une alternative à un moteur conventionnel avec carter.
Un moteur à entraînement direct sans carcasse typique se compose principalement d’un stator et d’un rotor.
Le client ou l’intégrateur de systèmes peut intégrer le moteur avec :
Roulements
Carter mécanique
Encodeur
Arbre ou structure rotative
Système de refroidissement
Cheminement des câbles
Frein, si nécessaire
Cette approche permet au moteur de faire partie du mécanisme rotatif de la machine au lieu de fonctionner comme un ensemble moteur séparé.
Pour les mécanismes d’azimut et d’élévation, les plateformes de suivi, les articulations robotiques, les tables rotatives et les autres systèmes rotatifs de précision, un moteur à entraînement direct sans carcasse peut offrir une plus grande flexibilité d’intégration mécanique.
Toutefois, la sélection d’un moteur sans carcasse nécessite une évaluation à l’échelle du système.
Le moteur doit être évalué conjointement avec la structure des roulements, le support du rotor, l’installation de l’encodeur, la rigidité mécanique, la dissipation thermique et l’espace d’installation disponible.
Comment valider un moteur à entraînement direct ?
Le calcul du couple est une première étape importante, mais la sélection finale du moteur doit être validée par rapport aux conditions de fonctionnement complètes.
Un processus de validation pratique peut inclure :
1. Calcul de charge
Confirmer la masse réelle, le centre de gravité, l’inertie de rotation, le frottement, la charge du vent et les autres charges externes.
2. Profil de mouvement
Confirmer la vitesse maximale, l’accélération, la décélération, la fréquence de positionnement et le cycle de service.
3. Sélection du moteur
Vérifier le couple continu, le couple de pointe, la vitesse, le courant, l’inertie du rotor, l’encodeur, la capacité thermique et les dimensions mécaniques.
4. Simulation ou calcul de l’asservissement
Évaluer si le moteur peut atteindre l’accélération requise et la réponse de positionnement demandée.
5. Essais de prototype
Le cas échéant, tester le moteur dans des conditions de charge et de fonctionnement représentatives.
6. Validation thermique
Confirmer la température du moteur et la capacité de couple continu selon le cycle de service réel.
7. Validation finale du système
Vérifier la précision de positionnement, les performances de suivi, la réponse à l’accélération, la stabilité et les performances environnementales.
Ce processus est particulièrement important lorsque le moteur à entraînement direct est utilisé dans un mécanisme rotatif de précision où le moteur, le roulement, l’encodeur et la structure mécanique fonctionnent comme un seul système.
Points clés pour le dimensionnement d’un moteur à entraînement direct
Le cas de la table tournante démontre plusieurs principes importants.
La charge statique ne suffit pas au dimensionnement du moteur.
Le moteur à entraînement direct doit surmonter la gravité, l’inertie, le vent et le frottement.
L’inertie de rotation peut déterminer le couple de pointe.
Pour l’exemple d’axe d’azimut, une inertie de rotation d’environ 3.9 kg·m² et une accélération angulaire de 20 rad/s² produisent environ 78 N·m de couple inertiel.
L’excentricité peut déterminer le couple continu.
Une masse en rotation de 40 kg avec une distance excentrée de 0.05 m produit environ 19.6 N·m de couple gravitaire.
Le couple continu et le couple de pointe doivent être évalués séparément.
Un moteur disposant d’un couple de pointe suffisant peut néanmoins être inadapté si son couple continu ou sa capacité thermique est insuffisant.
Le couple n’est qu’une partie de la sélection d’un moteur à entraînement direct.
La vitesse, l’inertie, le retour d’information de l’encodeur, les performances thermiques, la capacité des roulements, les dimensions d’installation, les exigences de commande et le cycle de service doivent également être pris en compte.
Conclusion
Le dimensionnement d’un moteur à entraînement direct pour une table tournante d’azimut et d’élévation est un problème d’ingénierie à l’échelle du système impliquant à la fois des exigences de couple et de mouvement.
Pour l’exemple préliminaire de table tournante abordé dans cet article, les exigences de charge calculées sont :
Ces valeurs fournissent un point de départ pour la sélection d’un moteur à entraînement direct.
Avant de finaliser les spécifications du moteur, il convient de confirmer la structure mécanique réelle, la répartition de la masse, l’inertie de rotation, la vitesse de vent de conception, la vitesse maximale, le profil d’accélération, le cycle de service, les conditions thermiques et les performances de positionnement requises.
Pour les applications nécessitant une transmission directe du couple et un mouvement rotatif de précision, HONPINE peut évaluer les exigences relatives aux moteurs à entraînement direct en fonction du couple de charge, de l’inertie de rotation, de la vitesse, de l’accélération, des exigences d’encodeur, des contraintes d’installation et des conditions de fonctionnement.
Si vous sélectionnez un moteur à entraînement direct pour une table tournante d’antenne, un mécanisme d’azimut/élévation, une plateforme rotative, un système de suivi, une articulation robotique ou une autre application rotative de précision, la fourniture de la masse de charge, de l’inertie de rotation, de la distance excentrée, de la vitesse, de l’accélération et du cycle de service constitue un point de départ pratique pour déterminer le couple continu et le couple de pointe requis.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Un rapport de réduction plus élevé signifie-t-il plus de couple ? Explication des réducteurs planétaires, harmoniques et RVUn rapport de réduction plus élevé signifie-t-il plus de couple ? Ce guide d'ingénierie explique la relation entre le rapport de réduction, le couple de sortie et la vitesse de sortie, et compare les réducteurs planétaires, harmoniques et RV. Découvrez pourquoi le rapport de réduction seul ne peut pas déterminer la capacité de couple, le rendement, la réponse dynamique, la précision ou la durée de vie d'un réducteur, ainsi que les critères que les ingénieurs doivent prendre en compte lors de la sélection d'un réducteur pour la robotique, les machines CNC, les systèmes servo et le contrôle industriel du mouvement.
 Actionneur rotatif harmonique creux de haute précision pour machines CNC et axes rotatifs lourdsL’actionneur rotatif harmonique creux de la série 58 de HONPINE est conçu pour les tables rotatives CNC, les axes rotatifs de précision, les équipements de traitement laser et les applications de positionnement rotatif lourdes. Avec un alésage creux de 50 mm, un couple de pointe allant jusqu’à 2 722 N·m, un roulement à rouleaux croisés intégré, des options d’encodeur absolu multitour, une précision de positionnement inférieure à 30 arcsec et une précision de repositionnement inférieure à 5 arcsec, il associe une capacité de couple élevée à un mouvement rotatif précis et à une intégration mécanique flexible.
 Comment le module d’articulation robotique planétaire JRM de HONPINE maîtrise-t-il l’élévation de température en fonctionnement continu ?Les modules d’articulation robotique planétaire JRM de HONPINE sont conçus pour les opérations robotiques de longue durée et à forte charge. Cet article examine comment l’optimisation électromagnétique du moteur, la transmission planétaire à haut rendement, la technologie d’entraînement basée sur le GaN et la conception système à faibles pertes contribuent à maîtriser l’élévation de température. En utilisant le module d’articulation robotique planétaire C6345 comme exemple de test, HONPINE présente également une validation thermique à pleine charge en fonctionnement continu, comprenant un rendement moteur allant jusqu’à 92 %, un rendement de réducteur planétaire allant jusqu’à 97 % et une température d’équilibre finale de 61.42°C à une température ambiante de 25°C.
 Dimensionnement des moteurs à entraînement direct : guide complet du calcul et de la sélection du coupleLa sélection d’un moteur à entraînement direct pour un système rotatif de précision exige davantage que l’adéquation du couple moteur au poids de l’équipement. Les ingénieurs doivent évaluer le couple gravitationnel, le couple inertiel, le couple dû au vent, le frottement, l’inertie de rotation, la vitesse, l’accélération, le cycle de service et les exigences de positionnement. Dans ce guide, Theodore Li, directeur technique chez HONPINE, présente une approche pratique du dimensionnement des moteurs à entraînement direct et du calcul du couple, en utilisant une table tournante azimutale et d’élévation comme exemple d’ingénierie. L’article couvre le calcul du couple continu et du couple de crête, les critères de sélection du moteur et l’application des moteurs à entraînement direct sans carcasse dans les systèmes rotatifs intégrés.
 Actionneur rotatif harmonique pour équipements de calandrage de batteries au lithiumLes équipements de fabrication de batteries au lithium exigent une précision, une stabilité et une efficacité d’intégration accrues à mesure que les procédés de production continuent d’évoluer. Dans les équipements de calandrage, le positionnement précis des rouleaux, le contrôle de la pression et la réponse dynamique sont essentiels pour garantir la qualité et la régularité des électrodes.
Les actionneurs rotatifs harmoniques HONPINE offrent une haute précision, une grande rigidité, une réponse rapide et une intégration compacte pour les équipements de calandrage de batteries au lithium. Grâce à un jeu quasi nul, une densité de couple élevée et des performances fiables de contrôle du mouvement, ils contribuent à améliorer la précision des équipements et la stabilité de la production.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Un rapport de réduction plus élevé signifie-t-il plus de couple ? Explication des réducteurs planétaires, harmoniques et RVUn rapport de réduction plus élevé signifie-t-il plus de couple ? Ce guide d'ingénierie explique la relation entre le rapport de réduction, le couple de sortie et la vitesse de sortie, et compare les réducteurs planétaires, harmoniques et RV. Découvrez pourquoi le rapport de réduction seul ne peut pas déterminer la capacité de couple, le rendement, la réponse dynamique, la précision ou la durée de vie d'un réducteur, ainsi que les critères que les ingénieurs doivent prendre en compte lors de la sélection d'un réducteur pour la robotique, les machines CNC, les systèmes servo et le contrôle industriel du mouvement.
 Actionneur rotatif harmonique creux de haute précision pour machines CNC et axes rotatifs lourdsL’actionneur rotatif harmonique creux de la série 58 de HONPINE est conçu pour les tables rotatives CNC, les axes rotatifs de précision, les équipements de traitement laser et les applications de positionnement rotatif lourdes. Avec un alésage creux de 50 mm, un couple de pointe allant jusqu’à 2 722 N·m, un roulement à rouleaux croisés intégré, des options d’encodeur absolu multitour, une précision de positionnement inférieure à 30 arcsec et une précision de repositionnement inférieure à 5 arcsec, il associe une capacité de couple élevée à un mouvement rotatif précis et à une intégration mécanique flexible.
 Comment le module d’articulation robotique planétaire JRM de HONPINE maîtrise-t-il l’élévation de température en fonctionnement continu ?Les modules d’articulation robotique planétaire JRM de HONPINE sont conçus pour les opérations robotiques de longue durée et à forte charge. Cet article examine comment l’optimisation électromagnétique du moteur, la transmission planétaire à haut rendement, la technologie d’entraînement basée sur le GaN et la conception système à faibles pertes contribuent à maîtriser l’élévation de température. En utilisant le module d’articulation robotique planétaire C6345 comme exemple de test, HONPINE présente également une validation thermique à pleine charge en fonctionnement continu, comprenant un rendement moteur allant jusqu’à 92 %, un rendement de réducteur planétaire allant jusqu’à 97 % et une température d’équilibre finale de 61.42°C à une température ambiante de 25°C.
 Dimensionnement des moteurs à entraînement direct : guide complet du calcul et de la sélection du coupleLa sélection d’un moteur à entraînement direct pour un système rotatif de précision exige davantage que l’adéquation du couple moteur au poids de l’équipement. Les ingénieurs doivent évaluer le couple gravitationnel, le couple inertiel, le couple dû au vent, le frottement, l’inertie de rotation, la vitesse, l’accélération, le cycle de service et les exigences de positionnement. Dans ce guide, Theodore Li, directeur technique chez HONPINE, présente une approche pratique du dimensionnement des moteurs à entraînement direct et du calcul du couple, en utilisant une table tournante azimutale et d’élévation comme exemple d’ingénierie. L’article couvre le calcul du couple continu et du couple de crête, les critères de sélection du moteur et l’application des moteurs à entraînement direct sans carcasse dans les systèmes rotatifs intégrés.
 Comment les modules intégrés d’articulation robotisée transforment-ils le câblage et l’architecture de commande des robots ?Les modules intégrés d’articulation robotisée transforment la conception des robots en regroupant le moteur, le réducteur, l’entraînement, l’encodeur et les composants de détection dans une unité de mouvement compacte. Par rapport aux architectures distribuées traditionnelles, cette approche intégrée peut réduire la complexité du câblage, simplifier les connexions d’alimentation et de communication, et permettre des structures robotiques plus compactes. Alors que les robots humanoïdes exigent des niveaux plus élevés de coordination des mouvements, de vitesse de réponse, de précision et d’intégration, les modules d’articulation robotisée deviennent une interface de plus en plus importante entre les systèmes de commande intelligents et le mouvement physique. Cet article explique comment les modules intégrés d’articulation robotisée transforment le câblage et l’architecture de commande des robots, en prenant comme exemple le module d’articulation robotisée à entraînement harmonique HONPINE TCHL.
 Modules d’articulation harmoniques à contrôle d’effort : une solution clé pour la commercialisation des robotsÀ mesure que les robots évoluent du positionnement précis vers l’interaction physique, le retour de couple au niveau des articulations devient de plus en plus important. Un module d’articulation robotique à contrôle d’effort permet au robot de détecter les variations du couple de sortie et de réagir plus adéquatement aux charges externes, prenant en charge les mouvements souples, la détection de contact et les applications de contrôle d’effort. Les modules d’articulation harmoniques HAG et HAU de HONPINE intègrent directement la détection de couple dans l’articulation, permettant un contrôle du couple en boucle fermée, une rotation continue de sortie à 360°, une précision de contrôle du couple inférieure à 1% et une bande passante de couple de 50 Hz. Cette conception intégrée maintient également des dimensions cohérentes entre les configurations à contrôle d’effort et sans contrôle d’effort, offrant une plateforme d’articulation flexible aux fabricants de robots.
 6 avantages clés du module articulaire planétaire JRM de HONPINELes robots quadrupèdes haute performance nécessitent des modules articulaires capables de réagir rapidement, de maintenir un positionnement précis, de résister aux impacts répétés et de fournir un couple stable dans des conditions de fonctionnement exigeantes. Le module articulaire planétaire JRM de HONPINE combine une haute précision de positionnement, un faible jeu, une réponse rapide à trois boucles, une rigidité statique élevée, une forte capacité de surcharge et une large plage de températures de fonctionnement. Avec des limites de fonctionnement continu et de surcharge clairement définies, le JRM est conçu pour équilibrer les performances dynamiques et la fiabilité à long terme. Cet article présente six avantages clés du module articulaire planétaire JRM de HONPINE et explique pourquoi il convient aux quadrupèdes d'inspection industrielle, aux robots d'inspection spécialisés, aux robots quadrupèdes antidéflagrants et à d'autres plateformes robotiques haute performance.