Comment les modules intégrés d’articulation robotisée transforment-ils le câblage et l’architecture de commande des robots ?
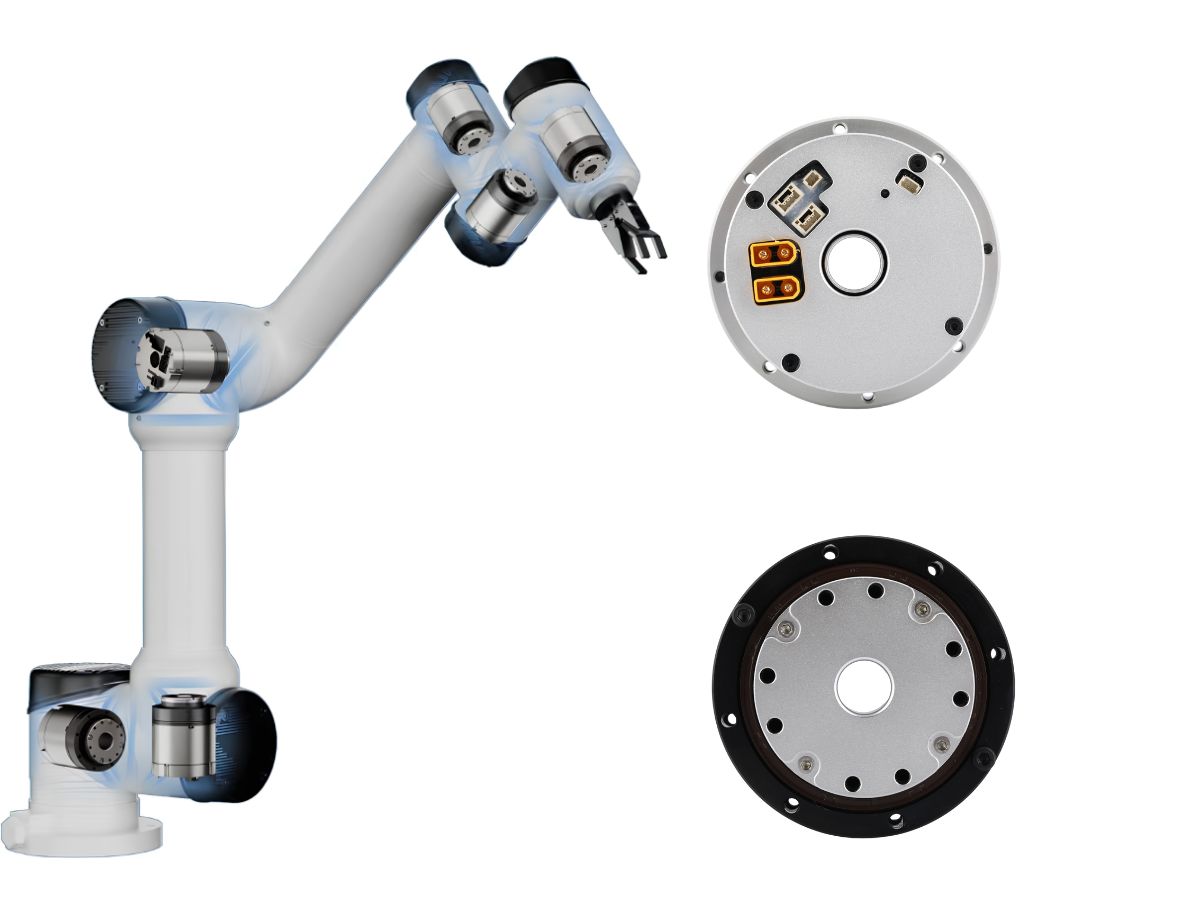
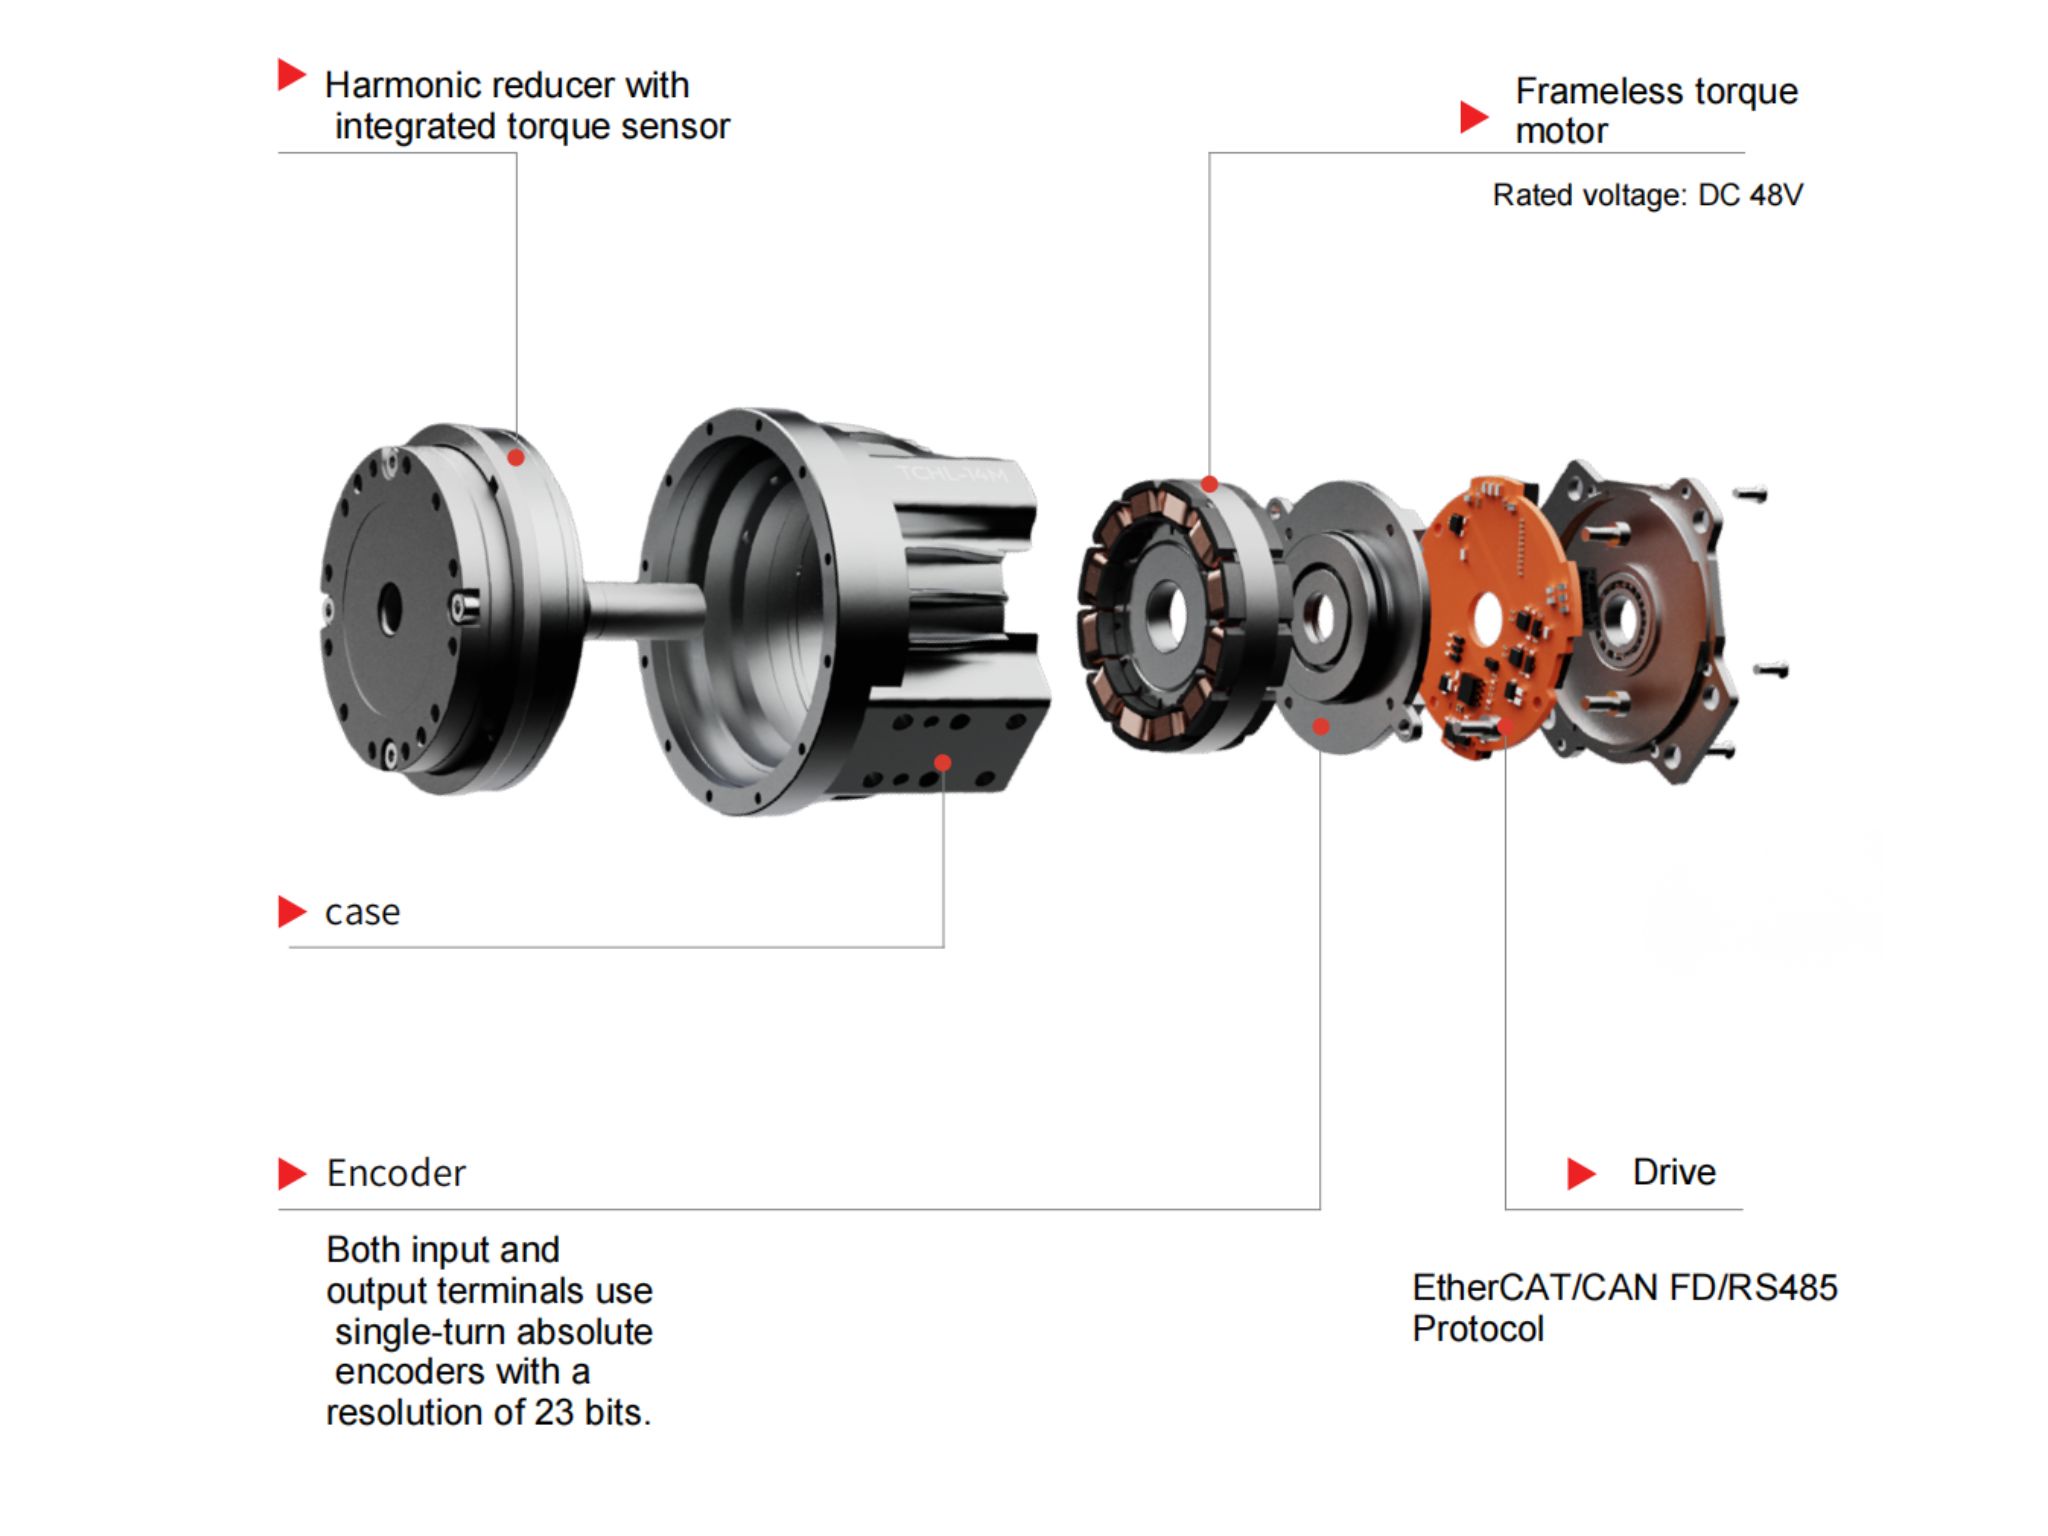
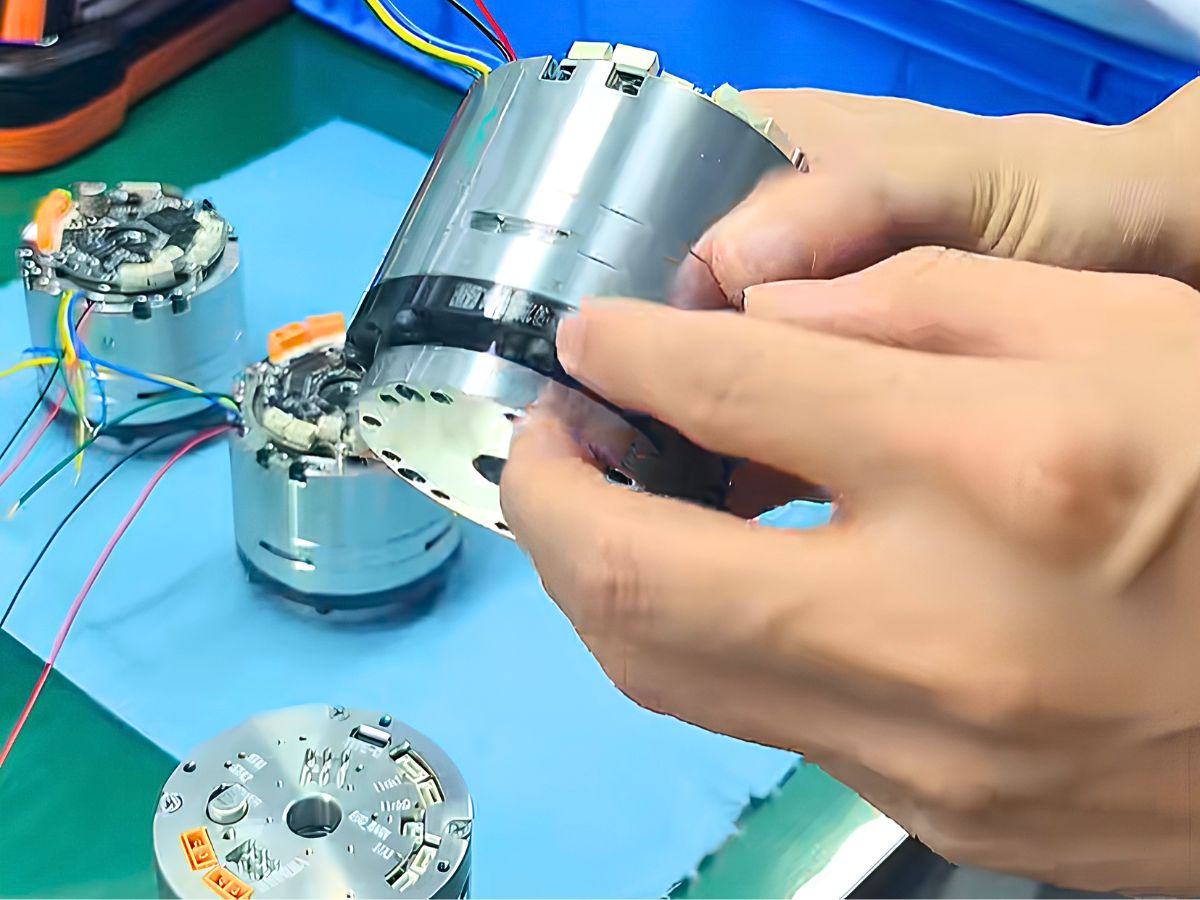
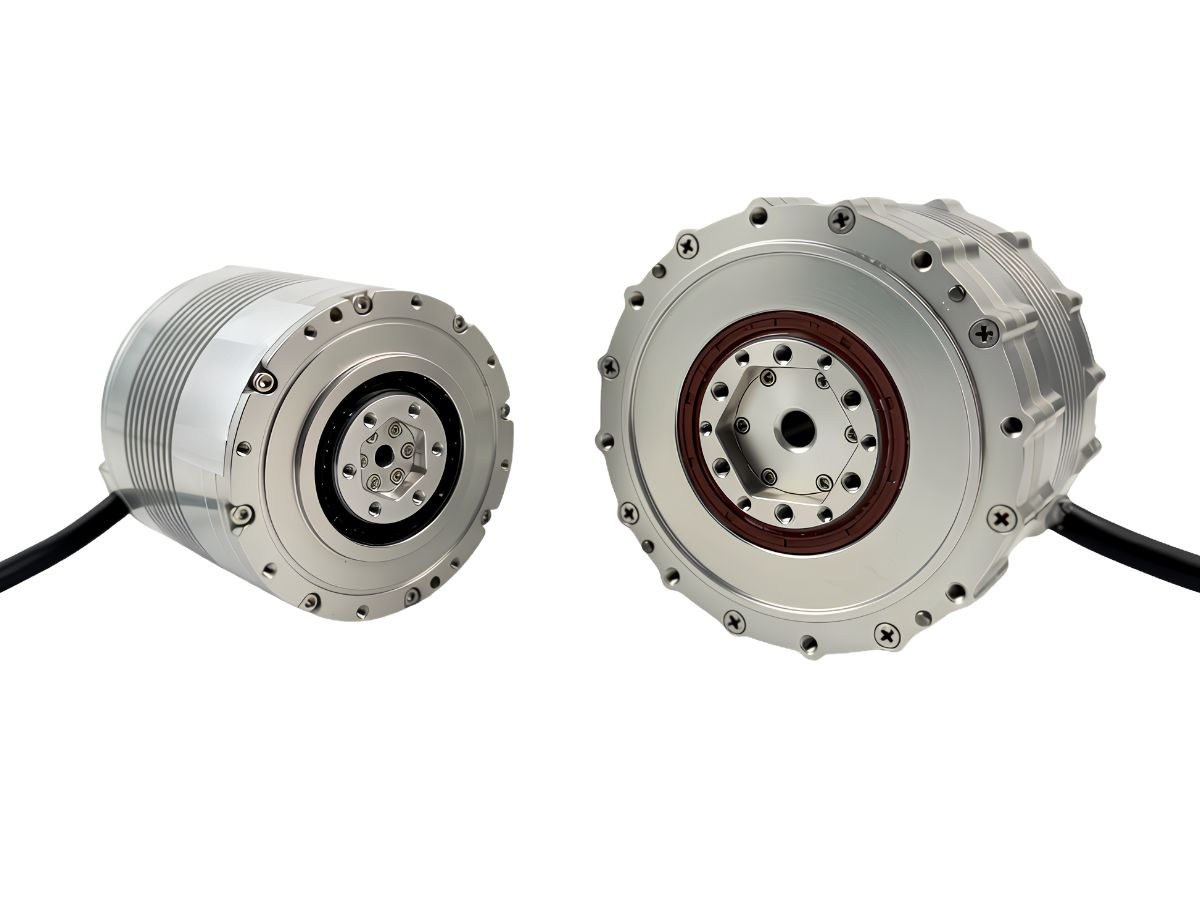
Modules articulaires robotisés intégrés, qui intègrent étroitement le moteur, le réducteur, l'entraînement, l'encodeur, les capteurs et d'autres composants clés dans une seule unité compacte, transforment en profondeur l'architecture de câblage et de commande des robots.
Comment les modules articulaires robotisés intégrés simplifient-ils le câblage des robots ?
Réduction significative du nombre de câbles
Les robots traditionnels utilisent généralement une architecture distribuée, dans laquelle les câbles d'alimentation du moteur, les câbles de signal de l'encodeur et les câbles de commande de l'entraînement de chaque articulation doivent être acheminés séparément. Cela entraîne un grand nombre de câbles, des interfaces complexes et une complexité de câblage accrue.
Les modules articulaires robotisés intégrés intègrent directement l'électronique d'entraînement, de commande et de communication à l'intérieur de l'articulation. Seules des interfaces d'alimentation et de communication standardisées sont exposées à l'extérieur, permettant une architecture plus épurée avec moins de câbles et simplifiant considérablement le câblage interne du robot.
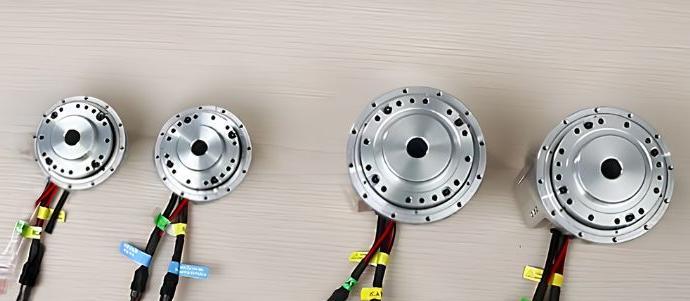
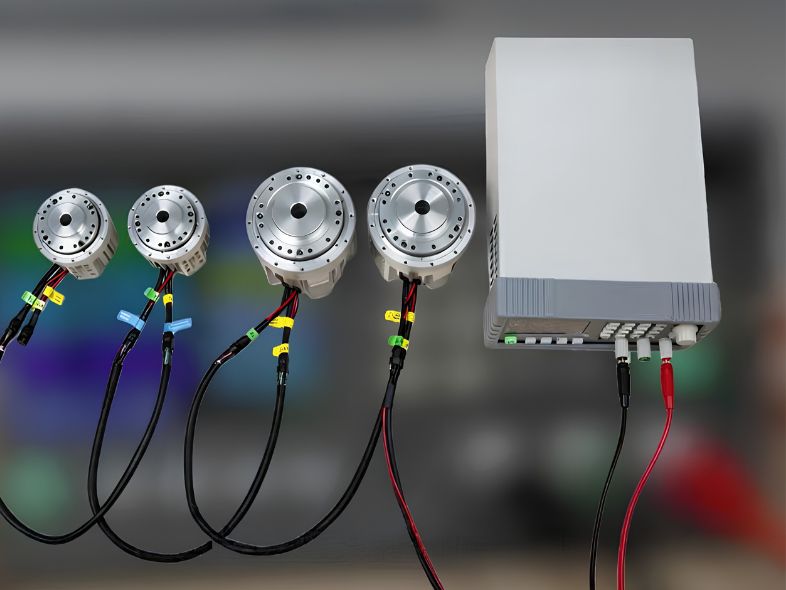
Exemple de connexion en série avec le module articulaire robotisé à réducteur harmonique HONPINE TCHL
Lors du raccordement de plusieurs modules articulaires robotisés à réducteur harmonique TCHL HONPINE, il est recommandé d'utiliser une alimentation CC dotée d'une fonction de démarrage progressif et assurant une montée en tension régulière à la mise sous tension.
Le port de sortie du premier module articulaire peut être raccordé au port d'entrée du deuxième module à l'aide d'un câble de connexion en série. Une fois tous les modules connectés, un multimètre peut être utilisé pour vérifier l'absence de court-circuit anormal entre les bornes positive et négative de l'alimentation 48 V.
Commande de mouvement en boucle fermée avec des modules articulaires intégrés
Un module articulaire robotisé est une unité de mouvement hautement intégrée. Lorsque plusieurs modules articulaires fonctionnent ensemble, le processus de commande de mouvement peut être compris comme suit :
Le contrôleur envoie une consigne cible → L'entraînement calcule le courant requis → Le moteur génère un couple électromagnétique → Le réducteur amplifie le couple → La vis ou la structure mécanique supporte la charge → L'encodeur fournit un retour de position → Le capteur de couple fournit un retour d'effort → Le contrôleur corrige continuellement le mouvement et envoie la consigne suivante.
Cette architecture en boucle fermée permet au module articulaire robotisé d'intégrer l'actionnement, la transmission, la détection et la commande dans une unité de mouvement compacte.
Comment les modules articulaires robotisés favorisent-ils le développement des robots humanoïdes ?
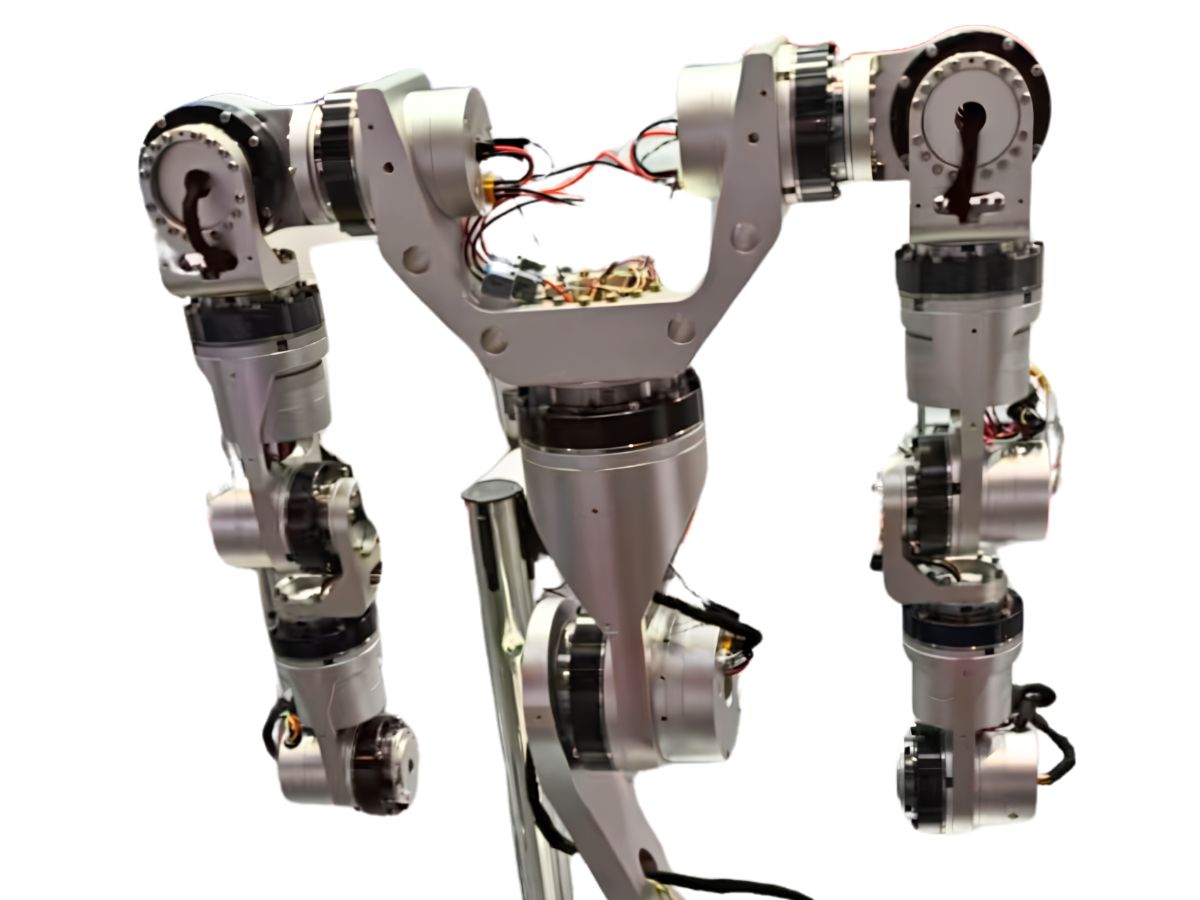
Un module articulaire robotisé est un actionneur central qui intègre l'entraînement, la transmission, la détection et la commande. Dans un robot humanoïde, il peut être considéré comme l'équivalent des articulations, des muscles et du système nerveux sensoriel du robot.
Les modules articulaires robotisés comme interface physique entre l'IA et le robot
Si un robot humanoïde est comparé à un corps humain complet, le modèle d'IA en est le cerveau, les caméras de vision en sont les yeux, la batterie en est le sang, tandis que les modules articulaires robotisés font office de muscles, de squelette et de système sensoriel dans l'ensemble du corps.
Ils constituent un pont essentiel entre l'intelligence virtuelle du robot basée sur l'IA et le monde physique, en servant d'interface d'exécution finale pour le mouvement physique.
Les performances des modules articulaires déterminent les capacités de mouvement du robot
La marche, la préhension, le transport de charges, le maintien de l'équilibre et l'interaction avec les personnes ou l'environnement alentour dépendent tous, en définitive, des performances des modules articulaires du robot.
Vitesse, capacité de charge, précision et réactivité
Les capacités physiques d'un robot humanoïde — notamment sa vitesse de déplacement, la charge qu'il peut transporter, la précision de son positionnement, sa rapidité de réponse et sa fiabilité de fonctionnement dans le temps — sont étroitement liées aux limites de performance de ses modules articulaires.
En savoir plus sur les modules articulaires robotisés intégrés
Pour en savoir plus sur les modules articulaires robotisés intégrés, les modules articulaires robotisés à réducteur harmonique et les solutions de mouvement intégrées, contactez HONPINE afin de demander davantage d'informations produit et de documentation technique.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Actionneur rotatif harmonique pour équipements de calandrage de batteries au lithiumLes équipements de fabrication de batteries au lithium exigent une précision, une stabilité et une efficacité d’intégration accrues à mesure que les procédés de production continuent d’évoluer. Dans les équipements de calandrage, le positionnement précis des rouleaux, le contrôle de la pression et la réponse dynamique sont essentiels pour garantir la qualité et la régularité des électrodes.
Les actionneurs rotatifs harmoniques HONPINE offrent une haute précision, une grande rigidité, une réponse rapide et une intégration compacte pour les équipements de calandrage de batteries au lithium. Grâce à un jeu quasi nul, une densité de couple élevée et des performances fiables de contrôle du mouvement, ils contribuent à améliorer la précision des équipements et la stabilité de la production. Comment les modules intégrés d’articulation robotisée transforment-ils le câblage et l’architecture de commande des robots ?Les modules intégrés d’articulation robotisée transforment la conception des robots en regroupant le moteur, le réducteur, l’entraînement, l’encodeur et les composants de détection dans une unité de mouvement compacte. Par rapport aux architectures distribuées traditionnelles, cette approche intégrée peut réduire la complexité du câblage, simplifier les connexions d’alimentation et de communication, et permettre des structures robotiques plus compactes. Alors que les robots humanoïdes exigent des niveaux plus élevés de coordination des mouvements, de vitesse de réponse, de précision et d’intégration, les modules d’articulation robotisée deviennent une interface de plus en plus importante entre les systèmes de commande intelligents et le mouvement physique. Cet article explique comment les modules intégrés d’articulation robotisée transforment le câblage et l’architecture de commande des robots, en prenant comme exemple le module d’articulation robotisée à entraînement harmonique HONPINE TCHL.
 Modules d’articulation harmoniques à contrôle d’effort : une solution clé pour la commercialisation des robotsÀ mesure que les robots évoluent du positionnement précis vers l’interaction physique, le retour de couple au niveau des articulations devient de plus en plus important. Un module d’articulation robotique à contrôle d’effort permet au robot de détecter les variations du couple de sortie et de réagir plus adéquatement aux charges externes, prenant en charge les mouvements souples, la détection de contact et les applications de contrôle d’effort. Les modules d’articulation harmoniques HAG et HAU de HONPINE intègrent directement la détection de couple dans l’articulation, permettant un contrôle du couple en boucle fermée, une rotation continue de sortie à 360°, une précision de contrôle du couple inférieure à 1% et une bande passante de couple de 50 Hz. Cette conception intégrée maintient également des dimensions cohérentes entre les configurations à contrôle d’effort et sans contrôle d’effort, offrant une plateforme d’articulation flexible aux fabricants de robots.
 6 avantages clés du module articulaire planétaire JRM de HONPINELes robots quadrupèdes haute performance nécessitent des modules articulaires capables de réagir rapidement, de maintenir un positionnement précis, de résister aux impacts répétés et de fournir un couple stable dans des conditions de fonctionnement exigeantes. Le module articulaire planétaire JRM de HONPINE combine une haute précision de positionnement, un faible jeu, une réponse rapide à trois boucles, une rigidité statique élevée, une forte capacité de surcharge et une large plage de températures de fonctionnement. Avec des limites de fonctionnement continu et de surcharge clairement définies, le JRM est conçu pour équilibrer les performances dynamiques et la fiabilité à long terme. Cet article présente six avantages clés du module articulaire planétaire JRM de HONPINE et explique pourquoi il convient aux quadrupèdes d'inspection industrielle, aux robots d'inspection spécialisés, aux robots quadrupèdes antidéflagrants et à d'autres plateformes robotiques haute performance.
 Solutions de modules d’articulation robotique pour les bras et les jambes de robots humanoïdesLes robots humanoïdes nécessitent différentes caractéristiques d’articulation au niveau de l’épaule, du coude, du poignet, de la hanche, du genou et de la cheville. Les petites articulations privilégient un faible poids et une réponse rapide, tandis que les grandes articulations exigent une densité de couple, une capacité de charge et une fiabilité supérieures. Un module d’articulation robotique adapté doit donc correspondre aux exigences spécifiques de chaque articulation en matière de couple, de poids, d’amplitude de mouvement et de commande. Dans cet article, HONPINE présente, en prenant comme exemple la série de modules d’articulation harmonique HPJM, une solution de configuration d’articulations pour les membres supérieurs et inférieurs des robots humanoïdes, couvrant les besoins en couple, des petites articulations du poignet et des doigts aux articulations de la hanche à forte charge.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment les modules intégrés d’articulation robotisée transforment-ils le câblage et l’architecture de commande des robots ?Les modules intégrés d’articulation robotisée transforment la conception des robots en regroupant le moteur, le réducteur, l’entraînement, l’encodeur et les composants de détection dans une unité de mouvement compacte. Par rapport aux architectures distribuées traditionnelles, cette approche intégrée peut réduire la complexité du câblage, simplifier les connexions d’alimentation et de communication, et permettre des structures robotiques plus compactes. Alors que les robots humanoïdes exigent des niveaux plus élevés de coordination des mouvements, de vitesse de réponse, de précision et d’intégration, les modules d’articulation robotisée deviennent une interface de plus en plus importante entre les systèmes de commande intelligents et le mouvement physique. Cet article explique comment les modules intégrés d’articulation robotisée transforment le câblage et l’architecture de commande des robots, en prenant comme exemple le module d’articulation robotisée à entraînement harmonique HONPINE TCHL.
 Modules d’articulation harmoniques à contrôle d’effort : une solution clé pour la commercialisation des robotsÀ mesure que les robots évoluent du positionnement précis vers l’interaction physique, le retour de couple au niveau des articulations devient de plus en plus important. Un module d’articulation robotique à contrôle d’effort permet au robot de détecter les variations du couple de sortie et de réagir plus adéquatement aux charges externes, prenant en charge les mouvements souples, la détection de contact et les applications de contrôle d’effort. Les modules d’articulation harmoniques HAG et HAU de HONPINE intègrent directement la détection de couple dans l’articulation, permettant un contrôle du couple en boucle fermée, une rotation continue de sortie à 360°, une précision de contrôle du couple inférieure à 1% et une bande passante de couple de 50 Hz. Cette conception intégrée maintient également des dimensions cohérentes entre les configurations à contrôle d’effort et sans contrôle d’effort, offrant une plateforme d’articulation flexible aux fabricants de robots.
 6 avantages clés du module articulaire planétaire JRM de HONPINELes robots quadrupèdes haute performance nécessitent des modules articulaires capables de réagir rapidement, de maintenir un positionnement précis, de résister aux impacts répétés et de fournir un couple stable dans des conditions de fonctionnement exigeantes. Le module articulaire planétaire JRM de HONPINE combine une haute précision de positionnement, un faible jeu, une réponse rapide à trois boucles, une rigidité statique élevée, une forte capacité de surcharge et une large plage de températures de fonctionnement. Avec des limites de fonctionnement continu et de surcharge clairement définies, le JRM est conçu pour équilibrer les performances dynamiques et la fiabilité à long terme. Cet article présente six avantages clés du module articulaire planétaire JRM de HONPINE et explique pourquoi il convient aux quadrupèdes d'inspection industrielle, aux robots d'inspection spécialisés, aux robots quadrupèdes antidéflagrants et à d'autres plateformes robotiques haute performance.
 Solutions de modules d’articulation robotique pour les bras et les jambes de robots humanoïdesLes robots humanoïdes nécessitent différentes caractéristiques d’articulation au niveau de l’épaule, du coude, du poignet, de la hanche, du genou et de la cheville. Les petites articulations privilégient un faible poids et une réponse rapide, tandis que les grandes articulations exigent une densité de couple, une capacité de charge et une fiabilité supérieures. Un module d’articulation robotique adapté doit donc correspondre aux exigences spécifiques de chaque articulation en matière de couple, de poids, d’amplitude de mouvement et de commande. Dans cet article, HONPINE présente, en prenant comme exemple la série de modules d’articulation harmonique HPJM, une solution de configuration d’articulations pour les membres supérieurs et inférieurs des robots humanoïdes, couvrant les besoins en couple, des petites articulations du poignet et des doigts aux articulations de la hanche à forte charge.
 Pourquoi un réducteur RV nécessite-t-il une modification de profil ? Comment réduire davantage le jeu et l’erreur de transmission ?Un réducteur RV est conçu pour fournir un couple élevé, une grande rigidité et un mouvement précis dans des applications exigeantes telles que les articulations robotiques, les tables rotatives industrielles et les machines de précision. Cependant, l’obtention d’un faible jeu et d’une précision de transmission stable exige davantage qu’un usinage de haute précision. La modification du profil cycloïdal doit également prendre en compte les tolérances de fabrication, les erreurs d’assemblage, les déformations induites par la charge, la dilatation thermique et les conditions de lubrification. Dans cet article, nous examinons pourquoi les réducteurs RV nécessitent une modification de profil, comment les différentes méthodes de modification affectent l’engrènement et comment les ingénieurs peuvent mieux maîtriser le jeu et l’erreur de transmission grâce à la conception du profil, au budget d’erreurs, à l’analyse structurelle, à la fabrication de précision et aux essais de validation.
 Comment choisir une plateforme rotative creuse : guide complet de sélection ?Une plateforme rotative creuse est largement utilisée dans l’automatisation de précision lorsque le positionnement rotatif, l’intégration compacte et le passage des câbles à travers l’axe de rotation sont nécessaires. Cependant, choisir la bonne plateforme ne se limite pas à comparer le couple nominal ou la vitesse maximale. La charge, l’excentricité, le moment de renversement, l’inertie, la précision de positionnement, l’alésage creux, l’accélération, le cycle de service et les conditions d’installation influencent tous les performances réelles du système rotatif. Ce guide présente les paramètres clés que les ingénieurs doivent prendre en compte lors de la sélection d’une plateforme rotative creuse pour l’indexage CNC, la manipulation de wafers, l’inspection visuelle, le traitement laser, le dosage et d’autres applications rotatives de précision.
 Module d’articulation robot creux : pourquoi le passage des câbles est important dans les articulations robotiques?Un module d’articulation robot creux offre un passage interne pour les câbles d’alimentation, les lignes de signal, les tubes pneumatiques et d’autres connexions d’effecteurs terminaux. Par rapport au passage de câbles externe, un module d’articulation creux peut contribuer à réduire l’exposition des câbles, à améliorer l’intégration du système et à créer une trajectoire de mouvement plus dégagée pour les bras robotiques. Cet article explique pourquoi le passage interne des câbles est important dans les articulations robotiques et les éléments à prendre en compte lors de la sélection d’un module d’articulation creux pour des applications robotiques.