Comment choisir un actionneur rotatif de haute précision pour les applications industrielles ?
1. Commencez par présélectionner les séries d’actionneurs rotatifs en fonction de leurs caractéristiques structurelles
Bonjour à tous, je suis Theodore Li, directeur technique chez HONPINE.
Lors du choix d’un actionneur rotatif de haute précision pour des applications industrielles, la première étape consiste à comprendre les caractéristiques structurelles des différentes séries de produits et à réduire le nombre d’options en fonction de vos exigences d’installation.
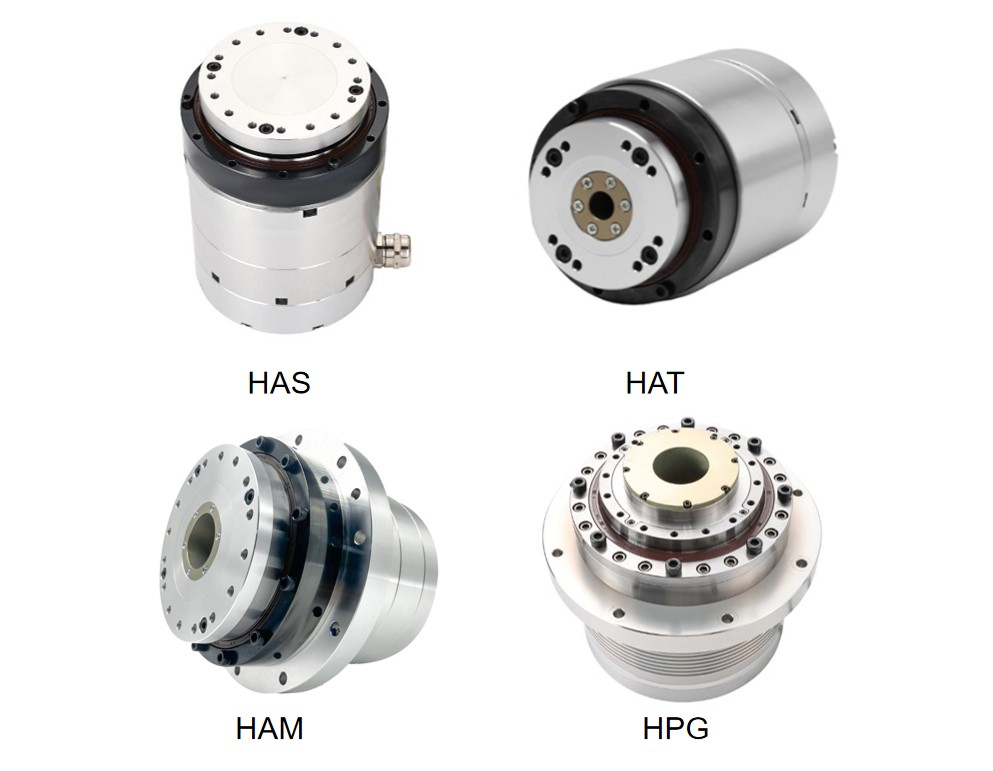
Aujourd’hui, je vous présente quatre des séries d’actionneurs rotatifs de précision les plus vendues de HONPINE et vous explique leurs principales différences.
Série HAS – Arbre plein, conception compacte
La série HAS est dotée d’une structure à arbre plein et d’une conception compacte. Elle convient aux applications où l’espace d’installation est limité et où le passage de câbles ou de conduites pneumatiques à l’intérieur de l’actionneur n’est pas nécessaire.
Série HAT – Arbre creux pour le passage interne des câbles
La série HAT est dotée d’une structure à arbre creux qui permet aux câbles et aux conduites pneumatiques de passer par le centre de l’actionneur. Elle convient ainsi aux équipements automatisés nécessitant un câblage ou des raccordements pneumatiques internes.
Série HAM – Alésage creux de plus grand diamètre
La série HAM offre un orifice central traversant de plus grand diamètre, laissant davantage d’espace pour installer des câbles, des conduites d’air et d’autres raccordements internes. Elle est particulièrement adaptée aux équipements ayant des exigences plus élevées en matière de passage interne.
Série HPG – Haute précision et rigidité pour les machines-outils
La série HPG est conçue pour les applications de machines-outils où la précision de positionnement et la rigidité structurelle sont essentielles. Elle convient aux systèmes de positionnement rotatif de précision qui doivent garantir des performances stables dans des conditions de fonctionnement exigeantes.
2. Calculez le couple requis et sélectionnez le rapport de réduction approprié
Après avoir présélectionné la série d’actionneurs, l’étape suivante consiste à calculer le couple réellement requis par la charge et à choisir un rapport de réduction adapté.
Un actionneur doit fournir un couple suffisant non seulement pour supporter la charge en fonctionnement, mais aussi pour vaincre la résistance générée pendant l’accélération et la décélération.
Étape 1 : Calculer le couple théorique de la charge (couple gravitationnel + couple d’accélération)
Au démarrage et à l’arrêt, l’actionneur doit vaincre deux principales composantes de couple :
1. Couple gravitationnel (TG)
Le couple gravitationnel apparaît lorsque l’actionneur porte une charge décentrée ou effectue un mouvement de rotation contre la gravité.
Formule :
TG = M × g × L × cosθ
Où :
M = Masse de la charge (kg)
g = Accélération gravitationnelle (9.8 m/s²)
L = Distance entre le centre de gravité de la charge et l’axe de rotation (m)
θ = Angle entre la direction de la force gravitationnelle et le bras de levier
Pour une rotation strictement horizontale, lorsque le centre de gravité de la charge se trouve sur l’axe de rotation, la composante du couple gravitationnel peut être négligée.
2. Couple d’accélération (Ta)
Le couple d’accélération est le couple nécessaire pour accélérer une charge depuis l’arrêt jusqu’à la vitesse cible dans un délai donné.
Formule :
Ta = J × α
Où :
J = Moment d’inertie de la charge (kg·m²), que l’on peut obtenir avec un logiciel de CAO 3D après avoir défini les propriétés de matériau appropriées. Veillez à placer l’origine du système de coordonnées sur l’axe de rotation.
α = Accélération angulaire (rad/s²), calculée en fonction du temps de cycle requis par la machine. Par exemple, si l’actionneur doit atteindre la vitesse cible en 0.2 seconde, l’accélération angulaire requise doit être calculée en conséquence.
Étape 2 : Calculer le couple de pointe combiné requis au démarrage et à l’arrêt (ΣT)
Une fois le couple gravitationnel et le couple d’accélération calculés, additionnez-les et appliquez un facteur de sécurité approprié en fonction de l’application industrielle.
Formule :
ΣT = (TG + Ta) × facteur de sécurité
Facteurs de sécurité recommandés :
Conditions de fonctionnement
Facteur de sécurité recommandé
1.2 – Charges généralement régulières, telles que la manutention standard de matériaux.
1.5 – Charges avec impacts modérés, telles que des rotations fréquentes dans les deux sens.
2.0 ou plus – Charges lourdes ou conditions d’impact sévères, telles que l’usinage lourd ou les opérations de chargement et de déchargement liées à l’emboutissage.
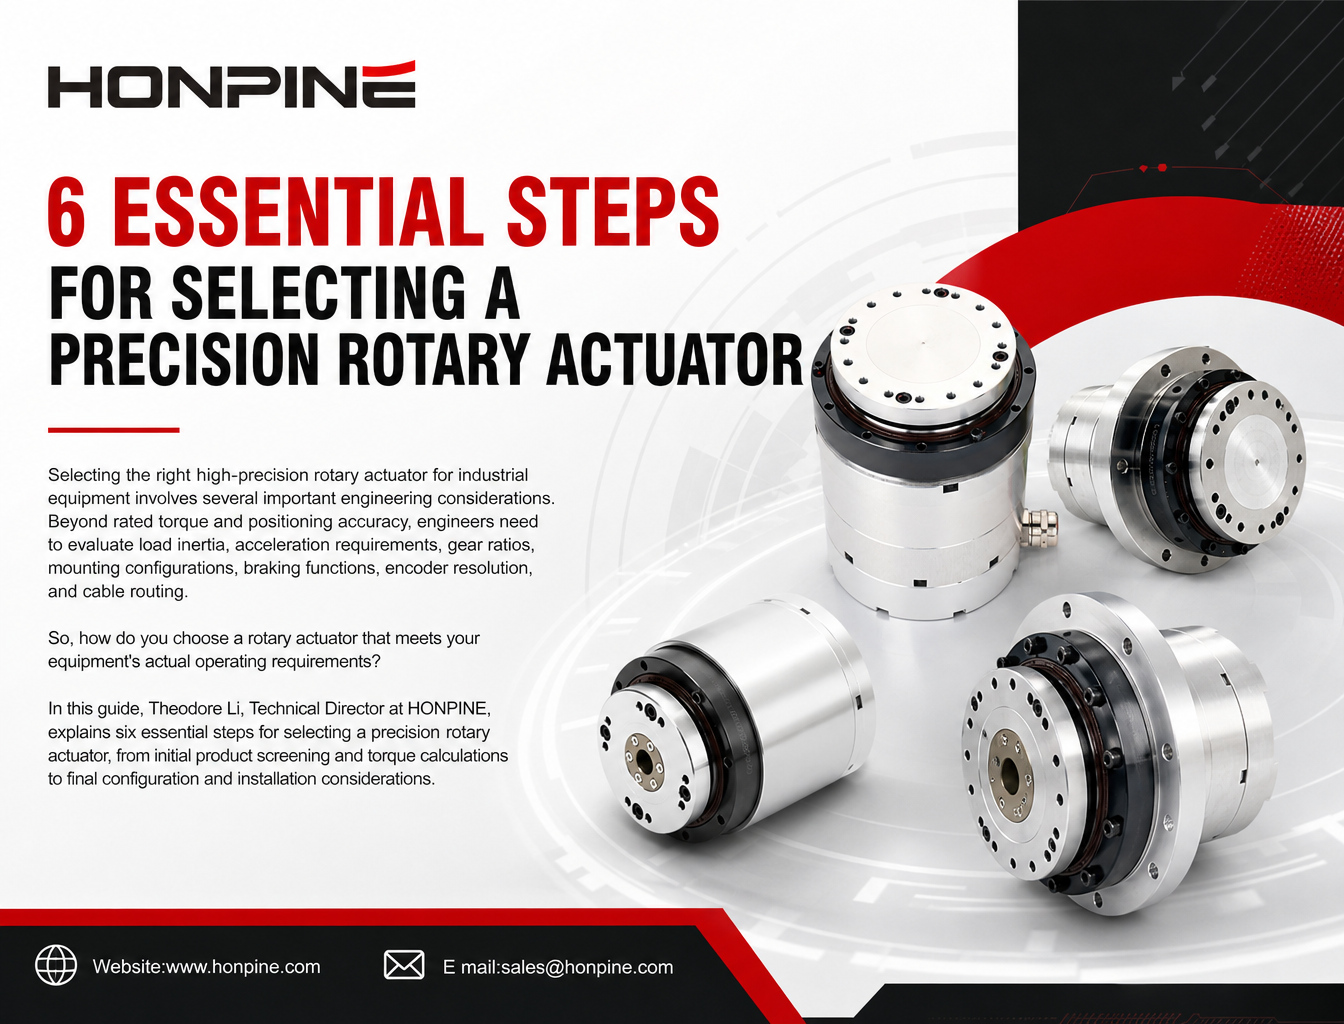
ps pour choisir un actionneur rotatif de précision, de la présélection initiale du produit et des calculs de couple jusqu’au choix final de la configuration et aux considérations d’installation.
Étape 3 : Vérifier le couple calculé par rapport aux spécifications de l’actionneur
Le ΣT calculé représente le couple de pointe requis pendant l’accélération et la décélération. À ce stade, consultez la fiche technique de l’actionneur et vérifiez deux paramètres essentiels.
1. Vérification du couple de pointe (au démarrage et à l’arrêt)
Exigence :
ΣT ≤ couple instantané maximal admissible de l’actionneur
Selon les spécifications du fabricant, ce paramètre peut être indiqué comme le couple instantané maximal ou le couple d’accélération maximal (T2B).
Il est important de distinguer le couple instantané maximal, qui peut être autorisé pendant quelques secondes seulement, du couple maximal d’accélération/décélération, qui s’applique aux conditions répétées de démarrage et d’arrêt.
Lors du choix d’un actionneur, le couple calculé doit rester inférieur aux limites applicables spécifiées par le fabricant. En cas de cycles fréquents d’accélération et de décélération, accordez une attention particulière à la limite de couple admissible la plus basse.
Si le ΣT calculé est inférieur à la valeur nominale de couple de pointe intermittent spécifiée pour l’actionneur (par exemple, un couple de pointe autorisé pendant moins de 2 secondes), l’actionneur peut être mécaniquement capable de supporter la charge requise à court terme, sous réserve des restrictions du fabricant concernant le facteur de marche et les conditions de fonctionnement.
2. Vérification du couple nominal (fonctionnement continu)
Exigence :
Couple réel en fonctionnement continu ≤ couple nominal de l’actionneur
Même si le couple de pointe reste dans les limites admissibles, le couple en fonctionnement continu doit également être vérifié.
Si l’actionneur fonctionne en continu au-dessus de son couple nominal, une surchauffe et une fatigue accélérée de la flexspline du réducteur harmonique peuvent se produire, réduisant considérablement sa durée de vie.
Pour les équipements industriels, une règle de conception préliminaire courante consiste à maintenir le couple en fonctionnement continu en dessous d’environ 80% du couple nominal, afin de conserver une marge de fonctionnement suffisante.
Important : le couple de charge requis doit rester inférieur au couple de pointe admissible au démarrage et à l’arrêt, avec une marge de sécurité suffisante. Parallèlement, le couple en fonctionnement continu doit rester dans les limites du couple nominal de l’actionneur.
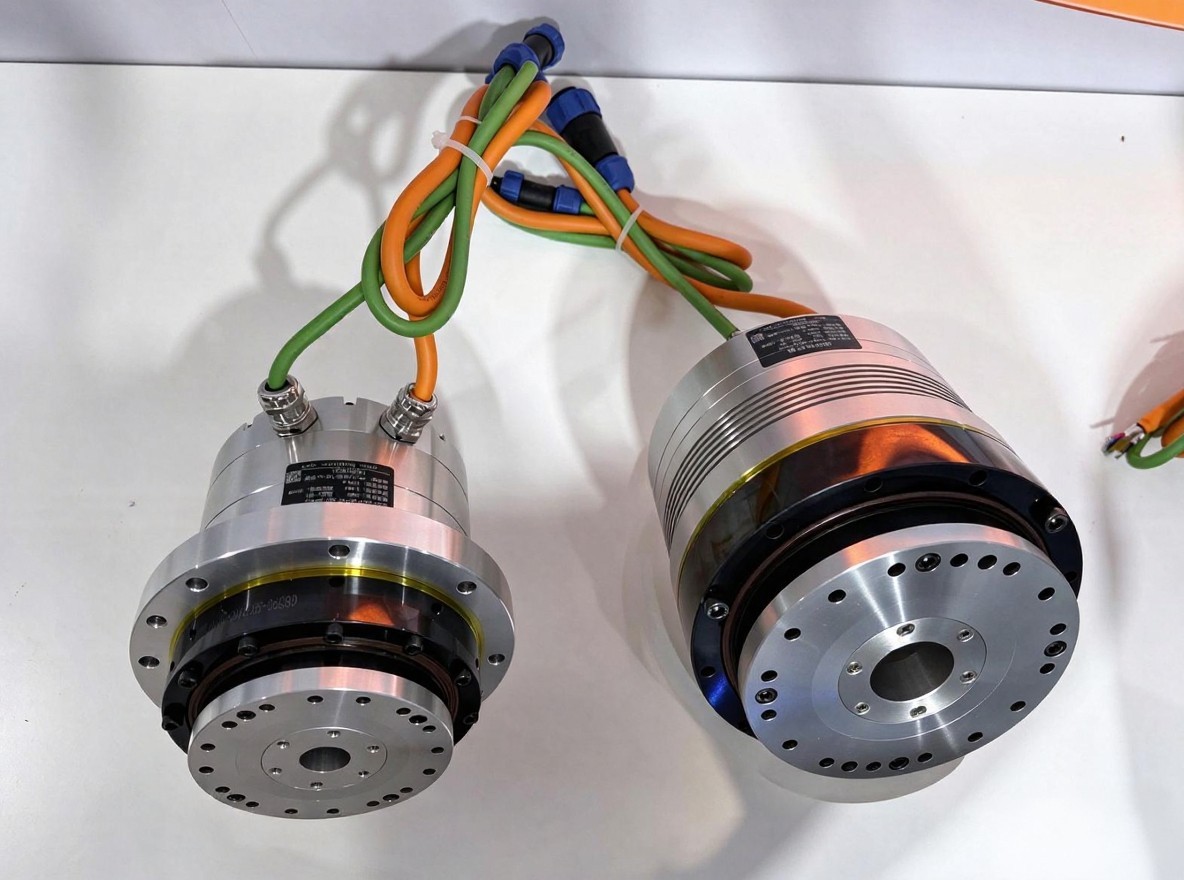
La structure de montage constitue un autre élément important à prendre en compte lors du choix d’un actionneur rotatif.HONPINE propose différentes configurations structurelles pour répondre à diverses exigences d’installation.
HAM – Conception cylindrique sans bride
La série HAM est dotée d’un corps cylindrique sans bride de montage intégrée. Elle convient aux conceptions d’équipements dans lesquelles le client dispose d’une structure de montage personnalisée ou préfère une installation plus flexible.
HAMF – Bride de montage intégrée
La série HAMF est dotée d’une bride de montage intégrée, ce qui facilite l’installation mécanique et le positionnement.
Le choix entre HAM et HAMF doit dépendre de la configuration mécanique de l’équipement, de l’espace de montage et des exigences d’installation.
4. Avez-vous besoin d’un frein électromagnétique ?
La nécessité d’un frein électromagnétique dépend des conditions de fonctionnement et des exigences de sécurité de l’équipement.
Les actionneurs rotatifs HONPINE proposent des configurations avec frein et des valeurs de couple de maintien correspondantes. Lors du choix d’un modèle, vérifiez le couple de freinage spécifié afin de vous assurer qu’il répond aux exigences de maintien de la charge.
Dans la désignation du modèle :
B indique une configuration équipée d’un frein.
A indique une configuration sans frein.
Pour les applications où l’actionneur doit maintenir sa position lorsque le moteur est hors tension, un frein électromagnétique peut être nécessaire.
Les applications typiques comprennent les systèmes de positionnement vertical, les mécanismes de levage et les équipements dont la charge pourrait se déplacer sous l’effet de la gravité après une coupure de courant.
La configuration du frein doit être choisie en fonction de la charge réelle, du couple de maintien requis et de la conception de sécurité de l’équipement.
[Image : Comparaison des actionneurs rotatifs avec et sans frein électromagnétique]
5. Vérifiez la résolution et le type du codeur moteur
Le choix du codeur influe directement sur la résolution de retour et la capacité de surveillance de la position de l’actionneur rotatif.
HONPINE propose deux options de codeur absolu multitour :
Codeur absolu multitour 23 bits
Codeur absolu multitour 17 bits
Les deux options sont des codeurs absolus multitours qui conservent les informations de position même après la coupure de l’alimentation.
Contrairement aux codeurs incrémentaux, qui nécessitent une référence de position après une coupure de courant, les codeurs absolus multitours peuvent conserver les informations de position absolue sur plusieurs tours, ce qui contribue à simplifier le démarrage du système et la gestion de la position.
La résolution de codeur appropriée doit être choisie en fonction des exigences de positionnement, de l’architecture de commande et des exigences globales de précision de l’équipement.
Il est également important de distinguer la résolution du codeur de la précision réelle de positionnement. Les performances finales de positionnement dépendent de l’ensemble du système de transmission, de la rigidité mécanique, du jeu, de la stratégie de commande et d’autres facteurs.
6. Vérifiez la direction de sortie des câbles
Le dernier point à considérer est la direction de sortie des câbles, qui influe directement sur la facilité d’installation et la gestion du câblage interne.
Les actionneurs rotatifs HONPINE offrent deux configurations de sortie des câbles :
Sortie en bout : les câbles sortent par la face d’extrémité de l’actionneur. Cette configuration convient aux équipements dont l’agencement facilite le cheminement axial des câbles.
Sortie latérale : les câbles sortent par le côté de l’actionneur. Cette configuration convient aux installations où l’espace axial est limité ou où le passage latéral est privilégié.
Avant de choisir la configuration de sortie des câbles, prenez en compte l’orientation de montage de l’actionneur, les composants mécaniques environnants, l’espace disponible et le rayon de courbure des câbles.
Le choix d’une direction de sortie des câbles appropriée peut faciliter le montage et réduire les interférences des câbles pendant le fonctionnement de l’équipement.
Besoin d’aide pour choisir un actionneur rotatif de haute précision pour votre application industrielle ?
Choisir un actionneur rotatif de haute précision ne consiste pas simplement à sélectionner un modèle en fonction de son couple nominal.
Vous devez également tenir compte de la conception structurelle de l’actionneur, de l’inertie de la charge, des exigences d’accélération, du rapport de réduction, de la configuration de montage, des exigences de freinage, de la résolution du codeur et du cheminement des câbles.
Chez HONPINE, nous proposons plusieurs séries d’actionneurs rotatifs de précision, notamment HAS, HAT, HAM et HPG, pour répondre à différents besoins de commande de mouvement industriel et de positionnement.
Si vous choisissez un actionneur rotatif de haute précision pour votre équipement industriel, contactez HONPINE pour demander les fiches techniques les plus récentes et discuter avec notre équipe technique de la configuration d’actionneur la mieux adaptée.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment choisir un actionneur rotatif de haute précision pour les applications industrielles ?Choisir le bon actionneur rotatif de précision ne consiste pas uniquement à vérifier le couple nominal. Ce guide explique comment calculer le couple de charge, sélectionner le rapport de réduction approprié et évaluer les configurations structurelles, les brides de montage, les freins électromagnétiques, la résolution du codeur et les directions de sortie des câbles. Découvrez comment les séries d’actionneurs rotatifs HONPINE HAS, HAT, HAM et HPG répondent à différents besoins de commande de mouvement industriel et de positionnement de précision.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.
 Comment les tendances du secteur de la robotique façonnent-elles la demande de modules articulaires intégrés et de moteurs-roues en 2026 ?L’industrie de la robotique entre dans une nouvelle phase de développement en 2026, avec des applications qui s’étendent des robots humanoïdes et quadrupèdes aux manipulateurs mobiles, aux robots collaboratifs et aux systèmes robotiques spécialisés. À mesure que les fabricants passent du développement de prototypes à la commercialisation et à la production de masse, les exigences relatives aux systèmes d’entraînement des robots évoluent également. Dans cet article, Allen Li, fondateur de HONPINE, partage ses observations sur l’évolution du marché de la robotique et explique pourquoi les modules d’articulation intégrés et les moteurs-roues deviennent de plus en plus importants pour améliorer l’intégration des systèmes, la constance des produits et la fiabilité de fonctionnement à long terme.
 3 meilleurs réducteurs harmoniques pour les équipements de semi-conducteursLes équipements de fabrication de semi-conducteurs nécessitent un contrôle de mouvement de haute précision, des structures mécaniques compactes et des performances de transmission fiables. Des robots de manutention de wafers et des systèmes OHT aux équipements de lithographie et de métrologie, chaque application impose des exigences différentes aux réducteurs harmoniques. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente trois solutions de réducteurs harmoniques : la série FHG à arbre creux, la série FHD ultra-mince et la série FSD ultra-plate. Nous examinerons également 10 paramètres techniques clés que les ingénieurs doivent prendre en compte lors du choix d’un réducteur harmonique pour les équipements de semi-conducteurs, notamment le couple nominal, le jeu, la rigidité torsionnelle, le diamètre de l’arbre creux et la charge de moment admissible.
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment choisir un actionneur rotatif de haute précision pour les applications industrielles ?Choisir le bon actionneur rotatif de précision ne consiste pas uniquement à vérifier le couple nominal. Ce guide explique comment calculer le couple de charge, sélectionner le rapport de réduction approprié et évaluer les configurations structurelles, les brides de montage, les freins électromagnétiques, la résolution du codeur et les directions de sortie des câbles. Découvrez comment les séries d’actionneurs rotatifs HONPINE HAS, HAT, HAM et HPG répondent à différents besoins de commande de mouvement industriel et de positionnement de précision.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.
 3 meilleurs réducteurs harmoniques pour les équipements de semi-conducteursLes équipements de fabrication de semi-conducteurs nécessitent un contrôle de mouvement de haute précision, des structures mécaniques compactes et des performances de transmission fiables. Des robots de manutention de wafers et des systèmes OHT aux équipements de lithographie et de métrologie, chaque application impose des exigences différentes aux réducteurs harmoniques. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente trois solutions de réducteurs harmoniques : la série FHG à arbre creux, la série FHD ultra-mince et la série FSD ultra-plate. Nous examinerons également 10 paramètres techniques clés que les ingénieurs doivent prendre en compte lors du choix d’un réducteur harmonique pour les équipements de semi-conducteurs, notamment le couple nominal, le jeu, la rigidité torsionnelle, le diamètre de l’arbre creux et la charge de moment admissible.
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.
 Pourquoi les fabricants de réducteurs à ondes de déformation produisent-ils des produits dont la qualité et la précision varient autant ?Les réducteurs à ondes de déformation reposent sur le même principe de fonctionnement, mais leur qualité, leur précision et leur durée de vie peuvent varier considérablement d’un fabricant à l’autre. Quelles sont les causes de ces différences ? Allen Li, fondateur de HONPINE, explique comment le choix des matériaux, la conception du profil des dents, l’usinage de précision, les techniques d’assemblage et le contrôle qualité influencent les performances finales des réducteurs à ondes de déformation. Découvrez les principales différences entre les fabricants chinois et japonais, ainsi que les critères à prendre en compte pour choisir un fournisseur fiable de réducteurs à ondes de déformation.
 Que sont le couple nominal, le couple intermittent et le couple de pointe dans un actionneur harmonique ?Lorsqu’ils sélectionnent un actionneur harmonique pour une articulation robotique, les ingénieurs se concentrent souvent sur son couple de sortie maximal. Cependant, une seule valeur de couple ne suffit pas à décrire pleinement les capacités de fonctionnement d’un actionneur. Une articulation robotique peut devoir supporter une charge en continu, produire un couple plus élevé lors de mouvements périodiques ou résister à de brefs impacts externes. Le couple nominal, le couple intermittent et le couple de pointe correspondent à trois conditions de fonctionnement distinctes, chacune ayant ses propres limites. Pour les robots humanoïdes, les robots quadrupèdes et les bras robotisés, comprendre ces différences est essentiel pour évaluer les performances de l’actionneur, prévenir les surcharges et garantir sa fiabilité à long terme.
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.