Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?
Les servomoteurs et lesréducteurs planétairessont largement utilisés dans l’automatisation industrielle, la robotique, les machines CNC et les systèmes de commande de mouvement de précision. Toutefois, le choix d’unréducteur planétaire pour servomoteurne se limite pas à faire correspondre la puissance du moteur ou à choisir un rapport de réduction.
Une combinaison inadaptée peut entraîner une charge excessive du moteur, une réponse dynamique médiocre, un couple de sortie insuffisant, une augmentation des erreurs de positionnement, voire une défaillance prématurée des composants. Pour garantir des performances de transmission fiables, les ingénieurs doivent prendre en compte le couple, la vitesse, l’adaptation des inerties, le jeu, la rigidité torsionnelle et la compatibilité mécanique.
Ce guide explique comment associer des réducteurs planétaires à des servomoteurs. Il présente les principes fondamentaux de sélection, les calculs clés, les stratégies d’association pour six grandes marques de servomoteurs et les exigences courantes d’installation.
1. Pourquoi est-il important de bien associer un servomoteur et un réducteur planétaire ?
Un servomoteur produit un mouvement de rotation contrôlé, tandis qu’un réducteur planétaire réduit la vitesse de sortie et augmente le couple de sortie. Ensemble, ils forment un système de transmission qui doit répondre aux exigences mécaniques et dynamiques de l’application.
Même si le moteur et le réducteur sont adaptés individuellement, leur association peut ne pas offrir les performances attendues.
1.1 Couple de sortie insuffisant
La fonction principale d’un réducteur planétaire est de réduire la vitesse de rotation et d’augmenter le couple de sortie. Si le rapport de réduction est trop faible, le réducteur risque de ne pas fournir un couple suffisant pour entraîner la charge.
Si le réducteur sélectionné présente une capacité de couple insuffisante, il peut également subir des contraintes internes excessives lors des phases d’accélération, de décélération ou de cycles fréquents de démarrage et d’arrêt.
1.2 Réponse dynamique médiocre due à une inadéquation des inerties
Le rapport d’inertie entre la charge et le servomoteur influe sur la réponse dynamique et la stabilité du système servo.
Si l’inertie de charge ramenée au moteur est excessivement élevée par rapport à l’inertie du rotor, le système peut présenter des temps d’accélération et de décélération plus longs, un dépassement accru, des vibrations ou des difficultés à assurer une commande stable.
Un réducteur planétaire adapté peut réduire l’inertie ramenée au moteur et ainsi améliorer la réactivité du système.
1.3 Erreurs de positionnement et jeu
Dans des applications telles que les articulations robotiques, les tables d’indexage et les équipements de positionnement de précision, le jeu influe directement sur la précision du mouvement.
Un réducteur planétaire présentant un jeu excessif peut provoquer des écarts de positionnement, en particulier lorsque le système change fréquemment de sens de rotation.
Les ingénieurs doivent donc choisir un réducteur dont la valeur de jeu est adaptée aux exigences de précision et de répétabilité de l’application.
1.4 Rigidité et stabilité de transmission insuffisantes
La rigidité torsionnelle détermine la déformation angulaire provoquée par l’application d’un couple.
Si la rigidité torsionnelle du réducteur est insuffisante, le système de transmission peut subir une déformation élastique lors des phases d’accélération, de décélération ou de variation de charge. Cela peut affecter la précision de positionnement et la réponse dynamique.
Pour les applications impliquant des charges lourdes, des inversions de sens fréquentes ou de fortes accélérations, la rigidité torsionnelle doit être prise en compte au même titre que le couple nominal et le jeu.
2. Paramètres clés pour associer des servomoteurs à des réducteurs planétaires
Le choix d’un réducteur planétaire pour un servomoteur nécessite une évaluation systématique des conditions de fonctionnement et des exigences mécaniques.
Les trois étapes suivantes fournissent un cadre pratique pour évaluer les principaux paramètres à prendre en compte lors du choix d’un réducteur.
2.1 Déterminer le couple de sortie et le rapport de réduction nécessaires
La première étape consiste à déterminer le couple et la vitesse de rotation requis à la sortie du réducteur.
Le couple de sortie d’un réducteur planétaire peut être estimé à l’aide de la formule suivante :
Tout = Tmotor × i × η
Où :
- Tout = couple de sortie du réducteur
- Tmotor = couple de sortie du servomoteur
- i = rapport de réduction du réducteur
- η = rendement de transmission du réducteur
Par exemple, si un servomoteur fournit un couple de 2 Nm et est relié à un réducteur planétaire présentant un rapport de réduction de 10:1 et un rendement de transmission de 95 %, le couple de sortie théorique est :
Tout = 2 × 10 × 0.95 = 19 Nm
Ce calcul fournit une première estimation. La sélection réelle doit également tenir compte du couple de sortie nominal du réducteur, du couple maximal admissible, du couple d’accélération et des conditions de service.
Le rapport de réduction détermine également la vitesse de sortie :
n_out = n_motor / i
Où :
- n_out = vitesse de sortie du réducteur
- n_motor = vitesse du servomoteur
- i = rapport de réduction du réducteur
Un rapport de réduction plus élevé produit une vitesse de sortie plus faible et, généralement, un couple de sortie plus important. Toutefois, choisir le rapport le plus élevé disponible n’est pas toujours avantageux. Le rapport de réduction doit être adapté à la vitesse de fonctionnement requise, aux caractéristiques du moteur et à la dynamique de l’application.
2.2 Calculer l’inertie de charge ramenée au moteur
L’adaptation des inerties est un élément important à prendre en compte lors du choix d’un servomoteur et d’un réducteur planétaire.
L’inertie de charge ramenée au côté moteur peut être estimée à l’aide de la formule suivante :
Jref = Jload / i² + Jgearbox_in
Où :
- Jref = inertie totale ramenée au côté moteur
- Jload = inertie de charge à la sortie du réducteur
- i = rapport de réduction du réducteur
- Jgearbox_in = inertie du côté entrée du réducteur
Le rapport d’inertie peut ensuite être calculé comme suit :
K = Jref / Jmotor
Où :
- K = rapport d’inertie
- Jref = inertie totale de charge ramenée au moteur
- Jmotor = inertie du rotor du servomoteur
Le rapport d’inertie approprié dépend du servomoteur, du système d’entraînement, des paramètres de commande et des exigences de l’application. Un rapport d’inertie plus faible facilite généralement la commande du système, mais il n’existe pas de rapport unique adapté à toutes les applications.
Pour le positionnement à grande vitesse et les cycles fréquents de démarrage et d’arrêt, les ingénieurs doivent accorder une attention particulière au rapport d’inertie et aux exigences d’accélération du système.
2.3 Calculer le couple requis et choisir un facteur de sécurité approprié
Le réducteur sélectionné doit résister à la fois au couple nécessaire en fonctionnement normal et au couple supplémentaire généré lors des accélérations, des décélérations et des variations de charge.
Le couple requis peut être estimé à l’aide de la formule suivante :
Tneed = (Tfric + Tacc) × Fs
Où :
- Tneed = couple de dimensionnement requis
- Tfric = couple nécessaire pour vaincre les frottements et les résistances externes
- Tacc = couple nécessaire à l’accélération
- Fs = facteur de sécurité
Le couple d’accélération peut être estimé à l’aide de la formule suivante :
Tacc = Jtotal × α
Où :
- Jtotal = inertie totale équivalente au point de référence du calcul
- α = accélération angulaire
Le facteur de sécurité doit être choisi en fonction des conditions de fonctionnement, notamment des variations de charge, des chocs, du cycle de service et de la fréquence des démarrages et arrêts.
Le couple de sortie nominal du réducteur doit être suffisant pour assurer un fonctionnement continu, tandis que son couple de pointe admissible doit couvrir les charges dynamiques de courte durée.
Il est important de ne pas utiliser le couple de pointe à la place du couple nominal. Un réducteur capable de supporter une charge de pointe de courte durée peut ne pas convenir à un fonctionnement continu au même couple.
3. Stratégies d’association des servomoteurs de 6 grandes marques avec des réducteurs planétaires
Les fabricants de servomoteurs utilisent des tailles de carcasse, des dimensions d’arbre, des interfaces de montage et des caractéristiques de performance différentes. Le choix d’un réducteur planétaire doit donc se baser sur le modèle réel du moteur et son interface mécanique, et non sur le seul nom de la marque.
Les six marques suivantes sont couramment utilisées dans les applications d’automatisation industrielle.
3.1 Servomoteurs Inovance
Les servomoteurs Inovance sont largement utilisés dans les équipements d’automatisation, les machines d’emballage, la fabrication électronique et les systèmes de commande de mouvement industriels généraux.
Pour associer un servomoteur Inovance à un réducteur planétaire, les ingénieurs doivent d’abord vérifier la taille de carcasse du moteur, le diamètre et la longueur de l’arbre, les dimensions de la bride de montage et le couple nominal.
Le réducteur doit également être choisi en fonction du rapport de réduction requis, du couple de sortie et de la précision de positionnement.
Pour les équipements d’automatisation compacts, un réducteur planétaire doté d’un adaptateur de montage approprié peut contribuer à réduire l’espace d’installation tout en maintenant les performances de transmission requises.
3.2 Servomoteurs Estun
Les servomoteurs Estun sont utilisés dans les robots industriels, les équipements CNC et les systèmes de production automatisés.
Pour choisir un réducteur planétaire destiné à un servomoteur Estun, il convient de vérifier attentivement le couple nominal, la vitesse maximale, les dimensions de l’arbre et l’interface de montage du moteur.
Pour les applications impliquant des accélérations et des décélérations fréquentes, les ingénieurs doivent accorder une attention particulière au couple nominal, au couple de pointe, à la rigidité torsionnelle et aux caractéristiques d’inertie du réducteur.
Un réducteur planétaire adapté doit offrir une capacité de couple suffisante sans compromettre la réponse dynamique du système servo.
3.3 Servomoteurs Panasonic
Les servomoteurs Panasonic MINAS sont couramment utilisés dans l’automatisation de précision, la fabrication électronique, les machines d’emballage et les équipements de positionnement.
Pour associer un réducteur planétaire à un servomoteur Panasonic, les ingénieurs doivent vérifier la série et le modèle exact du moteur avant de choisir le réducteur.
Les principaux éléments à prendre en compte sont la bride de montage, les dimensions de l’arbre, le couple de sortie nominal, la vitesse du moteur et le rapport de réduction requis.
Pour les applications de positionnement de précision, le jeu du réducteur et sa rigidité torsionnelle doivent également être évalués afin de garantir que le système de transmission répond aux performances de positionnement requises.
3.4 Servomoteurs Mitsubishi
Les servomoteurs Mitsubishi MELSERVO sont largement utilisés dans l’automatisation industrielle, les machines-outils, la robotique et les systèmes de positionnement de précision.
Pour choisir un réducteur planétaire destiné à un servomoteur Mitsubishi, les ingénieurs doivent confirmer la série MELSERVO et le modèle de moteur concernés.
Les dimensions de bride, le diamètre et la longueur de l’arbre ainsi que les caractéristiques de couple nominal peuvent varier d’un modèle de moteur à l’autre.
Pour les applications exigeant une grande précision de positionnement et des inversions de sens fréquentes, il est important d’évaluer le jeu, la rigidité torsionnelle et le couple de pointe admissible, en plus de vérifier l’interface mécanique de base.
3.5 Servomoteurs Yaskawa
Les servomoteurs Yaskawa Sigma sont couramment utilisés dans les systèmes d’automatisation haute performance, la robotique et les machines de précision.
Pour associer un réducteur planétaire à un servomoteur Yaskawa, les ingénieurs doivent identifier la série exacte et le numéro de modèle du moteur.
Le couple nominal, la vitesse de rotation maximale, la configuration de l’arbre et les dimensions de montage du moteur doivent être vérifiés par rapport aux spécifications du réducteur.
Pour les applications à forte dynamique, l’adaptation des inerties est particulièrement importante. Le rapport de réduction choisi doit permettre au moteur d’entraîner la charge efficacement tout en répondant aux exigences d’accélération, de décélération et de positionnement.
3.6 Servomoteurs MOONS’
MOONS’ fournit des produits de commande de mouvement destinés aux équipements d’automatisation, aux machines industrielles et aux applications de positionnement de précision.
Pour choisir un réducteur planétaire destiné à un servomoteur MOONS’, les ingénieurs doivent vérifier le type de moteur, sa taille de carcasse, les dimensions de l’arbre, l’interface de montage et les exigences de couple.
Le rapport de réduction doit être déterminé en fonction de la vitesse et du couple de sortie requis. Pour les applications impliquant des cycles fréquents de démarrage et d’arrêt ou des changements de sens, il convient également de prendre en compte le jeu, le couple nominal et la rigidité torsionnelle du réducteur.
Remarque importante concernant la sélection : les considérations d’association ci-dessus sont des recommandations générales d’ingénierie et ne constituent pas des règles de compatibilité fixes pour tous les moteurs de chaque gamme de produits. Même au sein d’une même marque, les interfaces de montage et les caractéristiques d’arbre peuvent différer d’une série de moteurs à l’autre. Vérifiez toujours le plan du moteur et sa fiche technique exacts avant de confirmer un modèle de réducteur.
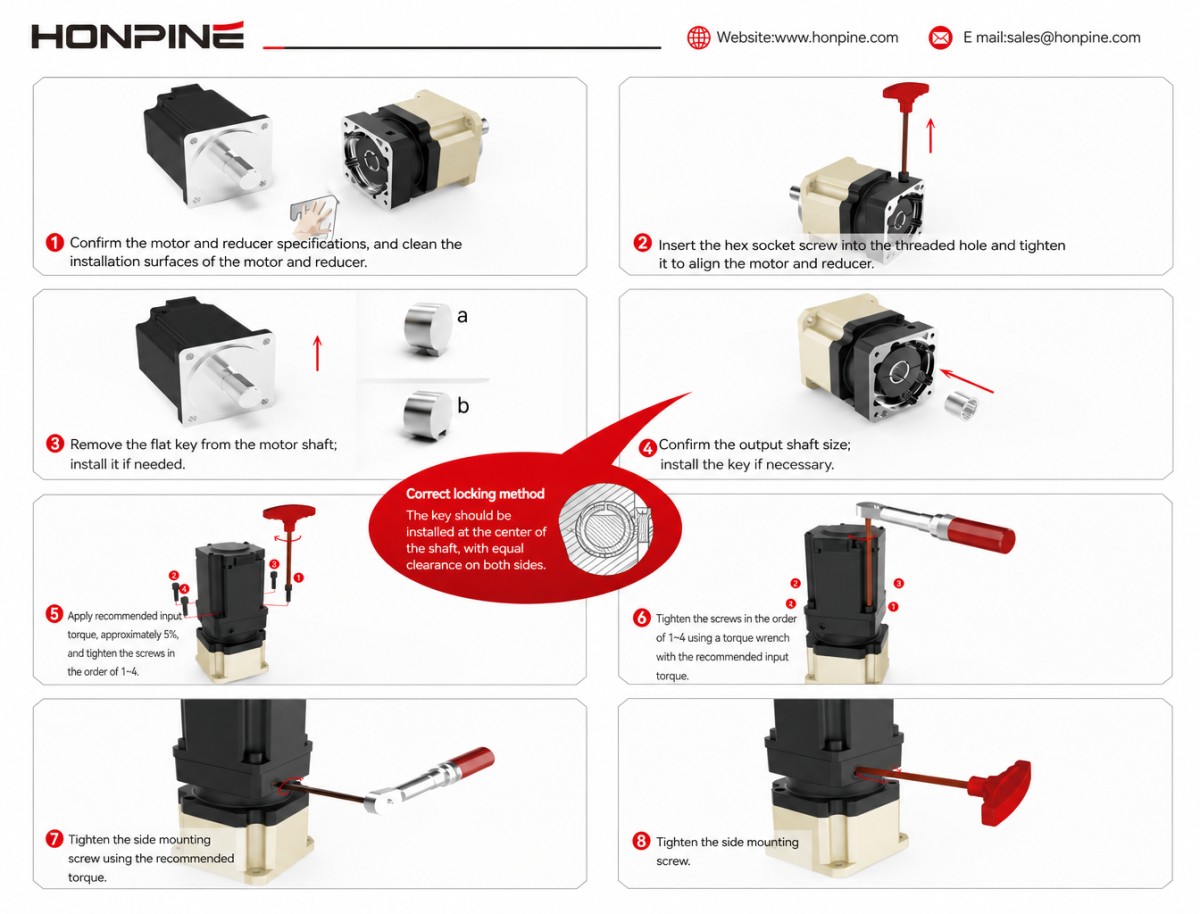
4. Principales exigences d’installation des ensembles servomoteur et réducteur planétaire
Même si le moteur et le réducteur sont correctement sélectionnés, une installation incorrecte peut affecter la précision de transmission, augmenter les vibrations et réduire la durée de vie.
Les points suivants doivent être pris en compte lors de l’installation.
4.1 Vérifier la compatibilité de montage du moteur et du réducteur
Avant l’installation, vérifiez la compatibilité de la bride du moteur, de la bride d’entrée du réducteur, du diamètre et de la longueur de l’arbre ainsi que de la position des trous de fixation.
Si les interfaces du moteur et du réducteur ne correspondent pas, une plaque d’adaptation ou une bride de raccordement appropriée peut être nécessaire.
L’adaptateur doit offrir une résistance mécanique suffisante et assurer un alignement précis entre le moteur et le réducteur.
4.2 Assurer un bon alignement des arbres
Un mauvais alignement entre l’arbre du moteur et l’entrée du réducteur peut introduire des charges radiales et axiales supplémentaires.
Lors de l’installation, veillez à positionner correctement le moteur et le réducteur et à éviter toute contrainte mécanique excessive au niveau de la liaison.
Un mauvais alignement peut provoquer des bruits anormaux, des vibrations, une augmentation des charges sur les roulements et une usure prématurée.
4.3 Éviter un serrage excessif
Lors de l’assemblage, les éléments de fixation doivent être serrés aux valeurs de couple spécifiées par le fabricant.
Un serrage excessif peut endommager les surfaces de montage, déformer les composants ou affecter l’alignement du système de transmission.
Le moteur et le réducteur doivent être fixés uniformément afin d’assurer des liaisons mécaniques stables.
4.4 Vérifier la lubrification et les conditions de fonctionnement
Avant la mise en service, vérifiez que le réducteur utilise le lubrifiant spécifié et que son orientation de montage est compatible avec le dispositif de lubrification.
La température de fonctionnement, les conditions ambiantes, le cycle de service et les caractéristiques de charge doivent également rester dans la plage de fonctionnement autorisée du réducteur.
Pour les applications impliquant un fonctionnement continu ou des accélérations et décélérations fréquentes, les conditions thermiques doivent être évaluées lors de la mise en service du système.
5. Comment choisir le réducteur planétaire de haute précision adapté à votre servomoteur ?
Choisir le bon réducteur planétaire ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. La capacité de couple, le rapport d’inertie, le jeu, la rigidité torsionnelle et la compatibilité du montage mécanique doivent tous être pris en compte pour garantir des performances de transmission fiables.
Si votre projet nécessite un réducteur planétaire de haute précision, vous pouvez nous envoyer les plans de votre moteur et ses spécifications techniques. L’équipe d’ingénierie de HONPINE vous aidera à évaluer la compatibilité du moteur et vous recommandera un réducteur planétaire adapté aux exigences réelles de votre application.
Contactez HONPINE pour bénéficier d’unconseil professionnel dans le choix d’un réducteur planétaire.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
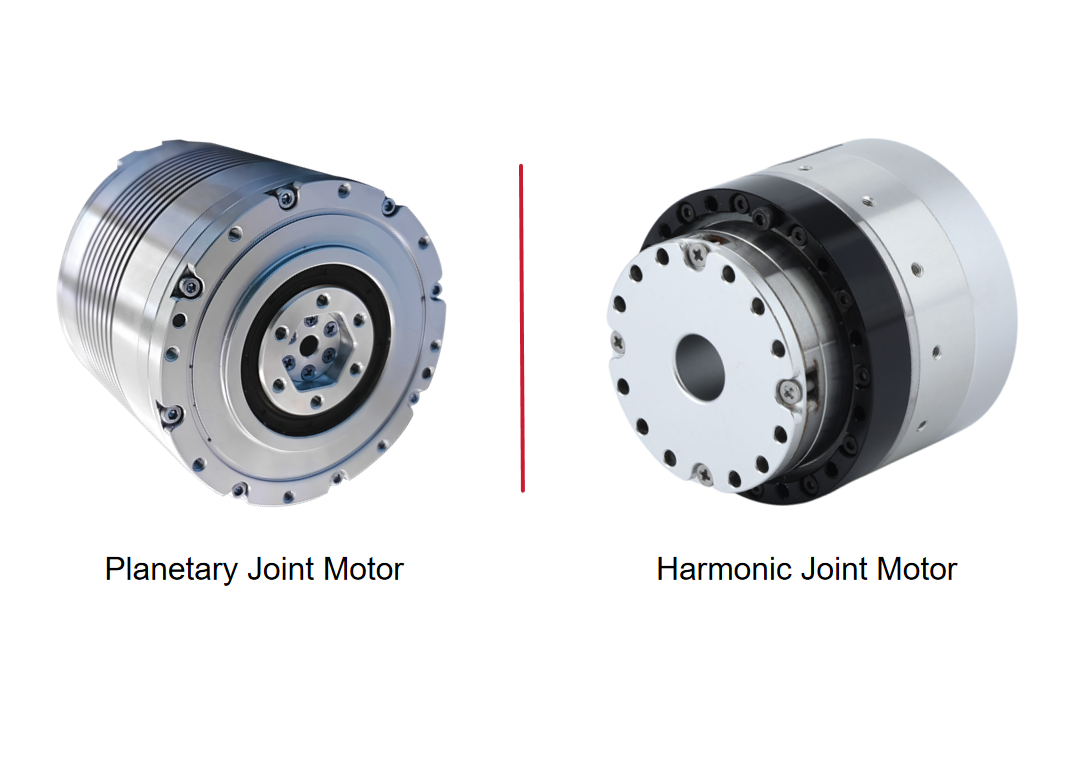
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
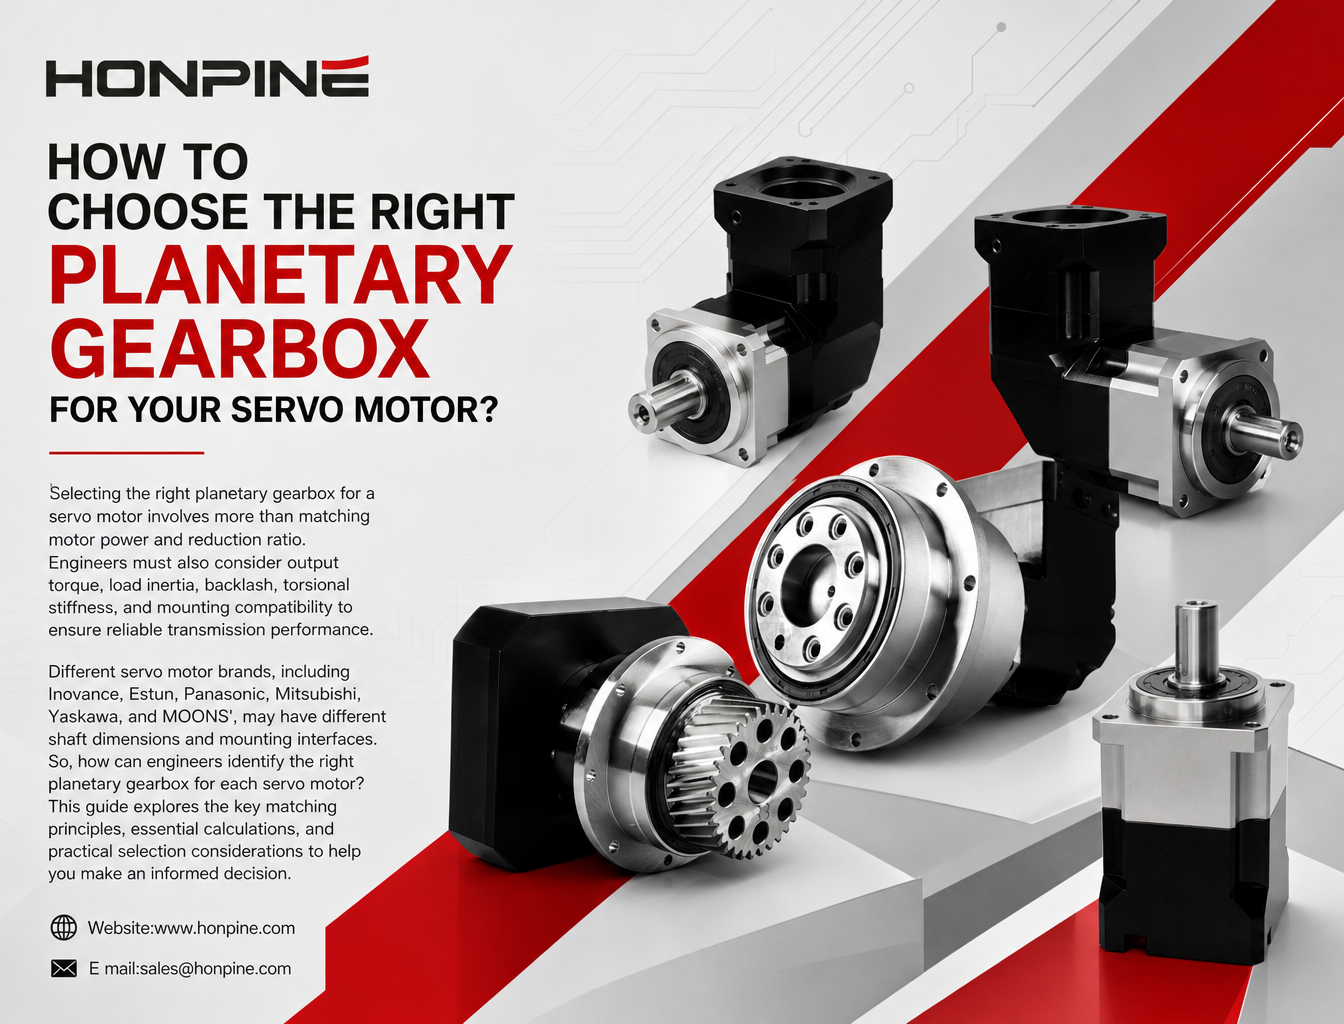
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.
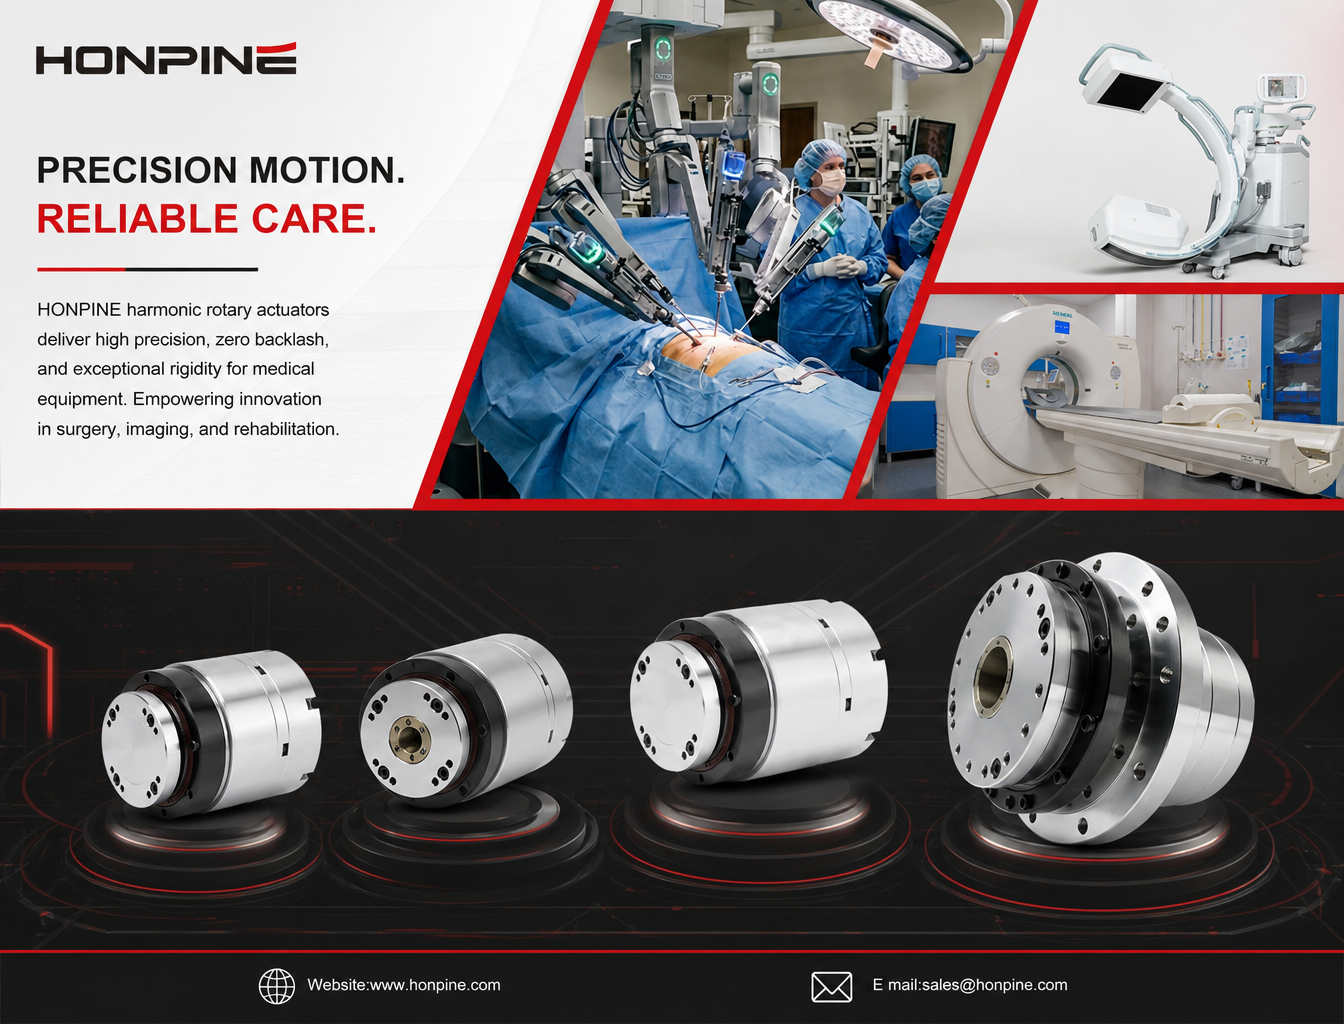
 Actionneur rotatif harmonique pour équipements médicaux : répétabilité de ≤10 secondes d’arc et grande rigidité au renversementLes équipements médicaux exigent une précision exceptionnelle, une grande stabilité structurelle et une sécurité de fonctionnement élevée de leurs systèmes de transmission du mouvement. Des robots chirurgicaux et systèmes d’imagerie CT aux équipements de rééducation, les actionneurs doivent garantir une précision de positionnement constante tout en supportant des charges mécaniques complexes. Comment les fabricants peuvent-ils obtenir à la fois une répétabilité élevée et une grande rigidité structurelle dans les applications médicales ? Les actionneurs rotatifs harmoniques HONPINE offrent une répétabilité allant jusqu’à ≤10 secondes d’arc, une transmission sans jeu, une grande rigidité au renversement et des configurations à arbre creux, fournissant des solutions fiables de commande du mouvement pour les équipements médicaux de nouvelle génération.
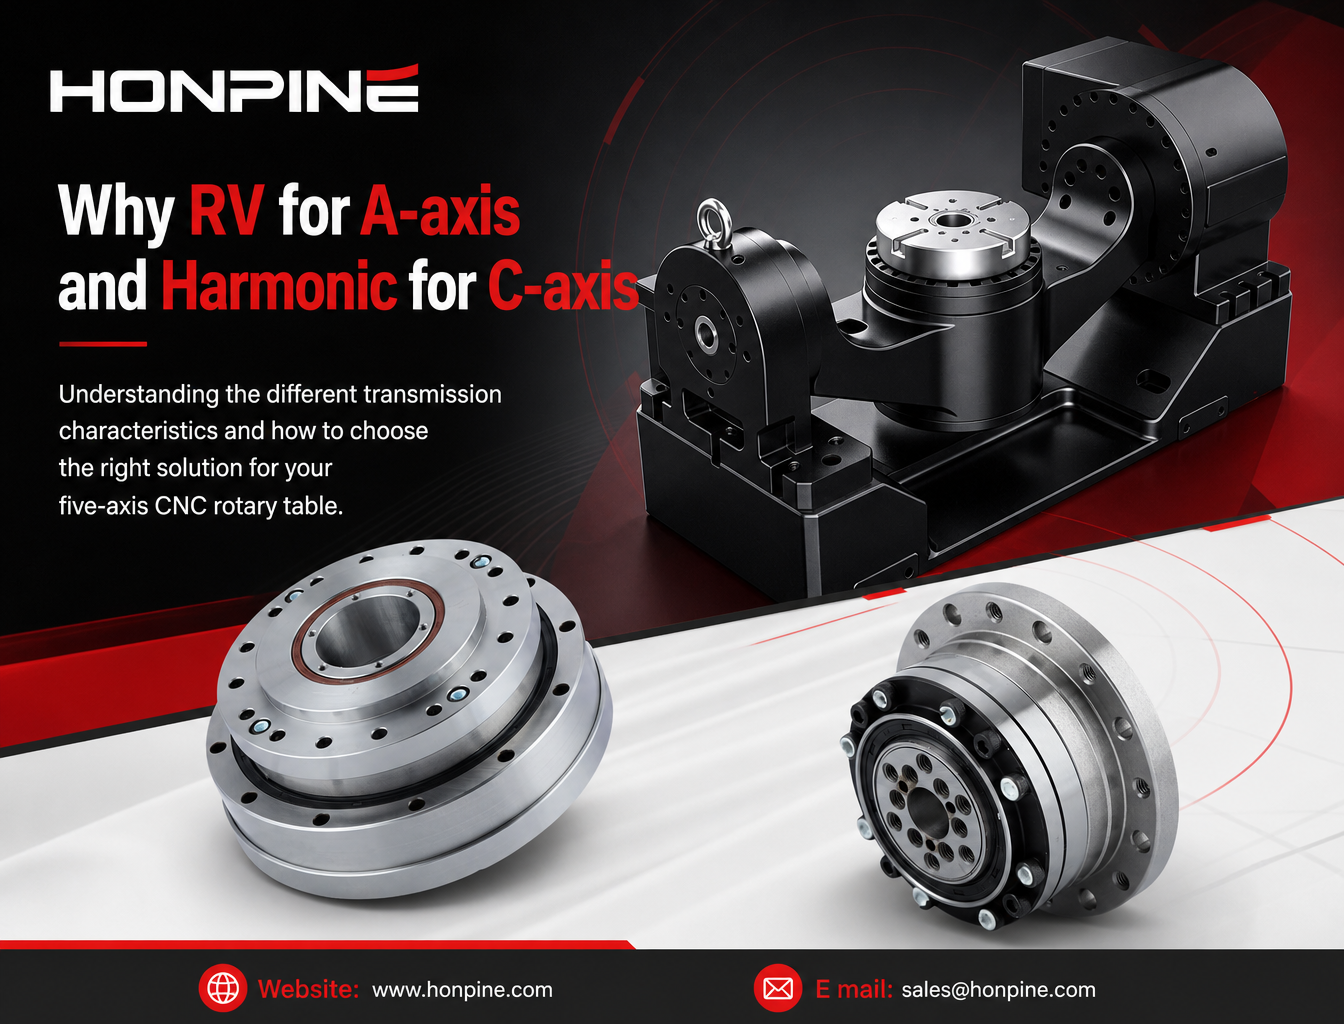
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.
 Comment le module articulé robotisé intégré HONPINE HPJM délivre-t-il un couple élevé dans un espace compact ?Découvrez comment optimiser l’espace d’installation tout en obtenant une densité de couple élevée dans les articulations robotisées. Cet article explique comment le module articulé robotisé intégré HONPINE HPJM utilise des composants intégrés, un acheminement des câbles par arbre creux, des connecteurs électriques compacts et des structures de montage mécanique optimisées afin de réduire l’espace superflu dans les robots humanoïdes et les bras robotisés.
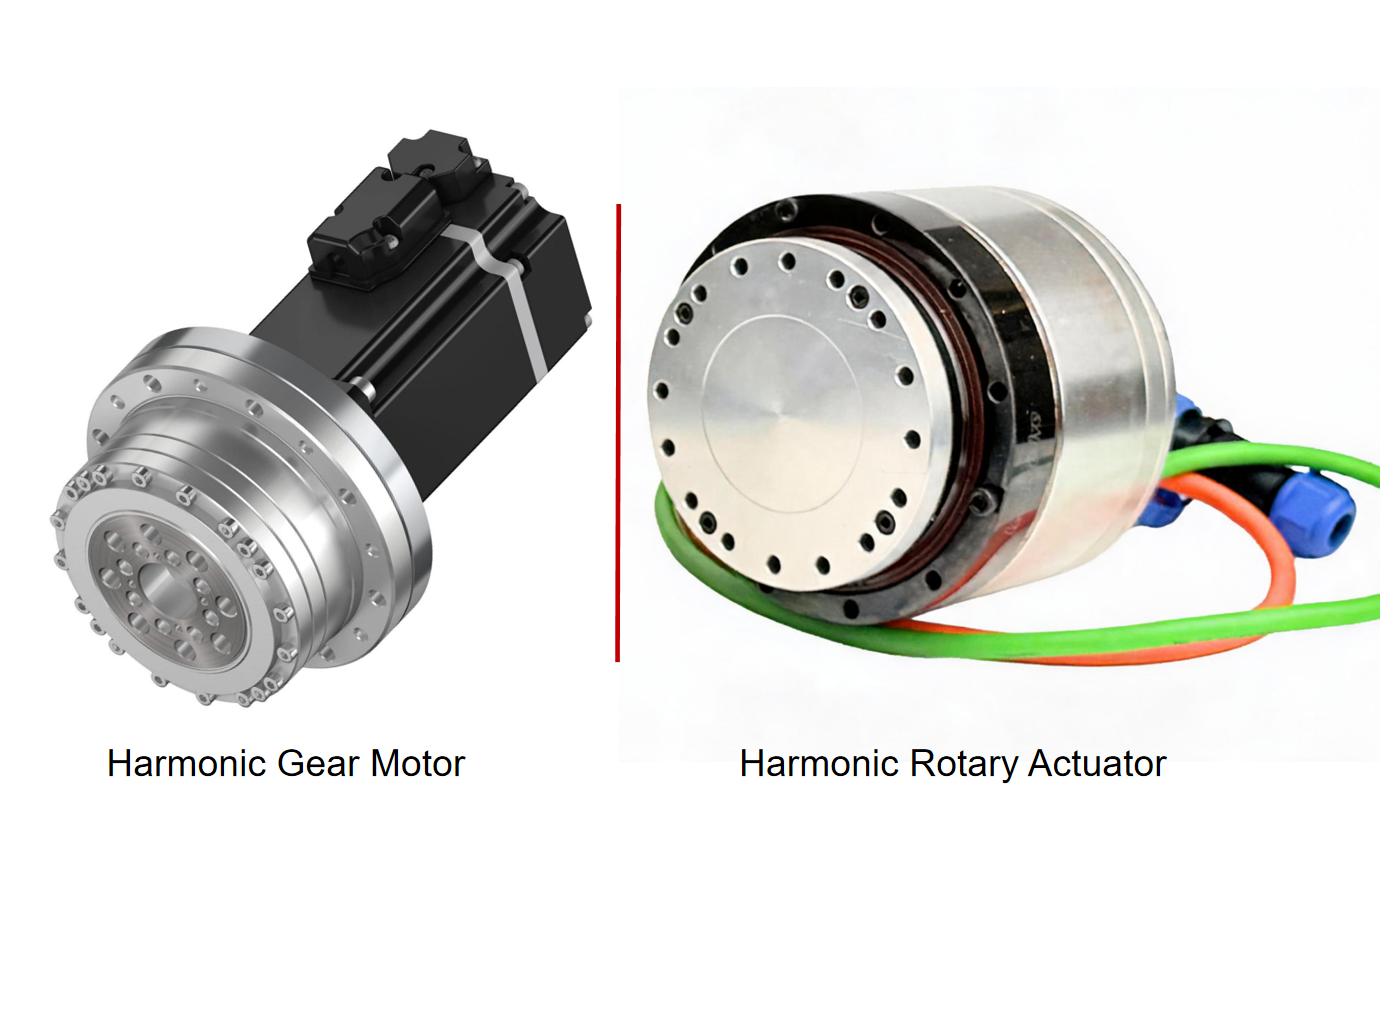
 Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?Cet article explique les différences entre les moteurs à engrenages harmoniques et les actionneurs harmoniques sous l’angle de la conception des produits, de l’intégration du système, des fonctions de retour d’information et de commande, de l’installation et des exigences liées aux applications. Comme les fabricants peuvent utiliser ces noms de produits différemment, il examine également comment évaluer leurs configurations réelles et choisir la solution de mouvement de précision adaptée à la robotique et à l’automatisation industrielle.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.
 Comment le module articulé robotisé intégré HONPINE HPJM délivre-t-il un couple élevé dans un espace compact ?Découvrez comment optimiser l’espace d’installation tout en obtenant une densité de couple élevée dans les articulations robotisées. Cet article explique comment le module articulé robotisé intégré HONPINE HPJM utilise des composants intégrés, un acheminement des câbles par arbre creux, des connecteurs électriques compacts et des structures de montage mécanique optimisées afin de réduire l’espace superflu dans les robots humanoïdes et les bras robotisés.
 Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?Cet article explique les différences entre les moteurs à engrenages harmoniques et les actionneurs harmoniques sous l’angle de la conception des produits, de l’intégration du système, des fonctions de retour d’information et de commande, de l’installation et des exigences liées aux applications. Comme les fabricants peuvent utiliser ces noms de produits différemment, il examine également comment évaluer leurs configurations réelles et choisir la solution de mouvement de précision adaptée à la robotique et à l’automatisation industrielle.
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.