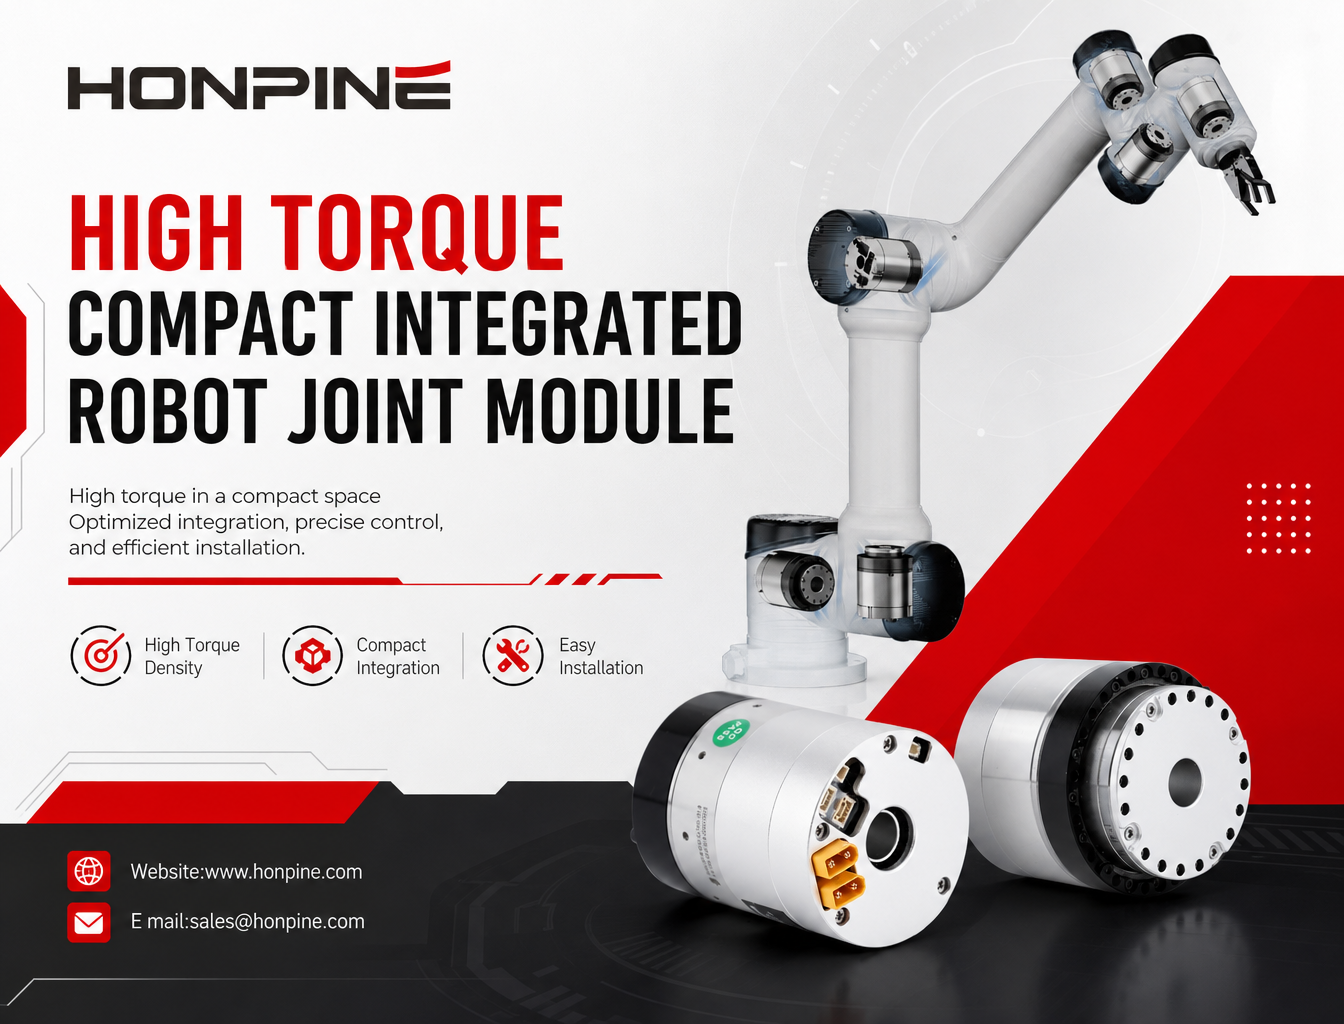
Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?
En 2026, après avoir échangé sur des questions techniques avec des dizaines de fabricants de robots humanoïdes, une chose m’apparaît de plus en plus clairement : de nombreuses entreprises ne se contentent pas de développer des robots humanoïdes capables de marcher ou d’effectuer des mouvements de base. Elles poursuivent un objectif beaucoup plus ambitieux : construire des robots humanoïdes capables d’accomplir des tâches délicates et concrètes, qui aident réellement les personnes dans leur vie quotidienne et en milieu industriel.
Bonjour à toutes et à tous, je suis Theodore Li, directeur technique chez HONPINE.
Aujourd’hui, j’aimerais vous présenter un module d’articulation harmonique conçu pour les robots humanoïdes qui doivent faire plus que simplement se déplacer. Pour les robots appelés à accomplir des tâches réelles nécessitant un positionnement précis, un contrôle précis de la force et des mouvements stables, je recommande lemodule d’articulation harmonique HAG de HONPINE.
Cinq avantages clés du module d’articulation harmonique HAG de HONPINE
1. Grande précision de positionnement et excellent contrôle du couple
Les fondements de mouvements précis et proches de ceux de l’humain
Les robots humanoïdes doivent effectuer des tâches complexes telles que l’assemblage, la manipulation d’objets, la préhension et la marche. Ces applications imposent des exigences particulièrement élevées en matière de précision de positionnement des articulations et de contrôle du mouvement.
Lemodule d’articulation harmonique HAGde HONPINE offre plusieurs caractéristiques favorisant un contrôle de mouvement de haute précision :
Deux codeurs absolus : tous les modèles sont équipés d’un codeur absolu monotour de 20 bits (1 048 576 comptes par tour) et d’un codeur absolu multitour de 12 bits, compatibles avec le protocole de communication BiSS-C.
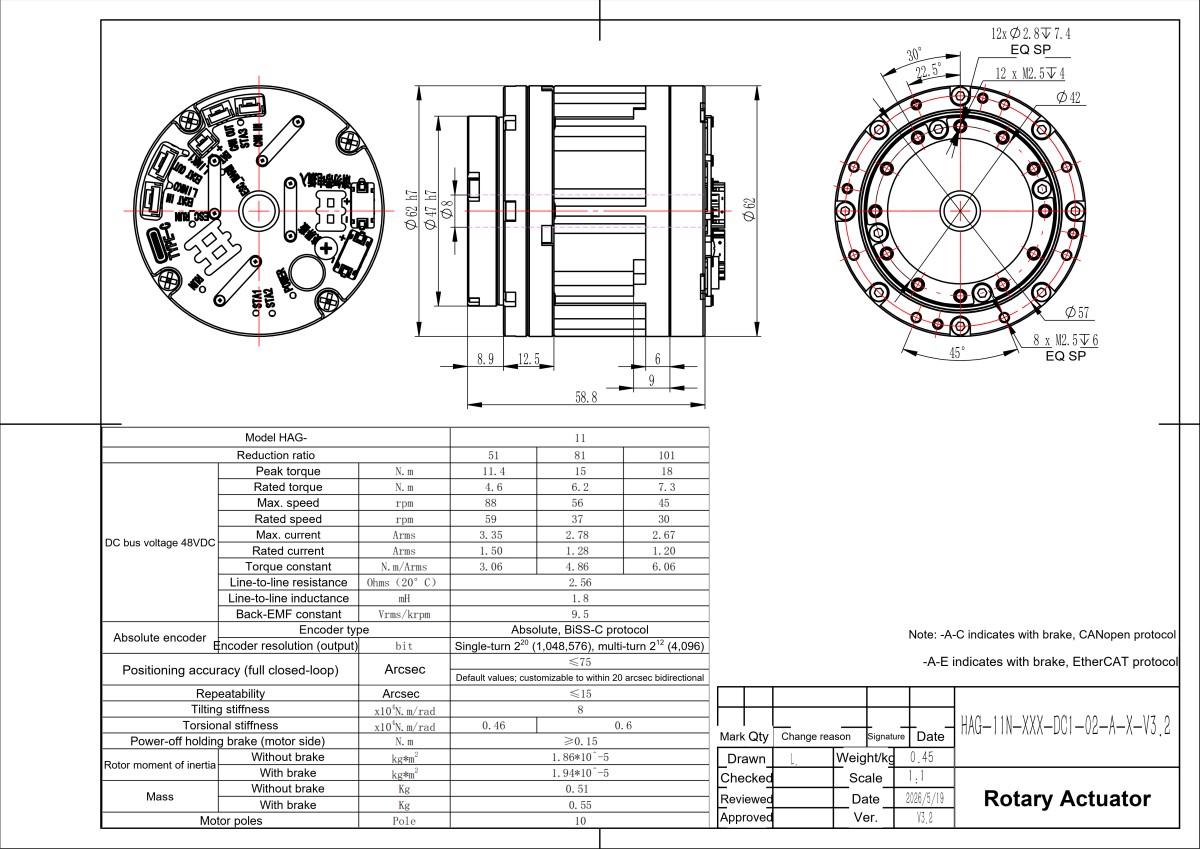
Grande précision de positionnement : la précision de positionnement unidirectionnel peut atteindre ≤45 secondes d’arc, avec une répétabilité de ≤10 secondes d’arc. Ces caractéristiques aident les robots humanoïdes à effectuer des ajustements fins et à obtenir un positionnement plus constant lors d’opérations complexes.
Capteur de couple en option : selon les spécifications du produit, la série HAG peut intégrer en option un capteur de couple (suffixe T), avec des plages de mesure allant de 25 N·m à 500 N·m et une non-linéarité pouvant être aussi faible que 0,5 %.
Cela permet de mettre en œuvre des stratégies de contrôle basées sur le couple, telles que l’interaction souple, le retour d’effort et la détection des collisions, indispensables à une collaboration homme-robot plus sûre et aux tâches de manipulation délicates.
Rigidité torsionnelle élevée : les grands modèles, tels que le HAG-40, offrent une rigidité torsionnelle pouvant atteindre 18,6 × 10⁴ N·m/rad. Une rigidité torsionnelle élevée aide à réduire la déformation sous charge, à atténuer les vibrations indésirables et à préserver la stabilité du mouvement ainsi que la précision de positionnement de l’effecteur.
2. Densité de couple élevée et grande capacité de surcharge
Répondre aux exigences de puissance élevées des robots humanoïdes
Les articulations de la hanche et du genou doivent fournir un couple suffisant pour permettre des mouvements exigeants, tels que sauter, monter des escaliers, se relever et se remettre d’une chute. Parallèlement, l’espace d’installation et la capacité de la batterie limités des robots humanoïdes font de la densité de couple et du poids total des facteurs essentiels à prendre en compte lors de la conception.
La série HAG de HONPINE offre une large plage de couples afin de répondre aux différentes exigences des articulations.
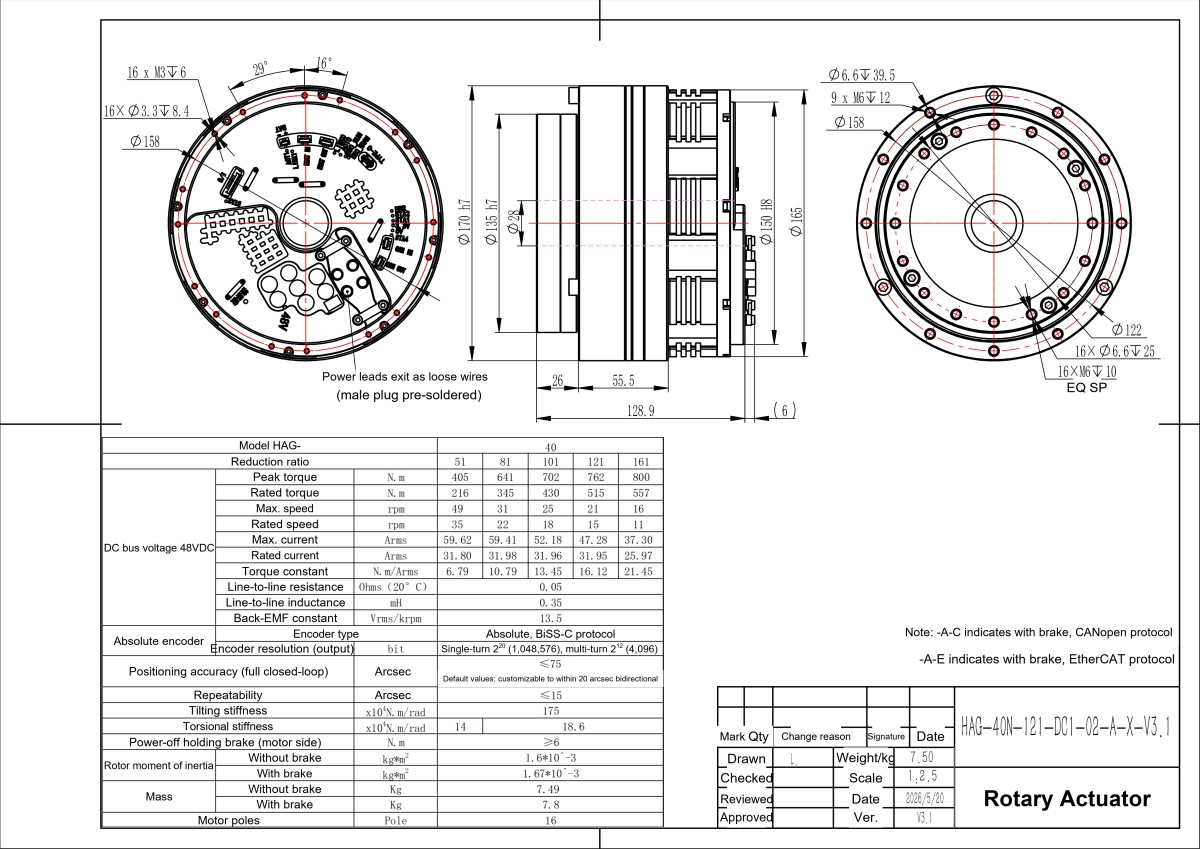
Une large plage de couples : du HAG-11, dont le couple de pointe va de 11,4 à 18 N·m, au HAG-40, qui délivre jusqu’à 800 N·m de couple de pointe et 557 N·m de couple nominal, la série HAG couvre un large éventail d’applications d’articulations pour robots humanoïdes.
Les petits modèles peuvent être envisagés pour des applications telles que les articulations du poignet et du bras, tandis que les grands modèles conviennent aux articulations soumises à des charges plus élevées, telles que les épaules, les hanches et les genoux, selon la conception mécanique du robot et les exigences de charge.
Grande capacité de surcharge à court terme : lors de mouvements dynamiques, les robots humanoïdes sont fréquemment soumis à des charges transitoires élevées. Par exemple, le HAG-25 présente une plage de couple nominal de 48–115 N·m et une plage de couple de pointe de 86–203 N·m.
Cette capacité de couple supplémentaire à court terme contribue à permettre des mouvements exigeants, tels que les sauts, les accélérations rapides et le rétablissement après une chute.
3. Conception compacte et légère avec passage des câbles dans un alésage central
Optimisé pour l’espace intérieur limité des robots humanoïdes
L’agencement intérieur des robots humanoïdes est soumis à de fortes contraintes. Chaque composant doit être soigneusement disposé, tandis qu’un poids excessif affecte directement l’autonomie, les performances dynamiques et l’efficacité énergétique globale.
Lemodule d’articulation harmonique HAGrépond à ces enjeux grâce à son architecture intégrée et à sa conception à alésage central.
Passage des câbles dans l’alésage central : la série HAG comporte un trou traversant central permettant le passage des câbles à l’intérieur. Par exemple, le diamètre de l’alésage central du HAG-20 est de Φ16,8 mm, tandis que celui du HAG-40 est de Φ28 mm.
Les câbles d’alimentation, les lignes de communication et les autres câblages nécessaires peuvent passer par le centre de l’articulation, ce qui aide à simplifier leur gestion interne et à réduire les interférences, les pliures et l’usure causées par un cheminement externe.
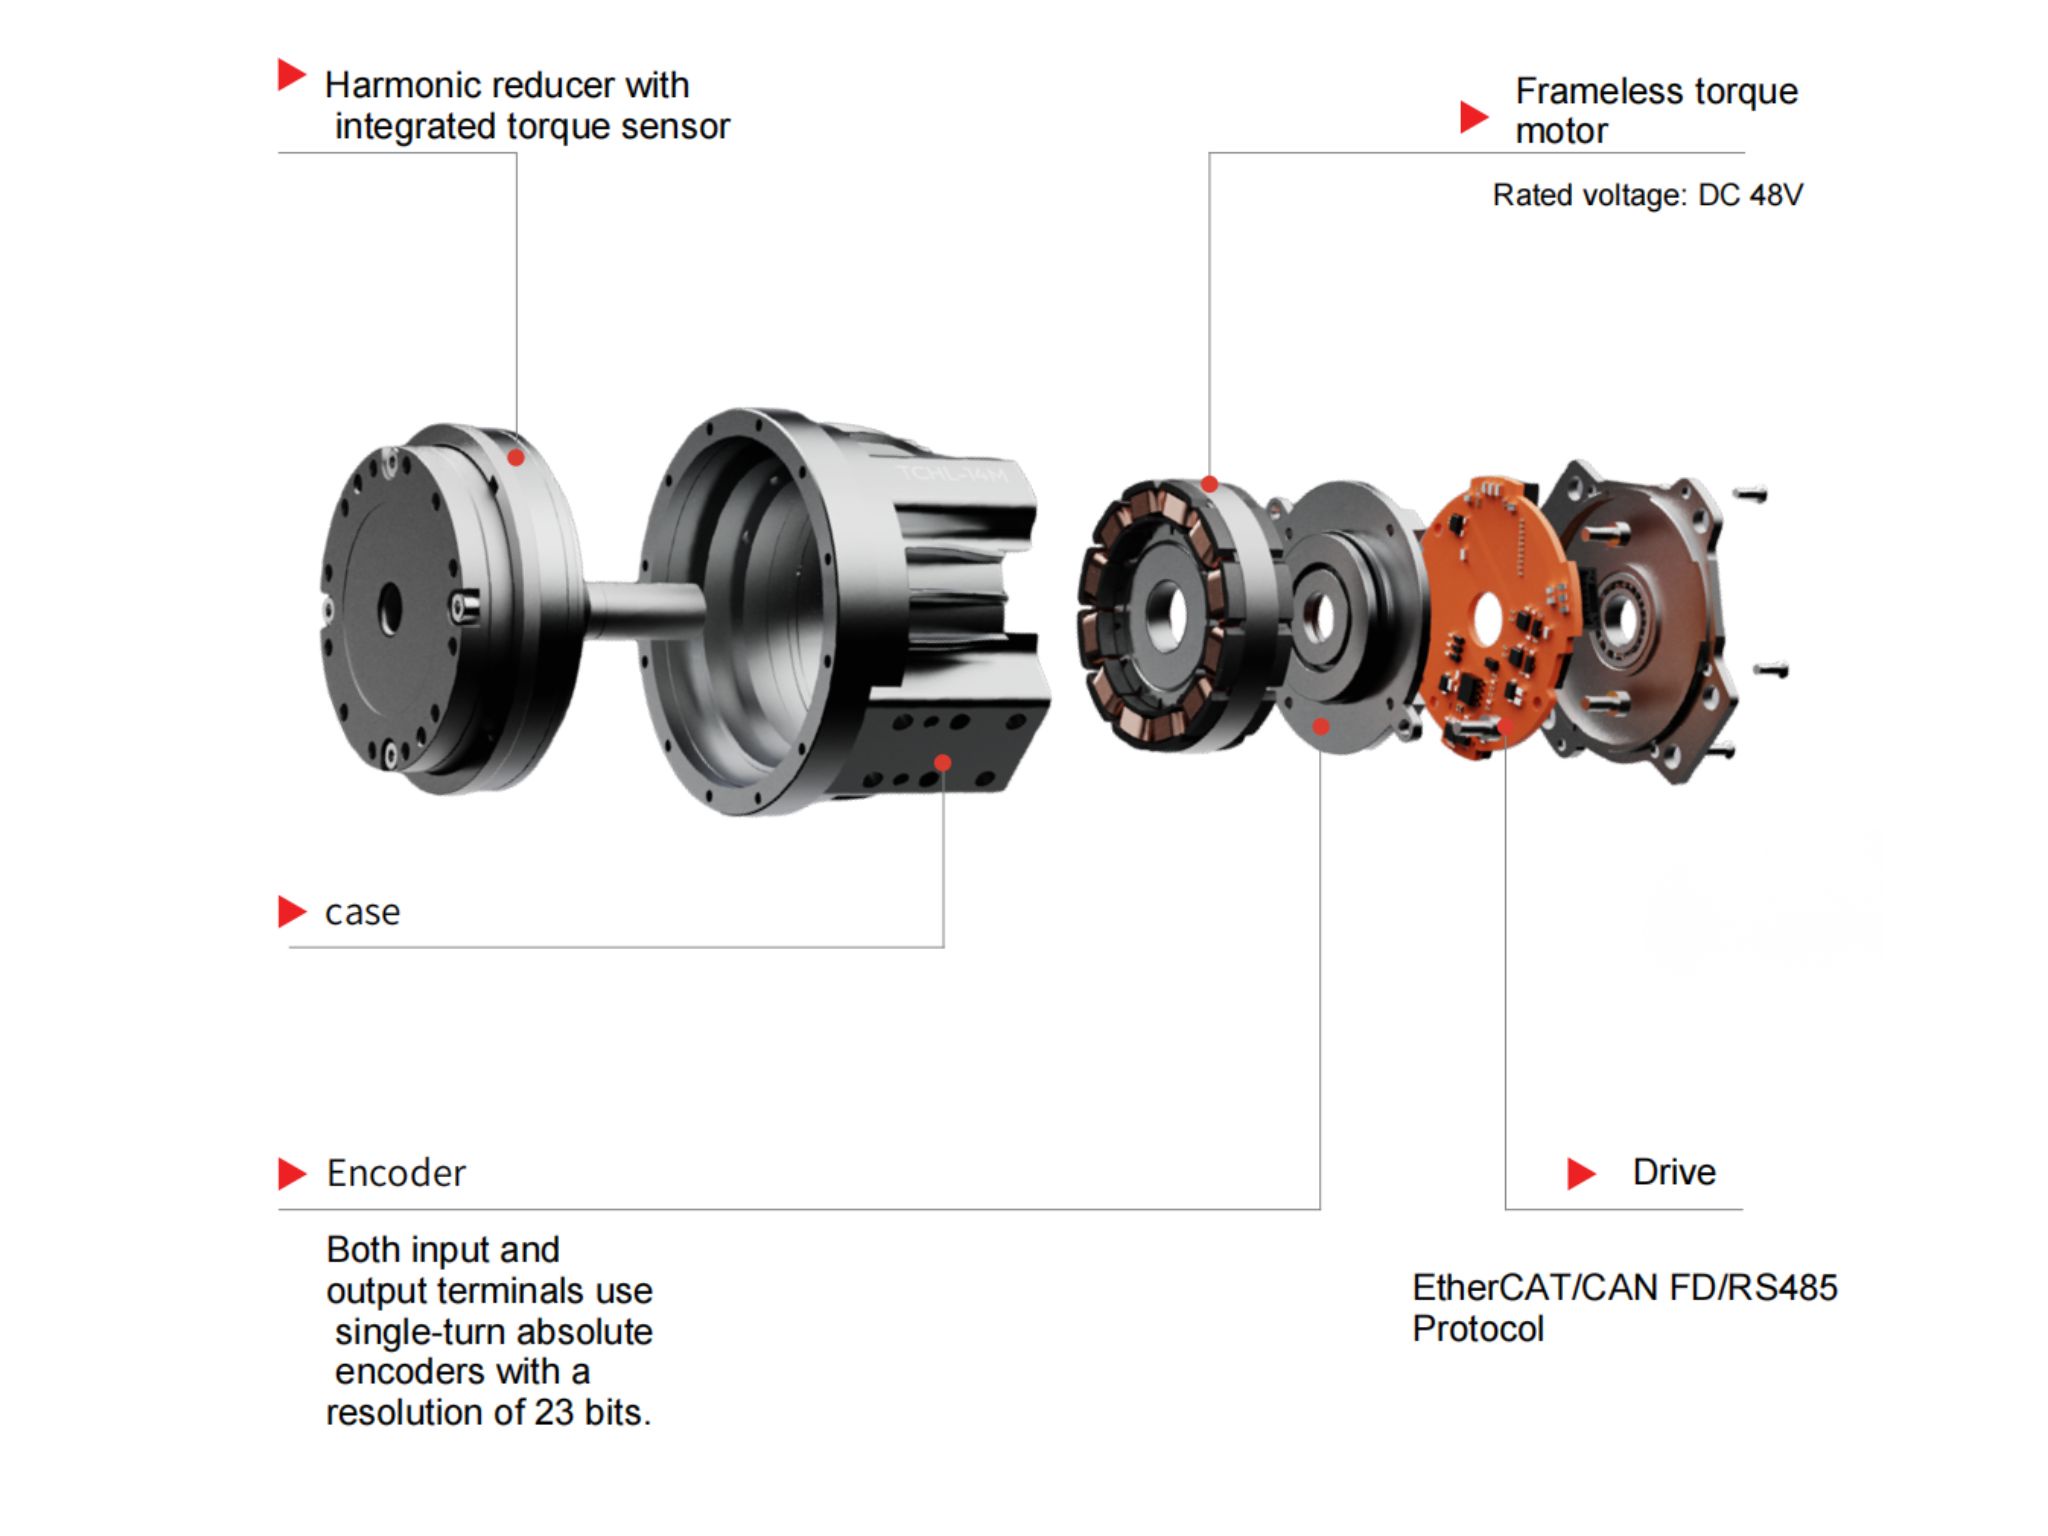
Structure légère et hautement intégrée : le HAG intègre un moteur couple sans carcasse, un réducteur harmonique, une carte de commande et, en option, un frein électromagnétique dans un ensemble d’articulation compact.
À titre d’exemple, le HAG-20 ne pèse que 1,63 kg avec le frein installé. Sa structure compacte le rend adapté aux conceptions de robots humanoïdes pour lesquelles l’espace d’installation et le poids sont des contraintes majeures.
4. Excellente réponse dynamique et compatibilité de communication
Pour des mouvements réactifs et une intégration système transparente
Les robots humanoïdes doivent ajuster en continu les mouvements de leurs articulations en fonction des commandes, des forces extérieures et des conditions environnementales. Cela nécessite des modules d’articulation offrant des performances de mouvement réactives et des interfaces de communication fiables.
Fonctionnement à grande vitesse : les petits modèles, tels que le HAG-14, peuvent atteindre une vitesse maximale de 98 tr/min et conviennent aux applications nécessitant des mouvements articulaires relativement rapides, notamment la marche et les mouvements rapides des bras.
Protocoles de communication industriels : la série HAG est compatible avec les protocoles de communication CANopen et EtherCAT, ce qui facilite l’intégration du module d’articulation dans différentes architectures de commande de robot.
Fonction de sécurité STO intégrée : le HAG intègre également une fonction Safe Torque Off (STO). Lorsqu’elle est déclenchée par un système de commande de sécurité approprié, la fonction STO désactive la génération du couple moteur, ce qui contribue à réduire les risques en cas d’urgence ou de défaillance du système.
Il est important de noter que la fonction STO ne fournit pas de freinage mécanique et ne verrouille pas mécaniquement l’articulation. Pour les applications nécessitant le maintien de la position après une coupure de courant, il convient également d’envisager le frein électromagnétique en option.
5. Grande rigidité structurelle et conception mécanique fiable
Maintenir la stabilité des articulations dans des conditions de fonctionnement exigeantes
Les articulations des robots humanoïdes sont soumises à des forces complexes lors de la marche, de la station debout, du levage et d’autres mouvements dynamiques. Outre la transmission du couple, le module d’articulation doit résister aux moments de flexion externes et conserver sa stabilité structurelle.
Grande rigidité à l’inclinaison : les grands modèles HAG offrent une rigidité à l’inclinaison élevée. Par exemple, le HAG-40 atteint 175 × 10⁴ N·m/rad, ce qui aide l’articulation à résister aux moments de flexion générés par les mouvements du robot et les charges externes.
Cela est particulièrement important pour les articulations porteuses telles que les hanches et les genoux, où une déformation structurelle peut affecter la précision et la stabilité des mouvements du robot.
Frein électromagnétique en option : la série HAG propose une configuration avec frein en option. Pour les robots humanoïdes qui doivent maintenir une posture debout ou conserver une articulation en position lorsque le moteur n’est pas en train de l’entraîner, un frein électromagnétique peut fournir une capacité supplémentaire de maintien mécanique.
Cette caractéristique est particulièrement utile lorsque le maintien de la position de l’articulation lors d’interruptions d’alimentation ou de périodes d’inactivité constitue une exigence importante de la conception.
Le module d’articulation harmonique HAG de HONPINE convient-il à votre robot humanoïde ?
Si votre entreprise développe des robots humanoïdes destinés à accomplir des tâches réelles plutôt qu’à simplement démontrer des mouvements de base, le choix du module d’articulation mérite une attention particulière.
La précision de positionnement, le contrôle du couple, la capacité de surcharge, la rigidité structurelle, la réponse dynamique et l’intégration système influent toutes sur la capacité du robot à effectuer des tâches complexes de manière fiable.
Lemodule d’articulation harmonique HAG de HONPINEassocie un réducteur harmonique, un moteur couple sans carcasse, une électronique de commande intégrée, des codeurs absolus ainsi que des fonctions optionnelles de détection du couple et de freinage dans une solution d’articulation compacte.
Si vous développez des robots humanoïdes nécessitant un contrôle de mouvement de haute précision et des performances d’articulation fiables, contactez HONPINE pour demander lafiche technique du module d’articulation harmonique HAGet discuter de vos exigences d’application avec notre équipe d’ingénierie.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
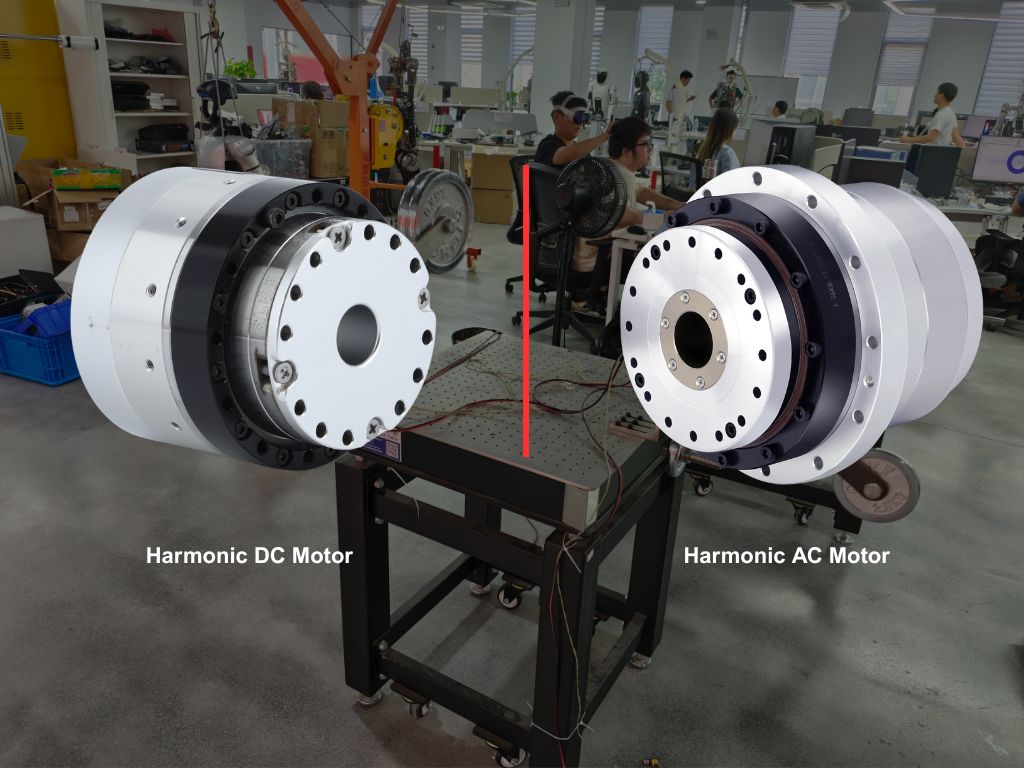
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
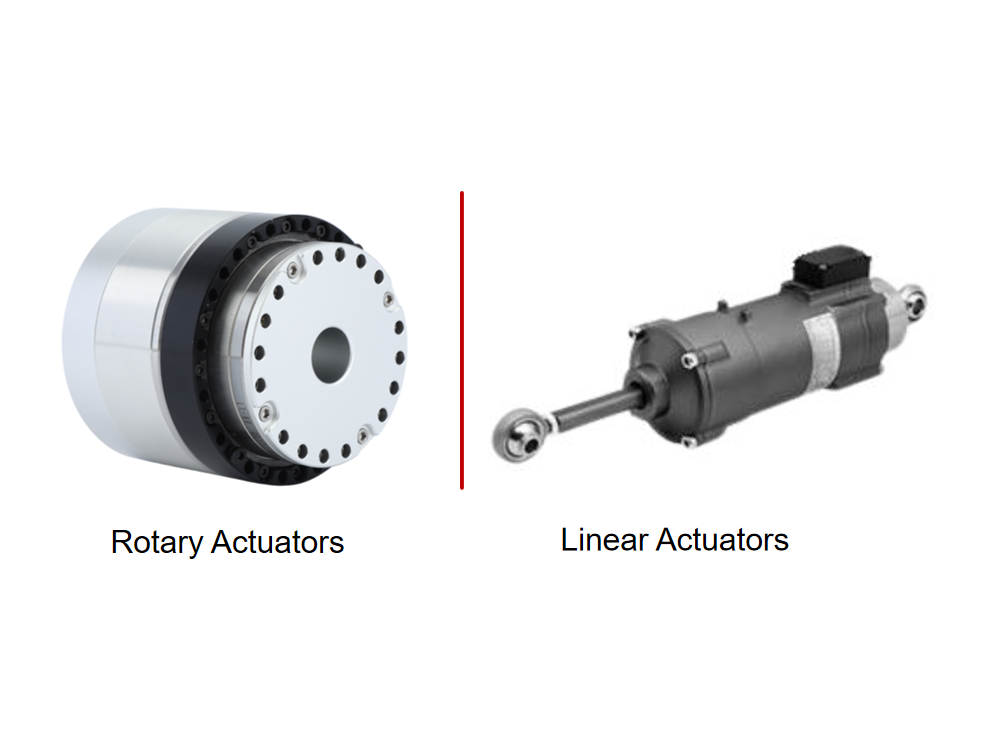
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
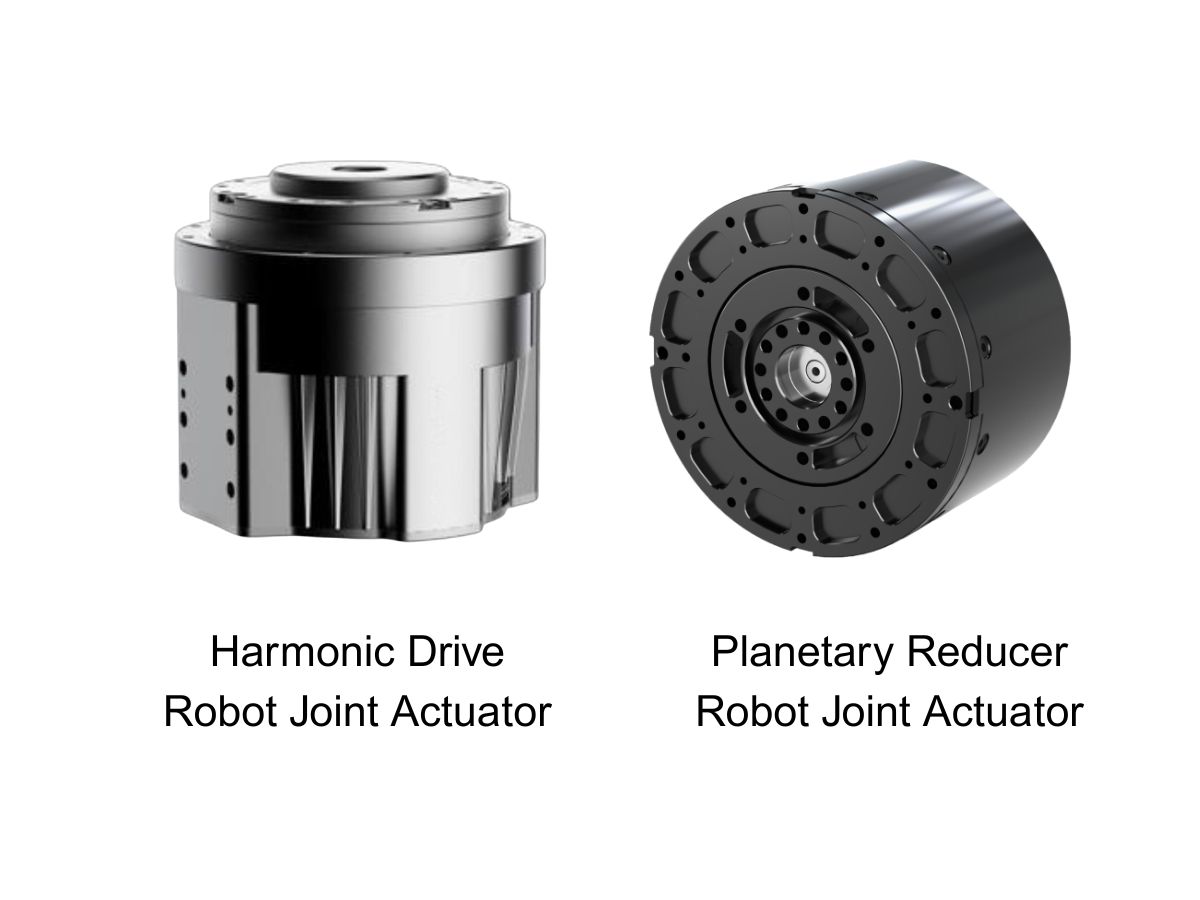
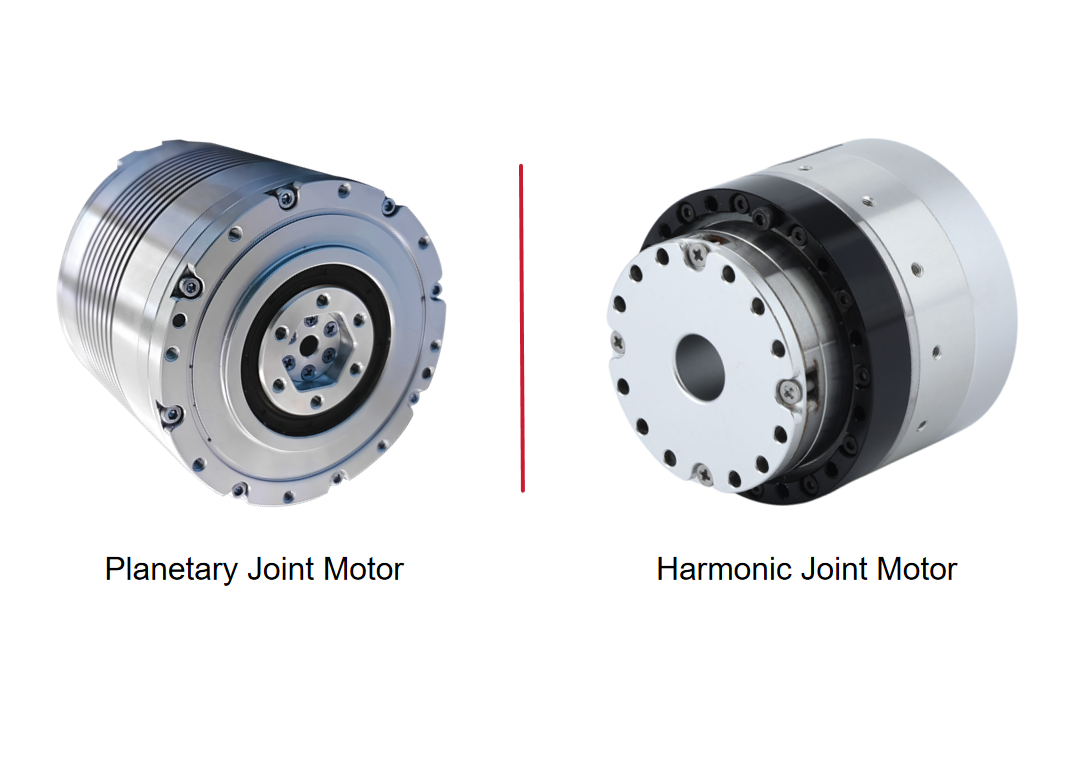
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.
 3 meilleurs réducteurs harmoniques pour les équipements de semi-conducteursLes équipements de fabrication de semi-conducteurs nécessitent un contrôle de mouvement de haute précision, des structures mécaniques compactes et des performances de transmission fiables. Des robots de manutention de wafers et des systèmes OHT aux équipements de lithographie et de métrologie, chaque application impose des exigences différentes aux réducteurs harmoniques. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente trois solutions de réducteurs harmoniques : la série FHG à arbre creux, la série FHD ultra-mince et la série FSD ultra-plate. Nous examinerons également 10 paramètres techniques clés que les ingénieurs doivent prendre en compte lors du choix d’un réducteur harmonique pour les équipements de semi-conducteurs, notamment le couple nominal, le jeu, la rigidité torsionnelle, le diamètre de l’arbre creux et la charge de moment admissible.
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.
 Pourquoi les fabricants de réducteurs à ondes de déformation produisent-ils des produits dont la qualité et la précision varient autant ?Les réducteurs à ondes de déformation reposent sur le même principe de fonctionnement, mais leur qualité, leur précision et leur durée de vie peuvent varier considérablement d’un fabricant à l’autre. Quelles sont les causes de ces différences ? Allen Li, fondateur de HONPINE, explique comment le choix des matériaux, la conception du profil des dents, l’usinage de précision, les techniques d’assemblage et le contrôle qualité influencent les performances finales des réducteurs à ondes de déformation. Découvrez les principales différences entre les fabricants chinois et japonais, ainsi que les critères à prendre en compte pour choisir un fournisseur fiable de réducteurs à ondes de déformation.
 Que sont le couple nominal, le couple intermittent et le couple de pointe dans un actionneur harmonique ?Lorsqu’ils sélectionnent un actionneur harmonique pour une articulation robotique, les ingénieurs se concentrent souvent sur son couple de sortie maximal. Cependant, une seule valeur de couple ne suffit pas à décrire pleinement les capacités de fonctionnement d’un actionneur. Une articulation robotique peut devoir supporter une charge en continu, produire un couple plus élevé lors de mouvements périodiques ou résister à de brefs impacts externes. Le couple nominal, le couple intermittent et le couple de pointe correspondent à trois conditions de fonctionnement distinctes, chacune ayant ses propres limites. Pour les robots humanoïdes, les robots quadrupèdes et les bras robotisés, comprendre ces différences est essentiel pour évaluer les performances de l’actionneur, prévenir les surcharges et garantir sa fiabilité à long terme.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.
 3 meilleurs réducteurs harmoniques pour les équipements de semi-conducteursLes équipements de fabrication de semi-conducteurs nécessitent un contrôle de mouvement de haute précision, des structures mécaniques compactes et des performances de transmission fiables. Des robots de manutention de wafers et des systèmes OHT aux équipements de lithographie et de métrologie, chaque application impose des exigences différentes aux réducteurs harmoniques. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente trois solutions de réducteurs harmoniques : la série FHG à arbre creux, la série FHD ultra-mince et la série FSD ultra-plate. Nous examinerons également 10 paramètres techniques clés que les ingénieurs doivent prendre en compte lors du choix d’un réducteur harmonique pour les équipements de semi-conducteurs, notamment le couple nominal, le jeu, la rigidité torsionnelle, le diamètre de l’arbre creux et la charge de moment admissible.
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.
 Pourquoi les fabricants de réducteurs à ondes de déformation produisent-ils des produits dont la qualité et la précision varient autant ?Les réducteurs à ondes de déformation reposent sur le même principe de fonctionnement, mais leur qualité, leur précision et leur durée de vie peuvent varier considérablement d’un fabricant à l’autre. Quelles sont les causes de ces différences ? Allen Li, fondateur de HONPINE, explique comment le choix des matériaux, la conception du profil des dents, l’usinage de précision, les techniques d’assemblage et le contrôle qualité influencent les performances finales des réducteurs à ondes de déformation. Découvrez les principales différences entre les fabricants chinois et japonais, ainsi que les critères à prendre en compte pour choisir un fournisseur fiable de réducteurs à ondes de déformation.
 Que sont le couple nominal, le couple intermittent et le couple de pointe dans un actionneur harmonique ?Lorsqu’ils sélectionnent un actionneur harmonique pour une articulation robotique, les ingénieurs se concentrent souvent sur son couple de sortie maximal. Cependant, une seule valeur de couple ne suffit pas à décrire pleinement les capacités de fonctionnement d’un actionneur. Une articulation robotique peut devoir supporter une charge en continu, produire un couple plus élevé lors de mouvements périodiques ou résister à de brefs impacts externes. Le couple nominal, le couple intermittent et le couple de pointe correspondent à trois conditions de fonctionnement distinctes, chacune ayant ses propres limites. Pour les robots humanoïdes, les robots quadrupèdes et les bras robotisés, comprendre ces différences est essentiel pour évaluer les performances de l’actionneur, prévenir les surcharges et garantir sa fiabilité à long terme.
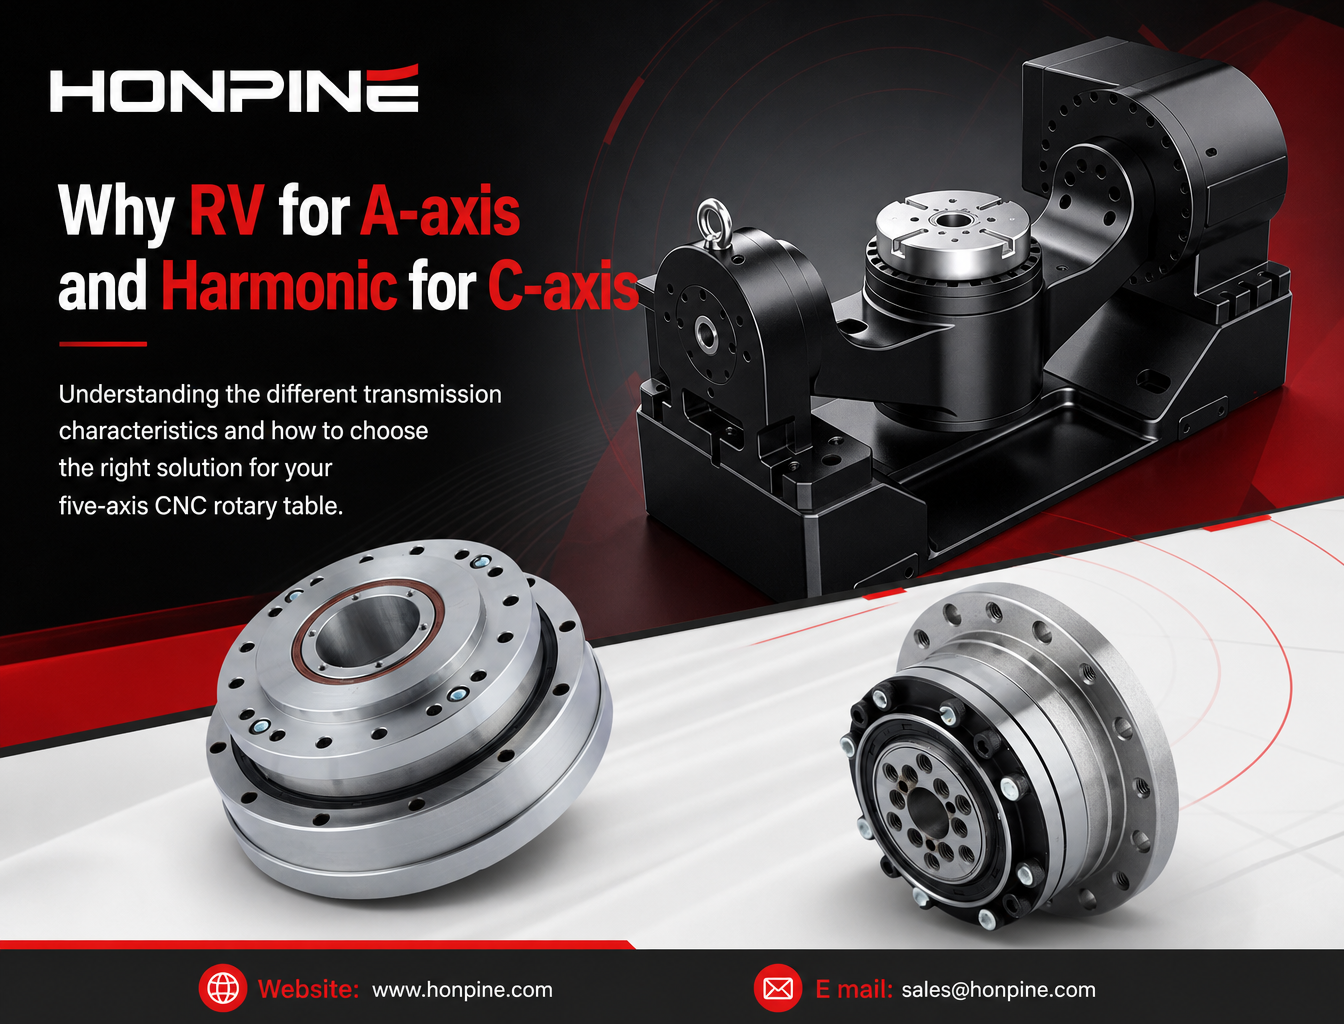
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.
 Comment le module articulé robotisé intégré HONPINE HPJM délivre-t-il un couple élevé dans un espace compact ?Découvrez comment optimiser l’espace d’installation tout en obtenant une densité de couple élevée dans les articulations robotisées. Cet article explique comment le module articulé robotisé intégré HONPINE HPJM utilise des composants intégrés, un acheminement des câbles par arbre creux, des connecteurs électriques compacts et des structures de montage mécanique optimisées afin de réduire l’espace superflu dans les robots humanoïdes et les bras robotisés.