Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?
Une table rotative CNC à cinq axes, également appelée table à tourillon ou table rotative de type berceau, utilise des mouvements coordonnés des axes A et C pour positionner une pièce selon différents angles d’usinage. Les systèmes de transmission de ces deux axes rotatifs doivent répondre à des exigences mécaniques différentes, notamment en matière de capacité de charge, de rigidité torsionnelle, de jeu et de précision de positionnement.
L’axe A fait pivoter l’ensemble berceau et la pièce autour d’un axe horizontal. Il doit supporter le poids combiné de ces éléments tout en résistant aux moments de renversement, aux forces de coupe et aux charges dynamiques. L’axe C fait pivoter la pièce autour d’un axe vertical et met généralement davantage l’accent sur la précision de positionnement angulaire, la faiblesse du jeu et la réactivité de l’indexation rotative.
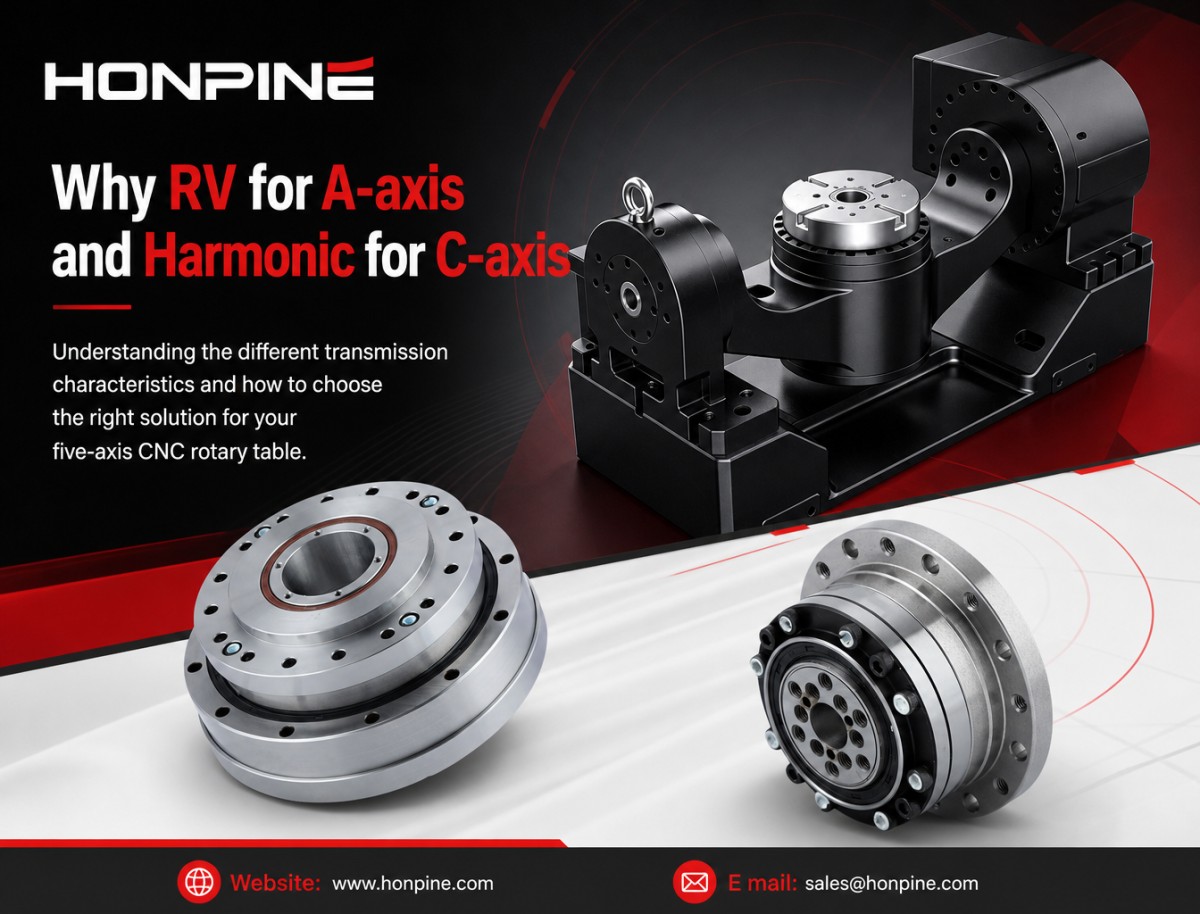
En raison de ces conditions de fonctionnement différentes, certaines tables rotatives CNC à cinq axes utilisent unréducteur RV pour l’axe Aet unréducteur harmonique pour l’axe C. Cette configuration permet de choisir chaque système de transmission en fonction des exigences mécaniques de l’axe correspondant.
Pourquoi cette combinaison convient-elle à certaines applications CNC à cinq axes ?
En quoi les exigences de charge des axes A et C diffèrent-elles ?
Et quels éléments les fabricants de machines-outils doivent-ils prendre en compte lors du choix des réducteurs d’une table rotative ?
Cet article examine ces questions sous l’angle de la conception mécanique et de la commande de mouvement.
1. Pourquoi les axes A et C ont-ils des exigences de transmission différentes ?
Bien que les deux axes assurent un mouvement rotatif, leurs fonctions et leurs conditions de charge ne sont pas les mêmes. Comprendre ces différences est la première étape pour choisir une solution de transmission adaptée.
1.1 Quelles charges mécaniques l’axe A doit-il supporter ?
L’axe A fait pivoter l’ensemble berceau et la pièce autour d’un axe horizontal. Son système de transmission doit non seulement produire un mouvement rotatif, mais aussi supporter le poids de l’ensemble de la structure en rotation.
Lorsque le centre de gravité de la pièce est décalé par rapport à l’axe de rotation, la gravité génère un moment de renversement continu. Pendant le fraisage, les forces de coupe intermittentes, les vibrations ainsi que les phases d’accélération ou de décélération peuvent entraîner des charges dynamiques supplémentaires. Ces conditions imposent des exigences importantes en matière de rigidité torsionnelle, de support des paliers, de rigidité structurelle et de résistance aux chocs.
Pour les tables rotatives CNC à cinq axes pour applications lourdes, en particulier celles qui usinent des pièces volumineuses ou excentrées, le système de transmission de l’axe A doit maintenir un positionnement stable malgré les variations de charge. Une déformation élastique excessive peut affecter la précision d’usinage et l’état de surface ; la capacité de charge et la rigidité constituent donc des critères de sélection importants.
1.2 Quelles exigences de performance l’axe C doit-il satisfaire ?
L’axe C fait pivoter la pièce autour de l’axe vertical et assure l’indexation rotative ainsi que l’interpolation coordonnée avec les autres axes de la machine.
Par rapport à l’axe A, la répartition des charges et les conditions de support de l’axe C peuvent différer selon la structure de la table rotative. Ses principales exigences de performance comprennent souvent un jeu réduit, un positionnement angulaire précis, la répétabilité ainsi qu’une accélération et une décélération réactives.
Dans les applications d’usinage de précision et d’usinage de plusieurs faces, l’axe C doit positionner la pièce avec précision et maintenir un mouvement rotatif stable pendant les opérations d’usinage coordonnées. Des dimensions compactes et une faible inertie de rotation peuvent également être importantes, notamment pour les tables rotatives de petite et moyenne taille.
2. Pourquoi les réducteurs RV sont-ils souvent envisagés pour l’axe A des tables rotatives CNC à cinq axes ?
Dans de nombreuses tables rotatives de type berceau, l’axe A est généralement soumis à des charges structurelles et à des moments de renversement plus importants que l’axe C. Unréducteur RVpeut constituer une solution appropriée lorsque la priorité est donnée à une rigidité torsionnelle et à une capacité de charge élevées.
2.1 Comment un réducteur RV permet-il d’assurer un mouvement rotatif pour applications lourdes ?
Unréducteur RVadopte généralement une structure de transmission à deux étages, composée d’un étage à engrenages planétaires et d’un étage à cycloïde et broches.
Au premier étage, l’arbre d’entrée entraîne le mécanisme à engrenages planétaires pour réaliser une première réduction de vitesse. Le mouvement obtenu entraîne un arbre excentrique, qui fait tourner les disques cycloïdaux par rapport au boîtier à broches. Plusieurs dents des disques cycloïdaux engrènent simultanément avec les broches correspondantes, répartissant la charge transmise sur plusieurs points de contact. Le mécanisme de sortie transmet ensuite le mouvement réduit et le couple accru à la bride de sortie.
Cette structure à engrènement multipoint contribue à répartir les forces de contact et offre une capacité de charge élevée. Associé à ses composants de transmission rigides et à la disposition de ses paliers de support, un réducteur RV peut fournir une rigidité torsionnelle élevée et une bonne résistance aux charges externes.
2.2 Quels avantages la rigidité d’un réducteur RV apporte-t-elle au positionnement de l’axe A ?
Pendant l’usinage, l’axe A doit maintenir sa position angulaire tout en supportant l’ensemble berceau et en résistant aux forces externes. Si le système de transmission subit une déformation torsionnelle excessive, la position réelle de la pièce peut s’écarter de la position de consigne.
La rigidité torsionnelle élevée d’unréducteur RVcontribue à limiter la déformation angulaire sous charge. Selon le modèle de réducteur et la configuration des paliers, sa conception peut également permettre de supporter des charges radiales et axiales ainsi que des moments de renversement.
Ces caractéristiques rendent lesréducteurs RVadaptés à de nombreuses applications de positionnement rotatif pour charges lourdes. Pour les tables rotatives CNC à cinq axes qui usinent des pièces volumineuses ou fonctionnent dans des conditions de coupe exigeantes, un réducteur RV peut constituer une base mécanique stable pour l’axe A.
3. Pourquoi les réducteurs harmoniques peuvent-ils convenir à l’axe C des tables rotatives CNC à cinq axes ?
L’axe C met souvent davantage l’accent sur le positionnement angulaire, la faiblesse du jeu et la réponse dynamique. Les réducteurs harmoniques présentent plusieurs caractéristiques répondant à ces exigences, notamment dans les tables rotatives de conception compacte.
3.1 Comment un réducteur harmonique assure-t-il une transmission à faible jeu ?
Un réducteur harmonique se compose principalement de trois éléments : un générateur d’ondes, une couronne flexible et une couronne circulaire.
Le générateur d’ondes déforme la couronne flexible à paroi mince pour lui donner une forme elliptique. Les dents situées près des deux extrémités du grand axe s’engrènent alors avec la couronne circulaire, tandis que celles proches du petit axe sont désengagées.
La couronne flexible et la couronne circulaire présentent généralement une différence de deux dents. Lorsque le générateur d’ondes tourne, les zones d’engrènement se déplacent sur la circonférence, ce qui fait tourner lentement la couronne flexible par rapport à la couronne circulaire. Par exemple, si une couronne flexible comporte 200 dents et que la différence est de deux dents, le rapport de réduction à un étage obtenu est de 100:1.
Plusieurs dents s’engrènent simultanément pendant la transmission, ce qui contribue à réduire au minimum le jeu entre les dents et à obtenir un jeu très faible. Selon la conception et la classe de précision, les réducteurs harmoniques offrent couramment des rapports de réduction compris entre environ 30:1 et 300:1 ; certains modèles atteignent un jeu de 20 secondes d’arc ou moins.
3.2 Quels avantages les réducteurs harmoniques offrent-ils pour l’indexation de l’axe C ?
La structure compacte, le rapport de réduction élevé et le faible jeu des réducteurs harmoniques les rendent adaptés aux applications de positionnement rotatif de précision.
Pour l’axe C, ces caractéristiques peuvent contribuer à améliorer le positionnement angulaire et la répétabilité, tout en réduisant l’espace nécessaire au système de transmission. Leur inertie de rotation relativement faible peut également être avantageuse dans les applications comportant des indexations fréquentes et des accélérations ou décélérations.
Cependant, lesréducteurs harmoniquesutilisent un élément de transmission flexible soumis à des déformations répétées en fonctionnement. Leur rigidité torsionnelle et leur charge admissible doivent donc être évaluées avec soin. Le modèle choisi doit répondre aux exigences de couple de sortie, de charge de pointe, d’accélération, de cycle de service et de durée de vie de l’axe C.
4. Pourquoi certaines tables rotatives CNC à cinq axes associent-elles un réducteur RV sur l’axe A à un réducteur harmonique sur l’axe C ?
L’utilisation de réducteurs différents sur les axes A et C repose sur les exigences mécaniques propres à chaque axe rotatif, et non sur une configuration industrielle fixe.
L’axe A supporte généralement le poids de l’ensemble berceau et de la pièce, tout en résistant aux moments de renversement et aux forces de coupe. La rigidité torsionnelle et la capacité de charge élevées d’un réducteur RV peuvent donc présenter un avantage.
L’axe C, quant à lui, peut mettre davantage l’accent sur le positionnement angulaire, la faiblesse du jeu, les dimensions compactes et la réponse dynamique. Un réducteur harmonique peut convenir si son couple nominal, sa rigidité et sa durée de vie répondent aux exigences réelles de fonctionnement.
Cette combinaison permet aux fabricants de machines-outils de trouver un équilibre entre capacité de charge, performances de positionnement, encombrement et conception globale du système. Elle ne doit toutefois pas être considérée comme une solution universelle. La configuration finale dépend de la structure de la table rotative, des caractéristiques de la pièce, des charges d’usinage, des exigences de précision et de l’espace disponible pour l’installation.
Les progrès récents dans les conceptions de transmissions harmoniques à ondes multiples ont également élargi le champ d’application potentiel des réducteurs harmoniques. En augmentant le nombre de dents qui s’engrènent simultanément, certaines conceptions peuvent améliorer la transmission du couple et la rigidité torsionnelle tout en conservant une structure relativement compacte. Cela pourrait ouvrir de nouvelles possibilités pour les applications d’axe C de taille moyenne ou certaines applications d’axes rotatifs pour charges légères, sous réserve de vérification à partir des données de performance du fabricant.
5. Comment le retour de position côté sortie peut-il améliorer la précision d’une table rotative CNC à cinq axes ?
Le choix d’un réducteur harmonique à faible jeu ou d’unréducteur RVà rigidité élevée ne garantit pas automatiquement la précision de positionnement finale d’une table rotative CNC à cinq axes.
Le système de transmission complet peut encore subir une déformation élastique, une dilatation thermique, des écarts de montage, du jeu dans les paliers et une hystérésis mécanique. Ces facteurs peuvent affecter la position angulaire réelle de la pièce, en particulier lors d’une interpolation rotative continue ou d’un usinage sous des charges variables.
5.1 Pourquoi un codeur côté sortie est-il important ?
Une méthode efficace consiste à installer un codeur angulaire de haute précision côté sortie de l’axe rotatif afin d’établir un système de commande de position en boucle fermée complète.
Dans une configuration conventionnelle avec retour côté moteur, le codeur mesure la position de l’arbre moteur. Toutefois, cette mesure ne représente pas directement la position angulaire réelle de la pièce après le réducteur et les autres composants de transmission.
Avec un retour côté sortie, le système de commande peut mesurer plus directement la position rotative réelle. Le servocontrôleur peut alors compenser les écarts de positionnement dans les limites des capacités et de la bande passante du système de commande.
Cette approche est particulièrement utile dans les applications CNC à cinq axes qui exigent une grande précision de positionnement angulaire et des mouvements coordonnés sur plusieurs axes. Le réducteur constitue la base mécanique de la transmission, tandis que le codeur côté sortie et le système de commande servo contribuent à améliorer la précision de l’axe rotatif complet.
5.2 Comment la rigidité mécanique et la commande en boucle fermée fonctionnent-elles ensemble ?
Une table rotative CNC à cinq axes performante nécessite à la fois des composants de transmission mécanique adaptés et une architecture de commande avec retour d’information appropriée.
Le réducteur influe sur le jeu, la rigidité torsionnelle, la capacité de charge et la déformation mécanique. Le codeur et le système de commande déterminent la précision avec laquelle la position réelle en sortie peut être mesurée et corrigée.
Pour cette raison, le choix du réducteur et la conception de la commande servo doivent être étudiés conjointement. Un réducteur adapté contribue à établir les performances mécaniques du système, tandis qu’un système de commande en boucle fermée correctement configuré permet d’obtenir les performances de positionnement requises dans les conditions réelles de fonctionnement.
6. Quels facteurs les fabricants de machines-outils doivent-ils prendre en compte pour choisir les réducteurs des axes A et C ?
Le processus de sélection doit commencer par l’analyse des charges mécaniques et des exigences de fonctionnement de chaque axe rotatif. Au lieu de choisir un réducteur uniquement en fonction de son rapport de réduction ou de son jeu nominal, les concepteurs d’équipements doivent évaluer l’ensemble des conditions de fonctionnement.
6.1 Comment évaluer la capacité de charge et les moments de renversement de l’axe A ?
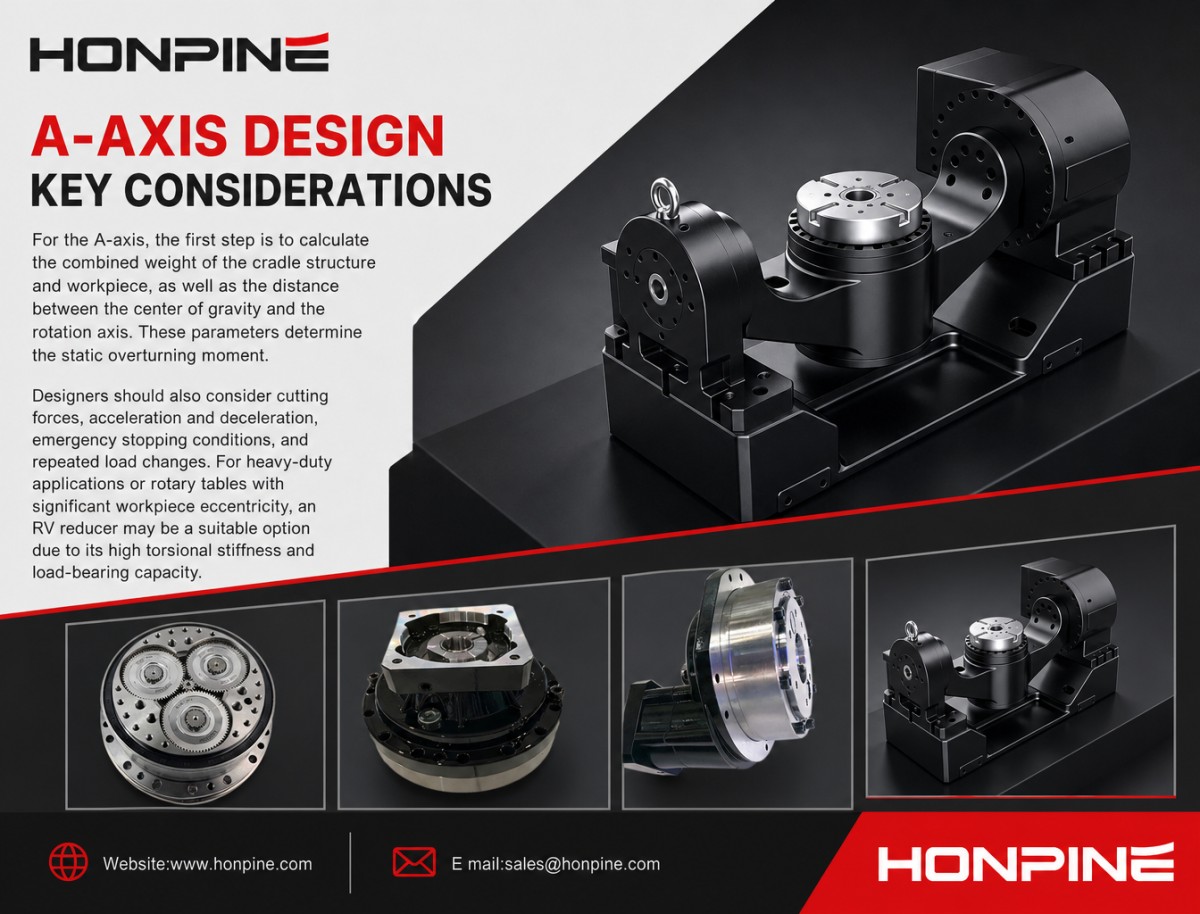
Pour l’axe A, la première étape consiste à calculer le poids combiné de la structure du berceau et de la pièce, ainsi que la distance entre leur centre de gravité et l’axe de rotation. Ces paramètres déterminent le moment de renversement statique.
Les concepteurs doivent également tenir compte des forces de coupe, des accélérations et décélérations, des situations d’arrêt d’urgence et des variations de charge répétées. Pour les applications intensives ou les tables rotatives présentant une forte excentricité de pièce, un réducteur RV peut être une option appropriée en raison de sa rigidité torsionnelle et de sa capacité de charge élevées.
6.2 Quels paramètres sont les plus importants pour choisir un réducteur d’axe C ?
Pour l’axe C, les paramètres importants comprennent l’inertie de la pièce, le temps d’indexation requis, la vitesse de rotation maximale, l’accélération, la précision de positionnement et la répétabilité.
Si l’application privilégie les indexations rotatives fréquentes, un faible jeu et un encombrement réduit, un réducteur harmonique peut être envisagé. Toutefois, son couple nominal, son couple de pointe admissible, sa rigidité torsionnelle et ses performances thermiques doivent également répondre aux exigences réelles de fonctionnement.
6.3 Quel est l’impact de l’encombrement et du coût total du système sur le choix du réducteur ?
Les dimensions et le poids du réducteur influent sur la structure globale de la table rotative. Un système de transmission plus volumineux et plus lourd peut accroître la charge sur la structure porteuse et affecter les performances dynamiques de l’axe rotatif.
Les réducteurs harmoniques offrent généralement des avantages en matière de compacité et de rapport de réduction élevé, tandis que les réducteurs RV peuvent fournir une rigidité et une capacité de charge supérieures dans les applications exigeantes. Le choix final doit tenir compte des performances mécaniques, des dimensions structurelles, des coûts de fabrication, des exigences de maintenance et de la durée de vie prévue.
7. Comment une configuration de transmission adaptée peut-elle améliorer les performances d’une table rotative CNC à cinq axes ?
Les axes A et C d’une table rotative CNC à cinq axes ont des responsabilités mécaniques différentes ; leurs systèmes de transmission doivent donc être choisis en fonction de leurs conditions de fonctionnement respectives.
L’axe A, qui doit souvent supporter des charges plus importantes et résister à des moments de renversement, peut nécessiter la rigidité torsionnelle et la capacité de charge d’un réducteur RV. Pour l’axe C, où un faible jeu, un positionnement angulaire précis et une indexation réactive sont importants, un réducteur harmonique peut constituer une solution adaptée si ses spécifications mécaniques répondent aux exigences de l’application.
Dans certaines tables rotatives à cinq axes, associer unréducteur RV pour l’axe Aà unréducteur harmonique pour l’axe Cconstitue un moyen pratique de concilier rigidité structurelle et performances de positionnement. La configuration de transmission finale doit néanmoins être déterminée à partir des calculs de charge, de l’analyse des conditions d’usinage, des exigences de positionnement et de la vérification des spécifications des réducteurs sélectionnés.
Pour les fabricants de machines-outils CNC, comprendre les exigences de fonctionnement distinctes des axes A et C est essentiel pour développer des tables rotatives offrant une précision de positionnement, une rigidité structurelle et une stabilité de fonctionnement à long terme adaptées.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
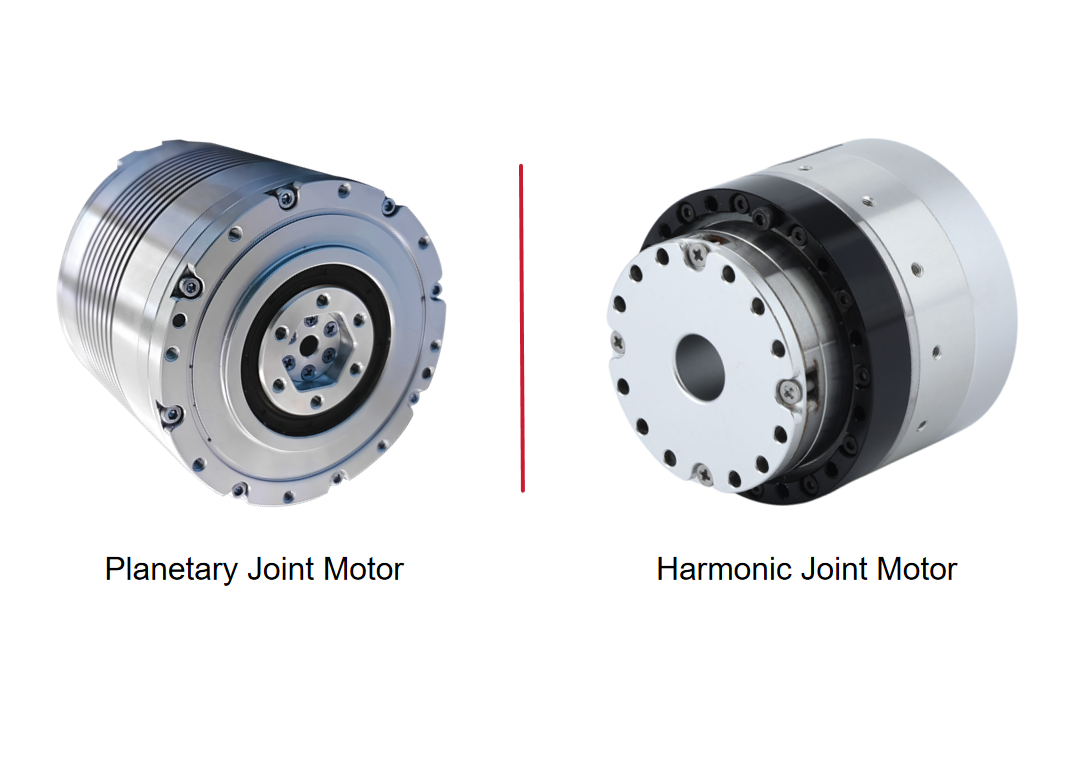
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
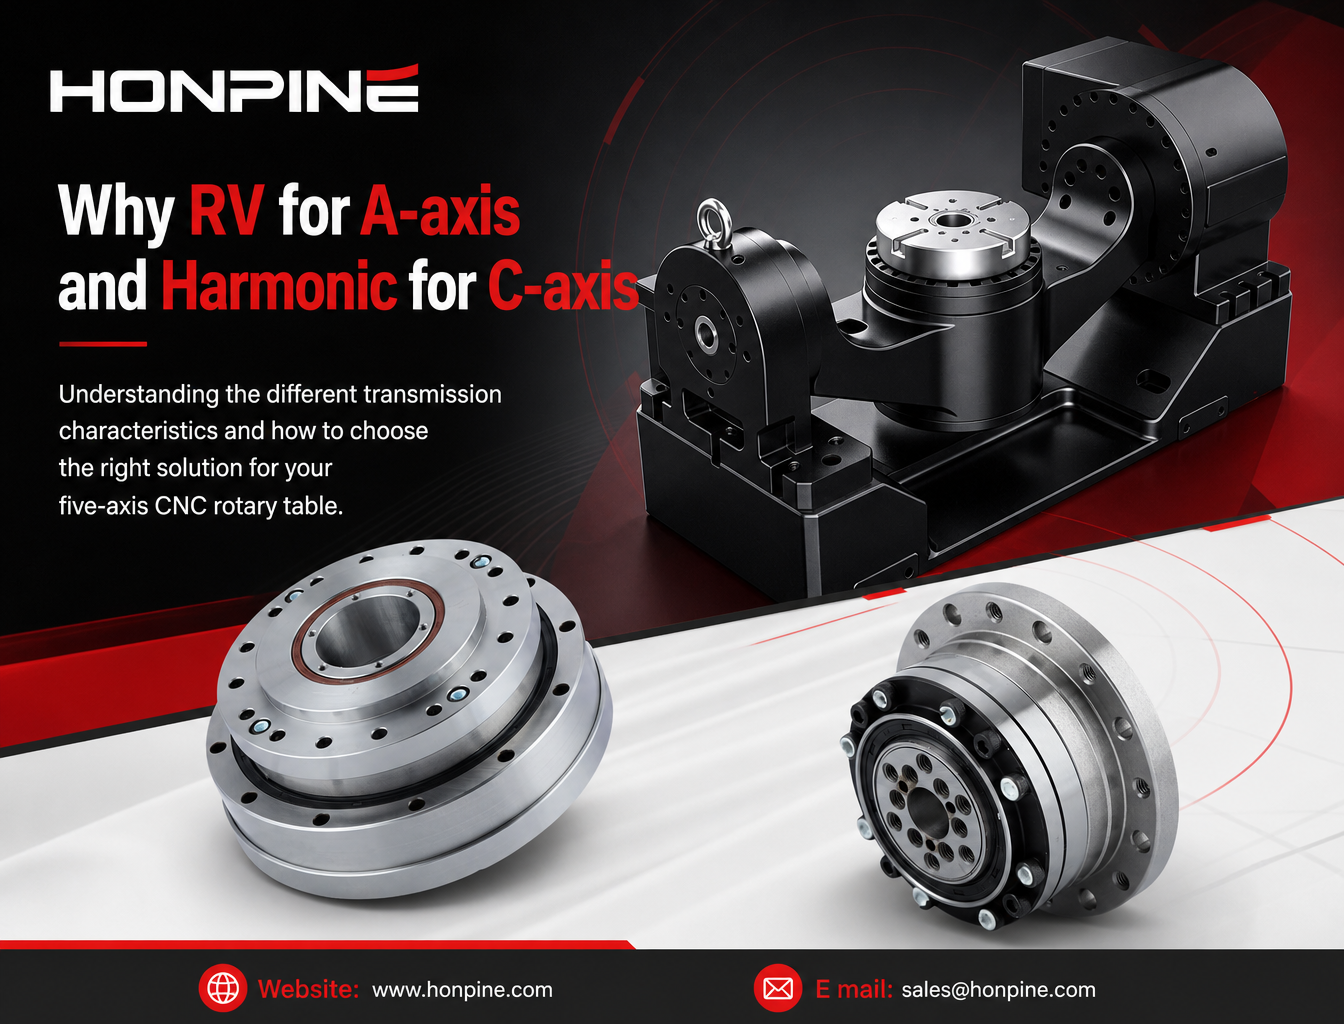
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.
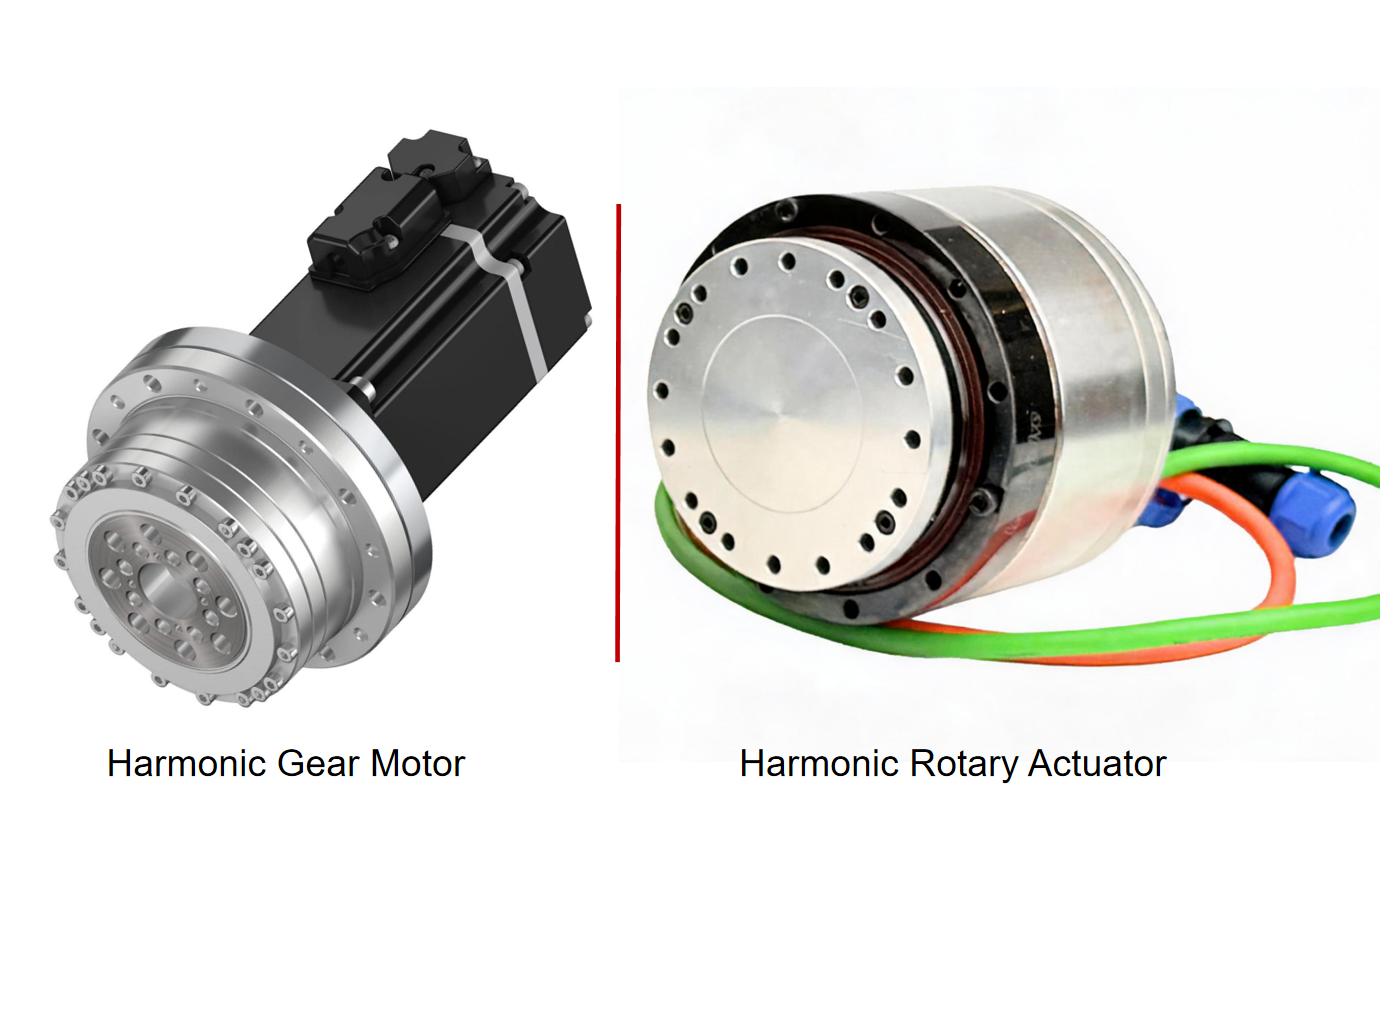
 Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?Cet article explique les différences entre les moteurs à engrenages harmoniques et les actionneurs harmoniques sous l’angle de la conception des produits, de l’intégration du système, des fonctions de retour d’information et de commande, de l’installation et des exigences liées aux applications. Comme les fabricants peuvent utiliser ces noms de produits différemment, il examine également comment évaluer leurs configurations réelles et choisir la solution de mouvement de précision adaptée à la robotique et à l’automatisation industrielle.
 Pourquoi le module d’articulation harmonique HONPINE TCHL convient-il aux robots exosquelettes ?Le module d’articulation harmonique HONPINE TCHL est conçu pour les robots exosquelettes qui nécessitent une structure légère, une intégration mécanique compacte et une interaction réactive entre l’humain et le robot. Doté d’un capteur de couple intégré côté sortie, d’une structure hautement intégrée et de configurations de raccordement flexibles, le TCHL offre une solution d’entraînement articulaire pour les exosquelettes des membres inférieurs, les robots d’assistance des membres supérieurs, les équipements de rééducation et les robots portables industriels.
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.
 Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?Cet article explique les différences entre les moteurs à engrenages harmoniques et les actionneurs harmoniques sous l’angle de la conception des produits, de l’intégration du système, des fonctions de retour d’information et de commande, de l’installation et des exigences liées aux applications. Comme les fabricants peuvent utiliser ces noms de produits différemment, il examine également comment évaluer leurs configurations réelles et choisir la solution de mouvement de précision adaptée à la robotique et à l’automatisation industrielle.
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.
 Pourquoi les brides des réducteurs harmoniques et RV ne sont-elles pas de simples éléments de montage mécanique ?La bride d’un réducteur harmonique ou RV ne se limite pas à une interface de montage. Elle joue un rôle essentiel dans la précision de l’alignement, la transmission des charges, la rigidité structurelle et l’étanchéité. Même de légères erreurs de conception ou d’installation de la bride peuvent affecter l’engrènement des engrenages, la durée de vie des roulements et la fiabilité globale d’un système de mouvement de précision. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique les principales fonctions d’ingénierie des brides de réducteur et pourquoi elles méritent une attention particulière lors de la conception et de l’installation de systèmes de transmission de précision.