Que sont le couple nominal, le couple intermittent et le couple de pointe dans un actionneur harmonique ?
Lorsqu’ils choisissent unactionneur harmonique pour une articulation robotique, les ingénieurs se concentrent souvent sur son couple de sortie maximal. Toutefois, une seule valeur de couple ne suffit pas à décrire pleinement les capacités de fonctionnement d’un actionneur. Une articulation robotique peut devoir supporter une charge en continu, générer un couple plus élevé lors de mouvements périodiques ou résister à de brefs chocs externes. Ces différentes conditions de fonctionnement nécessitent des valeurs nominales de couple distinctes.
Le couple nominal, le couple intermittent et le couple de pointe représentent trois aspects distincts des performances d’un actionneur harmonique. Comprendre leurs différences est essentiel pour évaluer la capacité de charge continue, les capacités de mouvement dynamique et les limites mécaniques. Pour les robots humanoïdes, les robots quadrupèdes et les bras robotisés, choisir un actionneur en se basant uniquement sur le couple de pointe peut entraîner une surchauffe, une usure accélérée des composants et une réduction de la durée de vie.
1. Couple nominal : le fondement du fonctionnement continu
Le couple nominal est le couple de sortie qu’un actionneur harmonique peut fournir en continu dans les conditions de fonctionnement spécifiées par le fabricant. Ces conditions peuvent inclure la plage de vitesses de fonctionnement autorisée, la température ambiante, les conditions de refroidissement et d’autres spécifications pertinentes.
Il représente la capacité de fonctionnement continu de l’actionneur et est étroitement lié à sa conception thermique.
En fonctionnement, le moteur couple sans cadre, le réducteur harmonique, les roulements, le codeur et les autres composants internes génèrent de la chaleur. L’actionneur doit dissiper efficacement cette chaleur afin de maintenir la température des composants dans les limites autorisées.
Lorsqu’il fonctionne dans ses conditions nominales, l’actionneur est conçu pour maintenir des performances stables pendant de longues périodes. Cela contribue à protéger le moteur, le réducteur, les roulements et les autres composants contre les contraintes thermiques excessives, favorisant ainsi une fiabilité à long terme et des performances de transmission constantes.
Pourquoi le couple nominal est-il important pour la fiabilité à long terme ?
Si un actionneur harmonique fonctionne en continu au-dessus de son couple nominal, la chaleur générée peut dépasser sa capacité de dissipation thermique. À mesure que la température augmente, l’isolation des enroulements du moteur, la lubrification du réducteur, les roulements et les composants électroniques peuvent subir des contraintes thermiques supplémentaires.
Un fonctionnement prolongé sous une charge excessive peut accélérer le vieillissement des composants, augmenter l’usure mécanique et affecter la précision de positionnement au fil du temps.
Par conséquent, le couple nominal doit être la référence principale pour évaluer les charges qui doivent être maintenues en continu.
Le couple nominal ne s’applique-t-il qu’à une vitesse précise ?
Pas nécessairement. Le couple nominal ne doit pas être interprété comme une valeur de sortie disponible uniquement à une vitesse nominale fixe.
Pour un actionneur harmonique tel que le HONPINE série HPJM, la capacité de couple continu doit être évaluée sur toute la plage de vitesses de fonctionnement spécifiée. Toutefois, le couple continu réellement admissible peut varier en fonction de la vitesse de rotation, de la température ambiante, des conditions de refroidissement, des limites de courant du moteur et de la capacité de charge du réducteur.
Les ingénieurs doivent donc consulter les caractéristiques couple-vitesse et les spécifications de fonctionnement du fabricant, plutôt que de supposer qu’un couple continu identique est disponible à toutes les vitesses.
Applications typiques du couple nominal
Le couple nominal est particulièrement important dans les applications impliquant des charges relativement stables et de longues périodes de fonctionnement.
Par exemple, les robots humanoïdes ont besoin d’un couple continu suffisant au niveau des articulations pour maintenir la station debout. Les systèmes de convoyage et les machines automatisées peuvent devoir maintenir une sortie stable sous des charges relativement constantes. Les équipements de rééducation médicale peuvent également nécessiter un fonctionnement continu dans des conditions de charge spécifiées.
Dans ces applications, la charge de fonctionnement continu doit généralement rester dans les limites du couple nominal de l’actionneur, dans les conditions spécifiées.
2. Couple intermittent : gérer les mouvements périodiques à forte charge
Le couple intermittent désigne le couple de sortie plus élevé qu’un actionneur harmonique peut fournir pendant des périodes limitées, dans des conditions de cycle de service spécifiées.
Contrairement au couple nominal, le couple intermittent n’est pas destiné à un fonctionnement continu à pleine charge. Il est conçu pour les applications dans lesquelles l’articulation subit périodiquement des charges plus élevées, suivies de périodes à charge réduite ou de périodes de repos.
Cette capacité est particulièrement pertinente pour les systèmes robotiques dynamiques, où le couple des articulations varie au cours de chaque cycle de mouvement.
Par exemple, une fiche technique produit peut indiquer une valeur de couple intermittent selon un cycle de service intermittent S3, avec un facteur de marche défini, par exemple de 10 % ou de 25 %.
Le facteur de marche indique la proportion du cycle de fonctionnement spécifié pendant laquelle l’actionneur fonctionne sous la condition de charge définie. La durée de fonctionnement admissible et la période de repos réelles doivent respecter les spécifications du fabricant.
Une valeur nominale de couple intermittent doit toujours être interprétée en tenant compte du facteur de marche, de la durée du cycle et des conditions de fonctionnement correspondants.
Pourquoi le couple intermittent ne peut-il pas être utilisé en continu ?
Un couple de sortie plus élevé nécessite généralement un courant moteur plus important, ce qui entraîne une génération de chaleur accrue.
En fonctionnement intermittent, les périodes à charge réduite ou les périodes de repos permettent à l’actionneur de dissiper la chaleur. Cela contribue à maintenir la charge thermique moyenne dans les limites de fonctionnement spécifiées.
Toutefois, si l’actionneur fonctionne en continu à son niveau de couple intermittent, la chaleur peut s’accumuler plus rapidement qu’elle ne peut être dissipée. Cela peut entraîner une élévation excessive de la température et accélérer le vieillissement de l’isolation du moteur, des composants du réducteur et des roulements.
Un fonctionnement répété au-delà du facteur de marche spécifié peut également accroître les contraintes mécaniques et affecter la stabilité du positionnement à long terme.
Le couple intermittent ne doit donc pas être considéré comme une solution de remplacement du couple nominal. Son utilisation doit respecter le facteur de marche spécifié et les limites thermiques.
Pourquoi le couple intermittent est-il important pour les robots humanoïdes ?
Les articulations des robots humanoïdes subissent des variations de charge importantes pendant la marche, la course, l’accroupissement, le redressement et d’autres mouvements dynamiques.
Prenons l’exemple des articulations des jambes au cours d’un cycle de marche. Les différentes phases du mouvement imposent des exigences de couple différentes :
Phase d’appui : les articulations des jambes supportent le poids du corps et maintiennent l’équilibre.
Phase de propulsion : les articulations génèrent un couple plus élevé pour propulser le corps vers l’avant.
Phase oscillante : la jambe avance, selon un profil de charge et de couple différent.
Réception et absorption des chocs : les articulations réagissent aux forces externes variables et aux charges dynamiques.
La phase de propulsion et les autres phases de forte charge peuvent nécessiter un couple supérieur au niveau de fonctionnement continu. La capacité de l’actionneur à prendre en charge ces mouvements répétés dépend de son couple intermittent, de son facteur de marche, de ses performances thermiques et du profil de mouvement réel.
Des exigences similaires se présentent pour les robots quadrupèdes lors de l’escalade, de l’accélération et des sauts, ainsi que pour les bras robotisés qui soulèvent et repositionnent régulièrement des pièces.
Pour ces applications, le couple intermittent est un paramètre important pour évaluer les performances dynamiques des articulations.
3. Couple de pointe : la limite de fonctionnement de courte durée
Le couple de pointe est le couple maximal de courte durée qu’un actionneur harmonique est conçu pour fournir ou supporter dans des conditions spécifiées.
Il représente une limite de fonctionnement transitoire déterminée par les capacités combinées du moteur, du réducteur harmonique, de la structure de sortie, des roulements et des autres composants mécaniques et électriques.
La capacité de couple de pointe dépend de plusieurs facteurs, notamment :
La résistance du flexspline et sa déformation admissible dans le réducteur harmonique.
La résistance mécanique de la bride et de l’arbre de sortie.
Les limites de courant du moteur et ses caractéristiques électromagnétiques.
La capacité de charge des roulements.
Les limites de contraintes structurelles de l’ensemble de l’actionneur.
Contrairement au couple nominal, le couple de pointe n’est pas une valeur nominale de fonctionnement thermique continu. Il est généralement associé à de brefs événements transitoires, et sa durée et sa fréquence admissibles doivent respecter les spécifications du fabricant.
Que se passe-t-il lorsque le couple de pointe est dépassé ?
Si le couple appliqué dépasse la limite de couple de pointe spécifiée pour l’actionneur, des contraintes mécaniques ou électromagnétiques excessives peuvent endommager les composants internes.
Selon l’ampleur et la durée de la surcharge, les conséquences possibles comprennent une déformation permanente ou des dommages au flexspline du réducteur harmonique, des contraintes excessives sur la bride de sortie, des dommages aux roulements et une dégradation des performances du moteur.
Des conditions de surcharge sévères peuvent également entraîner une augmentation du jeu et une perte permanente de précision de positionnement.
Même si l’actionneur ne tombe pas immédiatement en panne, des surcharges répétées peuvent provoquer des dommages mécaniques cumulatifs et réduire sa durée de vie.
Le couple de pointe doit donc être considéré comme une limite de fonctionnement de courte durée, et non comme une valeur de conception normale.
Quand les ingénieurs doivent-ils tenir compte du couple de pointe ?
Le couple de pointe est pertinent pour évaluer les conditions transitoires brèves, telles que les perturbations externes soudaines, les charges d’impact de courte durée, la décélération d’urgence ou les contacts inattendus.
Pour les robots humanoïdes, les ingénieurs peuvent devoir prendre en compte les charges transitoires provoquées par un contact ou un impact inattendu en cours de fonctionnement.
Toutefois, les mouvements planifiés, tels que la marche, la course, les sauts et l’accroupissement, ne doivent pas dépendre du couple de pointe comme capacité de fonctionnement normale. Ces mouvements doivent être évalués à l’aide des spécifications appropriées de couple nominal et de couple intermittent, ainsi que du profil de charge réel.
4. Couple nominal, couple intermittent et couple de pointe : comprendre les différences
Bien que ces trois paramètres décrivent la capacité de couple d’un actionneur harmonique, ils correspondent à des conditions de fonctionnement différentes.
La différence fondamentale est simple :
Le couple nominal définit la capacité de sortie continue de l’actionneur.
Le couple intermittent définit le couple plus élevé disponible dans des conditions de facteur de marche spécifiées.
Le couple de pointe définit la limite de couple de courte durée dans des conditions transitoires spécifiées.
Un actionneur harmonique affichant un couple de pointe nominal élevé n’a pas nécessairement un couple nominal élevé. De même, une valeur élevée de couple intermittent ne signifie pas que l’actionneur peut maintenir cette sortie en continu.
Lorsqu’ils comparent différents actionneurs, les ingénieurs doivent examiner les trois valeurs nominales et comprendre les conditions dans lesquelles chacune est spécifiée.
5. Comment les ingénieurs doivent-ils choisir un actionneur harmonique en fonction des exigences de couple ?
Le choix d’un actionneur harmonique ne se résume pas à comparer les valeurs de couple maximal. Les ingénieurs doivent évaluer le profil de charge réel de l’articulation robotique tout au long de son cycle de fonctionnement.
Une évaluation pratique repose sur trois considérations principales.
Évaluer la charge continue
Tout d’abord, calculez le couple requis pour un fonctionnement de longue durée.
Par exemple, un robot humanoïde peut devoir maintenir une posture debout pendant une période prolongée. Les articulations des jambes doivent soutenir en continu le corps et maintenir sa stabilité.
La charge continue calculée doit être comparée au couple nominal de l’actionneur afin de garantir que l’articulation fonctionne dans les limites thermiques et mécaniques spécifiées.
Évaluer les mouvements périodiques à forte charge
Ensuite, identifiez les phases de mouvement qui nécessitent un couple plus élevé.
Pour les robots humanoïdes, il peut s’agir de la propulsion, de l’accroupissement et du redressement. Pour les bras robotisés, il peut s’agir du levage et du déplacement de pièces.
Les ingénieurs doivent évaluer le couple requis, la durée de fonctionnement, la fréquence des cycles et le facteur de marche, puis comparer ces conditions aux spécifications de couple intermittent de l’actionneur.
Vérifier les charges transitoires
Enfin, évaluez les brèves surcharges causées par des chocs, des forces externes soudaines ou une décélération d’urgence.
Le couple transitoire maximal doit rester dans la limite de couple de pointe spécifiée pour l’actionneur, avec une marge de sécurité adaptée.
Le couple de pointe ne doit pas servir de base au dimensionnement d’une articulation qui doit fonctionner en continu ou de manière répétée à un couple élevé.
Tenir compte du profil de fonctionnement complet
Le couple n’est qu’un des critères de sélection d’un actionneur harmonique. Les ingénieurs doivent également tenir compte de la vitesse de fonctionnement, de l’accélération, du profil de mouvement, de la température ambiante, des conditions de refroidissement, des charges radiales et axiales, des moments de renversement, de la rigidité torsionnelle, de la précision de positionnement et de la durée de vie du réducteur.
Pour les applications robotiques dynamiques, les performances thermiques et la capacité de charge mécanique doivent être évaluées conjointement.
Un actionneur harmonique adapté doit non seulement répondre aux exigences de couple maximal de l’articulation, mais aussi maintenir des performances fiables tout au long du cycle de fonctionnement complet.
Conclusion
Le couple nominal, le couple intermittent et le couple de pointe décrivent trois aspects différents des capacités de fonctionnement d’un actionneur harmonique. Le couple nominal détermine sa capacité de charge continue, le couple intermittent concerne les mouvements périodiques à forte charge et le couple de pointe définit sa limite transitoire de courte durée.
Pour les robots humanoïdes et les autres systèmes robotiques dynamiques, comprendre ces distinctions aide les ingénieurs à éviter un dimensionnement inadapté des actionneurs et des charges de fonctionnement excessives. Plutôt que de choisir un actionneur harmonique uniquement en fonction de son couple maximal, les ingénieurs doivent évaluer le profil de mouvement complet, le facteur de marche, les conditions thermiques et les exigences mécaniques de l’articulation.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.
 Que sont le couple nominal, le couple intermittent et le couple de pointe dans un actionneur harmonique ?Lorsqu’ils sélectionnent un actionneur harmonique pour une articulation robotique, les ingénieurs se concentrent souvent sur son couple de sortie maximal. Cependant, une seule valeur de couple ne suffit pas à décrire pleinement les capacités de fonctionnement d’un actionneur. Une articulation robotique peut devoir supporter une charge en continu, produire un couple plus élevé lors de mouvements périodiques ou résister à de brefs impacts externes. Le couple nominal, le couple intermittent et le couple de pointe correspondent à trois conditions de fonctionnement distinctes, chacune ayant ses propres limites. Pour les robots humanoïdes, les robots quadrupèdes et les bras robotisés, comprendre ces différences est essentiel pour évaluer les performances de l’actionneur, prévenir les surcharges et garantir sa fiabilité à long terme.
 Actionneur rotatif harmonique pour équipements médicaux : répétabilité de ≤10 secondes d’arc et grande rigidité au renversementLes équipements médicaux exigent une précision exceptionnelle, une grande stabilité structurelle et une sécurité de fonctionnement élevée de leurs systèmes de transmission du mouvement. Des robots chirurgicaux et systèmes d’imagerie CT aux équipements de rééducation, les actionneurs doivent garantir une précision de positionnement constante tout en supportant des charges mécaniques complexes. Comment les fabricants peuvent-ils obtenir à la fois une répétabilité élevée et une grande rigidité structurelle dans les applications médicales ? Les actionneurs rotatifs harmoniques HONPINE offrent une répétabilité allant jusqu’à ≤10 secondes d’arc, une transmission sans jeu, une grande rigidité au renversement et des configurations à arbre creux, fournissant des solutions fiables de commande du mouvement pour les équipements médicaux de nouvelle génération.
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.
 Comment le module articulé robotisé intégré HONPINE HPJM délivre-t-il un couple élevé dans un espace compact ?Découvrez comment optimiser l’espace d’installation tout en obtenant une densité de couple élevée dans les articulations robotisées. Cet article explique comment le module articulé robotisé intégré HONPINE HPJM utilise des composants intégrés, un acheminement des câbles par arbre creux, des connecteurs électriques compacts et des structures de montage mécanique optimisées afin de réduire l’espace superflu dans les robots humanoïdes et les bras robotisés.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
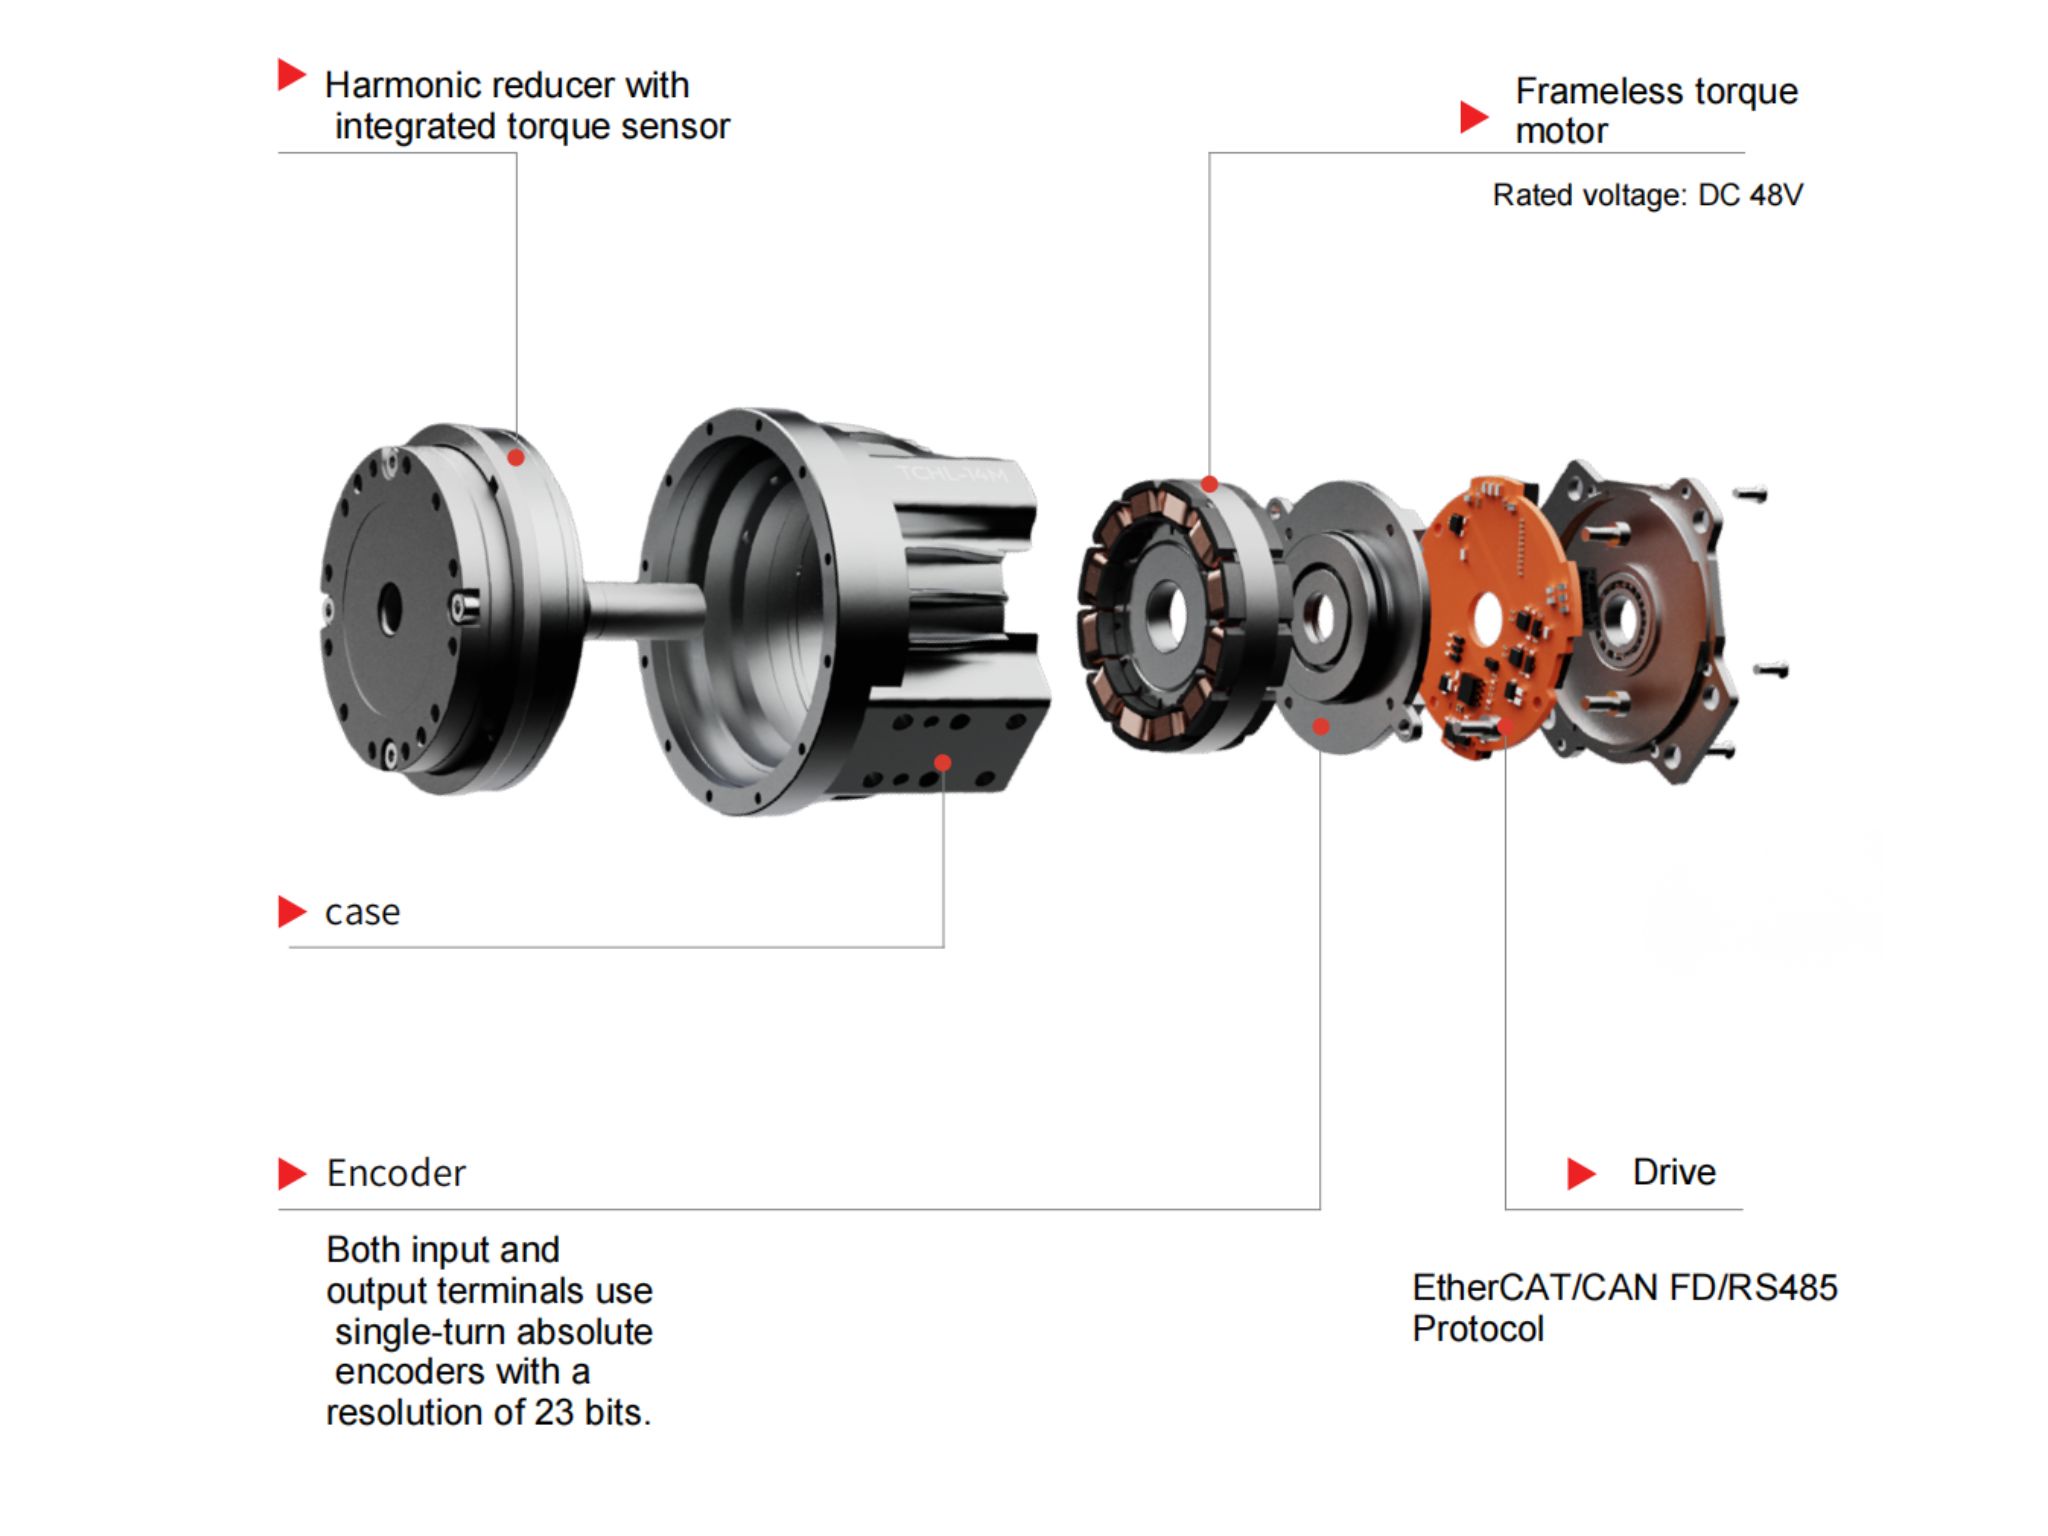
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.
 Que sont le couple nominal, le couple intermittent et le couple de pointe dans un actionneur harmonique ?Lorsqu’ils sélectionnent un actionneur harmonique pour une articulation robotique, les ingénieurs se concentrent souvent sur son couple de sortie maximal. Cependant, une seule valeur de couple ne suffit pas à décrire pleinement les capacités de fonctionnement d’un actionneur. Une articulation robotique peut devoir supporter une charge en continu, produire un couple plus élevé lors de mouvements périodiques ou résister à de brefs impacts externes. Le couple nominal, le couple intermittent et le couple de pointe correspondent à trois conditions de fonctionnement distinctes, chacune ayant ses propres limites. Pour les robots humanoïdes, les robots quadrupèdes et les bras robotisés, comprendre ces différences est essentiel pour évaluer les performances de l’actionneur, prévenir les surcharges et garantir sa fiabilité à long terme.
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.
 Comment le module articulé robotisé intégré HONPINE HPJM délivre-t-il un couple élevé dans un espace compact ?Découvrez comment optimiser l’espace d’installation tout en obtenant une densité de couple élevée dans les articulations robotisées. Cet article explique comment le module articulé robotisé intégré HONPINE HPJM utilise des composants intégrés, un acheminement des câbles par arbre creux, des connecteurs électriques compacts et des structures de montage mécanique optimisées afin de réduire l’espace superflu dans les robots humanoïdes et les bras robotisés.
 Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?Cet article explique les différences entre les moteurs à engrenages harmoniques et les actionneurs harmoniques sous l’angle de la conception des produits, de l’intégration du système, des fonctions de retour d’information et de commande, de l’installation et des exigences liées aux applications. Comme les fabricants peuvent utiliser ces noms de produits différemment, il examine également comment évaluer leurs configurations réelles et choisir la solution de mouvement de précision adaptée à la robotique et à l’automatisation industrielle.
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.