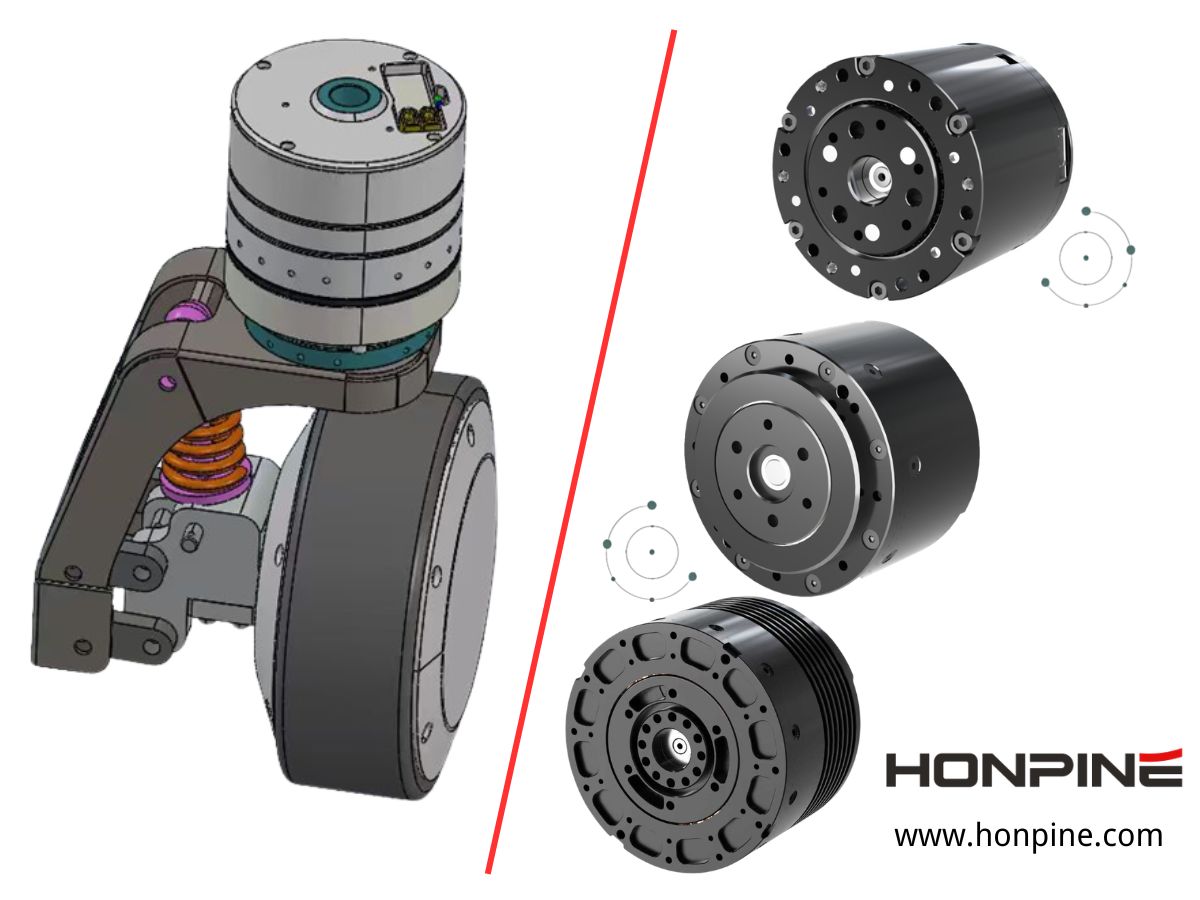
Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnes
Pour un AGV à usage intensif, le choix d’un moteur-roue ne consiste pas simplement à sélectionner un moteur présentant un couple nominal suffisamment élevé en fonction du poids total du véhicule. Lorsque la charge utile des AGV passe de plusieurs tonnes à plusieurs dizaines, voire à plus de cent tonnes, le système de roues motrices doit simultanément gérer les charges verticales, le couple de démarrage, les forces d’accélération et de freinage, les charges en virage, le frottement pneu-sol, les charges de choc et la fatigue à long terme. Par conséquent, la sélection d’unmoteur-roue pour AGV à usage intensif consiste essentiellement à adapter la capacité d’entraînement, la capacité de charge des roues, la traction, la méthode de direction, le système de suspension et la structure du châssis dans des conditions réelles de fonctionnement dynamique.
Pour les AGV industriels de grande taille, ce processus d’adaptation peut affecter directement la conception globale du châssis et la fiabilité opérationnelle à long terme.
Pourquoi la sélection d’un moteur-roue est-elle plus difficile pour les AGV à usage intensif ?
Pour un AGV conventionnel, le choix des roues motrices repose généralement sur plusieurs paramètres de base, notamment le poids total de l’AGV, la charge utile maximale, la vitesse de déplacement, l’accélération, la capacité de franchissement de pente, le nombre de roues motrices, le diamètre des roues, la puissance du moteur et le rapport de réduction. Toutefois, ces seuls paramètres ne suffisent pas pour un AGV à usage intensif, car la charge réelle sur la roue motrice n’est pas simplement égale au poids statique du véhicule.
Lors du démarrage, de l’accélération, de la décélération, du freinage d’urgence, des virages ou du fonctionnement sur des surfaces irrégulières, la charge réelle supportée par le système de roues motrices change continuellement. Dans des conditions de charge élevée, la force dynamique à court terme peut être sensiblement supérieure à la charge statique calculée à partir de la charge utile nominale du véhicule.
Par exemple, un AGV de 1 tonne ne peut pas être évalué simplement en supposant que la roue motrice subit toujours une charge de 1 tonne. Lors d’une accélération rapide, d’un freinage d’urgence ou d’un fonctionnement sur une chaussée irrégulière, la charge dynamique dépend de facteurs tels que la répartition de masse du véhicule, l’accélération et la décélération, la méthode de freinage, la disposition des roues et le facteur de choc applicable. La valeur de pointe réelle doit donc être calculée et vérifiée selon la conception spécifique du véhicule et les conditions d’exploitation.
Cela conduit à la première question majeure lors de la sélection d’un moteur-roue pour AGV à usage intensif : quelle charge dynamique le système de roues motrices doit-il réellement supporter ?
Adaptation dynamique entre la charge et la capacité d’entraînement
Pour un AGV à usage intensif, la roue motrice a deux responsabilités fondamentales. Elle doit supporter la charge verticale générée par le véhicule et la charge utile, tout en fournissant continuellement la force motrice et le couple à la roue requis. Cela signifie que les engrenages, roulements, moyeu de roue, essieu, carter et matériau de roue d’un système de moteur-roue ne fonctionnent pas sous un seul type de charge. En exploitation réelle, ils peuvent simultanément subir une charge radiale, un couple d’entraînement, une charge de choc et une charge latérale.
Comment calculer le couple à la roue pour un AGV à usage intensif
Lors du dimensionnement préliminaire, la force de traction requise peut d’abord être calculée, suivie du couple à la roue nécessaire sur la base du rayon de roue :
T = F × r
Ici, T représente le couple à la roue requis, F représente la force de traction que la roue motrice doit générer et r représente le rayon de la roue.
Il ne s’agit que d’un calcul de base. Un processus complet de sélection d’un moteur-roue pour AGV à usage intensif doit également prendre en compte la masse totale de l’AGV, la charge utile maximale, l’accélération, la vitesse maximale de déplacement, la pente, la résistance au roulement, le coefficient de frottement au sol, le nombre de roues motrices, la répartition de charge entre les roues motrices, le rendement de transmission et le facteur de choc dynamique.
Pour cette raison, le couple nominal d’un moteur-roue ne peut pas simplement être considéré comme identique au couple de pointe réel requis par l’AGV. Pour un AGV à usage intensif, il est plus important de vérifier si le moteur-roue peut fournir continuellement le couple requis dans des conditions de fonctionnement de pointe, tout en garantissant que le réducteur, les roulements, l’essieu, la roue et le carter restent dans leurs limites de charge mécanique admissibles.
Ne sélectionnez pas la roue motrice uniquement en fonction du poids total de l’AGV
Il s’agit d’une autre erreur fréquente dans la conception des AGV à usage intensif. Si un AGV a un poids total de 120 tonnes, cela ne signifie pas que la charge réelle sur chaque moteur-roue peut être calculée simplement en divisant 120 tonnes par le nombre de roues motrices.
La véritable répartition de charge sur les roues est influencée par de nombreux facteurs, notamment le centre de gravité de la charge utile, la position de la batterie, l’emplacement des roues motrices, l’emplacement des roues porteuses, le nombre de modules de roues, la structure de suspension, la planéité du sol, les conditions d’accélération et de freinage, les conditions de virage et la capacité du système de roues à équilibrer les charges entre différents groupes de roues.
Par conséquent, la sélection d’un moteur-roue pour AGV à usage intensif doit se concentrer sur la charge dynamique maximale des roues plutôt que sur la charge moyenne des roues. C’est également pourquoi le système de roues motrices d’un AGV à usage intensif doit souvent être conçu conjointement avec la suspension, le mécanisme flottant et la structure du châssis, au lieu d’être traité comme un composant standard indépendant.
Qu’exige un AGV de 120 tonnes de son système de moteur-roue ?
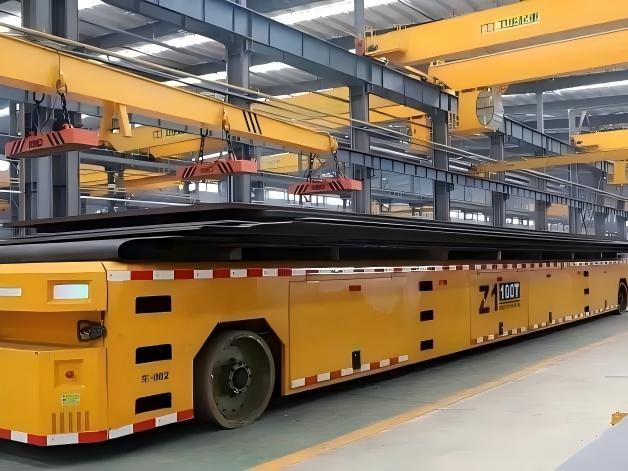
Lorsque le poids total d’un AGV atteint la catégorie des 120 tonnes, le moteur-roue n’est plus simplement un dispositif destiné à faire tourner une roue. Il devient une liaison mécanique critique entre le système de puissance, le châssis, les roues, la suspension et le sol.
À ce niveau de poids du véhicule, le système de roues motrices doit être évalué selon au moins cinq perspectives d’ingénierie importantes.
La capacité de charge d’une roue motrice individuelle détermine la flexibilité de l’agencement du châssis
Un AGV de 120 tonnes ne peut pas augmenter continuellement et sans limite le nombre de groupes de roues motrices. Si un groupe de roues motrices ne peut supporter qu’environ 10 ou 15 tonnes, le véhicule peut nécessiter huit unités motrices ou davantage pour satisfaire l’exigence de charge globale. À mesure que le nombre d’unités motrices augmente, le châssis devient plus complexe, le contrôle de l’entraînement devient plus difficile, la répartition de charge entre les groupes de roues devient plus difficile à gérer, et le coût global ainsi que les exigences de maintenance du système augmentent.
Pour cette raison, la capacité de charge d’un groupe de roues motrices individuel devient un paramètre important dans la conception du châssis d’un AGV ultra-lourd. Une capacité de charge plus élevée par unité peut offrir aux ingénieurs une plus grande flexibilité lors de la conception de la disposition des roues motrices, de la structure du châssis et de l’espace d’installation disponible.
Sortie de couple stable sous de fortes charges verticales
L’un des défis les plus directs pour un AGV à usage intensif est que plus la charge supportée par la roue motrice est lourde, plus les exigences de traction et de couple deviennent élevées. Lors du démarrage à pleine charge, de la montée d’une pente ou d’un fonctionnement à faible vitesse sous forte charge, le moteur-roue doit fournir un couple à la roue suffisant tout en supportant simultanément une très grande charge verticale provenant du véhicule.
Un moteur-roue conçu pour des applications d’AGV à usage intensif doit donc être évalué comme un système mécanique intégré composé du réducteur, du roulement, de la roue, de l’essieu et du carter. Ces composants doivent pouvoir résister aux effets combinés de la charge radiale et du couple d’entraînement.
Pour les applications à forte charge, il ne suffit pas de considérer uniquement la puissance nominale du moteur ou le couple nominal du réducteur. Les ingénieurs doivent également vérifier la charge maximale de roue, le couple de pointe à la roue, la durée de vie des roulements, la durée de vie des engrenages, la résistance de l’essieu, la résistance de la roue, la durabilité du matériau de roue et la résistance aux chocs mécaniques. C’est l’une des différences fondamentales entre une roue motrice d’AGV à usage intensif et une roulette industrielle conventionnelle ou une roue d’AGV léger.
Un AGV à usage intensif doit-il utiliser une roue motrice directrice ou une roue motrice différentielle ?
C’est l’une des questions les plus courantes dans la conception des systèmes d’entraînement d’AGV. Les roues motrices directrices et les roues motrices différentielles ne sont pas simplement deux produits pouvant être classés comme meilleurs ou moins bons. Elles utilisent des principes de contrôle du mouvement du véhicule différents et conviennent donc à des architectures d’AGV différentes.
Une roue motrice directrice combine la propulsion à un mécanisme de direction indépendant, permettant au système de contrôler directement à la fois la direction de la roue et la vitesse de déplacement. Un système d’entraînement différentiel, quant à lui, utilise la différence de vitesse entre les roues motrices gauche et droite pour contrôler le mouvement de virage du véhicule.
Pour un AGV à usage intensif, la solution appropriée dépend du poids total du véhicule, du nombre de roues motrices, des dimensions du véhicule, du rayon de braquage minimal, de la largeur des allées, de l’exigence de rotation sur place, des exigences de déplacement latéral, de la précision de positionnement, des conditions de sol, de la hauteur du châssis et du coût global du système.
Quand envisager une roue motrice directrice
Pour les applications exigeant des trajectoires complexes, un positionnement précis, des allées étroites et un déplacement flexible du véhicule, une roue motrice directrice peut assurer un contrôle direct de l’angle de direction et de la vitesse de déplacement. Ce type de configuration peut être envisagé pour les AGV à usage intensif, les chariots élévateurs automatisés, les grands véhicules de manutention, la logistique de fabrication automobile, le transport d’équipements éoliens et la logistique de fabrication aérospatiale.
Quand envisager une roue motrice différentielle
Les systèmes d’entraînement différentiel contrôlent la direction du véhicule par la différence de vitesse entre les roues motrices gauche et droite, ce qui peut offrir une architecture mécanique relativement directe. Ils peuvent convenir aux AGV ayant des itinéraires relativement simples, des exigences de hauteur de châssis moins strictes ou aux applications où un mécanisme de direction indépendant n’est pas nécessaire.
Toutefois, lorsqu’un système d’entraînement différentiel est utilisé sur un AGV très lourd, les ingénieurs doivent accorder une attention particulière au frottement latéral pneu-sol lors des virages, ainsi qu’à la répartition de charge et à la synchronisation des vitesses entre les différents groupes de roues motrices.
Par conséquent, le choix entre une roue motrice directrice et une roue motrice différentielle ne doit pas être réduit à l’hypothèse simpliste qu’un AGV plus lourd doit obligatoirement utiliser une roue directrice. La décision doit reposer sur les exigences réelles de mouvement du véhicule et sur l’architecture du châssis.
Pourquoi la direction différentielle est-elle plus complexe pour les AGV ultra-lourds ?
Pour un AGV ultra-lourd, la question clé concernant la direction différentielle ne se limite pas à savoir si le véhicule peut tourner. La question plus importante est de savoir si les groupes de roues peuvent maintenir un mouvement stable, synchronisé et contrôlable sous des charges verticales extrêmement élevées.
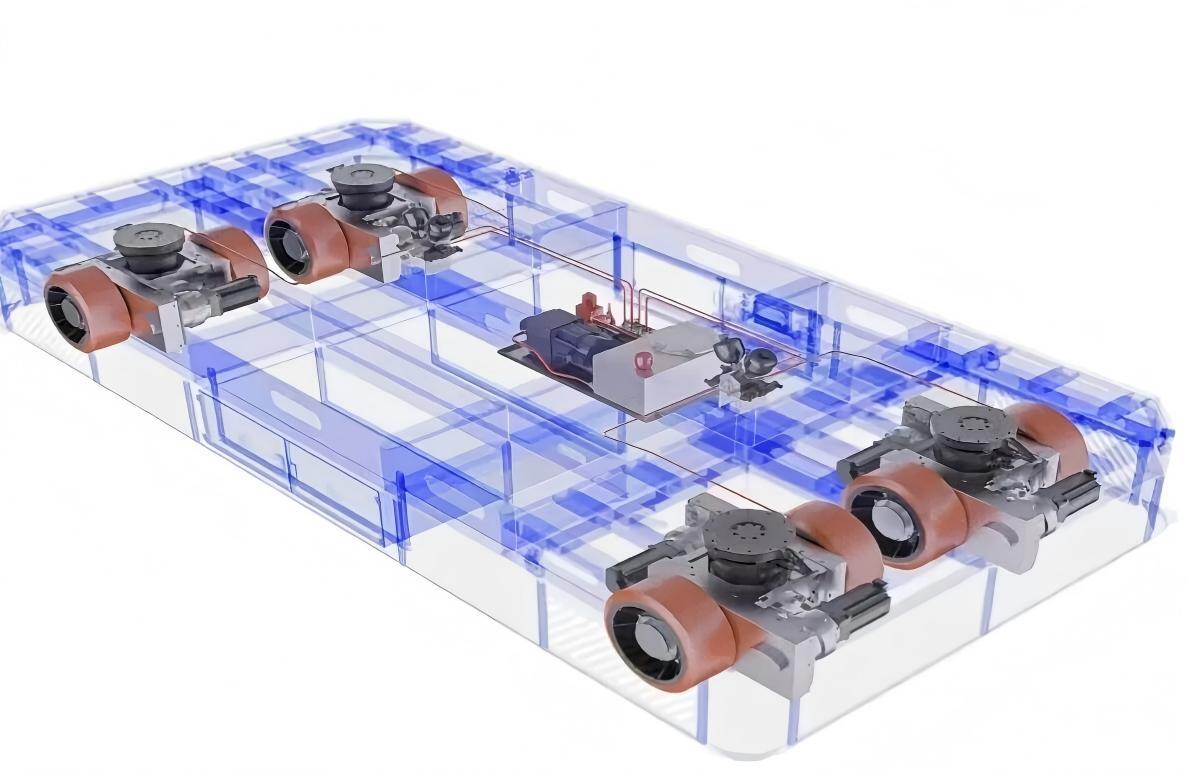
Une configuration d’entraînement différentiel à quatre groupes de roues ou à plusieurs groupes de roues peut utiliser la différence de vitesse entre les côtés gauche et droit pour contrôler la direction du véhicule sans exiger un mécanisme de direction indépendant pour chaque groupe de roues. Cela peut simplifier une partie de l’architecture mécanique, mais impose également des exigences accrues en matière d’équilibrage des charges, de synchronisation des entraînements, de frottement pneu-sol, de rigidité latérale et de précision du contrôle de mouvement.
Si des différences importantes surviennent entre les charges des roues motrices ou les vitesses des roues, les pneus peuvent subir un glissement et une usure supplémentaires lors de virages sous forte charge, tandis que la charge mécanique sur le système d’entraînement peut également augmenter.
Pour cette raison, la conception d’un grand AGV à entraînement différentiel ne doit pas se concentrer uniquement sur la capacité du moteur à fournir un couple suffisant. La synchronisation de l’ensemble du système d’entraînement et la rigidité mécanique des modules de roues doivent également être évaluées.
Pourquoi l’ajustement vertical doit-il être envisagé pour les moteurs-roues d’AGV à usage intensif ?
Lorsqu’un AGV atteint plusieurs dizaines, voire 120 tonnes, les irrégularités du sol, les variations du centre de gravité de la charge utile et la répartition inégale de la charge sur les roues deviennent des enjeux d’ingénierie de plus en plus importants.
Par exemple, les exigences relatives à la charge des roues et à la hauteur du véhicule peuvent varier considérablement entre les conditions à pleine charge et à vide, ou lorsque l’AGV entre dans une station d’amarrage où une hauteur spécifique du véhicule doit être maintenue.
Pour cette raison, certains AGV à usage intensif intègrent des fonctions d’ajustement vertical ou de levage hydraulique dans le système de roues motrices, ce qui permet d’ajuster la position des roues ou la hauteur du véhicule en fonction des conditions d’exploitation.
Si le moteur-roue n’intègre pas cette fonction, une suspension supplémentaire, un mécanisme flottant ou un système hydraulique de réglage de hauteur peut devoir être installé entre le châssis et la roue motrice. Cela augmente l’espace d’installation requis et peut affecter la hauteur du châssis, la complexité mécanique et l’intégration globale du système.
Par conséquent, pour les AGV ultra-lourds, un moteur-roue ne doit pas simplement être considéré comme une combinaison d’un moteur, d’un réducteur et d’une roue. Il est plus approprié de le considérer comme un module complet de roue motrice à usage intensif.
Pourquoi la fiabilité à long terme importe-t-elle plus que le seul couple de pointe ?
Une autre caractéristique déterminante d’un AGV à usage intensif est le coût élevé des temps d’arrêt. Lorsqu’une roue motrice d’AGV conventionnel tombe en panne, le remplacement d’un module de roue peut constituer une tâche de maintenance relativement gérable. Toutefois, lorsqu’un AGV transporte 100 tonnes ou plus, la défaillance d’une unité motrice critique peut interrompre le transport des matériaux et affecter les processus de production en amont et en aval. Les grands modules de roues peuvent également nécessiter des équipements de maintenance spécialisés et un temps de remplacement sensiblement plus long.
Par conséquent, la fiabilité d’un moteur-roue pour AGV à usage intensif ne peut pas être évaluée uniquement par un seul essai de couple de pointe. La fiabilité à long terme dépend des performances combinées du réducteur, des roulements, de la roue, du carter, de l’encodeur, du frein, du système d’étanchéité et de la structure mécanique globale.
Composants clés affectant la fiabilité du moteur-roue
Le réducteur doit être évalué en termes de matériau des engrenages, de résistance des dents, de rapport de réduction, de lubrification et d’étanchéité. Le système de roulements doit pouvoir supporter les charges radiales, axiales et de choc tout en atteignant la durée de vie requise. La roue elle-même doit être sélectionnée selon son diamètre, son matériau, la structure de sa bande de roulement, sa dureté et sa résistance à l’usure. Le carter doit assurer une rigidité et une résistance aux chocs suffisantes, tandis que l’encodeur doit maintenir un retour stable de vitesse et de position pendant un fonctionnement à long terme. Lorsque le freinage et le maintien sont requis, le système de freinage doit également être évalué dans des conditions d’arrêt à pleine charge, de stationnement en pente et de perte d’alimentation.
En d’autres termes, la fiabilité d’une roue motrice d’AGV à usage intensif résulte des performances combinées de sa structure mécanique, de son système d’entraînement et de son système de contrôle.
Comment sélectionner un moteur-roue pour AGV à usage intensif ?
Pour un projet d’AGV réel, le processus de sélection doit commencer par la masse totale du véhicule, y compris le poids propre de l’AGV et la charge utile maximale. L’étape suivante consiste à déterminer la charge dynamique maximale des roues plutôt que de se fier uniquement à la charge moyenne des roues. Le calcul doit prendre en compte le centre de gravité de la charge utile, le système de suspension, l’accélération, le freinage et les éventuelles conditions de choc.
La force de traction requise peut ensuite être déterminée selon la résistance au roulement, la pente, l’accélération, le frottement au sol et la vitesse d’exploitation. En fonction de la force de traction requise et du diamètre de roue, le couple à la roue nécessaire peut être calculé, après quoi le moteur, le réducteur et le rapport de réduction peuvent être sélectionnés selon les exigences de vitesse de roue et de couple.
Une vérification des charges mécaniques doit ensuite être effectuée pour le système de moteur-roue, y compris la charge de roue, le couple du réducteur, la charge des roulements, la résistance de l’essieu, la résistance de la roue et la rigidité du carter. Enfin, l’architecture de direction appropriée doit être sélectionnée selon l’itinéraire du véhicule, sa manœuvrabilité, la structure du châssis et les exigences de positionnement.
Valider le moteur-roue dans des conditions réelles d’exploitation
La validation finale ne doit pas se limiter à un fonctionnement normal en ligne droite. Un moteur-roue pour AGV à usage intensif doit également être évalué lors du démarrage à pleine charge, du freinage d’urgence, sur la pente maximale, sur des surfaces à faible adhérence, en virage, sur des sols irréguliers et pendant un fonctionnement continu prolongé, afin de confirmer que le système de roues motrices reste stable et contrôlable dans des conditions dynamiques.
Du « moteur » au « module de roue motrice » : une autre façon de penser la conception des AGV à usage intensif
Pour un AGV conventionnel, les ingénieurs peuvent commencer par la puissance du moteur, le rapport de réduction et le diamètre de roue. Pour un AGV à usage intensif, une approche de conception plus complète commence par le poids du véhicule, la charge dynamique des roues, la traction, le couple à la roue, le réducteur, le moteur, la direction, la suspension et le contrôle.
C’est pourquoi le développement d’un moteur-roue pour AGV à usage intensif ne peut pas se concentrer uniquement sur la puissance du moteur. Ce qui détermine si la roue motrice peut fonctionner de manière fiable à long terme est l’interaction entre le système mécanique complet et le système de contrôle.
Les défis deviennent particulièrement importants lorsqu’un AGV atteint 50, 80, 100 ou même 120 tonnes. À ce stade, le moteur-roue devient un composant porteur important du châssis du véhicule plutôt qu’une simple source de propulsion.
Conclusion : la roue motrice d’un AGV à usage intensif est d’abord un composant porteur, puis un composant de puissance
La sélection d’un moteur-roue pour AGV à usage intensif constitue essentiellement un problème d’ingénierie système impliquant la capacité de charge mécanique, la transmission de puissance, le mouvement du véhicule et la fiabilité à long terme.
Pour un AGV léger, la puissance du moteur et le couple à la roue peuvent être les principaux paramètres de sélection. Lorsque l’AGV entre dans la catégorie des équipements lourds et ultra-lourds, les ingénieurs doivent prendre en compte la capacité de charge par unité, la charge dynamique des roues, le couple de pointe, la traction, la méthode de direction, les forces latérales pneu-sol, l’ajustement vertical et la fiabilité à long terme.
Les défis d’un AGV de 120 tonnes le montrent particulièrement clairement. Son système de roues motrices doit non seulement déplacer le véhicule, mais aussi supporter continuellement d’énormes charges verticales, un couple d’entraînement, des charges de choc et des forces latérales.
Par conséquent, lors de la sélection d’un moteur-roue pour AGV à usage intensif, la question clé n’est pas simplement de savoir si un moteur possède une puissance suffisante ou si un réducteur présente un couple nominal suffisant. La question la plus importante est de savoir si le module complet de roue motrice est correctement adapté au poids de l’AGV, à ses caractéristiques de mouvement, à la structure de son châssis et à son environnement réel d’exploitation.
C’est le cœur de la sélection des roues motrices pour AGV à usage intensif.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.
 Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnesLa sélection d’un moteur de roue pour AGV lourd ne consiste pas seulement à adapter la puissance du moteur ou le couple nominal à la charge utile du véhicule. À mesure que les AGV évoluent de la manutention conventionnelle vers des applications de plusieurs tonnes, voire de la catégorie des 120 tonnes, le système de roues motrices doit supporter les charges dynamiques, l’accélération, le freinage, les forces de virage, la traction et les contraintes mécaniques à long terme. Le véritable défi consiste à adapter la capacité de charge des roues, le couple en bout de roue, les performances du réducteur, l’architecture de direction, la suspension et la conception du châssis aux conditions réelles d’exploitation. Cet article examine les principaux défis liés à la sélection d’un moteur de roue pour AGV lourd et explique comment les roues motrices directrices et les roues motrices différentielles peuvent être évaluées pour différentes applications d’AGV lourds.
 Système servo à moteur DD : comment comprendre la résonance mécanique et résoudre les vibrations de la machine ?Cet article explique la relation entre le réglage servo des moteurs DD, la résonance mécanique et la bande passante servo dans les systèmes de mouvement à entraînement direct. Il examine pourquoi des vibrations et une instabilité peuvent survenir même après des ajustements répétés des paramètres servo, et explique comment la rigidité mécanique, la masse mobile, l’état des roulements, la répartition de la charge et la géométrie structurelle influencent la fréquence de résonance. L’article compare également les approches pour les résonances à haute et basse fréquence, explique dans quels cas le filtrage numérique coupe-bande peut être efficace et propose une stratégie de réglage pratique pour les ingénieurs travaillant avec des moteurs DD, des moteurs couple à entraînement direct et des moteurs linéaires.
 Solution d’actionneur de joint robotique à réducteur harmonique de haute précision pour coudes robotiquesL’articulation du coude robotique joue un rôle essentiel dans la flexion du bras, l’ajustement de la posture et le positionnement de l’effecteur terminal. À mesure que les robots humanoïdes, les robots collaboratifs et les bras robotisés gagnent en capacités, les actionneurs de coude doivent fournir un couple élevé et des mouvements précis dans des espaces d’installation de plus en plus restreints. Un actionneur de joint robotique à réducteur harmonique de haute précision intègre le réducteur harmonique, le moteur, l’encodeur, le frein et le système d’entraînement dans une unité compacte, offrant un faible jeu, une grande rigidité, une forte densité de couple et un contrôle précis des mouvements. Dans cet article, HONPINE présente trois séries d’actionneurs de joint adaptées aux applications de coudes robotiques, couvrant différentes exigences en matière de dimensions, de couple, de vitesse, de précision et d’intégration.
 Solution d’articulation robotique antidéflagrante pour robots quadrupèdes d’inspection chimique : actionneur d’articulation planétaire avec un couple de pointe allant jusqu’à 500 N·mDans les environnements dangereux tels que la pétrochimie, les mines, les centrales électriques et autres, les robots d’inspection évoluent au-delà de la simple surveillance vers des opérations pratiques telles que la manipulation d’outils, l’inspection d’équipements et les interventions d’urgence. Cette évolution impose des exigences plus élevées aux actionneurs d’articulation robotique, notamment en matière de protection contre les explosions, de couple de sortie, de gestion thermique, de résistance environnementale et de mobilité. L’actionneur d’articulation robotique antidéflagrant de HONPINE est conçu pour les robots quadrupèdes d’inspection et autres plateformes robotiques destinées aux environnements dangereux. Il intègre une transmission planétaire à forte charge, une conception antidéflagrante et des performances de mouvement fiables. Avec un couple de pointe allant jusqu’à 500 N·m par articulation, une protection IP67 en option et la certification Ex db IIB T4 Gb, cette solution est conçue pour répondre aux applications robotiques exigeantes dans des environnements industriels à haut risque.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment choisir un petit actionneur harmonique ?Les petits actionneurs harmoniques de la série 11 de HONPINE offrent une solution de mouvement rotatif compacte et haute performance pour les applications d'automatisation de précision. Disponibles avec arbres creux ou pleins, options 48 V ou 220 V, freins en option, encodeurs absolus et différents rapports de réduction, les produits de la série 11 sont conçus pour les applications nécessitant des dimensions compactes, un couple contrôlé et un positionnement précis.
 Comment choisir un moteur de roue pour un AGV lourd ? Principaux défis, des charges dynamiques aux systèmes de roues motrices pour AGV de 120 tonnesLa sélection d’un moteur de roue pour AGV lourd ne consiste pas seulement à adapter la puissance du moteur ou le couple nominal à la charge utile du véhicule. À mesure que les AGV évoluent de la manutention conventionnelle vers des applications de plusieurs tonnes, voire de la catégorie des 120 tonnes, le système de roues motrices doit supporter les charges dynamiques, l’accélération, le freinage, les forces de virage, la traction et les contraintes mécaniques à long terme. Le véritable défi consiste à adapter la capacité de charge des roues, le couple en bout de roue, les performances du réducteur, l’architecture de direction, la suspension et la conception du châssis aux conditions réelles d’exploitation. Cet article examine les principaux défis liés à la sélection d’un moteur de roue pour AGV lourd et explique comment les roues motrices directrices et les roues motrices différentielles peuvent être évaluées pour différentes applications d’AGV lourds.
 Système servo à moteur DD : comment comprendre la résonance mécanique et résoudre les vibrations de la machine ?Cet article explique la relation entre le réglage servo des moteurs DD, la résonance mécanique et la bande passante servo dans les systèmes de mouvement à entraînement direct. Il examine pourquoi des vibrations et une instabilité peuvent survenir même après des ajustements répétés des paramètres servo, et explique comment la rigidité mécanique, la masse mobile, l’état des roulements, la répartition de la charge et la géométrie structurelle influencent la fréquence de résonance. L’article compare également les approches pour les résonances à haute et basse fréquence, explique dans quels cas le filtrage numérique coupe-bande peut être efficace et propose une stratégie de réglage pratique pour les ingénieurs travaillant avec des moteurs DD, des moteurs couple à entraînement direct et des moteurs linéaires.
 Solution d’actionneur de joint robotique à réducteur harmonique de haute précision pour coudes robotiquesL’articulation du coude robotique joue un rôle essentiel dans la flexion du bras, l’ajustement de la posture et le positionnement de l’effecteur terminal. À mesure que les robots humanoïdes, les robots collaboratifs et les bras robotisés gagnent en capacités, les actionneurs de coude doivent fournir un couple élevé et des mouvements précis dans des espaces d’installation de plus en plus restreints. Un actionneur de joint robotique à réducteur harmonique de haute précision intègre le réducteur harmonique, le moteur, l’encodeur, le frein et le système d’entraînement dans une unité compacte, offrant un faible jeu, une grande rigidité, une forte densité de couple et un contrôle précis des mouvements. Dans cet article, HONPINE présente trois séries d’actionneurs de joint adaptées aux applications de coudes robotiques, couvrant différentes exigences en matière de dimensions, de couple, de vitesse, de précision et d’intégration.
 Solution d’articulation robotique antidéflagrante pour robots quadrupèdes d’inspection chimique : actionneur d’articulation planétaire avec un couple de pointe allant jusqu’à 500 N·mDans les environnements dangereux tels que la pétrochimie, les mines, les centrales électriques et autres, les robots d’inspection évoluent au-delà de la simple surveillance vers des opérations pratiques telles que la manipulation d’outils, l’inspection d’équipements et les interventions d’urgence. Cette évolution impose des exigences plus élevées aux actionneurs d’articulation robotique, notamment en matière de protection contre les explosions, de couple de sortie, de gestion thermique, de résistance environnementale et de mobilité. L’actionneur d’articulation robotique antidéflagrant de HONPINE est conçu pour les robots quadrupèdes d’inspection et autres plateformes robotiques destinées aux environnements dangereux. Il intègre une transmission planétaire à forte charge, une conception antidéflagrante et des performances de mouvement fiables. Avec un couple de pointe allant jusqu’à 500 N·m par articulation, une protection IP67 en option et la certification Ex db IIB T4 Gb, cette solution est conçue pour répondre aux applications robotiques exigeantes dans des environnements industriels à haut risque.
 Actionneur à entraînement planétaire pour moteurs de roue d’AGV : résoudre les défis de couple, de rayon de braquage et d’intégration de l’entraînementBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je voudrais expliquer comment un actionneur à entraînement planétaire peut résoudre les défis pratiques des systèmes de moteurs de roue d’AGV. Les AGV et les AMR nécessitent un couple de roue suffisant pour le démarrage à forte charge, l’accélération, la montée de pentes et les inversions fréquentes, tandis que le système d’entraînement doit rester suffisamment compact pour s’intégrer dans l’espace limité du châssis. Un actionneur à entraînement planétaire associe un moteur à un mécanisme de réduction planétaire afin de convertir la sortie moteur à grande vitesse en un mouvement à plus faible vitesse et à couple plus élevé requis au niveau de la roue. Dans cet article, j’examinerai la relation entre les actionneurs à entraînement planétaire et les moteurs de roue d’AGV, notamment le couple, le rapport de réduction, le diamètre de roue, la capacité de montée, le rayon de braquage, les systèmes à entraînement direct et les actionneurs à réducteur harmonique.
 Comment choisir un fabricant fiable de moteurs d’articulation robotique pour robots humanoïdes ?Le choix d’un fabricant fiable de moteurs d’articulation robotique est une étape essentielle dans le développement de robots humanoïdes et d’autres systèmes robotiques avancés. Une articulation robotique doit équilibrer le couple, la vitesse, la précision, la densité de couple, les performances thermiques, le retour d’information, la rigidité mécanique et la fiabilité à long terme dans une structure compacte. Pour les entreprises B2B du secteur de la robotique, l’évaluation des fournisseurs doit donc aller au-delà d’une fiche technique produit et prendre en compte les capacités d’ingénierie, la capacité de fabrication, l’intégration des articulations, les essais et l’évolutivité de la production. Dans cet article, Allen Li, fondateur de HONPINE, explique les principaux facteurs à prendre en compte lors de la sélection d’un fabricant de moteurs d’articulation robotique et comment la technologie d’articulation robotique harmonique intégrée peut soutenir le développement des robots humanoïdes.