










Actionneur à entraînement planétaire pour moteurs de roue d’AGV : résoudre les défis de couple, de rayon de braquage et d’intégration de l’entraînement
Bonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je voudrais présenter comment lesactionneurs d’entraînement planétairespeuvent être utilisés dans les systèmes demoteurs de roue pour AGVet, plus important encore, quels problèmes d’ingénierie pratiques ils peuvent résoudre.
Alors que les AGV et les AMR sont de plus en plus utilisés dans les usines intelligentes, les entrepôts, les centres logistiques et les lignes de production automatisées, les exigences relatives à leurs systèmes d’entraînement des roues deviennent plus élevées. Un AGV doit disposer d’un couple de roue suffisant pour démarrer avec une charge utile lourde, monter des rampes, accélérer en douceur et fonctionner de manière fiable malgré des arrêts et inversions fréquents. En même temps, l’ensemble du système d’entraînement doit rester compact, car l’espace disponible à l’intérieur d’un châssis d’AGV est souvent très limité.
D’après mon expérience dans la transmission de précision et le contrôle de mouvement, l’un des défis les plus importants est l’inadéquation entre les caractéristiques de fonctionnement d’un moteur électrique et les exigences réelles d’une roue d’AGV. Le moteur peut fonctionner efficacement à une vitesse relativement élevée, tandis que la roue nécessite une vitesse bien plus faible et un couple nettement supérieur.
C’est là qu’un actionneur d’entraînement planétairedevient particulièrement utile. En combinant un moteur avec un mécanisme de réduction planétaire et, selon l’architecture du système, des composants de retour d’information, de freinage et d’autres composants d’entraînement, l’actionneur peut convertir la sortie moteur à grande vitesse en mouvement à faible vitesse et à couple élevé requis au niveau de la roue.
Dans cet article, j’expliquerai la relation d’ingénierie entre l’actionneur d’entraînement planétaire et le moteur de roue d’AGV, notamment le couple de roue, le rapport de réduction, la capacité de franchissement de pente, le rayon de braquage, les systèmes à entraînement direct et les actionneurs à transmission harmonique.
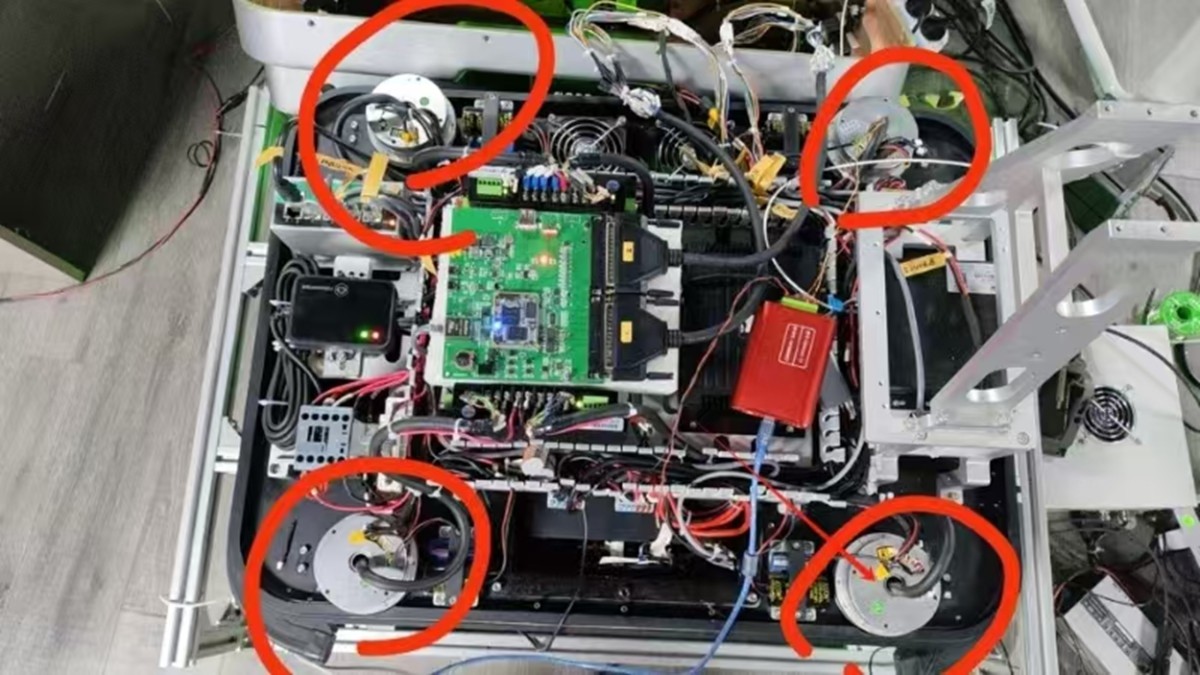
Qu’est-ce qu’un moteur de roue pour AGV ?
Un moteur de roue pour AGV est un système d’entraînement dans lequel le moteur est positionné à proximité de la roue motrice et fournit la puissance mécanique requise pour déplacer le véhicule. Selon l’architecture du véhicule, le moteur peut être installé directement à l’intérieur de la roue ou relié à la roue par un réducteur.
À première vue, le principe paraît simple. Toutefois, lors de la conception d’un système d’entraînement réel pour AGV, de nombreuses exigences doivent être prises en compte simultanément. Le moteur doit générer suffisamment de couple pour accélérer l’AGV, vaincre la résistance au roulement, gravir des pentes et transporter la charge utile requise. Il doit également fonctionner efficacement sur une large plage de vitesses tout en restant suffisamment compact pour s’intégrer dans le châssis du véhicule.
Cela crée un problème fondamental d’ingénierie : la vitesse de fonctionnement optimale du moteur est généralement bien supérieure à la vitesse requise pour la roue de l’AGV.
Par exemple, un moteur électrique peut fonctionner efficacement à plusieurs milliers de tours par minute, alors que la roue d’un AGV peut n’avoir besoin que de quelques centaines de tours par minute. Si nous relions directement le moteur à la roue, le moteur doit générer un couple relativement élevé à faible vitesse. Dans de nombreux cas, cela entraîne un moteur plus grand, une demande de courant plus élevée, une charge thermique accrue et un encombrement d’installation plus important.
Un actionneur d’entraînement planétaire offre une autre approche en plaçant une transmission réductrice entre le moteur et la roue.
Pourquoi un moteur de roue pour AGV a-t-il besoin d’un actionneur d’entraînement planétaire ?
Adapter la vitesse du moteur à la vitesse de la roue
Le premier problème à résoudre est la différence entre la vitesse du moteur et celle de la roue.
La relation peut s’exprimer comme suit :
n_w = n_m / i
où n_w est la vitesse de la roue, n_m est la vitesse du moteur et i est le rapport de réduction du réducteur planétaire.
Lorsque nous sélectionnons un rapport de réduction approprié, le moteur peut fonctionner plus près de sa plage de vitesse efficace, tandis que la roue tourne à la vitesse plus faible requise par l’AGV.
Cela est particulièrement important pour les systèmes de traction d’AGV, car le véhicule requiert normalement une vitesse de roue relativement faible mais un couple de roue élevé. Au lieu de demander au moteur de générer directement tout le couple requis à la roue, nous pouvons utiliser la transmission planétaire pour convertir la sortie moteur à grande vitesse et faible couple en une sortie de roue à faible vitesse et couple élevé.
Du point de vue de l’ingénierie, cela nous donne davantage de liberté dans le choix du moteur. Nous pouvons optimiser le moteur et le réducteur comme un système complet de transmission de puissance, plutôt que d’essayer de faire satisfaire au moteur seul toutes les exigences à l’extrémité de la roue.
Augmenter le couple à la roue sans simplement augmenter la taille du moteur
Le couple de roue est l’un des paramètres les plus importants dans un système d’entraînement d’AGV.
Une relation simplifiée est :
T_w = T_m × i × η
où T_w est le couple de roue, T_m est le couple moteur, i est le rapport de réduction et η est le rendement de transmission.
Le réducteur planétaire fournit donc une multiplication mécanique du couple. Cela permet à un moteur relativement compact de générer un couple nettement plus élevé au niveau de la roue.
L’avantage devient plus évident lorsqu’un AGV doit transporter une charge utile lourde. Lors du démarrage, de l’accélération, de la montée ou du franchissement d’augmentations temporaires de résistance au roulement, la roue peut nécessiter un couple considérablement supérieur à celui que le moteur peut fournir efficacement seul.
Dans cette situation, l’actionneur d’entraînement planétaire peut nous aider à atteindre le couple requis à la roue sans simplement augmenter le diamètre et le poids du moteur.
Comment le diamètre de roue affecte le couple d’entraînement d’un AGV
Lorsque je discute des systèmes d’entraînement de roues d’AGV avec des ingénieurs, le diamètre de roue est un autre paramètre qui mérite une attention particulière.
La force de traction générée au sol peut être approximativement calculée comme suit :
F_t = T_w / r
où F_t est la force de traction disponible, T_w est le couple de roue et r est le rayon effectif de la roue.
Cela signifie qu’une roue plus grande présente plusieurs avantages, notamment une garde au sol améliorée et une meilleure capacité à franchir de petites irrégularités du sol. Cependant, une roue plus grande exige également un couple de roue plus important pour générer la même force de traction.
Par exemple, si un AGV requiert une certaine force de traction, l’augmentation du rayon de roue accroît proportionnellement le couple de roue nécessaire.
C’est pourquoi je recommande de considérer ensemble le diamètre de roue, la charge utile, la pente, l’accélération, les caractéristiques du moteur et le rapport du réducteur, plutôt que de sélectionner le moteur de roue indépendamment.
Un actionneur d’entraînement planétaire correctement sélectionné permet d’adapter les caractéristiques du moteur au diamètre de roue réel et aux exigences de fonctionnement du véhicule.
Résoudre les problèmes de démarrage sous forte charge
Le démarrage est souvent plus exigeant que la conduite en régime permanent.
Lorsqu’un AGV démarre à l’arrêt, le système d’entraînement doit vaincre la résistance au roulement et la force d’accélération. Si le véhicule fonctionne sur une pente, il doit également vaincre la composante gravitationnelle agissant contre le véhicule.
La force de traction requise peut être estimée comme suit :
F_required = mg sinθ + C_rr mg cosθ + ma
où m est la masse totale de l’AGV, charge utile comprise, g est l’accélération gravitationnelle, θ est l’angle de pente, C_rr est le coefficient de résistance au roulement et a est l’accélération.
Le couple de roue correspondant est :
T_w,required = F_required × r
Ce calcul explique un problème fréquemment observé dans les applications AGV pratiques. Un système d’entraînement peut fonctionner correctement lorsque le véhicule est vide, mais ses performances de démarrage peuvent changer considérablement lorsque l’AGV transporte sa charge utile maximale.
Un actionneur d’entraînement planétaire fournit une multiplication du couple à la roue, ce qui facilite l’obtention du couple de démarrage requis sans utiliser un moteur excessivement grand.
Pour cette raison, lorsque nous évaluons un système d’entraînement de roue d’AGV, je ne recommanderais pas de considérer uniquement la puissance nominale du moteur. Le couple de roue de pointe, le couple de démarrage, les exigences d’accélération et les conditions de charge réelles sont tout aussi importants.
Améliorer la capacité de franchissement de pente des AGV
Les AGV fonctionnant dans des usines et des installations logistiques peuvent rencontrer des rampes, des quais de chargement, des seuils ou des sols irréguliers. Lorsque le véhicule gravit une pente, une partie de sa force motrice doit vaincre la gravité.
Plus la pente est raide et plus le véhicule est lourd, plus le couple de roue requis est élevé.
Un actionneur d’entraînement planétaire aide en augmentant le couple disponible à la roue tout en maintenant un ensemble moteur relativement compact. Cette architecture est donc particulièrement intéressante lorsqu’un AGV a besoin à la fois d’une capacité de charge utile élevée et d’un espace de châssis limité.
Cependant, je ne recommanderais pas de choisir simplement le rapport de réduction le plus élevé possible.
Un rapport de réduction excessivement élevé peut réduire la vitesse maximale de la roue et affecter la réponse dynamique du véhicule. Le rapport de réduction doit donc être sélectionné en fonction de la vitesse du moteur, du diamètre de roue, de la vitesse maximale du véhicule, du couple continu, du couple de pointe, de l’accélération et du cycle de service.
L’objectif est de trouver le juste équilibre entre le couple de roue et la vitesse de roue.
La relation entre l’actionneur d’entraînement planétaire et le rayon de braquage d’un AGV
Les performances de virage constituent une autre considération importante dans la conception d’un AGV.
Pour un AGV à entraînement différentiel, le véhicule change de direction en contrôlant indépendamment les vitesses des roues motrices gauche et droite. Une relation simplifiée du rayon de braquage est :
R = L × (v_L + v_R) / [2(v_R − v_L)]
où R est le rayon de braquage, L est la distance entre les trajectoires de contact des roues gauche et droite, et v_L et v_R sont les vitesses respectives des roues.
Lorsque les deux roues tournent à des vitesses différentes, l’AGV suit une trajectoire courbe. Si les roues gauche et droite tournent à la même vitesse dans des sens opposés, le rayon de braquage théorique peut tendre vers zéro.
Un point important est parfois mal compris : l’actionneur d’entraînement planétaire lui-même ne détermine pas le rayon de braquage de l’AGV.
Le rayon de braquage réel est principalement déterminé par l’architecture mécanique de l’AGV, la disposition des roues, l’empattement ou la voie, l’angle de direction et la stratégie de contrôle. L’actionneur d’entraînement planétaire affecte le couple et la vitesse disponibles de la roue, ce qui détermine si le système d’entraînement peut atteindre avec précision et fiabilité la différence de vitesse de roue requise.
Pour les AGV nécessitant un faible rayon de braquage, un virage sur place ou des opérations fréquentes en marche avant et arrière, l’actionneur d’entraînement doit également supporter des inversions répétées de couple et des changements de charge dynamiques.
Par conséquent, lorsque nous discutons du rayon de braquage d’un AGV, nous devons considérer le système d’entraînement complet plutôt que le réducteur seul.
Actionneur d’entraînement planétaire vs moteur de roue à entraînement direct
Un moteur de roue à entraînement direct élimine l’étage de réduction mécanique. Le moteur entraîne directement la roue, de sorte qu’il n’y a ni jeu de réducteur ni étage de transmission mécanique supplémentaire.
Cette architecture présente des avantages évidents. La structure mécanique peut être relativement simple, et l’absence de réducteur élimine l’usure des engrenages et le jeu de transmission.
Cependant, le moteur doit générer directement le couple de roue requis.
Comme les roues d’AGV requièrent généralement un couple relativement élevé à faible vitesse, un système à entraînement direct peut nécessiter un moteur plus grand avec une capacité de couple continu supérieure. Le moteur peut également nécessiter une structure électromagnétique plus importante et une capacité thermique plus élevée.
Cela crée un conflit de conception fréquent entre la taille du moteur et l’espace disponible dans le châssis.
Un actionneur d’entraînement planétaire adopte une approche différente. Au lieu d’exiger que le moteur génère lui-même tout le couple de roue, le réducteur planétaire augmente le couple de sortie tout en réduisant la vitesse du moteur à une vitesse de roue appropriée.
Pour les applications de traction d’AGV, je considère généralement l’architecture planétaire comme un compromis pratique entre densité de couple, rendement, dimensions mécaniques, durabilité et coût du système.
L’entraînement direct peut toujours être une excellente solution lorsque le rendement extrêmement élevé, une mécanique simple ou des caractéristiques moteur spécifiques à faible vitesse sont les principales priorités. Le bon choix dépend de la conception réelle de l’AGV.
Actionneur d’entraînement planétaire vs actionneur à transmission harmonique
Les transmissions planétaires et harmoniques possèdent des caractéristiques mécaniques différentes ; nous devons donc les sélectionner selon la fonction de l’actionneur.
Un actionneur à transmission harmonique est bien connu pour son très faible jeu, ses rapports de réduction élevés, sa construction compacte et sa grande précision de positionnement. Ces caractéristiques rendent la transmission harmonique très attrayante pour les articulations robotiques, les axes rotatifs de précision, les plateformes de caméra et d’autres applications où la précision de positionnement angulaire est une exigence principale.
Une roue de traction d’AGV fonctionne dans un ensemble de conditions différent.
L’entraînement de roue peut subir des accélérations et décélérations répétées, des changements soudains de charge sur la roue, des impacts au sol, du patinage des roues et des inversions fréquentes de couple. La transmission doit donc fournir une capacité de couple élevée tout en maintenant un fonctionnement stable sur un grand nombre de cycles répétés.
Pour ce type d’application de traction, un réducteur planétaire est souvent un choix plus pratique en raison de sa haute densité de couple, de sa transmission efficace, de la répartition de charge entre plusieurs engrenages planétaires et de sa capacité à gérer un couple de sortie élevé dans un ensemble compact.
Cela ne signifie pas qu’une transmission planétaire est universellement meilleure qu’une transmission harmonique. Elles sont conçues pour résoudre des problèmes différents.
Dans un AGV, je considérerais normalement une transmission planétaire pour l’axe de traction, tandis qu’une transmission harmonique peut être envisagée pour un axe de direction de précision lorsque le mécanisme de direction exige un jeu très faible et un positionnement angulaire précis.
Pourquoi la transmission planétaire fonctionne bien pour la traction des AGV
Haute densité de couple
La structure d’engrenage planétaire répartit la charge transmise entre plusieurs satellites. Cela permet à un réducteur relativement compact de supporter un couple important.
Pour les entraînements de roues d’AGV, où l’espace d’installation est limité mais les exigences de couple de roue peuvent être élevées, c’est l’un des principaux avantages de la transmission planétaire.
Du point de vue de la conception mécanique, la possibilité d’obtenir un couple de sortie élevé dans un ensemble compact est particulièrement précieuse lorsque le réducteur doit être installé à proximité de la roue.
Installation compacte
En plus du système d’entraînement, un châssis d’AGV contient souvent des batteries, des contrôleurs, des capteurs, des équipements de sécurité, des systèmes de communication et des structures mécaniques.
Cela signifie que chaque millimètre d’espace d’installation peut devenir important.
Un actionneur d’entraînement planétaire intégré peut regrouper plusieurs composants d’entraînement dans un ensemble plus compact, au lieu d’exiger que le moteur, le réducteur, l’encodeur, le frein et les structures de montage soient conçus comme des unités totalement indépendantes.
Cela peut donner aux fabricants d’AGV une plus grande liberté lors de la conception du châssis et de l’ensemble roue.
Rendement de transmission élevé
Les réducteurs planétaires peuvent offrir un rendement de transmission élevé lorsqu’ils sont correctement conçus et adaptés au moteur et aux conditions de fonctionnement.
Pour les AGV fonctionnant pendant de longues périodes, le rendement de transmission affecte directement la consommation d’énergie et l’utilisation de la batterie.
Un système d’entraînement hautement efficace peut réduire les pertes d’énergie inutiles et aider le véhicule à mieux utiliser sa capacité de batterie disponible.
Gestion des changements de charge répétés
Les roues motrices d’AGV accélèrent, décélèrent, s’arrêtent, s’inversent et changent fréquemment de direction.
La transmission doit donc gérer des variations répétées de couple plutôt qu’une charge constante uniquement.
L’architecture planétaire est bien adaptée aux applications nécessitant une combinaison de capacité de couple continu et de couple de pointe de courte durée.
Pourquoi un actionneur d’entraînement planétaire intégré peut être préférable à un réducteur séparé
Un système d’entraînement traditionnel d’AGV peut utiliser un moteur, un réducteur planétaire séparé, un encodeur, un frein, un support de montage et d’autres composants.
Cette approche offre de la flexibilité, mais elle crée également de multiples interfaces mécaniques et électriques.
Un actionneur d’entraînement planétaire intégré peut réunir plusieurs de ces composants dans un ensemble de mouvement conçu comme une seule unité. Cela peut simplifier l’intégration mécanique et réduire le volume d’adaptation des composants individuels requis pendant le développement du véhicule.
La valeur de l’intégration devient particulièrement claire lorsqu’un fabricant d’AGV développe une plateforme compacte d’entraînement de roue et doit coordonner les dimensions globales, l’interface de montage, le cheminement des câbles, la position de l’encodeur, la configuration du frein et la connexion de la roue.
Au lieu de traiter le moteur et le réducteur comme des produits distincts, l’actionneur devient une partie de l’architecture de mouvement globale du véhicule.
Cette approche peut également faciliter le développement de différentes plateformes d’AGV autour d’une architecture d’entraînement commune.
Comment sélectionner un actionneur d’entraînement planétaire pour un AGV
Lorsque je sélectionne un actionneur d’entraînement planétaire pour une application AGV, je ne recommanderais pas de commencer par le seul rapport de réducteur.
La première étape consiste à déterminer la masse totale en mouvement, y compris l’AGV lui-même et la charge utile maximale. Nous devons ensuite considérer la vitesse maximale requise, l’accélération, l’angle de pente, le diamètre de roue, le nombre de roues motrices, la résistance au roulement et le cycle de service.
L’exigence de couple de roue doit être calculée à partir de la force de traction réelle plutôt que de sélectionner le réducteur uniquement selon la puissance nominale du moteur.
La relation entre les principaux paramètres peut être résumée comme suit :
Ces paramètres doivent toujours être considérés ensemble.
Un réducteur avec un rapport de réduction élevé peut fournir un excellent couple de sortie, mais limiter la vitesse maximale de la roue. Une roue plus grande peut améliorer la garde au sol, mais augmenter le couple de roue requis. Un moteur plus grand peut fournir davantage de couple, mais consommer un espace d’installation précieux.
Pour cette raison, l’actionneur d’entraînement planétaire doit être sélectionné comme partie intégrante du système complet d’entraînement de roue d’AGV, et non comme un réducteur isolé.
Exemple : estimation du couple de roue pour un AGV
Considérons un exemple simplifié.
Supposons qu’un AGV ait une masse totale de 1,000 kg, charge utile comprise. Le véhicule utilise quatre roues motrices, chacune ayant un rayon effectif de roue de 0.1 m. Supposons que l’AGV doive monter une pente de 5% tout en accélérant.
La force de traction requise peut être estimée en considérant la résistance gravitationnelle, la résistance au roulement et la force d’accélération :
F_required = mg sinθ + C_rr mg cosθ + ma
Par exemple, si nous supposons un coefficient de résistance au roulement de 0.015 et une accélération de 0.3 m/s², la force de traction totale est d’environ 935 N dans ces conditions simplifiées.
Avec quatre roues motrices chargées de manière égale, l’exigence de traction moyenne par roue serait approximativement :
935 / 4 ≈ 234 N
Le couple de roue correspondant serait :
T_w = 234 × 0.1 ≈ 23.4 N·m
Il s’agit du couple de roue avant l’application d’un facteur de sécurité d’ingénierie ou la prise en compte du transfert de charge dynamique, du frottement des pneus, des pertes de transmission et d’autres conditions réelles.
Si le réducteur planétaire a un rapport de réduction de 20:1 et un rendement de transmission supposé de 90%, le couple moteur correspondant requis pour générer ce couple de roue serait approximativement :
T_m = 23.4 / (20 × 0.9) ≈ 1.3 N·m
Cet exemple simple démontre la raison fondamentale d’utiliser un actionneur d’entraînement planétaire. Au lieu d’exiger du moteur qu’il produise directement plus de 23 N·m à faible vitesse, la réduction planétaire permet de convertir un couple moteur beaucoup plus faible en couple de roue requis.
Dans une conception réelle d’AGV, nous devrions également considérer les facteurs de sécurité, le frottement pneu-sol, la répartition de charge entre les roues, la tension de batterie, les limites thermiques du moteur, le couple de pointe du réducteur, le profil d’accélération et les charges d’impact transitoires.
Traction planétaire et direction harmonique : une architecture AGV pratique
Pour certains AGV et AMR avancés, je ne pense pas qu’il soit nécessaire de choisir une seule technologie de transmission pour chaque axe.
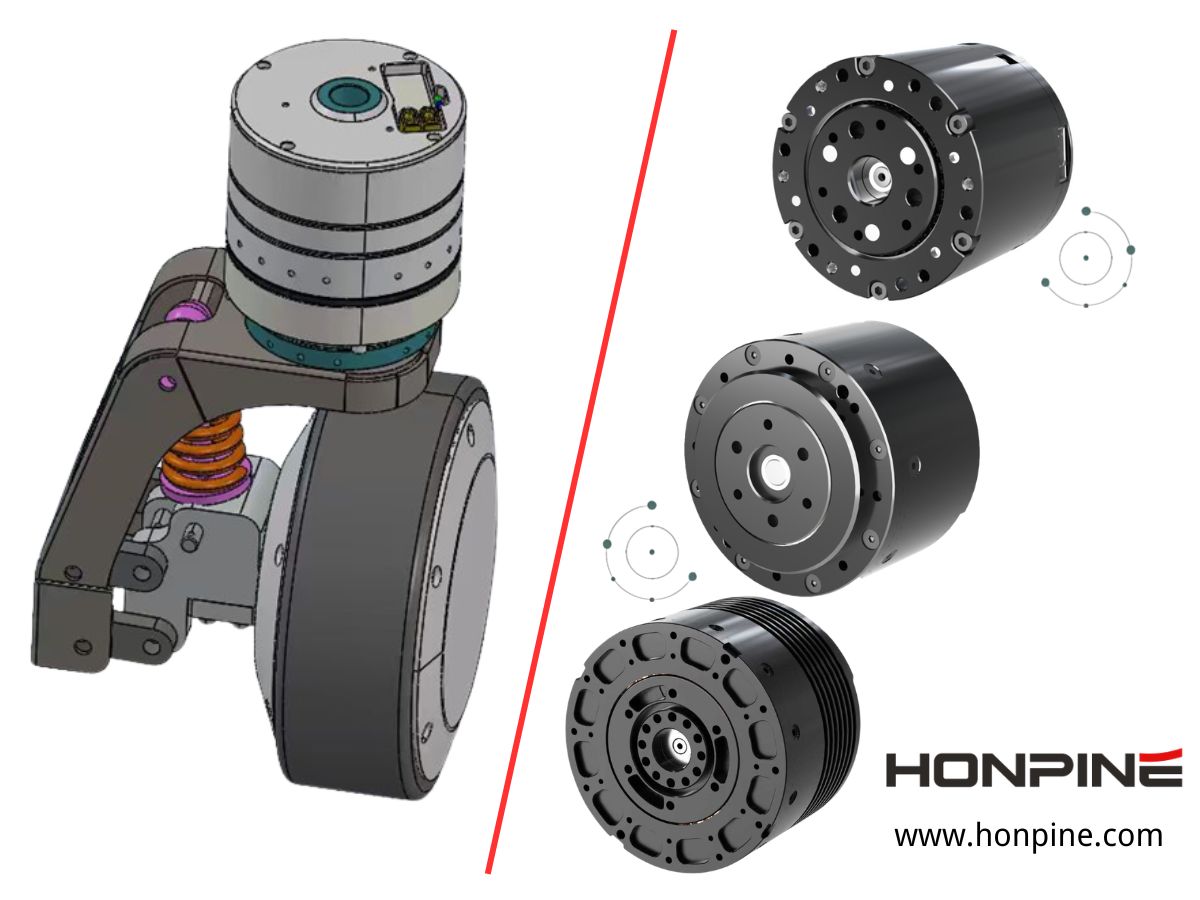
Une architecture plus pratique peut consister à utiliser un actionneur d’entraînement planétaire pour la roue de traction et un actionneur à transmission harmonique pour le mécanisme de direction.
L’actionneur planétaire assure la fonction d’entraînement de roue à couple élevé, y compris l’accélération, la montée et la traction continue. L’actionneur harmonique peut être utilisé sur l’axe de direction lorsqu’un positionnement angulaire précis et un faible jeu sont requis.
Cela permet à chaque technologie de transmission d’exécuter la fonction pour laquelle elle est mécaniquement bien adaptée.
Par exemple, un AGV à quatre roues directrices peut nécessiter que l’axe de direction contrôle avec précision l’orientation des roues, tandis que l’axe de traction requiert un couple élevé et un fonctionnement continu efficace.
Dans un tel système, l’actionneur de traction planétaire et l’actionneur de direction harmonique peuvent se compléter plutôt que se concurrencer.
Actionneur d’entraînement planétaire pour les applications AGV et AMR
Les mêmes principes d’ingénierie s’appliquent aux AMR.
Une roue motrice d’AMR doit fournir un couple suffisant pour l’accélération, le transport de charges utiles, la montée de rampes et les changements fréquents de direction. En même temps, le système d’entraînement doit s’intégrer dans une plateforme mobile compacte.
Cela rend les actionneurs d’entraînement planétaires adaptés à diverses architectures de robots mobiles, notamment les AMR à entraînement différentiel, les chariots élévateurs autonomes, les robots de transport d’entrepôt, les plateformes mobiles et d’autres équipements automatisés de manutention.
La conception spécifique de l’actionneur dépend du fait que le véhicule utilise un entraînement différentiel, un entraînement avec direction, un entraînement omnidirectionnel, des roues Mecanum ou une autre configuration de roues.
Pour chaque architecture, le moteur, le rapport de réduction planétaire, le diamètre de roue, le couple de sortie, la vitesse de roue et la stratégie de contrôle doivent être évalués comme un seul système.
Quels problèmes un actionneur d’entraînement planétaire résout-il réellement ?
Lorsque j’examine un actionneur d’entraînement planétaire du point de vue de l’ingénierie des AGV, sa valeur ne réside pas simplement dans l’ajout d’un réducteur à un moteur de roue.
Le point le plus important est qu’il résout simultanément plusieurs problèmes au niveau du système.
Il répond à l’inadéquation entre la vitesse élevée du moteur et la faible vitesse de roue. Il augmente le couple à la roue lorsque l’AGV doit démarrer avec une charge utile lourde ou gravir une pente. Il aide à résoudre le conflit entre la taille du moteur et l’espace limité du châssis. Il fournit une architecture de transmission capable de gérer des accélérations, décélérations, inversions et charges de roue variables répétées. Il peut également aider à intégrer le moteur, la transmission planétaire, le retour d’information, le frein et les interfaces mécaniques dans un ensemble d’entraînement compact.
Autrement dit, l’actionneur d’entraînement planétaire n’est pas simplement un composant de transmission. Lorsqu’il est correctement conçu, il devient une partie importante du système de mouvement global de l’AGV.
L’approche de HONPINE pour le développement d’actionneurs d’entraînement planétaires
Chez HONPINE, nous nous concentrons sur les solutions de transmission de précision et de mouvement pour l’automatisation industrielle et les applications de robots mobiles.
Lors du développement d’un actionneur d’entraînement planétaire pour un AGV ou un AMR, je considère que le point le plus important est de partir des exigences réelles du véhicule plutôt que de sélectionner d’abord un réducteur.
Les caractéristiques du moteur, le rapport de réduction, le couple de sortie, la vitesse de roue, le diamètre de roue, la configuration de l’encodeur, les exigences de freinage, les dimensions d’installation et l’interface mécanique doivent tous être considérés ensemble.
Notre objectif n’est pas simplement d’augmenter le couple du réducteur. L’objectif plus important est d’adapter le moteur, la transmission planétaire, le système de retour d’information et les exigences à l’extrémité de la roue afin que le système d’entraînement complet fonctionne efficacement et de manière fiable.
Pour les fabricants d’AGV qui ont besoin d’un couple de roue élevé dans un espace d’installation compact, un actionneur d’entraînement planétaire peut fournir une solution pratique entre une architecture conventionnelle à moteur et réducteur séparés et un moteur à entraînement direct plus grand.
Conclusion
De mon point de vue d’ingénieur en systèmes de mouvement, concevoir un système d’entraînement de roue d’AGV ne consiste pas simplement à sélectionner un moteur de puissance suffisante.
Le couple de roue, le diamètre de roue, la vitesse du véhicule, l’accélération, la charge utile, la capacité de franchissement de pente, le rayon de braquage, l’espace d’installation, les performances thermiques et le cycle de service sont étroitement liés.
Un moteur de roue à entraînement direct peut fournir une architecture mécanique simple et éliminer le jeu du réducteur, mais il peut nécessiter un moteur plus grand lorsqu’un couple élevé est nécessaire à faible vitesse de roue.
Un actionneur à transmission harmonique offre une excellente précision de positionnement et un très faible jeu, ce qui le rend attrayant pour les applications de direction de précision et d’articulations robotiques. Cependant, il n’est pas nécessairement le premier choix pour une roue de traction soumise à des impacts répétés et à de fortes inversions de couple.
Un actionneur d’entraînement planétaire offre une solution équilibrée pour de nombreuses applications de traction d’AGV et d’AMR. En adaptant la vitesse élevée du moteur à une vitesse de roue plus faible et en multipliant le couple moteur à la roue, il peut contribuer à obtenir une haute densité de couple, une installation compacte, une transmission efficace ainsi que des performances fiables de démarrage et de montée.
Pour les fabricants d’AGV, la question clé n’est donc pas simplement de savoir s’il faut utiliser un réducteur planétaire. La question plus importante est de savoir si le moteur, la transmission planétaire, l’encodeur, le frein, l’interface de roue et les exigences de contrôle ont été conçus comme un système d’entraînement complet unique.
Lorsqu’il est correctement adapté à la charge utile, au diamètre de roue, à la vitesse, au couple et au cycle de service de l’AGV, un actionneur d’entraînement planétaire peut devenir un élément important d’une architecture d’entraînement de roue d’AGV compacte, efficace et fiable.
Merci de votre lecture. J’espère que cette discussion technique vous donnera une compréhension plus claire des raisons pour lesquelles les actionneurs d’entraînement planétaires sont de plus en plus envisagés pour les applications d’entraînement de roues d’AGV et d’AMR.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
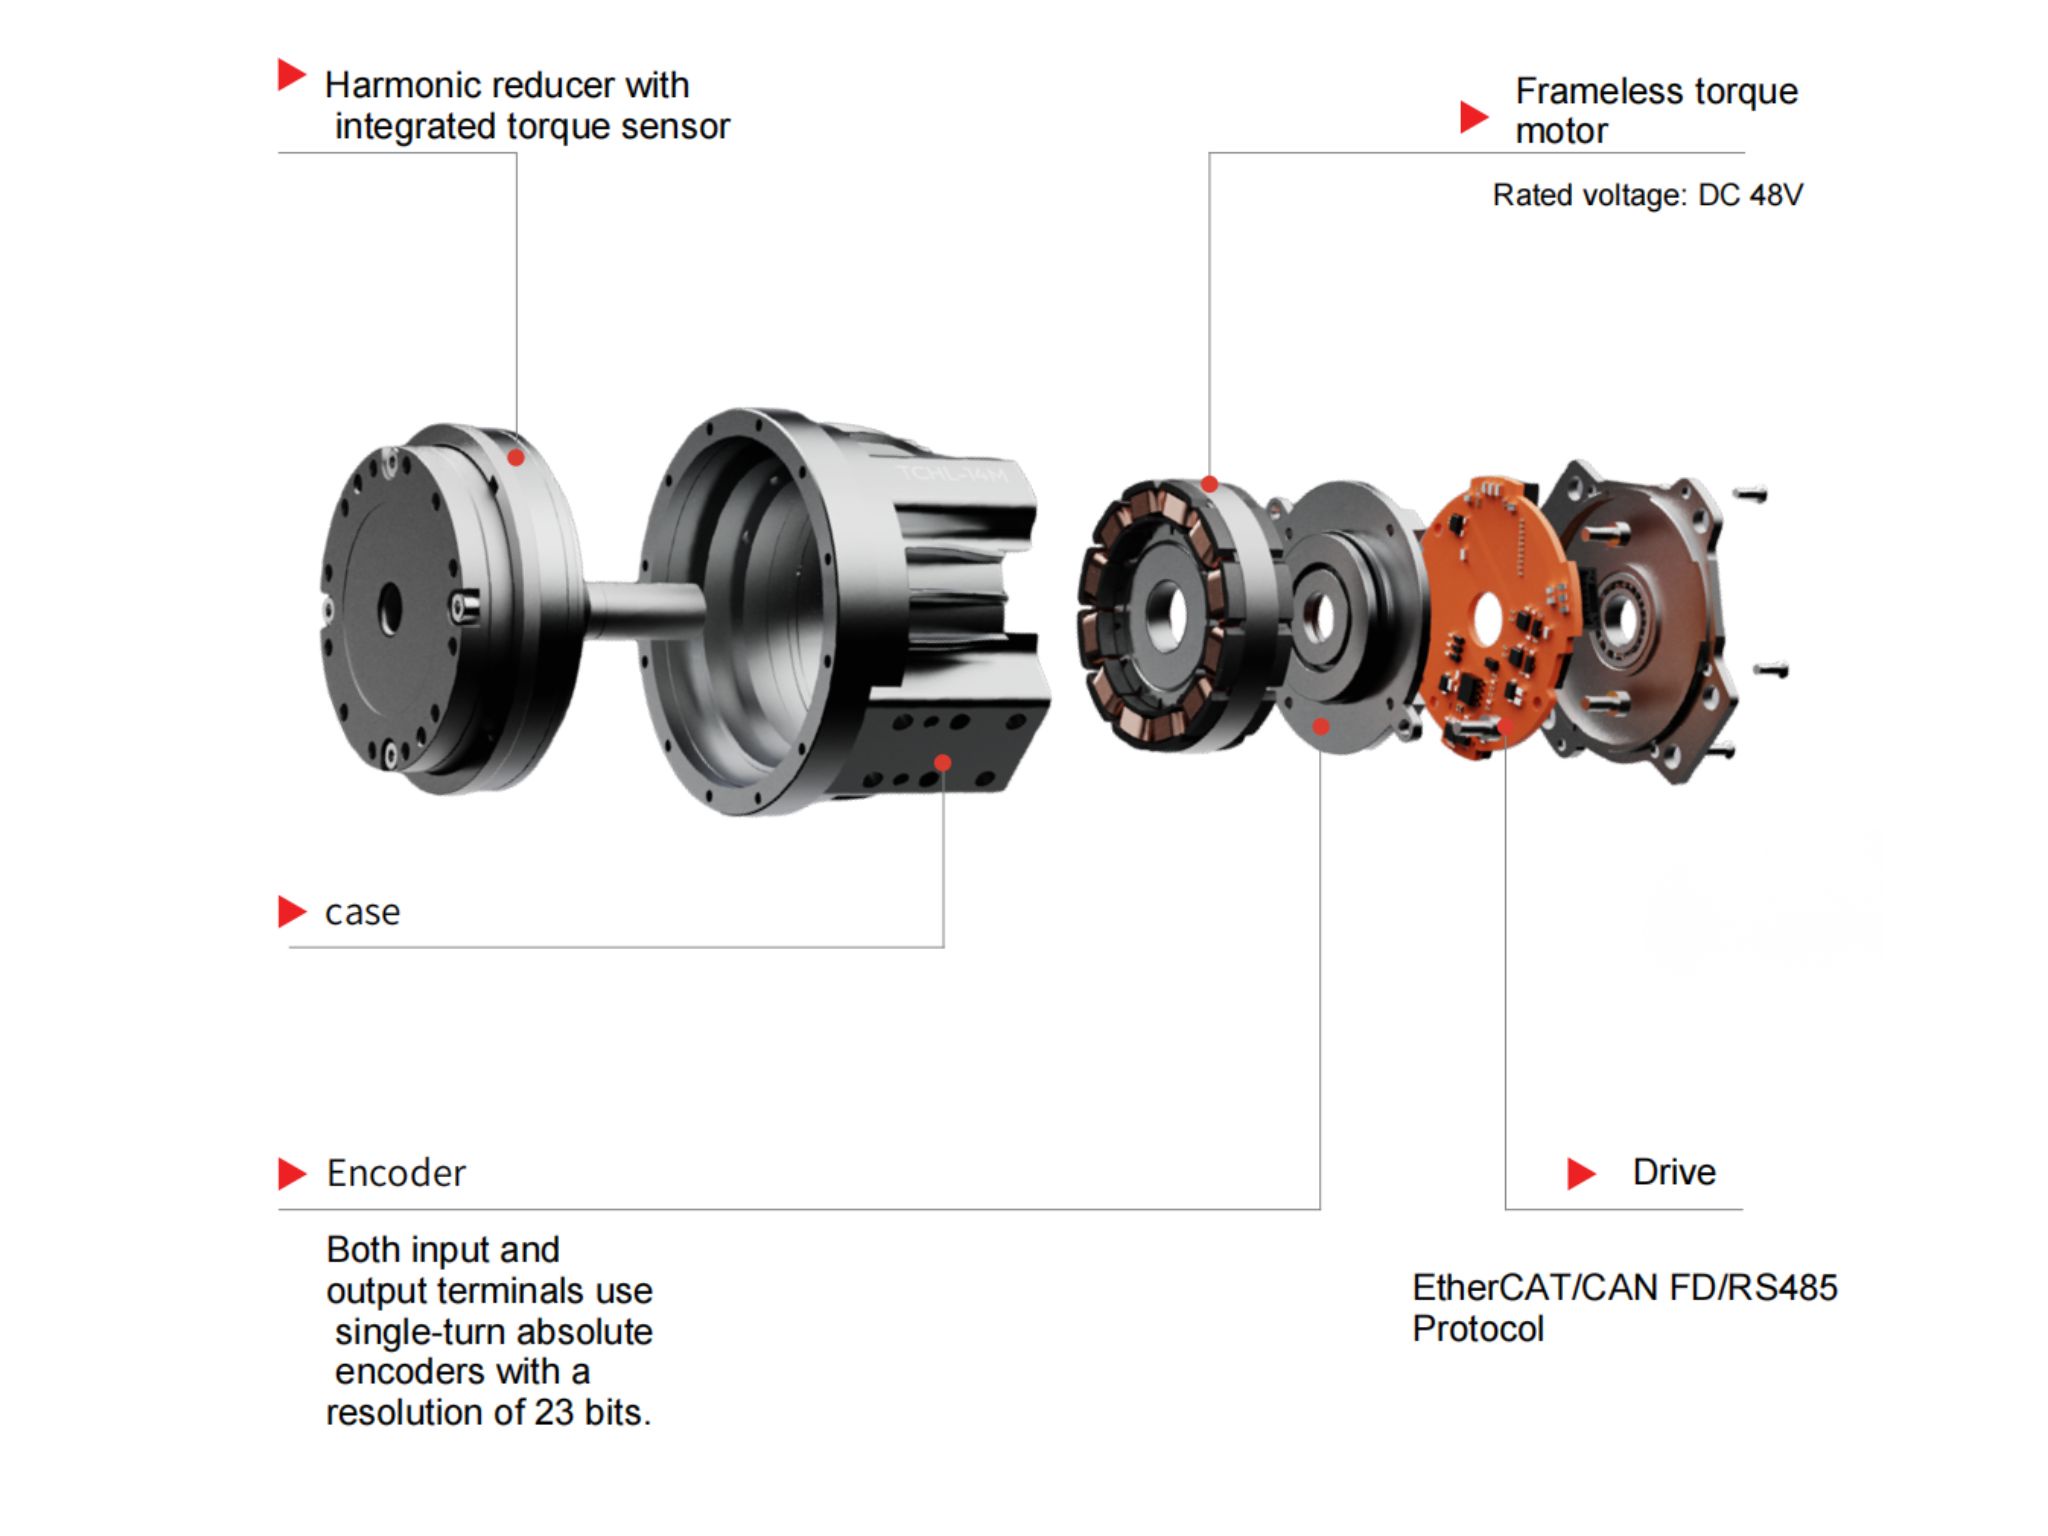
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
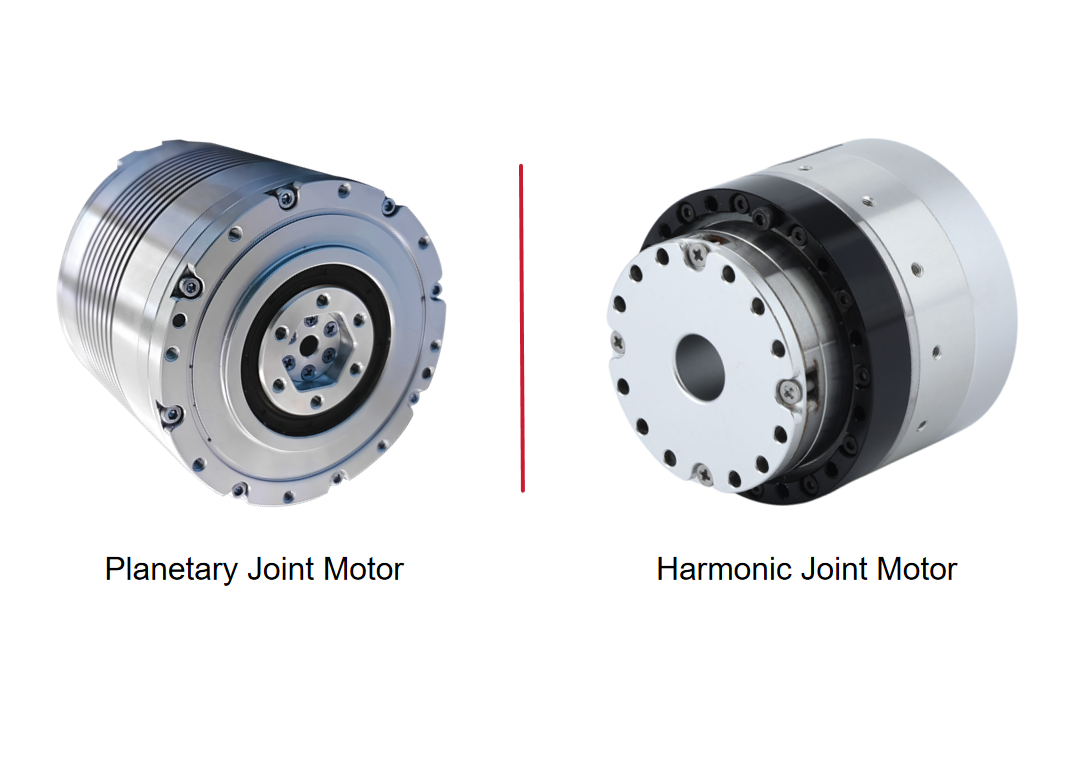
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Actionneur à entraînement planétaire pour moteurs de roue d’AGV : résoudre les défis de couple, de rayon de braquage et d’intégration de l’entraînementBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je voudrais expliquer comment un actionneur à entraînement planétaire peut résoudre les défis pratiques des systèmes de moteurs de roue d’AGV. Les AGV et les AMR nécessitent un couple de roue suffisant pour le démarrage à forte charge, l’accélération, la montée de pentes et les inversions fréquentes, tandis que le système d’entraînement doit rester suffisamment compact pour s’intégrer dans l’espace limité du châssis. Un actionneur à entraînement planétaire associe un moteur à un mécanisme de réduction planétaire afin de convertir la sortie moteur à grande vitesse en un mouvement à plus faible vitesse et à couple plus élevé requis au niveau de la roue. Dans cet article, j’examinerai la relation entre les actionneurs à entraînement planétaire et les moteurs de roue d’AGV, notamment le couple, le rapport de réduction, le diamètre de roue, la capacité de montée, le rayon de braquage, les systèmes à entraînement direct et les actionneurs à réducteur harmonique.
 Comment choisir un fabricant fiable de moteurs d’articulation robotique pour robots humanoïdes ?Le choix d’un fabricant fiable de moteurs d’articulation robotique est une étape essentielle dans le développement de robots humanoïdes et d’autres systèmes robotiques avancés. Une articulation robotique doit équilibrer le couple, la vitesse, la précision, la densité de couple, les performances thermiques, le retour d’information, la rigidité mécanique et la fiabilité à long terme dans une structure compacte. Pour les entreprises B2B du secteur de la robotique, l’évaluation des fournisseurs doit donc aller au-delà d’une fiche technique produit et prendre en compte les capacités d’ingénierie, la capacité de fabrication, l’intégration des articulations, les essais et l’évolutivité de la production. Dans cet article, Allen Li, fondateur de HONPINE, explique les principaux facteurs à prendre en compte lors de la sélection d’un fabricant de moteurs d’articulation robotique et comment la technologie d’articulation robotique harmonique intégrée peut soutenir le développement des robots humanoïdes.
 Les robots humanoïdes légers commencent par une transmission de précisionÀ mesure que les robots humanoïdes passent des prototypes expérimentaux aux applications pratiques, la conception légère, l’efficacité énergétique, les performances de mouvement et la fiabilité à long terme deviennent de plus en plus importantes. Au cœur de ces défis se trouve la transmission de précision. Des réducteurs harmoniques et des articulations légères pour robots aux kits de développement intégrés, la conception de chaque composant essentiel affecte directement les performances globales d’un robot humanoïde. Dans cet article, Allen Li, fondateur de HONPINE, partage son point de vue sur la manière dont la technologie de transmission de précision peut soutenir le développement de robots humanoïdes légers et sur la façon dont HONPINE étend son expertise des réducteurs harmoniques aux articulations légères pour robots et aux solutions robotiques intégrées.
 Moteur à entraînement direct à arbre creux pour le positionnement de précision à usage intensif et l'automatisation industrielleDans l'automatisation à usage intensif, le positionnement de précision dépend non seulement du moteur, mais aussi de la transmission mécanique entre le moteur et la charge. Un moteur à entraînement direct à arbre creux transmet le couple directement à la charge tout en offrant un passage central pour les câbles, les conduites pneumatiques et d'autres composants. Il constitue ainsi une solution pratique pour les équipements d'usinage CNC, photovoltaïques, de batteries au lithium, d'inspection optique et de semi-conducteurs.
 Actionneurs rotatifs harmoniques pour équipements de semi-conducteurs : mouvement de précision, conception à arbre creux et commande FOCBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Dans les équipements de fabrication de semi-conducteurs, le mouvement rotatif ne consiste pas simplement à faire tourner un mécanisme. L'espace d'installation limité, le routage des câbles et des tubes, la stabilité à basse vitesse, le positionnement précis et les profils de mouvement réglables en continu peuvent tous influencer les performances de la machine. C'est pourquoi les actionneurs rotatifs harmoniques deviennent une solution de mouvement importante pour les équipements de semi-conducteurs. Dans cet article, je vais expliquer comment la transmission harmonique, la commande moteur basée sur FOC, le retour codeur, la conception à grand arbre creux et les interfaces mécaniques flexibles fonctionnent ensemble pour répondre aux exigences pratiques de mouvement dans les semi-conducteurs, sur la base de notre expérience dans le développement d'équipements, le transport suspendu, la manipulation de wafers, le nettoyage et les applications de croissance cristalline.







Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Actionneur à entraînement planétaire pour moteurs de roue d’AGV : résoudre les défis de couple, de rayon de braquage et d’intégration de l’entraînementBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je voudrais expliquer comment un actionneur à entraînement planétaire peut résoudre les défis pratiques des systèmes de moteurs de roue d’AGV. Les AGV et les AMR nécessitent un couple de roue suffisant pour le démarrage à forte charge, l’accélération, la montée de pentes et les inversions fréquentes, tandis que le système d’entraînement doit rester suffisamment compact pour s’intégrer dans l’espace limité du châssis. Un actionneur à entraînement planétaire associe un moteur à un mécanisme de réduction planétaire afin de convertir la sortie moteur à grande vitesse en un mouvement à plus faible vitesse et à couple plus élevé requis au niveau de la roue. Dans cet article, j’examinerai la relation entre les actionneurs à entraînement planétaire et les moteurs de roue d’AGV, notamment le couple, le rapport de réduction, le diamètre de roue, la capacité de montée, le rayon de braquage, les systèmes à entraînement direct et les actionneurs à réducteur harmonique.
 Comment choisir un fabricant fiable de moteurs d’articulation robotique pour robots humanoïdes ?Le choix d’un fabricant fiable de moteurs d’articulation robotique est une étape essentielle dans le développement de robots humanoïdes et d’autres systèmes robotiques avancés. Une articulation robotique doit équilibrer le couple, la vitesse, la précision, la densité de couple, les performances thermiques, le retour d’information, la rigidité mécanique et la fiabilité à long terme dans une structure compacte. Pour les entreprises B2B du secteur de la robotique, l’évaluation des fournisseurs doit donc aller au-delà d’une fiche technique produit et prendre en compte les capacités d’ingénierie, la capacité de fabrication, l’intégration des articulations, les essais et l’évolutivité de la production. Dans cet article, Allen Li, fondateur de HONPINE, explique les principaux facteurs à prendre en compte lors de la sélection d’un fabricant de moteurs d’articulation robotique et comment la technologie d’articulation robotique harmonique intégrée peut soutenir le développement des robots humanoïdes.
 Les robots humanoïdes légers commencent par une transmission de précisionÀ mesure que les robots humanoïdes passent des prototypes expérimentaux aux applications pratiques, la conception légère, l’efficacité énergétique, les performances de mouvement et la fiabilité à long terme deviennent de plus en plus importantes. Au cœur de ces défis se trouve la transmission de précision. Des réducteurs harmoniques et des articulations légères pour robots aux kits de développement intégrés, la conception de chaque composant essentiel affecte directement les performances globales d’un robot humanoïde. Dans cet article, Allen Li, fondateur de HONPINE, partage son point de vue sur la manière dont la technologie de transmission de précision peut soutenir le développement de robots humanoïdes légers et sur la façon dont HONPINE étend son expertise des réducteurs harmoniques aux articulations légères pour robots et aux solutions robotiques intégrées.
 Moteur à entraînement direct à arbre creux pour le positionnement de précision à usage intensif et l'automatisation industrielleDans l'automatisation à usage intensif, le positionnement de précision dépend non seulement du moteur, mais aussi de la transmission mécanique entre le moteur et la charge. Un moteur à entraînement direct à arbre creux transmet le couple directement à la charge tout en offrant un passage central pour les câbles, les conduites pneumatiques et d'autres composants. Il constitue ainsi une solution pratique pour les équipements d'usinage CNC, photovoltaïques, de batteries au lithium, d'inspection optique et de semi-conducteurs.
 Comment choisir un actionneur d’articulation robotique : 3 critères clés à vérifier pour les ingénieurs ?Le choix d’un actionneur d’articulation robotique est une décision d’ingénierie qui affecte non seulement le couple et les performances de mouvement, mais aussi la stabilité du contrôle, l’intégration mécanique et le temps de développement. Pour les robots industriels, les robots collaboratifs, les robots humanoïdes et autres systèmes robotiques, l’actionneur approprié doit correspondre aux exigences réelles de chaque articulation tout en restant compatible avec le moteur, l’encodeur, le contrôleur, le réseau de communication et l’architecture d’alimentation du robot. Dans cet article, j’expliquerai trois critères clés que les ingénieurs doivent évaluer lors de la sélection d’un actionneur d’articulation robotique : l’adéquation du couple et du rapport de réduction, la compatibilité de l’encodeur et des communications, ainsi que la documentation technique et le support d’ingénierie du fabricant.
 Solution d’articulation pour robots extérieurs : module d’articulation harmonique avec capteur de couple intégréBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Alors que les robots évoluent au-delà des environnements d’usine contrôlés, les applications robotiques extérieures créent de nouvelles exigences en matière de conception des articulations robotiques. La pluie, la poussière, l’humidité, les variations de température, les conditions de basse température et les charges externes imprévisibles peuvent tous affecter les performances d’une articulation robotique sur le terrain. Dans ces environnements, une articulation doit offrir plus qu’une rotation précise. Elle doit également assurer un retour de couple fiable, une protection environnementale adaptée, un fonctionnement stable malgré les variations de température et une intégration mécanique pratique. Dans cet article, j’expliquerai les principales considérations techniques qui sous-tendent notre solution d’articulation pour robots extérieurs, notamment le module d’articulation harmonique, le capteur de couple intégré, la protection IP65, la lubrification à basse température, la protection de la sortie de câble et l’intégration mécanique, sur la base de notre expérience dans des applications robotiques extérieures telles que l’installation de panneaux solaires, la construction et les robots de nettoyage.
 Réducteur RV pour positionneurs de soudage : sélection et calcul du couple pour les applications de soudage intensivesLa sélection du réducteur RV approprié pour un positionneur de soudage exige davantage que de simplement adapter le réducteur au poids de la pièce. Un positionneur de soudage intensif doit fournir un couple de sortie suffisant, une rigidité torsionnelle élevée, une rotation stable à basse vitesse, un positionnement précis et des performances fiables lors de l'accélération, de la décélération et de l'inversion du sens de rotation. Dans cet article, nous expliquons comment sélectionner un réducteur RV et un servomoteur pour un positionneur de soudage en calculant la vitesse de sortie, le rapport de réduction, l'inertie de la pièce, le couple de charge gravitationnelle, le couple d'accélération, le couple moteur et le couple de pointe. Un exemple pratique de positionneur de soudage de 500 kg est également utilisé pour montrer comment ces paramètres influencent la sélection du réducteur RV.

- harmonic drive
- harmonic transmission
- planetary gearbox
- planetary gearboxes
- harmonic actuator
- honpine
- precision transmission
- harmonic drive actuators
- harmonic drive actuator
- harmonic
- small
- planetary gear
- planetary
- 90
- torque motor
- robotic joint
- actuator
- agv wheel
- agv wheel drive
- hub motor
- planetary actuator
- actionneur à entraînement planétaire




