










Comment choisir un fabricant fiable de moteurs d’articulation robotique pour robots humanoïdes ?
À mesure que les robots humanoïdes passent des laboratoires de recherche au déploiement commercial, les fabricants de robots sont confrontés à un défi qui va bien au-delà du choix d'un moteur ou d'un réducteur adapté. Les performances de chaque articulation robotique influencent directement le couple de sortie du robot, la précision des mouvements, la réponse dynamique, la consommation d'énergie et la fiabilité globale.
Pour les développeurs de robots, le choix d'unfabricant de moteurs d'articulation robotiquene consiste donc pas simplement à comparer les spécifications de couple. Un fournisseur fiable doit offrir des performances d'articulation constantes, un support technique, une capacité de fabrication, des capacités de personnalisation et une évolutivité de production à long terme.
Cela devient encore plus important lorsqu'un projet nécessite une coopération OEM, ODM ou JDM, car le fournisseur d'articulations peut devenir un élément important du développement de produits et de la chaîne d'approvisionnement du fabricant de robots.
HONPINE se concentre sur le développement et la fabrication de modules d'articulation robotique intégrés, fournissant des solutions de mouvement pour les robots humanoïdes, les bras robotiques, les robots collaboratifs et d'autres systèmes robotiques avancés.
Qu'est-ce qui caractérise un fabricant fiable de moteurs d'articulation robotique ?
Un moteur d'articulation robotiqueest un composant de mouvement hautement intégré. Selon l'architecture du produit, il peut combiner un moteur, un mécanisme de réduction de précision, un encodeur, une électronique de commande, une interface de communication, un frein, une détection de couple et d'autres fonctions de contrôle ou de sécurité.
Cela signifie que les capacités du fournisseur ne peuvent pas être évaluées en examinant un seul paramètre tel que le couple nominal.
Pour un projet robotique B2B, une évaluation plus complète doit inclure cinq domaines : la capacité d'ingénierie, les performances du produit, la capacité de fabrication, la capacité de personnalisation et l'évolutivité commerciale.
Un fournisseur disposant de solides capacités dans ces cinq domaines peut apporter bien plus de valeur qu'un fabricant qui fournit uniquement des moteurs standard.
Conception intégrée de moteurs d'articulation robotique pour robots humanoïdes
Les robots humanoïdes nécessitent l'intégration de plusieurs articulations compactes dans une structure corporelle relativement réduite. Les articulations de l'épaule, du coude, du poignet, de la hanche, du genou et de la cheville ont toutes des exigences mécaniques différentes.
Un moteur d'articulation robotique intégré peut combiner le moteur, la transmission de précision, l'encodeur et les composants de commande dans un seul ensemble compact. Cela peut simplifier l'intégration mécanique et réduire le nombre de composants externes requis par le fabricant de robots.
Par exemple, une articulation de robot humanoïde peut devoir fournir un couple élevé tout en conservant un diamètre extérieur limité. En même temps, l'articulation doit fournir un retour de position précis et répondre rapidement aux commandes du contrôleur du robot.
L'intégration de ces fonctions est particulièrement précieuse lorsque le fabricant de robots souhaite réduire le temps de développement mécanique et simplifier l'architecture globale de l'articulation.
Toutefois, l'intégration ne doit pas signifier sacrifier la flexibilité. Différentes articulations robotiques peuvent nécessiter différentes plages de couple, rapports de réduction, configurations d'encodeur, protocoles de communication, systèmes de freinage ou fonctions de sécurité.
Par conséquent, un fabricant compétent de moteurs d'articulation robotique doit pouvoir proposer plusieurs configurations d'articulation plutôt qu'un seul produit fixe.
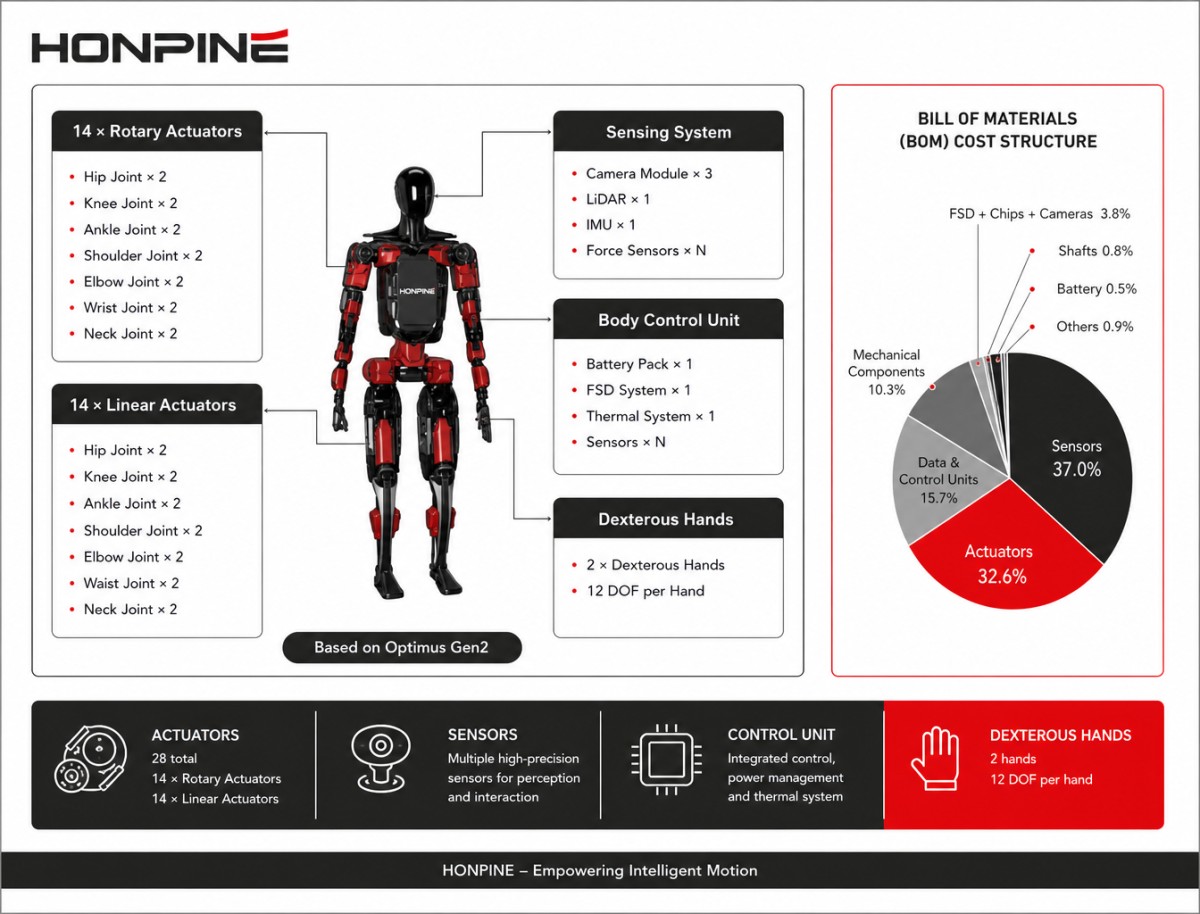
Pourquoi la transmission harmonique est-elle importante pour les moteurs d'articulation robotique ?
Pour de nombreuses articulations robotiques compactes, la transmission harmonique offre une combinaison attrayante de rapport de réduction élevé, de faible jeu, de dimensions compactes et de densité de couple élevée.
Ces caractéristiques sont particulièrement utiles dans les bras robotiques, les robots humanoïdes, les robots collaboratifs et les systèmes d'automatisation de précision.
Dans une articulation robotique, le jeu peut influencer directement la relation entre le mouvement du moteur et le mouvement de sortie. Lorsque le robot change de direction, un jeu mécanique excessif peut réduire la précision de positionnement et rendre le contrôle précis des mouvements plus difficile.
Un moteur d'articulation robotique à engrenage harmonique peut réduire ce jeu mécanique tout en fournissant un rapport de réduction élevé dans une structure compacte.
Pour les applications où la taille et le poids de l'articulation sont critiques, cela peut être particulièrement précieux, car l'actionneur doit fournir un couple suffisant sans augmenter inutilement la masse de la structure robotique.
Les performances des moteurs d'articulation robotique doivent être évaluées au niveau du système
Une spécification professionnelle de moteur d'articulation robotique ne doit pas être évaluée sur le seul couple.
Par exemple, une articulation peut disposer d'un couple de pointe suffisant tout en ne répondant pas aux exigences du robot si ses performances thermiques sont insuffisantes en fonctionnement continu.
De même, un encodeur haute résolution ne garantit pas automatiquement une grande précision de positionnement si le jeu de transmission, la déformation torsionnelle, la rigidité mécanique ou la réponse de commande ne sont pas correctement maîtrisés.
C'est pourquoi les fabricants de robots doivent évaluer :
Le couple nominal, le couple de pointe, la vitesse, le rapport de réduction, le jeu, la rigidité torsionnelle, la résolution de l'encodeur, les performances thermiques, la résistance mécanique, l'interface de communication et la réponse de commande.
La relation entre ces paramètres détermine les performances réelles de l'articulation à l'intérieur du robot.
La configuration de l'encodeur est essentielle pour le contrôle des articulations robotiques
Le système d'encodeur est un autre facteur important lors de la sélection d'un fabricant de moteurs d'articulation robotique.
Un encodeur côté moteur peut fournir un retour à haute vitesse pour la commande du moteur et la commande orientée champ, tandis qu'un encodeur côté sortie peut surveiller directement la position de la sortie de l'articulation.
Pour les articulations robotiques hautes performances, une architecture à double encodeur peut fournir un retour plus complet, car le contrôleur peut surveiller à la fois le mouvement côté moteur et côté sortie.
Cela peut être précieux pour les applications nécessitant un positionnement précis, une compensation de mouvement, une évaluation de la réversibilité ou un contrôle avancé des articulations.
Selon l'architecture du robot, les fabricants peuvent également exiger des encodeurs absolus, un retour de position multitour ou des configurations d'encodeur personnalisées.
Par conséquent, lors de l'évaluation d'un fournisseur de moteurs d'articulation robotique, il est important de demander non seulement « combien de bits comporte l'encodeur ? », mais aussi où l'encodeur est installé et quel rôle il joue dans le système de commande.
La densité de couple est importante dans les moteurs d'articulation de robots humanoïdes
Les robots humanoïdes sont très sensibles au poids des actionneurs.
Un actionneur installé dans l'épaule ou la jambe n'apporte pas seulement son propre poids. Sa masse devient également une partie de la charge que les articulations situées en aval doivent déplacer.
Cela crée un effet en cascade dans l'ensemble du robot.
Par exemple, l'augmentation de la masse d'un actionneur d'épaule peut accroître la charge sur le coude et le poignet. L'augmentation de la masse d'une articulation de jambe peut affecter les exigences dynamiques des articulations situées en dessous.
C'est pourquoi la densité de couple est un paramètre de conception important pour les moteurs d'articulation de robots humanoïdes.
Un actionneur à haute densité de couple peut fournir le couple d'articulation requis tout en aidant le robot à conserver une structure mécanique relativement compacte et légère.
Pour cette raison, les fabricants de moteurs d'articulation robotique au service des développeurs de robots humanoïdes doivent prendre en compte non seulement le couple de sortie, mais également le diamètre, la longueur, la masse, la capacité thermique et l'intégration mécanique de l'actionneur.
Différentes articulations robotiques nécessitent différentes conceptions d'actionneurs
Un robot humanoïde n'a pas besoin des mêmes spécifications de moteur d'articulation sur chaque axe.
Le poignet privilégie généralement la compacité, un faible jeu, une faible inertie et un contrôle précis de la position.
Le coude exige un couple plus élevé tout en conservant une structure relativement compacte.
L'épaule doit gérer une inertie en aval plus importante et peut nécessiter un couple et une rigidité nettement plus élevés.
La hanche et le genou sont encore plus exigeants, car ils contribuent au soutien du corps, à la marche, à l'accélération, à la décélération et à l'équilibre dynamique.
Par conséquent, un fabricant professionnel de moteurs d'articulation robotique doit pouvoir proposer une gamme d'actionneurs d'articulation couvrant différentes exigences de couple et de dimensions.
Cette approche permet au fabricant de robots d'optimiser chaque articulation au lieu de sélectionner un actionneur surdimensionné pour l'ensemble du robot.
Du module d'articulation robotique au robot humanoïde complet
Pour les clients B2B du secteur de la robotique, l'étendue des capacités d'ingénierie du fournisseur est une autre considération importante.
Un fournisseur peut fournir uniquement des moteurs individuels.
Un autre fournisseur peut fournir des moteurs accompagnés de réducteurs de précision.
Un fabricant de robotique plus compétent peut fournir des modules d'articulation intégrés et accompagner leur intégration dans des bras robotiques ou des robots humanoïdes complets.
Cette différence peut avoir une incidence considérable sur le développement du projet.
Une entreprise développant un robot humanoïde peut avoir besoin d'un soutien à plusieurs niveaux, notamment :
Conception d'actionneurs d'articulation
Intégration mécanique
Sélection du moteur et de la transmission
Configuration de l'encodeur
Interfaces d'entraînement et de communication
Contrôle des articulations
Intégration de bras robotique
Matériel pour robots humanoïdes
Fabrication de prototypes
Production de masse
Lorsque ces capacités sont disponibles au sein de la même organisation d'ingénierie, la communication entre les équipes mécaniques, électriques et de contrôle peut devenir plus efficace.
Coopération OEM, ODM et JDM pour les moteurs d'articulation robotique
Les grands projets robotiques exigent souvent plus que l'achat de produits standard.
Un fabricant de robots peut avoir sa propre architecture mécanique et nécessiter un moteur d'articulation personnalisé.
Dans un projet OEM, le fournisseur peut fabriquer des produits conformément aux spécifications, à la marque et aux exigences de production du client.
Dans un projet ODM, le fournisseur peut apporter davantage de capacités de conception et d'ingénierie pour développer un produit répondant aux exigences fonctionnelles du client.
Dans un projet JDM, les deux entreprises peuvent participer au développement du produit, en combinant la connaissance des applications du client avec les capacités d'ingénierie matérielle et de fabrication du fournisseur.
Pour la robotique humanoïde, le JDM peut être particulièrement précieux, car les actionneurs d'articulation sont étroitement liés à l'architecture mécanique du robot.
Le diamètre de l'articulation, l'arbre de sortie, l'interface de montage, l'encodeur, le cheminement des câbles, la plage de couple, la gestion thermique et le système de communication peuvent tous devoir être coordonnés avec la conception globale du robot.
Un fabricant de moteurs d'articulation robotique disposant de capacités de personnalisation et d'ingénierie peut ainsi devenir un partenaire de développement plutôt qu'un simple fournisseur de composants.
La capacité de fabrication est importante pour les fournisseurs de moteurs d'articulation robotique
Les performances d'ingénierie ne constituent qu'une partie de l'évaluation d'un fournisseur.
Une fois qu'une articulation robotique entre en production commerciale, la constance de fabrication devient tout aussi importante.
Un fournisseur doit disposer d'un contrôle suffisant sur les processus de fabrication critiques, l'assemblage, les essais, le contrôle qualité et la capacité de production.
Pour les clients B2B, plusieurs questions sont particulièrement importantes :
Le fabricant peut-il produire le volume requis ?
La production de prototypes peut-elle passer sans difficulté à la production de masse ?
La constance des produits peut-elle être maintenue sur plusieurs lots de production ?
Le fournisseur dispose-t-il de ses propres installations de fabrication ?
Dispose-t-il d'équipements d'essai dédiés aux modules d'articulation ?
La capacité de production peut-elle être augmentée lorsque le projet robotique entre en phase de commercialisation ?
Ces questions sont particulièrement importantes pour les robots humanoïdes, car la demande de production peut augmenter rapidement lorsqu'une plateforme robotique passe du développement de prototypes au déploiement commercial.
Capacités de fabrication et de R&D de HONPINE
HONPINE compte environ 400 employés, dont près de 50 ingénieurs en R&D matérielle et 90 ingénieurs en développement logiciel.
L'entreprise exploite ses propres installations de fabrication, avec une surface de production de plus de 10 000 mètres carrés, soutenue par environ 150 employés de production.
Cette combinaison d'ingénierie matérielle, de développement logiciel et de fabrication interne permet à HONPINE d'aborder le développement d'articulations robotiques comme un système complet de contrôle de mouvement plutôt que comme un composant moteur isolé.
HONPINE a produit plus de 300 000 modules d'articulation, avec plus de 1 200 ensembles de robots humanoïdes et plus de 3 000 ensembles de robots au total produits au cours des trois dernières années.
Ces capacités de production apportent une expérience couvrant à la fois les modules d'articulation robotique et les systèmes robotiques complets.
De la validation de prototype à la production de masse
L'une des différences les plus importantes entre un fournisseur de composants et un partenaire robotique stratégique est la capacité à accompagner l'ensemble du cycle de vie du produit.
Un projet robotique type peut progresser à travers plusieurs étapes :
Conception du concept → Sélection de l'articulation → Développement du prototype → Validation d'ingénierie → Intégration du robot → Production pilote → Production de masse
À chaque étape, les exigences peuvent évoluer.
Pendant la phase de prototype, la flexibilité et la réactivité d'ingénierie peuvent être plus importantes.
Pendant la validation, la fiabilité, les performances thermiques, la compatibilité de commande et la durabilité mécanique deviennent essentielles.
Pendant la production de masse, la constance de fabrication, le contrôle qualité, la capacité de livraison et l'optimisation des coûts deviennent de plus en plus importants.
Un fabricant de moteurs d'articulation robotique capable d'accompagner toutes ces étapes peut réduire considérablement les risques liés à la chaîne d'approvisionnement et à l'ingénierie pour le développeur de robots.
Accompagner les clients internationaux du secteur de la robotique
Les projets robotiques mondiaux nécessitent également une communication internationale efficace.
HONPINE possède une expérience au service de clients étrangers, avec des équipes d'ingénierie et de vente capables de communiquer en anglais avec des clients internationaux.
Sa clientèle existante comprend des entreprises et organisations de premier plan sur les marchés chinois et étrangers, notamment China Mobile, Alibaba, State Grid, Amazon, CERN, WSP, Vingroup et Samsung.
Pour les développeurs internationaux de robots, cette expérience peut simplifier la communication technique, la confirmation des spécifications produit, la coordination d'ingénierie et la gestion de projets commerciaux.
Construire une chaîne d'approvisionnement à long terme pour les moteurs d'articulation robotique
Les robots humanoïdes évoluent vers une phase où la stabilité de la chaîne d'approvisionnement deviendra de plus en plus importante.
Un fabricant de robots peut initialement n'avoir besoin que de dizaines ou de centaines de modules d'articulation pour le développement et les essais. Une fois la plateforme déployée commercialement, la demande peut augmenter considérablement.
Cela signifie que la sélection du fournisseur doit prendre en compte non seulement les exigences actuelles en matière de prototypes, mais aussi l'évolutivité future de la production.
Un fabricant fiable de moteurs d'articulation robotique doit pouvoir assurer :
Quantités de prototypes → Production en petites séries → Production pilote → Production de masse → Augmentation de capacité
Le fournisseur doit également être capable de poursuivre l'optimisation des produits à mesure que la plateforme robotique évolue.
Par exemple, l'articulation de deuxième génération peut nécessiter un poids inférieur, une densité de couple plus élevée, de meilleures performances thermiques, un meilleur retour d'information ou une nouvelle architecture de communication.
Une relation d'ingénierie à long terme permet de développer ces améliorations conjointement, plutôt que d'obliger le fabricant de robots à recommencer la chaîne d'approvisionnement pour chaque génération de produit.
Au-delà du matériel : un modèle collaboratif matériel-logiciel
La robotique humanoïde nécessite une coordination étroite entre le matériel et le logiciel.
Le module d'articulation est responsable de l'exécution physique des mouvements, tandis que les logiciels de niveau supérieur déterminent comment le robot comprend son environnement, prend des décisions, planifie les tâches et interagit avec les utilisateurs.
Pour cette raison, un modèle de collaboration efficace n'exige pas nécessairement qu'un seul fournisseur fournisse chaque couche de la pile technologique du robot.
Un fabricant spécialisé dans le matériel peut fournir la plateforme matérielle robotique complète et le logiciel fondamental de contrôle des articulations, tandis que le développeur du robot apporte son expertise en IA de niveau supérieur, perception, navigation, planification des tâches et algorithmes spécifiques aux applications.
Ce modèle complémentaire permet aux deux parties de se concentrer sur leurs compétences techniques les plus solides.
Que devez-vous demander à un fabricant de moteurs d'articulation robotique ?
Avant de sélectionner un fournisseur, les fabricants de robots doivent évaluer davantage qu'une fiche technique de produit.
Les questions importantes comprennent :
Le fournisseur dispose-t-il de sa propre équipe de R&D ?
Peut-il personnaliser le moteur d'articulation en fonction de l'architecture mécanique du robot ?
Dispose-t-il de ses propres installations de fabrication ?
Quel est son volume de production actuel ?
Peut-il accompagner le développement de prototypes et la production de masse ?
Quelles options d'encodeur et de communication sont disponibles ?
Peut-il proposer une coopération OEM, ODM ou JDM ?
Possède-t-il une expérience des systèmes robotiques complets ?
Son équipe d'ingénierie peut-elle communiquer efficacement avec les clients internationaux ?
Ces questions donnent une image beaucoup plus complète de la capacité d'un fournisseur à accompagner un projet robotique à long terme.
Pourquoi choisir HONPINE comme fabricant de moteurs d'articulation robotique ?
L'expertise principale de HONPINE est centrée sur les modules d'articulation robotique intégrés, soutenue par des capacités en transmission de précision, systèmes moteurs, retour d'encodeur, technologie d'entraînement, logiciels de commande et intégration de matériel robotique.
Plutôt que de se concentrer uniquement sur la fourniture d'un moteur standard, HONPINE s'efforce de fournir des solutions de mouvement pouvant être adaptées à différentes architectures robotiques.
Ses capacités produit s'étendent des modules d'articulation individuels aux mains dextres, aux bras robotiques à 7 degrés de liberté et aux robots humanoïdes complets.
Cette expérience produit plus étendue aide HONPINE à comprendre la relation entre l'actionneur d'articulation et le système robotique complet.
Pour les clients développant des robots humanoïdes, des robots collaboratifs, des bras robotiques industriels ou d'autres plateformes robotiques avancées, HONPINE peut accompagner des projets allant du développement d'articulations personnalisées à la coopération de fabrication OEM, ODM et JDM.
Conclusion
Le choix d'un fabricant de moteurs d'articulation robotiqueest une décision stratégique pour toute entreprise de robotique développant une nouvelle plateforme robotique.
Le bon fournisseur doit offrir davantage qu'un couple élevé ou un moteur compact. Il doit combiner l'ingénierie des articulations robotiques, la transmission de précision, les technologies d'encodeur et de commande, la capacité de fabrication, la personnalisation, la gestion de la qualité et l'évolutivité de la production.
Pour les robots humanoïdes en particulier, la capacité à développer différentes configurations d'articulation, à optimiser la densité de couple, à intégrer des systèmes de retour et de commande, ainsi qu'à augmenter la production peut avoir une incidence directe sur la compétitivité du robot final.
HONPINE combine le développement demodules d'articulation intégrésavec des capacités internes de R&D et de fabrication, accompagnant les clients depuis l'ingénierie au niveau de l'articulation jusqu'au développement de systèmes robotiques et à la production de masse.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment choisir un fabricant fiable de moteurs d’articulation robotique pour robots humanoïdes ?Le choix d’un fabricant fiable de moteurs d’articulation robotique est une étape essentielle dans le développement de robots humanoïdes et d’autres systèmes robotiques avancés. Une articulation robotique doit équilibrer le couple, la vitesse, la précision, la densité de couple, les performances thermiques, le retour d’information, la rigidité mécanique et la fiabilité à long terme dans une structure compacte. Pour les entreprises B2B du secteur de la robotique, l’évaluation des fournisseurs doit donc aller au-delà d’une fiche technique produit et prendre en compte les capacités d’ingénierie, la capacité de fabrication, l’intégration des articulations, les essais et l’évolutivité de la production. Dans cet article, Allen Li, fondateur de HONPINE, explique les principaux facteurs à prendre en compte lors de la sélection d’un fabricant de moteurs d’articulation robotique et comment la technologie d’articulation robotique harmonique intégrée peut soutenir le développement des robots humanoïdes.
 Les robots humanoïdes légers commencent par une transmission de précisionÀ mesure que les robots humanoïdes passent des prototypes expérimentaux aux applications pratiques, la conception légère, l’efficacité énergétique, les performances de mouvement et la fiabilité à long terme deviennent de plus en plus importantes. Au cœur de ces défis se trouve la transmission de précision. Des réducteurs harmoniques et des articulations légères pour robots aux kits de développement intégrés, la conception de chaque composant essentiel affecte directement les performances globales d’un robot humanoïde. Dans cet article, Allen Li, fondateur de HONPINE, partage son point de vue sur la manière dont la technologie de transmission de précision peut soutenir le développement de robots humanoïdes légers et sur la façon dont HONPINE étend son expertise des réducteurs harmoniques aux articulations légères pour robots et aux solutions robotiques intégrées.
 Actionneurs rotatifs harmoniques pour équipements de semi-conducteurs : mouvement de précision, conception à arbre creux et commande FOCBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Dans les équipements de fabrication de semi-conducteurs, le mouvement rotatif ne consiste pas simplement à faire tourner un mécanisme. L'espace d'installation limité, le routage des câbles et des tubes, la stabilité à basse vitesse, le positionnement précis et les profils de mouvement réglables en continu peuvent tous influencer les performances de la machine. C'est pourquoi les actionneurs rotatifs harmoniques deviennent une solution de mouvement importante pour les équipements de semi-conducteurs. Dans cet article, je vais expliquer comment la transmission harmonique, la commande moteur basée sur FOC, le retour codeur, la conception à grand arbre creux et les interfaces mécaniques flexibles fonctionnent ensemble pour répondre aux exigences pratiques de mouvement dans les semi-conducteurs, sur la base de notre expérience dans le développement d'équipements, le transport suspendu, la manipulation de wafers, le nettoyage et les applications de croissance cristalline.
 Transmission harmonique miniature pour robots chirurgicaux mini-invasifsLes robots chirurgicaux mini-invasifs nécessitent des systèmes de transmission très compacts capables de fournir des mouvements précis dans des espaces mécaniques extrêmement restreints. À mesure que les instruments robotisés deviennent plus petits et plus agiles, les architectures de transmission conventionnelles peuvent rencontrer des difficultés liées à l'encombrement, à l'élasticité des tendons, au frottement, à l'hystérésis et à l'intégration mécanique. Une transmission harmonique miniature constitue une solution potentielle en offrant une transmission de précision à rapport de réduction élevé, un faible jeu et des dimensions compactes dans un faible encombrement mécanique. Dans cet article, j'expliquerai pourquoi la transmission harmonique miniature est pertinente pour la robotique chirurgicale, comparerai les architectures à entraînement par tendon externe et à transmission distale, et examinerai les principales considérations d'ingénierie du réducteur harmonique miniature CSF-mini de HONPINE pour les articulations robotiques compactes, les instruments robotisés flexibles et d'autres mécanismes de précision.
 Comment choisir un actionneur d’articulation robotique : 3 critères clés à vérifier pour les ingénieurs ?Le choix d’un actionneur d’articulation robotique est une décision d’ingénierie qui affecte non seulement le couple et les performances de mouvement, mais aussi la stabilité du contrôle, l’intégration mécanique et le temps de développement. Pour les robots industriels, les robots collaboratifs, les robots humanoïdes et autres systèmes robotiques, l’actionneur approprié doit correspondre aux exigences réelles de chaque articulation tout en restant compatible avec le moteur, l’encodeur, le contrôleur, le réseau de communication et l’architecture d’alimentation du robot. Dans cet article, j’expliquerai trois critères clés que les ingénieurs doivent évaluer lors de la sélection d’un actionneur d’articulation robotique : l’adéquation du couple et du rapport de réduction, la compatibilité de l’encodeur et des communications, ainsi que la documentation technique et le support d’ingénierie du fabricant.








Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment choisir un fabricant fiable de moteurs d’articulation robotique pour robots humanoïdes ?Le choix d’un fabricant fiable de moteurs d’articulation robotique est une étape essentielle dans le développement de robots humanoïdes et d’autres systèmes robotiques avancés. Une articulation robotique doit équilibrer le couple, la vitesse, la précision, la densité de couple, les performances thermiques, le retour d’information, la rigidité mécanique et la fiabilité à long terme dans une structure compacte. Pour les entreprises B2B du secteur de la robotique, l’évaluation des fournisseurs doit donc aller au-delà d’une fiche technique produit et prendre en compte les capacités d’ingénierie, la capacité de fabrication, l’intégration des articulations, les essais et l’évolutivité de la production. Dans cet article, Allen Li, fondateur de HONPINE, explique les principaux facteurs à prendre en compte lors de la sélection d’un fabricant de moteurs d’articulation robotique et comment la technologie d’articulation robotique harmonique intégrée peut soutenir le développement des robots humanoïdes.
 Les robots humanoïdes légers commencent par une transmission de précisionÀ mesure que les robots humanoïdes passent des prototypes expérimentaux aux applications pratiques, la conception légère, l’efficacité énergétique, les performances de mouvement et la fiabilité à long terme deviennent de plus en plus importantes. Au cœur de ces défis se trouve la transmission de précision. Des réducteurs harmoniques et des articulations légères pour robots aux kits de développement intégrés, la conception de chaque composant essentiel affecte directement les performances globales d’un robot humanoïde. Dans cet article, Allen Li, fondateur de HONPINE, partage son point de vue sur la manière dont la technologie de transmission de précision peut soutenir le développement de robots humanoïdes légers et sur la façon dont HONPINE étend son expertise des réducteurs harmoniques aux articulations légères pour robots et aux solutions robotiques intégrées.
 Comment choisir un actionneur d’articulation robotique : 3 critères clés à vérifier pour les ingénieurs ?Le choix d’un actionneur d’articulation robotique est une décision d’ingénierie qui affecte non seulement le couple et les performances de mouvement, mais aussi la stabilité du contrôle, l’intégration mécanique et le temps de développement. Pour les robots industriels, les robots collaboratifs, les robots humanoïdes et autres systèmes robotiques, l’actionneur approprié doit correspondre aux exigences réelles de chaque articulation tout en restant compatible avec le moteur, l’encodeur, le contrôleur, le réseau de communication et l’architecture d’alimentation du robot. Dans cet article, j’expliquerai trois critères clés que les ingénieurs doivent évaluer lors de la sélection d’un actionneur d’articulation robotique : l’adéquation du couple et du rapport de réduction, la compatibilité de l’encodeur et des communications, ainsi que la documentation technique et le support d’ingénierie du fabricant.
 Solution d’articulation pour robots extérieurs : module d’articulation harmonique avec capteur de couple intégréBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Alors que les robots évoluent au-delà des environnements d’usine contrôlés, les applications robotiques extérieures créent de nouvelles exigences en matière de conception des articulations robotiques. La pluie, la poussière, l’humidité, les variations de température, les conditions de basse température et les charges externes imprévisibles peuvent tous affecter les performances d’une articulation robotique sur le terrain. Dans ces environnements, une articulation doit offrir plus qu’une rotation précise. Elle doit également assurer un retour de couple fiable, une protection environnementale adaptée, un fonctionnement stable malgré les variations de température et une intégration mécanique pratique. Dans cet article, j’expliquerai les principales considérations techniques qui sous-tendent notre solution d’articulation pour robots extérieurs, notamment le module d’articulation harmonique, le capteur de couple intégré, la protection IP65, la lubrification à basse température, la protection de la sortie de câble et l’intégration mécanique, sur la base de notre expérience dans des applications robotiques extérieures telles que l’installation de panneaux solaires, la construction et les robots de nettoyage.
 Réducteur RV pour positionneurs de soudage : sélection et calcul du couple pour les applications de soudage intensivesLa sélection du réducteur RV approprié pour un positionneur de soudage exige davantage que de simplement adapter le réducteur au poids de la pièce. Un positionneur de soudage intensif doit fournir un couple de sortie suffisant, une rigidité torsionnelle élevée, une rotation stable à basse vitesse, un positionnement précis et des performances fiables lors de l'accélération, de la décélération et de l'inversion du sens de rotation. Dans cet article, nous expliquons comment sélectionner un réducteur RV et un servomoteur pour un positionneur de soudage en calculant la vitesse de sortie, le rapport de réduction, l'inertie de la pièce, le couple de charge gravitationnelle, le couple d'accélération, le couple moteur et le couple de pointe. Un exemple pratique de positionneur de soudage de 500 kg est également utilisé pour montrer comment ces paramètres influencent la sélection du réducteur RV.
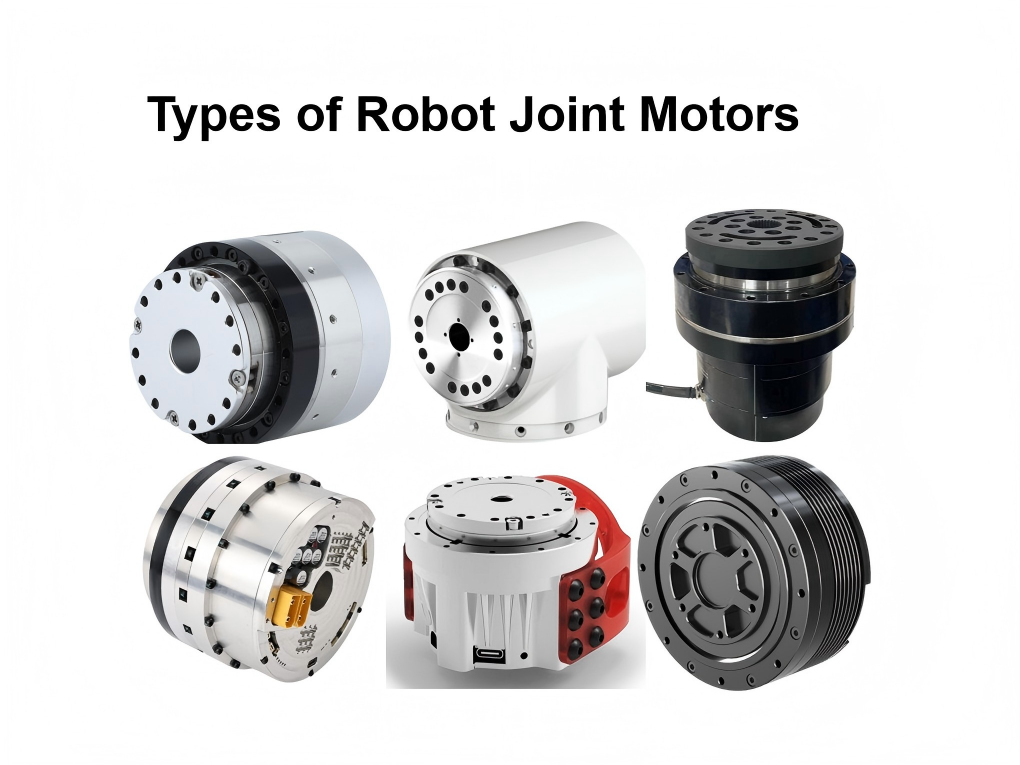
 Types de moteurs d’articulation robotique : sélection des modèles, avantages et inconvénientsLes moteurs d’articulation robotique comptent parmi les composants clés qui déterminent les performances, la précision, l’efficacité et la capacité de charge d’un robot. Selon l’application, les articulations robotiques peuvent utiliser des technologies d’entraînement électrique, hydraulique, pneumatique ou autres. Parmi celles-ci, les solutions à entraînement électrique sont devenues le choix dominant pour les robots modernes, notamment les robots humanoïdes, les robots industriels, les robots collaboratifs et les robots mobiles. Les moteurs électriques d’articulation robotique peuvent également être subdivisés selon leurs modes de transmission, notamment les solutions à réducteur harmonique, réducteur planétaire, réducteur cycloïdal, vis à billes et entraînement direct. Chaque type présente ses propres avantages et inconvénients en matière de précision, de densité de couple, d’efficacité, de résistance aux chocs, de taille, de coût et de réversibilité. Comprendre ces différences est essentiel pour sélectionner le moteur d’articulation robotique adapté à une application spécifique.
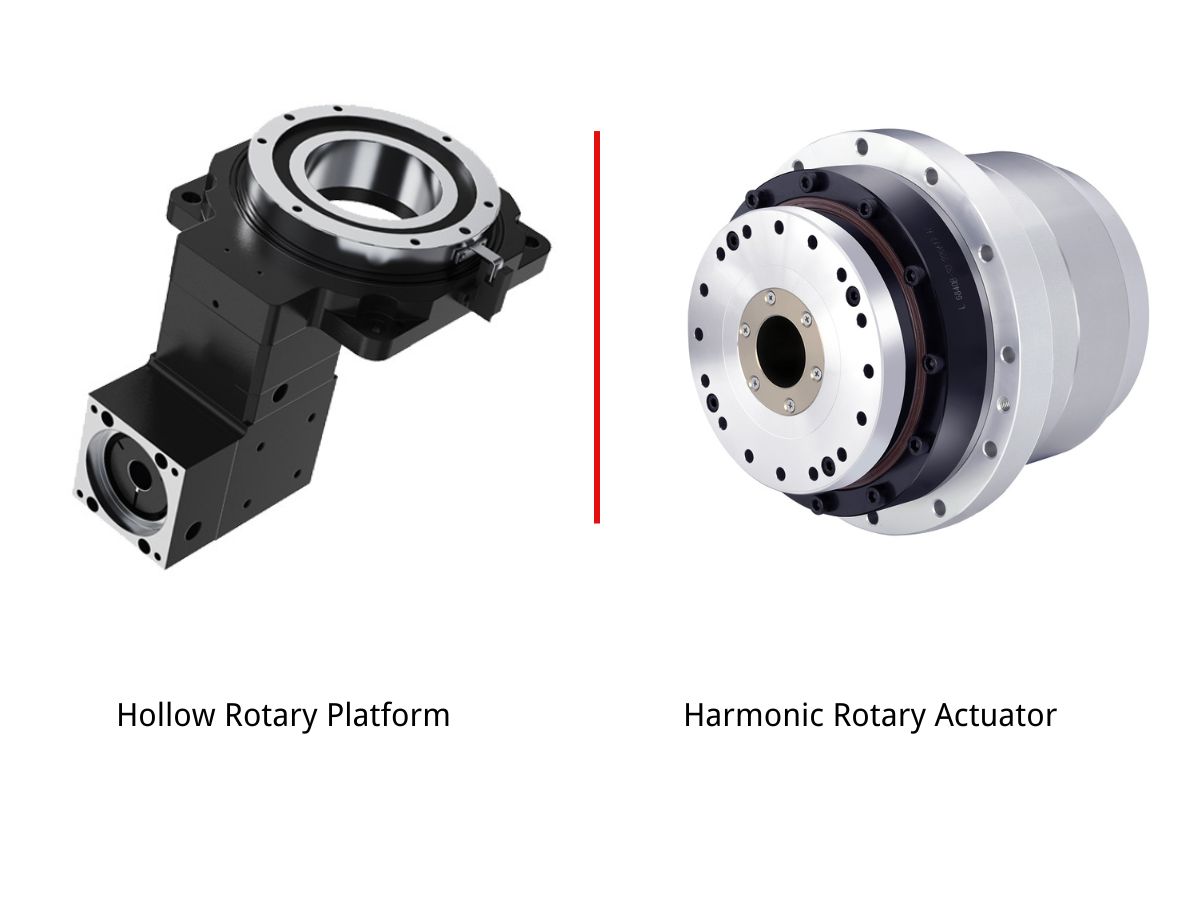
 Plateforme rotative creuse vs. actionneur rotatif harmonique : comparaison des applications et interchangeabilitéBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Pour les ingénieurs concevant des stations rotatives de précision destinées à l'automatisation industrielle, une question revient souvent : lorsqu'une machine nécessite une rotation, un indexage ou un positionnement rotatif de haute précision, faut-il choisir une plateforme rotative creuse ou un actionneur rotatif harmonique ? Peuvent-ils être utilisés de manière interchangeable ? Bien que les deux soient des solutions de mouvement rotatif de précision, leurs structures mécaniques et leurs caractéristiques d'application sont très différentes. Dans les équipements réels, le choix d'une solution inadaptée peut entraîner une capacité de charge insuffisante, une rigidité inadéquate, des vibrations, des limitations de vitesse ou une réduction de la durée de vie. Dans cet article, je comparerai leurs caractéristiques d'application et expliquerai dans quels cas ils peuvent être utilisés de manière interchangeable, dans quels cas l'un est plus adapté que l'autre, et ce que les ingénieurs doivent vérifier avant d'effectuer un remplacement.
- harmonic gear
- harmonic transmission
- robot joint motor
- robot joint module
- joint motor
- joint module
- honpine
- precision transmission
- robot joint
- joint motors
- harmonic
- small
- harmonic gear robotic
- 90
- dexterous hands
- robotic joint
- humanoid robot
- actuator
- robot joint motors
- joint actuator
- joint actuators
- robotic arm
- integrated joint module
- fabricant de moteurs d’articulation robotique
- moteur d’articulation robotique




