Solution d’actionneur de joint robotique à réducteur harmonique de haute précision pour coudes robotiques
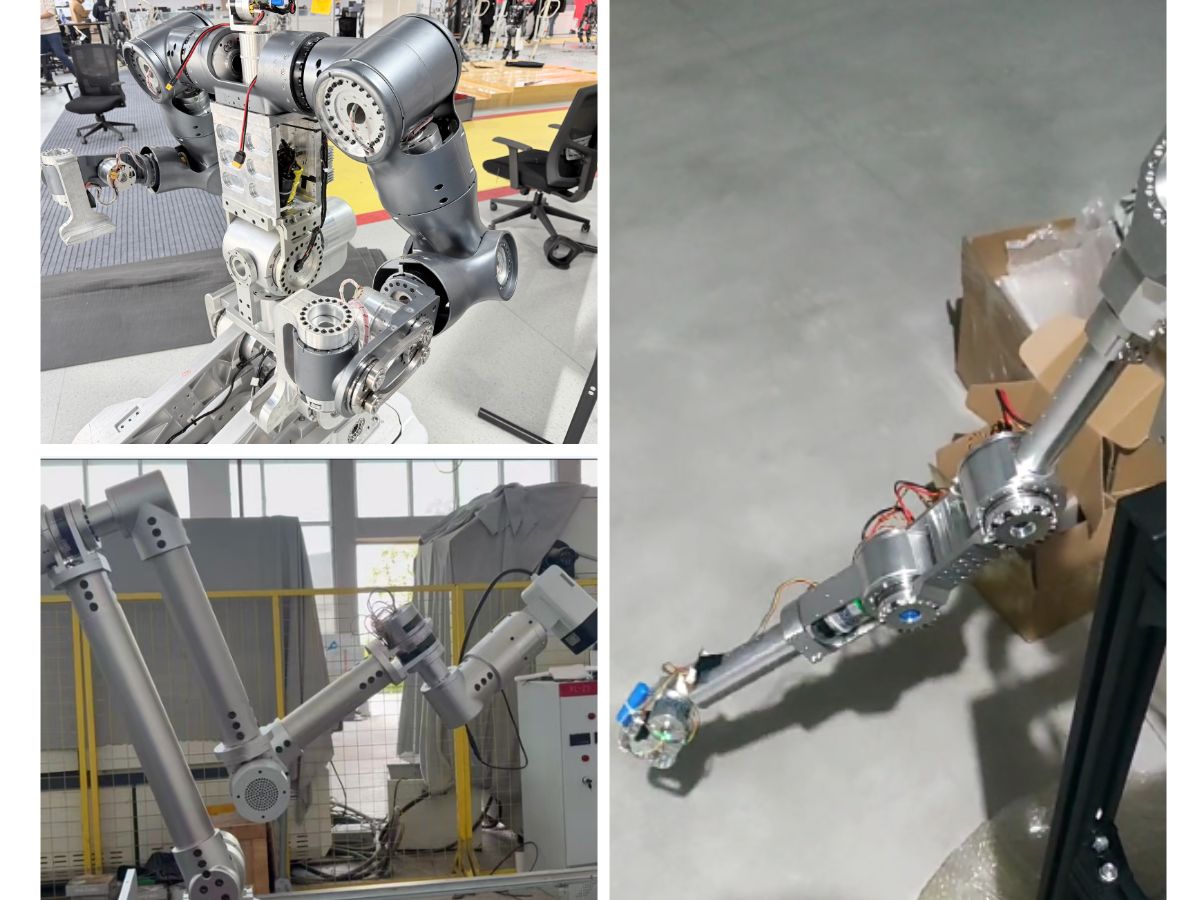
L’articulation du coude robotique est une articulation de mouvement essentielle qui relie le bras supérieur à l’avant-bras. Elle est principalement responsable de la flexion et de l’extension du bras, de l’ajustement de la posture et des changements de position de l’effecteur terminal. Dans les robots humanoïdes, les robots collaboratifs et les bras robotisés, l’articulation du coude doit non seulement supporter le couple généré par les charges de l’avant-bras et de l’effecteur terminal, mais aussi assurer des mouvements rapides, stables et de haute précision dans un espace d’installation limité. Par conséquent, les dimensions structurelles, le couple de sortie, la précision de positionnement, la rigidité, le jeu et la réponse dynamique de l’articulation du coude influencent directement l’amplitude de mouvement, la précision de contrôle et la capacité opérationnelle du bras robotisé.
Un actionneur d’articulation robotique à réducteur harmonique intègre dans une unité compacte des composants clés tels qu’un réducteur harmonique de haute précision, un servomoteur, un encodeur haute résolution, un frein et un système de commande d’entraînement. Il offre un rapport de réduction élevé, une forte densité de couple et une structure compacte dans l’espace limité disponible au niveau d’un coude robotique, tout en assurant un faible jeu, une haute précision de positionnement, une grande rigidité et une excellente répétabilité.
Pour les robots humanoïdes, les robots collaboratifs et les bras robotisés de haute précision, cette conception intégrée permet de réduire la taille des articulations et la complexité de l’intégration du système, tout en simplifiant le cheminement des câbles et les raccordements mécaniques. Elle permet à l’articulation du coude de maintenir un mouvement stable, rapide et contrôlable lors de fréquentes opérations marche-arrêt, d’ajustements de posture et de mouvements de précision.
Cet article présente trois modèles HONPINE destinés aux applications d’articulation de coude robotique.
Série HPJM (40–52)
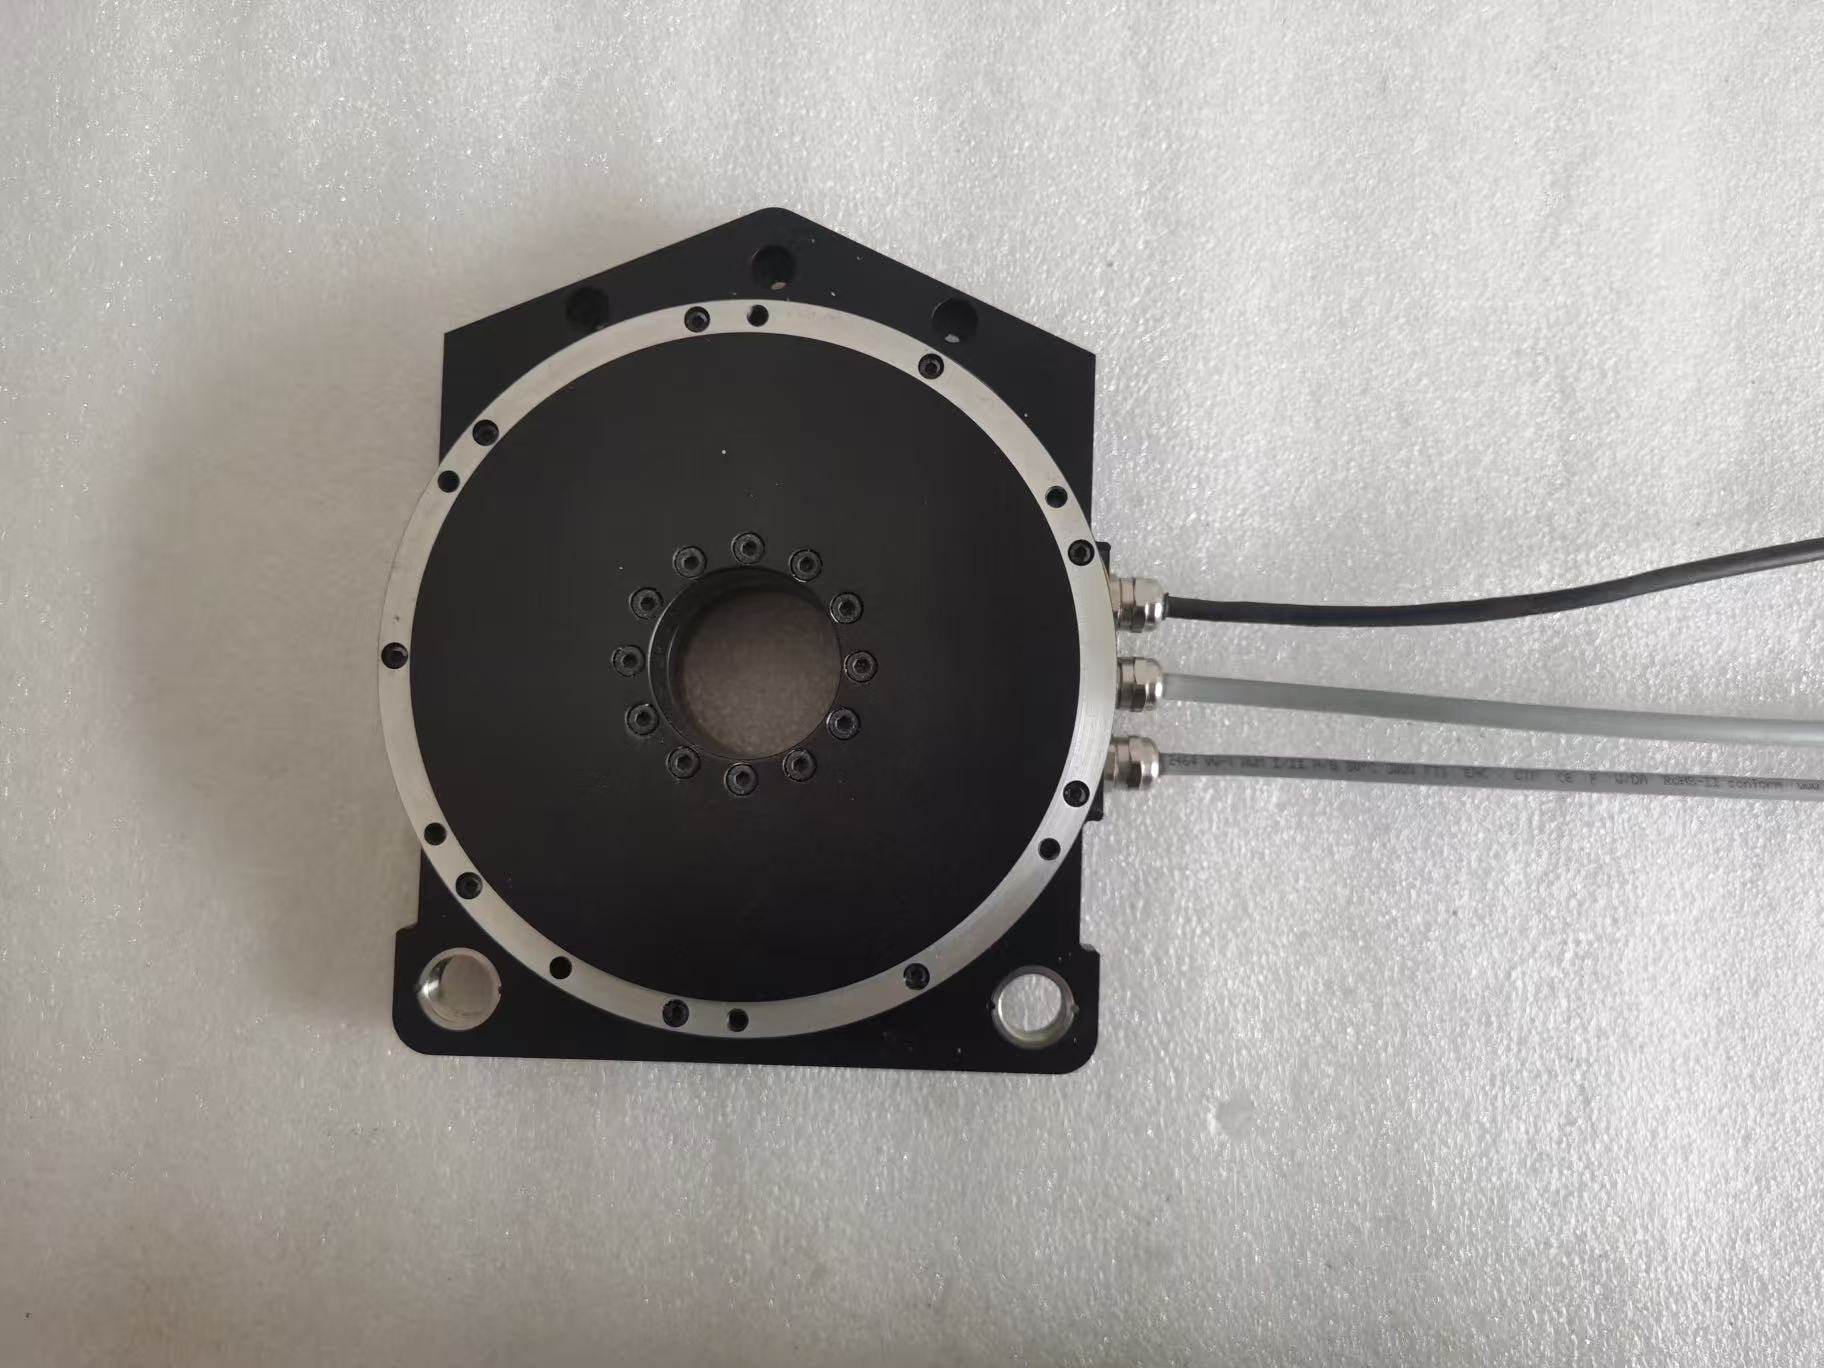
Le HPJM-RE40-52-PRO-XX est un module d’articulation intégré haute performance de la série PRO. Il se caractérise par un diamètre extérieur compact de 40 mm et un passage creux de 52 mm pour le cheminement des câbles. Le module est conçu pour les robots collaboratifs, les bras robotisés légers et les équipements d’automatisation de précision.
Rapport de réduction : 51:101
Couple nominal : 4 N·m à 2,000 RPM
Couple maximal admissible : 5.5 N·m sous charge moyenne / 8.9 N·m en crête
Couple d’impact : 8.3 N·m à 1/2 du couple nominal
Performances de vitesse :
Vitesse nominale : 80 RPM
Vitesse de pointe : 118 RPM
Cliquez ici : découvrez davantage de modèles d’actionneurs d’articulation robotique à réducteur harmonique HPJM
Série TCHL (11, 14)
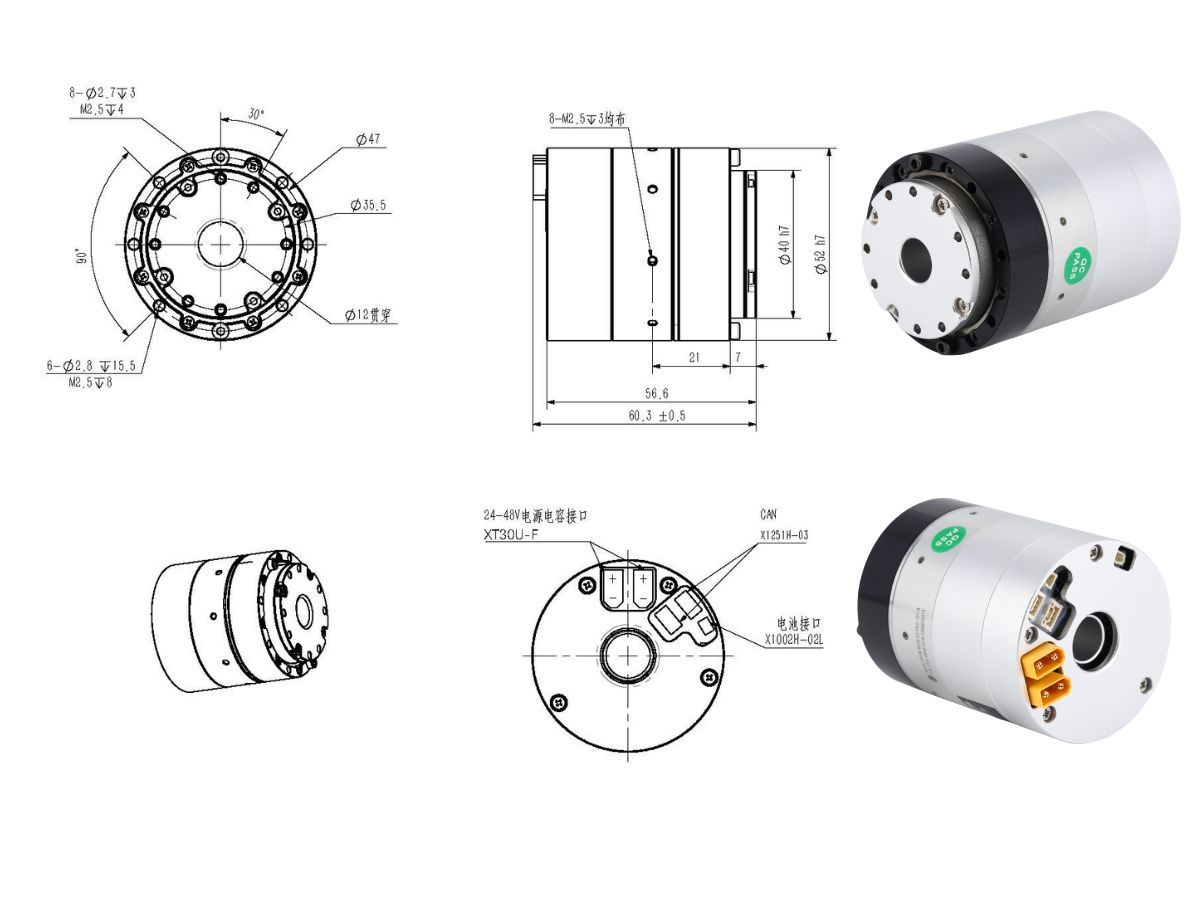
Les modules d’articulation de la série TCHL couvrent une vaste plage de spécifications, des articulations miniatures de précision aux applications industrielles à charge élevée.
Le TCHL-11 (φ52) est le module d’articulation le plus petit et le plus léger de la série. Sans frein, il ne pèse que 0.37 kg, tout en fournissant un couple nominal de 3.6 N·m et un couple de pointe de 25 N·m avec un rapport de réduction de 100:1. Il dispose également d’un passage creux de 8 mm pour le cheminement des câbles, ce qui le rend adapté aux applications extrêmement légères telles que les mains agiles, les robots collaboratifs miniatures et les équipements médicaux et de recherche.
Le TCHL-32 (φ131) est une configuration robuste de la série. Avec un rapport de réduction de 101:1, il fournit jusqu’à 267 N·m de couple nominal et 799 N·m de couple de pointe. Il offre également un moment de renversement admissible de 210 N·m et un arbre creux de grand diamètre de 22 mm, ce qui le rend adapté comme entraînement central pour les bras robotisés industriels robustes et les grandes plateformes rotatives automatisées.
Bien que les deux modèles diffèrent considérablement en taille et en capacité de couple, ils reposent tous deux sur la même plateforme technologique d’articulation hautement intégrée. Ils sont équipés de doubles encodeurs 17 bits, prennent en charge la communication EtherCAT et CAN FD et offrent une protection IP54, avec IP65 disponible en option. La plage de température de fonctionnement est de -20°C à 50°C. Des capteurs de couple et des freins sont également disponibles selon les exigences de l’application.
Cette plateforme technologique intégrée permet de proposer des solutions d’entraînement d’articulation de haute précision et hautement intégrées pour différentes exigences de charge robotique.
Cliquez ici : découvrez davantage de modèles d’actionneurs d’articulation robotique à réducteur harmonique TCHL
Série HAG / HAU (11, 14, 17)
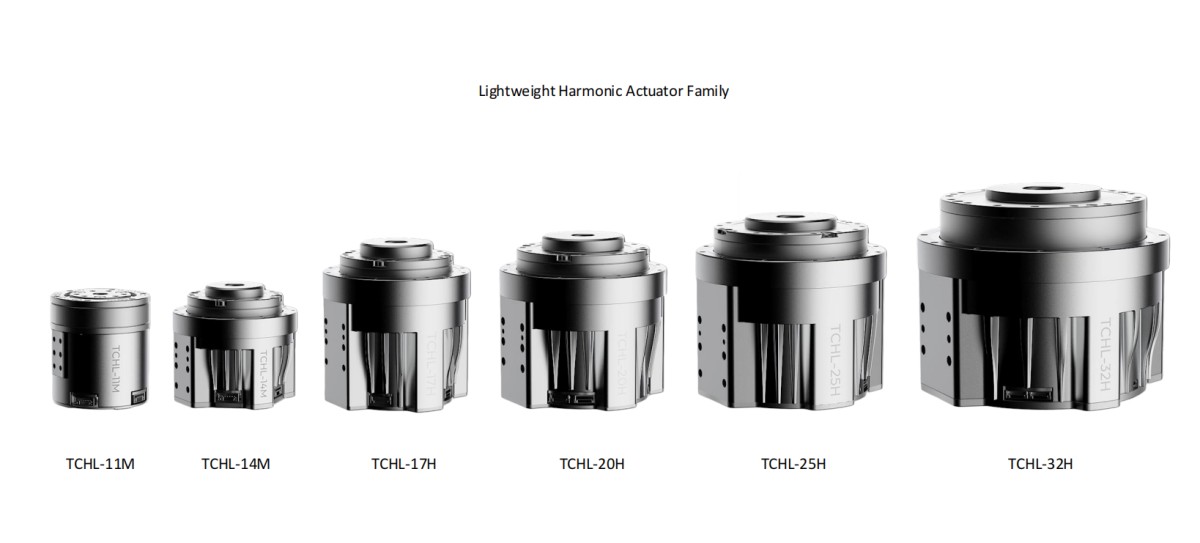
La série de moteurs d’articulation harmonique HAG comprend trois tailles de châssis : HAG-11, HAG-14 et HAG-17. Tous les modèles reposent sur une plateforme d’alimentation 48 VDC et proposent trois options de rapport de réduction : 51, 81 et 101.
La série est équipée d’encodeurs absolus BISS-C de haute précision, offrant une résolution de 22 bits sur un tour et de 22 bits multitours. Elle intègre également un capteur de couple à haute réponse avec une fréquence d’échantillonnage de 8 kHz et prend en charge un frein optionnel à coupure d’alimentation.
La série offre une précision de positionnement de ≤75 arcsec, personnalisable jusqu’à ≤20 arcsec, avec une précision de repositionnement de ≤10 arcsec.
Le HAG-11, en tant que modèle compact, offre une plage de couple nominal de 4.6–7.3 N·m et une plage de couple de pointe de 11.4–18 N·m, pour un poids de seulement 0.51–0.55 kg.
Les HAG-14 et HAG-17 présentent des dimensions mécaniques et des paramètres électriques de base très similaires, tout en offrant des performances de couple plus élevées. Leur couple nominal varie de 10.5 à 21 N·m, tandis que leur couple de pointe varie de 23 à 35 N·m. Leur poids est de 0.875–0.92 kg et ils peuvent être équipés de freins fournissant un couple de maintien de ≥0.65 N·m. Le frein du HAG-11 fournit un couple de maintien de ≥0.2 N·m.
Ensemble, ces modèles fournissent des solutions d’entraînement d’articulation hautement intégrées, à haute rigidité et de haute précision pour les robots collaboratifs, les robots humanoïdes et les équipements d’automatisation de précision ayant différentes exigences de charge.
Cliquez ici : découvrez davantage de modèles d’actionneurs d’articulation robotique à réducteur harmonique HAG
Contactez HONPINE pour des solutions d’actionneurs d’articulation de coude robotique
HONPINE fournit des solutions d’actionneurs d’articulation robotique à réducteur harmonique de haute précision pour les articulations de coude robotique et d’autres applications d’articulations robotiques. Contactez HONPINE pour discuter des exigences de votre application et sélectionner un module d’articulation harmonique adapté à votre robot.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
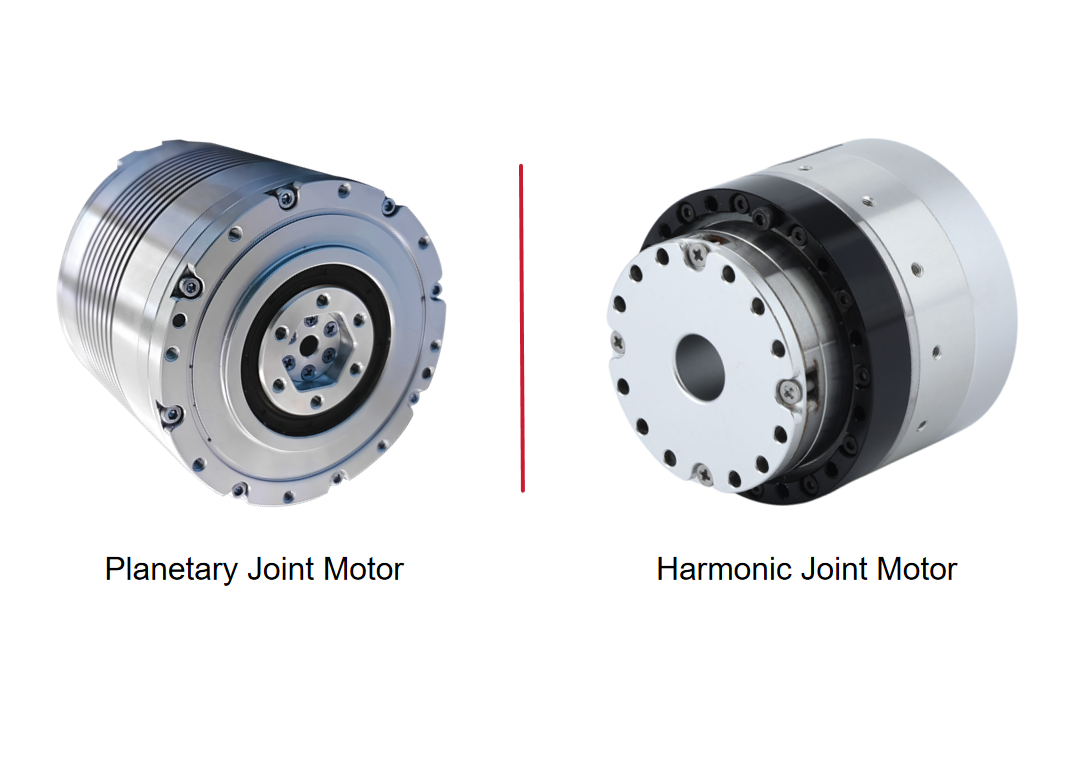
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Solution d’actionneur de joint robotique à réducteur harmonique de haute précision pour coudes robotiquesL’articulation du coude robotique joue un rôle essentiel dans la flexion du bras, l’ajustement de la posture et le positionnement de l’effecteur terminal. À mesure que les robots humanoïdes, les robots collaboratifs et les bras robotisés gagnent en capacités, les actionneurs de coude doivent fournir un couple élevé et des mouvements précis dans des espaces d’installation de plus en plus restreints. Un actionneur de joint robotique à réducteur harmonique de haute précision intègre le réducteur harmonique, le moteur, l’encodeur, le frein et le système d’entraînement dans une unité compacte, offrant un faible jeu, une grande rigidité, une forte densité de couple et un contrôle précis des mouvements. Dans cet article, HONPINE présente trois séries d’actionneurs de joint adaptées aux applications de coudes robotiques, couvrant différentes exigences en matière de dimensions, de couple, de vitesse, de précision et d’intégration.
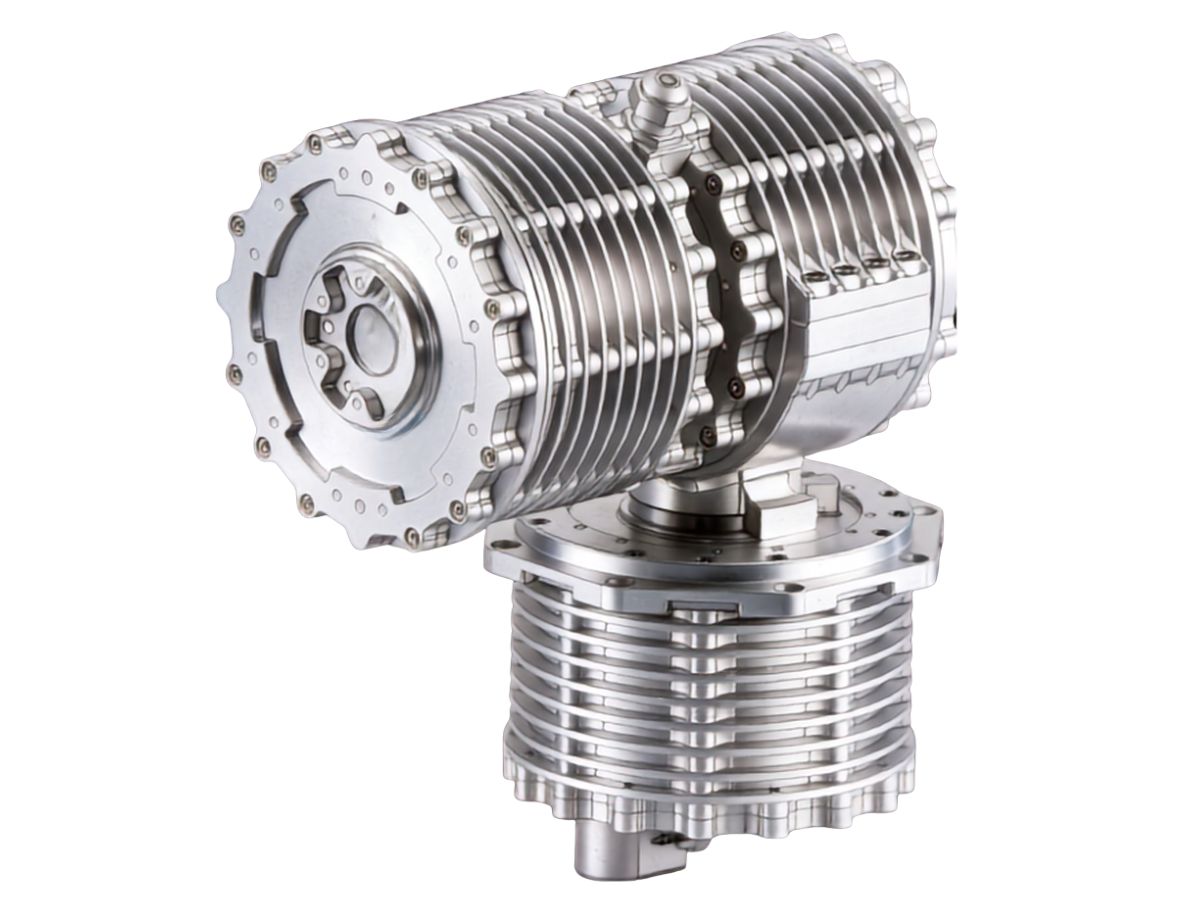
 Solution d’articulation robotique antidéflagrante pour robots quadrupèdes d’inspection chimique : actionneur d’articulation planétaire avec un couple de pointe allant jusqu’à 500 N·mDans les environnements dangereux tels que la pétrochimie, les mines, les centrales électriques et autres, les robots d’inspection évoluent au-delà de la simple surveillance vers des opérations pratiques telles que la manipulation d’outils, l’inspection d’équipements et les interventions d’urgence. Cette évolution impose des exigences plus élevées aux actionneurs d’articulation robotique, notamment en matière de protection contre les explosions, de couple de sortie, de gestion thermique, de résistance environnementale et de mobilité. L’actionneur d’articulation robotique antidéflagrant de HONPINE est conçu pour les robots quadrupèdes d’inspection et autres plateformes robotiques destinées aux environnements dangereux. Il intègre une transmission planétaire à forte charge, une conception antidéflagrante et des performances de mouvement fiables. Avec un couple de pointe allant jusqu’à 500 N·m par articulation, une protection IP67 en option et la certification Ex db IIB T4 Gb, cette solution est conçue pour répondre aux applications robotiques exigeantes dans des environnements industriels à haut risque.
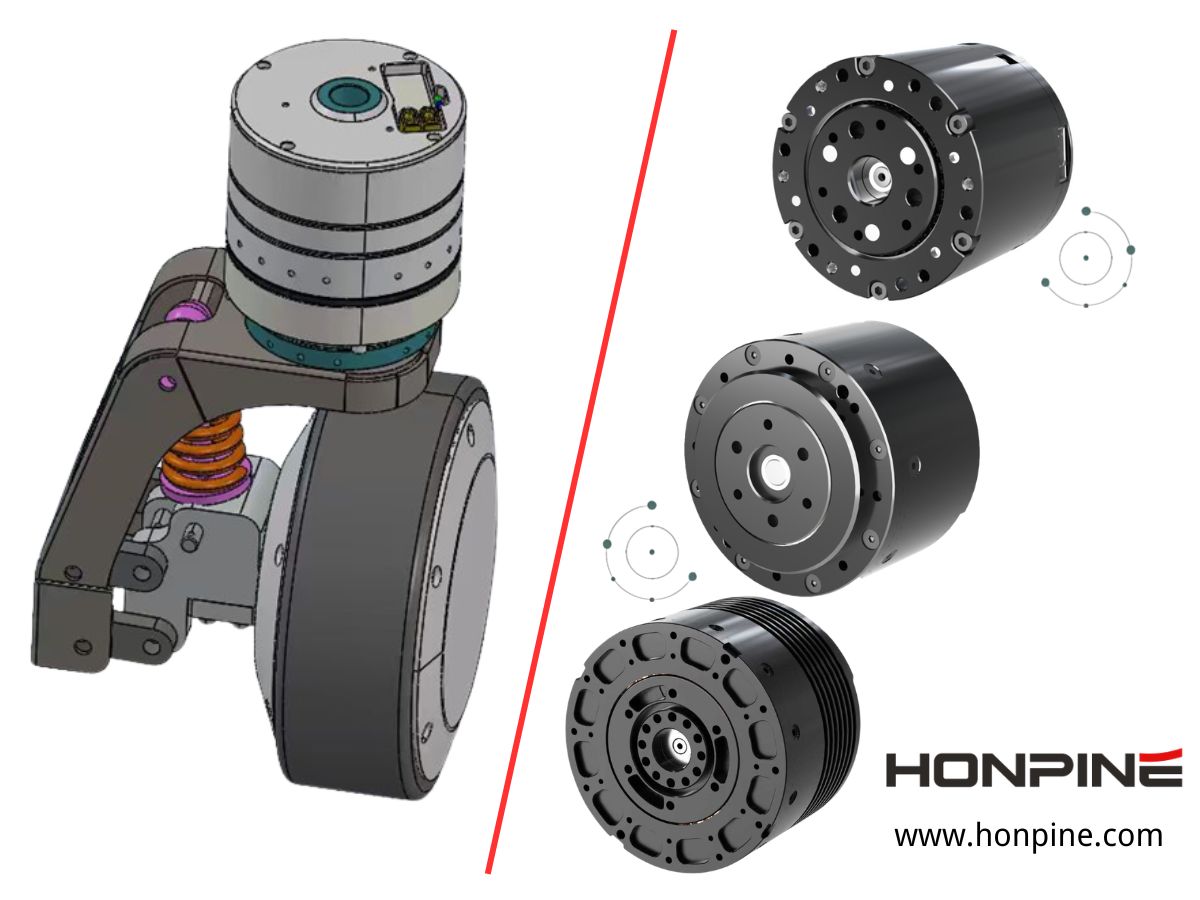
 Actionneur à entraînement planétaire pour moteurs de roue d’AGV : résoudre les défis de couple, de rayon de braquage et d’intégration de l’entraînementBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je voudrais expliquer comment un actionneur à entraînement planétaire peut résoudre les défis pratiques des systèmes de moteurs de roue d’AGV. Les AGV et les AMR nécessitent un couple de roue suffisant pour le démarrage à forte charge, l’accélération, la montée de pentes et les inversions fréquentes, tandis que le système d’entraînement doit rester suffisamment compact pour s’intégrer dans l’espace limité du châssis. Un actionneur à entraînement planétaire associe un moteur à un mécanisme de réduction planétaire afin de convertir la sortie moteur à grande vitesse en un mouvement à plus faible vitesse et à couple plus élevé requis au niveau de la roue. Dans cet article, j’examinerai la relation entre les actionneurs à entraînement planétaire et les moteurs de roue d’AGV, notamment le couple, le rapport de réduction, le diamètre de roue, la capacité de montée, le rayon de braquage, les systèmes à entraînement direct et les actionneurs à réducteur harmonique.
 Comment choisir un fabricant fiable de moteurs d’articulation robotique pour robots humanoïdes ?Le choix d’un fabricant fiable de moteurs d’articulation robotique est une étape essentielle dans le développement de robots humanoïdes et d’autres systèmes robotiques avancés. Une articulation robotique doit équilibrer le couple, la vitesse, la précision, la densité de couple, les performances thermiques, le retour d’information, la rigidité mécanique et la fiabilité à long terme dans une structure compacte. Pour les entreprises B2B du secteur de la robotique, l’évaluation des fournisseurs doit donc aller au-delà d’une fiche technique produit et prendre en compte les capacités d’ingénierie, la capacité de fabrication, l’intégration des articulations, les essais et l’évolutivité de la production. Dans cet article, Allen Li, fondateur de HONPINE, explique les principaux facteurs à prendre en compte lors de la sélection d’un fabricant de moteurs d’articulation robotique et comment la technologie d’articulation robotique harmonique intégrée peut soutenir le développement des robots humanoïdes.
 Les robots humanoïdes légers commencent par une transmission de précisionÀ mesure que les robots humanoïdes passent des prototypes expérimentaux aux applications pratiques, la conception légère, l’efficacité énergétique, les performances de mouvement et la fiabilité à long terme deviennent de plus en plus importantes. Au cœur de ces défis se trouve la transmission de précision. Des réducteurs harmoniques et des articulations légères pour robots aux kits de développement intégrés, la conception de chaque composant essentiel affecte directement les performances globales d’un robot humanoïde. Dans cet article, Allen Li, fondateur de HONPINE, partage son point de vue sur la manière dont la technologie de transmission de précision peut soutenir le développement de robots humanoïdes légers et sur la façon dont HONPINE étend son expertise des réducteurs harmoniques aux articulations légères pour robots et aux solutions robotiques intégrées.






Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Solution d’actionneur de joint robotique à réducteur harmonique de haute précision pour coudes robotiquesL’articulation du coude robotique joue un rôle essentiel dans la flexion du bras, l’ajustement de la posture et le positionnement de l’effecteur terminal. À mesure que les robots humanoïdes, les robots collaboratifs et les bras robotisés gagnent en capacités, les actionneurs de coude doivent fournir un couple élevé et des mouvements précis dans des espaces d’installation de plus en plus restreints. Un actionneur de joint robotique à réducteur harmonique de haute précision intègre le réducteur harmonique, le moteur, l’encodeur, le frein et le système d’entraînement dans une unité compacte, offrant un faible jeu, une grande rigidité, une forte densité de couple et un contrôle précis des mouvements. Dans cet article, HONPINE présente trois séries d’actionneurs de joint adaptées aux applications de coudes robotiques, couvrant différentes exigences en matière de dimensions, de couple, de vitesse, de précision et d’intégration.
 Solution d’articulation robotique antidéflagrante pour robots quadrupèdes d’inspection chimique : actionneur d’articulation planétaire avec un couple de pointe allant jusqu’à 500 N·mDans les environnements dangereux tels que la pétrochimie, les mines, les centrales électriques et autres, les robots d’inspection évoluent au-delà de la simple surveillance vers des opérations pratiques telles que la manipulation d’outils, l’inspection d’équipements et les interventions d’urgence. Cette évolution impose des exigences plus élevées aux actionneurs d’articulation robotique, notamment en matière de protection contre les explosions, de couple de sortie, de gestion thermique, de résistance environnementale et de mobilité. L’actionneur d’articulation robotique antidéflagrant de HONPINE est conçu pour les robots quadrupèdes d’inspection et autres plateformes robotiques destinées aux environnements dangereux. Il intègre une transmission planétaire à forte charge, une conception antidéflagrante et des performances de mouvement fiables. Avec un couple de pointe allant jusqu’à 500 N·m par articulation, une protection IP67 en option et la certification Ex db IIB T4 Gb, cette solution est conçue pour répondre aux applications robotiques exigeantes dans des environnements industriels à haut risque.
 Actionneur à entraînement planétaire pour moteurs de roue d’AGV : résoudre les défis de couple, de rayon de braquage et d’intégration de l’entraînementBonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je voudrais expliquer comment un actionneur à entraînement planétaire peut résoudre les défis pratiques des systèmes de moteurs de roue d’AGV. Les AGV et les AMR nécessitent un couple de roue suffisant pour le démarrage à forte charge, l’accélération, la montée de pentes et les inversions fréquentes, tandis que le système d’entraînement doit rester suffisamment compact pour s’intégrer dans l’espace limité du châssis. Un actionneur à entraînement planétaire associe un moteur à un mécanisme de réduction planétaire afin de convertir la sortie moteur à grande vitesse en un mouvement à plus faible vitesse et à couple plus élevé requis au niveau de la roue. Dans cet article, j’examinerai la relation entre les actionneurs à entraînement planétaire et les moteurs de roue d’AGV, notamment le couple, le rapport de réduction, le diamètre de roue, la capacité de montée, le rayon de braquage, les systèmes à entraînement direct et les actionneurs à réducteur harmonique.
 Comment choisir un fabricant fiable de moteurs d’articulation robotique pour robots humanoïdes ?Le choix d’un fabricant fiable de moteurs d’articulation robotique est une étape essentielle dans le développement de robots humanoïdes et d’autres systèmes robotiques avancés. Une articulation robotique doit équilibrer le couple, la vitesse, la précision, la densité de couple, les performances thermiques, le retour d’information, la rigidité mécanique et la fiabilité à long terme dans une structure compacte. Pour les entreprises B2B du secteur de la robotique, l’évaluation des fournisseurs doit donc aller au-delà d’une fiche technique produit et prendre en compte les capacités d’ingénierie, la capacité de fabrication, l’intégration des articulations, les essais et l’évolutivité de la production. Dans cet article, Allen Li, fondateur de HONPINE, explique les principaux facteurs à prendre en compte lors de la sélection d’un fabricant de moteurs d’articulation robotique et comment la technologie d’articulation robotique harmonique intégrée peut soutenir le développement des robots humanoïdes.
 Les robots humanoïdes légers commencent par une transmission de précisionÀ mesure que les robots humanoïdes passent des prototypes expérimentaux aux applications pratiques, la conception légère, l’efficacité énergétique, les performances de mouvement et la fiabilité à long terme deviennent de plus en plus importantes. Au cœur de ces défis se trouve la transmission de précision. Des réducteurs harmoniques et des articulations légères pour robots aux kits de développement intégrés, la conception de chaque composant essentiel affecte directement les performances globales d’un robot humanoïde. Dans cet article, Allen Li, fondateur de HONPINE, partage son point de vue sur la manière dont la technologie de transmission de précision peut soutenir le développement de robots humanoïdes légers et sur la façon dont HONPINE étend son expertise des réducteurs harmoniques aux articulations légères pour robots et aux solutions robotiques intégrées.
 Moteur à entraînement direct à arbre creux pour le positionnement de précision à usage intensif et l'automatisation industrielleDans l'automatisation à usage intensif, le positionnement de précision dépend non seulement du moteur, mais aussi de la transmission mécanique entre le moteur et la charge. Un moteur à entraînement direct à arbre creux transmet le couple directement à la charge tout en offrant un passage central pour les câbles, les conduites pneumatiques et d'autres composants. Il constitue ainsi une solution pratique pour les équipements d'usinage CNC, photovoltaïques, de batteries au lithium, d'inspection optique et de semi-conducteurs.
 Comment choisir un actionneur d’articulation robotique : 3 critères clés à vérifier pour les ingénieurs ?Le choix d’un actionneur d’articulation robotique est une décision d’ingénierie qui affecte non seulement le couple et les performances de mouvement, mais aussi la stabilité du contrôle, l’intégration mécanique et le temps de développement. Pour les robots industriels, les robots collaboratifs, les robots humanoïdes et autres systèmes robotiques, l’actionneur approprié doit correspondre aux exigences réelles de chaque articulation tout en restant compatible avec le moteur, l’encodeur, le contrôleur, le réseau de communication et l’architecture d’alimentation du robot. Dans cet article, j’expliquerai trois critères clés que les ingénieurs doivent évaluer lors de la sélection d’un actionneur d’articulation robotique : l’adéquation du couple et du rapport de réduction, la compatibilité de l’encodeur et des communications, ainsi que la documentation technique et le support d’ingénierie du fabricant.