Comment choisir un réducteur harmonique : 9 facteurs clés à connaître
Bonjour à tous, je suis Theodore Li, directeur technique chez HONPINE.
Dans des articles précédents, j’ai abordé différents aspects duréducteur harmonique, notamment le calcul du rapport de réduction. Toutefois, choisir le bon réducteur harmonique ne consiste pas seulement à choisir un rapport ou à comparer des valeurs de couple.
Un réducteur harmonique se compose principalement de trois éléments : le générateur d’ondes, la flexspline et la spline circulaire. Une sélection fiable commence par l’adéquation du réducteur à l’application et à la dynamique de la charge, puis par la vérification de la capacité de couple, de la durée de vie, des contraintes d’installation, de la précision de positionnement et des conditions de fonctionnement.
Lors du choix d’un réducteur harmonique, les ingénieurs ne doivent pas se focaliser uniquement sur le couple. Une sélection appropriée nécessite d’évaluer le scénario d’application, le rapport de réduction, la vitesse d’entrée, les exigences de couple, les charges externes, la précision de positionnement, l’interface moteur, l’espace d’installation et l’environnement de fonctionnement.
Cet article présente les 9 facteurs clés à prendre en compte lors du choix d’un réducteur harmonique et propose une méthode de sélection pratique pour les robots, les tables rotatives servo, les articulations de robot et les équipements automatisés.
Avant de commencer, gardez à l’esprit un principe important :
Un réducteur harmonique ne doit pas être sélectionné uniquement sur la base de son couple nominal. Les charges de choc, l’adaptation des inerties et les moments de renversement sont souvent les véritables causes de défaillance.
Dans de nombreux cas, un réducteur ne tombe pas en panne parce que son couple continu nominal a été dépassé. La défaillance est plutôt due à des charges de choc excessives, à des moments de renversement ou à une mauvaise adaptation des inerties.
1. Définir le scénario d’application
L’application constitue le point de départ du choix d’un réducteur harmonique. Elle détermine directement le facteur de sécurité requis, le niveau de précision, la lubrification, la protection contre l’environnement et la durée de vie.
Articulations de robots humanoïdes et robots collaboratifs
Ces applications impliquent généralement des démarrages et arrêts fréquents, des mouvements alternatifs, un fonctionnement à basse vitesse et des performances dynamiques élevées. Elles nécessitent généralement un faible jeu, une conception légère et des roulements de support intégrés.
Un facteur de sécurité relativement élevé, généralement compris entre 1.5 et 2.0, est souvent recommandé. Les principaux éléments à prendre en compte sont la durée de vie en fatigue, les micro-vibrations et la stabilité du jeu à long terme.
Tables rotatives de manutention et d’inspection de wafers semi-conducteurs
Ces applications nécessitent une grande précision de positionnement, une faible génération de particules, un environnement de fonctionnement propre et un mouvement fluide à basse vitesse.
Il convient de privilégier un faible jeu, une faible fluctuation du couple et une lubrification compatible avec le vide ou les salles blanches.
Tables d’indexage servo et systèmes de rotation de montages
Ces applications fonctionnent généralement de façon intermittente et peuvent subir des charges de choc. Le couple de pointe et le couple de choc doivent donc être vérifiés avec soin.
Cardans et charges utiles électro-optiques
Ces systèmes fonctionnent généralement à basse vitesse et sont fortement influencés par l’inertie de la charge. Le jeu perdu et le couple de frottement sont des critères de sélection particulièrement importants.
2. Choisir le rapport de réduction approprié
Les rapports de réduction courants des réducteurs harmoniques comprennent 50:1, 80:1, 100:1, 120:1 et 160:1. Certains modèles sont également proposés avec des rapports tels que 30:1 ou 200:1.
Contrairement à certains autres systèmes d’engrenages, le rapport de réduction d’un réducteur harmonique ne peut pas être choisi arbitrairement, car il est limité par le profil des dents et la conception de la structure.
Dans une structure d’entraînement harmonique conventionnelle, où le générateur d’ondes est l’entrée, le rapport de réduction peut s’exprimer ainsi :
Rapport de réduction = Nombre de dents de la flexspline ÷ (Nombre de dents de la spline circulaire − Nombre de dents de la flexspline)
Commencer par la vitesse de sortie et la vitesse du moteur
La vitesse de sortie visée et la vitesse nominale du moteur doivent servir à déterminer un rapport de réduction initial.
Tenir compte de l’adaptation des inerties
L’inertie de la charge ramenée à l’arbre moteur diminue à mesure que le rapport de réduction augmente. Un rapport de réduction plus élevé peut donc faciliter l’adaptation des inerties du moteur.
Pour un même couple de sortie, un rapport de réduction plus élevé réduit également le couple d’entrée requis. En outre, l’erreur angulaire ramenée côté moteur est réduite en fonction du rapport de réduction.
Toutefois, un rapport de réduction plus élevé présente aussi des inconvénients. Il peut réduire la vitesse de sortie maximale disponible et affecter la réponse dynamique du système.
Vérifier la vitesse d’entrée maximale
Les réducteurs harmoniques ont une vitesse d’entrée maximale admissible en raison des limites liées au générateur d’ondes et au roulement flexible.
Certains modèles à rapport de réduction élevé peuvent avoir une vitesse d’entrée maximale admissible plus faible. La vitesse du moteur ne doit donc pas être considérée indépendamment.
Ne choisissez pas simplement le rapport de réduction le plus élevé possible. Si l’application nécessite une vitesse de sortie élevée, le moteur risque de dépasser la vitesse d’entrée maximale admissible du réducteur harmonique.
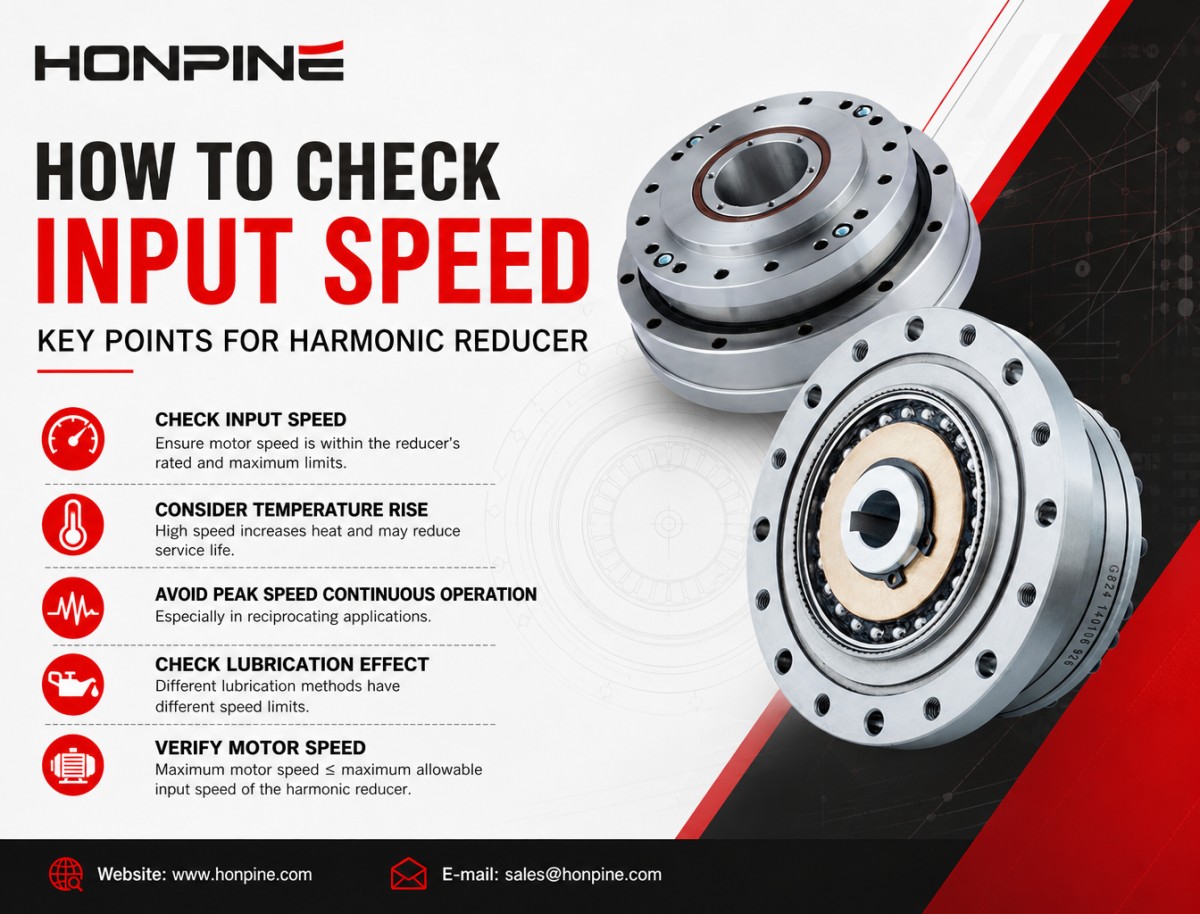
3. Vérifier la vitesse d’entrée
La vitesse d’entrée désigne la vitesse de rotation du générateur d’ondes, autrement dit la vitesse côté moteur. Il ne s’agit pas de la vitesse de sortie du réducteur.
Les catalogues de produits indiquent généralement deux valeurs importantes :
Vitesse d’entrée continue nominale : vitesse recommandée pour un fonctionnement continu à long terme, tout en respectant la durée de vie et les limites de température spécifiées.
Vitesse d’entrée instantanée maximale : vitesse maximale autorisée pendant de courtes périodes. Elle ne doit pas être utilisée en fonctionnement continu.
Tenir compte de l’élévation de température
Un fonctionnement continu à grande vitesse peut accélérer le vieillissement du roulement flexible et du lubrifiant. Une élévation excessive de la température peut réduire considérablement la durée de vie du réducteur harmonique.
Ne pas utiliser la vitesse de pointe en fonctionnement continu
Ce point est particulièrement important dans les applications à mouvement alternatif, où les accélérations et décélérations répétées peuvent générer une chaleur importante.
Vérifier l’effet de la lubrification
Les différentes méthodes de lubrification ont des limites de vitesse différentes. La lubrification à la graisse a généralement une limite de vitesse inférieure à celle à l’huile, tandis que les lubrifiants spécialisés pour les salles blanches ou les environnements sous vide peuvent imposer des limites encore plus strictes.
Vérifier la vitesse du moteur par rapport à la limite du réducteur
Vitesse maximale du moteur ≤ vitesse d’entrée maximale admissible du réducteur harmonique.
4. Comprendre les exigences de couple
Le couple continu, le couple de pointe et le couple de choc sont des paramètres fondamentalement différents qu’il ne faut jamais confondre. C’est l’une des erreurs les plus courantes lors du choix d’un réducteur harmonique.
Couple de sortie continu (Tc)
Le couple de sortie continu est le couple que le réducteur peut transmettre en continu dans des conditions spécifiées, telles que la vitesse d’entrée nominale et la température ambiante standard, tout en respectant les exigences de durée de vie nominale.
Il sert principalement à vérifier les charges en régime permanent, notamment la rotation continue et le couple de charge soutenu.
Le couple réel de fonctionnement en régime permanent doit être inférieur au couple de sortie continu, avec une marge de sécurité appropriée.
Il est important de noter que la valeur Tc indiquée dans le catalogue est généralement spécifiée dans des conditions d’essai standard. Des températures élevées, un mouvement alternatif et un environnement de salle blanche peuvent nécessiter une réduction de la valeur de couple admissible.
Un facteur de réduction typique peut varier de 0.7 à 0.9, selon les conditions de fonctionnement.
Couple de pointe (Tp)
Le couple de pointe est le couple de sortie maximal autorisé pendant une courte période, généralement lors d’une accélération ou d’une décélération.
La durée admissible peut varier selon le fabricant et la série de produits. Le couple de pointe doit servir à évaluer les conditions de fonctionnement dynamique, et non le fonctionnement continu.
Couple de choc
Le couple de choc désigne un couple soudain et de courte durée généré par des événements tels qu’un arrêt d’urgence, une collision ou une variation rapide de la charge.
Un réducteur harmonique ne doit pas être sélectionné uniquement en fonction de son couple continu nominal. Dans les applications à dynamique élevée, la charge de choc maximale doit également être évaluée afin d’éviter d’endommager la flexspline, les dents d’engrenage ou les roulements internes.
5. Vérifier la charge radiale, la charge axiale et le moment de renversement
Il s’agit de l’un des critères les plus importants lors du choix d’un réducteur harmonique.
La plupart des réducteurs harmoniques standard ne sont pas conçus pour supporter directement de fortes charges radiales, des charges axiales ou des moments de renversement importants.
La flexspline interne et le roulement flexible sont principalement conçus pour transmettre le couple et ne doivent pas être considérés comme le principal système de roulement de support de charge.
Seuls les réducteurs harmoniques dotés de roulements de support intégrés, tels que les roulements à rouleaux croisés utilisés dans certaines conceptions d’actionneurs ou d’articulations de robot, sont généralement spécifiés avec des valeurs admissibles de charge radiale, de charge axiale et de moment de renversement.
Charge radiale (Fr)
Force agissant perpendiculairement à l’axe de l’arbre de sortie.
Charge axiale (Fa)
Force de poussée ou de traction agissant le long de l’axe de l’arbre de sortie.
Moment de renversement (M)
Un moment de renversement est généré lorsque le centre de gravité de la charge est décalé par rapport à l’axe de sortie.
Ce phénomène est particulièrement fréquent dans les bras de robot portant une charge terminale excentrée.
Lors du choix d’un réducteur harmonique pour ces applications, les charges et moments admissibles doivent être vérifiés avec soin par rapport aux spécifications du fabricant.
6. Évaluer les exigences de précision
Le jeu et le jeu perdu sont souvent confondus, mais ils ne désignent pas la même chose. Tous deux doivent être pris en compte lors du choix d’un réducteur harmonique destiné au positionnement.
Qu’est-ce que le jeu ?
Le jeu, également appelé jeu angulaire, désigne l’angle de rotation en sortie lorsque le sens du mouvement est inversé alors que l’entrée est immobilisée.
Les réducteurs harmoniques sont réputés pour leur jeu extrêmement faible. Les spécifications typiques peuvent être ≤1 arcmin ou ≤0.5 arcmin, tandis que les modèles de plus haute précision peuvent atteindre des valeurs inférieures à 0.3 arcmin.
Toutefois, les réducteurs harmoniques ne sont pas des systèmes véritablement sans jeu.
Leur faible jeu est obtenu grâce à la déformation élastique et à la précharge. Après de longues périodes de fonctionnement ou des épisodes de surcharge, le jeu peut augmenter progressivement en raison de la fatigue et de l’usure.
Qu’est-ce que le jeu perdu ?
Le jeu perdu englobe non seulement le jeu mécanique, mais aussi la déformation angulaire causée par la souplesse élastique des composants de transmission.
Lorsqu’un couple de sortie est appliqué, la flexspline et les autres composants élastiques peuvent se déformer, créant un retard angulaire entre l’entrée et la sortie.
Comment choisir le niveau de précision approprié?
Pour une transmission de puissance générale et un convoyage à vitesse constante, une précision standard est généralement suffisante.
Pour l’alignement par vision, les tables rotatives électro-optiques et le positionnement des semi-conducteurs, il convient de privilégier un faible jeu perdu.
Une caractéristique importante des réducteurs harmoniques est que le jeu perdu varie en fonction du couple de sortie. Un couple plus élevé peut entraîner une déformation élastique plus importante et donc un jeu perdu plus élevé.
Il s’agit d’une caractéristique inhérente aux systèmes d’entraînement harmonique, qui diffère sensiblement des réducteurs planétaires classiques.
7. Vérifier la bride moteur et les dimensions de l’arbre
Le côté entrée d’un réducteur harmonique est relié au générateur d’ondes. Un générateur d’ondes type se compose d’un roulement flexible et d’une came elliptique, qui doivent être raccordés avec précision à l’arbre moteur.
Méthodes de raccordement courantes
Les méthodes de raccordement courantes comprennent les vis de pression, les raccordements par clavette et les ensembles de serrage.
Les ensembles de serrage permettent un raccordement sans jeu et sont souvent privilégiés dans les applications de haute précision et les articulations de robot.
Liste de vérification pour le choix de l’interface moteur
Les paramètres suivants doivent être vérifiés :
Configuration des trous de fixation de la bride moteur
Diamètre de centrage
Compatibilité avec la bride d’entrée du réducteur harmonique
Diamètre de l’arbre moteur
Longueur de l’extrémité d’arbre
Dimensions de la rainure de clavette
Tolérances de l’arbre moteur
Si la bride moteur n’est pas compatible avec le réducteur, une bride d’adaptation peut être nécessaire.
Éviter une concentricité insuffisante
Les tolérances de l’arbre moteur sont également importantes. Des tolérances excessives ou une concentricité insuffisante peuvent désaligner le générateur d’ondes et entraîner une augmentation des vibrations, de l’usure et des erreurs de transmission.
Une concentricité insuffisante entre la bride d’adaptation, l’arbre moteur et le générateur d’ondes peut entraîner une défaillance prématurée du roulement flexible.
Fournir le plan du moteur au fabricant
Il est recommandé de fournir le plan du moteur au fabricant du réducteur harmonique afin que le raccordement du générateur d’ondes, les dimensions de la came et les éventuels composants d’adaptation nécessaires puissent être vérifiés correctement.
8. Tenir compte de l’espace d’installation
L’espace d’installation est un autre facteur important dans le choix d’un réducteur harmonique. Le diamètre extérieur et la longueur axiale disponibles peuvent directement limiter la gamme de modèles utilisables.
Les réducteurs harmoniques sont généralement organisés en séries de tailles normalisées, telles que les tailles 14, 17, 20, 25 et 32.
Vérifier le diamètre extérieur
Le diamètre extérieur disponible détermine la taille maximale du réducteur pouvant être installé.
Dans de nombreuses conceptions d’articulations de robot, le diamètre de l’articulation est soumis à des limites strictes. Il convient donc de commencer par utiliser le diamètre extérieur disponible pour réduire le nombre de séries de réducteurs possibles.
Vérifier la longueur axiale
Les différentes conceptions de réducteurs harmoniques peuvent présenter des dimensions axiales très différentes, même lorsque leurs diamètres extérieurs sont similaires.
Les conceptions de type coupelle, chapeau et arbre creux offrent différentes configurations d’encombrement.
Trouver un équilibre entre la taille et la capacité de couple
Un réducteur plus petit peut être nécessaire lorsque l’espace d’installation est limité, mais les modèles de plus petite taille ont également une capacité de couple inférieure.
Dans certains cas, l’espace d’installation disponible devient le facteur limitant, ce qui oblige le concepteur à réduire la charge ou à envisager une autre solution de transmission.
9. Tenir compte de la température de fonctionnement et des conditions environnementales
La température de fonctionnement et les conditions environnementales ont une incidence directe sur les performances de lubrification, la durée de vie et la fiabilité à long terme.
Température de fonctionnement
Pour les réducteurs harmoniques classiques lubrifiés à la graisse, la plage de températures de fonctionnement admissible dépend du produit et des spécifications du lubrifiant.
À haute température, la graisse lubrifiante peut se ramollir, migrer ou se dégrader plus rapidement.
À basse température, la viscosité de la graisse augmente, ce qui peut accroître considérablement le couple de frottement au démarrage.
Des lubrifiants spéciaux pour hautes ou basses températures peuvent être nécessaires dans des environnements extrêmes.
Environnements industriels généraux
Une protection élémentaire contre la poussière peut suffire pour les applications industrielles standard.
Applications en salle blanche et dans le secteur des semi-conducteurs
Des lubrifiants à faible génération de particules et une graisse sans silicone peuvent être nécessaires.
Applications sous vide
Des lubrifiants spéciaux compatibles avec le vide ou une lubrification solide peuvent être nécessaires. Il convient également de tenir compte des exigences de faible dégazage.
Environnements humides ou corrosifs
Il convient de tenir compte de la protection de surface, des structures d’étanchéité et de la résistance à la corrosion afin d’éviter la rouille et les dommages aux composants tels que la flexspline.
Environnements poussiéreux
Une étanchéité supplémentaire peut être nécessaire pour empêcher les particules de pénétrer dans la zone d’engrènement et d’accélérer l’usure.
Vérifier les exigences de lubrification et de maintenance
La lubrification est l’un des facteurs les plus importants qui influencent la durée de vie d’un réducteur harmonique.
Lors du processus de sélection, il est important de confirmer si le réducteur est pré-lubrifié en usine ou s’il doit être lubrifié par l’utilisateur. L’intervalle de maintenance recommandé doit également être vérifié.
En général, les réducteurs harmoniques sont des composants de précision qui ne sont pas conçus pour être démontés et entretenus fréquemment.
Réponse rapide : comment choisir un réducteur harmonique
Pour choisir le bon réducteur harmonique, commencez par définir l’application et les conditions de charge. Évaluez ensuite le rapport de réduction, la vitesse d’entrée, les couples continu et de pointe, les charges externes, les exigences de précision, l’interface moteur, l’espace d’installation et l’environnement de fonctionnement.
Le point essentiel est d’évaluer l’ensemble des conditions de fonctionnement plutôt que de choisir un réducteur harmonique uniquement en fonction de son couple nominal.
Conclusion
Choisir le bon réducteur harmonique ne consiste pas simplement à comparer les couples nominaux.
Un processus de sélection fiable doit commencer par l’application et la dynamique de la charge, puis évaluer systématiquement les neuf facteurs clés présentés dans cet article.
Dans les applications de haute performance telles que les articulations de robot, les équipements pour semi-conducteurs, les systèmes de positionnement de précision et les tables rotatives servo, négliger ne serait-ce qu’un seul de ces facteurs peut affecter les performances de positionnement, la durée de vie et la fiabilité globale du système.
Le meilleur réducteur harmonique n’est pas nécessairement celui qui possède le couple nominal le plus élevé ou le rapport de réduction le plus important. C’est celui qui correspond aux conditions de fonctionnement réelles de votre système.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
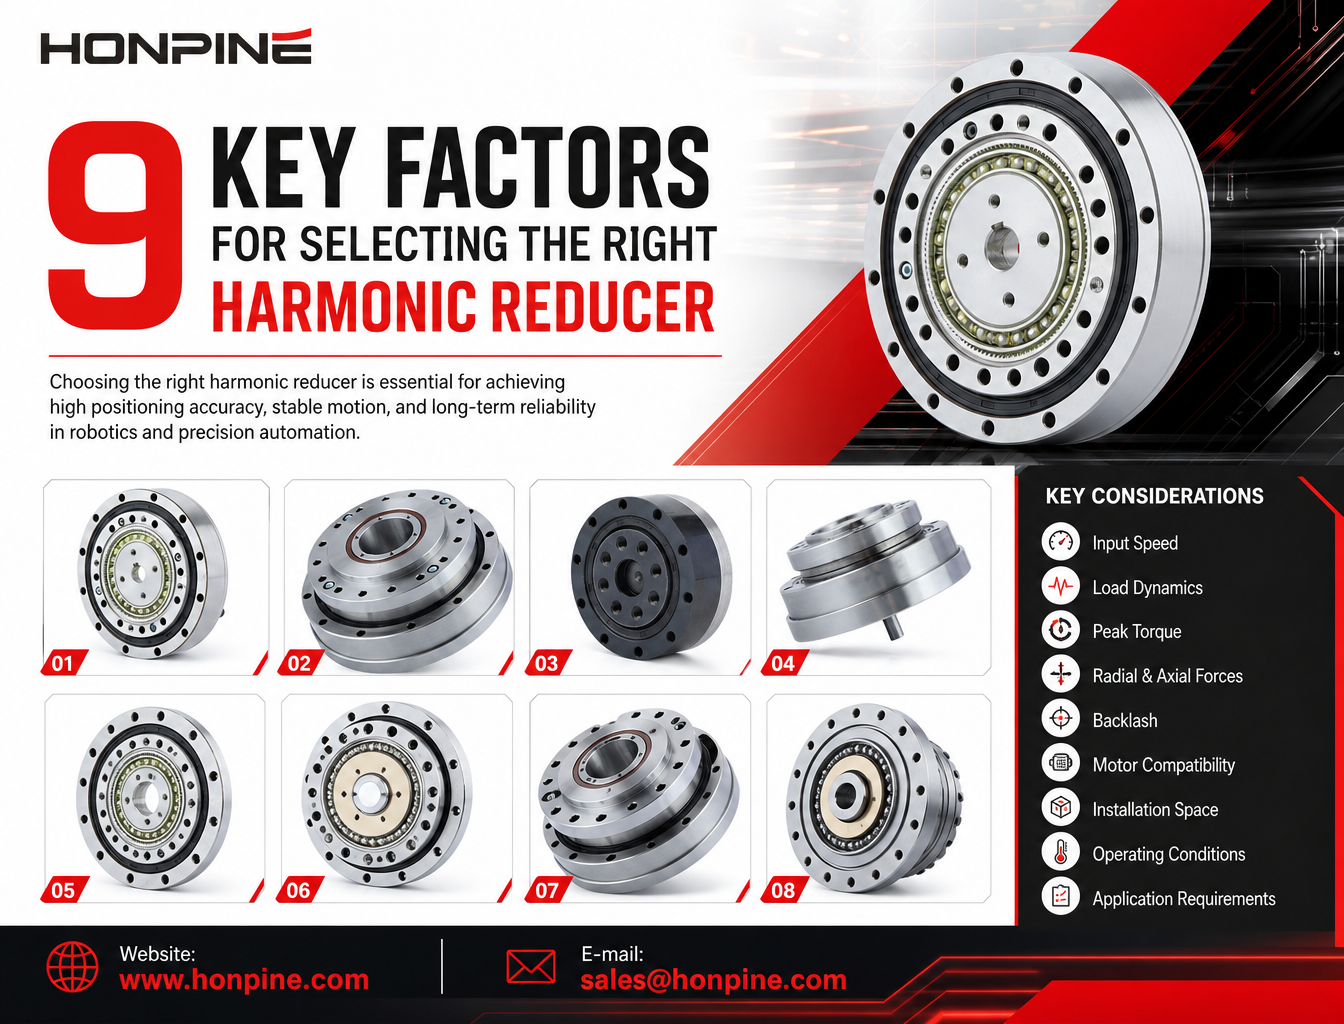
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.
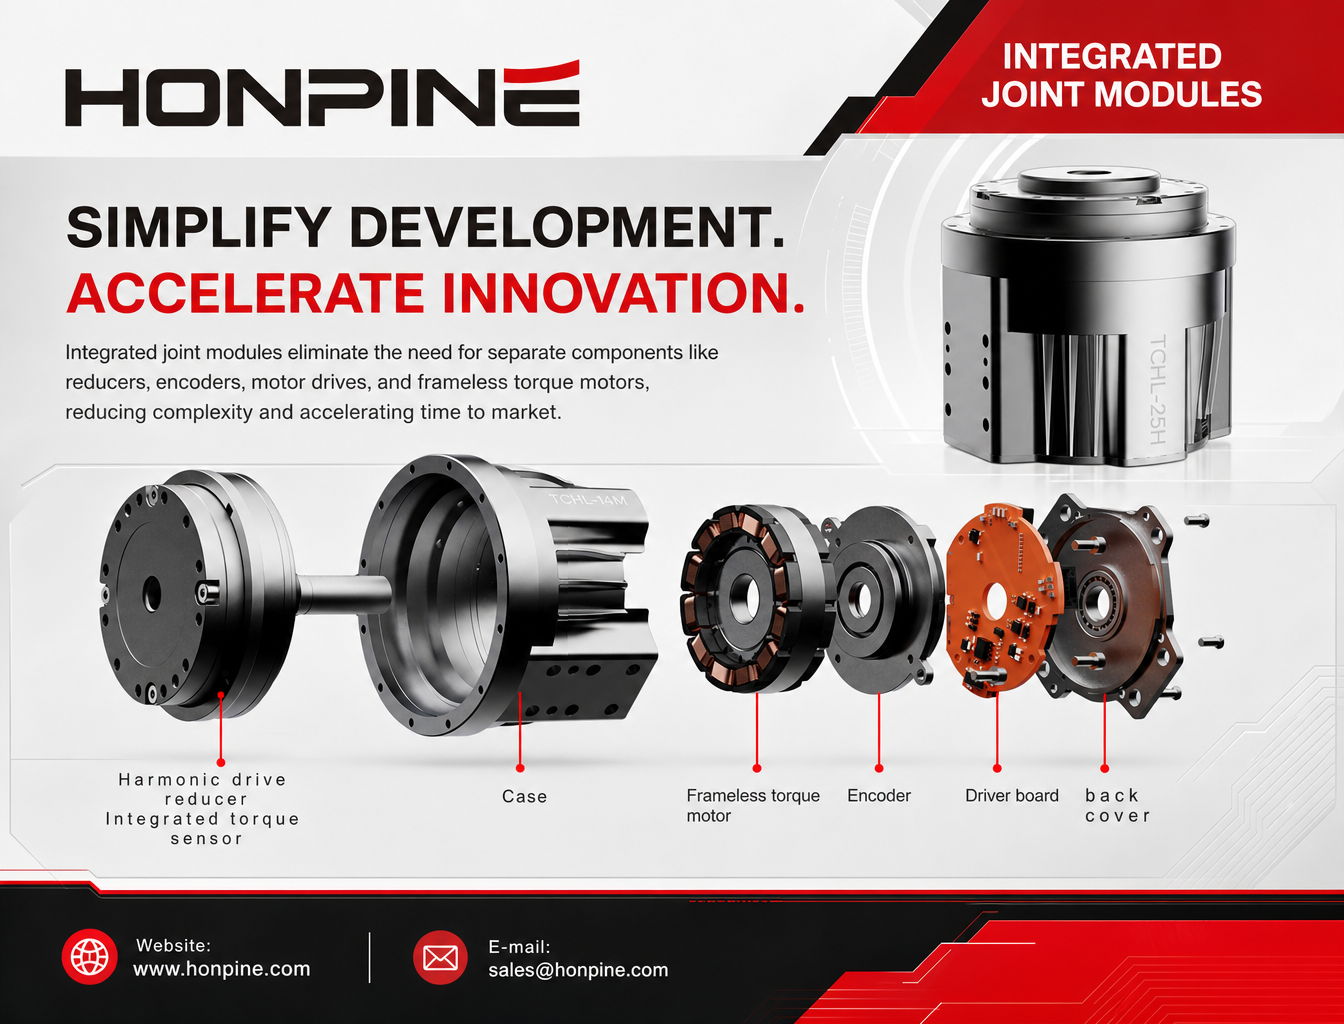
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.
 Comment les réducteurs de précision, les actionneurs rotatifs harmoniques et les moteurs à entraînement direct peuvent-ils améliorer les tables d’indexage de précision ?Comment les fabricants peuvent-ils améliorer la précision, la réponse dynamique et l’intégration des tables d’indexage de précision ? À mesure que la fabrication flexible évolue, les systèmes de transmission traditionnels peuvent rencontrer des difficultés telles que le jeu, des temps de stabilisation longs et une intégration mécanique complexe. Cet article examine comment les réducteurs harmoniques, les actionneurs rotatifs harmoniques, les moteurs couple à entraînement direct (DD) et les réducteurs planétaires offrent des solutions pratiques de modernisation adaptées à différentes conditions de fonctionnement. En adaptant l’architecture de transmission à la précision de positionnement, au temps de cycle d’indexage, à l’inertie de la charge et aux contraintes d’installation, les fabricants peuvent concevoir des systèmes d’indexage de précision plus efficaces et plus fiables.
 Les fabricants de robots doivent-ils développer leurs propres modules articulaires ou acheter des modules articulaires intégrés ?Les fabricants de robots doivent-ils développer leurs modules articulaires en interne ou acheter des modules articulaires intégrés ? Cet article compare les avantages et les inconvénients de ces deux approches, notamment en matière de coûts de développement, de maîtrise technique, de stabilité de la chaîne d’approvisionnement, d’efficacité de production et de potentiel d’évolution à long terme. Découvrez pourquoi une stratégie d’approvisionnement hybride, combinant développement en interne et achats externes, devient une option pratique pour les robots humanoïdes, les bras robotisés et les systèmes d’IA incarnée.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.
 Pourquoi les brides des réducteurs harmoniques et RV ne sont-elles pas de simples éléments de montage mécanique ?La bride d’un réducteur harmonique ou RV ne se limite pas à une interface de montage. Elle joue un rôle essentiel dans la précision de l’alignement, la transmission des charges, la rigidité structurelle et l’étanchéité. Même de légères erreurs de conception ou d’installation de la bride peuvent affecter l’engrènement des engrenages, la durée de vie des roulements et la fiabilité globale d’un système de mouvement de précision. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique les principales fonctions d’ingénierie des brides de réducteur et pourquoi elles méritent une attention particulière lors de la conception et de l’installation de systèmes de transmission de précision.
 Comment les fabricants doivent-ils mettre à niveau les modules d’articulation à réducteur harmonique pour les bras robotisés et l’IA incarnée en 2026 ?Pour les ingénieurs qui planifient la mise à niveau d’un système robotisé, le choix du module d’articulation ne dépend pas d’une seule spécification. La synchronisation EtherCAT, le retour de position côté sortie, la mesure du couple en temps réel, la capacité de couple continu et les fonctions de sécurité intégrées doivent fonctionner ensemble pour répondre aux exigences de l’application. En évaluant ces facteurs comme un système électromécanique complet, les fabricants peuvent prendre des décisions plus éclairées concernant le choix du module d’articulation, son intégration et ses performances à long terme.
 Comment les réducteurs planétaires réduisent-ils la vitesse et augmentent-ils le couple dans les équipements d’automatisation de haute précision ?Comment un réducteur planétaire réduit-il la vitesse tout en augmentant le couple dans les équipements d’automatisation de haute précision ? En combinant un pignon solaire, plusieurs satellites et une couronne dentée intérieure, un réducteur planétaire assure une transmission de puissance compacte et efficace pour les applications nécessitant un mouvement maîtrisé et un couple fiable. Des robots industriels et des machines CNC aux systèmes d’assemblage automatisés, le choix du bon réducteur ne se limite pas à la sélection d’un rapport de réduction. Ce guide explique le fonctionnement des réducteurs planétaires, leurs principaux avantages, leurs applications courantes et les critères pratiques de sélection, afin d’aider les ingénieurs à identifier une solution de transmission adaptée.
 Faut-il choisir un module d’articulation harmonique en T ou à sortie droite pour un robot collaboratif ?Le choix du module d’articulation harmonique adapté est essentiel lors de la conception d’un robot collaboratif compact et performant. Faut-il utiliser un module TCHL à sortie droite ou un module HTS en T ? Bien que les deux configurations permettent des mouvements robotiques précis, la géométrie différente de leurs brides de sortie influe sur l’espace d’installation, les connexions des maillons, le cheminement des câbles et l’intégration mécanique. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique les principales différences entre ces deux conceptions, leurs avantages et leurs limites, ainsi que la manière de choisir la configuration la mieux adaptée à votre bras robotique collaboratif.