Comment les fabricants doivent-ils mettre à niveau les modules d’articulation à réducteur harmonique pour les bras robotisés et l’IA incarnée en 2026 ?
En 2026, de plus en plus de fabricants de bras robotisés, de robots à IA incarnée et d’équipements d’automatisation haut de gamme se tournent vers les modules articulaires harmoniques intégrés pour moderniser leurs systèmes existants. Auparavant, le choix portait principalement sur la précision du réducteur, sa capacité de charge et la précision de répétabilité du positionnement. Aujourd’hui, les exigences se sont élargies et incluent le contrôle de force, la réponse dynamique, l’intégration système, l’efficacité du développement et la sécurité.
Pour les fabricants qui souhaitent améliorer les performances globales de leurs robots, moderniser un module articulaire harmonique intégré ne consiste plus seulement à remplacer un réducteur. Il s’agit d’améliorer les capacités de l’ensemble du système électromécanique.
1. Passer à un module articulaire harmonique intégré EtherCAT
EtherCAT prend en charge la commande synchronisée de plusieurs axes, ce qui le rend adapté aux bras robotisés à articulations multiples, aux robots humanoïdes et aux systèmes de mouvement à dynamique élevée.
Pour les fabricants de bras robotisés, EtherCAT peut contribuer à réduire les délais de communication et les erreurs de synchronisation dans la commande multiaxe, tout en simplifiant l’architecture de communication entre le contrôleur et chaque articulation.
Cependant, les performances réelles dépendent toujours du temps de cycle de communication, de la mise en œuvre de l’entraînement, du contrôleur maître et de la configuration globale du système. L’ajout d’une interface EtherCAT ne garantit pas automatiquement une synchronisation à grande vitesse ni de meilleures performances de mouvement.
2. Passer à un module articulaire harmonique intégré avec capteur de couple intégré
Les articulations robotiques traditionnelles répondent principalement à deux questions : où l’articulation doit-elle se déplacer et avec quelle précision peut-elle atteindre la position cible ?
Cependant, pour la collaboration homme-robot, la manipulation d’objets avec souplesse, l’insertion de précision, le meulage et le polissage, les robots doivent également savoir quelle force ou quel couple ils appliquent.
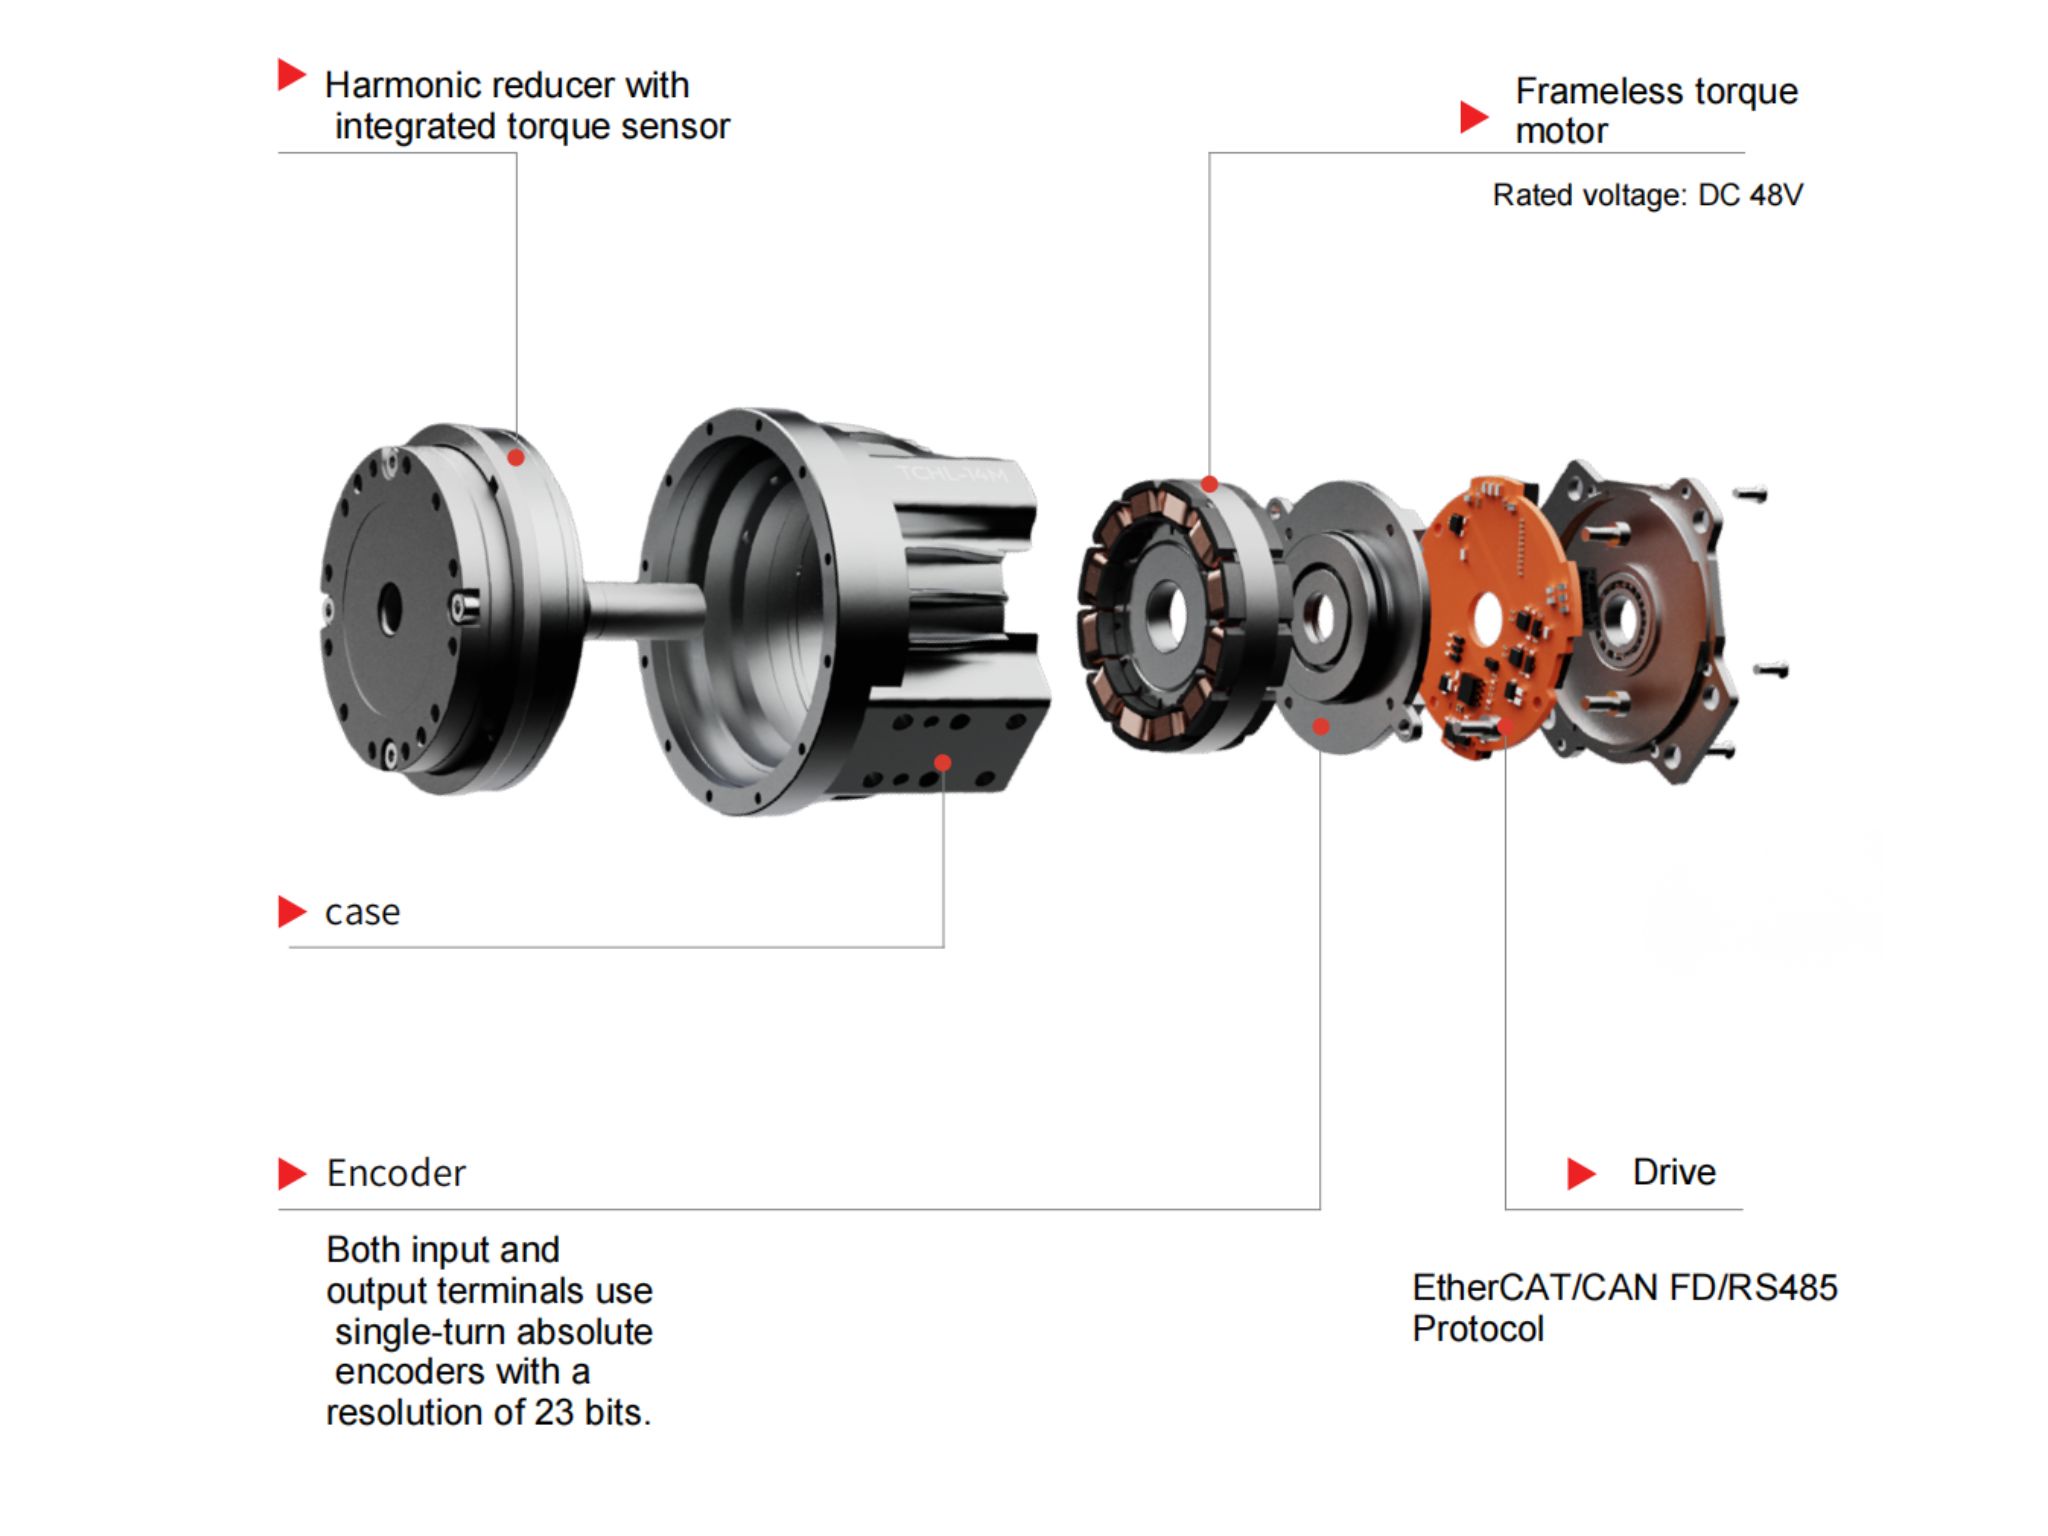
Un capteur de couple intégré mesure en temps réel le couple de sortie de l’articulation et fournit un retour d’information pour la commande d’impédance, la commande de mouvement compliant et la commande hybride force-position.
Les robots ne se contentent ainsi plus d’exécuter des consignes de position. Ils peuvent adapter leurs mouvements aux forces de contact, ce qui leur permet d’interagir de manière plus adaptative avec les objets et leur environnement.
Pour les applications impliquant l’IA incarnée, la manipulation dextre et la robotique collaborative, la détection du couple constitue une étape importante vers une commande des articulations plus intelligente et plus réactive.
3. Passer d’un codeur unique à une configuration à deux codeurs
Les modules articulaires traditionnels reposent souvent principalement sur un codeur côté moteur. Une configuration améliorée à deux codeurs fournit un retour de position à la fois côté moteur et côté sortie du réducteur.
Cette disposition aide à détecter les erreurs de transmission, les déformations élastiques et certaines conditions de fonctionnement anormales. Elle fournit également le retour d’information nécessaire à une commande plus précise de la position de sortie.
Lors du choix d’un module articulaire harmonique à deux codeurs, les fabricants doivent aller au-delà du nombre de codeurs et vérifier plusieurs caractéristiques importantes, notamment :
Si les codeurs sont absolus ou incrémentaux.
La résolution et la précision de mesure des codeurs.
La méthode utilisée pour établir la position après la mise sous tension.
Si les données de position multitour nécessitent une batterie ou un autre mécanisme de sauvegarde.
Une configuration à deux codeurs peut améliorer l’observabilité du système de transmission, mais les performances réelles de positionnement dépendent toujours des caractéristiques des codeurs, de celles de la transmission mécanique et de l’algorithme de commande.
4. Adopter un module articulaire harmonique intégré à arbre creux
La conception à arbre creux est un critère important dans le développement des bras robotisés et des robots humanoïdes.
Le diamètre utile de l’alésage, l’espace de passage interne, les dimensions de la bride et la longueur axiale influencent directement la structure mécanique d’un robot.
Les améliorations peuvent notamment porter sur un alésage creux utile plus grand, une structure axiale plus compacte, un support de roulement adapté et une meilleure intégration des câbles, des conduites pneumatiques et du câblage des capteurs.
Ces facteurs sont particulièrement importants pour les articulations de l’épaule, du poignet et de la taille des robots humanoïdes, où plusieurs connexions mécaniques et électriques doivent tenir dans un espace limité.
Un module articulaire harmonique à arbre creux bien conçu peut simplifier le cheminement interne des câbles, réduire la complexité de la structure et offrir une plus grande flexibilité lors de l’intégration du système robotique.
5. Améliorer la gestion thermique : privilégier le couple continu plutôt que le couple de pointe à court terme
Pour les bras robotisés qui maintiennent leur posture pendant de longues périodes ou effectuent des accélérations et décélérations fréquentes, l’élévation de température peut être plus importante que le couple de pointe à court terme.
Les fabricants doivent évaluer la surveillance de la température des enroulements du moteur, l’échauffement du réducteur, la protection thermique de l’entraînement, les courbes de déclassement du couple et le couple continu une fois l’équilibre thermique atteint.
Le couple de pointe seul ne donne pas une image complète des capacités de fonctionnement d’un module articulaire.
Si un fournisseur indique le couple de pointe sans fournir les valeurs de couple continu et les conditions d’essai correspondantes, il devient plus difficile de déterminer si le module peut répondre de manière fiable aux exigences de l’application.
Lors de la modernisation d’un module articulaire harmonique intégré, les performances thermiques doivent donc être évaluées dans des conditions de fonctionnement réalistes, notamment en tenant compte du cycle de service, de la température ambiante, des conditions de refroidissement et du profil de mouvement.
6. Renforcer la sécurité grâce à un frein et à la fonction Safe Torque Off (STO)
Pour les bras robotisés collaboratifs, les robots humanoïdes et les articulations à forte charge, les exigences de sécurité ne se limitent pas au frein mécanique.
Les fabricants doivent également évaluer la fonction Safe Torque Off (STO), la protection contre les surintensités, la protection contre les surchauffes, la gestion des défauts de communication et les mécanismes de récupération après défaut.
Il est important de faire une distinction : la fonction STO empêche généralement l’entraînement de générer activement un couple moteur. Ce n’est pas un frein mécanique et elle ne garantit pas qu’un axe vertical ou une charge suspendue restera immobile.
Si une application exige qu’une charge soit maintenue en toute sécurité lorsque l’alimentation est coupée, le dispositif de freinage et l’architecture de sécurité globale doivent être évalués séparément.
Pour la collaboration homme-robot, les exigences de sécurité doivent également être évaluées et validées à l’échelle du robot complet et de son système, plutôt que de s’appuyer uniquement sur les fonctions de sécurité d’un module articulaire particulier.
7. Améliorer le moteur pour obtenir une densité de couple plus élevée et une meilleure réponse dynamique
Lorsqu’ils évaluent le moteur couple sans carcasse situé dans un module articulaire harmonique intégré, les fabricants doivent prendre en compte la densité de couple, l’inertie du rotor, l’échauffement des enroulements, le courant de pointe et la régularité du fonctionnement à basse vitesse.
Pour les bras robotisés soumis à des contraintes d’espace, l’objectif n’est pas simplement d’installer un moteur plus grand. Il s’agit d’obtenir une meilleure capacité de sortie continue et de meilleures performances dynamiques dans les limites de volume et de poids disponibles.
Un moteur présentant une inertie rotorique plus faible peut améliorer la réponse à l’accélération et à la décélération, tandis qu’une conception électromagnétique et une gestion thermique adaptées peuvent prendre en charge des cycles de fonctionnement plus exigeants.
Les performances finales dépendent des caractéristiques combinées du moteur, du réducteur harmonique, des roulements, du retour des codeurs et du système de commande.
Le choix du moteur doit donc reposer sur les exigences de fonctionnement du module articulaire complet plutôt que sur une seule valeur de couple ou de puissance.
8. Passer d’une commande servo de base à une commande de force avancée
En plus de l’interface de communication EtherCAT, les fabricants doivent évaluer les performances des boucles de courant, de vitesse et de position, ainsi que la prise en charge, par l’entraînement, de la commande de couple, de la commande d’impédance, de la compensation anticipative, du filtrage et des outils de réglage des paramètres.
Une véritable amélioration consiste à faire fonctionner l’entraînement, le capteur de couple et les codeurs ensemble en tant que système coordonné en boucle fermée, plutôt qu’à simplement ajouter une interface de communication supplémentaire.
Les fréquences de rafraîchissement des données des capteurs, les temps de cycle de commande et la bande passante réelle de la commande de force doivent tous être vérifiés dans les conditions de fonctionnement prévues.
Pour les robots à IA incarnée et les systèmes robotiques collaboratifs, ces capacités peuvent influer sur la manière dont une articulation réagit aux forces externes, maintient un contact stable et réalise des tâches d’interaction de précision.
En définitive, la valeur d’un module articulaire harmonique intégré ne réside pas dans le nombre de fonctions qu’il comprend, mais dans la manière dont celles-ci fonctionnent ensemble dans l’application finale.
Conclusion : moderniser l’ensemble du système articulaire, et pas seulement des composants individuels
La concurrence entre les fabricants de robots collaboratifs, les développeurs d’IA incarnée et les fournisseurs d’équipements d’automatisation haut de gamme ne se joue plus sur une seule spécification technique.
Ce qui compte, c’est la performance du système dans des applications réelles, la facilité avec laquelle il peut être intégré et développé, la fiabilité de sa livraison et la compétitivité de son coût global.
Chez HONPINE, fabricant de modules articulaires harmoniques intégrés, nous nous concentrons sur le passage des performances de composants individuels aux capacités de l’ensemble du système électromécanique.
De la communication EtherCAT et de la détection de couple intégrée au retour d’information à deux codeurs, à l’intégration à arbre creux, à la gestion thermique, aux fonctions de sécurité, à l’optimisation du moteur et à la commande avancée de l’entraînement, chaque amélioration doit répondre à un besoin technique précis.
Contactez HONPINE pour en savoir plus sur nos modules articulaires harmoniques intégrés et découvrir des solutions adaptées aux bras robotisés, aux robots humanoïdes, à l’IA incarnée et aux équipements d’automatisation haut de gamme.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Comment les fabricants doivent-ils mettre à niveau les modules d’articulation à réducteur harmonique pour les bras robotisés et l’IA incarnée en 2026 ?Pour les ingénieurs qui planifient la mise à niveau d’un système robotisé, le choix du module d’articulation ne dépend pas d’une seule spécification. La synchronisation EtherCAT, le retour de position côté sortie, la mesure du couple en temps réel, la capacité de couple continu et les fonctions de sécurité intégrées doivent fonctionner ensemble pour répondre aux exigences de l’application. En évaluant ces facteurs comme un système électromécanique complet, les fabricants peuvent prendre des décisions plus éclairées concernant le choix du module d’articulation, son intégration et ses performances à long terme.
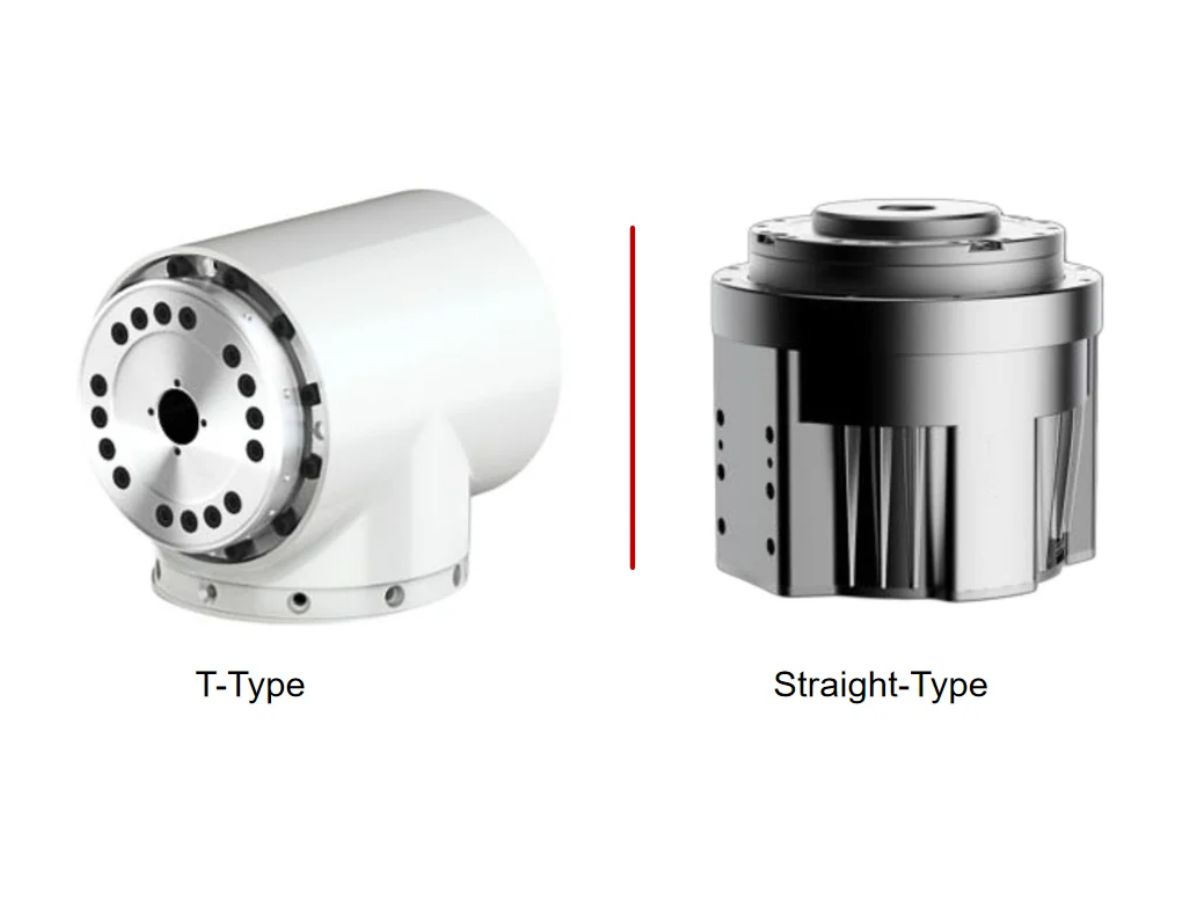
 Faut-il choisir un module d’articulation harmonique en T ou à sortie droite pour un robot collaboratif ?Le choix du module d’articulation harmonique adapté est essentiel lors de la conception d’un robot collaboratif compact et performant. Faut-il utiliser un module TCHL à sortie droite ou un module HTS en T ? Bien que les deux configurations permettent des mouvements robotiques précis, la géométrie différente de leurs brides de sortie influe sur l’espace d’installation, les connexions des maillons, le cheminement des câbles et l’intégration mécanique. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique les principales différences entre ces deux conceptions, leurs avantages et leurs limites, ainsi que la manière de choisir la configuration la mieux adaptée à votre bras robotique collaboratif.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 Encodeurs absolus multitours ou monotour pour modules d’articulation robotique : comment choisir ?Ce guide compare les encodeurs absolus monotours et multitours pour les modules d’articulation robotique. Il explique leurs différences en matière de retour de position, de conservation de la position hors tension et d’exigences de maintenance. Découvrez comment choisir la configuration d’encodeur adaptée aux robots humanoïdes, aux bras robotisés collaboratifs et aux exosquelettes, en prenant comme exemple la série HONPINE HPJM Harmonic Joint Actuator PRO.


Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Comment les fabricants doivent-ils mettre à niveau les modules d’articulation à réducteur harmonique pour les bras robotisés et l’IA incarnée en 2026 ?Pour les ingénieurs qui planifient la mise à niveau d’un système robotisé, le choix du module d’articulation ne dépend pas d’une seule spécification. La synchronisation EtherCAT, le retour de position côté sortie, la mesure du couple en temps réel, la capacité de couple continu et les fonctions de sécurité intégrées doivent fonctionner ensemble pour répondre aux exigences de l’application. En évaluant ces facteurs comme un système électromécanique complet, les fabricants peuvent prendre des décisions plus éclairées concernant le choix du module d’articulation, son intégration et ses performances à long terme.
 Faut-il choisir un module d’articulation harmonique en T ou à sortie droite pour un robot collaboratif ?Le choix du module d’articulation harmonique adapté est essentiel lors de la conception d’un robot collaboratif compact et performant. Faut-il utiliser un module TCHL à sortie droite ou un module HTS en T ? Bien que les deux configurations permettent des mouvements robotiques précis, la géométrie différente de leurs brides de sortie influe sur l’espace d’installation, les connexions des maillons, le cheminement des câbles et l’intégration mécanique. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique les principales différences entre ces deux conceptions, leurs avantages et leurs limites, ainsi que la manière de choisir la configuration la mieux adaptée à votre bras robotique collaboratif.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 Encodeurs absolus multitours ou monotour pour modules d’articulation robotique : comment choisir ?Ce guide compare les encodeurs absolus monotours et multitours pour les modules d’articulation robotique. Il explique leurs différences en matière de retour de position, de conservation de la position hors tension et d’exigences de maintenance. Découvrez comment choisir la configuration d’encodeur adaptée aux robots humanoïdes, aux bras robotisés collaboratifs et aux exosquelettes, en prenant comme exemple la série HONPINE HPJM Harmonic Joint Actuator PRO.
 STO ou frein de maintien dans les modules d’articulation robotisés : quelle différence pour la commande sécurisée des robots ?Le STO (Safe Torque Off) et les freins de maintien jouent des rôles différents dans la sécurité des articulations robotisées. Le STO empêche un moteur de générer un couple moteur, tandis qu’un frein de maintien s’oppose mécaniquement au mouvement de l’articulation et aide à retenir les charges lorsque le moteur est désactivé. Comprendre cette différence est essentiel pour choisir un module d’articulation robotisé destiné aux robots humanoïdes, aux robots collaboratifs et à l’automatisation industrielle. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique le fonctionnement de ces fonctions, leurs limites et les situations dans lesquelles il convient d’envisager les deux dans un actionneur d’articulation intégré à réducteur harmonique, tel que la série HAG de HONPINE.
 Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choixUne roue motrice directrice pour AGV combine la traction et le braquage actif afin de permettre aux robots mobiles industriels de se déplacer avec flexibilité. Ce guide présente ses principaux composants, son principe de fonctionnement, ses applications industrielles et les critères de sélection essentiels, notamment la capacité de charge, le couple de traction, le couple de braquage, le diamètre de la roue, la vitesse et les interfaces de commande. Découvrez comment choisir un module de roue motrice directrice adapté aux AGV, aux AMR, aux chariots élévateurs autonomes et aux systèmes de manutention de charges lourdes.