Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?
À mesure que les robots mobiles évoluent des systèmes traditionnels de manutention à trajectoire fixe vers la navigation autonome, des opérations flexibles et la mobilité dans des environnements complexes, leurs systèmes d’entraînement connaissent eux aussi une transformation importante.
Les AGV, les AMR, les manipulateurs mobiles, les robots humanoïdes et les équipements mobiles spécialisés imposent des exigences toujours plus élevées en matière d’utilisation de l’espace, de précision des mouvements et de flexibilité de commande. Dans ce contexte, les servomoteurs-roues constituent une orientation de développement importante pour les systèmes d’entraînement robotiques modernes.
En intégrant des composants d’entraînement clés dans l’ensemble roue, les servomoteurs-roues offrent une approche plus compacte de la transmission de puissance et de la commande des mouvements. Ils contribuent à simplifier l’architecture mécanique, à réduire le nombre de composants de transmission externes et à accroître la flexibilité de conception du châssis des robots mobiles.
Qu’est-ce qu’un servomoteur-roue pour robots ?
Un servomoteur-roue est une unité d’entraînement qui intègre étroitement le moteur et la structure de la roue. Selon la conception, il peut comprendre un servomoteur, un mécanisme de réduction, un codeur, un frein et un contrôleur d’entraînement, afin de transmettre la puissance directement à la roue ou par l’intermédiaire d’un mécanisme de réduction interne.
Par rapport aux systèmes d’entraînement traditionnels à composants séparés, un moteur-roue intégré réduit le nombre de composants de transmission externes et permet une disposition de la motorisation plus compacte dans le châssis du robot.
Il est important de distinguer plusieurs types de produits apparentés :
Moteur-roue à entraînement direct : Le moteur entraîne directement la roue, sans réducteur externe.
Moteur-roue à engrenages : Le moteur et le mécanisme de réduction sont intégrés dans l’ensemble roue.
Roue motrice à servocommande intégrée : En plus du moteur et des composants mécaniques d’entraînement, cette unité peut également intégrer des codeurs, un servovariateur et un système de freinage.
L’adoption de moteurs-roues intégrés pour robots aide les robots mobiles à abandonner les configurations d’entraînement traditionnelles associant moteurs, réducteurs, accouplements et roues motrices séparés.
En intégrant ces composants dans une unité plus compacte, les fabricants peuvent réduire les liaisons de transmission mécanique, améliorer l’intégration structurelle, renforcer la commande des mouvements des roues et simplifier le montage du châssis ainsi que les raccordements électriques.
Pourquoi choisir des moteurs-roues en fonction des principales exigences de performance des robots mobiles ?
Le choix du système d’entraînement d’un robot mobile ne se limite pas à la puissance du moteur. La capacité de charge, la vitesse de déplacement, la précision de positionnement, la capacité de franchissement des pentes, la maniabilité et l’efficacité énergétique influent toutes sur les performances globales du robot.
Les servomoteurs-roues offrent plusieurs avantages potentiels pour répondre à ces exigences.
1. Capacité de charge
Les robots mobiles doivent conserver une conduite stable avec différentes charges utiles.
À mesure que les AGV et les AMR passent de la manutention légère au transport industriel de charges moyennes et lourdes, leurs systèmes d’entraînement doivent supporter non seulement des charges utiles plus importantes, mais aussi fonctionner de manière fiable lors des démarrages à pleine charge, des virages et des déplacements en montée.
Les systèmes d’entraînement traditionnels à composants séparés nécessitent le montage distinct du moteur, du réducteur et des composants de transmission. Un moteur-roue intégré rapproche l’ensemble d’entraînement de la roue et offre une disposition de la motorisation plus compacte.
Pourquoi choisir des moteurs-roues ?
Optimisation de la disposition de l’entraînement : La réduction des composants de transmission externes libère davantage d’espace pour la structure du châssis et l’agencement de la batterie.
Prise en charge de l’entraînement indépendant de plusieurs roues : Le nombre de roues motrices peut être adapté à la répartition du poids du robot et à la conception du châssis.
Adaptation flexible à différentes classes de charge utile : Il est possible de choisir différentes spécifications de modules d’entraînement de roue afin de développer des robots mobiles légers, de capacité moyenne ou lourds.
Il convient de noter qu’un moteur-roue n’augmente pas automatiquement la capacité de charge utile d’un robot. La capacité de charge réelle dépend de la roue, des roulements, de la structure du moyeu, de la conception du châssis, du couple en bout de roue et de la répartition de la charge.
2. Vitesse de déplacement
Les robots mobiles doivent améliorer l’efficacité du transport tout en conservant un fonctionnement stable, une accélération fluide et une décélération maîtrisée.
Pour les AMR d’entrepôt et les AGV de ligne de production, la vitesse de déplacement influe non seulement sur la durée de chaque tâche de transport, mais aussi sur le débit global du système de manutention.
Pourquoi choisir des servomoteurs-roues ?
Commande indépendante de la vitesse : La vitesse de chaque roue motrice peut être régulée en fonction des commandes de mouvement du robot.
Moins de composants de transmission externes : La réduction des liaisons mécaniques peut contribuer à limiter certaines sources de jeu et d’erreurs de montage.
Amélioration de la réponse dynamique : La servocommande associée au retour d’information des codeurs permet de gérer plus précisément le démarrage, l’accélération et la décélération.
Fonctionnement coordonné de plusieurs roues : Plusieurs roues motrices peuvent fonctionner de concert grâce aux algorithmes de commande des mouvements, afin de maintenir des vitesses coordonnées.
L’avantage essentiel ne consiste pas simplement à atteindre une vitesse maximale plus élevée, mais à permettre au robot de se déplacer de manière stable et contrôlable dans différentes plages de vitesse.
3. Précision de positionnement
Les robots mobiles doivent atteindre leurs positions cibles avec précision et s’arrimer aux lignes de production, aux bras robotisés, aux convoyeurs et aux postes de travail automatisés.
Par exemple, lorsqu’un AMR livre des matériaux à une machine CNC pour le chargement et le déchargement automatisés, il doit non seulement atteindre la position d’arrêt prévue, mais aussi maintenir une orientation stable du châssis.
Pourquoi choisir des servomoteurs-roues ?
Retour en boucle fermée en bout de roue : Les codeurs fournissent un retour d’information sur la vitesse ou la position des roues pour la commande des mouvements.
Réduction des erreurs de transmission mécanique : Une structure intégrée peut supprimer certaines liaisons mécaniques externes et le jeu qui leur est associé.
Amélioration de la commande à basse vitesse : La servocommande permet d’obtenir un mouvement plus régulier à l’approche de la position cible.
Synchronisation de plusieurs roues : Une commande coordonnée des roues contribue à réduire les écarts de mouvement dus à des vitesses différentes entre les roues gauche et droite.
Il est important de comprendre que le retour d’information des codeurs en bout de roue ne garantit pas directement la précision absolue de positionnement de l’ensemble du robot. Le patinage des roues, l’état du sol, les systèmes de navigation et la rigidité du châssis influent également sur la précision finale du positionnement.
4. Capacité de franchissement des pentes
Les robots mobiles doivent souvent circuler sur des rampes, franchir des joints de sol et se déplacer dans des zones de travail situées à différentes hauteurs.
Lorsqu’un robot à pleine charge monte une pente, ses roues motrices doivent vaincre la composante de la force gravitationnelle parallèle à la pente, ainsi que la résistance au roulement et la résistance à l’accélération.
Pourquoi choisir des moteurs-roues ?
Adaptation de la puissance en bout de roue : Les moteurs et les mécanismes de réduction peuvent être choisis en fonction du diamètre de la roue, de la vitesse cible et de la pente à gravir.
Commande indépendante de l’entraînement : Plusieurs roues motrices peuvent coordonner leur couple de sortie afin de fournir une force de traction.
Amélioration de la commande au démarrage : La commande en boucle fermée du servomoteur permet des démarrages plus réguliers sur les surfaces inclinées.
Options de freinage intégrées : Certains modules d’entraînement de roue peuvent intégrer des freins à ressort et à desserrage électrique pour répondre à des exigences spécifiques de stationnement et de maintien sur pente.
En particulier pour les AGV lourds, le choix d’un système d’entraînement basé uniquement sur le couple de pointe est insuffisant. Il faut également évaluer le couple de sortie continu, la capacité de charge du réducteur et la gestion thermique.
5. Maniabilité
Les robots mobiles doivent pouvoir s’adapter aux allées étroites, aux itinéraires complexes et aux différentes exigences de déplacement directionnel.
C’est l’un des principaux avantages des systèmes d’entraînement par moyeu dans leurs applications.
Différentes configurations d’entraînement par moyeu permettent différents types de déplacement du robot :
Pourquoi choisir des moteurs-roues ?
Réduire les mécanismes de transmission externes et optimiser l’agencement du châssis.
Accroître la flexibilité de commande des roues grâce à des configurations d’entraînement indépendantes.
Permettre une direction active lorsqu’ils sont associés à des roues motrices directrices.
Prendre en charge différentes configurations d’entraînement selon les exigences de mobilité du robot.
Le choix de la configuration d’entraînement doit reposer sur les caractéristiques de mouvement requises, la géométrie du châssis et la stratégie de commande, et non simplement sur le degré d’intégration.
6. Autonomie de la batterie et efficacité énergétique
Les robots mobiles doivent accomplir davantage de tâches de transport avec une capacité de batterie limitée, tout en réduisant la fréquence des recharges et les temps d’arrêt opérationnels.
Pourquoi choisir des moteurs-roues ?
Réduction des pertes de transmission mécanique : Un système d’entraînement intégré correctement conçu peut réduire les pertes associées à certains composants de transmission externes.
Optimisation de l’adaptation de puissance : Les moteurs et les rapports de réduction peuvent être choisis en fonction de la charge utile du robot, de sa vitesse de déplacement et de ses conditions de fonctionnement.
Commande indépendante de l’entraînement : La puissance de sortie des roues peut être répartie en fonction des besoins réels de mouvement.
Amélioration de la gestion de l’énergie : Associés aux servovariateurs et au système de commande global du robot, les moteurs-roues peuvent favoriser des stratégies plus efficaces d’accélération, de décélération et de freinage régénératif.
Toutefois, les moteurs-roues ne sont pas nécessairement plus efficaces sur le plan énergétique que tous les systèmes d’entraînement traditionnels. La consommation énergétique globale dépend du rendement du moteur, du réducteur et du contrôleur d’entraînement, de la résistance au roulement des pneus et des stratégies de commande des mouvements.
Comment les trois gammes de moteurs-roues de HONPINE transforment-elles les déplacements des robots mobiles ?
HONPINE propose trois principales gammes de produits d’entraînement de roue : les roues motrices, les roues motrices directrices et les roues motrices différentielles.
Chaque gamme répond à des exigences différentes en matière d’entraînement et de mobilité. Plutôt que de proposer simplement différents types de moteurs, ces produits offrent aux fabricants de robots mobiles diverses possibilités de configuration de l’entraînement du châssis, de commande de la direction et de flexibilité des mouvements.
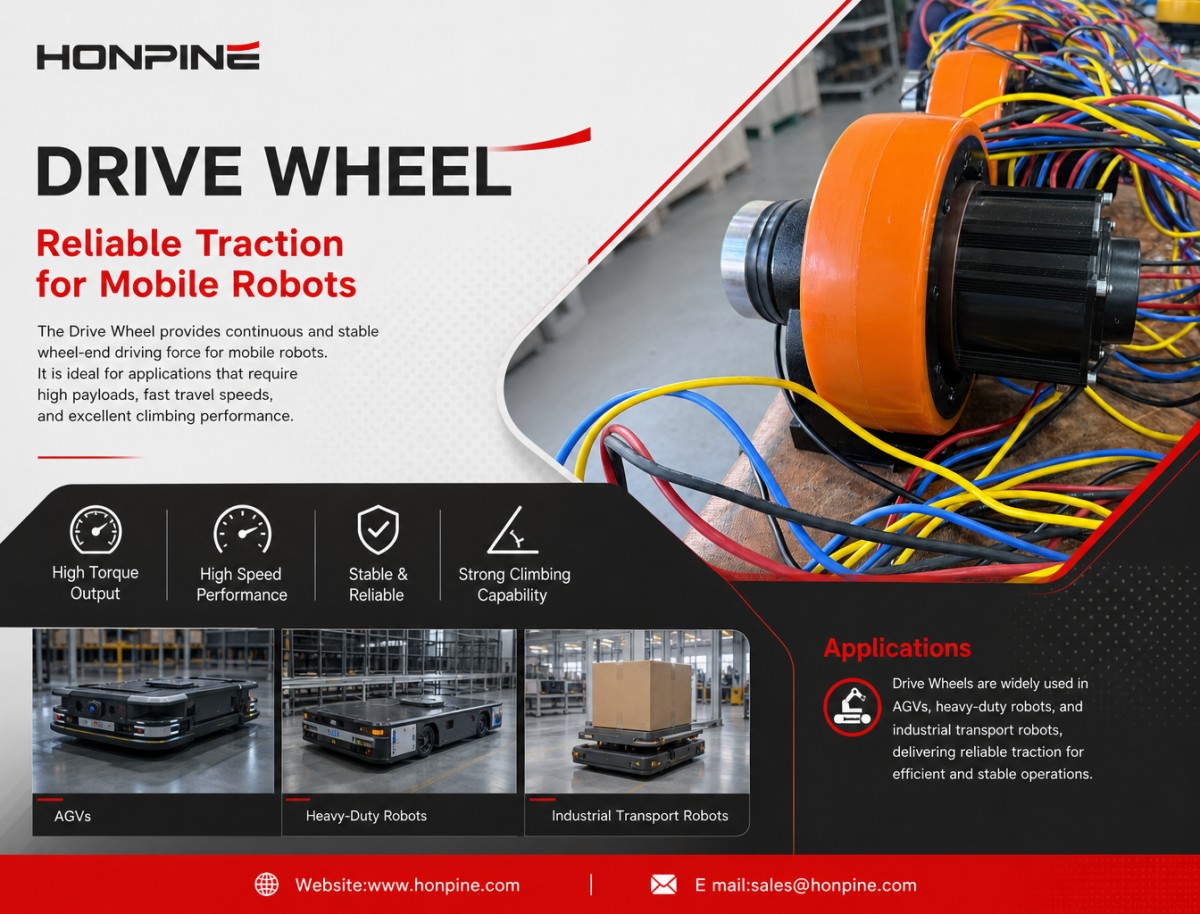
1. Roue motrice : une traction fiable pour les robots mobiles
La fonction principale d’une roue motrice est de fournir une force d’entraînement continue et stable en bout de roue aux robots mobiles.
Elle est généralement montée dans une orientation fixe et fait avancer ou reculer le véhicule. La direction est assurée par d’autres roues, un mécanisme de direction séparé ou la structure globale du châssis.
Pour les robots mobiles, une charge utile plus importante, une vitesse de déplacement plus élevée et le fonctionnement en montée imposent des exigences accrues en matière de couple en bout de roue, de vitesse de rotation et de capacité de fonctionnement continu.
Pour choisir une roue motrice, les fabricants doivent tenir compte du poids total du robot, de la répartition de la charge sur les roues, du diamètre des roues, du coefficient de frottement au sol, de la vitesse de déplacement et de la pente à gravir.
Applications et fonctions :
AGV standard : Pour le transport sur des itinéraires fixes ou les tâches de manutention relativement simples, les roues motrices assurent une traction fiable. Des roues motrices fixes associées à des roues passives ou à un mécanisme de direction séparé permettent une conception de châssis relativement simple.
AGV lourds : Pour le transport de moules, d’équipements industriels, de palettes ou de matériaux volumineux, les roues motrices doivent fournir un couple suffisant en bout de roue tout en supportant les charges et les forces d’impact correspondantes. Plusieurs roues motrices peuvent être configurées afin de répartir la traction en fonction de l’agencement du châssis.
Robots de transport industriels : Pour le transport de matériaux sur de longues distances et de manière répétitive dans les usines, les roues motrices peuvent servir d’unités d’entraînement standardisées et aider les fabricants d’équipements à simplifier la conception du système d’entraînement du châssis.
La valeur essentielle de la roue motrice est de fournir une traction de base fiable aux robots mobiles, en particulier dans les applications où les itinéraires sont relativement définis et où la direction est assurée par d’autres mécanismes.
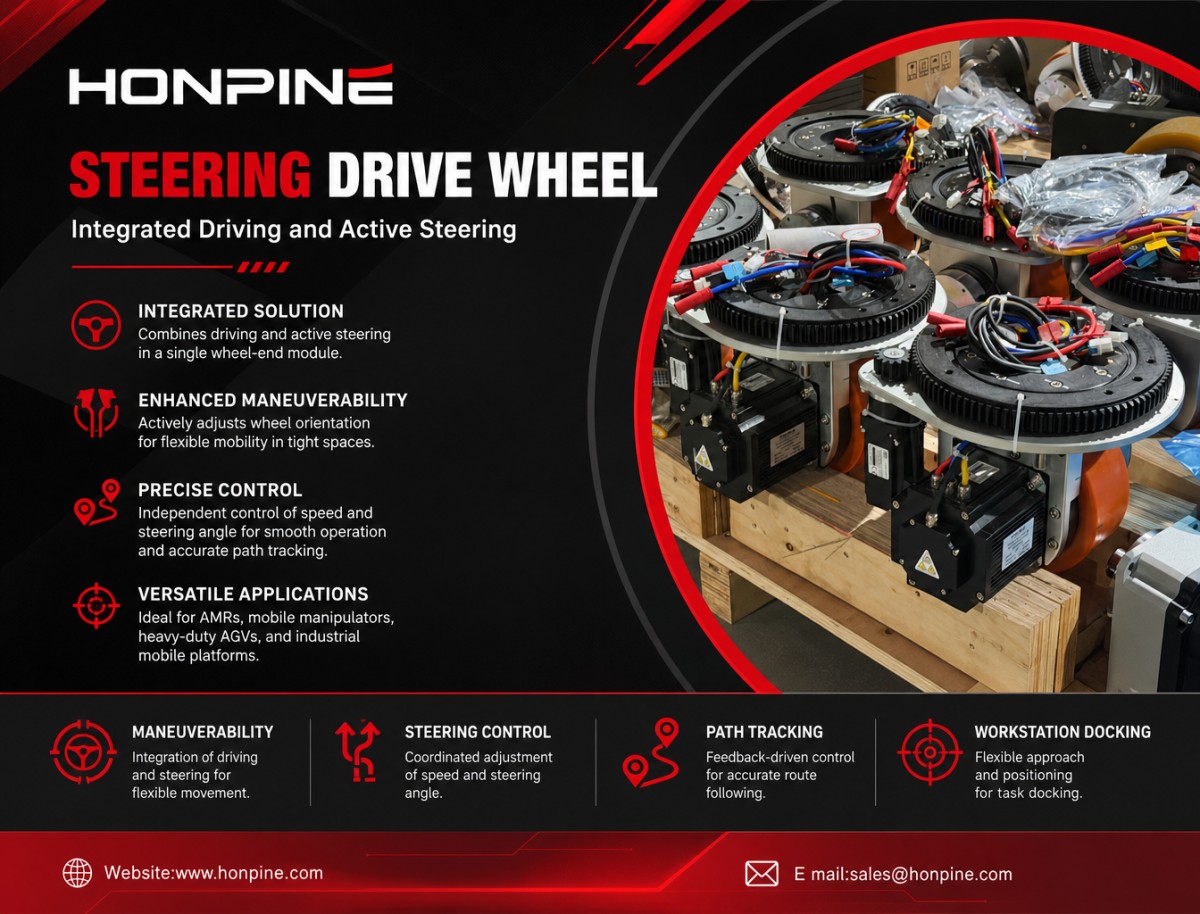
2. Roue motrice directrice : entraînement intégré et direction active
Une roue motrice directrice intègre les fonctions d’entraînement et de direction active dans un seul module en bout de roue.
Contrairement à une roue motrice à orientation fixe, elle permet non seulement de commander la vitesse de rotation de la roue, mais aussi d’en régler activement l’orientation.
Les robots mobiles peuvent ainsi modifier l’orientation de leurs roues en fonction de l’itinéraire prévu, sans dépendre entièrement des tringleries mécaniques de direction traditionnelles.
Pour les équipements qui changent fréquemment de direction, fonctionnent dans des espaces restreints ou doivent s’arrimer à des postes de travail spécifiques, les configurations à roues motrices directrices offrent une plus grande flexibilité de conception du châssis et de commande des mouvements.
Applications et fonctions :
AMR : Dans les entrepôts, les centres logistiques et les sites de production, les AMR doivent fréquemment éviter des obstacles, changer de direction et accéder à différentes zones de travail. Les roues motrices directrices peuvent régler activement l’orientation des roues, offrant davantage de flexibilité pour le suivi d’itinéraire et la commande de la direction.
Manipulateurs mobiles : Lorsqu’un robot mobile transporte un bras robotisé et doit circuler entre des postes de travail pour des opérations de chargement, de déchargement, d’inspection ou d’assemblage, les roues motrices directrices contribuent à ajuster la direction de déplacement et l’angle d’approche du châssis, facilitant l’accès aux postes de travail.
AGV lourds : Pour les véhicules transportant de grands moules, des équipements industriels ou des matériaux lourds, plusieurs roues motrices directrices peuvent être configurées selon la structure du châssis afin de prendre en charge différents mouvements de direction, en particulier dans les environnements où l’espace de braquage est limité.
Grandes plateformes mobiles industrielles : Lorsque les équipements doivent circuler dans des allées étroites, modifier l’orientation de leur châssis ou effectuer des déplacements multidirectionnels, la direction active apporte une flexibilité supplémentaire à la conception des mouvements du châssis.
Quels paramètres de performance peuvent-elles améliorer ?
Maniabilité : L’intégration de l’entraînement et de la direction permet de modifier l’orientation de la roue selon les commandes du châssis et de prendre en charge différents parcours.
Commande de la direction : La vitesse d’entraînement et l’angle de braquage peuvent être commandés séparément, permettant un réglage coordonné de la vitesse du véhicule et de ses mouvements de direction.
Suivi de trajectoire : Le retour d’information sur l’angle de braquage, associé à la commande de la vitesse d’entraînement, aide le châssis à suivre plus efficacement les itinéraires prévus.
Arrimage aux postes de travail : Pour les applications nécessitant un réglage de la direction d’approche, les configurations à roues motrices directrices offrent une plus grande flexibilité de positionnement du châssis.
La valeur essentielle de la roue motrice directrice réside dans l’intégration de l’entraînement et de la direction active, afin de fournir une solution d’entraînement aux robots mobiles qui doivent tourner avec souplesse, adapter leur itinéraire et s’arrimer à des postes de travail.
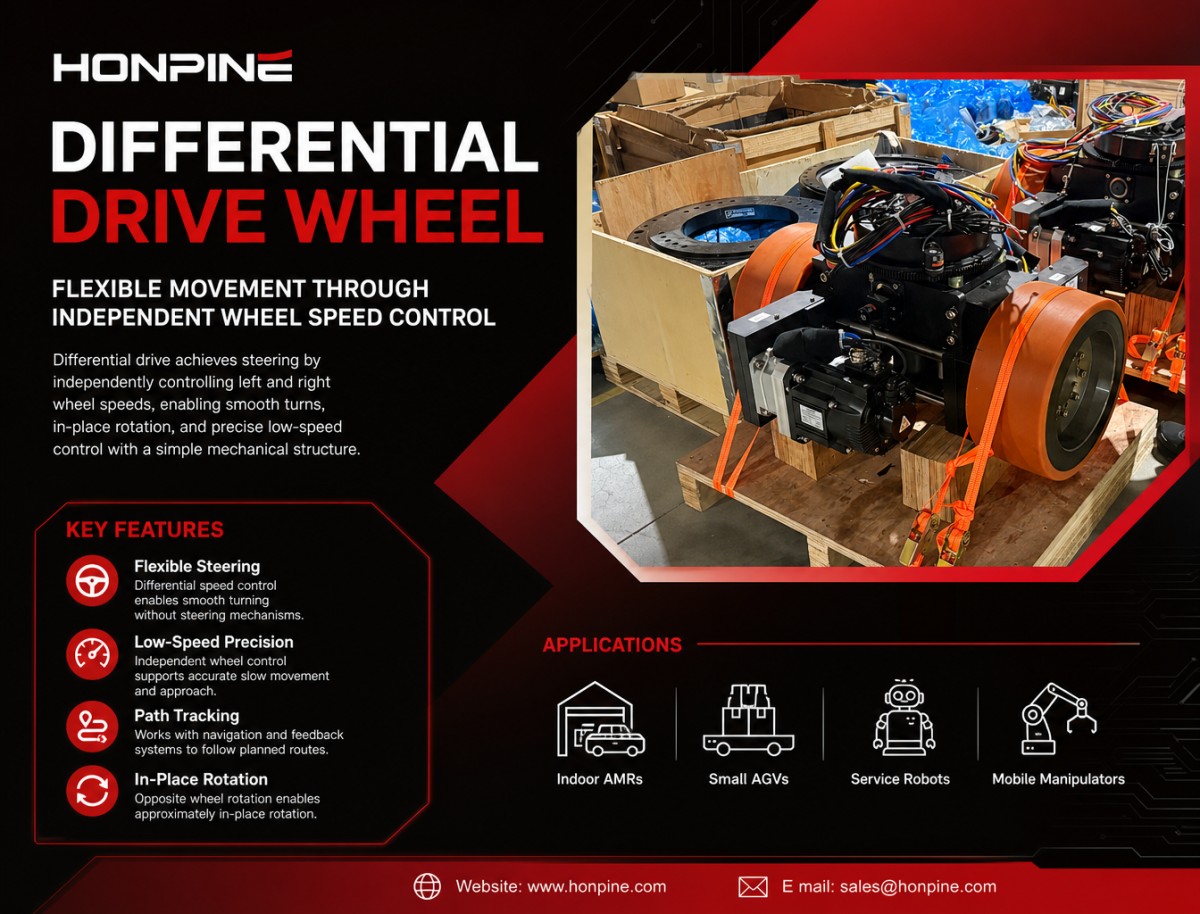
3. Roue motrice différentielle : mobilité flexible grâce à la commande indépendante de la vitesse des roues
Les roues motrices différentielles sont principalement utilisées dans des configurations de châssis à entraînement différentiel.
Le principe de base consiste à commander indépendamment la vitesse des roues motrices gauche et droite, ce qui permet au robot d’effectuer différentes trajectoires.
Lorsque les deux roues tournent vers l’avant à la même vitesse, le robot se déplace généralement en ligne droite. Lorsque leurs vitesses diffèrent, le robot tourne vers la roue la plus lente. Lorsque les roues tournent en sens opposés, une configuration de châssis adaptée permet au robot de pivoter approximativement autour de son centre.
Contrairement à une roue motrice directrice, qui modifie l’orientation physique de la roue, l’entraînement différentiel assure principalement la direction par des différences de vitesse entre les roues. Il permet ainsi une structure mécanique de châssis relativement simple.
Applications et fonctions :
AMR d’intérieur : Dans les entrepôts, la logistique d’usine et les applications de livraison de matériaux, un châssis à entraînement différentiel à deux roues peut avancer, tourner et pivoter sur place grâce à la commande indépendante des vitesses des roues gauche et droite. Cette solution convient aux environnements intérieurs comportant des allées étroites et des changements de direction fréquents.
Petits AGV : Pour les équipements de transport dont les itinéraires sont relativement simples et les exigences de direction clairement définies, l’entraînement différentiel peut réduire le recours à des mécanismes de direction complexes et simplifier la conception du châssis.
Robots de service : Dans les hôpitaux, les laboratoires et les bureaux, les robots doivent souvent se déplacer à faible vitesse, éviter les obstacles et effectuer des virages serrés. L’entraînement différentiel offre une approche flexible de la commande des mouvements pour ces applications.
Manipulateurs mobiles : Pour les plateformes de manipulation mobile dotées d’un châssis à entraînement différentiel, la commande indépendante des roues gauche et droite facilite les approches à faible vitesse, les ajustements de direction et le suivi de trajectoire. La précision finale de l’arrimage dépend toujours de la navigation, des capteurs et du système de commande global du robot.
Quels paramètres de performance peuvent-ils améliorer ?
Maniabilité : Des vitesses différentes entre les roues gauche et droite permettent de tourner sans mécanisme de direction active supplémentaire.
Commande à basse vitesse : Le réglage précis des vitesses des deux roues permet les déplacements lents, les virages progressifs et les approches maîtrisées.
Suivi de trajectoire : Associé au retour d’information sur la vitesse des roues, aux systèmes de navigation et aux algorithmes de commande des mouvements, l’entraînement différentiel aide les robots à suivre les itinéraires prévus.
Rotation sur place : Dans un châssis à entraînement différentiel classique à deux roues, la rotation des roues gauche et droite en sens opposés permet au robot de pivoter approximativement autour de son centre.
L’entraînement différentiel présente toutefois certaines limites. Le patinage des roues, les variations de frottement au sol et les différences de vitesse entre les roues gauche et droite peuvent affecter le suivi de trajectoire. En outre, un système classique à entraînement différentiel à deux roues ne peut pas assurer directement un véritable déplacement latéral.
La valeur essentielle des roues motrices différentielles est de permettre une direction flexible et une commande des mouvements à basse vitesse grâce au réglage indépendant de la vitesse des roues et à une structure mécanique relativement simple. Elles conviennent particulièrement aux AMR d’intérieur et aux robots mobiles de petite à moyenne taille.
Pourquoi choisir les moteurs-roues pour robots HONPINE ?
HONPINE développe ses propres systèmes d’entraînement et propose trois principales gammes de moteurs-roues : les roues motrices, les roues motrices différentielles et les roues motrices directrices.
Ces produits sont conçus pour répondre à différentes exigences d’entraînement et de direction des robots mobiles. Ils sont utilisés dans divers équipements et applications industrielles, notamment :
Robots mobiles autonomes (AMR)
AGV lourds
Chariots élévateurs autonomes
Robots d’inspection
Équipements médicaux
Équipements de transport industriel lourd
Grâce à une large gamme de produits et à plusieurs configurations de modèles, HONPINE propose des solutions personnalisées adaptées aux différentes structures de châssis, exigences de charge utile, configurations d’entraînement et conditions de fonctionnement.
Que vous développiez un AMR compact pour l’intérieur, un AGV industriel, un chariot élévateur autonome ou une plateforme de transport mobile lourde, le choix d’une configuration de roue motrice adaptée est essentiel pour garantir une mobilité fiable et une intégration efficace du système.
Contactez HONPINE pour discuter des exigences d’entraînement de votre robot mobile et trouver une solution de moteur-roue adaptée à votre application.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.
 Comment les réducteurs de précision, les actionneurs rotatifs harmoniques et les moteurs à entraînement direct peuvent-ils améliorer les tables d’indexage de précision ?Comment les fabricants peuvent-ils améliorer la précision, la réponse dynamique et l’intégration des tables d’indexage de précision ? À mesure que la fabrication flexible évolue, les systèmes de transmission traditionnels peuvent rencontrer des difficultés telles que le jeu, des temps de stabilisation longs et une intégration mécanique complexe. Cet article examine comment les réducteurs harmoniques, les actionneurs rotatifs harmoniques, les moteurs couple à entraînement direct (DD) et les réducteurs planétaires offrent des solutions pratiques de modernisation adaptées à différentes conditions de fonctionnement. En adaptant l’architecture de transmission à la précision de positionnement, au temps de cycle d’indexage, à l’inertie de la charge et aux contraintes d’installation, les fabricants peuvent concevoir des systèmes d’indexage de précision plus efficaces et plus fiables.
 Les fabricants de robots doivent-ils développer leurs propres modules articulaires ou acheter des modules articulaires intégrés ?Les fabricants de robots doivent-ils développer leurs modules articulaires en interne ou acheter des modules articulaires intégrés ? Cet article compare les avantages et les inconvénients de ces deux approches, notamment en matière de coûts de développement, de maîtrise technique, de stabilité de la chaîne d’approvisionnement, d’efficacité de production et de potentiel d’évolution à long terme. Découvrez pourquoi une stratégie d’approvisionnement hybride, combinant développement en interne et achats externes, devient une option pratique pour les robots humanoïdes, les bras robotisés et les systèmes d’IA incarnée.
 Pourquoi les brides des réducteurs harmoniques et RV ne sont-elles pas de simples éléments de montage mécanique ?La bride d’un réducteur harmonique ou RV ne se limite pas à une interface de montage. Elle joue un rôle essentiel dans la précision de l’alignement, la transmission des charges, la rigidité structurelle et l’étanchéité. Même de légères erreurs de conception ou d’installation de la bride peuvent affecter l’engrènement des engrenages, la durée de vie des roulements et la fiabilité globale d’un système de mouvement de précision. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique les principales fonctions d’ingénierie des brides de réducteur et pourquoi elles méritent une attention particulière lors de la conception et de l’installation de systèmes de transmission de précision.
 Comment les fabricants doivent-ils mettre à niveau les modules d’articulation à réducteur harmonique pour les bras robotisés et l’IA incarnée en 2026 ?Pour les ingénieurs qui planifient la mise à niveau d’un système robotisé, le choix du module d’articulation ne dépend pas d’une seule spécification. La synchronisation EtherCAT, le retour de position côté sortie, la mesure du couple en temps réel, la capacité de couple continu et les fonctions de sécurité intégrées doivent fonctionner ensemble pour répondre aux exigences de l’application. En évaluant ces facteurs comme un système électromécanique complet, les fabricants peuvent prendre des décisions plus éclairées concernant le choix du module d’articulation, son intégration et ses performances à long terme.





Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.
 Pourquoi les brides des réducteurs harmoniques et RV ne sont-elles pas de simples éléments de montage mécanique ?La bride d’un réducteur harmonique ou RV ne se limite pas à une interface de montage. Elle joue un rôle essentiel dans la précision de l’alignement, la transmission des charges, la rigidité structurelle et l’étanchéité. Même de légères erreurs de conception ou d’installation de la bride peuvent affecter l’engrènement des engrenages, la durée de vie des roulements et la fiabilité globale d’un système de mouvement de précision. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique les principales fonctions d’ingénierie des brides de réducteur et pourquoi elles méritent une attention particulière lors de la conception et de l’installation de systèmes de transmission de précision.
 Comment les fabricants doivent-ils mettre à niveau les modules d’articulation à réducteur harmonique pour les bras robotisés et l’IA incarnée en 2026 ?Pour les ingénieurs qui planifient la mise à niveau d’un système robotisé, le choix du module d’articulation ne dépend pas d’une seule spécification. La synchronisation EtherCAT, le retour de position côté sortie, la mesure du couple en temps réel, la capacité de couple continu et les fonctions de sécurité intégrées doivent fonctionner ensemble pour répondre aux exigences de l’application. En évaluant ces facteurs comme un système électromécanique complet, les fabricants peuvent prendre des décisions plus éclairées concernant le choix du module d’articulation, son intégration et ses performances à long terme.
 Comment les réducteurs planétaires réduisent-ils la vitesse et augmentent-ils le couple dans les équipements d’automatisation de haute précision ?Comment un réducteur planétaire réduit-il la vitesse tout en augmentant le couple dans les équipements d’automatisation de haute précision ? En combinant un pignon solaire, plusieurs satellites et une couronne dentée intérieure, un réducteur planétaire assure une transmission de puissance compacte et efficace pour les applications nécessitant un mouvement maîtrisé et un couple fiable. Des robots industriels et des machines CNC aux systèmes d’assemblage automatisés, le choix du bon réducteur ne se limite pas à la sélection d’un rapport de réduction. Ce guide explique le fonctionnement des réducteurs planétaires, leurs principaux avantages, leurs applications courantes et les critères pratiques de sélection, afin d’aider les ingénieurs à identifier une solution de transmission adaptée.
 Faut-il choisir un module d’articulation harmonique en T ou à sortie droite pour un robot collaboratif ?Le choix du module d’articulation harmonique adapté est essentiel lors de la conception d’un robot collaboratif compact et performant. Faut-il utiliser un module TCHL à sortie droite ou un module HTS en T ? Bien que les deux configurations permettent des mouvements robotiques précis, la géométrie différente de leurs brides de sortie influe sur l’espace d’installation, les connexions des maillons, le cheminement des câbles et l’intégration mécanique. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique les principales différences entre ces deux conceptions, leurs avantages et leurs limites, ainsi que la manière de choisir la configuration la mieux adaptée à votre bras robotique collaboratif.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.