Faut-il choisir un module d’articulation harmonique en T ou à sortie droite pour un robot collaboratif ?
Bonjour, je suis Theodore Li, directeur technique chez HONPINE. Aujourd’hui, je vais vous présenter deux solutions de modules articulaires à réducteur harmonique pour bras robotiques collaboratifs : lemodule articulaire droit TCHLet lemodule articulaire en T HTS.
Les modules articulaires harmoniques intégréssont des unités d’entraînement essentielles des robots collaboratifs (cobots). En intégrant un réducteur harmonique, un moteur couple, des codeurs absolus, l’électronique de commande et un frein de maintien en option dans un ensemble compact, ils simplifient l’intégration mécanique et assurent une commande servo en boucle fermée.
Cependant, choisir le bon module articulaire harmonique ne consiste pas seulement à comparer les couples nominaux ou la précision de positionnement. La configuration structurelle du module a une incidence directe sur l’espace d’installation, la géométrie du bras, le cheminement des câbles internes, la rigidité mécanique et le risque d’interférence entre les segments mobiles.
Dans ce guide, je vais expliquer les caractéristiques structurelles, les avantages, les limites et les applications types des modules articulaires harmoniques droits TCHLeten T HTS, afin d’aider les ingénieurs à choisir la solution adaptée à leur conception de robot collaboratif.
1. Principes généraux de sélection des modules articulaires pour robots collaboratifs
Le choix d’un module articulaire pour un bras robotique collaboratif nécessite d’évaluer cinq facteurs : le couple et le rapport de réduction, les performances du codeur, le protocole de communication, les conditions environnementales et la configuration mécanique.
1.1 Adapter le couple et le rapport de réduction aux conditions de fonctionnement
La première étape consiste à déterminer le couple continu et le couple de pointe requis pour chaque articulation. Le module choisi doit pouvoir répondre au profil de charge réel, y compris lors des accélérations, des décélérations, sous l’effet de forces externes et lors de charges dynamiques de courte durée.
La série de modules articulaires présentée dans ce guide comprend plusieurs tailles de châssis, avec des diamètres extérieurs de 70, 80, 90, 110, 142 et 170 mm. Selon le modèle, les rapports de réduction disponibles sont de 51:1, 81:1, 101:1 et 121:1.
En général, un rapport de réduction plus élevé augmente la multiplication du couple, mais réduit la vitesse de sortie pour une vitesse moteur donnée. Un rapport plus faible permet une vitesse de sortie plus élevée, mais offre une multiplication du couple moindre.
Le choix final doit se fonder sur les caractéristiques couple-vitesse de l’actionneur, le profil de mouvement du robot et le cycle de service requis.
Important : évitez de faire fonctionner un module articulaire au-delà de ses limites de couple admissibles, en particulier pendant des périodes prolongées. Une surcharge peut accélérer l’usure ou endommager le réducteur et d’autres composants, et ainsi compromettre la commande de l’articulation et la fiabilité.
Pour les articulations montées verticalement qui doivent soutenir une charge contre la gravité, envisagez une configuration avec frein. Un frein de maintien adapté peut empêcher la rotation involontaire de l’arbre lorsque l’alimentation est coupée. Pour les articulations horizontales soumises à une faible charge gravitationnelle, une configuration sans frein peut convenir, selon les exigences de sécurité de l’application.
1.2 Évaluer la configuration du codeur et la précision de positionnement
Les modules articulaires décrits dans les spécifications d’origine utilisent un codeur absolu magnétique de 17 bits sur un tour et de 16 bits multitour. Une alimentation de secours par batterie conserve les informations de position multitour lorsque l’alimentation est coupée, permettant au système de garder les données de position sans devoir effectuer une procédure de référencement après chaque cycle d’alimentation, à condition que le système de secours du codeur soit correctement entretenu.
La résolution angulaire côté sortie dépend de la configuration du codeur et du rapport de réduction. Pour une résolution de codeur donnée côté moteur, un rapport de réduction plus élevé peut offrir des incréments théoriques d’angle de sortie plus fins. Toutefois, la précision réelle de positionnement dépend également des erreurs de transmission du réducteur, des déformations mécaniques, du jeu, de la précision de montage et des performances de commande.
Lors de la sélection d’un module, les ingénieurs doivent également vérifier les paramètres de précision mécanique suivants :
Faux-rond de la face de la bride de sortie
Faux-rond radial de l’arbre de sortie
Coaxialité
Parallélisme
Ces tolérances influent sur l’alignement et la répétabilité du bras robotique assemblé. Les données de précision mécanique mesurées par HONPINE pour chaque modèle doivent être vérifiées lors de la conception et de la validation.
1.3 Choisir le protocole de communication approprié
Le protocole de communication est un autre élément important à prendre en compte lors de l’intégration de plusieurs modules articulaires dans un bras robotique collaboratif.
Pour les configurations de produits décrites ici, le suffixe du modèle indique l’option de communication : C pour CANopen et E pour EtherCAT. Avant de commander, confirmez le suffixe exact et le protocole disponible pour le modèle TCHL ou HTS sélectionné.
EtherCAT (E)
EtherCAT permet une communication déterministe à haut débit et une commande synchronisée de plusieurs axes. Ce protocole convient aux robots collaboratifs équipés de six articulations ou plus, en particulier lorsque les mouvements coordonnés et la commande en temps réel sont importants.
Il peut être intégré à des contrôleurs maîtres EtherCAT compatibles, notamment aux systèmes basés sur Beckhoff.
CANopen (C)
CANopen peut constituer une solution pratique pour les systèmes privilégiant une architecture réseau relativement simple et une intégration économique. Il peut convenir aux robots ayant moins d’axes ou des exigences de synchronisation moins élevées.
Des contrôleurs maîtres et des API CANopen compatibles peuvent être utilisés, sous réserve de la prise en charge des profils de périphériques et des contrôleurs.
Le protocole approprié dépend de l’architecture de commande complète, des exigences relatives au cycle de communication, des performances de synchronisation et de la compatibilité du contrôleur.
1.4 Tenir compte des conditions environnementales et des contraintes mécaniques
Avant de sélectionner un module articulaire, vérifiez que son environnement de fonctionnement respecte les spécifications du produit.
Les conditions environnementales indiquées pour la série sont les suivantes :
Température de fonctionnement : 0–40°C
Température de stockage : −20–60°C
Humidité relative : 20–80% RH, sans condensation
Indice de protection : IP54
Altitude de fonctionnement recommandée : inférieure à 1,000 m
Ces valeurs doivent être vérifiées dans la fiche technique du modèle et de la configuration exacts.
Les armoires de commande doivent également assurer une dissipation thermique suffisante afin d’éviter que leur température interne ne dépasse la plage de fonctionnement autorisée.
Sur le plan mécanique, les ingénieurs doivent vérifier le diamètre de l’alésage traversant, la disposition des trous de fixation de la bride, la longueur des segments de bras et les risques d’interférence sur toute l’amplitude de mouvement du robot.
C’est là que les différences structurelles entre les modules TCHL droits et HTS en T prennent toute leur importance.
1.5 Comprendre la différence structurelle entre TCHL et HTS
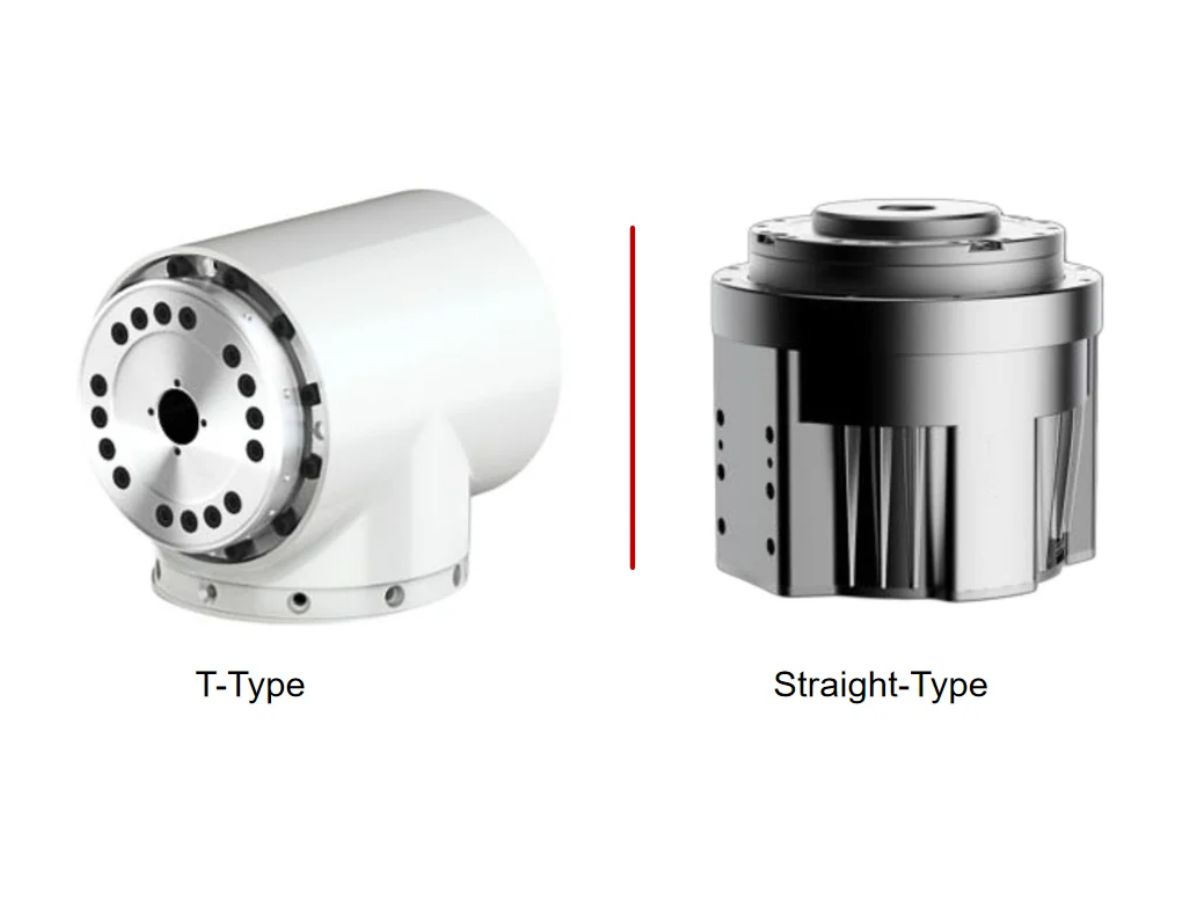
Les modules articulaires droits TCHLeten T HTSdiffèrent principalement par la géométrie de leur bride de sortie et leur disposition de montage.
Le modèle droit TCHL présente une configuration cylindrique rectiligne, avec une bride de sortie concentrique au corps du module.
Le modèle en T HTS utilise une bride de sortie décalée, qui permet de positionner la structure mécanique raccordée différemment par rapport au corps cylindrique du module.
Ces différences influent sur les dimensions hors tout, la disposition de montage et l’encombrement du bras robotique.
Lors de la comparaison de modèles correspondants, vérifiez les spécifications de chaque configuration au lieu de supposer que tous les composants internes ou les caractéristiques électriques sont identiques.
2. Avantages du module articulaire harmonique droit TCHL
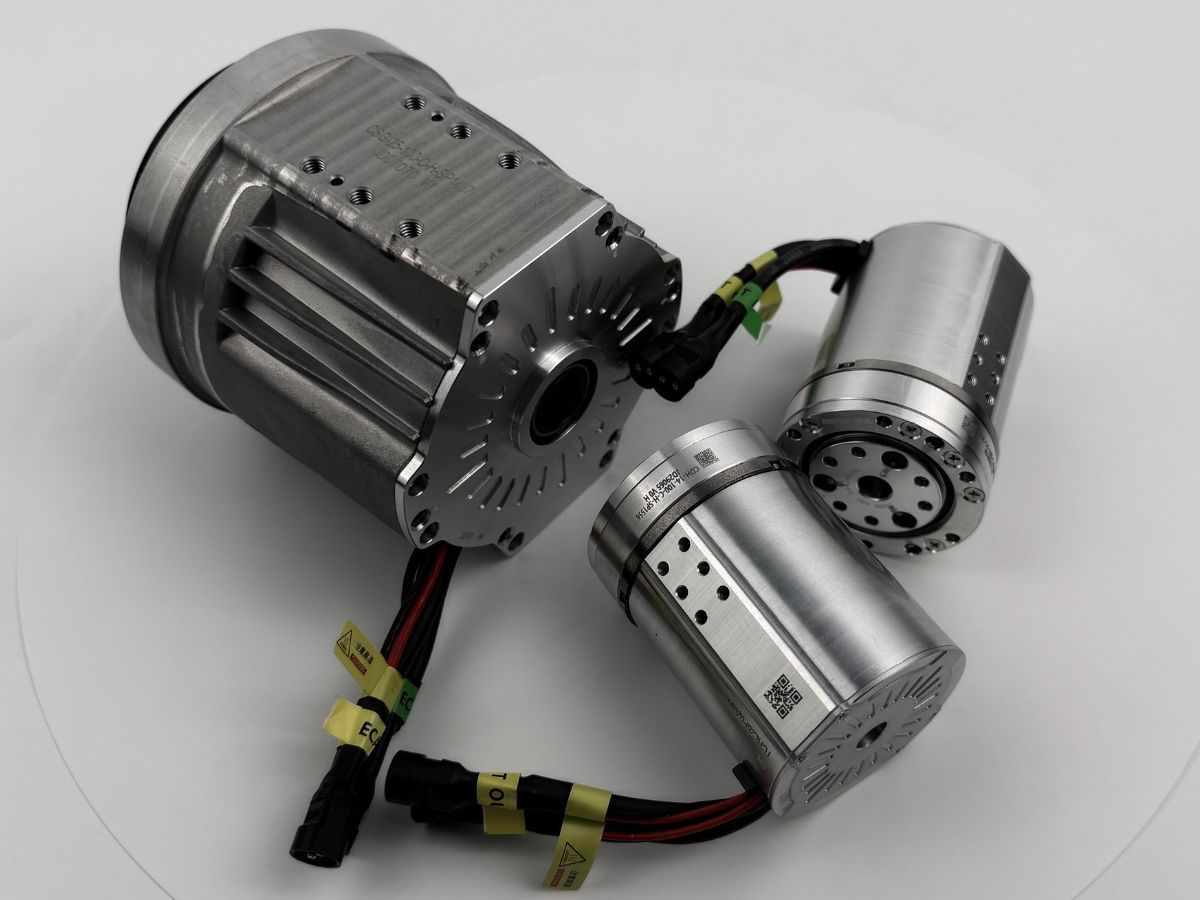
Le module articulaire droit TCHL est doté d’un corps cylindrique et d’une bride de sortie concentrique. La bride de sortie est disposée autour de l’axe central du module, ce qui lui confère une forme rectiligne et compacte.
Selon le modèle, les plans du produit peuvent présenter des configurations telles que TCHL-14-70 et TCHL-17-80. Vérifiez la désignation exacte du modèle dans le catalogue de produits HONPINE en vigueur.
2.1 Dimensions radiales compactes pour les conceptions à espace limité
Le corps du module et la bride de sortie étant sur un même axe, la configuration droite ne comporte aucun décalage latéral supplémentaire de la bride.
Cela peut réduire l’espace radial nécessaire dans les articulations robotiques où le module doit s’insérer dans un segment de bras cylindrique ou dans un assemblage mécanique imbriqué.
Le centre creux peut également servir de passage aux câbles internes, aux tubes pneumatiques et à d’autres conduites de service, sous réserve du diamètre d’alésage disponible et des exigences d’installation.
Pour les robots collaboratifs offrant un faible dégagement radial, la configuration droite TCHL peut simplifier l’intégration et contribuer à conserver un profil extérieur compact.
2.2 Bride concentrique pour le transfert des charges
La bride de sortie concentrique offre une interface de montage circulaire autour de l’alésage central. Les boulons de montage peuvent être répartis sur la bride selon la disposition des trous spécifiée, afin de transférer les charges à la structure de sortie du réducteur.
Cette disposition peut être avantageuse pour les articulations soumises à des moments de flexion et à des charges de renversement, à condition que le module soit correctement dimensionné et monté.
La capacité de charge et la rigidité réelles dépendent du réducteur, de la disposition des roulements de sortie, de la géométrie de la bride, des caractéristiques des boulons, de l’interface de montage et des conditions de charge externes.
Pour les articulations de base et d’épaule soumises à des moments de flexion importants, les ingénieurs doivent comparer les charges radiales, axiales et les moments admissibles du module aux charges réellement générées par le robot.
Consultez le manuel du produit pour vérifier les dimensions de boulons et les couples de serrage appropriés à chaque modèle.
2.3 Simplification de la conception mécanique et de la fabrication
Le profil cylindrique droit peut simplifier la conception des carters et des segments du bras robotique.
Dans de nombreuses applications, le segment de bras peut être conçu autour d’une structure cylindrique ou concentrique, avec des interfaces de montage à chaque extrémité. Cela peut réduire le besoin de supports décalés personnalisés ou de contours extérieurs complexes.
Selon la conception mécanique globale, un carter plus simple peut également faciliter l’usinage, l’assemblage et la maintenance.
Pour les fabricants qui développent plusieurs modèles de robots collaboratifs, une interface articulaire droite standardisée peut faciliter la réutilisation des composants mécaniques.
2.4 Compatibilité étendue avec les architectures classiques de bras robotiques
Les modules articulaires droits conviennent bien aux architectures robotiques dans lesquelles les segments adjacents sont reliés par des interfaces de montage concentriques.
Ils peuvent être envisagés pour les articulations de base, d’épaule et de coude, ainsi que pour les mécanismes de positionnement rotatif et d’autres applications où une forme cylindrique droite est avantageuse.
Lorsqu’un module TCHL est intégré à un système de commande, le protocole de communication, les outils de mise en service et la configuration logicielle doivent correspondre à la version du produit sélectionnée. Il ne faut pas supposer que les changements structurels entre les configurations du module nécessitent, à eux seuls, une stratégie de commande différente.
2.5 Limites de la configuration droite TCHL
La principale limite de la configuration droite apparaît lorsque le bras robotique nécessite une liaison compacte à 90 degrés entre des segments adjacents.
La bride de sortie étant concentrique au corps du module, l’ensemble peut nécessiter davantage d’espace axial lorsque deux segments sont reliés à angle droit.
Cela peut augmenter l’épaisseur de l’ensemble articulaire et accroître la distance entre les segments adjacents. Dans un mécanisme de poignet compact, cet espace supplémentaire peut réduire l’enveloppe de mouvement disponible et augmenter le risque d’interférence avec le robot lui-même.
Selon la disposition mécanique, un support adaptateur supplémentaire peut être nécessaire.
2.6 Applications types des modules articulaires droits TCHL
La configuration droite TCHL mérite d’être envisagée pour :
Les articulations de base et d’épaule des bras robotiques collaboratifs
Les articulations de coude avec montage concentrique
Les tables et mécanismes de positionnement rotatifs
Les applications nécessitant un profil radial compact
Les structures robotiques conçues autour de segments de bras cylindriques
Les articulations soumises à des moments de flexion importants et nécessitant une interface de montage concentrique adaptée
La sélection finale doit néanmoins être validée au regard des charges nominales du module, de ses dimensions et des exigences d’installation.
3. Avantages du module articulaire harmonique en T HTS
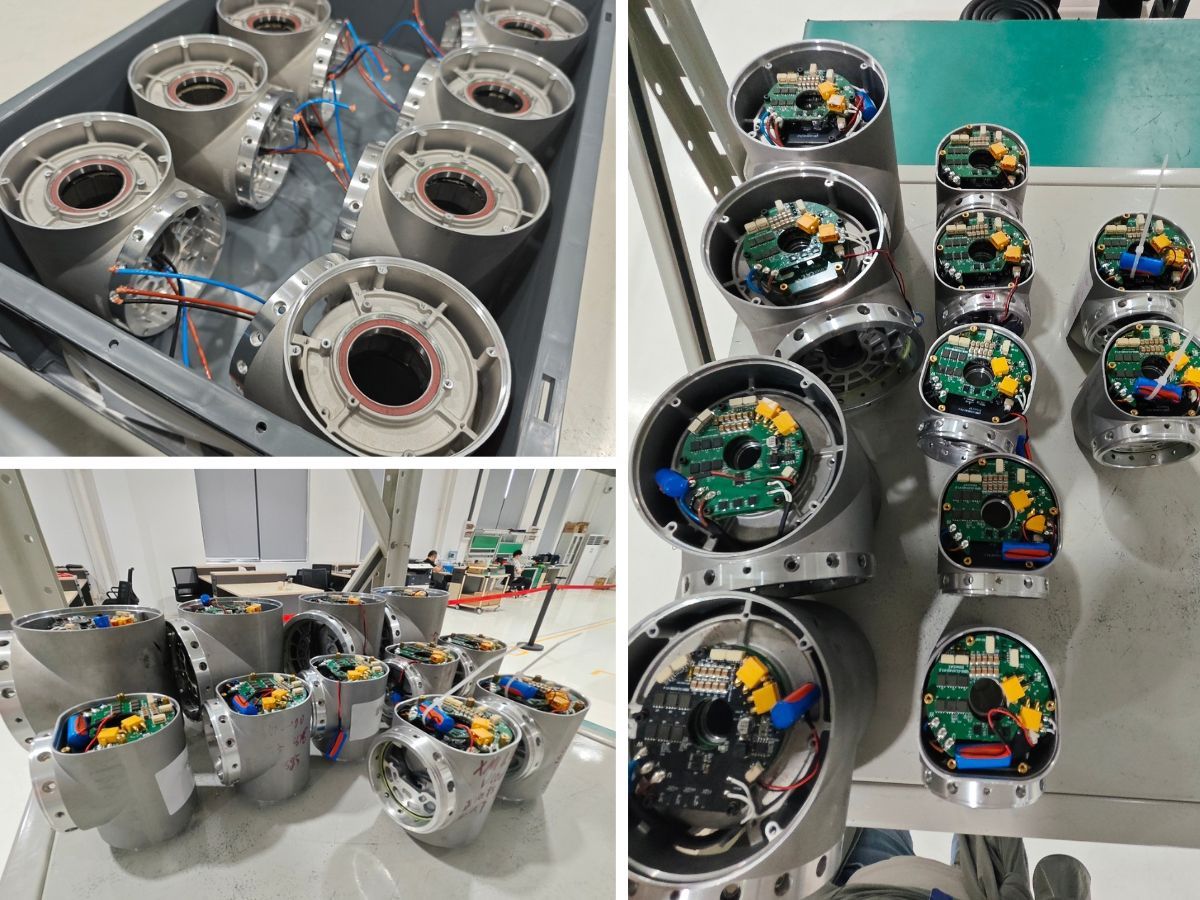
Le module articulaire en T HTS est doté d’une bride de sortie décalée. Celle-ci est positionnée latéralement par rapport au corps cylindrique du module, créant une configuration qui peut s’adapter aux liaisons à angle droit entre des segments robotiques adjacents.
Cette géométrie peut être particulièrement utile dans les poignets compacts de robots collaboratifs, où plusieurs axes de rotation doivent tenir dans un espace d’installation limité.
3.1 Montage à angle droit pour réduire l’espace axial
La bride de sortie décalée permet de positionner le segment raccordé différemment par rapport à un module droit concentrique.
Dans une disposition mécanique adaptée, cela peut simplifier une liaison à 90 degrés entre des segments de bras adjacents et réduire l’épaisseur axiale de l’ensemble articulaire.
Cet avantage est particulièrement pertinent pour les axes du poignet d’un robot collaboratif, communément appelés axes 4, 5 et 6.
Ces articulations sont souvent regroupées dans un espace restreint, car plusieurs axes de rotation doivent être intégrés près de l’effecteur.
En réduisant l’espace nécessaire à la liaison articulaire, la configuration en T HTS peut contribuer à créer un poignet plus compact et à réduire le risque d’interférence lorsque le robot intervient dans des espaces confinés.
L’amélioration réelle dépend de la géométrie des segments, des dimensions de la bride de sortie, de la disposition de montage et de l’enveloppe de mouvement complète.
3.2 Simplification de la conception des poignets multiaxes avec moins d’adaptateurs
Un module droit classique peut nécessiter un support adaptateur en L supplémentaire pour obtenir une liaison à angle droit entre des segments adjacents.
Selon la conception, ce support peut ajouter du poids, augmenter le nombre de composants et introduire des interfaces de montage supplémentaires qui doivent être fabriquées et assemblées avec précision.
La configuration en T HTS intègre le décalage dans la structure même du module, ce qui peut réduire le besoin de composants adaptateurs séparés.
Cela peut simplifier la conception mécanique des ensembles de poignets multiaxes compacts.
La réduction du nombre de supports et d’interfaces superflus peut également diminuer la masse de l’ensemble de l’effecteur et améliorer le rapport charge utile/masse propre du robot, à condition que la structure obtenue réponde aux critères de rigidité et de résistance requis.
3.3 Passage de câbles internes par le centre creux
La configuration en T peut également permettre le passage de câbles internes dans le centre creux du module, sous réserve des dimensions d’alésage et de la disposition mécanique du modèle concerné.
Les câbles et les conduites de service peuvent traverser le corps du module et être raccordés à la structure de sortie décalée selon la conception de l’installation.
Le cheminement interne protège les câbles contre les accrochages externes, l’abrasion et les interférences avec les équipements environnants.
Pour les robots collaboratifs nécessitant une gestion compacte des câbles, cette solution peut être particulièrement utile au niveau du poignet, où des boucles de câbles externes peuvent entrer en contact avec des objets proches ou limiter l’amplitude de mouvement exploitable.
Les ingénieurs doivent vérifier le rayon de courbure des câbles, les dimensions des connecteurs, la torsion admissible des câbles et le dégagement sur toute l’amplitude de mouvement de l’articulation.
3.4 Limites de la configuration en T HTS
Malgré ses avantages en matière d’encombrement, la conception en T ne convient pas à toutes les articulations.
Encombrement latéral plus important
La bride de sortie décalée dépasse du profil cylindrique central. Cela peut augmenter la largeur totale ou l’enveloppe radiale du robot.
Pour les articulations de base et d’épaule, où le robot peut nécessiter un profil extérieur étroit, cette saillie latérale supplémentaire peut constituer un inconvénient.
Prise en compte des charges excentrées
La bride de sortie étant décalée par rapport au corps du module, la conception mécanique doit tenir compte du chemin de charge qui en résulte et des éventuels moments de flexion supplémentaires générés par la structure externe.
Pour les charges lourdes ou les moments de flexion importants, les ingénieurs doivent vérifier les charges admissibles du module et s’assurer que le carter et les interfaces de montage offrent une résistance et une rigidité suffisantes.
Géométrie de carter plus complexe
La forme décalée peut nécessiter un carter de segment de bras personnalisé plutôt qu’une simple enceinte cylindrique.
Cela peut accroître la complexité de l’usinage et de la conception mécanique, selon l’architecture du robot et le procédé de fabrication.
La configuration en T HTS doit donc être choisie lorsque ses avantages en matière d’encombrement justifient les considérations de conception supplémentaires.
3.5 Applications types des modules articulaires en T HTS
La configuration en T HTS mérite d’être envisagée pour :
Les ensembles de poignets compacts de bras robotiques collaboratifs
Les liaisons à angle droit entre des segments robotiques adjacents
Les mécanismes de poignet multiaxes offrant peu d’espace axial
Les bras robotiques devant atteindre des zones de travail confinées
Les conceptions privilégiant la réduction du nombre de supports adaptateurs et de la masse des articulations distales
Les applications bénéficiant du passage de câbles internes dans une structure articulaire compacte
Le modèle sélectionné doit néanmoins satisfaire aux exigences de couple, de vitesse, de rigidité et de charges admissibles.
4. Module droit TCHL ou en T HTS : comment choisir
La différence la plus importante entre ces deux configurations tient à leur disposition mécanique, et non simplement à leur couple nominal.
4.1 Quand choisir le module droit TCHL ?
Choisissez la configuration droite TCHL comme point de départ lorsque l’architecture mécanique du robot bénéficie d’un module cylindrique concentrique.
Elle mérite particulièrement d’être étudiée pour les articulations de base et d’épaule, les applications de positionnement rotatif et les segments de bras offrant un dégagement radial limité.
La conception droite peut également simplifier celle du carter lorsque la structure du bras utilise des composants cylindriques et des interfaces de montage concentriques classiques.
4.2 Quand choisir le module en T HTS ?
Choisissez la configuration en T HTS comme point de départ lorsque le bras robotique nécessite une liaison compacte à angle droit ou lorsque l’épaisseur axiale d’un ensemble de poignet multiaxes doit être réduite au minimum.
Sa bride de sortie décalée peut simplifier l’intégration mécanique et éventuellement réduire le besoin de supports adaptateurs séparés.
Les ingénieurs doivent toutefois également évaluer l’enveloppe latérale accrue, le chemin de charge, la conception du carter et le dégagement disponible sur toute l’amplitude de mouvement du robot.
4.3 Les deux configurations peuvent-elles être utilisées sur le même robot collaboratif ?
Oui. Un robot collaboratif peut utiliser différentes configurations de modules articulaires à différents emplacements lorsque l’architecture mécanique l’exige.
Par exemple, un robot peut utiliser des modules droits TCHL à la base et à l’épaule, où le montage concentrique est avantageux, et des modules en T HTS dans un ensemble de poignet compact, où une disposition à angle droit réduit l’espace nécessaire à l’intégration.
Cette configuration mixte peut offrir une plus grande flexibilité de conception mécanique, à condition que les modules sélectionnés répondent aux spécifications requises en matière de couple, de vitesse, de communication et d’installation.
5. Recommandations finales pour la sélection de modules articulaires de robots collaboratifs
Le choix entre un module articulaire harmonique droit TCHLet unmodule articulaire harmonique en T HTSdoit commencer par l’examen de la structure mécanique du bras robotique.
La configuration droite TCHL mérite généralement d’être envisagée lorsqu’une conception cylindrique concentrique, un profil radial compact et une disposition de montage simple sont prioritaires.
La configuration en T HTS mérite particulièrement d’être envisagée lorsque les liaisons à angle droit entre segments, l’intégration compacte du poignet et la réduction de l’espace axial sont importantes.
Aucune configuration n’est supérieure dans tous les cas. Le choix approprié dépend de l’emplacement de l’articulation, de l’espace d’installation disponible, des charges externes, de l’amplitude de mouvement requise et de l’architecture globale du robot.
Avant de finaliser une conception, les ingénieurs doivent vérifier les dimensions exactes du modèle, ses performances couple-vitesse, les spécifications du codeur, le protocole de communication, les charges admissibles et les options de frein dans la documentation produit applicable.
6. Contacter HONPINE pour des solutions de modules articulaires pour robots collaboratifs
Chez HONPINE, nous savons que les concepteurs de robots collaboratifs ont besoin de plus qu’un actionneur compact. Il leur faut une configuration de module articulaire adaptée à l’architecture mécanique, capable de répondre aux performances de mouvement requises et de simplifier l’intégration du système.
Les modules articulaires harmoniques droits TCHLeten T HTSproposent deux approches structurelles différentes pour la conception d’articulations de robots collaboratifs.
Que vous développiez un bras robotique collaboratif à six axes, un poignet robotique compact ou un système d’automatisation personnalisé, sélectionner la configuration appropriée dès le début du processus de conception peut contribuer à réduire la complexité mécanique et à améliorer l’utilisation de l’espace.
Contactez HONPINE pour discuter de vos exigences en matière de modules articulaires pour robots collaboratifset identifier une configuration adaptée à votre application.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
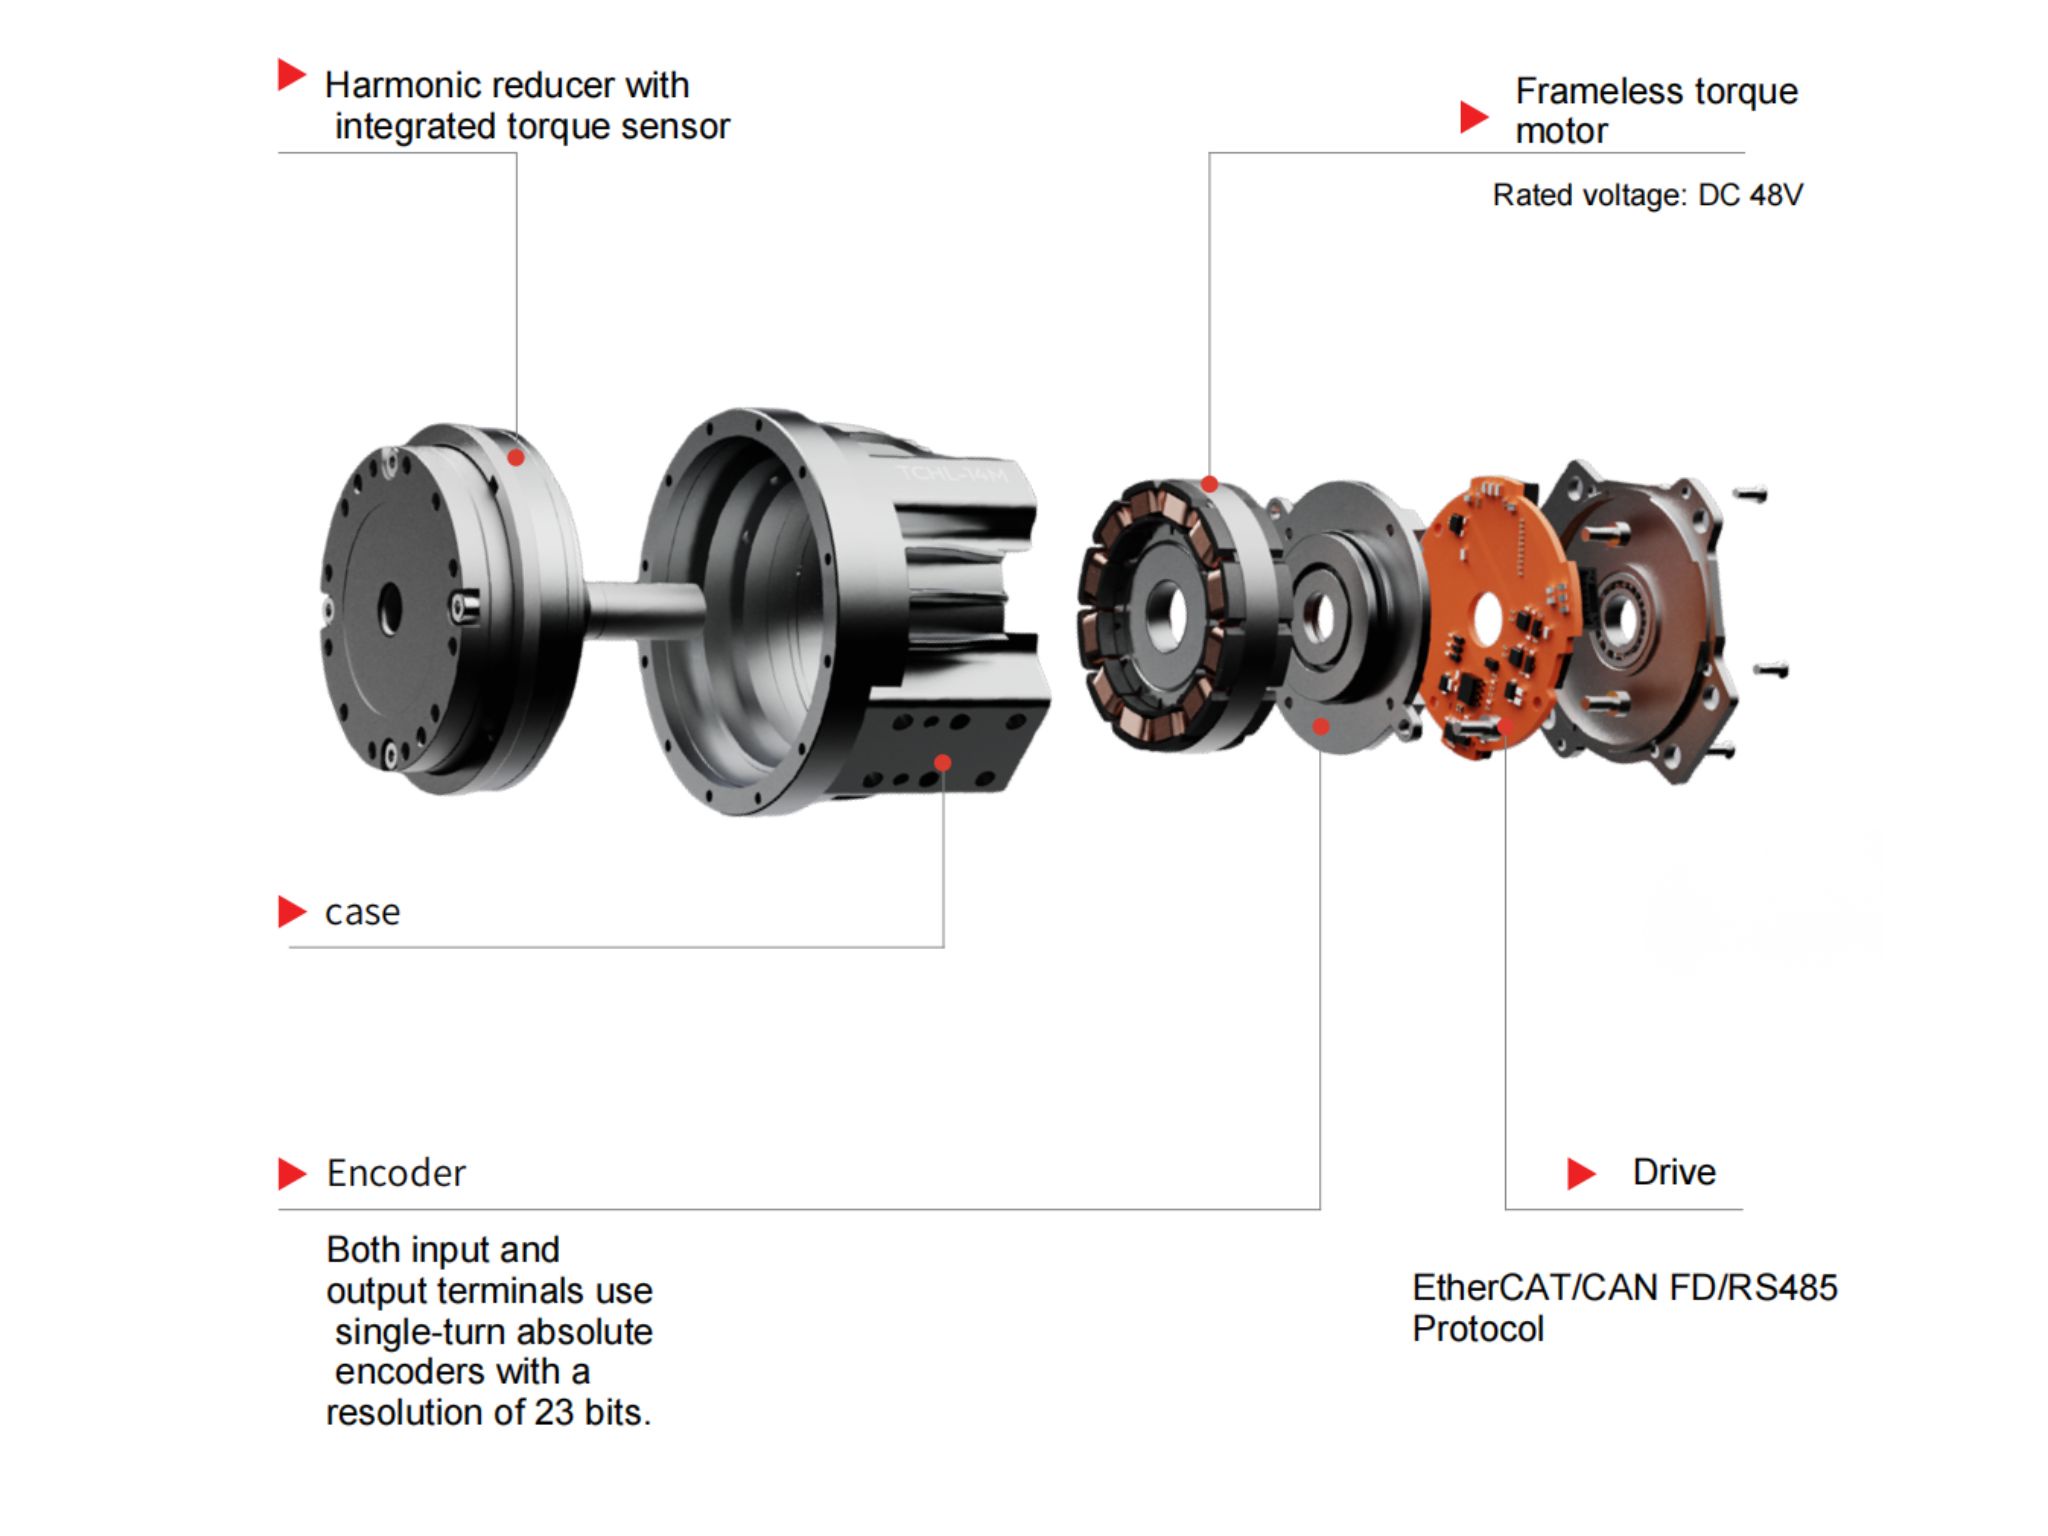
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Faut-il choisir un module d’articulation harmonique en T ou à sortie droite pour un robot collaboratif ?Le choix du module d’articulation harmonique adapté est essentiel lors de la conception d’un robot collaboratif compact et performant. Faut-il utiliser un module TCHL à sortie droite ou un module HTS en T ? Bien que les deux configurations permettent des mouvements robotiques précis, la géométrie différente de leurs brides de sortie influe sur l’espace d’installation, les connexions des maillons, le cheminement des câbles et l’intégration mécanique. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique les principales différences entre ces deux conceptions, leurs avantages et leurs limites, ainsi que la manière de choisir la configuration la mieux adaptée à votre bras robotique collaboratif.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 STO ou frein de maintien dans les modules d’articulation robotisés : quelle différence pour la commande sécurisée des robots ?Le STO (Safe Torque Off) et les freins de maintien jouent des rôles différents dans la sécurité des articulations robotisées. Le STO empêche un moteur de générer un couple moteur, tandis qu’un frein de maintien s’oppose mécaniquement au mouvement de l’articulation et aide à retenir les charges lorsque le moteur est désactivé. Comprendre cette différence est essentiel pour choisir un module d’articulation robotisé destiné aux robots humanoïdes, aux robots collaboratifs et à l’automatisation industrielle. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique le fonctionnement de ces fonctions, leurs limites et les situations dans lesquelles il convient d’envisager les deux dans un actionneur d’articulation intégré à réducteur harmonique, tel que la série HAG de HONPINE.
 Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choixUne roue motrice directrice pour AGV combine la traction et le braquage actif afin de permettre aux robots mobiles industriels de se déplacer avec flexibilité. Ce guide présente ses principaux composants, son principe de fonctionnement, ses applications industrielles et les critères de sélection essentiels, notamment la capacité de charge, le couple de traction, le couple de braquage, le diamètre de la roue, la vitesse et les interfaces de commande. Découvrez comment choisir un module de roue motrice directrice adapté aux AGV, aux AMR, aux chariots élévateurs autonomes et aux systèmes de manutention de charges lourdes.


Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Faut-il choisir un module d’articulation harmonique en T ou à sortie droite pour un robot collaboratif ?Le choix du module d’articulation harmonique adapté est essentiel lors de la conception d’un robot collaboratif compact et performant. Faut-il utiliser un module TCHL à sortie droite ou un module HTS en T ? Bien que les deux configurations permettent des mouvements robotiques précis, la géométrie différente de leurs brides de sortie influe sur l’espace d’installation, les connexions des maillons, le cheminement des câbles et l’intégration mécanique. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique les principales différences entre ces deux conceptions, leurs avantages et leurs limites, ainsi que la manière de choisir la configuration la mieux adaptée à votre bras robotique collaboratif.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 STO ou frein de maintien dans les modules d’articulation robotisés : quelle différence pour la commande sécurisée des robots ?Le STO (Safe Torque Off) et les freins de maintien jouent des rôles différents dans la sécurité des articulations robotisées. Le STO empêche un moteur de générer un couple moteur, tandis qu’un frein de maintien s’oppose mécaniquement au mouvement de l’articulation et aide à retenir les charges lorsque le moteur est désactivé. Comprendre cette différence est essentiel pour choisir un module d’articulation robotisé destiné aux robots humanoïdes, aux robots collaboratifs et à l’automatisation industrielle. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique le fonctionnement de ces fonctions, leurs limites et les situations dans lesquelles il convient d’envisager les deux dans un actionneur d’articulation intégré à réducteur harmonique, tel que la série HAG de HONPINE.
 Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choixUne roue motrice directrice pour AGV combine la traction et le braquage actif afin de permettre aux robots mobiles industriels de se déplacer avec flexibilité. Ce guide présente ses principaux composants, son principe de fonctionnement, ses applications industrielles et les critères de sélection essentiels, notamment la capacité de charge, le couple de traction, le couple de braquage, le diamètre de la roue, la vitesse et les interfaces de commande. Découvrez comment choisir un module de roue motrice directrice adapté aux AGV, aux AMR, aux chariots élévateurs autonomes et aux systèmes de manutention de charges lourdes.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.
 Module articulé harmonique ultra-compact avec arbre creux de 6 mmÀ mesure que les robots humanoïdes et les systèmes robotiques compacts évoluent, les modules articulés doivent offrir une forte densité de couple, un contrôle précis des mouvements et un cheminement flexible des câbles dans un espace d’installation toujours plus réduit. Le module articulé harmonique HONPINE HPJM-RE30-40-PRO répond à ces défis grâce à une conception compacte, un arbre creux de 6 mm, un retour d’information par double encodeur, ainsi qu’un moteur et un variateur FOC intégrés. Dans cet article, nous présentons ses principales caractéristiques de conception et expliquons comment sa structure à arbre creux, sa connectivité EtherCAT et ses options de montage flexibles facilitent le développement de robots humanoïdes, de drones, de plateformes optiques et d’équipements d’automatisation de précision.