Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?
Dans un système d’articulation conventionnel à entraînement distribué, les développeurs doivent sélectionner et intégrer plusieurs composants, notamment le moteur, le réducteur, l’accouplement, le servo-variateur et les codeurs. Ils doivent également gérer l’alignement mécanique, le cheminement des câbles, le réglage des paramètres du servo et la mise en service du système.
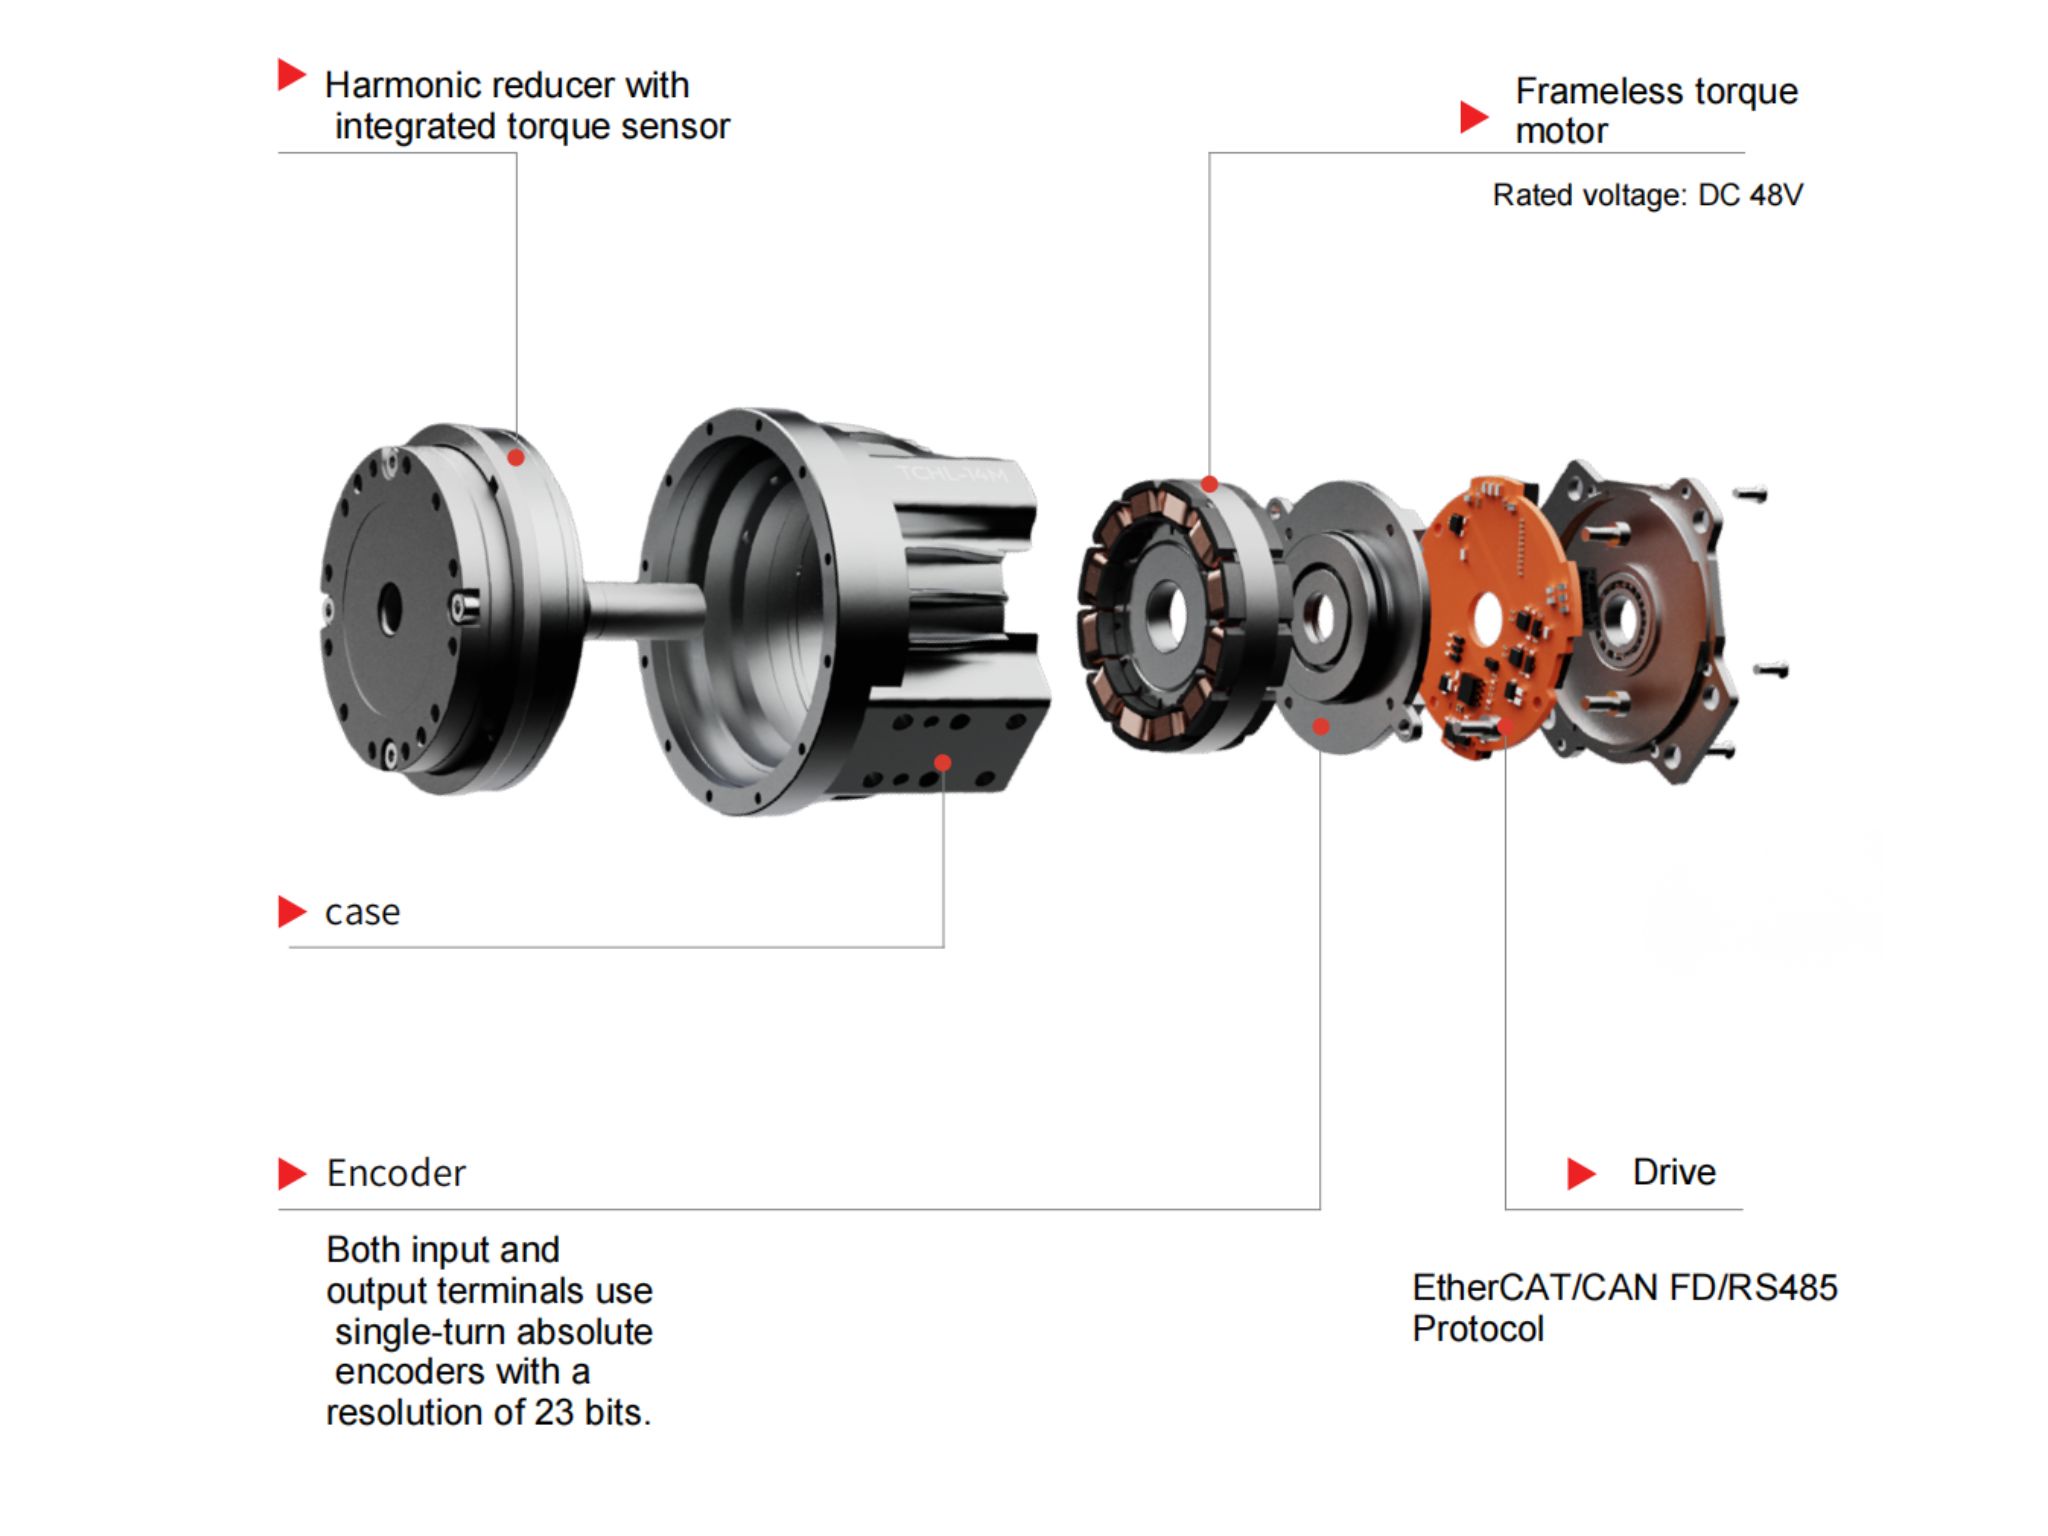
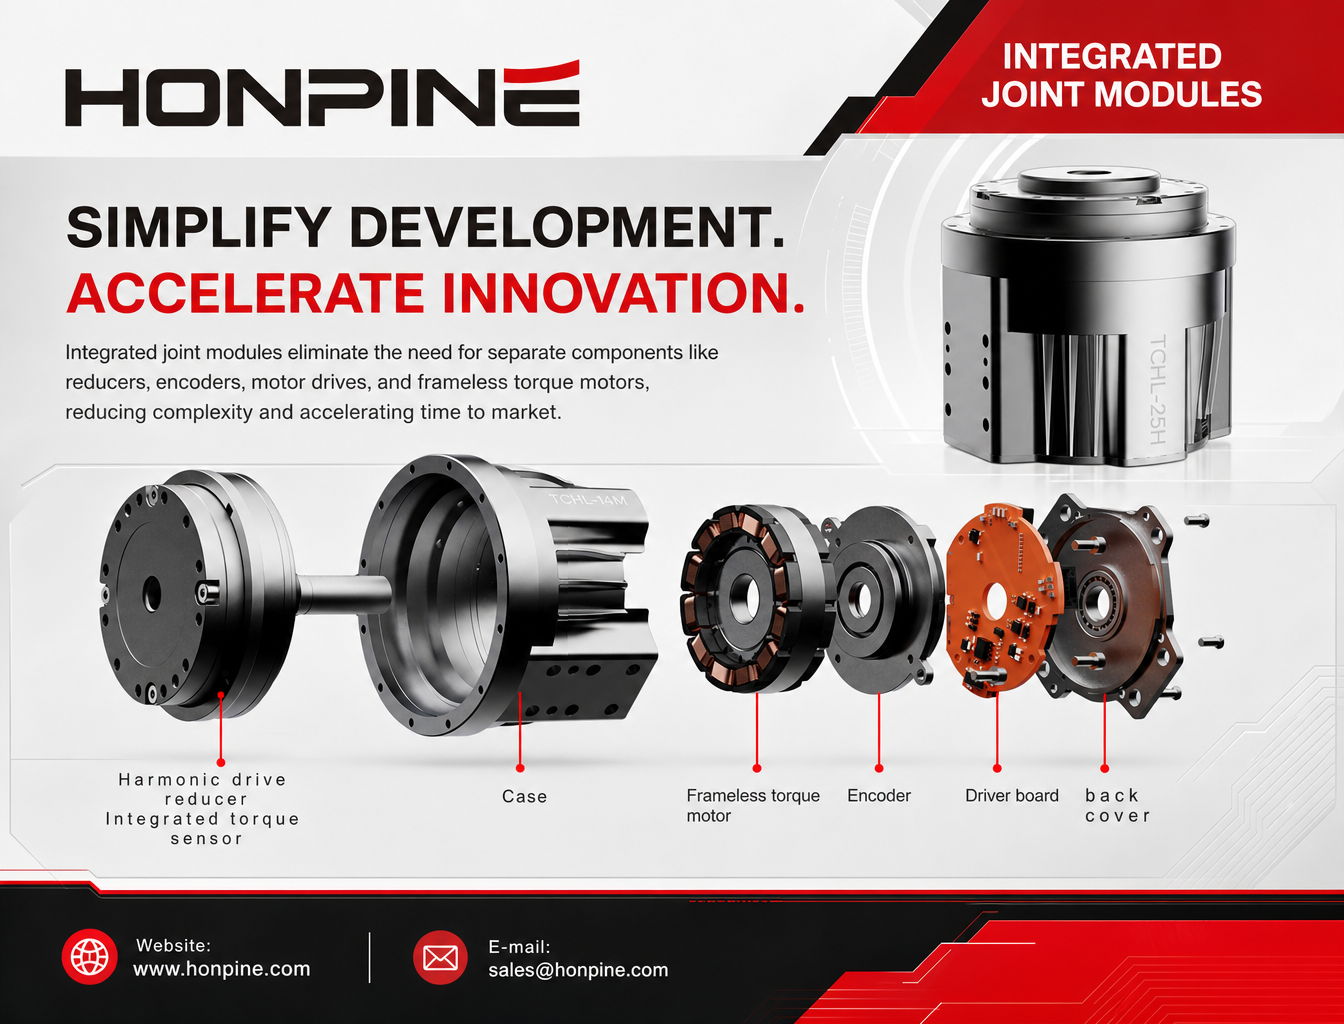
Unmodule d’articulation intégré pour robotregroupe des composants clés dans un seul boîtier, notamment un moteur couple sans carcasse, un réducteur harmonique, un roulement de sortie à rouleaux croisés, une carte de commande servo FOC, des codeurs absolus (simple ou double) et un frein en option.
Cette architecture intégrée peut simplifier la conception mécanique, réduire la complexité de l’installation, améliorer l’intégration du système et raccourcir les cycles de développement des robots.
Cet article compare les modules d’articulation intégrés pour robots aux solutions d’entraînement distribué traditionnelles selon six critères : densité de couple et encombrement, fiabilité de l’assemblage, commande du mouvement et sécurité, efficacité du développement technique, applications pratiques et limites potentielles.
1. Densité de couple supérieure et conception compacte : des avantages clés pour les robots humanoïdes et les exosquelettes
Moins de composants mécaniques intermédiaires
Un système d’articulation conventionnel à entraînement distribué peut nécessiter plusieurs composants supplémentaires, notamment des accouplements, des supports de montage moteur, des plaques d’adaptation pour réducteur, des boîtiers de servo-variateur externes et des supports de montage pour variateur.
Ces composants occupent davantage d’espace axial et radial, tout en augmentant le poids total du robot.
Par exemple, le module d’articulation intégré pour robot HONPINEHPJM-RI80-110-PRO-2 fournit un couple nominal de 133 Nm avec un diamètre extérieur de boîtier de 110 mm.
Par rapport à une solution distribuée conçue pour un besoin en couple similaire, un module intégré peut éliminer de nombreux composants distincts de montage et de transmission. Selon le moteur, le réducteur, le variateur et la conception structurelle, le système obtenu peut réduire considérablement l’espace d’installation et le nombre de composants.
Intégration à arbre creux pour une conception robotique plus compacte
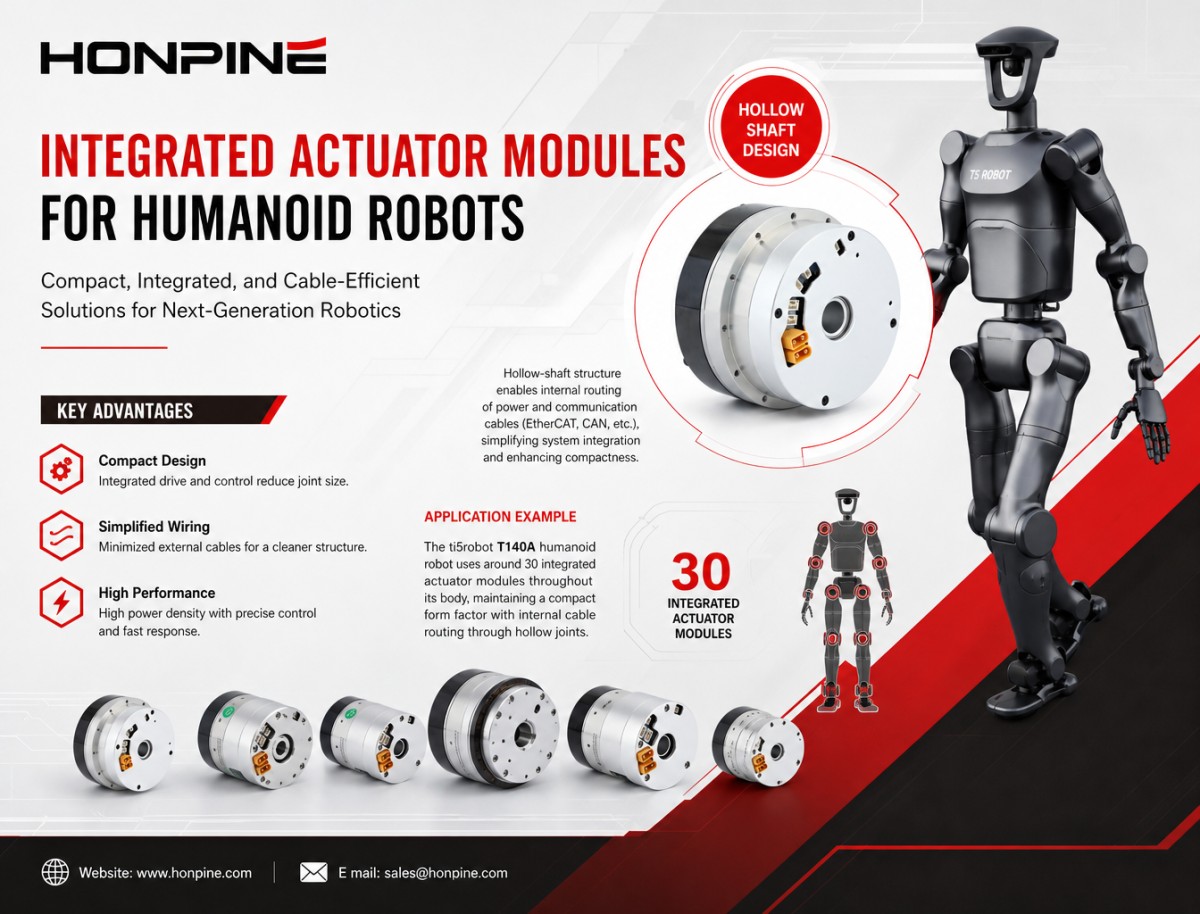
Les modules d’articulation intégréssont souvent dotés d’une structure à arbre creux, qui permet aux câbles d’alimentation et de communication, tels qu’EtherCAT et CAN, de traverser l’ouverture centrale de l’articulation.
Il n’est ainsi plus nécessaire de faire passer tous les câbles à l’extérieur, autour de l’articulation, ce qui contribue à une disposition interne plus ordonnée.
Exemple d’application : robot humanoïde ti5robot T140A
Le robot humanoïde ti5robot T140A utilise environ 30 modules d’articulation intégrés dans l’ensemble de sa structure. Les câbles des bras et des jambes peuvent passer dans les articulations creuses, ce qui contribue à préserver une apparence extérieure compacte.
Avec une architecture à entraînement distribué, il faudrait loger des servo-variateurs distincts et des câbles supplémentaires dans les membres du robot. Cela pourrait augmenter les dimensions des carters, compliquer la gestion des câbles et alourdir les structures mobiles.
Réduction de la masse mobile et amélioration des performances dynamiques
Dans les systèmes robotiques, le poids des composants mobiles influe directement sur l’inertie et les performances dynamiques.
Dans une conception à articulation distribuée, des supports moteur, des plaques d’adaptation et d’autres structures de montage peuvent alourdir les segments mobiles. Lorsque ces composants sont éloignés de l’axe de rotation de l’articulation, ils peuvent également augmenter le moment d’inertie total.
Un module d’articulation intégré regroupe les composants d’entraînement dans le boîtier de l’articulation, ce qui peut réduire le nombre de structures supplémentaires nécessaires sur les segments du robot.
Cela peut contribuer à réduire la masse mobile et à améliorer l’accélération, la vitesse de réponse et l’efficacité énergétique, selon la conception mécanique globale.
Exemple d’application : exosquelettes de rééducation des membres inférieurs
Pour les exosquelettes de rééducation des membres inférieurs, le poids de l’appareil influe directement sur la charge physique imposée à la personne qui le porte.
Le module d’articulation intégré HONPINEHPJM-RI60-80-PRO-2 fournit un couple nominal de 53 Nm. Sa conception intégrée peut réduire le besoin de composants supplémentaires de montage moteur et de transmission, et favoriser le développement d’exosquelettes plus compacts et plus légers.
Avec une solution d’entraînement distribué, les servo-variateurs externes et les structures de montage peuvent nécessiter des carters de membres plus volumineux, augmentant le poids que les utilisateurs doivent porter pendant la marche et les exercices de rééducation.
2. Amélioration de la précision et de la fiabilité de l’assemblage : réduction des erreurs introduites lors de l’intégration
L’intégration et l’étalonnage en usine réduisent les risques liés à l’assemblage
L’un des principaux défis d’un système d’articulation distribué réside dans la précision requise lors de l’assemblage mécanique.
Les développeurs doivent garantir le bon alignement entre le moteur et le réducteur harmonique, installer correctement le codeur et respecter les tolérances mécaniques requises. Un alignement ou un assemblage incorrect peut entraîner des vibrations, un bruit anormal, une usure accélérée du réducteur et des mesures imprécises du codeur.
Avec un module d’articulation harmonique intégré, les principales opérations d’assemblage et d’étalonnage peuvent être effectuées sur le site de fabrication avant la livraison.
Selon le processus de contrôle qualité du fabricant, ces opérations peuvent comprendre :
L’alignement coaxial du moteur et du réducteur harmonique.
L’assemblage du réducteur et les réglages liés à la précharge.
L’installation et l’étalonnage du codeur.
Le contrôle des vibrations et du bruit.
Les essais fonctionnels avant expédition.
De nombreuses opérations d’assemblage de précision sont ainsi transférées de la chaîne de production du client au fabricant du module.
Par exemple, certains clients constatent un bruit anormal ou des vibrations lorsque la planéité de la bride de montage ou les éléments de positionnement de leur système d’articulation assemblé par leurs soins ne respectent pas les tolérances requises.
Un module d’articulation intégré doté d’un élément de positionnement de sortie normalisé, tel qu’un ajustement H7/h7 lorsque la conception le spécifie, peut simplifier l’installation mécanique. Le client doit essentiellement fabriquer une bride de charge correspondante, plutôt que d’assembler et d’aligner les composants internes du réducteur.
Les roulements à rouleaux croisés intégrés réduisent le besoin de structures de support supplémentaires
De nombreuxmodules d’articulation harmonique intégrésintègrent des roulements à rouleaux croisés à l’extrémité de sortie.
Ces roulements sont conçus pour supporter des charges radiales et axiales combinées, ce qui permet de supporter directement la charge externe à l’aide de la structure de roulement du module d’articulation, dans les limites de charge spécifiées.
Dans une conception distribuée, les développeurs peuvent devoir ajouter des roulements de support externes pour reprendre les forces radiales et les moments de renversement.
Toutefois, une disposition de roulements externes mal conçue peut entraîner une hyperstaticité, des erreurs d’installation, des vibrations et un bruit anormal.
À l’inverse, si le support de sortie est insuffisant, des charges externes excessives peuvent être transmises à des composants qui ne sont pas conçus pour les supporter, ce qui risque d’affecter la durée de vie de l’accouplement et les performances du réducteur.
Une structure de roulement intégrée à la sortie peut simplifier la conception mécanique, à condition que les capacités de charge radiale, de charge axiale et de moment admissibles du module conviennent à l’application.
Simplification des connexions électriques et de la gestion des câbles
Les modules d’articulation intégrés peuvent regrouper les interfaces d’alimentation, de communication et de retour d’information dans un capot arrière ou un ensemble de connecteurs plus compact.
Selon la configuration, les interfaces disponibles peuvent comprendre CAN, EtherCAT et des connexions d’alimentation. Certaines versions EtherCAT prennent également en charge des connexions IN-OUT pour la communication en chaîne entre plusieurs articulations.
Dans une architecture distribuée, chaque moteur peut nécessiter des câbles d’alimentation distincts, des câbles de codeur moteur, des câbles de codeur de sortie et des connexions à un servo-variateur externe.
À mesure que le nombre d’articulations augmente, le faisceau de câbles se complexifie et le nombre de connecteurs et de points de défaillance électrique potentiels augmente.
Pour les robots humanoïdes comptant des dizaines d’articulations, le cheminement des câbles, l’installation des connecteurs et la maintenance peuvent représenter d’importants défis techniques.
Les modules intégrés peuvent contribuer à réduire la complexité du câblage et à simplifier l’intégration des systèmes multiaxes.
Exemple d’application : mains dextres à cinq doigts
Lemodule d’articulation intégré compact HONPINE HPJM-RI30-40-PRO-2 est conçu pour des applications telles que l’actionnement des doigts dans les mains dextres à cinq doigts.
L’espace interne d’un doigt robotisé est extrêmement limité. Il peut être difficile de loger dans la structure du doigt une combinaison conventionnelle composée d’un moteur séparé, d’un accouplement et d’un réducteur harmonique.
En regroupant les principaux composants d’entraînement dans un boîtier compact, un module d’articulation intégré offre une solution pratique pour concevoir des mains robotisées de petite taille et dotées de plusieurs articulations.
3. Amélioration de la commande du mouvement et des dispositifs de sécurité : entraînements intégrés et retour codeur
Retour d’information à double codeur pour une commande en boucle fermée plus complète
Certains modules d’articulation harmonique intégrés prennent en charge une configuration à double codeur, avec un codeur côté moteur et un autre côté sortie.
Par exemple, la version à double codeur HONPINE HPJM-2E-EC utilise :
Codeur côté moteur : mesure la position et la vitesse du moteur.
Codeur côté sortie : mesure la position angulaire réelle de la bride de sortie.
Les deux signaux de retour permettent au système de commande de surveiller le mouvement côté moteur et côté sortie.
Cette configuration est particulièrement utile dans les systèmes à entraînement harmonique, où la déformation élastique sous charge peut créer un écart entre la position côté moteur et la position réelle en sortie.
En mesurant directement la bride de sortie, une configuration à double codeur peut améliorer le retour d’information sur la position de sortie et contribuer à compenser les écarts de position liés à la transmission.
Dans un système distribué, obtenir des fonctionnalités similaires nécessite des codeurs distincts pour le moteur et la sortie, un câblage supplémentaire, un variateur compatible ainsi que le développement de la logique de retour d’information et de commande correspondante.
Un module intégré à double codeur peut simplifier cette démarche en fournissant une architecture matérielle et de retour d’information plus standardisée.
Commande intégrée de position, de vitesse et de courant avec protection contre les défauts
Un servo-variateur intégré peut prendre en charge trois boucles de commande principales :
Boucle de position : commande la position angulaire cible de l’articulation.
Boucle de vitesse : régule la vitesse de rotation.
Boucle de courant : commande le courant moteur et contribue à la régulation du couple.
Selon la configuration du variateur, les fonctions de protection intégrées peuvent comprendre :
La détection d’erreur de poursuite.
La protection contre les surtensions et les sous-tensions.
La protection contre les surintensités.
La surveillance et la protection contre les températures excessives.
Les contrôles de cohérence entre les deux codeurs.
Pour les versions EtherCAT, les informations sur les défauts peuvent être disponibles via le dictionnaire d’objets CiA 402 correspondant, notamment l’objet de code d’erreur 0x603F. Les versions CAN peuvent fournir l’état des défauts via les objets de communication pris en charge.
Ces fonctions intégrées réduisent le travail de développement de base que le client doit consacrer à l’entraînement et à la gestion des défauts.
Dans un système distribué, les développeurs doivent configurer le servo-variateur externe, régler les boucles de commande et mettre en œuvre la logique de gestion des défauts requise.
Par exemple, si une articulation robotique se bloque mécaniquement, une fonction de protection contre les erreurs de poursuite correctement configurée peut aider à détecter un mouvement anormal et à déclencher une réponse de protection. Sans surveillance et protection adaptées, la poursuite de l’effort moteur pourrait endommager le réducteur harmonique ou d’autres composants mécaniques.
Freinage régénératif et gestion de l’énergie
Lors de la décélération du robot, le moteur peut fonctionner comme un générateur et réinjecter de l’énergie dans le bus CC, selon l’architecture du variateur.
Les servo-variateurs intégrés peuvent prendre en charge la gestion de l’énergie régénérée dans le cadre du système d’alimentation global.
Toutefois, lorsque plusieurs articulations décélèrent simultanément, la tension du bus CC peut augmenter. Le système doit donc disposer d’une capacité adaptée d’absorption, de régénération ou de dissipation de l’énergie.
Dans un système multiaxe distribué, les développeurs doivent également tenir compte de la manière dont chaque variateur gère l’énergie régénérée et de la façon dont l’alimentation partagée régule la tension du bus CC.
Un module d’articulation intégré peut simplifier l’intégration au niveau du variateur, mais le freinage régénératif nécessite toujours une gestion adéquate de l’alimentation au niveau du système et des équipements compatibles.
4. Cycles de développement technique plus courts et complexité d’intégration réduite
Accélérer le développement des robots grâce à l’intégration modulaire
Les modules d’articulation intégrés pour robotspeuvent raccourcir le processus de développement en fournissant des interfaces mécaniques et des protocoles de communication standardisés.
Selon la configuration du produit, les interfaces de communication prises en charge peuvent inclure CANopen et EtherCAT.
Les développeurs peuvent se concentrer davantage sur la conception de la structure porteuse, la disposition des articulations, le cheminement des câbles et la commande des mouvements du robot, au lieu de concevoir chaque composant d’entraînement à partir de zéro.
Un processus type de développement d’articulations distribuées peut comprendre :
La sélection du moteur.
La sélection du réducteur harmonique.
La sélection et la vérification de l’accouplement.
La conception du montage moteur et de la bride d’adaptation.
L’assemblage et l’alignement mécaniques.
L’installation et l’étalonnage du codeur.
La configuration du servo-variateur et le réglage des paramètres.
La communication multiaxe et la mise en service du système.
Chaque étape mobilise des ressources techniques, et l’assemblage mécanique ainsi que le débogage du système peuvent prendre beaucoup de temps.
Avec unmodule d’articulation intégré standardisé, bon nombre de ces tâches sont effectuées avant que le produit ne parvienne au client.
Exemple d’application : recherche et développement de robots humanoïdes
Pour les équipes de recherche universitaires et les jeunes entreprises de robotique qui développent des robots humanoïdes, les modules d’articulation intégrés peuvent contribuer à accélérer le développement des prototypes.
Un projet utilisant des articulations intégrées standardisées peut réaliser l’intégration mécanique et électrique initiale en deux à trois mois, selon la complexité du robot et les ressources de développement disponibles.
Un projet comparable reposant sur une architecture d’entraînement entièrement distribuée peut nécessiter beaucoup plus de temps pour la sélection des composants, la conception mécanique, l’assemblage, l’étalonnage et la mise en service multiaxe.
Ces délais sont indicatifs et ne constituent pas une garantie, car les cycles de développement réels dépendent du périmètre du projet, de l’expérience de l’équipe et de la complexité du système.
Moins de composants dans la nomenclature et une chaîne d’approvisionnement simplifiée
Unmodule d’articulation intégrépeut regrouper plusieurs composants d’entraînement dans une seule unité.
Dans une solution distribuée, la nomenclature peut comprendre :
Un servomoteur.
Un réducteur harmonique.
Un accouplement.
Un codeur de sortie.
Un servo-variateur externe.
Un support de montage moteur.
Une bride d’adaptation.
Un boîtier de variateur.
Plusieurs ensembles de câbles et connecteurs.
Cela augmente le nombre d’articles individuels à acheter, inspecter, stocker et gérer.
En intégrant ces composants dans un module d’articulation standardisé, les fabricants peuvent simplifier les achats, la gestion des stocks et le contrôle qualité à la réception.
Essais standardisés et meilleure homogénéité des produits
Les modules d’articulation intégrés peuvent faire l’objet d’essais standardisés avant expédition.
Selon le programme d’essais du fabricant et les spécifications du produit, les procédures d’inspection peuvent comprendre :
Des essais de performance couple-vitesse.
Un contrôle du bruit.
Des essais de vibration.
L’étalonnage et la vérification des codeurs.
Des essais de sécurité électrique et de décharge électrostatique (ESD).
Des essais à haute et basse température.
Des essais de fonctionnement.
Dans un système distribué, les performances de chaque articulation assemblée peuvent être affectées par les tolérances des composants, la précision de l’assemblage, les procédures d’étalonnage et l’expérience des opérateurs.
L’assemblage et les essais standardisés en usine contribuent à réduire ces variations et à améliorer l’homogénéité entre les modules, ce qui est particulièrement important pour produire des robots comportant plusieurs articulations ou des équipements industriels en série.
5. Où utilise-t-on les modules d’articulation intégrés pour robots ?
Les avantages des modules d’articulation harmonique intégrés les rendent adaptés à un large éventail d’applications robotiques.
Les applications courantes comprennent :
Robots humanoïdes : le format compact, la densité de couple élevée, le passage des câbles dans l’arbre creux et le retour d’information à double codeur favorisent le développement de structures robotiques à articulations multiples.
Exosquelettes de rééducation : les composants d’entraînement intégrés peuvent réduire la complexité d’assemblage des articulations et favoriser la conception de dispositifs portables plus compacts.
Robots collaboratifs : la commande intégrée du mouvement et les configurations avec frein en option peuvent simplifier l’intégration des articulations dans des bras robotisés compacts.
Bras robotisés industriels : les modules d’articulation standardisés contribuent à réduire la charge de travail liée à l’intégration mécanique et électrique.
Mains robotisées dextres : les modules intégrés compacts peuvent fournir des solutions d’actionnement pour les articulations de doigts où l’espace est limité.
Manipulateurs mobiles : les modules d’articulation intégrés peuvent simplifier la conception mécanique et électrique des bras robotisés installés sur des plateformes mobiles.
Le choix du module adapté dépend du couple requis, de la vitesse, de la taille, du poids, du diamètre de l’arbre creux, de la configuration du retour d’information, du protocole de communication et des conditions de fonctionnement.
6. Les modules d’articulation intégrés pour robots sont-ils toujours meilleurs que les systèmes d’entraînement distribués ?
Bien que les modules d’articulation intégrés présentent des avantages importants, ils ne constituent pas nécessairement le meilleur choix pour toutes les conceptions de robots.
Une architecture distribuée peut rester préférable dans certaines applications.
Par exemple :
Souplesse de sélection des composants : une conception distribuée permet aux développeurs de sélectionner indépendamment les moteurs, les réducteurs et les variateurs en fonction de besoins spécifiques.
Gestion thermique spécialisée : séparer l’électronique de commande du moteur peut faciliter la gestion de la chaleur dans certaines applications de forte puissance ou à fonctionnement continu.
Stratégies de maintenance et de remplacement : selon la conception, les composants individuels d’un système distribué peuvent être remplacés sans changer l’ensemble de l’articulation.
Compatibilité avec les systèmes existants : certaines plateformes robotiques déjà établies utilisent des servo-variateurs externes standardisés et ne tireraient peut-être pas suffisamment avantage d’un changement complet d’architecture.
Exigences de fonctionnement particulières : certaines applications nécessitent des structures mécaniques, une électronique de puissance ou des configurations de commande personnalisées qui ne sont pas disponibles dans les modules intégrés standard.
La décision doit donc reposer sur les objectifs de conception globaux du robot, notamment la densité de couple, l’espace d’installation, les performances thermiques, les besoins de maintenance, l’architecture de commande et le coût total du système.
Conclusion : pourquoi de plus en plus d’entreprises choisissent-elles les modules d’articulation intégrés pour robots ?
L’adoption croissante desmodules d’articulation intégrés pour robotsreflète une tendance plus générale dans le domaine de la robotique : passer de l’intégration de composants individuels à des systèmes de mouvement standardisés, modulaires et fortement intégrés.
En regroupant le moteur couple sans carcasse, le réducteur harmonique, le roulement de sortie, le servo-variateur, le retour codeur et un frein en option dans une unité compacte, les modules d’articulation intégrés peuvent aider les fabricants à :
Réduire le nombre de composants mécaniques et l’espace d’installation nécessaire.
Améliorer l’intégration des articulations et simplifier le cheminement des câbles.
Réduire les opérations d’alignement et d’étalonnage liées à l’assemblage.
Prendre en charge une commande du mouvement en boucle fermée plus complète.
Simplifier la communication multiaxe et l’intégration du système.
Raccourcir les cycles de développement des robots et rationaliser la gestion de la chaîne d’approvisionnement.
Pour les robots humanoïdes, les exosquelettes, les robots collaboratifs et les autres systèmes robotiques à articulations multiples, ces avantages peuvent faire des modules d’articulation intégrés une solution intéressante par rapport aux architectures d’entraînement distribué traditionnelles.
Le choix ne se résume pas à opposer un module intégré à des composants séparés. Il s’agit de sélectionner l’architecture d’articulation la mieux adaptée aux exigences de performance du robot, aux ressources de développement et aux objectifs de production à long terme.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.
 Comment les réducteurs de précision, les actionneurs rotatifs harmoniques et les moteurs à entraînement direct peuvent-ils améliorer les tables d’indexage de précision ?Comment les fabricants peuvent-ils améliorer la précision, la réponse dynamique et l’intégration des tables d’indexage de précision ? À mesure que la fabrication flexible évolue, les systèmes de transmission traditionnels peuvent rencontrer des difficultés telles que le jeu, des temps de stabilisation longs et une intégration mécanique complexe. Cet article examine comment les réducteurs harmoniques, les actionneurs rotatifs harmoniques, les moteurs couple à entraînement direct (DD) et les réducteurs planétaires offrent des solutions pratiques de modernisation adaptées à différentes conditions de fonctionnement. En adaptant l’architecture de transmission à la précision de positionnement, au temps de cycle d’indexage, à l’inertie de la charge et aux contraintes d’installation, les fabricants peuvent concevoir des systèmes d’indexage de précision plus efficaces et plus fiables.
 Les fabricants de robots doivent-ils développer leurs propres modules articulaires ou acheter des modules articulaires intégrés ?Les fabricants de robots doivent-ils développer leurs modules articulaires en interne ou acheter des modules articulaires intégrés ? Cet article compare les avantages et les inconvénients de ces deux approches, notamment en matière de coûts de développement, de maîtrise technique, de stabilité de la chaîne d’approvisionnement, d’efficacité de production et de potentiel d’évolution à long terme. Découvrez pourquoi une stratégie d’approvisionnement hybride, combinant développement en interne et achats externes, devient une option pratique pour les robots humanoïdes, les bras robotisés et les systèmes d’IA incarnée.
 Pourquoi les brides des réducteurs harmoniques et RV ne sont-elles pas de simples éléments de montage mécanique ?La bride d’un réducteur harmonique ou RV ne se limite pas à une interface de montage. Elle joue un rôle essentiel dans la précision de l’alignement, la transmission des charges, la rigidité structurelle et l’étanchéité. Même de légères erreurs de conception ou d’installation de la bride peuvent affecter l’engrènement des engrenages, la durée de vie des roulements et la fiabilité globale d’un système de mouvement de précision. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique les principales fonctions d’ingénierie des brides de réducteur et pourquoi elles méritent une attention particulière lors de la conception et de l’installation de systèmes de transmission de précision.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.
 Pourquoi les brides des réducteurs harmoniques et RV ne sont-elles pas de simples éléments de montage mécanique ?La bride d’un réducteur harmonique ou RV ne se limite pas à une interface de montage. Elle joue un rôle essentiel dans la précision de l’alignement, la transmission des charges, la rigidité structurelle et l’étanchéité. Même de légères erreurs de conception ou d’installation de la bride peuvent affecter l’engrènement des engrenages, la durée de vie des roulements et la fiabilité globale d’un système de mouvement de précision. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique les principales fonctions d’ingénierie des brides de réducteur et pourquoi elles méritent une attention particulière lors de la conception et de l’installation de systèmes de transmission de précision.
 Comment les fabricants doivent-ils mettre à niveau les modules d’articulation à réducteur harmonique pour les bras robotisés et l’IA incarnée en 2026 ?Pour les ingénieurs qui planifient la mise à niveau d’un système robotisé, le choix du module d’articulation ne dépend pas d’une seule spécification. La synchronisation EtherCAT, le retour de position côté sortie, la mesure du couple en temps réel, la capacité de couple continu et les fonctions de sécurité intégrées doivent fonctionner ensemble pour répondre aux exigences de l’application. En évaluant ces facteurs comme un système électromécanique complet, les fabricants peuvent prendre des décisions plus éclairées concernant le choix du module d’articulation, son intégration et ses performances à long terme.
 Comment les réducteurs planétaires réduisent-ils la vitesse et augmentent-ils le couple dans les équipements d’automatisation de haute précision ?Comment un réducteur planétaire réduit-il la vitesse tout en augmentant le couple dans les équipements d’automatisation de haute précision ? En combinant un pignon solaire, plusieurs satellites et une couronne dentée intérieure, un réducteur planétaire assure une transmission de puissance compacte et efficace pour les applications nécessitant un mouvement maîtrisé et un couple fiable. Des robots industriels et des machines CNC aux systèmes d’assemblage automatisés, le choix du bon réducteur ne se limite pas à la sélection d’un rapport de réduction. Ce guide explique le fonctionnement des réducteurs planétaires, leurs principaux avantages, leurs applications courantes et les critères pratiques de sélection, afin d’aider les ingénieurs à identifier une solution de transmission adaptée.
 Faut-il choisir un module d’articulation harmonique en T ou à sortie droite pour un robot collaboratif ?Le choix du module d’articulation harmonique adapté est essentiel lors de la conception d’un robot collaboratif compact et performant. Faut-il utiliser un module TCHL à sortie droite ou un module HTS en T ? Bien que les deux configurations permettent des mouvements robotiques précis, la géométrie différente de leurs brides de sortie influe sur l’espace d’installation, les connexions des maillons, le cheminement des câbles et l’intégration mécanique. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique les principales différences entre ces deux conceptions, leurs avantages et leurs limites, ainsi que la manière de choisir la configuration la mieux adaptée à votre bras robotique collaboratif.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.