Comment choisir des moteurs articulaires planétaires pour les robots quadrupèdes ?
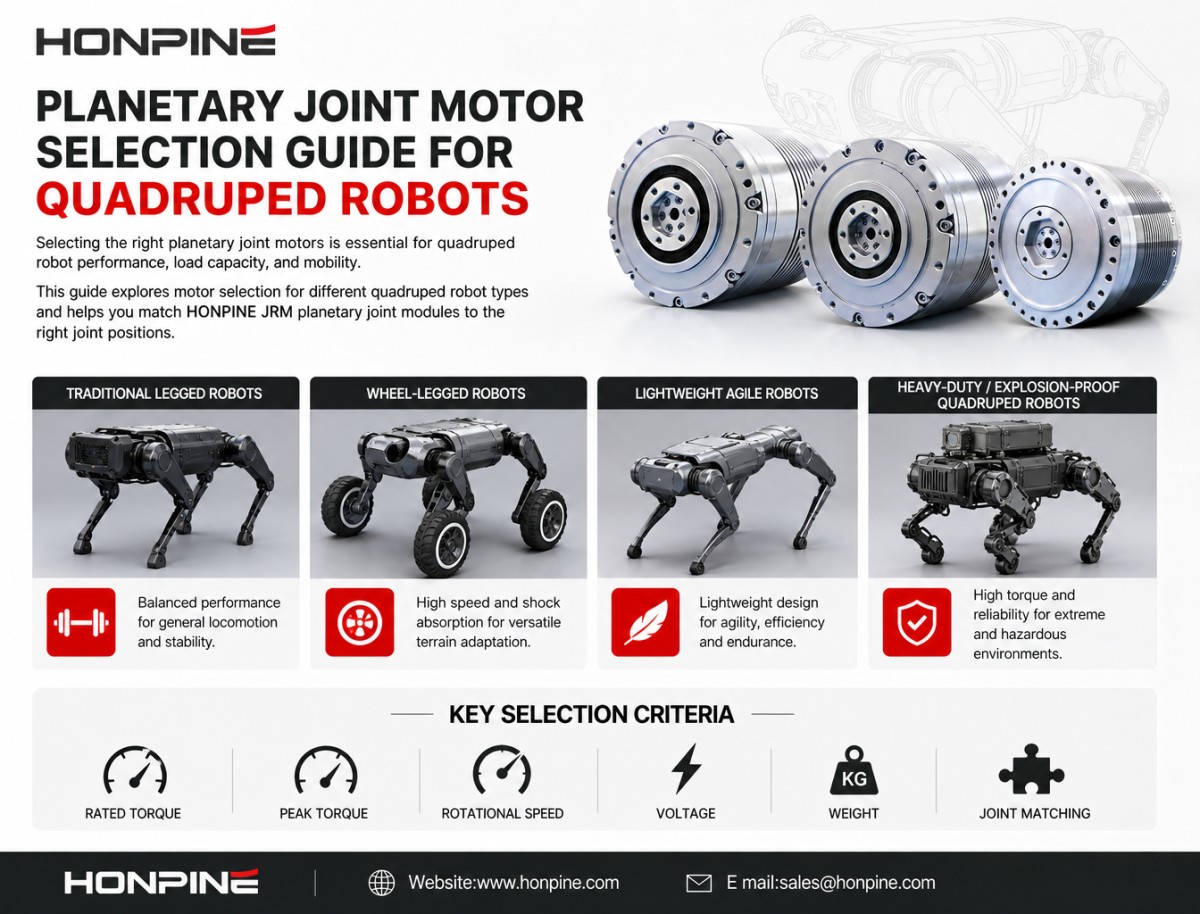
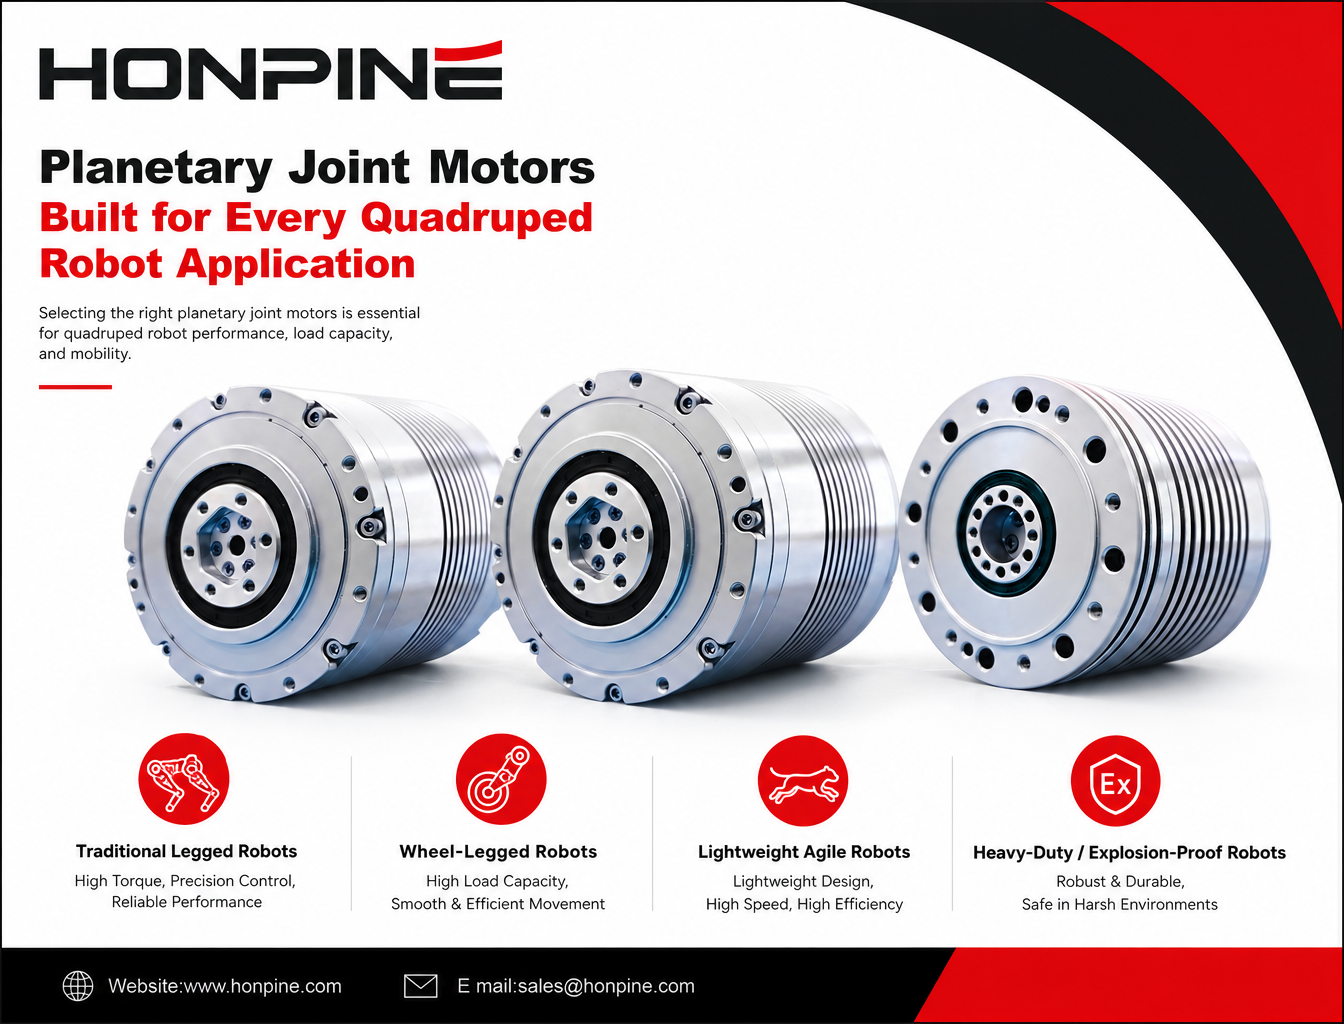
Les robots quadrupèdes se répartissent généralement en trois grandes catégories : les robots quadrupèdes traditionnels à pattes, les robots quadrupèdes à roues et à pattes, et les robots quadrupèdes pour charges lourdes ou spécialisés. Bonjour à tous, je suis Theodore Li, directeur technique chez HONPINE. Les différents types de robots quadrupèdes ont des exigences différentes en matière d’articulations. Nous recommandons donc des modèles de moteurs articulaires planétaires différents pour chaque application.
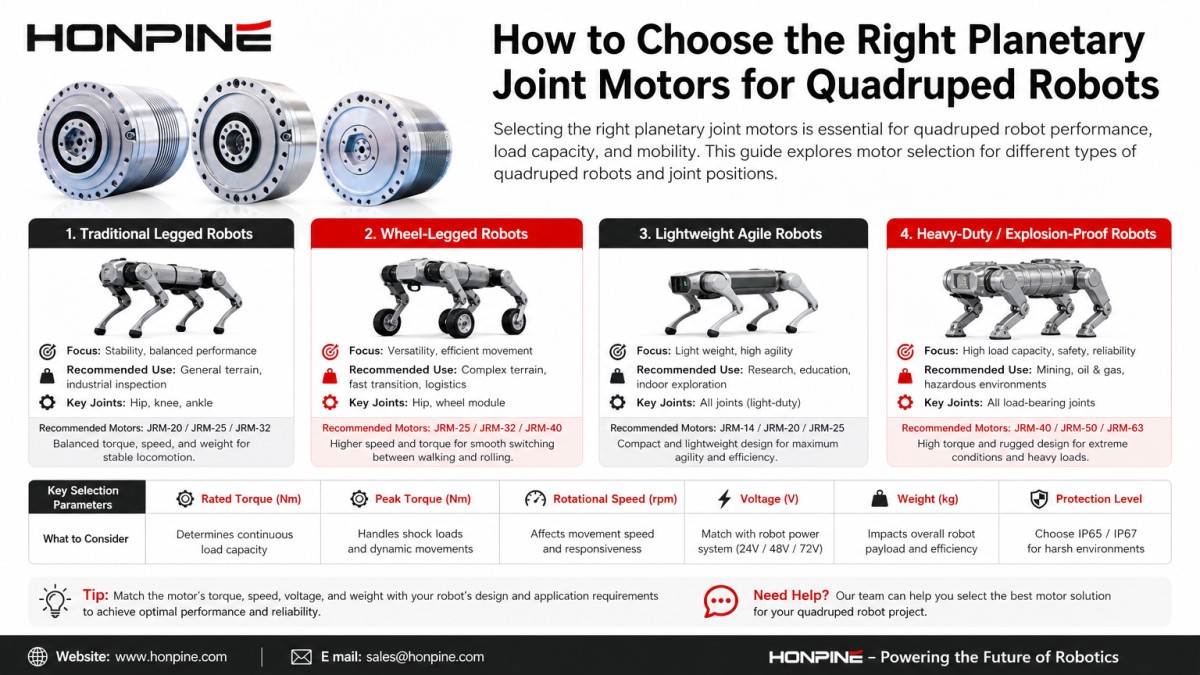
1. Robots quadrupèdes traditionnels de taille moyenne à grande (12 DDL : 4 pattes × 3 articulations)
Articulation d’abduction de la hanche
Exigences : principalement chargée d’écarter et de rapprocher les pattes. Cette articulation doit résister aux forces latérales et nécessite généralement un couple moyen.
Modèles recommandés :
JRM-C9577-024 : couple nominal de 46 N·m, couple de pointe de 155 N·m, 48 V.
JRM-C10483.5-20.4 : version 48 V, couple nominal de 42 N·m et couple de pointe de 200 N·m.
Ces deux modèles offrent des dimensions adaptées et un couple suffisant pour assurer un soutien stable au corps du robot.
Articulation de flexion-extension de la hanche
Exigences : il s’agit de l’une des principales articulations porteuses d’un robot quadrupède. Elle nécessite un couple élevé pour soulever et soutenir le corps du robot, et doit résister aux forces d’impact à l’atterrissage.
Modèles recommandés :
JRM-C12585-022 : couple nominal de 76 N·m, couple de pointe de 376 N·m, 48 V.
JRM-C150100-22 : couple nominal de 160 N·m, couple de pointe de 600 N·m, 72 V.
Ces modèles à couple élevé constituent les principaux muscles des pattes du robot et conviennent aux robots quadrupèdes de taille moyenne à grande nécessitant une puissance importante au niveau des articulations.
Articulation du genou
Exigences : une vitesse de rotation élevée est nécessaire pour permettre l’extension et la rétraction rapides des pattes, ainsi qu’une forte résistance aux chocs, en particulier pendant la course.
Modèles recommandés :
JRM-C9577-024 : modèle à grande vitesse, 48 V.
JRM-C8567-032 : couple nominal de 38 N·m, couple de pointe de 155 N·m, adapté aux robots quadrupèdes de taille moyenne.
2. Robots quadrupèdes à roues et à pattes
Articulations de la hanche et du genou
Les articulations de la hanche et du genou peuvent utiliser les mêmes modèles que ceux recommandés pour les robots quadrupèdes traditionnels à pattes, tels que les séries JRM-C12585 et JRM-C9577.
Entraînement par moteur-roue (entraînement des roues en bout de patte)
Exigences : l’entraînement des roues nécessite une vitesse de rotation élevée pour un déplacement rapide, une conception compacte et plate, ainsi qu’une structure creuse permettant le passage des câbles.
Modèles recommandés :
JRM-C9579.6-008 : série de moteurs-roues, 72 V, couple nominal de 18 N·m, vitesse de 400 tr/min.
JRM-C12582-008 : série de moteurs-roues, 72 V, couple nominal de 32 N·m, vitesse de 375 tr/min, couple de pointe de 145 N·m.
La série de moteurs-roues convient naturellement aux configurations avec roues en bout de patte et permet aux robots quadrupèdes de passer de la marche à pattes au déplacement sur roues.
3. Robots quadrupèdes légers et agiles de taille moyenne
Pour les robots quadrupèdes de taille moyenne soumis à des exigences strictes en matière de poids, comme ceux appartenant à une catégorie de taille similaire au Spot de Boston Dynamics, des modules articulaires de taille moyenne peuvent être utilisés sur l’ensemble du robot.
Articulations de la hanche et du genou :
JRM-C8567-032 : 48 V, couple nominal de 38 N·m, couple de pointe de 155 N·m, pour un poids de seulement 1,2 kg.
JRM-C9577-024 : une autre option adaptée à ces articulations.
Articulations d’abduction de la hanche :
JRM-C7068.5-024 : 48 V, couple nominal de 20 N·m, couple de pointe de 80 N·m, pour un poids de 850 g.
Ces modèles compacts et légers contribuent à réduire le poids total du robot tout en fournissant la puissance articulaire nécessaire.
4. Robots quadrupèdes pour charges lourdes et antidéflagrants
Pour les robots quadrupèdes pour charges lourdes ou spécialisés transportant des équipements tels que des bras robotisés lourds ou des systèmes de lutte contre l’incendie, il est recommandé d’utiliser des modules articulaires à couple élevé alimentés en 72 VDC.
Articulations d’abduction de la hanche :
JRM-C10483.5-20.4 : version 72 V, couple nominal de 30 N·m.
Articulations de flexion-extension de la hanche et du genou :
JRM-C150100-22 : 72 V, couple de pointe jusqu’à 600 N·m, poids de 4,2 kg. Ce modèle est conçu pour les applications nécessitant un couple élevé.
Pour les robots quadrupèdes utilisés dans des environnements chimiques spécialisés ou présentant des risques d’explosion, il est recommandé d’utiliser des actionneurs articulaires planétaires antidéflagrants dédiés.
Contactez HONPINE pour obtenir des informations sur les modules articulaires planétaires
Contactez HONPINE pour obtenir les derniers catalogues et les informations techniques sur nos modules articulaires planétaires pour robots quadrupèdes.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
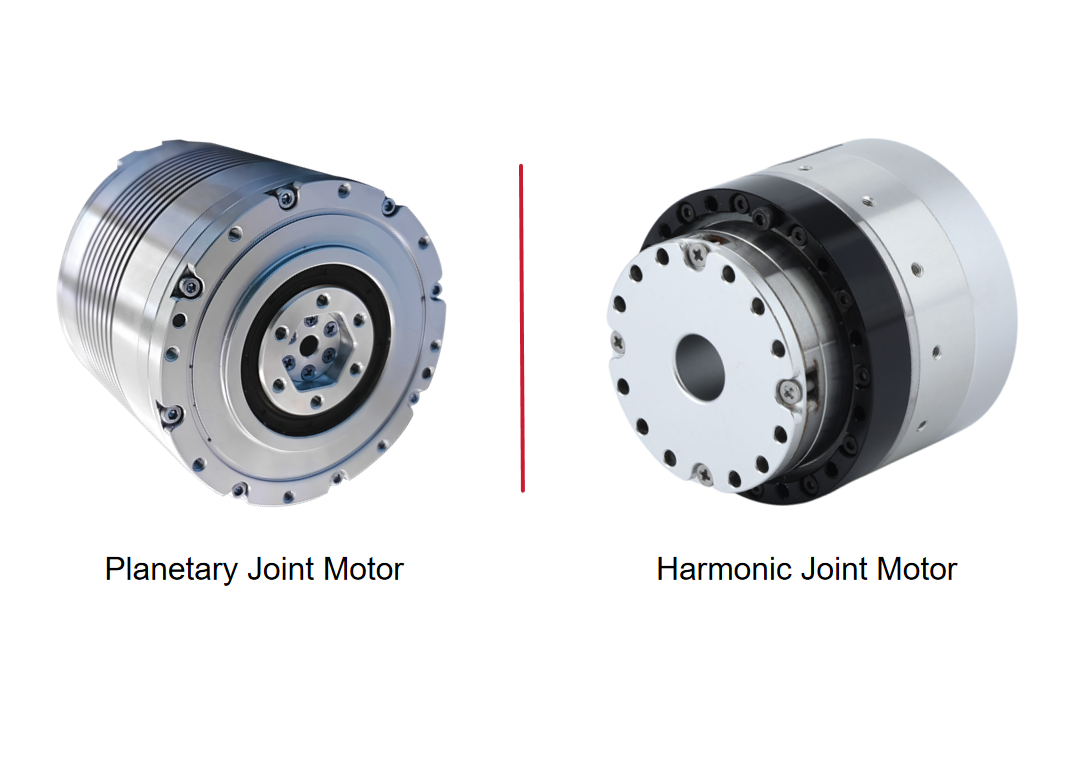
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
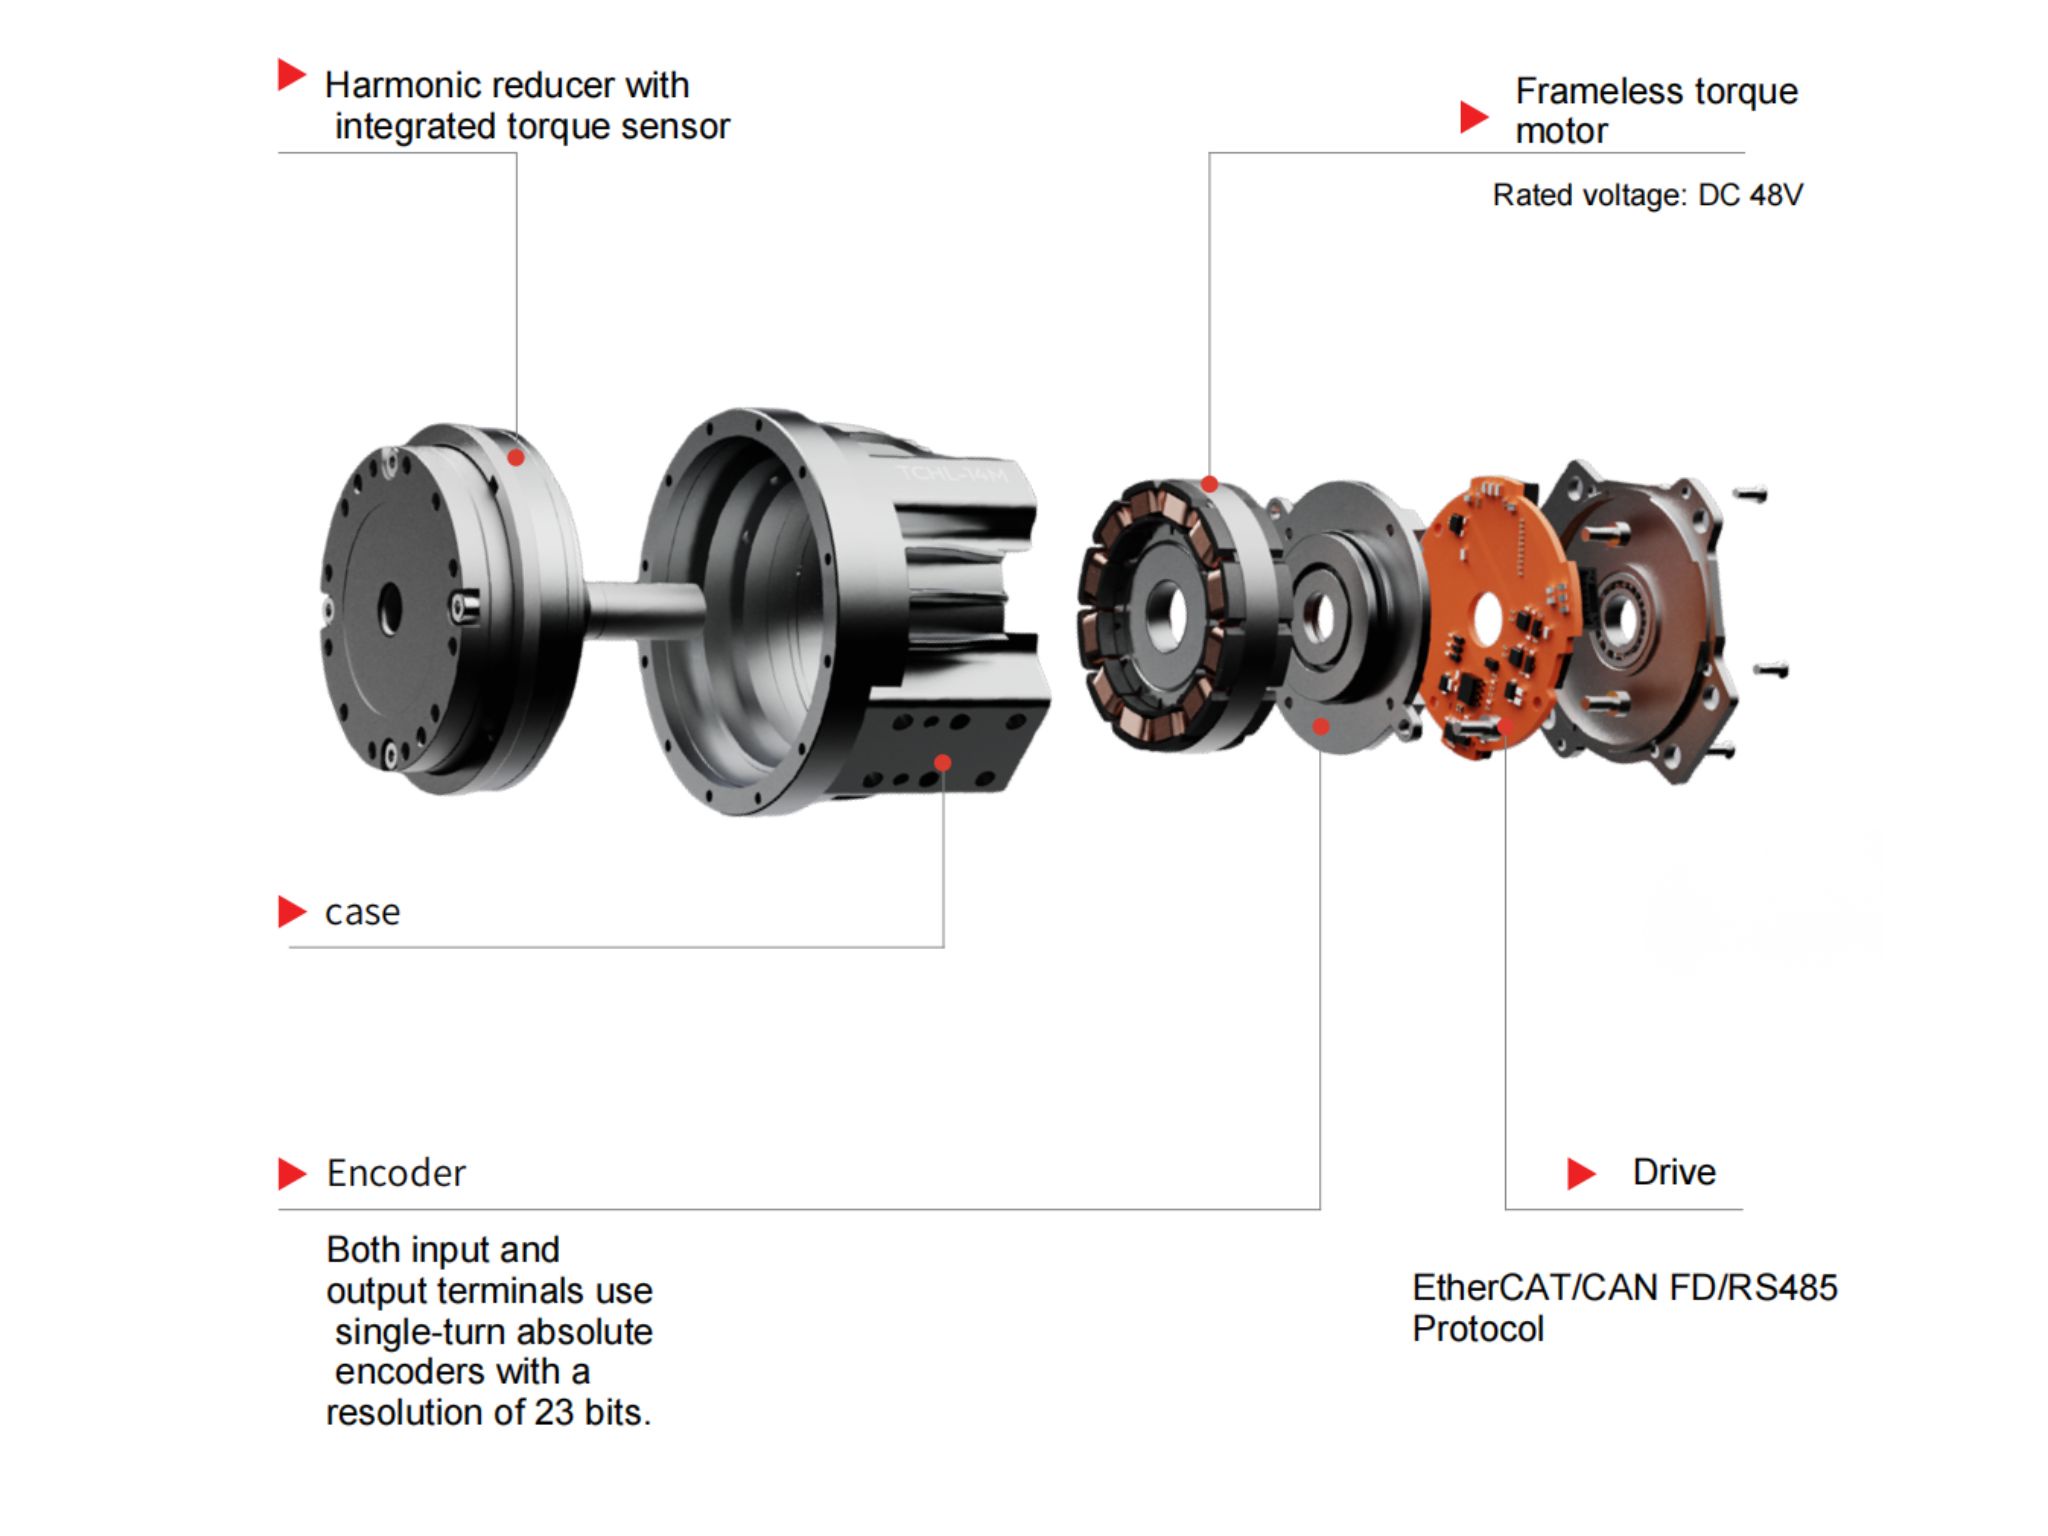
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
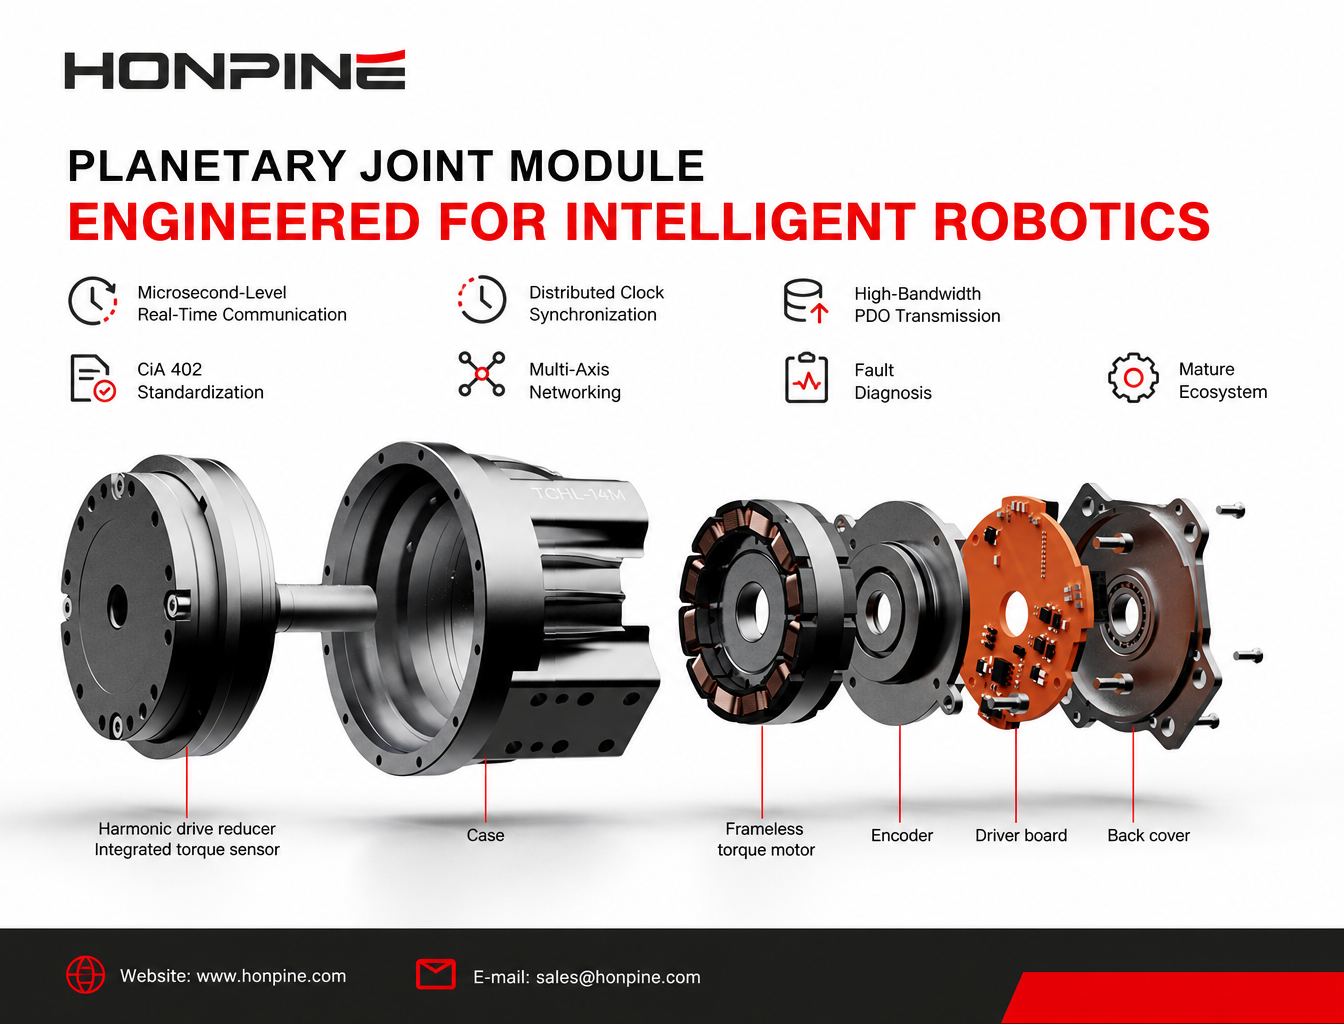
 Pourquoi EtherCAT devient-il le bus de communication standard des modules d’articulations robotiques ?Pourquoi EtherCAT devient-il la solution de communication standard pour les modules d’articulations robotiques intelligents ? Cet article présente sept avantages clés, notamment la communication en temps réel à l’échelle de la microseconde, la synchronisation Distributed Clock, la standardisation CiA 402, la transmission PDO à large bande passante, la mise en réseau multi-axes, le diagnostic des pannes et un écosystème de développement mature. Découvrez comment EtherCAT répond aux exigences de contrôle avancé des robots humanoïdes, des robots collaboratifs et des équipements d’automatisation de haute précision.
 Comment choisir des moteurs articulaires planétaires pour les robots quadrupèdes ?Le choix des moteurs articulaires planétaires adaptés est essentiel aux performances, à la capacité de charge et à la mobilité des robots quadrupèdes. Ce guide présente le choix des moteurs pour les robots marcheurs traditionnels, les robots à roues et à pattes, les robots légers et agiles, ainsi que les robots quadrupèdes pour charges lourdes ou antidéflagrants. Découvrez comment adapter les modules articulaires planétaires HONPINE JRM aux différentes articulations en fonction du couple nominal, du couple de pointe, de la vitesse de rotation, de la tension et du poids requis.
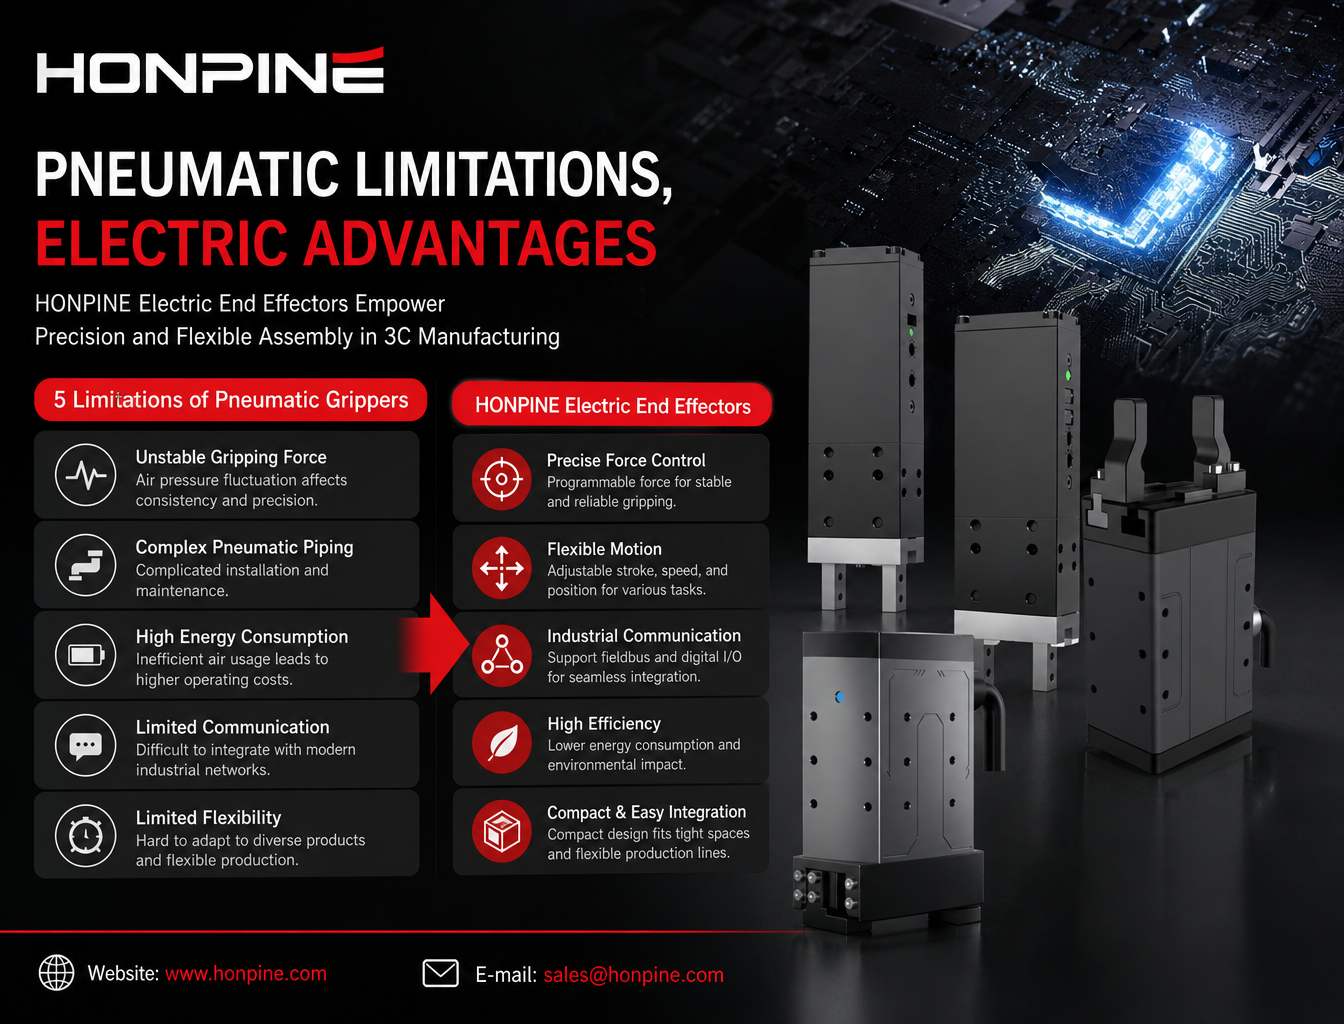
 Pourquoi les effecteurs terminaux dans l’automatisation 3C passent-ils des préhenseurs pneumatiques aux préhenseurs électriques ?À mesure que la fabrication 3C évolue vers des composants plus fins, une plus grande précision d’assemblage et des lignes de production plus flexibles, les préhenseurs pneumatiques traditionnels atteignent de plus en plus leurs limites. La force de préhension fluctuante, les réseaux de conduites pneumatiques complexes, la consommation énergétique élevée et les capacités de communication limitées les rendent moins adaptés à l’assemblage de précision moderne. Les préhenseurs électriques offrent un contrôle programmable de la force, des mouvements flexibles et des capacités de communication industrielle, ce qui en fait une alternative de plus en plus intéressante. Dans cet article, nous examinons cinq limites majeures des préhenseurs pneumatiques et expliquons comment les effecteurs terminaux électriques HONPINE permettent l’assemblage de précision, l’automatisation flexible et la fabrication numérique dans l’industrie 3C.
 Top 5 des fabricants chinois d’actionneurs harmoniques en 2026Depuis des décennies, les fabricants japonais sont bien connus sur le marché mondial des actionneurs harmoniques. Cependant, l’industrie chinoise des actionneurs harmoniques s’est développée rapidement ces dernières années, les fabricants locaux proposant des prix compétitifs, des délais de livraison plus courts et des technologies de transmission de précision de plus en plus avancées. Alors que la demande de robots humanoïdes, de robots collaboratifs et d’automatisation industrielle continue de croître, de plus en plus d’acheteurs internationaux s’intéressent aux fournisseurs chinois. Dans cet article, nous présentons cinq fabricants chinois d’actionneurs harmoniques et examinons leurs produits, leurs capacités techniques et leurs marchés d’application.
 Guide de sélection d’un module d’articulation robotique : comment choisir le module adapté en fonction de la charge, de la précision, du contrôle de force et des exigences de mouvementGuide de sélection des modules d’articulation pour robots, couvrant le couple, la vitesse, les réducteurs, les codeurs, les capteurs de couple, les systèmes d’entraînement et la gestion thermique pour les robots collaboratifs et humanoïdes.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
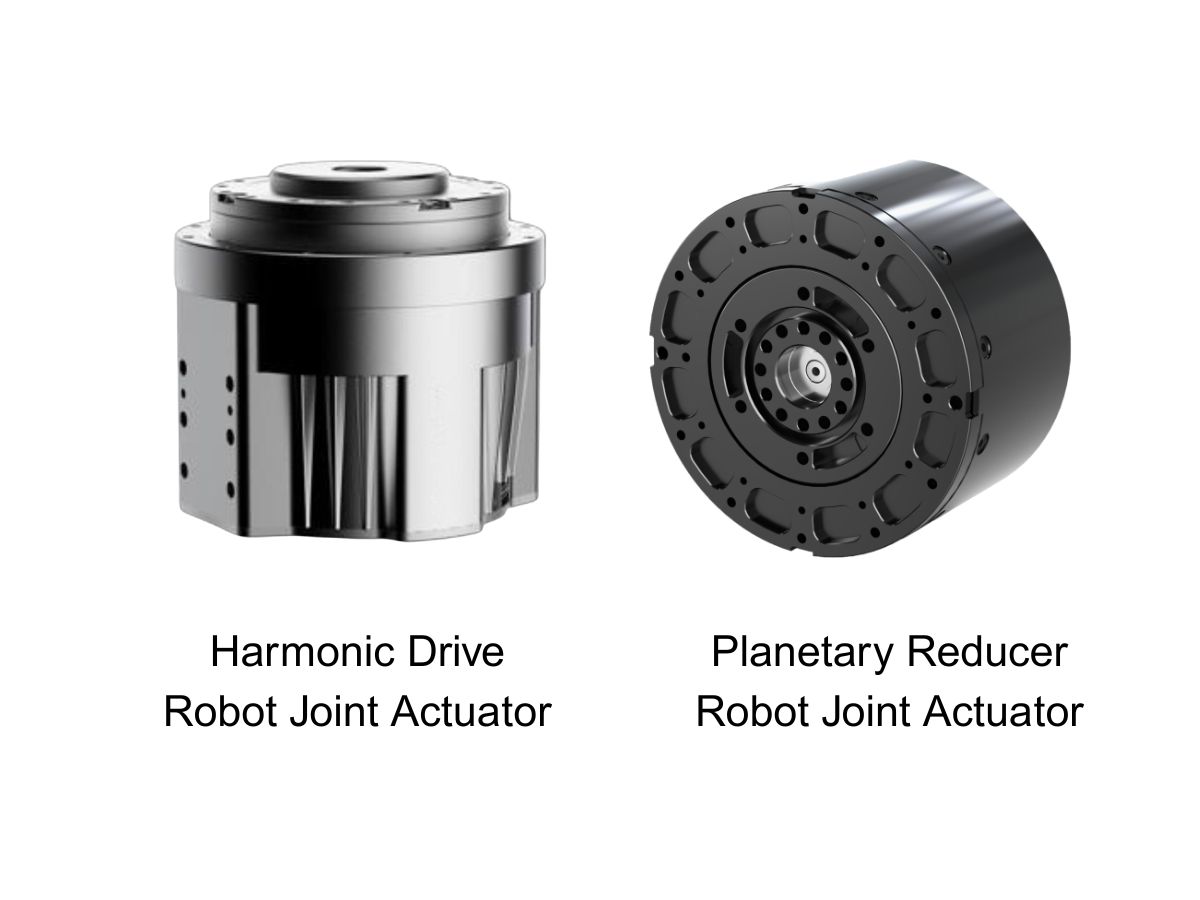
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
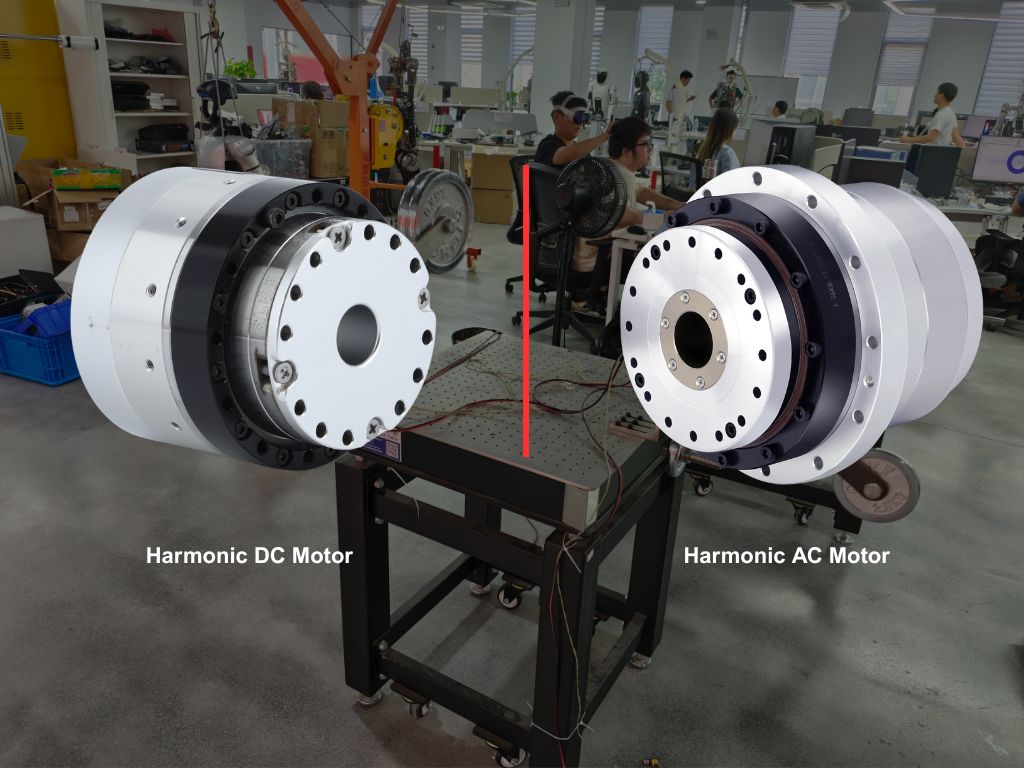
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
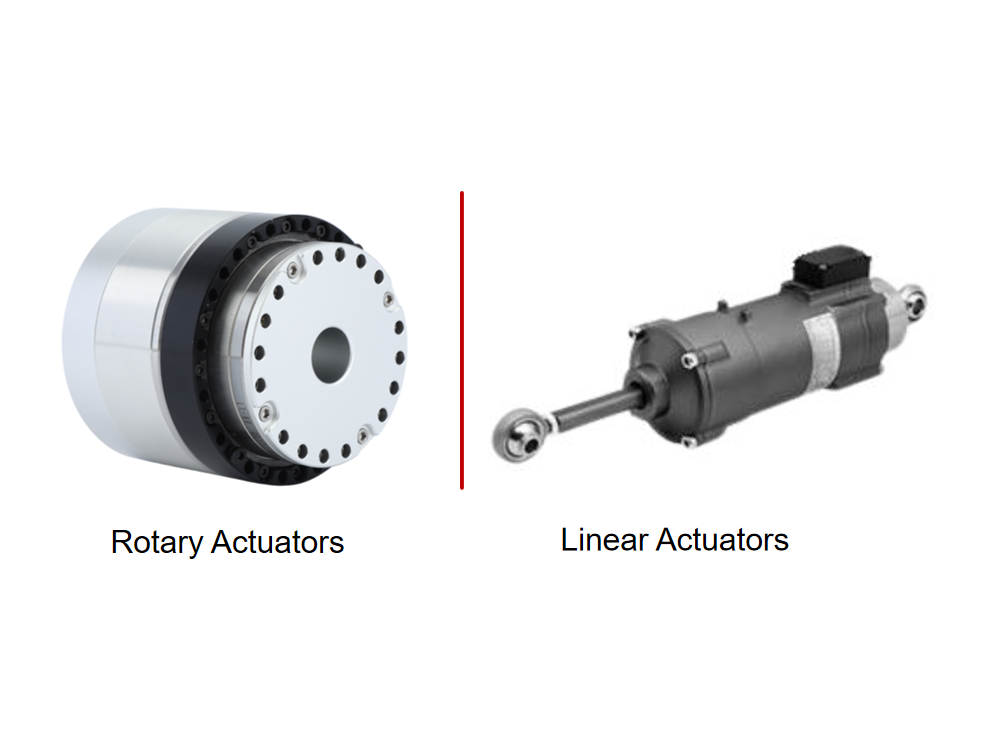
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi EtherCAT devient-il le bus de communication standard des modules d’articulations robotiques ?Pourquoi EtherCAT devient-il la solution de communication standard pour les modules d’articulations robotiques intelligents ? Cet article présente sept avantages clés, notamment la communication en temps réel à l’échelle de la microseconde, la synchronisation Distributed Clock, la standardisation CiA 402, la transmission PDO à large bande passante, la mise en réseau multi-axes, le diagnostic des pannes et un écosystème de développement mature. Découvrez comment EtherCAT répond aux exigences de contrôle avancé des robots humanoïdes, des robots collaboratifs et des équipements d’automatisation de haute précision.
 Comment choisir des moteurs articulaires planétaires pour les robots quadrupèdes ?Le choix des moteurs articulaires planétaires adaptés est essentiel aux performances, à la capacité de charge et à la mobilité des robots quadrupèdes. Ce guide présente le choix des moteurs pour les robots marcheurs traditionnels, les robots à roues et à pattes, les robots légers et agiles, ainsi que les robots quadrupèdes pour charges lourdes ou antidéflagrants. Découvrez comment adapter les modules articulaires planétaires HONPINE JRM aux différentes articulations en fonction du couple nominal, du couple de pointe, de la vitesse de rotation, de la tension et du poids requis.
 Pourquoi les effecteurs terminaux dans l’automatisation 3C passent-ils des préhenseurs pneumatiques aux préhenseurs électriques ?À mesure que la fabrication 3C évolue vers des composants plus fins, une plus grande précision d’assemblage et des lignes de production plus flexibles, les préhenseurs pneumatiques traditionnels atteignent de plus en plus leurs limites. La force de préhension fluctuante, les réseaux de conduites pneumatiques complexes, la consommation énergétique élevée et les capacités de communication limitées les rendent moins adaptés à l’assemblage de précision moderne. Les préhenseurs électriques offrent un contrôle programmable de la force, des mouvements flexibles et des capacités de communication industrielle, ce qui en fait une alternative de plus en plus intéressante. Dans cet article, nous examinons cinq limites majeures des préhenseurs pneumatiques et expliquons comment les effecteurs terminaux électriques HONPINE permettent l’assemblage de précision, l’automatisation flexible et la fabrication numérique dans l’industrie 3C.
 Top 5 des fabricants chinois d’actionneurs harmoniques en 2026Depuis des décennies, les fabricants japonais sont bien connus sur le marché mondial des actionneurs harmoniques. Cependant, l’industrie chinoise des actionneurs harmoniques s’est développée rapidement ces dernières années, les fabricants locaux proposant des prix compétitifs, des délais de livraison plus courts et des technologies de transmission de précision de plus en plus avancées. Alors que la demande de robots humanoïdes, de robots collaboratifs et d’automatisation industrielle continue de croître, de plus en plus d’acheteurs internationaux s’intéressent aux fournisseurs chinois. Dans cet article, nous présentons cinq fabricants chinois d’actionneurs harmoniques et examinons leurs produits, leurs capacités techniques et leurs marchés d’application.
 Guide de sélection d’un module d’articulation robotique : comment choisir le module adapté en fonction de la charge, de la précision, du contrôle de force et des exigences de mouvementGuide de sélection des modules d’articulation pour robots, couvrant le couple, la vitesse, les réducteurs, les codeurs, les capteurs de couple, les systèmes d’entraînement et la gestion thermique pour les robots collaboratifs et humanoïdes.
 Comment choisir un actionneur rotatif de haute précision pour les applications industrielles ?Choisir le bon actionneur rotatif de précision ne consiste pas uniquement à vérifier le couple nominal. Ce guide explique comment calculer le couple de charge, sélectionner le rapport de réduction approprié et évaluer les configurations structurelles, les brides de montage, les freins électromagnétiques, la résolution du codeur et les directions de sortie des câbles. Découvrez comment les séries d’actionneurs rotatifs HONPINE HAS, HAT, HAM et HPG répondent à différents besoins de commande de mouvement industriel et de positionnement de précision.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.