Pourquoi EtherCAT devient-il le bus de communication standard des modules d’articulations robotiques ?
Le développement rapide des robots humanoïdes, des robots collaboratifs et des équipements d’automatisation de haute précision oriente lesmodules intégrés de joints robotiques intelligentsvers la coordination multi-axes, le contrôle en temps réel à haute fréquence, l’interaction flexible des forces et le suivi de trajectoire de haute précision.
Les bus de communication traditionnels, tels que RS485 et CANopen, ne répondent plus pleinement aux exigences de contrôle des joints intelligents de nouvelle génération en matière de précision de synchronisation, de bande passante de communication, de performances en temps réel et d’évolutivité multi-axes.
Au vu de l’architecture de communication, des modes de contrôle, du mappage PDO, des Distributed Clocks et du cadre de dépannage décrits dans le manuel officiel de lasérie de modules de joint TCHL, EtherCAT est devenu une solution de communication courante pour les modules de joints robotiques haut de gamme. Son adoption généralisée ne résulte pas simplement du suivi d’une tendance industrielle. Elle reflète plutôt la forte compatibilité entre les exigences de contrôle avancées des robots modernes et l’architecture technique d’EtherCAT.
Cet article examine les principales raisons de l’utilisation généralisée d’EtherCAT dans les modules de joints robotiques intelligents, en s’appuyant sur les caractéristiques techniques présentées dans le manuel de la série TCHL.
1. Communication en temps réel à l’échelle de la microseconde pour le contrôle servo à haute fréquence
Les boucles de retour de position, de vitesse, de courant et de couple des joints robotiques imposent des exigences très élevées en matière de temps de cycle de communication et de performances en temps réel.
Le manuel dumodule de joint TCHLprend explicitement en charge plusieurs modes de contrôle en temps réel de haute précision, notamment :
Mode position synchrone cyclique (CSP)
Mode vitesse synchrone cyclique (CSV)
Mode couple synchrone cyclique (CST)
Ces modes de contrôle reposent sur une latence de communication extrêmement faible et des cycles de synchronisation stables.
Les communications série traditionnelles et RS485 utilisent généralement un mécanisme d’interrogation, qui peut entraîner une latence plus élevée et davantage de gigue. Bien que CANopen prenne en charge la communication synchrone, son cycle de communication est généralement de l’ordre de la milliseconde et peut s’allonger considérablement à mesure que le nombre d’axes connectés augmente.
À l’inverse, EtherCAT utilise un mécanisme de traitement matériel. Ses dispositifs esclaves traitent directement les données au moyen d’unités matérielles de gestion de mémoire de bus de terrain (FMMU), sans que le processeur ait à interpréter chaque message par logiciel. Cette architecture permet d’atteindre des cycles de communication et une gigue de synchronisation de l’ordre de la microseconde.
D’après les paramètres indiqués dans le manuel du module TCHL, EtherCAT prend en charge des cycles de synchronisation stables de 1 ms, 2 ms et 3 ms. Ces cycles conviennent au contrôle en boucle fermée des servomoteurs à haute fréquence, à l’échantillonnage du couple et à la mise à jour dynamique des trajectoires, fournissant ainsi une base au contrôle de mouvement de haute précision.
2. Les Distributed Clocks permettent une synchronisation multi-axes de haute précision
Les bras robotiques à plusieurs degrés de liberté et les robots humanoïdes comportent plusieurs joints interconnectés. Les données de retour de position et de vitesse, ainsi que celles des capteurs de couple de différents joints, doivent partager une référence temporelle commune afin de garantir la précision des calculs dynamiques, de la compensation d’inertie, de la détection de collision et des algorithmes de contrôle des forces.
Le manuel dumodule de joint TCHLprésente spécifiquement la configuration des Distributed Clocks (DC) d’EtherCAT, l’un des principaux avantages qui distinguent EtherCAT des bus de communication traditionnels.
Comment les Distributed Clocks d’EtherCAT synchronisent plusieurs joints
Le mécanisme DC d’EtherCAT fournit une horloge matérielle commune à tous lesmodules de jointdu réseau. L’échantillonnage des codeurs et du couple, ainsi que la mise à jour des commandes de contrôle sur différents axes, peuvent ainsi être synchronisés avec une grande précision, ce qui réduit au minimum les écarts temporels entre les axes au niveau matériel.
En revanche, CANopen et RS485 s’appuient généralement sur des signaux de synchronisation diffusés par logiciel, plutôt que sur une synchronisation par horloge matérielle du même type. Cela peut entraîner une gigue de synchronisation et des écarts temporels plus importants.
Lors de mouvements coordonnés multi-axes, de telles erreurs temporelles peuvent contribuer à des désalignements de trajectoire, à des oscillations du contrôle des forces et à une augmentation des erreurs de suivi dynamique.
Pour les systèmes robotiques qui nécessitent des mouvements coordonnés de plusieurs joints, une synchronisation précise est essentielle au maintien de la précision des mouvements et de la stabilité du contrôle.
3. Le protocole normalisé CiA 402 améliore la compatibilité et l’interopérabilité
Le dictionnaire d’objets, la machine à états et les définitions des modes de contrôle figurant dans le manuel du module TCHL reflètent l’architecture de communication EtherCAT couramment utilisée dans les joints robotiques : CoE (CANopen over EtherCAT), compatible avec le profil CiA 402 des dispositifs d’entraînement et de contrôle du mouvement.
CiA 402 est une norme largement établie pour les servodispositifs industriels. Elle définit les transitions normalisées des états de fonctionnement des variateurs, les mots de commande, les mots d’état, les modes de fonctionnement et les objets de données.
Un dictionnaire d’objets normalisé simplifie l’intégration
Dans cette architecture, les principales données de contrôle et de retour — notamment la position cible, la vitesse cible, le couple cible, la position réelle, le couple réel et les codes d’erreur — sont définies au moyen d’index normalisés du dictionnaire d’objets.
Exemples :
0x6040 : Controlword
0x607A : position cible
0x6071 : couple cible
0x303A : retour du capteur de couple
Les protocoles de communication normalisés améliorent la compatibilité et l’interchangeabilité des modules de joint de différents fabricants. Lors de l’intégration de différents appareils, du changement de mode de contrôle, de la mise en service des équipements ou de la migration de programmes, les développeurs peuvent réduire la nécessité de s’adapter à des protocoles de communication propriétaires.
Pour les fabricants de modules de joint, développer des produits à partir d’une norme établie contribue également à réduire la complexité du développement et les coûts liés aux essais et erreurs. Cette normalisation constitue un autre facteur important de l’adoption des modules de joint basés sur EtherCAT.
4. La transmission PDO à large bande passante prend en charge les données de capteurs multidimensionnelles
Les modules intégrés de joints de nouvelle génération ne sont plus de simples unités d’exécution de mouvements. Ce sont des systèmes de détection intelligents pouvant intégrer des codeurs doubles, des capteurs de couple côté sortie, la surveillance de la température, la détection des défauts et l’acquisition des vibrations.
Par rapport aux servosystèmes traditionnels, les joints intelligents doivent transmettre nettement plus de données en temps réel, notamment la position, la vitesse, le couple, la température, les codes de défaut et les valeurs de compensation du décalage.
Mappage flexible RxPDO et TxPDO
Selon la section consacrée au mappage PDO du manuel TCHL, EtherCAT prend en charge plusieurs groupes de mappages RxPDO et TxPDO personnalisables. Le contrôleur peut ainsi transmettre des commandes au module de joint et recevoir des données d’état multidimensionnelles au cours d’un seul cycle de communication.
EtherCAT utilise une couche physique basée sur Ethernet, dont la bande passante est suffisante pour transporter de grands volumes de données au cours de cycles de synchronisation à haute fréquence. Cela aide à éviter la congestion des communications et la nécessité de réduire la fréquence d’échantillonnage lorsque plusieurs signaux de capteurs sont transmis simultanément.
Les bus de communication traditionnels offrent une bande passante plus limitée. Lorsqu’ils gèrent plusieurs tâches d’acquisition de données, ils peuvent nécessiter des fréquences d’échantillonnage plus basses, au risque de compromettre la précision du contrôle des forces et la rapidité de la réponse dynamique.
Ils sont donc moins adaptés aux applications avancées de joints intelligents équipés de capteurs de couple et d’autres fonctions de détection intégrées.
5. La topologie en chaîne simplifie le câblage et l’extension multi-axes
Les robots humanoïdes et les bras robotiques à six axes comportent généralement de 6 à 16 modules de joint. Leur espace intérieur étant réduit, le cheminement des câbles et l’intégration du système sont difficiles.
EtherCAT prend en charge une topologie en chaîne, qui permet de connecter séquentiellement plusieurs modules de joint par leurs interfaces réseau. Cela simplifie le câblage du réseau et réduit la nécessité de disposer d’une ligne de communication distincte entre chaque joint et le contrôleur.
Connexions IN/OUT flexibles pour l’intégration robotique
La configuration des interfaces IN/OUT d’EtherCAT et la méthode de connexion en chaîne facilitent l’installation de modules à plusieurs niveaux et le cheminement des câbles à travers des structures creuses.
Cette solution convient particulièrement aux configurations mécaniques compactes des joints robotiques, où l’espace disponible pour le câblage est limité.
Comparé aux limitations du nombre de nœuds et aux contraintes d’extension des réseaux CANopen, ainsi qu’à l’efficacité moindre de l’interrogation des réseaux RS485, EtherCAT offre une grande évolutivité multi-axes. L’ajout d’axes n’entraîne pas nécessairement une augmentation importante du temps de cycle de communication, ce qui rend EtherCAT particulièrement adapté au contrôle coordonné de plusieurs joints robotiques.
6. Un diagnostic complet des défauts améliore la fiabilité du système et facilite la maintenance
Les instructions de dépannage et le système d’alarme EtherCAT décrits dans le manuel du module TCHL illustrent les capacités complètes du bus en matière de gestion des états et de diagnostic des défauts.
EtherCAT définit quatre principaux états de communication :
Init : initialisation
Pre-Operational : pré-opérationnel
Safe-Operational : opérationnel sécurisé
Operational : opérationnel
Ces états aident les développeurs à identifier les problèmes de communication liés à l’initialisation des appareils, au mappage PDO, à la synchronisation, à la déconnexion du réseau ou à la perte de trames.
Le système peut également signaler en temps réel des informations sur les défauts, telles que les erreurs de poursuite, les écarts de synchronisation et les anomalies de réception PDO.
Les développeurs peuvent ainsi identifier et résoudre les problèmes de communication plus efficacement, réduisant le temps de mise en service et la complexité de la maintenance après-vente. Ses capacités de diagnostic complètes rendent EtherCAT particulièrement adapté aux systèmes d’automatisation industrielle et aux équipements robotiques nécessitant un fonctionnement stable à long terme.
7. Un écosystème EtherCAT mature réduit les coûts de développement et d’intégration
EtherCAT a développé un écosystème mature couvrant un large éventail d’applications industrielles. Plusieurs solutions de contrôleurs maîtres couramment utilisées sont disponibles, notamment Beckhoff TwinCAT, SOEM, IgH et les plateformes basées sur Linux temps réel.
Ces solutions prennent en charge différentes plateformes matérielles, notamment les PLC, les PC industriels et les contrôleurs embarqués.
Des outils professionnels sont également disponibles pour la mise en service, la capture de paquets et la configuration des paramètres. Les développeurs peuvent surveiller les cycles de synchronisation, les décalages DC, les données PDO et les états du bus, ce qui simplifie le développement et le dépannage du système.
Pour les fabricants d’équipements, EtherCAT offre un haut degré de normalisation, une forte portabilité et un vivier de talents bien établi. Comparé aux bus de communication propriétaires, il peut contribuer à réduire les coûts de développement, de mise en service, de formation et de remplacement, ce qui le rend mieux adapté à la production à grande échelle et au déploiement commercial.
Conclusion : pourquoi EtherCAT devient le choix courant pour la communication des joints robotiques
L’adoption généralisée d’EtherCAT s’explique fondamentalement par le fait que les bus de communication traditionnels à faible débit ne peuvent répondre pleinement aux exigences de contrôle avancées desjoints robotiques intelligents.
Grâce à sa communication matérielle en temps réel à l’échelle de la microseconde, à la synchronisation de haute précision par Distributed Clock, aux protocoles servo normalisés CiA 402, à la transmission PDO à large bande passante, à la mise en réseau multi-axes simplifiée et au diagnostic complet des défauts, EtherCAT convient aux modules intégrés de joints de nouvelle génération dotés de la détection du couple, de la coordination multi-axes, du contrôle flexible des forces et du suivi de trajectoire de haute précision.
Avec le développement continu des robots humanoïdes, des robots collaboratifs et des équipements d’automatisation haut de gamme, EtherCAT est devenu une solution de communication courante de premier plan pour les modules de joints robotiques.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi EtherCAT devient-il le bus de communication standard des modules d’articulations robotiques ?Pourquoi EtherCAT devient-il la solution de communication standard pour les modules d’articulations robotiques intelligents ? Cet article présente sept avantages clés, notamment la communication en temps réel à l’échelle de la microseconde, la synchronisation Distributed Clock, la standardisation CiA 402, la transmission PDO à large bande passante, la mise en réseau multi-axes, le diagnostic des pannes et un écosystème de développement mature. Découvrez comment EtherCAT répond aux exigences de contrôle avancé des robots humanoïdes, des robots collaboratifs et des équipements d’automatisation de haute précision.
 Guide de sélection d’un module d’articulation robotique : comment choisir le module adapté en fonction de la charge, de la précision, du contrôle de force et des exigences de mouvementGuide de sélection des modules d’articulation pour robots, couvrant le couple, la vitesse, les réducteurs, les codeurs, les capteurs de couple, les systèmes d’entraînement et la gestion thermique pour les robots collaboratifs et humanoïdes.
 Comment choisir un actionneur rotatif de haute précision pour les applications industrielles ?Choisir le bon actionneur rotatif de précision ne consiste pas uniquement à vérifier le couple nominal. Ce guide explique comment calculer le couple de charge, sélectionner le rapport de réduction approprié et évaluer les configurations structurelles, les brides de montage, les freins électromagnétiques, la résolution du codeur et les directions de sortie des câbles. Découvrez comment les séries d’actionneurs rotatifs HONPINE HAS, HAT, HAM et HPG répondent à différents besoins de commande de mouvement industriel et de positionnement de précision.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.
 Moteur d’articulation harmonique HONPINE HPJM : mode position vs mode vitesse – comment choisir le bon mode de commande ?Le mode position et le mode vitesse répondent à des exigences différentes en matière de commande du mouvement dans les systèmes robotiques. À l’exemple du moteur d’articulation harmonique HONPINE HPJM, cet article explique leurs architectures de commande, leurs principes de fonctionnement, leurs principales différences et leurs scénarios d’application. Des articulations de robots humanoïdes et des exosquelettes de rééducation aux roues motrices de robots mobiles et aux systèmes d’essai à rotation continue, découvrez comment choisir le mode de commande adapté en fonction des objectifs de mouvement, des charges mécaniques et des exigences de sécurité du système.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
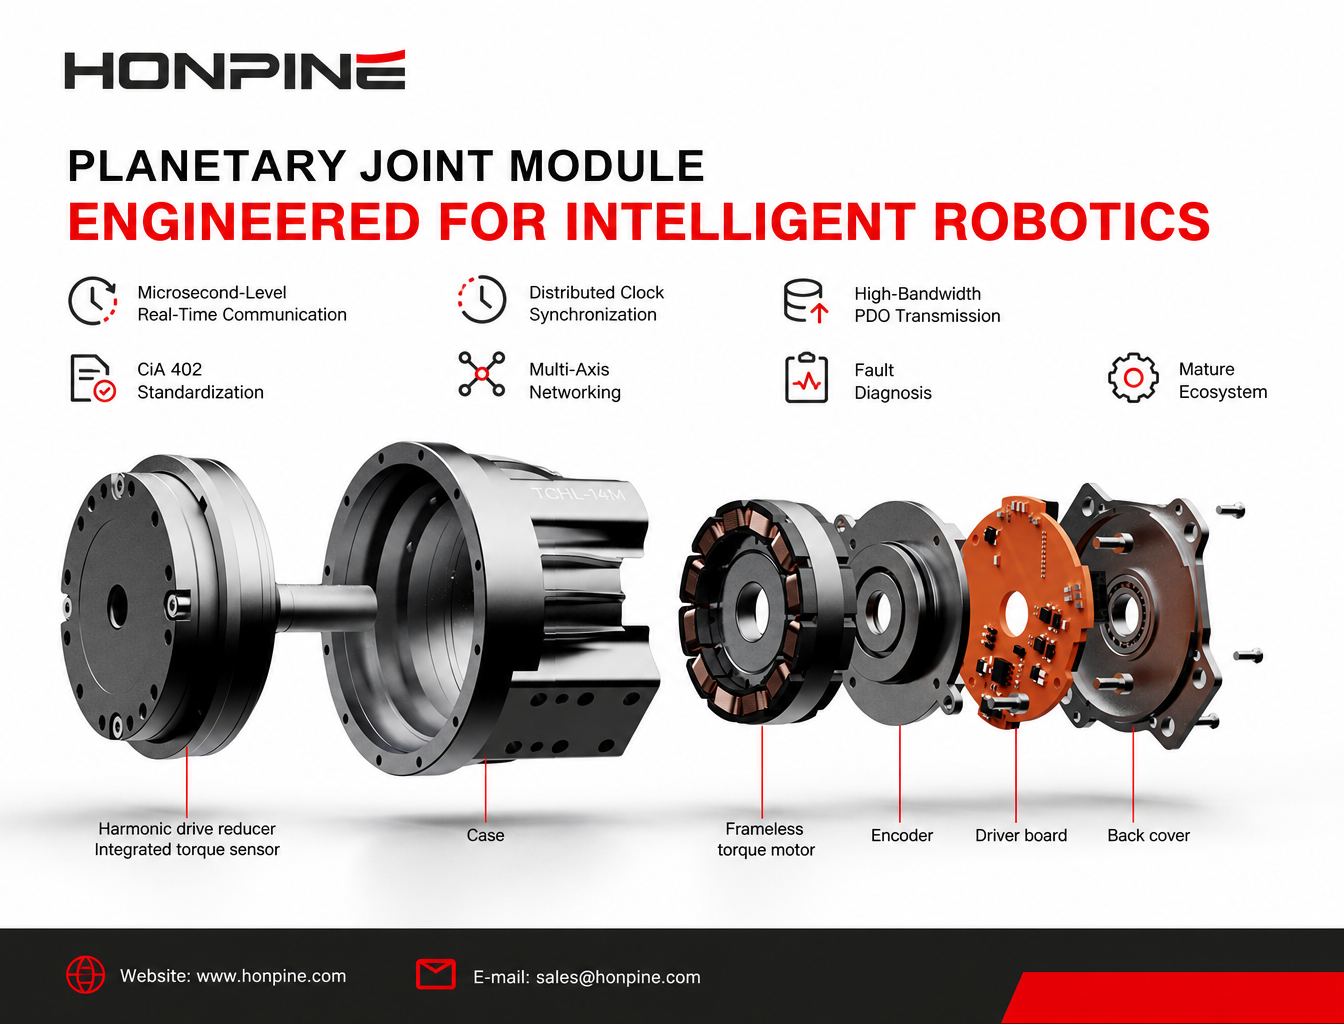
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi EtherCAT devient-il le bus de communication standard des modules d’articulations robotiques ?Pourquoi EtherCAT devient-il la solution de communication standard pour les modules d’articulations robotiques intelligents ? Cet article présente sept avantages clés, notamment la communication en temps réel à l’échelle de la microseconde, la synchronisation Distributed Clock, la standardisation CiA 402, la transmission PDO à large bande passante, la mise en réseau multi-axes, le diagnostic des pannes et un écosystème de développement mature. Découvrez comment EtherCAT répond aux exigences de contrôle avancé des robots humanoïdes, des robots collaboratifs et des équipements d’automatisation de haute précision.
 Guide de sélection d’un module d’articulation robotique : comment choisir le module adapté en fonction de la charge, de la précision, du contrôle de force et des exigences de mouvementGuide de sélection des modules d’articulation pour robots, couvrant le couple, la vitesse, les réducteurs, les codeurs, les capteurs de couple, les systèmes d’entraînement et la gestion thermique pour les robots collaboratifs et humanoïdes.
 Comment choisir un actionneur rotatif de haute précision pour les applications industrielles ?Choisir le bon actionneur rotatif de précision ne consiste pas uniquement à vérifier le couple nominal. Ce guide explique comment calculer le couple de charge, sélectionner le rapport de réduction approprié et évaluer les configurations structurelles, les brides de montage, les freins électromagnétiques, la résolution du codeur et les directions de sortie des câbles. Découvrez comment les séries d’actionneurs rotatifs HONPINE HAS, HAT, HAM et HPG répondent à différents besoins de commande de mouvement industriel et de positionnement de précision.
 Quel type de module d’articulation robotique choisir pour le contrôle de robots humanoïdes de haute précision ?À mesure que les robots humanoïdes dépassent les tâches élémentaires de marche et de démonstration pour s’orienter vers des applications complexes en conditions réelles, leurs modules d’articulation doivent offrir davantage qu’un couple élevé. Le positionnement précis, le contrôle exact du couple, la rigidité structurelle et la réponse dynamique jouent tous un rôle important dans la réalisation d’opérations délicates. Alors, quel type de module d’articulation choisir pour un robot humanoïde destiné à effectuer des tâches de haute précision ? Dans cet article, Theodore Li, directeur technique chez HONPINE, présente le module d’articulation harmonique HAG et explique cinq caractéristiques clés qui le rendent adapté aux applications exigeantes de robotique humanoïde.
 Moteur d’articulation harmonique HONPINE HPJM : mode position vs mode vitesse – comment choisir le bon mode de commande ?Le mode position et le mode vitesse répondent à des exigences différentes en matière de commande du mouvement dans les systèmes robotiques. À l’exemple du moteur d’articulation harmonique HONPINE HPJM, cet article explique leurs architectures de commande, leurs principes de fonctionnement, leurs principales différences et leurs scénarios d’application. Des articulations de robots humanoïdes et des exosquelettes de rééducation aux roues motrices de robots mobiles et aux systèmes d’essai à rotation continue, découvrez comment choisir le mode de commande adapté en fonction des objectifs de mouvement, des charges mécaniques et des exigences de sécurité du système.
 3 meilleurs réducteurs harmoniques pour les équipements de semi-conducteursLes équipements de fabrication de semi-conducteurs nécessitent un contrôle de mouvement de haute précision, des structures mécaniques compactes et des performances de transmission fiables. Des robots de manutention de wafers et des systèmes OHT aux équipements de lithographie et de métrologie, chaque application impose des exigences différentes aux réducteurs harmoniques. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente trois solutions de réducteurs harmoniques : la série FHG à arbre creux, la série FHD ultra-mince et la série FSD ultra-plate. Nous examinerons également 10 paramètres techniques clés que les ingénieurs doivent prendre en compte lors du choix d’un réducteur harmonique pour les équipements de semi-conducteurs, notamment le couple nominal, le jeu, la rigidité torsionnelle, le diamètre de l’arbre creux et la charge de moment admissible.
 Comment associer des réducteurs planétaires à des servomoteurs de 6 grandes marques ?Choisir le réducteur planétaire adapté à un servomoteur ne consiste pas seulement à faire correspondre la puissance du moteur et le rapport de réduction. Les ingénieurs doivent également tenir compte du couple de sortie, de l’inertie de charge, du jeu, de la rigidité torsionnelle et de la compatibilité de montage afin de garantir des performances de transmission fiables. Les servomoteurs de différentes marques, notamment Inovance, Estun, Panasonic, Mitsubishi, Yaskawa et MOONS', peuvent présenter des dimensions d’arbre et des interfaces de montage différentes. Comment les ingénieurs peuvent-ils donc identifier le réducteur planétaire adapté à chaque servomoteur ? Ce guide présente les principaux principes d’association, les calculs essentiels et les critères pratiques de sélection pour vous aider à prendre une décision éclairée.