STO ou frein de maintien dans les modules d’articulation robotisés : quelle différence pour la commande sécurisée des robots ?
Alors que la sécurité des robots prend une importance croissante dans l'automatisation industrielle, les ingénieurs doivent comprendre le rôle de chaque composant lié à la sécurité dans unmodule d'articulation robotique, qu'il s'agisse de robots humanoïdes, de robots collaboratifs ou d'autres systèmes robotiques. Faut-il choisir un module d'articulation doté de la fonction Safe Torque Off (STO), d'un frein de maintien, ou des deux ?
Bonjour, je suis Theodore Li, directeur technique chez HONPINE. Dans cet article, je vais expliquer les différences entre la fonction STO et les freins de maintien, leur fonctionnement et les situations dans lesquelles chacune est nécessaire. En prenant comme exemple leservomoteur d'articulation intégré à réducteur harmonique HAGde HONPINE, nous verrons comment ces deux fonctions répondent à des besoins différents et comment elles peuvent être utilisées conjointement dans un système de sécurité robotique correctement conçu.
Qu'est-ce que la fonction STO (Safe Torque Off) ?
La STO, ou Safe Torque Off (suppression sûre du couple), est une fonction de sécurité qui empêche un moteur de générer un couple moteur en désactivant la sortie de puissance du variateur au moyen d'une architecture matérielle liée à la sécurité.
Sur la série HONPINE HAG, la STO est mise en œuvre comme une fonction de sécurité matérielle du variateur. Lorsque les entrées STO sont activées correctement, le variateur empêche le moteur de générer un couple. Contrairement à une commande logicielle d'arrêt ordinaire, une fonction STO correctement mise en œuvre est conçue pour fonctionner indépendamment des commandes normales de contrôle du mouvement et des instructions de communication.
Cela contribue à réduire le risque de couple moteur involontaire causé par certaines défaillances du logiciel de commande ou des communications.
Comment fonctionne la STO ?
Lorsque la fonction STO est déclenchée, le variateur désactive la capacité de l'étage de puissance à produire un couple moteur. Le moteur ne peut alors plus générer activement de couple moteur par l'intermédiaire du variateur.
Cependant, la STO ne verrouille pas mécaniquement l'arbre d'articulation et ne garantit pas l'arrêt immédiat du robot. L'articulation peut continuer à bouger sous l'effet de l'inertie, de la gravité, d'une force extérieure ou d'une autre source d'énergie mécanique.
Par exemple, si un bras robotisé est en mouvement lorsque la STO est activée, il peut continuer sur sa lancée avant de s'arrêter. Si le bras comporte une articulation verticale supportant une charge suspendue, la gravité peut entraîner un mouvement vers le bas dès que le moteur ne peut plus fournir le couple de soutien.
Quels sont les principaux avantages de la STO ?
La STO fournit un moyen lié à la sécurité d'empêcher le moteur de générer un couple sans dépendre d'une commande logicielle de mouvement ordinaire.
Parmi les applications courantes figurent les réponses liées à la sécurité aux interverrouillages de portes de protection, aux systèmes d'arrêt d'urgence et à l'accès pour la maintenance, à condition que le système de sécurité dans son ensemble ait été conçu et validé pour l'application prévue.
La STO est particulièrement utile pour réduire le risque de couple moteur involontaire résultant de certaines défaillances de la commande du variateur.
Quelles sont les limites de la STO ?
La STO empêche le variateur de générer un couple moteur, mais ne fournit aucune force mécanique de maintien.
Pour les articulations robotiques supportant des charges suspendues, des axes verticaux ou d'autres mécanismes soumis à la gravité, la STO seule peut ne pas empêcher le mouvement de l'articulation. Des mesures supplémentaires, telles qu'un frein de maintien de capacité appropriée ou un autre dispositif mécanique de retenue de charge, peuvent être nécessaires.
La STO ne garantit pas non plus automatiquement un temps ou une distance d'arrêt particuliers. Ceux-ci dépendent du système mécanique et de la conception globale de sécurité.
Qu'est-ce qu'un frein de maintien dans un module d'articulation robotique ?
Un frein de maintien est un dispositif mécanique conçu pour maintenir en position un arbre moteur ou une articulation lorsque le frein est engagé. Dans de nombreuxservomoteurs d'articulation intégrés pour robots, le frein est un mécanisme électromagnétique appliqué par ressort.
Dans une conception typique, l'alimentation électrique libère le frein, tandis que la coupure de l'alimentation permet à un mécanisme à ressort de l'engager. Le principe de fonctionnement exact dépend de la conception du frein.
Sur la série HONPINE HAG, le frein de maintien peut être configuré pour maintenir la position de l'articulation lorsque le moteur est désactivé ou que le système perd son alimentation, sous réserve des spécifications du frein et d'une installation correcte.
Comment fonctionne un frein de maintien ?
Un frein de maintien électromagnétique typique fonctionne comme suit :
Variateur activé : le frein est alimenté pour être libéré, ce qui permet au moteur et à l'articulation de tourner.
Variateur désactivé : le frein reçoit la commande d'engagement conformément à la séquence de commande configurée.
Coupure de courant : un frein appliqué par ressort et libéré par alimentation s'engage généralement lorsque son alimentation de libération est coupée, contribuant ainsi à maintenir l'articulation en position.
Sur la série HONPINE HAG, l'ouverture et la fermeture du frein peuvent être commandées par des instructions EtherCAT ou CANopen SDO, selon la configuration.
La réponse mécanique du frein n'est pas instantanée. Selon les paramètres de fonctionnement HAG fournis pour cet article, le temps d'actionnement physique du frein est d'environ 150 ms. L'intervalle minimal spécifié entre la désactivation et la réactivation du variateur est de 300 ms, et un délai d'au moins 500 ms après l'activation est requis avant l'émission de commandes de mouvement.
Ces valeurs sont des exigences de fonctionnement propres au produit et ne s'appliquent pas universellement à tous les modules d'articulation robotique. Avant la mise en service d'un système, vérifiez toujours la dernière version du manuel HAG et les paramètres configurés du variateur.
Quels sont les principaux avantages d'un frein de maintien ?
Le principal avantage d'un frein de maintien est sa capacité à s'opposer mécaniquement au mouvement de l'articulation lorsque le moteur n'entraîne pas activement la charge.
Les applications courantes comprennent :
Le maintien d'une articulation verticale de robot contre la gravité lorsque le moteur est désactivé.
Le maintien de la position d'une articulation en veille ou lorsque l'alimentation est coupée.
La prévention de la descente d'une charge suspendue lorsque le couple moteur n'est pas disponible.
Le maintien de la position pendant la maintenance ou dans d'autres états de fonctionnement, lorsque la conception de sécurité du système le permet.
Quelles sont les limites d'un frein de maintien ?
Un frein de maintien ne remplace pas la STO.
Si un variateur continue de générer un couple moteur alors que le frein est engagé, la force qui en résulte peut dépasser la capacité de maintien nominale du frein. Cela peut entraîner l'usure du frein, une surchauffe, des dommages mécaniques ou une perte de la capacité de maintien.
Un frein de maintien classique est également généralement conçu pour le maintien statique plutôt que pour arrêter de façon répétée une articulation se déplaçant rapidement. Son utilisation pour le freinage d'urgence dynamique nécessite un frein spécifiquement homologué pour cet usage et une conception du système validée.
Un frein ne doit donc pas être considéré comme l'unique protection contre un couple moteur involontaire.
STO et frein de maintien : principales différences
La STO et les freins de maintien remplissent des fonctions différentes dans un module d'articulation robotique. La comparaison ci-dessous résume leurs principales différences.
La distinction essentielle est simple : la STO empêche le moteur de générer un couple, tandis qu'un frein de maintien s'oppose mécaniquement au mouvement de l'articulation. Aucune de ces fonctions ne remplace automatiquement l'autre.
Que se passe-t-il si un module d'articulation robotique utilise uniquement la STO ou uniquement un frein de maintien ?
Il est essentiel de comprendre les limites de chaque fonction lors de la conception d'une articulation robotique sûre, en particulier lorsque le mécanisme supporte une charge verticale.
Scénario 1 — Utilisation de la STO sans frein de maintien
Pourquoi une articulation verticale de robot peut-elle descendre après l'activation de la STO ?
Lorsque la STO désactive la capacité du moteur à générer un couple, une articulation verticale peut perdre le couple moteur nécessaire pour compenser la gravité.
Si l'articulation ne dispose d'aucun autre mécanisme efficace de retenue de charge, le bras ou la charge utile peut descendre. Le mouvement qui en résulte peut endommager l'équipement, compromettre la position du robot ou blesser le personnel à proximité.
Pour cette raison, une articulation robotique qui doit retenir en toute sécurité un mécanisme soumis à la gravité ne peut pas s'appuyer uniquement sur la STO, à moins qu'une autre mesure mécanique ou au niveau du système fournisse la protection requise.
Applications adaptées : la STO peut faire partie d'une solution de sécurité visant à empêcher un couple moteur involontaire pendant les opérations de maintenance, lors de l'ouverture d'un protecteur de sécurité ou dans d'autres situations liées à la sécurité. Le système de sécurité complet doit néanmoins tenir compte des mouvements résiduels, de la gravité et des forces extérieures.
Limite : la STO ne verrouille pas mécaniquement l'arbre et ne maintient pas une charge suspendue.
Scénario 2 — Utilisation d'un frein de maintien sans STO
Pourquoi un frein de maintien ne suffit-il pas à empêcher un couple moteur involontaire ?
Un frein de maintien peut maintenir une articulation en position lorsqu'il est engagé et que la charge appliquée reste dans les limites de sa capacité nominale. Cependant, il n'empêche pas un variateur défectueux de tenter de générer un couple moteur.
Si une défaillance du variateur amène le moteur à produire un couple alors que le frein reste engagé, un couple excessif peut endommager le frein ou d'autres composants mécaniques. Si la capacité de maintien du frein est dépassée, l'articulation peut bouger de manière inattendue.
Un frein de maintien ne peut donc pas fournir à lui seul la même protection contre un couple moteur involontaire qu'une fonction STO correctement mise en œuvre.
Applications adaptées : les freins de maintien sont utiles pour maintenir la position des articulations verticales, retenir une charge suspendue et maintenir un mécanisme lorsque le moteur est désactivé.
Limite : un frein de maintien classique ne doit pas être considéré comme le principal moyen d'empêcher un couple moteur involontaire ni comme un arrêt d'urgence dynamique, sauf s'il a été spécifiquement conçu et homologué à cette fin.
Comment la STO et un frein de maintien doivent-ils fonctionner conjointement ?
Pour les articulations robotiques supportant des charges dues à la gravité, l'association de la STO et d'un frein de maintien de capacité appropriée peut offrir des protections complémentaires. Toutefois, la simple installation des deux composants ne rend pas automatiquement l'ensemble du robot sûr. Leur séquence de commande doit être conçue en fonction du système mécanique réel et des fonctions de sécurité requises.
Principes recommandés de commande de sécurité
Une conception de sécurité typique doit prendre en compte les étapes suivantes :
Détecter l'événement de sécurité. Une entrée liée à la sécurité, telle qu'un circuit d'arrêt d'urgence ou un interverrouillage de protecteur, déclenche la réponse requise.
Commander le mouvement de l'articulation lorsque cela est nécessaire. Si l'évaluation des risques exige une décélération contrôlée, le système doit utiliser une fonction d'arrêt adaptée et validée, plutôt que de couper immédiatement le couple moteur sans tenir compte du mouvement qui en résulterait.
Engager le frein de maintien au moment approprié. Le frein doit être appliqué conformément aux exigences du fabricant et à la séquence de sécurité validée. La conception doit empêcher la descente d'une articulation soumise à la gravité pendant le délai d'engagement du frein.
Appliquer la STO conformément à la conception de sécurité. Une fois les conditions requises d'arrêt et de retenue de charge réunies, la STO peut empêcher toute nouvelle génération de couple moteur. En cas d'urgence nécessitant la suppression immédiate du couple, la conception de sécurité doit tenir compte du mouvement résiduel ou entraîné par la gravité qui pourrait en résulter.
Valider le système complet. Le temps d'actionnement du frein, sa capacité de charge, la distance d'arrêt, la réponse aux défaillances et les conditions de redémarrage doivent être validés pour le robot réel et son environnement d'utilisation.
Important : il n'existe pas de séquence unique adaptée à tous les robots. En particulier, déclencher la STO puis attendre l'arrêt de l'articulation avant d'engager le frein peut être dangereux pour un axe soumis à la gravité si l'articulation commence à descendre pendant cet intervalle. La séquence appropriée dépend de l'évaluation des risques, des fonctions de sécurité disponibles, des caractéristiques du frein et des normes applicables.
Quelles applications robotiques bénéficient de la STO et d'un frein de maintien ?
Il convient d'envisager l'utilisation conjointe de la STO et d'un frein de maintien chaque fois qu'un robot doit empêcher un couple moteur involontaire tout en maintenant une articulation soumise à une charge mécanique.
Robots humanoïdes
Les robots humanoïdes comportent plusieurs articulations susceptibles de supporter le poids du corps ou des charges dans différentes orientations. Un frein de maintien peut contribuer à maintenir une articulation lorsque le couple moteur n'est pas disponible, tandis que la STO peut empêcher un couple moteur involontaire lorsque sa fonction de sécurité est activée.
La configuration requise dépend du rôle de l'articulation, de la posture du robot et des conséquences d'une perte de couple moteur.
Robots collaboratifs
Les robots collaboratifs peuvent fonctionner à proximité des personnes et passer fréquemment d'un état de mouvement à un état de veille ou de maintenance. La STO et les freins de maintien peuvent répondre à des dangers différents, mais le robot complet doit également intégrer les protections, la commande de sécurité et les mesures de réduction des risques appropriées.
Aucune de ces fonctions, à elle seule, ne garantit qu'un robot peut fonctionner en toute sécurité en mode collaboratif.
Bras robotisés industriels
Les bras robotisés industriels comportent souvent des axes verticaux et des articulations supportant des charges utiles importantes. Pour ces mécanismes, les concepteurs doivent tenir compte de la gravité, du comportement à l'arrêt, de la capacité de maintien du frein et des conséquences d'une défaillance du variateur.
Une association correctement conçue de la STO et d'un dispositif mécanique de retenue de charge peut contribuer à traiter ces différents dangers.
Robots médicaux, éducatifs et de recherche
Les robots médicaux et les plateformes de laboratoire ou de recherche peuvent nécessiter des mouvements contrôlés, un comportement d'arrêt prévisible et un maintien sûr de la position. L'architecture de sécurité appropriée dépend des risques propres à l'application, notamment de la présence d'une charge suspendue supportée par une articulation ou du fonctionnement à proximité de personnes.
La STO et les freins de maintien doivent être sélectionnés dans le cadre de la conception globale du système, et non considérés comme des options interchangeables.
Servomoteur d'articulation intégré à réducteur harmonique HONPINE HAG : options STO et frein de maintien
Leservomoteur d'articulation intégré à réducteur harmonique HAGde HONPINE peut être configuré avec la STO et un frein de maintien afin de répondre à différentes exigences de commande du mouvement et de conception liées à la sécurité.
En intégrant la transmission harmonique et les fonctions du moteur-variateur dans un module d'articulation compact, la série HAG constitue une plateforme pratique pour les applications d'articulations robotiques. La STO et le frein de maintien remplissent des fonctions différentes dans le système : la STO vise à empêcher la génération de couple moteur, tandis que le frein contribue au maintien mécanique de la position.
Lors du choix d'une configuration HAG, les ingénieurs doivent évaluer les facteurs suivants :
Orientation de l'articulation et charge : déterminer si l'articulation supporte un axe vertical, une charge utile suspendue ou un autre mécanisme soumis à la gravité.
Capacité de maintien du frein : vérifier que le couple de maintien nominal du frein est suffisant pour la charge maximale et les conditions mécaniques.
Configuration du variateur et des communications : vérifier la mise en œuvre de la STO disponible, la méthode de commande du frein et les fonctions EtherCAT ou CANopen prises en charge par le modèle sélectionné.
Comportement à l'arrêt et au redémarrage : vérifier les temps d'actionnement requis du frein, la séquence d'activation du variateur et les commandes de mouvement autorisées.
Exigences de sécurité au niveau du système : évaluer le robot dans son ensemble, notamment son contrôleur de sécurité, son architecture d'alimentation, sa structure mécanique et les conditions de défaillance prévisibles.
La configuration appropriée dépend des conditions réelles de fonctionnement et des exigences de sécurité du robot. La STO et un frein de maintien sont des fonctions complémentaires, et non interchangeables.
Conclusion : la STO empêche la génération de couple moteur ; le frein de maintien conserve la position mécanique
Pour lesmodules d'articulation robotiques, la STO et les freins de maintien répondent à deux problèmes différents.
Lorsque la fonction de sécurité est activée, la STO empêche le variateur de générer un couple moteur. Un frein de maintien s'oppose mécaniquement au mouvement de l'articulation et peut contribuer à maintenir un mécanisme soumis à la gravité lorsque le moteur est désactivé.
Dans les applications comportant des articulations verticales ou des charges suspendues, l'utilisation d'une seule de ces fonctions peut laisser certains dangers importants sans réponse. Leur association peut offrir une solution plus complète si ces fonctions sont correctement sélectionnées, séquencées et validées dans le cadre de la conception globale de sécurité du robot.
Chez HONPINE, nous proposons des servomoteurs d'articulation intégrés à réducteur harmonique pour les robots humanoïdes, les robots collaboratifs, l'automatisation industrielle et d'autres applications de commande de mouvement de précision.
Contactez HONPINE pour en savoir plus sur leservomoteur d'articulation intégré à réducteur harmonique HAGet discuter de la configuration STO et frein de maintien adaptée à votre application d'articulation robotique.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
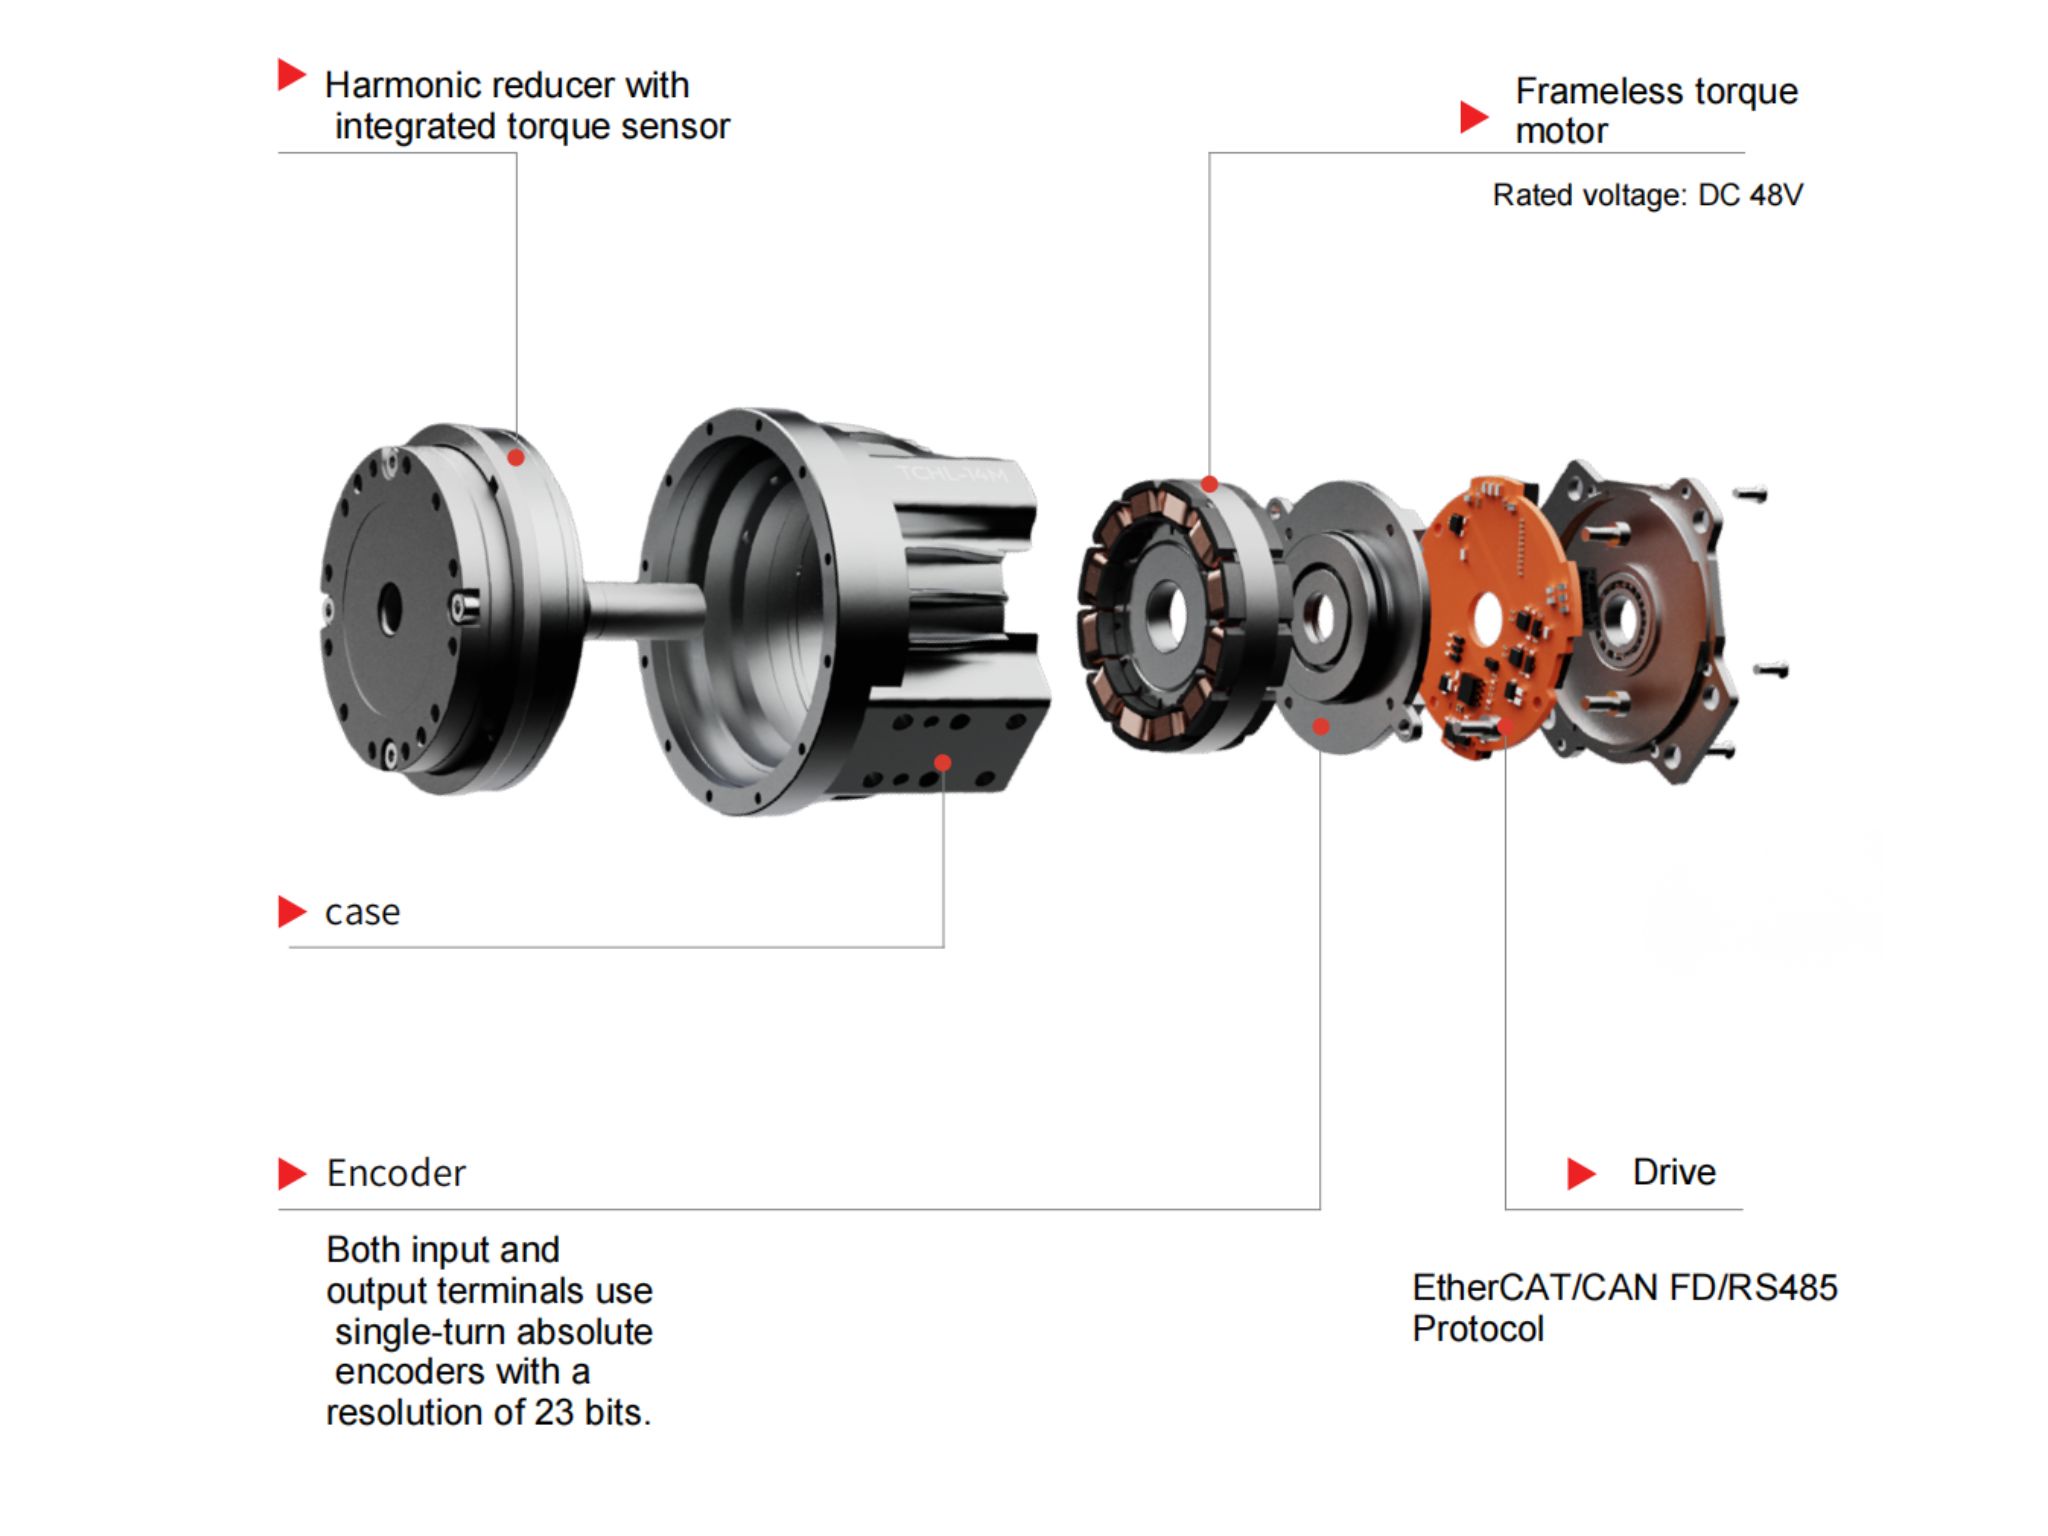
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 STO ou frein de maintien dans les modules d’articulation robotisés : quelle différence pour la commande sécurisée des robots ?Le STO (Safe Torque Off) et les freins de maintien jouent des rôles différents dans la sécurité des articulations robotisées. Le STO empêche un moteur de générer un couple moteur, tandis qu’un frein de maintien s’oppose mécaniquement au mouvement de l’articulation et aide à retenir les charges lorsque le moteur est désactivé. Comprendre cette différence est essentiel pour choisir un module d’articulation robotisé destiné aux robots humanoïdes, aux robots collaboratifs et à l’automatisation industrielle. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique le fonctionnement de ces fonctions, leurs limites et les situations dans lesquelles il convient d’envisager les deux dans un actionneur d’articulation intégré à réducteur harmonique, tel que la série HAG de HONPINE.
 Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choixUne roue motrice directrice pour AGV combine la traction et le braquage actif afin de permettre aux robots mobiles industriels de se déplacer avec flexibilité. Ce guide présente ses principaux composants, son principe de fonctionnement, ses applications industrielles et les critères de sélection essentiels, notamment la capacité de charge, le couple de traction, le couple de braquage, le diamètre de la roue, la vitesse et les interfaces de commande. Découvrez comment choisir un module de roue motrice directrice adapté aux AGV, aux AMR, aux chariots élévateurs autonomes et aux systèmes de manutention de charges lourdes.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.


Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 STO ou frein de maintien dans les modules d’articulation robotisés : quelle différence pour la commande sécurisée des robots ?Le STO (Safe Torque Off) et les freins de maintien jouent des rôles différents dans la sécurité des articulations robotisées. Le STO empêche un moteur de générer un couple moteur, tandis qu’un frein de maintien s’oppose mécaniquement au mouvement de l’articulation et aide à retenir les charges lorsque le moteur est désactivé. Comprendre cette différence est essentiel pour choisir un module d’articulation robotisé destiné aux robots humanoïdes, aux robots collaboratifs et à l’automatisation industrielle. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique le fonctionnement de ces fonctions, leurs limites et les situations dans lesquelles il convient d’envisager les deux dans un actionneur d’articulation intégré à réducteur harmonique, tel que la série HAG de HONPINE.
 Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choixUne roue motrice directrice pour AGV combine la traction et le braquage actif afin de permettre aux robots mobiles industriels de se déplacer avec flexibilité. Ce guide présente ses principaux composants, son principe de fonctionnement, ses applications industrielles et les critères de sélection essentiels, notamment la capacité de charge, le couple de traction, le couple de braquage, le diamètre de la roue, la vitesse et les interfaces de commande. Découvrez comment choisir un module de roue motrice directrice adapté aux AGV, aux AMR, aux chariots élévateurs autonomes et aux systèmes de manutention de charges lourdes.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.
 Module articulé harmonique ultra-compact avec arbre creux de 6 mmÀ mesure que les robots humanoïdes et les systèmes robotiques compacts évoluent, les modules articulés doivent offrir une forte densité de couple, un contrôle précis des mouvements et un cheminement flexible des câbles dans un espace d’installation toujours plus réduit. Le module articulé harmonique HONPINE HPJM-RE30-40-PRO répond à ces défis grâce à une conception compacte, un arbre creux de 6 mm, un retour d’information par double encodeur, ainsi qu’un moteur et un variateur FOC intégrés. Dans cet article, nous présentons ses principales caractéristiques de conception et expliquons comment sa structure à arbre creux, sa connectivité EtherCAT et ses options de montage flexibles facilitent le développement de robots humanoïdes, de drones, de plateformes optiques et d’équipements d’automatisation de précision.
 Comment l’actionneur rotatif planétaire sans jeu HONPINE HPG concilie-t-il précision et rigidité pour l’usinage CNC ?Découvrez l’actionneur rotatif planétaire de précision sans jeu HONPINE HPG pour tables rotatives CNC. Découvrez sa précision de positionnement, sa rigidité torsionnelle, son faible jeu et les critères de sélection de l’entraînement.