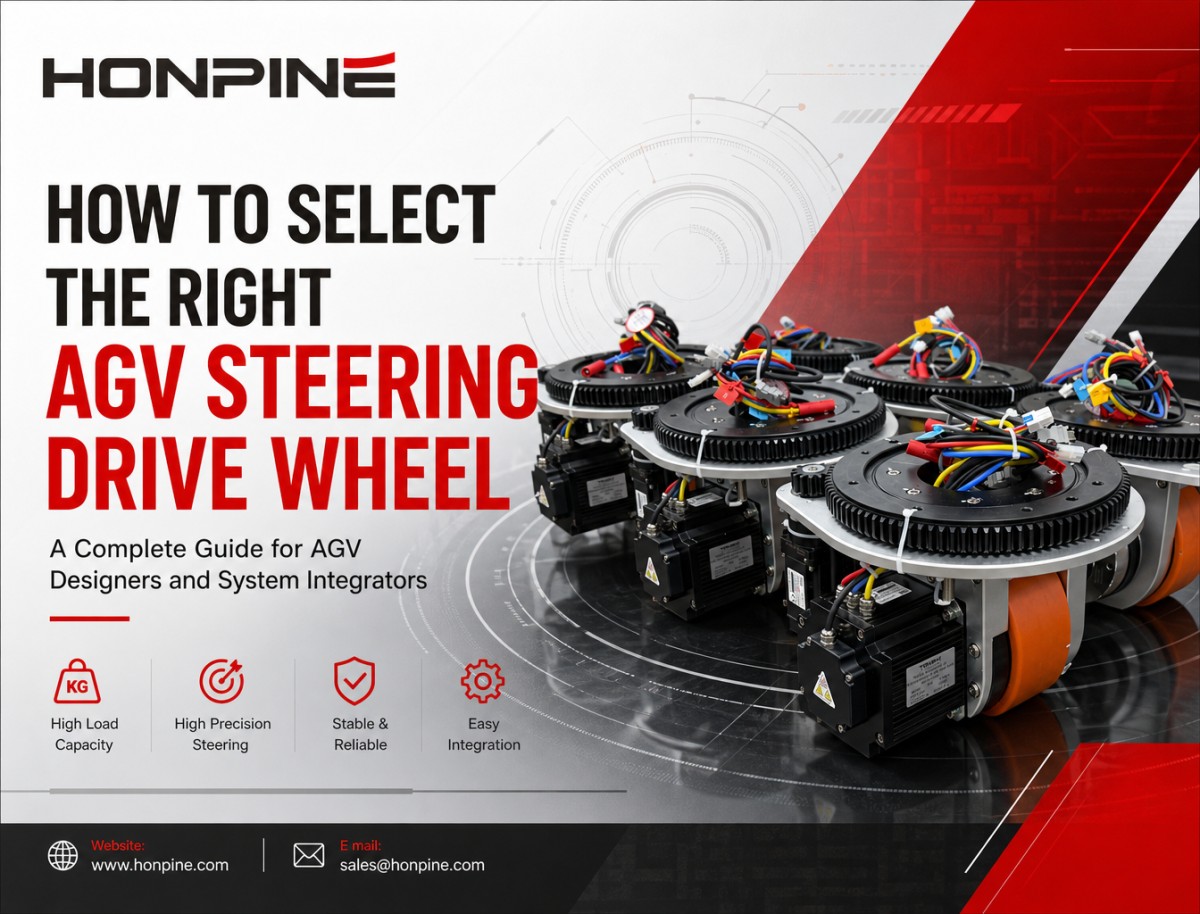
Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choix
À mesure que la fabrication intelligente évolue et que l’intralogistique flexible gagne en importance, les véhicules à guidage automatique (AGV) et les robots mobiles autonomes (AMR) sont devenus essentiels à la manutention automatisée des matériaux. Laroue motrice directrice pour AGVest un composant clé du châssis des robots mobiles : elle regroupe les fonctions de traction et de direction dans un seul ensemble motorisé. Elle joue un rôle important dans les chariots élévateurs autonomes, les robots mobiles pour charges lourdes et les autres équipements industriels de manutention.
En réunissant la propulsion et la direction active dans un module intégré, une roue motrice directrice pour AGV fonctionne comme les pieds intelligents et le système de direction automatique du robot. Elle lui permet de se déplacer avec souplesse et de naviguer avec précision dans des environnements industriels complexes.
Qu’est-ce qu’une roue motrice directrice pour AGV ?
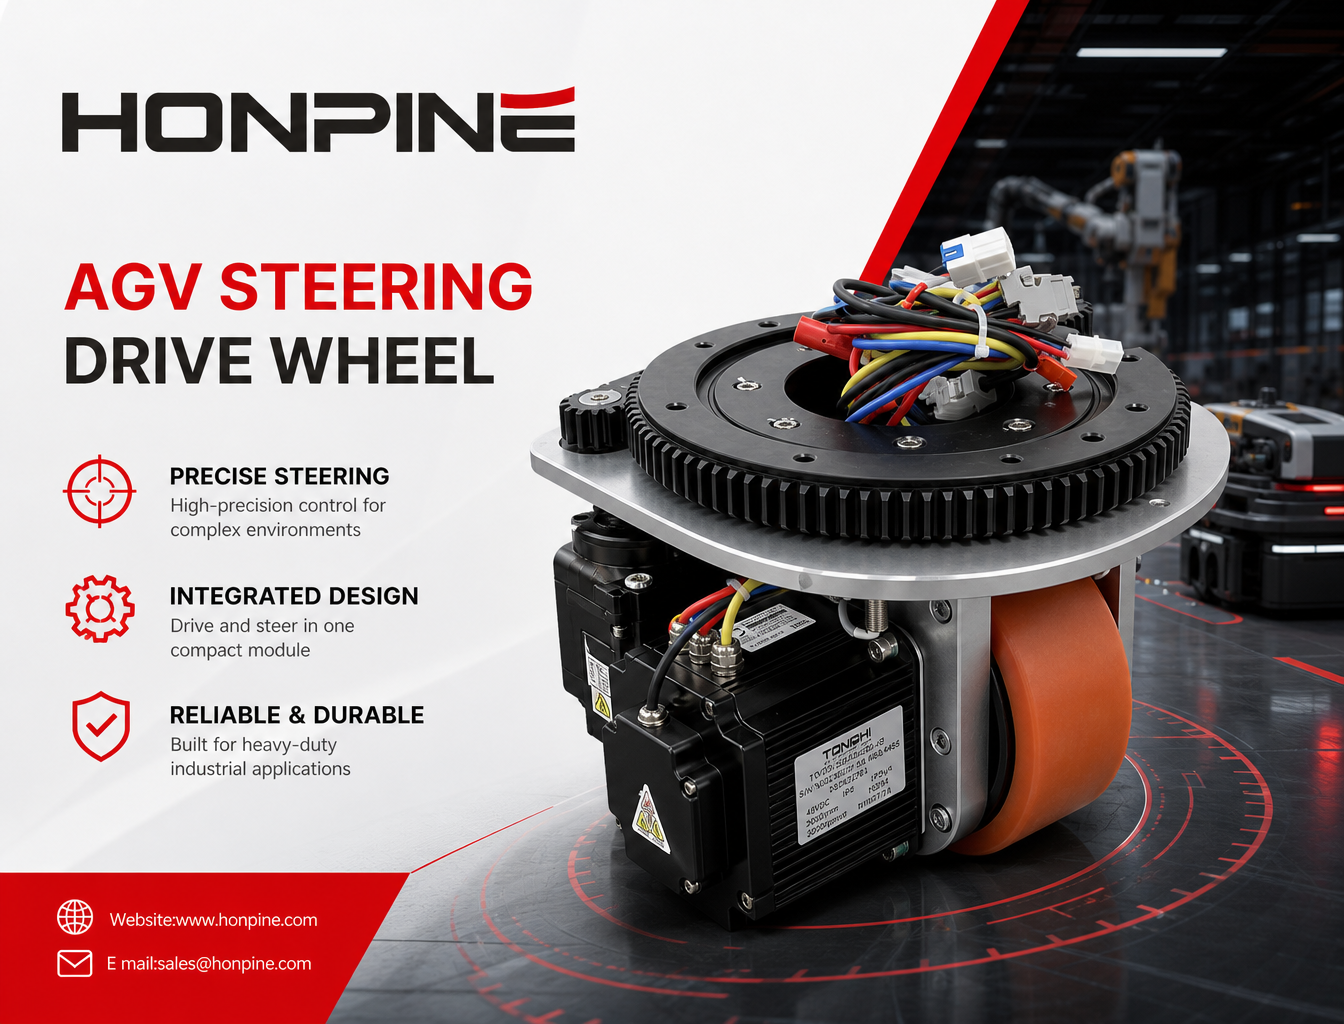
Uneroue motrice directrice pour AGVest unmodule d’entraînement intégréqui combine une roue motorisée et un mécanisme de direction active. Contrairement aux roues différentielles classiques ou aux roues folles passives, elle permet de commander indépendamment la rotation de la roue et son angle de braquage.
Cette conception permet à l’AGV d’avancer et de reculer, de changer de direction avec précision et, lorsque le châssis est doté d’une configuration de roues et d’un système de commande des mouvements adaptés, de se déplacer latéralement ou en diagonale et de pivoter sur place.
Grâce à sa conception modulaire hautement intégrée, la roue motrice directrice évite aux fabricants d’équipements de sélectionner et d’assembler séparément des moteurs, des réducteurs, des roulements et d’autres composants d’entraînement. Elle simplifie ainsi la conception du châssis, l’assemblage mécanique et la mise en service, ce qui en fait une solution d’entraînement largement utilisée pour les robots mobiles industriels, les AGV pour charges lourdes et les chariots élévateurs autonomes.
Quels sont les principaux composants d’une roue motrice directrice pour AGV ?
1. Servomoteur de traction
Le système de traction comprend généralement un servomoteur dédié et un réducteur planétaire. Il génère la force motrice nécessaire aux déplacements en marche avant et arrière, en assurant une traction stable et une vitesse maîtrisée pour la manutention des matériaux.
Le moteur et le réducteur doivent être adaptés à la charge du véhicule, à ses besoins d’accélération, à sa vitesse de fonctionnement et aux caractéristiques du sol.
2. Servomoteur de direction
Le système de direction comprend un servomoteur indépendant et un mécanisme de réduction de précision. Il commande l’angle de braquage de l’ensemble roue, ce qui permet à l’AGV de changer de direction avec précision et de répondre rapidement aux commandes de mouvement.
Une commande précise de la direction aide le véhicule à suivre sa trajectoire programmée et à manœuvrer dans des allées étroites, des postes de travail et d’autres espaces confinés.
3. Couronne d’orientation
La couronne d’orientation supporte l’ensemble roue rotatif et permet son pivotement lors des manœuvres de direction. Selon la conception mécanique, elle doit résister aux charges combinées générées pendant le fonctionnement du véhicule, notamment aux charges radiales et axiales ainsi qu’aux moments de renversement.
Une couronne d’orientation correctement sélectionnée contribue à la fluidité de la direction, à un support fiable des charges et à une longue durée de vie malgré des cycles de fonctionnement fréquents.
4. Capteurs et composants de freinage
La roue motrice directrice peut intégrer des codeurs distincts pour la traction et la direction. Ces capteurs fournissent des informations de retour sur la vitesse de la roue ou la position du moteur, ainsi que sur l’angle de braquage, pour permettre une commande en boucle fermée lorsqu’ils sont associés au servo-variateur adapté.
Un frein électromagnétique peut également être intégré pour immobiliser la roue ou empêcher tout déplacement involontaire lorsque l’alimentation est coupée, en fonction de la conception du frein et de la configuration du système.
Pour les applications intensives, le système de freinage doit être sélectionné et validé en fonction de la charge du véhicule, de la pente, de la distance d’arrêt et des exigences de sécurité. Il ne faut pas supposer qu’un frein élimine tout risque de dérive du véhicule dans toutes les conditions de fonctionnement.
5. Roue et support de montage
La roue est généralement dotée d’une bande de roulement ou d’un revêtement en polyuréthane, qui peut offrir un bon équilibre entre résistance à l’usure, adhérence et réduction du bruit sur des sols industriels adaptés.
Une bride ou un support de montage intégré simplifie l’installation sur le châssis de l’AGV et contribue à standardiser les interfaces mécaniques. Le matériau, le diamètre et la dureté de la roue, ainsi que la conception de sa bande de roulement, doivent être adaptés à l’état du sol, à la capacité de charge, aux exigences de propreté et à la durée de vie prévue.
Pourquoi choisir des roues motrices directrices pour les robots mobiles industriels ?
1. Déplacements flexibles dans les espaces confinés
Un module de direction et d’entraînement actif permet au véhicule de commander sa direction de déplacement indépendamment de la vitesse de la roue. Selon le nombre et la disposition des roues motrices directrices, l’AGV peut effectuer des virages serrés, se déplacer en diagonale ou latéralement, ou pivoter sur place.
Ces capacités sont particulièrement utiles dans les allées étroites des usines, les postes de travail densément agencés et les entrepôts où l’espace est limité.
2. Des solutions adaptées à différentes charges utiles
Les roues motrices directrices pour AGV sont disponibles en différentes tailles et capacités de charge, pour des applications allant du transport de matériaux légers à la manutention intensive de palettes, d’outillages et de moules.
Le choix du module approprié doit tenir compte de la masse totale du véhicule, de la répartition de la charge utile, de la charge par roue, de l’accélération, de l’état du sol et du cycle de service.
3. Une conception intégrée pour faciliter l’intégration du système
Une roue motrice directrice modulaire réunit les principaux composants mécaniques et électromécaniques au sein d’un ensemble compact. Il est ainsi moins nécessaire de concevoir des interfaces entre des moteurs, des réducteurs, des roulements et des mécanismes de direction provenant de fournisseurs différents.
Pour les fabricants d’AGV, un module intégré adapté peut simplifier la conception mécanique, réduire le temps d’assemblage et de mise en service et limiter les efforts de développement.
4. Commande servo en boucle fermée pour des déplacements stables
Avec des servo-variateurs et des dispositifs de retour adaptés, les systèmes de traction et de direction peuvent réguler en boucle fermée la vitesse de la roue et sa position de braquage.
Cela permet de maîtriser l’accélération et la décélération, d’assurer une direction précise et de reproduire les mouvements de manière constante. Les performances réelles de positionnement et la stabilité de fonctionnement dépendent du système de commande, de la résolution des capteurs, des tolérances mécaniques, de l’état du sol et de la configuration du véhicule.
Où utilise-t-on les roues motrices directrices pour AGV ?
Les roues motrices directrices pour AGV sont utilisées dans de nombreuses applications d’automatisation industrielle et d’intralogistique nécessitant des déplacements maîtrisés, une navigation flexible et un transport fiable des matériaux.
1. Fabrication des nouvelles énergies
Dans les installations de production de batteries lithium-ion, de produits photovoltaïques et de systèmes de stockage d’énergie, les AGV transportent des matériaux, des palettes, des montages et des produits en cours de fabrication entre les postes de production.
Les roues motrices directrices aident les véhicules à manœuvrer sur les lignes de production et à s’adapter à l’évolution des besoins de flux de matériaux.
2. Fabrication automobile et de pièces automobiles
Dans les usines automobiles, les AGV transportent des composants, des outillages, des moules et des pièces entre les postes d’assemblage et les zones de fabrication.
Le module de direction et d’entraînement facilite la flexibilité des itinéraires et les manœuvres dans les environnements de production où les parcours des véhicules et l’agencement des postes de travail peuvent évoluer.
3. Entreposage intelligent et intralogistique
Les roues motrices directrices peuvent équiper des chariots élévateurs autonomes, des AGV à fourches encastrables, des robots de transport en entrepôt et d’autres véhicules automatisés de manutention.
Selon la conception du véhicule, elles permettent le transport de palettes, la manutention de rayonnages, le transfert de marchandises et les déplacements dans des allées d’entrepôt étroites.
4. Fabrication électronique, pharmaceutique et agroalimentaire
Dans la production électronique et certains environnements pharmaceutiques ou agroalimentaires, les AGV peuvent servir au déplacement de composants, de conteneurs et de matériaux de production.
Le matériau des roues, la propreté de leur surface, leur niveau sonore et leur résistance aux produits de nettoyage doivent être adaptés à l’environnement réel. Les applications nécessitant un fonctionnement en salle blanche ou dans un environnement hygiénique peuvent exiger des matériaux de roue et des solutions d’étanchéité spécifiques.
5. Usinage mécanique et manutention de charges lourdes
Les sites de production utilisent des AGV pour charges lourdes afin de déplacer des moules, des pièces métalliques, des composants de machines et d’autres charges de masse élevée.
Pour ces applications, la roue motrice directrice doit offrir une capacité de charge et une traction suffisantes, tout en répondant aux exigences de précision de braquage, de performance de freinage et de cycle de service.
Comment choisir la roue motrice directrice adaptée à un AGV ?
Le choix d’une roue motrice directrice pour AGV nécessite d’adapter le module à la conception mécanique du véhicule, à sa charge utile, à son profil de déplacement et à son environnement de fonctionnement.
1. Capacité de charge nominale
Déterminez la masse totale du véhicule et sa charge utile, puis calculez la charge supportée par chaque roue dans des conditions de fonctionnement réalistes. Tenez compte de la répartition inégale de la charge, de l’accélération, du freinage, des joints du sol et d’autres effets dynamiques, au lieu de diviser sans vérification la charge totale à parts égales entre les roues.
2. Couple de traction
Le couple de traction doit être suffisant pour accélérer le véhicule, vaincre la résistance au roulement et gravir les pentes requises. Le calcul doit tenir compte du rayon de la roue, de la masse totale, de l’accélération visée, de l’état du sol et du cycle de service requis.
3. Couple de direction
Le couple de direction dépend de la charge sur la roue, de l’adhérence entre le pneu et le sol, de la géométrie de l’axe de direction et de la résistance rencontrée lors du braquage. Le module sélectionné doit fournir un couple suffisant pour orienter de manière fiable l’ensemble roue dans les conditions de fonctionnement prévues.
4. Diamètre de roue et dimensions de montage
Le diamètre de roue influe sur la garde au sol, le franchissement des obstacles, la résistance au roulement et le rapport entre la vitesse de la roue et celle du véhicule. L’interface de montage, la hauteur totale, les dimensions de la bride et l’espace disponible pour l’installation doivent également être compatibles avec le châssis.
5. Vitesse maximale de déplacement et vitesse de braquage
Vérifiez les exigences relatives à la vitesse maximale de déplacement et à la réactivité de la direction. Le module doit être compatible avec la vitesse prévue de l’AGV, son accélération, ses manœuvres de virage et la précision de positionnement requise, sans dépasser ses limites de fonctionnement autorisées.
6. Tension de fonctionnement et interface de commande
Vérifiez que la tension nominale du module est compatible avec le système d’alimentation du véhicule. Vérifiez également le servo-variateur, le type de codeur, le protocole de communication, le câblage, la commande du frein et les exigences d’intégration du contrôleur du véhicule.
7. Plage de braquage et configuration des mouvements
Déterminez si l’application nécessite un angle de braquage limité ou une rotation continue. Vérifiez également si le châssis complet de l’AGV peut se déplacer latéralement ou en diagonale, ou pivoter sur place. Ces capacités dépendent de la disposition générale des roues et de la stratégie de commande des mouvements, et pas uniquement de la roue motrice directrice.
8. Environnement de fonctionnement et cycle de service
Tenez compte du matériau du sol, de la poussière, de l’humidité, de la température, des procédures de nettoyage, du nombre d’heures de fonctionnement et de l’accessibilité pour la maintenance. Pour un fonctionnement industriel continu, évaluez les performances thermiques, les besoins de freinage, la durée de vie des roulements, l’usure des roues et la facilité d’entretien.
Conclusion
Les roues motrices directrices pour AGVsont des composants importants des plateformes modernes de robots mobiles. Elles réunissent la traction et la direction active dans un module intégré. Leur flexibilité, leur conception modulaire et leur compatibilité avec la commande servo en boucle fermée les rendent adaptées à un large éventail d’applications, de l’intralogistique en usine aux chariots élévateurs autonomes et au transport de charges lourdes.
Le choix approprié ne dépend pas uniquement de la charge utile. Le couple de traction, le couple de direction, le diamètre des roues, la vitesse, la plage de braquage, la compatibilité électrique et les conditions de fonctionnement influent également sur les performances et la fiabilité du véhicule.
À mesure que la fabrication intelligente et la logistique flexible se développent, des roues motrices directrices pour AGV correctement adaptées peuvent aider les fabricants de robots mobiles à simplifier l’intégration, à améliorer la maniabilité et à concevoir des systèmes automatisés de manutention des matériaux plus adaptables.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
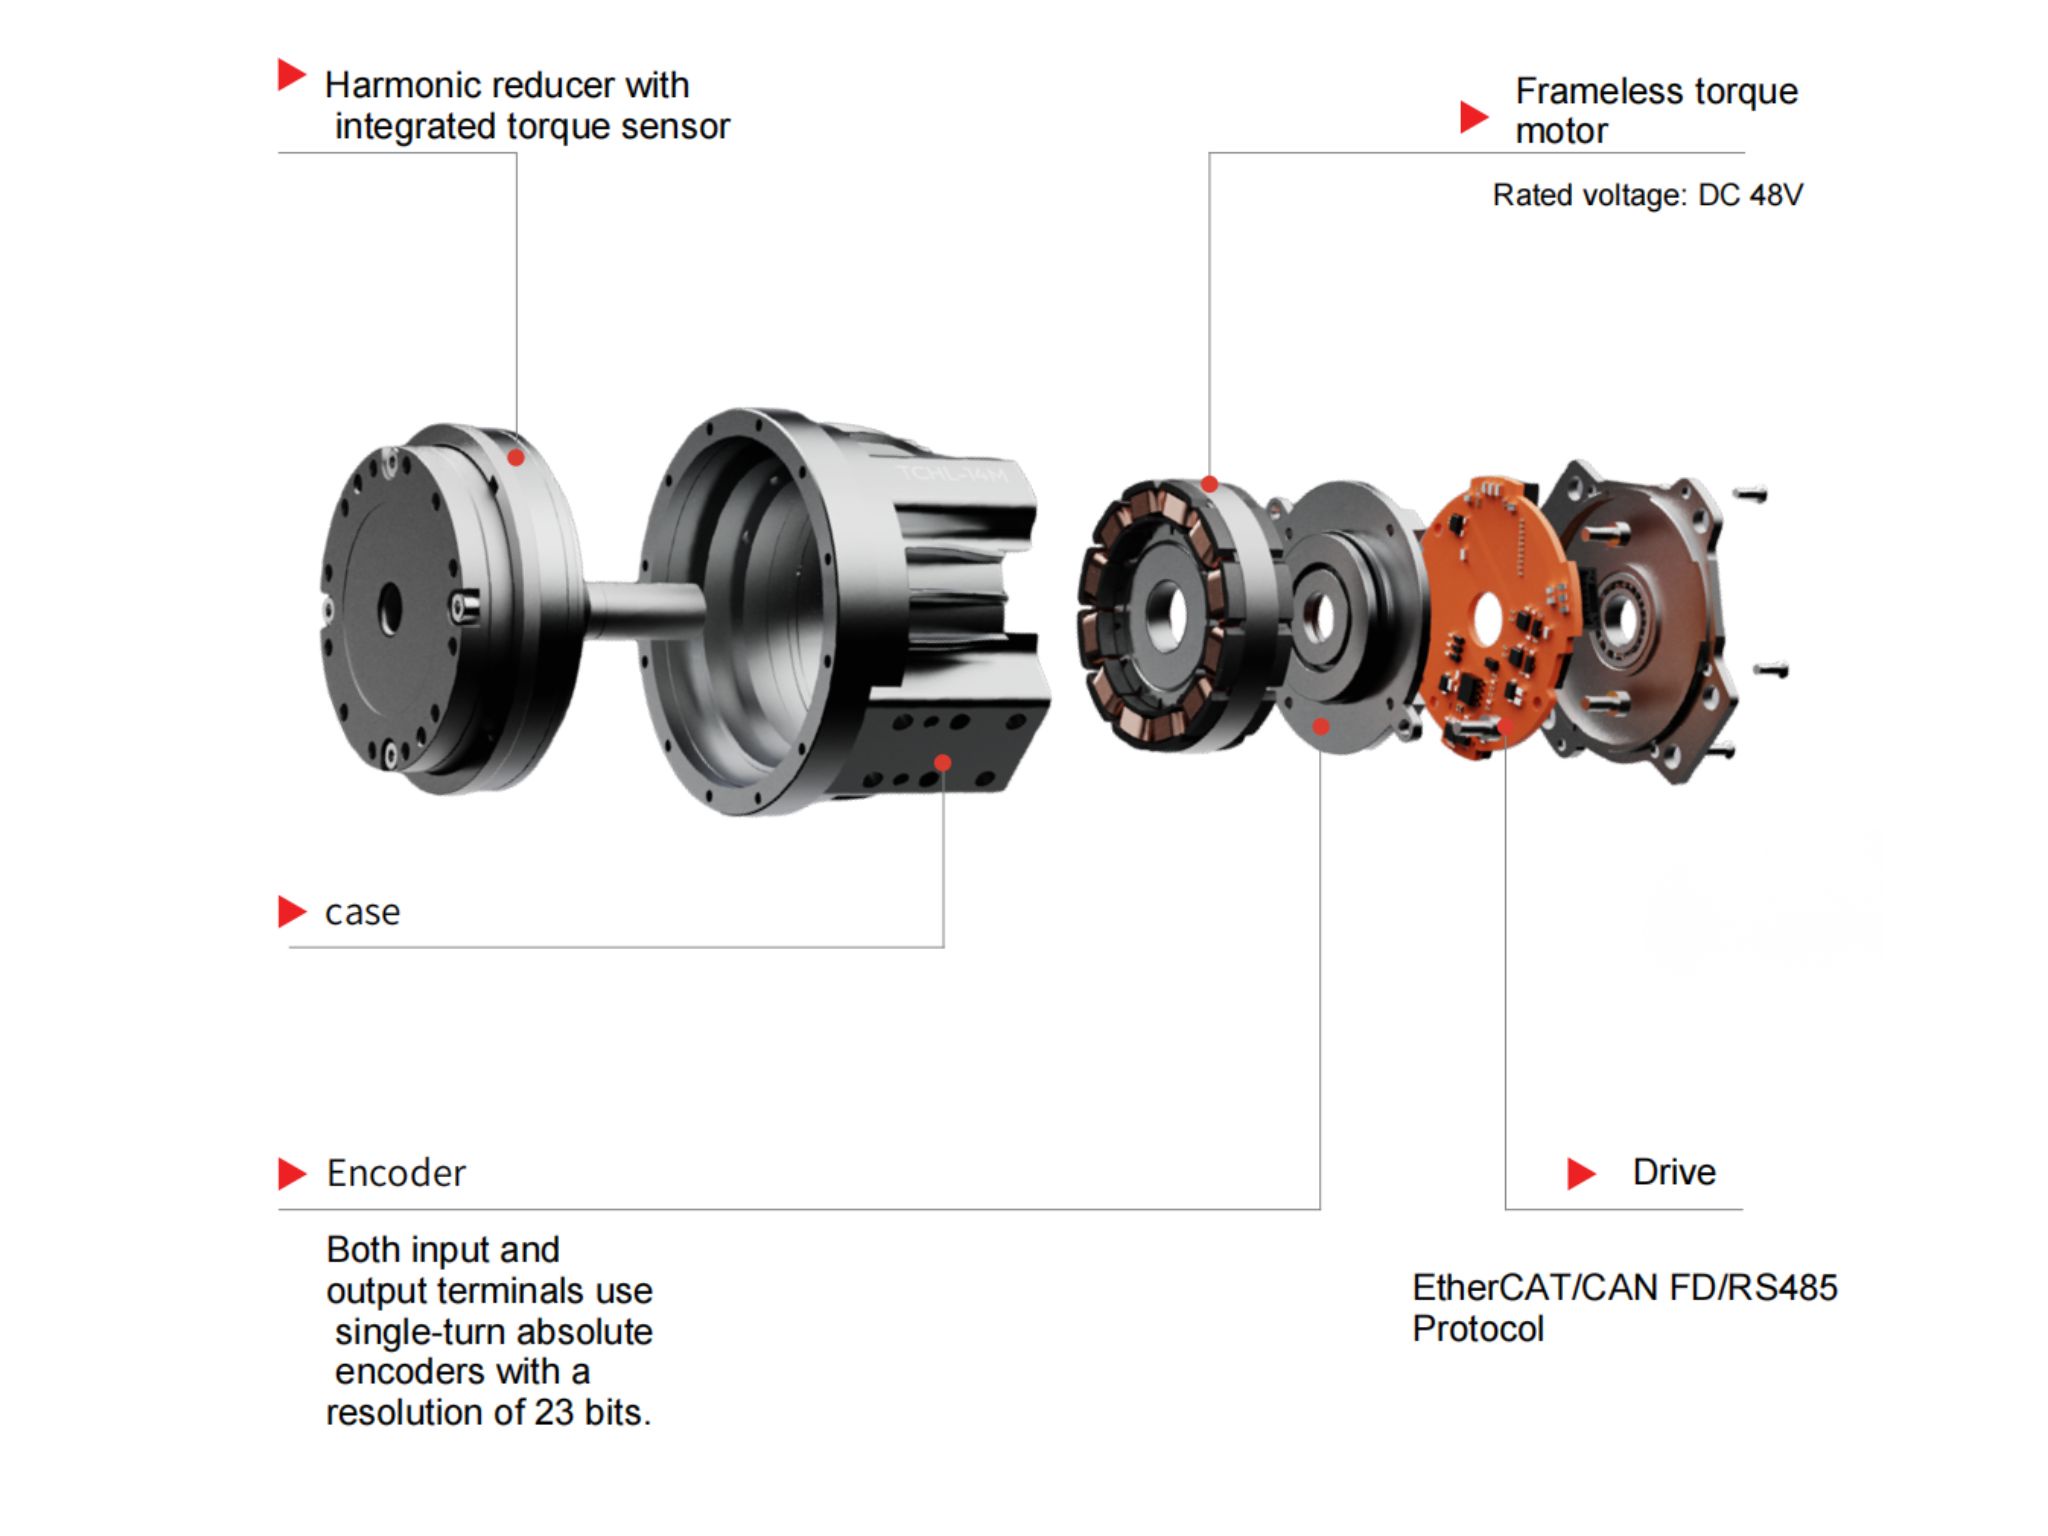
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
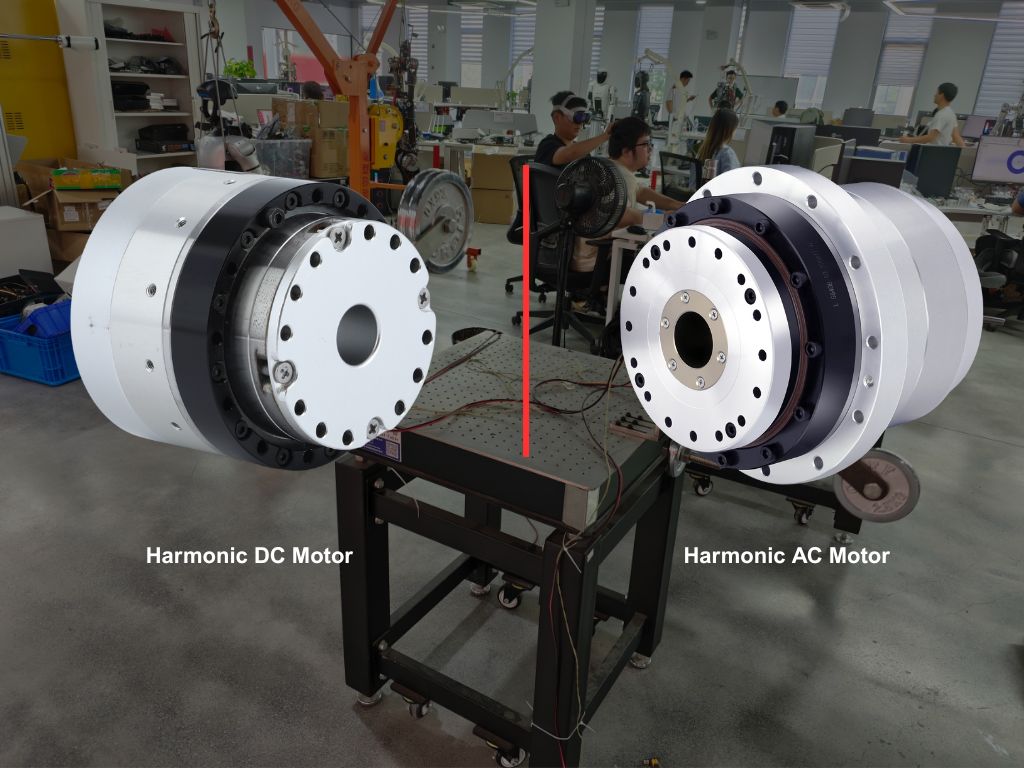
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
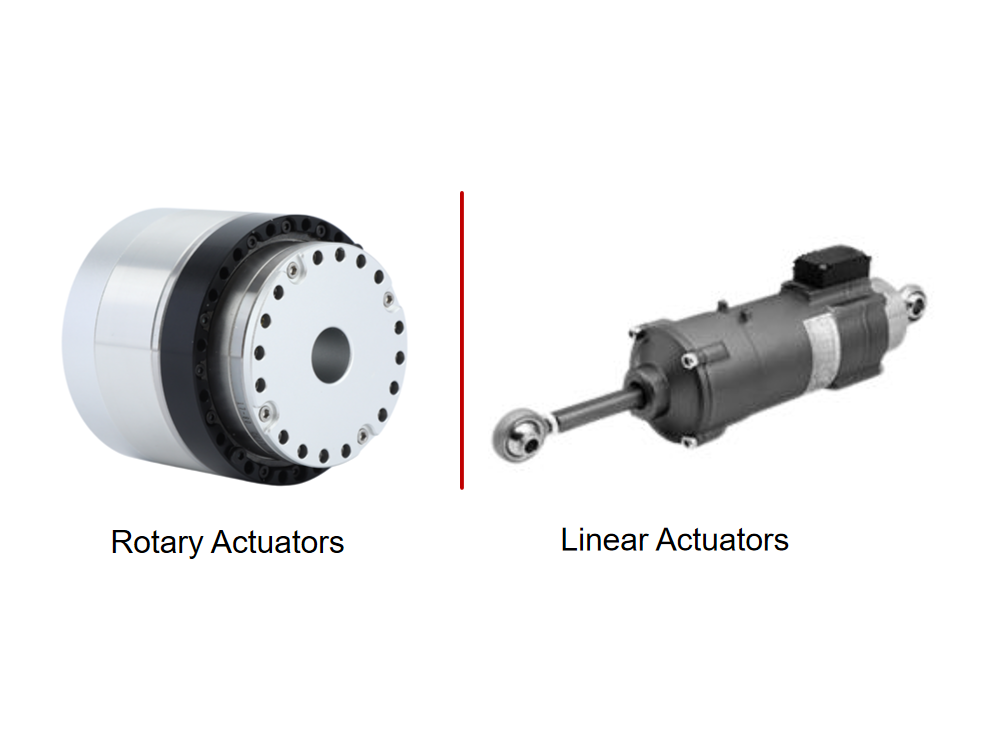
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choixUne roue motrice directrice pour AGV combine la traction et le braquage actif afin de permettre aux robots mobiles industriels de se déplacer avec flexibilité. Ce guide présente ses principaux composants, son principe de fonctionnement, ses applications industrielles et les critères de sélection essentiels, notamment la capacité de charge, le couple de traction, le couple de braquage, le diamètre de la roue, la vitesse et les interfaces de commande. Découvrez comment choisir un module de roue motrice directrice adapté aux AGV, aux AMR, aux chariots élévateurs autonomes et aux systèmes de manutention de charges lourdes.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.
 Module articulé harmonique ultra-compact avec arbre creux de 6 mmÀ mesure que les robots humanoïdes et les systèmes robotiques compacts évoluent, les modules articulés doivent offrir une forte densité de couple, un contrôle précis des mouvements et un cheminement flexible des câbles dans un espace d’installation toujours plus réduit. Le module articulé harmonique HONPINE HPJM-RE30-40-PRO répond à ces défis grâce à une conception compacte, un arbre creux de 6 mm, un retour d’information par double encodeur, ainsi qu’un moteur et un variateur FOC intégrés. Dans cet article, nous présentons ses principales caractéristiques de conception et expliquons comment sa structure à arbre creux, sa connectivité EtherCAT et ses options de montage flexibles facilitent le développement de robots humanoïdes, de drones, de plateformes optiques et d’équipements d’automatisation de précision.
 Comment l’actionneur rotatif planétaire sans jeu HONPINE HPG concilie-t-il précision et rigidité pour l’usinage CNC ?Découvrez l’actionneur rotatif planétaire de précision sans jeu HONPINE HPG pour tables rotatives CNC. Découvrez sa précision de positionnement, sa rigidité torsionnelle, son faible jeu et les critères de sélection de l’entraînement.

Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choixUne roue motrice directrice pour AGV combine la traction et le braquage actif afin de permettre aux robots mobiles industriels de se déplacer avec flexibilité. Ce guide présente ses principaux composants, son principe de fonctionnement, ses applications industrielles et les critères de sélection essentiels, notamment la capacité de charge, le couple de traction, le couple de braquage, le diamètre de la roue, la vitesse et les interfaces de commande. Découvrez comment choisir un module de roue motrice directrice adapté aux AGV, aux AMR, aux chariots élévateurs autonomes et aux systèmes de manutention de charges lourdes.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.
 Module articulé harmonique ultra-compact avec arbre creux de 6 mmÀ mesure que les robots humanoïdes et les systèmes robotiques compacts évoluent, les modules articulés doivent offrir une forte densité de couple, un contrôle précis des mouvements et un cheminement flexible des câbles dans un espace d’installation toujours plus réduit. Le module articulé harmonique HONPINE HPJM-RE30-40-PRO répond à ces défis grâce à une conception compacte, un arbre creux de 6 mm, un retour d’information par double encodeur, ainsi qu’un moteur et un variateur FOC intégrés. Dans cet article, nous présentons ses principales caractéristiques de conception et expliquons comment sa structure à arbre creux, sa connectivité EtherCAT et ses options de montage flexibles facilitent le développement de robots humanoïdes, de drones, de plateformes optiques et d’équipements d’automatisation de précision.
 Comment l’actionneur rotatif planétaire sans jeu HONPINE HPG concilie-t-il précision et rigidité pour l’usinage CNC ?Découvrez l’actionneur rotatif planétaire de précision sans jeu HONPINE HPG pour tables rotatives CNC. Découvrez sa précision de positionnement, sa rigidité torsionnelle, son faible jeu et les critères de sélection de l’entraînement.
 Pourquoi les moteurs couple DD sont-ils idéaux pour les tables rotatives cinq axes haut de gamme ?Le choix du mécanisme d’entraînement est essentiel aux performances d’une table rotative cinq axes. Les vis sans fin, les entraînements à galets-cames, les réducteurs harmoniques, les réducteurs cycloïdaux RV et les moteurs couple DD présentent chacun des avantages différents en matière de précision de positionnement, de rigidité torsionnelle, de vitesse et de coût. En usinage CNC haut de gamme, le défi ne consiste pas seulement à obtenir un faible jeu, mais aussi à maintenir la précision sous les efforts de coupe et pendant les mouvements continus sur plusieurs axes. Cet article compare cinq technologies d’entraînement courantes et explique pourquoi les moteurs couple à entraînement direct constituent une option intéressante pour les applications nécessitant une réponse dynamique élevée, des erreurs de transmission réduites et des performances d’usinage constantes.
 Précision des actionneurs à entraînement harmonique : pourquoi l’évaluer selon quatre niveauxLa précision d’un actionneur à entraînement harmonique ne se limite pas à la résolution du codeur. Pourquoi les ingénieurs doivent-ils l’évaluer selon quatre niveaux ? La résolution, la répétabilité, la précision de positionnement unidirectionnelle et la précision de positionnement bidirectionnelle décrivent différents aspects des performances de mouvement. Comprendre ces différences aide les ingénieurs à sélectionner des actionneurs rotatifs harmoniques pour les équipements à semi-conducteurs, les systèmes EFEM et l’automatisation 3C, sans confondre les incréments théoriques du codeur avec les performances réelles de positionnement.