Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJM
Les robots humanoïdes nécessitent un système d’entraînement des articulations soigneusement coordonné afin d’équilibrer la capacité de charge, la vitesse de mouvement, la précision de positionnement, la réponse dynamique et le poids total. Le choix du bonactionneur harmonique intégré à l’articulationpour chaque articulation est essentiel pour obtenir une marche stable, une manipulation précise et un fonctionnement fiable à long terme.
Bonjour, je suis Theodore Li, directeur technique chez HONPINE. Dans des articles précédents, j’ai présenté dessolutions d’actionneurs harmoniques pour articulationsdestinées à différentes articulations de robots humanoïdes, notamment les épaules, la taille, les bras et les jambes. À la suite de ces articles, plusieurs lecteurs sur LinkedIn ont demandé une solution plus complète couvrant l’ensemble du robot humanoïde.
Dans ce guide, j’expliquerai comment configurer un système complet d’entraînement des articulations d’un robot humanoïde à l’aide de modèles réels de lasérie d’actionneurs harmoniques intégrés aux articulations HPJM de HONPINE. Les recommandations portent sur le positionnement des articulations, les exigences de couple, les rapports de réduction, les performances dynamiques et les configurations de frein, afin d’aider les ingénieurs à établir une première base pratique pour le choix des articulations de l’ensemble du corps.
La configuration finale doit toujours être validée en fonction du poids du robot, de sa charge utile, de la géométrie de ses articulations, des profils de mouvement requis, des limites thermiques et des exigences de sécurité.
1. Principes fondamentaux de sélection d’un système d’actionneurs harmoniques pour articulations de robots humanoïdes
Avant de sélectionner des modèles HPJM individuels, les ingénieurs doivent comprendre quatre principes fondamentaux qui influent sur les performances de l’ensemble du robot.
1.1 Articulations distales légères et articulations proximales à couple élevé
Le poignet et la cheville sont relativement éloignés du principal support structurel du robot. Leur masse et leur inertie de rotation peuvent avoir une incidence importante sur la réponse dynamique et les performances de contrôle. Il est donc préférable d’utiliser des actionneurs harmoniques pour articulations légers et compacts lorsque leur capacité de couple est suffisante.
En revanche, l’épaule, la hanche et le genou doivent supporter des charges importantes, notamment le poids des structures reliées, les forces de charge utile et les charges dynamiques générées pendant le mouvement. Ces articulations nécessitent généralement une capacité de couple supérieure et des marges de surcharge adéquates.
L’objectif n’est pas d’installer le plus grand actionneur possible sur chaque articulation. Il s’agit d’adapter chaque actionneur à sa charge mécanique tout en réduisant au minimum la masse et l’inertie superflues.
1.2 Un haut du corps axé sur la précision et un bas du corps axé sur la dynamique
Les articulations du haut du corps permettent la préhension, l’assemblage, la téléopération et l’interaction humain-robot. Ces applications privilégient souvent la précision du positionnement, la fluidité des mouvements et la contrôlabilité à faible vitesse.
Les articulations du bas du corps doivent permettre la marche, les flexions, le rétablissement de l’équilibre et la gestion des impacts au sol. Elles accordent généralement davantage d’importance à la capacité de couple, à la vitesse de sortie, à l’accélération et à la réponse dynamique.
Cette distinction constitue un point de départ utile pour choisir les modèles de moteurs harmoniques pour articulations HPJM et leurs rapports de réduction, même si les exigences peuvent varier d’une articulation à l’autre.
1.3 Choisir le rapport de réduction en fonction des conditions de fonctionnement
Le rapport de réduction influe sur le couple de sortie, la vitesse, l’inertie ramenée et les caractéristiques globales de commande d’un actionneur harmonique pour articulation.
Pour les configurations HPJM présentées dans ce guide, les rapports 51:1 et 101:1 sont deux options importantes.
Rapport de réduction 51:1 : une option envisageable pour les articulations nécessitant une vitesse de sortie et une réponse dynamique plus élevées, sous réserve des limites de vitesse et de couple du moteur.
Rapport de réduction 101:1 : une option envisageable pour les articulations privilégiant une multiplication du couple plus importante et un positionnement précis à des vitesses relativement faibles.
Un rapport de réduction plus élevé ne garantit pas automatiquement une meilleure précision de positionnement ni un meilleur contrôle de la force. Les performances réelles dépendent également de la résolution du codeur, des caractéristiques du réducteur, de la commande du moteur, du frottement, de la compliance et de l’architecture de commande.
Le rapport approprié doit être choisi en fonction de l’enveloppe couple-vitesse requise par l’articulation, et non du seul rapport de réduction.
1.4 Configuration du frein intégrée à la conception de la sécurité du système
Lasérie HPJMpropose, selon le modèle, des configurations avec ou sans frein de maintien intégré.
Un frein peut aider à maintenir la position d’une articulation lorsque l’alimentation est coupée, en particulier pour les articulations qui soutiennent des bras suspendus ou portent le poids du robot. Toutefois, un frein ne remplace pas une conception complète de la sécurité à l’échelle du système.
Le choix du frein doit tenir compte du couple de maintien, des délais d’activation et de desserrage, du comportement en cas d’arrêt d’urgence, de l’usure du frein et des conséquences mécaniques d’une panne d’alimentation.
Pour les robots humanoïdes, les exigences concernant les freins doivent être évaluées individuellement pour chaque articulation et chaque condition de fonctionnement.
2. Sélection complète des articulations du haut du corps : trouver l’équilibre entre précision, poids et couple
Le haut du corps comprend le poignet, le coude, l’épaule et la taille. Ces articulations remplissent des fonctions différentes ; les caractéristiques de leurs actionneurs doivent donc être adaptées à leurs exigences mécaniques spécifiques.
Pour les applications axées sur la précision, des rapports de réduction plus élevés, comme 101:1, peuvent convenir lorsque la vitesse de sortie et la réponse dynamique requises restent dans les limites de fonctionnement de l’actionneur.
2.1 Articulation du poignet : HPJM30-40-PRO-101
Le poignet se trouve près de l’extrémité du bras et contrôle l’orientation de la main ou de la pince dextre. Il joue un rôle important dans le positionnement précis, la manipulation de petites pièces, l’assemblage de précision et les interactions délicates.
Le HPJM30-40-PRO-101 est une option envisageable pour les applications au poignet où la compacité et la faible masse de l’actionneur sont importantes.
Son format compact peut aider à limiter l’inertie supplémentaire imposée au coude et à l’épaule. Cet avantage est particulièrement utile lorsque le robot doit accélérer, décélérer ou réorienter sa main de façon répétée.
La configuration de réduction 101:1 peut fournir une multiplication importante du couple pour des mouvements contrôlés à faible vitesse. Les performances réelles de positionnement et le couple de sortie minimal contrôlable doivent être vérifiés dans les conditions de charge prévues.
Applications possibles :
Alignement de précision et assemblage de petites pièces
Orientation du poignet pour les mains robotisées dextres
Manipulation fine dans les systèmes robotiques téléopérés
Interaction contrôlée avec des objets légers
Point à prendre en compte lors du choix : augmenter la taille de l’actionneur peut accroître la capacité de couple, mais aussi la masse distale et l’inertie. Les ingénieurs doivent vérifier si cette capacité supplémentaire est réellement nécessaire avant d’opter pour un modèle plus grand.
2.2 Articulation du coude : HPJM40-52-PRO-101
Le coude supporte l’avant-bras, le poignet et l’effecteur. Il doit fournir un couple suffisant pour l’extension du bras, le levage, le maintien et les mouvements contrôlés dans toute l’enveloppe de travail.
Le HPJM40-52-PRO-101 est une option envisageable pour les applications nécessitant un équilibre entre la taille de l’actionneur et le couple de sortie.
Les valeurs de couple indiquées sont les suivantes :
Couple nominal : 8.9 N·m
Couple de pointe : 25 N·m
Les valeurs de couple nominal et de pointe ont des fonctions différentes. Le couple nominal doit être évalué par rapport aux charges de fonctionnement continu et aux limites thermiques, tandis que le couple de pointe doit être évalué en tenant compte de la durée et du cycle de service autorisés.
La configuration 101:1 peut convenir au positionnement contrôlé, au suivi de trajectoire et à la manipulation à vitesse relativement faible lorsque la vitesse et le couple requis respectent les spécifications de l’actionneur.
Applications possibles :
Articulations de coude de robots humanoïdes
Positionnement de bras téléopérés
Manipulation guidée par vision
Levage et maintien contrôlés de charges utiles adaptées
Lors du calcul du couple requis au coude, les ingénieurs doivent tenir compte de la masse et du centre de gravité de l’avant-bras, du poignet, de la pince et de la charge utile. Le couple requis peut varier considérablement lorsque le bras s’éloigne du corps.
2.3 Articulation de l’épaule : HPJM60-70-PRO-101
L’épaule soutient et déplace l’ensemble du bras. Selon l’architecture du robot, elle peut devoir gérer un couple gravitationnel important, des charges d’accélération et des moments dus à la charge utile.
Le HPJM60-70-PRO-101 est une option envisageable pour les applications à l’épaule nécessitant une capacité de couple supérieure à celle des articulations distales, tout en conservant une conception intégrée relativement compacte.
L’option de réduction 101:1 peut convenir au levage contrôlé, au positionnement du bras et à la manipulation de précision lorsque la vitesse de sortie requise est compatible avec les capacités de l’actionneur.
Les ingénieurs doivent évaluer la configuration mécanique la plus défavorable de l’épaule, au lieu de choisir un actionneur uniquement en fonction de la masse du bras. Un bras complètement tendu peut générer un moment gravitationnel bien supérieur à celui du même bras maintenu près du torse.
Pour les applications exigeantes, vérifiez le couple continu, la durée du couple de pointe, les performances thermiques, les exigences d’accélération et la rigidité du montage de l’actionneur.
2.4 Articulation de la taille : HPJM50-60-PRO-101
La taille relie le haut du corps à la structure du bas du corps et peut permettre une rotation, une flexion ou d’autres mouvements du torse, selon la conception du robot.
Le HPJM50-60-PRO-101 est une option envisageable pour les axes de la taille qui privilégient une intégration compacte, des mouvements contrôlés et un positionnement précis du torse.
Un rapport de réduction de 101:1 peut convenir à une rotation plus lente du torse et à l’ajustement de la posture, à condition que la vitesse et l’accélération requises se situent dans la plage de fonctionnement de l’actionneur.
Le choix des actionneurs de la taille ne doit pas tenir compte uniquement de la masse du haut du corps. Le centre de gravité, l’inertie du torse, les mouvements des bras et le couplage dynamique entre le haut et le bas du corps peuvent également influer sur le couple requis.
Dans les conceptions de taille à plusieurs axes, chaque axe doit être évalué séparément, car la direction de la charge et les exigences dynamiques peuvent varier.
2.5 Récapitulatif de la configuration du haut du corps
Les classes de taille HPJM30, HPJM40, HPJM50 et HPJM60 constituent un point de départ pour répartir la capacité des actionneurs dans le haut du corps.
Une configuration préliminaire peut utiliser le HPJM30-40-PRO-101 au poignet, le HPJM40-52-PRO-101 au coude, le HPJM60-70-PRO-101 à l’épaule et le HPJM50-60-PRO-101 sur un axe de la taille.
Il s’agit de points de départ pour l’ingénierie, et non de spécifications universelles. Le choix final doit tenir compte des courbes couple-vitesse réelles, des interfaces mécaniques, des options de codeur, des limites thermiques et des cycles de service de chaque modèle.
3. Sélection complète des articulations du bas du corps : capacité de couple et réponse dynamique
Le bas du corps doit supporter le poids du robot tout en contrôlant son équilibre et en réagissant aux changements des conditions du sol. Les articulations de la hanche, du genou et de la cheville nécessitent donc une évaluation attentive du couple continu, du couple de pointe, de la vitesse de sortie, de l’accélération et des charges d’impact.
Les actionneurs du bas du corps ne doivent pas être sélectionnés simplement en choisissant la taille de carcasse la plus grande ou le rapport de réduction le plus faible. Il faut tenir compte de l’ensemble de l’enveloppe couple-vitesse et de la stratégie de commande des mouvements du robot.
3.1 Articulation du genou : HPJM100-120-PRO-51
Le genou est une articulation porteuse majeure pendant la marche, les flexions, le redressement et le rétablissement après une perturbation de l’équilibre.
Selon la géométrie et la démarche du robot, le couple au genou peut augmenter considérablement pendant l’appui sur une seule jambe, les flexions profondes, les accélérations rapides ou la réception. L’actionneur doit supporter à la fois les charges soutenues et les pics dynamiques de courte durée.
Le HPJM100-120-PRO-51 est une option envisageable pour les applications au genou nécessitant une capacité de couple élevée et une réponse dynamique rapide.
Par rapport à un rapport de réduction supérieur utilisant un système d’entraînement autrement comparable, la configuration 51:1 peut offrir un équilibre intéressant entre multiplication du couple et vitesse de sortie. Toutefois, la vitesse réelle et le couple de pointe doivent être vérifiés à partir des données de performance du modèle concerné.
Vérifications techniques essentielles :
Couple continu au genou pendant la station debout et la marche
Couple de pointe pendant les flexions, le redressement et les mouvements de rétablissement
Vitesse de sortie et accélération pendant la démarche prévue
Performances thermiques en cas de charges répétées
Rigidité mécanique et charges de choc admissibles
Freinage régénératif et comportement du bus DC pendant la décélération
Point à prendre en compte lors du choix : un rapport 101:1 ne convient pas systématiquement à toutes les articulations du genou. Le rapport approprié dépend de la vitesse et du couple requis, des caractéristiques du moteur et de la bande passante de commande. Une option 51:1 peut être préférable pour une conception à forte dynamique, mais cela doit être confirmé par une analyse couple-vitesse et des profils de mouvement.
3.2 Articulation de la hanche : HPJM70-80-PRO-51 ou HPJM70-80-PRO-101
La hanche est l’une des zones les plus exigeantes sur le plan mécanique dans un robot humanoïde. Selon l’architecture, elle peut comporter des axes de tangage, de roulis et de lacet.
Bien que ces axes se situent dans la même région anatomique générale, leurs conditions de fonctionnement peuvent varier considérablement.
Tangage et roulis de la hanche
Les axes de tangage et de roulis contribuent souvent directement au balancement des jambes, au soutien du corps, à l’équilibre latéral et au rétablissement après des perturbations. Ils peuvent nécessiter un couple important et une réponse dynamique rapide.
Le HPJM70-80-PRO-51 est une option envisageable pour ces axes lorsque la vitesse de sortie et l’accélération requises justifient le rapport de réduction plus faible.
Lacet de la hanche
L’axe de lacet contrôle la rotation autour de l’axe vertical. Selon la démarche et la stratégie de virage du robot, il peut privilégier le contrôle de l’orientation et du positionnement plutôt que la vitesse de sortie maximale.
Le HPJM70-80-PRO-101 est une option envisageable lorsque ses caractéristiques couple-vitesse répondent aux exigences de l’axe de lacet et que le rapport de réduction plus élevé est avantageux pour la stratégie de commande prévue.
Tous les robots humanoïdes ne nécessitent pas la même configuration de hanche à trois axes. Certaines architectures utilisent des tailles d’actionneur ou des agencements mécaniques différents afin de réduire la masse, de simplifier la commande ou d’améliorer l’intégration.
3.3 Articulation de la cheville : HPJM60-70-PRO-51
La cheville contrôle l’orientation du pied et contribue à l’équilibre, au contact avec le sol et à la transition entre les phases d’appui et de balancement.
Pendant la marche, la cheville doit réagir aux variations des forces de réaction du sol et aider à réguler le centre de masse du robot. Les exigences de couple et de vitesse dépendent de la géométrie du pied, de la vitesse de marche, du terrain et de la stratégie de commande.
Le HPJM60-70-PRO-51 est une option envisageable pour les applications à la cheville nécessitant une combinaison de capacité de couple et de réponse dynamique.
Un rapport de réduction plus faible peut favoriser des mouvements de sortie plus rapides lorsque le moteur et le système d’entraînement peuvent fournir la vitesse et le couple requis.
Lorsque le robot utilise des capteurs de force au pied ou des capteurs de contact, l’actionneur de cheville peut s’intégrer à un système de commande coordonné permettant de contrôler la pose du pied et le contact avec le sol. Toutefois, l’absorption des impacts et la stabilité du contact dépendent également de la compliance mécanique, de la bande passante des capteurs, de la latence de commande et de la structure globale de la jambe.
Principaux critères de sélection :
Couple de pointe à la cheville lors de la poussée et du rétablissement de l’équilibre
Vitesse de sortie pendant la marche et le repositionnement du pied
Géométrie du pied et forces de réaction du sol
Charges d’impact et niveaux de choc admissibles
Coordination avec les boucles de commande du genou et de la hanche
Limites thermiques pendant la marche continue
3.4 Récapitulatif de la configuration du bas du corps
Les classes de taille HPJM60, HPJM70 et HPJM100 constituent une base préliminaire pour configurer les articulations de la cheville, de la hanche et du genou.
Une configuration de départ possible comprend le HPJM60-70-PRO-51 pour la cheville, le HPJM70-80-PRO-51 ou le HPJM70-80-PRO-101 pour les axes de hanche appropriés, et le HPJM100-120-PRO-51 pour une application au genou soumise à des charges élevées.
La configuration finale doit être validée en fonction de la masse totale du robot, de la longueur des jambes, de la charge utile, de la démarche, des conditions de contact avec le sol et des performances dynamiques requises.
4. Choix du frein de maintien pour les actionneurs d’articulations de robots humanoïdes
Les freins de maintien peuvent aider à conserver la position d’une articulation lorsque le système d’entraînement est désactivé ou que l’alimentation électrique est coupée. Ils sont particulièrement utiles pour les articulations qui soutiennent des structures soumises à la gravité ou qui doivent rester dans une position définie en veille.
La série HPJM propose des configurations équipées d’un frein lorsque le modèle du produit le spécifie. Le suffixe -B désigne une version équipée d’un frein lorsqu’il figure dans la désignation du modèle concerné.
Avant de passer commande, confirmez le code exact du modèle, la disponibilité du frein, son couple de maintien, les exigences électriques et l’interface mécanique.
4.1 Articulations du haut du corps : choix du frein pour les charges suspendues
Les articulations du poignet, du coude, de l’épaule et de la taille peuvent nécessiter des freins lorsque le robot doit maintenir une charge suspendue ou conserver sa posture sans couple moteur continu.
Par exemple, une épaule soutenant un bras tendu peut subir un moment gravitationnel important lorsque l’entraînement est désactivé. Un frein de maintien adapté peut aider à éviter tout mouvement incontrôlé dans les conditions de charge spécifiées.
Les configurations HPJM30, HPJM40, HPJM50 et HPJM60 équipées d’un frein peuvent donc être envisagées pour les axes pertinents du haut du corps.
Cependant, toutes les articulations du haut du corps ne nécessitent pas de frein. La décision doit tenir compte de l’orientation de l’articulation, de la charge gravitationnelle, du comportement en cas de défaillance et des risques que pourrait créer un mouvement incontrôlé.
Pour les articulations fonctionnant principalement selon des cycles dynamiques courts et alimentés en continu, une configuration sans frein peut réduire la masse et simplifier le système, à condition que la conception globale de la sécurité reste adéquate.
4.2 Articulations du bas du corps : freins et gestion des charges gravitationnelles
Les articulations de la hanche, du genou et de la cheville peuvent supporter une part importante du poids du robot. Lorsque celui-ci est à l’arrêt ou perd son alimentation, un mouvement incontrôlé des articulations peut entraîner un affaissement de la posture ou une chute.
Les configurations HPJM70 et HPJM100 équipées d’un frein peuvent convenir aux axes du bas du corps pour lesquels le maintien de l’articulation en cas de coupure de l’alimentation fait partie de la stratégie de sécurité.
Néanmoins, un frein de maintien à lui seul ne garantit pas que le robot tout entier restera debout après une coupure de courant. Le résultat dépend du centre de gravité du robot, de la géométrie des articulations, du couple de freinage, des charges structurelles et de la présence éventuelle d’un support supplémentaire ou d’une stratégie de descente contrôlée.
Pour les robots humanoïdes commerciaux, le dimensionnement des freins et l’analyse des défaillances doivent faire partie de l’évaluation globale des risques, plutôt que d’être considérés comme une simple décision de choix de modèle.
4.3 Quatre avantages importants d’un frein de maintien intégré
Maintien hors tension
Un frein correctement dimensionné peut contribuer à éviter les mouvements indésirables d’une articulation lorsque l’alimentation électrique est coupée, réduisant ainsi le risque de déplacement inattendu d’un bras ou d’une charge suspendue.
Réduction de la consommation électrique de maintien
Une fois engagé, un frein de maintien adapté peut conserver la position sans que le moteur ait à produire continuellement un couple de maintien. Cela peut réduire la consommation électrique à l’arrêt et la production de chaleur.
Maintenance et mise en service plus sûres
La commande du frein peut faciliter la mise en place de procédures définies pour la maintenance, la configuration et le positionnement des articulations. Le déblocage manuel, lorsqu’il est disponible, doit respecter les instructions du fabricant et les procédures de sécurité applicables.
Coordination avec la commande d’asservissement
La séquence de desserrage et d’engagement du frein doit être coordonnée avec l’établissement du couple moteur, les signaux d’activation de l’asservissement et la gestion des défauts. Un mauvais séquencement peut entraîner un mouvement brusque, un choc mécanique ou une perte de posture.
Pour les articulations verticales ou soumises à la gravité, les ingénieurs doivent vérifier la capacité nominale de maintien du frein ainsi que le comportement du système complet en cas d’arrêt d’urgence, de défaut de l’entraînement et d’interruption de l’alimentation.
5. Comment valider une configuration d’actionneurs harmoniques pour articulations HPJM
Une solution complète d’articulations pour robot humanoïde ne se résume pas à attribuer un modèle à chaque position anatomique. Les ingénieurs doivent vérifier les performances mécaniques et électriques de chaque actionneur dans les conditions réelles de fonctionnement du robot.
5.1 Calculer le couple requis à chaque articulation
Commencez par calculer le moment gravitationnel généré par les segments reliés et la charge utile. Dans un cas statique simplifié, le couple gravitationnel peut être estimé à partir de la distance perpendiculaire entre l’axe de l’articulation et le centre de gravité de la charge.
Le couple dynamique doit également tenir compte de l’accélération, de l’inertie de rotation, du frottement, des forces de contact externes et des mouvements du robot.
Pour les robots marcheurs, utilisez si possible une simulation de la démarche ou la dynamique inverse. Le couple de pointe à l’articulation peut varier considérablement au cours du cycle de mouvement.
5.2 Vérifier l’enveloppe couple-vitesse
Le couple nominal et le couple de pointe ne suffisent pas à déterminer si un actionneur peut exécuter un mouvement donné.
Vérifiez le couple de sortie requis à la vitesse de sortie requise, y compris pendant les phases d’accélération et de décélération. Confirmez que le couple de pointe est autorisé pendant la durée et à la fréquence de répétition nécessaires.
Une configuration qui satisfait aux exigences de couple de pointe peut néanmoins être inadaptée si sa capacité thermique en continu ou son couple à haute vitesse est insuffisant.
5.3 Évaluer le rapport de réduction et les exigences de commande
Une configuration 51:1 ou 101:1 doit être évaluée en fonction de la vitesse d’articulation requise, de la multiplication du couple, de l’inertie ramenée, du frottement et des performances de commande.
Pour les applications impliquant une interaction souple ou un contrôle de force, tenez également compte de la détection du couple, du retour du codeur, de la fréquence de la boucle de commande, de la latence de communication et de la compliance mécanique de l’ensemble de l’articulation.
Ne supposez pas que le rapport de réduction détermine à lui seul la qualité du contrôle de force ou la capacité à absorber les impacts.
5.4 Vérifier l’intégration mécanique et la compatibilité électrique
Avant de finaliser un modèle, vérifiez :
Les dimensions de montage et l’espace d’installation disponible
Les exigences concernant l’arbre creux et le cheminement des câbles
Les exigences de tension et de courant nominaux
La configuration du codeur et la compatibilité du retour d’information
Le protocole de communication et la compatibilité avec le contrôleur
La tension du frein, le couple de maintien et la séquence de commande
La gestion thermique et les exigences environnementales
La compatibilité mécanique et l’intégration au contrôleur sont particulièrement importantes lorsque plusieurs tailles d’actionneur sont utilisées dans un même robot humanoïde.
5.5 Valider la sécurité et la fiabilité
Effectuez des simulations et des essais physiques représentatifs des conditions d’utilisation prévues, notamment la station debout, la marche, les flexions, le levage, les virages, les arrêts d’urgence et, le cas échéant, les scénarios de coupure de l’alimentation.
Évaluez les charges continues et de pointe, l’élévation de température, le comportement des freins, la fatigue mécanique et les conséquences d’une défaillance d’une seule articulation.
Le choix final doit reposer sur des spécifications produit vérifiées et des essais à l’échelle du système, et non uniquement sur la taille de la carcasse ou le rapport de réduction.
6. Pourquoi envisager la série d’actionneurs harmoniques pour articulations HPJM de HONPINE ?
La série HPJM propose uneplateforme intégrée d’entraînement des articulationsaux développeurs de robots humanoïdes qui doivent répartir la capacité des actionneurs entre plusieurs articulations.
Différentes tailles de carcasse et différents rapports de réduction peuvent répondre à différentes combinaisons d’espace d’installation, d’exigences de couple et de caractéristiques de mouvement. Les ingénieurs peuvent ainsi concevoir une architecture d’articulations coordonnée, plutôt que d’utiliser les mêmes spécifications d’actionneur sur l’ensemble du robot.
Lors de l’évaluation de la série HPJM, les ingénieurs doivent comparer les spécifications exactes des modèles, notamment le couple nominal et le couple de pointe, la vitesse de sortie, la masse, les dimensions, la configuration du codeur, les options de frein et les interfaces de communication.
La configuration la mieux adaptée est celle qui satisfait aux exigences mécaniques, de commande, thermiques et de sécurité de l’application, tout en réduisant au minimum la masse et la complexité inutiles.
7. Obtenez une solution d’actionneurs pour articulations de robots humanoïdes auprès de HONPINE
La conception d’un robot humanoïde exige une coordination entre le système de manipulation du haut du corps et le système de locomotion du bas du corps. Les articulations du poignet et du coude peuvent privilégier une intégration compacte et un positionnement contrôlé, tandis que la hanche, le genou et la cheville doivent répondre aux exigences de couple et de dynamique liées à la marche et au contrôle de l’équilibre.
Lasérie d’actionneurs harmoniques pour articulations HPJM de HONPINEconstitue un point de départ pour développer ces configurations adaptées à chaque articulation.
Si vous développez un robot humanoïde, un bras robotisé, un robot quadrupède ou une autre plateforme robotique avancée, contactez HONPINE pour discuter des exigences de vos articulations et du choix des actionneurs.
Notre équipe peut vous aider à évaluer les modèles HPJM, les rapports de réduction, les configurations de frein et les exigences d’intégration adaptés à votre application.
Contactez HONPINE pourchoisir des actionneurs harmoniques pour articulations de robots humanoïdeset obtenir des solutions personnalisées d’entraînement des articulations.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
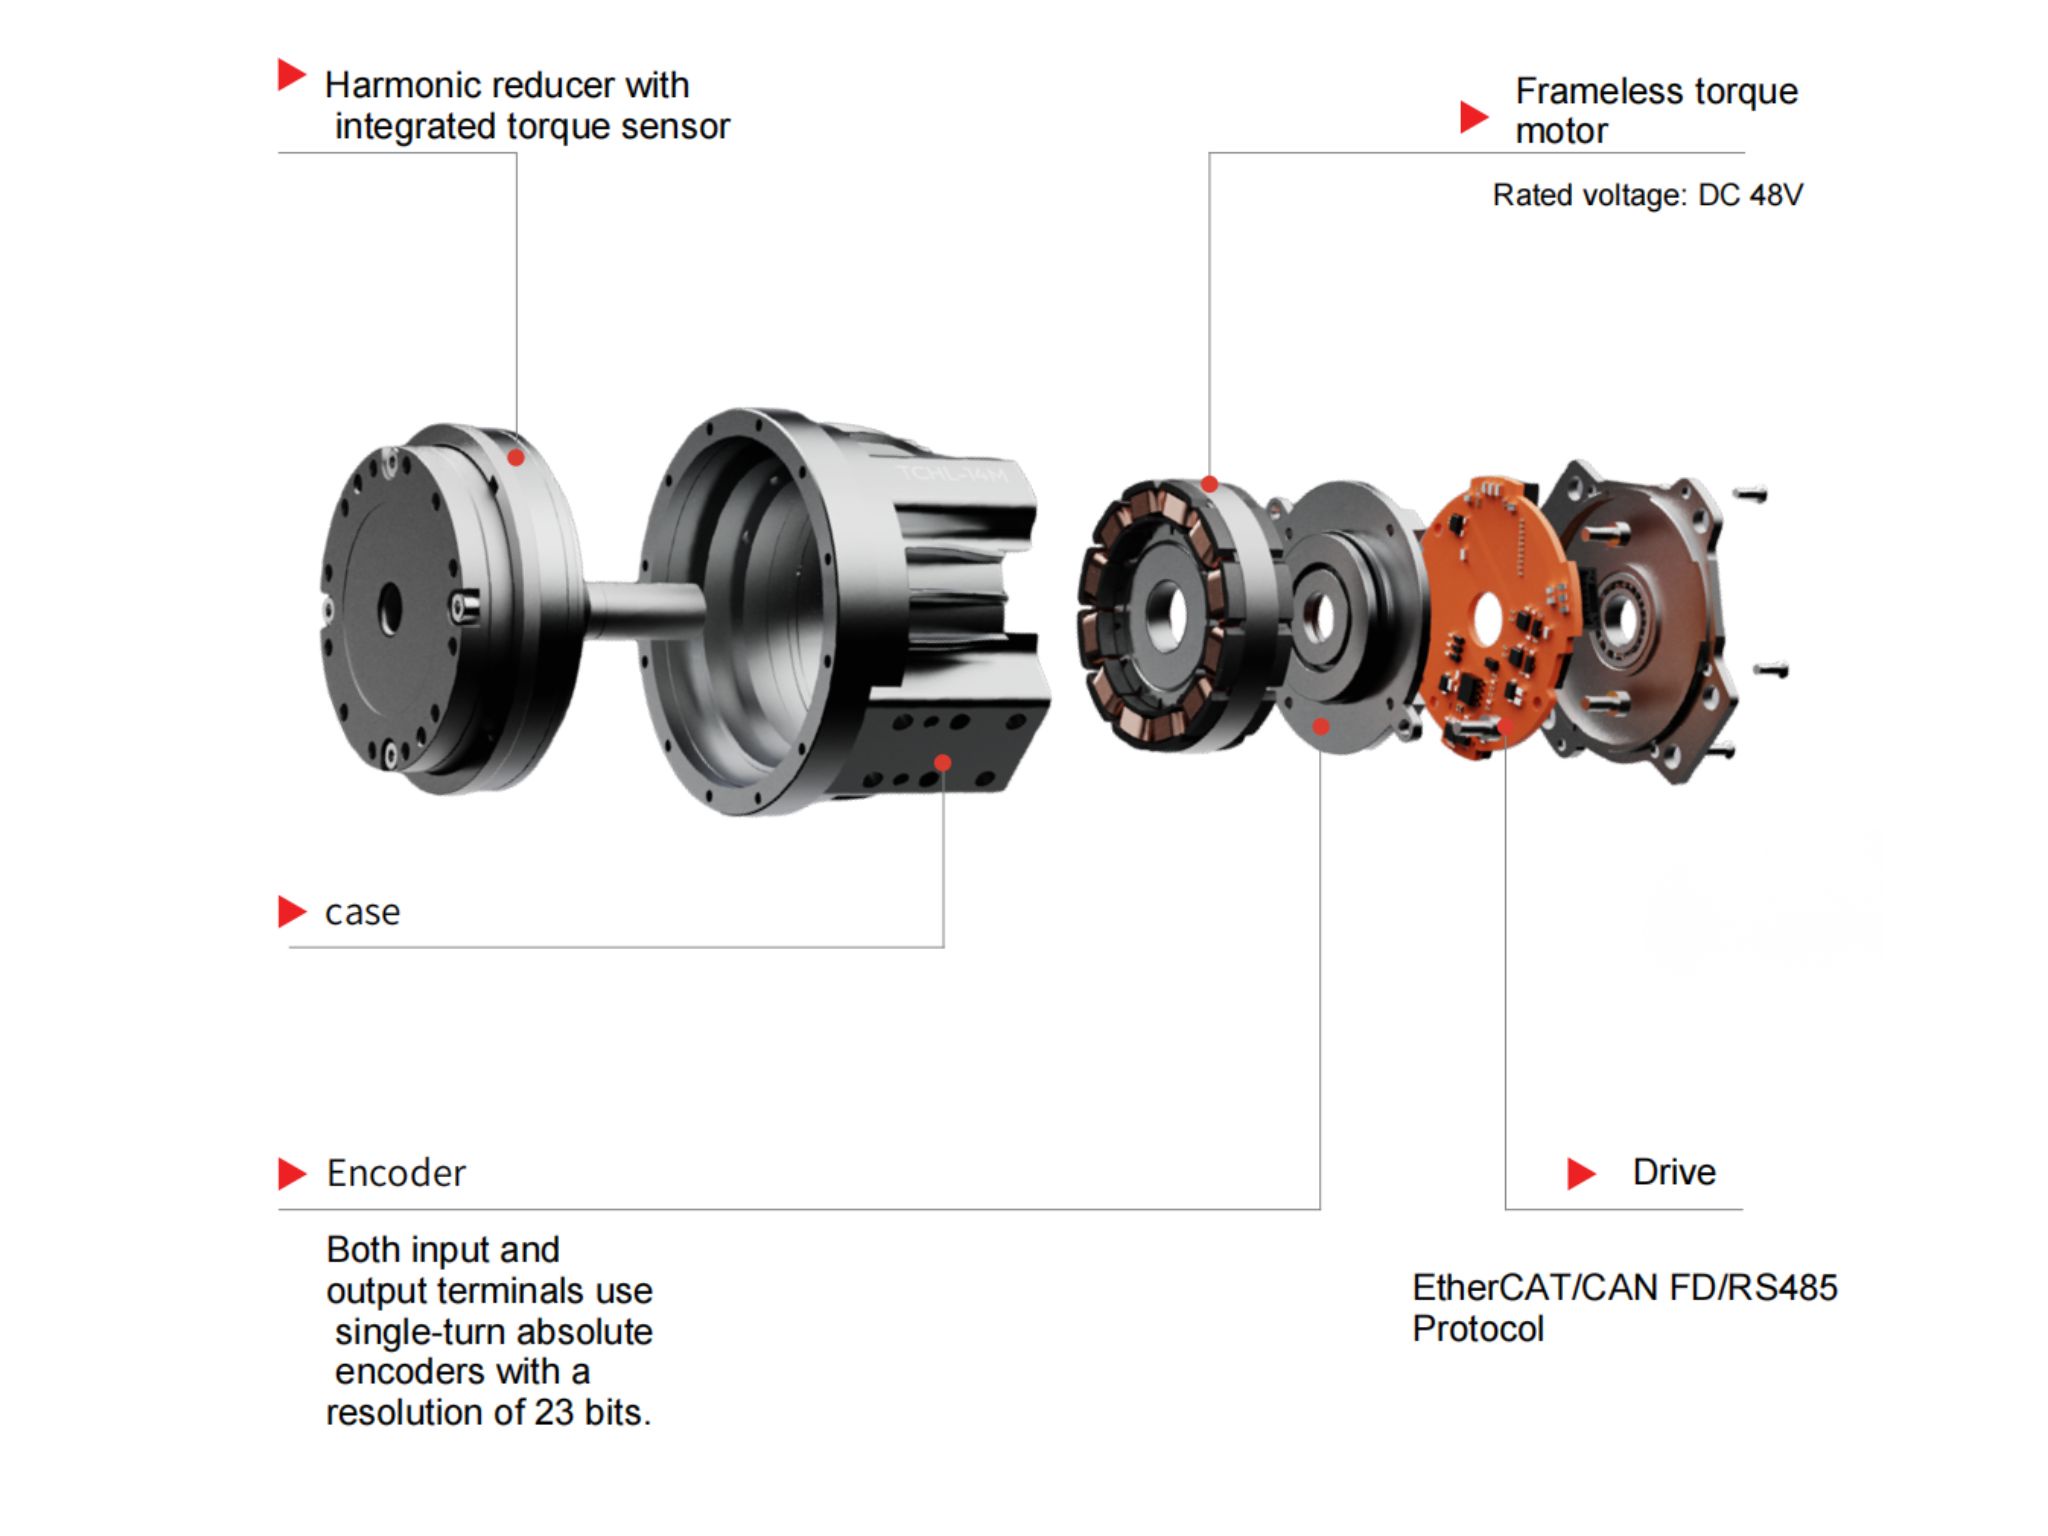
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
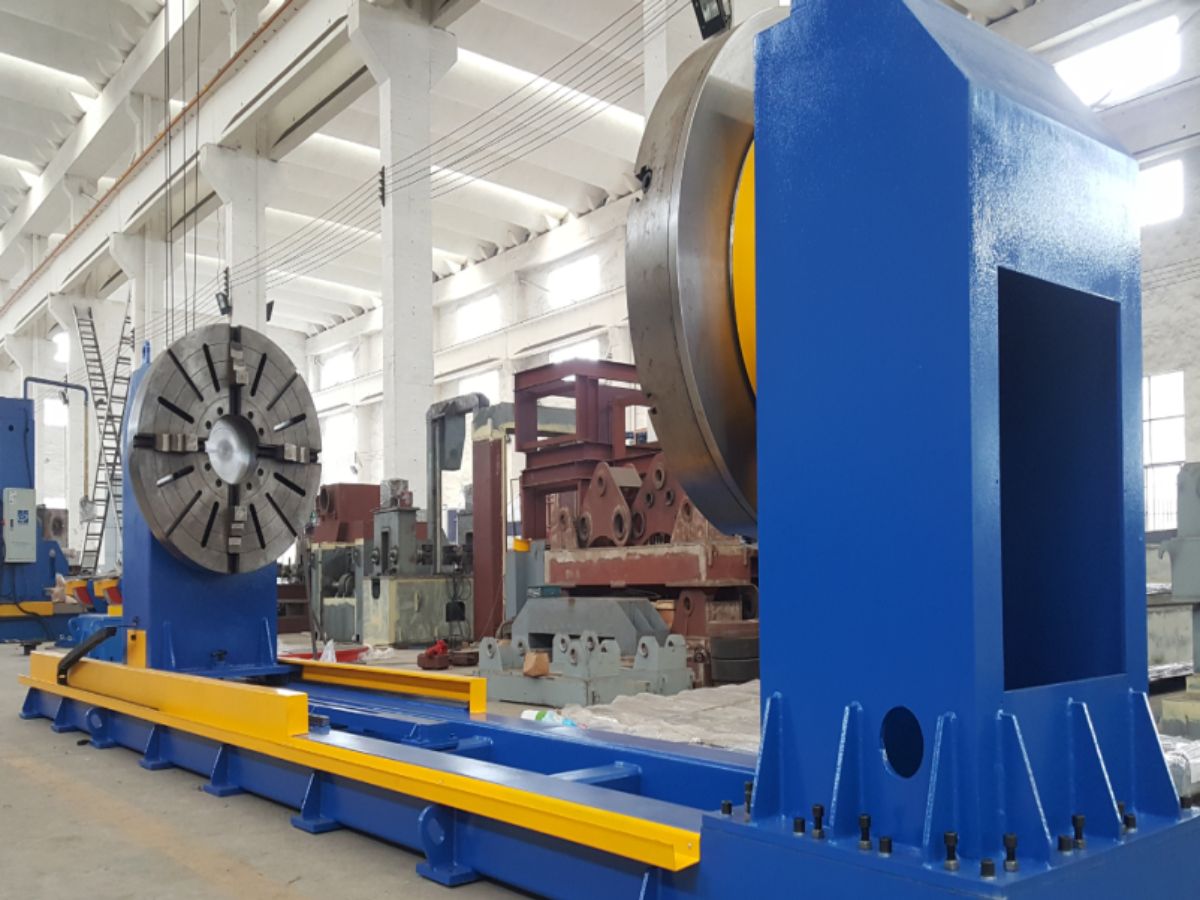
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
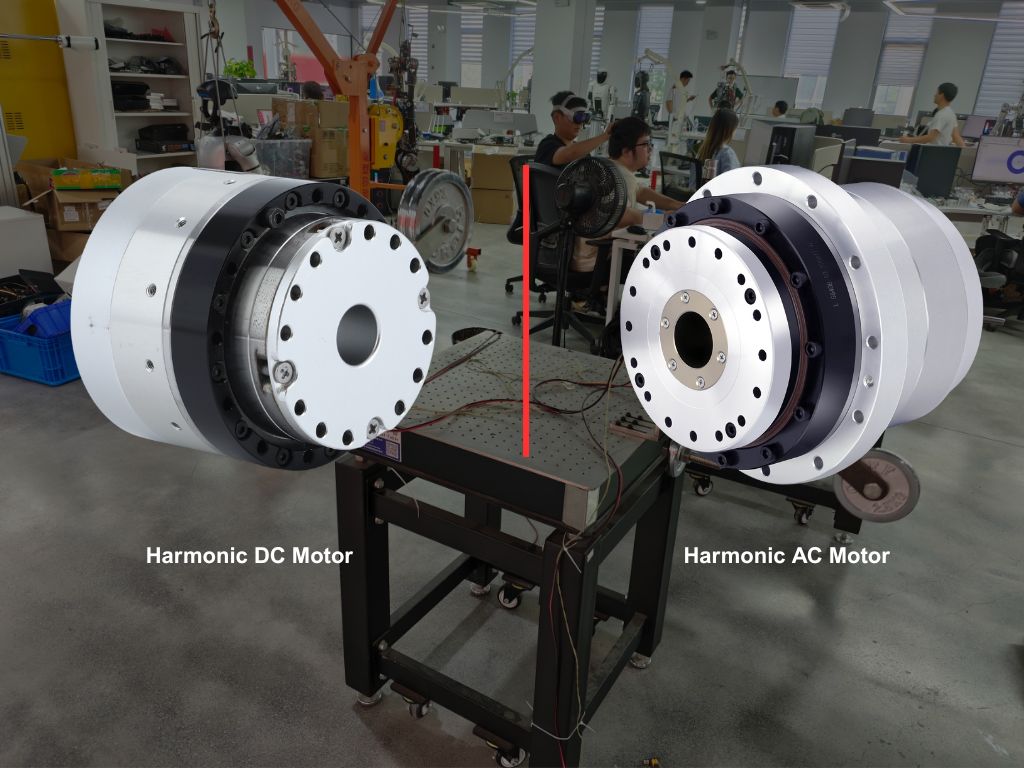
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
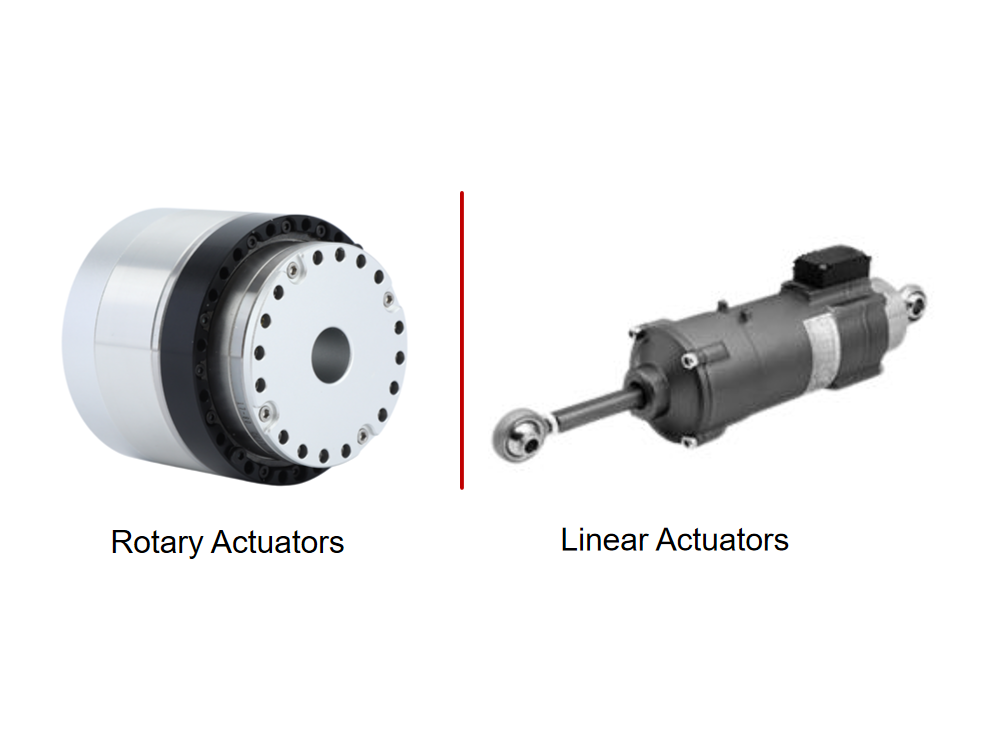
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choixUne roue motrice directrice pour AGV combine la traction et le braquage actif afin de permettre aux robots mobiles industriels de se déplacer avec flexibilité. Ce guide présente ses principaux composants, son principe de fonctionnement, ses applications industrielles et les critères de sélection essentiels, notamment la capacité de charge, le couple de traction, le couple de braquage, le diamètre de la roue, la vitesse et les interfaces de commande. Découvrez comment choisir un module de roue motrice directrice adapté aux AGV, aux AMR, aux chariots élévateurs autonomes et aux systèmes de manutention de charges lourdes.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.
 Module articulé harmonique ultra-compact avec arbre creux de 6 mmÀ mesure que les robots humanoïdes et les systèmes robotiques compacts évoluent, les modules articulés doivent offrir une forte densité de couple, un contrôle précis des mouvements et un cheminement flexible des câbles dans un espace d’installation toujours plus réduit. Le module articulé harmonique HONPINE HPJM-RE30-40-PRO répond à ces défis grâce à une conception compacte, un arbre creux de 6 mm, un retour d’information par double encodeur, ainsi qu’un moteur et un variateur FOC intégrés. Dans cet article, nous présentons ses principales caractéristiques de conception et expliquons comment sa structure à arbre creux, sa connectivité EtherCAT et ses options de montage flexibles facilitent le développement de robots humanoïdes, de drones, de plateformes optiques et d’équipements d’automatisation de précision.


Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choixUne roue motrice directrice pour AGV combine la traction et le braquage actif afin de permettre aux robots mobiles industriels de se déplacer avec flexibilité. Ce guide présente ses principaux composants, son principe de fonctionnement, ses applications industrielles et les critères de sélection essentiels, notamment la capacité de charge, le couple de traction, le couple de braquage, le diamètre de la roue, la vitesse et les interfaces de commande. Découvrez comment choisir un module de roue motrice directrice adapté aux AGV, aux AMR, aux chariots élévateurs autonomes et aux systèmes de manutention de charges lourdes.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.
 Module articulé harmonique ultra-compact avec arbre creux de 6 mmÀ mesure que les robots humanoïdes et les systèmes robotiques compacts évoluent, les modules articulés doivent offrir une forte densité de couple, un contrôle précis des mouvements et un cheminement flexible des câbles dans un espace d’installation toujours plus réduit. Le module articulé harmonique HONPINE HPJM-RE30-40-PRO répond à ces défis grâce à une conception compacte, un arbre creux de 6 mm, un retour d’information par double encodeur, ainsi qu’un moteur et un variateur FOC intégrés. Dans cet article, nous présentons ses principales caractéristiques de conception et expliquons comment sa structure à arbre creux, sa connectivité EtherCAT et ses options de montage flexibles facilitent le développement de robots humanoïdes, de drones, de plateformes optiques et d’équipements d’automatisation de précision.
 Comment l’actionneur rotatif planétaire sans jeu HONPINE HPG concilie-t-il précision et rigidité pour l’usinage CNC ?Découvrez l’actionneur rotatif planétaire de précision sans jeu HONPINE HPG pour tables rotatives CNC. Découvrez sa précision de positionnement, sa rigidité torsionnelle, son faible jeu et les critères de sélection de l’entraînement.
 Pourquoi les moteurs couple DD sont-ils idéaux pour les tables rotatives cinq axes haut de gamme ?Le choix du mécanisme d’entraînement est essentiel aux performances d’une table rotative cinq axes. Les vis sans fin, les entraînements à galets-cames, les réducteurs harmoniques, les réducteurs cycloïdaux RV et les moteurs couple DD présentent chacun des avantages différents en matière de précision de positionnement, de rigidité torsionnelle, de vitesse et de coût. En usinage CNC haut de gamme, le défi ne consiste pas seulement à obtenir un faible jeu, mais aussi à maintenir la précision sous les efforts de coupe et pendant les mouvements continus sur plusieurs axes. Cet article compare cinq technologies d’entraînement courantes et explique pourquoi les moteurs couple à entraînement direct constituent une option intéressante pour les applications nécessitant une réponse dynamique élevée, des erreurs de transmission réduites et des performances d’usinage constantes.