Comment le module articulé robotisé intégré HONPINE HPJM délivre-t-il un couple élevé dans un espace compact ?
À mesure que les robots deviennent plus compacts et de plus en plus sophistiqués, les fabricants de robots sont confrontés à un défi d’ingénierie courant : comment obtenir un couple de sortie plus élevé sans augmenter l’espace d’installation occupé par chaque articulation ?
Lemodule d’articulation robotique intégré HPJMde HONPINE relève ce défi grâce à une intégration mécanique compacte, à un cheminement optimisé des câbles et à des structures d’installation peu encombrantes. Au lieu de se concentrer uniquement sur la réduction des dimensions extérieures du module, les ingénieurs peuvent optimiser l’ensemble de l’articulation, notamment ses composants internes, ses connexions électriques, ses interfaces de montage et l’agencement de plusieurs articulations.
Cet article présente trois approches clés pour obtenir un couple élevé dans un espace réduit avec le module d’articulation robotique intégré HONPINE.
1. Optimiser le module lui-même : exploiter ses caractéristiques intégrées pour réduire l’espace nécessaire
Les composants matériels, la structure mécanique et l’architecture électrique du module constituent la base de l’optimisation de l’espace. Il convient de tenir compte de ces caractéristiques dès la phase de sélection initiale, car elles déterminent l’encombrement minimal nécessaire à l’installation.
Choisir un module d’articulation intégré à forte densité de couple
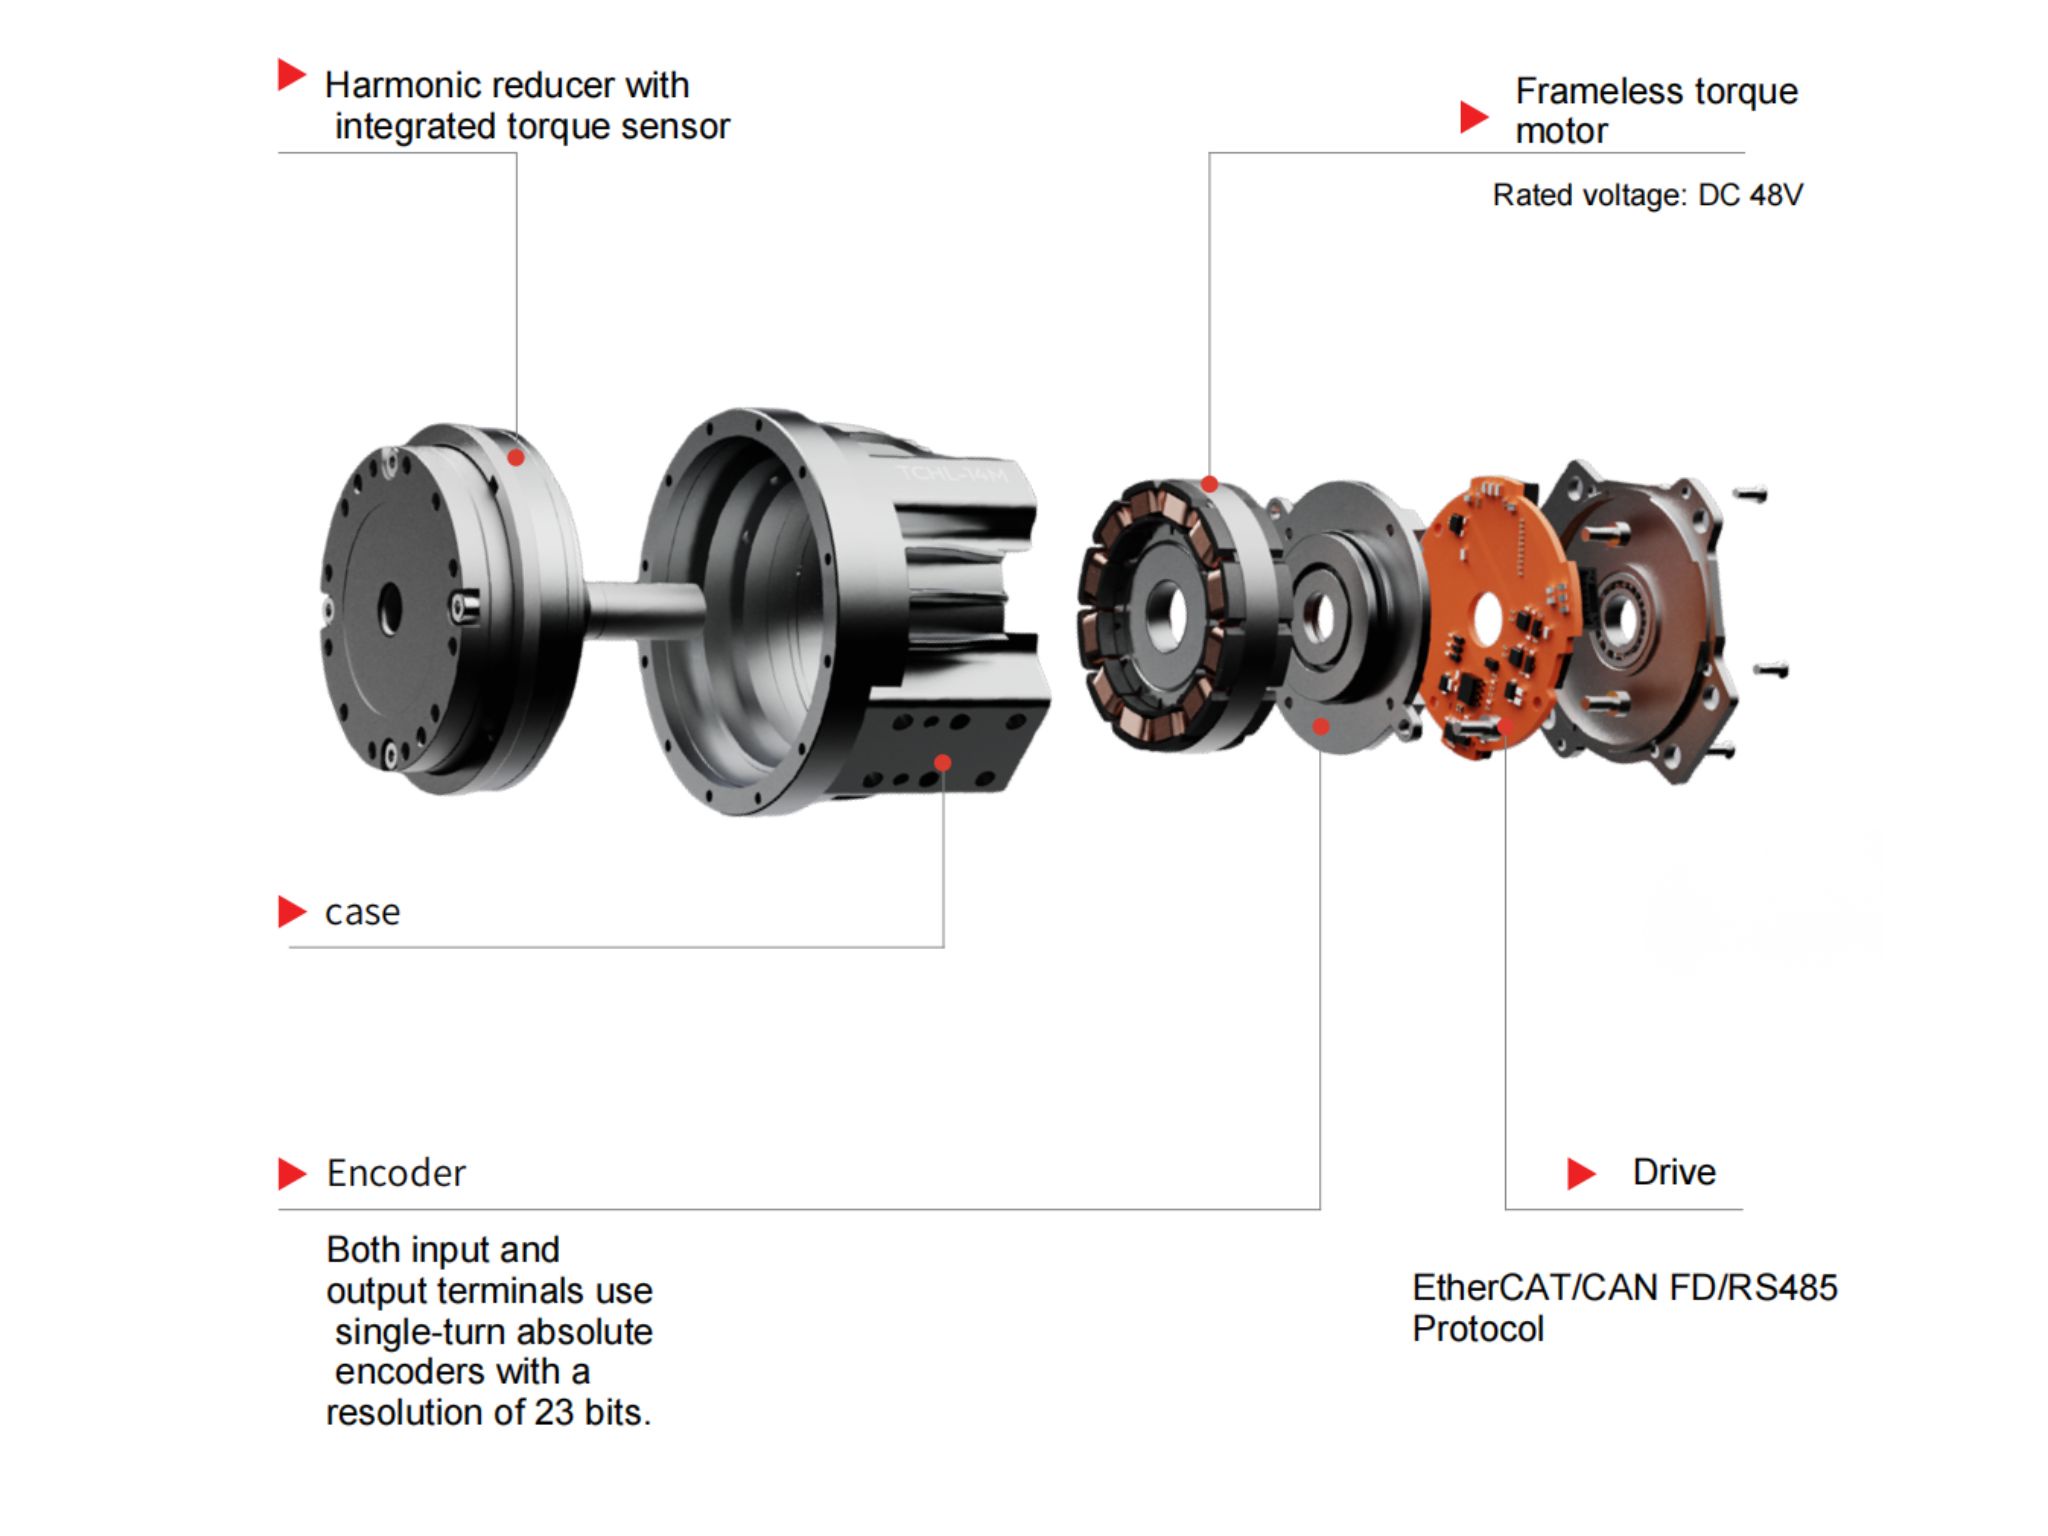
Le module HPJM intègre dans un même carter une carte d’asservissement FOC, un moteur couple sans carcasse, un codeur de haute précision, un réducteur harmonique et un roulement à rouleaux croisés.
Contrairement à une configuration décentralisée classique composée d’un servomoteur, d’un variateur externe et d’un réducteur distinct, cette conception intégrée élimine le besoin d’un boîtier externe pour le variateur, de supports de montage supplémentaires et d’accouplements. Elle réduit également les espaces de montage et les exigences d’alignement entre les composants séparés, contribuant ainsi à réduire l’encombrement total de l’articulation.
Conseil de sélection : vérifiez d’abord que le module choisi répond aux exigences de couple nominal continu et de couple de pointe. Envisagez ensuite un modèle de diamètre extérieur inférieur lorsque l’application le permet. Évitez de choisir un module surdimensionné sans nécessité, uniquement pour disposer d’une marge de couple excessive. Consultez les tableaux de spécifications des produits et comparez les modèles offrant un couple de sortie similaire. Un rapport de réduction plus élevé peut permettre à un module de diamètre inférieur de répondre à la même exigence de couple de sortie, à condition que la vitesse d’entrée, le rendement, les performances thermiques et les autres conditions de fonctionnement soient également adaptés.
Utiliser l’arbre creux pour le passage interne des câbles
Le module est doté d’un large alésage central creux qui permet aux câbles d’alimentation et de communication de traverser directement l’articulation.
Au lieu de faire passer les câbles à l’extérieur de l’articulation, les concepteurs peuvent les acheminer par le centre creux. Cela évite que des boucles de câbles et des connecteurs extérieurs n’augmentent les dimensions radiales de l’ensemble.
Dans les bras robotisés et les membres de robots humanoïdes comportant plusieurs articulations montées en série, les câbles peuvent passer par les conduits internes des articulations successives. Cela réduit le besoin de goulottes de câbles et de protections externes et permet d’obtenir une structure plus compacte.
Trouver le bon équilibre entre configuration du codeur et encombrement
Le choix de la configuration du codeur a une incidence à la fois sur les fonctionnalités du module et sur l’espace requis par les composants périphériques.
Version à double codeur (2E) : le module comprend un codeur de retour de position côté sortie et ne nécessite pas de batterie de sauvegarde externe multitour de 3,6 V. Il est ainsi possible de supprimer l’espace nécessaire à un compartiment de batterie et à son support de montage distincts. Toutefois, les informations de position multitour ne sont pas conservées après une coupure d’alimentation ; le système peut donc devoir effectuer une procédure de référencement au rétablissement de l’alimentation.
Version à codeur unique : si la configuration choisie nécessite une batterie de sauvegarde multitour, la conception générale du robot doit prévoir de l’espace pour la batterie et sa structure de montage. Cette option peut convenir aux applications qui nécessitent de conserver la position multitour après une coupure d’alimentation et disposent d’un espace d’installation suffisant.
Dans les applications où l’espace est limité, la version à double codeur peut contribuer à réduire le nombre de composants périphériques. Le choix final doit toutefois aussi tenir compte des exigences de conservation de la position et de la stratégie de commande du robot.
Ne sélectionner un frein que si l’application l’exige
Le module est disponible avec ou sans frein.
Si la structure mécanique du robot est dotée d’un mécanisme de verrouillage indépendant, ou si l’articulation n’a pas besoin de maintenir une charge gravitationnelle importante lorsque l’alimentation est coupée, une version sans frein peut être envisagée. Cela peut réduire la longueur axiale du module et simplifier la structure de montage.
Si l’articulation doit maintenir sa position lorsque l’alimentation est coupée, une version avec frein est généralement plus appropriée. Le couple de maintien requis et les conditions de sécurité doivent être évalués avant de faire un choix.
2. Optimiser le cheminement des câbles : réduire les saillies externes grâce à une meilleure disposition des connecteurs et du câblage
Un cheminement inadéquat des câbles peut créer des saillies inutiles autour des connecteurs et des courbures de câbles, consommant de l’espace d’installation radial et axial. Ce problème est souvent négligé dans la conception de robots compacts.
Pour connaître les dimensions détaillées des connecteurs et les exigences de câblage, consultez le chapitre 4, Interfaces électriques, et le chapitre 7, Cheminement des câbles, du manuel du produit.
Privilégier les connecteurs montés à l’arrière sur carte afin d’éliminer les cartes adaptatrices
Tous lesmodèles HPJMintègrent directement leurs interfaces de communication, d’alimentation et de batterie dans le couvercle arrière du moteur au moyen de connecteurs montés sur carte. Cette conception ne nécessite pas de carte électronique adaptatrice externe supplémentaire, ce qui élimine l’épaisseur de la carte et l’espace requis pour ses supports de montage.
Choix des connecteurs :
Pour les modules de 80 à 110 mm et de dimensions inférieures, il est possible d’utiliser des connecteurs compacts de la série XKB X1002, au pas de 1 mm.
Les modules plus grands utilisent des connecteurs MOLEX compacts. Par rapport aux connecteurs XT60 ou aux connecteurs circulaires industriels plus grands, ces connecteurs plus petits peuvent contribuer à réduire la saillie axiale derrière le couvercle du moteur.
Le type de connecteur doit être choisi en fonction du modèle de module, des exigences en courant et des spécifications d’interface indiquées dans le manuel du produit.
Maîtriser l’orientation des câbles et le dégagement des connecteurs
Les tableaux de spécifications des câbles du manuel du produit indiquent les hauteurs de dégagement requises pour les différentes interfaces. Lors de la conception de la cavité interne du carter du robot, respectez ces dégagements spécifiés plutôt que d’augmenter inutilement les dimensions du carter.
Pour les câbles de communication EtherCAT et CAN, les connecteurs se débranchent perpendiculairement au couvercle arrière. Après le raccordement, acheminez les câbles le long de la cavité interne du carter et prévoyez un espace de courbure suffisant. Évitez que les câbles ne se courbent ou ne dépassent radialement vers l’extérieur, car cela peut augmenter le diamètre total de l’articulation.
Choix du connecteur d’alimentation :
Pour le module compact de 30 à 40 mm, un connecteur à 2 broches au pas de 1,25 mm peut être utilisé à la place d’un connecteur XT30 afin de réduire la saillie de l’interface d’alimentation. Cette solution est particulièrement utile lorsque l’espace d’installation est extrêmement limité.
Pour les modules de puissance supérieure, la prise d’alimentation XT30UPB-M peut être sélectionnée lorsque les spécifications électriques l’exigent.
Optimiser la topologie réseau de plusieurs modules afin de réduire les câbles superflus
Dans les bras robotisés à articulations multiples et les membres de robots humanoïdes, la topologie réseau a une incidence directe sur le nombre de câbles et l’espace d’installation.
Communication EtherCAT : utilisez une connexion en guirlande, en reliant successivement les ports IN et OUT. Un seul câble réseau suffit pour relier le contrôleur principal au premier module d’articulation ; de courts câbles relient ensuite les modules adjacents. Cela évite de ramener un câble réseau distinct de chaque articulation jusqu’au contrôleur.
Communication CAN : une connexion de bus en guirlande, ou de proche en proche, peut également être utilisée. Il n’est pas nécessaire de relier chaque articulation individuellement au contrôleur principal par un câble.
Alimentation : une alimentation directe de chaque articulation est généralement préférable lorsque la fiabilité et la stabilité de la tension sont prioritaires. Une topologie en arbre peut également être envisagée en fonction de l’architecture électrique. Utilisez une alimentation en guirlande avec prudence : elle peut réduire le nombre de câbles, mais la chute de tension et la répartition du courant doivent être évaluées avec soin. Cette solution convient mieux aux modules de puissance inférieure, lorsque le câblage et les exigences d’alimentation le permettent.
Pour les articulations de puissance supérieure, des connexions d’alimentation individuelles peuvent nécessiter davantage de câbles, mais permettent de mieux maîtriser la chute de tension et la répartition de l’alimentation.
Faire passer les câbles par l’arbre creux afin d’éliminer les goulottes externes
Les câbles d’alimentation, CAN et EtherCAT peuvent passer par l’alésage creux de l’articulation et rester ainsi à l’intérieur de la structure mécanique.
Cela réduit le besoin de goulottes de câbles et de protections externes. Le carter extérieur peut ainsi épouser davantage le diamètre du moteur du module, sans nécessiter d’espace radial supplémentaire pour les câbles exposés.
Précautions importantes concernant le câblage :
Les câbles ne doivent pas être tendus. Il faut prévoir suffisamment de jeu pour permettre toute l’amplitude de rotation de l’articulation. Même aux limites mécaniques de course, les câbles ne doivent pas exercer une tension excessive sur les connecteurs.
Il faut également empêcher les corps étrangers, les attaches de câbles saillantes et les autres composants d’appuyer contre la paroi interne de l’alésage creux ou d’en obstruer le passage.
3. Optimiser la structure de montage : réduire au minimum les jeux d’installation mécaniques
Même si le module d’articulation lui-même est compact, une structure de montage inefficace peut augmenter les dimensions totales du robot. L’optimisation des éléments de positionnement, de la disposition des fixations et des interfaces entre articulations adjacentes contribue à éliminer l’espace de montage inutile.
Utiliser un épaulement de centrage pour supprimer les brides adaptatrices intermédiaires
Lorsque la conception mécanique le permet, usinez directement un épaulement de centrage dans le composant structurel côté charge afin qu’il corresponde à la bride de sortie du module d’articulation. Le composant côté charge peut ainsi être raccordé directement au module, sans bride adaptatrice intermédiaire.
La bride de sortie du module comporte déjà un élément de centrage. En concevant un élément correspondant dans le composant côté charge, les ingénieurs peuvent réduire l’épaisseur axiale de l’ensemble et simplifier la liaison mécanique.
L’ajustement de centrage doit être défini en fonction des dimensions réelles de l’épaulement, des tolérances et des exigences de montage. Un ajustement H7/h7 peut être envisagé lorsqu’il convient, mais ne doit pas être considéré comme une exigence universelle pour toutes les installations d’articulations.
La circularité, la planéité et l’état de surface des surfaces de contact doivent également être contrôlés. Une tolérance de planéité de 0,01 mm peut être retenue comme objectif de conception lorsque l’application l’exige. Évitez d’appliquer de la peinture sur les surfaces de contact de précision, car l’épaisseur du revêtement peut affecter l’ajustement et la précision de positionnement.
Serrer les boulons en croix et utiliser des trous de fixation fraisés
Prévoyez des trous de boulons en retrait ou fraisés dans la bride de montage côté charge afin que les têtes des boulons ne dépassent pas de la surface structurelle. Cela contribue à réduire le dégagement axial inutile.
Lors du montage, serrez les boulons en croix et respectez le couple de serrage spécifié. Un frein-filet de résistance moyenne peut être utilisé lorsque les spécifications de montage l’exigent.
Évitez d’ajouter des rondelles ou des entretoises inutiles, car elles augmentent le nombre de composants superposés et l’épaisseur totale de montage. Toutefois, les rondelles et autres éléments de fixation ne doivent pas être omis lorsque la conception ou les spécifications du fabricant des fixations les imposent.
Lemodule d’articulation HPJM intègre un roulement à rouleaux croisésqui supporte des charges radiales et axiales dans les limites de sa capacité nominale. Lorsque le roulement intégré peut supporter correctement les charges externes et les moments de renversement de l’application, un roulement de support externe supplémentaire n’est généralement pas nécessaire.
L’ajout d’un roulement supplémentaire sans nécessité structurelle clairement établie peut augmenter les dimensions axiales et radiales. Il peut également créer un montage hyperstatique, susceptible d’entraîner des vibrations, des bruits anormaux, une usure prématurée ou une réduction de la durée de vie.
Avant de décider si un support supplémentaire est nécessaire, vérifiez toujours la capacité de charge externe et la configuration de montage au regard des spécifications techniques du module.
Placer le carter au plus près de la surface de montage
Le couvercle arrière dumodule d’articulation doit être placé aussi près que possible de la surface de montage du carter du robot, tout en conservant le dégagement minimal requis pour les connecteurs, l’installation des câbles et la maintenance.
Le carter extérieur peut être conçu autour du diamètre extérieur du moteur afin de créer un encombrement compact. Évitez les cavités internes surdimensionnées et les espaces inutilement importants entre le carter du moteur et les composants structurels environnants.
Cette approche réduit l’espace inutilisé et contribue à maintenir une structure robotique compacte.
Éviter les erreurs de montage qui créent des dégagements inutiles
Plusieurs erreurs de montage courantes peuvent obliger les concepteurs à augmenter le dégagement entre les composants, ce qui entraîne une perte d’espace d’installation.
Il peut s’agir de s’appuyer uniquement sur un contact entre surfaces planes sans épaulement de centrage, d’utiliser un élément de centrage trop peu profond ou de laisser des bavures d’usinage ou des saillies sur les surfaces de contact.
Lorsque la structure de centrage est inadéquate, le concepteur peut devoir augmenter le jeu d’installation pour éviter les interférences. Cela augmente non seulement les dimensions totales, mais peut aussi nuire à la régularité du montage.
Avant l’installation, éliminez les bavures et les résidus d’usinage de la bride côté charge. Nettoyez soigneusement toutes les surfaces de contact afin que les composants s’assemblent correctement.
Disposer plusieurs articulations en série dans une configuration compacte
Pour les structures à articulations multiples, telles que les bras et les jambes de robots humanoïdes, une disposition compacte en série peut contribuer à réduire la longueur totale du membre.
Lorsque l’interface mécanique le permet, raccordez directement la bride de sortie d’une articulation au couvercle arrière ou à l’interface de montage de l’articulation suivante. Supprimez les entretoises et les structures adaptatrices intermédiaires inutiles, tout en conservant le dégagement minimal requis pour la courbure des câbles et le montage.
Si les alésages creux des modules raccordés sont alignés, les câbles peuvent traverser les articulations successives en suivant le cheminement interne. Cela réduit le câblage externe et contribue à obtenir une structure de membre plus compacte dans son ensemble.
Conclusion
Obtenir un couple élevé dans un espace réduit ne consiste pas simplement à choisir un module d’articulation robotique plus petit. Cela exige une optimisation coordonnée de l’architecture interne du module, de la configuration du codeur et du frein, du choix des connecteurs, du cheminement des câbles, des interfaces de montage et de la disposition des articulations multiples.
Lemodule d’articulation robotique intégré HPJMde HONPINE réunit les principaux composants de commande du mouvement dans un carter compact. En exploitant pleinement sa structure intégrée et sa conception à arbre creux, et en optimisant l’agencement mécanique et électrique environnant, les fabricants de robots peuvent réduire l’espace d’installation inutile tout en répondant à leurs exigences de couple et de commande du mouvement.
Pour les robots humanoïdes, les bras robotisés et les autres systèmes à articulations multiples, l’optimisation efficace de l’espace commence dès la sélection du module et se poursuit tout au long du processus de conception mécanique et électrique.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
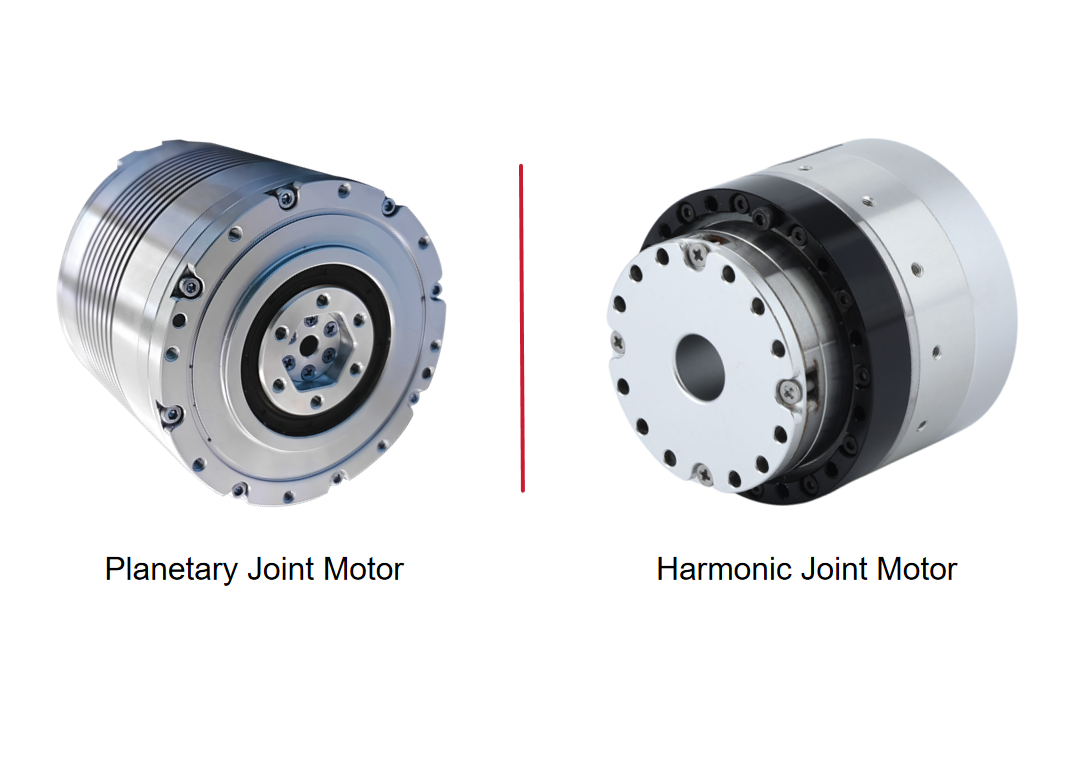
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.
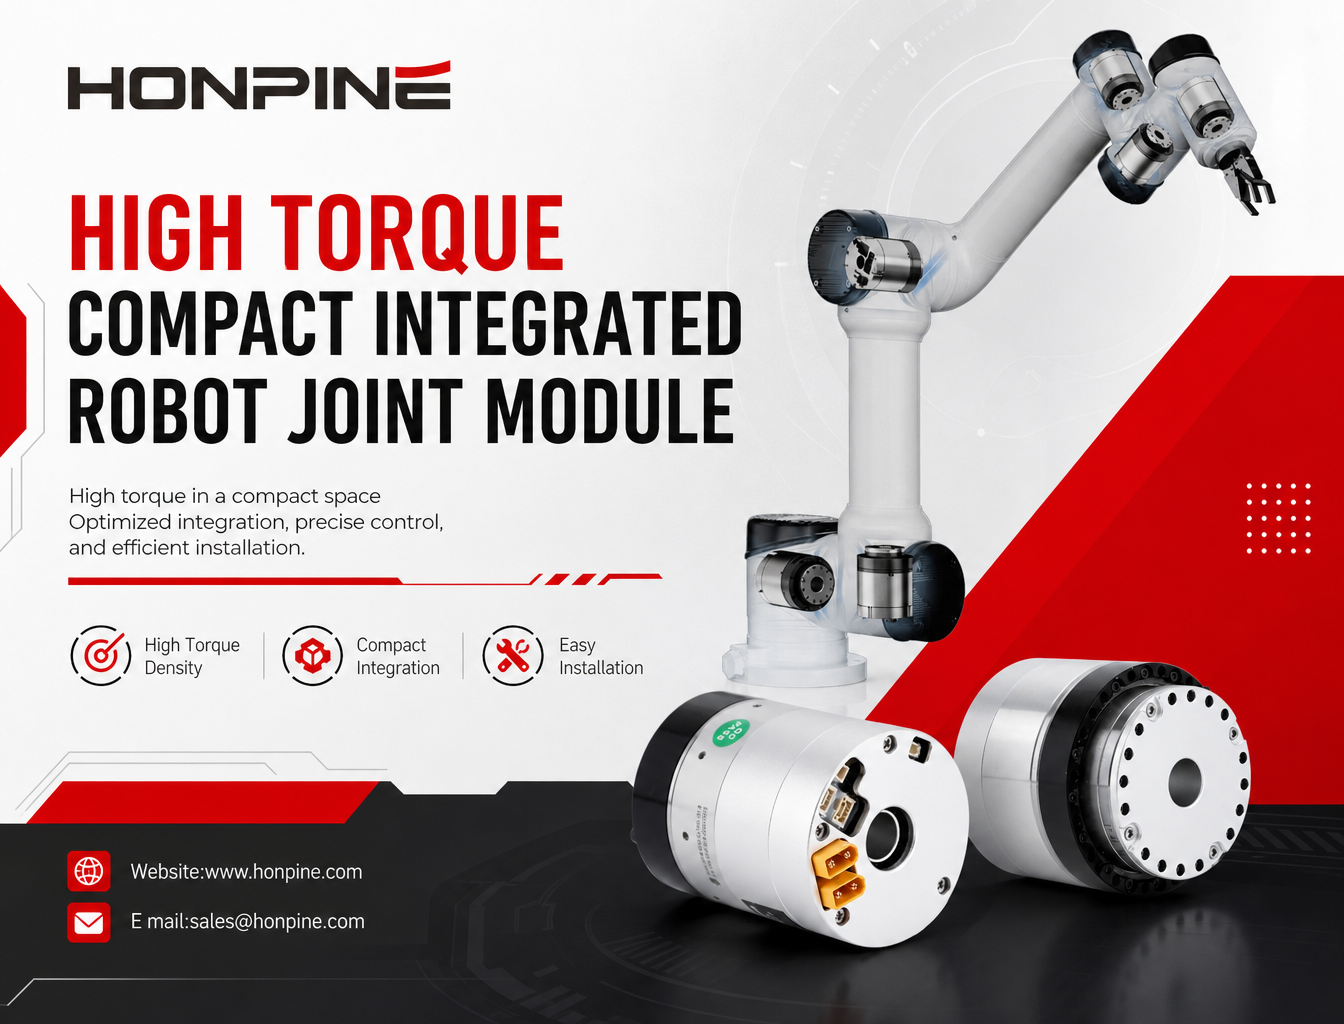
 Comment le module articulé robotisé intégré HONPINE HPJM délivre-t-il un couple élevé dans un espace compact ?Découvrez comment optimiser l’espace d’installation tout en obtenant une densité de couple élevée dans les articulations robotisées. Cet article explique comment le module articulé robotisé intégré HONPINE HPJM utilise des composants intégrés, un acheminement des câbles par arbre creux, des connecteurs électriques compacts et des structures de montage mécanique optimisées afin de réduire l’espace superflu dans les robots humanoïdes et les bras robotisés.
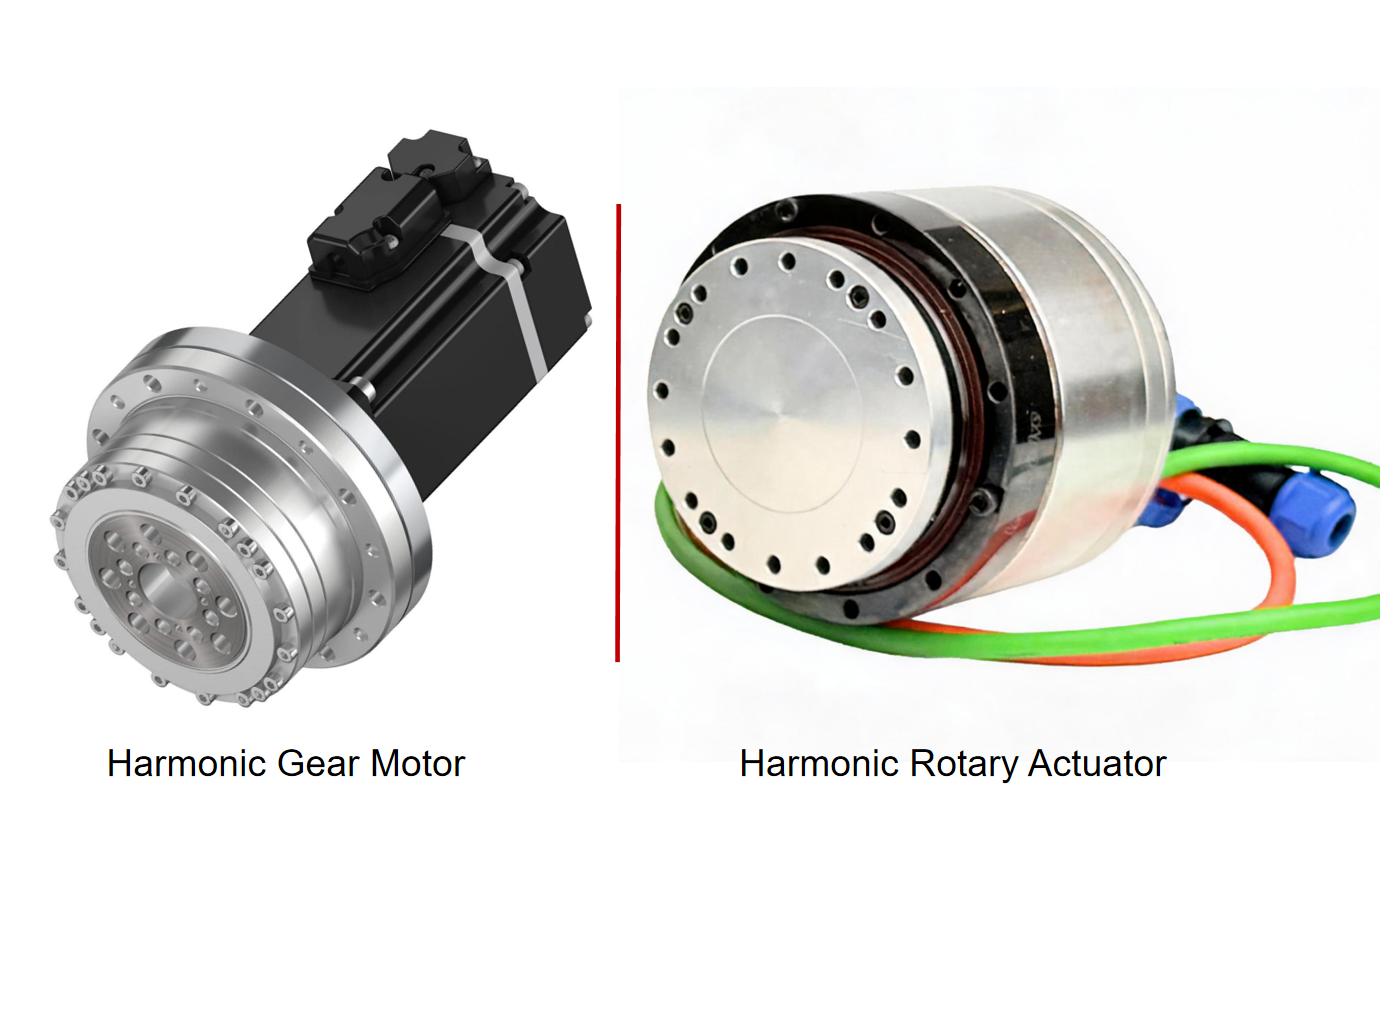
 Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?Cet article explique les différences entre les moteurs à engrenages harmoniques et les actionneurs harmoniques sous l’angle de la conception des produits, de l’intégration du système, des fonctions de retour d’information et de commande, de l’installation et des exigences liées aux applications. Comme les fabricants peuvent utiliser ces noms de produits différemment, il examine également comment évaluer leurs configurations réelles et choisir la solution de mouvement de précision adaptée à la robotique et à l’automatisation industrielle.
 Pourquoi le module d’articulation harmonique HONPINE TCHL convient-il aux robots exosquelettes ?Le module d’articulation harmonique HONPINE TCHL est conçu pour les robots exosquelettes qui nécessitent une structure légère, une intégration mécanique compacte et une interaction réactive entre l’humain et le robot. Doté d’un capteur de couple intégré côté sortie, d’une structure hautement intégrée et de configurations de raccordement flexibles, le TCHL offre une solution d’entraînement articulaire pour les exosquelettes des membres inférieurs, les robots d’assistance des membres supérieurs, les équipements de rééducation et les robots portables industriels.
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Pourquoi les tables rotatives CNC à cinq axes utilisent-elles différents réducteurs pour les axes A et C ?Les tables rotatives CNC à cinq axes nécessitent des caractéristiques de transmission différentes pour les axes A et C. Alors que l’axe A requiert souvent une rigidité torsionnelle élevée et une grande capacité de charge pour supporter l’ensemble berceau et la pièce à usiner, l’axe C privilégie davantage un faible jeu, une grande précision de positionnement angulaire et une réponse dynamique rapide. Cet article explique pourquoi les réducteurs RV sont souvent envisagés pour les applications sur l’axe A et les réducteurs harmoniques pour celles sur l’axe C. Il présente leurs principes de fonctionnement, leurs avantages mécaniques, le retour d’information côté sortie et les principaux critères de sélection pour les fabricants de machines-outils CNC.
 Comment le module articulé robotisé intégré HONPINE HPJM délivre-t-il un couple élevé dans un espace compact ?Découvrez comment optimiser l’espace d’installation tout en obtenant une densité de couple élevée dans les articulations robotisées. Cet article explique comment le module articulé robotisé intégré HONPINE HPJM utilise des composants intégrés, un acheminement des câbles par arbre creux, des connecteurs électriques compacts et des structures de montage mécanique optimisées afin de réduire l’espace superflu dans les robots humanoïdes et les bras robotisés.
 Moteur à engrenages harmoniques vs. actionneur harmonique : quelles sont les différences ?Cet article explique les différences entre les moteurs à engrenages harmoniques et les actionneurs harmoniques sous l’angle de la conception des produits, de l’intégration du système, des fonctions de retour d’information et de commande, de l’installation et des exigences liées aux applications. Comme les fabricants peuvent utiliser ces noms de produits différemment, il examine également comment évaluer leurs configurations réelles et choisir la solution de mouvement de précision adaptée à la robotique et à l’automatisation industrielle.
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.