Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %
Récemment, le moteur couple sans bâti HONPINE a achevé avec succès ses essais d’application dans un robot chirurgical, démontrant d’excellentes performances électromagnétiques et une grande stabilité de mouvement. Lors des essais, le moteur a atteint une ondulation de couple inférieure à 1 %, nettement en dessous de la valeur de référence couramment retenue de 2 % pour les moteurs de robots chirurgicaux. Des fluctuations de couple excessives peuvent provoquer des vibrations et nuire à la précision des interventions chirurgicales.
Une faible ondulation de couple est essentielle pour les robots chirurgicaux : elle contribue à minimiser les vibrations indésirables, à améliorer la fluidité des mouvements et à garantir la reproduction régulière de gestes chirurgicaux précis.
Comment le moteur couple sans bâti HONPINE JM de quatrième génération parvient-il à assurer un fonctionnement plus fluide à basse vitesse, à réduire les pertes fer à vitesse élevée et à améliorer ses performances thermiques globales ?
Dans cet article, nous examinons ses principales améliorations technologiques en matière de conception électromagnétique, de choix des matériaux et de procédés de bobinage.
1. Quelles sont les principales améliorations technologiques du moteur couple sans bâti HONPINE JM de quatrième génération ?
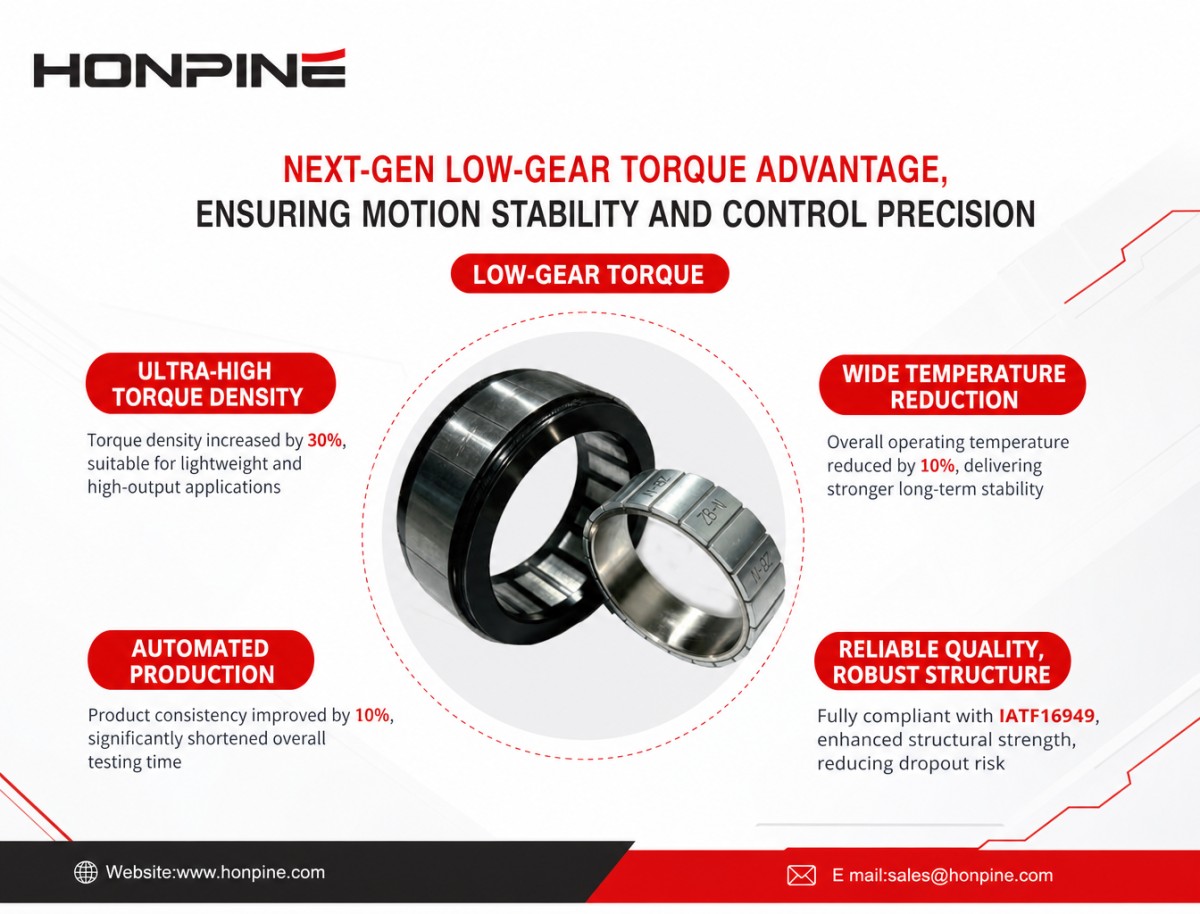
Le moteur couple sans bâti HONPINE JM de quatrième génération intègre des améliorations complètes dans quatre domaines clés : la conception du circuit magnétique, la combinaison pôles-encoches, le choix des matériaux et la technologie de bobinage.
Ces optimisations améliorent le rendement de la conversion électromagnétique de l’énergie, augmentent la densité de couple, réduisent les pertes de puissance et maîtrisent l’élévation de température, permettant un fonctionnement stable et efficace dans une large gamme de conditions d’utilisation.
Conception électromagnétique optimisée
Grâce à une combinaison pôles-encoches optimisée, le moteur atteint un facteur de bobinage plus élevé, ce qui améliore l’utilisation électromagnétique et le couple de sortie.
Le moteur adopte également une configuration avec un grand alésage de stator et un grand diamètre intérieur de rotor. Celle-ci concilie une forte densité de couple et une structure légère, tout en offrant davantage de flexibilité pour l’intégration dans des équipements compacts.
En outre, HONPINE a optimisé l’entrefer magnétique ainsi que la géométrie topologique du stator et du rotor. Ces améliorations réduisent le couple de détente à environ 1 % du couple nominal, contribuant ainsi à minimiser les fluctuations de couple à basse vitesse.
Le taux de distorsion harmonique de la force contre-électromotrice est également limité à 1 %, ce qui améliore encore la régularité électromagnétique et la fluidité des mouvements.
2. Comment le moteur réduit-il sa température de fonctionnement de 10 % ?
La gestion thermique est un aspect essentiel des moteurs couple sans bâti, en particulier dans les articulations robotiques compactes et les équipements de précision, où l’espace d’installation est limité et la dissipation de chaleur peut être difficile.
Le moteur HONPINE JM de quatrième génération réduit sa température de fonctionnement grâce à l’optimisation des matériaux du noyau, des aimants permanents, du système d’isolation et des procédés de bobinage.
Acier électrique de haute qualité pour réduire les pertes fer
Le stator et le rotor sont tous deux fabriqués en acier électrique à grains non orientés de haute qualité, d’une épaisseur de 0,2 mm. Les tôles plus fines contribuent à réduire les pertes par courants de Foucault, tandis que les propriétés magnétiques du matériau permettent d’obtenir une densité de flux magnétique plus élevée dans des conditions de fonctionnement comparables.
Le moteur peut ainsi fournir une puissance électromagnétique supérieure tout en réduisant les pertes fer, notamment à vitesse élevée.
Aimants permanents haute performance pour des conditions d’utilisation exigeantes
Le moteur utilise des aimants permanents de la série UH de haute qualité, caractérisés par une rémanence et une coercivité élevées ainsi qu’une excellente résistance à la température.
Ces propriétés contribuent à préserver les performances magnétiques à haute température et à réduire le risque de démagnétisation irréversible.
Pour répondre aux contraintes d’espace d’installation des moteurs sans bâti, HONPINE a également optimisé les dimensions des aimants et la configuration du circuit magnétique. Cette conception compacte maintient un rendement élevé dans des conditions de vitesse, de couple et de surcharge élevés.
Matériaux isolants haute température pour une fiabilité à long terme
Le système d’isolation satisfait aux exigences de résistance thermique de la classe F ou supérieure, avec une température admissible supérieure à 150 °C.
Les composants clés, notamment les aimants permanents, les fils électromagnétiques, les carcasses d’isolation et les matériaux d’imprégnation, sont sélectionnés pour résister à des températures pouvant atteindre 180 °C.
Ces caractéristiques des matériaux favorisent un fonctionnement à long terme dans des environnements thermiques exigeants et contribuent à satisfaire aux exigences de fonctionnement continu des systèmes robotiques.
Technologie de bobinage avancée pour réduire les pertes cuivre
Le moteur HONPINE JM de quatrième génération adopte un procédé automatisé de bobinage continu multi-encoches, permettant d’atteindre un taux de remplissage des encoches de 80 %.
Un taux de remplissage des encoches plus élevé réduit la résistance des bobinages et les pertes cuivre à couple comparable, contribuant ainsi à maîtriser l’élévation de température tout en améliorant la capacité de surcharge.
Le procédé de bobinage automatisé réduit également le nombre de points de soudure, ce qui contribue à améliorer la fiabilité des connexions électriques et la régularité globale du moteur.
En associant optimisation électromagnétique, matériaux avancés et procédés de fabrication automatisés, HONPINE propose un moteur couple sans bâti conçu pour les applications robotiques hautes performances, notamment les robots humanoïdes, les robots chirurgicaux et les équipements d’automatisation de précision.
3. Plusieurs modèles et options de configuration flexibles
Pour répondre aux différents besoins en couple et en vitesse des articulations robotiques et des systèmes de mouvement de précision, HONPINE propose une gamme de moteurs couple sans bâti avec plusieurs configurations de vitesse.
La gamme standard couvre des diamètres extérieurs de moteur de 38 mm à 140 mm, avec des configurations à vitesse élevée, moyenne et faible.
La plage de couple est d’environ 3 Nm à 13 Nm, selon le modèle et les conditions de fonctionnement.
Les configurations en option comprennent des capteurs Hall et des capteurs de température, permettant aux clients de choisir des solutions de retour d’information et de surveillance de la température adaptées aux exigences de leur application.
Ces options de configuration rendent le moteur couple sans bâti HONPINE JM adapté à l’intégration dans des articulations robotiques, des systèmes robotiques chirurgicaux, des équipements de positionnement de précision et d’autres applications compactes à entraînement direct.
4. Moteur couple sans bâti JM de deuxième génération ou de quatrième génération : quelles différences ?
Pour mieux comprendre les améliorations de performances, comparons les moteurs couple sans bâti HONPINE JM de deuxième et de quatrième génération en prenant pour exemple un moteur de 38 mm de diamètre extérieur et de 6 mm de longueur de noyau de fer.
Comparaison des performances des moteurs JM de deuxième et de quatrième génération
La comparaison met en évidence les améliorations obtenues grâce à la conception électromagnétique, à la mise à niveau des matériaux et à l’optimisation des procédés de fabrication.
Remarque : insérer dans le tableau comparatif des données d’essai vérifiées pour les deux générations. Veiller à ce que le couple, la vitesse, l’élévation de température et les autres paramètres de performance soient mesurés dans des conditions d’essai équivalentes.
5. Fabrication automatisée pour garantir une qualité moteur constante
La gamme de moteurs couple sans bâti HONPINE est désormais produite en série de manière automatisée.
La fabrication automatisée contribue à garantir une capacité de production stable tout en assurant un contrôle strict des tolérances dimensionnelles et de la précision de fabrication.
Associée à des procédés de production optimisés et à des procédures de contrôle qualité, elle favorise la constance des performances des produits et la fiabilité de la fabrication, contribuant ainsi à réduire les risques liés à la sélection et à l’intégration des composants pour les clients.
Alors que la demande en solutions de commande de mouvement hautes performances continue de croître dans les domaines de la robotique, des équipements médicaux et de l’automatisation de précision, HONPINE reste déterminée à améliorer la technologie des moteurs couple sans bâti.
Vous recherchez un moteur sans bâti à forte densité de couple pour votre application ?
Contactez HONPINE pour obtenir les dernières spécifications techniques et informations produit sur le moteur couple sans bâti JM de quatrième génération.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.
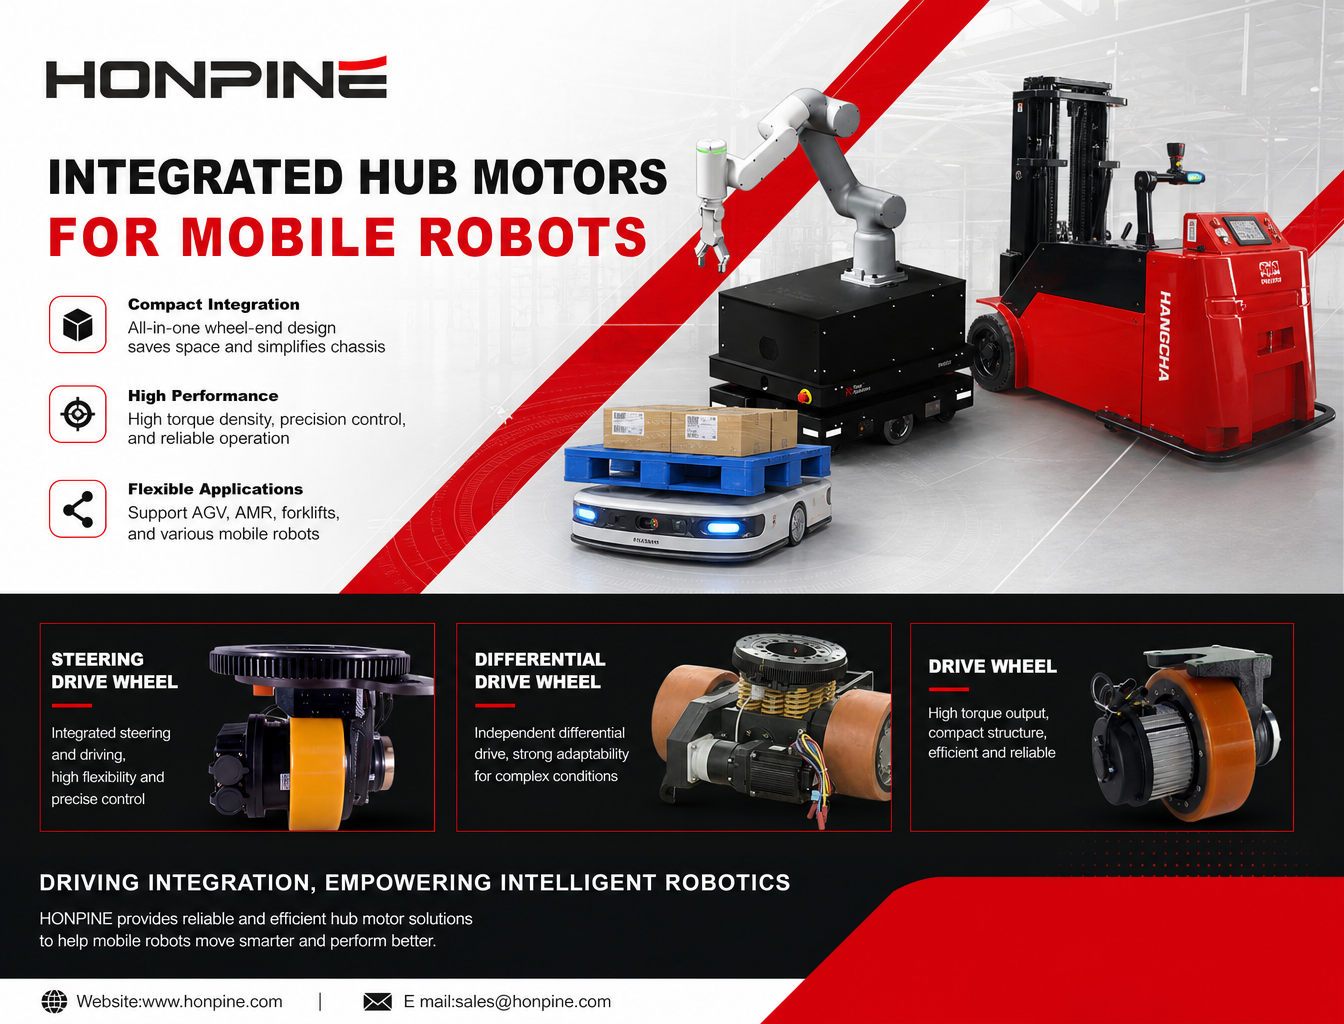
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.
 Comment les réducteurs de précision, les actionneurs rotatifs harmoniques et les moteurs à entraînement direct peuvent-ils améliorer les tables d’indexage de précision ?Comment les fabricants peuvent-ils améliorer la précision, la réponse dynamique et l’intégration des tables d’indexage de précision ? À mesure que la fabrication flexible évolue, les systèmes de transmission traditionnels peuvent rencontrer des difficultés telles que le jeu, des temps de stabilisation longs et une intégration mécanique complexe. Cet article examine comment les réducteurs harmoniques, les actionneurs rotatifs harmoniques, les moteurs couple à entraînement direct (DD) et les réducteurs planétaires offrent des solutions pratiques de modernisation adaptées à différentes conditions de fonctionnement. En adaptant l’architecture de transmission à la précision de positionnement, au temps de cycle d’indexage, à l’inertie de la charge et aux contraintes d’installation, les fabricants peuvent concevoir des systèmes d’indexage de précision plus efficaces et plus fiables.




Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Moteur couple sans cadre HONPINE JM de quatrième génération : densité de couple supérieure de 30 % et température de fonctionnement inférieure de 10 %Avec les progrès de la robotique, les exigences en matière de densité de couple, de stabilité du mouvement et de gestion thermique deviennent de plus en plus élevées pour les moteurs couple sans cadre. Le moteur couple sans cadre HONPINE JM de quatrième génération offre une densité de couple supérieure de 30 % et une température de fonctionnement inférieure de 10 % grâce à des améliorations de la conception électromagnétique, des matériaux du noyau et de la technologie de bobinage. Avec une ondulation de couple maintenue sous 1 %, il assure un fonctionnement plus fluide à basse vitesse et une meilleure régularité des mouvements. Il convient ainsi aux applications exigeantes telles que les robots chirurgicaux, les robots humanoïdes et les équipements d’automatisation de précision. Comment HONPINE parvient-elle à ces améliorations de performances ? Regardons cela de plus près.
 Comment choisir un réducteur harmonique : 9 facteurs clés à connaîtrePourquoi de plus en plus d’entreprises de robotique choisissent-elles des modules articulaires intégrés plutôt que des systèmes d’entraînement distribués traditionnels ? À mesure que les robots humanoïdes, les robots collaboratifs et les exosquelettes de rééducation évoluent, les fabricants recherchent des solutions de mouvement plus compactes, plus légères et plus faciles à intégrer. Un module articulaire robotique intégré regroupe des composants essentiels tels qu’un moteur couple sans cadre, un réducteur harmonique, un servo-variateur, des codeurs et un roulement de sortie au sein d’un seul ensemble. Cette architecture peut réduire la complexité mécanique, simplifier le câblage, améliorer l’intégration du contrôle des mouvements et raccourcir les cycles de développement des robots. Dans cet article, Theodore Li, directeur technique chez HONPINE, présente six avantages clés des modules articulaires robotiques intégrés et les compare aux configurations d’entraînement distribué conventionnelles.
 Pourquoi de plus en plus d’entreprises choisissent-elles les modules articulaires intégrés pour robots ?Les modules articulaires intégrés pour robots regroupent moteurs, réducteurs harmoniques, servovariateurs, codeurs et roulements de sortie dans des unités compactes. Cet article compare les architectures d’entraînement intégrées et distribuées et examine leurs différences en matière de densité de couple, de fiabilité mécanique, de commande de mouvement, d’efficacité du développement et d’applications robotiques pratiques.
 Pourquoi de plus en plus de robots abandonnent-ils les systèmes d’entraînement traditionnels au profit de servomoteurs intégrés au moyeu ?À mesure que les robots mobiles évoluent vers la navigation autonome, un fonctionnement flexible et des environnements de travail de plus en plus complexes, les systèmes d’entraînement distribués traditionnels sont confrontés à de nouveaux défis. Les moteurs, réducteurs, accouplements et composants de transmission séparés peuvent complexifier le châssis et limiter l’espace d’installation disponible. C’est pourquoi de plus en plus de fabricants de robots se tournent vers les servomoteurs intégrés au moyeu. En regroupant les principaux composants d’entraînement dans une unité compacte située au niveau de la roue, les moteurs-moyeux ouvrent de nouvelles perspectives pour améliorer l’intégration de l’entraînement, le contrôle du mouvement et la conception du châssis. Dans cet article, nous examinons les principales exigences de performance des robots mobiles, expliquons les avantages des moteurs-moyeux intégrés et présentons comment les roues motrices, les roues motrices directrices et les roues motrices différentielles de HONPINE répondent à différentes applications AGV et AMR.
 Pourquoi les brides des réducteurs harmoniques et RV ne sont-elles pas de simples éléments de montage mécanique ?La bride d’un réducteur harmonique ou RV ne se limite pas à une interface de montage. Elle joue un rôle essentiel dans la précision de l’alignement, la transmission des charges, la rigidité structurelle et l’étanchéité. Même de légères erreurs de conception ou d’installation de la bride peuvent affecter l’engrènement des engrenages, la durée de vie des roulements et la fiabilité globale d’un système de mouvement de précision. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique les principales fonctions d’ingénierie des brides de réducteur et pourquoi elles méritent une attention particulière lors de la conception et de l’installation de systèmes de transmission de précision.
 Comment les fabricants doivent-ils mettre à niveau les modules d’articulation à réducteur harmonique pour les bras robotisés et l’IA incarnée en 2026 ?Pour les ingénieurs qui planifient la mise à niveau d’un système robotisé, le choix du module d’articulation ne dépend pas d’une seule spécification. La synchronisation EtherCAT, le retour de position côté sortie, la mesure du couple en temps réel, la capacité de couple continu et les fonctions de sécurité intégrées doivent fonctionner ensemble pour répondre aux exigences de l’application. En évaluant ces facteurs comme un système électromécanique complet, les fabricants peuvent prendre des décisions plus éclairées concernant le choix du module d’articulation, son intégration et ses performances à long terme.
 Comment les réducteurs planétaires réduisent-ils la vitesse et augmentent-ils le couple dans les équipements d’automatisation de haute précision ?Comment un réducteur planétaire réduit-il la vitesse tout en augmentant le couple dans les équipements d’automatisation de haute précision ? En combinant un pignon solaire, plusieurs satellites et une couronne dentée intérieure, un réducteur planétaire assure une transmission de puissance compacte et efficace pour les applications nécessitant un mouvement maîtrisé et un couple fiable. Des robots industriels et des machines CNC aux systèmes d’assemblage automatisés, le choix du bon réducteur ne se limite pas à la sélection d’un rapport de réduction. Ce guide explique le fonctionnement des réducteurs planétaires, leurs principaux avantages, leurs applications courantes et les critères pratiques de sélection, afin d’aider les ingénieurs à identifier une solution de transmission adaptée.