Encodeurs absolus multitours ou monotour pour modules d’articulation robotique : comment choisir ?
Lors du développement de robots humanoïdes, de bras robotisés collaboratifs et d’exosquelettes, les ingénieurs savent qu’un retour précis de la position des articulations est essentiel. Les codeurs absolus sont largement utilisés dans lesmodules d’articulation robotisés, car ils peuvent fournir immédiatement des informations de position à la mise sous tension, sans séquence de référencement conventionnelle, à condition que le codeur et le système de commande soient correctement configurés.
Toutefois, faut-il choisir un codeur absolu mono-tour ou multitour ?
Bonjour, je suis Theodore Li, directeur technique chez HONPINE. Dans cet article, je vais utiliser lasérie PRO HPJM Harmonic Joint Actuatorde HONPINE pour expliquer les principales différences entre ces deux configurations de codeur, leur comportement dans des applications réelles et la manière de choisir l’option adaptée à votre articulation robotisée.
Un mauvais choix de configuration de codeur peut entraîner une ambiguïté de position après une coupure de courant, une posture incorrecte du robot, une position debout instable, des procédures de référencement répétées et des erreurs inattendues de position des articulations après un déplacement manuel.
L’essentiel est de comprendre une différence fondamentale : un codeur absolu mono-tour mesure la position angulaire sur un tour, tandis qu’un codeur absolu multitour comptabilise également le nombre de tours. Toutefois, la conservation des informations multitours après une coupure de courant dépend de la technologie mémoire propre au codeur et de son système d’alimentation de secours.
Quelle est la différence entre les codeurs absolus mono-tour et multitours ?
Un codeur absolu mono-tour identifie la position angulaire sur un tour complet, généralement de 0° à 360°. Il n’identifie pas de manière autonome le nombre de tours complets effectués par l’arbre.
Un codeur absolu multitour fournit à la fois la position angulaire sur un tour et le nombre cumulé de tours, permettant au système de déterminer la position absolue sur plusieurs tours, dans les limites de sa plage de mesure.
Codeur absolu mono-tour : position sur 360°
Un codeur absolu mono-tour indique la position angulaire de l’arbre sur un tour. Par exemple, une même valeur angulaire peut être obtenue après un nombre différent de tours complets de l’arbre.
Si une articulation robotisée est limitée mécaniquement à une plage angulaire restreinte et que le système de commande peut déterminer de manière fiable sa position dans cette plage, un codeur mono-tour peut suffire.
Pour de nombreuses articulations de robots humanoïdes, telles que les genoux, les hanches, les épaules et les articulations d’inclinaison du torse, les limites de déplacement mécanique font du retour mono-tour une option pratique.
Codeur absolu multitour : position angulaire et nombre de tours
Un codeur absolu multitour suit la position angulaire sur un tour ainsi que le nombre de tours effectués dans sa plage de mesure.
Ces informations supplémentaires sont particulièrement utiles pour les articulations pouvant effectuer plusieurs tours ou susceptibles d’être déplacées manuellement lorsque l’entraînement est hors tension.
Cependant, tous les codeurs multitours ne conservent pas le nombre de tours de la même manière. Certains utilisent des technologies non volatiles ou de récupération d’énergie, tandis que d’autres dépendent d’une batterie de secours pour maintenir le comptage électronique des tours.
Pour les codeurs alimentés par batterie, la conservation du nombre de tours dépend du maintien de l’alimentation de secours dans les conditions de fonctionnement spécifiées. En cas de perte de cette alimentation, le nombre de tours enregistré peut devenir indisponible, selon la conception du codeur.
Série HONPINE HPJM PRO : deux configurations de codeur absolu
Lasérie PRO HPJM Harmonic Joint Actuatorde HONPINE propose différentes configurations de codeur pour répondre aux exigences de retour de position des applications robotiques. Deux configurations méritent d’être comparées : la version mono-tour à double codeur et la version multitour avec batterie de secours.
La différence importante ne tient pas simplement au nombre de codeurs. Elle réside dans la capacité de la configuration à conserver le nombre cumulé de tours de l’articulation lorsque l’alimentation principale est déconnectée.
Module d’articulation HPJM à codeur absolu mono-tour — version à double codeur
Configuration matérielle : retour par double codeur avec mesure de position absolue mono-tour et sans interface de batterie de secours pour le codeur, conformément à la configuration spécifiée.
Fonctionnement?
Le codeur mono-tour fournit la position angulaire sur un tour. Il ne conserve pas de nombre cumulé de tours après une coupure de courant.
Au redémarrage du robot, le codeur peut indiquer son angle mono-tour actuel. Si l’articulation reste dans une plage de déplacement mécanique connue et que le contrôleur peut déterminer sans ambiguïté sa position à partir de cette valeur, le système peut retrouver sa position de fonctionnement sans procédure de référencement conventionnelle.
Toutefois, si l’articulation est tournée manuellement sur un tour complet ou déplacée dans une position produisant une valeur mono-tour ambiguë, le contrôleur peut ne plus être en mesure de déterminer la position mécanique réelle à partir de la seule mesure mono-tour.
Avantages pratiques pour l’ingénierie
1. Adapté aux articulations à débattement angulaire limité
Pour les articulations fonctionnant dans une plage mécanique définie, par exemple ±180° ou ±120°, le retour mono-tour peut fournir des informations de position suffisantes, à condition que les limites mécaniques et la logique de commande empêchent toute ambiguïté de position.
2. Exigences simplifiées en matière d’alimentation de secours
Une configuration sans interface de batterie pour le codeur ne nécessite pas de batterie de secours pour le comptage multitour. Elle évite ainsi les problèmes liés au vieillissement et à la maintenance des batteries associés à la conservation du nombre de tours par batterie.
3. Solution pratique pour les articulations de robots destinées à la production
Lorsque la plage mécanique de l’articulation est limitée et que sa position peut être reconstituée de manière fiable à partir du retour mono-tour, une configuration mono-tour peut simplifier l’architecture du système et réduire les besoins de maintenance.
Limites des codeurs absolus mono-tour
La principale limite est l’absence d’un nombre de tours multitours conservé de manière autonome.
Si l’articulation est déplacée manuellement lorsque le système est hors tension et que ce déplacement fait correspondre une même valeur mono-tour à plusieurs positions mécaniques possibles, le contrôleur peut ne pas connaître la position réelle de l’articulation.
Par exemple, une valeur de 30° peut correspondre à 30°, 390° ou à un autre angle équivalent, selon la plage autorisée de l’articulation et la convention de référence utilisée.
Cela ne signifie pas que chaque cycle de mise hors tension et sous tension entraîne des erreurs de position. Le risque apparaît lorsque la position mécanique peut changer d’une manière qui ne peut pas être déterminée à partir du retour mono-tour disponible et des autres informations de référence.
Applications recommandées
La configuration mono-tour HPJM peut être envisagée pour :
Les articulations des genoux de robots humanoïdes
Les articulations de hanche avec des limites de déplacement mécanique définies
Les articulations d’épaule à rotation limitée
Les articulations d’inclinaison du torse
Les articulations de robots collaboratifs à débattement angulaire limité
Les articulations d’exosquelettes fonctionnant dans une plage de mouvement prédéfinie
Pour ces applications, le retour mono-tour peut constituer un choix pratique lorsque la conception mécanique, la stratégie de commande et les procédures d’exploitation garantissent une récupération fiable de la position.
Module d’articulation HPJM à codeur absolu multitour — version avec batterie de secours
Configuration matérielle : retour de position absolue multitour avec une interface dédiée pour la batterie de secours du codeur, conformément à la configuration spécifiée.
Fonctionnement?
La configuration multitour avec batterie de secours utilise une alimentation de secours pour maintenir le comptage électronique des tours lorsque l’alimentation principale est déconnectée.
Lorsque le codeur est correctement configuré et utilisé dans les conditions d’alimentation de secours spécifiées, il peut conserver le nombre cumulé de tours et indiquer, après le redémarrage, à la fois l’angle mono-tour actuel et la position multitour.
Cela peut réduire le besoin de référencement ou de reconstitution manuelle de la position après les cycles de mise hors tension et sous tension, et faciliter les processus de développement.
La possibilité de déplacer une articulation hors tension sans perdre sa position absolue dépend de la capacité réelle du codeur à conserver les données multitours, de l’état de la batterie de secours et de la plage de mesure autorisée.
Avantages pratiques pour l’ingénierie
1. Récupération plus facile de la position après une coupure de courant
Lorsque les informations multitours sont correctement conservées, le contrôleur peut retrouver la position absolue de l’articulation après le redémarrage sans se fier uniquement à l’angle mono-tour.
2. Développement de prototypes plus pratique
Lors du développement de robots, les ingénieurs ajustent fréquemment les positions des articulations, guident manuellement les mécanismes et répètent les essais de mouvement. La conservation de la position multitour peut simplifier ces opérations lorsque les articulations sont susceptibles d’être déplacées sur plusieurs tours alors que l’alimentation principale est coupée.
3. Mieux adapté aux articulations à plusieurs tours
Pour les articulations nécessitant plus d’un tour complet, le retour multitour fournit des informations de position qu’un codeur mono-tour ne peut pas fournir à lui seul.
Cela concerne en particulier les articulations de poignet ou d’autres mécanismes rotatifs conçus pour un mouvement continu ou sur plusieurs tours.
Limites des codeurs multitours avec batterie de secours
Le principal point à prendre en compte est la maintenance de la batterie de secours.
Si la batterie vieillit, se décharge ou ne peut pas fournir une puissance suffisante dans les conditions environnementales spécifiées, le codeur peut perdre le nombre cumulé de tours. Le comportement exact dépend de la conception du codeur et de sa logique de gestion des défauts.
Il ne faut pas supposer automatiquement que la perte du nombre de tours multitours déclenche un basculement sûr ou transparent vers un fonctionnement mono-tour. Le contrôleur doit détecter et gérer tout défaut d’état du codeur ou de validité de position conformément à la documentation du fabricant.
Pour cette raison, les ingénieurs doivent vérifier la durée de vie de la batterie, les intervalles de remplacement, les diagnostics de batterie faible, les limites de température de fonctionnement et la procédure de récupération en cas d’invalidation des données multitours.
Applications recommandées
La configuration multitour HPJM avec batterie de secours peut être envisagée pour :
Les articulations de robots effectuant plusieurs tours
Les articulations de poignet conçues pour une rotation continue ou sans restriction dans les limites mécaniques prévues
Les prototypes de robots fréquemment déplacés manuellement pendant le développement
Les systèmes d’apprentissage et de démonstration nécessitant des repositionnements manuels répétés
Les applications pour lesquelles la conservation de la position de l’articulation après un déplacement hors tension constitue une exigence opérationnelle importante
Pour toute articulation pouvant tourner en continu, vérifiez que la plage de comptage des tours prise en charge par le codeur et la conception mécanique complète répondent aux exigences de l’application.
Comment choisir le codeur absolu adapté à votre articulation robotisée?
Le choix entre un codeur absolu mono-tour et multitour doit tenir compte de la plage de déplacement mécanique de l’articulation, des mouvements prévus lorsque le système est hors tension, des exigences de récupération de position et de la stratégie de maintenance.
Choisissez un codeur absolu mono-tour si...
L’articulation possède une plage de déplacement mécanique clairement définie.
Le système de commande peut déterminer la position réelle de l’articulation à partir du retour mono-tour disponible.
Il n’est pas prévu que l’articulation se déplace vers une position ambiguë lorsque le système est hors tension.
Vous souhaitez éviter le comptage multitour dépendant d’une batterie.
L’application privilégie une maintenance plus simple.
Choisissez un codeur absolu multitour avec batterie de secours si...
L’articulation peut effectuer plusieurs tours complets.
L’articulation peut être déplacée manuellement lorsque l’alimentation principale est déconnectée.
L’application nécessite des informations de position multitour après le redémarrage.
Les essais de prototype impliquent des déplacements manuels fréquents et des cycles de mise hors tension et sous tension répétés.
Vous pouvez mettre en place des procédures adaptées de surveillance et de maintenance de la batterie.
Questions à se poser avant de choisir un codeur
Avant de finaliser la configuration du codeur d’un actionneur d’articulation robotisé intégré, les ingénieurs doivent vérifier les points suivants :
Quelle est la plage de rotation mécanique maximale de l’articulation ?
L’articulation peut-elle être déplacée manuellement lorsque l’alimentation principale est coupée ?
Le codeur conserve-t-il les informations multitours sans alimentation de secours externe ?
Que se passe-t-il si la batterie du codeur est déchargée ?
Le contrôleur valide-t-il la position absolue avant d’autoriser le mouvement ?
Une procédure de référencement est-elle nécessaire après un défaut du codeur ou une perte des informations de position ?
Ces questions permettent d’éviter les ambiguïtés de position et d’améliorer la fiabilité des procédures de démarrage et de récupération.
Conclusion : adaptez le codeur à la conception mécanique de l’articulation
Les codeurs absolus mono-tour et multitours répondent à des exigences d’ingénierie différentes.
Un codeur absolu mono-tour peut être un choix pratique pour les articulations de robots à débattement angulaire limité, à condition que la conception mécanique et le système de commande puissent déterminer leur position de manière fiable. Un codeur multitour avec batterie de secours convient mieux lorsqu’il est nécessaire de conserver la rotation cumulée lors des interruptions d’alimentation, notamment pour les articulations effectuant plusieurs tours et les applications impliquant des déplacements manuels fréquents.
Pour lasérie PRO HPJM Harmonic Joint Actuatorde HONPINE, la configuration adaptée dépend de la plage de rotation de l’articulation, des exigences de conservation de la position et de la stratégie de maintenance.
Chez HONPINE, nous proposons des actionneurs d’articulation à réducteur harmonique pour les robots humanoïdes, les bras robotisés collaboratifs, les exosquelettes et d’autres applications de commande de mouvement de précision.
Contactez HONPINE pour en savoir plus sur la série HPJM PRO et choisir une configuration de codeur adaptée à la conception de votre articulation robotisée.
En savoir plus
En savoir plus sur l'histoire de HONPINE et les tendances de l'industrie liées à la transmission de précision.
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
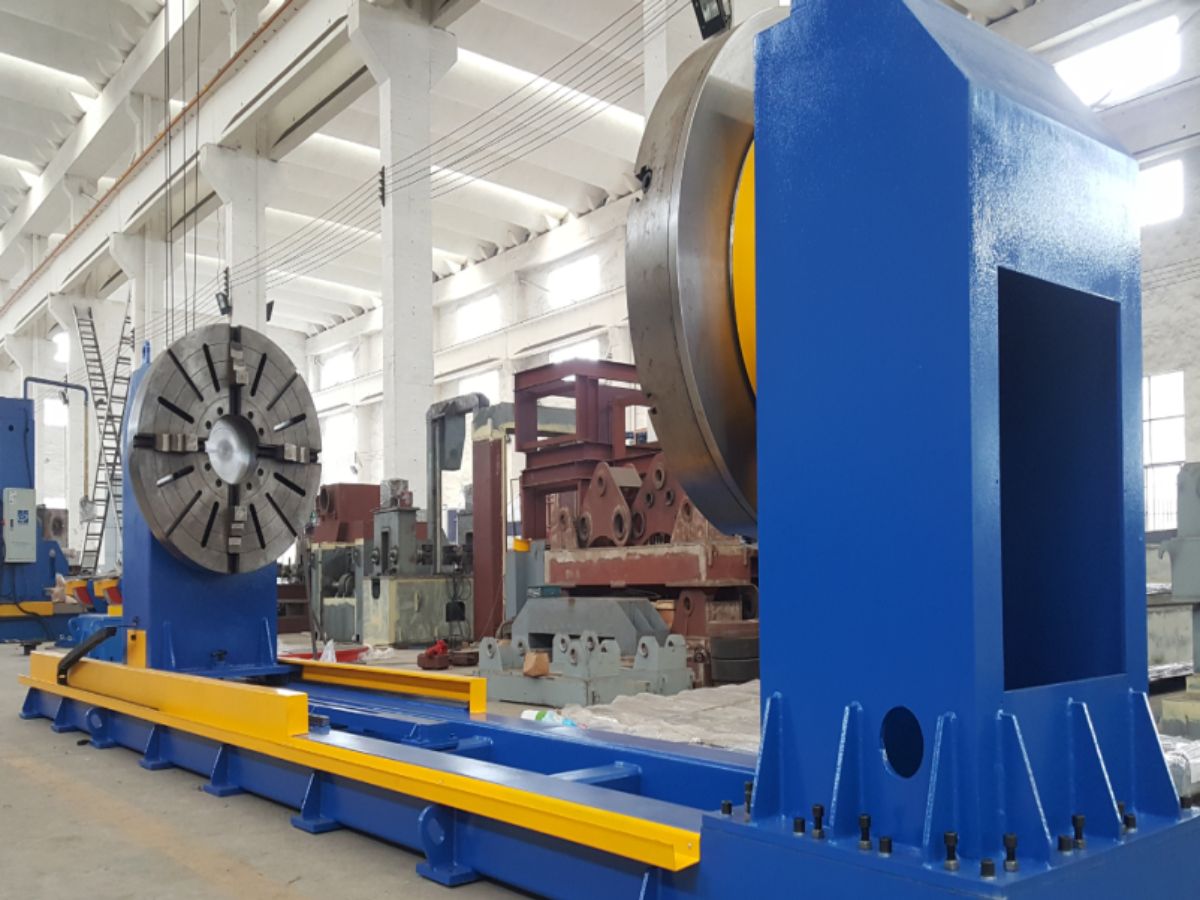
 Comment les réducteurs RV de précision révolutionnent-ils les positionneurs de soudage ?Un positionneur est un équipement auxiliaire essentiel dans les opérations de soudage. Il fait pivoter et positionne les pièces pour permettre aux robots d'atteindre des positions de traitement idéales et des vitesses de travail optimales. Les positionneurs peuvent être personnalisés selon différentes applications et exigences, y compris des paramètres tels que différents axes de rotation, haute précision de positionnement et vitesses de mouvement. Les réducteurs RV, avec leur haute précision de 1 minute d'arc (haute précision de positionnement jusqu'à ±0,01°), leur rigidité élevée (capacité de charge jusqu'à 10 tonnes) et leur faible jeu (moins de 1 minute d'arc), sont devenus le composant central des positionneurs de soudage.
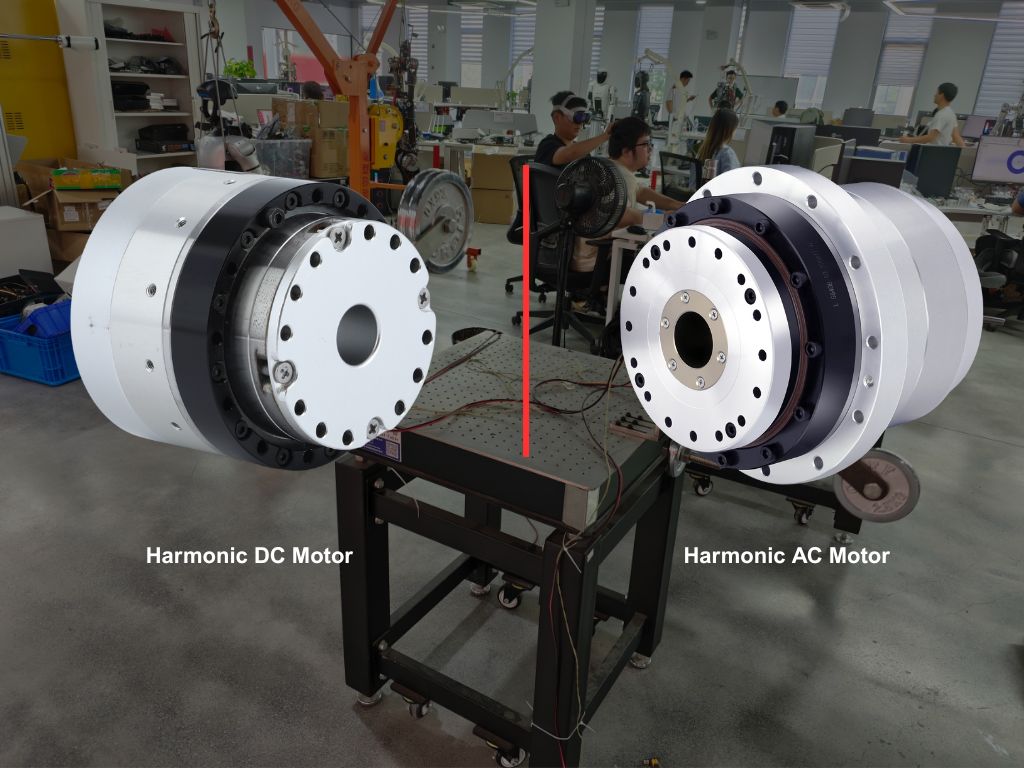
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
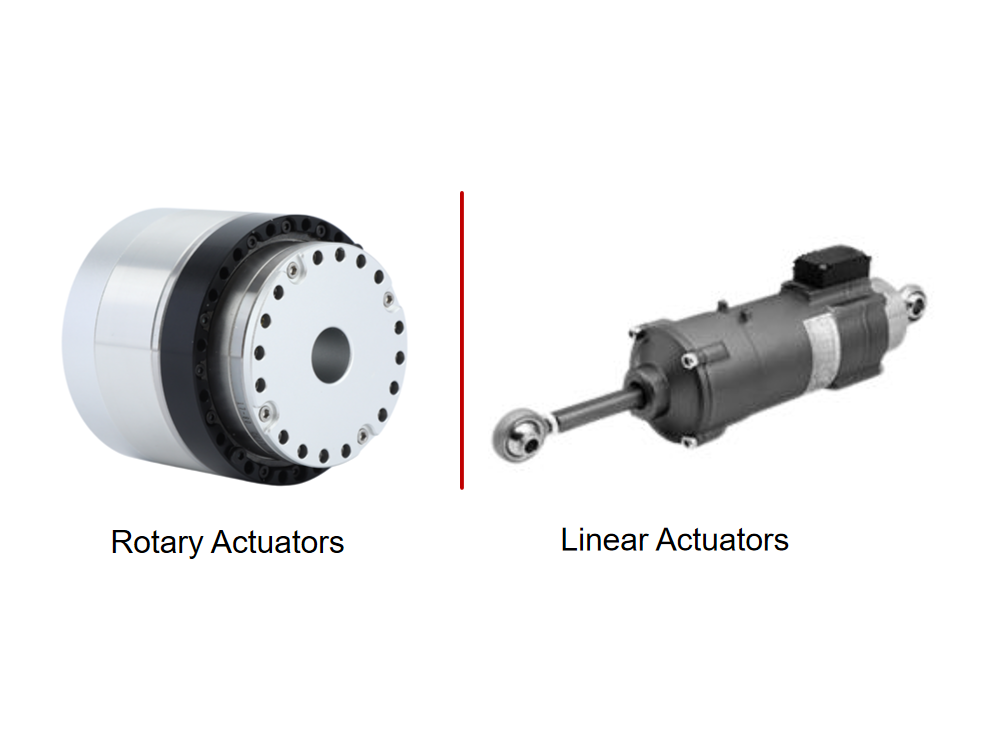
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
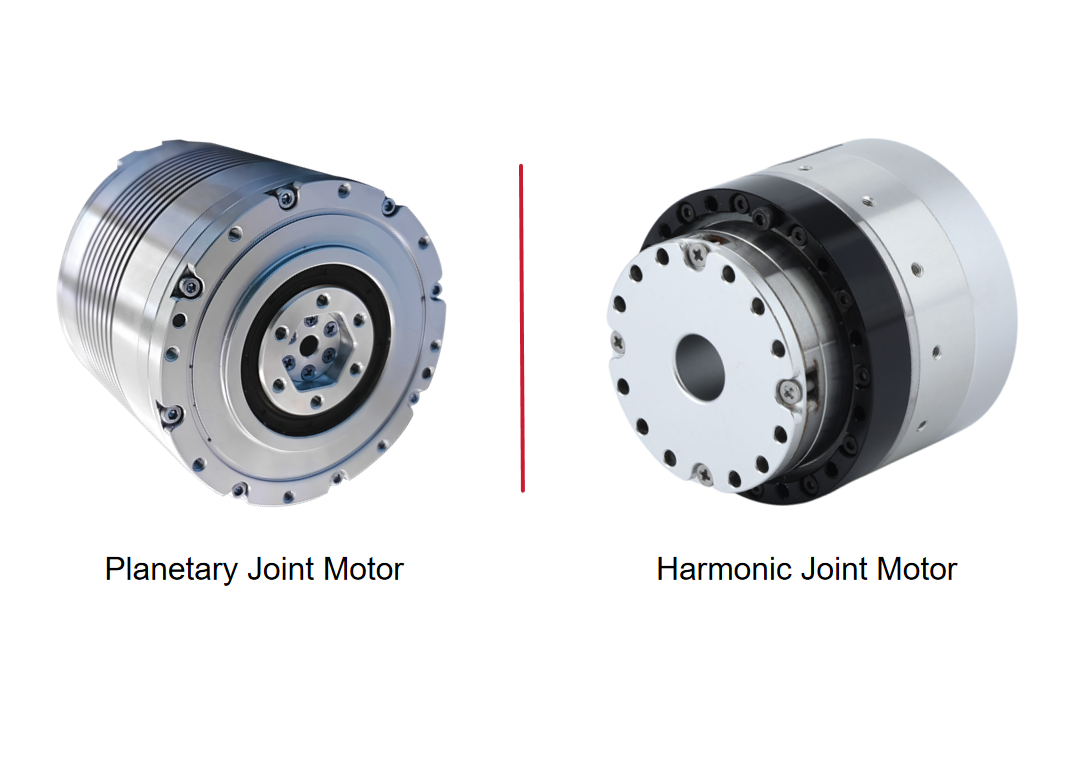
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Réducteurs RV de haute précision parfaitement adaptés aux robots marcheursL'axe de marche d'un robot est un composant central pour la transmission de couple et le support. Les réducteurs RV offrent une rigidité, une précision et un couple extrêmement élevés tout en maintenant une taille compacte et une fiabilité exceptionnelle, ce qui en fait un choix idéal pour répondre aux exigences rigoureuses des articulations des robots marcheurs en termes de capacité de charge, de résistance aux chocs et de précision.
 Faut-il choisir un module d’articulation harmonique en T ou à sortie droite pour un robot collaboratif ?Le choix du module d’articulation harmonique adapté est essentiel lors de la conception d’un robot collaboratif compact et performant. Faut-il utiliser un module TCHL à sortie droite ou un module HTS en T ? Bien que les deux configurations permettent des mouvements robotiques précis, la géométrie différente de leurs brides de sortie influe sur l’espace d’installation, les connexions des maillons, le cheminement des câbles et l’intégration mécanique. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique les principales différences entre ces deux conceptions, leurs avantages et leurs limites, ainsi que la manière de choisir la configuration la mieux adaptée à votre bras robotique collaboratif.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 Encodeurs absolus multitours ou monotour pour modules d’articulation robotique : comment choisir ?Ce guide compare les encodeurs absolus monotours et multitours pour les modules d’articulation robotique. Il explique leurs différences en matière de retour de position, de conservation de la position hors tension et d’exigences de maintenance. Découvrez comment choisir la configuration d’encodeur adaptée aux robots humanoïdes, aux bras robotisés collaboratifs et aux exosquelettes, en prenant comme exemple la série HONPINE HPJM Harmonic Joint Actuator PRO.
 STO ou frein de maintien dans les modules d’articulation robotisés : quelle différence pour la commande sécurisée des robots ?Le STO (Safe Torque Off) et les freins de maintien jouent des rôles différents dans la sécurité des articulations robotisées. Le STO empêche un moteur de générer un couple moteur, tandis qu’un frein de maintien s’oppose mécaniquement au mouvement de l’articulation et aide à retenir les charges lorsque le moteur est désactivé. Comprendre cette différence est essentiel pour choisir un module d’articulation robotisé destiné aux robots humanoïdes, aux robots collaboratifs et à l’automatisation industrielle. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique le fonctionnement de ces fonctions, leurs limites et les situations dans lesquelles il convient d’envisager les deux dans un actionneur d’articulation intégré à réducteur harmonique, tel que la série HAG de HONPINE.


Double Cliquez
Nous fournissons des réducteurs à entraînement harmonique, des réducteurs planétaires, des moteurs d'articulation de robot, des actionneurs rotatifs de robot, des réducteurs à engrenages RV, des effecteurs terminaux de robot, des mains robotiques habiles
 Qu'est-ce qu'un actionneur d'articulation robotique ?Comment choisir le meilleur actionneur rotatif d'articulation robotique ?Dans les solutions essentielles de transmission pour articulations robotiques, les actionneurs rotatifs planétaires et harmoniques ont chacun leurs propres atouts. Choisir le type adapté en fonction des exigences de l'application est indispensable pour atteindre l'équilibre optimal entre performances et coût.
 OMG Module Ultra Compact d'Entraînement Harmonique avec Capteur de Couple IntégréLe module d'entraînement harmonique de la série HONPINE TCHL est un produit révolutionnaire qui apporte des améliorations disruptives dans plusieurs aspects tels que la conception légère, le niveau d'intégration et la commodité de connexion. Cet article analysera avec vous ses améliorations révolutionnaires.
 Moteur AC harmonique VS moteur DC harmoniqueHONPINE est spécialisé dans la technologie des moteurs articulés de haute précision, avec les moteurs AC harmoniques et les moteurs DC harmoniques comme deux de ses principales séries de produits. Les moteurs AC harmoniques et les moteurs DC harmoniques sont tous équipés de réducteurs harmoniques intégrés, d'encodeurs haute précision et de moteurs à couple sans cadre. Cependant, ils diffèrent à divers égards, tels que la structure, les scénarios d'application et les caractéristiques de performance. Cet article vous aidera à comprendre les différences entre les moteurs AC harmoniques et les moteurs DC harmoniques de HONPINE.
 Actionneurs linéaires vs actionneurs rotatifs : Le choix central pour les articulations des robots humanoïdesLe module d'articulation robotique est le matériel central des robots humanoïdes, actuellement principalement divisé en deux grandes catégories : rotatif et linéaire. Dans les conceptions de robots humanoïdes, le choix implique souvent des compromis basés sur le scénario d'application et le coût de fabrication.
 Moteur à articulation harmonique VS Moteur à articulation planétaireLorsque les robots collaboratifs saisissent avec précision des puces, que les AGV circulent en douceur entre les étagères ou que les robots chirurgicaux effectuent des opérations au millimètre près, peu de gens remarquent que le moteur d'articulation contient un "cœur de puissance" qui détermine ses performances : le réducteur. Parmi eux, les réducteurs harmoniques et les réducteurs planétaires sont deux solutions techniques principales, et leurs différences affectent directement la précision, la durée de vie et les scénarios d'application des moteurs d'articulation.
 Faut-il choisir un module d’articulation harmonique en T ou à sortie droite pour un robot collaboratif ?Le choix du module d’articulation harmonique adapté est essentiel lors de la conception d’un robot collaboratif compact et performant. Faut-il utiliser un module TCHL à sortie droite ou un module HTS en T ? Bien que les deux configurations permettent des mouvements robotiques précis, la géométrie différente de leurs brides de sortie influe sur l’espace d’installation, les connexions des maillons, le cheminement des câbles et l’intégration mécanique. Dans ce guide, Theodore Li, directeur technique chez HONPINE, explique les principales différences entre ces deux conceptions, leurs avantages et leurs limites, ainsi que la manière de choisir la configuration la mieux adaptée à votre bras robotique collaboratif.
 Le guide complet de sélection des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes : série HPJMGuide complet pour choisir des actionneurs d’articulation à réducteur harmonique pour robots humanoïdes. Découvrez les modèles HONPINE HPJM pour les articulations du poignet, du coude, de l’épaule, de la taille, de la hanche, du genou et de la cheville, ainsi que des conseils pratiques sur la capacité de couple, les rapports de réduction, la réponse dynamique et les configurations de frein de maintien.
 Pourquoi les actionneurs à entraînement harmonique sont-ils idéaux pour les équipements d’automatisation industrielle soumis à des contraintes d’espace ?Dans l’automatisation industrielle moderne, le manque d’espace pour l’installation rend souvent la conception mécanique plus complexe. Les actionneurs à entraînement harmonique offrent une solution compacte de commande du mouvement en intégrant les principaux composants d’entraînement dans une seule unité. Leur rapport de réduction élevé, leur structure mécanique simplifiée et leurs options de montage flexibles peuvent aider les fabricants d’équipements à réduire l’espace nécessaire, à simplifier l’assemblage et à optimiser l’agencement interne. Cet article présente quatre façons dont les actionneurs à entraînement harmonique intégrés favorisent la conception d’équipements d’automatisation industrielle peu encombrants.
 Encodeurs absolus multitours ou monotour pour modules d’articulation robotique : comment choisir ?Ce guide compare les encodeurs absolus monotours et multitours pour les modules d’articulation robotique. Il explique leurs différences en matière de retour de position, de conservation de la position hors tension et d’exigences de maintenance. Découvrez comment choisir la configuration d’encodeur adaptée aux robots humanoïdes, aux bras robotisés collaboratifs et aux exosquelettes, en prenant comme exemple la série HONPINE HPJM Harmonic Joint Actuator PRO.
 STO ou frein de maintien dans les modules d’articulation robotisés : quelle différence pour la commande sécurisée des robots ?Le STO (Safe Torque Off) et les freins de maintien jouent des rôles différents dans la sécurité des articulations robotisées. Le STO empêche un moteur de générer un couple moteur, tandis qu’un frein de maintien s’oppose mécaniquement au mouvement de l’articulation et aide à retenir les charges lorsque le moteur est désactivé. Comprendre cette différence est essentiel pour choisir un module d’articulation robotisé destiné aux robots humanoïdes, aux robots collaboratifs et à l’automatisation industrielle. Dans cet article, Theodore Li, directeur technique chez HONPINE, explique le fonctionnement de ces fonctions, leurs limites et les situations dans lesquelles il convient d’envisager les deux dans un actionneur d’articulation intégré à réducteur harmonique, tel que la série HAG de HONPINE.
 Roue motrice directrice pour robot AGV : guide complet des composants, des applications et du choixUne roue motrice directrice pour AGV combine la traction et le braquage actif afin de permettre aux robots mobiles industriels de se déplacer avec flexibilité. Ce guide présente ses principaux composants, son principe de fonctionnement, ses applications industrielles et les critères de sélection essentiels, notamment la capacité de charge, le couple de traction, le couple de braquage, le diamètre de la roue, la vitesse et les interfaces de commande. Découvrez comment choisir un module de roue motrice directrice adapté aux AGV, aux AMR, aux chariots élévateurs autonomes et aux systèmes de manutention de charges lourdes.
 Comment un actionneur d’articulation harmonique équipé d’un capteur de couple améliore-t-il le contrôle des forces d’un robot ?Découvrez comment l’actionneur d’articulation harmonique HONPINE TCHL utilise un capteur de couple intégré en sortie pour assurer le retour de force, la détection des collisions, l’assemblage compliant, la robotique de rééducation et la téléopération.